

手術用ロボットのCNC加工は、設計、プログラミング、セットアップ、加工、検査、仕上げの6つのステップで構成されます。各ステップは、手術用ロボットが複雑な手術作業を行うために必要な、厳しい公差と精度を実現するのに役立ちます。
0.01 mmの誤差は単なる欠陥ではなく、人命に関わる安全上のリスクです。5軸チタン製ジョイントで±0.005 mmの公差を実現するには、厳密な熱ドリフト管理が不可欠です。スピンドル温度がわずか2℃変化するだけでも、部品の不良につながる可能性があります。リアルタイムの温度補償と環境制御により、ロボットのジョイント、リンク機構、センサーハウジングは常に最適な状態で適合します。
このレベルの加工精度は、手術用ロボットの製造において非常に重要です。CNC加工プロセスにより、すべての部品が手術用途向けの厳格な品質基準を満たすことが保証されます。これらの手術用ロボットは、安全な動作のために正確な嵌合が不可欠です。
手術用ロボットによるCNC加工の概要
手術用ロボットのCNC加工とは
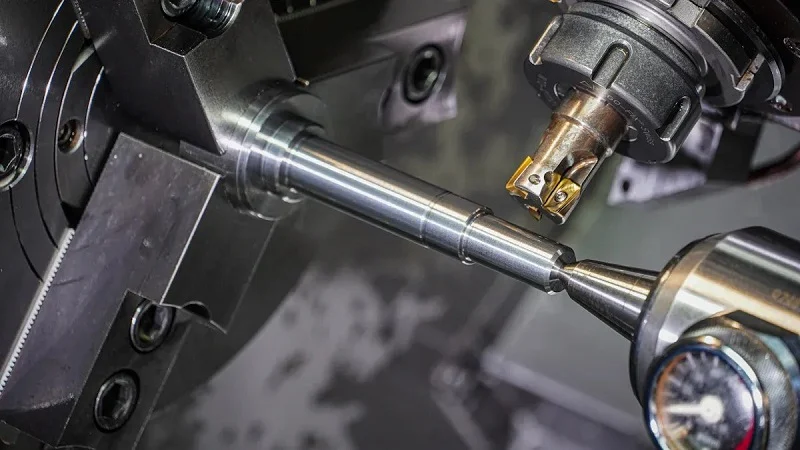
手術ロボットのCNC加工は、コンピューター制御の工具を用いて、手術ロボット用の材料を切削、成形、仕上げる技術です。CNCマシンはデジタル設計図に基づいて、極めて高い精度で部品を製造します。このシステムは、チタンやステンレス鋼などの金属、PEEKやPTFEなどのポリマー、そして炭素繊維などの複合材料にも対応します。このような材料の柔軟性は、手術ロボット製造におけるCNC加工技術の大きな利点の1つです。設計者は、製造上の制約を気にすることなく、それぞれの用途に最適な材料を選択できます。
この方法の特長は、再現性の高さです。手術用ロボットによるCNC加工は、製造工程ごとに同一の部品を保証します。各部品はミクロン単位で正確に一致します。人体に使用する部品を製造する際には、このレベルの精度と一貫性が重要になります。この加工方法は、安定した結果をもたらします。手術用ロボットによるCNC加工は、医療チームが頼りにする信頼性を提供します。このプロセスにより、すべての部品が意図どおりに適合し、機能することが保証されます。
手術用ロボットにおいて精度が重要な理由
外科手術の用途によって、求められる精度は異なります。極めて厳しい公差が要求される部品もあれば、ある程度の許容範囲が認められる部品もあります。以下に、各種部品の一般的な公差を示します。
| コンポーネント/プロセス | 標準寸法公差 | アプリケーションコンテキスト |
| 手術ナビゲーションハウジング用多軸CNCフライス加工 | ±0.002 mm | 整形外科ナビゲーションシステム |
| ナビゲーショングレードのコンポーネント(重要なインターフェース、位置合わせ機能) | ±0.02~0.05mm | 整形外科ナビゲーションシステム |
| ロボット手術器具(3D可視化システム)用精密部品 | 20 mm | ロボット手術器具 |
可視化ハウジングの場合、0.2 mmの公差で十分です。しかし、ナビゲーション部品にははるかに厳しい精度が求められます。多軸加工ハウジングにおける±0.002 mmの公差は、手術用ロボットの製造がいかに高度な要求を伴うかを示しています。わずかな誤差でも、手術中に器具の位置ずれを引き起こす可能性があります。
実用的な観点から見ると、手術用ロボットによるCNC加工は、これらの公差を常に正確に達成します。加工プロセスでは、工具速度から冷却液温度まで、あらゆる変数を監視します。この精密な製造技術は、製造業者が厳格な医療基準を満たすのに役立ちます。また、複雑な手術中に患者を保護します。手術用ロボットによるCNC加工は、これらの厳しい要件を毎回確実に満たす必要があります。
生産される主要コンポーネント
CNC加工は、手術用ロボットの重要な部品を数多く製造します。手術器具はその主要なカテゴリーの一つです。これには、手術中に把持、切断、縫合を行う器具が含まれます。これらの器具には、鋭利な刃先と滑らかな表面が必要です。治具や構造部材はロボットのフレームを構成します。これらは強度と軽量性を兼ね備えていなければなりません。
流体処理部品は、手術中の空気と薬剤の流れを制御します。筐体は、ロボット内部の精密電子機器を保護します。コネクタは、システムの各セクションを接続します。これらの手術用ロボットの各コンポーネントは、精密な機械加工を必要とします。
医療機器製造はこのプロセスから大きな恩恵を受けています。手作業では不可能な複雑な形状にも対応できます。医療機器には、正確に適合する部品が必要です。ロボット手術用部品は、複雑な形状、急な曲線、そして細かいディテールを備えていることがよくあります。このプロセスにより、完璧に適合する精密部品が実現します。手術用ロボット部品の製造において、 CNC加工は最良の選択肢です。手術用ロボット部品の製造に求められる精度を提供します。すべての部品が確実に機能する必要があります。
手術用ロボットによるCNC加工工程のステップバイステップガイド
工程のあらゆる段階で綿密な計画が必要です。目標は常に精密加工です。手術用ロボットによるCNC加工は、デジタル設計を非常に複雑で精密な部品へと変換します。
ステップ1: 設計とCADモデリング
詳細なCADモデルの作成
すべての部品は、CADソフトウェアで3Dモデルとして作成されます。エンジニアは、穴、曲線、ねじ山など、あらゆる形状を定義します。モデルは正確でなければなりません。少しでも間違いがあると、間違った部品が作られてしまいます。手術用ロボットの場合、モデルは複雑な形状をしていることが多く、狭い溝や鋭利なエッジなどが含まれます。CADファイルは主要な設計図となり、あらゆる角度と寸法が記録されます。
製造可能性の設計
完璧なCADモデルがあっても、必ずしもその部品が加工できるとは限りません。DFM(設計製造性)は問題点をチェックします。鋭角な内角にはより大きな工具半径が必要になる場合があります。深いポケットには特殊な工具が必要になるかもしれません。DFMは時間を節約し、設計変更を回避します。これは、手術用ロボットによるCNC加工の重要な利点の1つです。
公差と材料選定
公差は許容されるばらつきを定義します。一部の形状には厳しい公差が必要ですが、他の形状はそれほど厳密ではありません。材料の選択も重要です。チタンは強度が高いですが、工具に負担がかかります。PEEKは柔らかいですが、熱で変形する可能性があります。表面仕上げも同様に重要です。一般的な表面にはRa 0.4~0.8 µmが必要です。切削刃などの機能的な表面にはRa < 0.2 µmが必要です。
ほとんどのメーカーは、機械研磨のみよりも電解研磨を選択します。電解研磨は表面粗さを約50%低減すると同時に、オートクレーブ処理を繰り返すことで腐食に強い不動態酸化皮膜を形成するからです。
この組み合わせが、手術用ロボットの構成要素を定義する。
ステップ2:CAMプログラミングとツールパス
CAD から CAM への変換
設計が完了したら、CAMソフトウェアに移行します。CAMとはコンピュータ支援製造の略です。CAMは3Dモデルを読み込み、ツールパスを作成します。手術用ロボットのCNC加工では、この工程は複雑です。形状が複雑な場合が多く、ソフトウェアが最適な切削順序を決定し、各作業に適した工具を選択します。
ツールパスのシミュレーション
切削加工を行う前に、CAMシステムはツールパスをシミュレーションします。これにより、工具の正確な動きが示され、部品や治具との衝突がないかチェックされます。シミュレーションによって問題を早期に発見できます。一度の衝突でも部品が破損したり、機械が損傷したりする可能性があるため、これは手術用ロボット部品の製造において非常に重要です。また、シミュレーションはサイクルタイムを予測し、ボトルネックの特定にも役立ちます。
切削パラメータの最適化
最適化とは、送り速度、主軸回転速度、ステップオーバーを調整することです。手術用ロボットのCNC加工では、サイクルタイムと表面仕上げの両方が重要です。適応型送り速度制御は、工具摩耗や切削力に基づいて速度を調整するため、有効です。多軸同時加工は段取り回数を削減し、精度を大幅に向上させることができます。
- 規制および品質基準ISO 13485では、プロセスバリデーションが要求されています。
- 適応型送り速度制御リアルタイム調整により、積極的な切断が可能になります。
- 多軸同時加工: 位置調整時のエラーを低減します。
- 衝突回避: 位置変更のための最短かつ安全な経路。
- 材料廃棄物の最小化:巣ごもりによる節約効果は5~12%。
- 統合CAM最適化シミュレーションではボトルネックが予測される。
- 機械学習とAIパラメータを最適化するためにデータを分析します。
この組み合わせにより、精度と一貫性の両方が確保されます。
ステップ3:セットアップとワーク保持
適切な CNC マシンの選択
多軸CNC加工は、手術用ロボットでよく用いられます。5軸加工機は、あらゆる角度から部品にアプローチできるため、手動での位置調整が不要になります。また、精度も向上します。繊細な部品の場合、機械の剛性と温度制御が重要になります。スピンドル温度がわずか2℃変化するだけでも不良品となる可能性があります。リアルタイム補正により、公差を安定させることができます。
複雑な形状の治具設計
小型で繊細な部品にとって、ワークの保持は非常に重要です。部品がずれると、厳しい公差を維持できなくなります。形状によって、適切な保持方法も異なります。
| ワーク保持方法 | 主な特徴 | 部品との関連性 |
| 精密バイス | 長方形の部品に適しています | 薄肉部品を歪ませる可能性がある |
| カスタム治具 | 優れた再現性 | 初期費用は高いが、信頼性は高い |
| バキュームテーブル | 均一なクランプ力 | 薄肉部品に最適 |
| コレットベースのシステム | 円形部品の高い再現性 | 特定の形状に限定 |
ゼロ点クランプシステムにより、0.003 mmという極めて低い繰り返し精度を実現します。シングルセットアップ5軸加工により、幾何精度が最大33.98%向上します。
ツールの選択と校正
工具の選択は、材料と加工対象物のサイズによって異なります。微細な加工にはマイクロツールが必要になる場合があります。キャリブレーションによって、工具が正確な位置にあることを確認できます。工具の摩耗状態を注意深く監視する必要があります。切れ味の悪い工具は、表面仕上げや公差に影響を与えます。これは、特に外科用器具において重要です。自動工具交換装置とプローブは、加工の一貫性を保つのに役立ちます。
このプロセスは、手術用ロボットのCNC加工における課題を示しています。各工程において、ミクロンレベルの加工精度と厳格な工程管理が求められます。ツールパスの最適化は、ミクロンレベルの精密制御を可能にします。
手術用ロボットのCNC加工における材料と表面仕上げ
手術用ロボットによく使われる材料
手術用ロボットには、金属、プラスチック、複合材料が使用されています。それぞれの材料には独自の利点があり、選択によって手術中の部品の動作や滅菌処理のしやすさが左右されます。
チタン合金は、手術用ロボットの部品によく用いられます。軽量で人体への安全性が高いのが特徴です。ステンレス鋼も多くの医療器具に使用されています。これらの金属は、繰り返しの滅菌処理にも耐えうる強度と信頼性を備えています。
プラスチックも重要な役割を果たします。PEEKや炭素繊維複合材はX線を透過させます。また、高温や化学薬品にも耐性があります。その他の医療用ポリマーは、形状を維持しながら繰り返し滅菌処理に耐えることができます。生体適合性のあるプラスチックの中には、厳しい公差に耐えられるものもあります。一方、公差がやや緩いものの、多くの用途に適したプラスチックもあります。
| 材料 | キーのプロパティ | 加工ノート |
| asfasdf | 放射線透過性、滅菌可能 | 厳しい公差。高い熱膨張率に対応するため、粗加工と緩和処理が必要。 |
| その他の医療グレードポリマー | 放射線透過性があり、滅菌処理に耐える | センサーハウジングやナビゲーションツールに最適です |
| ステンレス鋼 | 耐腐食性、強度 | 外科手術器具や一時的なインプラントに広く使用されている。 |
| チタン合金 | 軽量、生体適合性 | インプラントや精密機器に最適 |
| その他の生体適合性プラスチック | 生体適合性プラスチック | 厳しい許容範囲を維持 |
| その他の医療用プラスチック | 医療グレードのプラスチック | 厳しい公差 |
この多様性は、手術用ロボット部品の製造に幅広い材料に関する専門知識が必要な理由を示している。
材料が加工パラメータに及ぼす影響
材料特性は、部品の切削方法に直接影響を与えます。硬度は重要な要素です。チタン合金は比較的硬度が高く、その硬度ゆえに工具の摩耗が速くなります。効果的に切削するには、コーティングされた超硬工具またはセラミック工具が必要です。
熱伝導率も同様に重要です。チタンの熱伝導率は非常に低いため、切削領域から熱が逃げにくく、熱が蓄積して工具を損傷します。そのため、適切な切削速度と冷却方法を用いる必要があります。高圧冷却液は温度制御に役立ちます。
PEEKは、また違った課題を抱えています。熱膨張率が高いため、まず粗加工を行い、その後冷却し、最後に仕上げ加工を行う必要があります。この2段階の工程により、公差を厳密に管理できます。延性がある状態では、材料から連続的に切りくずが発生します。切りくずブレーカーは、この切りくずの発生を抑えるのに役立ちます。
ステンレス鋼の場合、切削抵抗は大きくなります。機械のセットアップには高い剛性が必要です。振動によって表面にビビリ痕が生じ、表面仕上げが損なわれます。送り速度は慎重に制御しなければなりません。
材料ごとに、切削速度、工具の選択、冷却方法などが異なります。そのため、手術用ロボットによるCNC加工では、材料に関する深い知識が不可欠です。間違った選択をすれば、部品の廃棄につながります。
表面処理 感染管理のため
表面仕上げは患者の安全に直接影響します。細菌細胞の大きさは0.5~2マイクロメートルです。表面に同じくらいの大きさの凹凸があると、細菌はそこに隠れ場所を見つけます。これらの微細な隙間は、洗浄時のせん断力から細菌を守ります。また、抗菌剤のすすぎも遅らせます。
研究によると、表面粗さRaが0.2µmは重要な閾値であることが示されています。この値以下では、表面粗さをさらに低減しても細菌の蓄積は大幅には減少しません。Raを0.2µm未満にすることで、細菌の付着を最小限に抑えることができます。これは、組織に接触する手術用ロボット部品の標準となっています。
表面が粗いほど、細菌が隠れる隙間が多くなります。Ra値が低いほど、こうした隠れ場所が減ります。これにより、繰り返し滅菌してもより確実な滅菌が可能になります。
そのため、医療機器製造において表面仕上げは非常に重要です。電解研磨は、機械研磨のみの場合と比較して表面粗さを約50%低減します。また、金属表面に不動態酸化皮膜を形成します。この皮膜は、オートクレーブ滅菌を繰り返す際の腐食を防ぎます。
手術用ロボットの場合、滅菌された医療現場に入るすべての部品は、このレベルの仕上げ精度が求められます。製造工程は、最初から最終的な表面仕上げ要件を考慮しなければなりません。工具の選定、切削条件、仕上げ加工のすべてが、最終的な結果に影響を与えます。
こうした細部へのこだわりこそが、高品質な外科用部品と一般的な機械加工部品を分ける決定的な要素です。あらゆる工程における精密さが、手術室での部品の安全な性能を保証します。
品質管理 外科用ロボットのCNC加工
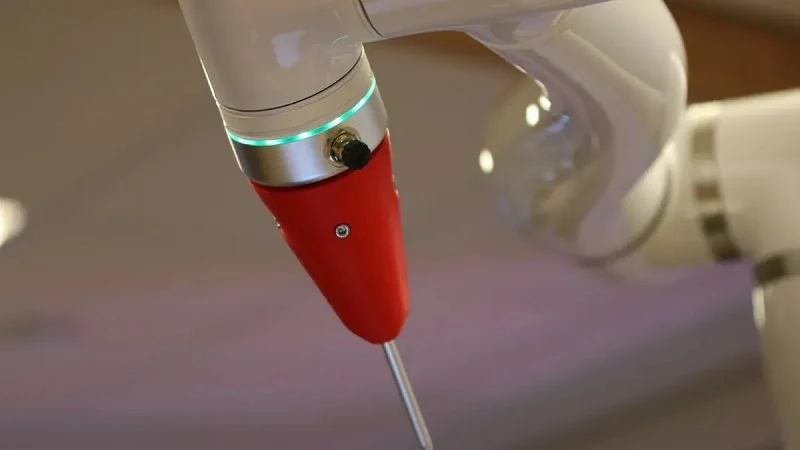
工程内検査技術
部品が完成してから問題を発見するのは時間とコストがかかります。スマートな工場では、切削加工中にリアルタイムで監視を行います。リアルタイムの工具状態監視では、音響放射、切削力、振動、温度を用いて加工プロセスを追跡します。これらの信号により、表面が損傷する前に工具の摩耗が明らかになります。オペレーターは、その場でパラメータを調整できます。これにより、不良率を低減し、表面粗さを許容範囲内に抑えることができます。
さまざまなセンシング方法によって検出される問題は異なります。振動解析はチャタリングやアンバランスを検出し、表面仕上げを保護し、微細な亀裂を防ぎます。温度監視はワークピースとスピンドルの温度を追跡し、反りを防止して寸法安定性を維持します。音響センシングは工具の摩耗や破損を検知し、摩耗した工具が部品を損傷する前に交換します。切削ごとに、スピンドル速度、工具摩耗、軸位置に関するデータが生成されます。AIアルゴリズムは、部品に欠陥が現れるずっと前に、振動のわずかな上昇などの微妙なパターンを検出します。
最終寸法および表面検査
加工が完了すると、部品は徹底的な検査を受けます。三次元測定機が、CADモデルと照らし合わせてすべての重要な寸法をチェックします。表面仕上げも検証されます。手術用ロボットの場合、目標はRa値0.2µm未満であることが多いです。細菌の大きさは0.5~2マイクロメートルであるため、この閾値は重要です。表面が滑らかであれば、細菌が潜む場所が少なくなり、確実な滅菌が可能になります。
検査員は、バリ、亀裂、工具痕なども確認します。これらの欠陥は、異物が詰まったり、応力集中点を生じさせたりする可能性があります。たった一つの欠陥でも、部品全体が不良品と判断されることがあります。これは、手術用ロボットによるCNC加工における課題の一つです。検査工程では、組み立て工程に進む前に、すべての部品が設計意図を満たしていることを確認します。
規格と認証
ISO 13485:2016は、ここでの品質管理の基盤となっています。ISO 13485は医療機器向けに設計されています。製品ライフサイクル全体にわたるリスク管理、デバイスマスターレコードなどの規定文書、および一般的な製造では要求されない汚染管理が追加されています。7.5.9項では、原材料から最終顧客までのトレーサビリティが要求されています。7.1項では、リスク管理がISO 14971と関連付けられています。7.5.6項では、表面仕上げなど、検査で適合性を確認できない場合に、プロセスのバリデーションが要求されています。
認証は、工場の品質管理システムが効果的に導入・維持されていることを証明するものです。認定を受けた第三者機関が、認証付与前にシステムを監査します。手術用ロボットのCNC加工においては、これは文書化された変更管理、統計的プロセス管理、および完全な材料トレーサビリティを意味します。これにより、顧客はすべてのバッチにおいて精度と一貫性が維持されているという確信を持つことができます。
外科用ロボットのCNC加工における応用例と構成要素
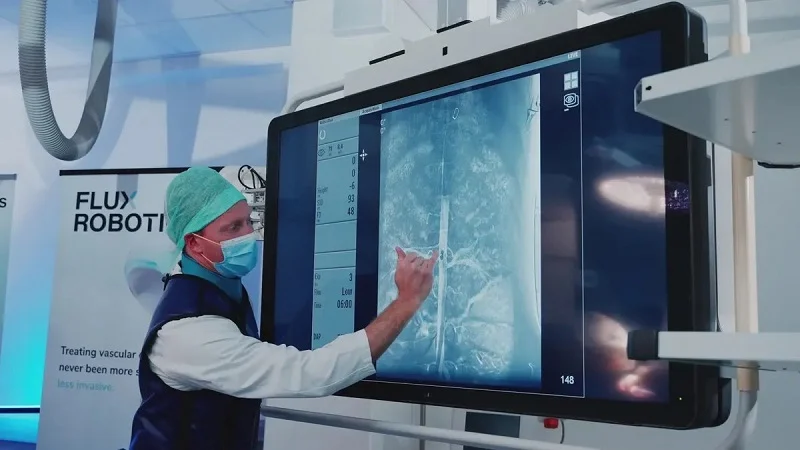
低侵襲手術器具
腹腔鏡手術、内視鏡手術、ロボット支援手術は、精密に作られた手術器具に依存しています。これらの器具は、小さな開口部を通して把持、切断、縫合を行う必要があります。CNC加工はこれを可能にします。この加工法は、鋭利な刃先と滑らかな表面を作り出し、手作業では実現できない精度を実現します。
一般的な腹腔鏡手術器具は数百回使用され、使用のたびに滅菌処理が行われます。器具は形状と切れ味を維持する必要があります。塊から削り出すことで均一な特性が得られ、溶接部品に見られる弱点が解消されます。ロボット手術では、器具はロボットアームに直接接続されます。接続が緩いと手術中の制御に影響するため、各関節は正確に嵌合する必要があります。精密な機械加工により、安定した性能が維持されます。
適切な材料を選ぶことは重要です。ステンレス鋼はオートクレーブで何度も滅菌できます。チタンは軽量なので、可動部品に適しています。それぞれの材料には独自の切削設定が必要です。手術用ロボットのCNC加工は、これらのニーズに合わせて調整されます。その結果、外科医が信頼できる信頼性の高い器具が生まれます。
ハウジングとコネクタ
手術用ロボットの内部にある繊細な電子機器を保護するのが筐体です。コネクタは異なる部品同士を接続します。どちらも慎重に製造する必要があります。密閉性の低い筐体は内部回路に湿気が侵入し、手術中にロボットが故障する原因となります。
厳密な公差により、シールとコネクタの適切な嵌合が保証されます。この精度は、防水性とEMIシールドにとって非常に重要です。これがなければ、ロボットは信号干渉や液体の侵入のリスクにさらされます。シールの設計は、選択された滅菌方法を考慮する必要があります。方法によって、材料に対する要求が異なります。
| 滅菌方法 | 温度範囲 | 主な利点 | 適合する材料 |
| オートクレーブ(蒸気式) | 高温 | 効果的かつ経済的 | ステンレス鋼、チタン、特定のポリマー |
| エチレンオキシド(EtO) | 低温 | 低温プロセス | ほとんどの金属、熱に弱いポリマー |
| ガンマ線 | 周囲の | 加熱不要、非常に効果的 | 金属、ほとんどのポリマー |
| 電子ビーム | 周囲の | 高速処理 | ガンマ線対応セットに類似した材料 |
滅菌方法によって使用できる材料が変わるだけでなく、シールの設計にも影響します。表面は滑らかで角が丸くなければなりません。これは細菌の繁殖を防ぐためです。手術用ロボットの部品はこれらの要件を満たす必要があります。
手術用ロボット部品の製造には、クリーンルームでの組み立て作業も含まれます。これは、内部部品を組み込む前に汚れが付着しないようにするためです。規則を遵守するためには、企業はISO 13485:2016認証を取得する必要があります。詳細な記録と工程チェックは非常に重要です。生体適合性に関する文書は、材料が人体に安全であることを証明します。これらの手順を踏むことで、筐体とコネクタは信頼性の高い医療機器となります。
カスタムインプラントおよびデバイス
手術用ロボットによるCNC加工技術により、患者一人ひとりに合わせたカスタムインプラントや医療機器の製作が可能になりました。これらは手術用ロボットと連携して使用できます。患者固有のインプラントは、まずCTスキャンから始まります。エンジニアはスキャンデータをもとにCADモデルを作成し、機械がチタンまたはPEEKの固体からインプラントを切削加工します。
この方法により、外科医は難症例において非常に精度の高い手術器具を利用できるようになります。特注の頭蓋骨プレートには、ロボット用マーカーを取り付けるための穴を設けることができます。手術中、ロボットはこれらのマーカーを用いて位置合わせを行います。プレートは患者の頭蓋骨に完璧にフィットする必要があります。機械加工によって、そのフィット感を実現します。
同じ方法がカスタムガイドにも用いられます。これらのガイドは骨に取り付けられ、ロボットのツールを誘導します。これにより、適切な量の組織が除去されることが保証されます。この精度の高さが回復時間の短縮につながります。現代のテクノロジーは、病院が高度な手術を行う方法を変えています。患者の体型に合わせたカスタムツールを注文できるようになったのです。手術用ロボットは、計画通りに安定した精度で手術を進めます。
NOBLEを選ぶ理由 手術用ロボットのCNC加工
手術用ロボット部品の製造パートナー選びは非常に重要です。その重要性を理解してくれる業者を選ぶ必要があります。NOBLEは、手術用ロボット製造における金属およびプラスチック加工を専門としています。同社のチームは、チタン、ステンレス鋼、PEEK、その他の医療グレードの材料を日々扱っています。こうした日々の経験が、真の技術を培っているのです。
金属およびプラスチック加工の専門知識
NOBLE社は、手術用ロボット向けに金属とプラスチックの両方を加工しています。チタンとステンレス鋼は、コーティングされた工具と高圧クーラントが必要です。PEEKとULTEMは、反りを防ぐために慎重な温度管理が求められます。NOBLE社の機械加工技術者は、これらの違いを熟知しており、材料ごとに速度、送り速度、工具経路を調整します。
この二つのスキルを兼ね備えていることは、手術用ロボット部品にとって重要です。ロボットによっては、金属製のジョイントとプラスチック製のハウジングが混在している場合があります。両方に対応できる工場であれば、アセンブリ全体にわたって公差を一定に保つことができます。これにより、部品の嵌合不良で2つのベンダーが互いに責任をなすりつけ合うような事態を避けることができます。
ISO 13485:2016認証取得
認証は単なる壁に飾るプレートではありません。それは、品質システムが実際に機能していることを証明するものです。NOBLEはISO 13485:2016の認証を取得しています。この規格は医療機器向けに策定されたもので、リスク管理、完全なトレーサビリティ、厳格な汚染管理が求められます。
| 証拠のカテゴリー | Details |
| 品質システム登録 | NOBLE社の品質システムはISO 13485:2016の認証を取得しています。 |
| プロセス検証サポート | プロセスバリデーション部門は、IQ/OQ、MSV、PQ/PPQ、TMV、DOE、およびリスク分析を提供します。 |
| 検証経験 | クラスIIおよびクラスIIIの医療用インプラントおよび機器に関して、1,700件以上のプロセス検証を実施しました。 |
| OEM経験 | 医療機器大手OEM企業18社との取引経験。 |
その実績は信頼感を与えてくれます。1,700件の検証件数は決して少なくない数字であることに注目すべきです。これは、チームがこれまで数多くのプロセス上の課題を経験してきたことを示しています。
設計から組み立てまで、フルサービスを提供します。
NOBLEは金属加工だけにとどまりません。設計から組み立てまで、あらゆる段階でお客様をサポートします。こうした早期からの関与は大きなメリットをもたらします。Lighthouse Imagingのロバート・オーストリング氏は、製品が「完成」したと判断された時点からではなく、最初から経験豊富なパートナーを起用することで、商業的な実現可能性を高めるまでの期間を大幅に短縮できると指摘しています。
当社のチームは、製造開始前に、積層構造、材料、ビア構造、微細構造要件、制御インピーダンス、製造図面、製造データなどをレビューできます。この早期のチームワークにより、エンジニアリングチームは製造上の潜在的な問題点を早期に発見し、効率的に修正することが可能になります。
実際には、これは設計変更の回数を減らすことを意味します。ヴァドラムディ氏は、プロトタイピングと3Dプリンティングによって、従来の方法よりもはるかに速く製品を製造できるようになったと述べています。メイソン氏は、異業種間の技術アクセスによって滅菌検証時間が大幅に短縮されたと付け加えています。NOBLEは、このフルサービスの考え方をすべての外科用ロボットCNC加工プロジェクトに適用しています。設計、加工、仕上げ、組み立てまで、1つのチームが担当します。これにより、最初のスケッチから最終部品まで、時間を節約し、精度を一定に保つことができます。
手術用ロボットのCNC加工は、設計、プログラミング、セットアップ、加工、検査、仕上げの6つのステップで行われます。各ステップは、最終部品の精度を高めるのに役立ちます。チタンやPEEKなどの材料は、切削方法を変えます。Ra 0.2 µm以下の表面仕上げは、細菌の潜伏を防ぎます。ISO 13485:2016に基づく品質管理により、すべての部品が設計意図を満たしていることが保証されます。したがって、手術用ロボットのパートナーを選ぶ際には、切削だけでなく、プロセス全体を考慮する必要があります。設計から組み立てまでを一貫して行う工場は、手術器具の安全性と信頼性を確保します。この全体像を把握することが、優れた加工と素晴らしい結果を分けるのです。
のFAQ 手術用ロボットのCNC加工
手術用ロボットのCNC加工は、実際にはどの程度の公差を維持できるのでしょうか?
部品によって異なります。ナビゲーションハウジングの多軸フライス加工では、±0.002 mmの精度が求められます。ナビゲーショングレードのインターフェースは通常、±0.02~0.05 mmの精度です。ビジュアライゼーションハウジングでは、約0.2 mmの精度が許容されます。適切な公差は、作業内容に合致している必要があります。すべての形状を過度に厳密にすると、安全性が向上することなくコストが増加します。
チタンはなぜ手術用ロボットの加工が難しいのでしょうか?
チタン合金は比較的硬いため、工具の摩耗が早い。また、熱伝導率が非常に低いため、切削時に熱がこもりやすい。そのため、コーティングされた超硬工具と高圧クーラントを用いて温度を制御する。一般的に、熱管理のために切削速度を落とす。
手術器具の表面はどの程度滑らかである必要があるのか?
組織に接触する部分の表面粗さ(Ra)は0.2 µm以下にすることを目指しましょう。細菌の大きさは0.5~2マイクロメートルなので、このサイズの範囲の突起は細菌の隠れ家となります。Raが0.2 µm以下になると、研磨を重ねても細菌の増殖を抑える効果はほとんどありません。電解研磨を行うことで、この条件を満たし、不動態酸化皮膜を形成できます。
機械加工された手術用ロボット部品には、どの滅菌方法が適していますか?
オートクレーブ蒸気は、ステンレス鋼、チタン、および一部のポリマーに適しています。酸化エチレンは、熱に弱いプラスチックに適しています。ガンマ線および電子線滅菌は室温で行われます。材料の選択は、滅菌計画に合致している必要があります。
機械加工工場はどのような品質基準を満たすべきでしょうか?
ISO 13485:2016を探してください。この規格は医療機器向けに策定されたもので、リスク管理、完全な材料トレーサビリティ、および汚染管理が求められます。7.5.9項では、原材料から最終顧客までのトレーサビリティが要求されています。認証を取得することで、システムが紙の上だけでなく、実際に機能していることが証明されます。
CNC加工は、金属製とプラスチック製の両方のロボット部品に対応できますか?
はい、そしてその柔軟性は重要です。1台のロボットでチタン製ジョイントとPEEK製ハウジングを組み合わせることができます。両方を加工できる工場では、アセンブリ全体で公差を一定に保つことができます。PEEKは熱膨張率が高いため、粗加工、緩和加工、仕上げ加工が必要です。金属の種類によって、切削速度、送り速度、冷却方法などが異なります。
工程内検査はどのようにして問題を早期に発見するのでしょうか?
リアルタイムモニタリングは、音響放射、切削力、振動、温度を追跡します。これらの信号は、表面を損傷する前に工具の摩耗を検出します。振動解析はビビリ振動を検知します。温度モニタリングは反りを防止します。AIは、部品に欠陥が現れるずっと前に、振動のわずかな上昇などの微妙なパターンを検出します。
カスタムインプラントは、標準的な機械加工部品と何が違うのでしょうか?
カスタムインプラントは、一般的な図面ではなく、CTスキャンから始まります。エンジニアはスキャンデータをもとにCADモデルを作成し、チタンまたはPEEKの固体から部品を削り出します。こうして、患者一人ひとりの解剖学的構造にぴったり合うインプラントが完成します。ロボットマーカーを設計に組み込むこともできるため、手術中にロボットが自動的に位置合わせを行います。






