
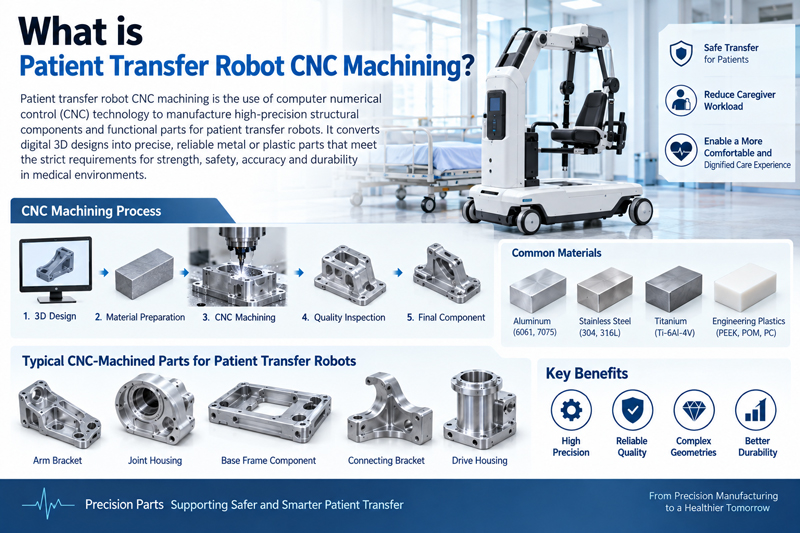
1. 何ですか 患者搬送ロボットのCNC加工
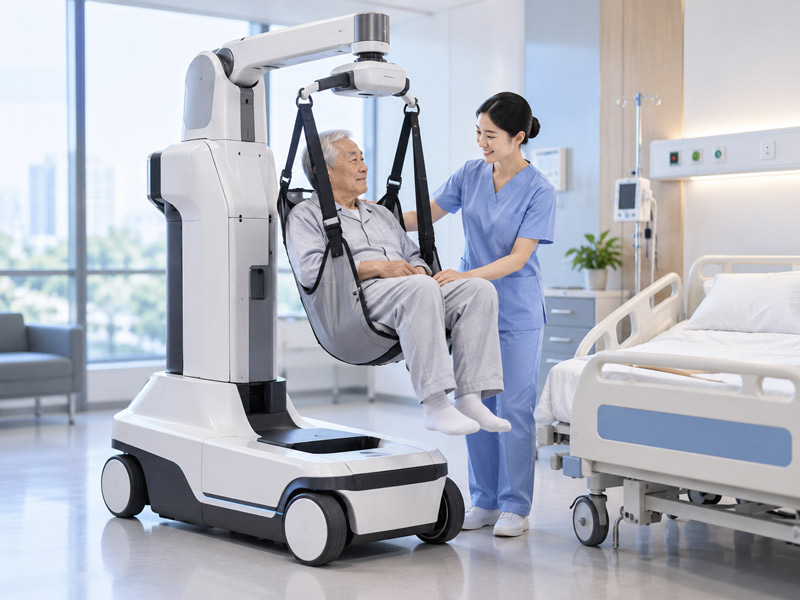
患者移送ロボットは、患者をベッド、車椅子、入浴施設間で安全に移動させるのに役立ちます。その主要コンポーネントには、リフトアーム、シャーシフレーム、プッシュロッド、センサーブラケットが含まれます。数値制御加工の役割は、これらのコンポーネント用の高精度かつ高信頼性の部品を製造することです。

1.1どのように CNC加工 患者搬送ロボットシステムに対応
シャーシの耐荷重フレーム、ジョイントハウジング、リードスクリュー、ベアリングハウジングをCNC加工で製造することで、機器のスムーズな昇降と横方向の移動を実現します。センサー取り付けシートを製造することで、正確な力覚フィードバックと位置データを取得し、誤操作を防止します。薄肉設計と軽量化のための穴を設けることで、装置の自重を軽減し、携帯性を向上させています。
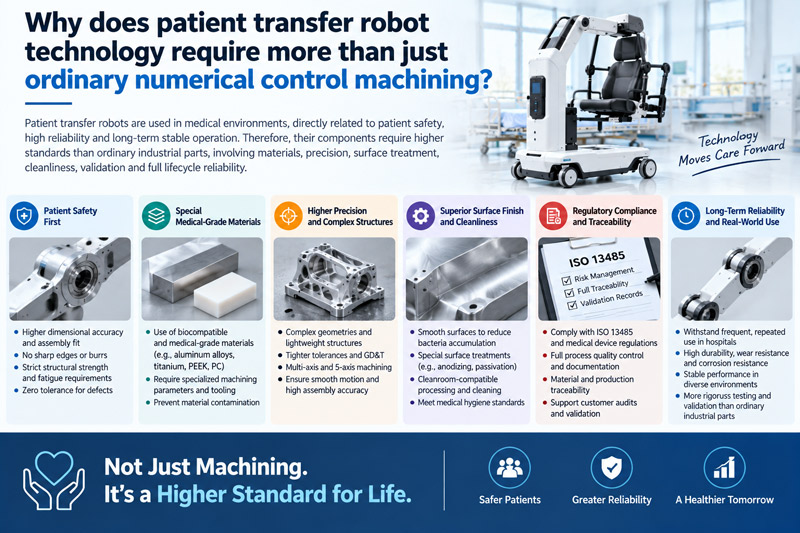
1.2 患者搬送ロボット技術が、通常の数値制御加工以上のものを必要とするのはなぜか
患者搬送ロボットは、身体の不自由な患者と直接接触するため、部品の故障は人身事故につながる可能性があります。そのため、高い安全性と耐疲労性が求められます。表面は滑らかでバリがなく(Ra < 0.8 μm)、ISO 13485品質システムに基づく全工程トレーサビリティにより、各部品を原材料および加工パラメータまで追跡できることが保証されます。通常の機械加工では、これらの医療グレードの要件を満たすことはできません。
2. 患者搬送ロボットのどの部品がCNC加工されていますか?
CNC加工は、ロボットの関節部、モーションシステム、構造部品、センサー、エンドエフェクタなど、幅広い分野で利用されています。各部品はそれぞれ異なる機能要件を持つため、加工戦略においては、部品の荷重支持方法、隣接部品の位置決め方法、および動作への影響を十分に考慮する必要があります。
2.1 ハウジングとモーターマウントの接合
一般的な可動部品には、シャフト、カップリング、プーリー、ギアボックスハウジング、ボールねじブラケット、遊星ローラーねじインターフェースなどがあります。CNC旋削、フライス加工、および旋削とフライス加工を組み合わせた複合加工により、取り付け部、ジャーナル、穴、基準面などを形成できます。ただし、ギア、ボールねじ、遊星ローラーねじは、従来のCNC加工に加えて、特別な研削、圧延、熱処理、または仕上げ加工が必要となる場合もあります。
2.2 構造と軽量部品
ロボットアーム、肢体コネクタ、胴体フレーム、エンドエフェクタ本体、軽量ブラケット、薄肉ハウジングは、強度、剛性、軽量化のバランスを取る必要があります。材料が多すぎると慣性が増大し、過度な軽量化は加工時やクランプ時に部品が変形しやすくなります。したがって、ツールパス、ワークピースのクランプ、加工シーケンスは、必要な肉厚を確保しつつ剛性を維持するように設計する必要があります。
2.3 センサー、ビジョン、およびエンドエフェクタコンポーネント
| ロボットシステム | CNC加工部品 | 重要な要件 | 一般的な資料 |
| 関節 | ハウジング、モーターマウント | 軸のアライメント、ベアリングの嵌合 | 6061、7075鋼 |
| モーションシステム | シャフト、カップリング | 軸径振れ、軸芯出し | 鋼、ステンレス鋼 |
| Structure | アーム、フレーム | 重量、剛性 | アルミニウム、チタン |
| センサー | 取り付けブラケット、ベース | 平坦性、位置 | アルミニウム、ステンレス鋼 |
| エンドエフェクタ | グリッパー、インターフェース | 再現性、アライメント | アルミニウム、スチール |
トルクセンサーマウント、カメラマウント、キャリブレーションプレート、グリッパー本体、およびツール交換インターフェースはすべて、正確な取り付け基準と穴位置に依存しています。平面度と垂直度は、センサーとカメラの位置合わせを維持するのに役立ちます。制御されたインターフェース形状は、グリッパー交換、キャリブレーション、組み立て、および操作中の再現性のある位置決めをサポートします。
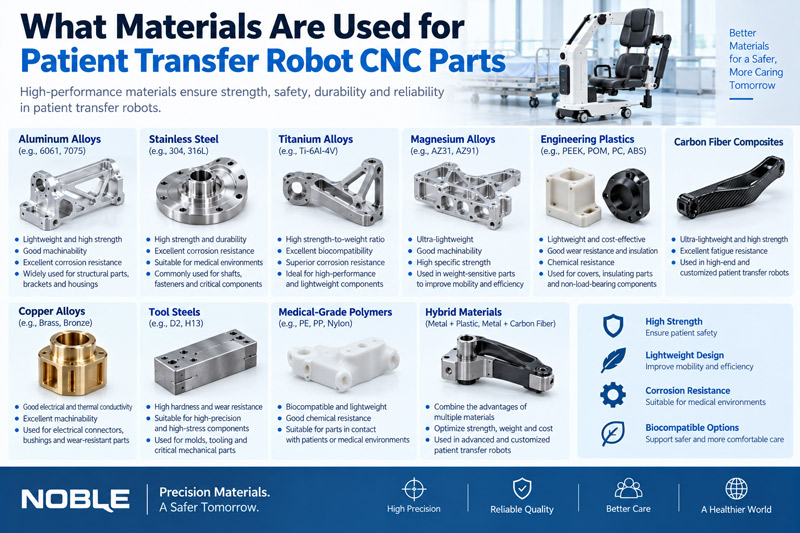
3. 患者搬送ロボットのCNC部品にはどのような材料が使用されていますか?
ロボットCNC部品の材料選定においては、荷重、重量、剛性、温度、摩耗、腐食、電気的要件、および作業環境を考慮する必要があります。最適な材料は必ずしも最も強度が高い材料とは限りません。実用的な加工性、安定した公差、表面処理、および組み立ての要件も満たさなければなりません。
3.1 アルミニウム合金6061および7075
ロボット数値制御部品の材料選定においては、荷重、重量、剛性、温度、摩耗、腐食、電気的要件、および作業環境といった要素を考慮する必要があります。最適な材料は必ずしも最も強度が高い材料とは限りません。実際の加工、安定した公差、表面処理、および組み立ての要件を満たす能力も必要です。
3.2 アルミニウム合金6061および7075
アルミニウム合金6061は、優れた加工性、耐食性、および幅広い表面処理オプションにより、ロボットのフレーム、シェル、ブラケット、モーターブラケット、および一般的な構造部品に広く使用されています。アルミニウム合金7075は強度が高く、重量が要求されるヘビーデューティーなメカニカルアーム、ジョイント構造、および小型部品に適しています。ただし、弾性率は6061と比べてそれほど高くないため、部品の形状が剛性に大きな影響を与えます。どちらの合金も、薄肉、深穴、または残留応力による変形が生じる可能性がある場合は、加工手順と治具を厳密に管理する必要があります。
3.2 ステンレス鋼および高強度鋼
ステンレス鋼は、シャフト、コネクタ、耐腐食構造物、精密インターフェース、および過酷な環境にさらされる部品の製造によく使用されます。合金鋼や高強度鋼は、荷重を受けるシャフト、伝動部品、軸受面、および耐摩耗機構の製造により適しています。アルミニウムと比較すると、これらの材料は切削熱と工具摩耗が大きくなります。一部の鋼製部品は、最終的な機械的特性と寸法要件を満たすために、熱処理、研削、表面硬化、または硬度試験を受ける必要があります。
チタンおよびエンジニアリングプラスチック
チタンは高強度、低密度、耐食性を兼ね備えているため、軽量構造物や過酷なロボット環境に適しています。しかし、切断時に発生する集中熱によって加工が難しくなります。PEEK、POM、UHMWなどのエンジニアリングプラスチックは、絶縁体、ガイドレール、摺動部材、耐摩耗性ストリップ、低摩擦部品として使用できます。これらの材料を選択する際には、加工性だけでなく、温度、荷重、湿度、寸法安定性、摩擦係数などの要素も考慮する必要があります。
| 材料 | 主なメリット | 機械加工に関する考慮事項 | 典型的なロボット部品 |
| 6061アルミニウム | 被削性と耐食性 | 薄壁変形 | ハウジング、ブラケット |
| 7075アルミニウム | より高い強度 | 残留ストレス | 腕、関節構造 |
| ステンレス鋼 | 強度と耐腐食性 | 熱による損傷と工具の摩耗 | シャフト、インターフェース |
| 合金鋼 | 耐荷重と耐摩耗性 | 熱処理による変形 | トランスミッションパーツ |
| チタン | 強度対重量比 | 熱集中 | 軽量構造 |
| エンジニアリングプラスチックス | 断熱性と低摩擦 | バリと変形 | ガイド、絶縁体 |
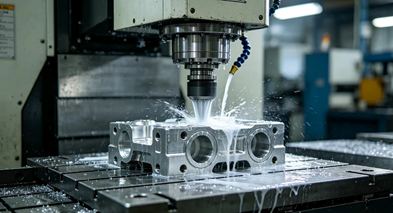
4. 患者搬送ロボット部品に一般的に使用されるCNC加工プロセスとは?
ロボット部品には、単純な取付板から多軸ジョイントハウジング、精密シャフトまで、多種多様な種類があります。適切な数値制御加工プロセスは、形状、特徴の方向、公差関係、生産数量、そして部品を確実に完成させるために必要なクランプ回数によって異なります。
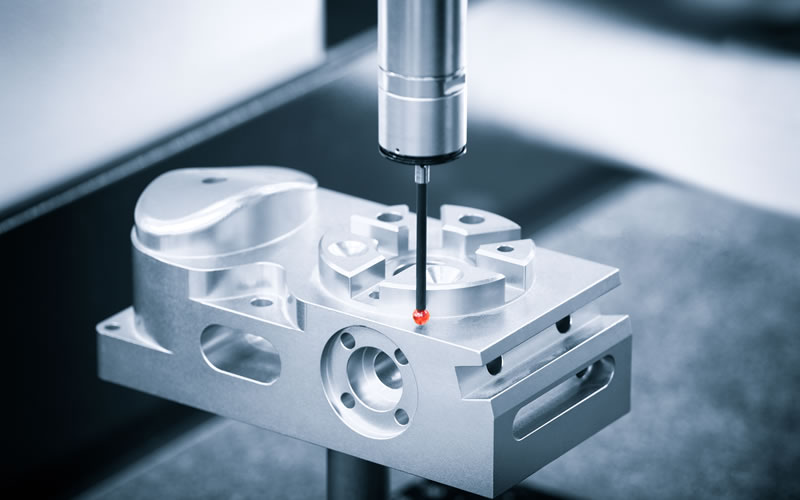
4.1 CNCフライス加工と 5軸加工
3軸フライス加工は、平面、穴、溝、空洞、構造部品など、主要な形状を従来の方向から加工できる場合に適しています。複数の方向に位置する形状については、3+2軸加工や5軸加工により、工具のアクセス性や動作制御の度合いを様々に調整できます。3+2軸加工では、切削前にワークピースを一定の角度に配置することで、より短く剛性の高い工具を使用して傾斜した形状を加工することが可能になります。
5軸リンケージ加工は、複雑な曲面、傾斜面、深い形状、およびクランプ時間の短縮が求められる部品に適しています。しかし、すべてのロボット部品が5軸加工を必要とするわけではありません。幾何学的形状や公差の関係が5軸リンケージを必要としない場合は、安定した3軸加工または3+2軸加工の方が経済的です。
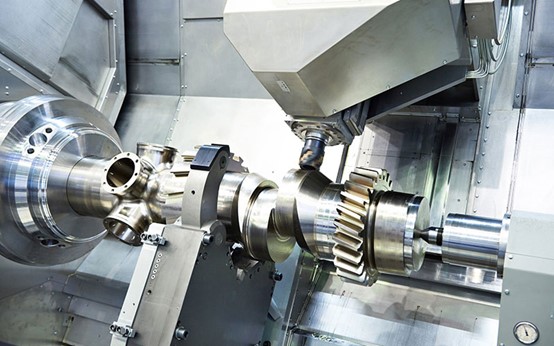
4.2 CNC旋削加工および旋削・フライス複合加工
CNC旋削加工は、ロボットシャフト、ピン、スリーブ、カップリング、ベアリングインターフェース、ねじ込みコネクタなどの加工によく用いられます。直径、肩部、溝、ねじ山、同心回転などの形状を効果的に制御できます。旋削とフライス加工を組み合わせた複合加工では、部品を別の工作機械に移すことなく、軸外の穴、平面、溝、フライス加工インターフェースを追加できます。再クランプ回数を減らすことで、特にアクチュエータシャフト、カップリング、小型伝動部品などの旋削加工とフライス加工の位置決め精度を向上させることができます。
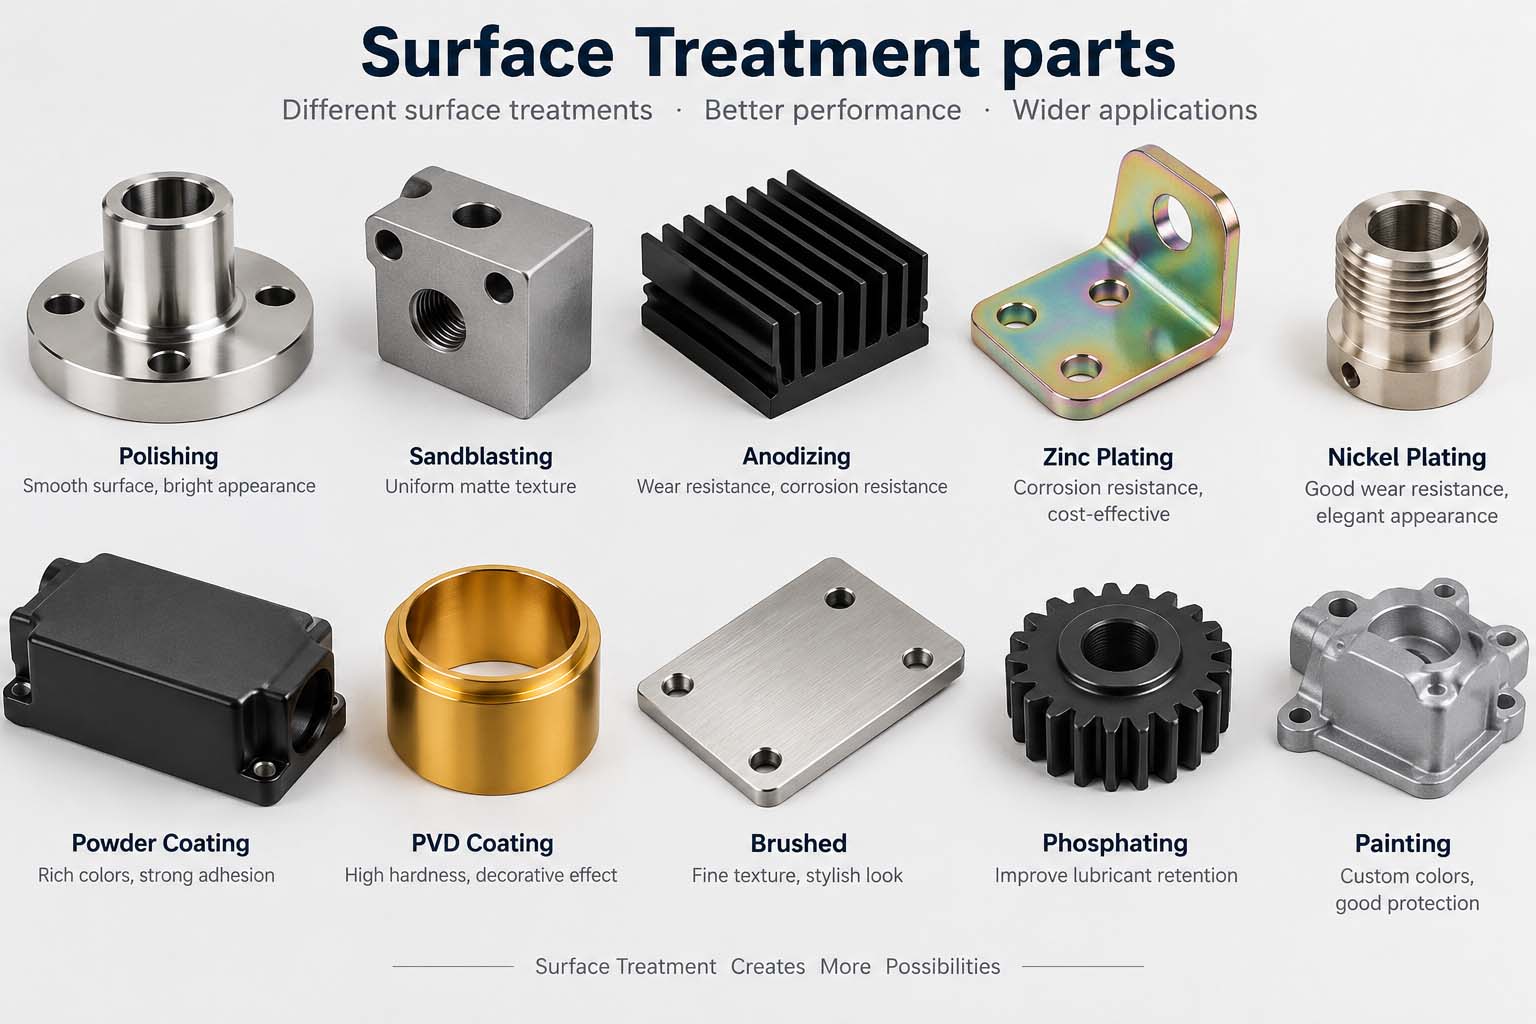
5.患者搬送ロボットの二次加工および表面処理
ロボット部品は、研削、放電加工、熱処理、陽極酸化処理、不動態化処理、電気めっき、サンドブラスト、レーザーマーキングなどの処理が必要となる場合があります。研削はベアリングやシャフトの主要表面を精密に加工でき、放電加工は従来の加工では扱いが難しい狭い溝や形状を加工できます。熱処理は機械的特性を変化させるだけでなく、変形を引き起こす可能性もあります。コーティングや表面処理は、穴径、シャフト径、ねじ山、電気接触面積、嵌合状態を変化させる可能性があります。これらの影響は、加工前に寸法補正、マスキング指示、公差計画、最終状態検査などを通じて考慮する必要があります。
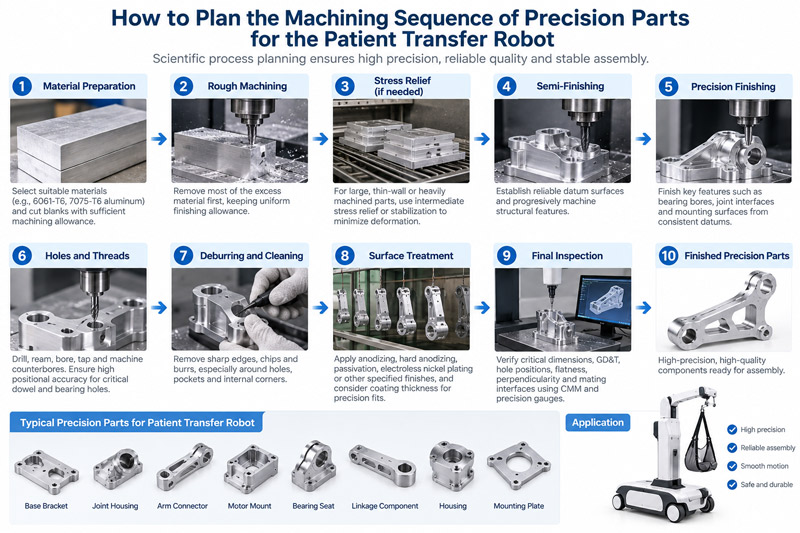
6. 患者搬送ロボットの精密部品の加工順序はどのように計画すべきか。
患者搬送ロボット用精密部品の加工工程は、最終的な寸法精度と組み立ての一貫性を確保するため、部品の機能要件、構造の複雑さ、材料特性に基づいて体系的に計画する必要がある。全体の工程は、「粗加工→半仕上げ→仕上げ→後処理」の4段階に分けられる。
ステップ1:粗加工と応力除去。部品の素材(通常は7075アルミニウム合金または304ステンレス鋼の棒材/板材)は、まず粗加工によって大部分の加工代を迅速に除去し、0.5~1.0mmの加工代を残して精密加工を行います。薄肉フレームやリフティングアームシェルについては、粗加工後に自然時効(24~48時間)または人工時効処理を行い、内部切削応力を解放してその後の変形を防ぎます。
ステップ2:半仕上げと基準補正。荒加工後のキー面(取り付け底面や主軸穴など)を位置決め基準として、穴の位置と輪郭をさらに補正する半仕上げを行い、0.1~0.2mmの仕上げ代を確保します。同時に、ねじ穴やオイル溝などの重要度の低い部分も仕上げます。
ステップ3:精密加工と主要形状の成形。ベアリング穴(公差±0.01mm)、センサー取り付け面(平面度<0.02mm)、位置決めピン穴、ねじ山など、すべての主要形状を一度のクランプで精密加工します。5軸連動または高精度3軸工作機械を採用することで、複数回の反転による累積誤差を低減します。
ステップ4:後処理と最終検査。精密加工が完了したら、バリ取り、洗浄、表面処理(硬質アルマイト処理など)を行います。すべての主要寸法は、三次元測定機(CMM)を使用して再測定する必要があります。偏差がないことを確認してから、組立工程に移送します。ISO 13485のトレーサビリティ要件を満たすため、全工程の完全なプロセス記録を保持する必要があります。
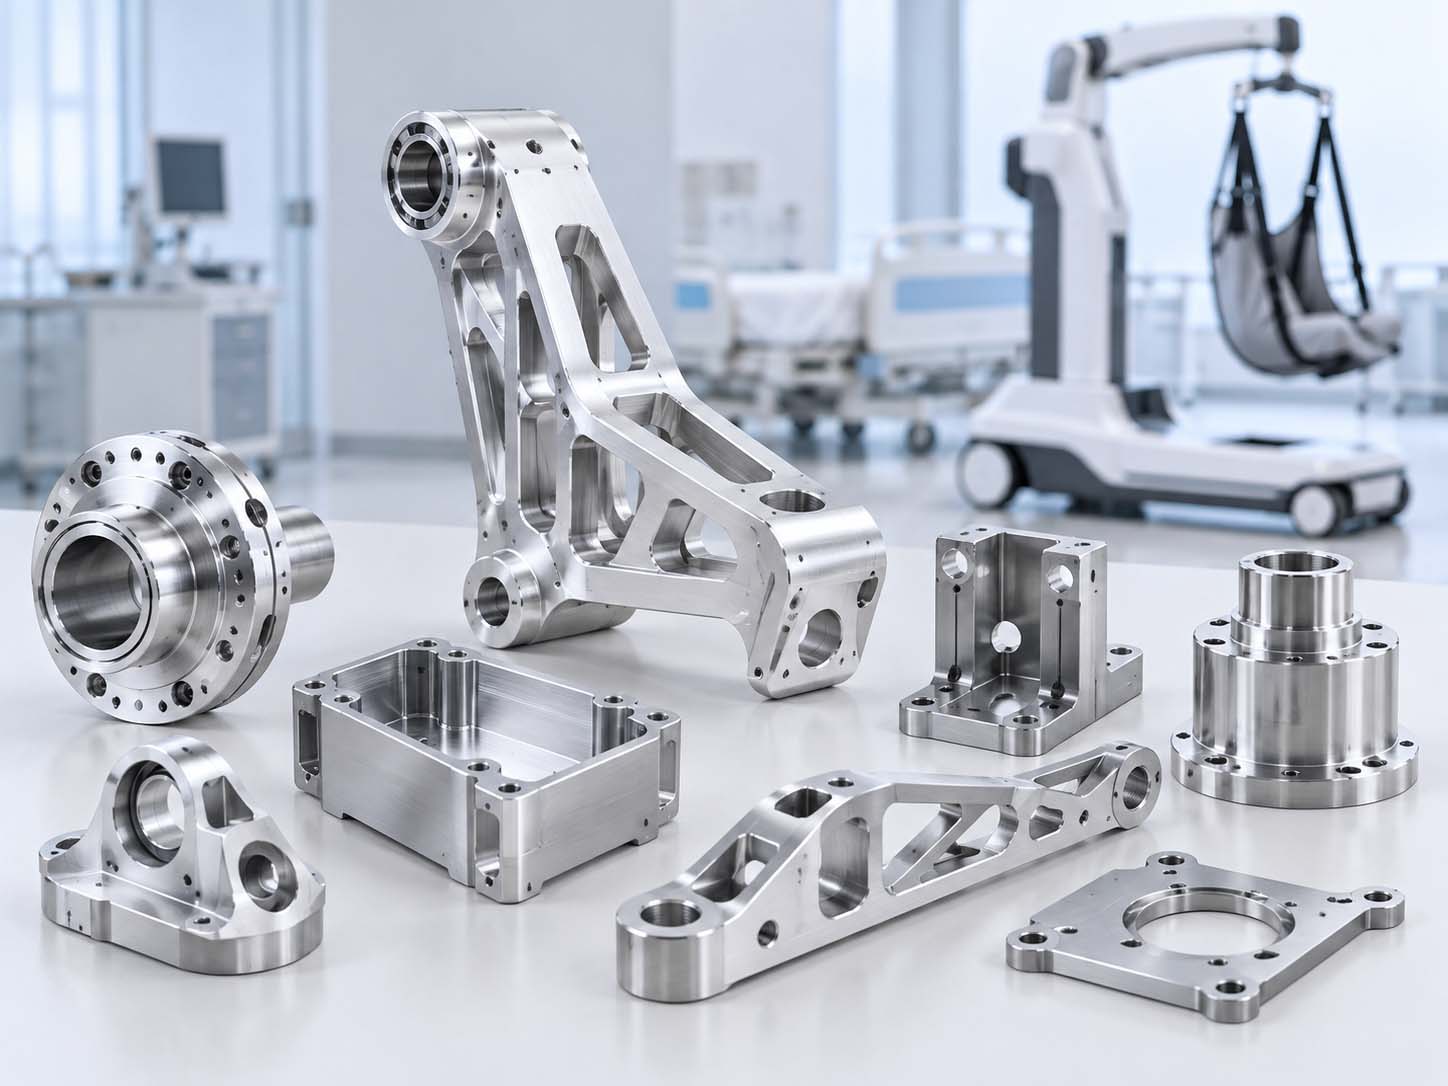
7. 患者搬送ロボットの精密部品加工における難しさとは?
- 薄肉部の変形:フレームやリフティングアームの肉厚はわずか2~3mmです。そのため、切断時に反りや変形が生じやすいです。
- 多穴同心度:ベアリング取り付け穴の同心度は0.01mm以内に制御する必要があります。複数のセットアップでは、これを保証するのは困難です。
- 表面の安全要件:人体に接触する部品は、表面粗さRaが0.8μm未満でなければなりません。バリや鋭利なエッジがあってはなりません。
- 加工が難しい材料:7075アルミニウムと304ステンレス鋼は、薄肉状態での切断時に制御が難しい。
- 完全なトレーサビリティ:ISO 13485のトレーサビリティ要件を満たすためには、すべての部品のプロセスパラメータを完全に記録する必要があります。
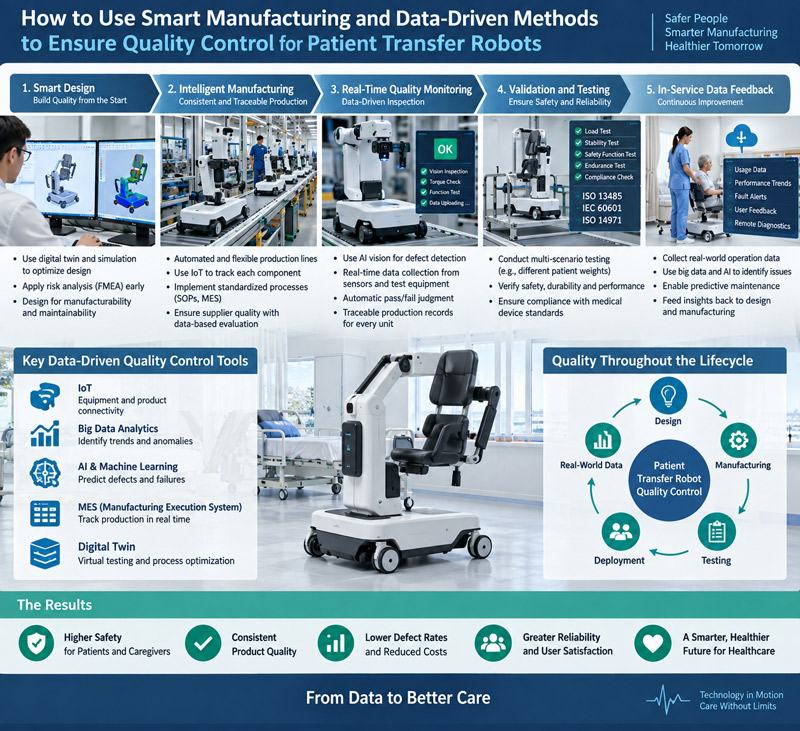
8.スマート製造とデータ駆動型手法を用いて、患者搬送ロボットの品質管理を確実にする方法
オンライン監視とリアルタイムフィードバックにより、センサーを使用して加工中の切削力と振動を監視します。ビッグデータ分析と組み合わせることで、工具の摩耗と寸法偏差を予測し、早期介入を実施します。SPC統計的プロセス管理を採用し、主要な寸法をリアルタイムで収集および分析します。トレンドオフセットが検出されると、自動的にアラームが作動します。原材料バッチ、加工パラメータ、およびテスト結果を統一プラットフォームに統合し、各部品の「ワンコードトレーサビリティ」を実現し、ISO 13485要件への準拠を保証する、ライフサイクル全体の品質トレーサビリティシステムを構築します。同時に、表面欠陥(傷、バリ)はAIによる画像検査で自動的に識別され、手動による画像検査に取って代わり、検査の効率と一貫性が向上します。
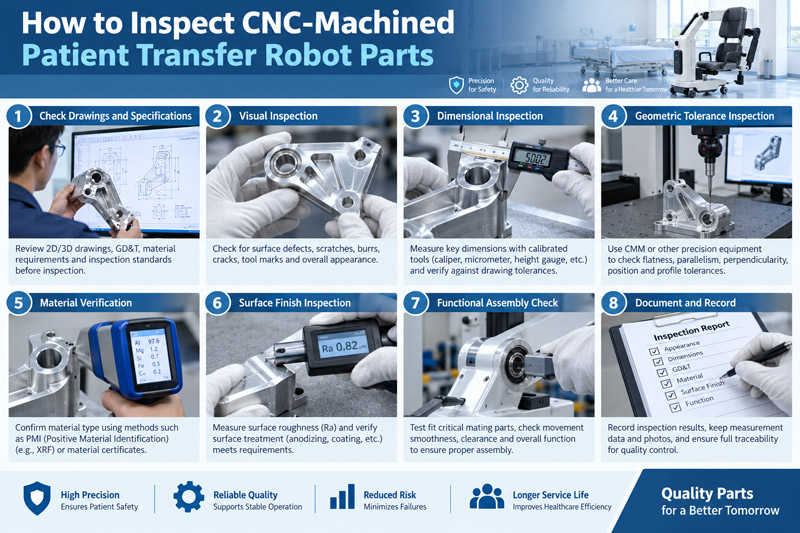
9. CNC加工された患者搬送ロボット部品の検査方法
検査工程は、材料報告書とブランクのサイズを確認する受入材料検査の3段階に分かれています。工程検査は、初期検査、巡回検査、最終検査の順に実施されます。主要寸法は、三次元測定機(CMM)を使用してオンラインでランダムに検査されます。完成品検査では、すべての主要特性(開口部、平面度、表面粗さ)について100%検査を実施します。
同時に、機能テストも実施されます。ベアリング穴の同軸性を検証するために組み立てシミュレーションを行い、取り付け面の精度を検証するために力センサを使用します。各部品には、図面要件およびISO 13485トレーサビリティ規格への準拠を保証するためのテストレポートが添付されます。
10.医療用ロボット部品のCNC加工サプライヤーの選び方
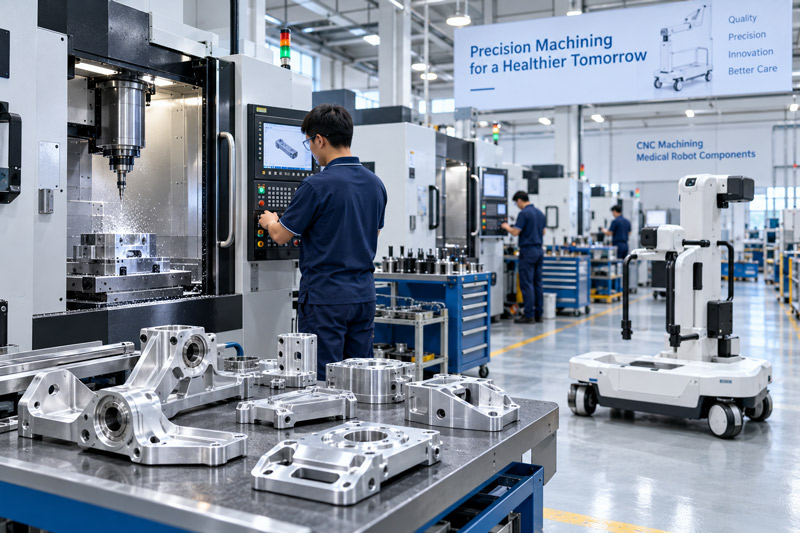
サプライヤーに対し、組立公差チェーン、ベアリングとモーターのインターフェース、軽量構造、多軸可動部品、試作品と量産間の設計変更について理解しているかどうかを尋ねてください。「ロボット部品を作ったことがある」と主張するよりも、関連するエンジニアリング経験の方が重要です。
10.1 実証済みの精度とプロセス能力
類似部品、検査報告書、材料、ワーク保持方法、および重要寸法管理について検討してください。サプライヤーが個々のサンプルだけでなく、バッチ全体にわたって一貫性を維持できることを確認してください。機械仕様は機器の潜在的な能力を示すものであり、プロセスの安定性を証明するものではありません。
10.2 品質システムとトレーサビリティ
該当するISO認証、材料管理、改訂管理、初回製品検査(FAI)および検査記録、不適合材料の取り扱い、バッチトレーサビリティを確認してください。これらの管理により、納品されたすべての部品が、正しい図面改訂版、材料バッチ、製造バッチ、および検査結果に紐づけられる必要があります。
10.3 エンジニアリング対応および提供能力
DFM(設計製造性)に関するフィードバックの質、見積もりにおける前提条件の明確さ、試作品および量産リードタイム、設計変更への対応速度を評価してください。ロボットプロジェクトの場合、サプライヤーは多品種少量生産およびリピート注文に対応できる実際の能力も示す必要があります。
| 評価エリア | 何を確認する | 警告表示 |
| 精度 | 類似部品および報告書 | 機械仕様のみ |
| ロボット体験 | アセンブリおよびモーションインターフェース | 一般的な能力に関する主張 |
| 品質 | FAI、トレーサビリティ、改訂管理 | 文書化されたプロセスはありません |
| 拡張性 | 試作品から製品化までの計画 | 一度だけ成功した |
| コミュニケーション | 明確なDFMと前提条件 | 技術的なレビューなしの見積もり |
11. NOBLEをあなたのビジネスパートナーとして選ぶ理由r 医療の 部品 メーカー?
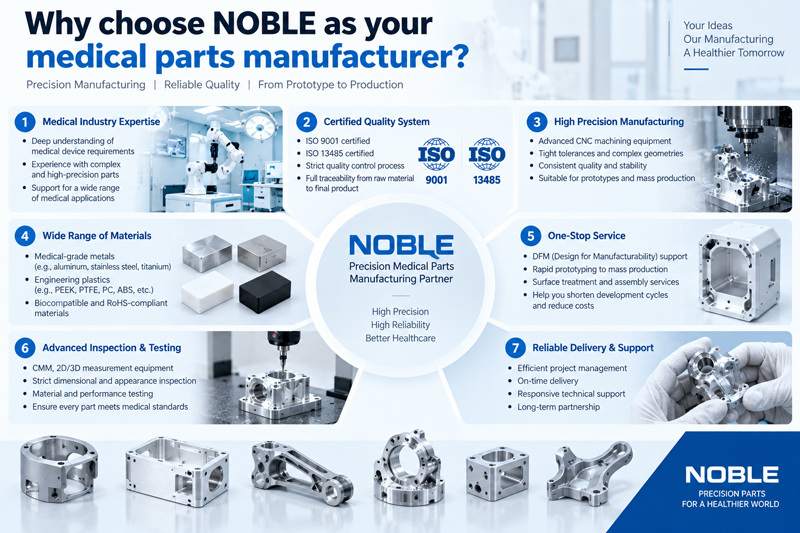
NOBLEは、高品質な金属部品の製造において12年以上の実績を持つ、認定金属加工会社です。
中国・深圳に拠点を置く当社は、自動車、ロボット、医療業界向けに板金加工および精密機械部品を提供しています。2012年以来、産業車両部品およびロボット部品メーカーの信頼できるパートナーとして、初期加工から完成品までの全生産工程をサポートしてきました。
当社が他社と異なる点は、技術革新と継続的な改善に重点を置いていることです。高度な自動化技術と熟練した職人技を組み合わせることで、すべての部品が厳格な品質基準を満たすことを保証しています。当社の施設はISO 9001およびISO 13485の認証を取得しており、品質管理、環境責任、そして職場の安全に対する当社の取り組みを裏付けています。
これにより、貴社のような企業は、一貫性のある高精度部品、完全なトレーサビリティ、そして国際規格への完全準拠を実現する信頼できるパートナーを得ることができます。複雑な板金加工から、要求の厳しい用途向けの機械部品まで、当社のチームは貴社の生産目標達成を支援する体制を整えています。
F患者搬送ロボットのAQ:
1. CNCフライス盤とロボットアームの違いは何ですか?
私の経験から言うと、主な違いは構造と機能にあります。CNCフライス盤は剛性が高く高精度な機械で、フライス加工や穴あけ加工といった切削加工に最適で、±0.005mmの公差を実現することも珍しくありません。一方、ロボットアームは6自由度以上の柔軟性を備え、ピックアンドプレース、溶接、軽機械加工といったマルチタスク作業に適しています。ただし、ビジョンシステムを活用しない限り、位置精度は通常±0.05mm程度と低くなります。
2. ロボット工学におけるCNCとは何ですか?
CNCは工作機械をデジタル制御する技術である。ロボット工学においては、ロボット構造用の精密な機械部品を加工する。
3. ロボットアームは部品のCNCフライス加工に適していますか?
はい、ロボットアームはCNCフライス加工、特に大型部品や複雑な部品の加工に使用できます。私は、6軸ロボットアームが±0.1mmの精度で自由曲面を加工するシステムに取り組んだことがあります。従来のCNCフライス加工機の剛性や±0.002mmの精度には及ばないものの、柔軟性、リーチ、多角度ツールパスに優れており、複合材のトリミング、大型金型、あるいはスペースに制約がある場合に最適です。
4. CNCロボットアームの作り方
ロボットアームの構造設計、部品選定、CNC加工、組み立て、デバッグを行う。
5. 自動車産業ではロボット技術はどのように活用されているのか?
ロボットが溶接、組み立て、塗装を担うことで、自動車製造のスピードと製品の一貫性が向上する。







