

病院用ロボットの構造部品には、フレーム、ハウジング、ブラケット、ジョイント、アクチュエータ、ギアボックス、エンドエフェクタなどがあり、これらの多くは看護ロボットの部品にも共通しています。製造には、精密CNC加工、3Dプリンティング、射出成形、板金加工が用いられます。一般的な材料は、アルミニウムやカーボンファイバーからステンレス鋼、チタン、PEEK、ABSまで多岐にわたります。ジョイントやアクチュエータなどの重要な部品では、ミクロンレベルの公差が最も重要になります。精度を適切に確保することで、繊細な外科手術中もロボットのバランスと精度を維持できます。看護ロボットの部品も同様で、材料の慎重な選定と厳格な製造管理が必要です。品質は、原材料から最終組み立てまで、すべての工程に左右されます。システム内のすべての部品が連携して、要求の厳しい病院環境で安全かつ信頼性の高い性能を発揮する必要があります。
病院用ロボットの主要構造部品
病院用ロボットの構造部品システムは、いくつかの主要な部品で構成されています。フレーム、ハウジング、ブラケット、ジョイント、アクチュエータ、ギアボックス、エンドエフェクタはそれぞれ特別な役割を担っています。各部品の役割を理解することで、なぜ精度が非常に重要なのかが分かります。
アクチュエータとジョイント
アクチュエータと関節は連携して動作を実現します。アクチュエータは力を発生させ、関節はその力を制御された動きへと導きます。手術用ロボットでは、この2つの要素がアームの動きの滑らかさと、標的部位への正確な命中精度を制御します。
トルク密度とバックラッシュ
トルク密度とは、モーターがサイズと重量に対してどれだけの回転力を発揮できるかを示す指標です。トルク密度が高いほど、エンジニアは出力を落とすことなく小型のアクチュエータを使用できます。これは、ジョイント内部のスペースが狭い場合に特に重要です。
バックラッシュとは、歯車同士が接触する際のわずかな隙間のことです。バックラッシュが大きすぎるとロボットアームが揺れ、小さすぎると歯車が固着してしまいます。手術においては、バックラッシュは非常に小さくなければなりません。そうでなければ、ツールの先端が軌道からずれてしまいます。
耐摩耗性と潤滑性
関節は手術中に何千回も動きます。この繰り返しの動きによって表面が摩耗します。硬化鋼やコーティングされたアルミニウムは、軟質金属よりも耐摩耗性に優れています。潤滑剤は摩擦を軽減し、接触部分から熱を逃がします。
医療用ロボットは、医療グレードのグリースが充填された密閉型ベアリングをよく使用します。これらのベアリングは、汚れの侵入を防ぎ、安定した動作を維持します。摩耗した関節は精度が低下し、その結果、動きが不安定になったり、位置ずれが生じたりします。
構造アームとベースシャーシ
構造フレームとシャーシはロボットの骨格を形成します。これらは他のすべての部品を所定の位置に固定し、アーム、工具、および積載物の重量を支えます。
強度対重量比
ロボットアームは、工具を持ち上げて固定できるだけの強度が必要です。同時に、モーターで高速に動かすためには、十分な軽さも求められます。アルミニウム合金はバランスが良く、より高い強度が必要な場合はチタンが適しています。
炭素繊維複合材は、その比率をさらに高めます。鋼鉄よりもはるかに軽量でありながら、剛性は同等です。軽量化によって、より小型のモーターとより速い応答速度を実現できます。
振動減衰と剛性
剛性により、負荷がかかった際にアームが曲がるのを防ぎます。アームが曲がると、先端の位置ずれが発生します。振動減衰機能により、外科医の視界をぼやけさせたり、精密な切開を妨げたりする可能性のある振動を抑制します。
鋳造品や機械加工されたブロックは高い剛性を提供する。一部の設計では、制振層を追加したり、中空部分に粘弾性材料を充填したりする。これらの選択肢は、重量をほとんど増やすことなく振動を低減する。
ハウジングおよびエンドエフェクタ
ハウジングは内部部品を埃、液体、衝撃から保護します。エンドエフェクタはアームの先端に取り付けられるツールです。グリッパー、メス、カメラホルダーなどがあります。
生体適合性と体液保護
患者が触れる表面はすべて、生体適合性の基準を満たさなければなりません。PEEKや医療用ステンレス鋼などの素材は、これらの試験に合格しています。これらはアレルギー反応を引き起こしたり、有害物質を放出したりしません。
液体からの保護も重要です。血液、生理食塩水、洗浄液などは内部部品を損傷する可能性があります。密閉性の高い筐体と優れたガスケットは液体の侵入を防ぎます。IP等級は、筐体が水や粉塵をどの程度防ぐことができるかを示します。
センサーの統合と精度
最新のエンドエフェクタには、力覚センサー、カメラ、位置トラッカーが搭載されている。これらのセンサーはデータを制御システムに送信する。ロボットは瞬時に把持動作や位置を変更する。
ここでいう精度とは、良好な縫合と血管の断裂との違いを意味します。センサーの取り付け部はしっかりと固定されていなければなりません。センサーとツールの間に少しでも緩みがあると、誤った測定値が生じます。その結果、制御ソフトウェアが誤った判断を下すことになります。
フレームとハウジングには高精度なギアとベアリングが組み込まれており、構造全体に運動荷重を分散させる役割を果たします。フレームが弱いと荷重がかかり、曲がってしまいます。その曲がりによって、その後のあらゆる計算結果が狂ってしまうのです。
看護ロボットの部品も同様のニーズに直面します。これらのロボットは患者を持ち上げたり、物資を運んだり、日常的なケアを支援したりします。病院用ロボットの構造部品は、繰り返し負荷がかかっても破損しない必要があります。看護用病院ロボットの構造部品は、極めて高い精度よりも耐久性を重視する傾向がありますが、基本的な考え方は同じです。
病院用ロボットの構造部品は、多忙な病院環境で長年にわたり使用できる耐久性が求められます。そのため、材料の慎重な選定と堅牢な製造工程が不可欠です。すべてのブラケット、ジョイント、ハウジングが、システム全体の信頼性の高い動作を支えています。
病院用ロボットの構造部品の製造
病院用ロボットの構造部品を製造するには、複数の工程が必要です。それぞれの工程は、部品の形状、材質、生産量に応じて異なります。適切な工程を選択することで、コストを抑えつつ高い品質を維持できます。
精密部品のCNC加工
精密部品のCNC加工は、病院用ロボットの構造部品製造の中核を成す技術です。この切削加工法は、金属やプラスチックのブロックを正確な形状に削り出します。関節部、ギアボックスハウジング、アクチュエータマウントなどの製造に最適です。
多軸フライス加工および旋削加工
高精度5軸CNCフライス加工では、切削工具を5軸に沿って同時に移動させます。これにより、3軸加工機では加工できない角度にも対応できます。これは、複雑な接合形状や曲面加工において特に重要です。多機能加工機は、フライス加工と旋削加工を1回の段取りで実行できるため、加工ミスを減らし、時間を節約できます。
病院用ロボットの構造部品で、深いポケットや薄い壁を持つものの場合、5軸加工によって段取り回数を削減できます。段取り回数が少なくなれば、あらゆる寸法をより厳密に制御できるようになります。
ミクロンレベルの許容誤差を実現
精密部品向けの高精度CNC加工は、標準的な加工方法では実現できない公差精度を提供します。一流の加工業者が達成する成果は以下のとおりです。
- 重要な部分における公差は±0.0002インチ(±5µm)以下、表面仕上げはRa 0.8µmという微細さを実現。
- 位置決め精度は3µmまで、体積精度は13µm以下。マイクロミーリングでは2~3µmの公差を実現できる。
- 5軸マルチタスクにより、複雑な3D形状、インペラ、医療用ジョイントなどにおいて、±0.0025 mm(±0.0001インチ)の公差を実現します。
これらの数値は、関節やアクチュエータにとって非常に重要です。数ミクロンの誤差でも、アーム全体の動作に支障をきたす可能性があります。そのため、高精度な病院用ロボットの構造部品加工には、剛性の高い機械、切れ味の良い工具、そして安定した温度制御が求められるのです。
射出成形と板金
すべての部品にミクロンレベルの精度が必要なわけではありません。筐体、カバー、ブラケットなどは、他の加工方法でも問題なく対応できる場合が多いです。射出成形や板金加工は、そうしたニーズを満たす技術です。
住宅向け大量生産
射出成形では、溶融したプラスチックを鋼鉄製の金型に注入します。金型は数秒で部品を成形します。このプロセスはABS樹脂やポリカーボネート製のハウジングに適しています。金型が完成すれば、単位コストは急速に低下します。何千個もの同一のカバーが、同じ形状と仕上がりで製造されます。
介護ロボットの部品では、成形された筐体が電子機器やセンサーを保護します。また、表面が清潔で拭き取りやすいという利点もあります。
ブラケットの費用対効果の高い成形方法
板金加工とは、平らな金属板を曲げたり、打ち抜いたり、切断したりして、ブラケットやガードなどの部品を製作する技術です。アルミニウム板やステンレス鋼板が一般的な材料として用いられます。金型費用は射出成形よりも安価であるため、少量から中量生産においては板金加工は賢明な選択肢となります。
モジュール式のアルミ押出材は、フレームやガードに最適です。必要な長さに切断し、ボルトで固定し、パネルを取り付けるだけで済みます。この方法により、組み立て時間を短縮し、構造を軽量化できます。
3Dプリンティングとアディティブマニュファクチャリング
積層造形は、部品を層状に積み重ねて製造する。これにより、切削加工では実現できない設計の自由度が生まれる。
複雑な形状と軽量化
3Dプリンティングは、内部チャネル、格子構造、有機的な形状を作り出すことができます。これらの特徴により、強度を損なうことなく軽量化が可能です。病院用ロボットの構造部品にとって、軽量化はモーターの小型化と動作速度の向上につながります。チタンとPEEKはどちらも医療用途に適した3Dプリント素材です。
ラピッドプロトタイピングとカスタムエンドエフェクタ
エンジニアは数週間ではなく数時間でプロトタイプを印刷できます。高価な金型に投資する前に、適合性や機能性をテストできます。カスタムエンドエフェクターにもメリットがあります。外科医は、まれな手術のために特注のグリッパーが必要になる場合があります。オンデマンドで印刷することで、時間とコストを節約できます。
実務的な観点から見ると、病院用ロボットの構造部品の製造には、複数の工程が組み合わされることが多い。CNC加工されたジョイントが、成形されたハウジングや3Dプリントされたエンドエフェクタと組み合わされる場合もある。中国のNOBLEのような企業は、こうしたサービスをすべてワンストップで提供している。同社のチームは、医療用ロボット製造における試作から量産までを担う。こうした幅広いサービスを提供することで、顧客は複数のベンダーとのやり取りに煩わされることなく、設計から組み立てまでをスムーズに進めることができる。
病院向けロボット部品の製造には、厳格な工程管理が不可欠であることに留意すべきである。原材料から最終検査に至るまで、すべての工程が完成品に影響を与える。優れたロボット部品製造サプライヤーは、各工程を追跡し、結果を文書化する。こうした記録は監査を支え、品質の一貫性を保つ上で役立つ。
病院用ロボットの構造部品の設計上の考慮事項
優れた設計は精度から始まります。病院用ロボットの構造部品プロジェクトでは、関節部やアクチュエーターに厳しい公差が求められます。部品の一つにわずかな誤差があっても、組み立て工程で積み重なると大きな誤差となる可能性があります。公差積み上げ解析では、各部品のばらつきが全体のばらつきにどのように影響するかを確認します。合計が許容範囲を超えると、アームは目標を外れてしまいます。エンジニアは、金属加工を行う前に、あらゆる寸法を詳細に把握し、最悪の場合のばらつきを予測します。
ジョイントとアクチュエータの厳しい公差
手術用ロボットにおける再現性の確保
再現性とは、ロボットが毎回同じ位置に戻ることを意味します。手術用ロボットは、1回の手術で同じ場所に何千回も移動する可能性があります。わずかなずれでも手術結果に悪影響を及ぼします。関節穴やアクチュエータ取り付け部の加工精度を厳しくすることで、ずれを最小限に抑えています。制御ソフトウェアは、ハードウェアが形状を維持することを前提としています。ハードウェアが形状を維持すれば、ツールチップは外科医が期待する場所に正確に着地します。
熱膨張管理
熱によって物体のサイズは変化します。モーター、ギア、ベアリングはすべて使用中に温まります。金属部品は温度が上昇すると膨張します。この膨張によってジョイントの中心がずれ、キャリブレーションが狂います。設計者は、重要な箇所には熱膨張率の低い材料を選択します。また、ソフトウェアで熱補正機能も追加します。一部のシステムは、安定した温度に達するまで、手術前に予熱されます。
洗浄性と滅菌性
IP等級および液体侵入保護
病院は湿気の多い場所です。血液、生理食塩水、洗浄スプレーなど、内部部品を脅かすものがたくさんあります。IP規格は、筐体がどれだけ粉塵や水を遮断できるかを示します。IP67規格は、部品が短時間の浸水に耐えられることを意味します。IP68規格はさらに優れています。密閉型ベアリング、ガスケット、滑らかな表面はすべて、その保護に役立ちます。液体が溜まるような隙間があってはなりません。
化学殺菌剤に対する材料の耐性
過酸化水素や過酢酸などの殺菌剤は、多くのプラスチックを侵食します。材料は、ひび割れや曇りを起こさずにこれらの化学物質に耐える必要があります。PEEKや医療グレードのステンレス鋼は、これらの化学物質に対して優れた耐性を示します。ABSは時間の経過とともに劣化する可能性があります。どの材料を選ぶかによって、部品の寿命が左右されます。看護ロボットの部品も同様の化学物質にさらされるため、材料選定には細心の注意が必要です。
安全性および故障モード解析
荷重下における構造的健全性
病院用ロボットの構造部品は、あらゆる過酷な負荷に耐えられるよう設計されなければなりません。それは、急停止、器具の落下、患者がアームに寄りかかるなど、様々な状況が考えられます。エンジニアは応力解析を行い、弱点を見つけ出します。試作品に負荷をかけ、何かが曲がったり壊れたりするまでテストを続けます。目標は、患者が故障する前に、その弱点を見つけることです。
重要な関節における冗長性
関節の中には、絶対に故障してはならないものがあります。患者の上でメスを握る手術用アームはその一例です。冗長ブレーキやセカンダリエンコーダーは、バックアップ層を追加します。メインシステムが故障しても、バックアップシステムが位置を保持します。これはコストと複雑さを増しますが、安全性も向上させます。最終製品の品質は、これらの選択に左右されます。
病院用ロボットの構造部品によく使用される材料
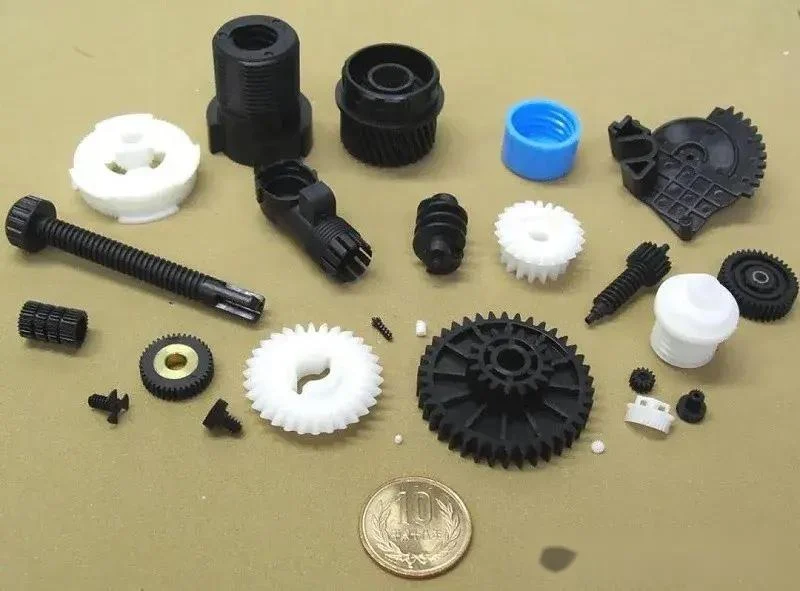
病院用ロボットの構造部品に適切な材料を選ぶことは非常に重要です。材料の選択によって、重量、強度、そして部品の耐久性が変わります。また、ロボットが繰り返し滅菌処理に耐えられるかどうかも左右されます。主な選択肢を見ていきましょう。
医療グレードの金属
金属は強度と剛性に優れ、高い寸法精度を維持します。そのため、荷重を支える病院用ロボットの構造部品として最適な素材と言えます。
ステンレス鋼とチタン
医療グレードのステンレス鋼は錆びにくく、強力な化学薬品にも耐えられます。フレーム、ブラケット、器具ホルダーなどに最適です。チタンは軽量で強度が高く、人体組織との親和性も高いため、患者に接触する関節部やエンドエフェクターに最適です。どちらの金属もアルミニウムより高価ですが、その耐久性の高さから価格に見合う価値があると言えるでしょう。
軽量化のためのアルミニウム合金
アルミニウム合金は、強度を大きく損なうことなく軽量化を実現します。アームが軽くなれば動きが速くなり、必要なモーターも小型化できます。これによりエネルギー消費が抑えられ、摩耗も軽減されます。また、アルミニウムは加工性にも優れています。そのため、構造アームやベースシャーシの素材として賢明な選択と言えるでしょう。ただし、欠点もあります。アルミニウムは鋼鉄よりも柔らかいため、摩耗しやすい箇所にはコーティングやインサートを施す必要があります。
高性能ポリマー
ポリマーは金属にはない利点を備えている。耐薬品性、電気伝導性、そして軽量性などだ。これは、センサーや電子機器の近くで使用される医療用ロボット部品にとって重要な特性となる。
構造断熱材としてのPEEKおよびPEI
PEEKは、荷重がかかる部品に最適です。耐熱性、耐薬品性に優れ、断熱性も高いです。以下に、さまざまなPEEKグレードの比較を示します。
| PEEKグレード | 引張強さ(MPa) | 曲げ強度(MPa) |
| 未充填PEEK | 96-100 | 125-146 |
| 30%ガラス繊維PEEK | 170-179 | 271 |
| 30%カーボンファイバーPEEK | 236-265 | 指定されていない |
炭素繊維強化PEEKは最高の強度を誇ります。そのため、構造用ブラケットに最適です。PEIも選択肢の一つです。PEEKよりも安価でありながら、優れた剛性と耐熱性を備えています。
ハウジングにはABS樹脂とポリカーボネートを使用
ハウジング製造においては、ABS樹脂とポリカーボネートが主流となっている。これらは複雑な形状にも容易に成形でき、耐衝撃性にも優れている。透明度と靭性ではポリカーボネートがABS樹脂を上回るが、コスト面ではABS樹脂が優位である。どちらも、拭き取り可能な表面が必要な看護ロボット部品に適している。ただし、どちらもオートクレーブ滅菌には適していないため、非滅菌区域や使い捨てカバーに適している。
材料選択基準
生体適合性規格
ISO 10993は生体適合性に関する基準を定めています。患者に接触するすべての材料は、この基準を満たす必要があります。これらの試験では、毒性、刺激性、アレルギー反応などが検査されます。PEEK、チタン、医療用ステンレス鋼はすべてこれらの基準を満たしています。必ず、供給業者が認証済みの製品を提供していることを確認してください。
コスト、重量、耐久性のバランスを取る
万能な素材は存在しません。エンジニアはコスト、重量、耐久性を比較検討します。チタンは高価ですが、長持ちします。アルミニウムは軽量化と低コストを実現します。PEEKは耐薬品性に優れていますが、ABSよりもはるかに高価です。最適な素材は、部品の用途によって異なります。ハウジングにはABSが適しているかもしれません。外科用関節にはチタンが必要かもしれません。このバランスを適切に取ることで、システム全体の精度と品質が向上します。優れた製造パートナーは、用途に合った素材選びをサポートします。
病院用ロボットの構造部品選定フレームワーク
病院用ロボットの構造部品プロジェクトにおいて、適切な部品を選ぶことはパズルを解くようなものです。機能、予算、そして納期を一致させる必要があります。明確な枠組みがあれば、そのパズルは解けるようになります。
ステップバイステップの意思決定ガイド
負荷と精度の要件を定義する
まず、その部品がどのような役割を果たすべきかを問いかけましょう。メスを保持する接合部には極めて高い精度が求められますが、電線を覆うハウジングにはそれほど高い精度は必要ありません。次に、部品が支える荷重を書き留め、許容誤差も記録します。これらの2つの数値が、その後のすべての選択を左右します。
CNC加工は、高い寸法精度、カスタム部品、または厳しい公差が求められる部品(外科手術器具、埋め込み型医療機器、精密診断部品など)の製造に有効です。一方、3Dプリンティングは、患者固有の解剖学的モデル、手術ガイド、義肢、歯科インプラントなど、複雑でカスタマイズされた試作品や少量生産を可能にし、設計の自由度、迅速な納期、効率的な設計反復を実現します。
生産量に合わせたプロセス
生産量によってプロセスが決まります。3Dプリンティングスーツは50~100個以下の生産量です。CNC加工は±0.001インチの公差を維持し、初期費用は不要です。部品1個あたりのコストは約55~65ドルで一定です。射出成形は大量生産の場合、部品1個あたりのコストを0.50~5.00ドルまで下げます。損益分岐点は金型コスト÷(CNC部品1個あたりのコスト-成形部品1個あたりのコスト)です。シンプルなプラスチック製ハウジングは通常1,000個以下の生産量で損益分岐点に達します。高精度部品は同等以上の生産量で損益分岐点に達します。
| 決定基準 | CNC加工 | 3D印刷 |
| 生産量 | 試作品や少量生産部品に最適 | 50~100ユニット以下の注文に最適 |
| 許容能力 | ±0.001インチの精度を保持。5軸フライス加工では、ベアリング穴で±0.005~0.025mmの精度を実現。 | 高精度金属部品の加工において、CNCの再現性には及ばない。 |
| 工具費 | 初期投資として工具は不要です。 | 金型費用がかからず、複雑な形状も実現可能 |
| 材料/強度要件 | 金属の強度が必要な場合に好ましい。 | 初期プロトタイプや複雑な形状に適しています |
| コスト行動 | 部品1個あたりのコストはほぼ一定(約55~65ドル/個) | 少量生産ではコスト効率が良い。より厳しい公差や金属強度が必要な場合はCNC加工に切り替える。 |
コスト、品質、リードタイムのバランス
工具投資対単位コスト
金型によってコストは大きく変わります。射出成形金型は初期費用が高くなりますが、生産量が増えるにつれてその投資は回収できます。大量生産される看護ロボット部品の場合、成形ハウジングを使用することで単位コストを迅速に削減できます。少量生産の場合は金型を省略し、CNC加工や3Dプリンティングを利用します。トレードオフは明らかです。金型費用を今支払うか、後で部品あたりのコストが高くなるか、どちらかです。
サプライチェーンの信頼性
優れた設計も、部品が期日通りに届かなければ意味がありません。機械加工、成形、組み立てを自社で管理するサプライヤーはリスクを軽減します。問題を早期に発見し、ロット間の品質を一定に保つことができるからです。看護ロボットの部品に関しては、信頼できるサプライチェーンが病院への導入スケジュールを円滑に進めるために不可欠です。契約前に、リードタイム、バックアップ体制、資材不足への対応方法について確認しておきましょう。
事例:病院用ロボットアームの関節部の製造
メスを保持する手術用ロボットアームの関節を想像してみてください。非常に精密な動きが求められます。また、重量物を支えても安定性を保つ必要があります。この例は、そのような関節がどのように作られているかを示しています。
設計要件と材料の選択
接合部は強度が必要でありながら、重すぎないようにする必要がある。また、繰り返し滅菌処理に耐えなければならない。設計上、工具が曲がることなく保持できるだけの十分な耐荷重能力が求められる。ベアリング穴の公差は非常に厳格である。
強度と重量を考慮してチタンを選ぶ
チタンはこの用途に最適です。鋼鉄よりも軽量で、アルミニウムよりも強度が高いからです。また、ISO 10993の生体適合性基準も満たしています。これは、患者に接触する病院用ロボットの構造部品にとって重要な条件です。さらに、この素材は化学消毒剤にも耐性があるため、何度も洗浄を繰り返しても関節の形状が維持されます。
プロセス選定と精度検証
チームは、ジョイント本体の加工に高精度5軸CNCフライス加工を採用した。この加工法では、複雑な角度を一度の段取りで切削できるため、加工ミスを低減できる。また、設計で求められる厳しい公差も維持できる。
5軸CNC加工とCMM検査
精密CNC加工により、重要な輪郭部において±0.0025mmの公差を実現します。この精度により、接合部の中心位置が安定します。加工後、三次元測定機(CMM)ですべての主要寸法を検査します。CMMは、穴の位置と表面仕上げを確認します。不良部品は再加工または廃棄されます。この工程により、アセンブリ全体が保護されます。
組み立てとテスト
組み立て工程では、機械加工された本体にベアリングとアクチュエーターを取り付けます。クリーンルーム環境により、粉塵の侵入を防ぎます。各ベアリングは、制御された力で所定の穴に圧入されます。
ベアリングとアクチュエータの統合
まず、密閉型ベアリングを取り付けます。次に、アクチュエータをジョイント本体に取り付けます。技術者はバックラッシュと回転の滑らかさを確認します。手術用ロボットアームのジョイントは、ほとんど遊びがあってはなりません。患者を持ち上げる看護用ロボットアームのジョイントも同様です。どちらも、負荷がかかった状態でも安定した動作が必要です。
組み立て後にテストが行われます。関節部は何千回ものサイクルを経て動作し、センサーが位置ずれと温度上昇を追跡します。看護用ロボットアームの関節部にかかる負荷は、手術用ロボットアームの関節部とは異なる可能性があります。それでも、このテストによって設計の有効性が証明されます。あらゆる工程における高精度な製造技術が、これを可能にしているのです。こうして品質は後から検査するのではなく、最初から組み込まれるのです。
病院用ロボットの構造部品における将来の動向
この分野は絶えず進化を続けています。新しいコーティング技術、より高度な製造方法、そして小型化された設計によって、ロボットの能力は変化し続けています。次に何が来るのかを見ていきましょう。
新興材料およびコーティング
抗菌表面および自己潤滑性複合材料
病院には、細菌と戦う表面が必要です。新しい抗菌コーティングは、ロボットアームやカバー上での細菌の増殖を防ぎます。これらのコーティングは、接触した細菌を死滅させる微粒子を放出します。中には、最上層に銀や銅を混ぜたものもあります。このコーティングは、数百回の洗浄サイクルに耐えることができます。
自己潤滑性複合材料もまた、大きな進歩と言えるでしょう。これらの材料は、基材に固体潤滑剤が組み込まれています。PTFEやグラファイトの粒子がプラスチックや金属の内部に存在し、表面が摩耗すると新しい潤滑剤が表面に出てきます。これにより、グリースやオイルを使わなくても摩擦が軽減されます。密閉された接合部においては、メンテナンスの手間が減り、寿命が延びることを意味します。
実際には、これらの改良は手術用ロボットと看護用ロボットの両方の部品に役立っています。患者搬送用のリフトアームは、自己潤滑ベアリングの恩恵を受けています。長年使用しても、スムーズな動作を維持します。
自動化とオンデマンド製造
デジタルツインとクラウド製造
デジタルツインとは、実際のロボット部品の仮想コピーです。エンジニアは金属加工を行う前に、このデジタルツイン上でシミュレーションを実行します。動作、発熱、応力集中箇所などをテストし、ハードウェアではなくソフトウェアで問題を解決します。これにより、時間とコストを節約できます。
クラウド製造は、世界中の工場をつなぎます。設計ファイルがクラウドにアップロードされると、各地の機械がそのファイルを読み込み、すぐに生産を開始します。このオンデマンドモデルにより、在庫が削減され、納期が短縮されます。病院用ロボットの構造部品の場合、これはカスタム部品の納期短縮を意味します。
自動化によって品質も向上するという点も注目に値する。ロボットセルは人間の手を借りずにCNCマシンへの部品の積み下ろしを行い、夜間も照明を消して稼働する。部品は毎回同じ精度で生産ラインから出てくる。
小型化とモジュール設計
標的手術のためのマイクロロボット
ロボットはますます小型化している。マイクロロボットは血管内を移動して薬剤を投与したり、血栓を除去したり、組織サンプルを採取したりすることができる。これらの小型ロボットには、非常に小さなスケールの構造部品が必要となる。そのような小さな部品を作るには、特別な技術が求められる。レーザー切断やマイクロフライス加工によって、ミクロン単位の形状を作り出すことができる。
モジュール設計も有効です。標準的な関節とアクチュエータを組み合わせることで、さまざまなロボットを構築できます。手術用ロボットアームと看護用ロボットアームは部品を共有できるため、設計時間と在庫コストを削減できます。同じ関節モジュールが両方のシステムで使用可能で、タスクに応じてエンドエフェクタのみが変更されます。
看護ロボットの部品は、このモジュール式アプローチの恩恵を受けています。患者搬送ロボットは、資材運搬ロボットと同じ基本関節を使用します。エンジニアはツールアタッチメントを交換することで、ロボットの用途を変更できます。この柔軟性により、病院用ロボットはより手頃な価格で、メンテナンスも容易になります。
小型化によって許容誤差はさらに厳しくなる。部品が小さくなるほど、より厳しい精度が求められる。生産方法もそれに合わせて改善する必要がある。病院用ロボットの構造部品の未来は、より小型で、よりスマートで、より適応性の高いものとなるだろう。
病院用ロボットの構造部品にNOBLE社製品を採用する

適切な製造パートナーを見つけることは、病院用ロボットの構造部品プロジェクトのあらゆる側面に影響を与えます。NOBLEは、金属およびプラスチック加工に特化したフルサービスサプライヤーです。同社は、原材料から完成品の組み立てまで、すべてを請け負います。
総合的なものづくり力
金属およびプラスチック加工における専門知識
NOBLEは、病院用ロボットの構造部品に必要な主要な製造工程を統合しています。金属加工には、板金プレス加工、成形加工、CNC加工、鋳造、ヒートシンク製造が含まれます。プラスチック加工は、射出成形、CNC加工、ブロー成形、および金型を用いた量産に対応しています。
| 材料カテゴリー | 一般的な処理能力 |
| 金属 | 板金プレス加工および成形加工、CNC加工、金属鋳造、ヒートシンク製造 |
| プラスチック | プラスチック射出成形、CNC加工、ブロー成形、金型を用いた生産 |
この範囲であれば、多くのベンダーと取引する必要はありません。精密機械加工と成形ハウジングの両方を、1つのチームが担当します。
設計から組み立てまで
NOBLEは単なる製造業務にとどまりません。設計、試作、製造、最終組み立てまで、あらゆる段階でサポートを提供します。看護ロボットの部品は、ロットごとに同じように適合する必要があるため、この一連のプロセス全体が重要になります。エンジニアは公差の問題を早期に発見し、金型製作前に設計を修正します。組み立ては管理された条件下で行われ、すべての工程が記録されます。
認定された品質とコンプライアンス
ISO 9001:2015およびISO 13485:2016認証
NOBLEはISO 9001:2015およびISO 13485:2016の認証を取得しています。後者の規格は、部品メーカーやサプライヤーを含む、医療機器のライフサイクルに関わるあらゆる組織に適用されます。この規格では、リスク管理、トレーサビリティ、プロセス検証、サプライヤー管理を重視した文書化された品質管理システムが求められます。
部品メーカーにとって、ISO 13485:2016は、工程検証、材料およびロットのトレーサビリティ、変更管理、不適合管理に関する文書化された手順を要求します。この規格は、製品の適合性に影響を与えるアウトソーシングされた工程の管理を明確に要求しています。証明書だけでは十分ではありません。重要なのは、検証済みの工程、トレーサビリティ、および変更管理を実際に実行することです。2026年2月2日に発効するFDA QMSRにはISO 13485:2016が含まれていますが、証明書は要求されていません。完成品のデバイスメーカーは、サプライヤーの品質に対する責任を負います。そのため、規制市場向けのロボット部品を製造するには、ISO 13485:2016への準拠が真に必要となります。
共同エンジニアリングサポート
製造性を考慮した設計の最適化
優れたパートナーは、生産開始前に設計を改善します。NOBLEのエンジニアは、製造可能性の観点から図面を精査します。重量やコストを削減できる材料の変更を提案し、加工や成形が難しい箇所を指摘します。こうしたやり取りを通じてコストを削減し、遅延を防ぎます。ロボット部品を大量生産する場合、早期の意見を取り入れることで、許容誤差を現実的な値に設定し、生産を円滑に進めることができます。その結果、病院用ロボットの構造部品は、ロットごとに信頼できる品質を維持できます。
部品の仕組み、製造方法、精度、そして材質はすべて密接に関連しています。一つを変えると、他の部分も変化します。ミクロン単位の精度で加工されたチタン製のジョイントは、成形プラスチック製のブラケットとは全く異なる特性を持っています。だからこそ、病院用ロボットの構造部品には全体像を把握する必要があるのです。部品一つだけを修理しても、ほとんどの場合うまくいきません。アセンブリ全体が、負荷、熱、そして繰り返し行われる滅菌に耐え、高い強度を維持しなければならないのです。
NOBLEのような認証取得済みのメーカーと提携することで、医療基準に準拠した運用が可能になります。ISO 9001:2015およびISO 13485:2016の認証は、安定した性能を保証します。ぜひ、この選定フレームワークをご自身のプロジェクトにご活用ください。負荷を設定し、生産量に合わせてプロセスを調整し、材料を慎重に選択することで、ロボットに必要な精度と信頼性を実現できます。
病院用ロボットの構造部品に関するよくある質問
病院用ロボットの構造部品は何でできていますか?
病院用ロボットの構造部品のほとんどは、アルミニウム、ステンレス鋼、チタン、炭素繊維、PEEK、またはABS樹脂で作られています。どの素材を選ぶかは、用途によって異なります。手術用関節にはチタンが適している場合が多く、筐体カバーには成形ABS樹脂で十分な場合もあります。それぞれの素材には、強度、重量、耐薬品性といった特性があります。
なぜジョイントやアクチュエーターには、これほど厳しい公差が求められるのでしょうか?
関節部のわずかな誤差は、アームに沿って移動するにつれて大きくなります。このずれによって、ツールチップの位置が狂います。手術用ロボットには、ミクロン単位の再現性が求められます。高精度CNC加工は、この限界を満たすために不可欠です。高精度CNC加工がなければ、ロボットは同じ箇所を二度も外してしまうことになります。
私の部品に最適な製造プロセスはどれですか?
量と精度によって最適な方法は異なります。CNC加工は試作品や高精度な金属部品に適しています。射出成形は筐体などの大量生産に適しています。3Dプリンティングは複雑な形状や一点もののエンドエフェクターに対応できます。多くの病院用ロボットの構造部品プロジェクトでは、これら3つの方法を組み合わせて使用しています。
プラスチック製の部品は病院環境で耐久性があるのだろうか?
はい、適切なポリマーを選べば可能です。PEEKとPEIは耐薬品性と耐熱性に優れています。ABSとポリカーボネートは非滅菌区域の筐体に適しています。成形しやすく、拭き取りも簡単です。ただし、使用する前に各材料が滅菌剤にどの程度耐えられるかを確認してください。
IPレーティングは実際には何を示しているのでしょうか?
IP等級は、筐体がどれだけ粉塵や水を遮断できるかを示す指標です。IP67は、部品が短時間の水没に耐えられることを意味します。IP68はさらに高い防水性能を備えています。病院用ロボットの構造部品の場合、高い等級は、内部のギア、ベアリング、電子機器に血液や洗浄液が付着するのを防ぎます。
製造パートナーはどのように選べば良いですか?
金属とプラスチックの両方を一つの工場で取り扱っているサプライヤーを探しましょう。ISO 9001:2015およびISO 13485:2016の認証を取得しているか確認してください。トレーサビリティ、プロセス検証、リードタイムについても質問しましょう。設計レビューに早期から参加してくれるパートナーであれば、金型製作前に問題点を発見できます。
公差積み上げ解析とは何ですか?
どの部品にもわずかなばらつきがあります。スタックアップ解析では、これらのばらつきを合計します。合計値が許容範囲を超えると、アームは目標を外れます。エンジニアは各寸法を詳細に分析し、最悪のケースを予測します。この手順により、病院用ロボットの構造部品が一体となって機能するようになります。
看護ロボットの部品は、手術用ロボットの部品とは異なるのでしょうか?
両者には多くの共通点がある。看護ロボットの部品は、極めて高い精度よりも耐久性を重視することが多い。患者リフトアームは、ミクロンレベルの切削ではなく、繰り返し負荷がかかる。とはいえ、どちらも頑丈なフレーム、密閉されたジョイント、そして化学洗浄に耐えられる素材を必要とする。






