

配送ロボットの筐体の製造方法を適切に選択することは、プロジェクトの成否を左右します。ここでは、CNC加工、射出成形、板金加工、既製部品のそれぞれについて、評価方法をご紹介します。それぞれの方法は、精度、生産量、コストなど、異なるニーズに対応します。射出成形は、100~500台以上の生産量ではCNC加工よりも、500~1,000台以上の生産量では3Dプリンティングよりもコスト削減効果があります。
小さな寸法ミスも積み重なると大きな問題になります。そのため、ほとんどのAMRロボット部品はCADモデルから始まり、機械加工、仕上げ、検査を経て製造されます。このガイドでは、17-4 PHステンレス鋼やTi-6Al-4Vチタンなどの材料、製造性を考慮した設計、そしてAMRに最適なアプローチの選び方について解説します。
配送ロボット筐体の一般的な製造プロセス
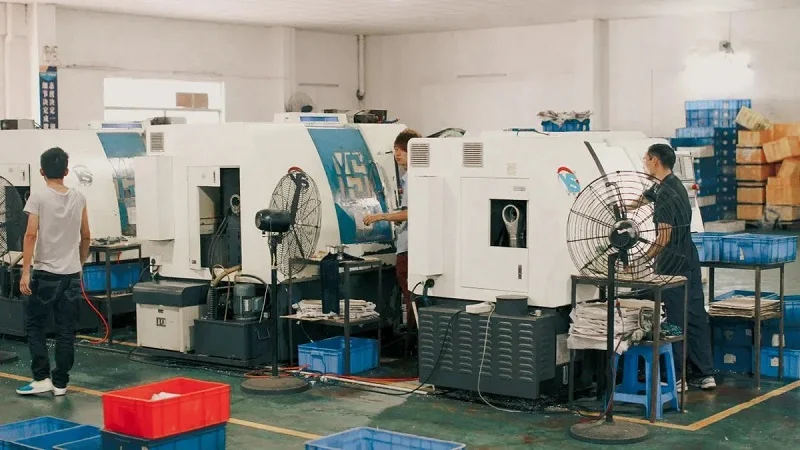
4つの主要な製造プロセス
AMRプロジェクトには、主に4つの方法があります。CNC加工は、固体ブロックから精密な形状を削り出します。ジョイント、ブラケット、センサーマウントに適しています。このプロセスでは、材料を層ごとに除去します。各パスで薄いスライスが除去されます。射出成形は、熱いプラスチックを鋼鉄のキャビティに押し込みます。シェル、カバー、エンクロージャーはこの方法を使用します。金型の初期費用は高くなりますが、ツールが準備できれば部品はすぐに生産されます。板金加工は、平らなシートを切断、曲げ、溶接します。主要な構造フレームはこのアプローチを使用します。既製品部品はカタログから入手できます。リードタイムとコストを削減できます。
プログレッシブダイスタンピングは、板金加工の一種です。金属板が複数の金型を通過する際に、それぞれの金型で形状が変化します。バッテリーケースやサイドパネルなどにこの方法が用いられ、大量生産時のコストを抑えることができます。
AMRロボットの部品のほとんどは、CADモデルから始まります。このモデルは、機械加工、仕上げ、検査の各工程をガイドします。これにより、問題が深刻化する前に、公差に関する問題を早期に発見できます。
NOBLEは中国を代表する製造企業です。4つの製造工程すべてを社内で完結できるため、顧客はより迅速にプロトタイプを作成し、スムーズに規模を拡大できます。
精度と量のトレードオフ
それぞれの工程は、精度と生産量のバランスを異なる形で取っています。適切な選択をすることで、時間とコストを節約できます。
CNC加工は極めて高い精度を誇り、数千分の1インチ単位の精度を実現できます。部品はCADモデルと完全に一致する精度で仕上がります。ただし、部品1個あたりの加工時間は長くなります。大量生産の場合はコストが高くなります。そのため、少量から中量生産に最適です。
金型が完成すれば、成形は安定します。1個目の部品も1万個目の部品も同じように見えます。再現性は非常に優れています。ただし、金型コストは高額です。それに見合うだけの生産量が必要です。数百個、あるいは数千個の部品が必要になります。
板金加工は構造フレームに優れた精度をもたらします。レーザー切断により、きれいな切断面が得られます。曲げ加工により剛性が向上します。プログレッシブプレス加工は大量生産に適しています。
アセンブリ全体にわたって小さな誤差が蓄積されます。これが公差の積み重なりです。わずかなずれでも、次の部品が傾いてしまう可能性があります。CADモデルをチェックすることで、これを防ぐことができます。
住宅要件とのマッチングプロセス
AMRロボット部品の場合、まずは生産量から検討しましょう。少量生産の場合はCNC加工または板金加工が適しています。100個から500個の中量生産の場合は成形加工が適しています。大量生産の場合は成形加工または順送金形加工が適しています。
次に、複雑さについて考えてみましょう。内部の溝はCNC加工または成形加工が必要です。シンプルな箱型の場合は板金加工で対応できます。角が急な部品はCNC加工の方が適しています。
精度については最後に考えましょう。接合面にはより厳しい公差が必要です。ブラケットにはより丈夫な材料が必要です。カバーはより安価な方法で作ることができます。
事前に計画を立てましょう。ロボットセル1台の設置には数ヶ月かかる場合があります。早めにパートナーと相談しましょう。パートナーは設計上の選択についてアドバイスをしてくれます。これにより、時間の節約と手戻りの回避につながります。
配送ロボット筐体の精密CNC加工
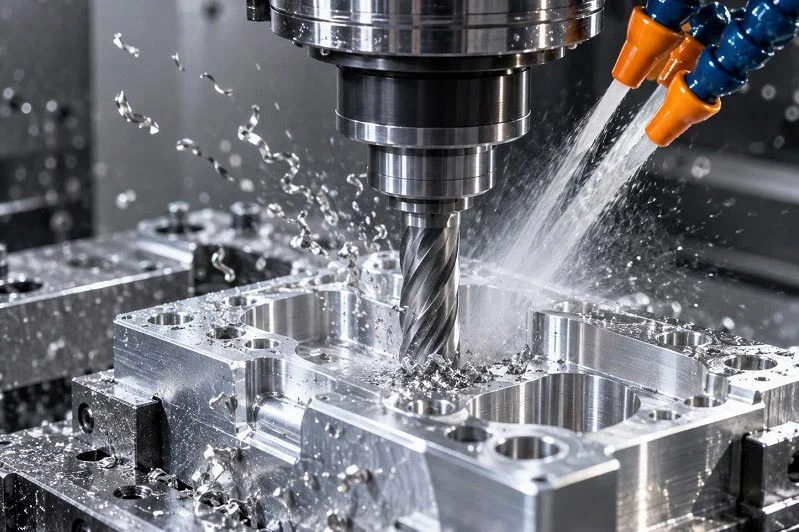
用途:ジョイント、ブラケット、センサー
精密部品の精密CNC加工は、配送ロボットの筐体にタイトな嵌合と複雑な形状が求められる場合に最も効果を発揮します。肩部ハウジング、腰部関節、股関節、膝部ハウジング、下肢などはすべてこの加工プロセスに依存しています。これらの部品は、何千回もの動作サイクルにわたってスムーズに動き、位置ずれを起こさないようにする必要があります。
ジョイントは最重要部品です。構造部材を連結し、荷重を支える役割を担います。ジョイントがぐらつくと、ロボット全体が機能しなくなります。エンドエフェクタやグリッパーも、ピックアップ、溶接、検査などの作業のために専用のインターフェースが必要です。AGVのシャーシとマウントには、頑丈なフレームとホイールブラケットが使用されます。これらの部品の多くは曲面を持ち、複数の面に特徴があります。5軸CNC加工機を使用すれば、一度のクランプでこれらの部品を加工できます。これにより、積層誤差が低減され、表面仕上げが向上します。
センサーブラケットとコネクタは、知覚システムを構成します。センサーを正しい方向に向け続けるためには、高い精度が求められます。わずかなずれでも視野が変わり、航法や安全性に悪影響を及ぼします。機体構造や筐体は、それほど厳密な要件はありませんが、寸法や強度は外部からの力に耐えられるよう、やはり規格を満たす必要があります。
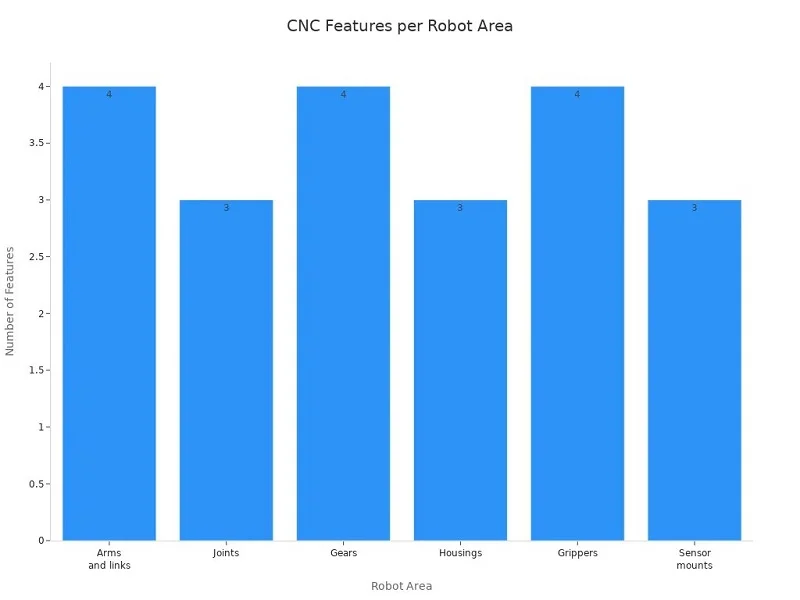
ロボット用CNC加工では、アーム、リンク、ジョイント、ギア、ハウジング、グリッパーフィンガー、センサーブラケットなど、ロボットの中核となる部品が製造されます。これらの主要部品は、ロボットアセンブリにおける機械的適合性、動作安定性、構造的な位置合わせ、および荷重伝達を左右します。すべての可動部および取り付け部は、一貫した再現性とアセンブリ性能を維持するために、精密な加工に依存しています。
材質:17-4 PHステンレス鋼およびチタン
あらゆるAMRロボット部品の成功は、材料選びにかかっています。高強度・高精度部品には、17-4 PHステンレス鋼とTi-6Al-4Vチタンという2種類の金属が特に適しています。
17-4 PHは、ASTM A693 H900規格に基づき、引張強度1275 MPa、降伏強度1060 MPaを実現しています。弾性率は200 GPa、硬度は38 HRCに達します。耐食性にも優れ、幅広い温度範囲で形状を維持します。熱膨張係数は10.8 µm/m・K、最高使用温度は315 °Cです。これらの特性により、加工時および現場での寸法安定性が確保されます。
Ti-6Al-4Vチタンは、強度対重量比に優れています。高性能なジョイントや医療・外科用器具に適しています。この材料は疲労や腐食に強いですが、コストが高く、加工速度も遅くなります。重荷重がかかるAMRロボット部品には、チタンが適しています。それほど重要でないブラケットには、アルミニウム6061-T6または7075-T6で十分です。ステンレス鋼304および316は腐食環境に対応できます。炭素鋼や合金鋼4140および4340は、高耐久性のベースに適しています。
許容範囲と検査
公差管理は、精密部品向けの優れたCNC加工と一般的な加工を分ける重要な要素です。搬送ロボットの筐体におけるベアリングシートやその他の精密な接合部では、一般的な公差は±0.01~0.05mmの範囲です。重要なモーションコントロール機能では、±0.003mmに達することもあります。かつて、アルミニウム7075-T6製のロボット関節筐体には±0.005mmの精度が求められました。これは、AMR加工が要求する精度の高さを示しています。
±0.02~0.05 mm以下の精度で締め付けると、システム性能の向上には繋がらず、コストが増加することがよくあります。そのため、機能公差が重要になります。公差は用途に合わせて設定する必要があります。センサーマウントには厳密な基準面が必要ですが、カバーパネルにはそうではありません。
検査では、あらゆる重要な寸法をチェックします。CMMシステムがその中心となります。ボアゲージとハイトゲージは、穴や段差をチェックします。GD&T検査技術は、形状、向き、位置を確認します。これらの手順により、組み立て前にエラーを検出できます。また、ロボット全体にわたる公差の累積も防止します。
AMRプロジェクトでは、ジョイント、ブラケット、センサーマウントの加工にCNC加工が依然として主流です。CNC加工は最も厳しい公差を維持し、複雑な形状にも対応できます。ただし、大量生産では速度とコストが犠牲になります。しかし、少量から中量生産であれば、CNC加工に勝るものはありません。ロボットセル1台のセットアップには数ヶ月かかる場合もあります。そのため、製造計画は早めに開始してください。そうすることで、配送ロボットの筐体を初回から仕様に適合させることができます。
配送ロボット筐体の射出成形
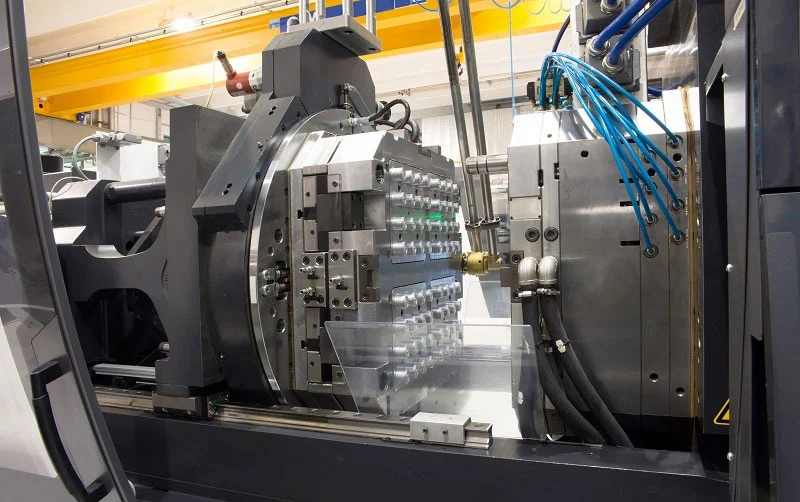
用途:シェル、カバー、筐体
プラスチック製筐体の射出成形は、同一の筐体を大量に迅速に製造する必要がある場合に非常に有効です。このプロセスでは、溶融したプラスチックを鋼鉄製の金型に押し込みます。プラスチックが冷却されると、金型が開き、完成した筐体が取り出されます。配送ロボットの筐体の場合、この方法で外板、バッテリードア、センサー窓、制御ボックスの蓋などが製造されます。
これらの部品に共通する点を考えてみてください。壁が薄く、リブ構造で剛性を保ち、タブとクリップで組み立てられています。CNCマシンではこのような部品の加工は困難でしょう。ブロックから各シェルを削り出すのは材料と時間の無駄です。一方、成形であれば、ほとんど違いのない同じ形状の部品を何千個も作ることができます。この再現性はAMR(アームズ・ロボット・ライン)のフリートにとって重要です。すべてのロボットが同じ外観で、同じように取り付けられる必要があるのです。
カバーや筐体は、内部の複雑な部品を隠す役割も果たします。回路基板、配線、モーターなどを埃や水しぶきから保護します。適切に設計された筐体は、空気の流れを誘導し、センサーへの迷光を遮断します。射出成形による筐体は、こうした自由度を提供します。ボス、スペーサー、ケーブルチャンネルなどを工具本体に直接組み込むことができ、追加のブラケットは不要です。
エンジニアリングプラスチック:ABS、PC/ABS、ナイロン
筐体の性能は、材質選びによって大きく左右されます。この分野で特に優れた性能を発揮するプラスチックは3種類あり、それぞれ異なる強みを持っています。
| プロパティ | ABS | PC | ナイロン(PA) |
| 費用 | $$ | $ $ $ | $$ |
| 抗張力 | 技法 | ハイ | ハイ |
| 耐衝撃性 | ハイ | すごく高い | 技法 |
| 優れた耐熱性能 | 技法 | ハイ | ハイ |
| 耐薬品性 | 穏健派 | 穏健派 | 穏健派 |
| UV抵抗 | 最低 | フェア | 最低 |
| 剛性 | 技法 | ハイ | 技法 |
| 成形の容易さ | 初級 | 穏健派 | 穏健派 |
| 用途 | 住居、おもちゃ | レンズ、ヘルメット、電気機器ハウジング | ギア、ベアリング、自動車部品 |
ABSは汎用性の高い樹脂です。非晶質熱可塑性樹脂であり、靭性、耐衝撃性、そして優れた表面仕上げを実現します。その名称は3つの成分から成り立っています。アクリロニトリルは硬度、耐熱性、耐薬品性を、ブタジエンは靭性と耐衝撃性を、スチレンは光沢、強度、そして加工の容易さをもたらします。ABSは成形しやすく、価格も比較的安価です。弱点は耐紫外線性と耐薬品性ですが、添加剤によって耐紫外線性は改善できます。
ポリカーボネートは非常に高い耐衝撃性と耐熱性を備えています。また、透明性も高く、レンズやセンサーウィンドウに適しています。しかし、コストが高く、一部の化学物質に対して悪影響を及ぼします。ナイロン(PA6、PA66)は半結晶性です。耐摩耗性に優れており、ギアやベアリングによく使用されます。ただし、ナイロンは吸湿性があるため、成形前に乾燥させる必要があります。
PC/ABSブレンドは両方の長所を兼ね備えており、広く普及しています。強度とすっきりとした外観が求められるAMRロボット部品には、PC/ABSブレンドは賢明な選択肢です。
金型製作と大量生産
ハウジングの射出成形において、金型製作は重要な局面です。鋼製金型は初期費用が高額ですが、その分、後々のスピードアップにつながります。金型が完成すれば、部品は数秒で取り出せます。サイクルタイムは短く保たれ、部品1個あたりの人件費はほぼゼロになります。
この計算は、大量生産の住宅向け製品に有利です。数百個以下の生産量では、部品1個あたりの金型コストが高すぎます。しかし、その閾値を超えると、金型成形の方がCNC加工よりも価格面で有利になります。正確な損益分岐点は、部品のサイズと複雑さによって異なります。シンプルなカバーの方が、スライド機構を備えた複雑なシェルよりも早く損益分岐点に達します。
金型設計は部品の品質を左右します。肉厚は全体を通して均一でなければなりません。肉厚が厚い部分は冷却が遅くなり、反りが発生します。リブは体積を増やすことなく剛性を高めます。抜き勾配は部品をきれいに取り出すために重要です。ゲートの位置は、プラスチックの流れ方やウェルドラインの形成位置を制御します。これらを誤ると、ヒケ、ショート、反りなどの問題が発生します。
実務的な観点から言えば、製造スケジュールは早めに計画しておくべきです。鋼鉄製の金型を切削するには数週間かかります。ロボットセル1台の設置には数ヶ月かかる場合もあります。そのため、CADモデルがまだ新しいうちに金型設計に着手しましょう。そうすれば、配送ロボットの筐体は試作品から量産へと、長い中断期間を経ることなくスムーズに移行できます。
配送ロボット筐体用板金加工
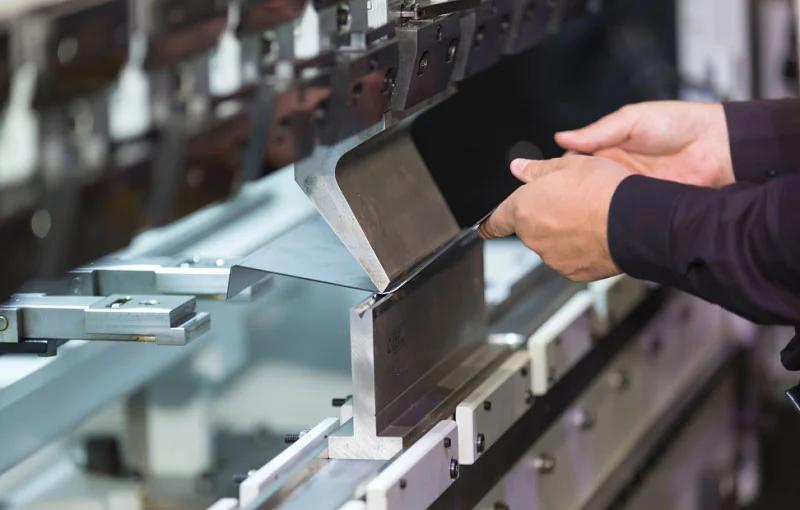
自律移動ロボットの板金加工では、平らな金属板を丈夫で軽量なフレームに加工します。まずCADモデルを作成し、切断、曲げ加工、接合といった工程を経て完成します。この方法は、メインフレームやシャーシ部品の製造に適しており、多数の部品を製造する際のコスト削減にもつながります。
構造フレームとシャーシ
メインシャーシとフレームプレートはロボットの強固なコアです。これらは、軽量な部品としてホイール、バッテリー、モーター、ペイロードトレイを保持します。プレス加工されたアルミニウムまたは高強度鋼がここでよく機能します。成形されたリブ、フランジ、およびマウントボスは、重量を増やすことなく剛性を高めます。保護ハウジングとカバーは、電子機器を雨、ほこり、衝撃、および破壊行為から保護します。多段階プログレッシブダイは、通気口、ケーブル出口、ロックタブ、およびスナップフィット機能を組み込みます。ペイロードとドアのメカニズムは毎日酷使されます。コインエッジとヘムフランジを備えたプレス加工された鋼またはアルミニウムは、その酷使に耐えます。センサーとカメラのマウントは、LiDAR、カメラ、超音波センサー、およびアンテナを正確に位置合わせします。ホイールとサスペンションブラケットは、縁石の衝突や不均一な歩道に耐えられるように、成形されたガセットを備えた高強度プレス加工材料を使用しています。
| 用途 | 詳細説明 | 素材/特徴 |
| メインシャーシおよびフレームプレート | 頑丈なコア構造。車輪、バッテリー、モーター、ペイロードトレイを支える。 | プレス加工されたアルミニウムまたは高強度鋼。成形されたリブ、フランジ、ボス。 |
| 保護ハウジングおよびカバー | 電子機器を雨、埃、衝撃、破壊行為から守ります | 多段式順送金型、通気孔、ケーブル出口、ロックタブ |
| ペイロードとドア機構 | ドア、ラッチ、ヒンジ、トレイは毎日使用されます | プレス加工された鋼またはアルミニウム製。縁はコイン加工、フランジはヘム加工。 |
| センサー&カメラマウント | LiDAR、カメラ、超音波センサー、アンテナ用のブラケット | プログレッシブダイスを使用。取り付け穴とケーブルクリップをワンステップで形成。 |
| ホイール&サスペンションブラケット | 駆動輪、キャスター、サスペンションアームを保持する | 成形ガセット付き高強度プレス加工材 |
大量生産部品向け順送金型プレス加工
プログレッシブダイスタンピングは、バッテリートレイ、トップカバー、サイドパネルなどの製造に最適です。金属ストリップが一連の金型を通過し、各ステーションで形状が変化します。プレスストロークごとに部品が排出されます。この方法には、以下のような大きなメリットがあります。
- 高速:自動処理が迅速に実行されます。
- 低労働力:機械を監視するのは1人だけ。
- 廃棄物が最小限:この金属片は、材料の無駄が非常に少ない。
- 再現性:多くの部品は品質を損なうことなく、厳しい公差を維持しています。
- 部品あたりのコストが低い:スピード、再現性、そして少ない労力により、各部品が安価になる。
しかし、この方法にも限界があります。一部の工程では追加の手順が必要になります。切り抜き、リブ加工、ねじ切りなどはコスト増につながる可能性があります。部品は連続供給で送る必要があり、追加の作業なしに自由に移動させることはできません。セットアップはプロジェクトごとに固定されるため、新しい作業への切り替えには多くの時間がかかります。また、プログレッシブダイシステムはトランスファーダイシステムよりもコストがかかります。実務的な観点から見ると、このプロセスは大量生産の場合にのみ採算が取れます。金型コストは高いものの、生産が始まれば部品単価は急速に低下します。
レーザー切断、曲げ、溶接
レーザー切断、曲げ加工、溶接は、少量から中量生産の板金加工の基盤となります。ファイバーレーザーは、複雑な2D輪郭、穴、スロットを1回のパスで切断します。工具は不要です。平面部品は高い精度を維持します。CNCプレスブレーキは、スプリングバック補正機能を備え、曲げ加工に対応します。V字型、U字型、チャンネル型などの形状を成形できます。角度公差とフランジ寸法は制御可能です。曲げ半径は材料の厚さによって異なります。溶接によって部品を接合します。TIG溶接はアルミニウムとステンレス鋼に適しています。MIG溶接は軟鋼に適しています。適切な溶接順序により歪みを抑制できます。溶接されたアセンブリは、治具の種類に応じて、一貫した精度を維持します。
レーザー切断、曲げ加工、溶接においては、設計ルールが重要です。フランジの最小長さや穴と端面との距離を適切に設定することで、亀裂や弱点の発生を防ぎます。また、AMRシャーシの形状と強度を維持する上でも重要です。
材料選定はこれらすべてを結びつける重要な要素です。アルミニウムは軽量化に貢献し、鋼は強度を高めます。最適な選択は、負荷、コスト、耐腐食性といった要件によって異なります。剛性と軽量性の両方が求められるAMRロボット部品の場合、板金は多くの場合、最も賢明な選択肢となります。板金は、自律移動ロボットのフレーム構造設計と実際の製造スピードとのバランスが取れています。ロボットセル1台の設置には数ヶ月かかる場合もあります。そのため、設計段階の早い段階から板金加工のパートナー企業を参加させることが重要です。そうすることで、配送ロボットの筐体設計は、コストのかかる予期せぬ事態なく、設計段階から生産段階へとスムーズに進むでしょう。
配送ロボット筐体用の既製部品
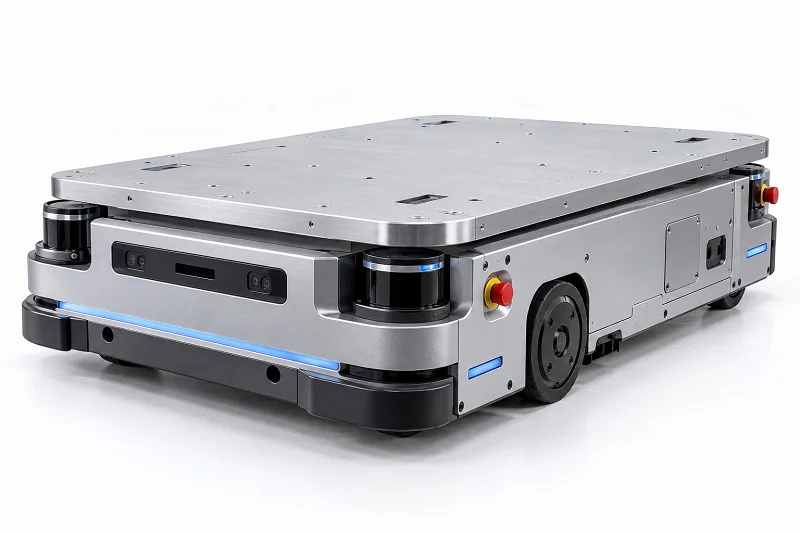
リードタイムとコストの削減
配送ロボットの筐体のすべての部品に特注が必要なわけではありません。カタログ部品を使えば、数週間の待ち時間を節約できます。また、コストもすぐに削減できます。標準的なベアリングブロックや既製のホイールブラケットは数日で出荷されますが、特注品の場合は1か月以上かかることもあります。納期が厳しいAMRプロジェクトでは、この時間差は大きな問題となります。
既製品を使用することでリスクも低減できます。サプライヤーが既にテスト済みなので、耐荷重や適合性も把握できます。公差を推測する必要もなく、デモ中に予期せぬ故障が発生することもありません。ケーブルクリップやアクセスパネルなど、重要度の低い箇所には、既製品を使用するのが賢明です。特注品の予算は、本当に必要なジョイントやセンサーマウントのために取っておきましょう。
カスタムパーツとの統合
カタログ部品と特注部品を組み合わせるには、計画が必要です。標準的なファスナーには、適合する穴が必要です。購入したモーターマウントには、適切なボルトパターンが必要です。これらの寸法が合わないと、公差が積み重なります。小さなずれが積み重なり、組み立て時にねじれたり、引っかかったりします。
購入部品をすべて含んだCADモデルから始めましょう。金属を切断する前に、インターフェースを確認してください。AMRロボット部品は、この部分で不具合が発生しやすいのです。画面上では問題なく見えるブラケットでも、実際の棚品には合わない場合があります。サプライヤーにSTEPファイルまたは詳細図面を依頼し、重要な寸法を自分で確認してください。実務的な観点から言えば、この手順を踏むことで、後々の手戻り作業を大幅に削減できます。
品質に関する考慮事項
カタログに掲載されている部品はすべて同じ品質とは限りません。安価なベアリングにはガタつきがあるかもしれません。低品質のブラケットは負荷がかかると割れる可能性があります。重量物を運搬したり、頻繁に移動したりするAMRロボット部品の場合、品質は非常に重要です。サプライヤーの認証を確認し、材料仕様と耐荷重を確認してください。データシートが薄い場合は、製造プロセスについて問い合わせてください。
入荷検査で問題を早期に発見できます。各バッチからサンプルを採取し、穴のサイズと平面度を測定してください。ノギスで数分測定するだけで、現場でのテストに失敗するよりはるかに良い結果が得られます。承認済みサプライヤーのリストを作成し、返品や不良品を追跡してください。この記録を積み重ねることで、信頼できるサプライヤーが分かります。一日中稼働する配送ロボットの筐体の場合、既製品の部品に不良があると、すべてが停止してしまう可能性があります。そのため、カタログ品も特注品と同様に慎重に取り扱ってください。
配送ロボット用筐体の設計
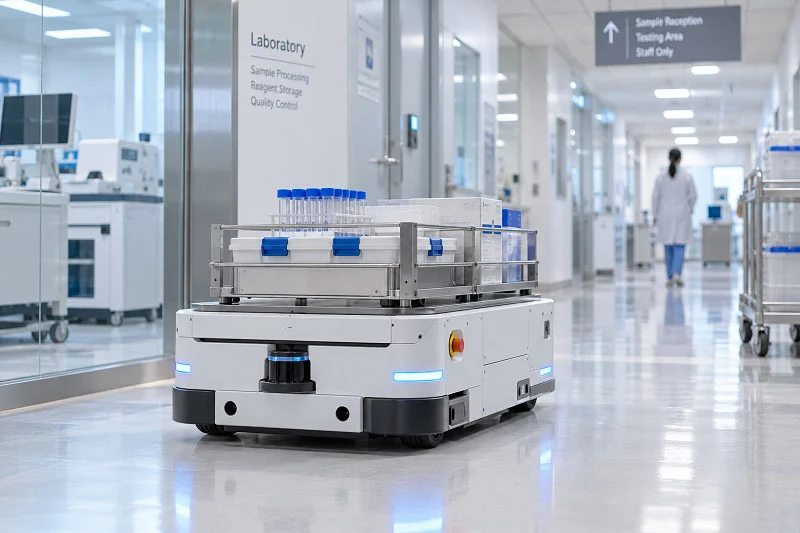
各プロセスにおける形状最適化
形状が良ければ製造は容易になりますが、形状が悪いとコストと無駄が増加します。各工程にはそれぞれ独自のルールがあります。CNC加工の場合、鋭角な内角は避けてください。鋭角な角は小さな工具に負担をかけ、工具が曲がったり折れたりする原因となります。代わりに、緩やかな曲線を使用してください。適切な肉厚を確保し、深いポケットは避けてください。
射出成形では、肉厚を均一に保つ必要があります。肉厚が厚い部分は冷却が遅くなり、反りが発生します。リブはかさばらずに剛性を高めます。抜き勾配により、部品をきれいに取り出すことができます。ゲートの位置は、プラスチックの流れとウェルドラインを制御します。板金などの成形プロセスでは、同じ半径を使用します。異なる半径のサイズの数を制限します。設計上本当に必要な場合を除き、非常に小さな半径は避けます。これらの設計上の選択により、AMRロボット部品の時間とコストを節約できます。機能する範囲で最も緩い公差を設定します。機能に影響しない厳しい公差は、コストを増やすだけです。
剛性、重量、および熱管理
剛性と重量は相反する要素です。軽量でありながら強度のあるフレームが求められます。ここで重要なのは材料の選択です。6061-T6や7075-T6などのアルミニウム合金は高い熱伝導率を提供します。熱はモーターの巻線からハウジング表面へと伝わります。マグネシウム合金も使用できますが、コストが高くなります。PEEKポリマーはアルミニウムに比べて大幅に軽量化でき、一般的な肉厚で優れた剛性を発揮し、幅広い温度範囲に対応します。
中空シャフトは剛性を維持しながら大幅な軽量化を実現できますが、直径を大きくする必要があります。チタンやカーボンファイバー複合材製のシャフトは、さらに大きな軽量化効果を発揮します。冷却に関しては、相変化空洞を用いることで、重量増加を最小限に抑えつつ熱伝導率を向上させることができます。誘電性流体へのコイルの直接浸漬は、液体ジャケットよりも優れた耐熱性を提供します。フィン付きアルミニウム製ハウジングは、滑らかな表面よりも熱伝導率を向上させます。これらの材料と製造方法の選択が、配送ロボットハウジングの性能を左右します。
組み立てとモジュール化
モジュール設計により組み立てが迅速化され、エラーが削減されます。あるモジュールは、遠心インペラと強化モーターケーシングを組み合わせ、密閉され、事前テスト済みです。重力補助により上から下にスライドして挿入できます。精密なシャフトアライメントは不要です。専用の治具も不要です。別のモジュールは、工具不要のスナップフィットで前面に接続する一体型の伸縮ノズルを使用しています。ネジは不要です。配線済みのモジュールは、標準化されたプラグタイプの電気インターフェースを使用しています。狭い通路を通る手動配線は不要です。構造ベースモジュールは、トルクベースのファスナーの代わりにスナップフィット機構を使用しています。複雑なインターフェースは不要です。AMRシャーシには、方向転換と工具の使用を最小限に抑えるソリューションを優先してください。事前組み立てとサブモジュール統合をサポートしてください。自動ハンドリングに対応する、幾何学的にシンプルで接着剤不要の設計を優先してください。これらの選択により、配送ロボットのハウジングの構築、保守、アップグレードが容易になります。
配送ロボット筐体用材料
AMRロボット部品の主要材料
AMRロボット部品の材料選定は、まず「この部品は何をする必要があるのか?」という問いから始まります。重い荷重を支える関節部には、カバーパネルとは異なる特性が求められます。そのため、配送ロボットの筐体材料の選定は、決して万能ではありません。重量、強度、耐衝撃性、そしてコストという4つの要素を比較検討する必要があります。
ポリプロピレンやポリエチレンフォームなどの軽量プラスチックは、慣性を低減し、バッテリー寿命を延ばします。また、モーターやアクチュエーターの摩耗も軽減します。つまり、メンテナンス間隔が長くなり、システム効率が向上します。ガラス繊維や炭素繊維で強化された複合プラスチックを戦略的に使用することで、質量を増やすことなく強度を高めることができます。AMRプラットフォームでは、1グラムの軽量化が非常に重要です。
金属:アルミニウム、ステンレス鋼、チタン
配送ロボットの筐体構造には金属が多用されています。構造フレームには6061アルミニウムが用いられ、強度と重量のバランスに優れています。加工や溶接が容易で、耐腐食性にも優れ、チタンよりも安価です。ほとんどのAMRシャーシやブラケットには、6061-T6アルミニウムが適しています。
17-4 PHステンレス鋼は、高い強度が必要な場合に最適です。ASTM A693 H900規格に基づき、引張強度1275 MPa、降伏強度1060 MPaを実現しています。また、耐腐食性に優れ、幅広い温度範囲で形状を維持します。Ti-6Al-4Vチタンは、3種類の中で最も強度対重量比に優れています。高性能な接合部に適していますが、コストが高く、加工速度も遅いため、重要な箇所にのみ使用してください。
プラスチックと複合材
プラスチックは、筐体、カバー、および非構造的なハウジングを扱います。下の表は、配送ロボットのハウジングの主な選択肢を比較したものです。
| プラスチックタイプ | 主な利点 | 制限と考慮事項 | 一般的なロボットアプリケーション |
| ABS | 靭性、耐衝撃性、表面仕上げが良好、成形が容易、比較的低コスト | 紫外線耐性および耐薬品性が低く、熱による変形は中程度。 | 筐体、電子機器筐体、試作品 |
| ポリカーボネート(PC) | 高い耐衝撃性、透明性、優れた耐熱性 | 応力亀裂が発生しやすく、化学物質に敏感で、高価です。 | レンズ、安全メガネ、電気機器ハウジング |
| ナイロン(PA) | 高強度、耐摩耗性、優れた耐摩耗性、自己潤滑性 | 吸湿性があるため、成形前に乾燥させる必要があります。 | ギア、ベアリング、自動車部品 |
実際のAMR(自律移動ロボット)アプリケーションは、これらのプラスチックの性能を実証しています。自律走行トラクターや収穫機は、長時間の太陽光照射に耐えるためにUV安定化プラスチックを使用しています。センサーハウジングやカメラ筐体は、透明で傷つきにくいポリマーで作られています。柔軟なプラスチック製のソフトタッチグリッパーは、デリケートな果物や野菜を傷つけることなく扱います。耐湿性素材は、高湿度や湿潤環境下でも信頼性の高い動作を保証します。耐久性に優れたABS樹脂とポリカーボネートの混合材は、頻繁な物理的接触にも耐えます。
劣化を防ぐため、エンジニアは紫外線安定剤、加水分解耐性、化学的不活性を内蔵したプラスチックを選定する。例えば、特定のグレードのポリカーボネートや紫外線安定化ABS樹脂は優れた耐候性を備えているため、ドローン、農業用ロボット、自動運転車などに適している。
CNC加工と射出成形はどちらも、これらの金属およびプラスチック材料に対応しています。最適な選択は、生産量、精度要件、および予算によって異なります。AMRロボットの部品1つに3種類の異なる材料が使用される場合もありますが、それはごく普通のことです。それぞれの選択が明確な目的を果たすようにしてください。
配送ロボット筐体の製造プロセスの選定
基準:量、複雑さ、精度
配送ロボットの筐体を選ぶ際には、3つの要素が重要になります。まず、生産量です。少量生産の場合はCNC加工または板金加工が適しています。大量生産の場合は射出成形またはプレス加工が適しています。低速のCNC加工は大量生産には向いていません。大量生産を超えると、金型加工が主流になります。
次に重要なのは複雑さです。狭い角にはCNC加工が必要です。設計が確定すれば、工具を使った加工で複雑な形状に対応できます。品質も重要な要素です。精密な加工では、毎回同じ結果を得るために自動化されたツールが必要です。
最後に、精度が重要です。ビレット材からのCNC加工は、高精度が求められる部品に適しています。ベアリングシートには、まさにそのような精度が必要です。公差は作業内容に合わせて設定してください。組み立てに必要な精度よりも厳しくしてはいけません。
部品点数も重要です。部品を接合することでサイクルタイムを短縮できます。配送ロボットの筐体は、部品点数を減らすように設計しましょう。
AMRロボット部品に適した製造プロセスの選択
AMRロボットの各部品には、それぞれ最適な製造方法があります。構造フレームは板金加工が最適です。センサーハウジングは射出成形が適しています。少量生産の場合はCNC加工または板金加工が適しています。金型への投資は不要です。大量生産の場合は射出成形が用いられます。部品1個あたりのコストは損益分岐点を下回ります。損益分岐点は、CNC加工の場合100~500個以上、3Dプリンティングの場合500~1,000個以上です。この少量生産と大量生産の閾値によって、製造プロセスが決まります。
重要な AMR ロボット部品については、最適な方法を選択してください。内部にリブがある複雑な中空形状には、射出成形または CNC が必要です。シンプルなブラケットは板金で対応できます。既製品を使用するとコストを削減できます。まずはカタログからモーターを使用してください。カスタム作業は本当に必要な部品のために取っておきましょう。AMR ロボット部品の適切なプロセスを選択するには、簡単なルールから始まります。プロセスを部品に合わせることです。AMR では、強度が最も重要です。AMR は毎日重い負荷を扱います。適切に設計された AMR は何年も稼働します。
設計図を製造パートナーに持ち込んで、DFM(製造性設計)レビューを受けましょう。パートナーのエンジニアは、コスト要因を早期に特定し、金型製作開始前に改善策を提案します。適切なテクノロジーパートナーを選ぶことで、市場投入までの時間を短縮できます。
費用便益分析
最終的な決定は資金によって左右される。材料費は工程によって異なる。機械加工されたハウジングの場合、正味重量よりも原材料費の方が重要となる。成形部品の場合は、樹脂のグレードが重要となる。加工コストは、セットアップコストをバッチサイズで割った値に機械稼働時間を加えたものとなる。
金型製作は初期費用がかさむ。金型を多くの部品に分散させると、1個当たりのコストはわずかに増加するが、少数の部品に分散させるとコストは大幅に増加する。歩留まりと不良品もコストに影響を与える。良品1個当たりのコストは、試作1個当たりのコストを良品率で割った値となる。精密な筐体の場合、校正と検査がコストの大部分を占める可能性がある。
損益分岐点の計算式は簡単です。固定費の差額を変動費の削減額で割るだけです。まずは計算してみましょう。生産能力も重要です。稼働率が低いとコストが上がります。ロボットセル1台の設置には数ヶ月かかる場合もあります。事前に計画を立てましょう。製造パートナーとの連携を早めに開始しましょう。配送ロボットの筐体は予定通りに生産開始されます。
配送ロボットの筐体製造においてNOBLE社と提携

主要能力:金属およびプラスチック加工
NOBLEは、4つの工程すべてを1つの工場で行っています。CNC加工、射出成形、板金加工を1つのパートナーから受けることができます。これにより、調整時間を短縮し、品質を一定に保つことができます。これは、あらゆる配送ロボットのハウジングにとって重要です。CNC加工は、ジョイントやブラケットの厳しい公差に対応します。射出成形は、シェルやカバーを迅速に製造します。板金加工は、フレームやシャーシを製造します。NOBLEは、バッテリートレイなどの大量生産部品向けにプログレッシブスタンピングも行っています。射出成形工場では、ABS、PC/ABS、ナイロンなどに対応しています。各部品に合わせてサイクルタイムとゲート位置を調整します。この専門知識により、AMRアプリケーションは信頼性の高いハウジングを実現できます。NOBLEは、投資回収が早い射出成形金型による少量生産もサポートしています。試作品から量産まで、射出成形能力はスムーズに拡張できます。ハイブリッド部品のために、射出成形とCNC加工を組み合わせることもできます。この柔軟性により、AMRロボット部品の製造時間を短縮できます。
品質認証
配送ロボットの筐体にとって、品質は非常に重要です。NOBLEは、工程管理を保証する品質管理認証を取得しています。その内容は以下のとおりです。
- 品質管理システムは、原材料から完成品に至るまでのあらゆる工程を網羅しています。
- 追加の認証は、設計管理、リスク管理、およびトレーサビリティを提供します。これは、医療用ロボットや高精度AMR(人工関節置換術)部品にとって重要です。
- 定期的な監視監査により、継続的な法令遵守が確保されます。
これらの基準により、不良率は低く抑えられます。筐体に射出成形を使用する場合でも、ブラケットにCNC加工を使用する場合でも、プロセスは正確に繰り返されます。NOBLEは材料適合性規則も遵守しています。射出成形樹脂のすべてのバッチが仕様を満たしています。AMRロボット部品の製造において、これらの認証は信頼性を高めます。センサーマウントから構造フレームまで、重要なシステムで部品が確実に機能することを保証します。
設計から組み立てまで、フルサービスを提供します。
NOBLEは単に部品を製造するだけではありません。最初から最後までサポートします。エンジニアがCADモデルをレビューし、改善点を提案します。例えば、射出成形用の肉厚を調整したり、抜き勾配を追加したりします。仕上げや組み立ての管理も行います。設計図を送れば、完成した配送ロボットの筐体が返送されます。NOBLEは既製部品の調達も担当します。すべてを統合して最終ユニットに仕上げます。このフルサービスアプローチによりリードタイムが短縮されます。製造に関しては、ソフトウェアとテストに集中できます。ハードウェアはNOBLEが担当します。射出成形金型は迅速に製作され、CNC加工も並行して行われます。板金加工で構造的なサポートも追加されます。すべてが検査と出荷のために統合されます。このエンドツーエンドの能力により、AMRロボット部品の製造がよりスムーズになります。問題を早期に解決してくれるパートナーを得ることができます。
配送ロボットの筐体部品すべてに最適な単一の製造プロセスはありません。最適な選択は、必要な部品数、要求される精度、そして予算によって異なります。既製の部品を使用すれば開発期間を短縮し、コストを削減できます。まずは、AMRロボットに必要な部品を把握しましょう。そして、早めに製造パートナーと相談してください。このステップを踏むことで、時間と費用のかかる手戻りを防ぐことができます。
さあ、始めましょう!デザインレビューや見積もりについては、NOBLEまでお問い合わせください。NOBLEは品質認証付きの包括的な製造サービスを提供しています。同社のチームは、プロトタイプから量産まで、AMRプロジェクトを全面的にサポートします。NOBLEのエンジニアが、お客様のAMRプロジェクトの成功をお手伝いいたします。
配送ロボット筐体に関するよくある質問
少量生産部品に最適なプロセスは何ですか?
CNC加工や板金加工は有効な手段です。どちらも初期費用として工具を購入する必要がないため、少量生産時のコストを抑えることができます。
射出成形はいつ安価になるのか?
CNC加工と比較すると100~500個以上の生産量で、3Dプリンティングと比較すると500~1,000個以上の生産量で金型コストが割安になる。金型コストは生産量が増えるにつれて見合うものとなる。
配送ロボットの筐体における公差の積み重ねとは何ですか?
小さな寸法誤差がアセンブリ全体に蓄積されると、大きな問題となります。わずかなずれでも、次の部品の位置がずれてしまうのです。CADモデルを早期にチェックすることで、こうした問題を未然に防ぐことができます。
屋外配送ロボットの筐体には、どのプラスチックが最適でしょうか?
特定のグレードのポリカーボネートやUV添加剤入りのABS樹脂など、UV安定化プラスチックが最適です。どちらも通常のABS樹脂よりも日光による劣化に強く、これらの素材を使用することでロボット筐体を長年にわたって良好な状態に保つことができます。
CNC加工はどの程度の精度で公差を維持できるのか?
通常の精度は±0.01~0.05mmの範囲です。主要なモーションコントロール部品では±0.003mmに達することもあります。ただし、公差を厳しくしても必ずしも部品の性能が向上するとは限りません。
パートナー企業を選ぶ際に、どのような資格を重視すべきでしょうか?
工程管理と低い不良率を保証する品質管理認証を探しましょう。
既製品の部品と特注の配送ロボット筐体を組み合わせて使用できますか?
はい。まず、CADモデルでインターフェースのサイズを確認してください。標準ベアリングとブラケットを使用すれば、待ち時間を短縮できます。ロボットハウジング用の金属を切断する前に、適合性を確認してください。






