
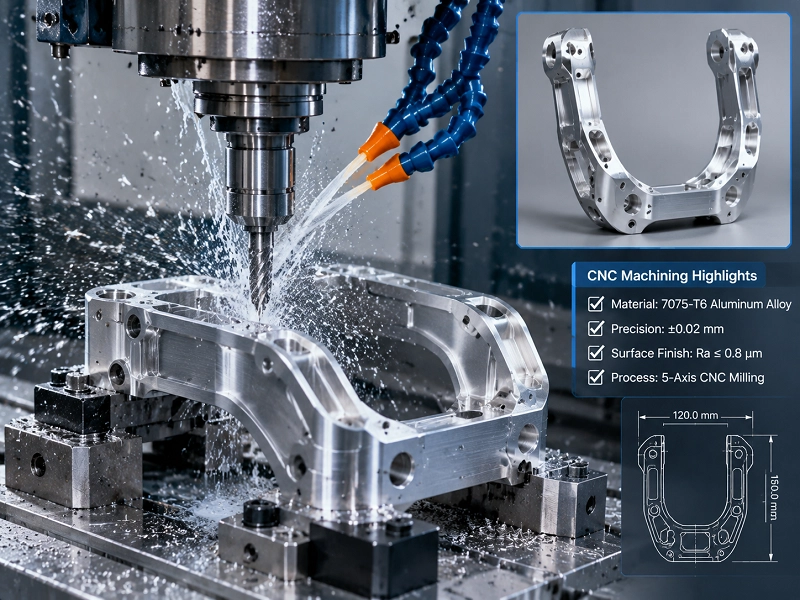
1. 人型ロボット脚部U字型フレーム製品の詳細
SU-type frames for humanoid robot legs are commonly used at the hip, knee, and other load-bearing lower-limb connection points. The components typically must simultaneously balance lightweight design, rigidity, hole location accuracy, and assembly clearance. Before machining, it is recommended to verify the joint axes, mating part dimensions, primary datum surfaces, and critical dimension protection requirements after surface treatment.
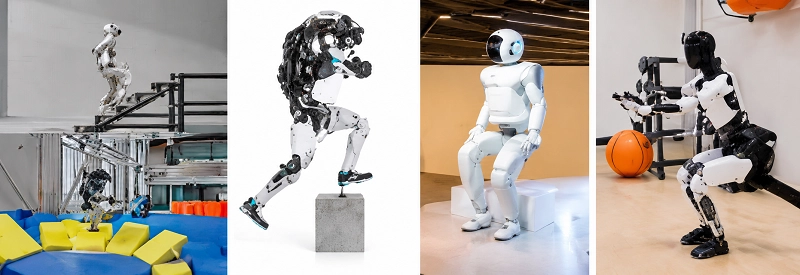
2. CNC加工 in common applications for humanoid robots
2.1 人型ロボットの股関節用U字型ブラケット
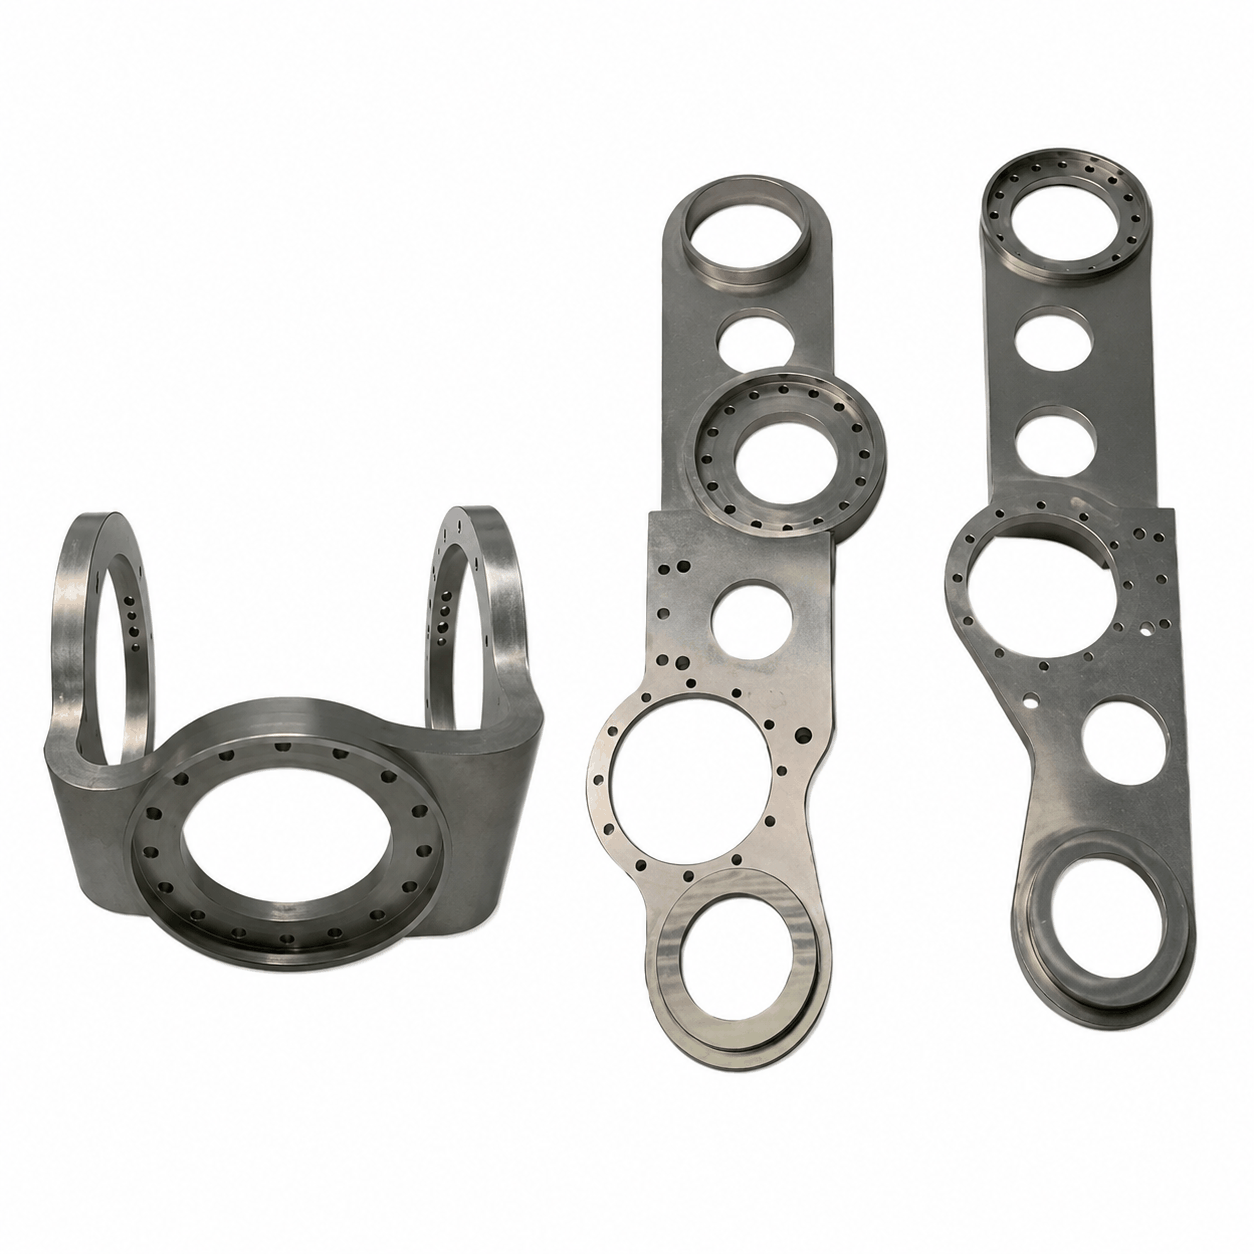
股関節Uフレームは、胴体と大腿部をつなぐ主要な荷重支持部品であり、歩行中の上半身の重量と衝撃荷重を同時に支えます。U字型の開口部には股関節モーターとギアボックスが収められており、側面のラグにあるベアリング穴は同軸でなければなりません。そうでない場合、ロボットは歩行時に引っかかりや不均一な摩耗を起こします。CNC加工の鍵は、両側のベアリングシートとモーター取り付け面を一度のセットアップで完成させ、同軸性を確保することです。材料としては、軽量化と構造強度とのバランスを考慮し、一般的に7075アルミニウム合金またはTC4チタン合金が使用されます。
2.2 膝関節サポートフレーム
The knee joint support frame bears bending and impact loads, making it a structural component close to the ground where inertial effects are significant. It must provide a rigid mounting reference for the knee motor, gearbox, and limit switches, while reducing weight through topology-optimized thin walls and weight-reduction slots. The CNC machining challenge is that thin-walled parts tend to deform during clamping, so segmented machining combined with vacuum suction-cup support is often used. For example, an aluminum alloy knee joint bracket is first roughly milled on the exterior… Shape, then finely machine the bearing housing and mounting surface to ensure interchangeability of the left and right leg components and smooth motion.
2.3 下肢用荷重支持コネクタ
下肢荷重支持コネクタは、大腿部と下腿部を関節アクチュエータに連結して単一の力伝達チェーンを形成し、トルク伝達時に追加の横方向の力が発生しないことが求められます。ピン穴とベアリングシートの位置がずれていると、摩擦によってアシストトルクまたは移動トルクが吸収され、ロボットの動きがぎこちなくなります。CNC加工では、通常、ピン穴とベアリングシートを±0.01 mm以内に制御し、1回のセットアップで複数の穴パターンを完成させることを目指します。材料には、7075アルミニウム合金またはチタン合金が使用され、ステンレス鋼製のブッシングが局所的に耐摩耗性のある部分に圧入されます。
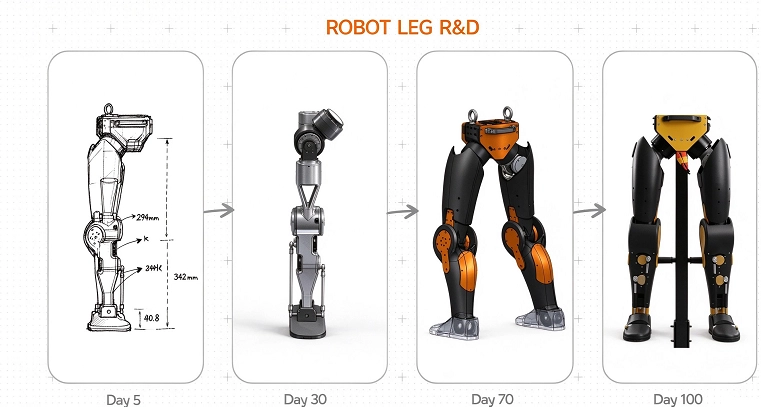
2.4 脚関節の構造部品
Leg joint structural components include the joint housing, end caps, limit blocks, and cable routing brackets, which must both protect the internal motor and gearbox and provide channels for sensors and cables. These parts feature multiple surfaces, numerous holes, narrow slots, and countersinks; the more times they are flipped and clamped, the greater the accumulated error. A 5-axis CNC machine can complete machining of the joint mounting surfaces, bearing bores, countersinks, and cable channels in a single setup. For example, M4 tapped holes and countersinks on the joint housing can be machined in the same operation, ensuring bolts fit smoothly during assembly and enabling smoother joint operation.
2.5 ベアリングハウジングサポートブラケット
ベアリングハウジングサポートブラケットは、ベアリングの「土台」として機能します。その平面度、垂直度、および穴の間隔は、ベアリングの寿命とジョイントノイズに直接影響します。ブラケットの剛性が不十分であったり、取り付け面が不均一であったりすると、ベアリングに不均一な負荷がかかり、異常なノイズや早期摩耗が発生します。CNC加工。まず、嵌合面の平面度を確保し、次にベアリング穴を精密にボーリングします。必要に応じて、研削を使用して表面粗さをRa 0.8 µmまで低減します。一般的な材料は6061または7075アルミニウム合金で、構造には、ボルトの予荷重による薄壁の崩壊を防ぐために補強リブを含める必要があります。
2.6 ロボット用軽量フレームワーク
The lightweight frame serves as the “skeleton” of the robot’s torso and limbs, comprising 66 components. It must minimize weight while ensuring sufficient stiffness to reduce joint loads and energy consumption. Typically constructed from aluminum alloy profiles or solid CNC-machined parts, it features numerous weight-saving cavities, cable management channels, and mounting holes. Conventional 3-axis machining is inefficient, whereas 5軸CNC加工 can complete complex curved surfaces and angled hole systems in a single setup. For example, the pelvic frame is milled as a single piece from 7075 aluminum alloy, replacing multiple separate parts joined by bolts; this eliminates assembly tolerances and achieves overall weight reduction.
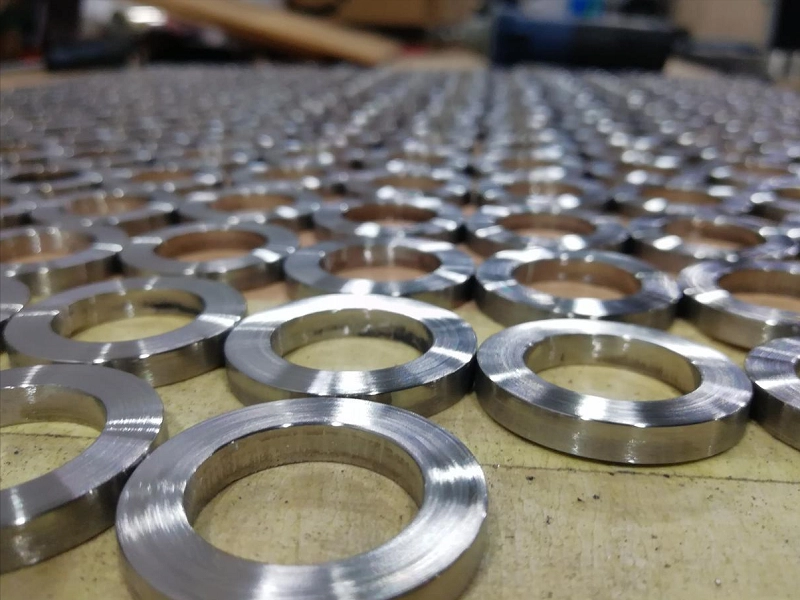
3. 人型ロボットのCNC加工では、一般的にどのような材料が使用されますか?
ねじり剛性を損なうことなく、高い強度対重量比と動的応答性を確保するためには、材料選定と幾何学的設計を密接に統合する必要がある。
3.1 遠位/末端エフェクターセグメント(例:前腕、足首)
運動連鎖全体の慣性モーメントを低減するために、極端な軽量化(7075アルミニウム、炭素繊維複合材、エンジニアリングプラスチックの使用)を優先する。
3.2 近位部/高ストレス部位(例:股関節、肩関節)
高負荷下での弾性変形や塑性変形を防ぐため、剛性と疲労耐性を最大限に高めることを優先する(Ti-6Al-4Vチタン合金および17-4PHステンレス鋼)。
3.3 重切削加工における反り制御
薄肉構造部材において過剰な材料除去を行うと、内部残留応力が解放され、部品の反りや曲がりが生じる可能性があります。経験豊富なCNC加工工場では、バランスの取れた材料除去戦略を採用し、ワークピースの両面で荒加工と仕上げ加工を行うことで、穴の位置や取付面の平面度を厳密に制御しています。
3.4 なぜ6061アルミニウム合金はヒューマノイドロボット用CNC部品の分野で圧倒的なシェアを占めているのか?
If there is one material that defines the humanoid robot supply chain, it is 6061 aluminum alloy. Lightweight: with a density of only 2.7 g/cm³ — this is crucial when each joint houses a stack of motors, gearboxes, and sensors. High strength and easy to machine: It offers an excellent strength-to-weight ratio, machines cleanly on CNCフライス盤 machines, and achieves a high surface finish. Excellent anodizing results: Black hard-anodized treatment offers wear resistance and electromagnetic interference shielding, while delivering the uniform matte finish commonly seen on industrial robots. Cost-effective: Widely used worldwide and much cheaper than titanium or carbon fiber used for structural supports. Compliant with RoHS standards: critical for electronics-intensive equipment and global market access.
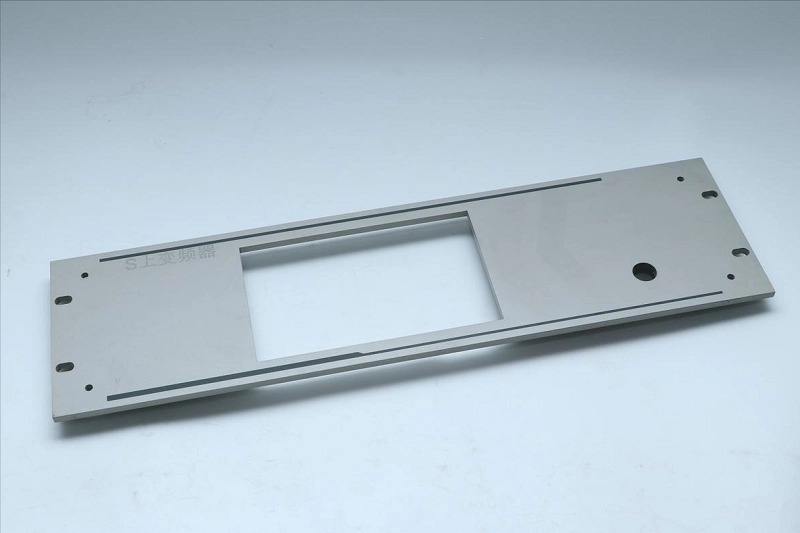
4. 人型ロボット脚用U字型フレームの加工技術
4.1. 金属3Dプリンティング(積層造形)
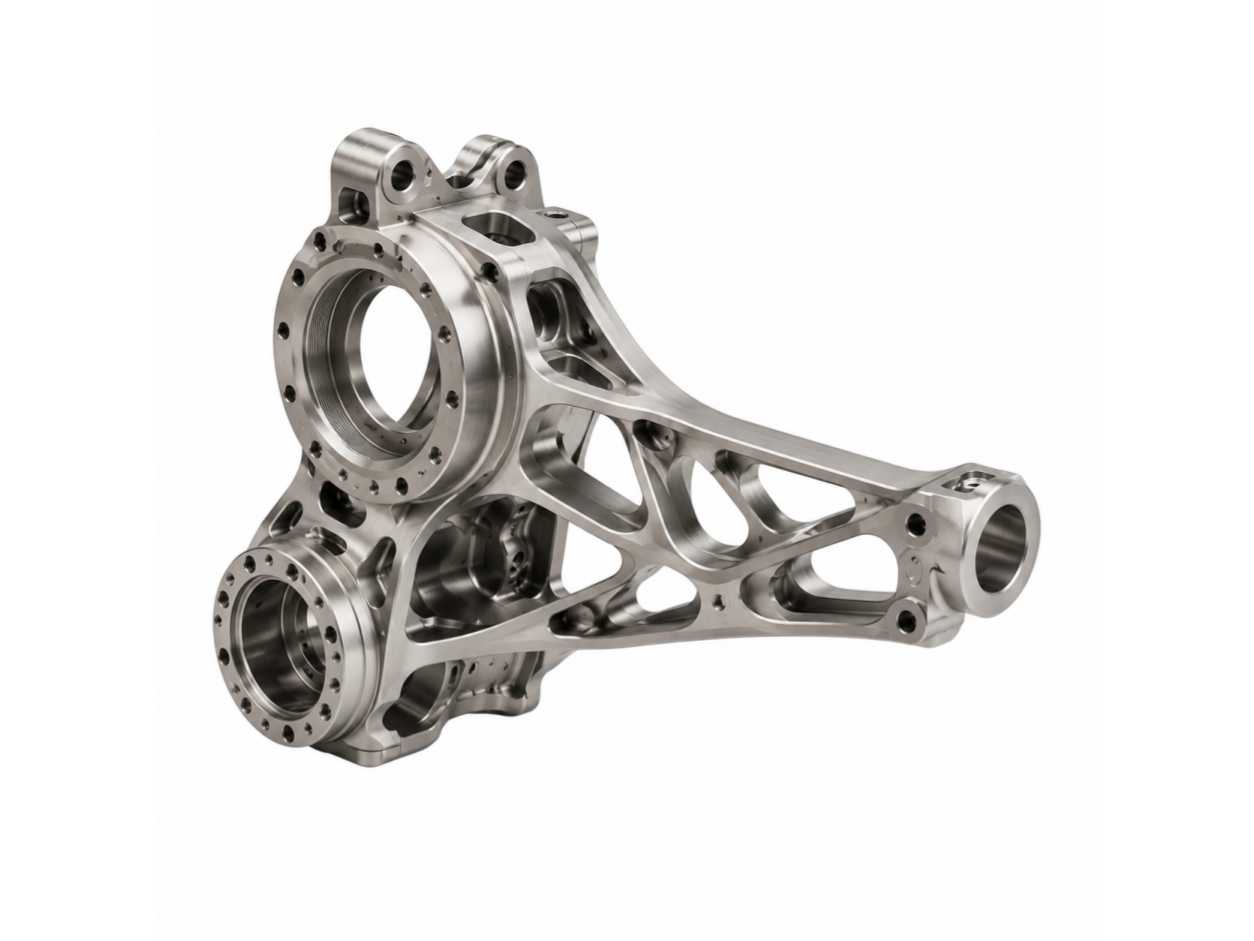
チタン合金を基材として使用し、複雑な内部格子構造と中空構造を単一のプロセスで構築した。構造的完全性を維持しながら、大幅な軽量化を実現した。
4.2. 精密CNC機械加工 (Subtractive Finishing)
印刷後、重要な部分の表面には精密機械加工が施されました。ベアリングハウジング、取り付けインターフェース、接続部はすべて高精度に加工されています。重要な組み立て部分の公差は±0.01mmに達します。
4.3. 後処理および表面処理
表面仕上げは表面全体の品質を向上させ、応力除去は長期的な寸法安定性を高め、最終表面処理はロボット用途における耐久性と一貫性を確保します。最終的に完成したセクション:
完全CNC加工部品と比較して、重量が大幅に軽減されています。高い構造強度を備え、ヒューマノイドロボットの移動システムに適しています。±0.01 mm以内の公差で精密に組み立てられています。内部構造を最適化し、荷重分散を改善しています。
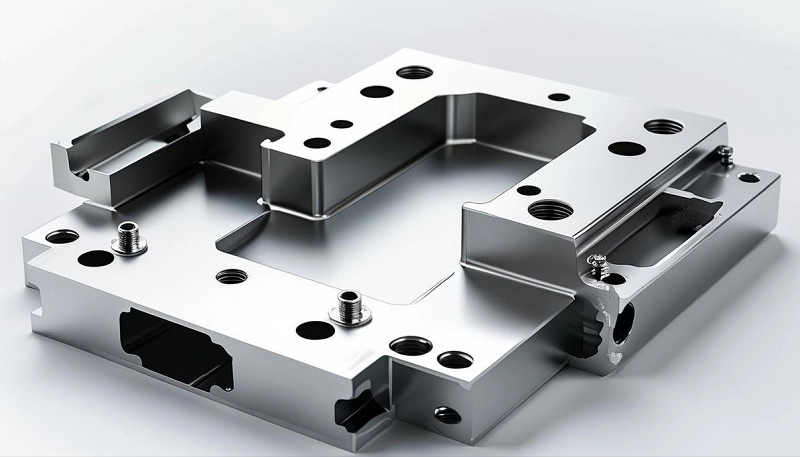
5. 機械加工における重点分野
脚部のU字型ブラケットの両側の壁厚、開口部の幅、ベアリング穴と位置決め穴はすべて、ジョイントアセンブリの同軸度に影響します。見積もり段階では、主要基準点、ジョイント軸、嵌合部品の寸法、および重点的な検査が必要な穴の位置を明確に指定することをお勧めします。U字型構造は、クランプ順序と材料応力の影響を受けやすく、薄肉部、深い空洞部、および陽極酸化皮膜の厚さはすべて、試作組立に影響を与える可能性があります。ベアリング穴または嵌合面が皮膜の厚さの影響を受けないようにする必要がある場合は、保護対策または二次仕上げを事前に確認する必要があります。
6. 人型ロボットの脚部用U字型フレームの材料と製造工程に関する提案
7075 aluminum alloy is suitable for lightweight load-bearing U brackets, 6061 aluminum alloy is suitable for standard validation prototypes, TC4 titanium alloy is suitable for high-strength, lightweight applications, and stainless steel and 40Cr are suitable for high-rigidity or wear-resistant connection areas. Multifaceted features and complex cutout structures should preferably be evaluated using 5軸CNC加工.

7. 人型ロボットの脚部のU字型フレームの表面処理にはどのようなものがありますか?
7.1 サンドブラスト/研削前処理、標準化された表面テクスチャ
CNC加工後、U字型ブラケットの表面には工具痕、段差痕、微細なバリが残るため、サンドブラスト、研削、バリ取り、または研磨による前処理が必要です。サンドブラストは、露出面に均一なマット仕上げを施すとともに、後続のコーティングの密着性を向上させます。目に見える面には、120~180メッシュ程度の粒度が推奨され、傷の程度や色の均一性に関する明確な仕様が必要です。組み立て上の問題や表面の白化の原因となる残留砂粒を防ぐため、盲穴、ねじ穴、およびベアリングシート付近の領域から砂を除去することに特に注意を払う必要があります。
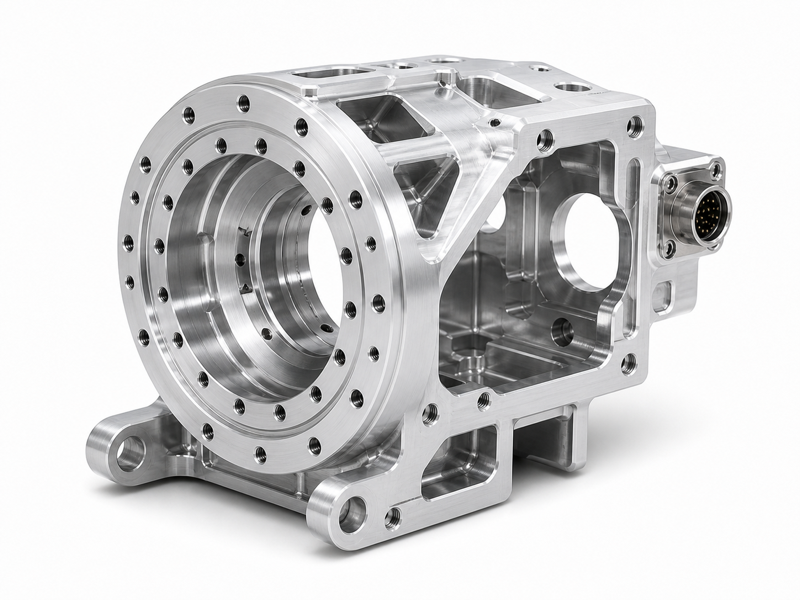
7.2 耐摩耗性および耐腐食性を向上させるための硬質陽極酸化処理または化学ニッケルめっき
アルミニウム合金製U字型ブラケットは一般的に陽極酸化処理が施され、特に硬質陽極酸化処理は表面硬度、耐摩耗性、耐食性を大幅に向上させるため、長期間往復運動を受ける脚部荷重支持部品に適しています。部品に優れた導電性、遮蔽性、または複雑な内部空洞の均一な被覆が必要な場合は、無電解ニッケルめっきを検討できます。コーティングの厚さ、マスキング領域、再検査基準などの表面処理要件は、コーティングの厚さの増加によってベアリング穴、ピン穴、および嵌合基準面で組み立て時の気密性の問題が発生するのを防ぐため、事前に確認しておく必要があります。
7.3 寸法補正および重要な嵌合箇所の処理、それに続く再検査
表面処理は、最終的な事後処理ではなく、DFM(製造性設計)およびプロセス検証に組み込むべきです。ベアリング穴、位置決め穴、ねじ穴、シール面、導電性接地面については、マスキングするか未処理のままにするか、また補正許容値を設けるかどうかを明確に指定する必要があります。受入寸法は、前処理条件と後処理条件で別々に注記する必要があります。出荷前に、重要な特徴についてCMM(三次元測定機)による再検査を実施するとともに、色差、ホワイトエッチング、砂の損失、へこみ、コーティングの均一性を確認し、バッチ間の一貫性が完成品組立の要件を満たしていることを確認することをお勧めします。

8. 人型ロボットの脚部におけるU字型フレームの主要寸法は何ですか??
ロボット部品製造における公差、表面仕上げ、および品質管理。ヒューマノイドロボットの分野では、「十分」という概念は存在しません。数十もの関節にわたるわずかな誤差が蓄積すると、ロボットの動きがぎこちなくなったり、不安定になったりする可能性があります。
8.1 幾何公差
ベアリング穴、ギアシャフト、嵌合面などの重要な部分の寸法公差は、通常、±0.0125 mm ~ ±0.025 mm (±0.0005 インチ ~ ±0.001 インチ) の範囲です。超精密ギアインターフェースやセンサー取り付けシートの場合、公差はサブミクロンレベルに達することがあります。平面度、直角度、同心度、真位置などの幾何公差も、同様に、あるいはそれ以上に重要です。ベアリングハウジングは寸法要件を満たすだけでなく、適切に嵌合され、固着や早期摩耗を防ぐために軸が取り付け面に対して完全に垂直でなければなりません。

8.2 表面仕上げの要件
表面仕上げは、マイクロインチ(µin)またはマイクロRaで表され、ベアリングの性能に直接影響します。ベアリング表面が粗いと、摩擦、発熱、摩耗が加速します。シール面は、漏れを防ぐために滑らかでなければなりません。ギアは、最適な潤滑と静音動作のために、特定の表面仕上げが必要です。一般的な表面仕上げの要件は幅広く、重要でない表面では32 µin Ra(良好な機械加工仕上げ)ですが、ベアリングジャーナルとシール面では8~16 µin Ra以上(鏡面に近い仕上げ)が求められます。これらを達成するには、精密な機械加工パラメータ、工具の選定、そして多くの場合、ホーニングや研磨などの二次加工が必要です。
8.3 総合品質管理
品質管理は製造工程全体を通して行われます。座標測定機(CMM)を用いた初回品検査は必須です。CMMはタッチプローブを用いて部品の形状をデジタル的にマッピングし、元のCADモデルと直接比較することで、あらゆる寸法と公差を検証します。大量生産における重要な形状については、CNC工作機械上でオンマシン測定を行い、リアルタイムでの調整を可能にします。表面仕上げは表面粗さ計を用いて確認します。さらに、組立接合部の転がりトルクや歯車列のバックラッシュなどの機能テストを実施することで、加工部品が統合システムとして機能していることを最終的に検証します。
9. 適格なヒューマノイドロボット脚Uフレームプロセッサが備えるべき検査および配送機能とはどのようなものか?
主な検査項目には、ベアリング内径、同軸度、分割幅、位置決め穴、取付穴間隔、嵌合面の平面度、ねじゲージによる合否判定、およびエッジバリが含まれます。標準的な小ロット生産プロジェクトは、約5~10日で納品されます。硬質アルマイト処理、試験報告書、または試作組立品については、実際の図面に基づいて確認が行われます。
10. What are the relevant machining capabilities that a qualified humanoid robot leg U-frame processor should possess?
人型ロボットの脚用U字型ブラケットは、単独で評価するのではなく、脚支持フレーム、下肢部品、股関節部品、足部構造要素、減速機取り付け部品とともに、同じ製造工程の中で総合的に検討する必要があります。このアプローチの主な目的は、関節軸、組立基準、検査要件を標準化することです。まず、U字型ブラケットのベアリング穴とピン穴は、股関節および膝関節部品と明確な軸方向の位置関係があります。各部品をそれぞれの図面に従って個別に加工すると、組立時に累積公差が明らかになり、関節の固着、不均一な摩耗、または異音が発生する可能性があります。関連部品をまとめて評価することで、CAM段階で統一された基準を確立でき、重要な穴システムを可能な限り同じクランプまたは基準システムの下で完成させることができ、複数のセットアップによって引き起こされる軸のずれを軽減できます。次に、脚支持フレーム、足部構造部品、減速機支持部品、およびU字型フレームの間には、嵌合面、位置決めピン穴、およびボルト接続があります。統一された組立基準面を設定することで、どの面が荷重を受ける接合面であり、どの穴が位置決め穴であるかを事前に特定することが可能になります。穴の位置や、表面処理膜厚の補正が必要な領域を特定することで、「部品単体では検査に合格しても、完成品に組み立てられない」といった事態を回避できます。
最後に、検査要件も標準化され、一貫性を保つ必要があります。関節軸の同軸性、穴の間隔、嵌合面の平面度、ベアリング座の公差、人体に接触するエッジの面取りなど、脚関節チェーン全体にわたって、これらの項目を統一的に規定し、再検査する必要があります。このアプローチにより、試作サイクルが短縮されるだけでなく、組み立て時の手直しリスクも低減され、Uブラケットは「精密部品」から、脚関節システムにスムーズに組み込める信頼性の高い部品へと進化します。
11.見積りに必要な情報
STEP/STPモデル、PDF図面、嵌合ベアリングまたはモーターの寸法、材料グレード、数量、公差、表面処理、検査および納品要件
12. 機械加工ワークフローにおけるCAD/CAMとシミュレーションの役割
CAD/CAMとシミュレーションは、ヒューマノイドロボットの部品設計と製造を繋ぐデジタル基盤を形成します。CADモデルは、寸法、公差、表面仕上げ、材料などのPMI(製品情報)を網羅した唯一の信頼できる情報源として機能します。CAMはこれをGコードに変換し、仮想衝突検出と幾何学的検証を実行しながら、複雑な5軸ツールパスを生成します。FEA(有限要素解析)は、加工前に応力を解析し、構造を最適化します。このシームレスなクローズドループワークフローにより、プロトタイプ作成サイクルが短縮され、材料の無駄が削減され、製造された部品がシミュレーションによる性能仕様を満たすことが保証されます。
13. なぜノーブルをサプライヤーとして選ぶべきなのか?
ノーブルは、U字型フレームを1つだけ加工するだけではありません。脚部支持フレーム、股関節部品、減速機適合部品をまとめて評価します。これにより、関節軸と検査基準を統一できます。5軸ワンセットアップ加工により、軸のずれを防ぎます。セグメント化された薄肉加工により、変形を制御します。ベアリングシートは±0.01mmの精度で仕上げられます。表面処理により、必要な箇所を保護し、必要な箇所に耐摩耗性を向上させます。ノーブルを選ぶということは、脚部全体の組み立て方法を理解しているパートナーを選ぶということです。






