

ロボットエンジニアはCADモデルを基に、実際のプロトタイプを作成する方法を決定する必要があります。つまり、材料と製造プロセスを選択するということです。主な課題は、AIロボットのプロトタイプ部品に最適な製造プロセスと材料は何か、そしてそれらが設計と製造にどのような影響を与えるかということです。この記事では、材料の選択肢、加工技術、システムレベルの決定事項について解説します。カスタムロボットシステムの選択と構築に役立つヒントに焦点を当てます。材料の選択は、強度、重量、精度によって左右されます。納期と予算も重要な要素です。背景となる歴史は省略し、エンジニアや愛好家向けの実践的なアドバイスを提供します。ヒューマノイドアームやモバイルロボットの実際のプロトタイプ例を通して、これらの決定事項がどのように実践されるかを示します。
AIロボット試作部品の設計上の考慮事項
すべてのAIロボットは、制御、センサー、アクチュエーター、電源、構造フレームという5つの主要システムから始まります。ロボット工学では、これらのシステムはそれぞれ異なる部品を必要とします。選択肢は早めに決定してください。それらは公差、組み立て、コストに影響します。重要なポイントは以下のとおりです。
強度、重量、精度
荷重を支える部品と荷重を支えない部品
一部の部品は実際に負荷がかかります。ジョイント、リンク、シャーシ部材などは、高い強度と剛性が求められます。アルミニウム合金は、重量と剛性のバランスが非常に優れているため、こうした用途に適しています。カバーやボディパネルにかかる負荷ははるかに少ないため、プラスチックで十分対応できます。設計段階でこれらの機能を早期に明確にしておくことが重要です。その選択が、後々のあらゆる工程に影響します。
公差と表面仕上げ
精度は適切な公差から始まります。精度が最も重要となるのは接合部です。ベアリングシートやレールマウントには、±0.01~±0.05 mmの公差が必要です。ツールチェンジャーやグリッパーなどの部品は、信頼性の高いハンドリングのために0.015~0.02 mmの範囲の繰り返し精度が求められます。ただし、公差の累積には注意が必要です。多くの部品が接合する場合、小さな誤差が積み重なります。±0.02 mmの仕様では、接合部が固着する可能性があります。機能上必要な場合にのみ公差を厳しくしてください。0.5 mmから0.02 mmに公差を厳しくすると製造コストが2倍になり、0.01 mmにすると3倍になります。
公差はロボットの精度に直接影響します。ブラケットがずれていると、エンドエフェクタは目標を外れます。製造性を考慮した優れた設計とは、早い段階で嵌合について考えることを意味します。賢明な設計判断はコストと品質に影響を与えます。この論理はすべての製造プロセスに当てはまります。自問自答してみましょう。すべての表面を厳密に制御する必要があるのか、それとも重要な表面だけを制御すればよいのか?
環境と温度要因
温度と化学物質への曝露
ロボットはどのような環境で稼働しますか?工場は高温になります。屋外のロボットは化学物質にさらされます。ABSやHDPEなどの一般的なプラスチックは100℃を超えると劣化します。代わりにPTFEやPEEKが必要です。PEEKは260℃までの連続的な熱に耐えることができます。化学物質にさらされる環境では、PTFE、PEEK、ポリプロピレンは強力な溶剤に耐性があります。腐食性の高い環境では、チタンとステンレス鋼316が最適な金属です。これらの材料の選択は、ストレス下での性能に直接影響します。
屋外ロボットのシーリング技術には、高度なエラストマーが使用されています。フルオロプレンXPとEPDMは、紫外線や洗浄剤に耐性があります。製品を選ぶ際には、環境への配慮も忘れずに。
耐振動性と耐衝撃性
ロボットは高速で移動し、急停止します。振動によってネジが徐々に緩み、衝撃によって脆い部品が破損することがあります。POM、ガラス繊維強化ナイロン、その他の丈夫なプラスチックは、繰り返しのストレスに強く、破損することなくエネルギーを吸収します。チタンは重量を増やさずに高い強度を実現しますが、コストが高くなります。ロボットシステムに合わせて、適切な制振性を備えた材料を選びましょう。壁にぶつかる可能性のあるカスタムモバイルロボットには、工場フロアの固定式アームよりも頑丈な部品が必要です。
コスト、リードタイム、スケーラビリティ
試作品予算と量産予算の比較
試作品1個あたりのコストは高くなります。同じ部品でも、量産すればコストは下がります。事前に計画を立てましょう。CNC加工は、初期テストにおいて金型費用をかけずに高い精度を実現します。大量生産では、射出成形を用いることで単位コストを削減できます。部品の選定は、生産量と予算目標によって異なります。カスタムロボットシステムは、多くの場合、機械加工部品から始まり、成形部品へと移行します。
ブリッジツーリングと少量生産
ブリッジツーリングは、AIロボットのプロトタイプ部品において、単一のプロトタイプと本格的な製造プロセスとの間のギャップを埋めるものです。少量生産向けに一時的な金型を使用します。これにより、本格的な金型に投資する前に、プロトタイプのような部品をテストし、適合性を検証できます。ウレタン鋳造は、10個から100個の部品に適しています。このアプローチにより、設計と生産を早期に検証できるため、量産化前に時間とコストを節約できます。
AIロボット試作部品によく使われる材料
適切な素材を選ぶことは、作業の半分を占めます。強度、軽量性、そして財務チームが納得できる価格が求められます。素材は大きく分けて金属、プラスチック、複合材料の3種類に分類されます。それぞれに長所と短所があります。詳しく見ていきましょう。
金属
ロボット工学における構造材料として、金属は最も有力な選択肢である。金属は剛性が高く、強度があり、挙動も予測しやすい。しかし、金属の種類によって挙動は異なる。
軽量フレーム用アルミニウム合金
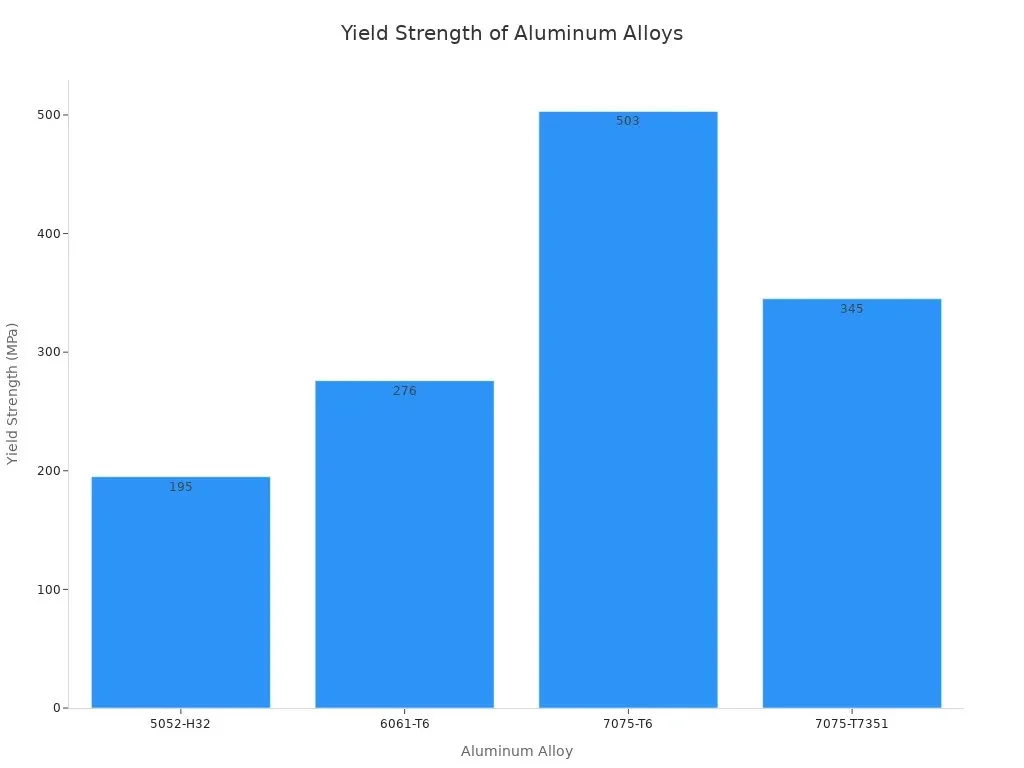
フレーム製作において、アルミニウムは第一の選択肢となることが多い。数あるグレードの中でも、6061-T6は試作品や一般的な構造部品の標準的な選択肢となっている。耐食性に優れ、加工しやすく、溶接性も他の多くの高強度材料よりも優れている。降伏強度は276MPaであり、機械加工されたブラケット、プレート、構造リンクには十分な強度である。
より高い強度が必要な場合は、7075-T6は503MPaに達します。そのため、高負荷がかかる機体構造や高性能ドローンアームに適しています。一般的なグレードの簡単な比較を以下に示します。
| アルミニウム合金 | 降伏強さ(MPa) | ロボット/UAVフレームにおける典型的な使用例 |
| 6061-T6 | 276 | 汎用フレーム、ロボットアーム、FPVレーシングシャーシ |
| 7075-T6 | 503 | 高負荷機体、軍用UAV構造、高性能ドローンアーム |
| 5052-H32 | 195 | シート状の筐体およびバッテリーハウジング |
| 7075-T7351 | 345 | 軍事用、レース用、または高積載量用無人航空機 |
摩耗部品にはステンレス鋼17-4 PHを使用
高い耐摩耗性が必要な場合、17-4 PHステンレス鋼が最適です。H900処理の場合、引張強度は約1,310~1,379 MPaに達します。降伏強度は1,172~1,276 MPaです。硬度はHRC 40~47です。CNC加工やDMLSによる成形が可能です。これらの特性から、高負荷がかかるシャフト、ピン、構造用ファスナーに最適です。また、アルミニウムよりも負荷がかかった際の曲がりがはるかに少ないため、精密な取り付けプレートにも適しています。
高強度用途向けチタン合金 Ti-6Al-4V
チタン合金Ti-6Al-4Vは、高い強度と軽量性を兼ね備えています。ヒューマノイドロボットの構造部品には、アルミニウム、チタン、鋼鉄が複合的に使用されることがよくあります。チタンは高価ですが、グラム単位の軽量化が求められる場面で真価を発揮します。繰り返し大きな負荷がかかる重要なリンクやジョイント部分に使用してください。
プラスチック
プラスチックは軽量でコストも抑えられる。また、金属ではコストがかかりすぎるような用途にも使える。
ラピッドプロトタイピング用のABSとPLA
ABSとPLAはFDM方式3Dプリンティングの主力素材です。これらを使えば、形状やフィット感を素早くテストできます。ただし、どちらも高温に弱いため、モーターや高温の表面から遠ざけてください。初期段階のモックアップには、これ以上のものはありません。
ギアとベアリング用のPOMとPEEK
POM(デルリンとして販売されることが多い)は、ギアやベアリングに最適です。摩擦係数が低く、寸法安定性に優れています。24時間後の吸湿率はわずか0.25%で、ナイロンの1.5~3.0%と比べて大幅に低くなっています。つまり、膨張が少なく、長期間にわたって精度が維持されます。デルリンAF 100は、高速で高負荷がかかっても摩耗が少なく、静摩擦係数と動摩擦係数がほぼ等しいため、スティックスリップ現象がほとんど発生しません。PEEKはさらに耐熱性に優れ、260℃までの連続加熱に耐えることができます。どちらのポリマーも耐薬品性に優れているため、要求の厳しい用途にも適しています。
複合材料および特殊材料
複合材料は、強度対重量比が最も優れています。そのため、重量が重要な用途や軽負荷用途に使用されます。
炭素繊維強化ポリマー
CFRPはロボットアームの常識を覆す。T700S炭素繊維積層材の重量は1.55g/cm³で、6061-T6アルミニウムの2.70g/cm³と比べて約43%軽量だ。比剛性は約45GPa・cm³/gに達し、アルミニウムの約1.7倍となる。IEEE Access誌に掲載された研究では、オールアルミニウム設計と比較して質量を24.32%削減したハイブリッドアームの実証結果が報告されている。関節部から1グラムでも軽量化すれば、慣性モーメント、アクチュエータトルク、エネルギー消費量を削減できる。
ガラス繊維強化ナイロンおよび超高分子量ポリエチレン
ガラス繊維強化ナイロンは、コストを抑えながらプラスチック部品の剛性を高めます。超高分子量ポリエチレン(UHMW)は、優れた耐衝撃性と低摩擦性を備えています。これらの素材は、バンパー、ガイド、摩耗ストリップなどに適しています。振動を吸収し、繰り返しの応力にもひび割れることなく耐えます。
材料選定は製造工程や部品選定に直接影響します。早い段階で適切な材料を選定すれば、カスタムビルドは予算とスケジュール通りに完了します。
AIロボット試作部品の製造プロセス
ロボット部品を製造する一般的な方法としては、切削加工、射出成形、CNC加工、鋳造、3Dプリンティングなどがあります。それぞれの方法は異なるニーズに対応します。どの方法を選ぶかは、部品の形状、必要個数、予算によって決まります。主な選択肢を見ていきましょう。
CNC加工および切断
CNC加工は、非常に精密で丈夫な部品を製造できます。金属とプラスチックの両方に対応可能です。AIロボットのプロトタイプ部品の製造においては、この方法が最初に用いられることが多いです。
3軸加工と5軸加工
三軸加工機は一方向からのみ切削を行います。一方、五軸加工機は工具と加工対象物を一体的に動かします。この追加の動きは、複雑な形状の加工において非常に重要になります。
5軸加工は、部品に傾斜面、深いポケット、または異なる方向を向いた穴がある場合に最適です。ロボットジョイントハウジングには、側面の穴、ベアリング穴、基準面があります。これらの形状はまとめて計画する必要があります。上面、側面、傾斜面に精密な穴を開ける場合、部品を反転させるたびに小さな誤差が生じます。これらの誤差は、機械の通常の精度を超える可能性があります。5軸加工では、すべてを1つの安定したセットアップで行うことができます。
中空のロボット関節ハウジングを考えてみましょう。外側にはねじ穴があり、曲面には取り付け用の突起があります。3軸加工では、4~6回の手動による再クランプが必要です。これにより、内部ベアリング穴と外部モーター表面の位置ずれが生じます。3軸加工における初回成功率はわずか59%です。一方、5軸シングルセットアップでは、成功率は96%に跳ね上がります。
| 部分的な状況 | 推奨評価 | 理由 |
| 円筒形部品の側面の穴 | 4軸 | 手動での反転や日付変更の手間を軽減します |
| 通常の多面穴 | 4軸または3+2軸 | コストと設置の安定性のバランスが取れている |
| センサー取り付け面の角度 | 5軸 | 治具交換や工具の干渉を軽減します。 |
| 軽量ロボットフレーム | 5軸 | ポケットやリブへの工具のアクセス性を向上させます |
| 薄肉多面ブラケット | 5軸加工(段階加工) | クランプと基準点のずれの管理に役立ちます |
| 繰り返し精度の高い少量生産部品 | 5軸評価 | 最初の製品の製造工程はバッチごとに繰り返すことができる |
送り速度、切削速度、および工具の選択
送り速度と切削速度は、加工する材料によって異なります。アルミニウムは高速回転で素早く切削できますが、チタンは低速回転と多めのクーラントが必要です。工具の選択も重要です。超硬工具はほとんどの加工に適していますが、ダイヤモンドコーティング工具は粗い複合材の加工に適しています。NOBLEのようなカスタム製造パートナーは、お客様の設計に合わせてこれらの値を設定するお手伝いをいたします。
ロボット向け板金加工
板金加工は、フレームや筐体を迅速に製造できる方法です。ロボットの製造においては、シャーシ製作から始まることが多いです。
レーザー切断、曲げ、溶接
レーザー切断で、エッジがきれいな平面パターンを作成します。曲げ加工で立体形状を成形します。溶接で部品を接合します。この工程は、ブラケット、マウント、ベースプレートなどに最適です。各工程で付加価値が高まり、高額な金型費用はかかりません。
フレームおよびシャーシの製造
移動ロボットのシャーシは、剛性が高く、かつ軽量である必要があります。板金は、この両方を兼ね備えています。応力のかかる箇所にはリブやガセットを追加し、不要な部分は切り欠き加工で除去できます。この方法により、ロボットシステムを軽量かつ高剛性に保つことができます。
射出成形、鋳造、および3Dプリンティング
これら3つの方法は、単一の試作品から本格的な量産まで、あらゆる段階を網羅しています。
シェルおよびカバーの射出成形
射出成形は、シェル、カバー、グローブ、外装部品の製造に用いられます。軽量化、内部部品の保護、そしてロボットの外観形成に貢献します。ABS樹脂は一般的な材料です。ABS樹脂の推奨肉厚は1.14~3.56mmです。1mm未満の肉厚では均一な充填が困難です。金型製作費用は初期費用がかさみますが、大量生産することで部品1個あたりのコストは急速に低下します。
ウレタン鋳造および橋梁製造
ウレタン鋳造は、試作品と量産の間のギャップを埋める技術です。シリコン型は10個から100個の部品を製造できます。高価な金型に投資することなく、成形品のような感触の部品が得られます。このブリッジ生産方式により、鋼製金型を購入する前に、適合性や機能性をテストできます。
複雑な形状に対応するFDM、SLA、およびSLS
3Dプリンティングは、ヒューマノイドロボットの製造方法を大きく変えました。従来の方法では不可能だった複雑な形状の造形や迅速なプロトタイピングが可能になったのです。FDM方式は迅速なモックアップ作成に適しており、SLA方式は視覚モデルに適した滑らかな表面を実現します。SLS方式は、サポート構造なしで丈夫なナイロン部品を製造できます。
SLSおよびMJFの場合、寸法精度は約±0.3%を想定してください。ベアリング穴は後から機械加工またはリーマ加工してください。SLSナイロンPA12部品は表面が粗いため、シーリングが必要です。蒸気平滑化処理をバッチ処理で行うことで、表面仕上げが向上します。TPM3DのSLSソリューションでは、100mmあたり約±0.2mmの精度を実現しています。これにより、エンドエフェクタのプロトタイプに正確なフィット感を提供できます。
AIロボット試作部品の製造プロセスはそれぞれに利点があります。部品の形状、数量、性能要件に基づいて選択してください。
AIロボット試作部品の応用
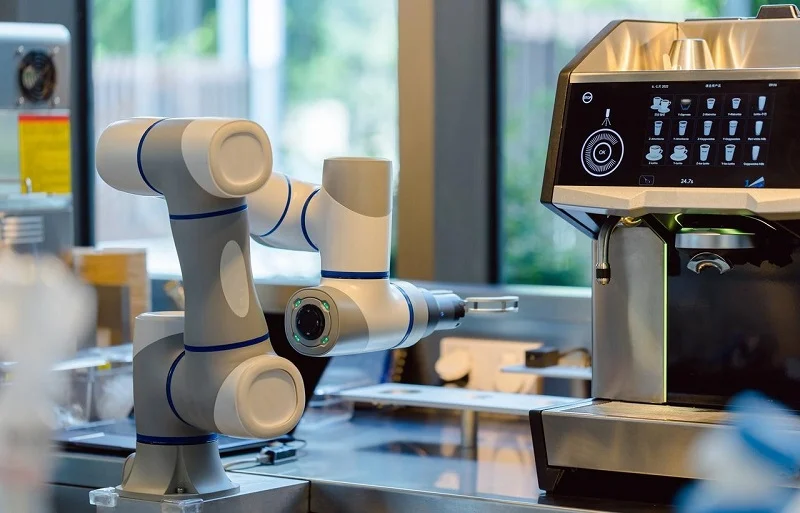
素材選びや、パーツを実際の作品にどのように見せるかといった、現実的な選択肢について。ここでは、よく使われる3つの方法と、それぞれの理由をご紹介します。
人型ロボットアームのプロトタイプ
肩関節は腕全体を支える重要な部分であり、ぐらつきなくスムーズに動く必要があります。実際の試作品では、顧客は±0.01mmの公差を要求しました。精密なCNC加工により、すべてのベアリングシートとモーターマウントにおいてこの要求を満たしました。
製造設計ルールがここで役立ちます。ベアリング穴はH7公差で、厳密な真円度を実現しています。最小肉厚は1.8mmです。内角は最低1.5mmです。アンダーカット形状により、5軸加工ツールが届きます。閉じたポケットはありません。強化されたボスがねじ穴を保持します。クランプラグが部品を安定させます。すべてのエッジに小さな面取りが施されています。ベアリングシステムとジョイントハウジングの両方がこれらのルールの恩恵を受けています。この製造設計アプローチにより、ロボットシステムの性能が最初から良好に保たれます。適切な部品を選択することで、プロトタイプは最初の試みで正常に動作します。
移動ロボットシャーシおよびセンサーマウント
アルミニウム5052-H32板はよく使われる素材です。曲げやすく、錆びにくいのが特徴です。厚みのあるパネルは必要な箇所の剛性を高め、切り欠き加工は軽量化に貢献します。センサーマウントには精度を高めるため、6061-T6が使用されています。板金加工工具が安価なため、総コストも低く抑えられます。この素材は、迅速な変更が求められるカスタムロボットシステムに最適です。その他、小型配送ロボットや倉庫プラットフォームなどにも使用されています。
エンドエフェクターおよびグリッパーのプロトタイプ
SLSナイロンは、その重量に対して強度が高く、数百万回の使用に耐えることができます。サポート材なしで印刷でき、未焼結粉末が印刷中に部品をしっかりと保持します。これにより、内部に溝や格子状の形状を設けることが可能になり、軽量化につながります。
柔軟性の高い機構は重要な用途の一つです。これらの関節は、追加のモーターなしで物体に沿って曲がります。アンダーアクチュエーションにより、より多くの関節を少ないモーターで実現できるため、重量とコストを削減できます。人間の指のような生物模倣形状も可能です。重要な取り付け箇所には、機械加工された金属インサートを使用することで、必要な精度が得られます。この組み合わせは、両方の利点を兼ね備えています。ロボットエンジニアは、新しい設計において、カスタム精密部品を使用できるこの柔軟性を高く評価しています。
これらの実用例は、さまざまなロボットシステムにおいて、理論と実践がどのように結びついているかを示している。
AIロボット試作部品の将来動向
ハイブリッド印刷およびマルチマテリアル印刷
ハイブリッドマシンは、積層造形と切削加工を1つの装置で組み合わせるようになりました。まず大まかな形状をプリントし、その後最終サイズに切削加工します。これにより、複雑な形状のプリント時間を短縮できます。マルチマテリアルプリントはさらに進化を遂げています。1回の造形作業で、硬質プラスチックと柔軟な部品を混在させることが可能です。導電性経路は筐体内部に直接組み込まれます。形状記憶合金などのスマートマテリアルも活用され始めています。これらの技術革新により、センサーマウントと構造部品を一体化して製造できるようになります。組み立て工程が減ることで、故障箇所も減少します。ロボット製造におけるこうした変化は、エンジニアの設計に対する考え方を大きく変えつつあります。
AIを活用したDFMとジェネレーティブデザイン
AIツールは現在、エンジニアが製造工程を自動的に選択するのを支援している。ワークフローは明確な順序で進む。エンジニアはまず「軽量化」や「強度向上」といった目標を設定する。するとソフトウェアが何百もの設計案を作成し、それぞれを実際の負荷条件下でテストする。強度の低い設計案は排除され、最も強度が高く軽量な案が生産上の制約に合わせて改良される。
これらのテストの精度は向上し続けている。ジェネレーティブデザインにより、CNC加工部品の重量は20~60%削減される。3Dプリント部品の場合は、重量削減率は40~80%に達する。軽量化されたロボットアームは、より高速なサイクルで動作する。
実際の使用例でもこれらの結果が裏付けられています。自動車用グリッパーは最適化後、重量が40%削減されました。それでも、同じ荷重と精度を維持しています。電子機器製造用の真空グリッパーは、重量が50%削減されました。食品取扱機器は、清掃しやすい滑らかで湾曲した表面の恩恵を受けています。
この分野を牽引するのは、さまざまなツールです。nTopologyは、強度を維持しながらフォードのブレーキキャリパーを30%削減しました。シーメンスNXは、航空宇宙用チタン製ブラケットを22%削減しました。Leo AIは、ロボット工学に特化した知識を設計プロセスに直接組み込みます。3Dプリンティングは、これらのツールが作成する、有機的で形状最適化されたデザインを実現します。これらのシステムは、材料とプロセスの組み合わせを自律的に提案するようになりました。ロボットシステムのカスタム作業は、より迅速かつスマートになります。エンジニアは、手作業による試行錯誤なしに、カスタムデザインをテストできるようになりました。
持続可能な素材とリサイクル
現在、この分野における材料選択は、持続可能性を重視する方向へと進んでいます。リサイクルアルミニウム合金は、新品の金属とほぼ同等の性能を発揮しながら、コストは低く抑えられています。バイオベースプラスチックは、カバーや筐体において、石油由来プラスチックの代替品として活用されています。これらの選択は、性能を損なうことなく環境への負荷を軽減します。
製品のライフサイクル終了時の計画も重要です。モジュール構造を採用することで、アセンブリ全体ではなく、摩耗した部品のみを交換できます。一部のメーカーは金属部品の回収プログラムを実施しています。規制が厳しくなるにつれて、こうした傾向はさらに強まるでしょう。今日の賢明な選択が、将来の規制遵守を容易にします。
未来は明るい。ハイブリッドツール、AIを活用した手法、そして持続可能なアプローチが連携して機能する。これらのトレンドを取り入れたエンジニアは、より優れたロボットをより速く開発できる。
NOBLE:AIロボット試作部品パートナー

NOBLEは、AIロボットのプロトタイプ部品向けに金属とプラスチックを加工するメーカーです。同社は、図面だけでなく実際の部品を必要とするエンジニアを支援します。機械加工、成形、3Dプリントまでをワンストップで提供することで、時間とコストを節約し、どのロットでも一貫した品質を維持します。
CNC加工、射出成形、積層造形
NOBLEは、複数の加工プロセスを1か所で提供しています。CNC加工は、高精度な金属やプラスチックの加工に対応します。射出成形は、設計が確定した後、シェル、カバー、ハウジングの成形を担います。積層造形は、複雑な形状や短納期に対応します。お客様は部品に最適な加工プロセスを選択するだけで、あとはNOBLEにお任せください。
表面仕上げは切削加工と同じくらい重要です。研磨やポリッシングは積層痕や工具痕を取り除き、ABS部品に機械加工部品のような滑らかで光沢のある表面を与えます。蒸気平滑化はアセトン蒸気を用いてABS表面層を部分的に溶解し、積層痕を素早く除去して射出成形のような外観を実現します。塗装やコーティングは色を付け、小さな欠陥を隠し、耐擦傷性や耐薬品性を向上させます。テクスチャリングは射出成形のような感触を再現し、欠陥を隠し、グリップ力を向上させます。どの方法にも長所と短所があります。蒸気平滑化は寸法が変化する可能性があるため、生産前にテストを行うのが賢明です。溶剤系塗料はABSを腐食させる可能性があるため、適合性チェックを行うのが賢明です。
ISO 9001:2015 および ISO 13485:2016
NOBLEはISO 9001:2015およびISO 13485:2016の認証を取得しています。前者は一般的な品質管理を対象とし、後者は医療機器に適用されます。特に、ロボットが患者や手術器具に触れる場合は、この認証が重要になります。ISO 13485:2016では、設計および開発管理によって、すべてのプロトタイプの反復が規定されます。設計検証では、各コンポーネントが仕様を満たしていることを確認します。設計妥当性確認では、組み立てられたシステムが現実的なシナリオで安全に動作することを確認します。文書化されていない設計変更は禁止されています。
リスク管理はISO 14971に準拠しています。試作品部品は、患者に届く前に、汚染やコネクタの欠陥などの不具合がないか検査されます。機器の識別とトレーサビリティにより、NOBLEは原材料から流通に至るまでの製品履歴を再構築できます。サプライヤーから不具合が報告された場合、チームは影響を受けたロットを追跡できます。購買管理では、認定サプライヤーに対し、部品特性に影響を与える製造変更についてNOBLEに通知することを義務付けています。生産およびプロセス管理により、試作品バッチの一貫性が維持されます。内部監査と是正措置により、問題が発生した際のフィードバックループが閉じられます。
DFM、プロトタイピング、生産、最終組立
NOBLEは生産で終わりません。チームはまず、製造性を考慮した設計レビューから始めます。コスト増につながる要素や公差の累積を引き起こす要素を特定し、プロトタイプの製作、少量生産のブリッジバッチの実行を経て、本格的な量産へと移行します。最終組み立てはパッケージに含まれています。バラバラの部品の箱ではなく、完成したサブシステムをお届けします。
この包括的なアプローチは、カスタム作業に最適です。カスタムグリッパーには、機械加工された金属インサートとSLSナイロンフィンガーが必要になる場合があります。カスタムシャーシには、板金と成形カバーが組み合わされるかもしれません。NOBLEはこれらの工程を調整し、部品がぴったりと組み合わされるようにします。カスタムロボットシステムを構築するエンジニアにとって、この単一の接点は多くの摩擦を軽減します。カスタム製造は、1つのチームがサプライチェーン全体を管理する場合に最も効果を発揮します。NOBLEはまさにそのポジションに位置しています。
まずは設計ニーズから始めましょう。部品の形状と必要数に基づいて、部品の製造方法を選択します。使用する力や環境に合わせて材料を選びます。システム全体におけるトレードオフを慎重に検討してください。AIロボットのプロトタイプ部品は、カスタムビルドにおいて製造と設計を一つの安定した流れとして扱う場合に最も効果を発揮します。ロボットプロジェクトの強度、重量、精度、コストを確認してください。カスタムロボットシステムには、このようなプロセスに関する早期の検討が必要です。ハイブリッドツールとAI駆動型手法は、あらゆるシステムの精度を向上させます。これらのトレンドにより、将来のプロトタイピングが容易になります。エラーをより迅速に削減し、エンジニアはより少ない試行回数で難しいアイデアをテストできます。サイクルが短縮されることで、より優れたロボットが実現し、コストも削減されます。これにより、プロセス全体がより効率的に機能します。次のAIロボットプロトタイププロジェクトについては、NOBLEにご相談ください。
AIロボット試作部品に関するよくある質問
ロボットの試作品に適した材料はどのように選べば良いですか?
まず、部品が果たすべき役割を明確にしましょう。荷重を支える部品には、アルミニウムや鋼鉄などの金属が必要です。カバーやシェルにはプラスチックが適しています。使用環境も考慮しましょう。高温環境や化学薬品の多い環境では、PEEKやチタンが適しています。使用する材料は、部品が受ける力や条件に合わせて選びましょう。
3軸加工ではなく5軸加工を選択すべきなのはどのような場合ですか?
部品に角度のついた面、深いポケット、または異なる方向を向いた穴がある場合は、5軸加工を選択してください。ロボットのジョイントハウジングには、このような加工がしばしば必要になります。1回のセットアップで全ての位置合わせが維持されます。複数の3軸セットアップと比較して、初回パスの成功率は59%から96%に向上します。
ベアリング座面にはどのような公差を指定すればよいでしょうか?
ベアリングシートの公差は通常±0.01~±0.05mm以内である必要があります。しかし、すべての面を厳密に締め付ける必要はありません。0.5mmから0.02mmにするとコストが2倍になり、0.01mmにすると3倍になります。機能上必要な箇所のみ、公差を厳しくしてください。
3Dプリンティングは、機能的なロボット部品の製造に十分な性能を備えているのだろうか?
はい、多くの用途に適しています。SLSナイロンは数百万回のサイクルに耐え、グリッパーフィンガーに最適です。サポート材なしで印刷できるため、内部チャネルや格子状の形状も可能です。重要な取り付け箇所には、精度を高めるために機械加工された金属インサートを追加してください。この組み合わせにより、両方の方法の利点を最大限に活かすことができます。
ウレタン鋳造では、いくつの部品を製造できますか?
シリコン型は10個から100個の部品を成形できます。このブリッジ生産方式を使えば、鋼製金型を購入する前に、適合性や機能性をテストできます。単一の試作品と本格的な射出成形の間のギャップを埋めるものです。金型への投資なしに、成形品のような感触の部品が得られます。
試作品予算と量産予算の違いは何ですか?
試作品1個あたりのコストは高くなります。同じ部品でも、量産すれば単価は下がります。CNC加工は、初期テストにおいて金型費用をかけずに高い精度を実現します。大量生産では、射出成形を用いることで単価を削減できます。予算は、想定される数量に基づいて計画しましょう。
モーター付近のロボット部品にABS樹脂を使用しても問題ありませんか?
いいえ。ABS樹脂とPLA樹脂は高温に弱いため、モーターや高温になる場所から遠ざけてください。そのような場所には、代わりにPEEK樹脂を使用してください。PEEK樹脂は260℃までの連続加熱に耐えることができます。また、POM樹脂は摩擦が少なく寸法安定性に優れているため、ギアやベアリングにも適しています。
炭素繊維がロボットアームに適している理由は何ですか?
CFRPは優れた強度対重量比を実現します。T700S炭素繊維積層材の重量は1.55g/cm³であるのに対し、アルミニウムは2.70g/cm³です。つまり、約43%軽量化されています。接合部から1グラムでも軽量化すれば、慣性モーメント、アクチュエータのトルク、そしてエネルギー消費量を削減できます。これは、速度と効率が重視されるロボット工学において非常に重要な要素となります。






