

CNC-maskinering med kirurgiske roboter foregår i seks trinn: design, programmering, oppsett, maskinering, inspeksjon og etterbehandling. Hvert trinn bidrar til å oppnå de stramme toleransene og presisjonen som kirurgiske roboter trenger for komplekse kirurgiske oppgaver.
En feil på 0.01 mm er ikke bare en feil, men en sikkerhetsrisiko som kan påvirke liv. Å oppnå en toleranse på ±0.005 mm på en 5-akset titanforbindelse krever streng termisk drifthåndtering; selv en endring på 2 °C i spindeltemperaturen kan føre til avvisning av deler. Termisk kompensasjon i sanntid og miljøkontroll for klima sørger for at robotforbindelser, koblinger og sensorhus passer konsekvent.
Dette presisjonsnivået for maskinering er viktig for produksjon av kirurgiske roboter. CNC-maskineringsprosessen sørger for at hver komponent oppfyller strenge kvalitetsstandarder for kirurgiske applikasjoner. Disse kirurgiske robotene trenger nøyaktig tilpasning for sikker drift.
Oversikt over kirurgisk robot CNC-maskinering
Hva er kirurgisk robot CNC-maskinering
CNC-maskinering av kirurgiske roboter bruker datastyrte verktøy til å skjære, forme og etterbehandle materialer til kirurgiske roboter. En CNC-maskin følger en digital blåkopi for å lage deler med ekstrem nøyaktighet. Systemet fungerer med metaller som titan og rustfritt stål. Det behandler polymerer som PEEK og PTFE. Det håndterer også kompositter som karbonfiber. Denne materialfleksibiliteten er en av hovedfordelene med CNC-maskineringsteknologi for produksjon av kirurgiske roboter. Designere velger det beste materialet for hver oppgave uten å bekymre seg for produksjonsbegrensninger.
Repeterbarhet skiller denne metoden fra andre. Kirurgisk robot-CNC-maskinering garanterer identiske deler i hver produksjonsrunde. Hver komponent matcher den neste innenfor mikrometer. Dette nivået av presisjon og konsistens er viktig når du lager deler til menneskekroppen. Denne maskineringsmetoden gir konsistente resultater. Kirurgisk robot-CNC-maskinering gir påliteligheten som medisinske team er avhengige av. Prosessen sikrer at hver del passer og fungerer som tiltenkt.
Hvorfor presisjon er viktig i kirurgisk robotikk
Ulike kirurgiske bruksområder krever ulike nivåer av nøyaktighet. Noen deler krever ekstremt små toleranser. Andre gir mer plass. Her er en oversikt over typiske toleranser for ulike komponenter:
| Komponent / Prosess | Typisk dimensjonstoleranse | Søknadskontekst |
| Fleraks CNC-fresing for kirurgiske navigasjonshus | ± 0.002 mm | Ortopediske navigasjonssystemer |
| Navigasjonskomponenter (kritiske grensesnitt, justeringsfunksjoner) | ±0.02–0.05 mm | Ortopediske navigasjonssystemer |
| Presisjonskomponenter for robotkirurgisk instrumentering (3D-visualiseringssystemer) | 0.2 mm | Robotkirurgisk instrumentering |
En toleranse på 0.2 mm fungerer bra for visualiseringshus. Men navigasjonsdeler krever mye strengere kontroll. Toleransen på ±0.002 mm på fleraksede fresehus viser hvor krevende robotproduksjon for kirurgi kan være. En liten feil kan forårsake et feiljustert instrument under en prosedyre.
Fra et praktisk perspektiv oppnår kirurgisk robot-CNC-maskinering disse toleransene konsekvent. Maskineringsprosessen overvåker alle variabler fra verktøyhastighet til kjølevæsketemperatur. Denne presisjonsproduksjonsteknologien hjelper produsenter med å oppfylle strenge medisinske standarder. Den beskytter pasienter under komplekse prosedyrer. Den kirurgiske robot-CNC-maskineringen må oppfylle disse krevende kravene hver eneste gang.
Nøkkelkomponenter produsert
CNC-maskinering skaper mange kritiske deler for kirurgiske roboter. Kirurgiske instrumenter utgjør en hovedkategori. Disse inkluderer verktøy som griper, kutter og syr under prosedyrer. De trenger skarpe kanter og glatte overflater. Inventar og strukturelle elementer danner robotens ramme. De må være sterke, men likevel lette.
Væskehåndteringsdeler styrer luft- og medisinstrømmen under operasjoner. Hus beskytter sensitiv elektronikk inne i roboten. Kontakter kobler sammen ulike deler av systemet. Hver av disse kirurgiske robotkomponentene krever nøye maskinering.
Produksjon av medisinsk utstyr drar stor nytte av denne prosessen. Den håndterer komplekse geometrier som ville vært umulige med manuelle metoder. Medisinsk utstyr trenger komponenter som passer presist. Robotkirurgiske komponenter har ofte intrikate former med skarpe kurver og fine detaljer. Prosessen leverer presisjonskomponenter som passer perfekt sammen. CNC-maskinering av kirurgiske roboter er det beste valget for produksjon av kirurgiske robotdeler. Det gir nøyaktigheten som produksjon av kirurgiske robotdeler krever. Hver del må fungere pålitelig.
Steg-for-steg kirurgisk robot CNC-maskineringsprosess
Hvert trinn i prosessen krever nøye planlegging. Målet er alltid presisjonsmaskinering. Kirurgisk robot-CNC-maskinering gjør digitale design om til svært komplekse og presise deler.
Trinn 1: Design og CAD-modellering
Lage detaljerte CAD-modeller
Hver del starter som en 3D-modell i CAD-programvare. Ingeniører definerer alle funksjoner. Dette inkluderer hull, kurver og gjenger. Modellen må være nøyaktig. Enhver feil fører til en feil del. For kirurgiske roboter har modeller ofte komplekse former. Disse kan være smale kanaler eller skarpe kanter. CAD-filen blir hovedblåkopien. Den fanger opp alle vinkler og dimensjoner.
Design for produksjonsevne
En perfekt CAD-modell betyr ikke at delen kan maskineres. DFM ser etter problemer. Skarpe innvendige hjørner kan trenge en større verktøyradius. Dype lommer kan trenge spesialverktøy. DFM sparer tid og stopper redesign. Dette er en av hovedfordelene med kirurgisk robot-CNC-maskinering.
Toleranse og materialvalg
Toleranser definerer tillatt variasjon. Noen funksjoner krever stramme toleranser. Andre er mindre kritiske. Materialvalg har også betydning. Titan er sterkt, men hardt mot verktøy. PEEK er mykere, men kan vri seg under varme. Overflatefinish er like viktig. Generelle overflater trenger en Ra på 0.4–0.8 µm. Funksjonelle overflater som skjærekanter krever en Ra < 0.2 µm.
De fleste produsenter velger elektropolering fremfor mekanisk polering alene – det reduserer overflateruheten med omtrent 50 % samtidig som det bygger et passivt oksidlag som motstår korrosjon gjennom gjentatte autoklavsykluser.
Denne kombinasjonen definerer komponenter til kirurgiske roboter.
Trinn 2: CAM-programmering og verktøybaner
Konvertering av CAD til CAM
Når designet er klart, går det over til CAM-programvare. CAM står for Computer-Aided Manufacturing (dataassistert produksjon). Den leser 3D-modellen og lager verktøybaner. For kirurgisk robot-CNC-maskinering er dette trinnet komplekst. Geometrien er ofte intrikat. Programvaren bestemmer den beste skjærerekkefølgen. Den velger også de riktige verktøyene for hver operasjon.
Simulering av verktøybaner
Før noen skjæring skjer, simulerer CAM-systemet verktøybanene. Det viser den nøyaktige verktøybevegelsen. Det sjekker for krasj med delen eller oppsatsen. Simulering fanger opp problemer tidlig. En enkelt krasj kan ødelegge en del eller skade maskinen. Dette er kritisk for produksjon av kirurgiske robotdeler. Simulering forutsier også syklustider. Det hjelper med å finne flaskehalser.
Optimalisering av skjæreparametere
Optimalisering betyr justering av matehastigheter, spindelhastigheter og overganger. For CNC-maskinering med kirurgiske roboter er både syklustid og overflatefinish viktig. Adaptiv matehastighetskontroll hjelper. Den justerer hastigheter basert på verktøyslitasje eller skjærekrefter. Flerakset simultanmaskinering reduserer antall oppsett. Dette kan forbedre nøyaktigheten betraktelig.
- Regulerings- og kvalitetsstandarderISO 13485 krever prosessvalidering.
- Adaptiv matehastighetskontrollJusteringer i sanntid muliggjør aggressiv kutting.
- Flerakset simultan maskineringReduserer feil ved reposisjonering.
- Kollisjon unngåelseKorteste sikre ruter for reposisjonering.
- Minimering av materialavfallBesparelser på 5–12 % gjennom nesting.
- Integrert CAM-optimaliseringSimuleringer forutsier flaskehalser.
- Maskinlæring og AI: Analyserer data for å optimalisere parametere.
Denne kombinasjonen sikrer både presisjon og konsistens.
Trinn 3: Oppsett og arbeidsfeste
Velge riktig CNC-maskin
Flerakset CNC-maskinering er vanlig for kirurgiske roboter. En 5-akset maskin kan nå delen fra alle vinkler. Dette reduserer manuell reposisjonering. Det forbedrer også nøyaktigheten. For delikate deler er maskinstivhet og termisk kontroll nøkkelen. Selv en endring på 2 °C i spindeltemperaturen kan føre til avvisning. Kompensasjon i sanntid holder toleransene stabile.
Armaturdesign for komplekse geometrier
Arbeidsfeste er kritisk for små, skjøre deler. Hvis delen forskyver seg, kan ikke små toleranser overholdes. Ulike metoder fungerer for forskjellige former.
| Arbeidsfestemetode | Nøkkelkarakteristikk | Relevans for deler |
| Presisjonsskruestikker | Bra for rektangulære deler | Kan forvrenge tynnveggede komponenter |
| Tilpasset inventar | Utmerket repeterbarhet | Høy startkostnad, men pålitelig |
| Vakuumbord | Jevn klemkraft | Ideell for tynnveggede deler |
| Hylsebaserte systemer | Høy repeterbarhet for runde deler | Begrenset til spesifikke geometrier |
Nullpunktsklemmesystemer oppnår repeterbarhet så lav som 0.003 mm. 5-akset maskinering med én oppsett forbedrer den geometriske nøyaktigheten med opptil 33.98 %.
Verktøyvalg og kalibrering
Verktøyvalg avhenger av materiale og størrelse på funksjonen. Mikroverktøy kan være nødvendig for fine detaljer. Kalibrering sikrer at verktøyet er i nøyaktig posisjon. Verktøyslitasje må overvåkes nøye. Sløve verktøy påvirker overflatefinish og toleranser. Dette er spesielt viktig for kirurgiske instrumenter. Automatiserte verktøyvekslere og prober bidrar til å holde ting konsistente.
Denne prosessen viser utfordringene med kirurgisk robot-CNC-maskinering. Hvert trinn krever maskineringsnøyaktighet på mikronnivå og streng prosessovervåking. Optimalisering av verktøybanen støtter presisjonskontroll på mikronnivå.
Materialer og overflatebehandling i kirurgisk robot-CNC-maskinering
Vanlige materialer for kirurgiske roboter
Kirurgiske roboter bruker metaller, plast og kompositter. Hvert materiale har sine egne fordeler. Valget påvirker hvordan delen fungerer under en prosedyre. Det avgjør også hvor godt delen håndterer sterilisering.
Titanlegeringer dukker ofte opp i deler til kirurgiske roboter. De er lette og trygge for kroppen. Rustfritt stål brukes også i mange verktøy. Disse metallene gir styrke og pålitelighet gjennom gjentatte steriliseringssykluser.
Plast spiller også en stor rolle. PEEK- og karbonfiberkompositter slipper gjennom røntgenstråler. De motstår også høye temperaturer og kjemikalier. Andre medisinske polymerer tåler gjentatt sterilisering samtidig som de beholder formen. Noen biokompatible plasttyper kan ha små toleranser. Andre plasttyper kan trenge noe løsere toleranser, men fungerer bra for mange bruksområder.
| Materiale | Nøkkelegenskaper | Maskineringsnotater |
| PEEK | Radiolucent, steriliserbar | Snære toleranser; høy termisk ekspansjon krever grov maskinering pluss avslapning |
| Andre medisinske polymerer | Radiolucent, tåler sterilisering | Bra for sensorhus og navigasjonsverktøy |
| Rustfritt stål | Korrosjonsbestandig, sterk | Mye brukt i kirurgiske verktøy og midlertidige implantater |
| Titanlegeringer | Lett, biokompatibel | Ideell for implantater og presisjonsinstrumenter |
| Andre biokompatible plasttyper | Biokompatibel plast | Opprettholder tette toleranser |
| Andre medisinske plasttyper | Medisinsk plast | Tette toleranser |
Dette mangfoldet viser hvorfor produksjon av kirurgiske robotdeler trenger bred materialkompetanse.
Materialets innvirkning på maskineringsparametere
Materialegenskapene former direkte hvordan du skjærer en del. Hardhet er en viktig faktor. Titanlegeringer er relativt harde. Denne hardheten øker verktøyslitasjen. Du trenger belagte karbid- eller keramiske verktøy for å skjære dem effektivt.
Varmeledningsevne er like viktig. Titans varmeledningsevne er svært lav. Varme kan ikke unnslippe skjæresonen. Den bygger seg opp og skader verktøyet. Derfor brukes passende skjærehastigheter og kjølevæskestrategier. Høytrykkskjølevæske bidrar til å kontrollere temperaturen.
PEEK byr på en annen utfordring. Den høye termiske ekspansjonen betyr at du først grovfreser delen. Deretter lar du den slappe av. Deretter ferdigstiller du den. Denne totrinnsprosessen holder toleransene stramme. Materialet produserer kontinuerlige spon når det er duktilt. Sponbrytere hjelper med å håndtere dette.
For rustfritt stål er skjærekreftene høye. Maskinoppsettet trenger stivhet. Vibrasjoner forårsaker vibrasjonsmerker på overflaten. Disse merkene ødelegger overflatefinishen. Du må kontrollere matehastighetene nøye.
Hvert materiale krever forskjellige skjærehastigheter, verktøyvalg og kjølestrategier. Derfor krever kirurgisk robot-CNC-maskinering av materialer dyp materialkunnskap. Å gjøre feil betyr kasserte deler.
overflatebehandling for infeksjonskontroll
Overflatefinish påvirker pasientsikkerheten direkte. Bakterieceller varierer fra 0.5 til 2 mikrometer i størrelse. Hvis overflaten har egenskaper i samme område, finner bakterier ly der. Disse små sprekkene beskytter organismer mot skjærkrefter under rengjøring. De forsinker også antimikrobielle skyllinger.
Forskning viser at en Ra på 0.2 µm er en meningsfull terskel. Under denne verdien reduserer ikke ytterligere reduksjon av ruhet bakterieopphopning betydelig. Å målrette en Ra på mindre enn 0.2 µm minimerer bakteriell adhesjon. Det er standarden for kirurgiske robotdeler som er i kontakt med vev.
Ruere overflater gir flere sprekker der bakterier gjemmer seg. Lavere Ra-verdier reduserer disse skjulestedene. De støtter mer pålitelig sterilisering over gjentatte sykluser.
Derfor er overflatebehandling viktig i produksjon av medisinsk utstyr. Elektropolering reduserer overflateruheten med omtrent 50 % sammenlignet med mekanisk polering alene. Det bygger også et passivt oksidlag på metallet. Dette laget motstår korrosjon gjennom gjentatte autoklavsykluser.
For kirurgiske roboter trenger hver komponent som kommer inn i det sterile feltet dette finishnivået. Produksjonsprosessen må ta hensyn til de endelige overflatekravene fra starten av. Verktøyvalg, skjæreparametere og finish påvirker resultatet.
Denne oppmerksomheten på detaljer skiller kirurgiske komponenter av høy kvalitet fra vanlige maskinerte deler. Presisjon i hvert trinn sikrer at delen fungerer trygt på operasjonsstuen.
Kvalitetskontroll i kirurgisk robot CNC-maskinering
Teknikker for inspeksjon underveis
Å fange opp problemer etter at delen er ferdig koster tid og penger. Smarte verksteder overvåker kuttet mens det skjer. Sanntidsovervåking av verktøyets tilstand bruker akustisk emisjon, skjærekrefter, vibrasjoner og temperatur for å spore prosessen. Disse signalene avslører verktøyslitasje før den ødelegger overflaten. En operatør kan deretter justere parametere underveis. Dette reduserer skrapraten og holder overflateruheten innenfor grensene.
Ulike sensormetoder fanger opp forskjellige problemer. Vibrasjonsanalyse oppdager vibrasjoner og ubalanse, noe som beskytter overflatefinishen og forhindrer mikrosprekker. Termisk overvåking sporer arbeidsstykkets og spindelens temperatur, noe som stopper vridning og opprettholder dimensjonsstabilitet. Akustisk sensorering lytter etter verktøyslitasje eller brudd, slik at et slitt verktøy byttes ut før det skader delen. Hvert kutt genererer data om spindelhastighet, verktøyslitasje og akseposisjonering. AI-algoritmer flagger subtile mønstre, som en liten økning i vibrasjon, lenge før feilen dukker opp i delen.
Endelig dimensjons- og overflateinspeksjon
Når maskineringen er ferdig, gjennomgår delen en fullstendig inspeksjon. Koordinatmålemaskiner sjekker alle kritiske dimensjoner mot CAD-modellen. Overflatefinishen verifiseres også. For kirurgiske roboter er målet ofte Ra mindre enn 0.2 µm. Denne terskelen er viktig fordi bakterier varierer fra 0.5 til 2 mikrometer. En glattere overflate etterlater færre gjemmesteder og støtter pålitelig sterilisering.
Inspektører sjekker også for grader, sprekker og verktøymerker. Disse defektene kan fange opp rusk eller skape stresspunkter. En enkelt feil kan avvise hele delen. Det er en av utfordringene med kirurgisk robot-CNC-maskinering. Inspeksjonstrinnet bekrefter at hver komponent oppfyller designintensjonen før den går videre til montering.
Standarder og sertifiseringer
ISO 13485:2016 danner ryggraden i kvalitetskontrollen her. ISO 13485 er bygget for medisinsk utstyr. Den legger til risikostyring gjennom hele produktets livssyklus, forskrivende dokumentasjon som Device Master Records og kontamineringskontroller som generell produksjon ikke krever. Klausul 7.5.9 krever sporbarhet fra råmateriale til sluttkunde. Klausul 7.1 knytter risikostyring til ISO 14971. Klausul 7.5.6 krever prosessvalidering der inspeksjon ikke kan bekrefte samsvar, for eksempel overflatebehandling.
Sertifisering beviser at et verksteds kvalitetsstyringssystem er effektivt implementert og vedlikeholdt. Akkrediterte tredjepartsorganer reviderer systemet før de gir sertifisering. For kirurgisk robot-CNC-maskinering betyr dette dokumentert endringskontroll, statistisk prosesskontroll og full materialsporbarhet. Det gir kundene trygghet for at presisjon og konsistens holder seg på tvers av hvert parti.
Bruksområder og komponenter i CNC-maskinering av kirurgiske roboter
Minimalt invasive kirurgiske instrumenter
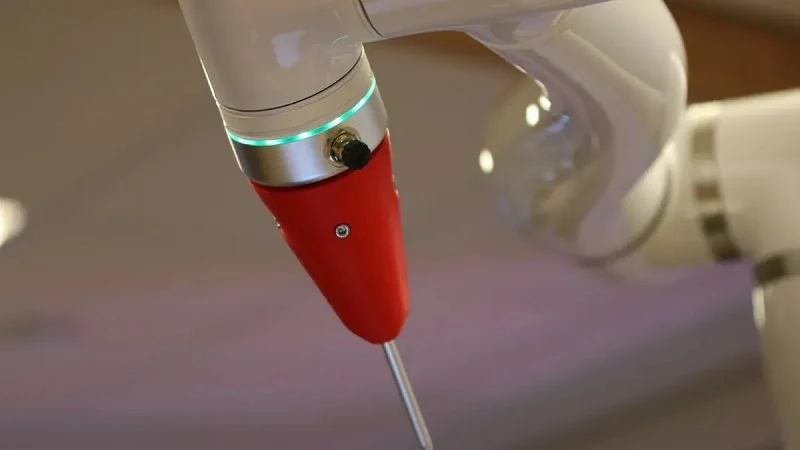
Laparoskopi, endoskopi og robotassisterte operasjoner er avhengige av nøye produserte kirurgiske instrumenter. Disse verktøyene må gripe, skjære og sy gjennom små åpninger. CNC-maskinering gjør dette mulig. Prosessen skaper skarpe kanter og glatte overflater. Den har toleranser som manuelle metoder ikke kan nå.
Et typisk laparoskopisk verktøy brukes hundrevis av ganger, og hver bruk inkluderer sterilisering. Instrumentet må beholde formen og skarpheten. Maskinering fra en solid blokk gir ensartede egenskaper og fjerner svake punkter som finnes i sveisede deler. For robotkirurgi kobles verktøyene direkte til robotarmen. Hvert ledd må passe nøyaktig, fordi en løs forbindelse påvirker kontrollen under operasjonen. Tett maskinering holder ytelsen konsistent.
Det er viktig å velge riktig materiale. Rustfritt stål kan steriliseres mange ganger i autoklaver. Titan er lettere, så det fungerer bra for bevegelige deler. Hvert materiale trenger sine egne skjæreinnstillinger. Kirurgisk robot CNC-maskinering tilpasser seg disse behovene. Resultatet er pålitelige verktøy som kirurger kan stole på.
Hus og kontakter
Hus beskytter den sensitive elektronikken inne i kirurgiske roboter. Kontakter kobler sammen forskjellige deler. Begge må lages nøye. Et hus med dårlig tetning lar fuktighet komme inn i de interne kretsene. Det kan føre til at roboten svikter under operasjonen.
Snære toleranser sikrer riktig passform for tetninger og kontakter. Denne presisjonen er avgjørende for vanntetting og EMI-skjerming. Uten den risikerer roboten signalforstyrrelser eller væskeinntrengning. Tetningsdesignet må ta hensyn til den valgte steriliseringsmetoden. Ulike metoder stiller forskjellige krav til materialene.
| Steriliseringsmetode | Temperaturområde | Nøkkelfordel | Kompatible materialer |
| Autoklav (damp) | høy temperatur | Effektiv og økonomisk | Rustfritt stål, titan, visse polymerer |
| Etylenoksid (EtO) | Lav temperatur | Lavtemperaturprosess | De fleste metaller, varmefølsomme polymerer |
| Gamma-stråling | Omgivende | Ingen varme nødvendig, svært effektiv | Metaller, de fleste polymerer |
| Electron Beam | Omgivende | Rask behandling | Materialer som ligner på gamma-kompatibelt sett |
Steriliseringsmetoden påvirker hvilke materialer som kan brukes. Den påvirker også hvordan forseglingene er utformet. Overflatefinishen må være glatt med avrundede hjørner. Dette hindrer opphopning av bakterier. Kirurgiske robotdeler må oppfylle disse kravene.
Laging av kirurgiske robotdeler innebærer også montering i renrom. Dette holder smuss unna før interne deler settes inn. For å følge reglene trenger bedrifter ISO 13485:2016-sertifisering. Detaljerte registre og prosesskontroller er svært viktige. Dokumentasjon av biokompatibilitet beviser at materialet er trygt for kroppen. Disse trinnene gjør hus og kontakter til pålitelig medisinsk utstyr.
Tilpassede implantater og enheter
CNC-maskinering med kirurgiske roboter gjør det mulig å lage tilpassede implantater og enheter for hver pasient. Disse kan fungere med kirurgiske roboter. Et pasientspesifikt implantat begynner med en CT-skanning. Ingeniørene gjør skanningen om til en CAD-modell. Maskinen skjærer implantatet fra solid titan eller PEEK.
Denne metoden gir kirurger svært nøyaktige verktøy for vanskelige tilfeller. En spesialtilpasset skallplate kan inkludere flekker for robotmarkører. Roboten stiller seg selv opp ved hjelp av disse markørene under operasjonen. Platen må passe perfekt til pasientens skall. Maskineringsprosessen skaper denne passformen.
Den samme metoden brukes for tilpassede føringer. Disse føringene festes til bein og styrer robotens verktøy. De sørger for at riktig mengde materiale fjernes. Denne nøyaktigheten reduserer restitusjonstiden. Moderne teknologi endrer hvordan sykehus håndterer vanskelige prosedyrer. De kan bestille tilpassede verktøy som matcher pasientens kropp. Kirurgiske roboter følger planen med jevn nøyaktighet.
Hvorfor velge NOBLE for Kirurgisk robot CNC-maskinering
Å velge en produksjonspartner for deler til kirurgiske roboter er en stor sak. Du trenger et verksted som forstår hvor mye som står på spill. NOBLE spesialiserer seg på metall- og plastmaskinering for produksjon av kirurgiske roboter. Teamet jobber med titan, rustfritt stål, PEEK og andre medisinske materialer hver dag. Den daglige øvelsen bygger opp ekte ferdigheter.
Ekspertise innen metall- og plastmaskinering
NOBLE maskinerer både metaller og plast til kirurgiske roboter. Titan og rustfritt stål trenger belagte verktøy og høytrykkskjølevæske. PEEK og ULTEM trenger nøye varmekontroll for å stoppe vridning. NOBLEs maskinister kjenner disse forskjellene godt. De endrer hastigheter, matinger og verktøybaner for hvert materiale.
Denne doble ferdigheten er viktig for kirurgiske robotdeler. Én robot kan blande metallskjøter med plasthus. Ett verksted som gjør begge deler holder toleransene stabile over hele monteringen. Du unngår skyldspillet som oppstår når to leverandører peker fingeren på hverandre for et passformproblem.
ISO 13485: 2016-sertifisert
Sertifisering er ikke bare en plakett på veggen. Det beviser at et kvalitetssystem virkelig fungerer. NOBLE har ISO 13485:2016. Standarden er laget for medisinsk utstyr. Den krever risikostyring, full sporbarhet og streng kontamineringskontroll.
| Beviskategori | Detaljer |
| Registrering av kvalitetssystem | NOBLEs kvalitetssystem er registrert i henhold til ISO 13485:2016. |
| Støtte for prosessvalidering | Prosessvalideringsavdelingen tilbyr IQ/OQ-, MSV-, PQ/PPQ-, TMV-, DOE- og risikoanalyse. |
| Valideringserfaring | Mer enn 1,700 prosessvalideringer utført for medisinske implantater og enheter i klasse II og III. |
| OEM-erfaring | Erfaring med 18 av de ledende OEM-ene innen medisinsk utstyr. |
Den merittlisten gir deg trygghet. Det er verdt å merke seg at 1,700 valideringer ikke er et lite tall. Det viser at teamet har sett mange prosessutfordringer før.
Fullservice fra design til montering
NOBLE gjør mer enn å skjære metall. Selskapet hjelper deg fra design til montering. Den tidlige involveringen lønner seg. Robert Austring fra Lighthouse Imaging påpeker at det å hente inn en erfaren partner fra starten av, ikke bare når produktet «anses som klart», kan redusere tidslinjen for kommersiell levedyktighet betydelig.
Teamene våre kan gjennomgå oppbygginger, materialer, viastrukturer, krav til fine funksjoner, kontrollert impedans, fabrikasjonstegninger og produksjonsdata før fabrikasjonen starter. Dette tidlige samarbeidet hjelper ingeniørteamene med å oppdage mulige produksjonsproblemer mens det fortsatt er tid til å fikse dem effektivt.
I praksis betyr dette færre redesign-løkker. Vadlamudi bemerker at prototyping og 3D-printing gjør at et produkt kan lages mye raskere enn med tradisjonelle metoder. Mason legger til at tilgang til teknologi på tvers av bransjer reduserte verifiseringstiden for sterilisering betydelig. NOBLE bringer den samme fullservice-tankegangen til alle CNC-maskineringsprosjekter for kirurgiske roboter. Du får ett team for design, maskinering, etterbehandling og montering. Det sparer tid og holder presisjonen stabil fra første skisse til den endelige komponenten.
CNC-maskinering med kirurgiske roboter går gjennom seks trinn: design, programmering, oppsett, maskinering, inspeksjon og etterbehandling. Hvert trinn bidrar til å bygge presisjon inn i den endelige delen. Materialer som titan og PEEK endrer hvordan skjæringen utføres. Overflatebehandling under Ra 0.2 µm hindrer bakterier i å gjemme seg. Kvalitetskontroll i henhold til ISO 13485:2016 sørger for at hver komponent oppfyller designintensjonen. Så når du velger en partner for kirurgiske roboter, se på hele prosessen, ikke bare skjæringen. Et verksted som håndterer design til montering holder kirurgiske verktøy trygge og pålitelige. Det fulle overblikket er det som skiller god maskinering fra gode resultater.
Vanlige spørsmål om Kirurgisk robot CNC-maskinering
Hvilke toleranser kan kirurgisk robot-CNC-maskinering egentlig holde?
Det avhenger av delen. Fleraksfresing for navigasjonshus kan nå ±0.002 mm. Navigasjonsgrensesnitt går vanligvis på ±0.02–0.05 mm. Visualiseringshus tillater omtrent 0.2 mm. Riktig toleranse bør samsvare med jobben. Å gjøre hver funksjon for stram øker kostnadene uten å gjøre den tryggere.
Hvorfor er titan så vanskelig å maskinere til kirurgiske roboter?
Titanlegeringer er relativt harde, så de slites ut verktøy raskt. Deres varmeledningsevne er svært lav, noe som fanger varme i kuttet. Belagte karbidverktøy og høytrykkskjølevæske holder temperaturene under kontroll. Skjærehastighetene reduseres vanligvis for å håndtere varme.
Hvor glatt må overflaten på et kirurgisk instrument være?
Sikt på en Ra-verdi under 0.2 µm på deler som berører vev. Bakterier varierer fra 0.5 til 2 mikrometer, så egenskaper i det størrelsesområdet gir dem ly. Under Ra 0.2 µm reduserer ikke ekstra polering egentlig bakterieoppbygging. Elektropolering kommer deg dit og legger til et passivt oksidlag.
Hvilke steriliseringsmetoder fungerer med maskinerte kirurgiske robotdeler?
Autoklavdamp fungerer bra for rustfritt stål, titan og noen polymerer. Etylenoksid er egnet for varmefølsom plast. Gamma- og elektronstrålesterilisering skjer ved romtemperatur. Materialvalget må samsvare med steriliseringsplanen.
Hvilke kvalitetsstandarder bør et maskinverksted ha?
Se etter ISO 13485:2016. Standarden er utviklet for medisinsk utstyr. Den krever risikostyring, full materialsporbarhet og kontamineringskontroll. Klausul 7.5.9 krever sporbarhet fra råvare til sluttkunde. Sertifisering beviser at systemet faktisk fungerer, ikke bare eksisterer på papiret.
Kan CNC-maskinering håndtere både metall- og plastkomponenter i roboter?
Ja, og den fleksibiliteten er viktig. Én robot kan koble titanskjøter med PEEK-hus. Et verksted som maskinerer holder toleransene konsistente på tvers av hele monteringen. PEEK trenger grovmaskinering, deretter avspenning og deretter finbearbeiding på grunn av sin høye termiske ekspansjon. Metaller trenger forskjellige hastigheter, matinger og kjølestrategier.
Hvordan kan inspeksjon underveis fange opp problemer tidlig?
Sanntidsovervåking sporer akustisk emisjon, skjærekrefter, vibrasjon og temperatur. Disse signalene avslører verktøyslitasje før den ødelegger overflaten. Vibrasjonsanalyse fanger opp vibrasjoner. Termisk overvåking stopper vridning. AI flagger subtile mønstre, som en liten økning i vibrasjon, lenge før feilen dukker opp i delen.
Hva skiller spesialtilpassede implantater fra standard maskinerte deler?
Et spesialtilpasset implantat starter med en CT-skanning, ikke en generisk tegning. Ingeniører gjør om skanningen til en CAD-modell, og kutter deretter delen fra solid titan eller PEEK. Resultatet passer til én pasients anatomi. Robotmarkører kan bygges rett inn i designet, slik at roboten retter seg opp under operasjonen.






