

Die CNC-Bearbeitung von chirurgischen Robotern erfolgt in sechs Schritten: Konstruktion, Programmierung, Einrichtung, Bearbeitung, Inspektion und Endbearbeitung. Jeder Schritt trägt dazu bei, die engen Toleranzen und die Präzision zu erreichen, die chirurgische Roboter für komplexe chirurgische Eingriffe benötigen.
Ein Fehler von 0.01 mm ist nicht nur ein Defekt, sondern ein Sicherheitsrisiko mit potenziell lebensbedrohlichen Folgen. Um eine Toleranz von ±0.005 mm an einem 5-Achs-Titangelenk zu erreichen, ist ein striktes Temperaturmanagement unerlässlich; selbst eine Änderung der Spindeltemperatur um 2 °C kann zum Ausschuss führen. Echtzeit-Temperaturkompensation und Klimatisierung der Umgebung gewährleisten die gleichbleibende Passgenauigkeit von Robotergelenken, Verbindungsstücken und Sensorgehäusen.
Diese hohe Bearbeitungsgenauigkeit ist für die Herstellung von OP-Robotern unerlässlich. Das CNC-Bearbeitungsverfahren gewährleistet, dass jede Komponente die strengen Qualitätsstandards für chirurgische Anwendungen erfüllt. Für einen sicheren Betrieb benötigen diese OP-Roboter präzise Passgenauigkeit.
Überblick über die CNC-Bearbeitung mit chirurgischen Robotern
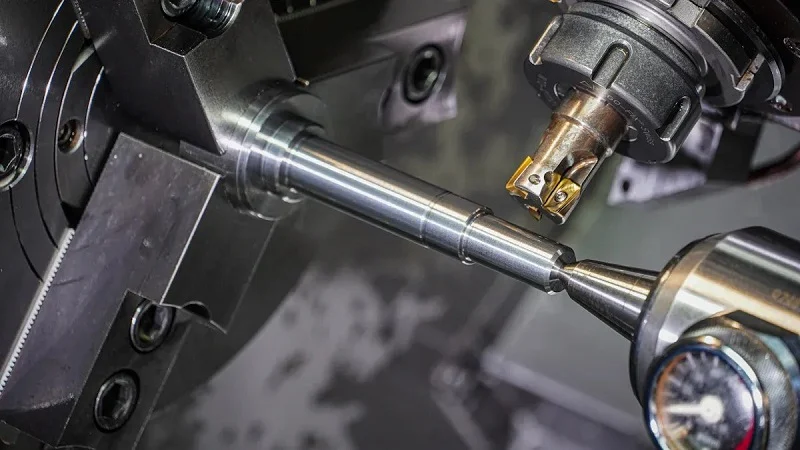
Was ist chirurgische Roboter-CNC-Bearbeitung?
Die CNC-Bearbeitung für chirurgische Roboter nutzt computergesteuerte Werkzeuge zum Schneiden, Formen und Veredeln von Materialien. Eine CNC-Maschine fertigt Teile nach einer digitalen Vorlage mit höchster Präzision. Das System verarbeitet Metalle wie Titan und Edelstahl sowie Polymere wie PEEK und PTFE. Auch Verbundwerkstoffe wie Kohlefaser lassen sich bearbeiten. Diese Materialflexibilität ist einer der Hauptvorteile der CNC-Bearbeitungstechnologie für die Herstellung chirurgischer Roboter. Konstrukteure können für jede Aufgabe das optimale Material auswählen, ohne sich Gedanken über Fertigungsgrenzen machen zu müssen.
Die Wiederholgenauigkeit ist das Markenzeichen dieser Methode. Die CNC-Bearbeitung mit chirurgischen Robotern garantiert identische Teile in jeder Produktionscharge. Jedes Bauteil passt bis auf Mikrometer genau zum nächsten. Diese Präzision und Konsistenz sind entscheidend bei der Herstellung von Teilen für den menschlichen Körper. Dieses Bearbeitungsverfahren liefert gleichbleibende Ergebnisse. Die CNC-Bearbeitung mit chirurgischen Robotern bietet die Zuverlässigkeit, auf die sich medizinische Teams verlassen. Der Prozess stellt sicher, dass jedes Teil passt und wie vorgesehen funktioniert.
Warum Präzision in der chirurgischen Robotik so wichtig ist
Verschiedene chirurgische Anwendungen erfordern unterschiedliche Genauigkeitsgrade. Einige Teile benötigen extrem enge Toleranzen, andere lassen mehr Spielraum. Hier ist eine Übersicht typischer Toleranzen für verschiedene Komponenten:
| Komponente / Prozess | Typische Maßtoleranz | Anwendungskontext |
| Mehrachsige CNC-Fräsbearbeitung für Gehäuse für chirurgische Navigationssysteme | ± 0.002 mm | Orthopädische Navigationssysteme |
| Navigationskomponenten (kritische Schnittstellen, Ausrichtungsfunktionen) | ±0.02–0.05 mm | Orthopädische Navigationssysteme |
| Präzisionskomponenten für robotische chirurgische Instrumente (3D-Visualisierungssysteme) | 0.2mm | Robotergestützte chirurgische Instrumente |
Eine Toleranz von 0.2 mm ist für Gehäuse von Visualisierungssystemen ausreichend. Navigationskomponenten erfordern jedoch eine deutlich präzisere Steuerung. Die Toleranz von ±0.002 mm bei mehrachsig gefrästen Gehäusen verdeutlicht, wie anspruchsvoll die Roboterfertigung für chirurgische Eingriffe sein kann. Ein winziger Fehler kann während einer Operation zu einer Fehlausrichtung des Instruments führen.
Aus praktischer Sicht erreicht die CNC-Bearbeitung mit chirurgischen Robotern diese Toleranzen konstant. Der Bearbeitungsprozess überwacht jede Variable, von der Werkzeuggeschwindigkeit bis zur Kühlmitteltemperatur. Diese Präzisionsfertigungstechnologie hilft Herstellern, strenge medizinische Standards zu erfüllen und schützt Patienten bei komplexen Eingriffen. Die CNC-Bearbeitung mit chirurgischen Robotern muss diese hohen Anforderungen jedes Mal erfüllen.
Schlüsselkomponenten hergestellt
Die CNC-Bearbeitung fertigt viele wichtige Bauteile für Operationsroboter. Chirurgische Instrumente bilden eine Hauptkategorie. Dazu gehören Werkzeuge zum Greifen, Schneiden und Nähen während Eingriffen. Sie benötigen scharfe Kanten und glatte Oberflächen. Vorrichtungen und Strukturelemente bilden das Gerüst des Roboters. Sie müssen stabil und gleichzeitig leicht sein.
Die Fluidsteuerung regelt den Luft- und Medikamentenfluss während der Operation. Gehäuse schützen die empfindliche Elektronik im Inneren des Roboters. Steckverbinder verbinden die verschiedenen Systemabschnitte. Jede dieser Komponenten des Operationsroboters erfordert eine präzise Bearbeitung.
Die Herstellung von Medizinprodukten profitiert enorm von diesem Verfahren. Es ermöglicht die Bearbeitung komplexer Geometrien, die mit manuellen Methoden unmöglich wären. Medizinprodukte benötigen präzise passende Komponenten. Komponenten für chirurgische Roboter weisen oft komplizierte Formen mit engen Kurven und feinen Details auf. Das Verfahren liefert präzise Komponenten, die perfekt zusammenpassen. Die CNC-Bearbeitung ist die erste Wahl für die Herstellung von Teilen für chirurgische Roboter. Sie bietet die erforderliche Genauigkeit. Jedes Teil muss zuverlässig funktionieren.
Schrittweiser CNC-Bearbeitungsprozess für chirurgische Roboter
Jeder Prozessschritt erfordert sorgfältige Planung. Ziel ist stets die Präzisionsbearbeitung. Chirurgische Roboter-CNC-Bearbeitung verwandelt digitale Konstruktionen in hochkomplexe und präzise Bauteile.
Schritt 1: Design und CAD-Modellierung
Erstellung detaillierter CAD-Modelle
Jedes Bauteil beginnt als 3D-Modell in einer CAD-Software. Ingenieure definieren jedes Detail, einschließlich Bohrungen, Kurven und Gewinde. Das Modell muss exakt sein. Jeder Fehler führt zu einem fehlerhaften Bauteil. Bei chirurgischen Robotern weisen die Modelle oft komplexe Formen auf, beispielsweise enge Kanäle oder scharfe Kanten. Die CAD-Datei dient als zentrale Vorlage und erfasst jeden Winkel und jede Abmessung.
Design für Herstellbarkeit
Ein perfektes CAD-Modell bedeutet nicht automatisch, dass das Bauteil auch bearbeitet werden kann. DFM (Design for Manufacturing) deckt Probleme auf. Scharfe Innenkanten erfordern möglicherweise einen größeren Werkzeugradius. Tiefe Taschen benötigen unter Umständen Spezialwerkzeuge. DFM spart Zeit und vermeidet Nachkonstruktionen. Dies ist einer der Hauptvorteile der CNC-Bearbeitung mit chirurgischen Robotern.
Toleranz- und Materialauswahl
Toleranzen definieren die zulässige Abweichung. Manche Merkmale erfordern enge Toleranzen, andere sind weniger kritisch. Auch die Materialwahl ist wichtig. Titan ist zwar fest, beansprucht aber Werkzeuge stark. PEEK ist weicher, kann sich jedoch unter Hitzeeinwirkung verziehen. Die Oberflächengüte ist ebenso wichtig. Allgemeine Oberflächen benötigen eine Rauheit (Ra) von 0.4–0.8 µm. Funktionelle Oberflächen wie Schneidkanten erfordern eine Rauheit von Ra < 0.2 µm.
Die meisten Hersteller bevorzugen das Elektropolieren gegenüber dem rein mechanischen Polieren – es reduziert die Oberflächenrauheit um etwa 50 % und bildet gleichzeitig eine passive Oxidschicht, die auch bei wiederholten Autoklavierzyklen Korrosion widersteht.
Diese Kombination definiert die Komponenten eines chirurgischen Roboters.
Schritt 2: CAM-Programmierung und Werkzeugwege
Konvertierung von CAD in CAM
Sobald die Konstruktion fertiggestellt ist, wird sie in die CAM-Software (Computer-Aided Manufacturing) übertragen. Diese liest das 3D-Modell ein und erstellt Werkzeugwege. Bei der CNC-Bearbeitung von chirurgischen Robotern ist dieser Schritt komplex, da die Geometrie oft sehr kompliziert ist. Die Software ermittelt die optimale Schnittreihenfolge und wählt für jeden Bearbeitungsschritt das passende Werkzeug aus.
Werkzeugwege simulieren
Vor dem eigentlichen Schneidvorgang simuliert das CAM-System die Werkzeugwege. Es zeigt die exakte Werkzeugbewegung an und prüft auf Kollisionen mit dem Werkstück oder der Vorrichtung. Die Simulation erkennt Probleme frühzeitig. Eine einzige Kollision kann ein Werkstück unbrauchbar machen oder die Maschine beschädigen. Dies ist entscheidend für die Fertigung von Teilen für chirurgische Roboter. Die Simulation prognostiziert außerdem Zykluszeiten und hilft, Engpässe zu identifizieren.
Schnittparameter optimieren
Optimierung bedeutet die Anpassung von Vorschubgeschwindigkeiten, Spindeldrehzahlen und Zustellungen. Bei der CNC-Bearbeitung mit chirurgischen Robotern sind sowohl Zykluszeit als auch Oberflächengüte entscheidend. Eine adaptive Vorschubsteuerung ist hierbei hilfreich. Sie passt die Geschwindigkeiten an den Werkzeugverschleiß oder die Schnittkräfte an. Die simultane Mehrachsenbearbeitung reduziert die Anzahl der Aufspannungen und kann die Genauigkeit deutlich verbessern.
- Regulierungs- und QualitätsstandardsISO 13485 erfordert eine Prozessvalidierung.
- Adaptive VorschubregelungEchtzeit-Anpassungen ermöglichen aggressives Schneiden.
- Mehrachsige Simultanbearbeitung: Verringert Positionsfehler.
- Kollisionsvermeidung: Kürzeste sichere Wege zur Neupositionierung.
- Minimierung von Materialabfällen: Einsparungen von 5-12% durch Nesting.
- Integrierte CAM-OptimierungSimulationen sagen Engpässe voraus.
- Maschinelles Lernen und KIAnalysiert Daten, um Parameter zu optimieren.
Diese Kombination gewährleistet sowohl Präzision als auch Konsistenz.
Schritt 3: Einrichten und Spannen
Auswahl der richtigen CNC-Maschine
Mehrachsige CNC-Bearbeitung ist bei Operationsrobotern üblich. Eine 5-Achs-Maschine kann das Werkstück aus jedem Winkel erreichen. Dadurch wird das manuelle Nachpositionieren reduziert und die Genauigkeit verbessert. Bei empfindlichen Teilen sind Maschinensteifigkeit und Temperaturkontrolle entscheidend. Schon eine Temperaturänderung der Spindel von 2 °C kann zu Ausschuss führen. Echtzeitkompensation sorgt für gleichbleibende Toleranzen.
Vorrichtungsdesign für komplexe Geometrien
Die Werkstückspannung ist für kleine, empfindliche Teile unerlässlich. Verschiebt sich das Teil, können enge Toleranzen nicht eingehalten werden. Für unterschiedliche Formen eignen sich unterschiedliche Spannmethoden.
| Werkstückspannmethode | Schlüsselmerkmal | Relevanz für Teile |
| Präzisionsschraubstöcke | Gut geeignet für rechteckige Teile | Kann dünnwandige Bauteile verformen |
| Kundenspezifische Vorrichtungen | Hervorragende Wiederholbarkeit | Hohe Anschaffungskosten, aber zuverlässig |
| Vakuumtische | Gleichmäßige Klemmkraft | Ideal für dünnwandige Teile |
| Spannzangenbasierte Systeme | Hohe Wiederholgenauigkeit für runde Teile | Beschränkt auf bestimmte Geometrien |
Nullpunktspannsysteme erreichen eine Wiederholgenauigkeit von bis zu 0.003 mm. Die 5-Achs-Bearbeitung in einer Aufspannung verbessert die geometrische Genauigkeit um bis zu 33.98 %.
Werkzeugauswahl und Kalibrierung
Die Werkzeugwahl hängt vom Material und der Bauteilgröße ab. Für feine Details können Mikrowerkzeuge erforderlich sein. Die Kalibrierung gewährleistet die exakte Positionierung des Werkzeugs. Der Werkzeugverschleiß muss genau überwacht werden. Stumpfe Werkzeuge beeinträchtigen die Oberflächengüte und die Toleranzen. Dies ist besonders wichtig für chirurgische Instrumente. Automatische Werkzeugwechsler und Messtaster tragen zur gleichbleibenden Präzision bei.
Dieser Prozess verdeutlicht die Herausforderungen der CNC-Bearbeitung mit chirurgischen Robotern. Jeder Arbeitsschritt erfordert Bearbeitungsgenauigkeit im Mikrometerbereich und eine strenge Prozessüberwachung. Die Werkzeugwegoptimierung unterstützt die präzise Steuerung im Mikrometerbereich.
Werkstoffe und Oberflächenbearbeitung bei der CNC-Bearbeitung von chirurgischen Robotern
Gängige Materialien für Operationsroboter
Chirurgische Roboter verwenden Metalle, Kunststoffe und Verbundwerkstoffe. Jedes Material hat seine spezifischen Vorteile. Die Materialwahl beeinflusst die Funktion des Bauteils während des Eingriffs und entscheidet auch über dessen Sterilisierbarkeit.
Titanlegierungen werden häufig in Bauteilen von chirurgischen Robotern verwendet. Sie sind leicht und unbedenklich für den Körper. Auch Edelstahl findet in vielen Instrumenten Verwendung. Diese Metalle gewährleisten Festigkeit und Zuverlässigkeit auch bei wiederholten Sterilisationszyklen.
Auch Kunststoffe spielen eine wichtige Rolle. PEEK und Kohlenstofffaserverbundwerkstoffe sind röntgendurchlässig. Sie sind zudem beständig gegen hohe Temperaturen und Chemikalien. Andere Polymere in medizinischer Qualität überstehen wiederholte Sterilisationen und behalten dabei ihre Form. Einige biokompatible Kunststoffe ermöglichen enge Toleranzen. Andere Kunststoffe benötigen etwas größere Toleranzen, eignen sich aber für viele Anwendungen gut.
| Material | Schlüsseleigenschaften | Bearbeitungshinweise |
| PEEK | Röntgentransparent, sterilisierbar | Enge Toleranzen; hohe Wärmeausdehnung erfordert Grobbearbeitung plus Entspannung |
| Andere Polymere in medizinischer Qualität | Röntgendurchlässig, sterilisationsbeständig | Gut geeignet für Sensorgehäuse und Navigationsgeräte |
| Edelstahl | Korrosionsbeständig, stark | Weit verbreitet in chirurgischen Instrumenten und temporären Implantaten |
| Titanlegierungen | Leichtgewichtig, biokompatibel | Ideal für Implantate und Präzisionsinstrumente |
| Andere biokompatible Kunststoffe | Biokompatibler Kunststoff | Hält enge Toleranzen ein |
| Andere Kunststoffe in medizinischer Qualität | Medizinischer Kunststoff | Enge Toleranzen |
Diese Vielfalt verdeutlicht, warum die Herstellung von Teilen für chirurgische Roboter ein breites Materialwissen erfordert.
Einfluss des Materials auf die Bearbeitungsparameter
Die Materialeigenschaften beeinflussen maßgeblich den Bearbeitungsprozess. Die Härte spielt dabei eine entscheidende Rolle. Titanlegierungen sind relativ hart. Diese Härte führt zu erhöhtem Werkzeugverschleiß. Für eine effektive Bearbeitung benötigen Sie beschichtete Hartmetall- oder Keramikwerkzeuge.
Die Wärmeleitfähigkeit spielt eine ebenso wichtige Rolle. Titan besitzt eine sehr geringe Wärmeleitfähigkeit. Die Wärme kann nicht aus der Schnittzone entweichen, staut sich und beschädigt das Werkzeug. Daher werden geeignete Schnittgeschwindigkeiten und Kühlstrategien angewendet. Hochdruckkühlung trägt zur Temperaturkontrolle bei.
PEEK stellt eine besondere Herausforderung dar. Aufgrund seiner hohen Wärmeausdehnung muss das Werkstück zunächst grob bearbeitet werden. Anschließend lässt man es sich entspannen und fertig bearbeitet es dann. Dieses zweistufige Verfahren gewährleistet enge Toleranzen. Bei duktilem Material entstehen kontinuierliche Späne. Spanbrecher helfen, diese zu kontrollieren.
Bei Edelstahl sind die Schnittkräfte hoch. Die Maschineneinrichtung muss daher stabil sein. Vibrationen verursachen Rattermarken auf der Oberfläche, die die Oberflächengüte beeinträchtigen. Die Vorschubgeschwindigkeit muss sorgfältig kontrolliert werden.
Jedes Material erfordert unterschiedliche Schnittgeschwindigkeiten, Werkzeugwahl und Kühlstrategien. Daher ist für die CNC-Bearbeitung von Werkstoffen mit chirurgischen Robotern fundiertes Materialwissen unerlässlich. Fehler führen zu Ausschuss.
Oberflächenbearbeitung zur Infektionskontrolle
Die Oberflächenbeschaffenheit hat direkten Einfluss auf die Patientensicherheit. Bakterienzellen sind 0.5 bis 2 Mikrometer groß. Weist die Oberfläche Strukturen in diesem Bereich auf, finden Bakterien dort Schutz. Diese winzigen Spalten schützen die Organismen vor Scherkräften während der Reinigung und verlangsamen zudem antimikrobielle Spülungen.
Untersuchungen zeigen, dass ein Ra-Wert von 0.2 µm einen relevanten Schwellenwert darstellt. Unterhalb dieses Wertes führt eine weitere Reduzierung der Rauheit nicht zu einer signifikanten Verringerung der Bakterienansammlung. Ein Ra-Wert unter 0.2 µm minimiert die bakterielle Adhäsion. Dies ist der Standard für chirurgische Roboterbauteile, die mit Gewebe in Kontakt kommen.
Rauhere Oberflächen bieten mehr Spalten, in denen sich Bakterien verstecken können. Niedrigere Ra-Werte reduzieren diese Versteckmöglichkeiten. Sie tragen zu einer zuverlässigeren Sterilisation auch bei wiederholten Zyklen bei.
Deshalb ist die Oberflächenbearbeitung bei der Herstellung von Medizinprodukten so wichtig. Elektropolieren reduziert die Oberflächenrauheit im Vergleich zum rein mechanischen Polieren um etwa 50 %. Zudem bildet es eine passive Oxidschicht auf dem Metall. Diese Schicht schützt vor Korrosion auch bei wiederholten Autoklavierzyklen.
Bei Operationsrobotern muss jede Komponente, die in den sterilen Bereich gelangt, diese Oberflächengüte aufweisen. Der Produktionsprozess muss die Anforderungen an die Endbearbeitung von Anfang an berücksichtigen. Werkzeugauswahl, Schnittparameter und Nachbearbeitung beeinflussen das Ergebnis.
Diese Liebe zum Detail unterscheidet hochwertige chirurgische Komponenten von gewöhnlichen Maschinenteilen. Präzision in jedem Arbeitsschritt gewährleistet die sichere Funktion des Teils im Operationssaal.
Qualitätskontrolle in der CNC-Bearbeitung von chirurgischen Robotern
In-Prozess-Inspektionstechniken
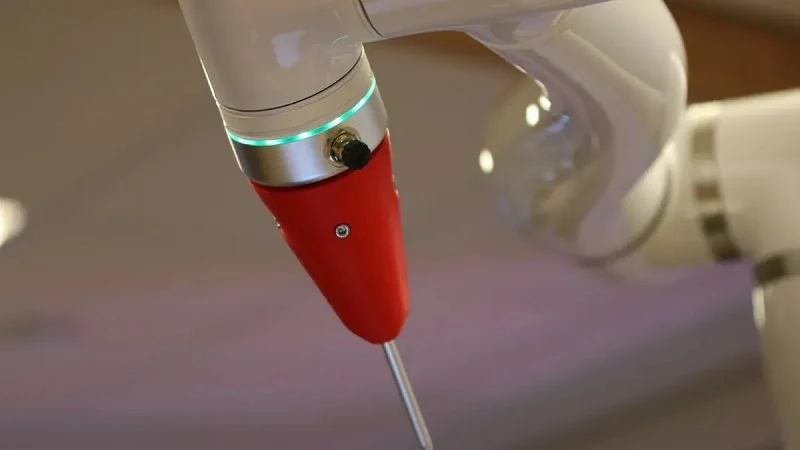
Probleme erst nach der Fertigstellung eines Werkstücks zu erkennen, kostet Zeit und Geld. Intelligente Fertigungsbetriebe überwachen den Bearbeitungsprozess in Echtzeit. Die Werkzeugzustandsüberwachung nutzt Schallemission, Schnittkräfte, Vibrationen und Temperatur, um den Prozess zu verfolgen. Diese Signale zeigen Werkzeugverschleiß an, bevor er die Oberfläche beschädigt. Der Bediener kann dann die Parameter direkt anpassen. Dies reduziert den Ausschuss und hält die Oberflächenrauheit innerhalb der zulässigen Grenzen.
Unterschiedliche Messmethoden decken verschiedene Probleme auf. Die Schwingungsanalyse erkennt Rattern und Unwucht, schützt so die Oberflächengüte und beugt Mikrorissen vor. Die Temperaturüberwachung erfasst Werkstück- und Spindeltemperatur, verhindert Verzug und gewährleistet Formstabilität. Akustische Sensoren erkennen Werkzeugverschleiß oder -bruch, sodass ein verschlissenes Werkzeug ausgetauscht wird, bevor es das Werkstück beschädigt. Jeder Schnitt generiert Daten zu Spindeldrehzahl, Werkzeugverschleiß und Achsenpositionierung. KI-Algorithmen erkennen subtile Muster, wie beispielsweise einen leichten Anstieg der Schwingungen, lange bevor sich ein Fehler im Werkstück zeigt.
Abschließende Maß- und Oberflächenprüfung
Nach Abschluss der Bearbeitung wird das Bauteil einer vollständigen Prüfung unterzogen. Koordinatenmessgeräte überprüfen alle kritischen Abmessungen anhand des CAD-Modells. Auch die Oberflächengüte wird kontrolliert. Bei Operationsrobotern liegt das Ziel häufig bei einem Ra-Wert von unter 0.2 µm. Dieser Wert ist wichtig, da Bakterien eine Größe von 0.5 bis 2 Mikrometern erreichen. Eine glattere Oberfläche bietet weniger Versteckmöglichkeiten für Bakterien und ermöglicht eine zuverlässige Sterilisation.
Die Prüfer achten auch auf Grate, Risse und Werkzeugspuren. Diese Defekte können Späne einschließen oder Spannungsspitzen verursachen. Ein einziger Fehler kann zur Ablehnung des gesamten Bauteils führen. Das ist eine der Herausforderungen bei der CNC-Bearbeitung von Operationsrobotern. Die Prüfung stellt sicher, dass jede Komponente den Konstruktionsvorgaben entspricht, bevor sie montiert wird.
Standards und Zertifizierungen
ISO 13485:2016 bildet hier das Fundament des Qualitätsmanagements. Diese Norm ist speziell für Medizinprodukte entwickelt worden. Sie ergänzt das Risikomanagement um den gesamten Produktlebenszyklus, die Dokumentation nach Maß (z. B. Gerätestammdaten) und die Kontaminationskontrolle, die in der allgemeinen Fertigung nicht erforderlich sind. Abschnitt 7.5.9 fordert die Rückverfolgbarkeit vom Rohmaterial bis zum Endkunden. Abschnitt 7.1 verknüpft das Risikomanagement mit ISO 14971. Abschnitt 7.5.6 verlangt die Validierung von Prozessen, wenn die Konformität nicht durch Inspektion bestätigt werden kann, beispielsweise bei der Oberflächenbeschaffenheit.
Die Zertifizierung belegt, dass das Qualitätsmanagementsystem eines Betriebs effektiv implementiert und aufrechterhalten wird. Akkreditierte Prüfstellen auditieren das System, bevor sie die Zertifizierung erteilen. Für die CNC-Bearbeitung von chirurgischen Robotern bedeutet dies dokumentierte Änderungskontrolle, statistische Prozesskontrolle und vollständige Materialrückverfolgbarkeit. Dies gibt Kunden die Gewissheit, dass Präzision und Konsistenz in jeder Charge gewährleistet sind.
Anwendungen und Komponenten in der CNC-Bearbeitung von chirurgischen Robotern
Minimalinvasive chirurgische Instrumente
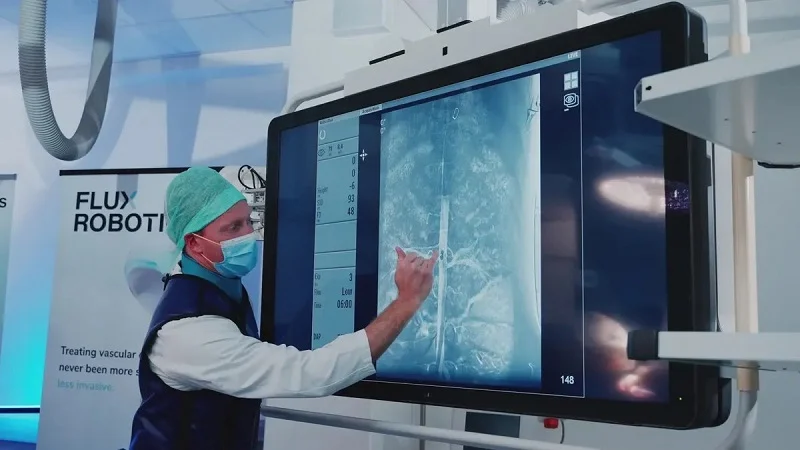
Laparoskopie, Endoskopie und roboterassistierte Operationen erfordern präzise gefertigte chirurgische Instrumente. Diese Instrumente müssen durch kleinste Öffnungen greifen, schneiden und nähen können. Die CNC-Bearbeitung macht dies möglich. Das Verfahren erzeugt scharfe Kanten und glatte Oberflächen und ermöglicht Toleranzen, die mit manuellen Methoden nicht erreicht werden können.
Ein typisches laparoskopisches Instrument wird hunderte Male verwendet und vor jeder Anwendung sterilisiert. Es muss seine Form und Schärfe behalten. Die Bearbeitung aus einem massiven Block gewährleistet gleichmäßige Eigenschaften und beseitigt Schwachstellen, die bei Schweißverbindungen auftreten. Bei robotergestützten Operationen werden die Instrumente direkt mit dem Roboterarm verbunden. Jedes Gelenk muss exakt passen, da eine lockere Verbindung die Kontrolle während der Operation beeinträchtigt. Präzise Bearbeitung sorgt für gleichbleibende Leistung.
Die Wahl des richtigen Materials ist entscheidend. Edelstahl lässt sich mehrfach im Autoklaven sterilisieren. Titan ist leichter und eignet sich daher gut für bewegliche Teile. Jedes Material erfordert spezifische Bearbeitungseinstellungen. Die CNC-Bearbeitung mit chirurgischen Robotern passt sich diesen Anforderungen an. Das Ergebnis sind zuverlässige Instrumente, auf die Chirurgen vertrauen können.
Gehäuse und Steckverbinder
Gehäuse schützen die empfindliche Elektronik im Inneren von Operationsrobotern. Steckverbinder verbinden die verschiedenen Bauteile. Beide müssen sorgfältig gefertigt werden. Ein Gehäuse mit mangelhafter Abdichtung lässt Feuchtigkeit an die internen Schaltkreise eindringen. Dies kann zu einem Ausfall des Roboters während der Operation führen.
Enge Toleranzen gewährleisten die einwandfreie Passform von Dichtungen und Steckverbindern. Diese Präzision ist entscheidend für Wasserdichtigkeit und EMV-Abschirmung. Andernfalls besteht die Gefahr von Signalstörungen oder dem Eindringen von Flüssigkeiten. Die Dichtungskonstruktion muss die gewählte Sterilisationsmethode berücksichtigen. Unterschiedliche Methoden stellen unterschiedliche Anforderungen an die Materialien.
| Sterilisationsmethode | Temperaturbereich | Entscheidender Vorteil | Kompatible Materialien |
| Autoklav (Dampf) | Hochtemperatur- | Effektiv und wirtschaftlich | Edelstahl, Titan, bestimmte Polymere |
| Ethylenoxid (EtO) | Niedrige Temperatur | Niedertemperaturverfahren | Die meisten Metalle, wärmeempfindliche Polymere |
| Gammastrahlung | Raumbeduftung | Keine Hitze erforderlich, hochwirksam | Metalle, die meisten Polymere |
| Elektronenstrahl | Raumbeduftung | Schnelle Bearbeitung | Materialien ähnlich dem gamma-kompatiblen Set |
Das Sterilisationsverfahren beeinflusst die Materialauswahl und die Konstruktion der Dichtungen. Die Oberfläche muss glatt und mit abgerundeten Ecken versehen sein, um die Ansammlung von Keimen zu verhindern. Bauteile für chirurgische Roboter müssen diese Anforderungen erfüllen.
Die Herstellung von Teilen für chirurgische Roboter erfordert auch die Montage im Reinraum. Dadurch wird verhindert, dass Verunreinigungen eindringen, bevor die internen Bauteile eingesetzt werden. Um die Vorschriften einzuhalten, benötigen Unternehmen die Zertifizierung nach ISO 13485:2016. Detaillierte Aufzeichnungen und Prozesskontrollen sind unerlässlich. Die Dokumentation zur Biokompatibilität belegt die Unbedenklichkeit des Materials für den Körper. Diese Schritte gewährleisten, dass Gehäuse und Steckverbinder zu zuverlässigen Medizinprodukten werden.
Maßgefertigte Implantate und Geräte
Die CNC-Bearbeitung mit Operationsrobotern ermöglicht die Herstellung individueller Implantate und Geräte für jeden Patienten. Diese können mit Operationsrobotern verwendet werden. Die Herstellung eines patientenspezifischen Implantats beginnt mit einer Computertomographie (CT). Ingenieure wandeln die CT-Aufnahme in ein CAD-Modell um. Die Maschine fertigt das Implantat aus massivem Titan oder PEEK.
Dieses Verfahren bietet Chirurgen hochpräzise Instrumente für schwierige Fälle. Eine individuell angefertigte Schädelplatte kann Markierungen für den Roboter enthalten. Der Roboter richtet sich während der Operation anhand dieser Markierungen aus. Die Platte muss perfekt auf den Schädel des Patienten passen. Diese Passgenauigkeit wird durch den Bearbeitungsprozess erreicht.
Das gleiche Verfahren wird für maßgefertigte Führungsschienen verwendet. Diese Führungsschienen werden am Knochen befestigt und führen die Instrumente des Roboters. Sie gewährleisten, dass die richtige Menge an Material abgetragen wird. Diese Präzision verkürzt die Genesungszeit. Moderne Technologie verändert die Vorgehensweise von Krankenhäusern bei komplexen Eingriffen. Sie können maßgefertigte Instrumente bestellen, die exakt auf den Körper des Patienten abgestimmt sind. Operationsroboter folgen dem Operationsplan mit gleichbleibender Genauigkeit.
Warum Sie sich für NOBLE entscheiden sollten CNC-Bearbeitung für chirurgische Roboter
Die Wahl des richtigen Fertigungspartners für Teile von OP-Robotern ist von entscheidender Bedeutung. Sie brauchen einen Partner, der die Tragweite Ihrer Arbeit versteht. NOBLE ist auf die Metall- und Kunststoffbearbeitung für die Herstellung von OP-Robotern spezialisiert. Das Team verarbeitet täglich Titan, Edelstahl, PEEK und andere Materialien in medizinischer Qualität. Diese tägliche Praxis führt zu echter Expertise.
Fachkompetenz in der Metall- und Kunststoffbearbeitung
NOBLE bearbeitet sowohl Metalle als auch Kunststoffe für chirurgische Roboter. Titan und Edelstahl benötigen beschichtete Werkzeuge und Hochdruckkühlmittel. PEEK und ULTEM erfordern eine sorgfältige Wärmeregulierung, um Verzug zu vermeiden. Die Zerspanungsmechaniker von NOBLE kennen diese Unterschiede genau. Sie passen Schnittgeschwindigkeit, Vorschub und Werkzeugweg für jedes Material individuell an.
Diese doppelte Kompetenz ist für Bauteile von chirurgischen Robotern entscheidend. Ein Roboter kombiniert möglicherweise Metallgelenke mit Kunststoffgehäusen. Ein Betrieb, der beides fertigt, gewährleistet gleichbleibende Toleranzen für die gesamte Baugruppe. So vermeiden Sie gegenseitige Schuldzuweisungen, die entstehen, wenn zwei Lieferanten sich bei Passproblemen gegenseitig die Schuld zuweisen.
ISO 13485: 2016 zertifiziert
Eine Zertifizierung ist mehr als nur eine Plakette an der Wand. Sie beweist, dass ein Qualitätssicherungssystem tatsächlich funktioniert. NOBLE ist nach ISO 13485:2016 zertifiziert. Dieser Standard wurde speziell für Medizinprodukte entwickelt und fordert Risikomanagement, vollständige Rückverfolgbarkeit und strenge Kontaminationskontrolle.
| Beweiskategorie | Details |
| Registrierung des Qualitätssystems | Das Qualitätssystem von NOBLE ist nach ISO 13485:2016 zertifiziert. |
| Unterstützung bei der Prozessvalidierung | Die Abteilung Prozessvalidierung bietet IQ/OQ, MSV, PQ/PPQ, TMV, DOE und Risikoanalysen an. |
| Validierungserfahrung | Mehr als 1,700 Prozessvalidierungen wurden für medizinische Implantate und Geräte der Klassen II und III durchgeführt. |
| OEM-Erfahrung | Erfahrung mit 18 der führenden OEMs für medizinische Geräte. |
Diese Erfolgsbilanz schafft Vertrauen. Es ist erwähnenswert, dass 1,700 Validierungen keine geringe Zahl sind. Sie zeigen, dass das Team bereits viele Herausforderungen im Prozessmanagement gemeistert hat.
Komplettservice von der Planung bis zur Montage
NOBLE bietet mehr als nur Metallbearbeitung. Das Unternehmen unterstützt Sie von der Konzeption bis zur Montage. Diese frühzeitige Einbindung zahlt sich aus. Robert Austring von Lighthouse Imaging betont, dass die Zusammenarbeit mit einem erfahrenen Partner von Beginn an – und nicht erst, wenn das Produkt als „fertig“ gilt – die Markteinführungszeit deutlich verkürzen kann.
Unsere Teams können vor Produktionsbeginn die Leiterbahnkonfigurationen, Materialien, Durchkontaktierungsstrukturen, Feinstrukturvorgaben, Impedanzkontrollen, Fertigungszeichnungen und Produktionsdaten prüfen. Diese frühzeitige Zusammenarbeit hilft den Ingenieuren, mögliche Probleme in der Fertigung frühzeitig zu erkennen und effizient zu beheben.
In der Praxis bedeutet dies weniger Nachbearbeitungen. Vadlamudi merkt an, dass Prototyping und 3D-Druck die Herstellung eines Produkts deutlich beschleunigen. Mason ergänzt, dass der branchenübergreifende Technologiezugang die Sterilisationsprüfungszeit erheblich verkürzt hat. NOBLE wendet diesen umfassenden Serviceansatz bei jedem CNC-Bearbeitungsprojekt für chirurgische Roboter an. Sie erhalten ein einziges Team für Design, Bearbeitung, Endbearbeitung und Montage. Das spart Zeit und gewährleistet gleichbleibende Präzision vom ersten Entwurf bis zum fertigen Bauteil.
Die CNC-Bearbeitung von chirurgischen Robotern umfasst sechs Schritte: Konstruktion, Programmierung, Einrichtung, Bearbeitung, Prüfung und Endbearbeitung. Jeder Schritt trägt zur Präzision des Endprodukts bei. Materialien wie Titan und PEEK beeinflussen die Bearbeitungsmethoden. Eine Oberflächenrauheit unter Ra 0.2 µm verhindert das Eindringen von Bakterien. Die Qualitätskontrolle nach ISO 13485:2016 stellt sicher, dass jede Komponente den Konstruktionsvorgaben entspricht. Bei der Wahl eines Partners für chirurgische Roboter sollten Sie daher den gesamten Prozess und nicht nur die Bearbeitung berücksichtigen. Ein Unternehmen, das den gesamten Prozess von der Konstruktion bis zur Montage abdeckt, gewährleistet die Sicherheit und Zuverlässigkeit der chirurgischen Instrumente. Diese ganzheitliche Betrachtung ist der entscheidende Unterschied zwischen guter Bearbeitung und herausragenden Ergebnissen.
FAQs von CNC-Bearbeitung für chirurgische Roboter
Welche Toleranzen kann die CNC-Bearbeitung mit chirurgischen Robotern tatsächlich einhalten?
Das hängt vom Bauteil ab. Bei der Mehrachsen-Fräsbearbeitung von Navigationsgehäusen sind Toleranzen von ±0.002 mm möglich. Navigationsschnittstellen arbeiten üblicherweise mit ±0.02–0.05 mm. Visualisierungsgehäuse erlauben etwa 0.2 mm. Die richtige Toleranz sollte dem jeweiligen Auftrag entsprechen. Zu enge Toleranzen erhöhen die Kosten, ohne die Sicherheit zu verbessern.
Warum ist Titan so schwer für die Bearbeitung mit chirurgischen Robotern zu bearbeiten?
Titanlegierungen sind relativ hart und führen daher zu schnellem Werkzeugverschleiß. Ihre Wärmeleitfähigkeit ist sehr gering, wodurch sich Wärme im Schnittbereich staut. Beschichtete Hartmetallwerkzeuge und Hochdruckkühlmittel halten die Temperaturen unter Kontrolle. Um die Wärmeentwicklung zu minimieren, werden die Schnittgeschwindigkeiten in der Regel reduziert.
Wie glatt muss die Oberfläche eines chirurgischen Instruments sein?
Bei Teilen, die mit Gewebe in Berührung kommen, sollte ein Ra-Wert unter 0.2 µm angestrebt werden. Bakterien sind zwischen 0.5 und 2 Mikrometer groß; Strukturen in diesem Größenbereich bieten ihnen Schutz. Unterhalb eines Ra-Werts von 0.2 µm reduziert zusätzliches Polieren den Bakterienbefall kaum. Elektropolieren ermöglicht dies und erzeugt zusätzlich eine passive Oxidschicht.
Welche Sterilisationsmethoden eignen sich für maschinell bearbeitete Teile von chirurgischen Robotern?
Autoklavieren mit Dampf eignet sich gut für Edelstahl, Titan und einige Polymere. Ethylenoxid ist für hitzeempfindliche Kunststoffe geeignet. Gamma- und Elektronenstrahlsterilisation erfolgen bei Raumtemperatur. Die Materialwahl muss dem Sterilisationsplan entsprechen.
Welche Qualitätsstandards sollte eine Maschinenwerkstatt einhalten?
Achten Sie auf ISO 13485:2016. Diese Norm ist speziell für Medizinprodukte entwickelt worden. Sie fordert Risikomanagement, vollständige Rückverfolgbarkeit der Materialien und Kontaminationskontrolle. Abschnitt 7.5.9 verlangt die Rückverfolgbarkeit vom Rohmaterial bis zum Endkunden. Die Zertifizierung belegt, dass das System tatsächlich funktioniert und nicht nur auf dem Papier existiert.
Kann die CNC-Bearbeitung sowohl Metall- als auch Kunststoff-Roboterbauteile bearbeiten?
Ja, und diese Flexibilität ist wichtig. Ein Roboter kann Titangelenke mit PEEK-Gehäusen kombinieren. Eine Werkstatt, die beides bearbeitet, gewährleistet gleichbleibende Toleranzen für die gesamte Baugruppe. Aufgrund seiner hohen Wärmeausdehnung muss PEEK zunächst vorbearbeitet, dann entspannt und schließlich fertigbearbeitet werden. Metalle erfordern unterschiedliche Schnittgeschwindigkeiten, Vorschübe und Kühlstrategien.
Wie lassen sich Probleme durch prozessbegleitende Inspektionen frühzeitig erkennen?
Die Echtzeitüberwachung erfasst Schallemissionen, Schnittkräfte, Vibrationen und Temperatur. Diese Signale decken Werkzeugverschleiß auf, bevor er die Oberfläche beschädigt. Die Vibrationsanalyse erkennt Vibrationen. Die thermische Überwachung verhindert Verzug. Künstliche Intelligenz erkennt subtile Muster, wie beispielsweise einen leichten Anstieg der Vibrationen, lange bevor der Fehler am Werkstück sichtbar wird.
Was unterscheidet maßgefertigte Implantate von standardisierten maschinell gefertigten Teilen?
Die Herstellung eines maßgefertigten Implantats beginnt mit einer Computertomographie (CT), nicht mit einer Standardzeichnung. Ingenieure erstellen aus dieser CT ein CAD-Modell und fertigen das Implantat anschließend aus massivem Titan oder PEEK. Das Ergebnis ist exakt auf die Anatomie des jeweiligen Patienten zugeschnitten. Roboterpositionierungsmarkierungen können direkt in das Design integriert werden, sodass sich der Operationsroboter während der Operation selbstständig ausrichtet.






