
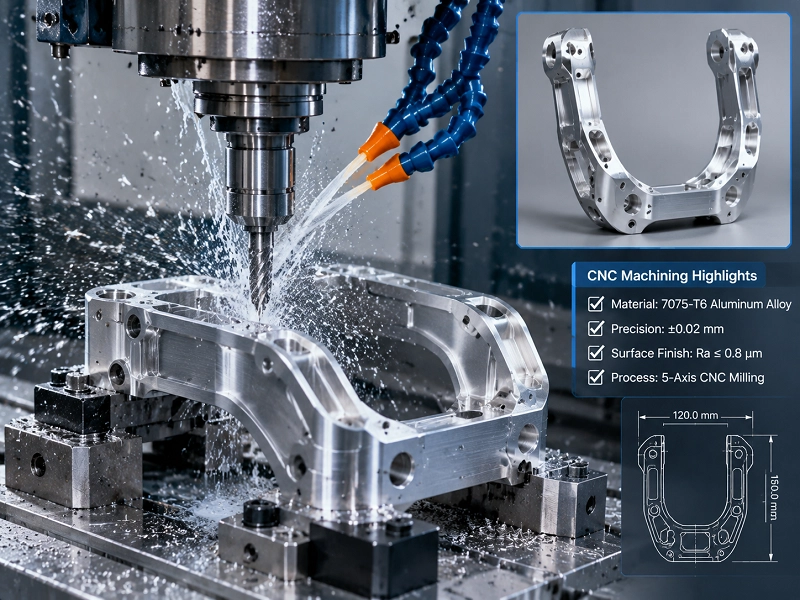
1. 휴머노이드 로봇 다리 U자형 프레임 제품 상세 정보
SU-type frames for humanoid robot legs are commonly used at the hip, knee, and other load-bearing lower-limb connection points. The components typically must simultaneously balance lightweight design, rigidity, hole location accuracy, and assembly clearance. Before machining, it is recommended to verify the joint axes, mating part dimensions, primary datum surfaces, and critical dimension protection requirements after surface treatment.
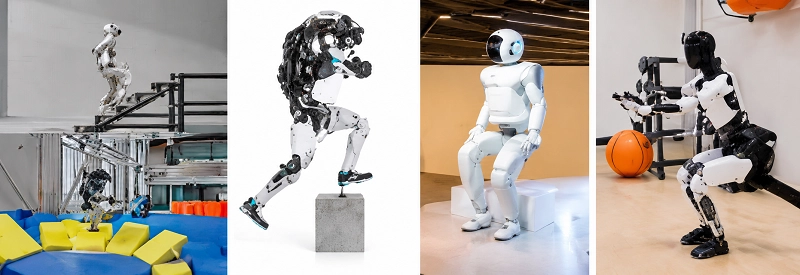
2. CNC 가공 in common applications for humanoid robots
2.1 휴머노이드 로봇의 고관절용 U자형 브래킷
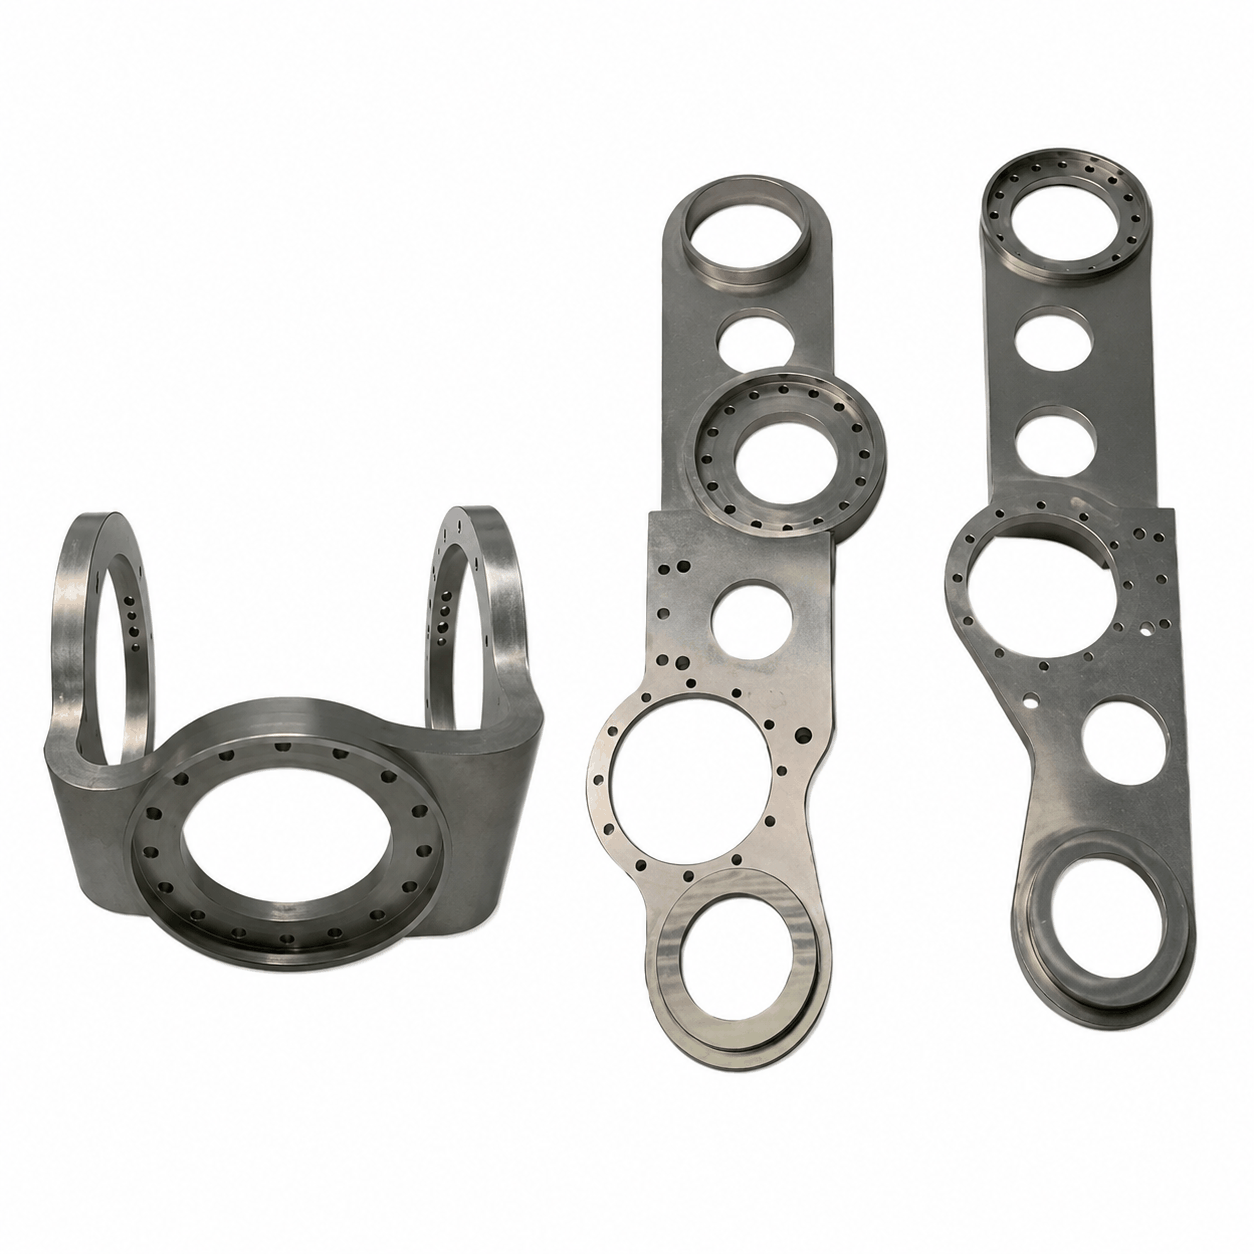
고관절 U자형 프레임은 몸통과 허벅지를 연결하는 핵심 하중 지지 부품으로, 보행 시 상체의 무게와 충격 하중을 동시에 지탱합니다. U자형 개구부에는 고관절 모터와 기어박스가 장착되며, 측면 러그의 베어링 구멍은 반드시 동축이어야 합니다. 그렇지 않으면 로봇이 보행 시 걸림이나 불균등한 마모가 발생할 수 있습니다. CNC 가공의 핵심은 동축성을 확보하기 위해 단일 설정으로 양쪽 측면 베어링 시트와 모터 장착면을 모두 완성하는 것입니다. 일반적으로 7075 알루미늄 합금 또는 TC4 티타늄 합금을 사용하여 무게 감소와 구조적 강도 사이의 균형을 맞춥니다.
2.2 무릎 관절 지지 프레임
The knee joint support frame bears bending and impact loads, making it a structural component close to the ground where inertial effects are significant. It must provide a rigid mounting reference for the knee motor, gearbox, and limit switches, while reducing weight through topology-optimized thin walls and weight-reduction slots. The CNC machining challenge is that thin-walled parts tend to deform during clamping, so segmented machining combined with vacuum suction-cup support is often used. For example, an aluminum alloy knee joint bracket is first roughly milled on the exterior… Shape, then finely machine the bearing housing and mounting surface to ensure interchangeability of the left and right leg components and smooth motion.
2.3 하지용 하중 지지 연결 장치
하체 하중 지지 커넥터는 허벅지와 정강이 부분을 관절 액추에이터에 연결하여 단일 힘 전달 체인을 형성하며, 토크 전달 시 추가적인 측면 힘이 발생하지 않아야 합니다. 핀홀과 베어링 시트의 정렬이 어긋나면 마찰로 인해 보조 또는 이동 토크가 흡수되어 로봇의 움직임이 부자연스러워집니다. CNC 가공은 일반적으로 핀홀과 베어링 시트를 ±0.01mm 이내의 정밀도로 가공하며, 한 번의 설정으로 여러 개의 구멍 패턴을 완성할 수 있도록 설계되었습니다. 재질로는 7075 알루미늄 합금 또는 티타늄 합금이 사용될 수 있으며, 마모에 강한 부위에는 스테인리스 스틸 부싱이 압입됩니다.
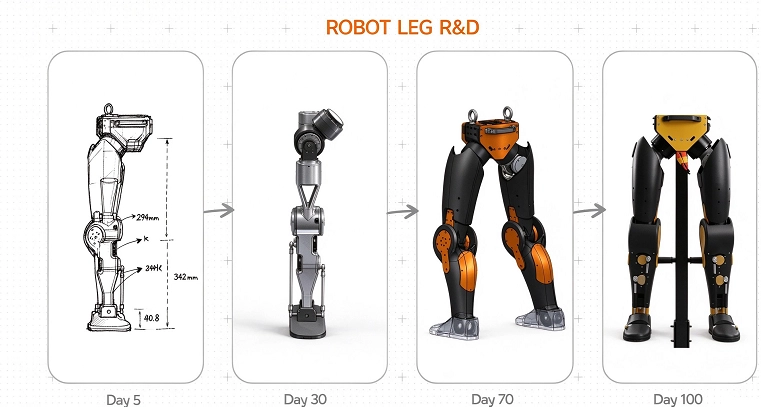
2.4 다리 관절 구조 구성 요소
Leg joint structural components include the joint housing, end caps, limit blocks, and cable routing brackets, which must both protect the internal motor and gearbox and provide channels for sensors and cables. These parts feature multiple surfaces, numerous holes, narrow slots, and countersinks; the more times they are flipped and clamped, the greater the accumulated error. A 5-axis CNC machine can complete machining of the joint mounting surfaces, bearing bores, countersinks, and cable channels in a single setup. For example, M4 tapped holes and countersinks on the joint housing can be machined in the same operation, ensuring bolts fit smoothly during assembly and enabling smoother joint operation.
2.5 베어링 하우징 지지 브래킷
베어링 하우징 지지 브래킷은 베어링의 "기반" 역할을 합니다. 브래킷의 평탄도, 직각도, 그리고 홀 간격은 베어링 수명과 접합부 소음에 직접적인 영향을 미칩니다. 브래킷의 강성이 부족하거나 장착면이 고르지 않으면 베어링에 불균형적인 하중이 가해져 비정상적인 소음과 조기 마모가 발생할 수 있습니다. CNC 가공을 통해 먼저 접합면의 평탄도를 확보한 후 베어링 홀을 정밀하게 가공합니다. 필요한 경우 연삭 작업을 통해 표면 조도를 Ra 0.8µm까지 낮춥니다. 일반적으로 6061 또는 7075 알루미늄 합금을 사용하며, 볼트 예압 하에서 얇은 벽이 파손되는 것을 방지하기 위해 보강 리브를 구조에 포함해야 합니다.
2.6 로봇을 위한 경량 프레임워크
The lightweight frame serves as the “skeleton” of the robot’s torso and limbs, comprising 66 components. It must minimize weight while ensuring sufficient stiffness to reduce joint loads and energy consumption. Typically constructed from aluminum alloy profiles or solid CNC-machined parts, it features numerous weight-saving cavities, cable management channels, and mounting holes. Conventional 3-axis machining is inefficient, whereas 5축 CNC 가공 can complete complex curved surfaces and angled hole systems in a single setup. For example, the pelvic frame is milled as a single piece from 7075 aluminum alloy, replacing multiple separate parts joined by bolts; this eliminates assembly tolerances and achieves overall weight reduction.
3. 휴머노이드 로봇의 CNC 가공에 일반적으로 사용되는 재료는 무엇입니까?
비틀림 강성을 저하시키지 않으면서 높은 강도 대 무게비와 동적 반응성을 확보하기 위해서는 재료 선택과 기하학적 설계가 긴밀하게 통합되어야 합니다.
3.1 말단/최종 효과기 부위(예: 전완, 발목)
전체 운동 사슬의 관성 모멘트를 줄이기 위해 (7075 알루미늄, 탄소 섬유 복합재 및 엔지니어링 플라스틱을 사용하여) 극도로 경량화하는 것을 우선시해야 합니다.
3.2 근위/고응력 기저 영역(예: 고관절, 어깨 관절)
높은 기계적 하중 하에서 탄성 또는 소성 변형을 방지하기 위해 최대 강성과 피로 저항성(Ti-6Al-4V 티타늄 합금 및 17-4PH 스테인리스강)을 우선시합니다.
3.3 고하중 캐비티 가공에서의 뒤틀림 제어
얇은 벽 구조 프레임에서 과도한 재료 제거는 내부 잔류 응력을 방출하여 부품이 휘거나 구부러질 수 있습니다. 숙련된 CNC 가공 업체는 균형 잡힌 재료 제거 전략을 사용하여 공작물의 양면에서 황삭과 정삭을 수행함으로써 구멍 위치와 장착면의 평탄도를 정밀하게 제어합니다.
3.4 6061 알루미늄 합금이 휴머노이드 로봇용 CNC 부품 분야를 지배하는 이유는 무엇일까요?
If there is one material that defines the humanoid robot supply chain, it is 6061 aluminum alloy. Lightweight: with a density of only 2.7 g/cm³ — this is crucial when each joint houses a stack of motors, gearboxes, and sensors. High strength and easy to machine: It offers an excellent strength-to-weight ratio, machines cleanly on CNC 밀링 machines, and achieves a high surface finish. Excellent anodizing results: Black hard-anodized treatment offers wear resistance and electromagnetic interference shielding, while delivering the uniform matte finish commonly seen on industrial robots. Cost-effective: Widely used worldwide and much cheaper than titanium or carbon fiber used for structural supports. Compliant with RoHS standards: critical for electronics-intensive equipment and global market access.
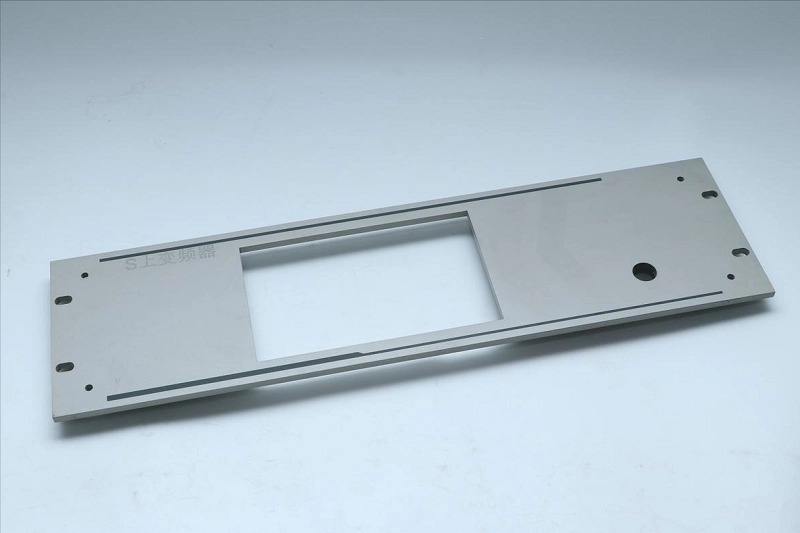
4. 휴머노이드 로봇 다리용 U자형 프레임 가공 기술
4.1. 금속 3D 프린팅(적층 제조)
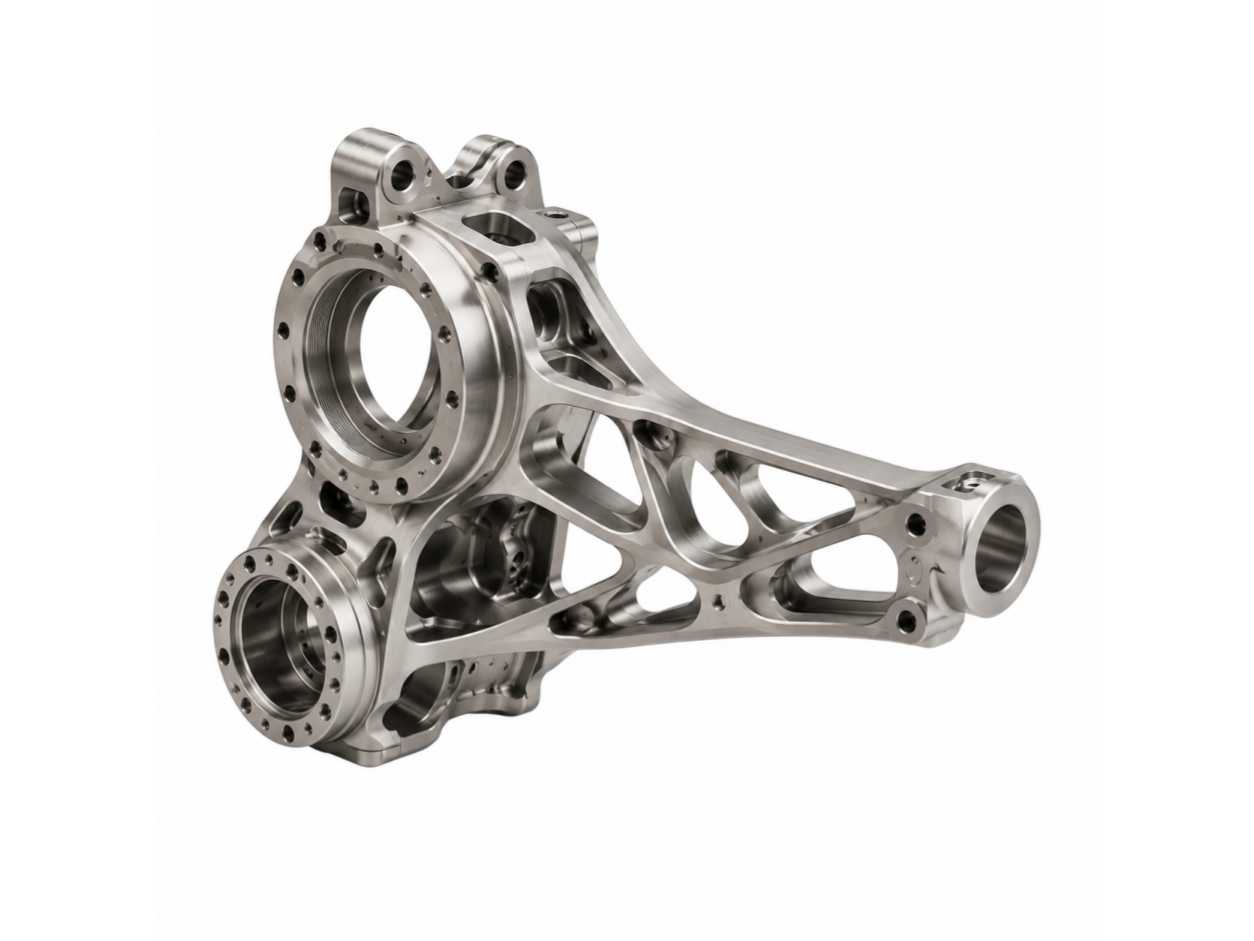
티타늄 합금을 기판으로 사용했습니다. 복잡한 내부 격자와 중공 구조를 단일 공정으로 제작했습니다. 구조적 안정성을 유지하면서 상당한 무게 감소를 달성했습니다.
4.2. 정밀 CNC 가공 (Subtractive Finishing)
출력 후, 주요 형상 표면에 정밀 가공을 수행했습니다. 베어링 하우징, 장착 인터페이스 및 연결 부위는 모두 높은 정밀도로 가공되었습니다. 주요 조립 형상의 공차는 ±0.01mm에 이릅니다.
4.3. 후처리 및 표면처리
표면 마감 처리는 전반적인 표면 품질을 향상시키고, 응력 제거는 장기적인 치수 안정성을 높이며, 최종 표면 처리는 로봇 응용 분야에서 내구성과 일관성을 보장합니다. 최종 완성된 단면은 다음과 같습니다.
완전 CNC 가공 부품에 비해 무게가 크게 감소했습니다. 높은 구조적 강도를 갖추고 있어 휴머노이드 로봇 이동 시스템에 적합합니다. ±0.01mm 이내의 공차로 정밀하게 조립되었습니다. 내부 구조를 최적화하여 하중 분산을 개선했습니다.
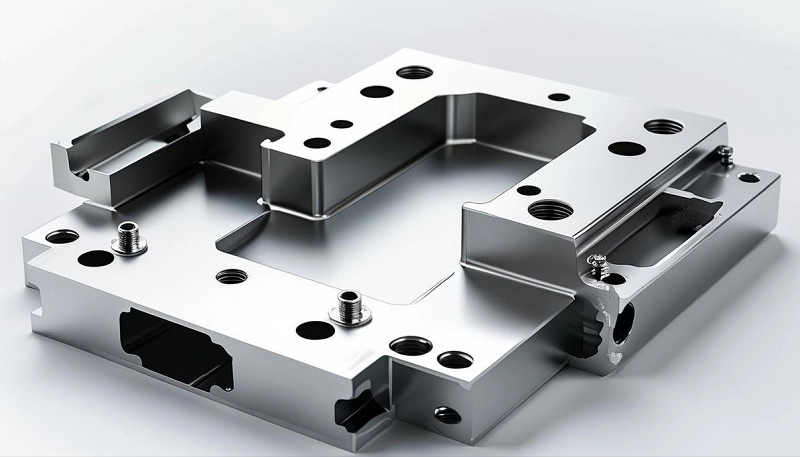
5. 기계 가공의 주요 분야
다리의 U자형 브래킷 양쪽 벽 두께, 개구부 폭, 베어링 및 위치 고정 구멍은 모두 접합부 조립체의 동축성에 영향을 미칩니다. 견적 단계에서는 주요 기준점, 접합축, 결합 부품의 치수, 그리고 집중 검사가 필요한 구멍 위치를 명확하게 지정하는 것이 좋습니다. U자형 구조는 체결 순서와 재료 응력에 민감하며, 얇은 벽 부분, 깊은 홈 위치, 그리고 양극 산화막 두께는 모두 시험 조립에 영향을 미칠 수 있습니다. 베어링 구멍이나 접합면이 산화막 두께의 영향을 받지 않아야 하는 경우, 보호 조치 또는 2차 가공 처리를 사전에 확인해야 합니다.
6. 휴머노이드 로봇 다리용 U자형 프레임의 재료 및 공정에 대한 제안
7075 aluminum alloy is suitable for lightweight load-bearing U brackets, 6061 aluminum alloy is suitable for standard validation prototypes, TC4 titanium alloy is suitable for high-strength, lightweight applications, and stainless steel and 40Cr are suitable for high-rigidity or wear-resistant connection areas. Multifaceted features and complex cutout structures should preferably be evaluated using 5축 CNC 가공.

7. 휴머노이드 로봇 다리의 U자형 프레임에는 어떤 표면 처리 방식이 사용되나요?
7.1 샌드블라스팅/연삭 전처리, 표준화된 표면 질감
CNC 가공 후 U자형 브래킷 표면에는 공구 자국, 단차 자국 및 미세한 버가 남아 있을 수 있으므로 샌드블라스팅, 연삭, 디버링 또는 폴리싱을 통한 전처리가 필요합니다. 샌드블라스팅은 노출된 표면에 균일한 무광 마감을 제공하는 동시에 후속 코팅의 접착력을 향상시킵니다. 눈에 보이는 표면에는 약 120~180 메쉬 크기의 사포를 사용하는 것이 좋으며, 스크래치 등급 및 색상 일관성에 대한 명확한 사양을 제시해야 합니다. 조립 문제나 표면 백화 현상을 유발할 수 있는 잔류 사포를 방지하기 위해 막힌 구멍, 나사 구멍 및 베어링 시트 주변 부위의 사포 제거에 특히 주의해야 합니다.
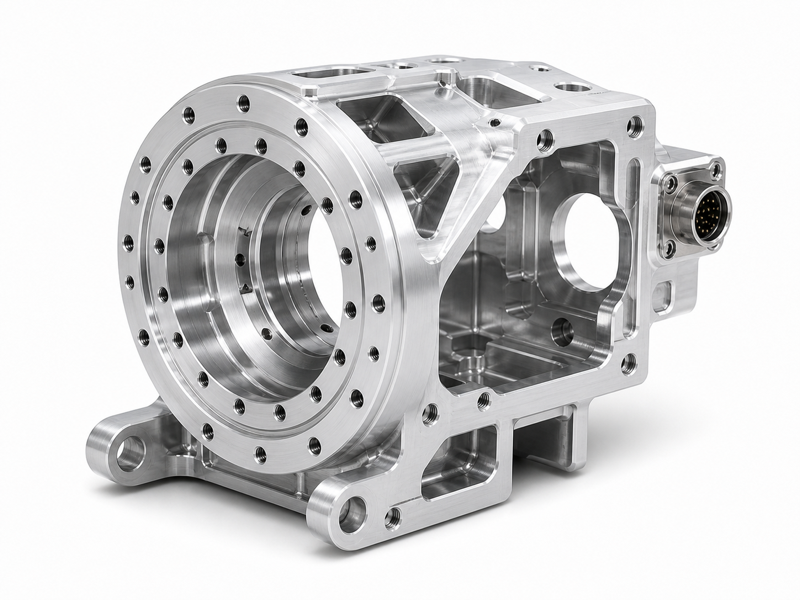
7.2 내마모성 및 내식성 향상을 위한 경질 양극 산화 처리 또는 화학적 니켈 도금
알루미늄 합금 U자형 브래킷은 일반적으로 양극 산화 처리되며, 특히 경질 양극 산화 처리는 표면 경도, 내마모성 및 내식성을 크게 향상시켜 장기간 왕복 운동을 하는 다리 하중 지지 부품에 적합합니다. 부품에 더 나은 전기 전도성, 차폐 또는 복잡한 내부 공동의 균일한 코팅이 필요한 경우 무전해 니켈 도금을 고려할 수 있습니다. 코팅 두께, 마스킹 영역 및 재검사 기준을 포함한 표면 처리 요구 사항은 코팅 두께 증가로 인해 베어링 구멍, 핀 구멍 및 접합면에서 조립 밀봉 문제가 발생하는 것을 방지하기 위해 사전에 확인해야 합니다.
7.3 치수 보정 및 중요 맞춤 부위 처리 후 재검사
표면 처리는 최종 사후 단계가 아니라, DFM(설계 제조성 검토) 및 공정 검증에 통합되어야 합니다. 베어링 보어, 위치 결정 구멍, 나사 구멍, 밀봉면 및 전도성 접지면의 경우, 마스킹 처리 여부 또는 코팅하지 않을지, 그리고 보정 여유를 둘지 여부를 명확하게 명시해야 합니다. 허용 치수는 전처리 및 후처리 조건에 대해 각각 별도로 표기해야 합니다. 출하 전에는 주요 형상에 대해 CMM(좌표 측정기) 재검사를 실시하고, 색상 차이, 백색 에칭, 모래 손실, 흠집 및 코팅 균일성을 확인하여 배치 간 일관성이 완제품 조립에 필요한 요건을 충족하는지 확인하는 것이 좋습니다.

8. 휴머노이드 로봇 다리용 U자형 프레임의 주요 치수는 무엇인가요??
로봇 부품 제조에서 공차, 표면 조도 및 품질 관리. 휴머노이드 로봇 분야에서는 "이 정도면 충분하다"는 개념이 통하지 않습니다. 수십 개의 관절에 걸쳐 발생하는 미세한 오차가 누적되어 로봇의 움직임이 어색하거나 불안정해질 수 있습니다.
8.1 기하 공차
베어링 보어, 기어 샤프트, 접촉면과 같은 중요 부위의 치수 공차는 일반적으로 ±0.0125mm에서 ±0.025mm(±0.0005인치에서 ±0.001인치) 범위입니다. 초정밀 기어 인터페이스 또는 센서 장착 시트의 경우 공차는 서브마이크론 수준까지 낮아질 수 있습니다. 평탄도, 직각도, 동심도, 진위치와 같은 기하학적 공차 또한 치수 공차만큼, 혹은 그 이상으로 중요합니다. 베어링 하우징은 치수 요구 사항을 충족해야 할 뿐만 아니라, 정확하게 장착되어야 하며, 걸림 및 조기 마모를 방지하기 위해 축이 장착면에 완벽하게 수직이어야 합니다.

8.2 표면 마감 요구 사항
표면 조도는 마이크로인치(µin) 또는 마이크로 Ra로 표현되며 베어링 성능에 직접적인 영향을 미칩니다. 베어링 표면이 거칠면 마찰 증가, 열 발생 증가, 마모 가속화로 이어집니다. 밀봉면은 누출 방지를 위해 매끄러워야 합니다. 기어는 최적의 윤활과 조용한 작동을 위해 특정한 표면 조도가 필요합니다. 일반적인 표면 조도 요구 사항은 매우 다양합니다. 중요하지 않은 표면(우수한 가공 마감)은 32µin Ra, 베어링 저널 및 밀봉면은 8~16µin Ra 또는 그 이상(거울에 가까운 마감)이 요구됩니다. 이러한 요구 사항을 충족하려면 정밀한 가공 매개변수, 공구 선택, 그리고 호닝이나 폴리싱과 같은 2차 가공 작업이 필요합니다.
8.3 총체적 품질 관리
품질 관리는 전체 제조 공정에 걸쳐 이루어집니다. 좌표 측정기(CMM)를 사용한 최초 생산품 검사는 필수적입니다. CMM은 접촉 프로브를 이용하여 부품의 형상을 디지털 방식으로 측정하고 원본 CAD 모델과 직접 비교하여 모든 치수와 공차를 검증합니다. 대량 생산에서 중요한 부분의 경우, CNC 기계에서 온머신 측정을 수행하여 실시간으로 조정할 수 있습니다. 표면 조도는 프로파일로미터를 사용하여 검증합니다. 또한, 조립 조인트의 회전 토크 또는 기어 트레인의 백래시 검사와 같은 기능 테스트를 통해 가공 부품이 통합 시스템으로서 제대로 작동하는지 최종적으로 검증합니다.
9. 자격을 갖춘 휴머노이드 로봇 다리 U-프레임 가공업체가 갖춰야 할 검사 및 납품 역량은 무엇입니까??
주요 검사 항목에는 베어링 내경, 동축도, 분할 폭, 위치 결정 구멍, 장착 구멍 간격, 접합면 평탄도, 나사산 합격/불합격 게이지, 모서리 버 등이 포함됩니다. 표준 소량 생산 프로젝트는 약 5~10일 내에 납품되며, 경질 아노다이징, 시험 보고서 또는 시제품 조립의 경우 실제 도면을 기준으로 확정됩니다.
10. What are the relevant machining capabilities that a qualified humanoid robot leg U-frame processor should possess?
휴머노이드 로봇 다리용 U자형 브래킷은 개별적으로 평가해서는 안 되며, 다리 지지 프레임, 하지 구성 요소, 고관절 부품, 발 구조 요소 및 감속기 장착 구성 요소와 함께 동일한 제조 공정 내에서 전체적으로 고려해야 합니다. 이러한 접근 방식의 주요 목표는 관절 축, 조립 기준점 및 검사 요구 사항을 표준화하는 것입니다. 첫째, U자형 브래킷의 베어링 구멍과 핀 구멍은 고관절 및 무릎 관절 구성 요소와 명확한 축 정렬 관계를 갖습니다. 각 부품을 자체 도면에 따라 독립적으로 가공할 경우, 조립 과정에서 누적된 공차가 드러나 관절 걸림, 불균일한 마모 또는 비정상적인 소음이 발생할 수 있습니다. 관련 부품들을 함께 평가함으로써 CAM 단계에서 통합된 기준점을 설정할 수 있으며, 이를 통해 중요한 구멍 시스템을 가능한 한 동일한 클램핑 또는 기준 시스템 하에서 완성할 수 있으므로 여러 번의 설정으로 인한 축 정렬 불량을 줄일 수 있습니다. 둘째, 다리 지지 프레임, 발 구조 구성 요소, 감속기 지지 구성 요소 및 U자형 프레임 사이에는 접합면, 위치 결정 핀 구멍 및 볼트 연결부가 있습니다. 통일된 조립 기준점을 설정한 후에는 하중을 지탱하는 접합면과 위치 지정용 구멍을 사전에 식별할 수 있습니다. 또한 구멍의 위치와 표면 처리 필름 두께 보정이 필요한 영역을 파악하여 "단일 부품은 검사를 통과했지만 완제품으로 조립할 수 없는" 상황을 방지할 수 있습니다.
마지막으로, 검사 요구사항 또한 표준화되고 일관성을 유지해야 합니다. 관절축의 동축성, 구멍 간격, 접합면의 평탄도, 베어링 시트 공차, 인체와 접촉하는 모서리의 모따기 등은 모두 전체 다리 관절 체인에 걸쳐 균일하게 명시되고 재검사되어야 합니다. 이러한 접근 방식은 시제품 제작 주기를 단축할 뿐만 아니라 조립 중 재작업 위험을 줄여주어 U 브래킷이 "정밀 부품"에서 다리 관절 시스템에 원활하게 통합될 수 있는 신뢰할 수 있는 부품으로 전환될 수 있도록 합니다.
11. 견적에 필요한 정보
STEP/STP 모델, PDF 도면, 호환 베어링 또는 모터의 치수, 재질 등급, 수량, 공차, 표면 처리, 검사 및 납품 요구 사항
12. 가공 워크플로우에서 CAD/CAM 및 시뮬레이션의 역할
CAD/CAM 및 시뮬레이션은 휴머노이드 로봇 부품 설계와 제조를 연결하는 디지털 기반을 형성합니다. CAD 모델은 치수, 공차, 표면 조도, 재료와 같은 PMI(제품 상태 정보)를 포함하는 단일 정보 소스 역할을 합니다. CAM은 이를 G 코드로 변환하여 복잡한 5축 공구 경로를 생성하는 동시에 가상 충돌 감지 및 기하학적 검증을 수행합니다. FEA(유한 요소 해석)는 응력을 분석하고 가공 전에 구조를 최적화합니다. 이러한 원활한 폐쇄 루프 워크플로는 프로토타입 제작 주기를 단축하고 재료 낭비를 줄이며 제조된 부품이 시뮬레이션된 성능 사양을 충족하도록 보장합니다.
13. 왜 Noble을 공급업체로 선택해야 할까요?
노블은 단순히 U자형 프레임 하나만 가공하는 것이 아닙니다. 다리 지지 프레임, 고관절 부품, 감속기 매칭 부품까지 모두 종합적으로 평가합니다. 이를 통해 관절 축과 검사 기준점을 통일할 수 있습니다. 5축 원셋 가공으로 축의 변위를 방지하고, 분할 박판 가공으로 변형을 최소화합니다. 베어링 시트는 ±0.01mm의 정밀도로 가공하며, 표면 처리로 필요한 부분은 보호하고 내마모성을 향상시킵니다. 노블을 선택한다는 것은 의족 전체 조립 방식을 이해하는 파트너를 선택하는 것입니다.






