
Gesundheitsroboter kommen in Krankenhäusern, Reha-Zentren und Pflegeheimen zum Einsatz. Roboterarme gehören zu den wichtigsten Bestandteilen dieser Roboter. Sie steuern Bewegungen, führen präzise Arbeiten aus und ermöglichen eine sichere Interaktion zwischen Robotern, Patienten und medizinischen Geräten.
Ein Roboterarm im Gesundheitswesen besteht aus vielen kleinen und präzise gefertigten Teilen. Dazu gehören Gelenke, Drehachsen, Halterungen, Gehäuse, Zahnräder und Endeffektoren. Unterschiedliche Teile erfordern unterschiedliche Leistungsmerkmale. Die Materialwahl beeinflusst direkt die Festigkeit, das Gewicht, die Lebensdauer und die Arbeitsstabilität des Arms.
Gängige Werkstoffe sind Aluminiumlegierungen, Edelstahl, Titanlegierungen und der Hochleistungskunststoff PEEK. Zur Herstellung dieser Teile setzen die Fabriken vorwiegend CNC-Präzisionsbearbeitung , Drehen, Schleifen und Spritzgießen ein.
Dieser Artikel behandelt die wichtigsten Bauteiltypen, gängigen Materialien, praktischen Anwendungsbereiche und Herstellungsverfahren für Roboterarmbauteile im Gesundheitswesen. Er erklärt außerdem, wie durch Präzisionsfertigung hochwertige und zuverlässige Roboterbauteile hergestellt werden können.
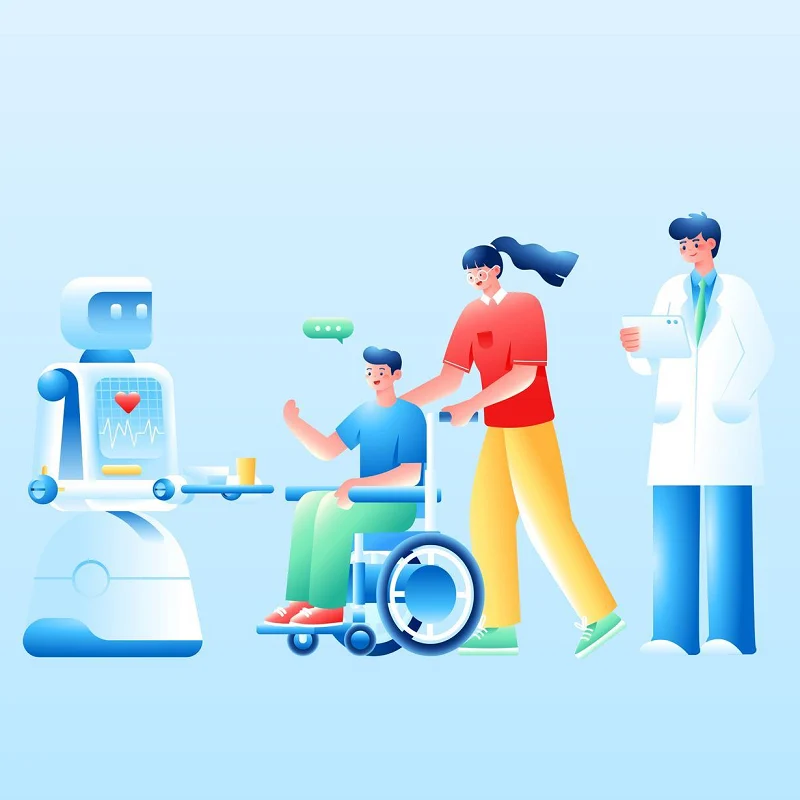
1. Was sind Gesundheitsroboter?
Gesundheitsroboter vereinen Robotertechnologie, künstliche Intelligenz, Sensoren und automatische Steuerung. Sie kommen in der medizinischen Behandlung, Rehabilitation und Altenpflege zum Einsatz. Je nach Anwendungsszenario können sie Aufgaben wie Pflege, Rehabilitationstraining, Mobilitätsunterstützung, Gesundheitsüberwachung und Unterstützung im Alltag übernehmen.
Im Gegensatz zu herkömmlichen Industrierobotern müssen Gesundheitsroboter die Sicherheit des Nutzers, den Bedienkomfort und die Bewegungskoordination berücksichtigen. Roboter müssen in der Regel menschliche Bewegungen und Veränderungen in ihrer Umgebung mithilfe von Sensoren erfassen und ihre Bewegungen anhand der gesammelten Daten anpassen.
Typische Roboter im Gesundheitswesen sind Rehabilitationsroboter, Pflegeroboter, Exoskelett-Roboter, Patiententransferroboter und Assistenzroboter. Sie entlasten das medizinische Personal und bieten zudem eine bessere Unterstützung für ältere, kranke und mobilitätseingeschränkte Menschen.
Strukturell bestehen medizinische Roboter üblicherweise aus Roboterarmen, Gelenksätzen, Antriebssystemen, Sensorhalterungen, Verbindungsteilen und Endeffektoren. Die Gesamtleistung des Roboters hängt von den verwendeten Materialien, der Bearbeitungsgenauigkeit und der Montagequalität ab.
2. Hauptarten von Roboterarmen im Gesundheitswesen
Roboter im Gesundheitswesen übernehmen vielfältige Pflege- und Unterstützungsaufgaben. Daher weisen Roboterarme unterschiedliche Strukturen und Funktionen auf. Sie lassen sich nach Anwendungsfall, Freiheitsgrad und Bewegungsart unterteilen.
2.1 Universeller Roboterarm
Dies ist eine gängige Konstruktion für Roboter im Gesundheitswesen. Sie ist am Hauptkörper oder der beweglichen Basis des Roboters befestigt. Mehrere Gelenke ermöglichen es ihm, sich zu drehen, zu strecken und Objekte zu greifen.
Wichtigste Merkmale: Mehrere Gelenkbewegungen; großer Arbeitsbereich; kann Gegenstände greifen und tragen; geeignet für komplexe Arbeiten
Diese Arme liefern Waren aus, holen Medikamente ab, helfen den Nutzern beim Essen und führen einfache Pflegearbeiten durch.
2.2 Kollaborativer Roboterarm
Kollaborative Roboterarme werden hauptsächlich dort eingesetzt, wo enger Kontakt mit Menschen erforderlich ist. Dies legt besonderen Wert auf Sicherheit und flexible Steuerung.
Roboter können mithilfe von Kraft- und Positionssensoren äußere Kräfte erfassen. Sobald der Roboterarm mit dem menschlichen Körper in Kontakt kommt oder auf ungewöhnlichen Widerstand stößt, kann er seine Geschwindigkeit reduzieren oder die Bewegung stoppen.
Häufige Anwendungen sind:
- Patienten beim Umziehen unterstützen
- Lieferung von Dingen des täglichen Bedarfs
Rehabilitationstraining
- Mensch-Maschine-Kooperationsversorgung
2.3 Roboterarm zur Rehabilitationsunterstützung
Roboterarme zur Rehabilitationsassistenz werden hauptsächlich eingesetzt, um Patienten bei der Durchführung von Bewegungsübungen der oberen oder unteren Extremitäten zu unterstützen.
Dieser Roboterarm muss üblicherweise stabil mit dem menschlichen Körper verbunden sein, und die Unterstützungskraft sollte an die Bewegungsfähigkeit des Patienten angepasst werden.
Hauptanforderungen
- Präzise Bewegung
- Stabile Leistungsregelung
- Angenehmer Tragekomfort
Es funktioniert lange Zeit zuverlässig.
Es kann bei Schlaganfallpatienten, Menschen mit eingeschränkter Mobilität und im Rahmen des postoperativen Rehabilitationstrainings angewendet werden.
2.4 Exoskelett-Roboterarm
Der mechanische Exoskelett-Arm wird direkt am menschlichen Arm oder Bein angebracht. Er liefert Hilfsenergie über den Motor, das Getriebe und die Gelenkeinheit.
Im Vergleich zu herkömmlichen Roboterarmen wird bei Exoskelett-Roboterarmen mehr Wert auf die Abstimmung zwischen menschlichen und Robotergelenken gelegt.
Zu den gängigen Strukturen gehören:
- Schultergelenkmodul
Ellbogengelenkmodul
- Handgelenkmodul
Tragrahmen
- Verbindungsstück für Riemen
2.4 Exoskelett-Roboterarm
Exoskelett-Roboterarme werden direkt an den Armen oder Beinen des Menschen getragen. Motoren, Getriebe und Gelenkteile sorgen für zusätzliche Kraft.
Im Vergleich zu herkömmlichen Roboterarmen benötigen Exoskelette eine gute Abstimmung zwischen Robotergelenken und menschlichen Körpergelenken.
Gängige Strukturen: Schultergelenkmodul, Ellbogengelenkmodul, Handgelenkgelenkmodul, Stützrahmen, Verbindungsstücke für Gurte
2.5 Wie man verschiedene Roboterarme auswählt
Unterschiedliche Anwendungsszenarien erfordern die Auswahl unterschiedlicher Roboterarmstrukturen.
Daher handelt es sich bei einem Roboterarm im Gesundheitswesen nicht um eine einheitliche mechanische Struktur. Je nach Pflegeaufgabe, Art des Patientenkontakts, Belastungsanforderungen, Bewegungsradius und Sicherheitsstandards müssen unterschiedliche Roboterarmtypen entwickelt werden.
Aus fertigungstechnischer Sicht sind das Gelenkgehäuse, die Verbindungsteile, die Drehwellen, die Stützrahmen und die Endeffektoren des Roboterarms Schlüsselkomponenten. Diese Teile werden üblicherweise mittels CNC-Präzisionsbearbeitung, Spritzguss und 3D-Metalldruck hergestellt und müssen strenge Maß- und Montageprüfungen bestehen, um den stabilen Betrieb des Roboterarms zu gewährleisten.
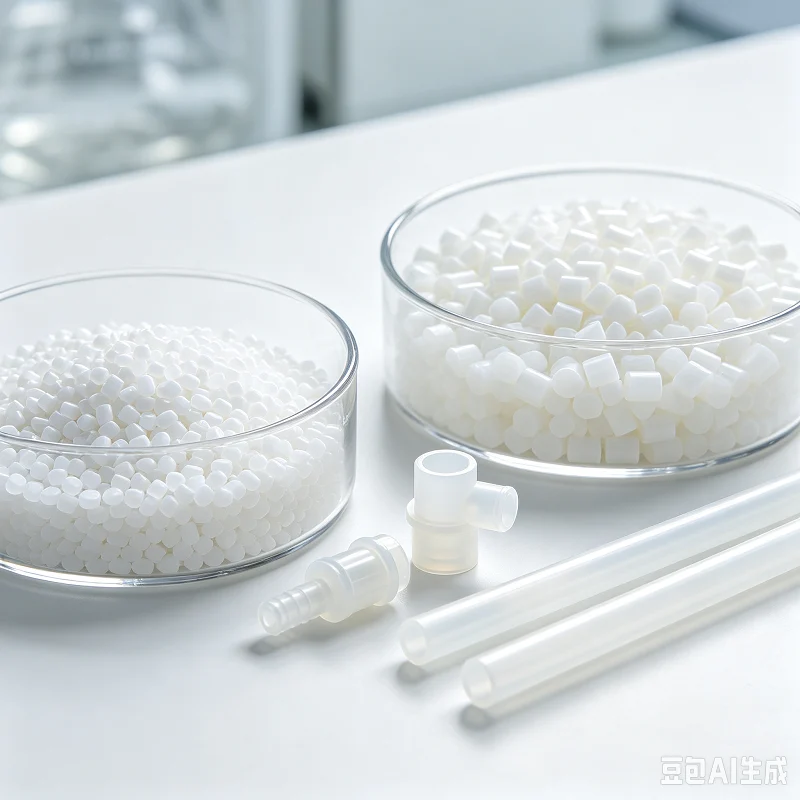
3. Materialien für Roboterarme im Gesundheitswesen
Roboterarme im Gesundheitswesen müssen leicht, hochfest, langlebig, sicher und präzise gefertigt sein. Üblicherweise werden mehrere Materialien verwendet. Die Materialauswahl erfolgt anhand der Funktion der einzelnen Bauteile.
3.1 Aluminiumlegierung
Aluminiumlegierungen gehören zu den häufig verwendeten Werkstoffen für Roboterarme im Gesundheitswesen.
Es zeichnet sich durch geringes Gewicht, hohe Festigkeit, einfache Verarbeitung und Korrosionsbeständigkeit aus, wodurch das Gesamtgewicht des Roboterarms effektiv reduziert werden kann.
Häufige Anwendungen sind:
- Der Hauptteil des Roboterarms
- Gelenkschale
Tragrahmen
- Motormontageplatte
- Stutzen
Unter ihnen eignen sich sowohl die Aluminiumlegierungen 6061 als auch 7075 für die Herstellung von Präzisionsteilen durch CNC-Bearbeitung.
3.2 rostfreier Stahl
Edelstahl zeichnet sich durch gute Festigkeit, Verschleißfestigkeit und Korrosionsbeständigkeit aus.
Es eignet sich für Bauteile, die hohen Belastungen standhalten müssen oder einen langfristig stabilen Betrieb erfordern.
Häufige Anwendungen sind:
- Präzisionsrotationswelle
- Gewindeverbindungsteile
- Lagergehäuse
- Innere Teile des Gelenks
Edelstahl bietet zudem hervorragende Reinigungs- und Wartungseigenschaften für medizinische und pflegerische Geräte.
3.3 Titanlegierung
Titanlegierungen zeichnen sich durch hohe Festigkeit, geringe Dichte und ausgezeichnete Korrosionsbeständigkeit aus.
Sie können das Gewicht des Roboterarms reduzieren und gleichzeitig die strukturelle Festigkeit beibehalten.
Daher eignen sich Titanlegierungen für den Einsatz in Bauteilen mit hohen Anforderungen an Gewicht und Festigkeit, wie zum Beispiel:
- Hochfeste Verbinder
- Gelenkstruktur
Präzisionsstützteile
Allerdings sind die Verarbeitungsschwierigkeiten und Materialkosten von Titanlegierungen in der Regel höher als die von Aluminiumlegierungen, sodass die Wahl auf der Grundlage der jeweiligen Anwendung getroffen werden sollte.
3.4 PEEK Technischer Kunststoff
PEEK ist ein Hochleistungskunststoff und hat einen hohen Anwendungswert im Bereich der Medizintechnik.
Es hat:
- Hohe Festigkeit
- Hochtemperaturbeständig
- Beständig gegen chemische Korrosion
- Gute Dimensionsstabilität
PEEK kann zur Herstellung folgender Materialien verwendet werden:
Isolierteile
- Buchse
Sensorhalterung
Leichtbau-Strukturbauteile
PEEK bietet offensichtliche Vorteile für Roboterbauteile, bei denen eine Gewichtsreduzierung oder eine elektrische Isolierung erforderlich ist.
3.5 Sonstige technische Kunststoffe
Neben PEEK werden auch ABS, PC, POM und PPS für Roboter im Gesundheitswesen verwendet.
Sie werden verwendet für: Robotergehäuse, Schutzabdeckungen, Sensorgehäuse, kleine Verbindungsteile, innere Strukturteile
Kunststoffteile können im Spritzgussverfahren oder durch CNC-Bearbeitung für die Massenproduktion hergestellt werden.
3.6 Kohlenstofffaser-Verbundwerkstoff
Kohlenstofffasermaterial ist leicht, stark und steif. Es eignet sich für leichte Exoskelette und Roboterarmstrukturen.
Häufige Anwendungsbereiche: Exoskelett-Stützrahmen, Roboterarmstangen, Leichtbau-Hauptrahmen
Kohlenstofffaser reduziert das Gewicht beweglicher Roboterteile und entlastet die Antriebssysteme.
3.7 Wie man geeignete Materialien auswählt
| Material | Hauptvorteile | Typische Verwendungen |
| Aluminiumlegierung | Leicht, einfach zu bearbeiten | Gehäuse, Stützen, Verbindungsteile |
| Edelstahl | Hochfest, rostfrei | Rotierende Wellen, Lagersitze |
| Titanlegierung | Stark und leicht | Gelenke, Verbindungsteile |
| PEEK | Hitzebeständig, chemikalienbeständig | Wellenhülsen, Isolierteile |
| Andere technische Kunststoffe | Leichtgewichtig, gut für die Massenproduktion | Außengehäuse, Schutzabdeckungen |
| Kohlefaserverbund | Robust und sehr leicht | Exoskelette, Roboterarmstrukturen |
Wählen Sie die Werkstoffe nach Bauteilfunktion, Gewicht, Festigkeit, Verschleißfestigkeit, Bearbeitungsaufwand und Produktionskosten. Sie können verschiedene Werkstoffe kombinieren, um ein optimales Verhältnis von Festigkeit, Gewicht und Kosten zu erzielen.
4. Herstellungsverfahren für Roboterarme im Gesundheitswesen
Zu den Produkten für Roboterarme gehören Gelenke, Verbindungsstücke, Halterungen, Wellenteile, Gehäuse und Endeffektoren. Verschiedene Bauteile unterliegen unterschiedlichen Anforderungen an Genauigkeit, Festigkeit und Oberflächengüte. Häufig kombinieren wir mehrere Fertigungsverfahren. Durch die Wahl geeigneter Bearbeitungsmethoden verbessern wir die Bauteilgenauigkeit und senken die Produktionskosten.
4.1 CNC-Präzisionsbearbeitung
Die CNC-Präzisionsbearbeitung findet breite Anwendung bei der Herstellung von Bauteilen für Roboterarme im Gesundheitswesen.
Das Unternehmen fertigt folgende Bauteile: Gelenkgehäuse, Verbindungsteile für Roboterarme, Motorbefestigungsfüße, Stützrahmen, Präzisionslagersitze
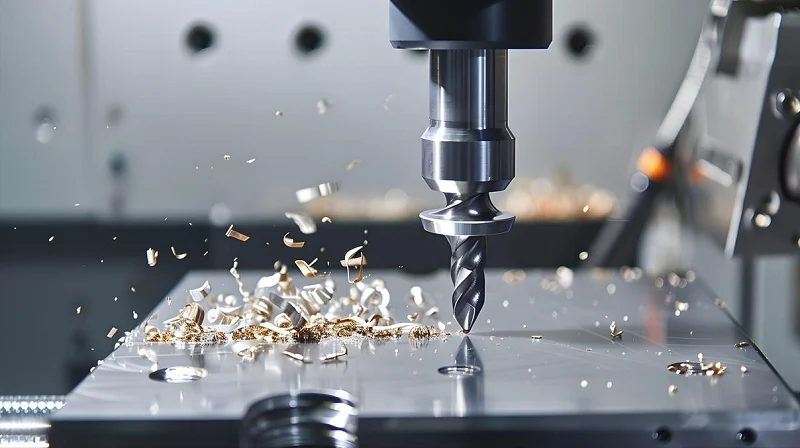
CNC-Bearbeitung ermöglicht eine hohe Maßgenauigkeit bei komplexen Formen. Fabriken wählen 3-, 4- oder 5-Achs-CNC-Maschinen je nach Teilekonstruktion aus.
4.2 CNC-Drehen
Drehen eignet sich für runde und rotierende Teile.
Gemeinsame Bauteile: Drehwellen, Antriebswellen, Zapfenwellen, Wellenhülsen, Gewindeverbindungsteile
Wellenteile für Robotergelenke erfordern eine hohe Rundlaufgenauigkeit und eine glatte Oberfläche. Präzisionsdrehen erfüllt diese Anforderungen.
4.3 CNC-Schleifen
Drehen oder Fräsen allein reichen manchmal nicht aus, um strenge Genauigkeitsanforderungen zu erfüllen. Schleifen verbessert darüber hinaus die Maßgenauigkeit, Oberflächenglätte, Rundheit und Konzentrizität.
Das Schleifen wird für wichtige Bauteile wie Präzisionswellen und Lagerpassungsflächen eingesetzt.
4.4 Metall 3D Druck
Der 3D-Metalldruck ermöglicht die Herstellung komplexer und leichter Bauteile. Er reduziert den Materialabfall im Vergleich zur traditionellen Bearbeitung. Er kann Formen realisieren, die mit herkömmlichen Methoden schwer herzustellen sind.
Typische Anwendungsbereiche: Leichte Roboterarmstrukturen; Komplexe Verbindungsteile; Kundenspezifische Stützrahmen
Es eignet sich für Forschungs- und Entwicklungsarbeiten sowie für Kleinserien.
4.5 Spritzguss
Roboterarme im Gesundheitswesen bestehen aus vielen Kunststoffkomponenten. Im Spritzgussverfahren werden hergestellt: Außengehäuse, Schutzabdeckungen, Sensorgehäuse, Kabelschutzgitter und kleine Strukturteile.
Bei der Massenproduktion von Produkten erhöht das Spritzgussverfahren die Produktionsgeschwindigkeit und senkt die Kosten für jedes einzelne Stück.
4.6 Blechbearbeitung
Für einige große Roboterkonstruktionen wird Blechbearbeitung eingesetzt. Hauptschritte: Laserschneiden, Biegen, Schweißen, Oberflächenbehandlung
Durch Blechbearbeitung werden Außenrahmen, Schutzstrukturen und Gerätegehäuse hergestellt.
4.7 Oberflächenbehandlung
Viele Teile müssen nach der Bearbeitung oberflächenbehandelt werden. Gängige Verfahren: Anodisieren, Passivieren, Sandstrahlen, Polieren, Galvanisieren.
Durch Oberflächenbehandlung werden Rostbeständigkeit, Verschleißfestigkeit und Oberflächenbeschaffenheit verbessert.
4.8 Präzisionsprüfung
Fertige Schlüsselbauteile müssen Qualitätsprüfungen bestehen. Gängige Prüfgeräte: Koordinatenmessmaschine (KMM), optische Messgeräte, Rauheitsmessgeräte, Lasermessgeräte
Die Inspektion bestätigt, dass Größe, Toleranz, Lochposition und Oberflächenbeschaffenheit den Zeichnungsvorgaben entsprechen.
4.9 Wie man die richtigen Fertigungsmethoden auswählt
| Teil | Gängige Herstellungsverfahren | Schlüsselanforderungen |
| Gemeinsame Unterbringung | CNC-Bearbeitung | Genauigkeit, Steifigkeit |
| Präzisionswelle | Drehen + Schleifen | Rundlauf, Oberflächengüte |
| Tragrahmen | CNC-Bearbeitung/ 3D-Druck | Robust, leicht |
| Roboter-Außengehäuse | Spritzguss/Blechbearbeitung | Erscheinungsbild, Kostenkontrolle |
| Sensorunterstützung | CNC-Bearbeitung/Spritzgießen | Stabile Abmessungen |
| Verbindungsteil | CNC-Bearbeitung | Festigkeit, Passgenauigkeit |
Kurz gesagt, die Herstellung von Teilen für Roboterarme im Gesundheitswesen hängt selten nur von einem einzigen Prozess ab. Die Auswahl der Prozesse erfolgt anhand von Teileform, Material, Genauigkeitsanforderungen, Bestellmenge und Kosten. In der Forschungs- und Entwicklungsphase eignen sich CNC-Bearbeitung und 3D-Druck für die schnelle Mustererstellung. Für die Serienproduktion werden Spritzguss, Präzisionsbearbeitung und automatische Qualitätskontrolle kombiniert. Dies erhöht die Produktionsgeschwindigkeit und gewährleistet eine gleichbleibende Produktqualität.
5. Praktische Anwendungsgebiete von Gesundheitsrobotern
Gesundheitsroboter dringen aus Krankenhäusern in Gemeinden und Privathaushalte vor, und ihre Anwendungsszenarien werden immer vielfältiger. Sie lassen sich hauptsächlich in folgende Kategorien einteilen:
5.1 Kategorie Rehabilitationstraining
- Exoskelett-Roboter für die unteren Extremitäten: Unterstützt Patienten mit Rückenmarksverletzungen und Schlaganfall beim Gangtraining
Rehabilitationsroboter für die obere Extremität: Hilft Schlaganfallpatienten bei der Wiederherstellung der Funktionen ihrer Arme und Hände
- Handrehabilitationsroboter: Er unterstützt das Training der Fingerbeugung und -streckung durch flexible Antriebs- oder pneumatische Methoden.
5.2 Kategorie Lebenshilfe
- Intelligentes Pflegebett: Automatisches Wenden, Positionsanpassung und Vorbeugung von Druckgeschwüren
- Transferassistenzroboter: Unterstützt Patienten beim sicheren Transfer zwischen Bett und Rollstuhl.
- Fütterungsroboter: Bietet autonome Unterstützung beim Essen für Menschen mit Funktionsstörungen der oberen Extremitäten.
5.3 Kategorie Überwachung und Begleitung
- Gesundheitsüberwachungsroboter: Echtzeit-Erfassung von Vitaldaten wie Herzfrequenz, Blutsauerstoffsättigung und Körpertemperatur
- Sturzerkennungsroboter: Erkennt Stürze durch Bildverarbeitung oder Sensoren und alarmiert automatisch.
- Emotionaler Begleitroboter: Bietet Sprachinteraktion und kognitives Training, um die Einsamkeit älterer Menschen zu lindern.
5.4 Jobunterstützungskurs
- Logistik-Lieferroboter: Transport von Medikamenten, Proben und Mahlzeiten innerhalb von Krankenhäusern
- Desinfektionsroboter: Nutzt ultraviolettes Licht oder Wasserstoffperoxid zur Umgebungsdesinfektion.
6. Welche Anforderungen an die Bearbeitung müssen Roboter im Gesundheitswesen stellen?
Die Anforderungen an die Teilebearbeitung für Gesundheitsroboter sind wesentlich höher als die für allgemeine Industrieprodukte, was sich vor allem in folgenden Aspekten widerspiegelt:
6.1 Hohe Präzision und Dimensionsstabilität
Die Toleranzen der Verbindungsteile und der Sensorbefestigungsflächen sollten innerhalb von ±0.005 mm bis ±0.025 mm liegen, um die Bewegungsgenauigkeit und die Genauigkeit der Sensordaten zu gewährleisten.
Die Koaxialität der Schlüssellochpositionen sollte < 0.01 mm betragen; andernfalls führt dies zu ungleichmäßigem Widerstand bei der Gelenkbewegung oder zu Positionierungsabweichungen.
Die Teile müssen unter konstanten Temperaturbedingungen verarbeitet werden, um den Einfluss von Temperaturschwankungen auf die Maßhaltigkeit zu vermeiden.
6.2 Materialvielfalt und Verarbeitbarkeit
Bei Aluminiumlegierungen (6061/7075) muss das Problem der Verformung während der Dünnwandverarbeitung gelöst werden. Spannungen können durch separate Grob- und Feinbearbeitung sowie natürliche Alterung abgebaut werden.
Technische Kunststoffe wie PEEK weisen eine geringe Wärmeleitfähigkeit auf, daher sollten diamantbeschichtete Werkzeuge verwendet und die Schnittgeschwindigkeit so gesteuert werden, dass lokales Schmelzen vermieden wird.
Die Verarbeitung von Titanlegierungen erfordert Hochdruckkühlung und starre Vorrichtungen, um deren schnelle Kaltverfestigung zu bewältigen.
6.3 Oberflächenqualität und Nachbehandlung
Die Oberflächenrauheit von Teilen, die mit der Haut in Kontakt kommen, sollte Ra ≤ 0.8 μm betragen, um Reibungsbeschwerden zu vermeiden.
Langfristig genutzte Teile müssen einer Anodisierungs- oder Passivierungsbehandlung unterzogen werden, um ihre Korrosionsbeständigkeit und Verschleißfestigkeit zu verbessern.
Alle scharfen Kanten müssen abgerundet werden, um eine sichere Verwendung zu gewährleisten.
6.4 Reinheit und Biokompatibilität
Die Teile müssen in einer sauberen Umgebung, frei von Fett- und Partikelrückständen, hergestellt und verpackt werden.
Das Material muss den Biokompatibilitätstest nach ISO 10993 bestehen und darf keine Hautreizungen oder allergischen Reaktionen hervorrufen.
6.5 Rückverfolgbarkeits- und Qualitätssystem
Jedes Teil muss von den Rohstoffen bis zum fertigen Produkt vollständig rückverfolgbar sein und die Anforderungen des Qualitätsmanagementsystems ISO 13485 erfüllen.
Es ist notwendig, vollständige Qualitätsprüfungsunterlagen zu erstellen, einschließlich Maßberichten, Materialzertifikaten und Ergebnissen von Oberflächenbehandlungsprüfungen.
7. Warum Noble wählen? als Hersteller von Teile des Roboterarms im Gesundheitswesen
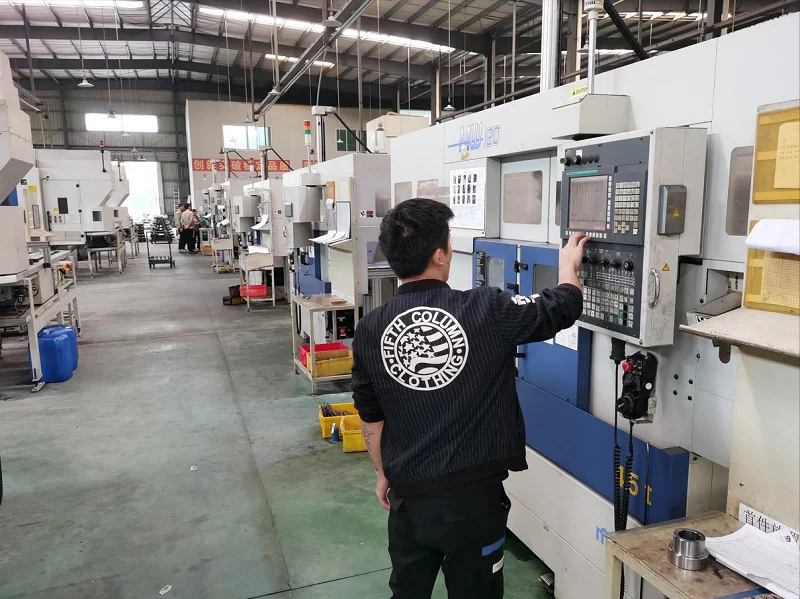
NOBLE ist ein zertifiziertes Metallverarbeitungsunternehmen mit über 12 Jahren Erfahrung in der Herstellung hochwertiger Metallkomponenten.
Von unserem Standort in Shenzhen, China, aus bieten wir Blechbearbeitung und Präzisionsbauteile für die Automobil-, Industrie- und Medizinbranche an. Seit 2012 sind wir ein verlässlicher Partner für Hersteller von Komponenten für Nutzfahrzeuge und Landmaschinen und decken den gesamten Produktionsprozess von der Rohbearbeitung bis zum fertigen Bauteil ab.
Was uns auszeichnet, ist unser Fokus auf technologische Innovation und ständige Verbesserung. Durch die Kombination fortschrittlicher Automatisierung mit handwerklicher Expertise stellen wir sicher, dass jede Komponente strengsten Qualitätsstandards genügt. Unsere Produktionsstätten sind nach ISO 9001 und ISO 13485 zertifiziert und unterstreichen damit unser Engagement für Qualitätsmanagement, Umweltverantwortung und Arbeitssicherheit.
Damit haben Unternehmen wie Ihres einen zuverlässigen Partner für gleichbleibend präzise Bauteile, lückenlose Rückverfolgbarkeit und die vollständige Einhaltung internationaler Normen. Von komplexen Blechkonstruktionen bis hin zu mechanischen Komponenten für anspruchsvolle Anwendungen – unser Team ist bestens gerüstet, Ihre Produktionsziele zu erreichen.
FAQs von Medizinischer Roboter Arm Parts
1. Wie vergleicht sich die CNC-Bearbeitung mit der CNC-Bearbeitung? Metallspritzguss (MIM) für kleine Roboterteile?
Die CNC-Bearbeitung bietet eine überlegene Oberflächengüte, engere geometrische Toleranzen und schnellere Designiterationen für kleine bis mittlere Stückzahlen. MIM ermöglicht die Realisierung komplexer Endformen bei sehr hohen Stückzahlen, erfordert jedoch häufig eine Nachbearbeitung kritischer Merkmale und birgt das Risiko von Porosität, was die Sterilisation oder die Dauerfestigkeit beeinträchtigen kann.
2. Welche Toleranzen kann die CNC-Bearbeitung für medizinische Roboter einhalten? aRM-Teile?
Die meisten kritischen Komponenten von Operationsrobotern erfordern Toleranzen zwischen ±0.005 mm und ±0.025 mm, je nachdem, ob es sich um eine Lagerbohrung, einen Zahnradsitz oder eine Instrumentenschnittstelle handelt. Engere Toleranzen erfordern temperaturkontrollierte Bearbeitungsumgebungen und eine prozessbegleitende Überprüfung mittels Koordinatenmessmaschine (KMM).
3. Warum ist 5-Achs-Bearbeitung Bevorzugt für medizinische Zwecke?
Es verarbeitet komplexe, ergonomische Formen in einer einzigen Aufspannung. Dadurch werden Fehler reduziert und die für chirurgische Eingriffe erforderliche hohe Präzision gewährleistet.
4. Welche Toleranzen sind in der medizinischen Bearbeitung erreichbar?
Professionelle Werkstätten erreichen in der Regel eine Genauigkeit von ±0.005 mm oder besser. Dies hängt vom Material und der spezifischen Geometrie des Bauteils ab.
5. Welche Materialien eignen sich am besten für das Gesundheitswesen? Roboterarme?
Edelstahl 316L und Titan Ti6Al4V gelten als Standards. Sie bieten das beste Verhältnis von Festigkeit und Biokompatibilität.






