
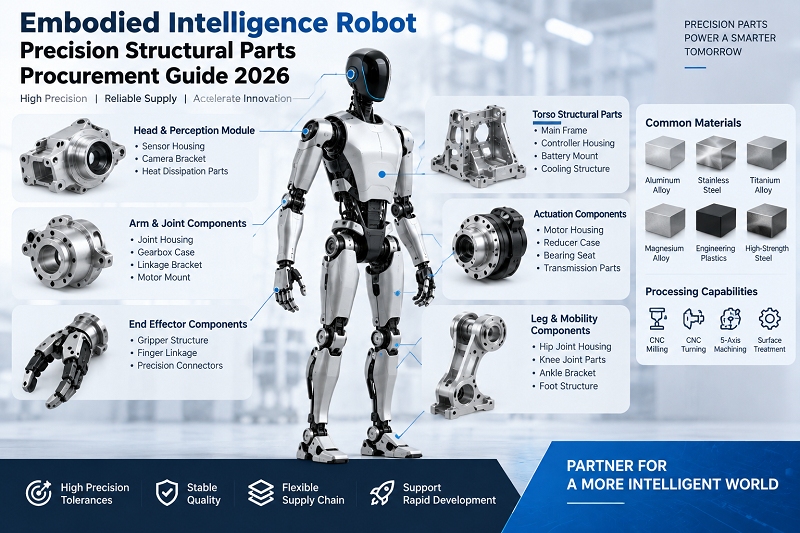
I de senere årene, med gjennombrudd innen AI-teknologier som store språkmodeller, har en ny form for intelligens gradvis dukket opp i vårt syn: kroppsliggjorte intelligensroboter. I motsetning til virtuell intelligens som ChatGPT og DeepSeek, er disse håndgripelige, berørbare og oppfattelige enheter. De kan ikke bare føre daglige samtaler, men også gripe objekter for å forbedre fabrikkeffektiviteten. Dette betyr imidlertid også at delene som kreves for kroppsliggjorte intelligensroboter krever svært høye standarder både innen materialvalg og prosesseringsteknologi. Dette har forårsaket mange tvil og bekymringer hos ingeniører og innkjøpspersonell. Denne veiledningen vil gi omfattende svar på alle spørsmålene dine.
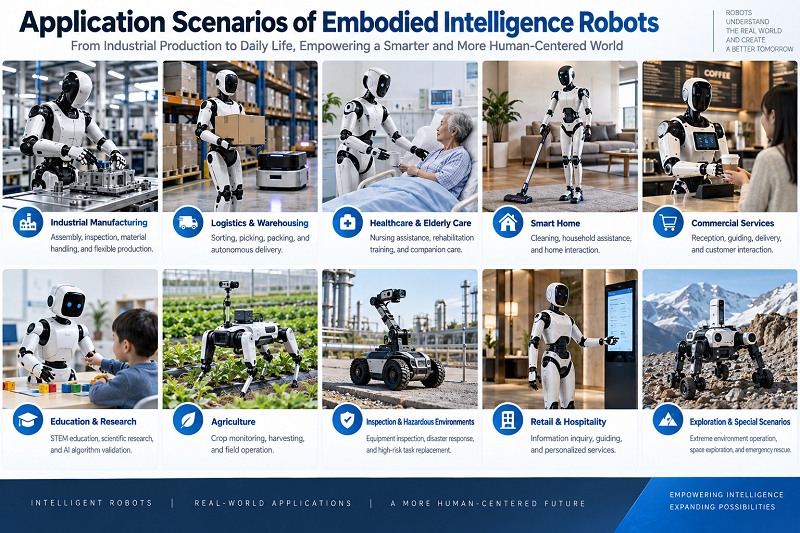
1. Hva er bruksscenariene for legemliggjorte intelligensroboter?
Etter hvert som store språkmodeller fortsetter å iterere og oppgradere, utvides bruksgrensene for kroppsliggjorte intelligensroboter stadig. Fra mørke fabrikker til smarte kontorer og intelligent kundeservice gjøres det gjennombrudd innen segmenterte felt. Innen det medisinske feltet, i tillegg til assistansen fra da Vinci-kirurgiske roboter, har også mange pasientoverføringsroboter og eksoskjelettrehabiliteringsroboter blitt med. De er også til stede innen høyteknologiske felt, for eksempel roboter som sender kommandoer innen luftfart og intelligent kjøring innen bilindustrien. Bruksområdet fortsetter å utvides.

2. Hva er kjerneutfordringene ved anskaffelse av strukturelle deler til roboter med innlemmede intelligenser?
Maskinering av presisjonsstrukturdeler for roboter med kroppsliggjort intelligens står overfor flere unike utfordringer som direkte påvirker anskaffelsesbeslutninger og leverandørscreening.
2.1 Rask FoU-iterasjon og hyppige endringer i tegningsversjoner.
Bransjen er fortsatt i en rask iterasjonsfase. Rammeversjoner og aktuatoroptimaliseringer er nesten normen. Leverandører må ha muligheten til å levere små partier med flere versjoner parallelt.
2.2 Komplekse monteringsforhold og ekstremt lav toleranse for kritiske dimensjoner.
En enkelt karosseriramme kan samtidig ha monteringshull, plasseringshull, lagerseter, kontaktflater og monteringsflater for sensorer. Ethvert avvik i hullposisjonen kan forårsake monteringsvansker for hele maskinen.
2.3 Vanskelig deformasjonskontroll for tynnveggede deler.
For å redusere vekten har aktuatorhus og håndlagde strukturelle deler ofte veggtykkelser på bare 1–3 mm. De er utsatt for vridning under skjæring. Som tilbakemeldinger fra bransjen viser, er det en av de praktiske hindringene for implementering av scenarioer at maskinvarens ytelsesindikatorer er vanskelige å oppfylle under forutsetningen om begrenset utstyrsvekt.
2.4 Mangel på enhetlige bransjestandarder.
Som Jiao Jichao fra UBTECH uttalte, mangler storskala masseproduksjon av roboter enhetlige prosess- og inspeksjonsstandarder. Dette betyr at hvorvidt en leverandørs kvalitetskontrollsystem er komplett, direkte avgjør konsistensen av leverte deler.
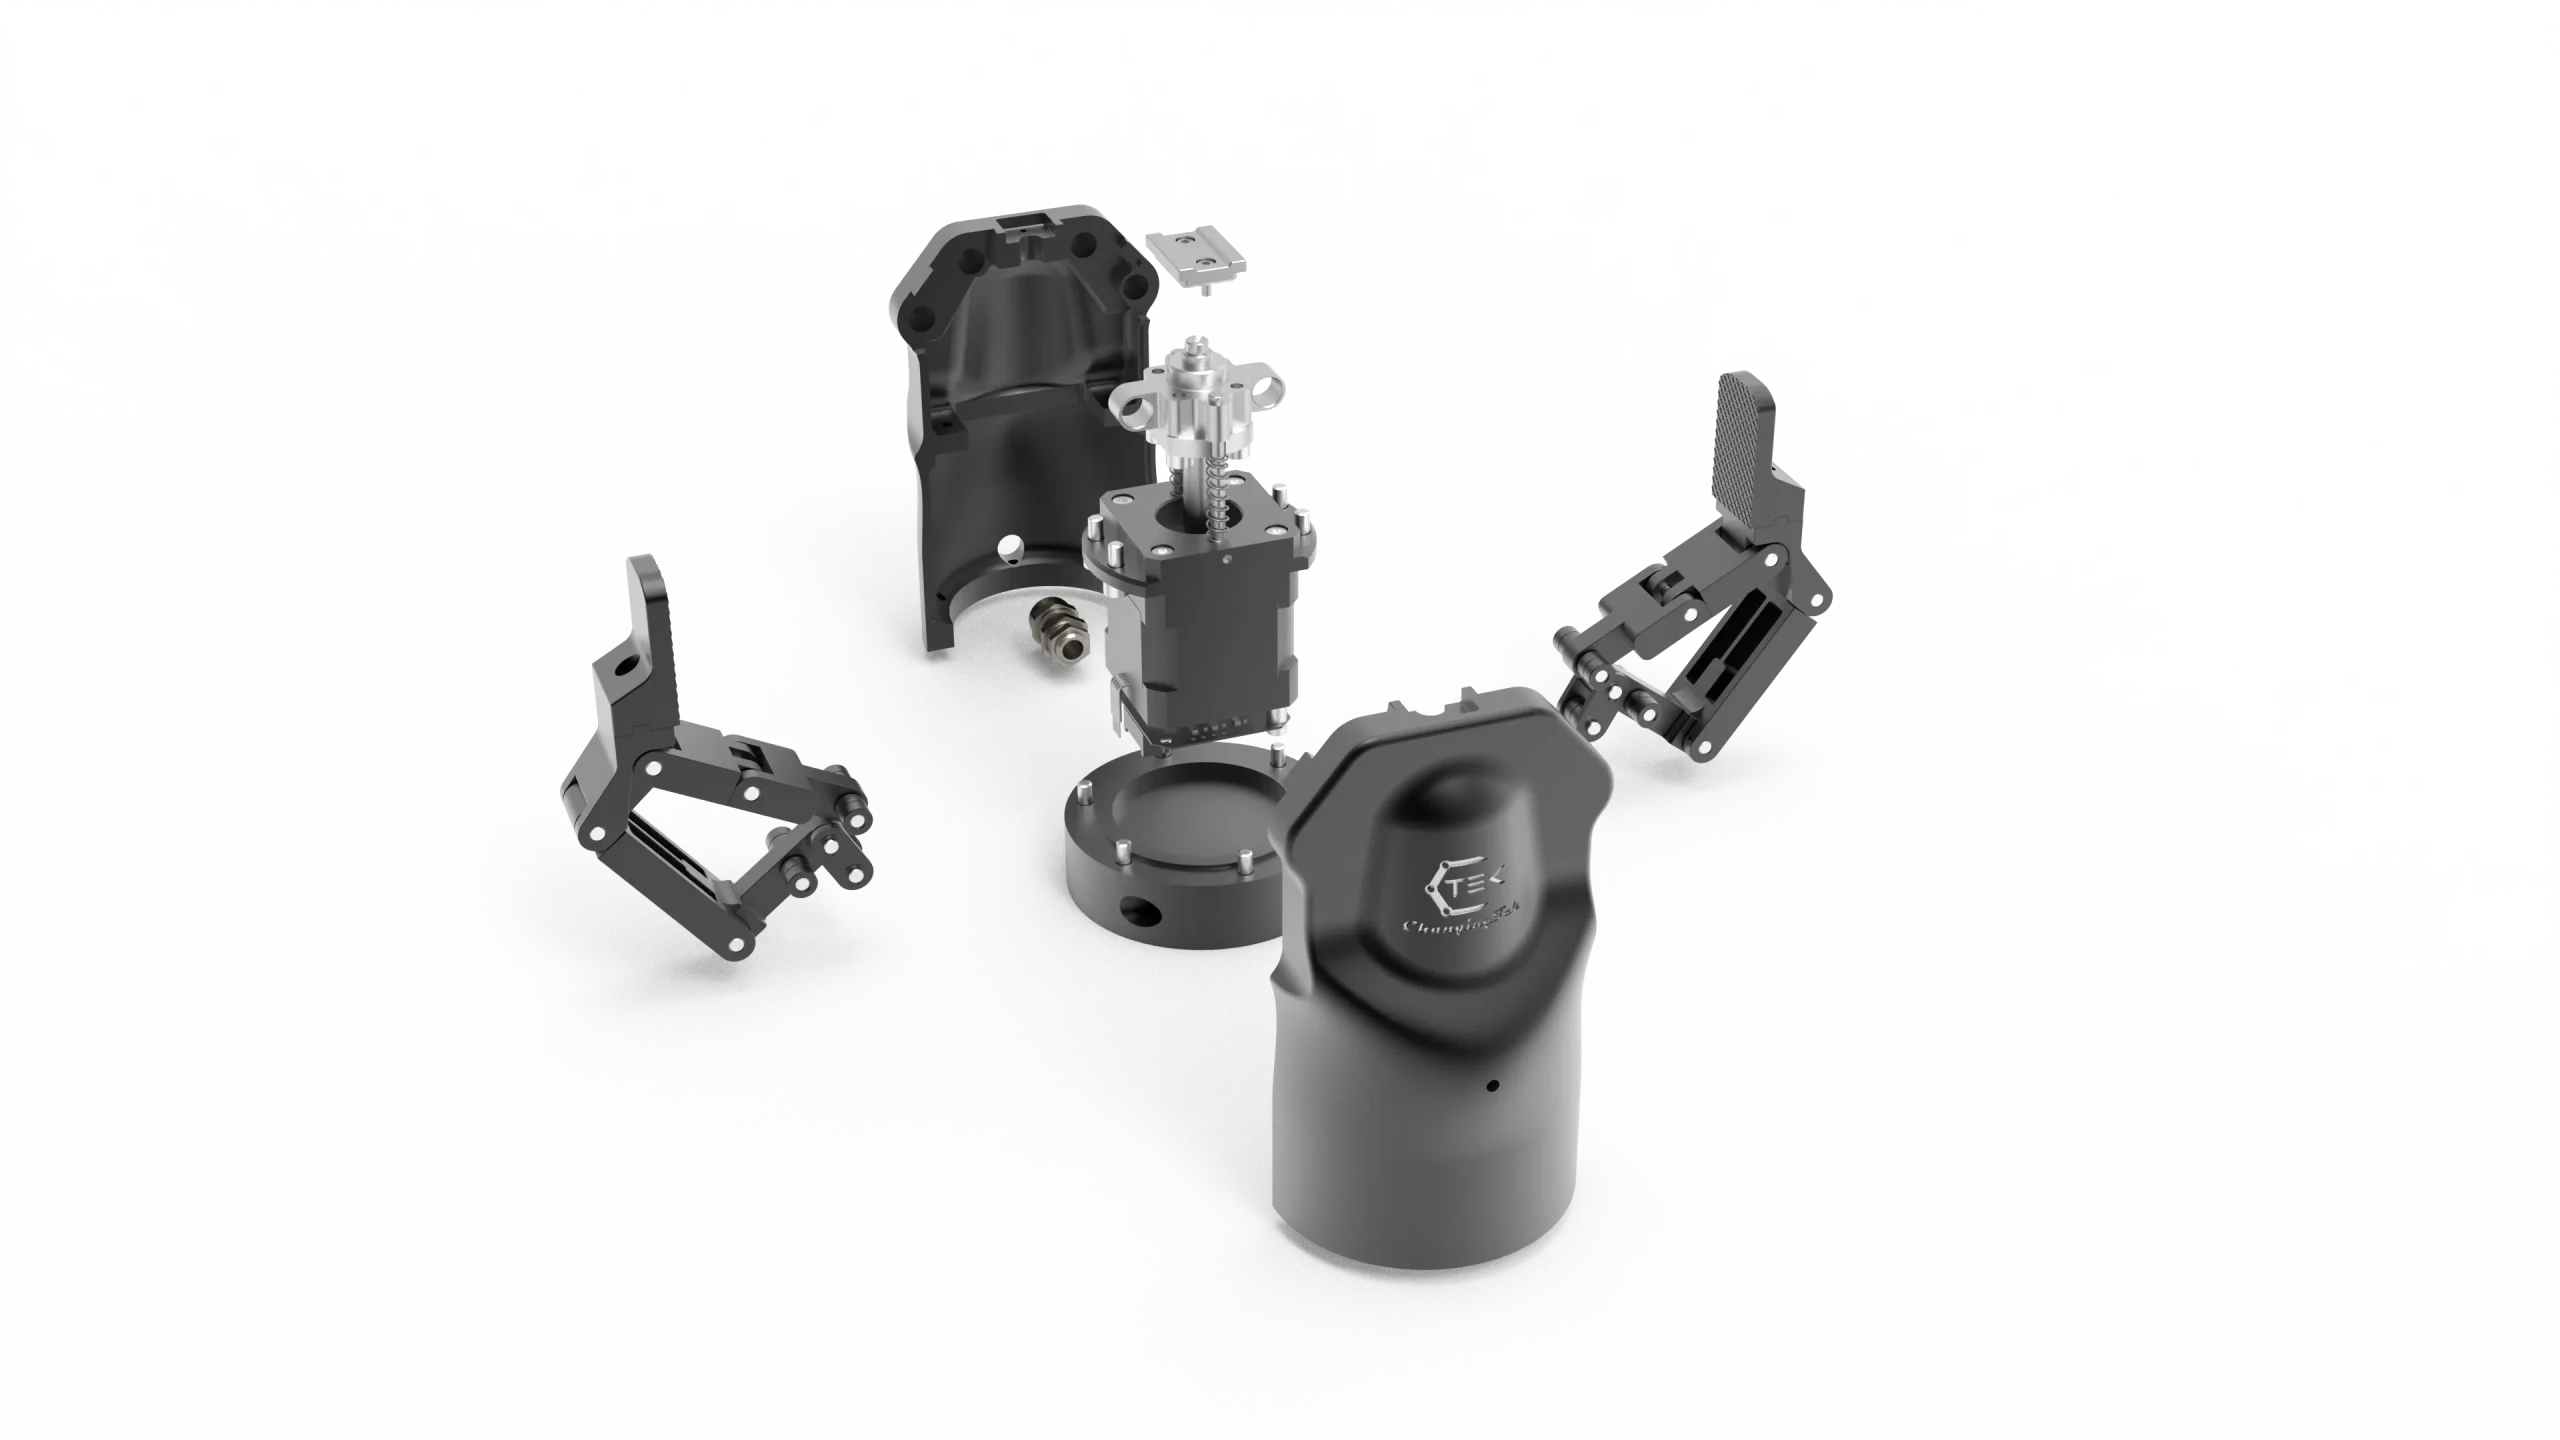
3. Hva er de vanligste materialene som brukes til Legemliggjort intelligens Robot presisjonsstrukturdeler?
Materialvalg bestemmer direkte de mekaniske egenskapene, vekten, vanskelighetsgraden ved maskinering og kostnaden for strukturelle deler. Vanlig brukte materialer for strukturelle deler til roboter med kroppslig intelligens dekker fire hovedkategorier: lette legeringer, høyfast stål, tekniske plastmaterialer og komposittmaterialer. Tabellen nedenfor sammenligner kjerneegenskapene og gjeldende scenarier for hvert materiale.
| Materialkategori | Typiske karakterer | Tetthet (g / cm³) | Strekkstyrke (MPa) | Kjernefordeler | Typiske bruksområder |
| 6-serie aluminiumslegering | 6061-T6, 6063-T5 | 2.7 | 310 | Lett, enkel å maskinere, anodiserbar, moderat kostnad | Karosserirammer, leddhus, motorhus |
| 7-serie aluminiumslegering | 7075-T6, 7050-T7451 | 2.81 | 570 | Høy styrke, høy hardhet, utmattingsbestandig | Lastbærende braketter, skjøtforbindelser, reduksjonshus |
| Høystyrke, robust aluminiumslegering | Nye spesialtilpassede legeringer | ~ 2.75 | ≥ 380 | Balansert styrke og seighet, høy utmattingsstyrke | Leddbeslag, sidesvingrammer og andre kritiske lastbærende deler |
| Titanlegering | TC4 (Ti-6Al-4V) | 4.43 | 950 | Ekstremt høy spesifikk styrke, korrosjonsbestandig, biokompatibel | Medisinske roboter, leddforbindelser, avanserte fingerferdighetshender |
| Rustfritt stål | 304/316, 17-4PH | 7.93 | 520-1100 | Høy styrke, korrosjonsbestandig, slitesterk, enkel å sveise | Akseldeler, festemidler, sensorbraketter |
| Kopperlegering | Messing H62, Berylliumkobber C17200 | 8.5-8.9 | 240-1200 | God elektrisk og termisk ledningsevne, slitesterk, ikke-magnetisk | Motorkomponenter, ledende sleperinger, kjøleribber |
| Ingeniørplast | PEEK, POM, PA66+GF | 1.3-1.4 | 90-150 | Lett, selvsmørende, isolerende, støtdempende | Fingervennlige fingertupper, gir, dekorative deler til huset |
| Karbonfiberkompositt | CFRP (T700/T800) | 1.5-1.6 | ≥ 1500 | Ekstremt høy spesifikk styrke, utmattingsbestandig, god demping | Robotarmlenker, benlenker |
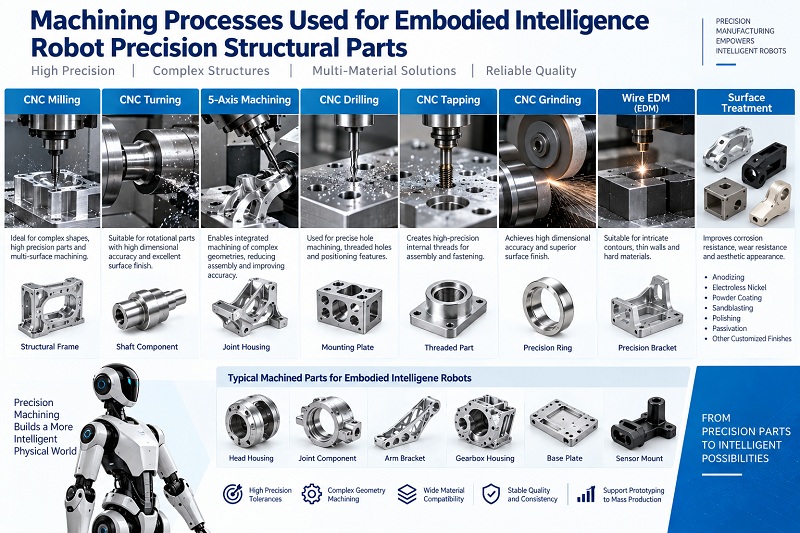
4. Hvordan velge maskineringsprosesser som brukes for presisjonsstrukturdeler med innlemmede intelligensroboter?
Valg av maskineringsprosess påvirker direkte presisjonen, overflatekvaliteten, kostnaden og leveringssyklusen til delene. Prosessene involvert i presisjonsstrukturdeler for roboter med kroppslig intelligens er varierte. De må velges grundig basert på delkompleksitet, batchstørrelse, presisjonskrav og materialegenskaper.
4.1 Sammenligning av kjernemaskineringsprosesser
| Prosesstype | Prosessegenskaper | Presisjonsområde | Passende batchstørrelse | Typiske bruksområder |
| 3-akset CNC-fresing | Allsidig, lavere kostnad, egnet for flate overflater og enkle hulrom | ±0.02~0.05mm | 1-500-PCer | Enkle braketter, plater, flenser |
| 5-akset CNC-fresing | Flerflatebearbeiding i ett oppsett, høy geometrisk nøyaktighet, egnet for komplekse overflater | ±0.005~0.02mm | 1-1000-PCer | Leddhus, uregelmessige buede deler, impeller |
| CNC Turning | Effektiv maskinering av roterende deler, høy intern/ekstern konsentrisitet | ±0.005~0.02mm | 10-5000-PCer | Aksler, hylser, flenser, gjengede deler |
| Fres-drei-kompositt | Dreiing + fresing i ett trinn, reduserte oppsettfeil, høy effektivitet | ±0.005~0.01mm | 50-5000-PCer | Komplekse aksler, ventilhus, kontakter |
| Vakuum støping + CNC-etterbehandling | Komplekse strukturer formet i ett stykke, høy materialutnyttelse (85 %+), mekaniske egenskaper lik smijern | Støping ±0.05 mm, etterbehandling ±0.01 mm | 100-10000-PCer | Kroppsrammer, benstrukturdeler, leddhus |
| Presisjonssliping | Ultrahøy presisjon og overflatekvalitet; Ra kan nå under 0.02 μm | ±0.001~0.005mm | Etter behov | Lagerseter, kontaktflater, tetningsflater |
| EDM/trådkutting | Kan maskinere superharde materialer, komplekse hulrom og smale spor; ingen skjærekraft | ±0.005~0.01mm | 1-100-PCer | Former, karbiddeler, uregelmessige hull |
| 3D-utskrift | Ingen form nødvendig, rask validering, høy geometrisk frihet | ±0.1~0.3mm | 1–10 stk (for validering) | Konseptvalideringsprototyper, funksjonelle prototyper, inventar |
4.2 Beslutningsrammeverk for prosessvalg
Når prosessplanen fastsettes med leverandører, anbefales innkjøpere å evaluere i henhold til følgende logikk:
Trinn 1: Avklar delens viktigste egenskaper: presisjonskrav, materiale, kompleksitet, batchstørrelse og krav til utseende.
Trinn 2: List opp 2–3 gjennomførbare prosessalternativer. Be leverandørene om å gi tilbud, ledetider og forventet avkastning for hvert alternativ.
Trinn 3: Evaluer livssykluskostnadene grundig. Se ikke bare på maskineringskostnaden per stykk, men vurder også amortisering av formkostnader, etterbehandlingskostnader, utbyttetap, omarbeidingskostnader og kostnader for versjonsbytte. For små partier er CNC vanligvis bedre. For mellomstore partier gir støping + etterbehandling bedre verdi. For store partier kan sprøytestøping eller smiing + maskinering vurderes.
Trinn 4: Bekreft leverandørens prosessfullstendighet. Strukturdeler krever ofte flere prosesskombinasjoner, for eksempel dreiing + fresing + sliping + overflatebehandling. Hvorvidt leverandøren kan fullføre disse på ett stopp påvirker direkte leveringssykluser og effektiviteten av kvalitetsstyringen.
NOBLE Smart Manufacturing bruker CNC som sin kjerneprosess, inkludert CNC-boring og -gjenging, fresedrift, presisjonsgravering og -skjæring. De integrerer også komplette oppstrøms- og nedstrøms produksjonsressurser, som ulike hurtig- og produksjonsformer, SLA- og SLS 3D-printing og ulike overflatebehandlingsprosesser. Dette gir kundene en komplett service.
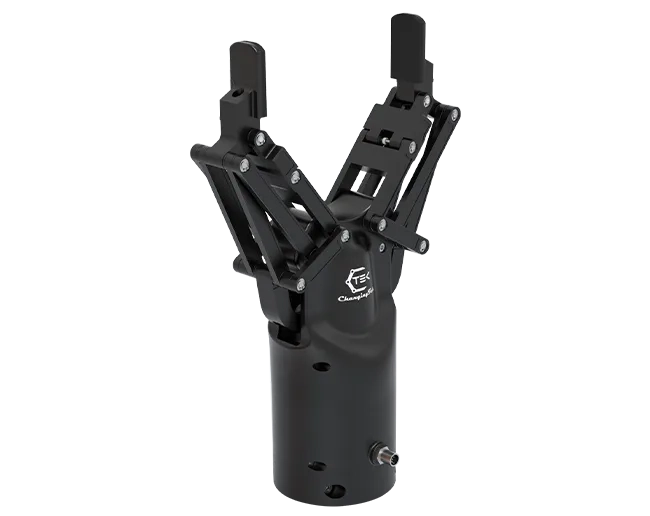
5. Hvilken type overflatebehandling brukes for presisjonsstrukturdeler fra Embodied Intelligence Robot?
Overflatebehandling påvirker direkte slitestyrke, korrosjonsbestandighet og presisjon i passformen. Ulike funksjonsområder krever sonebehandling.
5.1 Anodisering
Den vanligste typen for aluminiumslegeringer. Filmtykkelse 5–15 μm, hardhet 200–300 HV. Egnet for både overflater med utseende og generell montering. Omtrent 50 % av oksidfilmen vokser utover. Presisjonshull trenger kompensasjon på 0.01–0.03 mm.
5.2 Hardanodisering
Filmtykkelse 50–100 μm, hardhet 300–500 HV. Slitasjemotstanden er forbedret 10–20 ganger. Egnet for å lokalisere overflater, lagertilpasninger og områder med høyfrekvente friksjoner. Trenger 0.02–0.05 mm toleranse.
5.3 Sandblåst anodisering
Tilfører sandblåsing før anodisering for å skape en matt tekstur. Passer for overflater med naturlig utseende. Sandblåsingskornstørrelse er vanligvis 120–220 mesh.
5.4 Passivering
Hovedsakelig for rustfritt stål. Fjerner fritt jern fra overflaten. Filmtykkelsen er bare noen få nanometer. Endrer ikke dimensjonene. Egnet for presisjonsmonteringsflater og desinfiseringsbestandige områder.
5.5 Fornikling
Elektrofri nikkelbelegg har god ensartethet. Filmtykkelse 5–25 μm. Etter varmebehandling kan hardheten nå over HV1000. Passer for pinner, mikrogir og høyfrekvente bevegelsesledd. Behov for å reservere beleggtykkelsen.
5.6 Svarting
Kjemisk oksidasjon for ståloverflater. Filmtykkelse 1-3 μm. Egnet for innvendige strukturelle deler og overflater som ikke ser ut til å være synlige. Begrenset korrosjonsbestandighet.
5.7 Prinsipper for sonebehandling:
- Utseende overflater: Sandblåsing eller standard anodisering
- Monteringsflater: Standard anodisering eller passivering; unngå for stor filmtykkelse
- Lokalisering av overflater: Hard anodisering eller nikkelbelegg
- Isolerende overflater: Oppretthold isolasjon, lokal maskeringsbeskyttelse
Kjerneprinsipper: Funksjon først, dimensjonskompensasjon, sonestyring, måling av kritiske dimensjoner etter behandling.
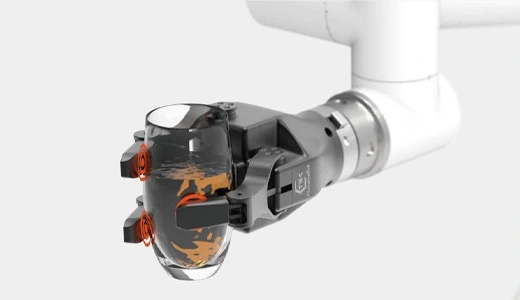
6. Hva er de viktigste kritiske dimensjonene til presisjonsstrukturdeler for innlemmede intelligensroboter?
Nøkkeldimensjoner bestemmer direkte resultatene av funksjonstesting og montering. De omfatter hovedsakelig: posisjonsnøyaktighet og hulldiametertoleranse for installasjonshullene og posisjoneringshullene, koaksialiteten og rundheten til lagerposisjonen, flatheten og vinkelrettheten til sensorens installasjonsflate, flatheten til kontaktflaten, de romlige dimensjonene til ledningenes unngåelsesposisjon, ensartetheten av veggtykkelsen til det lette sporet, samt kvalifiseringen av hullavstanden og gjengemålet og stoppmåleren.
Ved presisjonsmaskinering av medisinsk utstyr kan toleransen for den ytre diameteren kontrolleres innenfor ±0.005 mm, koaksialitetsfeilen er <0.01 mm, og overflateruheten Ra er <0.4 μm. Presisjonskravene for robotstrukturkomponenter varierer fra del til del, men toleransene for viktige kontaktflater må vanligvis kontrolleres innenfor ±0.01 mm.
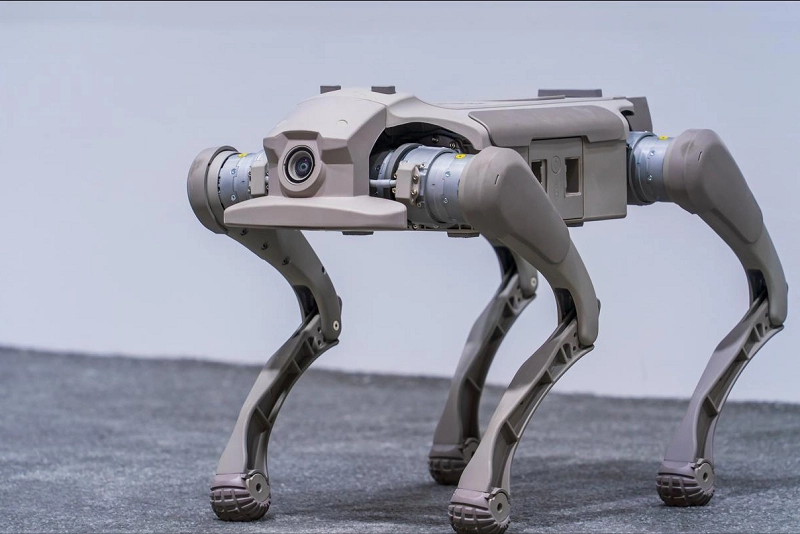
7. Hvilke inspeksjons- og leveringsstandarder kreves for presisjonsstrukturdeler fra Embodied Intelligence Robot?
Å etablere tydelige inspeksjons- og leveringsstandarder er ikke bare nødvendig for kvalitetssikring, men også grunnlaget for å redusere tvister mellom tilbuds- og etterspørselssiden og forbedre kommunikasjonseffektiviteten.
7.1 Krav til inspeksjonsutstyr og -kapasitet
Kjerneinspeksjonsutstyret og -funksjonene en leverandør bør ha inkluderer:
| Inspeksjonsgjenstand | Hovedutstyr | Presisjonskrav | Tekniske beskrivelser |
| Full dimensjonsinspeksjon | Koordinatmålemaskin (CMM) | Måleusikkerhet ≤0.002 mm | Første artikkel må ha full dimensjonsinspeksjon; batchprøvetakingsforhold ≥5% |
| Geometrisk toleranseinspeksjon | CMM, rundhetstester, sylindrisitetstester | Rundhet ≤0.0005 mm | Konsentrisitet, rundhet, sylindrisitet, flathet, etc. |
| Overflateruhet | Ruhetstester, hvitt lysinterferometer | Ra-oppløsning 0.001 μm | Kritiske kontaktflater og utseendeflater må inspiseres |
| Testing av hardhet | Rockwell/Vickers hardhetsmåler | Oppfyller GB/T 230-standarden | Verifiserer varmebehandlingseffekt og materialtilstand |
| Utseendeinspeksjon | Visuelt stereomikroskop | Prøver per grense | Sprekker, riper, deformasjon, misfarging osv. |
| Materialsammensetningsanalyse | Spektrometer (PMI) | Oppfyller materialkvalitetsstandarder | Materialsertifikater for hvert råvareparti; kritiske deler kan prøves |
| Trådinspeksjon | Gjengemålere for gjenger, gjengemåleinstrument | 6H/6g presisjon | Pluggmålere for innvendige gjenger, ringmålere for utvendige gjenger |
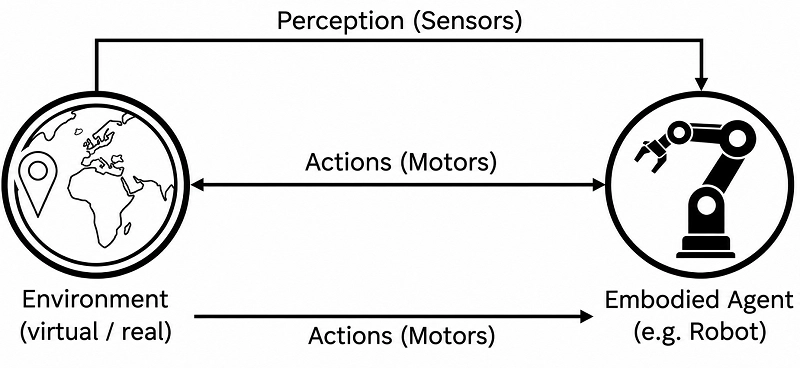
8. Hvilke maskineringsmuligheter kreves for en presisjonsstrukturdel av en legemliggjort intelligensrobot?
5-akset CNC-bearbeiding evne:
Har erfaring med bearbeiding av komplekse, buede overflater, posisjoner med flere hull og tynnveggede deler, og er i stand til å fullføre flerflateskjæring med én enkelt oppspenning.
Rask responskapasitet:
Den kan tilpasse seg endringer i tegningsversjoner i løpet av FoU-fasen og opprettholde leveringsrytmen under forhold med små partier og flere versjoner som kjører parallelt.
Kvalitetssystem og sporbarhetskapasitet:
Hver del kan spores tilbake til partiet av råvarer, prosesseringsutstyr og prosessparametere.
For robotdeler involvert i medisinske applikasjoner er ISO 13485-systemet en nødvendig terskel.
Evnen til å forene monteringsstandarder:
Den kan behandle karosserimassiver, leddmoduler, sensorbraketter og endeeffektordeler på en koordinert måte, forene monteringsstandardene og redusere akkumulering av toleranser mellom ulike leverandører.
9. Hvordan kan du finne passende reservedeler til roboten din?
Første trinn: Avklar spesifikasjonene til delene. Bestem materiale, presisjonskrav, mengde og overflatebehandlingsmetode. Forbered 3D-modellen og 2D-tegningene.
Trinn 2: Vurder leverandørens kapasitet. De viktigste punktene å se på er fire: om den har kjerneutstyr som femakset CNC; Er det noen prosesserfaring innen robotikk- eller medisinindustrien. Om den har bestått kvalitetssystemsertifiseringer som ISO 13485; Kan en komplett tjeneste fra prosessering til overflatebehandling tilbys?
Trinn 3: Bekreft levering og sporbarhet. Be leverandøren om å fremlegge en testrapport for å bekrefte at nøkkeldimensjonene er kvalifiserte. Hver del skal kunne spores til råvarepartiet og prosessparametere.
Trinn 4: Prøveproduksjon først, deretter masseproduksjon. Bekreft monteringsforholdet og nøyaktigheten gjennom prøveproduksjon i små partier. Legg kun inn bulkbestillinger etter å ha bekreftet at det ikke er noen feil.
10. Hvorfor velge NOBLE som din leverandør?
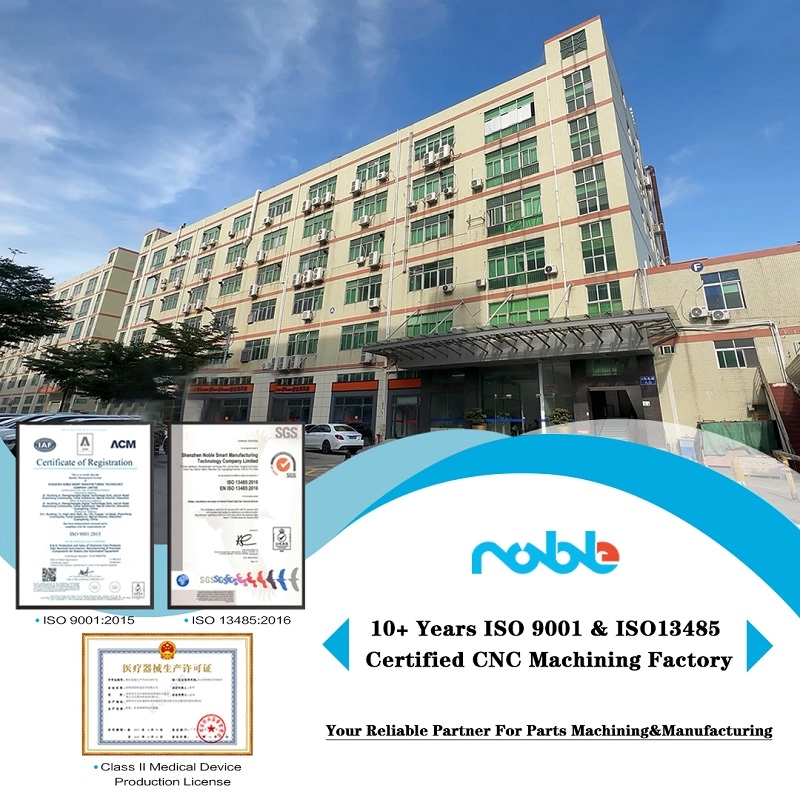
Noble er et kinesisk-britisk joint venture med 14 års utviklingshistorie. Vi er fullt utstyrt med komplette maskinerings- og inspeksjonsfasiliteter, og har rik erfaring i utenlandske markeder for raskt å kunne imøtekomme ulike kundekrav.
Vi eier flere 5-aksede CNC-maskiner for å bearbeide høypresisjons- og komplekse deler i masseproduksjon. Vårt erfarne ingeniørteam kan optimalisere tegninger for bedre produksjonsevne. Vi er sertifisert med ISO9001 og ISO13485 kvalitetsstyringssystem. Alle deler produseres i et trygt og rent verksted med full sporbarhet.
Vi bruker CMM, automatiske 2.5D-visjonsmålemaskiner, høydemålere og annet presisjonsinspeksjonsutstyr for å garantere at hver leverte del oppfyller kvalitetskravene. Vårt erfarne ettersalgsteam er kjent med import- og eksporttollreglene i forskjellige land, og hjelper deg med å motta varene så snart som mulig og fremskynde prosjektets fremdrift.
Vanlige spørsmål om Legemliggjort intelligensrobot
1. Hvilke materialer brukes vanligvis til strukturelle deler av roboter med kroppslig intelligens?
Hovedsakelig aluminiumslegering 6061/7075, rustfritt stål 304/17-4PH, PEEK, PI og andre tekniske plasttyper. Vi kan velge materiale i henhold til dine krav til vekt, styrke, korrosjonsbestandighet og biokompatibilitet.
2. Hvilke kvalitetssertifiseringer har fabrikken deres for presisjonsdeler til roboter?
Vi har ISO9001-sertifiseringer i henhold til det generelle kvalitetsstyringssystemet og ISO13485-sertifiseringer i henhold til det medisinske kvalitetssystemet. Alle deler kan oppnå full produksjonssporbarhet, egnet for rehabiliteringsroboter og medisinske robotprosjekter.
3. Kan dere behandle komplekse høypresisjonskomponenter for innkapslede roboter? Hvilket utstyr har dere?
Ja. Vi har flere 5-aksede CNC-maskiner. Vårt kvalitetskontrolllaboratorium er utstyrt med en CMM, en automatisk 2.5D-visjonsmålemaskin, en ruhetstester og annet inspeksjonsutstyr for å garantere strenge GD&T-toleranser.
4. Hvilken støtte kan ingeniørteamet ditt tilby i tegnefasen?
Våre erfarne ingeniører vil gjennomgå tegningene dine og gi forslag til DFM (Design for Manufacturability). Vi hjelper med å optimalisere designet for å redusere produksjonskostnader og forbedre produksjonsutbyttet.
5. Hva med levering og tollstøtte for utenlandsbestillinger?
Vi har rik erfaring med utenlandske prosjekter. Vårt erfarne team er kjent med tollreglene i ulike land. Vi kan bistå med dokumenter for å forkorte ledetiden og akselerere prosjektets fremdrift.





