

En robotingeniør har en CAD-modell og må bestemme hvordan den skal bli en ekte prototype. Dette betyr å velge materiale og prosess. Hovedspørsmålet er: hvilke produksjonsprosesser og materialer fungerer best for prototypedeler til AI-roboter? Og hvordan påvirker de design og produksjon? Denne artikkelen dekker materialvalg, maskineringsteknikker og beslutninger på systemnivå. Vi fokuserer på nyttige tips for å velge og bygge tilpassede robotsystemer. Styrke, vekt og presisjon veileder materialvalg. Timing og budsjett er også viktige. Vi hopper over bakgrunnshistorie og gir praktiske råd til ingeniører og hobbyister. Ekte prototypeeksempler fra humanoide armer og mobile roboter viser disse beslutningene i praksis.
Designhensyn for prototypedeler til AI-roboter
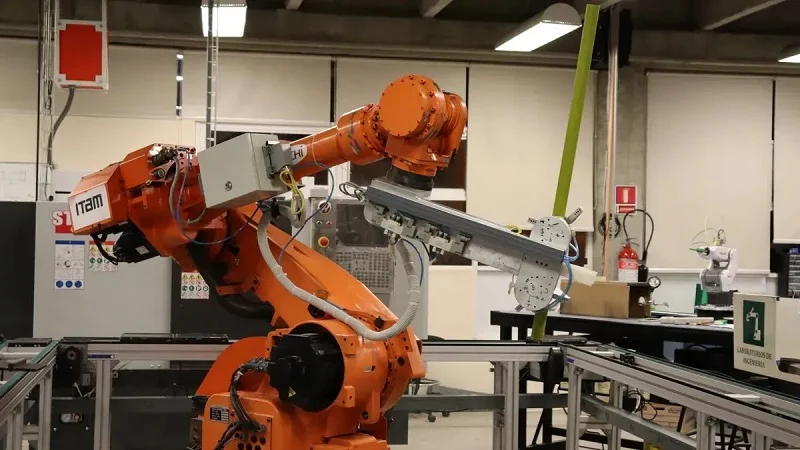
Enhver AI-robot starter med fem hovedsystemer: kontroll, sensorer, aktuatorer, strømforsyning og den strukturelle rammen. Innen robotikk trenger disse systemene forskjellige ting fra delene de bruker. Bestem deg for valgene dine tidlig. De påvirker toleranser, montering og kostnader. Her er det som betyr noe.
Styrke, vekt og presisjon
Bærende vs. ikke-bærende deler
Noen deler bærer reelle belastninger. Ledd, koblinger og chassisdeler trenger høy styrke og stivhet. Aluminiumslegeringer er populære her. De balanserer vekt med stivhet ganske bra. Deksler og karosseripaneler utsettes for mye mindre belastning. Plast håndterer disse rollene fint. Ordne opp i disse funksjonene tidlig når du planlegger. Det valget påvirker alt senere.
Toleranse og overflatefinish
Nøyaktighet starter med riktige toleranser. Presisjon er viktigst ved grensesnitt. Lagerseter og skinnefester trenger toleranser innenfor ±0.01 til ±0.05 mm. Komponenter som verktøyvekslere og gripere krever repeterbarhet i området 0.015 til 0.02 mm for pålitelig håndtering. Men vær oppmerksom på toleranseopphopning. Når mange deler passer sammen, hoper små feil seg opp. En spesifikasjon på ±0.02 mm kan forårsake bindende skjøter. Stram bare toleransene der funksjonen krever det. Å gå fra 0.5 mm til 0.02 mm dobler produksjonskostnadene. Å presse til 0.01 mm tredobler det.
Toleranse påvirker robotens nøyaktighet direkte. Hvis brakettene er feil, bommer slutteffektoren på målet sitt. God design for produksjonsevne betyr å tenke på tilpasning tidlig. Smarte designbeslutninger påvirker kostnader og kvalitet. Den samme logikken gjelder for alle produksjonsprosesser. Spør deg selv: trenger alle overflater streng kontroll, eller bare de kritiske?
Miljømessige og termiske faktorer
Temperatur og kjemisk eksponering
Hvor jobber roboten din? Fabrikker blir varme. Utendørsroboter møter kjemikalier. Standardplast som ABS og HDPE svikter over 100 °C. Du trenger PTFE eller PEEK i stedet. PEEK tåler kontinuerlig varme opptil 260 °C. For kjemisk eksponering motstår PTFE, PEEK og polypropylen sterke løsemidler. Titan og rustfritt stål 316 er de beste metallene for korrosive omgivelser. Disse materialvalgene er direkte knyttet til ytelse under belastning.
Tetningsteknologien for utendørsroboter bruker avanserte elastomerer. Fluoropren XP og EPDM motstår UV-stråling og rengjøringsmidler. Tenk på miljøet når du tar valget ditt.
Vibrasjons- og støtmotstand
Roboter beveger seg raskt og stopper hardt. Vibrasjoner løsner skruer over tid. Støt kan sprekke sprø komponenter. POM, glassfylt nylon og annen tøff plast tåler gjentatt belastning godt. De absorberer energi uten å brekke. Titan gir høy styrke uten ekstra vekt, men koster mer. Tilpass materialdemping til robotsystemene dine. En tilpasset mobil robot som støter inn i vegger trenger tøffere deler enn en stasjonær arm på et fabrikkgulv.
Kostnad, ledetid og skalerbarhet
Prototype vs. produksjonsbudsjett
En enkelt prototype koster mer per enhet. Den samme komponenten i volum blir billigere. Planlegg fremover. CNC-maskinering gir nøyaktighet uten verktøykostnader for tidlig testing. Store serier bruker sprøytestøping for å kutte kostnaden per enhet. Komponentvalg avhenger av volum og budsjettmål. Tilpassede robotsystemer starter ofte med maskinerte deler og går over til støpte deler.
Broverktøy og lavvolumskjøringer
Broverktøy fyller gapet mellom en enkelt prototype og fullstendige produksjonsprosesser for prototypedeler til AI-roboter. Det bruker midlertidige former for lave volumer. Dette lar deg teste prototypelignende deler og validere passform før du investerer i hardt verktøy. Uretanstøping fungerer bra for 10 til 100 deler. Denne tilnærmingen validerer design og produksjon tidlig, og sparer penger og tid før oppskalering.
Vanlige materialer for prototypedeler til AI-roboter
Å velge riktig materiale er halve arbeidet. Du ønsker styrke, lav vekt og en pris økonomiavdelingen din kan akseptere. Valgene finnes i tre grupper: metaller, plast og kompositter. Hver av dem har sine egne fordeler og ulemper. La oss gå gjennom dem.
Metaller
Metaller er det beste valget for strukturarbeid innen robotikk. De er stive, sterke og forutsigbare. Men forskjellige metaller oppfører seg på forskjellige måter.
Aluminiumslegeringer for lette rammer
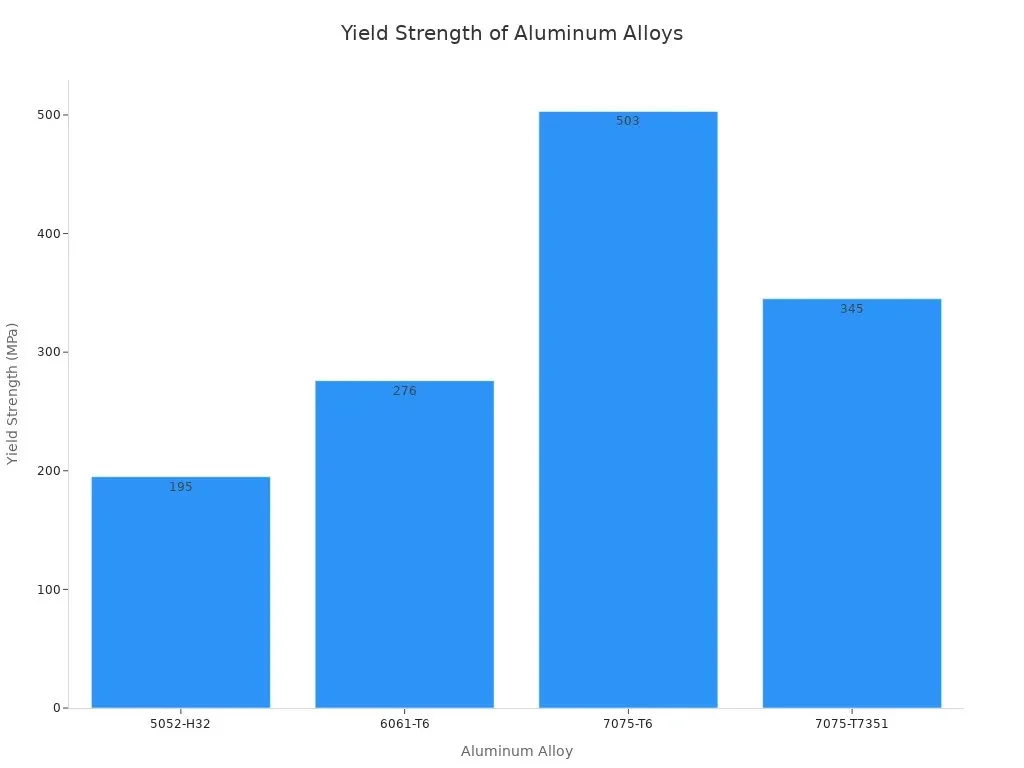
Aluminium er førstevalget for de fleste rammer. Av alle kvalitetene er 6061-T6 standardvalget for prototyper og generelle konstruksjonsdeler. Den motstår korrosjon godt, er lett å maskinere og sveise bedre enn mange sterkere alternativer. Flytegrensen er 276 MPa. Det er nok for maskinerte braketter, plater og konstruksjonsledd.
Hvis du trenger mer styrke, når 7075-T6 503 MPa. Det gjør den god for høybelastnings flyskrogarbeid og premium dronearmer. Her er en rask sammenligning av de vanlige typene:
| Aluminum Alloy | Yield Strength (MPa) | Typisk bruk i robotikk-/dronerammer |
| 6061-T6 | 276 | Generelle rammer, robotarmer, FPV-racingchassis |
| 7075-T6 | 503 | Høybelastningsflykropp, militære dronestrukturer, premium dronearmer |
| 5052-H32 | 195 | Arkinnkapslinger og batterihus |
| 7075-T7351 | 345 | Militære, racing- eller høylast-droner |
Rustfritt stål 17-4 PH for slitedeler
Når du trenger sterk slitestyrke, får 17-4 PH rustfritt stål jobben gjort. I H900-tilstand når den ultimate strekkfastheten omtrent 1,310 til 1,379 MPa. Flytegrensen faller mellom 1,172 og 1,276 MPa. Hardheten når HRC 40 til 47. Du kan maskinere det med CNC eller bygge det gjennom DMLS. Disse tallene gjør det utmerket for høybelastede aksler, pinner og strukturelle festemidler. Det bøyer seg også mye mindre under belastning enn aluminium, noe som er viktig for presisjonsmonteringsplater.
Titan Ti-6Al-4V for høyfasthetsapplikasjoner
Titanlegeringen Ti-6Al-4V gir deg høy styrke og lav vekt. Strukturdeler i humanoide roboter blander ofte aluminium, titan og stål. Titan koster mer, men fungerer best der hvert gram teller. Bruk det til kritiske ledd og skjøter som utsettes for tunge, gjentatte belastninger.
Plast
Plast reduserer vekt og kostnader. De utfører også jobber der metaller ville vært for mye.
ABS og PLA for rask prototyping
ABS og PLA er arbeidshestene innen FDM-utskrift. De lar deg teste passform og form raskt. Ingen av dem tåler høy varme godt, så hold dem unna motorer og varme overflater. For tidligfasemodeller er de imidlertid vanskelige å slå.
POM og PEEK for gir og lagre
POM, ofte solgt som Delrin, fungerer utmerket i gir og lagre. Den har en lav friksjonskoeffisient og utmerket dimensjonsstabilitet. Fuktighetsabsorpsjonen etter 24 timer er bare 0.25 %, sammenlignet med 1.5–3.0 % for nylon. Det betyr mindre hevelse og bedre presisjon over tid. Delrin AF 100 håndterer høye belastninger ved høye hastigheter med mindre slitasje. Den har nesten ingen skli-fasthet fordi dens statiske og dynamiske friksjonskoeffisient er nesten like. PEEK går lenger og håndterer kontinuerlig varme opptil 260 °C. Begge polymerene motstår kjemikalier godt, noe som gjør dem til solide valg for krevende applikasjoner.
Kompositter og spesialmaterialer
Kompositter gir deg de beste forholdene mellom styrke og vekt. De brukes i vektkritiske eller lette applikasjoner.
Karbonfiberforsterkede polymerer
CFRP endrer spillet for robotarmer. Et T700S karbonfiberlaminat veier 1.55 g/cm³ mot 2.70 g/cm³ for 6061-T6 aluminium. Det er omtrent 43 % lettere. Den spesifikke stivheten når omtrent 45 GPa·cm³/g, omtrent 1.7 ganger så stiv som aluminium. Forskning i IEEE Access rapporterte en validert hybridarm med en massereduksjon på 24.32 % sammenlignet med en helaluminiumsdesign. Hvert gram unna skjøten reduserer treghet, aktuatormoment og energiforbruk.
Glassfylte nyloner og UHMW
Glassfylte nyloner gir stivhet til plastdeler uten mye kostnad. UHMW gir enestående slagfasthet og en lavfriksjonsoverflate. Disse materialene passer til støtfangere, føringer og slitelister. De absorberer vibrasjoner og håndterer gjentatt belastning uten å sprekke.
Materialvalg er direkte knyttet til produksjonsprosesser og komponentvalg. Gjør det riktig tidlig, og den spesialbygde konstruksjonen holder seg innenfor budsjett og tidsplan.
Produksjonsprosesser for prototypedeler til AI-roboter
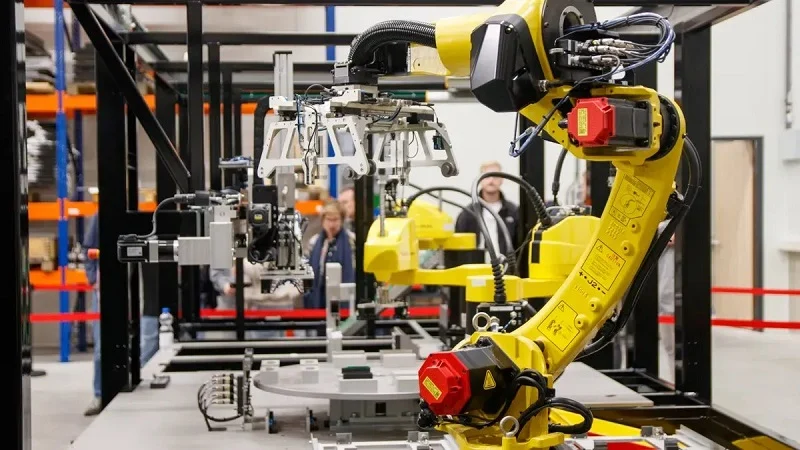
Vanlige måter å lage robotdeler på inkluderer skjæring, sprøytestøping, CNC-maskinering, støping og 3D-printing. Hver metode passer til ulike behov. Valget ditt avhenger av delens form, hvor mange du trenger og budsjettet ditt. La oss se på hovedalternativene.
CNC-maskinering og skjæring
CNC-maskinering gir deg svært presise og sterke deler. Det fungerer på både metaller og plast. For prototypedeler til AI-roboter brukes ofte denne metoden først.
3-akset vs. 5-akset maskinering
Treaksede maskiner kutter kun fra én retning. Femaksede maskiner beveger verktøyet og delen sammen. Den ekstra bevegelsen er virkelig viktig for komplekse former.
Femaksmaskinering er best når en del har skrå overflater, dype lommer eller hull som peker i forskjellige retninger. Robotleddhus har sidehull, lagerhull og referanseflater. Disse funksjonene bør planlegges sammen. Når du lager presisjonshull på topp-, side- og skråflater, legger hver vending av delen til små feil. Disse feilene kan være større enn maskinens normale nøyaktighet. Femaksmaskinering holder alt i ett stabilt oppsett.
Tenk på hule robotleddhus. De har gjengede hull rundt utsiden og monteringsbuler på buede overflater. Treakset arbeid krever fire til seks manuelle omklemminger. Dette feiljusterer interne lagerhull med eksterne motoroverflater. Suksessraten ved første gjennomgang med 3-akse er bare 59 %. Med femakset enkeltoppsett hopper den til 96 %.
| Delsituasjon | Anbefalt evaluering | Grunn |
| Sidehull på en sylindrisk del | 4-aksen | Reduserer manuell snuing og omdatering |
| Vanlige flerflatehull | 4-akset eller 3+2 | Balanserer kostnader og stabilitet i oppsettet |
| Vinklede monteringsflater for sensorer | 5-aksen | Reduserer festeendringer og verktøyforstyrrelser |
| Lette robotrammer | 5-aksen | Forbedrer verktøytilgang til lommer og ribber |
| Tynnveggede flerflatebraketter | 5-akset med trinnvis maskinering | Hjelper med å håndtere fastspenning og nullpunktsdrift |
| Lavvolumdeler med repetisjonsnøyaktighet | 5-akset evaluering | Første artikkelprosess kan gjentas for batchen |
Mating, hastigheter og verktøyvalg
Mating og hastigheter avhenger av materialet ditt. Aluminium skjærer raskt med høye spindelhastigheter. Titan trenger lavere hastigheter og mer kjølevæske. Verktøyvalg er også viktig. Karbidverktøy håndterer de fleste jobber. Diamantbelagte verktøy fungerer bedre for grove kompositter. En tilpasset produksjonspartner som NOBLE kan hjelpe deg med å sette disse verdiene for ditt spesifikke design.
Metallproduksjon for robotikk
Metallplater er en rask måte å lage rammer og skap på. Produksjon for robotikk starter ofte her for chassisarbeid.
Laserskjæring, bøying og sveising
Laserskjæring lager flate mønstre med rene kanter. Bøying danner 3D-formen. Sveising sammenføyer delene. Denne sekvensen fungerer bra for braketter, fester og grunnplater. Hvert trinn tilfører verdi uten høye verktøykostnader.
Rammer og chassisproduksjon
Mobile robotchassis må være stive, men ikke tunge. Metallplater gir deg begge deler. Du kan legge til ribber og kiler der belastningen er høy. Utskjæringer fjerner materiale der det ikke trengs. Denne tilnærmingen holder robotsystemer lette og stive.
Sprøytestøping, støping og 3D-printing
Disse tre metodene dekker alt fra enkeltstående prototyper til fulle produksjonsserier.
Sprøytestøping for skall og deksler
Sprøytestøping lager skall, trekk, hansker og ytre kroppsdeler. Det reduserer vekten, beskytter indre deler og gir roboten utseendet sitt. ABS er et vanlig valg. Den anbefalte veggtykkelsen for ABS er mellom 1.14 og 3.56 mm. Vegger tynnere enn 1 mm er vanskelige å fylle jevnt. Formverktøyet koster mer i starten, men kostnaden per del synker raskt når du lager mange.
Uretanstøping og broproduksjon
Uretanstøping fyller gapet mellom prototype og produksjon. Silikonformer varer i 10 til 100 deler. Du får deler som føles som støpte deler uten å bruke penger på hardt verktøy. Denne broproduksjonen lar deg teste passform og funksjon før du kjøper stålformer.
FDM, SLA og SLS for komplekse geometrier
3D-printing har endret måten menneskelignende roboter lages på. Det muliggjør komplekse former og rask prototyping som eldre metoder ikke kan matche. FDM er bra for raske mockups. SLA gir glatte overflater for visuelle modeller. SLS lager sterke nylondeler uten støttestrukturer.
For SLS og MJF, beregn en dimensjonsnøyaktighet på omtrent ±0.3 %. Maskinér eller opprøm eventuelle lagerhull etterpå. SLS nylon PA12-deler har en ru overflate som trenger forsegling. Damputjevning forbedrer overflatefinishen som et batch-trinn. TPM3Ds SLS-løsninger oppnår omtrent ±0.2 mm per 100 mm. Det gir presis passform for prototyper av endeeffektorer.
Disse produksjonsprosessene for prototypedeler til AI-roboter har hver sin plass. Velg basert på delens form, mengde og ytelsesbehov.
Bruksområder for prototypedeler til AI-roboter
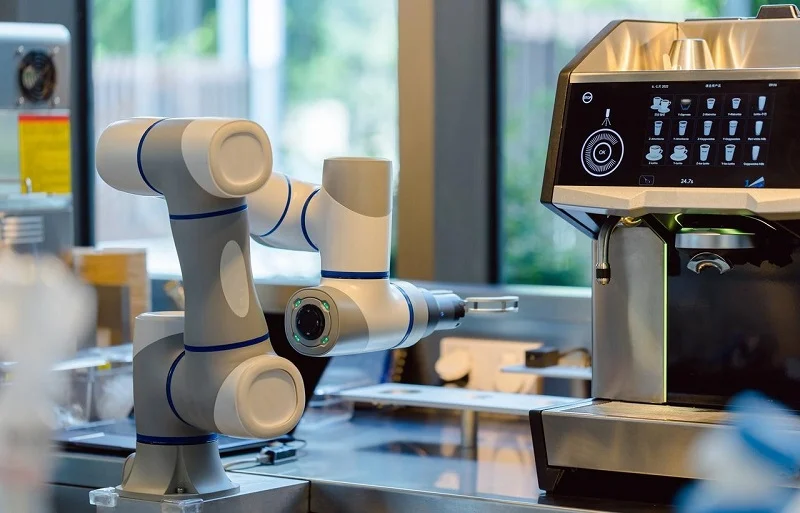
Reelle valg om materialer og hvordan man får deler til å se ut i virkelige bygg. Her er tre vanlige bruksområder og årsakene bak dem.
Humanoid robotarmprototype
Skulderleddet holder hele armen. Det må bevege seg uten å vingle. I en ekte prototype krevde klienten en toleranse på ±0.01 mm. Presisjons-CNC-maskinering oppfylte dette for hvert lagersete og motorfeste.
Regler for produksjonsdesign hjelper her. Lagerhullene får H7-toleranse med tett rundhet. Minimum veggtykkelse er 1.8 mm. Innvendige hjørner er minst 1.5 mm. Underkuttede former lar 5-aksede verktøy nå. Det er ingen lukkede lommer. Forsterkede boss holder gjengede hull. Klemmeknaster holder delen stabil. Hver kant har en liten avfasning. Både lagersystemer og leddhus drar nytte av disse reglene. Denne design-for-produksjon-tilnærmingen sikrer god ytelse fra robotsystemer fra starten av. Å velge de riktige delene betyr at prototypen fungerer på første forsøk.
Mobilt robotchassis og sensorfester
Aluminiumsplate 5052-H32 er et vanlig valg. Den bøyer seg lett og motstår rust. Tykkere paneler gir stivhet der det er nødvendig. Utskjæringer tar ut vekt andre steder. Sensorfester bruker 6061-T6 for bedre nøyaktighet. Totalkostnaden holder seg lav fordi metallverktøy er billige. Dette fungerer for tilpassede robotsystemer som trenger raske endringer. Andre bruksområder inkluderer små leveringsroboter og lagerplattformer.
Prototyper for endeeffektorer og gripere
SLS-nylon er sterkt i forhold til vekten. Det tåler millioner av bruksområder. Det trykkes uten støtte. Usintret pulver holder delen under trykking. Dette gjør at innvendige kanaler og gitterformer sparer vekt.
Kompatible mekanismer er en viktig bruk. Disse leddene bøyes rundt objekter uten ekstra motorer. Underaktivering bruker færre motorer for flere ledd. Det sparer vekt og penger. Bioinspirerte former som menneskefingre er mulige. For viktige monteringspunkter gir maskinerte metallinnsatser den nødvendige nøyaktigheten. Denne blandingen kombinerer det beste fra begge verdener. Robotingeniører verdsetter denne fleksibiliteten for tilpassede presisjonsdeler i nye design.
Disse bruksområdene i den virkelige verden viser hvordan teori møter praksis på tvers av ulike robotsystemer.
Fremtidige trender innen prototypedeler til AI-roboter
Hybrid- og flermaterialeutskrift
Hybridmaskiner kombinerer nå additive og subtraktive metoder i ett oppsett. De skriver ut en grov form og freser den deretter til endelig størrelse. Dette sparer tid på komplekse former. Multimaterialutskrift tar det enda et steg videre. En enkelt konstruksjon kan blande hardplast med fleksible deler. Ledende baner bygges rett inn i husene. Smarte materialer som formminnelegeringer kommer også i bruk. Disse fremskrittene lar deg lage sensorfester og strukturdeler som én enhet. Færre monteringstrinn fører til færre feilpunkter. Denne endringen i produksjonen for robotikk endrer hvordan ingeniører tenker om design.
AI-drevet DFM og generativ design
AI-verktøy hjelper nå ingeniører med å velge produksjonstrinn automatisk. Arbeidsflyten følger en klar rekkefølge. Ingeniører starter med å sette mål som «gjør det lettere» eller «gjør det sterkere». Programvaren lager deretter hundrevis av mulige design. Den tester hver enkelt under reelle krefter. Svake design blir forkastet. De sterkeste og letteste alternativene blir forbedret for produksjonsgrenser.
Nøyaktigheten til disse testene blir stadig bedre. Generativ design reduserer vekten med 20–60 % for CNC-deler. For 3D-printede deler er vektreduksjonen 40–80 %. Lettere robotarmer kjører raskere sykluser.
Praktisk bruk bekrefter disse resultatene. Bilgripere veier 40 % mindre etter optimalisering. De bærer fortsatt samme last med samme nøyaktighet. Vakuumgripere for elektronikkproduksjon får 50 % vektreduksjon. Utstyr for mathåndtering drar nytte av glatte, buede overflater som er enkle å rengjøre.
Ulike verktøy leder an i dette området. nTopology kuttet 30 % fra en Ford-bremsekaliper samtidig som den beholdt styrken. Siemens NX kuttet 22 % fra en titanbrakett for luftfart. Leo AI legger til robotspesifikk kunnskap rett inn i designprosessen. 3D-printing lager de organiske, formoptimaliserte designene som disse verktøyene lager. Systemene foreslår nå material- og prosessblandinger på egenhånd. Tilpasset arbeid for robotsystemer blir raskere og smartere. Ingeniører kan nå teste tilpassede design uten å gjøre manuelle forsøk.
Bærekraftige materialer og resirkulering
Bærekraft styrer nå materialvalg i feltet. Resirkulerte aluminiumslegeringer fungerer nesten like bra som nytt metall til en lavere kostnad. Biobasert plast tilbyr et alternativ til oljebasert plast for deksler og hus. Disse valgene reduserer miljøskader uten å skade ytelsen.
Planlegging ved utløp av levetiden er også viktig. Modulære konstruksjoner lar deg erstatte slitte deler i stedet for hele enheter. Noen produsenter kjører returprogrammer for metalldeler. Disse trendene vil vokse etter hvert som reglene blir strengere. Smarte valg i dag gjør det enklere å følge fremtidige regler.
Fremtiden ser lys ut. Hybride verktøy, AI-drevne metoder og bærekraftige tilnærminger fungerer sammen. Ingeniører som tar i bruk disse trendene bygger bedre roboter raskere.
NOBLE: Partner for prototypedeler til AI-roboter

NOBLE er en produsent som jobber med metall og plast til prototypedeler til AI-roboter. Selskapet hjelper ingeniører som trenger ekte deler, ikke bare tegninger. Du får én partner for maskinering, støping og utskrift. Det sparer tid og holder kvaliteten den samme på tvers av hvert parti.
CNC-maskinering, sprøytestøping og additiv produksjon
NOBLE kjører flere prosesser på ett sted. CNC-maskinering håndterer metaller og plast med små toleranser. Sprøytestøping tar seg av skall, deksler og hus når designet er stabilt. Additiv produksjon fyller gapet for komplekse former og raske dreier. Du velger prosessen som passer din del, og NOBLE gjør resten.
Overflatebehandling er like viktig som skjæring. Sliping og polering fjerner laglinjer og verktøymerker, og de gir ABS-deler en glatt, blank overflate som maskinerte deler. Dampglatting bruker acetondamp til å delvis løse opp ABS-overflatelaget, noe som raskt sletter laglinjer og etterlater et sprøytestøpt utseende. Maling og belegg gir farge, skjuler små feil og øker ripe- eller kjemikaliebestandigheten. Teksturering kopierer en sprøytestøpt følelse, maskerer feil og forbedrer grepet. Hvert alternativ har avveininger. Dampglatting kan endre dimensjoner, så testing før produksjon er lurt. Løsemiddelbaserte malinger kan korrodere ABS, så kompatibilitetskontroller er lurt.
ISO 9001:2015 og ISO 13485:2016
NOBLE har ISO 9001:2015- og ISO 13485:2016-sertifiseringer. Den første dekker generell kvalitetsstyring. Den andre gjelder medisinsk utstyr, og det er viktig når roboten din berører pasienter eller kirurgiske verktøy. I henhold til ISO 13485:2016 styrer design- og utviklingskontroller hver prototype-iterasjon. Designverifisering bekrefter at hver komponent oppfyller spesifikasjonene. Designvalidering bekrefter at det monterte systemet fungerer trygt i realistiske scenarier. Udokumenterte designendringer blokkeres.
Risikostyring følger ISO 14971. Prototypedeler kontrolleres for mulige feil som forurensning eller defekter i kontakter før de når pasienter. Enhetsidentifikasjon og sporbarhet lar NOBLE gjenoppbygge produkthistorikk fra råvarer til distribusjon. Hvis en leverandør rapporterer en feil, kan teamet spore de berørte partiene. Innkjøpskontroller krever at sertifiserte leverandører informerer NOBLE om produksjonsendringer som påvirker komponentegenskapene. Produksjons- og prosesskontroller holder prototypepartiene konsistente. Interne revisjoner og korrigerende tiltak lukker sirkelen når noe går galt.
DFM, prototyping, produksjon og sluttmontering
NOBLE stopper ikke ved produksjon. Teamet starter med design for produksjonsbarhetsvurderinger. De identifiserer funksjoner som driver opp kostnader eller forårsaker toleranseopphopning. Deretter bygger de prototyper, kjører bropartier i lavt volum og skalerer til full produksjon. Sluttmontering er en del av pakken. Du får et ferdig delsystem, ikke en eske med løse deler.
Denne fullspektrede tilnærmingen passer for spesialtilpasset arbeid. En spesialtilpasset griper kan trenge maskinerte metallinnsatser og SLS-nylonfingre. Et spesialtilpasset chassis kan blande metallplater og støpte deksler. NOBLE koordinerer disse trinnene slik at delene passer sammen. For ingeniører som bygger spesialtilpassede robotsystemer, fjerner dette ene kontaktpunktet mye friksjon. Spesialtilpasset produksjon fungerer best når ett team eier hele kjeden. NOBLE posisjonerer seg akkurat der.
Begynn med designbehovene dine først. Velg hvordan du skal lage delen basert på formen og hvor mange du trenger. Tilpass materialene til kreftene og omgivelsene de vil møte. Tenk nøye gjennom avveininger på tvers av hele systemet. Prototypedeler til AI-roboter fungerer best når spesialbygde deler behandler produksjon og design som én jevn flyt. Sjekk styrke, vekt, presisjon og kostnad for robotprosjektet ditt. Tilpassede robotsystemer trenger denne typen tidlig tenkning om prosesser. Hybridverktøy og AI-drevne metoder øker nøyaktigheten i alle systemer. Disse trendene gjør fremtidig prototyping enklere. De reduserer feil raskere og lar ingeniører teste vanskelige ideer med færre forsøk. Raskere sykluser gir bedre roboter og lavere kostnader. Det gjør at hele prosessen fungerer bedre. Snakk med NOBLE for ditt neste prototypeprosjekt til AI-roboter.
Vanlige spørsmål om AI-robotprototypedeler
Hvordan velger jeg riktig materiale til robotprototypen min?
Start med jobben delen må gjøre. Lastbærende deler trenger metaller som aluminium eller stål. Deksler og skall fungerer fint i plast. Sjekk også miljøet. Varme eller kjemikalietunge omgivelser krever PEEK eller titan. Tilpass materialet til kreftene og forholdene det vil møte.
Når bør jeg velge 5-akset maskinering fremfor 3-akset?
Velg 5-akse når delen din har vinklede flater, dype lommer eller hull som peker i forskjellige retninger. Robotkoblingshus trenger ofte dette. Ett oppsett holder alt på linje. Suksessraten ved første gjennomgang hopper fra 59 % til 96 % sammenlignet med flere 3-akseoppsett.
Hvilken toleranse bør jeg spesifisere for lagerseter?
Lagerseter trenger vanligvis toleranser innenfor ±0.01 til ±0.05 mm. Men ikke stram til alle overflater. Å gå fra 0.5 mm til 0.02 mm dobler kostnaden. Å presse til 0.01 mm tredobler den. Stram kun til toleransene der funksjonen krever det.
Er 3D-printing godt nok for funksjonelle robotdeler?
Ja, for mange bruksområder. SLS-nylon håndterer millioner av sykluser og fungerer utmerket for gripefingre. Den skriver ut uten støtter, så interne kanaler og gitterformer er mulige. For kritiske monteringspunkter, legg til maskinerte metallinnsatser for nøyaktighet. Denne blandingen gir deg det beste fra begge metodene.
Hvor mange deler kan uretanstøping produsere?
Silikonformer varer i 10 til 100 deler. Denne broproduksjonen lar deg teste passform og funksjon før du kjøper stålformer. Den fyller gapet mellom en enkelt prototype og full sprøytestøping. Du får deler som føles som støpte deler uten investeringen i verktøy.
Hva er forskjellen mellom prototype- og produksjonsbudsjettering?
En enkelt prototype koster mer per enhet. Den samme komponenten blir billigere i volum. CNC-maskinering gir nøyaktighet uten verktøykostnader for tidlig testing. Store serier bruker sprøytestøping for å kutte kostnaden per enhet. Planlegg budsjettet rundt forventet mengde.
Kan jeg bruke ABS til robotdeler i nærheten av motorer?
Nei. ABS og PLA tåler ikke høy varme så godt. Hold dem unna motorer og varme overflater. Bruk PEEK i stedet for disse områdene. Det tåler kontinuerlig varme opptil 260 °C. POM fungerer også for gir og lagre med lav friksjon og god dimensjonsstabilitet.
Hva gjør karbonfiber bra for robotarmer?
CFRP tilbyr utmerkede forhold mellom styrke og vekt. Et T700S karbonfiberlaminat veier 1.55 g/cm³ mot 2.70 g/cm³ for aluminium. Det er omtrent 43 % lettere. Hvert gram unna skjøten reduserer treghet, aktuatormoment og energiforbruk. Dette er svært viktig innen robotikk der hastighet og effektivitet teller.






