
Nylig ble en artikkel publisert i tidsskriftet Nature. Forskerteamet fra University of California, San Diego, brukte en humanoid robot utviklet av Unitree Robotics til å utføre to kolecystektomier på levende griser. Dette er første gang en humanoid robot har utført reelle kirurgiske operasjoner på levende organismer.
Elon Musk kom tidligere med en dristig påstand om at roboter ville utkonkurrere dyktige menneskelige kirurger innen få år, og overgå de aller beste toppkirurgene om omtrent fem år. Publiseringen av denne siste studien har sendt sjokkbølger gjennom bransjen.
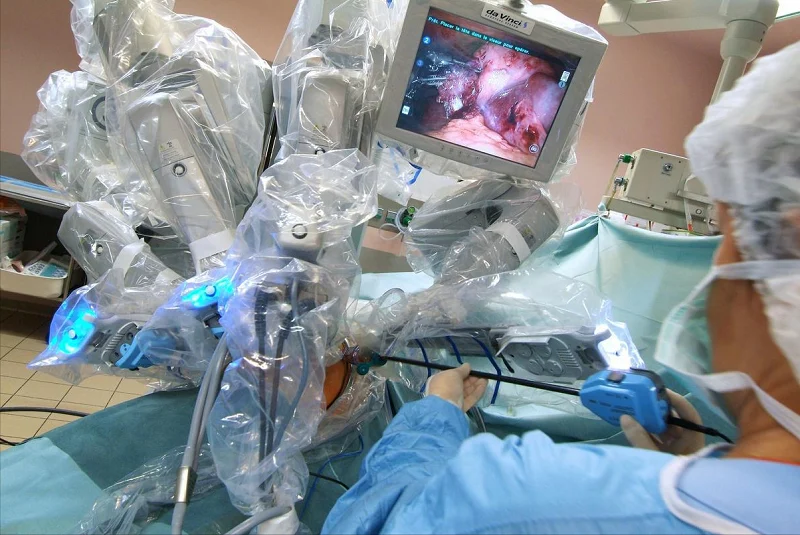
Hvorfor utvikles kirurgiske roboter i et så raskt tempo? Hvordan skiller de seg fra vanlige roboter? Og hvordan kan produsenter kontrollere dimensjonsfeil under prosessering og produksjon? I dag skal vi dykke dypt ned i disse temaene for en grundig diskusjon.
Kirurgiske roboter er en ny type medisinsk verktøy som kombinerer maskinlæring og presisjonsmekaniske systemer for å utføre kirurgiske operasjoner. Leger kan presist betjene robotarmer og robothender på kontrollkonsollen for å utføre operasjoner. Denne teknologien forbedrer ikke bare nøyaktigheten og effektiviteten av operasjoner, men reduserer også behovet for direkte kontakt mellom pasienter og medisinsk personell, og introduserer dermed tryggere og mer avanserte behandlingsmetoder innen det medisinske feltet.
Hva er typene kirurgiske roboter?
Det finnes mange typer kirurgiske roboter. Vanlige typer inkluderer Da Vinci-roboter, ortopediske kirurgiske roboter, laparoskopiske kirurgiske roboter, hjertekirurgiske roboter, urologiske kirurgiske roboter og kirurgiske roboter med én port.
Blant dem er ortopediske kirurgiske roboter og endoskopiske kirurgiske roboter to vanlige typer kirurgiske roboter. Ortopediske kirurgiske roboter brukes hovedsakelig til ortopediske prosedyrer. De brukes i ledd- og ryggprotesekirurgi. Laparoskopiske kirurgiske roboter kalles også endoskopiske kirurgiske roboter. De brukes hovedsakelig til minimalt invasiv kirurgi.
Hva er de viktigste delene av medisinske kirurgiske roboter, og hva er prosesseringsmetodene deres?
Kjernekomponenter i medisinske kirurgiske roboter
Kirurgiske roboter er avhengige av mange viktige deler. Disse inkluderer robotarmer, kirurgiske manipulatorer, kirurgiske verktøy, fjernkontrollsystemer, komponenter til synssystemer og navigasjonssystemkomponenter.
Robotarmen er ansvarlig for å bære og betjene kirurgiske verktøy. Fjernkontrollsystemer lar leger betjene roboter på avstand. Synssystemer viser klare kirurgiske bilder i sanntid. Navigasjonssystemer garanterer presis drift. Kirurgiske verktøy hjelper roboter med å fullføre komplekse kirurgiske trinn og gir tydelig taktil tilbakemelding. Alle disse delene fungerer sammen. De gjør kirurgiske roboter presise og pålitelige for klinisk bruk.
Maskineringsmetoder for kirurgiske robotdeler
Datamaskinbasert numerisk kontrollert maskinering (CNC)
Den bruker datastyrte maskinverktøy. Forhåndsprogrammert programvare driver bevegelsen til skjæreverktøyene. CNC-maskinering kan produsere deler med høy presisjon og komplekse geometrier. Den fungerer for både metall- og plastmaterialer.
3D-utskrift (Additiv produksjon)
Den bygger deler ved å stable materiale lag for lag. Den gjør digitale modeller direkte om til ferdige komponenter. 3D-printing kan raskt lage tilpassede deler. Den passer til småskalaproduksjon og deler med intrikate geometriske former.
Laserskjæring & Lasersveising
Den bruker høyenergilaserstråler til å skjære og sveise metalliske og ikke-metalliske materialer presist. Laserskjæring gir svært presise og rene kanter. Lasersveising brukes til å sammenføye separate komponenter.
Sprøytestøping
Smeltet plast sprøytes inn i former og avkjøles for å danne ferdige deler. Sprøytestøping er egnet for masseproduksjon av plastkomponenter. Det sikrer høy presisjon og jevn delkvalitet.
Maskinering av elektrisk utladning (EDM)
Den eroderer metallmaterialer via elektriske gnister. Den brukes på harde materialer som er vanskelige å bearbeide med vanlig maskinering. Gnistgnist oppnår høy presisjon og komplekse profiler. Den er mye brukt til former og intrikate komponenter.
Sheet Metal Fabrication
Den dekker skjære-, bøyings- og formingsprosesser for å lage metallplater. Platebearbeiding brukes ofte til å produsere innkapslinger, braketter og andre strukturelle komponenter.
Hvordan er deler av medisinske kirurgiske roboter montert?
Komponentene i medisinske roboter må gjennom flere viktige trinn. Først fullfører teamene detaljert monteringsplanlegging. For det andre kjører de fulle kvalitetskontroller på hver eneste del. For det tredje setter arbeiderne sammen alle mekaniske strukturer. For det fjerde installerer de alle elektroniske moduler. For det femte utfører personalet full maskinfeilsøking og ytelsestester. For det sjette setter de opp menneske-maskin-grensesnitt. Til slutt går hele roboten gjennom endelige godkjenningskontroller.
Disse trinnene sikrer nøyaktigheten til robotarmer, ledd, sensorer og andre komponenter. Etter montering må roboten bestå endelige aksepttester. Roboten trenger også kirurgiske simuleringstester. Disse testene bekrefter ytelse og pålitelighet. De sikrer at roboten kan utføre kirurgiske oppgaver trygt og nøyaktig.
Hvorfor er kirurgiske roboter vanskeligere å produsere?
Når kirurgiske roboter går inn i klinisk validering og småskalaproduksjon, må hver komponent kontrolleres nøye. Maskineringskvaliteten til hver del blir ekstremt viktig.
Enkeltdeler som leddhus, manipulatorkontakter og sensorbraketter kan bestå størrelsestester separat. Imidlertid kan problemer oppstå etter at delene er montert til den komplette roboten. Eksempler inkluderer ustabil krafttilbakemelding og ristende kirurgiske verktøy. Tetningsflater låses heller ikke tett.
Markedet for humanoide roboter og kirurgiske roboter vokser raskt. Høypresisjonsbehandling av deler blir et vanskelig punkt for forskningsteam.
Vanlige industriroboter fokuserer kun på strukturell styrke og nøyaktighet ved gjentatt posisjonering. Medisinske roboter legger til tre ekstra strenge regler. De trenger stabil langsiktig ytelse, rene overflater og full produksjonssporbarhet. Et minimalt invasivt instrumentfeste kan ha et hullposisjonsavvik på bare 0.01 mm, men når det når enden av instrumentet, vil det føre til endringer i klemmeposisjonen og krafttilbakekoblingskurven.
Materialene er også mer følsomme. Al7075 er egnet for å lage høyfaste lette strukturkomponenter, men det tynnveggede skallet vil frigjøre spenninger etter grovmaskinering. PEEK brukes ofte i isolasjonsputer, varmeisolasjonsblokker og slitesterke grensedeler. Når skjærevarmen når høye temperaturer, er det sannsynlig at det oppstår grader og dimensjonal tilbakeslag. Små aksler i rustfritt stål og adapterdeler i titanlegering vil også innebære overflateruhet og renhet. Til syvende og sist, for medisinske robotdeler, handler det ikke bare om å skrive små toleranser; nøkkelen er å bruke samme språk for prosesserings-, inspeksjons- og monteringsstandarder.
Prosesplaner for å kontrollere mikronrisikoer fra kirurgiske roboter: Lås hele referansekjeden
5.1 Bruk av 5-aksede CNC-maskiner
Leddhus har ofte skråstilte hull, sirkulære hulrom og spor som unngår sidelengs bruk. Gjentatt fastspenning fører til posisjoneringsfeil. 5-aksede maskiner behandler alle nøkkelhull og monteringsflater under én enhetlig referanse. Dette fjerner de fleste uklare monteringsavvik.
5.2 Match vakuumchucker og myke kjever
Vakuumfester og myke kjever bør brukes sammen. Tynnveggede aluminiumsdeler bør ikke klemmes for hardt. For høy klemkraft kan forårsake deformasjon etter at festet er fjernet.
For store tynnveggede overflater: Vakuumfester kan fordele klemkraften jevnt. For uregelmessige forbindelsesdeler: Myke kjever og styrepinner kan gi mer stabil posisjonering. Denne prosessen kan se enkel ut. Den kan imidlertid redusere behovet for omarbeid under produksjonen betraktelig.
5.3 Delte maskineringstrinn for å frigjøre spenninger
7075 aluminiumsdeler følger en fast flyt: grovmaskinering → kort spenningsavlastningspause → halvfinish → størrelseskontroll → endelig presis kutting. Arbeiderne kontrollerer hovedreferanseposisjonene før siste skjærepassasje.
For PEEK-plastdeler kontrollerer fabrikkene spindelhastighet og verktøyskarphet. Lav skjærevarme forhindrer forskyvning av hullstørrelse.
5.4 Sett lagdelte prosesstoleransestandarder
Arbeidere skiller mellom to typer standarder for funksjonskontroll. Viktige deler inkluderer lagerhull, encoderbaser og verktøyforbindelseshull. Måltoleransen deres holder seg innenfor ±0.005 mm. Vanlige vektreduksjonsspor og unngåelsesområder bruker løse toleranseregler.
CMM-koordinatmålemaskiner tester hullavstand, koaksialitet, vertikalitet og flathet. Team registrerer første prøvemonteringsdata for alle monteringsfølsomme posisjoner. Fullstendige registreringer reduserer langsiktige omarbeidingskostnader.
6. Fullstendig monteringsprosess for kirurgiske robotdeler
Alle deler til medisinske roboter følger standard monteringstrinn. Teamene lager først detaljerte monteringsplaner. Deretter utfører de en full kvalitetsinspeksjon for hver komponent. Deretter fullfører arbeiderne mekanisk montering og installasjon av elektroniske deler.
Til slutt gjennomfører personalet feilsøking av maskinen og ytelsestester i flere runder. De setter kontrollpanelene mellom menneske og maskin til slutt. Hele maskinen består streng endelig godkjenning.
Alle trinn garanterer tett koordinering av armer, ledd og sensorer. Etter montering kjører roboten simuleringstester for ekte kirurgi. Testen bekrefter sikkerheten og driftspresisjonen.
Montering av komponentene i medisinske kirurgiske roboter krever at man går gjennom et komplett sett med standardiserte prosedyrer. Det første trinnet er å lage en detaljert monteringsplan. De ansatte sorterer ut alle delene og bestemmer monteringsrekkefølgen for å forhindre installasjonsfeil. Deretter utføres en full kvalitetsinspeksjon av prosessen. Hver komponent, som robotarmen, sensoren og huset, må kontrolleres for eventuelle feil i størrelse og utseende.
Etter å ha bestått inspeksjonen, fullfører arbeiderne først monteringen av mekaniske strukturer som robotarmen og leddene, og installerer deretter interne kretskort, drivmoduler og andre elektroniske komponenter. Teknikerne feilsøkte gjentatte ganger utstyret, korrigerte problemer som jitter og posisjoneringsavvik, og feilsøkte deretter berøringsskjermen og andre menneske-maskin-interaksjonsgrensesnitt.
Etter at hele maskinen var montert, gikk den inn i den endelige godkjenningsfasen. Ingeniørene utførte flere simulerte kirurgiske tester for å verifisere nøyaktigheten, stabiliteten og sikkerheten til utstyret på en omfattende måte. Først når alle testene er bestått, kan utstyret frigis fra fabrikken, noe som sikrer sikker og presis gjennomføring av ulike minimalt invasive operasjoner under kliniske kirurgiske inngrep.
7. Viktige spørsmål for FoU- og innkjøpsteam for deler til kirurgiske roboter
De viktigste kravene bør diskuteres tydelig i tilbudsfasen.
Først merker du alle de viktigste dimensjonene på funksjonen.
Informer leverandøren hvilke komponenter som kan brukes som monteringsreferanser, hvilke som passer til motoren eller sensoren, og hvilke som bare er tomme unngåelsesområder. For mange små generelle toleranser kaster bort behandlingskostnader.
For det andre, bekreft de fullstendige teststandardene.
Medisinske robotdeler krever formelle inspeksjonsrapporter for første prøve, fullstendige nøkkelhulltestlogger, komplette materialbatchfiler og overflatebehandlingsfiler. Små partier på 5 eller 10 deler må også inspiseres strengt. Teamet må lage de riktige komponentene på første forsøk.
8. Råd til team som kjøper deler til kirurgiske roboter
Hvis du ser etter en leverandør av høypresisjonsmaskinering for kirurgiske robotdeler, bør du ikke bare fokusere på pris og leveringstid. Du bør også vurdere leverandørens produksjonskapasitet. Viktige spørsmål inkluderer:
- Har fabrikken 5-akset koblingsbehandlingsutstyr?
- Hvilke klemmemetoder bruker de for tynnveggede deler?
- Har de stabile, modne prosesseringsparametere for 7075 aluminium og PEEK?
- Kan de kontrollere toleransen for viktige funksjoner innenfor ±0.005 mm under masseproduksjon?
- Kan de gi fullstendige CMM-koordinatmålingsrapporter med de første prøvene?
9. Hvorfor velge NOBLE
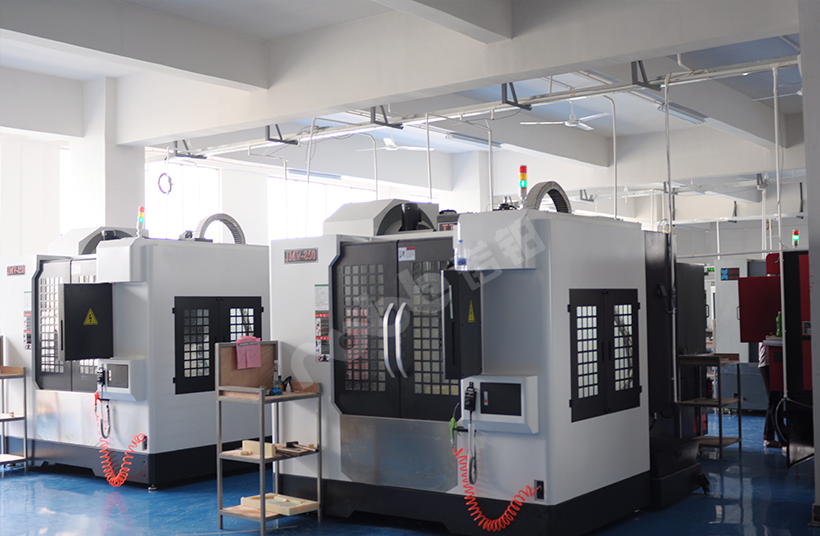
Noble gjør produktideer om til ferdige prototyper og masseproduksjonsdeler. De fleste leverandører tilbyr kun prototypetjenester. Noble tilbyr full produksjonsstøtte på ett sted. Tjenesten vår dekker designoptimalisering, prosessering, overflatebehandling og sluttmontering.
NOBLE's Silikon hurtigprototyping Evnen
Produksjon av silikonprototyper kobles sammen med våre andre produksjonslinjer. Ingeniører gir designstøtte gjennom hele produksjonsprosessen. CNC-maskiner lager presisjonsformformer. Sprøytestøping støtter masseproduksjon i store volum. Teamet vårt fullfører overflatebehandling og sluttmontering internt. Kunder jobber kun med én leverandør for alle ledd.
Formelle kvalitetssertifiseringer
Vårt kvalitetsstyringssystem har offisiell sertifisering med fullstendig dokumentasjon.
- ISO 9001:2015: Kontrollerer generell produksjonskvalitet. Standard prosesseringsregler garanterer stabile produksjonsresultater. Komplette inspeksjonstrinn kontrollerer delstørrelse og overflatekvalitet.
- ISO 13485:2016: Den legger til strenge regler for produksjon av medisinsk utstyr. Den krever full sporbarhet av deler og full prosessvalidering.
Vanlige spørsmål om deler til kirurgiske roboter
1: Hva er forskjellen mellom 304 rustfritt stål og 316L rustfritt stål til medisinsk bruk?
304 rustfritt stål har svak korrosjonsbestandighet. Fabrikker bruker det sjelden til medisinske deler. 316L lavkarbon rustfritt stål inneholder molybden. Det motstår kloridvæske i menneskelige kroppsvæsker. Fabrikker lager kirurgiske verktøy og midlertidige implantatdeler med 316L rustfritt stål.
2: Kan dere tilby fullstendige filer med sporbarhet for delene mine?
Ja. Vi leverer komplette offisielle dokumenter. Disse inkluderer testrapporter for råvarer (MTR) og samsvarssertifikater for ferdige deler (CoC). Hele produksjonskjeden forblir sporbar.
3. Hva er passivering? Hvorfor er passivering kritisk for medisinsk rustfritt stål?
Passivering er en kjemisk behandling. Den fjerner små jernkorn som etterlates av skjæreverktøy på ståloverflater. Disse små kornene forårsaker rust uten passivering. Passivering forbedrer stålets naturlige antikorrosjonsevne. Denne egenskapen er svært viktig for deler som gjennomgår dampsterilisering. Passivering er et fast trinn i produksjonsflyten vår.
4. Hva er standard leveringstid for prototyper av medisinsk utstyr?
Ledetiden for medisinske prototyper er 2 til 4 uker. Den nøyaktige tiden avhenger av delens kompleksitet og råvaretilførsel. Vi opprettholder tydelig kommunikasjon til enhver tid. Vi tilpasser alt arbeid til kundenes forsknings- og produksjonsplaner.
5. Hvordan bekrefter jeg at NOBLE passer til prosjektet mitt?
Ta kontakt med vårt ingeniørteam. Vi har konfidensielle samtaler om alle dine prosjektkrav. Vi deler vårt komplette kvalitetssystem, tidligere tilfeller fra medisinsk industri og komplette tilpassede prosessplaner. Alle våre produksjonstrinn følger strenge standarder for medisinsk industri.







