
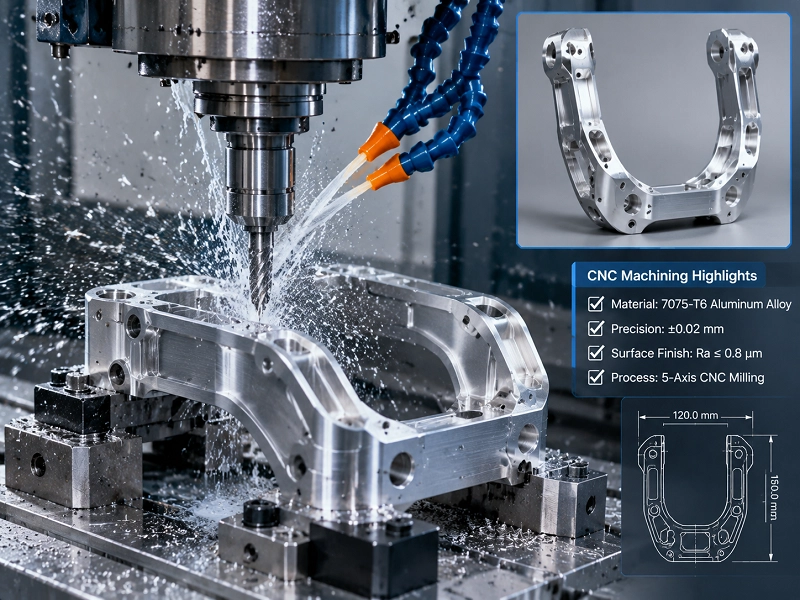
1. Details zum Produkt „U-förmiger Rahmen für das Bein eines humanoiden Roboters“
SU-type frames for humanoid robot legs are commonly used at the hip, knee, and other load-bearing lower-limb connection points. The components typically must simultaneously balance lightweight design, rigidity, hole location accuracy, and assembly clearance. Before machining, it is recommended to verify the joint axes, mating part dimensions, primary datum surfaces, and critical dimension protection requirements after surface treatment.
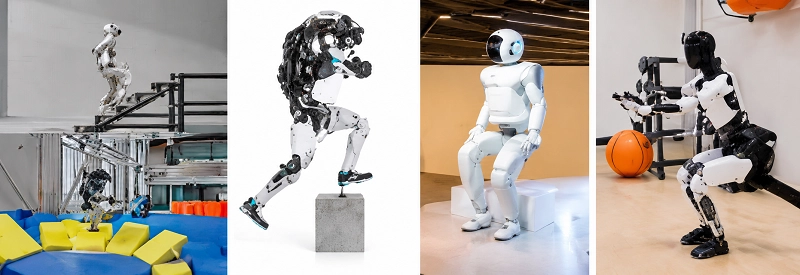
2. CNC-Bearbeitung in common applications for humanoid robots
2.1 U-förmige Halterung für das Hüftgelenk eines humanoiden Roboters
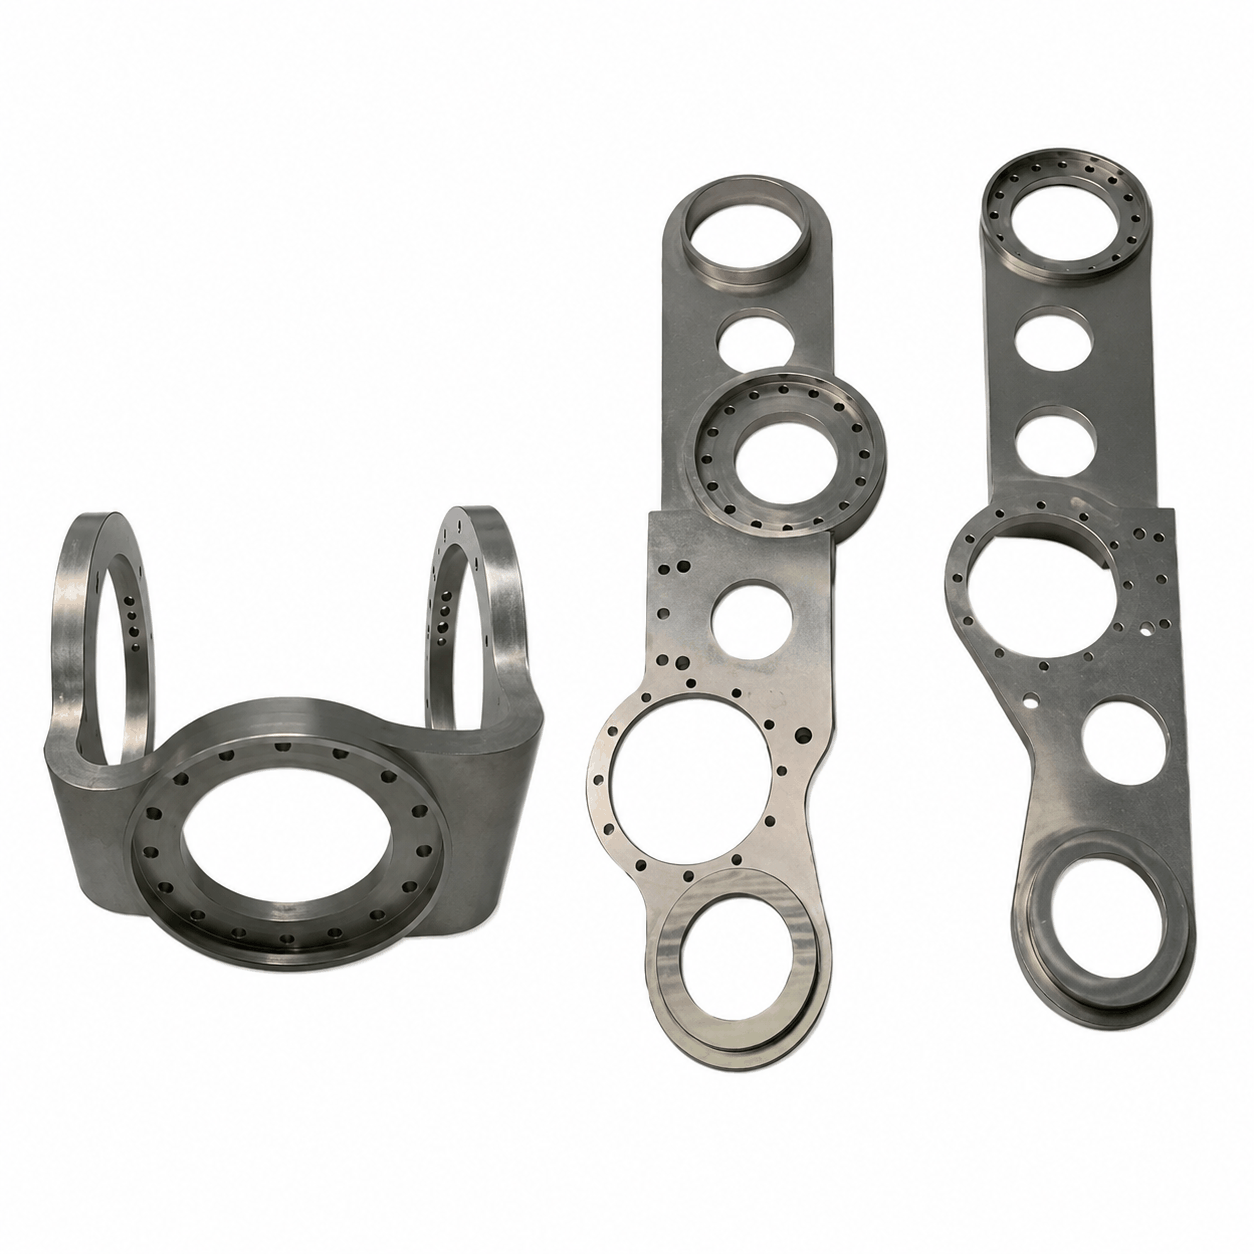
Der U-förmige Hüftgelenkrahmen ist ein zentrales, lasttragendes Bauteil, das den Rumpf mit dem Oberschenkel verbindet und gleichzeitig das Gewicht des Oberkörpers sowie die beim Gehen auftretenden Stoßbelastungen aufnimmt. Seine U-förmige Öffnung beherbergt den Hüftmotor und das Getriebe. Die Lagerbohrungen an den seitlichen Ansätzen müssen koaxial sein, da es sonst beim Gehen zu Blockierungen oder ungleichmäßigem Verschleiß des Roboters kommt. Die Herausforderung bei der CNC-Bearbeitung besteht darin, beide seitlichen Lagersitze und die Motorbefestigungsfläche in einer einzigen Aufspannung zu fertigen, um die Koaxialität zu gewährleisten. Typische Werkstoffe sind die Aluminiumlegierung 7075 oder die Titanlegierung TC4, wobei ein ausgewogenes Verhältnis zwischen Gewichtsreduzierung und struktureller Festigkeit angestrebt wird.
2.2 Kniegelenkstützrahmen
The knee joint support frame bears bending and impact loads, making it a structural component close to the ground where inertial effects are significant. It must provide a rigid mounting reference for the knee motor, gearbox, and limit switches, while reducing weight through topology-optimized thin walls and weight-reduction slots. The CNC machining challenge is that thin-walled parts tend to deform during clamping, so segmented machining combined with vacuum suction-cup support is often used. For example, an aluminum alloy knee joint bracket is first roughly milled on the exterior… Shape, then finely machine the bearing housing and mounting surface to ensure interchangeability of the left and right leg components and smooth motion.
2.3 Lasttragende Verbindungselemente für die unteren Extremitäten
Der lasttragende Verbinder der unteren Extremität verbindet Oberschenkel- und Unterschenkelsegment mit dem Gelenkaktuator zu einer einzigen Kraftübertragungskette. Dabei darf beim Übertragen des Drehmoments keine zusätzlichen Seitenkräfte entstehen. Bei einer Fehlausrichtung von Stiftbohrung und Lagersitz absorbiert die Reibung das unterstützende oder das Fortbewegungsdrehmoment, was zu ruckartigen Bewegungen des Roboters führt. Die CNC-Bearbeitung gewährleistet typischerweise eine Präzision von ±0.01 mm für Stiftbohrungen und Lagersitze und zielt darauf ab, mehrere Lochmuster in einer einzigen Aufspannung zu fertigen. Als Werkstoffe kommen beispielsweise die Aluminiumlegierung 7075 oder eine Titanlegierung zum Einsatz, wobei Edelstahlbuchsen in lokal verschleißfeste Bereiche eingepresst werden.
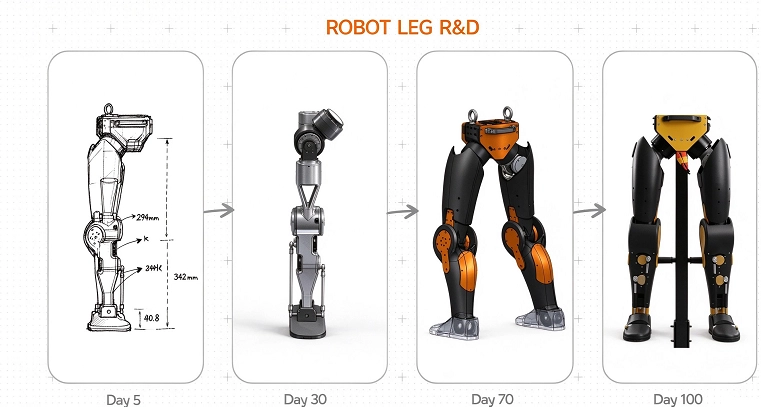
2.4 Strukturelle Komponente des Beingelenks
Leg joint structural components include the joint housing, end caps, limit blocks, and cable routing brackets, which must both protect the internal motor and gearbox and provide channels for sensors and cables. These parts feature multiple surfaces, numerous holes, narrow slots, and countersinks; the more times they are flipped and clamped, the greater the accumulated error. A 5-axis CNC machine can complete machining of the joint mounting surfaces, bearing bores, countersinks, and cable channels in a single setup. For example, M4 tapped holes and countersinks on the joint housing can be machined in the same operation, ensuring bolts fit smoothly during assembly and enabling smoother joint operation.
2.5 Lagergehäuse-Stützhalterung
Die Lagergehäusehalterung dient als „Fundament“ für das Lager. Ihre Ebenheit, Rechtwinkligkeit und Lochabstände bestimmen maßgeblich die Lagerlebensdauer und die Geräuschentwicklung. Fehlt es der Halterung an ausreichender Steifigkeit oder ist ihre Auflagefläche uneben, wird das Lager ungleichmäßig belastet, was zu ungewöhnlichen Geräuschen und vorzeitigem Verschleiß führt. CNC-Bearbeitung: Zuerst ist die Ebenheit der Auflagefläche sicherzustellen, dann werden die Lagerbohrungen präzise gebohrt. Gegebenenfalls kann die Oberflächenrauheit durch Schleifen auf Ra 0.8 µm reduziert werden. Gängige Werkstoffe sind die Aluminiumlegierungen 6061 oder 7075. Die Konstruktion sollte Verstärkungsrippen aufweisen, um ein Einsinken der dünnen Wände unter Schraubenvorspannung zu verhindern.
2.6 Leichtgewichtiges Framework für Roboter
The lightweight frame serves as the “skeleton” of the robot’s torso and limbs, comprising 66 components. It must minimize weight while ensuring sufficient stiffness to reduce joint loads and energy consumption. Typically constructed from aluminum alloy profiles or solid CNC-machined parts, it features numerous weight-saving cavities, cable management channels, and mounting holes. Conventional 3-axis machining is inefficient, whereas 5-Achsen-CNC-Bearbeitung can complete complex curved surfaces and angled hole systems in a single setup. For example, the pelvic frame is milled as a single piece from 7075 aluminum alloy, replacing multiple separate parts joined by bolts; this eliminates assembly tolerances and achieves overall weight reduction.
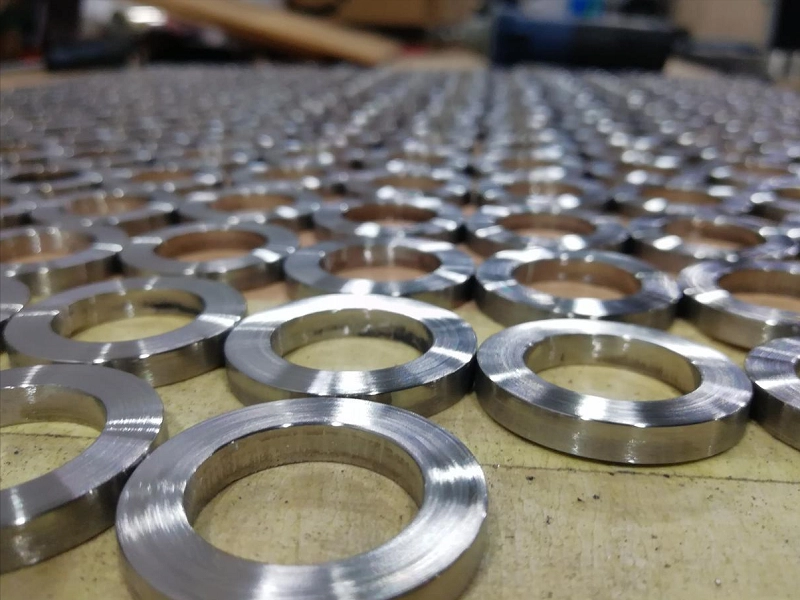
3. Welche Werkstoffe werden üblicherweise bei der CNC-Bearbeitung von humanoiden Robotern verwendet?
Um ein hohes Festigkeits-Gewichts-Verhältnis und dynamisches Ansprechverhalten ohne Beeinträchtigung der Torsionssteifigkeit zu gewährleisten, sollten Materialauswahl und geometrische Gestaltung eng miteinander verzahnt sein:
3.1 Distale/Endeffektorsegmente (z. B. Unterarm, Sprunggelenk)
Der Fokus sollte auf extremem Leichtbau liegen (unter Verwendung von 7075 Aluminium, Kohlenstofffaserverbundwerkstoffen und technischen Kunststoffen), um das Trägheitsmoment der gesamten kinematischen Kette zu reduzieren.
3.2 Proximale/Hochbelastete Basisregionen (z. B. Hüft-, Schulterknoten)
Um elastische oder plastische Verformungen unter hohen mechanischen Belastungen zu vermeiden, sollten maximale Steifigkeit und Ermüdungsbeständigkeit (Titanlegierung Ti-6Al-4V und Edelstahl 17-4PH) priorisiert werden.
3.3 Verzugskontrolle bei der Bearbeitung von Hohlräumen für schwere Beanspruchung
Übermäßiger Materialabtrag in dünnwandigen Konstruktionen kann innere Eigenspannungen freisetzen und so zu Verformungen oder Biegungen der Bauteile führen. Erfahrene CNC-Bearbeitungsbetriebe setzen daher auf ausgewogene Materialabtragsstrategien und führen Schrupp- und Schlichtbearbeitung auf gegenüberliegenden Seiten des Werkstücks durch, um die Positionen der Bohrungen und die Ebenheit der Montageflächen präzise zu kontrollieren.
3.4 Warum dominiert die Aluminiumlegierung 6061 den Bereich der CNC-Teile für humanoide Roboter?
If there is one material that defines the humanoid robot supply chain, it is 6061 aluminum alloy. Lightweight: with a density of only 2.7 g/cm³ — this is crucial when each joint houses a stack of motors, gearboxes, and sensors. High strength and easy to machine: It offers an excellent strength-to-weight ratio, machines cleanly on CNC-Fräsen machines, and achieves a high surface finish. Excellent anodizing results: Black hard-anodized treatment offers wear resistance and electromagnetic interference shielding, while delivering the uniform matte finish commonly seen on industrial robots. Cost-effective: Widely used worldwide and much cheaper than titanium or carbon fiber used for structural supports. Compliant with RoHS standards: critical for electronics-intensive equipment and global market access.
4. Die Verarbeitungstechnologie des U-förmigen Rahmens für humanoide Roboterbeine
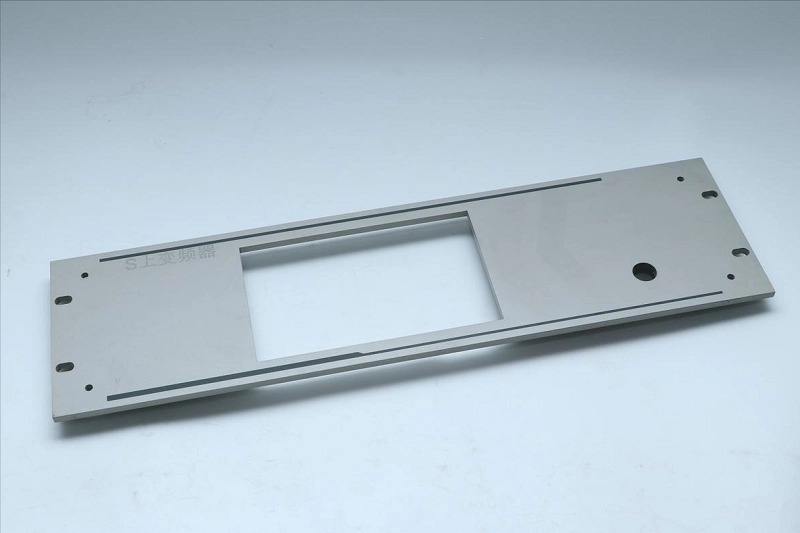
4.1. Metall-3D-Druck (Additive Fertigung)
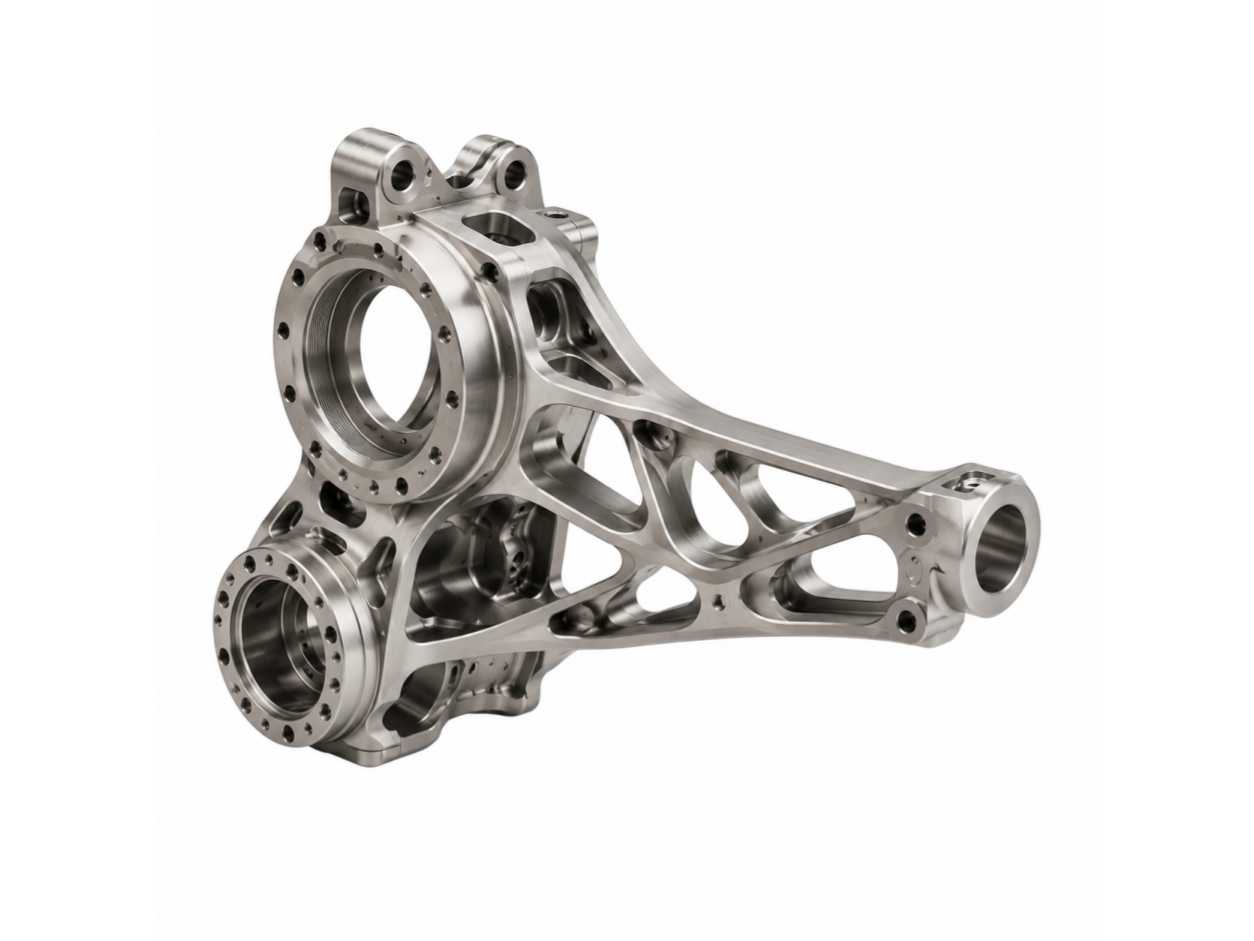
Als Substrat dient eine Titanlegierung. Komplexe innere Gitterstrukturen und Hohlstrukturen wurden in einem einzigen Arbeitsgang hergestellt. Dabei wurde eine signifikante Gewichtsreduzierung bei gleichzeitiger Beibehaltung der strukturellen Integrität erzielt.
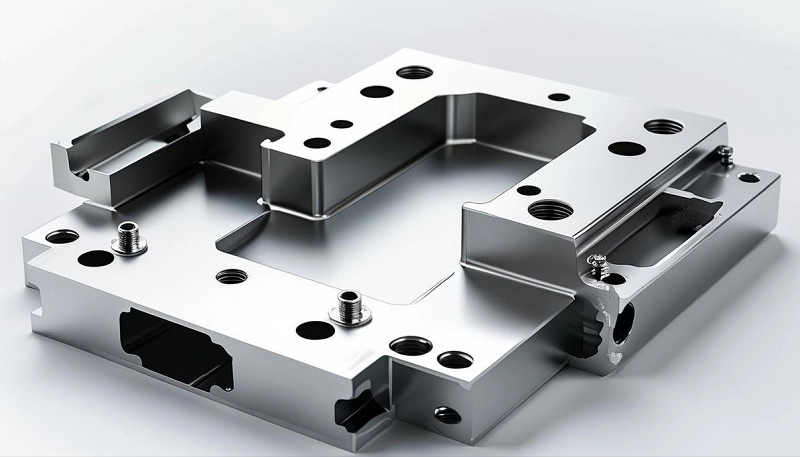
4.2 Präzisions-CNC-Bearbeitung (Subtractive Finishing)
Nach dem Druckvorgang wurden die Oberflächen kritischer Bauteile präzisionsbearbeitet. Lagergehäuse, Montageflächen und Anschlussbereiche wurden mit hoher Präzision gefertigt. Die Toleranzen für kritische Montageelemente liegen bei ±0.01 mm.
4.3. Nachbearbeitung und Oberflächenbehandlung
Die Oberflächenbearbeitung verbessert die Gesamtqualität der Oberfläche; die Spannungsentlastung erhöht die langfristige Dimensionsstabilität; und die abschließende Oberflächenbehandlung gewährleistet Langlebigkeit und Konsistenz für Roboteranwendungen. Der fertige Abschnitt:
Das Gewicht ist im Vergleich zu vollständig CNC-gefrästen Teilen deutlich reduziert. Hohe strukturelle Festigkeit, geeignet für humanoide Roboter-Lokomotionssysteme. Präzise Montage mit Toleranzen innerhalb von ±0.01 mm. Optimierte interne Topologie zur Verbesserung der Lastverteilung.
5. Schwerpunkte in der Zerspanung
Die Wandstärke beider Seiten des U-förmigen Beinhalters, die Öffnungsweite sowie die Lager- und Positionierungsbohrungen beeinflussen die Koaxialität der Verbindung. Bei der Angebotserstellung empfiehlt es sich, die Bezugspunkte, die Verbindungsachse, die Abmessungen der zusammenpassenden Bauteile und die zu prüfenden Bohrungspositionen genau anzugeben. U-förmige Strukturen reagieren empfindlich auf die Spannreihenfolge und Materialspannungen; dünnwandige Bereiche, tiefe Aussparungen und die Dicke der Anodisierungsschicht können die Probemontage beeinflussen. Sollten Lagerbohrungen oder Passflächen von der Schichtdicke unbeeinflusst bleiben, sind Schutzmaßnahmen oder eine Nachbearbeitung im Vorfeld abzustimmen.
6. Vorschläge zu den Materialien und Verfahren des U-förmigen Rahmens für humanoide Roboterbeine
7075 aluminum alloy is suitable for lightweight load-bearing U brackets, 6061 aluminum alloy is suitable for standard validation prototypes, TC4 titanium alloy is suitable for high-strength, lightweight applications, and stainless steel and 40Cr are suitable for high-rigidity or wear-resistant connection areas. Multifaceted features and complex cutout structures should preferably be evaluated using 5-Achsen-CNC-Bearbeitung.

7. Welche Oberflächenbehandlungen werden für den U-förmigen Rahmen der Beine humanoider Roboter verwendet?
7.1 Vorbehandlung durch Sandstrahlen/Schleifen, standardisierte Oberflächenstruktur
Nach der CNC-Bearbeitung weist die Oberfläche der U-Halterung Werkzeugspuren, Stufenmarken und feine Grate auf und muss daher durch Sandstrahlen, Schleifen, Entgraten oder Polieren vorbehandelt werden. Sandstrahlen erzeugt eine gleichmäßige, matte Oberfläche und verbessert die Haftung nachfolgender Beschichtungen. Für sichtbare Flächen wird eine Körnung von ca. 120–180 Mesh empfohlen, wobei klare Vorgaben für Ritzgrade und Farbkonsistenz zu beachten sind. Besonders sorgfältig sollte Sand aus Sacklöchern, Gewindebohrungen und Bereichen in der Nähe von Lagersitzen entfernt werden, um Sandreste zu vermeiden, die Montageprobleme oder Oberflächenverfärbungen verursachen könnten.
7.2 Hartanodisieren oder chemisches Vernickeln zur Verbesserung der Verschleiß- und Korrosionsbeständigkeit
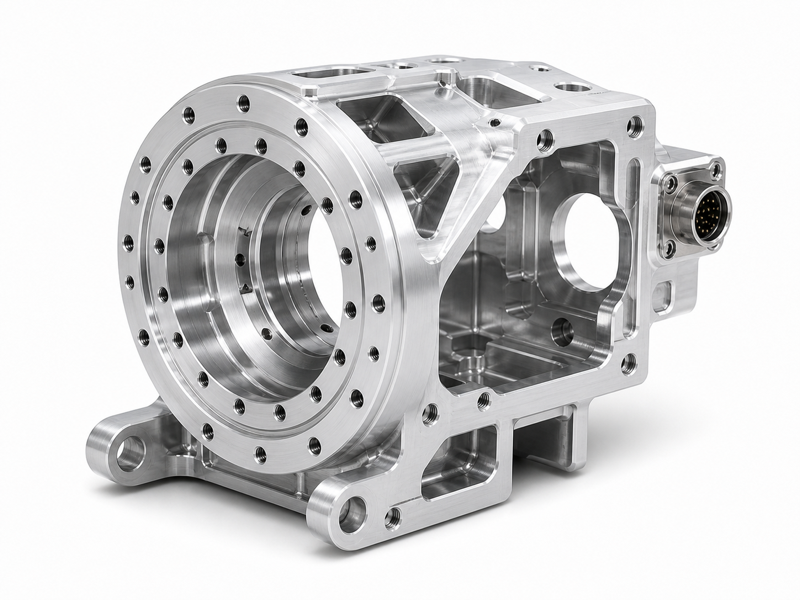
U-förmige Halterungen aus Aluminiumlegierung werden üblicherweise eloxiert. Insbesondere die Harteloxierung verbessert die Oberflächenhärte, Verschleißfestigkeit und Korrosionsbeständigkeit deutlich und eignet sich daher für tragende Bauteile, die dauerhaft oszillierenden Bewegungen ausgesetzt sind. Für Bauteile, die eine bessere elektrische Leitfähigkeit, Abschirmung oder eine gleichmäßige Beschichtung komplexer Hohlräume erfordern, kann eine stromlose Vernickelung in Betracht gezogen werden. Die Anforderungen an die Oberflächenbehandlung – einschließlich Schichtdicke, abgedeckter Bereiche und Kriterien für die Nachprüfung – müssen im Vorfeld festgelegt werden, um Probleme mit der Passgenauigkeit in Lagerbohrungen, Stiftlöchern und Auflageflächen aufgrund erhöhter Schichtdicke zu vermeiden.
7.3 Maßausgleich und Behandlung kritischer Passungsstellen mit anschließender Nachprüfung
Die Oberflächenbehandlung sollte nicht als nachträglicher Schritt erfolgen, sondern in die Fertigungsplanung (DFM) und die Prozessvalidierung integriert werden. Für Lagerbohrungen, Positionierlöcher, Gewindebohrungen, Dichtflächen und leitfähige Erdungsflächen muss klar angegeben werden, ob diese abgedeckt oder unbeschichtet bleiben und ob Ausgleichsmaße vorgesehen sind. Die Abnahmemaße sind für den Zustand vor und nach der Behandlung separat zu dokumentieren. Vor dem Versand wird eine erneute Koordinatenmessung (KMG) der kritischen Merkmale empfohlen. Dabei sind Farbunterschiede, Weißätzungen, Sandverlust, Dellen und die Gleichmäßigkeit der Beschichtung zu prüfen, um sicherzustellen, dass die Chargenkonsistenz den Anforderungen für die Montage der kompletten Maschine entspricht.

8. Was sind die wichtigsten Abmessungen des U-förmigen Rahmens für humanoide Roboterbeine??
Toleranzen, Oberflächengüte und Qualitätskontrolle in der Roboterkomponentenfertigung. Im Bereich der humanoiden Robotik existiert das Konzept „gut genug“ schlichtweg nicht. Kleinste Fehler an Dutzenden von Gelenken können sich summieren und zu ungelenken oder instabilen Roboterbewegungen führen.
8.1 Geometrische Toleranzen
Die Maßtoleranzen für kritische Bauteile wie Lagerbohrungen, Zahnwellen und Passflächen liegen typischerweise zwischen ±0.0125 mm und ±0.025 mm (±0.0005 Zoll bis ±0.001 Zoll). Bei hochpräzisen Zahnradübergängen oder Sensorsitzen können die Toleranzen sogar im Submikrometerbereich liegen. Geometrische Toleranzen – wie Ebenheit, Rechtwinkligkeit, Rundlaufgenauigkeit und Lagegenauigkeit – sind ebenso wichtig, wenn nicht sogar wichtiger. Lagergehäuse müssen nicht nur die Maßvorgaben erfüllen, sondern auch passgenau sitzen und ihre Achse muss exakt senkrecht zur Montagefläche verlaufen, um Blockierungen und vorzeitigen Verschleiß zu vermeiden.

8.2 Anforderungen an die Oberflächenbeschaffenheit
Die Oberflächengüte, angegeben in Mikrozoll (µin) oder Mikro-Ra, beeinflusst die Lagerleistung direkt. Raue Lageroberflächen führen zu erhöhter Reibung, Wärmeentwicklung und schnellem Verschleiß. Dichtflächen müssen glatt sein, um Leckagen zu vermeiden. Zahnräder benötigen spezifische Oberflächengüten für optimale Schmierung und leisen Lauf. Die typischen Anforderungen an die Oberflächengüte variieren stark: 32 µin Ra für unkritische Oberflächen (gute Bearbeitungsgüte) bis hin zu 8–16 µin Ra oder besser (nahezu spiegelglatt) für Lagerzapfen und Dichtflächen. Um diese Anforderungen zu erfüllen, sind präzise Bearbeitungsparameter, die richtige Werkzeugauswahl und häufig Nachbearbeitungen wie Honen oder Polieren erforderlich.
8.3 Umfassende Qualitätskontrolle
Die Qualitätskontrolle durchzieht den gesamten Fertigungsprozess. Die Erstmusterprüfung mittels Koordinatenmessmaschine (KMM) ist obligatorisch. Die KMM erfasst die Geometrie des Bauteils digital mit einem Messtaster und vergleicht sie direkt mit dem ursprünglichen CAD-Modell. So werden alle Maße und Toleranzen überprüft. Bei kritischen Merkmalen in der Serienfertigung können Messungen direkt an CNC-Maschinen durchgeführt werden, um Echtzeit-Anpassungen zu ermöglichen. Die Oberflächengüte wird mit einem Profilometer geprüft. Funktionstests – wie die Prüfung des Rollmoments von Schraubverbindungen oder des Zahnflankenspiels in Getrieben – bestätigen abschließend die Leistungsfähigkeit der bearbeiteten Teile als integriertes System.
9. Welche Inspektions- und Lieferfähigkeiten sollte ein qualifizierter U-Rahmen-Prozessor für humanoide Roboterbeine besitzen??
Zu den wichtigsten Prüfpunkten gehören Lagerbohrungsdurchmesser, Koaxialität, Spaltbreite, Positionierbohrungen, Befestigungslochabstand, Ebenheit der Passflächen, Gut/Ausschuss-Gewindelehren und Kantengrate. Standardmäßige Kleinserienprojekte werden in ca. 5–10 Tagen geliefert; bei Harteloxierung, Prüfberichten oder Probemontagen erfolgt die Bestätigung anhand der tatsächlichen Zeichnungen.
10. What are the relevant machining capabilities that a qualified humanoid robot leg U-frame processor should possess?
Die U-förmige Halterung für die Beine humanoider Roboter sollte nicht isoliert betrachtet werden, sondern im Rahmen desselben Fertigungsprozesses zusammen mit dem Beinstützrahmen, den Unterschenkelkomponenten, den Hüftgelenkteilen, den Fußstrukturelementen und den Montagekomponenten des Reduziergetriebes ganzheitlich analysiert werden. Hauptziel dieses Ansatzes ist die Standardisierung von Gelenkachsen, Montagebezugspunkten und Prüfanforderungen. Erstens besteht eine klare axiale Ausrichtungsbeziehung zwischen den Lager- und Stiftlöchern der U-förmigen Halterung und den Hüft- und Kniegelenkkomponenten. Wird jedes Teil unabhängig nach seiner eigenen Zeichnung gefertigt, können sich während der Montage Toleranzabweichungen bemerkbar machen, die zu Gelenkblockaden, ungleichmäßigem Verschleiß oder ungewöhnlichen Geräuschen führen können. Durch die gemeinsame Bewertung der zugehörigen Teile kann bereits in der CAM-Phase ein einheitlicher Bezugspunkt festgelegt werden. Dadurch können kritische Lochsysteme weitestgehend unter demselben Spann- oder Bezugssystem gefertigt werden, wodurch Achsenabweichungen durch mehrere Aufspannungen reduziert werden. Zweitens gibt es Passflächen, Positionierstiftlöcher und Schraubverbindungen zwischen dem Beinstützrahmen, den Fußstrukturelementen, den Montagekomponenten des Reduziergetriebes und dem U-förmigen Rahmen. Nach Festlegung eines einheitlichen Montagebezugspunkts lässt sich im Voraus bestimmen, welche Flächen tragende Passflächen und welche Bohrungen Positionierungsbohrungen sind. Die Positionen der Bohrungen und die Bereiche, in denen eine Kompensation der Oberflächenbehandlungsschichtdicke erforderlich ist, verhindern, dass ein einzelnes Teil die Prüfung besteht, aber nicht zum Gesamtprodukt montiert werden kann.
Schließlich sollten auch die Prüfanforderungen standardisiert und einheitlich sein: Koaxialität der Gelenkachsen, Lochabstände, Ebenheit der Passflächen, Toleranzen der Lagersitze und Fasen an den Kanten, die den menschlichen Körper berühren, sollten einheitlich spezifiziert und entlang der gesamten Beingelenkkette erneut geprüft werden. Dieser Ansatz verkürzt nicht nur den Prototypenzyklus, sondern reduziert auch das Risiko von Nacharbeiten bei der Montage. Dadurch kann die U-Halterung von einem Präzisionsbauteil zu einem zuverlässigen Bauteil werden, das sich nahtlos in das Beingelenksystem integrieren lässt.
11. Für das Angebot benötigte Informationen
STEP/STP-Modelle, PDF-Zeichnungen, Abmessungen der zugehörigen Lager oder Motoren, Werkstoffgüten, Mengen, Toleranzen, Oberflächenbehandlungen, Prüf- und Lieferanforderungen
12. Die Rolle von CAD/CAM und Simulation im Bearbeitungsprozess
CAD/CAM und Simulation bilden das digitale Rückgrat, das die Konstruktion von humanoiden Roboterteilen mit der Fertigung verbindet. Das CAD-Modell dient als zentrale Datenquelle und umfasst produktspezifische Informationen wie Abmessungen, Toleranzen, Oberflächenbeschaffenheit und Materialeigenschaften. CAM übersetzt diese Daten in G-Code und generiert komplexe 5-Achs-Werkzeugwege, während gleichzeitig virtuelle Kollisionserkennung und geometrische Validierung durchgeführt werden. Die Finite-Elemente-Analyse (FEA) analysiert Spannungen und optimiert die Struktur vor der Bearbeitung. Dieser nahtlose, geschlossene Workflow verkürzt die Prototypenzyklen, reduziert Materialverschwendung und stellt sicher, dass die gefertigten Teile die simulierten Leistungsspezifikationen erfüllen.
13. Warum sollten Sie Noble als Ihren Lieferanten wählen?
Noble fertigt nicht nur einen U-förmigen Rahmen. Beinstützrahmen, Hüftgelenkteile und Reduzierstück-Passteile werden gemeinsam geprüft. Dies trägt zur Vereinheitlichung der Gelenkachse und des Prüfbezugspunkts bei. Die Fünf-Achs-Bearbeitung in einer Aufspannung verhindert Achsenverschiebungen. Segmentierte Dünnwandbearbeitung minimiert Verformungen. Lagersitze werden auf ±0.01 mm genau bearbeitet. Oberflächenbehandlungen schützen und erhöhen die Verschleißfestigkeit. Mit Noble entscheiden Sie sich für einen Partner, der den gesamten Montageprozess des Beins versteht.






