
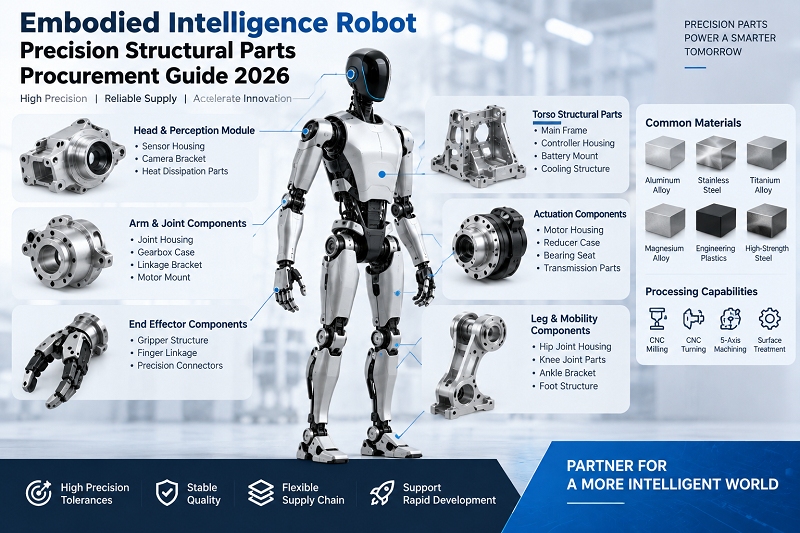
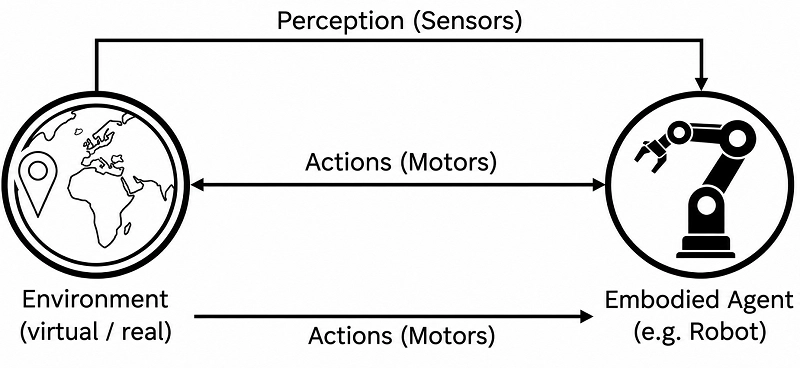
In den letzten Jahren hat sich dank bahnbrechender KI-Technologien wie großen Sprachmodellen eine neue Form der Intelligenz in unser Bewusstsein gerückt: Roboter mit verkörperter Intelligenz. Anders als virtuelle Intelligenzen wie ChatGPT und DeepSeek sind diese greifbar, berührbar und wahrnehmbar. Sie können nicht nur alltägliche Gespräche führen, sondern auch Objekte greifen und so die Effizienz in Fabriken steigern. Dies bedeutet jedoch auch, dass die für Roboter mit verkörperter Intelligenz benötigten Bauteile sehr hohen Anforderungen an Materialauswahl und Verarbeitungstechnologie genügen müssen. Dies hat bei Ingenieuren und Einkäufern viele Fragen und Bedenken aufgeworfen. Dieser Leitfaden beantwortet all Ihre Fragen umfassend.
1. Was sind die Anwendungsszenarien von Robotern mit verkörperter Intelligenz?
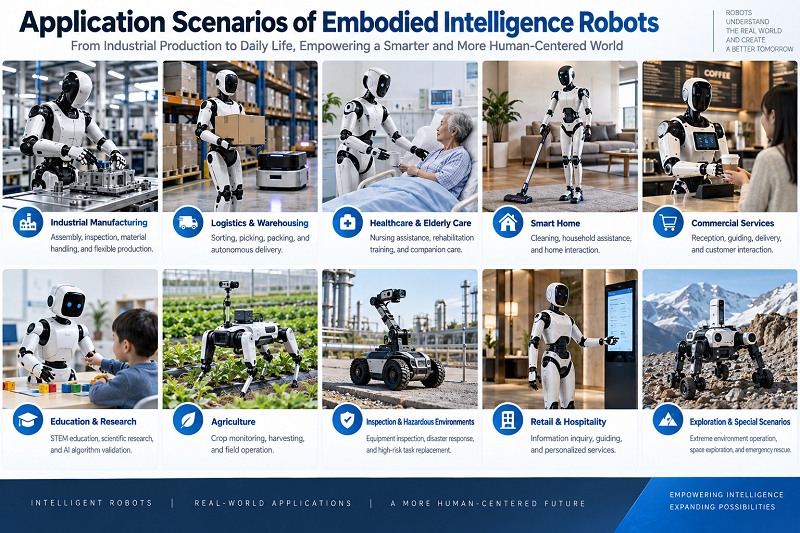
Mit der ständigen Weiterentwicklung und Verbesserung großer Sprachmodelle erweitern sich die Anwendungsbereiche von Robotern mit verkörperter Intelligenz kontinuierlich. Von der Dunkelfabrik über intelligente Büros bis hin zum intelligenten Kundenservice werden in verschiedenen Segmenten bahnbrechende Fortschritte erzielt. Im medizinischen Bereich unterstützen neben da Vinci-Operationsrobotern auch zahlreiche Patiententransferroboter und Exoskelett-Rehabilitationsroboter ihren Einsatz. Auch in Hightech-Branchen sind sie präsent, beispielsweise als Befehlsroboter in der Luft- und Raumfahrt oder als intelligente Fahrroboter in der Automobilindustrie. Das Anwendungsspektrum wächst stetig.

2. Was sind die zentralen Herausforderungen bei der Beschaffung von Strukturbauteilen für Roboter mit verkörperter Intelligenz?
Die Bearbeitung von Präzisionsstrukturteilen für Roboter mit verkörperter Intelligenz steht vor mehreren einzigartigen Herausforderungen, die sich direkt auf Beschaffungsentscheidungen und die Auswahl von Lieferanten auswirken.
2.1 Schnelle F&E-Iteration und häufige Änderungen der Zeichnungsversionen.
Die Branche befindet sich noch in einer Phase rasanter Weiterentwicklung. Rahmenüberarbeitungen und Aktuatoroptimierungen sind nahezu an der Tagesordnung. Zulieferer müssen in der Lage sein, Kleinserien mit mehreren Versionen parallel zu liefern.
2.2 Komplexe Montagebeziehungen und extrem geringe Toleranz gegenüber kritischen Abmessungen.
Ein einzelner Gehäuserahmen kann gleichzeitig Befestigungslöcher, Positionierlöcher, Lagersitze, Passflächen und Sensorbefestigungsflächen aufweisen. Jede Abweichung in der Lochposition kann Montageschwierigkeiten für die gesamte Maschine verursachen.
2.3 Schwierige Verformungskontrolle bei dünnwandigen Bauteilen.
Um Gewicht zu sparen, weisen Aktuatorgehäuse und Bauteile für feinmotorische Eingriffe oft Wandstärken von nur 1–3 mm auf. Dadurch neigen sie beim Schneiden zum Verziehen. Wie Rückmeldungen aus der Industrie zeigen, ist die Schwierigkeit, die Leistungsanforderungen der Hardware bei begrenztem Gerätegewicht zu erfüllen, eines der praktischen Hindernisse für die Umsetzung des Szenarios.
2.4 Fehlende einheitliche Branchenstandards.
Wie Jiao Jichao von UBTECH feststellte, mangelt es bei der großflächigen Massenproduktion von Robotern an einheitlichen Prozess- und Prüfstandards. Das bedeutet, dass die Vollständigkeit des Qualitätskontrollsystems eines Zulieferers direkt die Konsistenz der gelieferten Teile bestimmt.
3. Welche Materialien werden üblicherweise verwendet für Verkörperte Intelligenz Roboter Präzisionsstrukturteile?
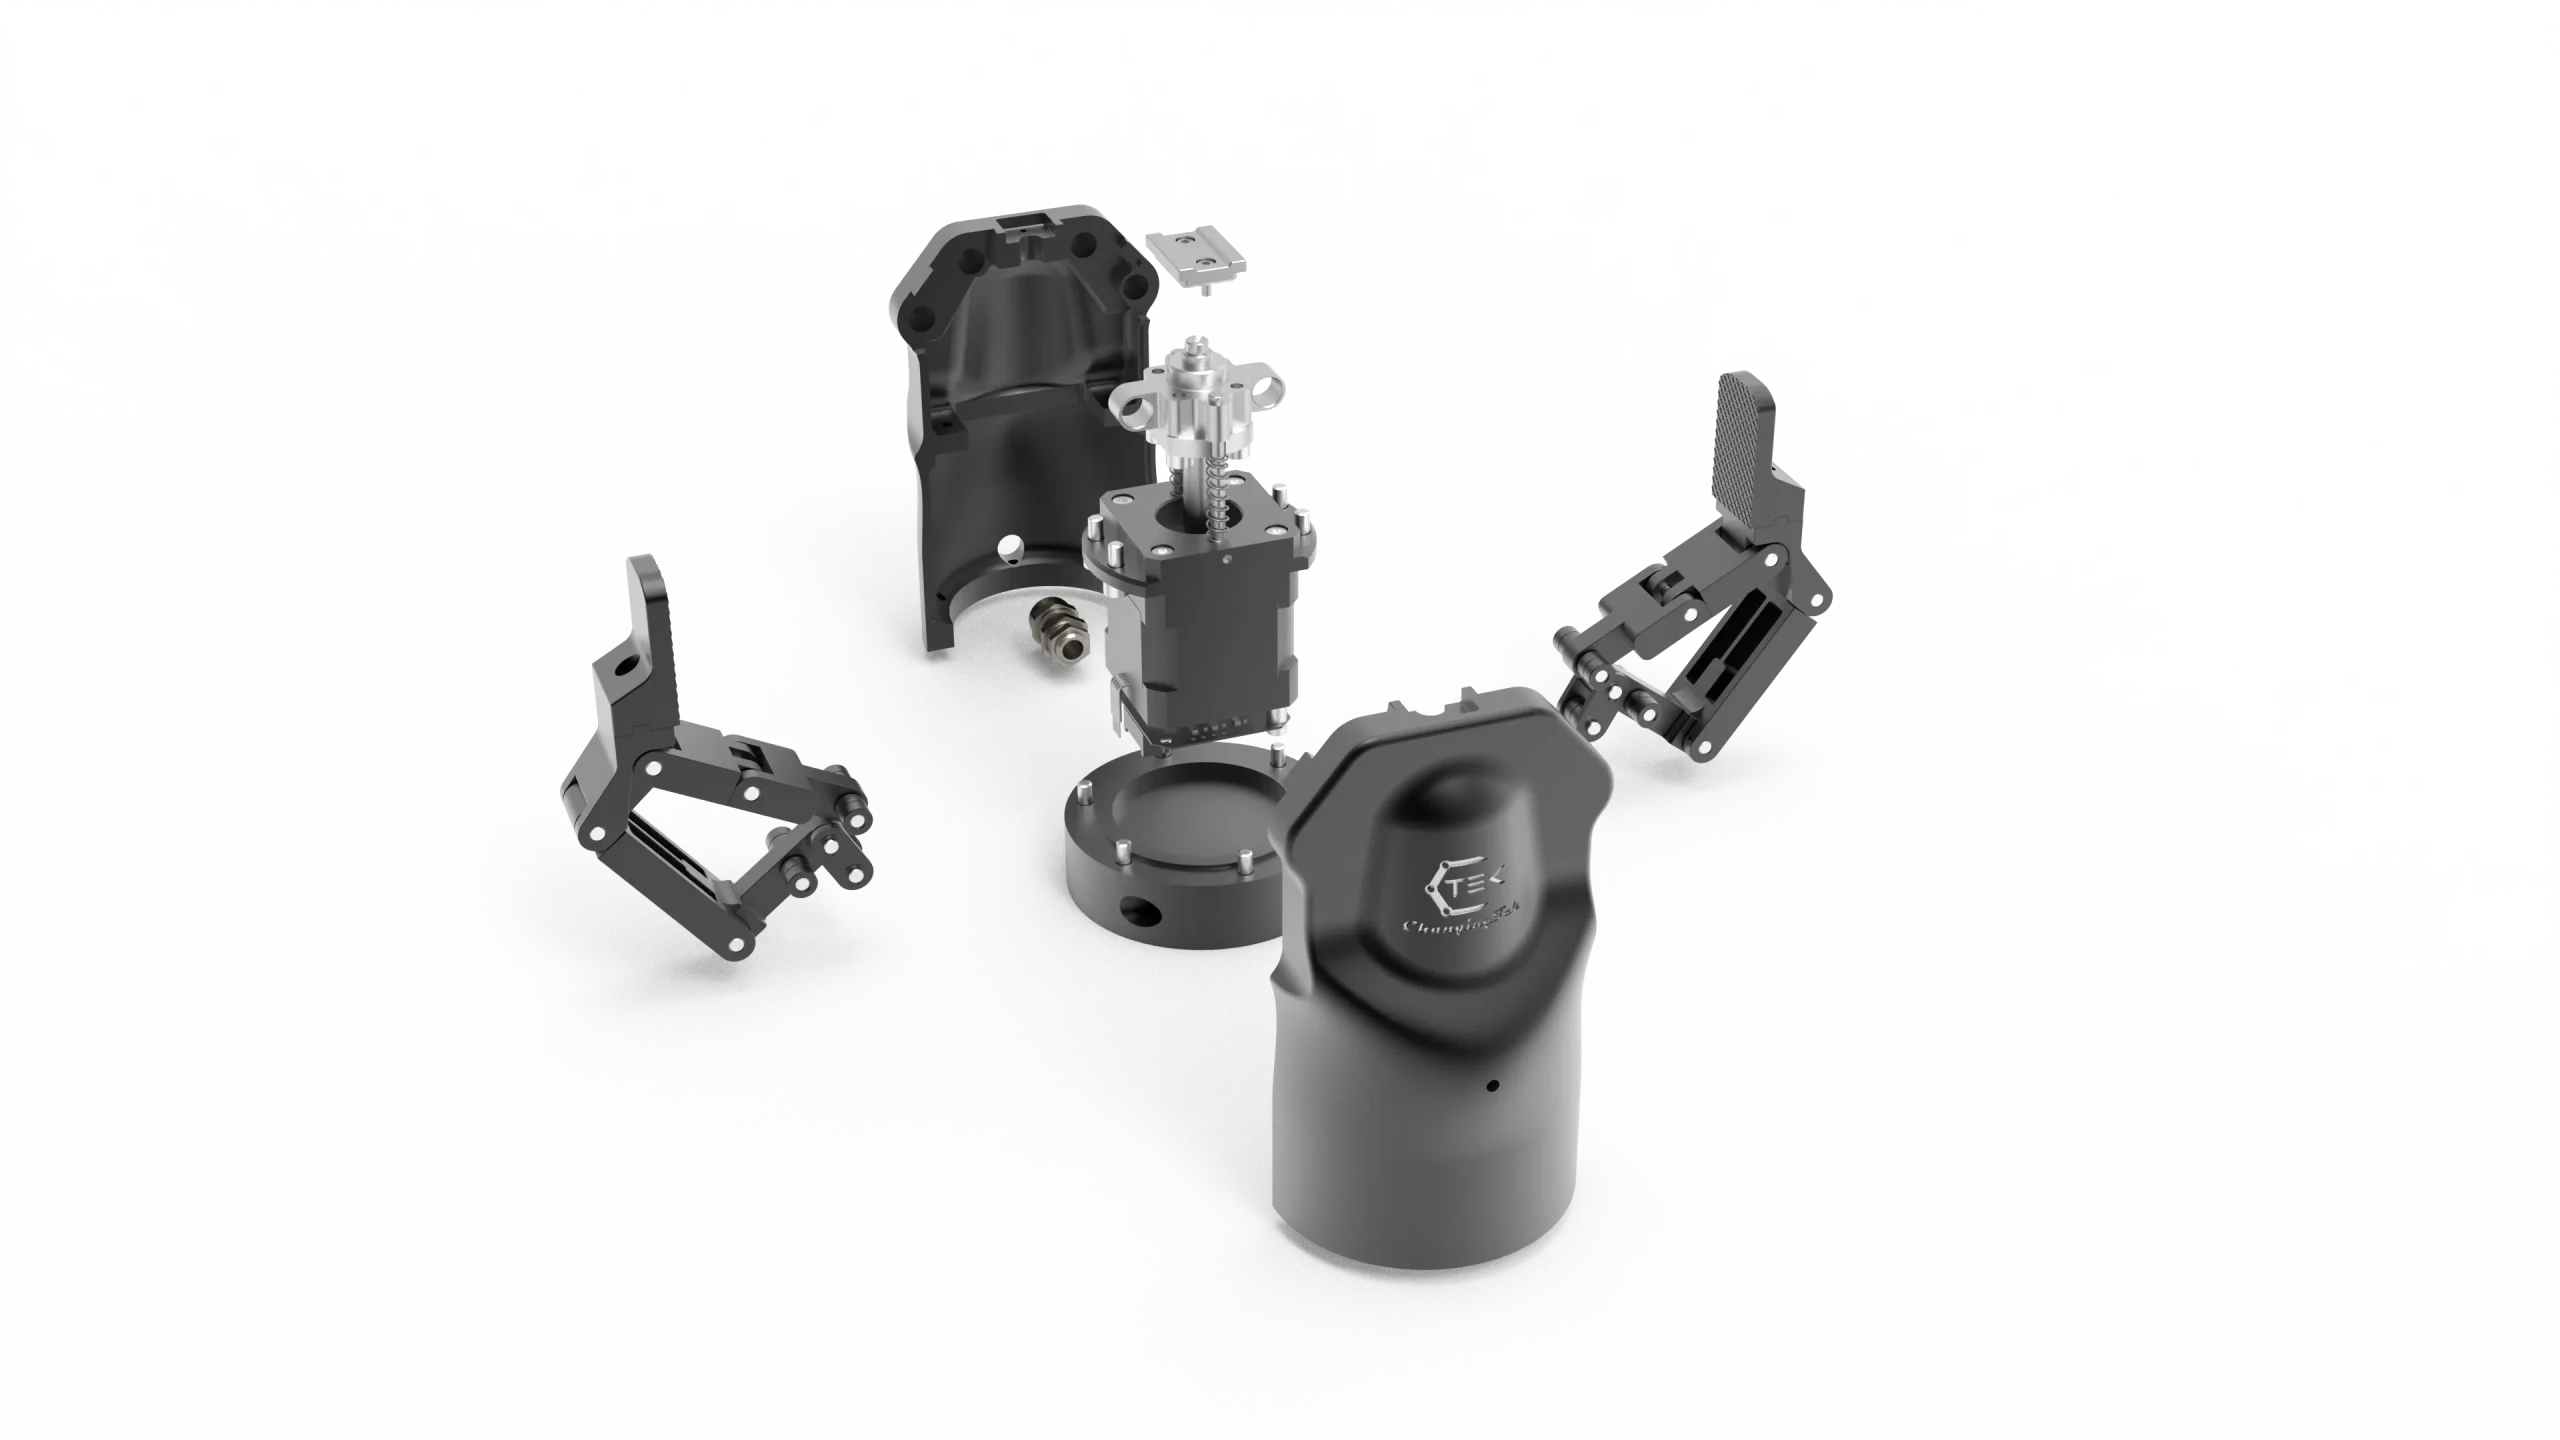
Die Materialwahl bestimmt direkt die mechanischen Eigenschaften, das Gewicht, den Bearbeitungsaufwand und die Kosten von Strukturbauteilen. Gängige Materialien für Strukturbauteile von Robotern mit integrierter Intelligenz lassen sich in vier Hauptkategorien einteilen: Leichtmetalle, hochfeste Stähle, technische Kunststoffe und Verbundwerkstoffe. Die folgende Tabelle vergleicht die wichtigsten Eigenschaften und Anwendungsbereiche der einzelnen Materialien.
| Material der Kategorie | Typische Noten | Dichte (g / cm³) | Zugfestigkeit (MPa) | Core Vorteile | Typische Anwendungen |
| Aluminiumlegierung der 6er-Serie | 6061-T6, 6063-T5 | 2.7 | 310 | Leicht, einfach zu bearbeiten, eloxierbar, moderate Kosten | Karosserierahmen, Gelenkgehäuse, Motorgehäuse |
| Aluminiumlegierung der 7er-Serie | 7075-T6, 7050-T7451 | 2.81 | 570 | Hohe Festigkeit, hohe Härte, ermüdungsbeständig | Lasttragende Halterungen, Gelenkverbinder, Reduziergehäuse |
| Hochfeste, zähe Aluminiumlegierung | Neue maßgefertigte Leichtmetallfelgen | ~ 2.75 | ≥380 | Ausgewogene Festigkeit und Zähigkeit, hohe Dauerfestigkeit | Gelenkhalterungen, seitlich schwenkbare Rahmen und andere wichtige tragende Teile |
| Titanlegierung | TC4 (Ti-6Al-4V) | 4.43 | 950 | Extrem hohe spezifische Festigkeit, korrosionsbeständig, biokompatibel | Medizinische Roboter, Gelenkverbinder, hochentwickelte, feinmotorische Hände |
| Edelstahl | 304/316, 17-4PH | 7.93 | 520-1100 | Hohe Festigkeit, korrosionsbeständig, verschleißfest, leicht schweißbar | Wellenteile, Befestigungselemente, Sensorhalterungen |
| Kupferlegierung | Messing H62, Berylliumkupfer C17200 | 8.5-8.9 | 240-1200 | Gute elektrische und thermische Leitfähigkeit, verschleißfest, nicht magnetisch | Motorkomponenten, leitfähige Schleifringe, Kühlkörper |
| Technische Kunststoffe | PEEK, POM, PA66+GF | 1.3-1.4 | 90-150 | Leicht, selbstschmierend, isolierend, stoßdämpfend | Fingerspitzen der geschickten Hand, Zahnräder, Gehäuse, dekorative Teile |
| Kohlefaserverbund | CFK (T700/T800) | 1.5-1.6 | ≥1500 | Extrem hohe spezifische Festigkeit, ermüdungsbeständig, gute Dämpfung | Roboterarmglieder, Beinglieder |
4. Wie wählt man die Bearbeitungsprozesse für Präzisionsstrukturteile von Robotern mit verkörperter Intelligenz aus?
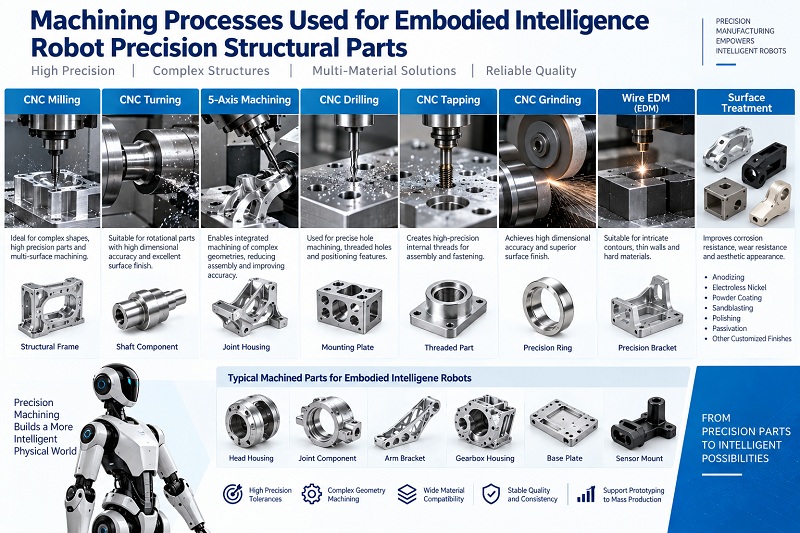
Die Wahl des Bearbeitungsverfahrens beeinflusst direkt die Präzision, Oberflächenqualität, Kosten und Lieferzeit der Bauteile. Die Verfahren zur Herstellung von Präzisionsbauteilen mittels Robotern mit integrierter Intelligenz sind vielfältig. Sie müssen sorgfältig unter Berücksichtigung der Bauteilkomplexität, der Losgröße, der Präzisionsanforderungen und der Materialeigenschaften ausgewählt werden.
4.1 Vergleich der wichtigsten Bearbeitungsprozesse
| Prozesstyp | Prozessmerkmale | Präzisionsbereich | Geeignete Chargengröße | Typische Anwendungsteile |
| 3-Achsen-CNC-Fräsen | Vielseitig, kostengünstig, geeignet für ebene Oberflächen und einfache Hohlräume | ± 0.02 ~ 0.05 mm | 1-500 Stück | Einfache Halterungen, Platten, Flansche |
| 5-Achsen-CNC-Fräsen | Mehrflächenbearbeitung in einer Aufspannung, hohe geometrische Genauigkeit, geeignet für komplexe Oberflächen | ± 0.005 ~ 0.02 mm | 1-1000 Stück | Gelenkgehäuse, unregelmäßig gekrümmte Teile, Laufräder |
| CNC-Drehen | Effiziente Bearbeitung von Rotationsteilen, hohe innere/äußere Rundlaufgenauigkeit | ± 0.005 ~ 0.02 mm | 10-5000 Stück | Wellen, Hülsen, Flansche, Gewindeteile |
| Fräs-Dreh-Verbundwerkstoff | Drehen und Fräsen in einem Arbeitsgang, weniger Rüstfehler, hohe Effizienz | ± 0.005 ~ 0.01 mm | 50-5000 Stück | Komplexe Wellen, Ventilkörper, Verbindungsstücke |
| Vakuum-Druckguss + CNC-Bearbeitung | Komplexe, in einem Stück gefertigte Strukturen, hohe Materialausnutzung (85%+), mechanische Eigenschaften vergleichbar mit Schmiedeteilen. | Gusstoleranz ±0.05 mm, Endbearbeitungstoleranz ±0.01 mm | 100-10000 Stück | Karosserierahmen, Beinstrukturteile, Gelenkgehäuse |
| Präzisionsschleifen | Höchste Präzision und Oberflächenqualität; Ra kann unter 0.02 μm liegen. | ± 0.001 ~ 0.005 mm | Wie benötigt | Lagersitze, Passflächen, Dichtflächen |
| Drahterodieren/Drahterodieren | Kann extrem harte Materialien, komplexe Hohlräume und schmale Schlitze bearbeiten; keine Schnittkraft | ± 0.005 ~ 0.01 mm | 1-100 Stück | Formen, Hartmetallteile, unregelmäßige Löcher |
| 3D Druck | Keine Form erforderlich, schnelle Validierung, hohe geometrische Freiheit | ± 0.1 ~ 0.3 mm | 1-10 Stück (zur Validierung) | Prototypen zur Konzeptvalidierung, Funktionsprototypen, Vorrichtungen |
4.2 Entscheidungsrahmen für die Prozessauswahl
Bei der Festlegung des Prozessplans mit Lieferanten wird den Beschaffungsparteien empfohlen, die Bewertung nach folgender Logik vorzunehmen:
Schritt 1: Klären Sie die wichtigsten Merkmale des Bauteils: Präzisionsanforderungen, Material, Komplexität, Losgröße und Anforderungen an das Aussehen.
Schritt 2: Erstellen Sie eine Liste mit 2-3 realisierbaren Prozessoptionen. Bitten Sie die Lieferanten um Angebote, Lieferzeiten und erwartete Ausbeuten für jede Option.
Schritt 3: Bewerten Sie die Lebenszykluskosten umfassend. Berücksichtigen Sie dabei nicht nur die Bearbeitungskosten pro Stück, sondern auch die Amortisation der Werkzeugkosten, Nachbearbeitungskosten, Ausbeuteverluste, Nacharbeitskosten und Kosten für Versionswechsel. Bei kleinen Serien ist CNC-Bearbeitung in der Regel günstiger. Bei mittleren Serien bietet Druckguss mit anschließender Nachbearbeitung ein besseres Preis-Leistungs-Verhältnis. Bei großen Serien können Spritzguss oder Schmieden mit anschließender Bearbeitung in Betracht gezogen werden.
Schritt 4: Prüfen Sie die Prozessvollständigkeit des Lieferanten. Strukturbauteile erfordern oft mehrere Prozesskombinationen, wie z. B. Drehen + Fräsen + Schleifen + Oberflächenbehandlung. Ob der Lieferant diese in einem Arbeitsgang durchführen kann, beeinflusst direkt die Lieferzeiten und die Effizienz des Qualitätsmanagements.
NOBLE Smart Manufacturing nutzt CNC als zentralen internen Prozess, darunter CNC-Bohren und -Gewindeschneiden, Dreh-Fräsen, Präzisionsgravieren und Schneiden. Zudem integriert das Unternehmen alle vor- und nachgelagerten Fertigungsressourcen, wie z. B. verschiedene Schnell- und Serienformen, SLA- und SLS-3D-Druck sowie diverse Oberflächenbehandlungsverfahren. So erhalten Kunden einen Komplettservice aus einer Hand.
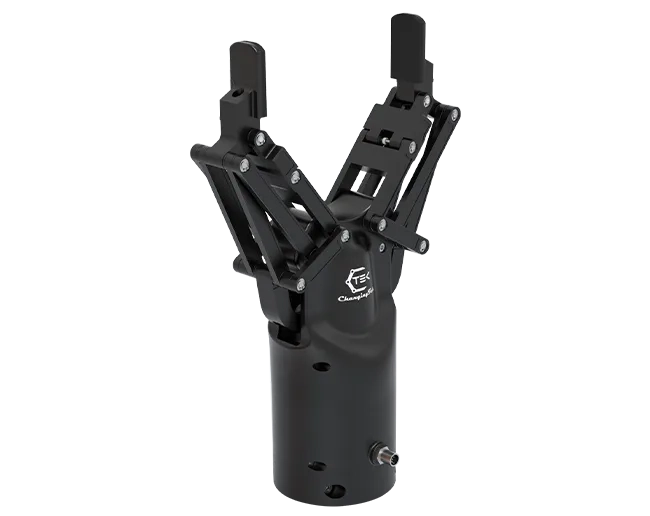
5. Welche Oberflächenbehandlung wird für Präzisionsstrukturteile von Robotern mit verkörperter Intelligenz verwendet?
Die Oberflächenbehandlung beeinflusst direkt die Verschleißfestigkeit, die Korrosionsbeständigkeit und die Passgenauigkeit. Unterschiedliche Funktionsbereiche erfordern eine zonale Behandlung.
5.1 Eloxieren
Am häufigsten für Aluminiumlegierungen verwendet. Schichtdicke 5–15 µm, Härte 200–300 HV. Geeignet für Oberflächen, die der Optik dienen, und für allgemeine Montageflächen. Etwa 50 % der Oxidschicht wachsen nach außen. Präzisionsbohrungen erfordern einen Ausgleich von 0.01–0.03 mm.
5.2 Harteloxieren
Schichtdicke 50–100 µm, Härte 300–500 HV. Verschleißfestigkeit um das 10- bis 20-Fache verbessert. Geeignet für Passflächen, Lagersitze und Bereiche mit hoher Reibungsfrequenz. Erforderliches Aufmaß: 0.02–0.05 mm.
5.3 Sandgestrahltes Anodisieren
Durch das Sandstrahlen vor dem Anodisieren entsteht eine matte Oberfläche. Geeignet für sichtbare Oberflächen. Die Körnung des Sandstrahlmittels liegt typischerweise zwischen 120 und 220 Mesh.
5.4 Passivierung
Hauptsächlich für Edelstahl. Entfernt freies Eisen von der Oberfläche. Die Schichtdicke beträgt nur wenige Nanometer. Verändert die Abmessungen nicht. Geeignet für Präzisionsmontageflächen und desinfektionsresistente Bereiche.
5.5 Vernickeln
Die stromlose Vernickelung zeichnet sich durch eine gute Gleichmäßigkeit aus. Die Schichtdicke beträgt 5–25 µm. Nach der Wärmebehandlung kann eine Härte von über HV1000 erreicht werden. Geeignet für Stifte, Mikrozahnräder und hochfrequente Bewegungsgelenke. Die erforderliche Schichtdicke muss berücksichtigt werden.
5.6 Schwärzung
Chemische Oxidation von Stahloberflächen. Schichtdicke 1–3 µm. Geeignet für innere Bauteile und nicht sichtbare Oberflächen. Begrenzte Korrosionsbeständigkeit.
5.7 Grundsätze der zonierten Behandlung:
- Sichtbare Oberflächen: Sandstrahlen oder Standard-Anodisieren
- Montageflächen: Standardmäßige Anodisierung oder Passivierung; übermäßige Schichtdicke vermeiden.
- Oberflächenbehandlung: Hartanodisierung oder Vernickelung
- Isolierende Oberflächen: Isolierung aufrechterhalten, lokalen Abdeckschutz gewährleisten
Grundprinzipien: Funktion zuerst, Dimensionskompensation, zoniertes Management, kritische Dimensionen nach der Behandlung erneut messen.
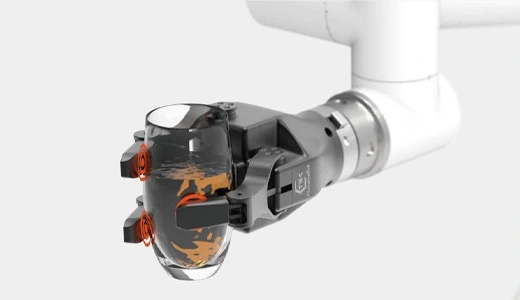
6. Was sind die wichtigsten kritischen Dimensionen von Präzisionsstrukturbauteilen verkörperter Intelligenz-Roboter?
Die wichtigsten Abmessungen bestimmen unmittelbar die Ergebnisse der Funktionsprüfung und Montage. Dazu gehören im Wesentlichen: die Positionsgenauigkeit und die Toleranz des Lochdurchmessers der Montage- und Positionierungslöcher, die Koaxialität und Rundheit der Lagerposition, die Ebenheit und Rechtwinkligkeit der Sensormontagefläche, die Ebenheit der Kontaktfläche, die räumlichen Abmessungen der Kabelbaum-Aussparungsposition, die Gleichmäßigkeit der Wandstärke der Leichtbaunut sowie die Eignung des Lochabstands und der Gewindelehren.
Bei der Präzisionsbearbeitung von Medizinprodukten kann die Toleranz des Außendurchmessers auf ±0.005 mm, der Koaxialitätsfehler auf <0.01 mm und die Oberflächenrauheit Ra auf <0.4 μm begrenzt werden. Die Präzisionsanforderungen an Roboterbauteile variieren je nach Bauteil, die Toleranzen wichtiger Passflächen müssen jedoch üblicherweise auf ±0.01 mm eingehalten werden.
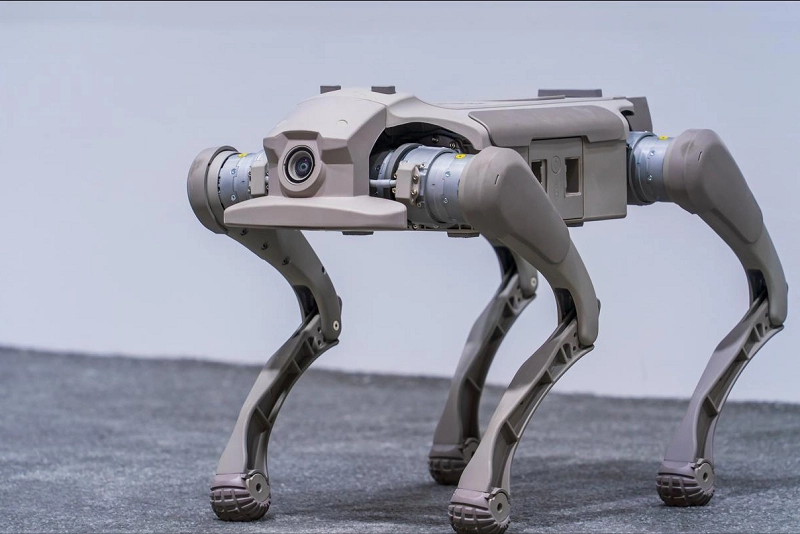
7. Welche Prüf- und Lieferstandards sind für Präzisionsstrukturbauteile von Robotern mit verkörperter Intelligenz erforderlich?
Die Festlegung klarer Inspektions- und Lieferstandards ist nicht nur für die Qualitätssicherung notwendig, sondern auch die Grundlage für die Reduzierung von Streitigkeiten zwischen Angebots- und Nachfrageseite und die Verbesserung der Kommunikationseffizienz.
7.1 Anforderungen an Inspektionsausrüstung und -fähigkeit
Zur Kernausrüstung und den Kernkompetenzen eines Lieferanten bei der Inspektion gehören:
| Inspektionsgegenstand | Hauptausrüstung | Präzisionsanforderungen | Beschreibung |
| Vollständige Dimensionsprüfung | Koordinatenmessmaschine (CMM) | Messunsicherheit ≤0.002 mm | Der erste Artikel muss einer vollständigen Dimensionsprüfung unterzogen werden; Stichprobenquote der Charge ≥ 5 % |
| Prüfung der geometrischen Toleranz | Koordinatenmessgerät, Rundheitsprüfgerät, Zylindrizitätsprüfgerät | Rundheit ≤0.0005 mm | Konzentrizität, Rundheit, Zylindrizität, Ebenheit usw. |
| Reibungskoeffizient | Rauheitsmessgerät, Weißlichtinterferometer | Ra-Auflösung 0.001 μm | Kritische Passflächen und Sichtflächen müssen geprüft werden. |
| Härteprüfung | Rockwell/Vickers Härteprüfgerät | Entspricht dem GB/T 230-Standard | Prüft die Wirkung der Wärmebehandlung und den Materialzustand |
| Aussehenskontrolle | Visuell, Stereomikroskop | Proben pro Grenzwert | Risse, Kratzer, Verformungen, Verfärbungen usw. |
| Analyse der Materialzusammensetzung | Spektrometer (PMI) | Erfüllt die Materialnormen | Materialzertifikate für jede Rohmaterialcharge; kritische Teile können beprobt werden |
| Gewindeinspektion | Gewindelehren, Gewindemessgerät | Präzisionsklasse 6H/6g | Lehrdorne für Innengewinde, Ringlehren für Außengewinde |
8. Welche Bearbeitungsmöglichkeiten sind für ein Präzisionsstrukturbauteil eines Roboters mit verkörperter Intelligenz erforderlich?
5-Achsen-CNC-Bearbeitung Fähigkeit:
Verfügt über Erfahrung in der Bearbeitung komplexer gekrümmter Oberflächen, Mehrlochpositionen und dünnwandiger Teile und ist in der Lage, Mehrseitenbearbeitungen in einer einzigen Aufspannung durchzuführen.
Schnelle Reaktionsfähigkeit:
Es kann sich an Änderungen der Zeichnungsversionen während der Forschungs- und Entwicklungsphase anpassen und den Lieferrhythmus auch bei kleinen Losgrößen und mehreren parallel laufenden Versionen aufrechterhalten.
Qualitätssystem und Rückverfolgbarkeit:
Jedes einzelne Teil lässt sich bis zur Charge der Rohstoffe, den Verarbeitungsanlagen und den Prozessparametern zurückverfolgen.
Für Roboterbauteile, die in medizinischen Anwendungen eingesetzt werden, ist das ISO 13485-System eine notwendige Voraussetzung.
Die Fähigkeit, Montagestandards zu vereinheitlichen:
Es ermöglicht die koordinierte Bearbeitung von Karosserieteilen, Gelenkmodulen, Sensorhalterungen und Endeffektorteilen, vereinheitlicht die Montagestandards und reduziert die Anhäufung von Toleranzen bei verschiedenen Lieferanten.
9. Wie finden Sie geeignete Ersatzteile für Ihren Roboter?
Erster Schritt: Die Spezifikationen der Bauteile klären. Material, Präzisionsanforderungen, Menge und Oberflächenbehandlungsverfahren festlegen. 3D-Modell und 2D-Zeichnungen erstellen.
Schritt 2: Bewerten Sie die Fähigkeiten des Lieferanten. Dabei sind vier Punkte besonders wichtig: Verfügt er über Kernausrüstung wie eine 5-Achs-CNC-Maschine? Besitzt er Erfahrung in der Bearbeitung von Robotern oder in der Medizintechnik? Hat er Zertifizierungen für sein Qualitätsmanagementsystem wie ISO 13485 erhalten? Kann er einen Komplettservice von der Bearbeitung bis zur Oberflächenbehandlung anbieten?
Schritt 3: Lieferung und Rückverfolgbarkeit prüfen. Fordern Sie vom Lieferanten einen Prüfbericht an, der die Einhaltung der wichtigsten Maße bestätigt. Jedes Teil muss bis zur Charge der Rohstoffe und den Prozessparametern rückverfolgbar sein.
Schritt 4: Zuerst Musterfertigung, dann Serienproduktion. Überprüfen Sie die Passgenauigkeit und die korrekte Montage durch eine Kleinserienfertigung. Geben Sie erst dann Großbestellungen auf, wenn Sie sich vergewissert haben, dass keine Fehler vorliegen.
10. Warum NOBLE als Ihren Lieferanten wählen?
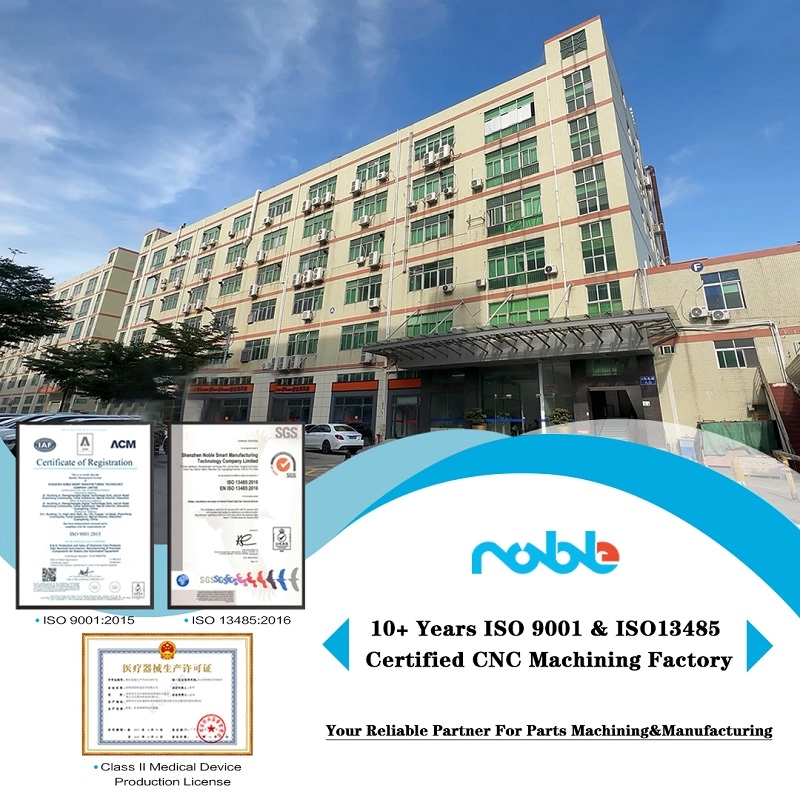
Noble ist ein chinesisch-britisches Joint Venture mit 14 Jahren Entwicklungsgeschichte. Wir verfügen über modernste Bearbeitungs- und Prüfeinrichtungen und umfangreiche Erfahrung auf internationalen Märkten, um schnell auf die unterschiedlichsten Kundenanforderungen reagieren zu können.
Wir verfügen über mehrere 5-Achs-CNC-Maschinen zur Fertigung hochpräziser und komplexer Teile in Serie. Unser erfahrenes Ingenieurteam optimiert Zeichnungen für eine bessere Herstellbarkeit. Wir sind nach ISO 9001 und ISO 13485 zertifiziert. Alle Teile werden in einer sicheren und sauberen Werkstatt mit vollständiger Rückverfolgbarkeit gefertigt.
Wir setzen Koordinatenmessgeräte, automatische 2.5D-Bildverarbeitungssysteme, Höhenmessgeräte und weitere Präzisionsprüfgeräte ein, um sicherzustellen, dass jedes gelieferte Teil den Qualitätsanforderungen entspricht. Unser erfahrenes Kundendienstteam kennt die Import- und Exportbestimmungen verschiedener Länder und unterstützt Sie dabei, Ihre Ware schnellstmöglich zu erhalten und Ihr Projekt zu beschleunigen.
FAQs von Verkörperte Intelligenz Roboter
1. Welche Materialien werden üblicherweise für die Strukturbauteile von Robotern mit verkörperter Intelligenz verwendet?
Hauptsächlich Aluminiumlegierung 6061/7075, Edelstahl 304/17-4PH, PEEK, PI und andere technische Kunststoffe. Wir wählen das Material entsprechend Ihren Anforderungen an Gewicht, Festigkeit, Korrosionsbeständigkeit und Biokompatibilität aus.
2. Über welche Qualitätszertifizierungen verfügt Ihr Werk für Roboter-Präzisionsteile?
Wir verfügen über die Zertifizierungen nach ISO 9001 (allgemeines Qualitätsmanagementsystem) und ISO 13485 (medizinisches Qualitätsmanagementsystem). Alle Bauteile sind vollständig rückverfolgbar und eignen sich daher für Projekte im Bereich Rehabilitationsroboter und medizinische Roboter.
3. Können Sie komplexe, hochpräzise Bauteile für Roboter herstellen? Welche Ausrüstung haben Sie?
Ja. Wir verfügen über mehrere 5-Achs-CNC-Maschinen. Unser Qualitätskontrolllabor ist mit einer Koordinatenmessmaschine, einem automatischen 2.5D-Bildverarbeitungssystem, einem Rauheitsmessgerät und weiteren Prüfgeräten ausgestattet, um enge GD&T-Toleranzen zu gewährleisten.
4. Welche Unterstützung kann Ihr Ingenieurteam während der Zeichnungsphase leisten?
Unsere erfahrenen Ingenieure prüfen Ihre Zeichnungen und unterbreiten Ihnen Vorschläge zur fertigungsgerechten Konstruktion (DFM). Wir helfen Ihnen, die Konstruktion zu optimieren, um die Fertigungskosten zu senken und die Produktionsausbeute zu steigern.
5. Wie sieht es mit Lieferung und Zollabwicklung bei Bestellungen aus dem Ausland aus?
Wir verfügen über umfangreiche Erfahrung mit Auslandsprojekten. Unser erfahrenes Team ist mit den Zollbestimmungen verschiedener Länder bestens vertraut. Wir unterstützen Sie bei der Dokumentenerstellung, um die Bearbeitungszeiten zu verkürzen und Ihren Projektfortschritt zu beschleunigen.





