

Ein Robotikingenieur verfügt über ein CAD-Modell und muss entscheiden, wie er daraus einen realen Prototyp fertigt. Dies beinhaltet die Auswahl des Materials und des Verfahrens. Die zentrale Frage lautet: Welche Fertigungsprozesse und Materialien eignen sich am besten für Prototypenteile von KI-Robotern? Und wie beeinflussen sie Design und Produktion? Dieser Artikel behandelt Materialoptionen, Bearbeitungstechniken und systemweite Entscheidungen. Wir konzentrieren uns auf nützliche Tipps zur Auswahl und zum Bau kundenspezifischer Robotersysteme. Festigkeit, Gewicht und Präzision bestimmen die Materialwahl. Auch Zeitrahmen und Budget spielen eine Rolle. Wir verzichten auf historische Hintergrundinformationen und geben praktische Ratschläge für Ingenieure und Hobbybastler. Reale Prototypenbeispiele von humanoiden Roboterarmen und mobilen Robotern veranschaulichen diese Entscheidungen in der Praxis.
Konstruktionsüberlegungen für Prototypenteile von KI-Robotern
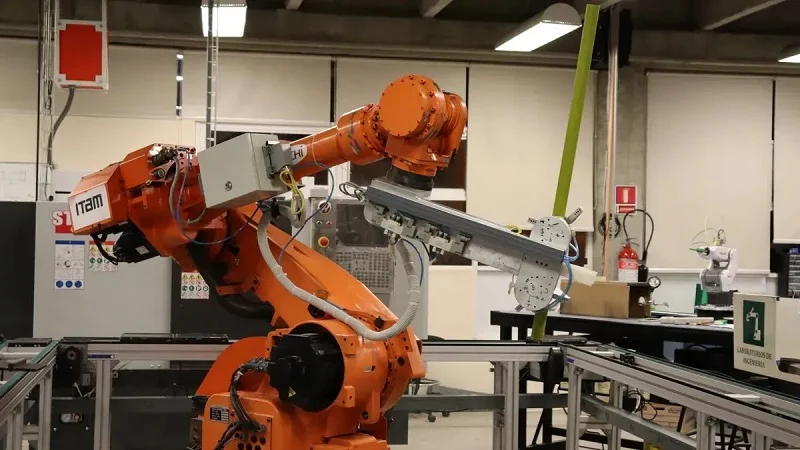
Jeder KI-Roboter basiert auf fünf Hauptsystemen: Steuerung, Sensoren, Aktoren, Stromversorgung und dem strukturellen Rahmen. In der Robotik benötigen diese Systeme jeweils unterschiedliche Komponenten. Treffen Sie Ihre Entscheidungen frühzeitig. Sie beeinflussen Toleranzen, Montage und Kosten. Hier erfahren Sie, worauf es ankommt.
Stärke, Gewicht und Präzision
Tragende vs. nicht tragende Teile
Manche Bauteile sind hohen Belastungen ausgesetzt. Gelenke, Verbindungsstücke und Chassis-Komponenten erfordern hohe Festigkeit und Steifigkeit. Aluminiumlegierungen sind hier beliebt, da sie ein gutes Gleichgewicht zwischen Gewicht und Steifigkeit bieten. Abdeckungen und Karosserieteile sind deutlich geringeren Belastungen ausgesetzt. Kunststoffe eignen sich hierfür hervorragend. Klären Sie diese Anforderungen frühzeitig in Ihrer Planung. Diese Entscheidung beeinflusst alle weiteren Schritte.
Toleranz und Oberflächenbeschaffenheit
Genauigkeit beginnt mit den richtigen Toleranzen. Präzision ist an Schnittstellen besonders wichtig. Lagersitze und Schienenhalterungen benötigen Toleranzen von ±0.01 bis ±0.05 mm. Komponenten wie Werkzeugwechsler und Greifer erfordern eine Wiederholgenauigkeit im Bereich von 0.015 bis 0.02 mm für eine zuverlässige Handhabung. Achten Sie jedoch auf die Toleranzkumulation. Wenn viele Teile zusammenpassen, summieren sich kleinste Fehler. Eine Toleranz von ±0.02 mm kann zu schwergängigen Verbindungen führen. Verringern Sie die Toleranzen nur dort, wo die Funktion es erfordert. Eine Reduzierung von 0.5 mm auf 0.02 mm verdoppelt Ihre Fertigungskosten. Eine Reduzierung auf 0.01 mm verdreifacht sie sogar.
Toleranzen beeinflussen die Genauigkeit des Roboters direkt. Sind die Halterungen ungenau, verfehlt der Endeffektor sein Ziel. Eine gute, fertigungsgerechte Konstruktion bedeutet, die Passgenauigkeit frühzeitig zu berücksichtigen. Intelligente Konstruktionsentscheidungen wirken sich auf Kosten und Qualität aus. Dasselbe gilt für alle Fertigungsprozesse. Fragen Sie sich: Müssen alle Oberflächen präzise kontrolliert werden oder nur die kritischen?
Umwelt- und thermische Faktoren
Temperatur- und Chemikalienbelastung
Wo ist Ihr Roboter im Einsatz? In Fabriken herrschen hohe Temperaturen. Roboter im Außenbereich sind Chemikalien ausgesetzt. Standardkunststoffe wie ABS und HDPE versagen oberhalb von 100 °C. Sie benötigen stattdessen PTFE oder PEEK. PEEK hält Dauertemperaturen bis zu 260 °C stand. Bei Kontakt mit Chemikalien sind PTFE, PEEK und Polypropylen beständig gegen aggressive Lösungsmittel. Titan und Edelstahl 316 sind die besten Metalle für korrosive Umgebungen. Die Wahl des Materials hat direkten Einfluss auf die Leistungsfähigkeit unter Belastung.
Die Dichtungstechnologie für Außenroboter verwendet moderne Elastomere. Fluoropren XP und EPDM sind beständig gegen UV-Strahlung und Reinigungsmittel. Berücksichtigen Sie die Umwelt bei Ihrer Auswahl.
Vibrations- und Schlagfestigkeit
Roboter bewegen sich schnell und bremsen abrupt. Vibrationen lockern mit der Zeit Schrauben. Stöße können spröde Bauteile beschädigen. POM, glasfaserverstärkte Nylons und andere robuste Kunststoffe halten wiederholter Belastung gut stand. Sie absorbieren Energie, ohne zu brechen. Titan bietet hohe Festigkeit bei geringem Gewicht, ist aber teurer. Passen Sie die Dämpfung des Materials an Ihre Robotersysteme an. Ein mobiler Roboter, der gegen Wände stößt, benötigt robustere Bauteile als ein stationärer Roboterarm in einer Fabrikhalle.
Kosten, Lieferzeit und Skalierbarkeit
Prototyp vs. Produktionsbudget
Ein einzelnes Prototypenteil ist pro Einheit teurer. Die gleiche Komponente wird bei größeren Stückzahlen günstiger. Planen Sie im Voraus. CNC-Bearbeitung ermöglicht hohe Präzision ohne Werkzeugkosten für frühe Tests. Bei Serienfertigung wird Spritzguss eingesetzt, um die Stückkosten zu senken. Die Komponentenauswahl hängt von den Stückzahlen und dem Budget ab. Kundenspezifische Robotersysteme beginnen oft mit gefrästen Teilen und gehen dann zu Spritzgussteilen über.
Brückenwerkzeuge und Kleinserien
Die Brückenwerkzeugtechnik schließt die Lücke zwischen einem einzelnen Prototyp und der vollständigen Fertigung von Prototypenteilen für KI-Roboter. Sie verwendet temporäre Formen für Kleinserien. So lassen sich prototypenähnliche Teile testen und die Passgenauigkeit überprüfen, bevor in feste Werkzeuge investiert wird. Urethanguss eignet sich gut für 10 bis 100 Teile. Dieser Ansatz validiert Design und Produktion frühzeitig und spart Zeit und Geld vor der Skalierung.
Gängige Materialien für Prototypenteile von KI-Robotern
Die Wahl des richtigen Materials ist die halbe Miete. Sie benötigen Festigkeit, geringes Gewicht und einen Preis, den Ihre Finanzabteilung akzeptieren kann. Die Auswahl lässt sich in drei Gruppen einteilen: Metalle, Kunststoffe und Verbundwerkstoffe. Jede hat ihre Vor- und Nachteile. Schauen wir sie uns genauer an.
Metallindustrie
Metalle sind für Strukturbauteile in der Robotik die erste Wahl. Sie sind steif, fest und verhalten sich vorhersagbar. Verschiedene Metalle verhalten sich jedoch unterschiedlich.
Aluminiumlegierungen für leichte Rahmen
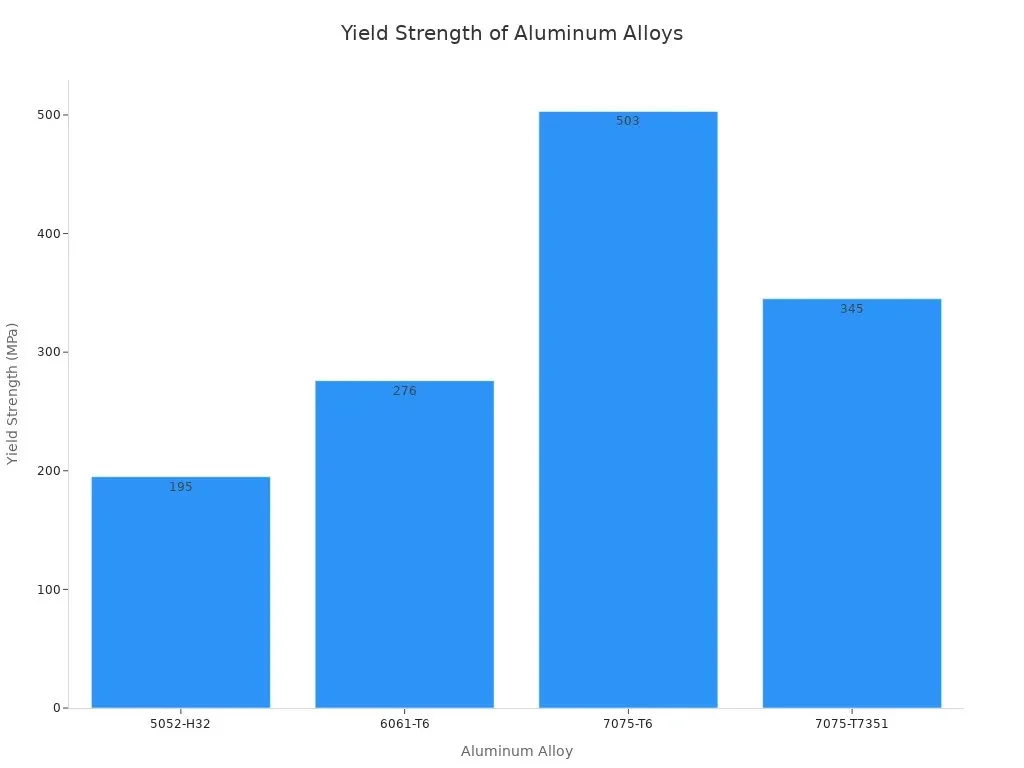
Aluminium ist für die meisten Rahmen die erste Wahl. Von allen Aluminiumsorten gilt 6061-T6 als Standard für Prototypen und allgemeine Strukturbauteile. Es ist korrosionsbeständig, lässt sich gut bearbeiten und besser schweißen als viele festere Alternativen. Seine Streckgrenze beträgt 276 MPa. Das ist ausreichend für bearbeitete Halterungen, Platten und Strukturverbindungen.
Wenn Sie höhere Festigkeit benötigen, erreicht 7075-T6 503 MPa. Dadurch eignet es sich gut für hochbelastete Flugzeugstrukturen und hochwertige Drohnenarme. Hier ein kurzer Vergleich der gängigen Stahlsorten:
| Aluminiumlegierung | Streckgrenze (MPa) | Typischer Einsatz in Robotik-/UAV-Rahmen |
| 6061-T6 | 276 | Universalrahmen, Roboterarme, FPV-Rennchassis |
| 7075-T6 | 503 | Hochbelastete Flugzeugzelle, militärische UAV-Strukturen, Premium-Drohnenarme |
| 5052-H32 | 195 | Blechgehäuse und Batteriegehäuse |
| 7075-T7351 | 345 | Militär-, Renn- oder Hochleistungs-UAVs |
Edelstahl 17-4 PH für Verschleißteile
Wenn hohe Verschleißfestigkeit erforderlich ist, ist Edelstahl 17-4 PH die ideale Lösung. Im H900-Zustand erreicht er eine Zugfestigkeit von ca. 1,310 bis 1,379 MPa. Die Streckgrenze liegt zwischen 1,172 und 1,276 MPa. Die Härte beträgt HRC 40 bis 47. Er lässt sich CNC-bearbeiten oder mittels DMLS-Verfahren herstellen. Diese Eigenschaften machen ihn hervorragend geeignet für hochbelastete Wellen, Bolzen und Konstruktionsbefestigungen. Zudem verbiegt er sich unter Last deutlich weniger als Aluminium, was insbesondere bei Präzisions-Montageplatten von Vorteil ist.
Titan Ti-6Al-4V für hochfeste Anwendungen
Die Titanlegierung Ti-6Al-4V bietet hohe Festigkeit bei geringem Gewicht. Strukturbauteile humanoider Roboter bestehen häufig aus einer Kombination von Aluminium, Titan und Stahl. Titan ist zwar teurer, aber dort am besten geeignet, wo jedes Gramm zählt. Verwenden Sie es für kritische Verbindungen und Gelenke, die hohen, wiederholten Belastungen ausgesetzt sind.
Kunststoffe
Kunststoffe reduzieren Gewicht und Kosten. Sie eignen sich auch für Anwendungen, bei denen Metalle zu aufwendig wären.
ABS und PLA für Rapid Prototyping
ABS und PLA sind die Arbeitspferde des FDM-Drucks. Sie ermöglichen schnelle Passform- und Formtests. Beide sind jedoch hitzeempfindlich, daher sollten sie von Motoren und heißen Oberflächen ferngehalten werden. Für frühe Prototypen sind sie aber kaum zu übertreffen.
POM und PEEK für Zahnräder und Lager
POM, oft auch als Delrin vertrieben, eignet sich hervorragend für Zahnräder und Lager. Es zeichnet sich durch einen niedrigen Reibungskoeffizienten und exzellente Dimensionsstabilität aus. Die Feuchtigkeitsaufnahme beträgt nach 24 Stunden lediglich 0.25 %, im Vergleich zu 1.5–3.0 % bei Nylon. Dies bedeutet geringeres Quellen und dauerhaft höhere Präzision. Delrin AF 100 hält hohen Belastungen und hohen Drehzahlen mit geringerem Verschleiß stand. Dank nahezu identischer statischer und dynamischer Reibungskoeffizienten weist es praktisch kein Stick-Slip-Verhalten auf. PEEK bietet darüber hinaus eine höhere Beständigkeit und hält Dauertemperaturen bis zu 260 °C stand. Beide Polymere sind chemikalienbeständig und somit bestens für anspruchsvolle Anwendungen geeignet.
Verbundwerkstoffe und Spezialmaterialien
Verbundwerkstoffe bieten das beste Verhältnis von Festigkeit zu Gewicht. Sie werden in gewichtskritischen oder leichten Anwendungen eingesetzt.
Kohlenstofffaserverstärkte Polymere
CFK revolutioniert Roboterarme. Ein T700S-Kohlenstofffaserlaminat wiegt 1.55 g/cm³, im Vergleich zu 2.70 g/cm³ bei 6061-T6-Aluminium. Das entspricht einer Gewichtsersparnis von rund 43 %. Seine spezifische Steifigkeit erreicht etwa 45 GPa·cm³/g, das 1.7-Fache von Aluminium. Eine in IEEE Access veröffentlichte Studie beschreibt einen validierten Hybridarm mit einer Massenreduktion von 24.32 % gegenüber einer reinen Aluminiumkonstruktion. Jedes Gramm weniger Gewicht am Gelenk reduziert Trägheit, Drehmoment und Energieverbrauch.
Glasfaserverstärkte Nylons und UHMW
Glasfaserverstärkte Nylons verleihen Kunststoffteilen kostengünstig mehr Steifigkeit. UHMW zeichnet sich durch hervorragende Schlagfestigkeit und eine reibungsarme Oberfläche aus. Diese Werkstoffe eignen sich für Stoßdämpfer, Führungen und Verschleißleisten. Sie absorbieren Vibrationen und halten wiederholter Belastung stand, ohne zu reißen.
Die Materialauswahl hat direkten Einfluss auf die Fertigungsprozesse und die Bauteilauswahl. Wenn Sie frühzeitig die richtigen Entscheidungen treffen, bleibt Ihr individuelles Projekt im Budget und im Zeitplan.
Fertigungsprozesse für Prototypenteile von KI-Robotern
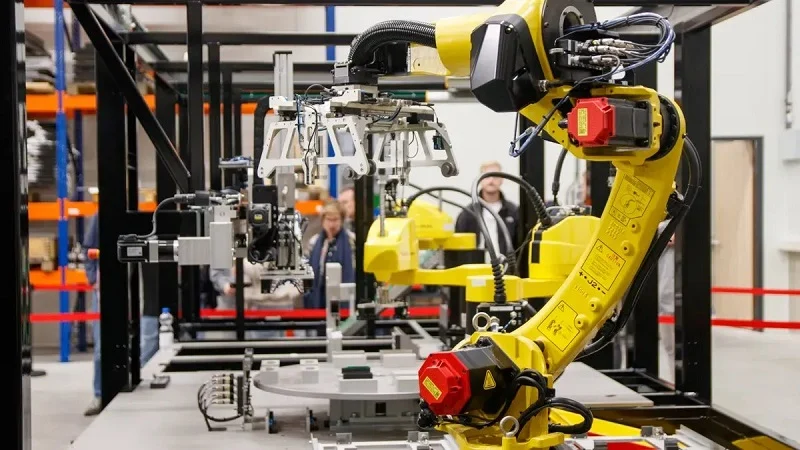
Gängige Verfahren zur Herstellung von Roboterteilen sind Schneiden, Spritzgießen, CNC-Bearbeitung, Gießen und 3D-Druck. Jedes Verfahren eignet sich für unterschiedliche Anforderungen. Die Wahl hängt von der Form des Teils, der benötigten Stückzahl und dem Budget ab. Sehen wir uns die wichtigsten Optionen an.
CNC-Bearbeitung und Schneiden
CNC-Bearbeitung ermöglicht die Herstellung hochpräziser und robuster Bauteile. Sie eignet sich sowohl für Metalle als auch für Kunststoffe. Für Prototypenteile von KI-Robotern wird dieses Verfahren häufig als erstes eingesetzt.
3-Achs-Bearbeitung vs. 5-Achs-Bearbeitung
Drei-Achs-Maschinen bearbeiten nur aus einer Richtung. Fünf-Achs-Maschinen bewegen Werkzeug und Werkstück gemeinsam. Diese zusätzliche Bewegung ist insbesondere bei komplexen Formen von entscheidender Bedeutung.
Die Fünf-Achs-Bearbeitung eignet sich am besten für Werkstücke mit schrägen Flächen, tiefen Taschen oder Bohrungen in verschiedene Richtungen. Robotergelenkgehäuse weisen Seitenbohrungen, Lagerbohrungen und Bezugsflächen auf. Diese Merkmale sollten gemeinsam geplant werden. Bei der Fertigung präziser Bohrungen auf Ober-, Seiten- und Schrägflächen führt jede Drehung des Werkstücks zu kleinen Fehlern. Diese Fehler können die normale Genauigkeit der Maschine übersteigen. Die Fünf-Achs-Bearbeitung ermöglicht die Bearbeitung aller Teile in einer stabilen Aufspannung.
Betrachten wir hohle Robotergelenkgehäuse. Sie weisen außen Gewindebohrungen und Montagezapfen auf gekrümmten Oberflächen auf. Bei der Bearbeitung von drei Achsen sind vier bis sechs manuelle Nachspannvorgänge erforderlich. Dies führt zu einer Fehlausrichtung der internen Lagerbohrungen gegenüber den externen Motorflächen. Die Erfolgsquote beim ersten Durchgang liegt bei drei Achsen lediglich bei 59 %. Bei fünf Achsen in einer einzigen Aufspannung steigt sie hingegen auf 96 %.
| Teilsituation | Empfohlene Bewertung | Grund |
| Seitliche Löcher an einem zylindrischen Teil | 4-Achsen | Reduziert manuelles Wenden und Neubeziehen des Bezugssystems |
| Regelmäßige Mehrseitenlöcher | 4-Achsen oder 3+2 | Ausgewogene Kosten- und Einrichtungsstabilität |
| Abgewinkelte Sensormontageflächen | 5-Achsen | Reduziert Vorrichtungswechsel und Werkzeuginterferenzen |
| Leichte Roboterrahmen | 5-Achsen | Verbessert den Werkzeugzugang zu Taschen und Rippen. |
| Dünnwandige Mehrseitenhalterungen | 5-Achs-Bearbeitung mit Stufenbearbeitung | Unterstützt die Kontrolle von Klemmung und Bezugspunktabweichung |
| Kleinserienteile mit Wiederholgenauigkeit | 5-Achsen-Bewertung | Das Erstartikelverfahren kann für die Charge wiederholt werden. |
Vorschübe, Drehzahlen und Werkzeugauswahl
Vorschub und Schnittgeschwindigkeit hängen vom Material ab. Aluminium lässt sich mit hohen Spindeldrehzahlen schnell bearbeiten. Titan erfordert niedrigere Drehzahlen und mehr Kühlmittel. Auch die Werkzeugwahl ist wichtig. Hartmetallwerkzeuge eignen sich für die meisten Anwendungen. Diamantbeschichtete Werkzeuge sind besser für raue Verbundwerkstoffe geeignet. Ein Fertigungspartner wie NOBLE kann Ihnen helfen, diese Werte für Ihre spezifische Konstruktion festzulegen.
Blechbearbeitung für Roboter
Blechbearbeitung ist eine schnelle Methode zur Herstellung von Rahmen und Gehäusen. Die Fertigung von Robotern beginnt oft mit der Bearbeitung von Chassis.
Laserschneiden, Biegen und Schweißen
Laserschneiden erzeugt flache Schablonen mit sauberen Kanten. Durch Biegen entsteht die dreidimensionale Form. Schweißen verbindet die Teile. Dieses Verfahren eignet sich hervorragend für Halterungen, Befestigungen und Grundplatten. Jeder Schritt schafft Mehrwert ohne hohe Werkzeugkosten.
Rahmen- und Fahrgestellfertigung
Chassis für mobile Roboter müssen stabil, aber nicht schwer sein. Blech bietet beides. An Stellen mit hoher Belastung können Rippen und Verstärkungsbleche angebracht werden. Ausschnitte entfernen Material, wo es nicht benötigt wird. Dieser Ansatz sorgt für leichte und gleichzeitig steife Robotersysteme.
Spritzgießen, Gießen und 3D-Druck
Diese drei Methoden decken alles ab, von einzelnen Prototypen bis hin zu kompletten Produktionsserien.
Spritzguss für Gehäuse und Abdeckungen
Spritzgussverfahren werden zur Herstellung von Gehäusen, Abdeckungen, Handschuhen und Außenteilen eingesetzt. Sie reduzieren das Gewicht, schützen interne Bauteile und verleihen dem Roboter sein Aussehen. ABS ist ein gängiges Material. Die empfohlene Wandstärke für ABS liegt zwischen 1.14 und 3.56 mm. Wände unter 1 mm lassen sich nur schwer gleichmäßig füllen. Die Werkzeugkosten sind anfangs höher, sinken aber bei größeren Stückzahlen schnell.
Urethanguss und Brückenproduktion
Urethanguss schließt die Lücke zwischen Prototyp und Serienfertigung. Silikonformen reichen für 10 bis 100 Teile. Sie erhalten Teile, die sich wie gegossen anfühlen, ohne in teure Werkzeuge investieren zu müssen. Diese Übergangslösung ermöglicht es Ihnen, Passform und Funktion zu testen, bevor Sie Stahlformen kaufen.
FDM, SLA und SLS für komplexe Geometrien
Der 3D-Druck hat die Herstellung humanoider Roboter revolutioniert. Er ermöglicht komplexe Formen und schnelles Prototyping, was mit älteren Methoden nicht möglich war. FDM eignet sich gut für schnelle Modelle. SLA liefert glatte Oberflächen für visuelle Darstellungen. SLS fertigt stabile Nylonbauteile ohne Stützstrukturen.
Für SLS und MJF ist eine Maßgenauigkeit von ca. ±0.3 % einzuplanen. Lagerbohrungen sind anschließend zu bearbeiten oder aufzureiben. SLS-Teile aus Nylon PA12 weisen eine raue Oberfläche auf, die versiegelt werden muss. Durch Dampfglättung lässt sich die Oberflächengüte in einem Arbeitsgang verbessern. Die SLS-Lösungen von TPM3D erreichen eine Genauigkeit von ca. ±0.2 mm pro 100 mm. Dies gewährleistet eine präzise Passform für Endeffektor-Prototypen.
Diese Fertigungsverfahren für Prototypenteile von KI-Robotern haben jeweils ihre Berechtigung. Wählen Sie das Verfahren anhand der Form, der Menge und der Leistungsanforderungen Ihres Bauteils.
Anwendungen von KI-Roboter-Prototypenteilen
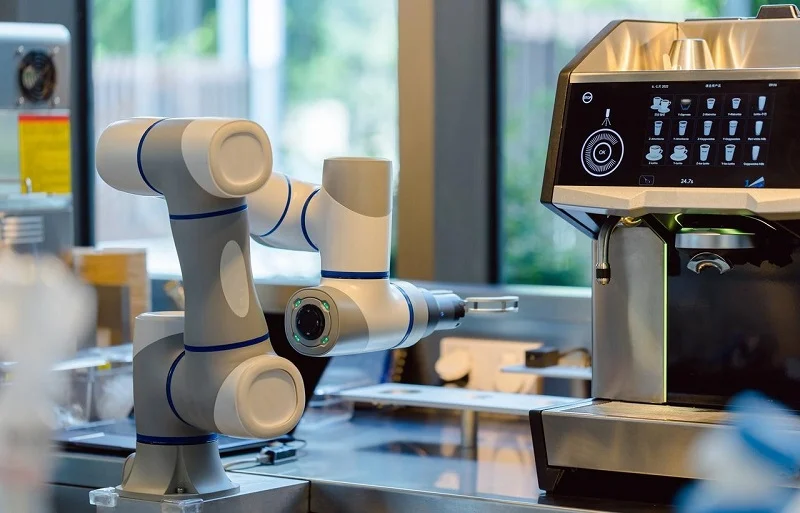
Reale Entscheidungen bezüglich Materialien und der Gestaltung von Bauteilen in realen Konstruktionen. Hier sind drei gängige Anwendungsfälle und die Gründe dafür.
Prototyp eines humanoiden Roboterarms
Das Schultergelenk hält den gesamten Arm. Es muss sich wackelfrei bewegen. Für einen realen Prototyp forderte der Kunde eine Toleranz von ±0.01 mm. Die präzise CNC-Bearbeitung gewährleistete dies für jeden Lagersitz und jede Motorhalterung.
Fertigungstechnische Konstruktionsregeln sind hier hilfreich. Lagerbohrungen weisen eine Toleranz von H7 mit enger Rundheit auf. Die Mindestwandstärke beträgt 1.8 mm. Innenecken sind mindestens 1.5 mm breit. Hinterschnitte ermöglichen den Zugang für 5-Achs-Werkzeuge. Es gibt keine geschlossenen Taschen. Verstärkte Ansätze halten Gewindebohrungen. Spannnasen stabilisieren das Bauteil. Jede Kante ist leicht angefast. Lagersysteme und Gelenkgehäuse profitieren gleichermaßen von diesen Regeln. Dieser fertigungsgerechte Konstruktionsansatz gewährleistet von Anfang an eine gute Leistung der Robotersysteme. Die Auswahl der richtigen Teile sorgt dafür, dass der Prototyp auf Anhieb funktioniert.
Mobiles Roboterchassis und Sensorhalterungen
Aluminiumblech 5052-H32 ist eine gängige Wahl. Es lässt sich leicht biegen und ist rostbeständig. Dickere Bleche sorgen für zusätzliche Stabilität an den benötigten Stellen. Aussparungen reduzieren das Gewicht an anderen Stellen. Sensorhalterungen werden aus 6061-T6 gefertigt, um eine höhere Genauigkeit zu erzielen. Die Gesamtkosten bleiben niedrig, da Werkzeuge für die Blechbearbeitung günstig sind. Dies eignet sich für kundenspezifische Robotersysteme, die schnelle Anpassungen erfordern. Weitere Anwendungsbereiche sind kleine Lieferroboter und Lagerplattformen.
Prototypen von Endeffektor und Greifer
SLS-Nylon ist im Verhältnis zu seinem Gewicht sehr fest. Es ist millionenfach verwendbar und benötigt keine Stützstrukturen. Das ungesinterte Pulver hält das Bauteil während des Druckvorgangs zusammen. Dadurch können Innenkanäle und Gitterstrukturen zur Gewichtseinsparung realisiert werden.
Nachgiebige Mechanismen sind ein wichtiger Anwendungsbereich. Diese Gelenke biegen sich ohne zusätzliche Motoren um Objekte. Unteraktuierung ermöglicht den Einsatz von weniger Motoren für mehr Gelenke. Das spart Gewicht und Kosten. Bioinspirierte Formen wie menschliche Finger sind möglich. Für wichtige Befestigungspunkte sorgen gefräste Metalleinsätze für die erforderliche Genauigkeit. Diese Kombination vereint die Vorteile beider Welten. Robotikingenieure schätzen diese Flexibilität für die Herstellung kundenspezifischer Präzisionsteile in neuen Konstruktionen.
Diese realen Anwendungsbeispiele zeigen, wie Theorie und Praxis in verschiedenen Robotersystemen zusammenwirken.
Zukunftstrends bei KI-Roboter-Prototypenteilen
Hybrid- und Multimaterialdruck
Hybridmaschinen kombinieren heute additive und subtraktive Fertigungsverfahren in einem einzigen Arbeitsgang. Sie drucken eine Rohform und fräsen diese anschließend auf die endgültigen Maße. Das spart Zeit bei komplexen Formen. Der Multimaterialdruck geht noch einen Schritt weiter. In einem einzigen Druckvorgang können harte Kunststoffe mit flexiblen Teilen kombiniert werden. Leitfähige Leiterbahnen werden direkt in die Gehäuse integriert. Intelligente Materialien wie Formgedächtnislegierungen finden ebenfalls Anwendung. Dank dieser Fortschritte lassen sich Sensorhalterungen und Strukturbauteile in einem Arbeitsgang herstellen. Weniger Montageschritte bedeuten weniger Fehlerquellen. Diese Veränderung in der Robotikfertigung verändert die Herangehensweise von Ingenieuren an die Konstruktion.
KI-gestütztes DFM und generatives Design
KI-Tools unterstützen Ingenieure heute bei der automatischen Auswahl von Fertigungsschritten. Der Workflow folgt einer klaren Reihenfolge. Ingenieure beginnen mit der Festlegung von Zielen wie „Gewichtsreduzierung“ oder „Stabilitätssteigerung“. Die Software generiert daraufhin Hunderte von möglichen Designs. Jedes einzelne wird unter realen Belastungen getestet. Schwache Designs werden aussortiert. Die stabilsten und leichtesten Varianten werden hinsichtlich der Produktionsgrenzen optimiert.
Die Genauigkeit dieser Tests verbessert sich stetig. Generatives Design reduziert das Gewicht von CNC-gefertigten Teilen um 20–60 %. Bei 3D-gedruckten Teilen beträgt die Gewichtsreduzierung 40–80 %. Leichtere Roboterarme ermöglichen schnellere Arbeitszyklen.
Praxistests bestätigen diese Ergebnisse. Greifer für die Automobilindustrie wiegen nach der Optimierung 40 % weniger. Sie tragen weiterhin die gleiche Last mit der gleichen Genauigkeit. Vakuumgreifer für die Elektronikfertigung weisen eine Gewichtsreduzierung von 50 % auf. Lebensmittelverarbeitungsanlagen profitieren von glatten, abgerundeten Oberflächen, die sich leicht reinigen lassen.
Verschiedene Werkzeuge sind führend in diesem Bereich. nTopology reduzierte das Gewicht eines Ford-Bremssattels um 30 % bei gleichbleibender Stabilität. Siemens NX senkte das Gewicht einer Titanhalterung für die Luft- und Raumfahrt um 22 %. Leo AI integriert robotikspezifisches Wissen direkt in den Designprozess. Der 3D-Druck ermöglicht die organischen, formoptimierten Designs, die diese Werkzeuge erzeugen. Die Systeme schlagen nun selbstständig Material- und Prozesskombinationen vor. Kundenspezifische Anpassungen an Robotersysteme werden schneller und intelligenter. Ingenieure können nun kundenspezifische Designs testen, ohne manuelle Versuche durchführen zu müssen.
Nachhaltige Materialien und Recycling
Nachhaltigkeit ist heute ein entscheidender Faktor bei der Materialauswahl in diesem Bereich. Recycelte Aluminiumlegierungen sind fast genauso leistungsfähig wie neue Metalle, jedoch kostengünstiger. Biobasierte Kunststoffe bieten eine Alternative zu erdölbasierten Kunststoffen für Abdeckungen und Gehäuse. Diese Alternativen schonen die Umwelt, ohne die Leistung zu beeinträchtigen.
Auch die Planung des Produktlebenszyklusendes ist wichtig. Modulare Bauweisen ermöglichen den Austausch verschlissener Teile anstelle ganzer Baugruppen. Einige Hersteller bieten Rücknahmeprogramme für Metallteile an. Diese Trends werden sich mit zunehmend strengeren Vorschriften verstärken. Wer heute kluge Entscheidungen trifft, kann zukünftige Regeln leichter einhalten.
Die Zukunft sieht vielversprechend aus. Hybridwerkzeuge, KI-gestützte Methoden und nachhaltige Ansätze greifen ineinander. Ingenieure, die diese Trends aufgreifen, entwickeln bessere Roboter in kürzerer Zeit.
NOBLE: Partner für Prototypenteile von KI-Robotern

NOBLE fertigt Prototypenteile für KI-Roboter aus Metall und Kunststoff. Das Unternehmen unterstützt Ingenieure, die reale Bauteile benötigen, nicht nur Zeichnungen. Sie erhalten einen einzigen Partner für Bearbeitung, Formgebung und Druck. Das spart Zeit und gewährleistet gleichbleibende Qualität bei jeder Charge.
CNC-Bearbeitung, Spritzguss und additive Fertigung
NOBLE führt mehrere Prozesse an einem Standort durch. Die CNC-Bearbeitung eignet sich für Metalle und Kunststoffe mit engen Toleranzen. Spritzgussverfahren fertigen Gehäuse und Abdeckungen, sobald Ihr Design stabil ist. Additive Fertigung schließt die Lücke für komplexe Formen und kurze Lieferzeiten. Sie wählen das passende Verfahren für Ihr Bauteil, und NOBLE kümmert sich um den Rest.
Die Oberflächenbearbeitung ist genauso wichtig wie das Schneiden. Schleifen und Polieren entfernen Schichtlinien und Werkzeugspuren und verleihen ABS-Teilen eine glatte, glänzende Oberfläche wie bearbeiteten Teilen. Beim Dampfglätten wird Aceton-Dampf verwendet, um die ABS-Oberflächenschicht teilweise aufzulösen. Dadurch werden Schichtlinien schnell entfernt und ein spritzgegossenes Aussehen erzielt. Lackieren und Beschichten bringen Farbe ins Spiel, kaschieren kleine Fehler und verbessern die Kratz- und Chemikalienbeständigkeit. Texturieren ahmt die Haptik von Spritzgussteilen nach, verdeckt Defekte und verbessert die Griffigkeit. Jede Option hat Vor- und Nachteile. Beim Dampfglätten können sich die Abmessungen verändern, daher sind Tests vor der Produktion ratsam. Lösemittelhaltige Lacke können ABS angreifen, daher sind Kompatibilitätsprüfungen empfehlenswert.
ISO 9001: 2015 und ISO 13485: 2016
NOBLE ist nach ISO 9001:2015 und ISO 13485:2016 zertifiziert. Die erste Norm deckt das allgemeine Qualitätsmanagement ab. Die zweite Norm gilt für Medizinprodukte und ist relevant, wenn Ihr Roboter Patienten oder chirurgische Instrumente berührt. Gemäß ISO 13485:2016 unterliegen Design- und Entwicklungskontrollen für jede Prototypeniteration. Die Designverifizierung bestätigt, dass jede Komponente den Spezifikationen entspricht. Die Designvalidierung bestätigt die sichere Funktion des zusammengebauten Systems in realistischen Szenarien. Nicht dokumentierte Designänderungen werden blockiert.
Das Risikomanagement erfolgt gemäß ISO 14971. Prototypenteile werden vor der Auslieferung an Patienten auf mögliche Fehler wie Verunreinigungen oder defekte Steckverbinder geprüft. Geräteidentifizierung und Rückverfolgbarkeit ermöglichen es NOBLE, die Produkthistorie vom Rohmaterial bis zum Vertrieb nachzuvollziehen. Meldet ein Lieferant einen Defekt, kann das Team die betroffenen Chargen zurückverfolgen. Die Einkaufskontrollen verpflichten zertifizierte Lieferanten, NOBLE über Fertigungsänderungen zu informieren, die die Bauteileigenschaften beeinflussen. Produktions- und Prozesskontrollen gewährleisten die Konsistenz der Prototypenchargen. Interne Audits und Korrekturmaßnahmen schließen den Regelkreis, wenn etwas schiefgeht.
DFM, Prototyping, Produktion und Endmontage
NOBLE hört mit der Produktion nicht auf. Das Team beginnt mit einer Prüfung der Fertigungstauglichkeit. Dabei werden Merkmale identifiziert, die die Kosten in die Höhe treiben oder zu Toleranzüberschreitungen führen. Anschließend werden Prototypen gebaut, Kleinserien gefertigt und die Produktion schrittweise auf die volle Stückzahl hochgefahren. Die Endmontage ist im Leistungsumfang enthalten. Sie erhalten ein fertiges Teilsystem, nicht nur einen Karton mit Einzelteilen.
Dieser umfassende Ansatz eignet sich ideal für Sonderanfertigungen. Ein kundenspezifischer Greifer benötigt beispielsweise gefräste Metalleinsätze und Finger aus SLS-Nylon. Ein kundenspezifisches Chassis kombiniert Blech und Formteile. NOBLE koordiniert diese Arbeitsschritte, sodass die Teile passgenau zusammengefügt werden. Für Ingenieure, die kundenspezifische Robotersysteme entwickeln, reduziert dieser zentrale Ansprechpartner die Reibungsverluste erheblich. Kundenspezifische Fertigung funktioniert am besten, wenn ein Team die gesamte Wertschöpfungskette kontrolliert. Genau hier setzt NOBLE an.
Beginnen Sie mit der Definition Ihrer Designanforderungen. Wählen Sie die Fertigungsmethode anhand der Form und der benötigten Stückzahl. Passen Sie die Materialien an die auftretenden Kräfte und Umgebungsbedingungen an. Wägen Sie die Kompromisse im gesamten System sorgfältig ab. Prototypenteile für KI-Roboter funktionieren am besten, wenn Produktion und Design als ein kontinuierlicher Prozess betrachtet werden. Prüfen Sie Festigkeit, Gewicht, Präzision und Kosten für Ihr Robotikprojekt. Kundenspezifische Robotersysteme erfordern diese frühzeitige Prozessplanung. Hybridwerkzeuge und KI-gestützte Methoden steigern die Genauigkeit in jedem System. Diese Trends erleichtern die zukünftige Prototypenentwicklung. Sie reduzieren Fehler schneller und ermöglichen es Ingenieuren, komplexe Ideen mit weniger Versuchen zu testen. Schnellere Zyklen führen zu besseren Robotern und geringeren Kosten. Dadurch wird der gesamte Prozess effizienter. Sprechen Sie mit NOBLE über Ihr nächstes Prototypenprojekt für KI-Roboter.
Häufig gestellte Fragen zu Prototypenteilen für KI-Roboter
Wie wähle ich das richtige Material für meinen Roboterprototyp aus?
Beginnen Sie mit der Funktion des Bauteils. Tragende Teile benötigen Metalle wie Aluminium oder Stahl. Abdeckungen und Gehäuse eignen sich gut aus Kunststoff. Berücksichtigen Sie auch die Umgebungsbedingungen. In Umgebungen mit hohen Temperaturen oder starker chemischer Belastung sind PEEK oder Titan erforderlich. Wählen Sie das Material passend zu den auftretenden Kräften und Bedingungen.
Wann sollte ich die 5-Achs-Bearbeitung der 3-Achs-Bearbeitung vorziehen?
Wählen Sie 5-Achs-Bearbeitung, wenn Ihr Werkstück abgewinkelte Flächen, tiefe Taschen oder Bohrungen mit unterschiedlichen Ausrichtungen aufweist. Dies ist häufig bei Robotergelenkgehäusen erforderlich. Eine einzige Aufspannung sorgt für die korrekte Ausrichtung aller Teile. Die Erfolgsquote beim ersten Durchgang steigt im Vergleich zu mehreren 3-Achs-Aufspannungen von 59 % auf 96 %.
Welche Toleranz sollte ich für Lagersitze angeben?
Lagersitze benötigen typischerweise Toleranzen von ±0.01 bis ±0.05 mm. Es ist jedoch nicht ratsam, alle Flächen übermäßig zu vermessen. Eine Reduzierung der Toleranz von 0.5 mm auf 0.02 mm verdoppelt die Kosten, eine Reduzierung auf 0.01 mm verdreifacht sie sogar. Verringern Sie die Toleranzen nur dort, wo die Funktion dies erfordert.
Ist 3D-Druck ausreichend für funktionale Roboterteile?
Ja, für viele Anwendungen. SLS-Nylon hält Millionen von Zyklen stand und eignet sich hervorragend für Greiferfinger. Es lässt sich ohne Stützstrukturen drucken, wodurch interne Kanäle und Gitterstrukturen möglich sind. Für kritische Befestigungspunkte können präzise gefräste Metalleinsätze verwendet werden. Diese Kombination vereint die Vorteile beider Verfahren.
Wie viele Teile lassen sich mit Urethanguss herstellen?
Silikonformen reichen für 10 bis 100 Teile. Diese Übergangsfertigung ermöglicht es Ihnen, Passform und Funktion zu testen, bevor Sie Stahlformen anschaffen. Sie schließt die Lücke zwischen einem einzelnen Prototyp und dem kompletten Spritzgussverfahren. Sie erhalten Teile, die sich wie gegossene Teile anfühlen, ohne die hohen Investitionen in Werkzeuge.
Worin besteht der Unterschied zwischen der Budgetierung von Prototypen und der Produktionsbudgetierung?
Ein einzelnes Prototypenteil ist pro Einheit teurer. Die gleiche Komponente wird bei größeren Stückzahlen günstiger. CNC-Bearbeitung ermöglicht hohe Präzision ohne Werkzeugkosten für frühe Tests. Bei der Serienfertigung wird Spritzguss eingesetzt, um die Stückkosten zu senken. Planen Sie Ihr Budget anhand der erwarteten Stückzahl.
Kann ich ABS für Roboterteile in der Nähe von Motoren verwenden?
Nein. ABS und PLA sind nicht hitzebeständig. Halten Sie sie von Motoren und heißen Oberflächen fern. Verwenden Sie für diese Bereiche stattdessen PEEK. Es ist bis 260 °C hitzebeständig. POM eignet sich ebenfalls für Zahnräder und Lager, da es reibungsarm ist und eine gute Formstabilität aufweist.
Warum eignet sich Kohlenstofffaser gut für Roboterarme?
CFK bietet ein hervorragendes Verhältnis von Festigkeit zu Gewicht. Ein T700S-Kohlenstofffaserlaminat wiegt 1.55 g/cm³, im Vergleich zu 2.70 g/cm³ bei Aluminium. Das entspricht einer Gewichtsersparnis von rund 43 %. Jedes Gramm weniger Gewicht an der Verbindungsstelle reduziert die Massenträgheit, das Drehmoment des Aktuators und den Energieverbrauch. Dies ist in der Robotik, wo Geschwindigkeit und Effizienz entscheidend sind, von großer Bedeutung.






