Reagensskyfkomponenteproduksie: 'n Volledige gids
Hoe bou vervaardigers eintlik reagensskyfkomponente? Hierdie klein onderdele dryf moderne diagnostiek aan. Die proses begin met rou plastiek

Hoe bou vervaardigers eintlik reagensskyfkomponente? Hierdie klein onderdele dryf moderne diagnostiek aan. Die proses begin met rou plastiek
In onlangse jare, met deurbrake in KI-tegnologieë soos groot taalmodelle, het 'n nuwe vorm van intelligensie geleidelik ontstaan

Robotarm CNC-bewerking verander rou aluminium, staal en ingenieursplastiek in ratte, verbindings, monteerstukke en behuisings. Hierdie onderdele word dikwels gebruik
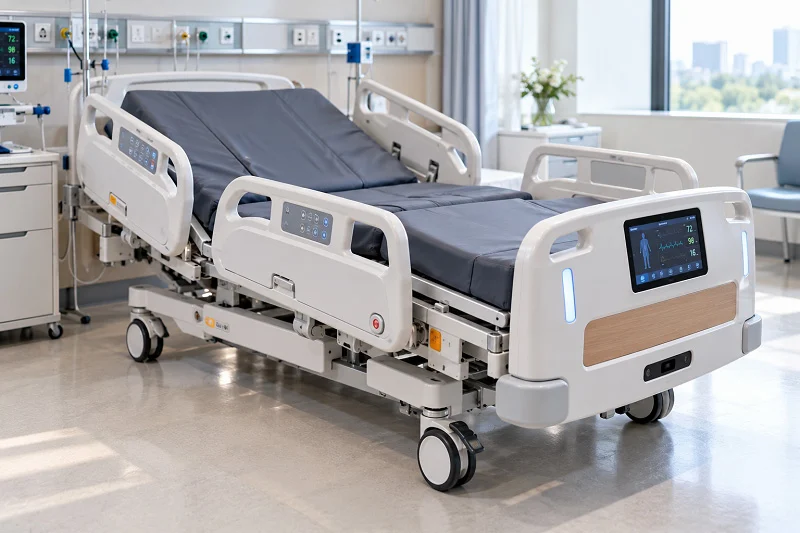
Wat maak 'n hospitaalbed werklik "slim"? Dit kom neer op 'n paar hoofdele: die raam, aktuators en motors,
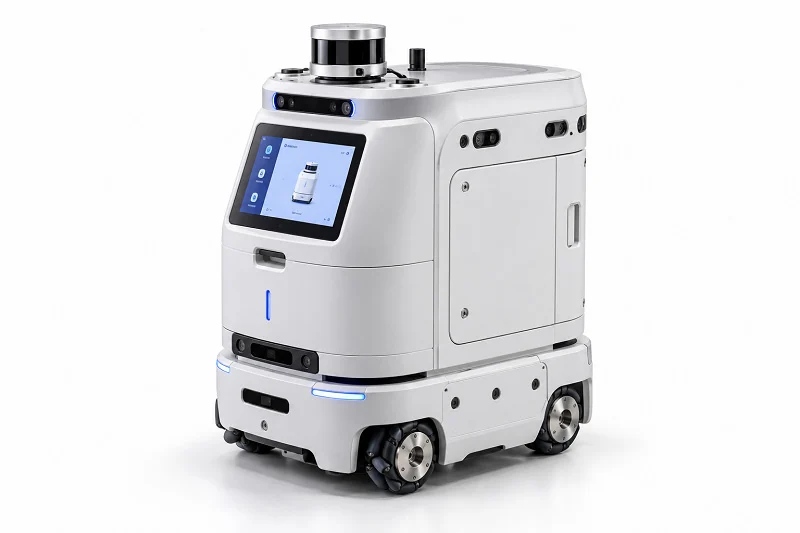
Presisie, materiaalkeuse en konsekwente vervaardiging is die belangrikste dinge in diensrobot-CNC-bewerking. Hierdie drie dinge direk
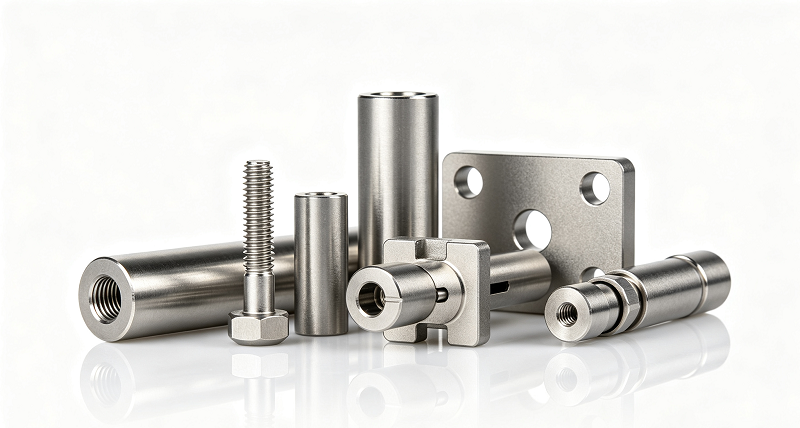
CNC-bewerking, as die hoofstroomvervaardigingsmetode vir die vorming van TC4-titaniumlegering mediese onderdele, word in die hoë-end mediese sektor toegepas.
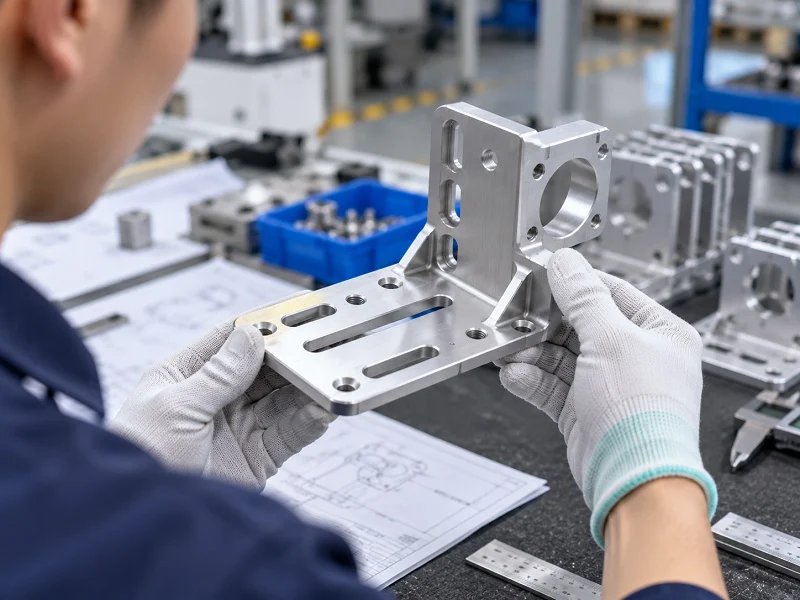
'n Robotsensormontering hou sensors stewig in plek. Om een te maak vereis baie hoë presisie. 'n Montering wat nie
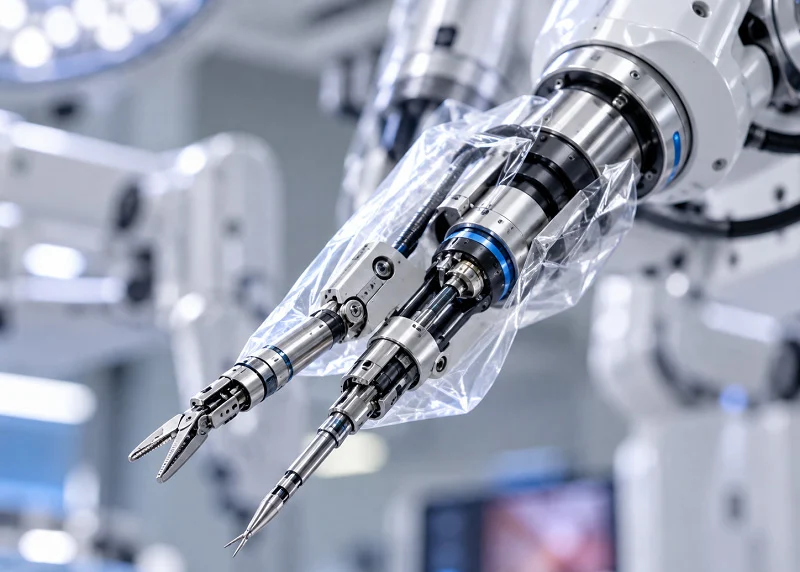
Chirurgiese robot CNC-bewerking werk in ses stappe: ontwerp, programmering, opstelling, bewerking, inspeksie en afwerking. Elke stap help om die doel te bereik.
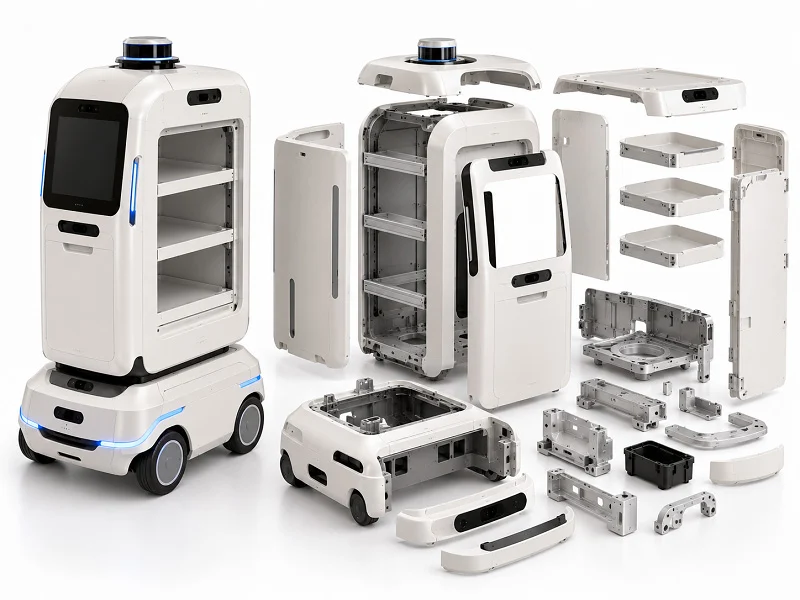
Die keuse van die regte proses vir 'n hospitaalrobotbehuising kom neer op drie dinge: volume, presisie en materiaal. CNC-bewerking
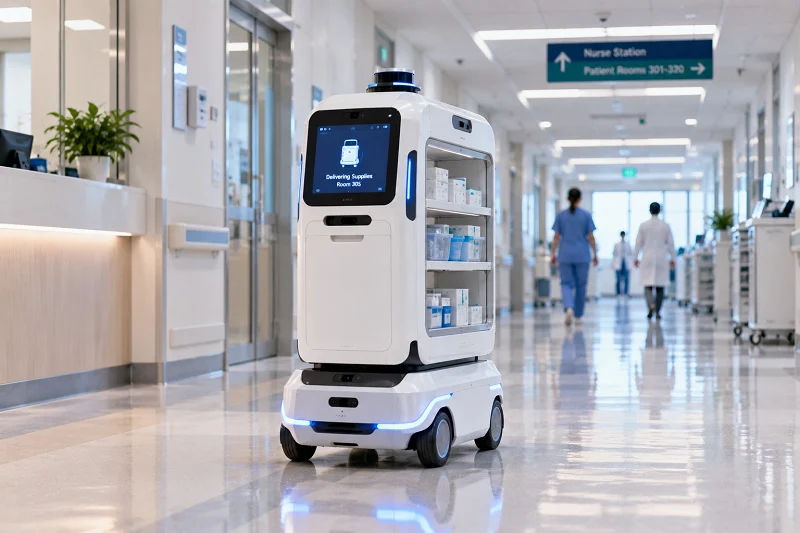
Stel jou voor 'n afleweringsrobot wat om 2:00 vm. deur 'n hospitaalgang beweeg en bloedmonsters dra. Die betroubaarheid daarvan hang af van die
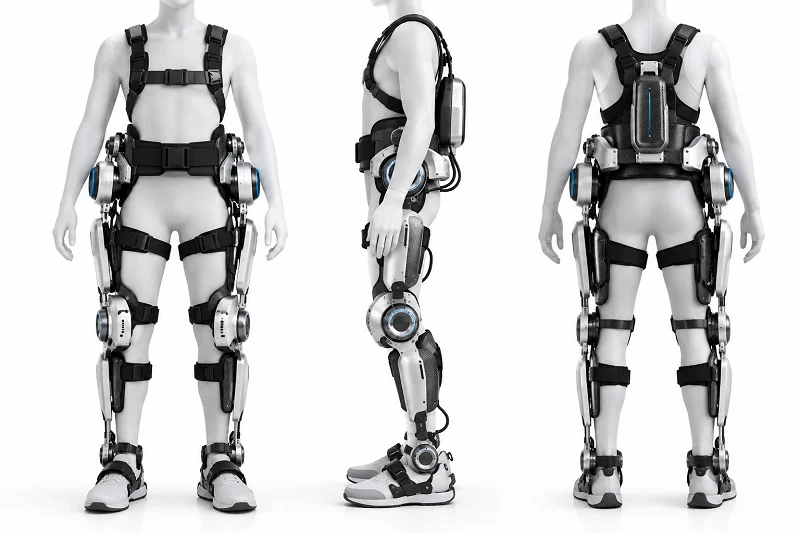
Die eksoskeletmark het in 2025 US$850 miljoen bereik. Dit groei met 21.4% elke jaar. Dit dryf die vraag na eksoskeletstrukture aan.
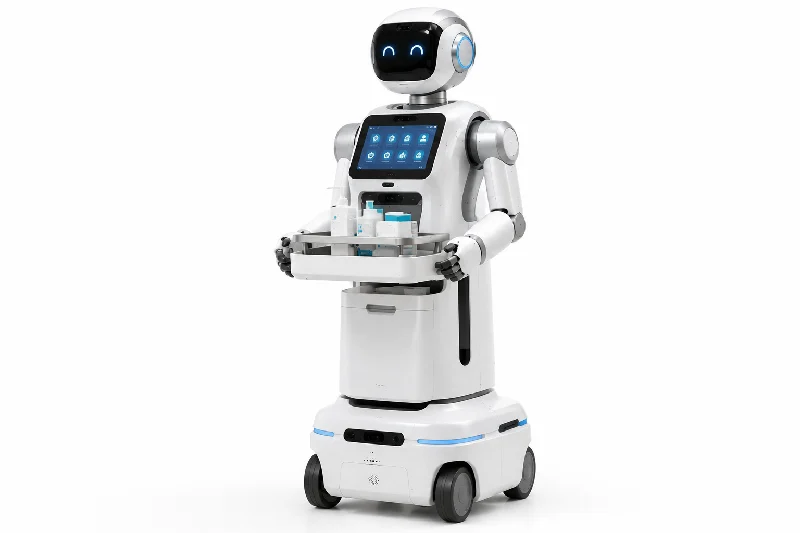
Ingenieurs en produkbestuurders moet weet hoe 'n sorgrobotbehuising gemaak word. Die vyf hoofprosesse is CNC
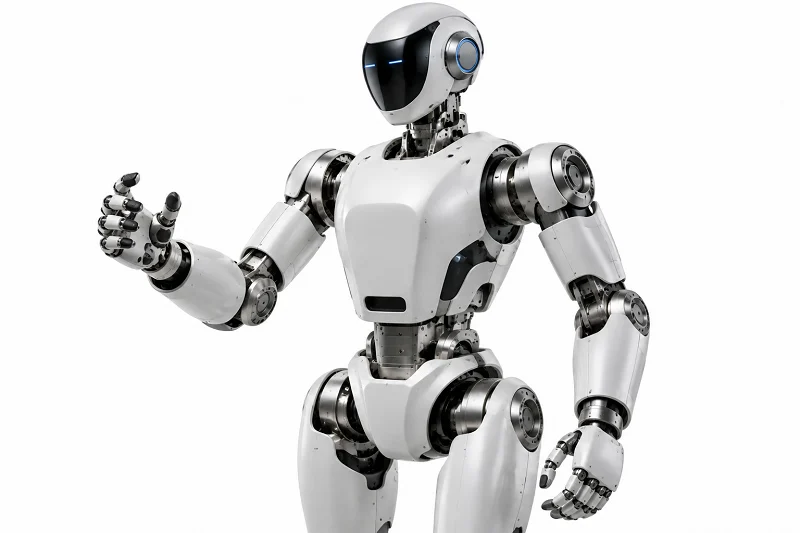
Outonome robotte is afhanklik van 'n groep gemeenskaplike onderdele. Dit sluit in aktuators, gewrigte, arms, omhulsels, ratkaste, motors, beheerders, sensors en ...
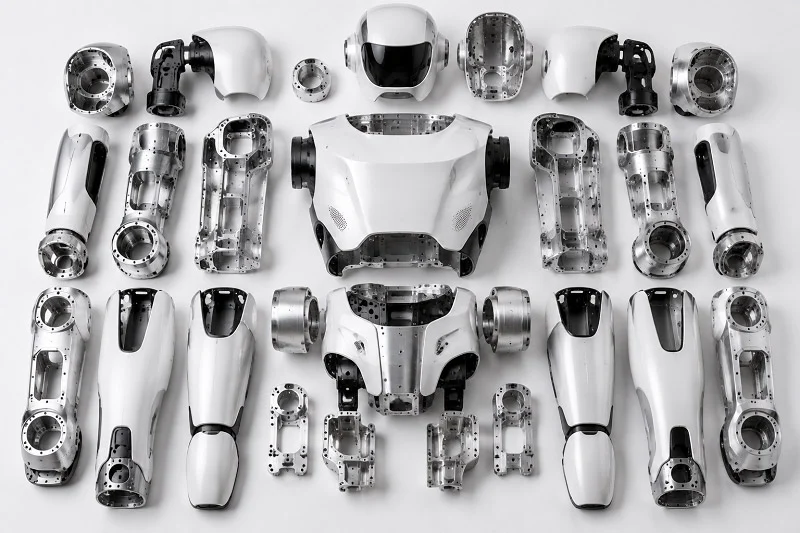
'n KI-robot se werkverrigting hang af van sy omhulsel. Presisievervaardiging is die fondament. Drie faktore is die belangrikste: die regte materiaal,
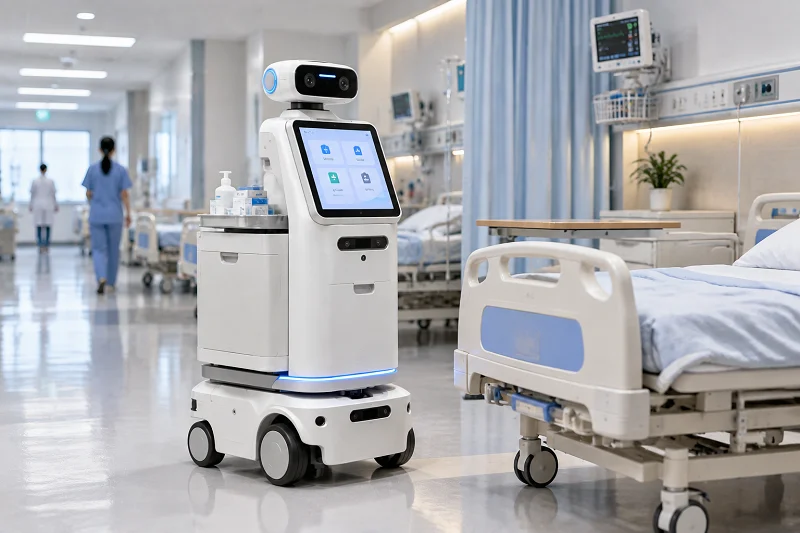
Die beste opstelling koppel gewoonlik CNC-bewerkte aluminium of vlekvrye staal vir strukturele rame en verbindings met spuitgegoten ABS/PC vir die buitenste
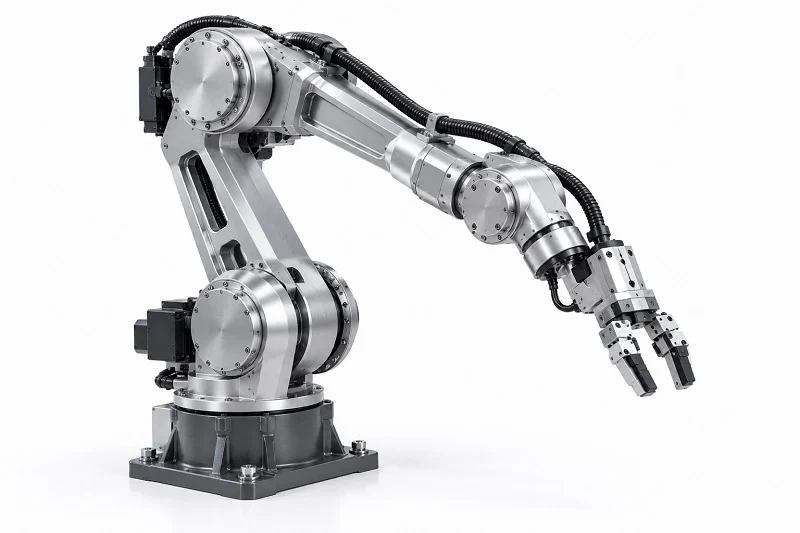
'n Robotarm se werkverrigting hang af van hoe die onderdele daarvan gemaak word, nie net van die ontwerpbedoeling nie. Robotarmkomponente sluit in
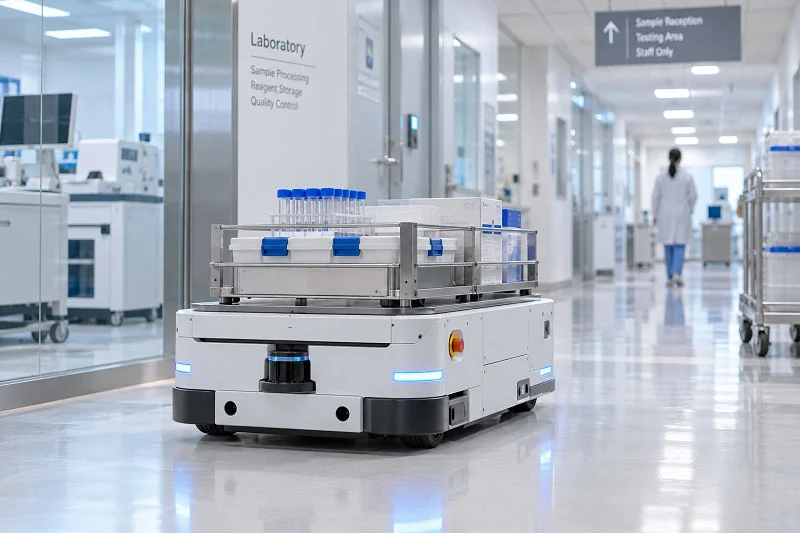
KI-robot CNC-bewerking maak belangrike onderdele soos harmoniese aandrywingshuise, laersitplekke, servomotormonterings en sensorhakies. Hierdie
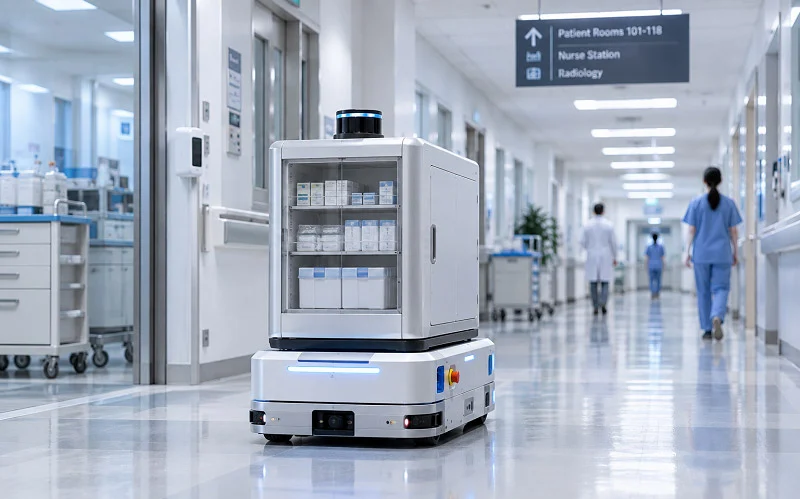
Strukturele onderdele van hospitaalrobotte sluit rame, omhulsels, hakies, gewrigte, aktuators, ratkaste en eindeffektore in - baie hiervan is van toepassing op verpleging.
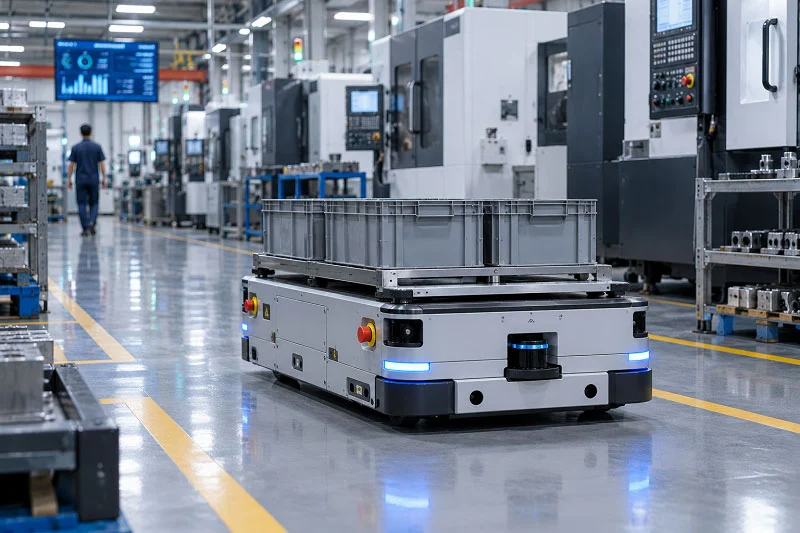
Die keuse van die regte manier om jou afleweringsrobotbehuising te maak, kan jou projek help of benadeel. Hier is hoe om te oordeel.
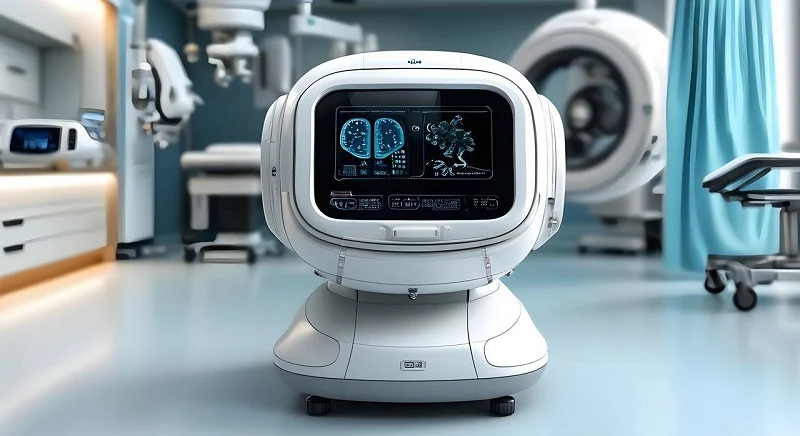
Bejaardesorgrobotte werk hard. Hulle hardloop heeldag, word met sterk chemikalieë skoongemaak en lig swak mense sagkens op. Dit
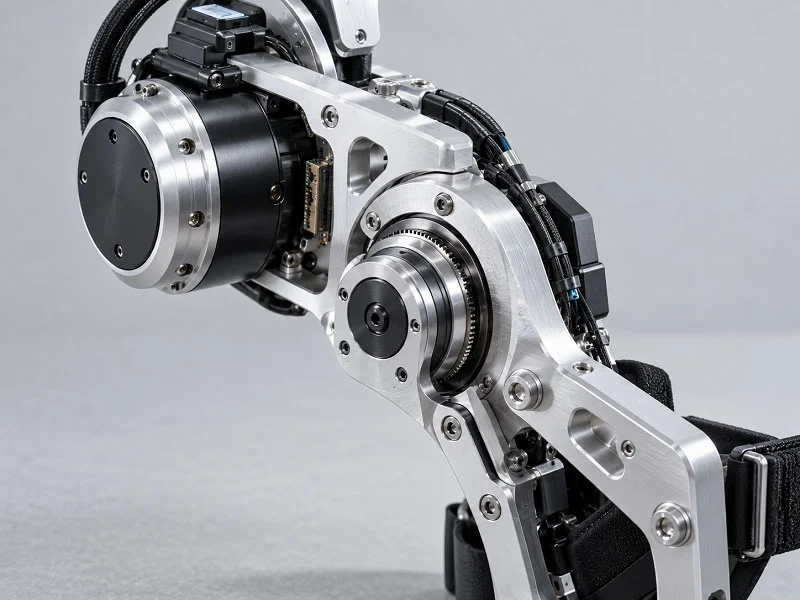
'n Eksoskeletgewrigbehuising het gewoonlik verskeie hoofdele: die hoofbehuisingsdop, laersitplekke, aktuator- en motormonterings, sensor
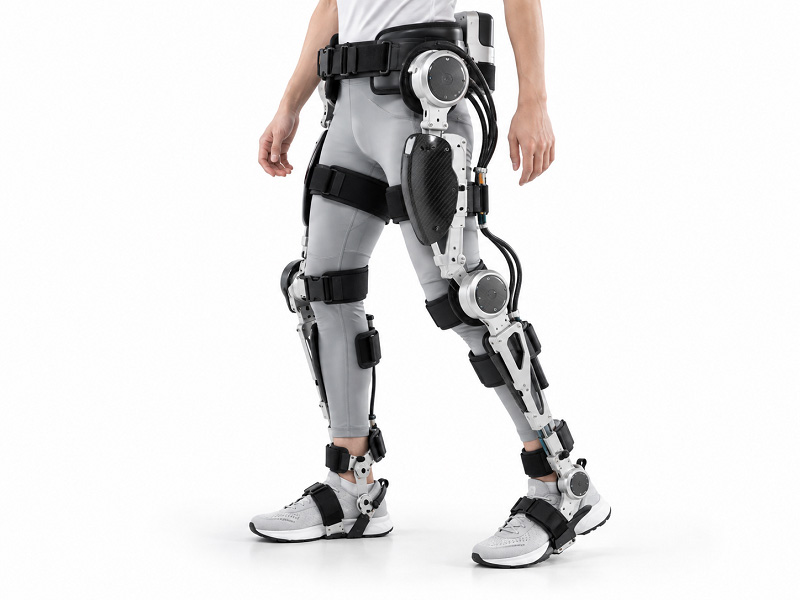
Die ontwerp van mediese eksoskeletonderdele beteken die balansering van gewig, duursaamheid en mediese veiligheid. Ingenieurs staar werklike uitdagings in die gesig. Dit is moeilik om te meet.
Algemene maniere om mediese robotonderdele te maak, sluit in CNC-bewerking, spuitgietwerk, 3D-drukwerk en plaatmetaalvervaardiging. Hierdie metodes
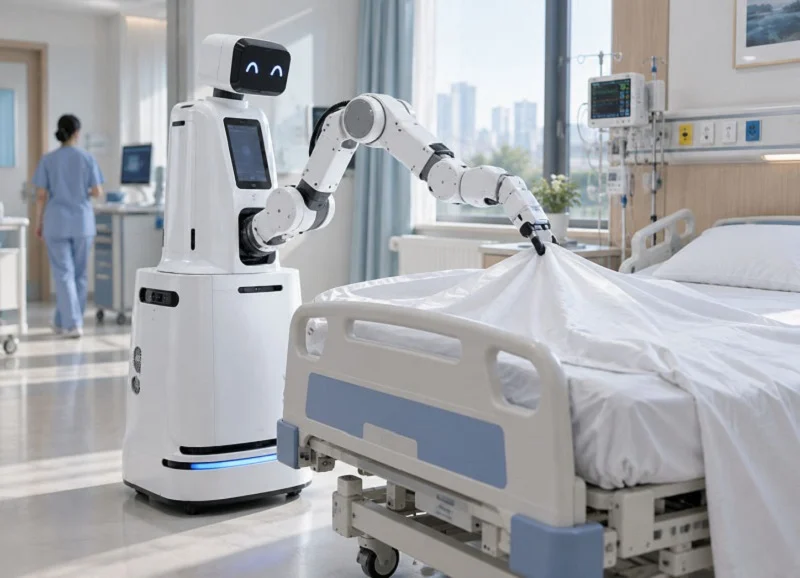
Verpleegrobotonderdele kom van presisie-CNC-bewerking, 3D-drukwerk, spuitgietwerk en plaatmetaalvervaardiging. Vervaardigers koop ook kant-en-klare produkte.
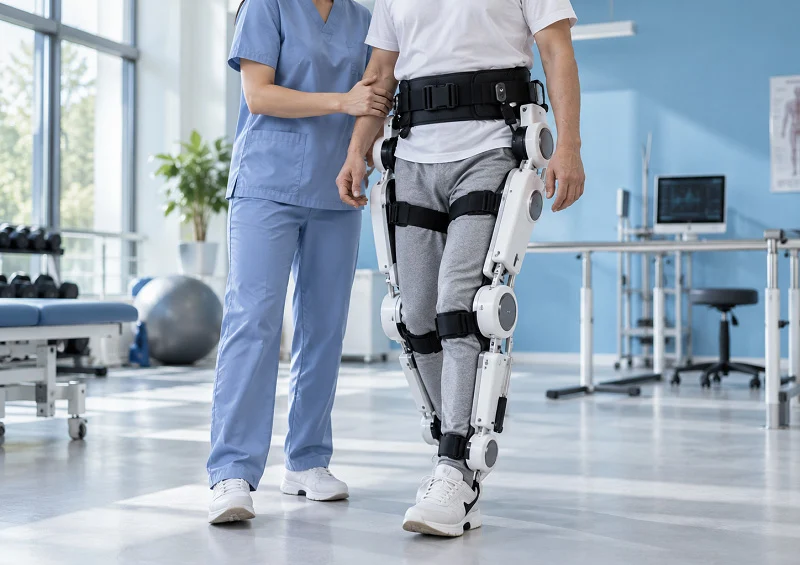
Die mees algemene maniere om rehabilitasie-eksoskeletonderdele te maak, is CNC-bewerking, 3D-drukwerk, spuitgietwerk, plaatmetaalvervaardiging, en
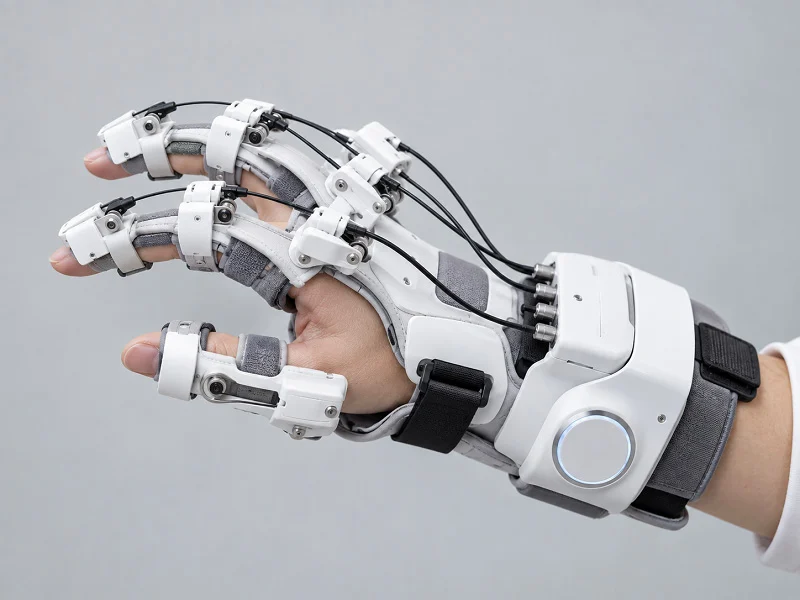
Watter prosesse, materiale en toleransies word in rehabilitasierobotonderdele gebruik? Daardie vraag is belangriker as ooit tevore. Die wêreldwye rehabilitasierobotte
'n Robotgewrig is die bewegende skakel tussen twee stewige dele. Dit stuur beweging en rigting in 'n robotarm.
Hoe kies jy die regte maniere om mobiele robot-onderstelonderdele te maak en die regte materiale daarvoor?
In 2026 hang die maak van robotte af van CNC-bewerking, spuitgietwerk, 3D-drukwerk, gietwerk, plaatmetaalwerk en plastieksweiswerk. Hierdie
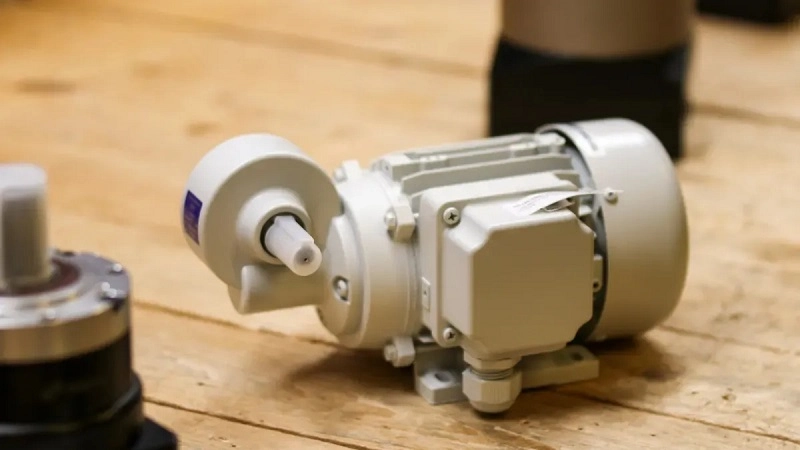
Mediese robotte verander gesondheidsorg vinnig. Die mark vir mediese diensrobotte, insluitend slimsorgrobotte, sal groei vanaf USD
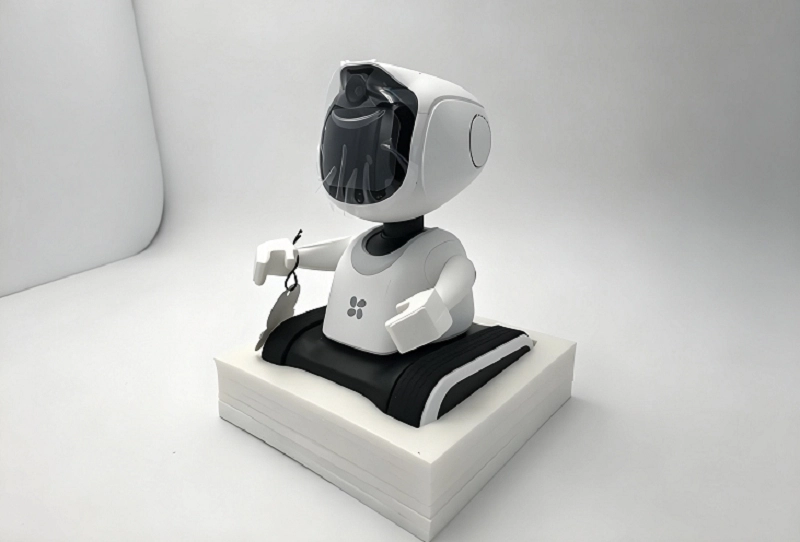
Diensrobotkomponente word vervaardig deur middel van CNC-bewerking, spuitgietwerk, plaatmetaalwerk, 3D-drukwerk, gietwerk en smeewerk. Ingenieurs gebruik
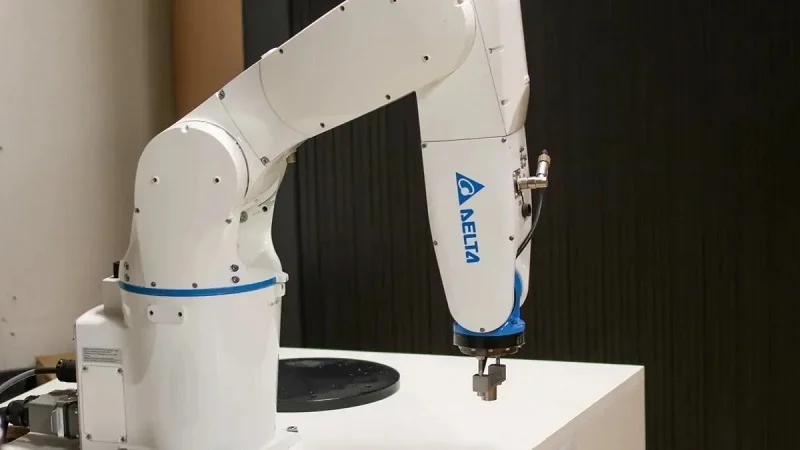
Die mees algemene maniere om robotarmkomponente te maak, is CNC-bewerking, DMLS, spuitgietwerk, spuitgietwerk, beleggingsgietwerk en
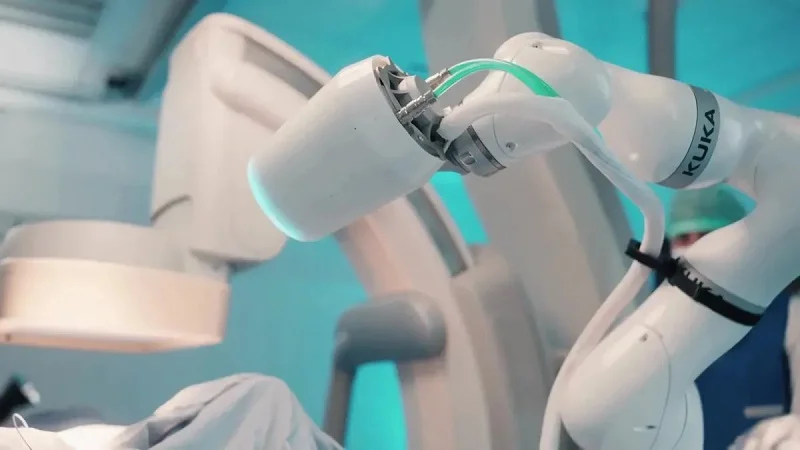
'n Chirurgiese robotonderdeel faal, en 'n pasiënt word beseer. Dit is die eintlike probleem agter elke keuse hierin.
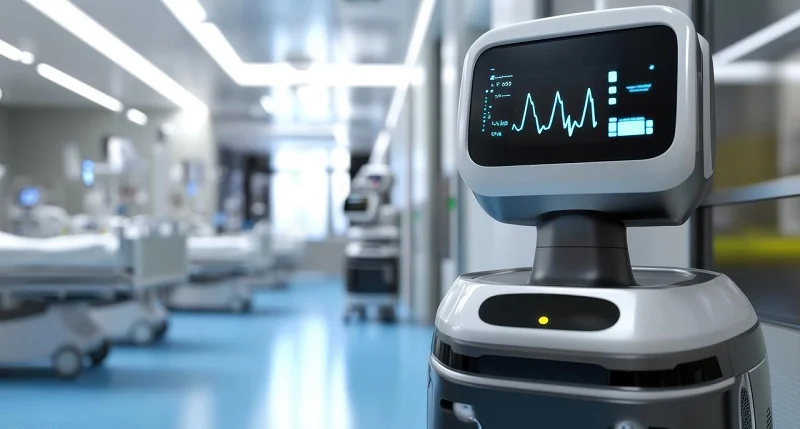
Hospitaalrobotte benodig onderdele wat elke keer reg werk. 'n Klein foutjie in 'n chirurgiese arm kan groot probleme veroorsaak.
Die belangrikste eksoskelet-strukturele dele sluit in stewige rame, gewrigte, aktuators, skakels en bevestigingspunte. Of jy nou passiewe veerondersteunde eenhede bou
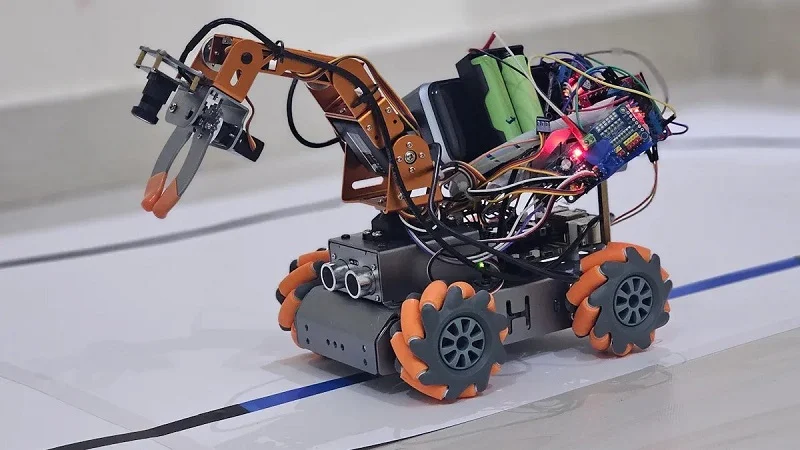
'n Robotika-ingenieur het 'n CAD-model en moet besluit hoe om dit in 'n regte prototipe te omskep. Dit beteken
Die keuse van 'n vervaardigingsproses en materiaal vir 'n hospitaalrobotomhulsel is werklik 'n balanseertoertjie. Jy benodig lae koste,
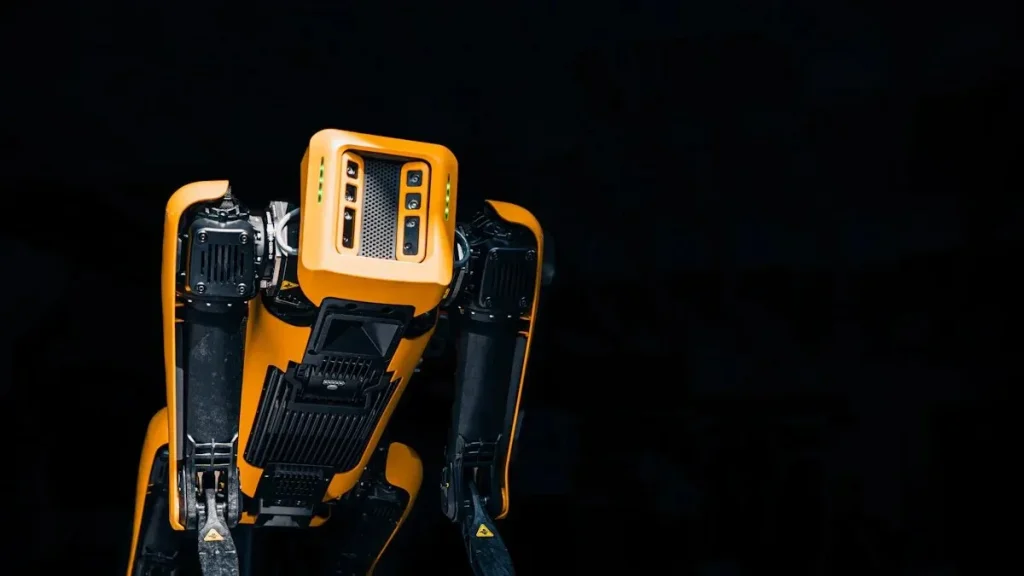
Eksoskelet CNC-bewerking maak onderdele vir draagbare robotstelsels. Hierdie proses gee die presisie en herhaalbaarheid wat hierdie menslike-aanvullingstelsels benodig.
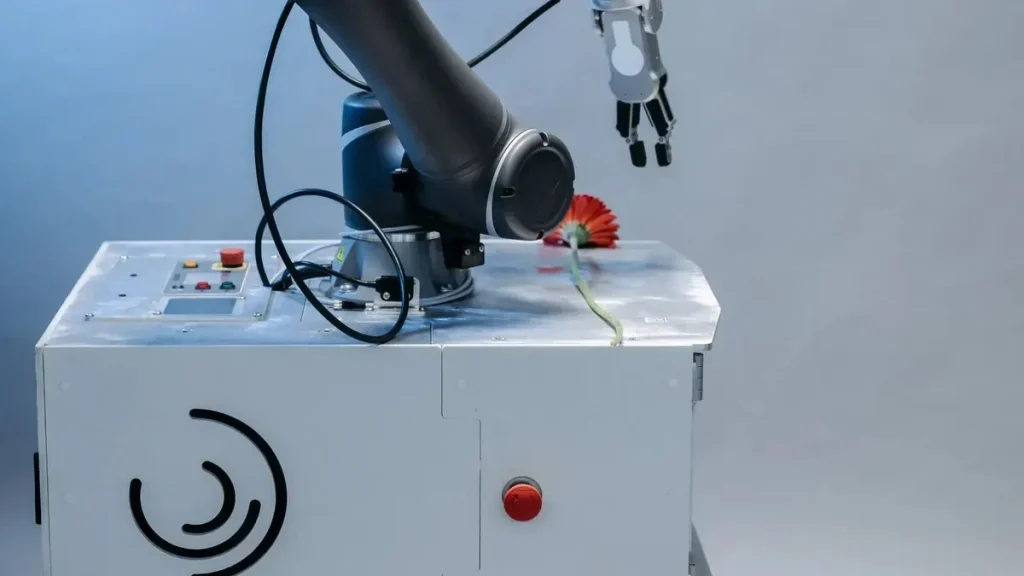
Jou sorgrobotkomponente—gewrigte, omhulsels en raam—moet aan streng standaarde voldoen, maar watter boumetode en materiaal gee die beste balans?
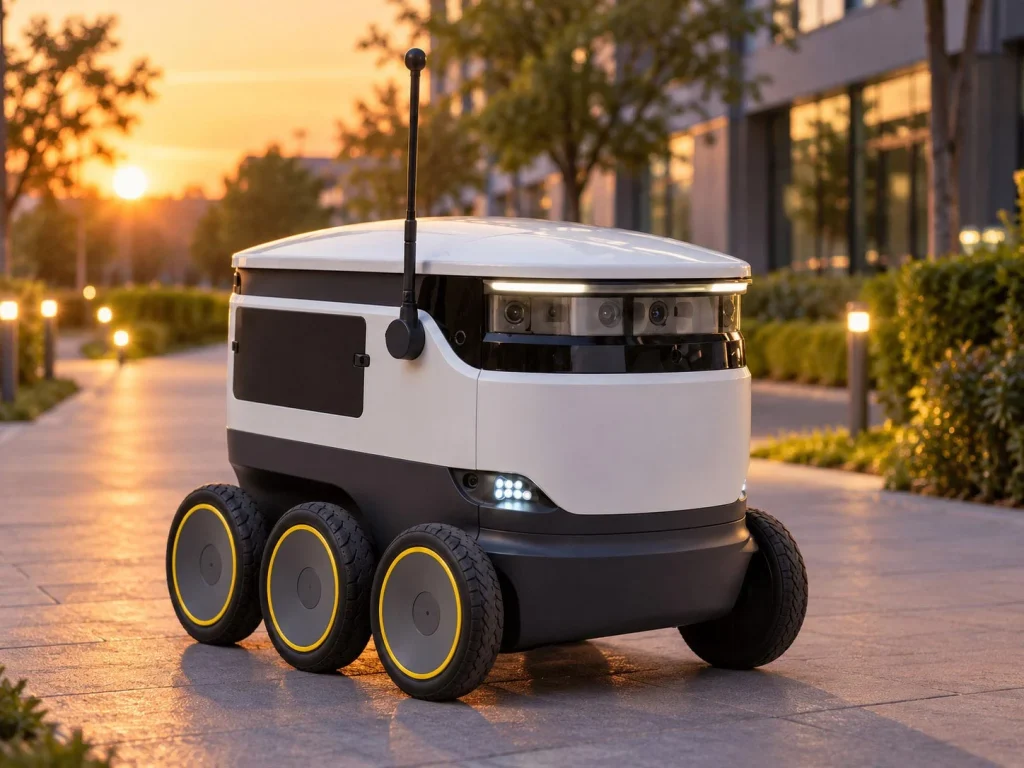
Wat is die belangrikste strukturele dele van 'n outonome mobiele robot (AMR), en hoe word hulle gebou? Die mees algemene

