
Helseroboter jobber på sykehus, rehabiliteringssentre og eldrehjem. Robotarmer er en av de viktigste delene av helseroboter. De kontrollerer bevegelser, utfører presist arbeid og hjelper roboter med å samhandle trygt med pasienter og medisinsk utstyr.
En robotarm for helsevesenet har mange små og nøyaktige deler. Disse delene inkluderer ledd, roterende aksler, støtter, hus, gir og endeeffektorer. Ulike deler trenger ulik ytelse. Materialvalg endrer direkte armens styrke, vekt, levetid og arbeidsstabilitet.
Vanlige materialer er aluminiumslegering, rustfritt stål, titanlegering og høypresterende plast PEEK. Fabrikker bruker mye CNC-presisjonsmaskinering , dreiing, sliping og sprøytestøping for å lage disse delene.
Denne artikkelen tar for seg hoveddeltyper, vanlige materialer, bruksområder i den virkelige verden og produksjonsmetoder for deler til robotarmer innen helsevesenet. Den forklarer også hvordan man får tak i robotdeler av høy kvalitet og pålitelighet gjennom presisjonsproduksjon.
1. Hva er helseroboter?
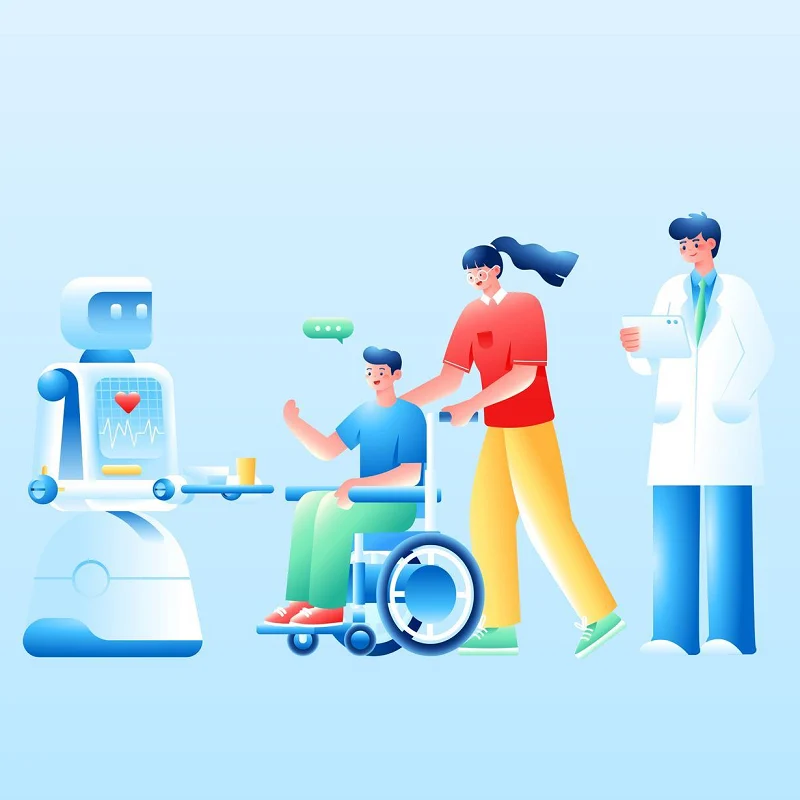
Helseroboter kombinerer robotteknologi, kunstig intelligens, sensorer og automatisk kontroll. De fungerer innen medisinsk behandling, rehabilitering og eldreomsorg. De kan hjelpe med å utføre oppgaver som pleie, rehabiliteringstrening, mobilitetsassistanse, helseovervåking og daglig livsstøtte i henhold til ulike bruksscenarioer.
I motsetning til tradisjonelle industriroboter må helseroboter ta hensyn til menneskers sikkerhet, brukerkomfort og bevegelseskoordinasjon. Roboter må vanligvis registrere menneskelige bevegelser og miljøendringer gjennom sensorer og justere bevegelsene sine basert på de innsamlede dataene.
Typiske helseroboter er rehabiliteringsroboter, omsorgsroboter, eksoskjelettroboter, pasientoverføringsroboter og hjelperoboter. De reduserer arbeidspresset for helsearbeidere. De gir også bedre støtte til eldre, syke og personer med begrenset mobilitet.
Strukturelt sett har helseroboter vanligvis robotarmer, leddsett, drivsystemer, sensorstøtter, koblingsdeler og endeeffektorer. Delmaterialer, maskineringsnøyaktighet og monteringskvalitet bestemmer robotens totale ytelse.
2. Hovedtyper av robotarmer for helsevesenet
Helseroboter utfører ulike pleie- og støtteoppgaver. Robotarmer har derfor ulike strukturer og funksjoner. Vi kan dele dem inn etter bruksområde, frihetsgrad og bevegelsesstil.
2.1 Generell robotarm
Dette er en vanlig struktur for helseroboter. Den er festet til robotens hoveddel eller bevegelige base. Flere ledd lar den snu, strekke seg og gripe gjenstander.
Viktige punkter: Bevegelse i flere ledd; stort arbeidsområde; kan gripe og bære gjenstander; egnet for komplekst arbeid
Disse armene leverer varer, henter medisiner, hjelper brukere med å spise og utfører enkelt pleiearbeid.
2.2 Samarbeidende robotarm
Samarbeidende robotarmer brukes hovedsakelig i scenarier der det kreves nærkontakt med mennesker. Dette legger større vekt på sikkerhet og fleksibel kontroll.
Roboter kan registrere eksterne krefter gjennom kraftsensorer og posisjonssensorer. Når robotarmen kommer i kontakt med menneskekroppen eller møter unormal motstand, kan den redusere hastigheten eller stoppe.
Vanlige applikasjoner inkluderer:
- Hjelp pasienter med å flytte
- Lever daglige nødvendigheter
Rehabiliteringstrening
- Samarbeidende omsorg mellom menneske og maskin
2.3 Robotarm for rehabiliteringshjelp
Robotarmer for rehabiliteringsassistanse brukes hovedsakelig til å hjelpe pasienter med å fullføre trening i bevegelse av øvre eller nedre lemmer.
Denne typen robotarm må vanligvis være stabilt koblet til menneskekroppen, og hjelpekraften bør justeres i henhold til pasientens bevegelsesevne.
Hovedkrav
- Presis bevegelse
- Stabil strømstyring
- Behagelig å ha på
Den fungerer pålitelig i lang tid
Det kan brukes på slagpasienter, personer med redusert mobilitet og postoperativ rehabiliteringstrening.
2.4 Eksoskelett Robotarm
Den mekaniske armen i eksoskjelettet er montert direkte på den menneskelige armen eller benet. Den gir hjelpekraft gjennom motoren, reduksjonsgiret og leddenheten.
Sammenlignet med vanlige robotarmer, legger mekaniske eksoskjelettarmer mer vekt på samsvaret mellom menneskelige ledd og robotledd.
Vanlige strukturer inkluderer:
- Skulderleddmodul
Albueleddmodul
- Håndleddsleddmodul
Støtteramme
- Stroppkoblingsstykke
2.4 Eksoskelett-robotarm
Eksoskelettbaserte robotarmer bæres direkte på menneskearmer eller -ben. Motorer, reduksjonsgir og ledddeler gir ekstra kraft.
Sammenlignet med vanlige robotarmer trenger eksoskjeletter god samsvar mellom robotleddene og menneskekroppens ledd.
Vanlige strukturer: Skulderleddmodul, Albueleddmodul, Håndleddsleddmodul, Støtterammer, Stroppforbindelsesdeler
2.5 Hvordan velge forskjellige robotarmer
Ulike bruksscenarier krever valg av forskjellige robotarmstrukturer.
Derfor er ikke en robotarm for helsevesenet én enkelt mekanisk struktur. Ulike typer robotarmer må designes basert på pleieoppgaver, metoder for menneskelig kontakt, belastningskrav, bevegelsesområde og sikkerhetsstandarder.
Fra et produksjonsperspektiv er leddhuset, forbindelsesdelene, roterende aksler, støtterammer og endeeffektorer i robotarmen alle viktige komponenter. Disse delene må vanligvis produseres ved hjelp av prosesser som CNC-presisjonsmaskinering, sprøytestøping og 3D-printing av metall, og de må bestå streng dimensjonsinspeksjon og monteringsverifisering for å sikre stabil drift av robotarmen.
3. Materialer til robotarmer for helsevesenet
Helsevesenets robotarmer trenger lettvekt, høy styrke, lang levetid, sikkerhet og god maskineringsnøyaktighet. Vanligvis brukes mer enn ett materiale. Vi velger materialer basert på hver dels funksjon.
3.1 Aluminium Alloy
Aluminiumslegering er et av de vanligste materialene i robotarmer for helsevesenet.
Den har lett vekt, høy styrke, enkel bearbeiding og korrosjonsbestandighet, noe som effektivt kan redusere robotarmens totale vekt.
Vanlige applikasjoner inkluderer:
- Hoveddelen av robotarmen
- Felles skall
Støtteramme
- Motorfestebase
- Koblingsstykke
Blant dem er både 6061 og 7075 aluminiumslegeringer egnet for produksjon av presisjonsdeler gjennom CNC-maskinering.
3.2 rustfritt stål
Rustfritt stål har god styrke, slitestyrke og korrosjonsbestandighet.
Den er egnet for deler som bærer store belastninger eller krever langvarig stabil drift.
Vanlige applikasjoner inkluderer:
- Presisjonsroterende aksel
- Gjengede tilkoblingsdeler
- Lagerhus
- Innvendige deler av leddet
Rustfritt stål har også utmerket rengjørings- og vedlikeholdsytelse for medisinsk og sykepleieutstyr.
3.3 titanlegering
Titanlegeringer har høy styrke, lav tetthet og utmerket korrosjonsbestandighet.
De kan redusere vekten på robotarmen samtidig som den strukturelle styrken opprettholdes.
Derfor er titanlegeringer egnet for bruk i komponenter med høye krav til vekt og styrke, for eksempel:
- Høyfaste kontakter
- Felles struktur
Presisjonsstøttedeler
Imidlertid er prosesseringsvanskeligheten og materialkostnadene for titanlegeringer vanligvis høyere enn for aluminiumslegeringer, så valget bør tas basert på spesifikke bruksområder.
3.4 PEEK teknisk plast
PEEK er en høytytende teknisk plast og har høy bruksverdi innen medisinsk utstyr.
Det har:
- Høy styrke
- Motstandsdyktig mot høye temperaturer
- Motstandsdyktig mot kjemisk korrosjon
- God dimensjonsstabilitet
PEEK kan brukes til å produsere:
Isolerende deler
- Bushing
Sensorbrakett
Lette strukturelle komponenter
PEEK har åpenbare fordeler for robotkomponenter som krever vektreduksjon eller elektrisk isolasjon.
3.5 Andre tekniske plasttyper
Foruten PEEK brukes også ABS, PC, POM og PPS til helseroboter.
De brukes til: Ytre robothus Beskyttelsesdeksler Sensorhus Små tilkoblingsdeler Indre strukturelle deler
Plastdeler kan lages ved sprøytestøping eller CNC-maskinering for masseproduksjon.
3.6 Karbonfiberkomposittmateriale
Karbonfibermateriale er lett, sterkt og stivt. Det passer til lette eksoskjeletter og robotarmstrukturer.
Vanlige bruksområder: Støtterammer for eksoskjelett, robotarmstenger, lette hovedrammer
Karbonfiber reduserer vekten på bevegelige robotdeler og letter trykket på drivsystemer.
3.7 Hvordan velge passende materialer
| Materiale | Hovedfordeler | Typiske bruksområder |
| aluminiumslegering | Lett, lett å maskinere | Hus, støtter, tilkoblingsdeler |
| Rustfritt stål | Høy styrke, rustfri | Roterende aksler, lagerseter |
| Titanlegering | Sterk og lett | Skjøter, forbindelsesdeler |
| PEEK | Varmebestandig, kjemikaliebestandig | Akselhylser, isolasjonsdeler |
| Andre tekniske plasttyper | Lett, god for masseproduksjon | Ytre hus, beskyttelsesdeksler |
| Karbonfiber kompositt | Sterk og veldig lett | Eksoskeletter, robotarmstrukturer |
Velg materialer etter delfunksjon, vekt, styrke, slitestyrke, maskineringsvanskelighetsgrad og produksjonskostnad. Du kan blande forskjellige materialer for å balansere styrke, vekt og kostnad.
4. Produksjonsmetoder for robotarmer innen helsevesenet
Robotarmprodukter inkluderer ledd, forbindelsesstykker, støtter, akseldeler, hus og endeeffektorer. Ulike deler har forskjellige regler for nøyaktighet, styrke og overflatefinish. Vi bruker ofte flere produksjonsmetoder sammen. Gode prosesseringsvalg forbedrer delenøyaktigheten og reduserer produksjonskostnadene.
4.1 CNC-presisjonsmaskinering
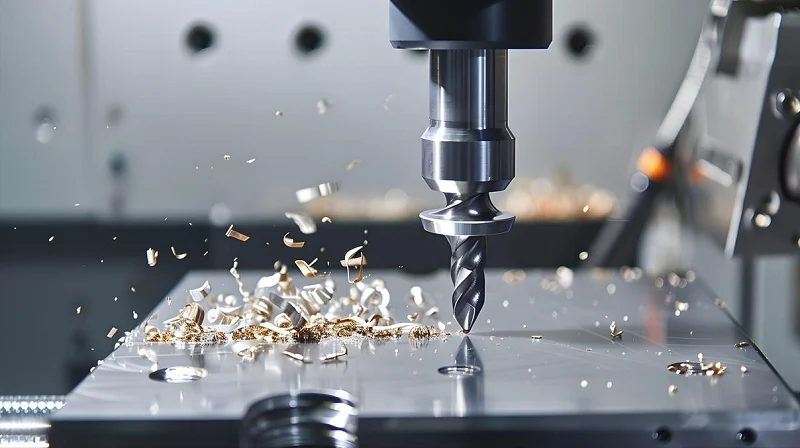
CNC-presisjonsmaskinering er mye brukt for deler til robotarmer innen helsevesenet.
Den lager disse varene: Leddhus, robotarmforbindelsesdeler, motormonteringsbaser, støtterammer, presisjonslagerseter
CNC gir høy dimensjonsnøyaktighet for komplekse former. Fabrikker velger 3-aksede, 4-aksede eller 5-aksede CNC-maskiner basert på deldesign.
4.2 CNC Turning
Dreiearbeid for runde og roterende deler.
Felles deler: Roterende aksler Drivaksler Pinneaksler Akselhylser Gjengeforbindelsesdeler
Akseldeler for robotledd trenger god konsentrisitet og en glatt overflate. Presisjonsdreiing oppfyller disse behovene.
4.3 CNC sliping
Dreiing eller fresing alene kan noen ganger ikke oppfylle strenge nøyaktighetskrav. Sliping forbedrer dimensjonsnøyaktigheten, overflateglattheten, rundheten og konsentrisiteten ytterligere.
Folk bruker sliping for viktige deler som presisjonsaksler og lagermatchingsflater.
4.4 Metal 3D-utskrift
3D-printing av metall bygger komplekse og lette deler. Det kutter materialsvinn fra tradisjonell maskinering. Det kan gjøre former vanskelige å produsere med gammeldagse metoder.
Vanlige bruksområder: Lette robotarmstrukturer; Komplekse koblingsdeler; Skreddersydde støtterammer
Den passer til forsknings- og utviklingsarbeid og små bestillinger.
4.5 Sprøytestøping
Helsevesenets robotarmer har mange plastkomponenter. Sprøytestøping produserer: Ytre hus, beskyttelsesdeksler, sensorhus, ledningsbeskyttere, små strukturelle deler
Når produkter går i masseproduksjon, øker sprøytestøping hastigheten og senker kostnadene for hvert enkelt stykke.
4.6 Maskinering av metallplater
Noen store robotstrukturer bruker metallplatebearbeiding. Hovedtrinn: Laserskjæring, bøying, sveising, overflatebehandling
Maskinering av metallplater bygger ytre rammer, beskyttelsesstrukturer og enhetshus.
4.7 Overflatebehandling
Mange deler trenger overflatebehandling etter maskinering. Vanlige valg: Anodisering, passivering, sandblåsing, polering, galvanisering
Overflatebehandling forbedrer rustmotstand, slitestyrke og overflateutseende.
4.8 Presisjonsinspeksjon
Ferdige nøkkeldeler må bestå kvalitetskontroller. Vanlige testmaskiner: Koordinatmålemaskin (CMM), optiske måleinstrumenter, ruhetstestere, lasermålere
Inspeksjon bekrefter størrelse, toleranse, hullposisjon og overflatefinish som samsvarer med tegningskravene.
4.9 Hvordan velge riktige produksjonsmetoder
| Del | Vanlige produksjonsmetoder | Nøkkelkrav |
| Felles bolig | CNC-bearbeiding | Nøyaktighet, stivhet |
| Presisjonsskaft | Dreiing + sliping | Konsentrisitet, overflatefinish |
| Støtteramme | CNC-maskinering/3D-printing | Styrke, lettvekt |
| Robotens ytre hus | Sprøytestøping/maskinering av metallplater | Utseende, kostnadskontroll |
| Sensorstøtte | CNC-maskinering/sprøytestøping | Stabile dimensjoner |
| Tilkoblingsdel | CNC-bearbeiding | Styrke, monteringsnøyaktighet |
Kort sagt, produksjon av deler til robotarmene i helsevesenet avhenger sjelden av bare én prosess. Velg prosesser etter delform, materiale, nøyaktighetsbehov, bestillingsmengde og kostnad. Bruk CNC-maskinering og 3D-printing for raske prøver for forsknings- og utviklingsfaser. Kombiner sprøytestøping, presisjonsmaskinering og automatisk inspeksjon for masseproduksjon. Dette øker produksjonshastigheten og opprettholder en jevn produktkvalitet.
5. Bruk av helseroboter i den virkelige verden
Helseroboter flyttes fra sykehus til lokalsamfunn og hjem, og bruksområdene deres blir stadig mer varierte. De kan hovedsakelig klassifiseres i følgende kategorier.
5.1 Kategori for rehabiliteringstrening
- Eksoskelettrobot for underekstremiteter: Hjelper pasienter med ryggmargsskade og hjerneslag med gangtrening
Robot for rehabilitering av øvre lemmer: Hjelper slagpasienter med å gjenopprette funksjonene til armer og hender
- Håndrehabiliteringsrobot: Den hjelper med fingerfleksjon og -ekstensjonstrening gjennom fleksibel drift eller pneumatiske metoder.
5.2 Livshjelpskategori
- Smart sykeseng: Automatisk snuing, posisjonsjustering og forebygging av trykksår
- Forflytningsrobot: Hjelper pasienter med trygg forflytning mellom seng og rullestol
- Matingsassistanserobot: Gir autonom støtte til personer med dysfunksjon i øvre lemmer
5.3 Kategori for overvåking og ledsagelse
- Helseovervåkingsrobot: Sanntidsinnsamling av vitale tegndata som hjertefrekvens, blodoksygen og kroppstemperatur
- Falldeteksjonsrobot: Identifiserer fall gjennom syn eller sensorer og utløser automatisk alarm
- Emosjonell selskapsrobot: Tilbyr stemmeinteraksjon og kognitiv trening for å lindre ensomhet hos eldre
5.4 Jobbstøtteklasse
- Logistikkleveringsroboter: Transport av medisiner, prøver og måltider på sykehus
- Desinfeksjonsrobot: Bruker ultrafiolett lys eller hydrogenperoksid for miljødesinfeksjon
6. Hva er maskineringskravene for helseroboter?
Kravene til delbehandling for helseroboter er mye høyere enn for generelle industriprodukter, hovedsakelig reflektert i følgende aspekter:
6.1 Høy presisjon og dimensjonsstabilitet
Toleransene for leddoverføringsdelene og sensorens monteringsseter bør kontrolleres innenfor ±0.005 mm til ±0.025 mm for å sikre bevegelsesnøyaktigheten og nøyaktigheten til sensordataene.
Koaksialiteten til nøkkelhullposisjonene bør være < 0.01 mm; ellers vil det føre til ujevn motstand i leddbevegelse eller posisjoneringsavvik.
Delene må bearbeides under konstante temperaturforhold for å unngå påvirkning av temperaturendringer på dimensjonskonsistensen
6.2 Materialmangfold og prosesserbarhet
For aluminiumlegering (6061/7075) må problemet med deformasjon under tynnvegget bearbeiding tas tak i. Spenning kan frigjøres gjennom separat grov- og finbearbeiding og naturlig aldring
Ingeniørplast som PEEK har dårlig varmeledningsevne, så diamantbelagte verktøy bør brukes, og skjærehastigheten bør kontrolleres for å forhindre lokal smelting.
Bearbeiding av titanlegering krever høytrykkskjøling og stive fester for å takle dens raske arbeidsherdingsegenskaper.
6.3 Overflatekvalitet og etterbehandling
Overflateruheten på deler i kontakt med huden bør være Ra≤0.8 μm for å unngå friksjonsubehag.
Deler som er brukt lenge må anodiseres eller passiveres for å forbedre korrosjonsmotstanden og slitestyrken.
Alle skarpe kanter må avrundes for å sikre sikker bruk
6.4 Renslighet og biokompatibilitet
Delene må produseres og pakkes i et rent miljø, fritt for fett og partikkelrester
Materialet må bestå ISO 10993-biokompatibilitetstesten og ikke forårsake hudirritasjon eller allergiske reaksjoner.
6.5 Sporbarhets- og kvalitetssystem
Hver del må være fullt sporbar fra råmaterialer til ferdige produkter, og oppfylle kravene i ISO 13485 kvalitetsstyringssystem.
Det er nødvendig å etablere fullstendige kvalitetsinspeksjonsprotokoller, inkludert størrelsesrapporter, materialsertifikater og resultater av overflatebehandlingstester.
7. Hvorfor velge Noble som produsent av Armdeler for helserobot
NOBLE er et sertifisert metallbearbeidingsfirma med over 12 års erfaring i produksjon av metallkomponenter av høy kvalitet.
Fra våre lokasjoner i Shenzhen, Kina, tilbyr vi metallbearbeiding og presisjonsmekaniske komponenter til bil-, industri- og medisinsektoren. Siden 2012 har vi fungert som en pålitelig partner for produsenter av komponenter til industrikjøretøy og landbruksmaskiner, og tilbyr en komplett produksjonsprosess fra første bearbeiding til ferdige deler.
Det som gjør oss annerledes er vårt fokus på teknologisk innovasjon og konstant forbedring. Ved å kombinere avansert automatisering med eksperthåndverk, sørger vi for at hver komponent oppfyller strenge kvalitetsstandarder. Våre anlegg er sertifisert i henhold til ISO 9001 og ISO 13485, noe som forsterker vår forpliktelse til kvalitetsstyring, miljøansvar og sikkerhet på arbeidsplassen.
Dette gir selskaper som ditt en pålitelig partner for konsistente komponenter med høy presisjon, fullstendig sporbarhet og full overholdelse av internasjonale standarder. Fra komplekse metallplatefabrikasjoner til mekaniske komponenter for krevende bruk, er teamet vårt utstyrt for å møte dine produksjonsmål.
Vanlige spørsmål om Medisinsk robot Arm-deler
1. Hvordan er CNC-maskinering sammenlignet med Metall sprøytestøping (MIM) for små robotdeler?
CNC-maskinering gir overlegen overflatefinish, strengere geometriske toleranser og raskere designiterasjon for lave til middels volumer. MIM kan oppnå nettoformkompleksitet ved svært høye volumer, men krever ofte sekundærmaskinering for kritiske funksjoner og kan introdusere porøsitetsrisikoer som kompromitterer sterilisering eller utmattingslevetid.
2. Hvilke toleranser kan CNC-maskinering holde for medisinsk robot arm deler?
De fleste kritiske kirurgiske robotkomponenter krever toleranser mellom ±0.005 mm og ±0.025 mm, avhengig av om funksjonen er et lagerbor, et girsete eller et instrumentgrensesnitt. Strammere toleranser krever temperaturkontrollerte maskineringsmiljøer og CMM-verifisering i prosessen.
3. Hvorfor er 5-akset maskinering foretrukket for medisinske armer?
Den håndterer komplekse, ergonomiske former i ett oppsett. Dette reduserer feil og sikrer den høye presisjonen som kreves for kirurgi.
4. Hvilke toleranser kan oppnås i medisinsk maskinering?
Profesjonelle verksteder oppnår vanligvis ±0.005 mm eller bedre. Dette avhenger av materialet og den spesifikke delens geometri.
5. Hvilke materialer er best for helsevesenet robotarmer?
Rustfritt stål 316L og titan Ti6Al4V er standardene. De tilbyr den beste balansen mellom styrke og biokompatibilitet.






