
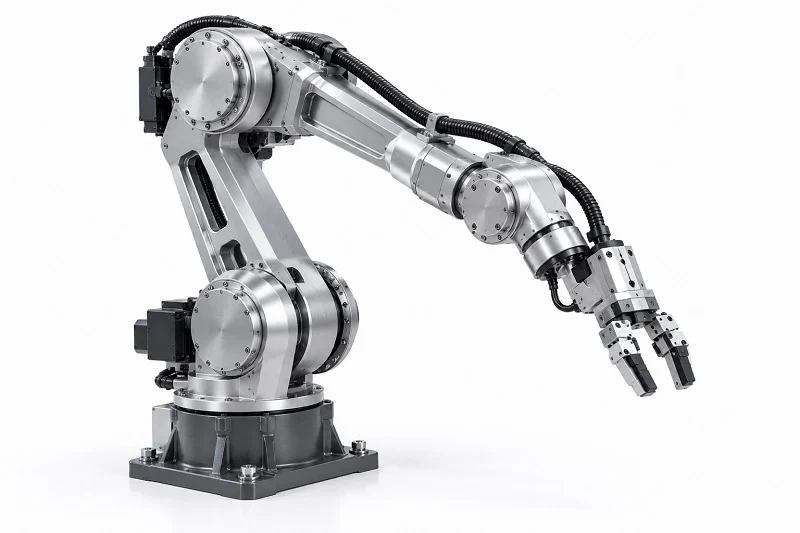
Performanța unui braț robotic depinde de modul în care sunt fabricate componentele sale, nu doar de intenția de proiectare. Componentele brațului robotic includ controlerul, senzorii, articulațiile, actuatoarele, efectorii finali și carcasele structurale. Fiecare dintre ele joacă un rol specific. Așadar, cum se conectează funcția, procesele de fabricație, precizia și alegerea materialelor în proiectele reale? Această legătură este importantă pentru ingineri, manageri de produs și cumpărători tehnici. Ea modelează repetabilitatea, sarcina utilă, costul unitar, timpul de livrare și riscul de aprovizionare. Acest articol trece de la categoriile de componente la procese, apoi la materiale și se încheie cu un cadru practic de selecție pe care îl puteți aplica.
Componente și funcții comune ale brațului robotic
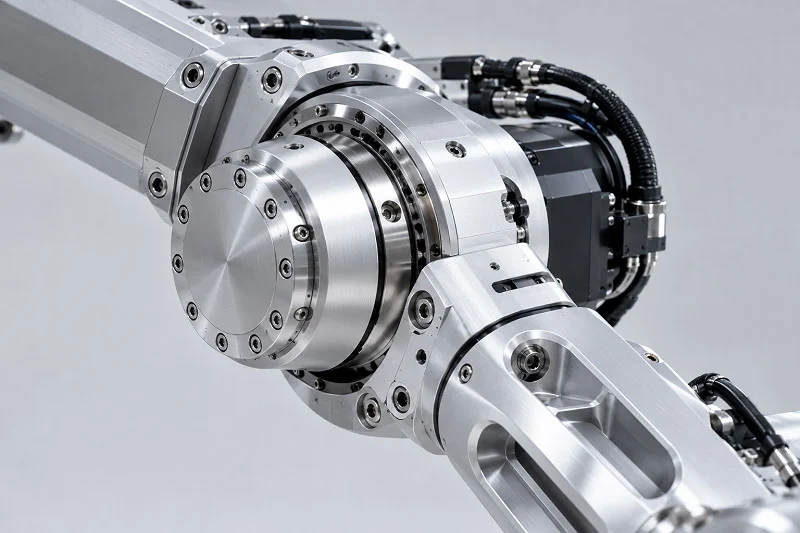
Controler, senzori și actuatoare
Coordonarea controlorului și a siguranței
Controlerul funcționează ca creierul sistemului. Citește datele senzorilor, execută algoritmi de mișcare și trimite comenzi către fiecare articulație. Coordonarea siguranței are loc și aici. Controlerul verifică defecțiunile, limitează cuplul și declanșează opriri de urgență atunci când ceva nu merge bine.
Senzori de cuplu, forță și vedere
Senzorii îi dau brațului conștientizarea. Senzorii de cuplu măsoară forța de rotație la fiecare articulație. Senzorii de forță detectează presiunea de contact la nivelul încheieturii mâinii. Senzorii vizuali ajută brațul să găsească și să inspecteze piesele. Aceste bucle de feedback mențin mișcarea precisă și opresc deteriorarea.
Tipuri de servomotoare și actuatoare
Actuatoarele transformă energia în mișcare. Servomotoarele electrice sunt lider în designul modern. Actuatoarele pneumatice utilizează aer comprimat pentru mișcări rapide și simple. Actuatoarele hidraulice gestionează sarcini foarte mari. Fiecare tip se potrivește unor nevoi diferite de sarcină utilă și viteză.
Articulații, angrenaje de reducere și encodere
Tipuri de articulații și grade de libertate
Articulațiile decid modul în care se mișcă brațul. Articulațiile rotative permit mișcarea de răsucire. Articulațiile prismatice oferă o deplasare liniară. Fiecare articulație adaugă un grad de libertate. Un braț cu șase axe poate ajunge aproape în orice punct din spațiul său de lucru.
Roluri de reducție și transmisie
Angrenajele de reducere multiplică cuplul motorului și reduc viteza. Acestea se află între motor și articulație. Cutiile de viteze, curelele și transmisiile armonice sunt alegeri comune. Jocul de rotire al acestor piese afectează direct precizia poziționării.
Feedback și poziționare encoder
Encoderele urmăresc poziția articulației în timp real. Acestea trimit impulsuri sau semnale digitale către controler. Encoderele de înaltă rezoluție permit poziționarea fină. Fără ele, controlerul nu poate închide bucla.
Efectori finali și carcase structurale
Scule și clești pentru capătul brațului
Efectorii finali fac treaba reală. Gripperele, ventuzele și torțele de sudură sunt exemple comune. Alegerea gripperului afectează timpul de ciclu și fiabilitatea. Gripperele electrice depășesc adesea 10,000 de ore de funcționare. Gripperele pneumatice necesită înlocuirea garniturilor la fiecare 3-6 luni în locuri umede sau prăfuite. O defecțiune a compresorului poate opri zeci de actuatoare pneumatice simultan. Unitățile electrice se defectează una câte una și oferă autodiagnosticare pentru întreținere predictivă.
Structuri de bază, legătură și locuințe
Baza fixează brațul pe o suprafață. Legăturile brațelor robotului conectează îmbinările și transportă sarcini. Corpurile de legătură robotice trebuie să echilibreze rigiditatea și greutatea. Corpurile de legătură ale brațelor robotice utilizează adesea aluminiu sau fibră de carbon. Carcasele actuatoarelor robotice protejează motoarele și angrenajele de praf și umiditate. Carcasele actuatoarelor oferă, de asemenea, puncte de montare pentru senzori. Actuatoarele de înaltă precizie depind de carcase rigide pentru a menține alinierea. Corpurile de legătură structurale și carcasele actuatoarelor robotice formează coloana vertebrală mecanică a oricărui set de componente ale brațului robotic.
Procese de fabricație a componentelor brațului robotic
Fiecare proces de fabricație are avantaje. Alegerea piesei potrivite pentru fiecare piesă este cheia realizării componentelor brațului robotic. Prelucrarea CNC se ocupă de majoritatea pieselor structurale. Tabla metalică și turnarea sub presiune sunt excelente pentru capace. Turnarea prin injecție funcționează bine pentru piesele care nu transportă sarcini. Fabricația aditivă este utilă pentru prototipuri. Materialele pe care le alegeți modifică, de asemenea, procesul pe care îl utilizați. Atunci când piesa și procesul se potrivesc bine, economisiți timp și bani.
CNC de prelucrare pentru componentele brațului robotic
Frezarea și strunjirea legăturilor și carcasei
Prelucrarea CNC taie materialul dintr-un bloc solid. Frezarea modelează suprafețe plane, caneluri și găuri. Strunjirea creează caracteristici rotunde pe arbori și carcase. Majoritatea corpurilor de legătură structurale încep ca blocuri de aluminiu. Aceste corpuri de legătură structurale principale suportă sarcini grele. Componentele structurale ale brațului robotic trebuie să fie foarte rigide. Carcasele actuatoarelor depind, de asemenea, de prelucrarea CNC pentru o aliniere exactă. Acest proces oferă un control strict asupra fiecărei măsurători. O piesă prelucrată poate corespunde designului cu o precizie de câteva sutimi de milimetru.
Prelucrarea CNC este excelentă pentru volume mici și medii. De la una până la câteva mii de piese pe an, oferă cel mai bun amestec de calitate și cost. Corpurile de legătură robotizate și carcasele articulațiilor sunt lucrări comune.
Toleranțe și finisaje de suprafață
Toleranțele contează cu adevărat în componentele brațului robotic. O potrivire liberă într-o articulație creează erori care se răspândesc pe întregul braț. Iată intervalele tipice pentru piesele prelucrate CNC:
| Categorie de toleranță | Toleranță realizabilă | Aplicație tipică |
| Standard | ±0.125 mm (±0.005″) | Carcase și console (ISO2768-m) |
| Precizie | ±0.01 mm (±0.0005″) | Scaune de rulmenți, pini de aliniere, interfețe |
| Polizare de precizie | ±0.005 mm (±0.0002″) | Precizie extremă (limite personalizate) |
Precizia menține toleranțe strânse la caracteristicile critice. Paralelismul dintre alezajele rulmenților de pe o zale trebuie să rămână sub 0.02 mm. Nealinierea dincolo de acest punct provoacă frecare și defectare prematură. Concentricitatea dintre interfețele îmbinărilor nu poate fi compromisă. Erorile se acumulează în lanțul cinematic și cauzează inexactități mari.
Finisajul suprafeței contează la fel de mult. Scaunele rulmenților au nevoie de Ra între 0.4 și 0.8 micrometri. O suprafață mai rugoasă crește uzura. Un profilometru măsoară aceste valori în timpul producției. Carcasele actuatoarelor primesc adesea același tratament. Suprafețele netede mențin etanșările funcționale și opresc scurgerile.
Tablă metalică și Die Casting procese
Capace, console și plăci de montare
Piesele din tablă metalică protejează componentele interne și oferă puncte de montare. Capacele roboților, ghidajele pentru cabluri și suporturile pentru senzori sunt exemple comune. Presele de ștanțare taie și formează rapid tablele. Fiecare piesă durează între 1 și 5 secunde. Costurile sculelor variază între 10,000 și 100,000 de dolari. Toleranțele se încadrează între ±0.1 și ±0.5 mm. Finisajul suprafeței este bun, dar nu la fel de neted ca piesele prelucrate.
Producția de locuințe de volum mare
Turnarea sub presiune se realizează pentru serii mari de producție. Aluminiul topit este injectat sub presiune într-o matriță de oțel. Grosimea peretelui variază de la 1.5 la 4.0 mm. Grosimea minimă este de aproximativ 1.0 mm. Pereții mai subțiri riscă o umplere incompletă. Turnarea sub presiune atinge toleranțe de ±0.1 mm. Finisajul suprafeței măsoară între 1.6 și 3.2 micrometri Ra. Complexitatea piesei poate fi foarte mare. Fiecare ciclu durează între 30 și 120 de secunde. Costurile sculelor variază de la 15,000 USD la peste 200,000 USD. Acest lucru face ca procesul să fie cel mai potrivit pentru 10,000 de piese sau mai mult pe an. Risipa de material este scăzută, de 5 până la 10%.
Din punct de vedere practic, turnarea sub presiune este potrivită pentru carcasele de bază ale roboților și capacele mari. Procesul adaugă rezistență prin nervuri și bosaje subțiri. Nu este necesară prelucrare suplimentară pentru majoritatea suprafețelor.
Turnare prin injecție și fabricație aditivă
Capace din plastic și piese nestructurale
Turnarea prin injecție modelează rapid plasticul în piese complexe. Capacele nestructurale, clemele de cablu și carcasele senzorilor sunt utilizări tipice. Timpii de ciclu pot fi sub 30 de secunde. Costurile sculelor sunt mari, dar costul per piesă scade rapid la volume mari. Contracția în timpul răcirii trebuie luată în considerare în proiectarea matriței.
DMLS pentru prototipuri metalice
Sinterizarea directă cu laser a metalului construiește piese strat cu strat din pulbere metalică. Nu sunt necesare scule. Acest lucru o face ideală pentru prototipuri și serii scurte. Un nou design de legătură poate fi testat în câteva zile în loc de săptămâni. DMLS gestionează caracteristici interne complexe pe care frezarea nu le poate atinge. Finisajul suprafeței este mai rugos decât piesele prelucrate, de obicei Ra 6 până la 10 micrometri. Post-prelucrarea suprafețelor critice este comună. Procesul funcționează cel mai bine pentru una până la cincizeci de piese. Costul per piesă este ridicat, dar economiile de timp îl justifică adesea. Prelucrarea CNC este încă lider în ceea ce privește volumele de producție de piese structurale.
Considerații de proiectare pentru componentele brațului robotic
Stack-Up de toleranțe și aliniere a îmbinărilor
Precizia și repetabilitatea procesului
Fiecare articulație adaugă o mică eroare sistemului. Aceste erori se acumulează de-a lungul lanțului cinematic. O ajustare liberă la prima articulație produce o eroare de poziție mai mare la efectorul final. De aceea, toleranțele strânse contează pentru fiecare caracteristică critică. Alezajele lagărelor de pe un corp de legătură trebuie să rămână paralele în limita a 0.02 mm. Orice valoare mai mare decât aceasta provoacă frecare și uzură. Dacă un corp de legătură se află la capătul superior al benzii de toleranță, iar următorul la capătul inferior, alinierea articulației se schimbă.
Repetabilitatea depinde de precizia procesului. Prelucrarea CNC menține o precizie de ±0.01 mm pe știfturile de aliniere și pe scaunele rulmenților. Acest nivel de precizie al componentelor oferă o asamblare previzibilă. Proiectanții trebuie să planifice suprapunerea în timpul fazei de desenare.
Strategia de referință și potrivirea ansamblului
O strategie bună de referință leagă prelucrarea, inspecția și asamblarea de același cadru de referință. În robotică, reperele ar trebui să corespundă modului în care robotul este asamblat și fixat în utilizare reală. Suprafața de montare a bazei și știfturile devin adesea repere principale. Fețele îmbinărilor și alezajele lagărelor se construiesc pe baza acestor referințe.
Iată câteva dintre cele mai bune practici pentru selecția datelor de referință:
| Cea mai buna practica | Cum afectează precizia asamblării |
| Referințe de ancorare pentru a se potrivi condițiilor reale de asamblare | Toate cadrele au aceeași referință |
| Folosiți suprafața de montare a bazei și știfturile de fixare ca repere principale | Caracteristicile funcționale au o singură referință |
| Definiți suprafețe de referință clare și caracteristici de localizare | Poziționare repetabilă în timpul asamblării |
| Folosiți știfturi de fixare sau umeri prelucrați pentru aliniere | Componentele se auto-localizează în poziție |
Această abordare oferă o asamblare precisă. Alinierea îmbinărilor rămâne consistentă de la o unitate la alta.
Greutate, rigiditate și sarcină utilă
Compromisuri rigiditate-masă
O legătură trebuie să fie rigidă, dar ușoară. Fiecare gram distanță de articulație adaugă inerție și sarcină portantă. Reducerea masei ajută întregul sistem. Iată cum se compară două materiale comune:
| Material | Rezistența la tracțiune (MPa) | Densitate (g / cm³) | Forță specifică |
| Compozit din fibra de carbon | 600-1500 | 1.5-1.8 | 400-1000 |
| Aluminiu 6061-T6 | ~ 310 | 2.70 | ~ 115 |
Fibra de carbon oferă o rezistență specifică de 3 până la 8 ori mai mare decât aluminiul. Un prototip hibrid CFRP/aluminiu a obținut o reducere a masei de 24.32% față de un design din aluminiu. Aceasta a eliberat capacitatea de sarcină utilă. Alegerile de materiale și geometrie pe care le faceți afectează direct sarcina utilă.
Grosimea peretelui și designul nervurilor
Nervurile adaugă rigiditate fără a avea o greutate prea mare. O extrudare tubulară cu nervuri interne poate egala rigiditatea unei bare solide cu jumătate din greutate.
Proiectanții ar trebui să modeleze cu atenție traiectoria încărcării. Adăugați material doar acolo unde acesta suportă sarcina. Această abordare economisește greutate fără a pierde rigiditate.
Finisarea de suprafață și uzură
Scaunele rulmenților și suprafețele de etanșare
Finisajul suprafeței articulației unei componente a brațului robotic afectează durata de viață a lagărelor. Scaunele rulmenților au nevoie de Ra între 0.4 și 0.8 micrometri. Finisajele mai rugoase cresc frecarea și scurtează durata de viață a rulmenților. Suprafețele de etanșare au nevoie, de asemenea, de finisaje netede.
Fiecare poziție a rulmentului necesită o specificație a finisajului suprafeței în desen. Toleranțele strânse și suprafețele netede sunt ideale pentru o durată lungă de viață. Un profilometru verifică aceste valori în timpul producției.
Opțiuni de acoperire și anodizare
Piesele din aluminiu necesită protecție la suprafață. Anodizarea este alegerea standard pentru componentele brațului robotic. Piesele care alunecă sau se rotesc necesită straturi uniforme pentru a evita uzura.
| Tip de anodizare | Etape | Grosime tipică (microni) |
| Tipul I | Cromic | 0.5 - 2.5 |
| Tip II | Sulfuric | 5 - 25 |
| Tip III | Haina tare | 25 - 150 |
Pentru scaunele rulmenților și interfețele articulațiilor, stratul dur de tip III oferă cea mai bună rezistență la uzură. Duritatea atinge echivalentul a 60-70 HRC. Grosimea stratului de acoperire este de obicei de 0.002 inci pe suprafețele funcționale. Toate dimensiunile finale se aplică după acoperire. Impregnarea cu lubrifiant PTFE după anodizare adaugă o durată de viață suplimentară.
Materiale comune pentru componentele brațului robotic
Alegerea materialului potrivit pentru piesele brațului robotului este ca o chestiune de echilibrare. Aveți nevoie de rezistență, greutate redusă și un cost care să nu îngrijoreze echipa financiară. Alegerea afectează, de asemenea, care proces de fabricație funcționează cel mai bine. Să analizăm principalele tipuri de materiale robotice: materiale plastice, metale și compozite.
Metale pentru componentele brațelor robotizate
Aluminiu 6061-T6 și 7075-T6
Aluminiul este principalul material pentru piesele brațelor robotului. Gradul 6061-T6 are un echilibru bun între rezistență, rezistență la rugină și ușurință în prelucrare. Se sudează bine și costă mai puțin decât majoritatea celorlalte opțiuni. Gradul 7075-T6 este mai rezistent, aproape la fel de rezistent ca unele oțeluri. Este ușor de prelucrat, dar costă mai mult și nu se sudează bine. Ambele clase funcționează bine pentru prelucrarea CNC a corpurilor de legătură și a carcaselor actuatoarelor. Carcasele din aliaj de aluminiu cântăresc cu 40-50% mai puțin decât fonta, dar nu răspândesc la fel de bine căldura. Această economie de greutate crește direct capacitatea utilă.
Oțel inoxidabil 17-4 PH și Ti-6Al-4V
Oțelul inoxidabil și titanul sunt utilizate atunci când aluminiul nu este suficient de rezistent. Gradul 17-4 PH are o rezistență ridicată și o bună rezistență la rugină. Este potrivit pentru arbori, bolțuri și îmbinări supuse unor solicitări mari. Titanul Ti-6Al-4V oferă un raport rezistență-greutate foarte bun. Utilizarea titanului doar în arbori de pinion supuși unor solicitări mari reduce greutatea, menținând în același timp rezistența. Ambele materiale necesită viteze de tăiere CNC mai mici și scule de tăiere mai bune. Acestea costă mai mult, așa că proiectanții le folosesc doar atunci când este necesar.
Materiale plastice și polimeri inginerești
POM, PEEK, nailon și ABS
Materialele plastice sunt utilizate pentru capace, bucșe și piese care nu suportă sarcini. POM (acetal) este ușor de prelucrat și menține măsurători precise. PEEK rezistă la temperaturi ridicate și substanțe chimice. Nylonul este rezistent și nu se uzează rapid. ABS-ul este ieftin și ușor de modelat. Fiecare tip funcționează în locuri diferite ale unui braț robotic. POM are o rată foarte scăzută de absorbție a apei, de obicei mai mică de 0.2%. Acest lucru îl ajută să își păstreze dimensiunile exacte chiar și în locuri umede. Asta îl face potrivit pentru piese precise din capacele brațelor robotice.
Rezistență la uzură și stabilitate dimensională
Umiditatea schimbă modul în care se comportă materialele plastice. Iată o scurtă prezentare a modului în care materialele robotice comune gestionează mediile umede:
| Plastic | Cum afectează umiditatea dimensiunea |
| POM | Efect redus din partea apei; schimbarea temperaturii contează mai mult |
| Nailon | Absoarbe apa, care își schimbă dimensiunea și proprietățile |
| ARUNCA O PRIVIRE | Își menține bine dimensiunea; absoarbe foarte puțină apă |
| ABS | Afectat mai mult de căldură decât de apă; rigiditate medie |
PEEK are o rată de absorbție a apei sub 0.1%. Acest lucru îi conferă o stabilitate excelentă a dimensiunii în locuri umede. Pentru capacele brațelor robotului se folosesc și aliaje PC/ABS. Dar PEEK are o stabilitate mai bună deoarece absoarbe puțină apă. Nylonul absoarbe mai multă apă și își poate schimba dimensiunea. Așadar, funcționează pentru piese mai puțin importante.
Compozite și opțiuni hibride
Piese armate cu fibră de carbon
Plasticul armat cu fibră de carbon (CFRP) oferă cea mai mare rezistență pentru greutatea sa dintre materialele robotice comune. Un prototip hibrid CFRP/aluminiu a redus masa cu 24.32% în comparație cu un design din aluminiu. Aceasta a crescut capacitatea de sarcină utilă. Nylonul armat cu fibră de carbon este autolubrifiant și ușor. Acest lucru îl face o alegere bună pentru îmbinările cu sarcină redusă, în special la J6, unde sarcina de mișcare este mică. Piesele CFRP necesită de obicei o așezare și o întărire specială, nu prelucrare CNC standard.
Când materialele compozite justifică costul
La început, materialele compozite costă mai mult decât metalele. Sculele și manopera cresc prețul. Acestea au sens atunci când economisirea greutății îmbunătățește performanța. Brațele de mare viteză și roboții colaborativi sunt cei mai avantajoși. Software-ul de optimizare a topologiei găsește modele care utilizează mai puțin material, dar își păstrează rigiditatea. Selectarea atentă a rulmenților ajută, de asemenea. Rulmenții cu contact unghiular realizați pentru sarcina exactă elimină necesitatea unor piese supradimensionate. Pentru un scaun de rulment sau o interfață de îmbinare, materialul și procesul trebuie să funcționeze împreună. O legătură compozită cu o inserție de aluminiu prelucrată oferă adesea ce e mai bun din ambele părți.
Cea mai mare greșeală pe care o vedem în conectarea cablurilor la roboții colaborativi este tratarea acestora ca pe un fascicul obișnuit de cabluri pentru roboți. Roboții colaborativi au senzori de forță și cuplu în fiecare îmbinare. Un cablu prea rigid, prea greu sau plasat prea strâns va crea sarcini suplimentare care vor provoca opriri de siguranță - sau, mai rău, vor ascunde accidente reale. Aveți nevoie de cabluri construite pentru mișcarea robotului colaborativ, nu doar pentru nevoile sale electrice.
Din punct de vedere practic, alegerea materialului decide procesul. Prelucrarea aluminiului și a oțelului este potrivită pentru prelucrarea CNC. Materialele plastice sunt potrivite pentru turnarea prin injecție. Compozitele necesită propriile metode speciale. Adaptați materialul la sarcina piesei, iar restul se rezolvă.
Potrivirea proceselor și materialelor cu componentele brațului robotic
Alegerea combinației potrivite de proces și materiale depinde de trei factori: volum, toleranță și locul unde va funcționa brațul. Dacă le alegeți corect, totul va fi la locul lui.
Selecție după volum și toleranță
Prototipuri de volum mic și precizie ridicată
Pentru construcții unice sau loturi mici, prelucrarea CNC este cea mai bună alegere. Nu există costuri de scule, execuția este rapidă și puteți atinge toleranțe strânse la caracteristicile critice. Un corp de legătură prototip prelucrat din aluminiu 6061-T6 vă permite să testați potrivirea și funcționarea în câteva zile. Modificările de design rămân ieftine, deoarece trebuie doar să editați programul. Această abordare funcționează bine pentru brațele de probă de concept și efectoarele finale personalizate, unde precizia contează mai mult decât prețul unitar.
Producție de volum mare, sensibilă la costuri
Odată ce volumele depășesc câteva mii de unități pe an, turnarea sub presiune și injecția preiau controlul. Costurile de prelucrare a sculelor sunt inițial ridicate, dar costul per piesă scade rapid. O carcasă de actuator turnată sub presiune atinge toleranțe de plus sau minus 0.1 mm și necesită puține finisaje. Compromisul este clar: vă angajați într-un design, iar modificările devin costisitoare. Pentru roboții de larg consum sau coboții de masă, această cale menține costurile unitare scăzute.
Selecție după mediul aplicației
Roboți colaborativi versus roboți industriali
Coboții prioritizează materialele ușoare și formele rotunjite pentru siguranță. Legăturile din fibră de carbon și capacele din plastic reduc inerția și limitează forțele de impact. Brațele industriale se concentrează pe rigiditate și sarcină utilă, astfel încât aluminiul și oțelul domină. Procesul de fabricație urmează materialul: prelucrare CNC pentru legăturile metalice, turnare prin injecție pentru carcasele coboților.
Cameră curată, pentru uz alimentar și medii dure
Prelucrarea alimentelor necesită alegeri specifice. Iată ce necesită designul igienic:
| Categoria de cerințe | Specificație |
| Grad de protecție IP pentru spălare | IP69K — rezistă la jet de apă de 100 bar (1,450 PSI) la 80°C (176°F) |
| Material preferat | Oțel inoxidabil 316L (conținutul de molibden rezistă la coroziunea cauzată de dezinfectanții pe bază de clor; oțelul 304 este descurajat) |
| Rugozitatea suprafeței | Ra ≤ 0.8 µm pe suprafețele care intră în contact cu alimentele și pe cele din zona de stropire |
| Interdicții privind designul | Fără filete expuse, fără găuri înfundate, fără margini de acumulare, fără sifon pentru coliere de cablu |
| Orientări directoare | Ghidul EHEDG 62 |
Pentru procesarea lactatelor și a alimentelor lichide — unde se aplică spălări cu apă fierbinte de înaltă frecvență, expunere la substanțe chimice CIP caustice și toleranță zero pentru acumularea de reziduuri — construcția din SS316 cu grad de protecție IP65 sau IP67 este declarată specificația minimă pentru manipulatoarele utilizate în zonele de producție directă de lactate.
Roboții KUKA HM respectă directivele de proiectare EHEDG și permit contactul direct cu alimentele. Aceștia utilizează carcase rezistente la coroziune, lubrifianți de calitate alimentară și componente din oțel inoxidabil. KR DELTA HM este fabricat în întregime din oțel inoxidabil. Interfețele electrice sensibile la curățare se află sub mașină, departe de zona de contact.
Cost, timp de livrare și control al calității
Investiția în scule versus costul unitar
Sculele sunt o cheltuială de volum. Sculele pentru turnarea sub presiune costă de la 15,000 USD la peste 200,000 USD. Sculele de turnare prin injecție costă aproximativ la fel. Aveți nevoie de 10,000 de piese sau mai mult pe an pentru a justifica această cheltuială. Sub acest prag, prelucrarea CNC rămâne per total mai ieftină. Timpul de livrare se schimbă și el: sculele durează săptămâni pentru a fi construite, în timp ce piesele prelucrate sunt livrate în câteva zile.
Metode de inspecție și trasabilitate
Controlul calității în fabricarea componentelor brațelor robotice se bazează pe instrumentele potrivite. Un profilometru verifică finisajul suprafeței lagărelor. Mașinile de măsurat în masă (CMM) verifică pozițiile găurilor și paralelismul. Pentru piesele de calitate alimentară, documentația trebuie să urmărească certificările de material și valorile rugozității suprafeței. Fiecare lot are nevoie de înregistrări de inspecție care să se lege de stocul brut. Această trasabilitate protejează atât constructorul, cât și utilizatorul final.
NOBIL: Partener pentru Fabricarea componentelor brațului robotic

NOBLE se concentrează pe prelucrarea metalelor și plasticului pentru constructorii de roboți. Compania ajută la fabricarea componentelor brațelor robotice de la proiectarea inițială până la asamblarea finală. Inginerii beneficiază de un partener care știe cum funcționează împreună funcția, procesul și materialul.
Expertiză în prelucrarea metalelor și plasticului
Prelucrare CNC și fabricare de materiale plastice
NOBLE execută prelucrări CNC pentru piese structurale precum corpuri de legătură și carcase de actuatoare. Aluminiul, oțelul inoxidabil și titanul sunt lucrări comune. Fabricarea plasticului acoperă capace, bucșe și piese nestructurale. POM, PEEK și nailonul sunt toate prelucrate cu o precizie deosebită. Atelierul prelucrează atât metalul, cât și plasticul într-un singur loc. Acest lucru economisește timp și menține toleranțele aceleași pentru toate piesele.
De la prototip la suport pentru producție
Un nou design de braț începe adesea cu una sau două unități. NOBLE prelucrează rapid prototipuri, astfel încât să puteți testa potrivirea și funcționalitatea. Odată ce designul este fixat, producția crește fără a schimba atelierele. Volumele mici de producție rămân la prelucrare CNC. Volumele mai mari trec la turnare sau matrițare atunci când are sens. Beneficiați de o cale lină de la primul articol până la producția completă.
Certificări și sisteme de calitate
ISO 9001:2015 și ISO 13485:2016
NOBLE deține certificări ISO 9001:2015 și ISO 13485:2016. A doua este importantă pentru robotica medicală. ISO 13485 adaugă reguli de trasabilitate care depășesc sistemele standard de calitate. Fiecare lot este legat de un număr de ciclu de prelucrare a frezei. ID-urile operatorilor și inspectorilor sunt înregistrate la fiecare etapă. Managementul riscurilor respectă standardul ISO 14971, cu o evaluare scrisă înainte de începerea prelucrării. Dimensiunile critice necesită indici de capacitate de cel puțin 1.33 în producția continuă. Validarea procesului acoperă etape speciale, cum ar fi detensionarea titanului. Orice modificare a unei clase de plăcuțe sau a unei mașini necesită o cerere de modificare inginerească și aprobarea managerului de calitate. Aceasta adaugă una până la trei zile, dar oprește abaterea procesului între loturi.
Inspecție și documentare
Controlul calității utilizează CMM-uri, profilometre și inspecția primului articol. Fiecare lot primește înregistrări care se leagă de stocul brut. Pentru piesele medicale, înregistrările istorice ale dispozitivelor urmăresc componentele până la piesele individuale. Supravegherea post-comercializare și gestionarea reclamațiilor urmează proceduri formale. Specificațiile de curățenie sunt scrise pentru piesele care intră în contact cu pacienții sau cu câmpurile sterile.
Servicii complete de proiectare până la asamblare
Proiectare pentru suport pentru fabricabilitate
Inginerii NOBLE revizuiesc desenele înainte de a tăia metalul. Aceștia semnalează caracteristicile greu de prelucrat sau inspectat. Grosimea peretelui, designul nervurilor și strategia de referință sunt toate verificate. Acest feedback economisește costuri și evită relucrarea ulterioară.
Asamblare, testare și îndeplinire
NOBLE face mai mult decât producție. Echipa se ocupă de asamblare, testare și livrare. Subansamblurile ajung gata de instalare. Testele funcționale verifică alinierea îmbinărilor și potrivirea actuatoarelor. Ambalajul final și expedierea completează serviciul. Aveți un singur partener de la proiectare până la livrare.
Ceea ce face o piesă determină procesul pe care îl alegeți. Procesul pe care îl alegeți stabilește precizia pe care o puteți menține cu adevărat. Apoi, nevoile de precizie reduc alegerile de materiale. Acest lanț trece prin fiecare proiect de componente ale brațului robotic și niciun proces sau material nu este câștigător de fiecare dată. Volumul, toleranța, mediul de aplicare și obiectivele de cost decid răspunsul. Așadar, luați cadrul de selecție și testați-l pe propria construcție. Unde funcționează brațul dvs.? Ce repetabilitate aveți nevoie? Câte unități veți produce? Aduceți aceste răspunsuri echipei de ingineri NOBLE sau solicitați o ofertă. Beneficiați de asistență de la proiectare la asamblare și sisteme de calitate certificate pentru fiecare piesă.
Întrebări frecvente ale Componente ale brațului robotic
Ce toleranță poate avea prelucrarea CNC pentru componentele brațului robotic?
Prelucrarea CNC standard atinge aproximativ ±0.125 mm. Caracteristicile de precizie, precum scaunele rulmenților și știfturile de aliniere, ating ±0.01 mm. Rectificarea de precizie duce acest lucru la ±0.005 mm. Aceste valori strânse sunt importante deoarece erorile mici se acumulează în lanțul cinematic și apar ca erori de poziționare la nivelul mâinii.
De ce jocul la reductoare afectează precizia?
Jocul de mișcare este pierderea mișcării dintre motor și articulație. Controlerul comandă o mișcare, dar articulația întârzie până când jocul se închide. Această întârziere apare ca o eroare de poziționare. Acționările armonice și cutiile de viteze preîncărcate reduc jocul de mișcare, astfel încât componentele brațului robotic rămân repetabile pe parcursul a milioane de cicluri.
Când ar trebui să aleg turnarea sub presiune în locul prelucrării CNC?
Turnarea sub presiune produce peste aproximativ 10,000 de piese pe an. Costul sculelor variază de la 15,000 USD la peste 200,000 USD, dar costul per piesă scade rapid. Toleranțele se apropie de ±0.1 mm, necesitând puține finisări. Sub acest volum, prelucrarea CNC rămâne mai ieftină și vă permite să modificați designul fără scule noi.
Merită fibra de carbon costul unei legături cu brațul unui robot?
Depinde de rentabilitate. Plasticul armat cu fibră de carbon oferă o rezistență specifică de 3 până la 8 ori mai mare decât aluminiul. Un prototip hibrid CFRP/aluminiu a redus masa cu 24.32%. Această capacitate suplimentară de sarcină utilă justifică adesea prețul brațelor de mare viteză și al coboților, unde o inerție mai mică înseamnă o mișcare mai rapidă și mai sigură.
Ce finisaj de suprafață necesită scaunele rulmenților?
Scaunele rulmenților ar trebui să fie între Ra 0.4 și 0.8 micrometri. Suprafețele mai rugoase cresc frecarea și scurtează durata de viață a rulmenților. Suprafețele de etanșare necesită aceeași grijă. Un profilometru verifică aceste valori în timpul producției, astfel încât fiecare lot să corespundă desenului.
Ce tip de anodizare funcționează cel mai bine pentru interfețele îmbinărilor?
Anodizarea dură de tip III oferă cea mai bună rezistență la uzură pentru scaunele rulmenților și interfețele articulațiilor. Atinge o duritate echivalentă cu 60-70 HRC cu un strat de 25 până la 150 microni. Anodizarea sulfurică de tip II este potrivită pentru piesele generale din aluminiu. Dimensiunile finale se aplică după acoperire, așadar planificați adaosul în avans.
Cum aleg materialele pentru un braț robotic de calitate alimentară?
Alegeți oțel inoxidabil 316L și un grad de protecție IP69K. Suprafețele trebuie să mențină o grosime a Ra ≤ 0.8 µm în zonele de contact cu alimentele. Evitați filetele expuse, găurile înfundate și marginile de acumulare. Ghidul EHEDG 62 acoperă regulile de proiectare, iar linia HM de la KUKA le respectă pentru contactul direct cu alimentele.
Ce certificări ar trebui să dețină un furnizor de componente pentru brațe robotice?
Căutați standardul ISO 9001:2015 ca referință. Robotica medicală necesită standardul ISO 13485:2016, care adaugă trasabilitatea lotului până la numerele de căldură ale fabricii și indici de capacitate de cel puțin 1.33 pentru dimensiunile critice. Solicitați înregistrări de inspecție a primului articol și rapoarte CMM înainte de a vă angaja în producție.







