

Robot besoen CNC mekanizazioak aluminio gordina, altzairua eta ingeniaritza-plastikoak engranaje, juntura, euskarri eta karkasa bihurtzen ditu. Pieza hauek askotan ±0.001 eta ±0.005 hazbete arteko tolerantziak izaten dituzte. Tarte hori ez da asmakizun hutsa. Argitaratutako robotika-erreferentzien arabera, ±0.005 hazbeteko tolerantziak zerrendatzen dira 100 mm-ra arteko beso-loturetarako, ±0.002 hazbeteko errodamendu-zuloetarako eta engranaje-interfazeetarako, eta ±0.002 hazbeteko servo-muntaketa-planoetarako.
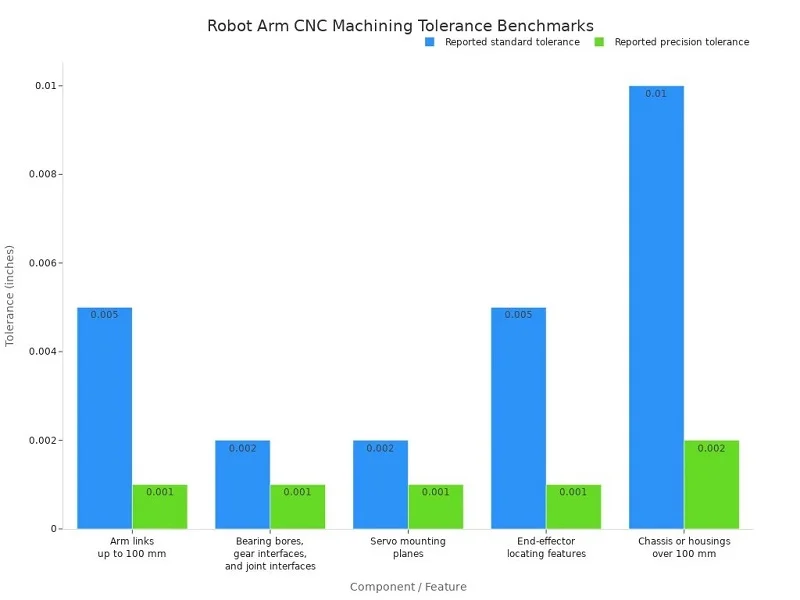
CNC mekanizaziorako gidalerro orokorrek ±0.005 hazbete zerrendatzen dute tolerantzia bilateral arrunt gisa. Zehaztasun-etxebizitzen lana estuagoa da: ardatz-zuloak ±0.001 hazbeteko barruan mantentzen dira, eta zentrokidetasuna 0.002 hazbetekoa da. Materialek, tolerantziek, zehaztasun-eskakizunek eta fabrikazio-erronkek eragina dute azken piezan.
Robot Besoaren CNC Mekanizazioa eta Osagai Ohikoenak
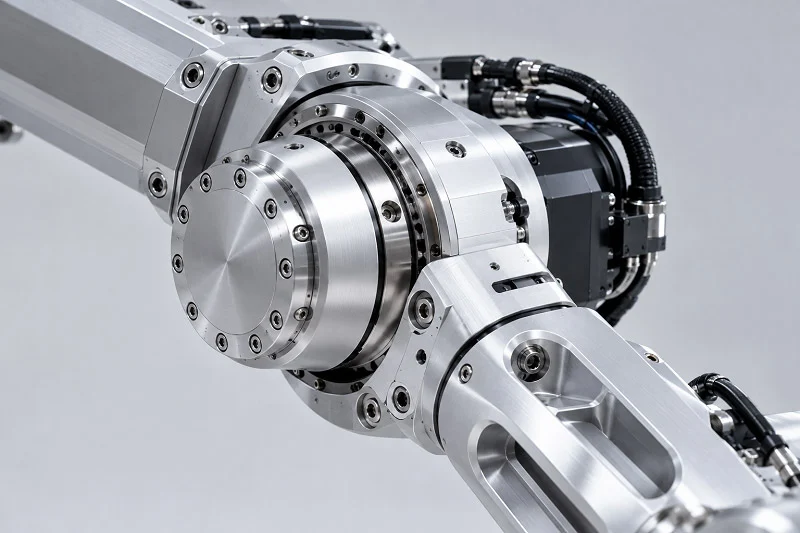
Robot besoen CNC mekanizazioaren definizioa
Pieza robotikoetarako fabrikazio kengarria
Robot besoen CNC mekanizazioa prozesu kenkari bat da. Bloke solido batetik materiala mozten du nahi den forma agertu arte. Molde edo trokel batekin forma ematen duen materiala galdaketa eta forjaketa bidez, beraz, metodo hau desberdina da. 3D inprimaketak piezak geruzaz geruza eraikitzen ditu, beraz, metodo hau ere desberdina da. Metodo kenkariek ondoen funtzionatzen dute CNC mekanizatutako robot piezetarako tolerantziak ±0.01 mm baino estuagoak direnean. Forma konplexuek eta 10 eta 5,000 pieza arteko ekoizpen-saioek ere alde egiten dute ikuspegi honen alde.
Prototipo eta Ekoizpen Rolak
CNC mekanizazioak prototipoak egitea eta ekoizpena hartzen ditu barne. Tailerrek 3+2 ardatzeko eta aldibereko 5 ardatzeko mekanizazioa erabiltzen dute bien arteko zubi fidagarri gisa. 3D inprimaketa egokia da prototipoetarako eta sare-egituretarako. Baina CNC bidez mekanizatutako pieza robotikoak aukera nagusia izaten jarraitzen dute pisu-erresistentzia erlazioa, gainazaleko akabera eta metalaren nekearen bizitza garrantzitsuak direnean. Artikulazio-juntura, muturreko efektoreak, engranaje-kaxak eta sentsore-karkasak fidagarritasun horren mende daude.
Oinarrizko osagai mekanikoak
Oinarria eta muntaketa-plakak
Oinarriak eta muntaketa-plakak dira oinarria. Pieza hauek lauak eta egonkorrak izan behar dute. MIC-6 aluminiozko plaka eta Durabar dira plaka lau handietarako aukera ohikoenak. Mekanizatu ondoren, barne-tentsio txikia dutelako, lautasuna mantentzen dute.
Besoen segmentuak eta estekak
Beso-segmentuek kargak eramaten dituzte eta robotak zenbateraino irits daitekeen zehazten dute. 7075-T6 aluminioa eta 6061-T6 dira hemen ohiko materialak. Biak arinak, sendoak eta mekanizatzeko errazak dira. Anodizatzeak gainazal hauek higadura hobeto jasaten du.
Eskumuturraren eta amaierako efektuaren interfazeak
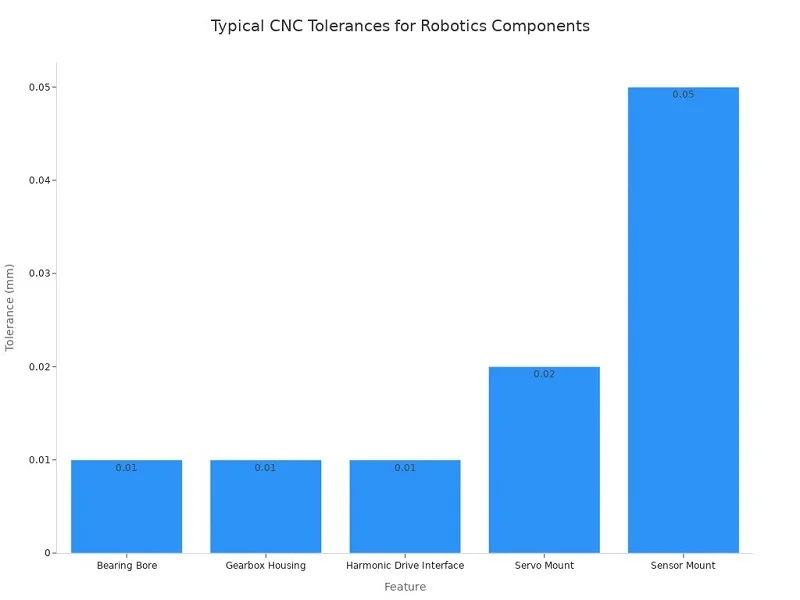
Eskumuturreko interfazeek besoa erremintarekin konektatzen dute. CNC mekanizatutako robot pieza hauek egokitze estuak behar dituzte. Serbo euskarri batek normalean ±0.02 mm-ko distantzia mantentzen du. Sentsore euskarriek ±0.05 mm-ko tartea mantentzen dute. Hemen edozein askapen tresnaren puntan kokapen errore gisa agertzen da.
Juntura eta Transmisio Osagaiak
Harmonikoen Unitateen Karkasak
Harmonikoen transmisio-karkasek zehaztasun handia behar dute. Haien interfazearen tolerantzia ±0.01 mm-koa da. Gainazalaren zimurtasuna Ra 0.8 eta 1.6 μm artekoa da. CNC mekanizatutako robot-pieza hauek zuzenean eragiten dute atzerakada eta errepikagarritasunean.
Errodamendu-tapoiak eta euskarriak
Errodamendu-tapoiek ardatzak lerrokatuta mantentzen dituzte. Errodamendu-zuloek ±0.01 mm-ko eusten dute. Errodamendu-eserlekuen gainazaleko akabera Ra 0.4 eta 0.8 μm artekoa da. H7 tolerantziak errodamendua ondo finkatuta uzten du, karraska mugitu edo deformatu gabe.
Motorren euskarriak eta akoplamenduak
Motorraren euskarriek eta akoplamenduek momentua transferitzen dute. ±0.10 mm-ko CNC tolerantzia estandarra balio du markoaren loturetarako eta motorraren euskarrietarako. Maila horrek robotaren osagaien % 80 inguru hartzen du. Karga handiak eramaten dituzten robot besoen CNC mekanizaziorako, 17-4PH altzairu herdoilgaitzak edo 4140 aleaziozko altzairuak tentsioa kudeatzen du.
Praktikan, robot besoen CNC mekanizazioa zuzenean lotuta dago mugimenduaren kalitatearekin. Engranajeak, junturak, euskarriak eta karkasak zehaztasun handiz egin behar dira robotak leunki mugitu eta zehatz-mehatz kokatzeko. CNC mekanizazio zehatza ezinbestekoa da milimetro baten zati txikietarainoko neurri zehatzak lortzeko. Beraz, CNC mekanizaziorako egokienak diren robot piezen artean daude junturen karkasak, errodamendu blokeak, robot oinarriak, besoak, muntaketa plakak, euskarriak eta CNC mekanizatutako beste robot piezak, non errodamenduen egokitzapenak eta errodamendu eserlekuak erabakitzen duten benetako errendimendua.
Robot Besoaren CNC Mekanizazioa: Prozesu Gakoak
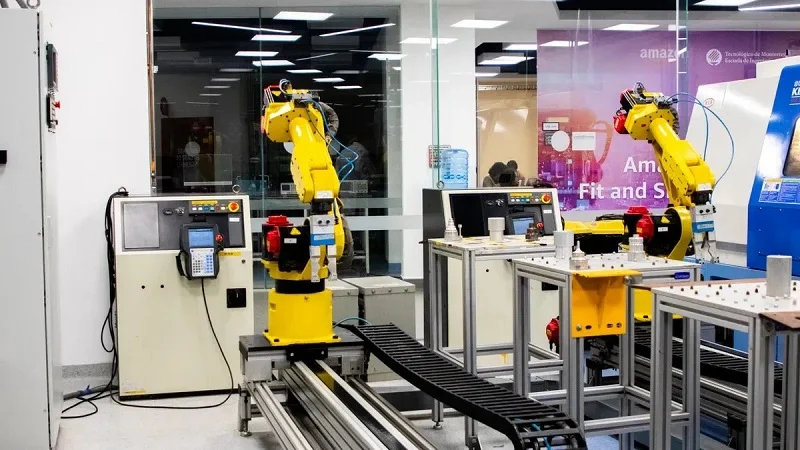
Fresatzea, torneatzea, zulatzea eta hariztatzea dira robot besoen CNC mekanizazioan erabiltzen diren metodo nagusiak. Gaur egungo tailerrek 3 ardatzeko, 4 ardatzeko eta 5 ardatzeko makinak erabiltzen dituzte. Makina bakoitzak forma konplexutasun maila desberdina kudea dezake. Ezaugarri bakoitzerako metodo egokia aukeratzeak kostuak baxuak eta zehaztasuna altua mantentzen laguntzen du.
5 ardatzeko CNC Fresaketa
Geometria konplexuak eta azpiko mozketak
5 ardatzeko mekanizazioan, erreminta X, Y eta Z ardatz zuzenetan zehar mugitzen da, pieza bi biraketa-ardatzetan okertu edo biratzen den bitartean. Aldi berean egiten den mugimendu honek ebakitzaileari ardatz zuzen batek inoiz ukitu ezin ditzakeen angeluak lortzen uzten dio. Erremintaren angelua etengabe aldatzen da ebaketa-posizio onena mantentzeko. Formadun gainazalak leunagoak ateratzen dira, dardara eta erremintaren tolestura gutxiagorekin. Azpiko mozketak eta angelu sakoneko gainazalak lan normal bihurtzen dira, ezinezkoen ordez.
Lan honen eta 3 ardatzeko lanaren arteko aldea izugarria da. 3 ardatzeko makina batek forma konplexuak kopiatzen ditu ebaki zuzen txiki asko erabiliz, eta horrek markak uzten ditu atzean. Ebakidura txikiek tresna bereziak edo pieza biratzeko denbora gehiago behar dituzte. Angeludun zuloek angelu bakoitzerako euskarri pertsonalizatuak behar dituzte. 5 ardatzeko makina batek dena egiten du pase egonkor batean.
| Ezaugarria / Prozesuaren urratsa | 3-Ardatz Mekanizazioa | 5 ardatzeko (ardatz anitzeko) mekanizazioa |
| Kontur konplexuak | Ebaki zuzen txiki askorekin kopiatua, markak utziz | Tresnaren mugimendu egonkorrak gainazal leun eta zehatza sortzen du pasada bakarrean |
| Azpiak | Ezinezkoa tresna berezirik edo konfigurazio askorik gabe eta pieza torneatuz | Tresna okertu egiten da pieza mugitu gabe ezaugarrien azpira iristeko |
| Zulo angeluarrak | Euskarri pertsonalizatuak behar ditu edo pieza angelu bakoitzerako biratzea | Lan-pieza edo erremintaren burua zulatzeko zehaztapen zehatzera okertuta dago |
| Konfigurazio kopurua | 3–6+ zati bakoitzeko | 1–2 zati bakoitzeko |
| Programazio denbora | Goi mailakoa (programa asko) | Behekoa (programa konplexu bat) |
| Mekanizazio denbora | Konfigurazio aldaketen ondorioz handiagoa | Askoz baxuagoa |
| Akatsen arriskua | Altua (giza akatsa konfigurazioetan) | Oso baxua (makinak kontrolatua) |
Konfigurazio kopurua murriztea
Prestaketa kopuruak kostua eta akatsak eragiten ditu. 3 ardatzeko lan batek hiru eta sei prestaketa behar izan ditzake pieza bakoitzeko. 5 ardatzeko lan batek normalean bat edo bi behar ditu. Irauli eta berriro lotzeko prozesu bakoitzak errore metatua gehitzen du. Eusteko posizio bakarretik mekanizatzeak ezaugarri guztiak erreferentzia koordenatu beraren aurka mozten ditu. Hori garrantzitsua da aurpegi kontrajarrietako ezaugarrien arteko tolerantzia geometriko estua lortzeko.
Tresneria laburragoa eta zurrunagoa izatea beste abantaila bat da. Ardatza edo mahaia okertzeak gainazala angelu hobean erakusten du, beraz, tresnak laburragoak izan daitezke, gutxiago irten gabe. Irten gutxiago esan nahi du tolestura gutxiago, gainazalaren akabera hobea eta bibrazio gutxiago aluminiozko horma meheko sekzioetan. Txirbilaren kentzea ere hobetzen da, ebaketa-angelu onenak txirbilak ebaketa-eremutik kentzen laguntzen baitu. Aluminioan beroaren eta ertz metatuen kontrolari dagokionez, hori benetako abantaila da.
CNC Tornuketa eta Fresaketa
Zilindro-formako juntura eta ardatzak
Torneatzea bikaina da ezaugarri biribiletarako. Robot besoen junturak, ardatzak eta errodamenduen eserlekuak talde honetan sartzen dira. Ebaketa egonkorrak materiala kentzeko tasa handiak eta tolerantzia biribil estuak ematen ditu. 12 hazbeteko ardatz mailakatu bat 3 eta 8 minutu ingurutan atera daiteke makinatik. Diametroaren tolerantziak askotan ±0.0002 eta ±0.001 hazbete artekoak dira. Zehaztasun handiko mandrinaketak errodamenduen eserlekuen barne-barneak doitzen ditu prentsa-egokitzapen mailara. Errodamenduen etxebizitzek askotan ±0.0005 hazbete behar dituzte, eta bibrazioen aurkako barrek zulo sakonak zuzen mantentzen dituzte.
Tresna bizidunak gurutzatutako ezaugarrietarako
Tornu-fresatzeko zentroek prozesua are gehiago eramaten dute. 4 ardatzeko A edo B ardatz birakari batek pieza indexatzen edo birarazten du etengabe. Zulo gurutzatuak eta robot besoen junturak dituzten ardatzak aurpegi askotan mekanizatzen dira pieza mugitu gabe. Tresna motorizatuek eta C ardatz batek tresneria elektrikoek angelu jakin batzuetan fresatu, zulatu eta hariztatzea ahalbidetzen dute. Y ardatz bat gehituz, erdigunetik kanpoko ezaugarriak eta zulo gurutzatuak posible bihurtzen dira. Azpi-ardatz batek atzealdea hartzen du eta pieza ziklo bakarrean amaitzen du. Ondoren, konfigurazio gutxiago, entrega-epe laburragoak eta zehaztasun hobea datoz.
Zulaketa, Hariztatzea eta Bigarren Mailako Eragiketak
Anodizazioa eta Pasibazioa
Akaberak pieza babesten du moztu ondoren. Anodizatzeak higaduraren aurkako oxido geruza bat sortzen du aluminiozko robot besoen piezetan, eta hori askotan eskatzen du mekanizazio proiektuek. Pasibazioak burdina librea kentzen du altzairu herdoilgaitzezko gainazaletatik eta korrosioarekiko erresistentzia berreskuratzen du. Bi urratsak garrantzitsuak dira mugimendu errepikatu eta ingurune gogorrei aurre egiten dieten CNC mekanizatutako robotika osagaientzat.
Zehaztasun handiko artezketa eta zorrozketa
Artezketak eta leuntzeak fresatzeak eta torneatzeak ezin dutena estutzen dute. Artezketak diametro kritikoak eta lautasuna mantentzen ditu gogortutako edo bero-tratatutako piezen barruan. Leuntzeak zuloen forma eta gainazalaren akabera doitzen ditu zulo hidrauliko eta errodamenduen barrukoetan. Bigarren mailako eragiketa hauek kostua gehitzen dute, beraz, ingeniariek lan-gainazaletarako gordetzen dituzte, non egokitzapenak eta higadura-bizitzak errendimendua erabakitzen duten. Benetako zentzuan, robot-besoen CNC mekanizazioak ondoen funtzionatzen du ezaugarri bakoitzak bere tolerantzia betetzen duen prozesurik merkeena jasotzen duenean.
Zergatik den garrantzitsua zehaztasuna robot besoen CNC mekanizazioan
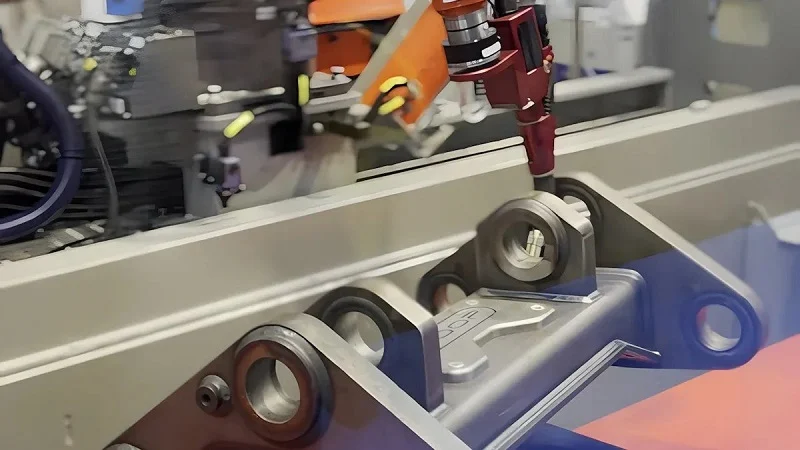
Tolerantziaren eragina zehaztasun zinematikoan
Posizionatzeko Errepikagarritasuna
Errore txikiak azkar metatzen dira, beraz, harmonikoen transmisio-karkasek ±0.01 mm-ko distantzia eutsi behar dute. Errodamendu baten eserlekua 0.01 mm-ko desbideratzea besterik ez badago, bibrazioa eta marruskadura gehitzen dira. Biderkatu hori sei junturatan, eta amaierako efektorea leku okerrean eroriko da ziklo bakoitzean.
"Robot bat bere junturetan eta transmisio-sisteman pilatutako tolerantzia-pilaketaren arabera bakarrik izan daiteke errepikagarria. Errodamenduaren zuloaren zentrokotasunak, engranaje-hortzen zehaztasunak eta muntaketa-ezaugarrien benetako posizioak kontrolatzen dute muturreko efektoreak zein zehatz lurreratzen duen."
Aipu horrek arazo osoa jasotzen du: harmonikoen transmisio-karkasak errodamenduen eserlekuen, spline interfazeen eta kodetzaileen euskarrien muntaketa-puntuak dira. Ezaugarri horiek aldatzen direnean, atzerakada handitu egiten da eta kokapenaren zehaztasuna gutxitzen da.
Atzerakada eta bibrazioen kontrola
Errodamenduen zuloak mikra gutxi batzuetako distantzian mantentzen direnean, bibrazioa baxua izaten da eta errodamenduak gehiago irauten dute. Errodamenduen doikuntza solteek kontrakoa egiten dute: funtzionamendu-tenperatura igotzen dute, kargak modu irregularrean banatzen dituzte eta zerbitzu-bizitza laburtzen dute. Doitasun handiko robot besoen piezen mekanizazioak gainazal kritiko hauetan jartzen du arreta lehenik. Ohiko hutsegite moduak nekea, higadura eta korrosioa dira, eta materialaren hautaketa egokiak eta gainazaleko tratamenduek kontrolpean mantentzen dituzte.
Abantailak beste metodoekiko
Galdaketa eta forjaketarekin alderatuta
Moldeak edo trokelak behar dira galdaketak eta forjaketak egiteko, eta tresneria hori egiteak dirua eta denbora kostatzen du. CNC mekanizazioak urrats hori erabat saltatzen du eta tolerantzia estuak mantentzen ditu, galdaketako piezek lan gehigarririk gabe lortu ezin dituztenak.
3D inprimaketarekin alderatuta
3D inprimaketa hobea da sare-egituretarako eta kontzeptu azkarreko modeloetarako, CNC mekanizatutako robotika osagaiak, berriz, nekearen iraupenari, gainazalaren akaberari eta erresistentzia-pisu erlazioari dagokienez hobeak dira. Beraz, funtzionamendurako prototipoek eta azken erabilerako piezek normalean CNC erabiltzen dute.
Kostu eta entrega-epearen faktoreak
Zehaztasun CNC justifikatuta dagoenean
Proiektuaren kostu osoa materialaren kostua gehi mekanizazio denbora, konfigurazioa eta tresneria, eta postprozesamendua eta ikuskapena da. Materialaren kalifikazioak zehazten du prezioa: 6061 aluminioa titanioa edo PEEK baino askoz merkeagoa da. Bost ardatzeko eta fresatzeko makinak orduko gehiago kostatzen dira 3 ardatzeko fresadoreak baino. Konfigurazio gastu orokorrak dira kostu handiena pieza bat eta bost pieza arteko lote txikietarako.
Abiadura eta zehaztasuna orekatzea
DFM aldaketek % 10etik % 30era bitartean murriztu dezakete kostua. Izkina-erradio estandarrak, poltsiko estu sakonik ez izatea eta tolerantzia estu gutxiago izatea lagungarriak dira. Ikuskapenak dimentsio kritikoetan jarri behar du arreta, ez ezaugarri guztietan. NOBLE bezalako bazkide batek, Txinako fabrikazio-enpresa liderrak, bezeroei prototipotik ekoizpen masibora igarotzen laguntzen die, abiaduragatik edo zehaztasunagatik gehiegi ordaindu gabe.
Robot besoen CNC mekanizaziorako materialak
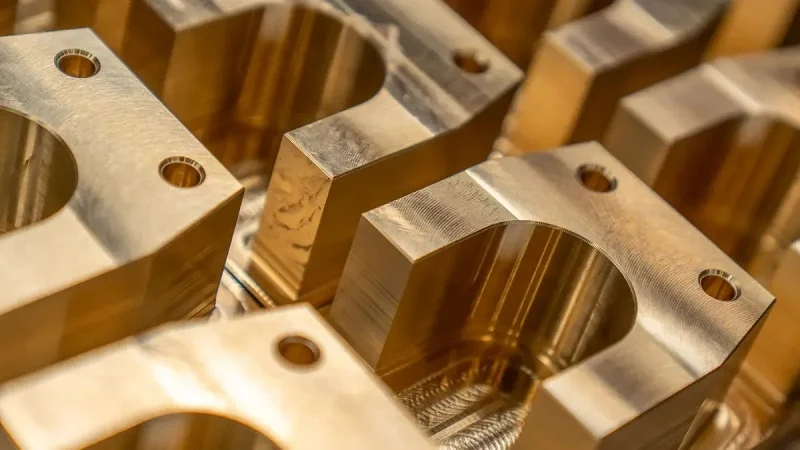
Aluminio-aleazioak
6061-T6 Egiturazko Piezen
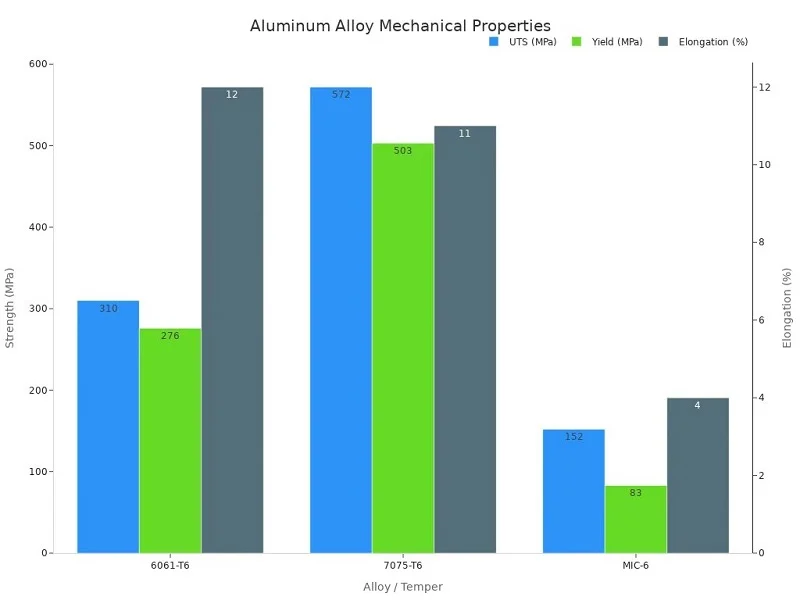
6061-T6 da aukerarik onena egitura-pieza gehienetarako. Erraz mekanizatzen da, ondo soldatzen da eta anodizatzeari ondo erantzuten dio. Bere trakzio-erresistentzia 310 MPa-ra iristen da, eta elastikotasun-erresistentzia 276 MPa-ra. Propietate onen eta kostu baxuaren nahasketa horrek robot-besoen piezen mekanizazioan goian mantentzen du.
7075-T6 erresistentzia handikoa
7075-T6-k erresistentzia handia eskaintzen du. Trakzio-erresistentzia 572 MPa da, eta malgutasun-erresistentzia 503 MPa. Hori MIC-6 galdatutako xafla baino 3.5 aldiz handiagoa da tentsioan. Ondo mekanizatzen da, baina erremintak 6xxx aleazioak baino azkarrago higatzen ditu. Karga handiko egitura-piezek lortzen dute kalitate honen onurarik handiena.
MIC-6 Plaka laua lortzeko
MIC-6 lautasuna eta dimentsio-egonkortasuna lortzeko egindako tresneria-plaka bat da. Lautasun-tolerantzia ±0.005″ da plaka lodian, 7075-T6 estandarraren ±0.030″-rekin alderatuta. 50 zikloko ziklo termiko-proba batean (68°F–200°F, 12″×12″×0.5″ laginak), MIC-6-k 0.0008 hazbeteko aldaketa baino ez zuen izan tamaina, eta 6061-T6 xafla laminatuak, berriz, 0.0035 hazbetekoa. Hori % 77ko egonkortasun-hobekuntza da. MIC-6-k erresistentzia mekaniko txikiagoa du, beraz, euskarri, oinarri eta zehaztasun-plaketarako egokiena da.
Hondar-tentsioaren distortsioa — normalean "patata-txirbilketa" deitua — tentsioan dagoen lingote baten aurpegi bat lehenengo mekanizatzen denean gertatzen da, blokeatutako konpresio-indarrak askatuz eta pieza modu aurreikusezinean deformatuz. Horma meheko piezetarako edo lautasun kritikoa duten finkagailuetarako, zehaztu tentsioa arindutako materiala (T651 tenplaketa 6061erako), edo erabili bi aurpegietako indarrak orekatzen dituen materiala kentzeko sekuentzia simetriko bat akabera-pasak egin aurretik.
Altzairu herdoilgaitza eta Durabar
304 eta 316L motak
304 eta 316L altzairu herdoilgaitzek korrosioarekiko erresistentzia eta iraunkortasuna ematen dizute. Kalitate hauek tresna medikoetan, elikagaiak prozesatzeko ekipoetan eta itsas osagaietan agertzen dira. 316L-k molibdenoa gehitzen dio kloruro eta produktu kimiko gogorren aurkako erresistentzia hobea lortzeko.
17-4 PH indar handikoa izateko
17-4 PH erresistentzia handiko aukera da korrosioarekiko erresistentzia eta nekearekiko errendimendua behar duten robotika osagaietarako. H900 egoeran, bere etekin-muga 1170 MPa-tik gorakoa da. Elikagaiak prozesatzeko edo esterilizatzeko robotetarako irteerako ardatzek, karga handiko pinek eta junturek erabiltzen dute kalitate hau.
Durabar plater lau handietarako
Durabar askotan plaka estruktural lau handietarako zehazten da. Mekanizatu ondoren lautasuna eta barne-tentsio baxua bermatzen ditu. Horrek aukera sendoa bihurtzen du robot-oinarrietarako eta egonkortasuna garrantzitsua den muntaketa-plaketarako.
Titanioa eta Ingeniaritza Plastikoak
Ti-6Al-4V pisu kritikoko junturetarako
Ti-6Al-4V-k (5. mailako titanioa) elementu metaliko guztien artean erresistentzia-pisu erlazio handiena eskaintzen du. Oso ondo jasaten du korrosioa eta biobateragarria da. Tentsio handiko robot besoen junturak, aeroespazioko euskarriak eta erdieroaleen amaierako efektoreak pisua murriztea funtsezkoa denean erabiltzen dira.
PEEK eta Delrin isolamendu eta higadurarako
PEEK-ek erresistentzia kimikoa, tenperatura altuko errendimendua eta isolamendu elektrikoa kudeatzen ditu. Erdieroale eta aeroespazialeko robotek erabiltzen dute gas-isuria minimizatu behar den lekuetan. Delrinek (POM) marruskadura txikia, higadura-erresistentzia eta zurruntasun handia ekartzen ditu. Engranaje, buxin eta irristatze-mekanismo pertsonalizatuek bere dimentsio-egonkortasunaz baliatzen dira robot-junturetan. CNC mekanizatutako robotika-osagai hauek higadura murrizten dute mugikorreko interfazeetan. Ikuspegi praktiko batetik, robot-besoen CNC mekanizazioak metalak plastiko hauekin parekatzen ditu askotan isolamendu- eta higadura-arazoak aldi berean konpontzeko.
Tolerantziak eta zehaztasun-eskakizunak robot-besoen CNC mekanizazioan
Tolerantzia-tarte tipikoak
Mekanizazio-tolerantza orokorrak
Robot besoen CNC mekanizazioak normalean ±0.001 eta ±0.005 hazbete arteko neurriak mantentzen ditu. ISO 2768-m-k kritikoak ez diren ezaugarri gehienak hartzen ditu barne. ±0.1 mm inguru onartzen du 30 mm-tik beherako piezetarako. Honek egiturazko robot besoen piezetarako balio du, non doikuntza zehatzak behar ez diren.
Tolerantzia estuak dituzten CNC mekanizazioak aurpegi landuetan egiten dira. Oskol eta saihets estetikoek klase lasaiagoak erabil ditzakete. Sailkatu eremu hauek lehenago kostuak murrizteko. ISO 2768 klaseak f-tik (estuena) v-ra (oso lodia) doaz. M klasea CNC lanerako erreferentzia arrunta da.
Egokitze-tolerantziak
Ezaugarri kritikoek tolerantzia estuak behar dituzte. Errodamenduen zuloak eta engranaje-kaxen karkasak ±0.01 mm-ren barruan mantentzen dira. Harmonikoen unitateak bat datoz horrekin, Ra 0.8 eta 1.6 μm artekoa izanik. Servo muntatzeko gainazalek ±0.02 mm-ko tolerantzia mantentzen dute. Sentsoreen euskarriek ±0.05 mm-ko tolerantzia mantentzen dute. Hauek dira robotika osagaietarako CNC tolerantzia ohikoenak.
Errodamenduen egokitzeek ardatzaren lerrokatzea kontrolatzen dute. Errodamenduen egokitze estandarrek H7/p6 prentsa-egokitzapenak erabiltzen dituzte arraka finkoetarako. H7/g6 tarte-egokitzapenak erabiltzen dituzte biraketa-junturetarako. Errodamenduen egokitze hauek arraka biratzea eragozten dute. Tolerantzia-kontrol zorrotzak bibrazioa eta higadura saihesten ditu.
±0.05 mm-ko tolerantzia sortzen da pieza bakoitzeko juntura batean. Hiru osagaik ±0.15 mm-ko metaketa osoa sortzen dute. Egiaztatu errodamenduen eserlekuak multzo bakar gisa, ez pieza bakar gisa.
Gainazalaren akaberaren zehaztapenak
Ra balioak errodamenduen eserlekuetarako
Gainazalaren zimurtasunak marruskadura eta higadura kontrolatzen ditu. Mekanizatutako karkasetako errodamendu-eserlekuek normalean 0.4 eta 0.8 μm arteko Ra behar dute. Errodamendu-altzairu gainakabetuak 0.05-0.1 μm-ko Ra lortzen du, baina karkasek ia inoiz ez dute hori behar. CNC mekanizatutako robotika-osagaietarako, 0.8 μm-ko Ra egokia da errodamendu-zuloetarako.
PEEK tendoi gidak bezalako lan-gainazalek Ra 0.2 μm-ra iristen dira. Errodamenduen eserlekuek, zigilu-lurrek eta irristatze-gida zehatzek zimurtasun kontrolatuari etekina ateratzen diote. Jarri hau marrazkian.
Akabera estetikoak vs. funtzionalak
Mikroleherketa eta II. motako anodizazioaren ondoren, gainazal kosmetikoek Ra 0.8-1.2 μm-tan mantendu daitezke. Ezer ukitzen ez duten aurpegiek Ra 3.2 μm-tan mantentzen dira. Karkasa batek lan-eremu leunak eta eremu kosmetiko zakarrak izan ditzake.
Ispilu-mailako akaberek nekearekiko erresistentzia gehitzen dute tentsioa pilatzen den puntuak kenduz. Aurpegi leunek ere marruskadura murrizten dute errodamenduen kontaktu-eremuetan. Beraz, akabera-aukerak zehaztasun-eskakizunekin eta pieza osoko tolerantziekin lotzen dira.
Ikuskapena eta Kalitate Kontrola
CMM eta Ikuskapen Optikoa
Koordenatuen Neurketa Makinek (CMM) 3D forma konplexuak eta CTQ dimentsioak egiaztatzen dituzte. Altuera neurgailuek eta mikrometroek tamaina zuzenak maneiatzen dituzte. Ikusmen sistemek 2D ezaugarri txikiak neurtzen dituzte. Laser eskanerrek gainazal delikatuak harrapatzen dituzte ukitu gabe.
Dimentsio eta tolerantzia geometrikoek (GD&T) egiaztapen hauek ezartzen dituzte. Marrazki batek benetako posizioa erabiltzen duenean, CMM ezinbestekoa bihurtzen da. Robot besoen CNC mekanizaziorako, ikuskapenak diseinuaren asmoa benetako piezarekin lotzen du.
Lehen artikulua eta prozesuan dauden egiaztapenak
Lehen Artikuluaren Ikuskapenak (FAI) lehen pieza CAD ereduaren aurka egiaztatzen du lote-ekoizpena egin aurretik. Aeroespazioko hornitzaileek hau formalizatzen dute AS9102 arauan. Prozesuko ikuskapenak SPC erabiltzen du erremintaren higadura-desbideratzea detektatzeko. Zehaztasun handiko serieko ekoizpenak Cpk ≥ 1.67 du helburu.
Azken ikuskapenak plan bat aukeratzen du: %100eko neurketa, ausazko laginketa, funtzionalitate-probak edo ikusmen-egiaztapenak. Sharp fabrikatzaileek urrats hauek erabiltzen dituzte CNC mekanizatutako robotika-osagaiek tolerantzia, gd&t eta gainazalaren akabera-eskakizunak betetzen dituztela frogatzeko.
Robot besoen CNC mekanizaziorako diseinu eta fabrikazio erronkak
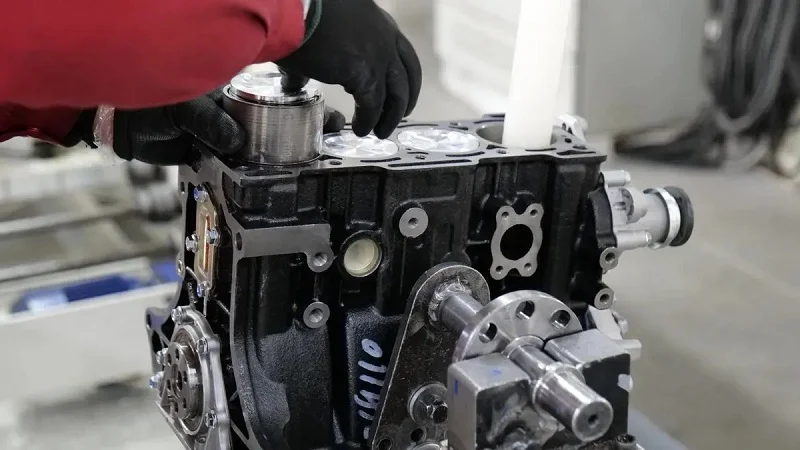
Fabrikaziorako Diseinua
Txoko zorrotzak saihestuz
Barneko izkin zorrotzak arazo ohikoa dira robot besoen CNC mekanizazioan. Ohiko muturreko fresak biribilak dira, beraz, beti uzten dute kurba bat atzean. 90 graduko izkin zorrotz bat eskatzen baduzu, EDM edo beste urrats motel eta garesti bat behar duzu. Robot besoen CNC mekanizaziorako diseinurako modu hobea ertz biribildu txiki bat gehitzea da barneko izkin guztietan. 0.2 mm-tik 0.5 mm-ra bitarteko gutxieneko izkin bertikal erradioa balio du material gehienentzat. Horri esker, ebakitzaileak leunki ebaki dezake eta tentsioaren metaketa murrizten du.
Poltsiko sakonak minimizatzea
Poltsiko estu eta sakonek ardatza moteltzen dute eta erremintak azkar higatzen dituzte. Barrunbe-sakonera iradokitua ez da barrunbe-zabaleraren laukoitza baino gehiago izan behar. Poltsiko bat 10 mm-ko zabalera badu, bere sakonera 40 mm-tik behera mantendu behar da. Proportzio honek txirbilak ateratzen laguntzen du, erremintaren tolestura murrizten du eta gainazalaren akabera egonkor mantentzen du. Robot besoen CNC mekanizaziorako diseinurako arau ona da izkinaren erradioa barrunbe-sakoneraren zortziren bat gutxienez egitea. Horri esker, erreminta laburrago eta zurrunago batek aurrerapen-abiadura handiagoetan funtziona dezake.
Tresna Tamaina Estandarrak Erabiltzea
Zulo eta hari-tamaina ez-estandarrek kostuak igotzen dituzte balioa gehitu gabe. Estandarizatu zuloen diametroak eta hari-pausoak ahal duzun guztietan. Gainera, mantendu hormaren lodiera 0.8 mm-tik gora metaletarako eta 1.5 mm-tik gora plastikoetarako. Saihestu 2 mm-tik beherako ezaugarriak, benetan behar ez badituzu behintzat. Robot besoen CNC mekanizaziorako diseinu ohitura hauek erreminta aldaketak murrizten dituzte, ziklo denborak laburtzen dituzte eta erremintak hausteko arriskua murrizten dute.
Lautasuna eta hondar-tentsioa
Pieza handietan lautasuna mantentzea
Plaka eta oinarri handiak zailak dira lauak mantentzea. Hondar-tentsioa barne-tentsio blokeatua da, materiala kendu edo logailuak askatu ondoren aldatzen dena. Lotuta dagoenean laua dirudien aurpegi bat erlaxatu egin daiteke askatu ondoren. Makina-oinarri handi baterako, tailer batek 7 µm-ko lautasuna lortu zuen 2000 mm-tan, 10 µm-tik beherako helburua gaindituz. Arruntatze orekatua, tarteko tentsio-erliebea eta akabera-pase kontrolatuak erabili zituzten.
Distortsioa gutxitzea
Material-kentze irregularrak plakak eta horma meheko piezak makurtu edo bihurritu egiten ditu. Mekanizazio simetrikoak eta ebaketa mailakatuak tentsio-desoreka murrizten dute. Ebaketa-beroak aldi baterako hedapen termikoa eta hozte osteko uzkurdura ere eragiten ditu. Tresna zorrotzek, hozgarri egonkorrek eta akabera-pasa kontrolatuek laguntzen dute. Tentsioarekiko sentikorrak diren aleazioetarako, arbastatzearen eta akaberaren arteko tarteko erlaxazio termikoak tolerantziak +/-0.005 mm-ren barruan mantendu ditzake. Arbastatze-atseden-akabera sekuentzia batek piezak tentsioa askatzen uzten du azken paseak baino lehen.
Tolerantzia eta Kostuen Oreka
Tolerantzia estuak lortzea
Tolerantzia estuak interfaze kritikoetan bakarrik daude aplikagarriak. Errodamenduen zuloek, motorraren pilotu diametroek eta engranajeen interfazeek dute lerrokatze erantzukizun handiena. Ezaugarri hauek ±0.005 mm inguruko mugak behar izan ditzakete. Baina maila hori nonahi erabiltzeak makina-denbora, erreminten higadura eta ikuskapen-karga handitzen ditu. Tolerantzia-pilaketak ere garrantzia du. CNC bidez mekanizatutako robotika-osagaien kate bateko errore konbinatuek deslerrokatze-eragin dezakete, pieza bakoitzak ikuskapena gainditzen duenean ere.
Mekanizazio-kostuak murriztea
Funtzioetan oinarritutako tolerantzia-esleipenak kostuak murrizten ditu. Pisua murrizteko poltsikoek, estalkiek eta tarte-zuloek ±0.05 mm inguruko tolerantzia komertzialak erabil ditzakete. DFMren hasierako berrikuspenak poltsiko sakonen eraketa-arazoak detektatzen ditu eta tolerantzia ez-kritikoak lasaitzen ditu. Kalkulu batek dio ardatzaren exekuzio-denboraren aurrezpena % 40rainokoa dela aldaketa horietatik. Ikuspegi praktiko batetik, robot-besoen CNC mekanizazioa ondoen funtzionatzen du zehaztasunak funtzioari jarraitzen dionean, eta ez konbentzioari. Oreka horrek tolerantzia, gd&t eta gainazalaren akabera-eskakizunak errealistak mantentzen ditu bai prototipoetarako bai ekoizpen-espedizioetarako.
Robot Besoen CNC Mekanizazio Aplikazioak Industrietan
Industri Automatika
Pick-and-Posting eta Soldatzeko Besoak
Pick-and-place besoak abiadurarako eraikita daude. Orduro milaka ziklo egiten dituzte lasterka, beraz, mugitzen den pisu bakoitza garrantzitsua da. Aluminiozko pieza robotiko arinen bidez pisu hori baxua mantentzen laguntzen da. Pieza ohikoenen artean, beso robotikoen karkasak, juntura-multzoak, servo-motorren muntaketa-euskarriak, ardatz birakariak eta amaierako efektore-konektoreak daude. 6061, 7075 eta 6082 aluminioa dira hemengo ohiko aukerak.
Soldatzeko besoek bizitza askoz gogorragoa jasaten dute. Zipriztinak, beroak eta etengabeko mugimenduak juntura guztiak higatzen dituzte. Engranaje-kaxaren karkasak eta errodamenduen doitasun-eserlekuak egoki mantendu behar dira egoera guztian zehar. Beso robotikoen pieza gehienek ±0.01 mm eta ±0.02 mm arteko tolerantziak behar dituzte, lanaren arabera. Tarte horrek zuziaren ibilbidea txandaka egonkor mantentzen du.
Roboten artikulazio kolaboratiboak
Kobotak pertsonekin batera lan egiten dute. Segurtasuna mugimendu leun eta aurreikusgarriaren mende dago. Itsatsita edo dardarka dagoen juntura bat arriskua da, ez bakarrik kalitate arazo bat. Hemen da non robot besoen piezen mekanizazioak bere balioa frogatzen duen. Junturen kaxek errodamenduak, sentsoreak eta kableen bideratzea espazio txiki batean sartu behar dituzte, zurrun mantenduz.
CNC fresaketa ardatz anitzekoak konfigurazio bakarrean kudeatzen du hori. Poltsikoak arintzeko, barneko pasabideak eta junturen formako etxebizitzak makina bakarrean ateratzen dira. Pieza gutxiagotan birposizionatzeak akats gutxiago esan nahi du. Altzairu herdoilgaitza erabiltzen da askotan junturen murrizketaren etxebizitzan higadura eta korrosioarekiko erresistentzia izateko. PEEK buxinek isolamendu elektrikoa kudeatzen dute muntaketa beraren barruan.
Medikuntza eta Kirurgia Robotika
Osagai esterilizagarri bateragarriak
Kirurgia-robotek garbitasuna eta errepikagarritasuna behar dituzte neurri berean. Piezek esterilizazio errepikatua jasan behar dute zulo edo deformaziorik gabe. 316L altzairu herdoilgaitza eta Ti-6Al-4V titanioa dira aukera ohikoenak. Bietako batek korrosioari aurre egiten dio eta garbiketa-ziklo gogorrak jasaten ditu. Titanioak biobateragarritasuna gehitzen du, eta hori garrantzitsua da pazientearen ondoan dagoen edozer gauzarentzat.
Gailu medikoen ekoizpenak ±0.0002 hazbeteko tolerantziak izaten ditu askotan. Mekanizazio orokorra baino askoz zorrotzagoa da hori. Sentsoreen karkasak, motorraren euskarriak eta transmisio-trenaren piezak guztiak sartzen dira aterki horren barruan. Gainazaleko akaberak ere garrantzia du. Errodamendu leunen eserlekuek marruskadura murrizten dute eta kutsatzaileak askatzen dituzte, harrapatu beharrean.
Zehaztasun handiko kirurgia-loturak
Lotura kirurgikoek motorraren sarrera milimetro eskalako erreminta-mugimendu bihurtzen dute. Edozein atzerakada dardara gisa agertzen da puntan. Eragiketa zehatzak egiteko artikulazio-mekanismoak ±0.0002 hazbeteko tolerantziekin mekanizatzen dira arrazoi horregatik. Ardatz birakariek eta errodamendu-eserlekuek daramate zama horren zatirik handiena.
Ohar praktiko bat: lotura hauetarako CNC mekanizazio robot-besoak torneatzea eta fresatzea uztartzen ditu askotan. Ardatzak tornutik ateratzen dira, eta gero zeharkako ezaugarriak torneaketa-fresaketa zentro batean mozten dira. Bi eragiketak familia berean edukitzeak manipulazioa murrizten du eta doikuntza estuak babesten ditu.
Aerospace eta Defentsa
Egiturazko pieza arinak
Pisua etsaia da aeroespazialki. Aurreztutako kilogramo bakoitzak zama erabilgarria eta erregaia itzultzen ditu. 7075 aluminioa ondo funtzionatzen du goiko besoen egituretarako, bere erresistentzia-pisu erlazio handiari esker. Egitura-markoak, xasisak eta manipulatzaileak logika berari jarraitzen diote. Fresatzeak pieza hauek behar dituzten forma prismatikoak, poltsikoak eta kontura konplexuak sortzen ditu.
Defentsa-robotek beste geruza bat gehitzen dute. Hauts, gatz eta tenperatura-aldaketetan funtzionatzen dute. Korrosioarekiko erresistenteak diren aleazioek eta itxitura itxiek martxan mantentzen dituzte. Zehaztasun handia behar duten osagaien fabrikazioak ±0.0002 hazbeteko tolerantziak lortzen ditu sektore honetan.
Indar handiko junturak
Juntura-multzoek besoaren karga-bide osoa jasaten dute. Indarra, zurruntasuna eta nekearen iraupena behar dituzte aldi berean. 17-4PH altzairu herdoilgaitzak eta titanioak aluminioa laster nekatuko litzatekeen tentsio handiko junturak jasaten dituzte. Engranaje-kaxen estalkiak, muntaketa-euskarriak eta muturreko efektorearen interfazeek osatzen dute ohiko piezen zerrenda.
Aeroespazio-fabrikazioak ardatz anitzeko gaitasuna ere erabiltzen du. Barne-pasabideak dituzten juntura-karkasa kurbatuak sekuentzia bakarrean mekanizatzen dira, eta horrek errodamendu-zuloen arteko zentrokidetasuna mantentzen du. Konfigurazio bakarreko ikuspegi horrek juntura-diseinu trinko eta integratuak posible egiten ditu.
NOBLE: Zure Robot Besoen CNC Mekanizazio Bazkidea

Metal eta Plastiko Mekanizazio Espezializatua
Aluminioa, altzairu herdoilgaitza, titanioa eta ingeniaritza-plastikoak
NOBLEk robot besoetarako ohiko material guztiak mekanizatzen ditu. Aluminioa beso eta plataforma arinetarako egokia da, inertzia murrizten duelako eta herdoilaren aurka borrokatzen duelako. Altzairu herdoilgaitza ardatz, pin eta erraz garbitzen diren espazio garbietarako egokia da. Titanioak erresistentzia-pisu erlazio harrigarria ematen die aeroespazial eta medikoko junturei. PEEK eta Delrin bezalako ingeniaritza-plastikoak pieza isolatuak, higadura-erresistenteak diren gidak eta sentsore-karkasak zaintzen dituzte.
Barruti horrek garrantzia du, robot batek materialak nahasten baititu. Juntura baten karkasa aluminiozkoa izan daiteke, ardatza 17-4 altzairu herdoilgaitzezkoa eta bujea PEEK. NOBLEk denak teilatu beraren azpian mantentzen ditu, egokitzapenak muntaketa osoan koherenteak izan daitezen.
Prototipotik Ekoizpen Bolumenetara
Hornitzaileak bere prozesuak garatzen ditu prototipo azkarrak, pieza mekanizatu bakarrak, lote txikiko ekoizpena eta eskala handiko fabrikazio-esperientziak kudeatzeko. Kalitatea egonkor mantentzen du eta etapa guztietan garaiz entregatzen du.
Euskarri bakar batek eta 5,000 piezako serie batek prozesu-kontrol bera lortzen dute. Dokumentatutako finkapenak, frogatutako erreminta-ibilbideek eta konfigurazio egonkorrek piezak tamaina berekoak mantentzen dituzte lote guztietan. Loteen errepikagarritasuna garrantzitsua da robot modularren muntaketetarako, non unitate guztiek modu berean funtzionatu behar duten.
Ziurtagiriak eta Kalitate Sistemak
ISO 9001:2015 eta ISO 13485:2016
NOBLEk ISO 9001:2015 eta ISO 13485:2016 ziurtagiriak ditu. Lehenengoak kalitate kudeaketa orokorra hartzen du barne. Bigarrenak robotika kirurgikoak eskatzen dituen gailu medikoen arauak gehitzen ditu. Bietako batek materialen kontrola, berrikuspenen kudeaketa, desadostasunen kudeaketa eta loteen trazabilitatea eskatzen ditu.
Ikuskapena eta Dokumentazioa
Osagai robotiko guztiek etapa anitzeko ikuskapena gainditzen dute, CMMren GD&T-ren araberako balidazioa barne. Mikrometroek, zulo-neurgailuek, altuera-neurgailuek, harizta-neurgailuek, zimurtasun-probatzaileek eta sistema optikoek CMM bat gehiegi den lekua betetzen dute. Lehenengo artikuluaren ikuskapenak prozesua berresten du lotea aurrera jarraitu aurretik. Prozesuko egiaztapenek erremintaren higadura, finkagailuaren mugimendua edo desbideratze termikoa detektatzen dituzte.
| Dokumentu | Zer frogatzen duen |
| Material/errota proben txostenak | Aleazio eta bero-lote zuzena |
| FAI eta CMM txostenak | Neurriak marrazkiarekin bat datoz |
| Adostasun ziurtagiriak | Espezifikazioen betetzea |
| Loteen trazabilitate erregistroak | Zein lote bidali zen nora |
Dokumentu bakoitzak pieza-zenbakia, berrikuspena, material-lotea eta ekoizpen-multzoa zerrendatzen ditu.
Zerbitzu osoko fabrikazioa
Diseinua, Mekanizazioa, Akabera eta Muntaketa
NOBLEk robot besoen CNC mekanizazioa proiektu baten etapa gisa hartzen du, ez lan oso gisa. DFM berrikuspenek poltsiko sakonak eta izkin zorrotzak markatzen dituzte txirbilak hegan egin aurretik. Mozketaren ondoren, anodizazioa, plakatzea eta pasibazioa kalitate sistema beraren pean mantentzen dira, beraz, tamaina aldaketak dokumentatuta daude. Muntaketak haridun txertaketak, errodamenduen prentsaketa eta pinen muntaketa hartzen ditu barne.
Iturri Bakarreko Proiektuen Kudeaketa
Talde batek kudeatzen ditu programazioa, tresneria, euskarria, ikuskapena, kanpoko prozesamendua, dokumentazioa eta muntaketa. Horrek hornitzaileen arteko koordinazio-karga murrizten du. Ingelesezko dokumentazioak, ikuskapen-txostenek eta ontziratze egonkorrek osatzen dute paketea. Ikuspegi praktiko batetik, iturri bakarreko eredu horrek prototipoa eta ekoizpen-eskaerak programazioan aurrera eramaten laguntzen du.
Robot besoen CNC mekanizazioa hasieratik egiten dituzun hiru aukeren araberakoa da: piezaren forma, materialaren kalitatea eta tolerantzia estuak zein estuak izan behar diren. Errodamenduen eserlekuak eta engranajeen interfazeak bezalako lan-aurpegiek ±0.001 eta ±0.005 hazbete artekoak eta Ra 0.4 eta 1.6 mikrometro arteko akabera behar dituzte. Gainazal estetikoek muga lasaiagoak erabil ditzakete. Materialak ere garrantzia du, MIC-6 eta Durabarrek oinarri handiak lauak mantentzen baitituzte. Nekea, higadura eta korrosioa dira piezak akatsen ohiko moduak, eta aleazio egokiek eta gainazaleko tratamenduek horiei aurre egiten diete. Jarraitu DFM arauak: saihestu barneko izkin zorrotzak eta mantendu poltsiko sakonak gutxienekoan. Zentzu praktikoan, robot besoen CNC mekanizazio kostuak jaisten dira zehaztasuna galdu gabe. Lan egin NOBLE bezalako fabrikatzaile ziurtatu batekin materialen trazabilitatea, ikuskapen dokumentatua eta prototipotik ekoizpenera bitarteko laguntza lortzeko. Aukera egokiek zehatza, iraunkorra eta errepikagarria den robot bat emango dizute.
Robot besoen CNC mekanizazioari buruzko maiz egiten diren galderak
Zein tolerantzia jasan ditzake benetan robot besoen CNC mekanizazioak?
Tamaina orokor gehienak ±0.001 eta ±0.005 hazbete artean daude. Egokitzapen garrantzitsuak are estutuagoak izan behar dira. Errodamenduen zuloak eta harmonikoen transmisio interfazeak ±0.01 mm-ren barruan mantentzen dira, servo euskarriak ±0.02 mm-ren barruan eta sentsore euskarriak ±0.05 mm-ren barruan. Lotura kirurgikoek ±0.0002 hazbeteraino irits daitezke. Beraz, erantzuna benetan galdetzen ari zaren ezaugarriaren araberakoa da.
Zein aluminio mota aukeratu behar dut robot beso baterako?
Lanaren araberakoa da. 6061-T6ak egitura-pieza gehienetarako balio du eta 310 MPa-ko trakzio-erresistentzia du. 7075-T6ak 572 MPa ematen dizkizu karga astunak daramatzaten loturetarako. MIC-6 galdatutako plaka da egokiena lautasuna garrantzitsuena denean, ±0.005″-ko lautasuna mantentzen duelako eta ia ez baita mugitzen ziklo termikoan zehar.
Noiz gainditzen du CNCak 3D inprimaketa robotiko piezen kasuan?
3D inprimaketa egokia da kontzeptu-ereduetarako eta sare-egituretarako. Robot besoen CNC mekanizazioa bikaina da iraunkorrak diren piezak, benetako gainazal-akabera edo erabileran irauten duen erresistentzia-pisu erlazioa behar dituzunean. Funtzionatzen duten prototipoek eta azken erabilerako piezek normalean CNC bidea erabiltzen dute.
Zergatik deformatzen dira oinarri-plaka handiak mekanizatu ondoren?
Hondar-tentsioa da arrazoia. Aurpegi bat mekanizatzean, blokeatutako indarrak askatzen dira, eta pieza makurtu egiten da — tailerrek “patata-txirbilketa” deitzen diote horri. MIC-6 eta Durabarrek horri aurre egiten diote barne-tentsio baxua dutelako. Gordinaren atseden-akabera sekuentzia batek tentsioa ere ihes egiten uzten du azken paseak baino lehen.
Zer gainazaleko akabera behar dute errodamendu-eserlekuek?
Mekanizatutako karkasetako errodamenduen eserlekuek normalean 0.4 eta 0.8 μm arteko Ra behar dute. Harmonikoen transmisio interfazeak 0.8 eta 1.6 μm arteko Ra-tan daude. Gainazal estetikoak zakarragoak izan daitezke, Ra 3.2 μm inguruan. Jarri zenbakia marrazkian, tailerrak zein aurpegi garrantzitsuak diren jakin dezan.
Zerk eragiten du robot besoen CNC mekanizazioaren kostua?
Lau gauza: materialaren kalitatea, mekanizazio denbora, konfigurazioa eta tresneria, eta ikuskapena. 6061 aluminioa titanioa edo PEEK baino askoz merkeagoa da. Bost ardatzeko eta fresatzeko makinek orduko tarifa altuagoak dituzte. Pieza bat eta bost pieza arteko loteetarako, konfigurazio-gastuak dira kostu handiena.
Nola mantendu dezaket zehaztasuna aurrekontua apurtu gabe?
Jarri tolerantzia estuak lan-aurpegietan bakarrik. Errodamenduen zuloek, motorraren pilotuek eta engranajeen interfazeek lerrokatze-karga daramate. Poltsikoek, estalkiek eta tarte-zuloek ±0.05 mm inguruko tolerantzia komertzialak erabil ditzakete. DFMren lehen berrikuspenak ardatzaren exekuzio-denbora % 40 arte murriztu dezake.
Zer bilatu behar dut beso robotikoen CNC mekanizazio hornitzaile batean?
Bilatu zure industriarekin bat datozen materialen trazabilitatea, ikuskapen dokumentatua eta ziurtagiriak. ISO 9001:2015 arauak kalitate kudeaketa orokorra hartzen du barne. ISO 13485:2016 arauak robotika kirurgikoak eskatzen dituen gailu medikoen arauak gehitzen ditu. CMM txostenak eta lehen artikuluaren ikuskapena estandar gisa etorri beharko lirateke.







