
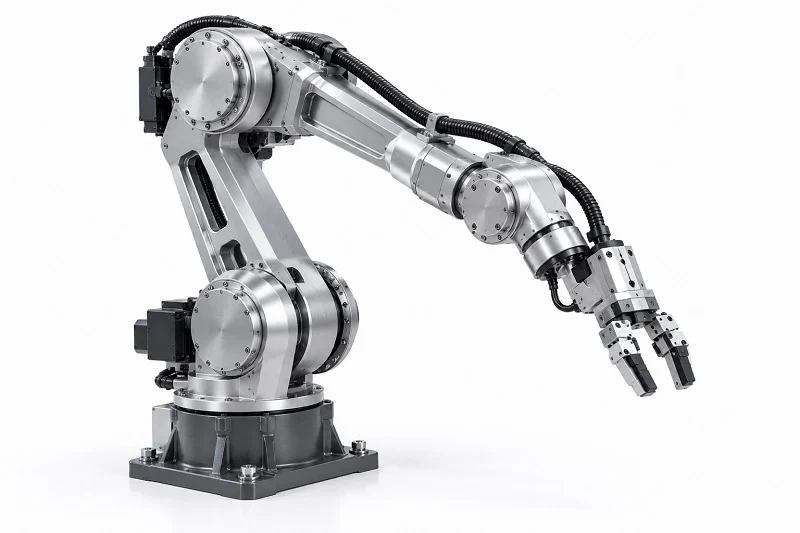
Robot beso baten errendimendua bere piezak nola egiten diren araberakoa da, ez bakarrik diseinu-asmoaren araberakoa. Robot besoaren osagaien artean daude kontrolatzailea, sentsoreak, junturak, aktuadoreak, amaierako efektoreak eta egitura-karkasak. Bakoitzak rol espezifikoa du. Beraz, nola lotzen dira funtzioa, fabrikazio-prozesuak, zehaztasuna eta materialen aukeraketa benetako proiektuetan? Lotura hori garrantzitsua da ingeniarientzat, produktu-kudeatzaileentzat eta erosle teknikoentzat. Errepikagarritasuna, karga erabilgarria, unitate-kostua, entrega-epea eta hornidura-arriskua moldatzen ditu. Artikulu hau osagai-kategorietatik prozesuetara, gero materialetara igarotzen da, eta aplika dezakezun hautaketa-esparru praktiko batekin amaitzen da.
Robot besoaren osagai eta funtzio arruntak
Kontrolatzailea, sentsoreak eta eragingailuak
Kontrolatzaile eta segurtasun koordinazioa
Kontrolatzaileak sistemaren garunaren antzera funtzionatzen du. Sentsoreen datuak irakurtzen ditu, mugimendu-algoritmoak exekutatzen ditu eta komandoak bidaltzen dizkie juntura guztiei. Segurtasun-koordinazioa ere hemen gertatzen da. Kontrolatzaileak akatsak egiaztatzen ditu, momentua mugatzen du eta larrialdiko geldialdiak abiarazten ditu zerbait gaizki doanean.
Momentu, indar eta ikusmen sentsoreak
Sentsoreek besoari kontzientzia ematen diote. Momentu-sentsoreek artikulazio bakoitzeko errotazio-indarra neurtzen dute. Indar-sentsoreek eskumuturreko kontaktu-presioa detektatzen dute. Ikusmen-sentsoreek besoari piezak aurkitzen eta ikuskatzen laguntzen diote. Atzeraelikadura-begizta hauek mugimendua zehatza mantentzen dute eta kalteak geldiarazten dituzte.
Servo motorrak eta aktuadore motak
Aktuadoreek energia mugimendu bihurtzen dute. Serbomotor elektrikoak dira diseinu modernoen aitzindariak. Aktuadore pneumatikoek aire konprimitua erabiltzen dute mugimendu azkar eta errazak lortzeko. Aktuadore hidraulikoek karga oso astunak maneiatzen dituzte. Mota bakoitzak karga eta abiadura behar desberdinetara egokitzen da.
Junturak, murrizketa-engranajeak eta kodetzaileak
Juntura motak eta askatasun graduak
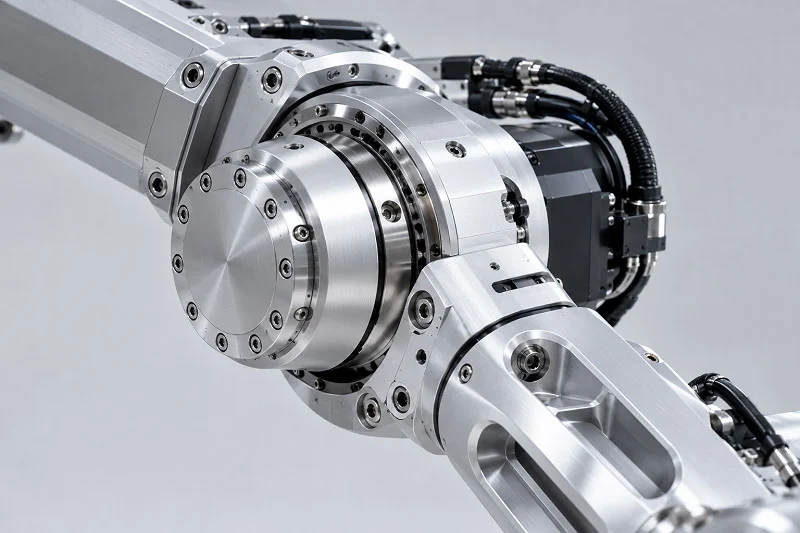
Artikulazioek besoa nola mugitzen den erabakitzen dute. Artikulazio birakariek biraketa-mugimendua ahalbidetzen dute. Artikulazio prismatikoek mugimendu lineala ematen dute. Artikulazio bakoitzak askatasun-gradu bat gehitzen du. Sei ardatzeko beso batek bere lan-eremuko ia edozein puntura irits daiteke.
Murrizketa-engranajeak eta transmisio-eginkizunak
Murriztapen-engranajeek motorraren momentua eta abiadura biderkatzen dituzte. Motorraren eta junturaren artean kokatzen dira. Engranaje-kaxak, uhalak eta harmonikoen transmisioak aukera ohikoenak dira. Pieza hauetan atzerako mugimenduak zuzenean eragiten du kokapenaren zehaztasunaz.
Kodetzailearen feedbacka eta kokapena
Kodetzaileek artikulazioen posizioa denbora errealean jarraitzen dute. Pultsuak edo seinale digitalak bidaltzen dizkiote kontrolatzaileari. Bereizmen handiko kodetzaileek kokapen zehatza ahalbidetzen dute. Haiek gabe, kontrolatzaileak ezin du begizta itxi.
Amaierako efektoreak eta egitura-etxebizitzak
Besoaren muturreko tresneria eta heldulekuak
Amaierako efektoreek egiten dute benetako lana. Pintzak, bentosak eta soldadura-zuziak dira adibide ohikoenak. Pintzen aukeraketak ziklo-denboran eta fidagarritasunean eragina du. Pintza elektrikoek 10,000 funtzionamendu-ordu baino gehiago irauten dute. Pintza pneumatikoek zigiluak 3-6 hilabetero aldatu behar dituzte leku heze edo hautsez beteetan. Konpresore batek akats bakar batek dozenaka aktuadore pneumatiko geldiarazi ditzake aldi berean. Unitate elektrikoek banan-banan huts egiten dute eta autodiagnostikoa eskaintzen dute mantentze prediktiborako.
Oinarri, lotura eta etxebizitza egiturak
Oinarriak besoa gainazal bati eusten dio. Robot besoen loturek junturak lotzen dituzte eta kargak eramaten dituzte. Lotura-gorputz robotikoek zurruntasuna eta pisua orekatu behar dituzte. Robot besoen loturek askotan aluminioa edo karbono-zuntza erabiltzen dute. Robot aktuadoreen karkasek motorrak eta engranajeak hautsetik eta hezetasunetik babesten dituzte. Aktuadoreen karkasek sentsoreentzako muntaketa-puntuak ere ematen dituzte. Zehaztasun handiko aktuadoreek karkasa zurrunak behar dituzte lerrokatzea mantentzeko. Lotura-gorputz estrukturalak eta robot aktuadoreen karkasek osatzen dute edozein robot beso osagai multzoren bizkarrezurra mekanikoa.
Robot Besoen Osagaien Fabrikazio Prozesuak
Fabrikazio-prozesu guztiek dituzte alde onak. Pieza bakoitzerako egokia aukeratzea da robot-besoen osagaiak egiteko gakoa. CNC mekanizazioak egitura-pieza gehienak zaintzen ditu. Xafla metalikoa eta moldeaketa bikainak dira estalkietarako. Injekzio-moldeaketa ondo funtzionatzen du kargarik ez duten piezentzat. Gehigarrizko fabrikazioa lagungarria da prototipoetarako. Aukeratzen dituzun materialek ere aldatzen dute zein prozesu erabiltzen duzun. Pieza eta prozesua ondo bat datozenean, denbora eta dirua aurrezten duzu.
CNC mekanizazioa Robot Besoen Osagaiak
Loturen eta karkasen fresaketa eta torneaketa
CNC mekanizazioak materiala bloke solido batetik mozten du. Fresatzeak gainazal lauak, zirrikituak eta zuloak moldatzen ditu. Torneatzea ardatzetan eta karkasetan ezaugarri biribilak sortzen ditu. Lotura-gorputz estruktural gehienak aluminiozko bloke gisa hasten dira. Lotura-gorputz estruktural nagusi hauek karga handiak jasaten dituzte. Beso robotikoaren egitura-osagaiek oso zurrunak izan behar dute. Aktuadoreen karkasak ere CNC mekanizazioaren menpe daude lerrokatze zehatza lortzeko. Prozesu honek neurketa guztien gaineko kontrol zorrotza ematen du. Mekanizatutako pieza batek diseinuarekin bat etor daiteke milimetro ehunen batzuen faltan.
CNC mekanizazioa bikaina da bolumen txiki eta ertainetarako. Urtean milaka piezatik milaka piezara arte, kalitate eta kostu nahasketa onena eskaintzen du. Lotura robotikoen gorputzak eta junturen karkasak ohiko lanak dira.
Tolerantziak eta gainazaleko akaberak
Tolerantziak oso garrantzitsuak dira robot besoen osagaietan. Lotura batean doikuntza solteak beso osoan zehar hedatzen diren akatsak sortzen ditu. Hona hemen CNC mekanizatutako piezen ohiko tarteak:
| Tolerantzia Kategoria | Lor daitekeen tolerantzia | Tipikoena aplikazio |
| Standard | ±0.125 mm (±0.005″) | Itxiturak eta euskarriak (ISO2768-m) |
| Zehaztasun | ±0.01 mm (±0.0005″) | Errodamenduen eserlekuak, lerrokatze-pinoak, interfazeak |
| Zehaztasun Artezketa | ±0.005 mm (±0.0002″) | Zehaztasun handia (muga pertsonalizatuak) |
Zehaztasunak tolerantzia estuak mantentzen ditu ezaugarri kritikoetan. Lotura bateko errodamenduen zuloen arteko paralelismoa 0.02 mm-tik beherakoa izan behar da. Puntu horretatik aurrerako deslerrokatzeak marruskadura eta haustura goiztiarra eragiten ditu. Lotura-interfazeen arteko zentrokidetasuna ezin da arriskuan jarri. Erroreak kate zinematikoan zehar pilatzen dira eta zehaztasun falta handiak eragiten dituzte esku artean.
Gainazalaren akaberak ere garrantzi bera du. Errodamenduen eserlekuek 0.4 eta 0.8 mikrometro arteko Ra behar dute. Gainazal zakarrago batek higadura handitzen du. Profilometro batek balio horiek neurtzen ditu ekoizpenean. Aktuadoreen karkasek askotan tratamendu bera jasotzen dute. Gainazal leunek zigiluak funtzionatzen mantentzen dituzte eta ihesak geldiarazten dituzte.
Xafla metalikoa eta Die Casting Prozesuak
Estalkiak, euskarriak eta muntaketa-plakak
Metalezko xafla piezek barneko osagaiak babesten dituzte eta muntaketa puntuak eskaintzen dituzte. Roboten estalkiak, kable gidak eta sentsore euskarriak ohiko adibideak dira. Estanpazio prentsek xaflak azkar moztu eta eratzen dituzte. Pieza bakoitzak 1 eta 5 segundo artean behar ditu. Tresneriaren kostuak 10,000 $ eta 100,000 $ artekoak dira. Tolerantziak ±0.1 eta ±0.5 mm artekoak dira. Gainazaleko akabera ona da, baina ez da mekanizatutako piezak bezain leuna.
Etxebizitza ekoizpen bolumen handia
Moldeaketa ekoizpen handietarako egiten da lan. Aluminio urtua altzairuzko molde batean injektatzen da presiopean. Hormaren lodiera 1.5 eta 4.0 mm artekoa da. Gutxienekoa 1.0 mm ingurukoa da. Horma meheagoek betetze osatugabea izateko arriskua dute. Moldeaketa ±0.1 mm-ko tolerantziak lortzen ditu. Gainazaleko akaberak 1.6 eta 3.2 mikrometro Ra artekoak dira. Piezen konplexutasuna oso handia izan daiteke. Ziklo bakoitzak 30 eta 120 segundo artean irauten du. Tresnen kostuak 15,000 $-tik 200,000 $-ra bitartekoak dira. Horrek prozesua urtean 10,000 pieza edo gehiagorako egokiena bihurtzen du. Materialen hondakinak txikiak dira, % 5 eta % 10 artean.
Ikuspegi praktiko batetik, injekzio bidezko galdaketa roboten oinarri-karkasetarako eta estalki handietarako egokia da. Prozesuak erresistentzia gehitzen du saihets eta koska meheen bidez. Ez da mekanizazio gehigarririk behar gainazal gehienentzat.
Injekzio bidezko moldekatzea eta gehigarrizko fabrikazioa
Plastikozko estalkiak eta egiturazkoak ez diren piezak
Injekzio bidezko moldeatzeak plastikoa pieza konplexuetan azkar moldatzen du. Egiturazkoak ez diren estalkiak, kable-klipak eta sentsore-karkasak ohiko erabilerak dira. Ziklo-denborak 30 segundo baino gutxiagokoak izan daitezke. Tresnen kostuak altuak dira, baina pieza bakoitzeko kostua azkar jaisten da bolumen handietan. Hoztean zehar gertatzen den uzkurdura kontuan hartu behar da moldearen diseinuan.
DMLS metalezko prototipoetarako
Zuzeneko metalezko laser sinterizazioak piezak geruzaz geruza eraikitzen ditu metal hautsetik. Ez da erremintarik behar. Horrek aproposa egiten du prototipoetarako eta serie laburretarako. Lotura-diseinu berri bat egunetan probatu daiteke, asteen ordez. DMLS-k fresaketetatik lortu ezin diren barne-ezaugarri konplexuak kudeatzen ditu. Gainazalaren akabera mekanizatutako piezekin alderatuta zakarragoa da, normalean Ra 6 eta 10 mikrometro artekoa. Gainazal kritikoen mekanizazio ostekoa ohikoa da. Prozesuak pieza bat eta berrogeita hamar artean funtzionatzen du ondoen. Pieza bakoitzeko kostua altua da, baina denbora-aurrezpenak askotan justifikatzen du. CNC mekanizazioak oraindik ere egitura-piezen ekoizpen-bolumen nagusia da.
Robot Besoen Osagaien Diseinu Kontuan Hartzekoak
Tolerantzia pilaketa eta junturen lerrokatzea
Prozesuaren zehaztasuna eta errepikagarritasuna
Lotura bakoitzak errore txiki bat gehitzen dio sistemari. Errore hauek kate zinematikoan zehar pilatzen dira. Lotura batean doikuntza solte batek posizio errore handiagoa eragiten du muturreko efektorean. Horregatik, tolerantzia estuak garrantzitsuak dira ezaugarri kritiko guztietan. Lotura-gorputz bateko errodamendu-zuloek 0.02 mm-ko tartean paraleloan egon behar dute. Hori baino gehiagok marruskadura eta higadura eragiten ditu. Lotura-gorputz bat tolerantzia-bandaren goi-muturrean badago eta hurrengoa behe-muturrean, junturaren lerrokatzea aldatzen da.
Errepikagarritasuna prozesuaren zehaztasunaren araberakoa da. CNC mekanizazioak ±0.01 mm mantentzen ditu lerrokatze-pinetan eta errodamendu-eserlekuetan. Zehaztasun-maila horrek osagaien muntaketa aurreikusgarria ematen du. Diseinatzaileek pilaketa planifikatu behar dute marrazketa-fasean.
Datu-estrategia eta muntaketa-egokitzapena
Datu-estrategia on batek mekanizazioa, ikuskapena eta muntaketa erreferentzia-marko berarekin lotzen ditu. Robotikan, datu-baseek robota benetako erabileran nola muntatzen eta eusten den bat etorri behar dute. Oinarrizko muntaketa-gainazala eta espiga-pintzak askotan datu-base nagusi bihurtzen dira. Junturen aurpegiak eta errodamendu-zuloak erreferentzia horietatik abiatuta eraikitzen dira.
Hona hemen datu-hautaketa egiteko jardunbide egokienak:
| Praktika onenak | Nola eragiten duen muntaketa zehaztasunari |
| Benetako muntaketa-baldintzetara egokitzeko aingura-datuak | Marko guztiek erreferentzia bera partekatzen dute |
| Erabili oinarriaren muntaketa-gainazala eta espiga-pintzak erreferentzia nagusi gisa | Ezaugarri funtzionalek erreferentzia bat partekatzen dute |
| Datu-azalera argiak eta kokapen-ezaugarriak definitu | Muntaketa-prozesuan zehar errepika daitekeen kokapena |
| Erabili espiga-pintzak edo sorbalda mekanizatuak lerrokatzeko | Osagaiak bere kabuz kokatzen dira |
Ikuspegi honek muntaketa zehatza ematen du. Junturen lerrokatzea unitate batetik bestera koherentea da.
Pisua, zurruntasuna eta karga erabilgarria
Zurruntasunaren eta masaren arteko oreka
Lotura bat zurruna baina arina izan behar da. Loturatik urrun dagoen gramo bakoitzak inertzia eta errodamendu-karga gehitzen ditu. Masa murrizteak sistema osoari laguntzen dio. Hona hemen bi material arrunt nola alderatzen diren:
| Material | Trakzio Erresistentzia (MPa) | Dentsitatea (g/cm³) | Indar espezifikoa |
| Karbono-zuntz konposatua | 600-1500 | 1.5-1.8 | 400-1000 |
| Aluminio 6061-T6 | ~ 310 | 2.70 | ~ 115 |
Karbono-zuntzak aluminioak baino 3 eta 8 aldiz erresistentzia espezifiko handiagoa ematen du. CFRP/aluminiozko prototipo hibrido batek % 24.32ko masa-murrizketa lortu zuen aluminiozko diseinuarekin alderatuta. Horrek zama-ahalmena askatu zuen. Egiten dituzun material eta geometria aukerek zuzenean eragiten diote zamari.
Hormaren lodiera eta saihetsen diseinua
Saihetsek zurruntasuna gehitzen dute pisu handirik gabe. Barneko saihetsak dituen estrusio huts batek barra solido baten zurruntasuna berdindu dezake pisuaren erdiarekin.
Diseinatzaileek karga-bidea arretaz modelatu beharko lukete. Materiala karga daraman lekuetan bakarrik gehitu. Ikuspegi honek pisua aurrezten du zurruntasuna galdu gabe.
Azalera Amaitu eta Higadura
Errodamenduen eserlekuak eta zigilatzeko gainazalak
Beso robotiko baten osagaien junturaren gainazaleko akaberak higadura-iraupenean eragina du. Errodamenduen eserlekuen Ra 0.4 eta 0.8 mikrometro artekoa behar da. Akabera zakarragoek marruskadura areagotzen dute eta errodamenduen iraupenean laburtzen dute. Zigilatzeko gainazalek ere akabera leunak behar dituzte.
Errodamendu-eserleku guztiek gainazalaren akaberaren dei bat behar dute marrazkian. Perdoi estuak eta gainazal leunak batera doaz zerbitzu-bizitza luzea lortzeko. Profilometro batek balio hauek egiaztatzen ditu ekoizpenean zehar.
Estaldura eta anodizatze aukerak
Aluminiozko piezek gainazaleko babesa behar dute. Anodizazioa da robot besoen osagaien aukera estandarra. Irrist egiten edo biratzen diren piezek geruza uniformeak behar dituzte higadura saihesteko.
| Anodizatu mota | Prozesua | Lodiera tipikoa (mikra) |
| I mota | Kromikoa | 0.5 - 2.5 |
| II mota | Sulfurikoa | 5 - 25 |
| III Mota | Beroki gogorra | 25 - 150 |
Errodamenduen eserlekuetarako eta junturen interfazeetarako, III motako estaldura gogorrak ematen du higadura-erresistentzia onena. Gogortasunak 60-70 HRC baliokidea lortzen du. Estalduraren lodiera normalean 0.002 hazbetekoa da gainazal funtzionaletan. Azken neurri guztiak estalduraren ondoren aplikatzen dira. Anodizatu ondoren PTFE lubrifikatzailearekin inpregnatzeak bizitza luzatzen du.
Robot besoen osagaietarako material arruntak
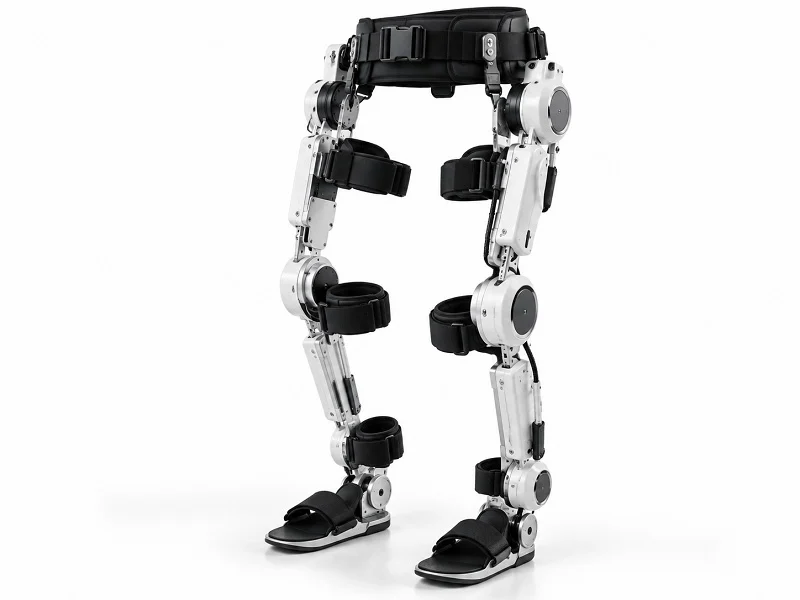
Robot besoen piezen material egokia aukeratzea oreka-ekintza bat bezalakoa da. Indarra, pisu txikia eta finantza-taldea kezkatzen ez duen kostua behar dituzu. Aukerak zein fabrikazio-prozesu den hobekien funtzionatzen duen ere eragiten du. Ikus ditzagun robotika-material mota nagusiak: plastikoak, metalak eta konpositeak.
Robot besoen osagaien metalak
6061-T6 eta 7075-T6 aluminioa
Aluminioa da robot besoen piezen material nagusia. 6061-T6 kalifikazioak erresistentziaren, herdoilarekiko erresistentziaren eta mekanizatzeko erraztasunaren arteko oreka ona du. Ondo soldatzen da eta beste aukera gehienek baino merkeagoa da. 7075-T6 kalifikazioa sendoagoa da, ia altzairu batzuk bezain sendoa. Erraz mekanizatzen da, baina gehiago kostatzen da eta ez da ondo soldatzen. Bi kalifikazioak ondo funtzionatzen dute lotura-gorputzen eta aktuadoreen karkasen CNC mekanizaziorako. Aluminiozko aleaziozko karkasek burdinurtua baino % 40-50 gutxiago pisatzen dute, baina ez dute beroa hain ondo zabaltzen. Pisua aurrezte horrek zuzenean handitzen du zama-ahalmena.
17-4 PH altzairu herdoilgaitza eta Ti-6Al-4V
Altzairu herdoilgaitza eta titanioa erabiltzen dira aluminioa nahikoa sendoa ez denean. 17-4 PH kalifikazioak erresistentzia handia eta herdoilarekiko erresistentzia ona ditu. Ardatzetarako, pinetarako eta tentsio handiko junturetarako ondo funtzionatzen du. Ti-6Al-4V titanioak erresistentzia-pisu erlazio oso ona ematen du. Titanioa soilik tentsio handiko pinoi ardatzetan erabiltzeak pisua murrizten du erresistentzia mantenduz. Bi materialek CNC ebaketa-abiadura motelagoak eta ebaketa-erreminta hobeak behar dituzte. Garestiagoak dira, beraz, diseinatzaileek beharrezkoak direnean bakarrik erabiltzen dituzte.
Plastikoak eta Ingeniaritza Polimeroak
POM, PEEK, nylona eta ABS
Plastikoak estalkietarako, buxinetarako eta kargarik ez duten piezetarako erabiltzen dira. POM (azetala) erraz mekanizatzen da eta neurketa zehatzak mantentzen ditu. PEEK tenperatura altuak eta produktu kimikoak jasaten ditu. Nylona sendoa da eta ez da azkar higatzen. ABSa merkea da eta erraz moldatzen da. Mota bakoitzak robot besoaren leku desberdinetan funtzionatzen du. POMak ur xurgapen-tasa oso baxua du, normalean % 0.2 baino txikiagoa. Horri esker, tamaina zehatzak mantentzen ditu leku hezeetan ere. Hori ona da robot besoen estalkietako pieza zehatzetarako.
Higaduraren aurkako erresistentzia eta dimentsio-egonkortasuna
Hezetasunak plastikoen portaera aldatzen du. Hona hemen robotika-material arruntek ingurune hezeetan nola moldatzen diren aztertzeko modu azkar bat:
| Plastic | Nola eragiten dion hezetasunak tamainari |
| Pom | Urak eragin txikia du; tenperatura aldaketak garrantzi handiagoa du |
| Nylon | Ura xurgatzen du, eta honek tamaina eta propietateak aldatzen ditu |
| PEEK | Tamaina ondo mantentzen du; ur gutxi xurgatzen du |
| ABS | Beroak urak baino gehiago eragiten dio; zurruntasun ertaina |
PEEK-ak % 0.1etik beherako ur xurgapen-tasa du. Horri esker, tamaina-egonkortasun bikaina du leku hezeetan. Robot besoen estalkietarako, PC/ABS aleazioak ere erabiltzen dira. Baina PEEK-ak egonkortasun hobea du, ur gutxi xurgatzen duelako. Nylonak ur gehiago xurgatzen du eta tamaina alda dezake. Beraz, pieza garrantzitsu gutxiagoetarako balio du.
Konpositeak eta Aukera Hibridoak
Karbono-zuntz indartutako piezak
Karbono-zuntzez indartutako plastikoak (CFRP) ematen du erresistentzia handiena pisuari dagokionez robotika-material arrunten artean. CFRP/aluminiozko prototipo hibrido batek masa % 24.32 murriztu zuen aluminiozko diseinuarekin alderatuta. Horrek karga-ahalmena handitu zuen. Karbono-zuntzez indartutako nylona autolubrifikatzailea eta arina da. Horrek aukera ona bihurtzen du karga txikiko junturetarako, batez ere J6-n, non mugimendu-karga txikia den. CFRP piezek normalean laminazio eta sendatze berezia behar dute, ez CNC mekanizazio estandarra.
Konpositeek kostua justifikatzen dutenean
Hasieran, konpositeek metalak baino garestiagoak dira. Tresnek eta lan-lanak prezioa igotzen dute. Zentzua dute pisua aurrezteak errendimendua hobetzen duenean. Abiadura handiko besoek eta robot kolaboratiboek onura gehien ematen dute. Topologia optimizatzeko softwareak material gutxiago erabiltzen duten baina zurruntasuna mantentzen duten diseinuak aurkitzen ditu. Errodamenduen aukeraketa zainduak ere laguntzen du. Karga zehatzerako egindako kontaktu angeluarreko errodamenduek pieza gaindikoen beharra kentzen dute. Errodamendu-eserleku edo juntura-interfaze baterako, materialak eta prozesuak elkarrekin lan egin behar dute. Aluminiozko txertaketa mekanizatu batekin duen lotura konposite batek askotan bi aldeetako onena ematen du.
Kableak kobotetan konektatzean ikusten dugun akats handiena robot kable sorta arrunt bat bezala tratatzea da. Kobotek indar eta momentu sentsoreak dituzte juntura guztietan. Zurrunegia, astunegia edo estuegi jartzen den kable batek segurtasun-geldialdiak eragingo dituen karga gehigarriak sortuko ditu —edo, are okerrago, benetako istripu gertaerak ezkutatuko ditu—. Kobotaren mugimendurako eraikitako kableak behar dituzu, ez bakarrik bere behar elektrikoetarako.
Ikuspegi praktiko batetik, materiala aukeratzeak prozesua erabakitzen du. Aluminioa eta altzairua CNC mekanizaziorako. Plastikoak onak dira injekziozko moldeorako. Konpositeek beren metodo bereziak behar dituzte. Materiala piezaren lanera egokitu, eta gainerakoa konponduko da.
Prozesuak eta materialak robot besoen osagaiekin lotzea
Prozesu eta material konbinazio egokia aukeratzea hiru gauzaren araberakoa da: bolumena, tolerantzia eta besoa non lan egingo duen. Hauek ondo eginez gero, gainerako guztia bere lekuan jarriko da.
Bolumenaren eta Tolerantziaren araberako Hautaketa
Bolumen txikiko eta zehaztasun handiko prototipoak
Behin bakarrik eraikitzeko edo serie txikietarako, CNC mekanizazioa da aukerarik onena. Ez dago tresneria-kosturik, entrega azkarra da eta tolerantzia estuak lor ditzakezu ezaugarri kritikoetan. 6061-T6 aluminioz mekanizatutako prototipo-lotura-gorputz batek egun gutxitan probatzeko aukera ematen dizu egokitzapena eta funtzionamendua. Diseinu-aldaketak merkeak dira, programa editatu besterik ez duzulako egiten. Ikuspegi honek ondo funtzionatzen du kontzeptu-proba besoetarako eta amaierako efektore pertsonalizatuetarako, non zehaztasuna unitate-prezioa baino garrantzitsuagoa den.
Bolumen handiko eta kostuei sentikorra den ekoizpena
Urtean bolumenak milaka unitate baino gehiago igarotzen direnean, moldeaketa injekziozkoak eta moldeaketa injekziozkoak hartzen dute lekua. Tresneriaren kostuak altuak dira hasieran, baina pieza bakoitzeko kostua azkar jaisten da. Moldeaketa injekziozko aktuadore-etxebizitza batek gehi edo ken 0.1 mm-ko tolerantziak lortzen ditu eta akabera gutxi behar du. Ordezkoa argia da: diseinu bati konpromisoa hartzen diozu, eta aldaketak garestiak dira. Kontsumitzaileen robotentzat edo merkatu masiboko kobotentzat, bide honek unitate-kostuak baxuak mantentzen ditu.
Aplikazio Ingurunearen araberako Hautaketa
Robot kolaboratiboak vs. robot industrialak
Kobot-ek material arinak eta forma biribilduak lehenesten dituzte segurtasunerako. Karbono-zuntzezko loturek eta plastikozko estalkiek inertzia murrizten dute eta inpaktu-indarrak mugatzen dituzte. Industria-besoek zurruntasunean eta karga erabilgarrian jartzen dute arreta, beraz, aluminioa eta altzairua dira nagusi. Fabrikazio-prozesuak materiala jarraitzen du: CNC mekanizazioa metalezko loturetarako, injekzio-moldeaketa kobot-oskoletarako.
Gela garbia, elikagaietarako egokia eta ingurune gogorrak
Elikagaien prozesamenduak aukera espezifikoak eskatzen ditu. Hona hemen diseinu higienikoak eskatzen duena:
| Baldintza Kategoria | zehaztapena |
| Garbiketarako IP sailkapena | IP69K — 100 bar-eko (1,450 PSI) ur-zorrotadak jasaten ditu 80 °C-tan (176 °F) |
| Hobetsitako materiala | 316L altzairu herdoilgaitza (molibdeno edukiak kloroan oinarritutako desinfektatzaileen zuloen aurkako erresistentzia du; 304 ez da gomendatzen) |
| Gainazal zakarra | Ra ≤ 0.8 µm elikagaiekin kontaktuan dauden eta zipriztinen eremuko gainazaletan |
| Diseinu debekuak | Ez haririk agerian, ez zulo itsurik, ez pilaketa-ertzik, ez kable-loturen tranparik |
| Gobernu-jarraibidea | EHEDG 62. jarraibidea |
Esnekiak eta elikagai likidoak prozesatzeko — maiztasun handiko ur beroaren garbiketak, CIP produktu kimiko kaustikoen esposizioa eta hondakinen metaketa zero tolerantzia aplikatzen diren kasuetan — SS316 eraikuntza IP65 edo IP67 kalifikazioekin adierazten da esnekiak zuzenean ekoizteko eremuetan erabiltzen diren manipulatzaileen gutxieneko zehaztapen gisa.
KUKA HM robotek EHEDG diseinu-jarraibideak jarraitzen dituzte eta elikagaiekin kontaktu zuzena ahalbidetzen dute. Korrosioarekiko erresistenteak diren karkasak, elikagaietarako lubrifikatzaileak eta altzairu herdoilgaitzezko osagaiak erabiltzen dituzte. KR DELTA HM altzairu herdoilgaitzez egina dago erabat. Garbiketa-interfaze elektriko sentikorrak makinaren azpian daude, kontaktu-eremutik urrun.
Kostua, entrega-epea eta kalitate-kontrola
Tresneria inbertsioa unitateko kostuaren aurka
Tresneria bolumenaren aldeko apustua da. Moldeatzeko tresneria 15,000 $-tik 200,000 $-ra bitartekoa da. Injekzio bidezko moldeo tresnei dagokienez, antzeko kostua dute. Urtean 10,000 pieza edo gehiago behar dituzu gastu hori justifikatzeko. Atalase horren azpitik, CNC mekanizazioa merkeagoa da oro har. Epea ere aldatzen da: tresneria asteak behar dira eraikitzeko, eta mekanizatutako piezak, berriz, egun gutxitan bidaltzen dira.
Ikuskapen metodoak eta trazabilitatea
Beso robotikoen osagaien fabrikazioaren kalitate-kontrola tresna egokietan oinarritzen da. Profilometro batek errodamenduen eserlekuen gainazalaren akabera egiaztatzen du. CMMek zuloen posizioak eta paralelismoa egiaztatzen dituzte. Elikagaietarako piezen kasuan, dokumentazioak materialen ziurtagiriak eta gainazalaren zimurtasun-balioak jarraitu behar ditu. Lote bakoitzak lehengaiekin lotutako ikuskapen-erregistroak behar ditu. Trazabilitate honek eraikitzailea eta azken erabiltzailea babesten ditu.
NOBLEA: Bazkidea Robot Besoen Osagaien Fabrikazioa

NOBLEk robot-eraikitzaileentzako metal eta plastikozko mekanizazioan jartzen du arreta. Konpainiak beso robotikoen osagaien fabrikazioan laguntzen du hasierako diseinutik hasi eta azken muntaketaraino. Ingeniariek funtzioak, prozesuak eta materialak nola funtzionatzen duten elkarrekin dakien bazkide bat lortzen dute.
Metal eta Plastiko Mekanizazio Espezializatua
CNC mekanizazioa eta plastikozko fabrikazioa
NOBLEk CNC mekanizazioa egiten du egiturazko piezen kasuan, hala nola lotura-gorputzak eta aktuadoreen karkasak. Aluminioa, altzairu herdoilgaitza eta titanioa dira ohiko lanak. Plastikozko fabrikazioak estalkiak, buxadurak eta egiturazkoak ez diren piezak hartzen ditu barne. POM, PEEK eta nylona zehaztasun handiz mekanizatzen dira. Tailerrak metala eta plastikoa leku bakarrean maneiatzen ditu. Horrek denbora aurrezten du eta tolerantziak berdinak mantentzen ditu piezen artean.
Prototipotik ekoizpen laguntzara
Beso berri baten diseinua askotan unitate batekin edo birekin hasten da. NOBLEk prototipoak azkar mekanizatzen ditu, egokitzapena eta funtzionamendua probatu ahal izateko. Diseinua finkatuta dagoenean, ekoizpena hazten da tailerra aldatu gabe. Bolumen txikiko ekoizpenak CNC mekanizazioan geratzen dira. Bolumen handiagoak galdaketa edo moldeatzera pasatzen dira zentzua duenean. Lehenengo artikulutik ekoizpen osorako bide leuna lortzen duzu.
Ziurtagiriak eta Kalitate Sistemak
ISO 9001:2015 eta ISO 13485:2016
NOBLEk ISO 9001:2015 eta ISO 13485:2016 ziurtagiriak ditu. Bigarrena garrantzitsua da robotika medikorako. ISO 13485ak kalitate-sistema estandarren haratago doazen trazabilitate-arauak gehitzen ditu. Lote bakoitza fresagailu-berotze-zenbaki bati lotuta dago. Operadorearen eta ikuskatzailearen IDak urrats bakoitzean erregistratzen dira. Arriskuen kudeaketak ISO 14971 araua jarraitzen du, mekanizazioa hasi aurretik idatzizko ebaluazio batekin. Dimentsio kritikoek gutxienez 1.33ko gaitasun-indizeak behar dituzte etengabeko ekoizpenean. Prozesuaren balidazioak titaniozko tentsio-erliebea bezalako urrats bereziak hartzen ditu barne. Txertatze-maila edo makina batean egindako edozein aldaketak ingeniaritza-aldaketa eskaera eta kalitate-kudeatzailearen onarpena behar ditu. Horrek egun bat eta hiru egun artean gehitzen ditu, baina loteen arteko prozesuaren desbideratzea eragozten du.
Ikuskapena eta dokumentazioa
Kalitate-kontrolak CMMak, profilometroak eta lehen artikuluaren ikuskapena erabiltzen ditu. Lote bakoitzak lehengaien stockarekin lotutako erregistroak jasotzen ditu. Pieza medikoetarako, Gailuen Historiaren Erregistroek osagaiak pieza bakarreraino jarraitzen dituzte. Merkatu osteko zaintzak eta kexen kudeaketak prozedura formalak jarraitzen dituzte. Garbitasun-espezifikazioak idazten dira pazienteekin edo eremu esterilekin kontaktuan dauden piezen kasuan.
Diseinu zerbitzu osoa, muntaketa arte
Fabrikazio-laguntzarako diseinua
NOBLEko ingeniariek marrazkiak berrikusten dituzte metala moztu aurretik. Mekanizatzeko edo ikuskatzeko zailak diren ezaugarriak markatzen dituzte. Hormaren lodiera, saihetsen diseinua eta erreferentzia-estrategia egiaztatzen dira. Feedback honek kostuak aurrezten ditu eta geroago berriro lantzea saihesten du.
Batzar, probak eta betetzea
NOBLEk ekoizpena baino gehiago egiten du. Taldeak muntaketa, probak eta betetzea kudeatzen ditu. Azpimultzoak instalatzeko prest iristen dira. Funtzio-probak junturen lerrokatzea eta eragingailuen doikuntza egiaztatzen dituzte. Azken ontziratzeak eta bidalketak osatzen dute zerbitzua. Bazkide bakarra duzu diseinutik entregara arte.
Pieza batek egiten duenak aukeratzen duzun prozesua baldintzatzen du. Aukeratzen duzun prozesuak benetan mantendu dezakezun zehaztasuna ezartzen du. Ondoren, zehaztasun beharrek zure materialen aukerak murrizten dituzte. Kate hori robot besoaren osagaien proiektu guztietan zehar doa, eta ez dago prozesu edo material bakar batek beti irabazten duenik. Bolumenak, tolerantziak, aplikazio inguruneak eta kostu helburuek erabakitzen dute erantzuna. Beraz, hartu hautaketa esparrua eta probatu zure eraikuntzan. Non funtzionatzen du zure besoak? Zer errepikakortasun behar duzu? Zenbat unitate egingo dituzu? Ekarri erantzun horiek NOBLEren ingeniaritza taldeari edo eskatu aurrekontua. Diseinutik muntaketara arteko laguntza eta kalitate sistema ziurtatuak jasotzen dituzu pieza bakoitzaren atzean.
Ohiko galderak Robot Besoaren Osagaiak
Zer tolerantzia jasan dezake CNC mekanizazioak robot besoaren osagaietan?
CNC lan estandarrak ±0.125 mm inguru eusten du. Errodamenduen eserlekuak eta lerrokatze-pinek bezalako zehaztasun-ezaugarriak ±0.01 mm-ra iristen dira. Zehaztasun-artezketak ±0.005 mm-ra eramaten du hori. Zenbaki estu horiek garrantzitsuak dira, errore txikiak kate zinematikoan zehar pilatzen direlako eta eskuan posizio-errore gisa agertzen direlako.
Zergatik kaltetzen du zehaztasuna erredukzio-engranajeen atzerapenak?
Atzerapen-mugimendua motorraren eta junturaren arteko mugimendu-galera da. Kontrolatzaileak mugimendu bat agintzen du, baina junturak atzerapena izaten du lasaitasuna itxi arte. Atzerapen hori kokapen-errore gisa agertzen da. Unitate harmonikoek eta aurrez kargatutako engranaje-kaxek atzerapen-mugimendua murrizten dute, beraz, robot-besoaren osagaiak milioika ziklotan zehar errepikagarriak izaten jarraitzen dute.
Noiz aukeratu behar dut injekzio bidezko galdaketa CNC mekanizazioaren gainetik?
Moldeatzeak urtean 10,000 pieza inguru baino gehiago irabazten ditu. Tresneria 15,000 $-tik 200,000 $-ra bitartekoa da, baina pieza bakoitzeko kostua azkar jaisten da. Tolerantziak ±0.1 mm-ra hurbiltzen dira, akabera gutxi behar izanik. Bolumen horren azpitik, CNC mekanizazioa merkeagoa da eta diseinua aldatzeko aukera ematen du tresneria berririk gabe.
Merezi al du karbono-zuntzak robot-beso baten loturaren kostua?
Emaitzaren araberakoa da. Karbono-zuntzez indartutako plastikoak aluminioak baino 3-8 aldiz erresistentzia espezifiko handiagoa ematen du. CFRP/aluminiozko prototipo hibrido batek % 24.32 murriztu zuen masa. Karga-ahalmen gehigarri horrek askotan justifikatzen du abiadura handiko besoen eta kobot-en prezioa, non inertzia txikiagoak mugimendu azkarragoa eta seguruagoa esan nahi duen.
Zer gainazaleko akabera behar dute errodamendu-eserlekuek?
Errodamenduen eserlekuak Ra 0.4 eta 0.8 mikrometro artean egon behar dira. Gainazal zakarragoek marruskadura areagotzen dute eta errodamenduen bizitza laburtzen dute. Zigilatzeko gainazalek arreta bera behar dute. Profilometro batek balio hauek egiaztatzen ditu ekoizpenean zehar, lote bakoitza marrazkiaren deialdiarekin bat etor dadin.
Zein anodizatze mota da egokiena junturen interfazeetarako?
III motako anodizatze gogorrak ematen die higadura-erresistentzia onena errodamenduen eserlekuei eta junturen interfazeei. 60-70 HRC gogortasun baliokidea lortzen du 25 eta 150 mikrako geruza batekin. II motako anodizatze sulfurikoa aluminiozko piezetarako egokia da. Azken neurriak estalduraren ondoren aplikatzen dira, beraz, planifikatu tolerantzia aldez aurretik.
Nola aukeratu behar ditut elikagaietarako robot beso baten materialak?
Aukeratu 316L altzairu herdoilgaitza eta IP69K sailkapena. Gainazalak Ra ≤ 0.8 µm-tan mantendu behar dira elikagaiekin kontaktuan dauden eremuetan. Saihestu hari agerian daudenak, zulo itsuak eta pilaketa-ertzak. EHEDG 62. jarraibideak diseinu-arauak biltzen ditu, eta KUKAren HM lerroak arau horiek jarraitzen ditu elikagaiekin zuzeneko kontakturako.
Zer ziurtagiri izan behar ditu robot besoen osagaien hornitzaile batek?
Bilatu ISO 9001:2015 oinarri gisa. Robotika medikoak ISO 13485:2016 behar du, eta horrek lotearen trazabilitatea gehitzen du fresatze-berotze-zenbakietaraino eta gutxienez 1.33ko gaitasun-indizeetaraino dimentsio kritikoetan. Eskatu lehen artikuluaren ikuskapen-erregistroak eta CMM txostenak ekoizpenari ekin aurretik.







