
Duela gutxi, artikulu bat argitaratu da Nature aldizkarian. Kaliforniako Unibertsitateko (San Diego) ikerketa-taldeak Unitree Robotics-ek garatutako robot humanoide bat erabili zuen txerri bizidunetan bi kolezistektomia egiteko. Hau da lehen aldia robot humanoide batek izaki bizidunetan benetako ebakuntza kirurgikoak egin dituena.
Elon Muskek ausardia handiz baieztatu zuen robotek urte gutxiren buruan gizakien kirurgialari trebeak gaindituko zituztela, eta bost urte barru kirurgialari onenak gaindituko zituztela. Azken ikerketa honen argitalpenak astindu handia eragin du industrian.
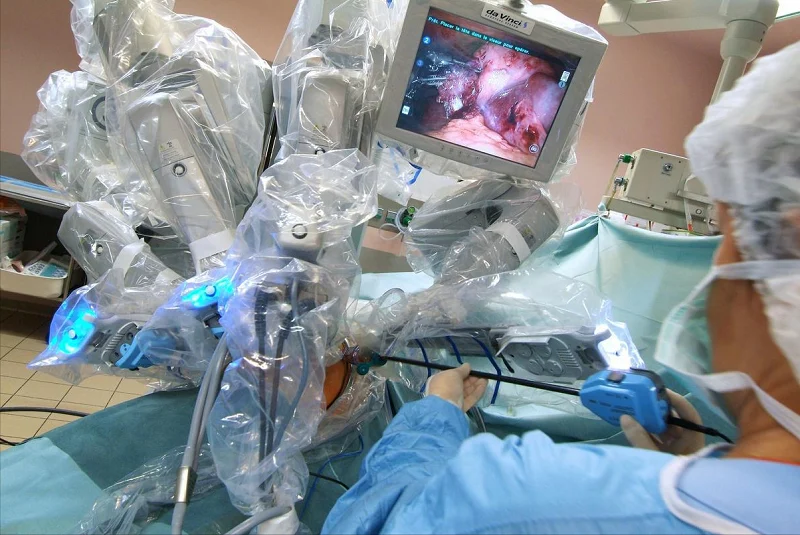
Zergatik ari dira ebakuntza-robotak hain azkar garatzen? Zertan bereizten dira ohiko robotetatik? Eta nola kontrola ditzakete fabrikatzaileek prozesatzeko eta ekoizteko prozesuan dauden dimentsio-erroreak? Gaur, gai hauetan sakonduko dugu eztabaida sakon bat egiteko.
Kirurgia-robotak tresna mediko mota berri bat dira, ikaskuntza automatikoa eta zehaztasun-sistema mekanikoak konbinatzen dituztenak ebakuntza kirurgikoak egiteko. Medikuek beso robotikoak eta esku robotikoak zehaztasunez erabil ditzakete kontrol-kontsolan ebakuntzak egiteko. Teknologia honek ez du ebakuntzen zehaztasuna eta eraginkortasuna hobetzen bakarrik, baita pazienteen eta mediku-langileen arteko zuzeneko harremanaren beharra murrizten ere, tratamendu-metodo seguruagoak eta aurreratuagoak sartuz medikuntza-arloan.
Zeintzuk dira kirurgia-robot motak?
Kirurgia-robot mota asko daude. Ohikoenen artean daude Da Vinci robotak, ortopediako kirurgia-robotak, laparoskopiako kirurgia-robotak, bihotzeko kirurgia-robotak, urologiako kirurgia-robotak eta ataka bakarreko kirurgia-robotak.
Horien artean, kirurgia ortopedikoko robotak eta kirurgia endoskopikoko robotak dira kirurgia-robot mota ohikoenak. Kirurgia ortopedikoko robotak batez ere prozedura ortopedikoetarako erabiltzen dira. Artikulazioetako eta bizkarrezurreko ordezkapen-kirurgian erabiltzen dira. Kirurgia laparoskopikoko robotei kirurgia endoskopikoko robotak ere deitzen zaie. Batez ere kirurgia gutxieneko inbaditzailerako erabiltzen dira.
Zeintzuk dira kirurgia medikoko roboten atal garrantzitsuak, eta zeintzuk dira haien prozesatzeko metodoak?
Medikuntzako Kirurgia Roboten Oinarrizko Osagai Nagusiak
Kirurgia-robotak pieza garrantzitsu askoren menpe daude. Robot besoak, kirurgia-manipulagailuak, kirurgia-tresnak, urrutiko aginte-sistemak, ikusmen-sistemaren osagaiak eta nabigazio-sistemaren osagaiak dira horien artean.
Beso robotikoa tresna kirurgikoak eramateaz eta erabiltzeaz arduratzen da. Urrutiko kontrol sistemek medikuei robotak urrutitik erabiltzeko aukera ematen diete. Ikusmen sistemek denbora errealeko irudi kirurgiko argiak erakusten dituzte. Nabigazio sistemek funtzionamendu zehatza bermatzen dute. Tresna kirurgikoek robotei urrats kirurgiko konplexuak burutzen laguntzen diete eta feedback taktil argia ematen dute. Pieza horiek guztiek elkarrekin lan egiten dute. Robot kirurgikoak zehatzak eta fidagarriak bihurtzen dituzte erabilera klinikorako.
Kirurgia-robot piezen mekanizazio metodoak
Ordenagailu bidezko kontrol numerikoko mekanizazioa (CNC)
Ordenagailuz kontrolatutako makina-erremintak erabiltzen ditu. Aurrez programatutako softwareak ebaketa-erremintak mugitzen ditu. CNC mekanizazioak zehaztasun handiko eta geometria konplexuko piezak ekoiztu ditzake. Metalezko zein plastikozko materialekin funtzionatzen du.
3D inprimaketa (Gehigarrizko Fabrikazioa)
Materiala geruzaz geruza pilatuz eraikitzen ditu piezak. Eredu digitalak zuzenean osagai amaitu bihurtzen ditu. 3D inprimaketak pieza pertsonalizatuak azkar egin ditzake. Serie txikiko ekoizpenerako eta forma geometriko korapilatsuak dituzten piezetarako egokia da.
Laser Cutting & Laser soldadura
Energia handiko laser izpiak erabiltzen ditu material metalikoak eta ez-metalikoak zehaztasunez moztu eta soldatzeko. Laser bidezko ebaketak ertz garbi eta zehatzak ematen ditu. Laser bidezko soldadura erabiltzen da osagai bereiziak elkarrekin lotzeko.
Injekzio moldeatzea
Urtutako plastikoa moldeetan injektatzen da eta hozten da pieza amaituak eratzeko. Injekzio-moldeaketa egokia da plastikozko osagaien ekoizpen masiborako. Zehaztasun handia eta piezen kalitate koherentea bermatzen ditu.
Deskarga elektrikoen mekanizazioa (EDM)
Metal materialak higatzen ditu txinparta elektrikoen bidez. Mekanizazio arruntarekin prozesatzea zaila den material gogorretan aplikatzen da. EDM-k zehaztasun handiko eta profil konplexuak lortzen ditu. Moldeetarako eta osagai korapilatsuetarako oso erabilia da.
Metalezko xafla fabrikazioa
Xafla metalikoen piezak egiteko ebaketa, tolestura eta formaketa prozesuak hartzen ditu barne. Xafla metalikoaren prozesamendua normalean itxiturak, euskarriak eta bestelako egitura-osagaiak fabrikatzeko erabiltzen da.
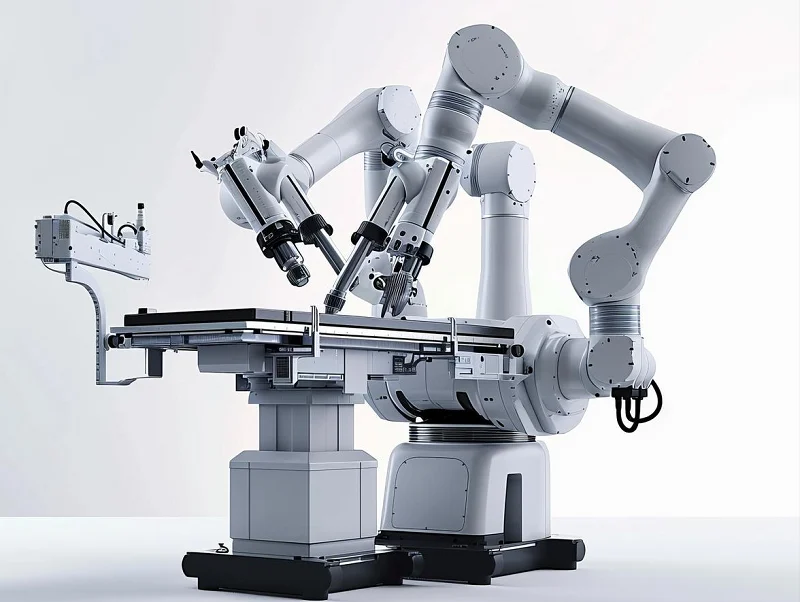
Nolakoak dira robot mediko eta kirurgikoen piezak? muntatu?
Robot medikoen osagaiek hainbat urrats gako igaro behar dituzte. Lehenik, taldeek muntaketa-plangintza zehatza amaitzen dute. Bigarrenik, pieza bakoitzaren kalitate-egiaztapen osoak egiten dituzte. Hirugarrenik, langileek egitura mekaniko guztiak muntatzen dituzte. Laugarrenik, modulu elektroniko guztiak instalatzen dituzte. Bosgarrenik, langileek makinaren arazketa-probak eta errendimendu-probak egiten dituzte. Seigarrenik, gizaki-makina eragiketa-interfazeak konfiguratzen dituzte. Azkenik, robot osoak azken onarpen-egiaztapenak egiten ditu.
Urrats hauek beso robotikoen, artikulazioen, sentsoreen eta beste osagai batzuen zehaztasuna bermatzen dute. Muntaketaren ondoren, robotak azken onarpen probak gainditu behar ditu. Robotak simulazio kirurgiko probak ere behar ditu. Proba hauek errendimendua eta fidagarritasuna egiaztatzen dituzte. Robotak zeregin kirurgikoak segurtasunez eta zehaztasunez egin ditzakeela ziurtatzen dute.
Zergatik dira zailagoak kirurgia-robotak fabrikatzen?
Kirurgia-robotak balidazio klinikoan eta serie txikiko ekoizpenean sartzen direnean, osagai guztiak arretaz kontrolatu behar dira. Pieza bakoitzaren mekanizazio-kalitatea oso garrantzitsua bihurtzen da.
Junturen karkasak, manipulatzaileen konektoreak eta sentsoreen euskarriak bezalako pieza bakarrek tamaina probak gaindi ditzakete bereizita. Hala ere, arazoak ager daitezke piezak robot osoan muntatu ondoren. Adibide gisa, indar-feedback ezegonkorra eta kirurgia-tresnen dardarak daude. Zigilatzeko gainazalak ere ez dira ondo blokeatzen.
Giza roboten eta kirurgia roboten merkatua azkar hazten ari da. Piezen prozesamendu zehatza arazo larria bihurtzen ari da ikerketa taldeentzat.
Ohiko industria-robotek egitura-indarrean eta kokapen-zehaztasun errepikatuan bakarrik jartzen dute arreta. Robot medikoek hiru arau zorrotz gehigarri gehitzen dituzte. Epe luzerako errendimendu egonkorra, gainazal garbiak eta ekoizpenaren trazabilitate osoa behar dituzte. Tresna-konexio-eserleku gutxien inbaditzaile batek 0.01 mm-ko zulo-posizioaren desbideratzea baino ez du izan behar, baina tresnaren amaierara iristen denean, aldaketak eragingo ditu finkatze-jarreran eta indar-feedback kurban.
Materialak ere sentikorragoak dira. Al7075 egokia da erresistentzia handiko egitura-osagai arinak egiteko, baina horma meheko oskolak tentsioa askatuko du mekanizazio zakarraren ondoren. PEEK askotan erabiltzen da isolamendu-kuxinetan, bero-isolamenduko blokeetan eta higadura-erresistenteak diren muga-piezetan. Ebaketa-beroak tenperatura altuetara iristen denean, bizarra eta dimentsio-errebotea gertatzeko joera dute. Altzairu herdoilgaitzezko ardatz txikiek eta titaniozko aleaziozko egokitzaile-piezek gainazalaren zimurtasuna eta garbitasuna ere kontuan hartuko dituzte. Azken finean, robot medikoen piezetarako, ez da tolerantzia txikiak idaztea bakarrik; gakoa hizkuntza bera erabiltzea da prozesatzeko, ikuskatzeko eta muntatzeko estandarretarako.
Kirurgia-robotetan mikroi-arriskuak kontrolatzeko prozesu-planak: erreferentzia-kate osoa blokeatu
5.1 Erabili 5 ardatzeko loturako CNC makinak
Junturen karkasek zulo inklinatuak, barrunbe zirkularrak eta alboak saihesteko ildaskak izaten dituzte. Berriro lotzeak kokapen-erroreak pilatzen ditu. 5 ardatzeko makinek giltza-zulo eta muntaketa-gainazal guztiak erreferentzia bateratu baten pean prozesatzen dituzte. Horrek muntaketa-desbideratze lauso gehienak murrizten ditu.
5.2 Hutseko mandrilak eta masailezur bigunak lotu
Hutsean dauden euskarriak eta masailezur bigunak elkarrekin erabili behar dira. Aluminiozko horma meheko piezak ez dira gehiegi estutu behar. Gehiegizko estutze-indarrak deformazioa eragin dezake euskarriak kendu ondoren.
Gainazal handi eta meheetarako: Hutseko gailuek lotzeko indarra uniformeki banatu dezakete. Lotura-pieza irregularretarako: Masailezur bigunek eta kokapen-pinek kokapen egonkorragoa eman dezakete. Prozesu hau sinplea dirudi. Hala ere, ekoizpenean zehar birlana asko murriztu dezake.
5.3 Tentsioa askatzeko mekanizazio-urrats zatituak
7075 aluminiozko piezek fluxu finko bat jarraitzen dute: mekanizazio zakarra → tentsioaren arintze-etenaldi laburra → erdi-akabera → tamainaren berriro egiaztapena → azken ebaketa zehatza. Langileek erreferentzia-posizio nagusiak berriro egiaztatzen dituzte azken ebaketa-pasa egin aurretik.
PEEK plastikozko piezentzat, lantegiek ardatzaren abiadura eta erremintaren zorroztasuna kontrolatzen dituzte. Ebaketa-bero baxuak zuloaren tamaina aldatzea saihesten du.
5.4 Geruzatan banatutako prozesuen tolerantzia-estandarrak ezarri
Langileek bi ezaugarri-kontrol estandar mota bereizten dituzte. Atal nagusien artean errodamendu-zuloak, kodetzaileen oinarriak eta erremintak konektatzeko zuloak daude. Haien helburu-tolerantzia ±0.005 mm-ren barruan mantentzen da. Ohiko pisua murrizteko ildaskak eta eremuak saihesteko tolerantzia-arau malguak erabiltzen dituzte.
CMM koordenatuen neurketa-makinek zuloen distantzia, koaxialitatea, bertikaltasuna eta lautasuna probatzen dituzte. Taldeek muntaketa-posizio sentikor guztietarako lehen lagin-muntaketa datuak erregistratzen dituzte. Erregistro osoek epe luzerako berregite-kostuak murrizten dituzte.
6. Kirurgia-robotaren piezen muntaketa-prozesu osoa
Medikuntzako roboten pieza guztiek muntaketa-urrats estandarrak jarraitzen dituzte. Taldeek lehenik muntaketa-plan zehatzak egiten dituzte. Ondoren, osagai bakoitzaren kalitate-ikuskapen osoa egiten dute. Jarraian, langileek muntaketa mekanikoa eta pieza elektronikoen instalazioa amaitzen dute.
Azkenik, langileek makinaren arazketa eta hainbat txandako errendimendu probak egiten dituzte. Giza-makina kontrol panelak jartzen dituzte azkenik. Makina osoak azken onarpen zorrotza gainditzen du.
Urrats guztiek besoen, artikulazioen eta sentsoreen koordinazio estua bermatzen dute. Muntatu ondoren, robotak benetako kirurgia simulazio probak egiten ditu. Probak bere segurtasuna eta funtzionamendu zehaztasuna berresten ditu.
Medikuntza-kirurgia roboten osagaiak muntatzeko, estandarizatutako prozedura multzo oso bat jarraitu behar da. Lehen urratsa muntaketa-plan zehatza egitea da. Langileek pieza guztiak sailkatzen dituzte eta muntaketa-sekuentzia zehazten dute instalazio-erroreak saihesteko. Ondoren, prozesu osoko kalitate-ikuskapena egiten da. Osagai guztiak, hala nola beso robotikoa, sentsorea eta karkasa, tamaina eta itxurako akatsak dituzten egiaztatu behar dira.
Ikuskapena gainditu ondoren, langileek lehenik egitura mekanikoen muntaketa osatzen dute, hala nola beso robotikoa eta junturak, eta ondoren barneko zirkuitu-plakak, unitate-moduluak eta beste osagai elektroniko batzuk instalatzen dituzte. Teknikariek behin eta berriz konpondu dituzte ekipamendua, dardara eta kokapen-desbideratzea bezalako arazoak zuzendu dituzte, eta ondoren ukipen-pantaila eta beste gizaki-makina interakzio-interfaze batzuk konpondu dituzte.
Makina osoa muntatu ondoren, azken onarpen fasean sartu zen. Ingeniariek hainbat simulazio-proba kirurgiko egin zituzten ekipamenduaren zehaztasuna, egonkortasuna eta segurtasuna guztiz egiaztatzeko. Proba guztiak gainditzen direnean bakarrik atera daiteke ekipamendua fabrikatik, ebakuntza klinikoetan zehar gutxieneko inbaditzaileak diren hainbat eragiketa modu seguru eta zehatzean burutzea bermatuz.
7. Kirurgia-robot piezen I+G eta erosketa taldeentzako galdera nagusiak
Eskakizun nagusiak argi eta garbi eztabaidatu behar dira aurrekontuaren fasean.
Lehenik eta behin, markatu ezaugarri nagusien dimentsio guztiak, hurrenez hurren.
Jakinarazi hornitzaileari zein osagai erabil daitezkeen muntaketa-erreferentzia gisa, zeintzuk bat datozen motorrarekin edo sentsorearekin, eta zeintzuk diren saihesteko eremu hutsak. Tolerantzia orokor txiki gehiegi izateak prozesatzeko kostuak alferrik galtzea dakar.
Bigarrenik, baieztatu proba-estandar osoak.
Robot medikoen piezek lehen lagin-ikuskapen txosten formalak, giltza-zuloen proben erregistro osoak, materialen lote-fitxategi osoak eta gainazaleko tratamendu-fitxategiak behar dituzte. 5 edo 10 piezako lote txikiak ere zorrotz ikuskatu behar dira. Taldeak osagai zuzenak egin behar ditu lehenengo saiakeran.
8. Kirurgia-robot piezak erosten dituzten taldeentzako aholkuak
Kirurgia-robot piezen mekanizazio-zehaztasun handiko hornitzaile baten bila bazabiltza, ez jarri arreta prezioan eta entrega-denboran bakarrik. Hornitzailearen fabrikazio-gaitasuna ere ebaluatu beharko zenuke. Galdera garrantzitsuen artean daude:
- Fabrikak 5 ardatzeko lotura-prozesatzeko ekipoak al ditu?
- Zein lotzeko metodo erabiltzen dituzte horma meheko piezentzat?
- 7075 aluminio eta PEEK-erako prozesatzeko parametro egonkor eta helduak al dituzte?
- ±0.005 mm-ko barne-tartean kontrola al dezakete ezaugarri nagusien tolerantzia serieko ekoizpenean?
- Lehen laginekin CMM koordenatuen neurketa txosten osoak eman ditzakete?
9. Zergatik aukeratu NOBLE
Noblek produktuen ideiak prototipo amaituetan eta ekoizpen masiboko piezetan bihurtzen ditu. Hornitzaile gehienek prototipo zerbitzuak baino ez dituzte eskaintzen. Noblek fabrikazio laguntza osoa eskaintzen du zerbitzu integralean. Gure zerbitzuak diseinuaren optimizazioa, prozesamendua, gainazalaren akabera eta azken muntaketa hartzen ditu barne.
NOBLEAREN Silikonazko prototipo azkarrak gaitasuna
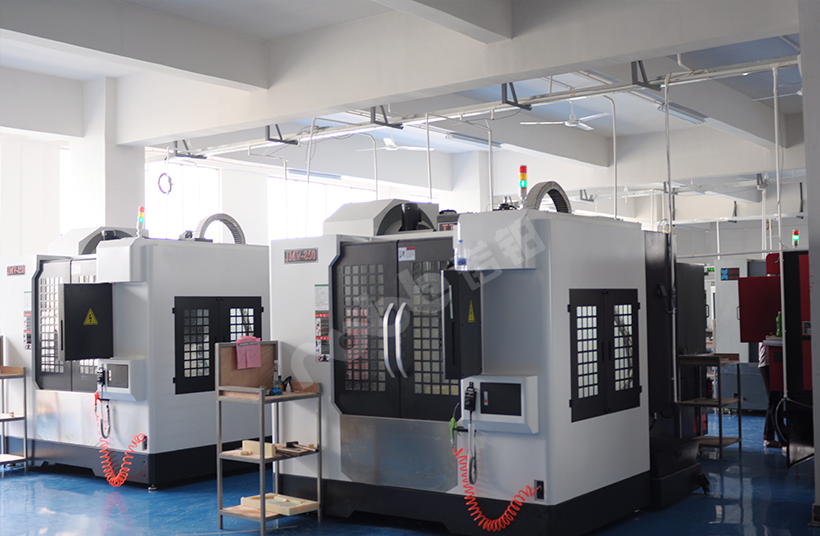
Silikonazko prototipoen ekoizpena gure beste fabrikazio-lerroekin lotuta dago. Ingeniariek diseinu-laguntza eskaintzen dute ekoizpen-fluxu osoan. CNC makinek zehaztasun handiko master moldeak egiten dituzte. Injekzio-moldeak bolumen handiko masa-ekoizpena onartzen du. Gure taldeak gainazaleko tratamendua eta azken muntaketa etxean bertan egiten ditu. Bezeroek hornitzaile bakarrarekin lan egiten dute lotura guztietarako.
Kalitate Ziurtagiri Formalak
Gure kalitate kudeaketa sistemak ziurtagiri ofiziala du, dokumentazio osoarekin.
- ISO 9001:2015: Fabrikazio-kalitate orokorra kontrolatzen du. Prozesatzeko arau estandarrek ekoizpen-emaitza egonkorrak bermatzen dituzte. Ikuskapen-urrats osoek piezaren tamaina eta gainazalaren kalitatea egiaztatzen dituzte.
- ISO 13485:2016: Gailu medikoen ekoizpenerako arau zorrotzak gehitzen ditu. Piezen trazabilitate osoa eta prozesu osoaren balidazioa eskatzen ditu.
Kirurgia-robot piezen maiz egiten diren galderak
1: Zein da 304 altzairu herdoilgaitzaren eta 316L altzairu herdoilgaitzaren arteko aldea erabilera medikorako?
304 altzairu herdoilgaitzak korrosioarekiko erresistentzia ahula du. Fabrikek gutxitan erabiltzen dute pieza medikoetarako. 316L karbono gutxiko altzairu herdoilgaitzak molibdenoa dauka. Giza gorputzeko fluidoen barruan dagoen kloruro likidoari aurre egiten dio. Fabrikek tresna kirurgikoak eta aldi baterako inplante piezak egiten dituzte 316L altzairu herdoilgaitzarekin.
2: Nire piezen trazabilitate-fitxategi osoak eman al ditzakezu?
Bai. Dokumentu ofizial osoak eskaintzen ditugu. Lehengaien proben txostenak (MTR) eta amaitutako piezen adostasun ziurtagiriak (CoC) barne hartzen dituzte. Ekoizpen-informazioaren kate osoa jarrai daiteke.
3. Zer da pasibazioa? Zergatik da pasibazioa funtsezkoa altzairu herdoilgaitz medikoarentzat?
Pasibazioa tratamendu kimiko bat da. Ebaketa-erremintak altzairuzko gainazaletan uzten dituzten burdinazko ale txikiak kentzen ditu. Ale txiki hauek herdoila eragiten dute pasibaziorik gabe. Pasibazioak altzairuaren korrosioaren aurkako gaitasun naturala hobetzen du. Ezaugarri hau oso garrantzitsua da lurrun-esterilizaziotik igarotzen diren piezentzat. Pasibazioa gure ekoizpen-fluxuko urrats finko bat da.
4. Zein da gailu medikoen prototipoen entrega-epe estandarra?
Prototipo medikoen entrega-epea 2 eta 4 aste artekoa da. Denbora zehatza piezaren konplexutasunaren eta lehengaien horniduraren araberakoa da. Komunikazio argia mantentzen dugu uneoro. Lan guztia gure bezeroen ikerketa eta ekoizpen-egutegietara egokitzen dugu.
5. Nola baieztatu dezaket NOBLE nire proiekturako egokia dela?
Jarri harremanetan gure ingeniaritza taldearekin. Zure proiektuaren eskaera guztiei buruzko eztabaida konfidentzialak izango ditugu. Gure kalitate sistema osoa, industria medikoko kasu zaharrak eta prozesatzeko plan pertsonalizatu osoak partekatzen ditugu. Gure ekoizpen urrats guztiek industria medikoko estandar zorrotzak jarraitzen dituzte.







