
Nyligen publicerades en artikel i tidskriften Nature. Forskargruppen från University of California, San Diego, använde en humanoid robot utvecklad av Unitree Robotics för att utföra två kolecystektomier på levande grisar. Detta är första gången en humanoid robot har utfört riktiga kirurgiska operationer på levande organismer.
Elon Musk har tidigare gjort ett djärvt påstående om att robotar skulle överträffa skickliga mänskliga kirurger inom några år, och överträffa de allra bästa toppkirurgerna om ungefär fem år. Publiceringen av den senaste studien har chockvågor genom branschen.
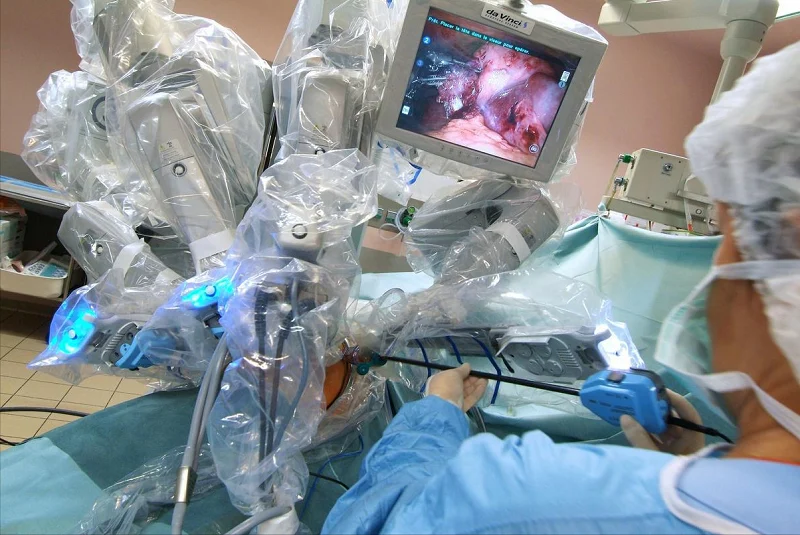
Varför utvecklas kirurgiska robotar i så snabb takt? Hur skiljer de sig från vanliga robotar? Och hur kan tillverkare kontrollera dimensionsfel under bearbetning och produktion? Idag ska vi fördjupa oss i dessa ämnen för en djupgående diskussion.
Kirurgiska robotar är en ny typ av medicinskt verktyg som kombinerar maskininlärning och precisionsmekaniska system för att utföra kirurgiska operationer. Läkare kan exakt manövrera robotarmar och robothänder på kontrollkonsolen för att utföra operationer. Denna teknik förbättrar inte bara noggrannheten och effektiviteten vid operationer utan minskar också behovet av direktkontakt mellan patienter och medicinsk personal, vilket introducerar säkrare och mer avancerade behandlingsmetoder inom det medicinska området.
Vilka typer av kirurgiska robotar finns det?
Det finns många typer av kirurgiska robotar. Vanliga typer inkluderar Da Vinci-robotar, ortopediska kirurgiska robotar, laparoskopiska kirurgiska robotar, hjärtkirurgiska robotar, urologiska kirurgiska robotar och kirurgiska robotar med en enda port.
Bland dem är ortopediska kirurgiska robotar och endoskopiska kirurgiska robotar två vanliga typer av kirurgiska robotar. Ortopediska kirurgiska robotar används huvudsakligen för ortopediska ingrepp. De används vid led- och ryggradsplastik. Laparoskopiska kirurgiska robotar kallas även endoskopiska kirurgiska robotar. De används huvudsakligen för minimalinvasiv kirurgi.
Vilka är de viktiga delarna i medicinska kirurgirobotar, och vilka är deras bearbetningsmetoder?
Kärnkomponenter i medicinska kirurgiska robotar
Kirurgiska robotar är beroende av många viktiga delar. Dessa inkluderar robotarmar, kirurgiska manipulatorer, kirurgiska verktyg, fjärrstyrningssystem, komponenter till synsystem och navigationssystem.
Robotarmen ansvarar för att bära och använda kirurgiska verktyg. Fjärrstyrningssystem låter läkare använda robotar på avstånd. Visuella system visar tydliga kirurgiska bilder i realtid. Navigationssystem garanterar exakt drift. Kirurgiska verktyg hjälper robotar att slutföra komplexa kirurgiska steg och ge tydlig taktil feedback. Alla dessa delar arbetar tillsammans. De gör kirurgiska robotar exakta och tillförlitliga för klinisk användning.
Bearbetningsmetoder för kirurgiska robotdelar
Datornumerisk styrd bearbetning (CNC)
Den använder datorstyrda verktygsmaskiner. Förprogrammerad programvara driver skärverktygens rörelse. CNC-bearbetning kan producera delar med hög precision och komplexa geometrier. Den fungerar för både metall- och plastmaterial.
3D Utskrifter (Additiv tillverkning)
Den bygger delar genom att stapla material lager för lager. Den omvandlar direkt digitala modeller till färdiga komponenter. 3D-utskrift kan snabbt skapa kundanpassade delar. Den passar småskalig produktion och delar med invecklade geometriska former.
Laserskärning & Lasersvetsning
Den använder högenergilaserstrålar för att exakt skära och svetsa metalliska och icke-metalliska material. Laserskärning ger högprecision och rena skurna kanter. Lasersvetsning används för att sammanfoga separata komponenter.
Formsprutning
Smält plast sprutas in i formar och kyls för att bilda färdiga delar. Formsprutning är lämplig för massproduktion av plastkomponenter. Det säkerställer hög precision och jämn delkvalitet.
Elektrisk urladdningsbearbetning (EDM)
Den eroderar metallmaterial via elektriska gnistor. Den appliceras på hårda material som är svåra att bearbeta med vanlig maskinbearbetning. Gnistgnistning uppnår hög precision och komplexa profiler. Den används ofta för formar och invecklade komponenter.
Sheet Metal Fabrication
Den omfattar skärning, bockning och formningsprocesser för att tillverka plåtdelar. Plåtbearbetning används ofta för att tillverka kapslingar, konsoler och andra strukturella komponenter.
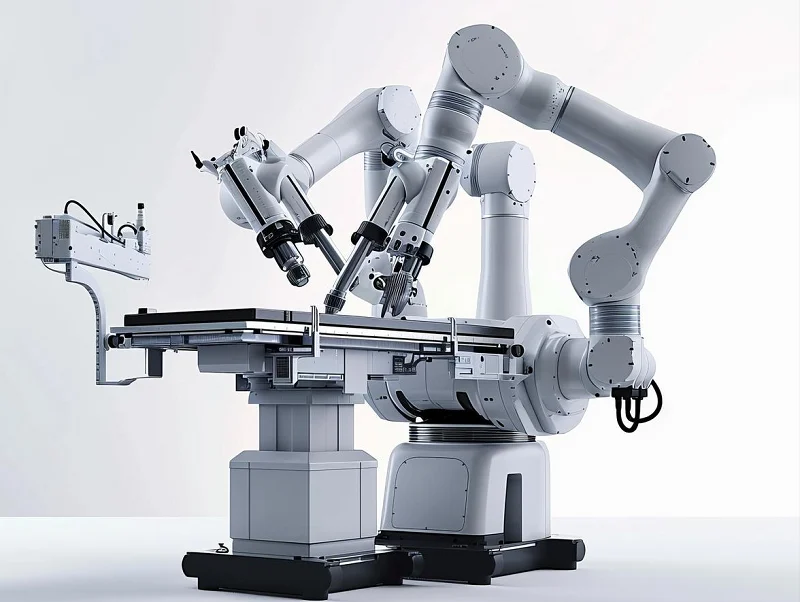
Hur är medicinska kirurgiska robotdelar monterade?
Komponenterna i medicinska robotar måste gå igenom flera viktiga steg. Först slutför teamen detaljerad monteringsplanering. För det andra kör de fullständiga kvalitetskontroller på varje enskild del. För det tredje sätter arbetarna ihop alla mekaniska strukturer. För det fjärde installerar de alla elektroniska moduler. För det femte utför personalen fullständig felsökning av maskiner och prestandatester. För det sjätte konfigurerar de gränssnitt mellan människa och maskin. Slutligen genomgår hela roboten slutliga godkännandekontroller.
Dessa steg säkerställer noggrannheten hos robotarmar, leder, sensorer och andra komponenter. Efter montering måste roboten klara slutliga acceptanstester. Roboten behöver också kirurgiska simuleringstester. Dessa tester verifierar prestanda och tillförlitlighet. De säkerställer att roboten kan utföra kirurgiska uppgifter säkert och korrekt.
Varför är kirurgiska robotar svårare att tillverka?
När kirurgiska robotar går in i klinisk validering och småskalig produktion måste varje komponent kontrolleras noggrant. Bearbetningskvaliteten för varje del blir extremt viktig.
Enskilda delar som ledhus, manipulatorkontakter och sensorfästen kan klara storlekstester separat. Problem kan dock uppstå efter att delarna har monterats till en komplett robot. Exempel inkluderar instabil kraftåterkoppling och skakande kirurgiska verktyg. Tätningsytor låser inte heller ordentligt.
Marknaden för humanoida robotar och kirurgiska robotar växer snabbt. Högprecisionskomponentbearbetning blir en svår smärtpunkt för forskargrupper.
Vanliga industrirobotar fokuserar endast på strukturell styrka och upprepad positioneringsnoggrannhet. Medicinska robotar har tre extra strikta regler. De behöver stabil långsiktig prestanda, rena ytor och fullständig spårbarhet i produktionen. Ett minimalinvasivt instrumentanslutningssäte kan ha en avvikelse i hålpositionen på endast 0.01 mm, men när det når instrumentets ände kommer det att resultera i förändringar i klämpositionen och kraftåterkopplingskurvan.
Materialen är också känsligare. Al7075 är lämpligt för att tillverka höghållfasta lättviktskonstruktionskomponenter, men det tunnväggiga skalet kommer att frigöra spänningar efter grovbearbetning. PEEK används ofta i isoleringsdynor, värmeisoleringsblock och slitstarka gränsdelar. När skärvärmen når höga temperaturer är det lätt att grader och dimensionell återhämtning uppstår. Små axlar i rostfritt stål och adapterdelar i titanlegering kommer också att innebära ytjämnhet och renhet. I slutändan handlar det för medicinska robotdelar inte bara om att skriva små toleranser; nyckeln är att använda samma språk för bearbetnings-, inspektions- och monteringsstandarder.
Processplaner för att kontrollera mikronrisker hos kirurgiska robotar: Lås hela referenskedjan
5.1 Använda 5-axliga länkade CNC-maskiner
Ledhus har ofta lutande hål, cirkulära hålrum och sidoundvikande spår. Upprepad omspänning leder till positioneringsfel. 5-axliga maskiner bearbetar alla nyckelhål och monteringsytor under en enhetlig referens. Detta eliminerar de flesta oklara monteringsavvikelser.
5.2 Matcha vakuumchuckar och mjuka käftar
Vakuumfixturer och mjuka käftar bör användas tillsammans. Tunnväggiga aluminiumdelar bör inte klämmas åt för hårt. För hög klämkraft kan orsaka deformation efter att fixturen har tagits bort.
För stora tunnväggiga ytor: Vakuumfixturer kan fördela klämkraften jämnt. För oregelbundna anslutningsdelar: Mjuka käftar och styrstift kan ge en stabilare positionering. Denna process kan verka enkel, men den kan avsevärt minska omarbetningen under produktionen.
5.3 Delade bearbetningssteg för att avlasta spänningar
7075-aluminiumdelar följer ett fast flöde: grovbearbetning → kort paus i spänningsavlastning → mellanbearbetning → storlekskontroll → slutlig precisionsskärning. Arbetarna kontrollerar de viktigaste referenspositionerna före den sista skärningen.
För PEEK-plastdelar kontrollerar fabrikerna spindelhastighet och verktygsskärpa. Låg skärvärme undviker hålstorleksförskjutning.
5.4 Ställ in toleransstandarder för skiktade processer
Arbetare skiljer på två typer av standarder för funktionskontroll. Viktiga delar inkluderar lagerhål, pulsgivarbaser och verktygsanslutningshål. Deras måltolerans ligger inom ±0.005 mm. Vanliga viktreducerande spår och områden som undviker verktyg använder lösa toleransregler.
CMM-koordinatmätmaskiner testar hålavstånd, koaxialitet, vertikalitet och planhet. Team registrerar första provmonteringsdata för alla monteringskänsliga positioner. Fullständiga register sänker långsiktiga omarbetningskostnader.
6. Fullständig monteringsprocess för kirurgiska robotdelar
Alla delar till medicinska robotar följer standardmonteringssteg. Teamen gör först detaljerade monteringsplaner. Sedan utför de en fullständig kvalitetskontroll för varje komponent. Därefter slutför arbetarna den mekaniska monteringen och installationen av de elektroniska delarna.
Slutligen genomför personalen felsökning av maskinen och prestandatester i flera omgångar. De sätter kontrollpanelerna mellan människa och maskin sist. Hela maskinen genomgår en strikt slutgiltig godkännandeprocess.
Alla steg garanterar god koordination av armar, leder och sensorer. Efter montering kör roboten simuleringstester i verkliga operationer. Testet bekräftar dess säkerhet och precision i drift.
Montering av komponenterna i medicinska kirurgirobotar kräver att man går igenom en komplett uppsättning standardiserade procedurer. Det första steget är att göra en detaljerad monteringsplan. Personalen sorterar ut alla delar och bestämmer monteringssekvensen för att förhindra installationsfel. Därefter utförs en fullständig kvalitetskontroll av processen. Varje komponent, såsom robotarm, sensor och hölje, måste kontrolleras för eventuella defekter i storlek och utseende.
Efter att ha godkänt inspektionen slutför arbetarna först monteringen av mekaniska strukturer som robotarmen och lederna, och installerar sedan interna kretskort, drivmoduler och andra elektroniska komponenter. Tekniker felsökte upprepade gånger utrustningen, korrigerade problem som flimmer och positionsavvikelser, och felsökte sedan pekskärmen och andra interaktionsgränssnitt mellan människa och maskin.
Efter att hela maskinen var monterad gick den in i det slutliga godkännandestadiet. Ingenjörerna genomförde flera simulerade kirurgiska tester för att heltäckande verifiera utrustningens noggrannhet, stabilitet och säkerhet. Först när alla tester är godkända kan utrustningen släppas från fabriken, vilket säkerställer ett säkert och exakt utförande av olika minimalinvasiva operationer under kliniska operationer.
7. Viktiga frågor för FoU- och upphandlingsteam för delar till kirurgiska robotar
De viktigaste kraven bör diskuteras tydligt under offertfasen.
Markera först alla viktiga funktionsdimensioner.
Informera leverantören vilka komponenter som kan användas som monteringsreferenser, vilka som matchar motorn eller sensorn och vilka som bara är tomma undvikningsområden. För många små generella toleranser slösar bort bearbetningskostnader.
För det andra, bekräfta de fullständiga teststandarderna.
Medicinska robotdelar kräver formella inspektionsrapporter från första provtagningen, fullständiga nyckelhålstestregister, kompletta materialbatchfiler och ytbehandlingsfiler. Små partier om 5 eller 10 stycken måste också noggrant inspekteras. Teamet måste tillverka rätt komponenter vid första försöket.
8. Råd för team som köper delar till kirurgiska robotar
Om du letar efter en leverantör av högprecisionsbearbetning för kirurgiska robotdelar, fokusera inte bara på pris och leveranstid. Du bör också utvärdera leverantörens tillverkningskapacitet. Viktiga frågor inkluderar:
- Har fabriken utrustning för bearbetning av 5-axliga länkar?
- Vilka klämmetoder använder de för tunnväggiga delar?
- Har de stabila, mogna bearbetningsparametrar för 7075 aluminium och PEEK?
- Kan de kontrollera toleransen för nyckelfunktioner inom ±0.005 mm under massproduktion?
- Kan de tillhandahålla fullständiga CMM-koordinatmätningsrapporter med första proverna?
9. Varför välja NOBLE
Noble omvandlar produktidéer till färdiga prototyper och massproduktionsdelar. De flesta leverantörer erbjuder endast prototyptjänster. Noble erbjuder komplett tillverkningssupport från en enda leverantör. Vår tjänst omfattar designoptimering, bearbetning, ytbehandling och slutmontering.
Adeln Silikon Rapid Prototyping Förmåga
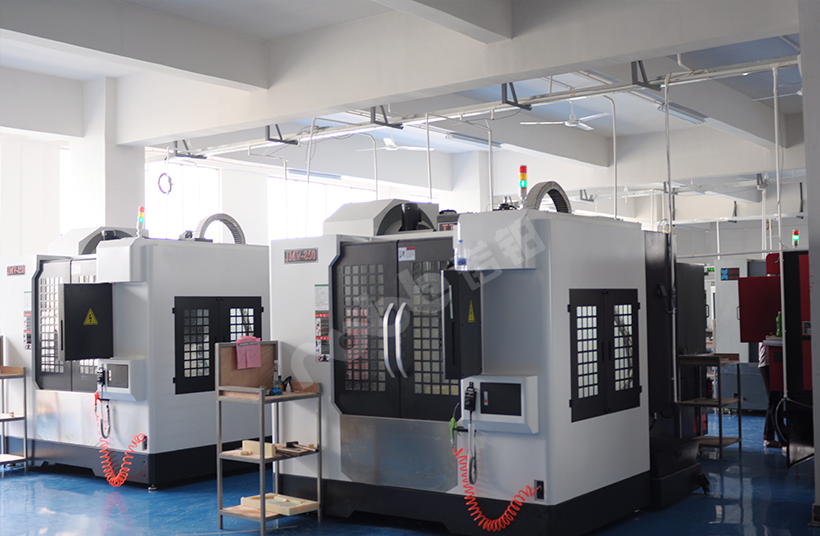
Tillverkningen av silikonprototyper kopplas samman med våra andra tillverkningslinjer. Ingenjörer ger designstöd genom hela produktionsflödet. CNC-maskiner tillverkar precisionsformar. Formsprutning stöder massproduktion i stora volymer. Vårt team slutför ytbehandling och slutmontering internt. Kunderna arbetar endast med en leverantör för alla länkar.
Formella kvalitetscertifieringar
Vårt kvalitetsledningssystem är officiellt certifierat med fullständig dokumentation.
- ISO 9001:2015: Kontrollerar den allmänna tillverkningskvaliteten. Standardiserade bearbetningsregler garanterar stabila produktionsresultat. Kompletta inspektionssteg kontrollerar delstorlek och ytkvalitet.
- ISO 13485:2016: Den lägger till strikta produktionsregler för medicintekniska produkter. Den kräver fullständig spårbarhet av delar och fullständig processvalidering.
Vanliga frågor om kirurgiska robotdelar
1: Vad är skillnaden mellan 304 rostfritt stål och 316L rostfritt stål för medicinskt bruk?
304 rostfritt stål har svag korrosionsbeständighet. Fabriker använder det sällan för medicinska delar. 316L rostfritt stål med låg kolhalt innehåller molybden. Det motstår kloridvätska i mänskliga kroppsvätskor. Fabriker tillverkar kirurgiska verktyg och tillfälliga implantatdelar med 316L rostfritt stål.
2: Kan ni tillhandahålla fullständiga spårbarhetsfiler för mina delar?
Ja. Vi tillhandahåller fullständiga officiella dokument. Dessa inkluderar råvarutestrapporter (MTR) och intyg om överensstämmelse (CoC) för färdiga delar. Hela produktionskedjans information förblir spårbar.
3. Vad är passivering? Varför är passivering avgörande för medicinskt rostfritt stål?
Passivering är en kemisk behandling. Den tar bort små järnkorn som lämnats kvar av skärverktyg på stålytor. Dessa små korn orsakar rost utan passivering. Passivering förbättrar stålets naturliga korrosionsskyddande förmåga. Denna egenskap är mycket viktig för delar som genomgår ångsterilisering. Passivering är ett fast steg i vårt produktionsflöde.
4. Vad är standardledtiden för prototyper av medicintekniska produkter?
Ledtiden för medicinska prototyper är 2 till 4 veckor. Den exakta tiden beror på delens komplexitet och råmaterialtillgång. Vi upprätthåller tydlig kommunikation hela tiden. Vi anpassar allt arbete till våra kunders forsknings- och produktionsscheman.
5. Hur bekräftar jag att NOBLE passar mitt projekt?
Kontakta vårt ingenjörsteam. Vi har konfidentiella diskussioner om alla dina projektkrav. Vi delar med oss av vårt fullständiga kvalitetssystem, tidigare fall från medicinindustrin och kompletta skräddarsydda bearbetningsplaner. Alla våra produktionssteg följer strikta standarder inom medicinindustrin.







