

CNC-bearbetning med kirurgiska robotar sker i sex steg: design, programmering, uppställning, bearbetning, inspektion och efterbehandling. Varje steg bidrar till att uppnå de snäva toleranser och den precision som kirurgiska robotar behöver för komplexa kirurgiska uppgifter.
Ett fel på 0.01 mm är inte bara en defekt utan en säkerhetsrisk som kan påverka liv. Att uppnå en tolerans på ±0.005 mm på en 5-axlig titanförbindning kräver strikt termisk drifthantering; även en förändring på 2 °C i spindeltemperaturen kan orsaka kassering av delar. Termisk kompensation i realtid och miljövänlig klimatkontroll säkerställer att robotleder, länkar och sensorhus passar konsekvent.
Denna precisionsnivå för bearbetning är viktig för tillverkning av kirurgiska robotar. CNC-bearbetningsprocessen säkerställer att varje komponent uppfyller strikta kvalitetsstandarder för kirurgiska tillämpningar. Dessa kirurgiska robotar behöver exakta passformer för säker drift.
Översikt över kirurgisk robot-CNC-bearbetning
Vad är kirurgisk robot-CNC-bearbetning
CNC-bearbetning med kirurgiska robotar använder datorstyrda verktyg för att skära, forma och ytbehandla material för kirurgiska robotar. En CNC-maskin följer en digital ritning för att skapa delar med extrem noggrannhet. Systemet arbetar med metaller som titan och rostfritt stål. Det bearbetar polymerer som PEEK och PTFE. Det hanterar även kompositer som kolfiber. Denna materialflexibilitet är en av de viktigaste fördelarna med CNC-bearbetningsteknik för tillverkning av kirurgiska robotar. Konstruktörer väljer det bästa materialet för varje uppgift utan att oroa sig för tillverkningsbegränsningar.
Repeterbarhet skiljer denna metod från mängden. Kirurgisk robot-CNC-bearbetning garanterar identiska delar i varje produktionskörning. Varje komponent matchar nästa inom mikrometer. Den nivån av precision och konsekvens är viktig när du tillverkar delar för människokroppen. Denna bearbetningsmetod ger konsekventa resultat. Kirurgisk robot-CNC-bearbetning ger den tillförlitlighet som medicinska team är beroende av. Processen säkerställer att varje del passar och fungerar som avsett.
Varför precision är viktigt inom kirurgisk robotteknik
Olika kirurgiska tillämpningar kräver olika nivåer av noggrannhet. Vissa delar kräver extremt snäva toleranser. Andra ger mer utrymme. Här är en sammanfattning av typiska toleranser för olika komponenter:
| Komponent / Process | Typisk dimensionstolerans | Applikationskontext |
| Fleraxlig CNC-fräsning för kirurgiska navigationshöljen | ± 0.002 mm | Ortopediska navigationssystem |
| Navigationsklassade komponenter (kritiska gränssnitt, justeringsfunktioner) | ±0.02–0.05 mm | Ortopediska navigationssystem |
| Precisionskomponenter för robotkirurgiska instrument (3D-visualiseringssystem) | 0.2 mm | Robotkirurgiska instrument |
En tolerans på 0.2 mm fungerar bra för visualiseringshus. Men navigationsdelar kräver mycket strängare kontroll. Toleransen på ±0.002 mm på fleraxliga frästa hus visar hur krävande robottillverkning för kirurgi kan vara. Ett litet fel kan orsaka ett feljusterat instrument under en procedur.
Ur ett praktiskt perspektiv uppnår kirurgisk robot-CNC-bearbetning dessa toleranser konsekvent. Bearbetningsprocessen övervakar varje variabel från verktygshastighet till kylvätsketemperatur. Denna precisionstillverkningsteknik hjälper tillverkare att uppfylla strikta medicinska standarder. Den skyddar patienter under komplexa procedurer. Den kirurgiska robot-CNC-bearbetningen måste uppfylla dessa krävande krav varje gång.
Nyckelkomponenter producerade
CNC-bearbetning skapar många kritiska delar för kirurgiska robotar. Kirurgiska instrument utgör en huvudkategori. Dessa inkluderar verktyg som griper, skär och syr under procedurer. De behöver vassa kanter och släta ytor. Fixturer och strukturella element utgör robotens ram. De måste vara starka men ändå lätta.
Vätskehanteringsdelar hanterar flödet av luft och medicin under operationer. Höljen skyddar känslig elektronik inuti roboten. Kontakter länkar samman olika delar av systemet. Var och en av dessa kirurgiska robotkomponenter kräver noggrann bearbetning.
Tillverkning av medicintekniska produkter drar stor nytta av denna process. Den hanterar komplexa geometrier som skulle vara omöjliga med manuella metoder. Medicintekniska produkter behöver komponenter som passar exakt. Robotkirurgiska komponenter har ofta invecklade former med snäva kurvor och fina detaljer. Processen levererar precisionskomponenter som passar perfekt ihop. CNC-bearbetning av kirurgiska robotar är det bästa valet för tillverkning av kirurgiska robotdelar. Det ger den noggrannhet som tillverkning av kirurgiska robotdelar kräver. Varje del måste fungera tillförlitligt.
Steg-för-steg-process för kirurgisk robot-CNC-bearbetning
Varje steg i processen kräver noggrann planering. Målet är alltid precisionsbearbetning. Kirurgisk robotbearbetning med CNC förvandlar digitala konstruktioner till mycket komplexa och precisa delar.
Steg 1: Design och CAD-modellering
Skapa detaljerade CAD-modeller
Varje del börjar som en 3D-modell i CAD-programvara. Ingenjörer definierar varje funktion. Detta inkluderar hål, kurvor och gängor. Modellen måste vara exakt. Alla misstag leder till en felaktig del. För kirurgiska robotar har modeller ofta komplexa former. Dessa kan vara smala kanaler eller vassa kanter. CAD-filen blir den huvudsakliga ritningen. Den fångar varje vinkel och dimension.
Design för tillverkningsbarhet
En perfekt CAD-modell betyder inte att detaljen kan bearbetas. DFM kontrollerar problem. Skarpa invändiga hörn kan behöva en större verktygsradie. Djupa fickor kan behöva specialverktyg. DFM sparar tid och förhindrar omkonstruktioner. Detta är en av de viktigaste fördelarna med kirurgisk robot-CNC-bearbetning.
Tolerans och materialval
Toleranser definierar tillåten variation. Vissa egenskaper kräver snäva toleranser. Andra är mindre kritiska. Materialval spelar också roll. Titan är starkt men tåligt mot verktyg. PEEK är mjukare men kan deformeras av värme. Ytfinish är lika viktig. Allmänna ytor behöver Ra 0.4–0.8 µm. Funktionella ytor som skäreggar kräver Ra < 0.2 µm.
De flesta tillverkare väljer elektropolering framför enbart mekanisk polering – det minskar ytjämnheten med cirka 50 % samtidigt som det bygger upp ett passivt oxidlager som motstår korrosion genom upprepade autoklavcykler.
Denna kombination definierar komponenterna i en kirurgisk robot.
Steg 2: CAM-programmering och verktygsbanor
Konvertera CAD till CAM
När designen är klar går den vidare till CAM-programvara. CAM står för Computer-Aided Manufacturing. Den läser 3D-modellen och skapar verktygsbanor. För kirurgisk robot-CNC-bearbetning är detta steg komplext. Geometrin är ofta invecklad. Programvaran bestämmer den bästa skärordningen. Den väljer också rätt verktyg för varje operation.
Simulera verktygsbanor
Innan någon skärning sker simulerar CAM-systemet verktygsbanorna. Det visar den exakta verktygsrörelsen. Det kontrollerar om det finns några krascher med detaljen eller fixturen. Simuleringen upptäcker problem tidigt. En enda krasch kan förstöra en detalj eller skada maskinen. Detta är avgörande för tillverkning av kirurgiska robotdelar. Simuleringen förutsäger också cykeltider. Det hjälper till att hitta flaskhalsar.
Optimera skärparametrar
Optimering innebär att justera matningshastigheter, spindelhastigheter och övergångar. För CNC-bearbetning med kirurgiska robotar spelar både cykeltid och ytjämnhet roll. Adaptiv matningshastighetskontroll hjälper. Den justerar hastigheterna baserat på verktygsslitage eller skärkrafter. Simultanbearbetning i flera axlar minskar antalet uppställningar. Detta kan förbättra noggrannheten avsevärt.
- Regulatoriska och kvalitetsstandarderISO 13485 kräver processvalidering.
- Adaptiv matningshastighetskontrollRealtidsjusteringar möjliggör aggressiv skärning.
- Fleraxlig simultanbearbetningMinskar ompositioneringsfel.
- KollisionsundvikandeKortaste säkra vägar för ompositionering.
- Minimering av materialavfallBesparingar på 5–12 % genom kapsling.
- Integrerad CAM-optimeringSimuleringar förutsäger flaskhalsar.
- Maskininlärning och AIAnalyserar data för att optimera parametrar.
Denna kombination säkerställer både precision och konsekvens.
Steg 3: Uppställning och arbetsuppspänning
Att välja rätt CNC-maskin
Fleraxlig CNC-bearbetning är vanligt för kirurgiska robotar. En 5-axlig maskin kan nå detaljen från vilken vinkel som helst. Detta minskar behovet av manuell ompositionering. Det förbättrar också noggrannheten. För känsliga delar är maskinstyvhet och termisk kontroll avgörande. Även en förändring på 2 °C i spindeltemperaturen kan orsaka kassering. Kompensation i realtid håller toleranserna stabila.
Fixturdesign för komplexa geometrier
Arbetshållning är avgörande för små, ömtåliga delar. Om delen förskjuts kan snäva toleranser inte hållas. Olika metoder fungerar för olika former.
| Arbetshållningsmetod | Viktiga egenskaper | Relevans för delar |
| Precisionsskruvstäd | Bra för rektangulära delar | Kan förvränga tunnväggiga komponenter |
| Anpassade armaturer | Utmärkt repeterbarhet | Hög initial kostnad men pålitlig |
| Vakuumbord | Jämn klämkraft | Idealisk för tunnväggiga delar |
| Hylsbaserade system | Hög repeterbarhet för runda delar | Begränsad till specifika geometrier |
Nollpunktsspännsystem uppnår repeterbarhet så låg som 0.003 mm. Enuppsättningsbearbetning med 5 axlar förbättrar den geometriska noggrannheten med upp till 33.98 %.
Verktygsval och kalibrering
Verktygsvalet beror på material och funktionsstorlek. Mikroverktyg kan behövas för fina detaljer. Kalibrering säkerställer att verktyget är i exakt position. Verktygsslitage måste övervakas noggrant. Slöa verktyg påverkar ytfinish och toleranser. Detta är särskilt viktigt för kirurgiska instrument. Automatiserade verktygsväxlare och sonder hjälper till att hålla saker och ting konsekventa.
Denna process visar utmaningarna med kirurgisk robotbearbetning med CNC. Varje steg kräver bearbetningsnoggrannhet på mikronnivå och strikt processövervakning. Optimering av verktygsbanor stöder precisionskontroll på mikronnivå.
Material och ytbehandling i kirurgisk robot-CNC-bearbetning
Vanliga material för kirurgiska robotar
Kirurgiska robotar använder metaller, plaster och kompositer. Varje material har sina egna fördelar. Valet påverkar hur delen fungerar under en procedur. Det avgör också hur väl delen hanterar sterilisering.
Titanlegeringar förekommer ofta i delar till kirurgiska robotar. De är lätta och säkra för kroppen. Rostfritt stål förekommer också i många verktyg. Dessa metaller ger styrka och tillförlitlighet genom upprepade steriliseringscykler.
Plast spelar också en stor roll. PEEK- och kolfiberkompositer släpper igenom röntgenstrålar. De motstår också höga temperaturer och kemikalier. Andra medicinskt klassade polymerer klarar upprepad sterilisering samtidigt som de behåller sin form. Vissa biokompatibla plaster kan hålla snäva toleranser. Andra plaster kan behöva något lösare toleranser men fungerar bra för många användningsområden.
| Material | Viktiga egenskaper | Bearbetningsanteckningar |
| TITT | Radiolucent, steriliserbar | Snäva toleranser; hög termisk expansion kräver grov bearbetning plus relaxation |
| Andra medicinskt klassade polymerer | Radiolucent, tål sterilisering | Bra för sensorhöljen och navigationsverktyg |
| Rostfritt stål | Korrosionsbeständig, stark | Används ofta i kirurgiska verktyg och temporära implantat |
| Titanlegeringar | Lätt, biokompatibel | Idealisk för implantat och precisionsinstrument |
| Andra biokompatibla plaster | Biokompatibel plast | Upprätthåller snäva toleranser |
| Andra medicinska plaster | Medicinsk plast | Snäva toleranser |
Denna variation visar varför tillverkning av kirurgiska robotdelar kräver bred materialexpertis.
Materialets inverkan på bearbetningsparametrar
Materialegenskaperna formar direkt hur du skär en del. Hårdhet är en viktig faktor. Titanlegeringar är relativt hårda. Den hårdheten påskyndar verktygsslitage. Du behöver belagda hårdmetall- eller keramiska verktyg för att skära dem effektivt.
Värmeledningsförmågan är lika viktig. Titans värmeledningsförmåga är mycket låg. Värme kan inte komma ut ur skärzonen. Den byggs upp och skadar verktyget. Därför tillämpas lämpliga skärhastigheter och kylvätskestrategier. Högtryckskylning hjälper till att kontrollera temperaturen.
PEEK presenterar en annan utmaning. Dess höga termiska expansion innebär att man först grovbearbetar detaljen. Sedan låter man den slappna av. Sedan avslutar man den. Denna tvåstegsprocess håller toleranserna snäva. Materialet producerar kontinuerliga spån när det är duktilt. Spånbrytare hjälper till att hantera det.
För rostfritt stål är skärkrafterna höga. Maskinuppställningen kräver styvhet. Vibrationer orsakar vibrationer på ytan. Dessa märken förstör ytfinishen. Matningshastigheterna måste kontrolleras noggrant.
Varje material kräver olika skärhastigheter, verktygsval och kylvätskestrategier. Därför kräver kirurgisk robotbearbetning av CNC-material djupgående materialkunskap. Att göra fel leder till kasserade delar.
Surface Finishing för infektionskontroll
Ytbehandlingen påverkar direkt patientsäkerheten. Bakterieceller varierar i storlek från 0.5 till 2 mikrometer. Om ytan har egenskaper i samma intervall hittar bakterier skydd där. Dessa små springor skyddar organismer från skjuvkrafter under rengöring. De fördröjer också antimikrobiella sköljningar.
Forskning visar att ett Ra på 0.2 µm är en meningsfull tröskel. Under det värdet minskar ytterligare minskning av ytjämnheten inte bakterieansamlingen signifikant. Att rikta in sig på ett Ra på mindre än 0.2 µm minimerar bakteriell vidhäftning. Det är standarden för kirurgiska robotdelar som kommer i kontakt med vävnad.
Grovare ytor ger fler springor där bakterier gömmer sig. Lägre Ra-värden minskar dessa gömställen. De stöder en mer tillförlitlig sterilisering vid upprepade cykler.
Det är därför ytbehandling är viktig vid tillverkning av medicintekniska produkter. Elektropolering minskar ytjämnheten med cirka 50 % jämfört med enbart mekanisk polering. Det bygger också upp ett passivt oxidlager på metallen. Det lagret motstår korrosion genom upprepade autoklavcykler.
För kirurgiska robotar behöver varje komponent som kommer in i det sterila området denna nivå av ytbehandling. Produktionsprocessen måste ta hänsyn till de slutliga ytkraven från början. Verktygsval, skärparametrar och ytbehandling påverkar alla resultatet.
Denna noggrannhet i detaljer skiljer kirurgiska komponenter av hög kvalitet från vanliga maskinbearbetade delar. Precision i varje steg säkerställer att delen fungerar säkert i operationssalen.
Kvalitetskontroll inom kirurgisk robot-CNC-bearbetning
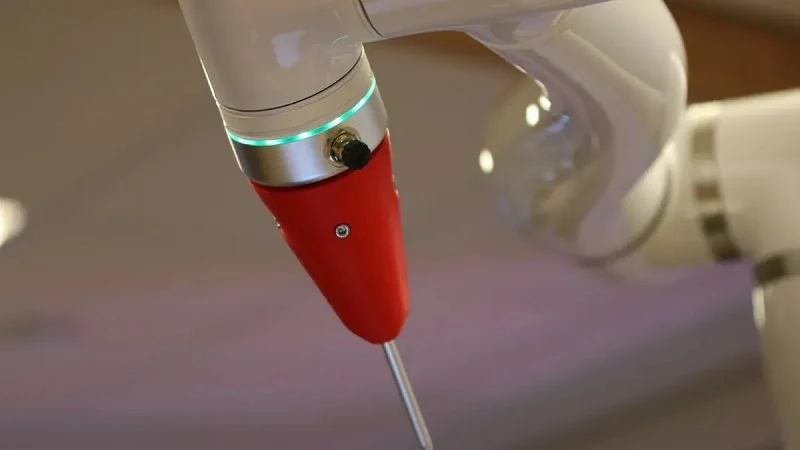
Tekniker för inspektion under processen
Att upptäcka problem efter att detaljen är färdigställd kostar tid och pengar. Smarta verkstäder övervakar skärningen medan den pågår. Realtidsövervakning av verktygens skick använder akustisk emission, skärkrafter, vibrationer och temperatur för att spåra processen. Dessa signaler avslöjar verktygsslitage innan det förstör ytan. En operatör kan sedan justera parametrar under tiden. Detta minskar kassationshastigheterna och håller ytjämnheten inom gränserna.
Olika avkänningsmetoder upptäcker olika problem. Vibrationsanalys detekterar vibrationer och obalans, vilket skyddar ytfinishen och förhindrar mikrosprickor. Termisk övervakning spårar arbetsstyckets och spindelns temperatur, vilket stoppar skevhet och bibehåller dimensionsstabilitet. Akustisk avkänning lyssnar efter verktygsslitage eller brott, så att ett slitet verktyg byts ut innan det skadar detaljen. Varje skärning genererar data om spindelhastighet, verktygsslitage och axelpositionering. AI-algoritmer flaggar subtila mönster, som en liten ökning av vibrationen, långt innan felet visar sig i detaljen.
Slutlig dimensions- och ytinspektion
När bearbetningen är klar genomgår detaljen en fullständig inspektion. Koordinatmätmaskiner kontrollerar varje kritisk dimension mot CAD-modellen. Ytfinishen verifieras också. För kirurgiska robotar är målet ofta Ra mindre än 0.2 µm. Den tröskeln är viktig eftersom bakterier varierar från 0.5 till 2 mikrometer. En jämnare yta lämnar färre gömställen och stöder tillförlitlig sterilisering.
Inspektörer kontrollerar även grader, sprickor och verktygsmärken. Dessa defekter kan fånga skräp eller skapa spänningspunkter. En enda defekt kan kassera hela detaljen. Det är en av utmaningarna med kirurgisk robot-CNC-bearbetning. Inspektionssteget bekräftar att varje komponent uppfyller designavsikten innan den går vidare till montering.
Standarder och certifieringar
ISO 13485:2016 utgör ryggraden i kvalitetskontrollen här. ISO 13485 är byggd för medicintekniska produkter. Den lägger till riskhantering över hela produktens livscykel, föreskrivande dokumentation som Device Master Records och kontamineringskontroller som allmän tillverkning inte kräver. Klausul 7.5.9 kräver spårbarhet från råmaterial till slutkund. Klausul 7.1 kopplar riskhantering till ISO 14971. Klausul 7.5.6 kräver processvalidering där inspektion inte kan bekräfta överensstämmelse, såsom ytfinish.
Certifiering bevisar att en verkstads kvalitetsledningssystem implementeras och underhålls effektivt. Ackrediterade tredjepartsorgan granskar systemet innan certifiering beviljas. För kirurgisk robotbearbetning med CNC-teknik innebär detta dokumenterad ändringskontroll, statistisk processkontroll och fullständig materialspårbarhet. Det ger kunderna förtroende för att precision och konsekvens gäller i varje batch.
Tillämpningar och komponenter i CNC-bearbetning med kirurgiska robotar
Minimalt invasiva kirurgiska instrument
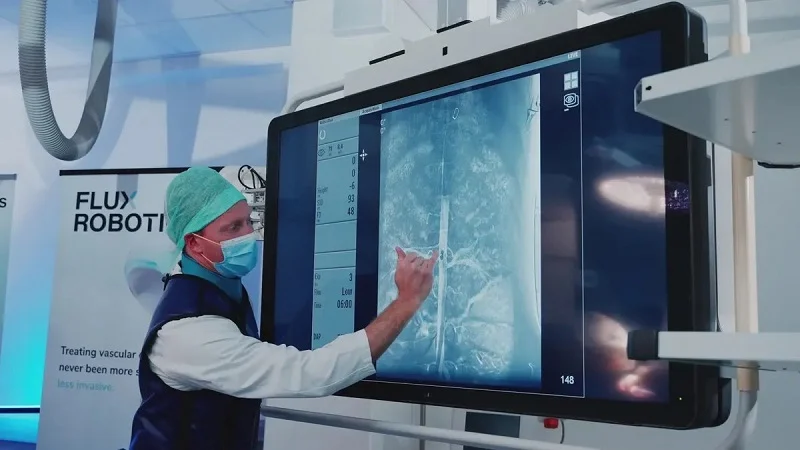
Laparoskopi, endoskopi och robotassisterade operationer förlitar sig på noggrant tillverkade kirurgiska instrument. Dessa verktyg måste greppa, skära och sy igenom små öppningar. CNC-bearbetning gör detta möjligt. Processen skapar vassa kanter och släta ytor. Den håller toleranser som manuella metoder inte kan uppnå.
Ett typiskt laparoskopiskt verktyg används hundratals gånger, och varje användning inkluderar sterilisering. Instrumentet måste behålla sin form och skärpa. Bearbetning från ett massivt block ger enhetliga egenskaper och tar bort svaga punkter som finns i svetsade delar. För robotkirurgi ansluts verktygen direkt till robotarmen. Varje skarv måste passa exakt, eftersom en lös anslutning påverkar kontrollen under operationen. Noggrann bearbetning håller prestandan jämn.
Att välja rätt material är viktigt. Rostfritt stål kan steriliseras många gånger i autoklaver. Titan är lättare, så det fungerar bra för rörliga delar. Varje material behöver sina egna skärinställningar. Kirurgisk robot CNC-bearbetning anpassar sig till dessa behov. Resultatet är pålitliga verktyg som kirurger kan lita på.
Höljen och kontakter
Höljen skyddar den känsliga elektroniken inuti kirurgiska robotar. Kontakter sammanfogar olika delar. Båda måste tillverkas noggrant. Ett hölje med dålig tätning släpper in fukt i de interna kretsarna. Det kan orsaka att roboten slutar fungera under operationen.
Snäva toleranser säkerställer korrekt passform för tätningar och kontakter. Denna precision är avgörande för vattentätning och EMI-skärmning. Utan den riskerar roboten signalstörningar eller vätskeintrång. Tätningsdesignen måste ta hänsyn till den valda steriliseringsmetoden. Olika metoder ställer olika krav på material.
| Steriliseringsmetod | Temperaturintervall | Nyckelfördel | Kompatibla material |
| Autoklav (ånga) | hög temperatur | Effektiv och ekonomisk | Rostfritt stål, titan, vissa polymerer |
| Etylenoxid (EtO) | Låg temperatur | Lågtemperaturprocess | De flesta metaller, värmekänsliga polymerer |
| Gammastrålning | Omgivande | Ingen värme krävs, mycket effektiv | Metaller, de flesta polymerer |
| Electron Beam | Omgivande | Snabb bearbetning | Material som liknar gamma-kompatibel uppsättning |
Steriliseringsmetoden påverkar vilka material som kan användas. Den påverkar också hur tätningarna utformas. Ytfinishen måste vara slät med rundade hörn. Detta förhindrar att bakterier ansamlas. Kirurgiska robotdelar måste uppfylla dessa krav.
Tillverkning av kirurgiska robotdelar innebär också montering i renrum. Detta håller smuts borta innan interna delar sätts in. För att följa reglerna behöver företag ISO 13485:2016-certifiering. Detaljerade register och processkontroller är mycket viktiga. Biokompatibilitetsdokumentation bevisar att materialet är säkert för kroppen. Dessa steg gör höljen och kontakter till pålitliga medicintekniska produkter.
Anpassade implantat och enheter
CNC-bearbetning med kirurgiska robotar gör det möjligt att skapa anpassade implantat och enheter för varje patient. Dessa kan fungera med kirurgiska robotar. Ett patientspecifikt implantat börjar med en datortomografi. Ingenjörerna omvandlar skanningen till en CAD-modell. Maskinen skär ut implantatet från massivt titan eller PEEK.
Denna metod ger kirurger mycket exakta verktyg för svåra fall. En specialanpassad skallplatta kan inkludera fläckar för robotmarkörer. Roboten riktar in sig själv med hjälp av dessa markörer under operationen. Plattan måste passa patientens skalle perfekt. Bearbetningsprocessen skapar den passformen.
Samma metod används för anpassade guider. Dessa guider fästs på benet och styr robotens verktyg. De säkerställer att rätt mängd material avlägsnas. Denna noggrannhet minskar återhämtningstiden. Modern teknik förändrar hur sjukhus hanterar svåra procedurer. De kan beställa anpassade verktyg som matchar patientens kropp. Kirurgiska robotar följer planen med stadig noggrannhet.
Varför välja NOBLE för Kirurgisk robot CNC-bearbetning
Att välja en tillverkningspartner för delar till kirurgiska robotar är en stor sak. Du behöver en verkstad som förstår vad som står på spel. NOBLE specialiserar sig på metall- och plastbearbetning för tillverkning av kirurgiska robotar. Teamet arbetar med titan, rostfritt stål, PEEK och andra medicinska material varje dag. Den dagliga övningen bygger upp verklig skicklighet.
Expertis inom metall- och plastbearbetning
NOBLE bearbetar både metaller och plaster för kirurgiska robotar. Titan och rostfritt stål behöver belagda verktyg och högtryckskylning. PEEK och ULTEM behöver noggrann värmekontroll för att förhindra skevhet. NOBLEs maskinister känner till dessa skillnader väl. De ändrar hastigheter, matningar och verktygsbanor för varje material.
Denna dubbla färdighet är viktig för kirurgiska robotdelar. En robot kan blanda metallfogar med plasthöljen. En verkstad som gör båda håller toleranserna stabila över hela monteringen. Du undviker skuldbeläggningen som uppstår när två leverantörer pekar finger åt varandra för ett passformsproblem.
ISO 13485: 2016-certifierad
Certifiering är inte bara en plakett på väggen. Det bevisar att ett kvalitetssystem verkligen fungerar. NOBLE innehar ISO 13485:2016. Standarden är avsedd för medicintekniska produkter. Den kräver riskhantering, fullständig spårbarhet och strikt kontamineringskontroll.
| Beviskategori | Detaljer |
| Registrering av kvalitetssystem | NOBLEs kvalitetssystem är registrerat enligt ISO 13485:2016. |
| Stöd för processvalidering | Processvalideringsavdelningen tillhandahåller IQ/OQ, MSV, PQ/PPQ, TMV, DOE och riskanalys. |
| Valideringserfarenhet | Mer än 1 700 processvalideringar utfördes för medicinska implantat och enheter av klass II och III. |
| OEM erfarenhet | Erfarenhet med 18 av de ledande tillverkarna av medicintekniska produkter. |
Den meritlistan ger dig förtroende. Det är värt att notera att 1 700 valideringar inte är ett litet antal. Det visar att teamet har sett många processutmaningar tidigare.
Fullständig service från design till montering
NOBLE gör mer än att bara skära metall. Företaget hjälper dig från design till montering. Det tidiga engagemanget lönar sig. Robert Austring från Lighthouse Imaging påpekar att det avsevärt kan minska tidslinjen för kommersiell lönsamhet att ta in en erfaren partner från början, inte bara när produkten "anses redo".
Våra team kan granska uppbyggnader, material, viastrukturer, krav på fine-features, kontrollerad impedans, tillverkningsritningar och tillverkningsdata innan tillverkningen påbörjas. Det tidiga teamarbetet hjälper ingenjörsteam att upptäcka eventuella tillverkningsproblem medan det fortfarande finns tid att åtgärda dem effektivt.
I praktiken innebär detta färre omdesignloopar. Vadlamudi noterar att prototypframställning och 3D-utskrift gör att en produkt kan tillverkas mycket snabbare än med traditionella metoder. Mason tillägger att tillgång till branschövergripande teknik avsevärt minskade verifieringstiden för sterilisering. NOBLE erbjuder samma fullservicetänkande till alla CNC-bearbetningsprojekt för kirurgiska robotar. Du får ett team för design, bearbetning, efterbehandling och montering. Det sparar tid och håller precisionen stabil från första skissen till den slutliga komponenten.
CNC-bearbetning med kirurgiska robotar går igenom sex steg: design, programmering, installation, bearbetning, inspektion och efterbehandling. Varje steg hjälper till att bygga upp precisionen i den färdiga delen. Material som titan och PEEK förändrar hur skärningen utförs. Ytbehandling under Ra 0.2 µm hindrar bakterier från att gömma sig. Kvalitetskontroll enligt ISO 13485:2016 säkerställer att varje komponent uppfyller sin designavsikt. Så när du väljer en partner för kirurgiska robotar, titta på hela processen, inte bara skärningen. En verkstad som hanterar design genom montering håller kirurgiska verktyg säkra och tillförlitliga. Den fullständiga överblicken är det som skiljer bra bearbetning från fantastiska resultat.
Vanliga frågor om Kirurgisk robot CNC-bearbetning
Vilka toleranser kan kirurgisk robot-CNC-bearbetning egentligen hålla?
Det beror på detaljen. Fleraxlig fräsning för navigationshöljen kan nå ±0.002 mm. Navigationsgränssnitt brukar vara ±0.02–0.05 mm. Visualiseringshöljen tillåter cirka 0.2 mm. Rätt tolerans bör passa jobbet. Att göra varje funktion för snäv ökar kostnaden utan att göra den säkrare.
Varför är titan så svårt att bearbeta till kirurgiska robotar?
Titanlegeringar är relativt hårda, så de sliter ut verktyg snabbt. Deras värmeledningsförmåga är mycket låg, vilket fångar värme i skärningen. Belagda hårdmetallverktyg och högtryckskylning håller temperaturen under kontroll. Skärhastigheterna reduceras generellt för att hantera värme.
Hur slät måste ytan på ett kirurgiskt instrument vara?
Sikta på ett Ra-värde under 0.2 µm på delar som vidrör vävnad. Bakterier varierar från 0.5 till 2 mikrometer, så egenskaper i det storleksintervallet ger dem skydd. Under Ra 0.2 µm minskar extra polering inte riktigt bakterieansamling. Elektropolering tar dig dit och lägger till ett passivt oxidlager.
Vilka steriliseringsmetoder fungerar med maskinbearbetade kirurgiska robotdelar?
Autoklavånga fungerar bra för rostfritt stål, titan och vissa polymerer. Etylenoxid är lämplig för värmekänsliga plaster. Gamma- och elektronstrålesterilisering sker vid rumstemperatur. Materialvalet måste överensstämma med steriliseringsplanen.
Vilka kvalitetsstandarder bör en maskinverkstad ha?
Leta efter ISO 13485:2016. Standarden är utformad för medicintekniska produkter. Den kräver riskhantering, fullständig materialspårbarhet och kontamineringskontroll. Klausul 7.5.9 kräver spårbarhet från råmaterial till slutkund. Certifiering bevisar att systemet faktiskt fungerar och inte bara finns på papper.
Kan CNC-bearbetning hantera både metall- och plastkomponenter för robotar?
Ja, och den flexibiliteten spelar roll. En robot kan para ihop titanfogar med PEEK-hus. En verkstad som bearbetar båda håller toleranserna konsekventa över hela monteringen. PEEK behöver grovbearbetning, sedan relaxering och sedan finbearbetning på grund av sin höga värmeutvidgning. Metaller behöver olika hastigheter, matningar och kylningsstrategier.
Hur upptäcker man problem tidigt vid inspektion under loppet av arbetet?
Realtidsövervakning spårar akustisk emission, skärkrafter, vibrationer och temperatur. Dessa signaler avslöjar verktygsslitage innan det förstör ytan. Vibrationsanalys upptäcker vibrationer. Termisk övervakning stoppar skevhet. AI flaggar subtila mönster, som en liten ökning av vibrationerna, långt innan felet visar sig i detaljen.
Vad skiljer specialtillverkade implantat från vanliga maskinbearbetade delar?
Ett specialanpassat implantat börjar med en datortomografi, inte en generisk ritning. Ingenjörer omvandlar den skanningen till en CAD-modell och skär sedan ut delen från massivt titan eller PEEK. Resultatet passar en patients anatomi. Robotmarkörer kan byggas in direkt i designen, så att roboten riktar in sig själv under operationen.






