
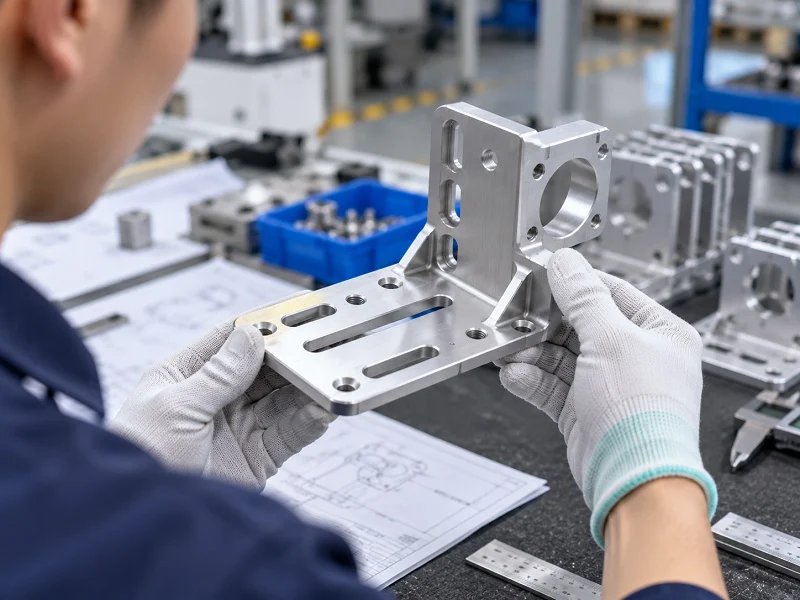
Un suport pentru senzorul unui robot menține senzorii ferm la locul lor. Fabricarea unuia necesită o precizie foarte mare. Un suport care nu este precis provoacă o nealiniere a senzorilor. Acest lucru duce direct la date slabe, abateri de la calibrare și, în cele din urmă, la defectarea sistemului. Evitarea acestor probleme grave începe cu o abordare practică corectă. Alegerea materialelor, metodele de prelucrare și controlul strict al toleranțelor definesc un design de succes. Aceste elemente de bază mențin un robot care funcționează fiabil în condiții dificile.
Cele mai bune practici pentru un suport de senzor pentru robot
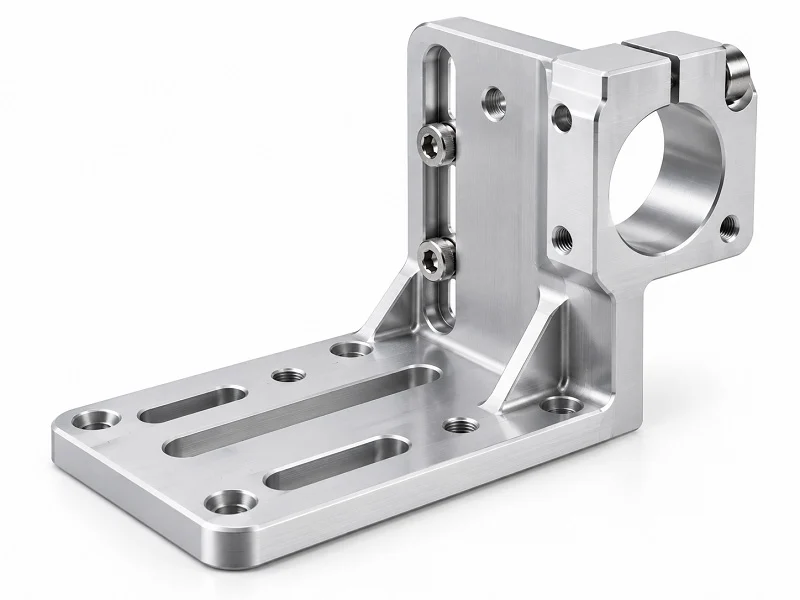
Design pentru fabricabilitate
O proiectare bună pentru fabricabilitate începe chiar înainte de a începe tăierea. Buzunarele adânci și colțurile interne ascuțite încetinesc viteza sculei așchietoare și cresc costurile. Menținerea formelor simple reduce uzura sculei și elimină piesele mai rapid de pe mașină. Ar trebui să standardizați razele buzunarului. Realizați razele de colț de cel puțin o treime din adâncimea buzunarului. De exemplu, utilizați o racordare de R5 mm pentru un buzunar adânc de 15 mm, astfel încât frezele frontale rigide să poată tăia la viteză maximă. Păstrați distanța liberă în linia de vizibilitate pentru ax prin adăugarea a cel puțin 15 grade de deviere în jurul găurilor adânci ale rulmenților pentru a preveni coliziunile. Evitați găurile înfundate micro-filetate prin proiectarea găurilor filetate cu suficientă relief pentru tarod, de cel puțin două ori mai adânc decât pasul utilizabil. Utilizați racordări ale fusului de rulment de R0.2 mm până la R0.4 mm cu caneluri de relief sub tăiere, astfel încât rulmenții să se așeze la același nivel cu fețele umărului, fără interferențe cu raza de colț.
Toleranța funcțională contează, de asemenea, foarte mult. Evitați adăugarea de specificații stricte inutile. Strângerea toleranțelor sub intervalele funcționale normale, cum ar fi plus sau minus 0.02 până la 0.05 mm, crește adesea costurile fără a îmbunătăți funcționarea sistemului. Un suport pentru senzorul unui robot nu necesită ca fiecare suprafață să fie cât mai strânsă posibil. Prelucrarea de precizie permite suporturi dintr-o singură piesă cu o planeitate, o aliniere și o amortizare mai bune pentru stabilitatea senzorului robotului. Proiectele de robotică utilizează baze, plăci, console și elemente de montare prelucrate pentru a susține senzori, motoare și articulații. Fiecare toleranță suplimentară strictă pe care o adăugați fără un motiv întemeiat nu face decât să adauge costuri și timp de livrare.
Proiectare concomitentă a senzorului și a suportului timpuriu
Ar trebui să proiectați senzorul și suportul împreună încă de la începutul fazei de proiectare. Un suport de cameră care se îndoaie sau se mișcă provoacă nealiniere. Același lucru este valabil și pentru unitățile LiDAR și encodere. Atunci când realizați proiectarea împreună, puteți defini forma de montare și caracteristicile de aliniere ca un singur sistem. Acest lucru previne stresul cauzat de găurile nealiniate și interferențele de semnal cauzate de o împământare defectuoasă. Fețele de montare trebuie să fie plate cu o abatere de 0.02 mm, iar pozițiile găurilor trebuie să fie precise pentru a evita stresul asupra corpului senzorului. Dacă așteptați până după alegerea senzorului pentru a proiecta suportul, adesea ajungeți la compromisuri care afectează performanța.
Proiectarea în comun ajută, de asemenea, la rutarea cablurilor și la accesul la conectori. Ar trebui să planificați cum vor fi amplasate firele și unde vor fi amplasate conectorii. Un suport care blochează un conector sau forțează o îndoire bruscă a cablului va cauza probleme mai târziu. Munca în echipă timpurie între echipa de senzori și echipa mecanică economisește timp și bani. De asemenea, asigură că fabricarea componentelor robotizate montate pe senzori rămâne simplă și repetabilă.
Validarea prototipului
Validarea prototipului dovedește că proiectul funcționează înainte de a începe producția. Pentru planeitate, evaluarea trebuie să permită planelor înglobante să își găsească orientarea fără a depinde de fața opusă. Un interval indicator brut dintr-o configurație înclinată nu este un rezultat valid de planeitate. Nivelarea a doar trei puncte nu oferă cea mai mică zonă înglobantă pentru întreaga suprafață. Trebuie să păstrați atât orientarea, cât și forma suprafeței în evaluarea CMM. Compararea doar a unghiului dintre două plane ajustate nu este suficientă. Aceasta arată orientarea relativă, dar poate omite vârfurile și văile suprafeței.
Alegeți suficiente puncte pentru măsurare. Puține puncte pot rata curbura sau ondulația între ele. Numărul minim de puncte al unui program pentru realizarea unui plan nu înseamnă că întreaga față a fost verificată corect. Acoperirea trebuie să corespundă suprafeței și toleranței. Definiți și controlați modul în care este susținută piesa. Strângerea unei plăci subțiri poate schimba forma inspectată. Dacă acceptați piesa într-o condiție de prindere, definiți suporturile și clemele. Dacă o acceptați într-o stare liberă, utilizați o configurație care se potrivește cu aceasta. Nu creșteți forța de prindere doar pentru a obține o citire de trecere. Specificați separat înălțimea și condiția de susținere. Paralelismul nu stabilește distanța dintre fața controlată și datum-ul A. Definiți grosimea sau locația necesară separat și citiți-o împreună cu controalele geometrice.
Când revizuiți raportul, verificați dacă sunt identificate construcția de referință, extinderea suprafeței, strategia de eșantionare, metoda de evaluare și condiția de susținere și dacă corespund cerințelor desenului. Tabelul de mai jos prezintă metodele comune de inspecție și cât de bine funcționează acestea pentru o cerință de planeitate de 0.02 mm.
| Metoda de inspecție | Precizie realizabilă | Compatibilitate cu planeitate de 0.02 mm |
| Suporturi digitale | ± 0.02 mm | Nu este fiabil — precizia este egală cu toleranța, nu există capacitate GD&T |
| Micrometru | ± 0.002 mm | Numai pe o singură axă; nu se poate măsura forma suprafeței |
| Calibru de înălțime + placă de suprafață | ± 0.01 mm | Potrivit pentru planeitate/paralelism 2D; limitat la elemente accesibile din datum |
| CMM (Mașină de măsurat coordonate) | ±0.001–0.005 mm | Cel mai bun pentru GD&T complet, poziție reală, profiluri complexe, rapoarte FAI |
| Comparator optic / Sistem de viziune | ± 0.005 mm | Limitat la caracteristici accesibile la suprafață; fără adâncime pe axa Z |
| Scanare 3D (lumină structurată) | ±0.02–0.05 mm | Nu este potrivit pentru inspecția alezajului sau a poziției cu toleranțe strânse |
Regula cheie de la NIST spune că echipamentul de măsurare trebuie să fie de cel puțin patru ori mai precis decât toleranța verificată. Pentru o planeitate de 0.02 mm, aceasta înseamnă echipamente cu o MPE ≤ 0.005 mm, ceea ce necesită efectiv verificarea CMM. Prelucrarea CNC produce baze de montare a senzorilor cu formă și dimensiune precise, asigurând o instalare precisă a senzorilor și o performanță stabilă. Folosiți criteriul de referință pentru planeitatea de 0.02 mm ca exemplu real al nevoilor de fabricație de precizie. Un suport de senzor pentru robot care trece validarea prototipului cu aceste metode va funcționa fiabil în producție.
Considerații de proiectare pentru componentele montate pe senzori robotici
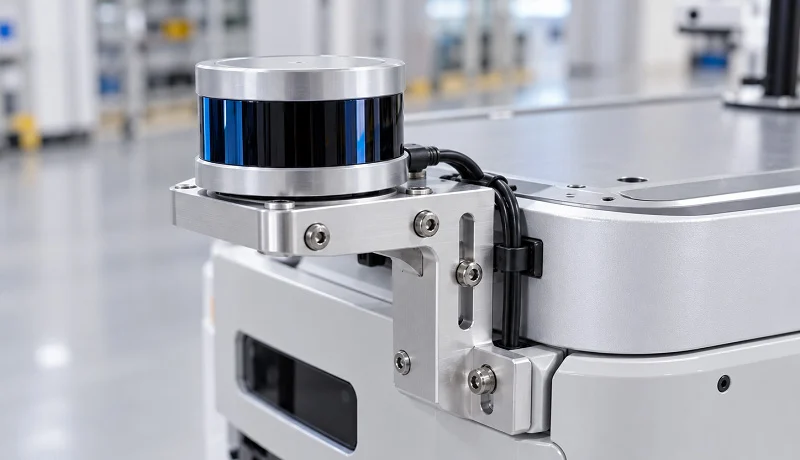
Geometria și alinierea montajului
Suporturile senzorilor fixează camere, unități LiDAR și encodere. Un suport care se îndoaie sau se mișcă provoacă o nealiniere. Această nealiniere vă distruge datele. Așadar, geometria de montare trebuie să mențină totul la locul său. Fețele montate trebuie să fie plate cu o abatere de 0.02 mm. Pozițiile găurilor trebuie să fie exacte pentru a evita stresul asupra corpului senzorului. Dacă o gaură este abatetă chiar și cu o mică diferență, corpul senzorului se îndoaie atunci când strângeți șuruburile. Această tensiune schimbă modul în care senzorul citește lumea.
Dintr-o perspectivă reală, gândiți-vă la modul în care senzorul este așezat pe robot. Fața de montare este baza. O față plană menține senzorul stabil. Găurile exacte împiedică răsucirea senzorului. Când proiectați baze de montare a senzorilor, rețineți că fiecare caracteristică o afectează pe următoarea. O mică eroare în poziția găurii creează o eroare mare la vârful senzorului. De aceea, toleranțele strânse contează atât de mult aici. Nu sunt doar numere pe un desen. Ele reprezintă diferența dintre datele curate și necesitatea constantă de recalibrare.
Amortizarea vibrațiilor și rigiditatea
Roboții se mișcă. Motoarele se învârt. Articulațiile se rotesc. Toată această mișcare creează vibrații. Un suport pentru senzorul unui robot trebuie să gestioneze aceste vibrații fără a lăsa senzorul să se miște. Rigiditatea menține senzorul nemișcat. Amortizarea absoarbe energia înainte ca aceasta să ajungă la senzor. Aveți nevoie de ambele. Un suport prea flexibil va lăsa senzorul să se clatine. Un suport prea rigid, dar fără amortizare, va trece prin fiecare șoc.
Este demn de remarcat faptul că materialul ales joacă un rol important aici. Aluminiul oferă un amestec bun de rigiditate și greutate. Oțelul inoxidabil adaugă mai multă masă și rigiditate. Materialele plastice inginerești precum PEEK sau Delrin pot amortiza vibrațiile mai bine decât metalul în unele cazuri. Opțiunile ranforsate cu fibră de carbon oferă rigiditate ridicată cu o greutate redusă. Alegerea potrivită depinde de robotul și de senzorul dumneavoastră. Un suport greu pe un braț mic încetinește totul. Un suport ușor pe un robot mare s-ar putea să nu reziste stabil. Adaptați materialul la sarcina de lucru.
Traseul cablurilor și accesul la conectori
Cablurile transportă energie și date către senzori. Rutarea defectuoasă distruge calitatea semnalului. Bridele de cablu prea strânse pot deteriora mantaua ecranării și conductorii. Aceste daune slăbesc protecția EMI în suporturile strânse ale senzorilor. Bridele velcro sunt o alegere mai bună, deoarece sunt mai puțin dure pentru cablu. Suporturile cu cleme de cablu funcționează, de asemenea, bine. Dacă trebuie neapărat să utilizați bride de cablu din plastic, împletirea a două bride împreună - una în jurul brațului și cealaltă în jurul cablului - este o opțiune mai sigură pentru cablu.
O rutare bună urmează câteva reguli simple. Îndoiți mai întâi în direcția cea mai bună. Mențineți toți conductorii la aceleași lungimi pentru a păstra alinierea temporizării. Aplicați o răsucire controlată de 90° de-a lungul conectorului, urmând traseul natural al cablului. Evitați legarea prea strânsă a fasciculelor, deoarece fasciculele strânse rezistă la răsucirea corectă și pot deforma dielectricul. Asigurați detensionarea la ieșirile cablurilor. Mențineți cablurile de alimentare și de date separate pentru a reduce interferențele electromagnetice. Gestionați cu atenție slăbirea cablurilor cu benzi Velcro și organizatoare de cabluri.
Tabelul de mai jos prezintă practicile cheie pentru prevenirea EMI în spații înguste.
| Cea mai buna practica | De ce previne EMI-urile |
| Folosiți perechi ecranate individual pentru semnalele encoderului | Previne cuplarea zgomotului în liniile de semnal de joasă tensiune |
| Selectați ecrane împletite (acoperire 85%+) pentru zonele flexibile | Menține integritatea ecranului pe parcursul a milioane de cicluri de flexibilitate |
| Terminați scuturile la ambele capete | Împiedică ecranul să acționeze ca o antenă |
| Separați cablurile de alimentare și de semnal cu cel puțin 50 mm | Reduce cuplarea de la zgomotul servo PWM |
| Cabluri de alimentare și semnal încrucișate la unghiuri de 90° | Minimizează cuplarea la punctele de intersecție |
Evitați aceste greșeli frecvente: cabluri neecranate pentru semnale sub 1V, ecranare doar cu folie care se fisurează sub flexie, alimentarea și semnalul în același fascicul, terminare necorespunzătoare a ecranării și degradarea ecranării din cauza torsiunii. O rutare bună a cablurilor protejează hardware-ul de montare a senzorului și menține datele curate.
Materiale pentru un suport de senzor pentru robot
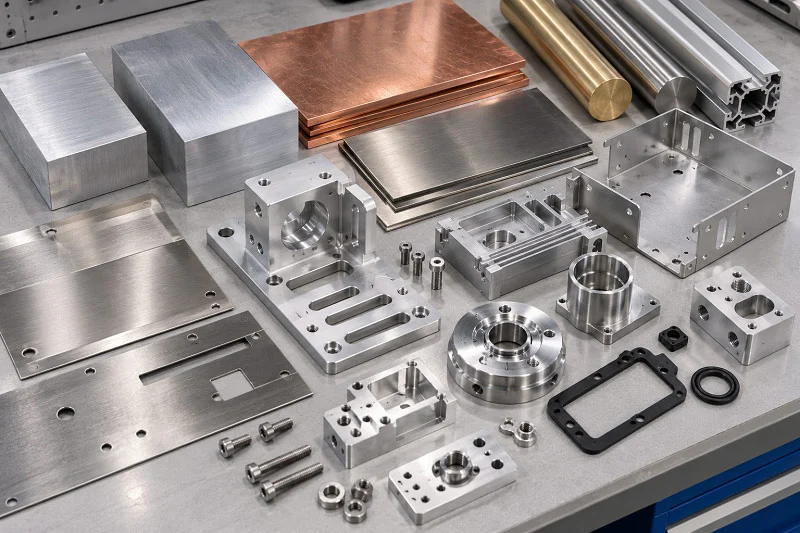
Alegerea materialului potrivit pentru suportul senzorului unui robot afectează tot restul. Modifică greutatea, rigiditatea, rezistența la rugină și costul. Suporturile pentru senzori și encodere prelucrate CNC pot fi fabricate din aluminiu sau oțel inoxidabil. Printre piesele comune se numără suporturile pentru encodere, suporturile LiDAR, suporturile pentru camere și flanșele senzorului de forță. Fiecare material aduce propriile avantaje.
Aliaje de aluminiu
Aluminiul este cea mai comună alegere pentru proiectele de montare a senzorilor de roboți. Are un raport excelent rezistență-greutate. Acest lucru contează foarte mult pentru roboții mobili și drone. Aliajul 6061 este o alegere bună pentru robotică și automatizare, inclusiv pentru montarea senzorilor. Își păstrează bine forma și este ușor de prelucrat. Rezistența sa tipică la curgere variază de la 240 la 276 MPa în starea T651. Aceasta înseamnă aproximativ 40 ksi. Această rezistență este potrivită pentru majoritatea montanților de senzori fără a adăuga greutate suplimentară.
Prelucrarea CNC a aluminiului pentru robotică permite realizarea de prototipuri mai puternice, piese mobile precise și o dezvoltare mai rapidă a produselor. Puteți testa un design, îl puteți modifica și testa din nou rapid. Această viteză ajută echipele să treacă de la idee la producție fără așteptări lungi. De asemenea, materialul rezistă bine la rugină în condiții normale. Necesită un strat de acoperire sau anodizare pentru condiții dure.
Oţel inoxidabil
Oțelul inoxidabil este utilizat în medii dificile. Apa sărată, substanțele chimice dure și instalațiile alimentare necesită mai mult decât poate oferi aluminiul. În aceste condiții, aluminiul va rugini și se va coroda fără acoperiri costisitoare. Oțelul inoxidabil 316 funcționează bine în medii marine, chimice și medicale. Conținutul său de molibden previne deteriorarea clorurii. Acest lucru îl face o alegere bună pentru accesoriile de punte marine și utilizări similare.
Pentru sterilizarea alimentară sau medicală, oțelul inoxidabil 304 sau 316 este standardul. Suprafața neporoasă rezistă creșterii bacteriene și poate fi curățată în mod repetat. Costul suplimentar acționează ca o asigurare împotriva defecțiunilor. Greutatea este un compromis. Oțelul inoxidabil este mai greu decât aluminiul. Așadar, pentru roboții aerospațiali sau mobili, unde greutatea este critică, aluminiul este totuși avantajos. Alegerea depinde de mediul înconjurător și de limitele de greutate.
Inginerie plastică
PEEK și Delrin
PEEK și Delrin au avantaje speciale pentru suporturile de senzori pentru roboți. Aceste materiale plastice reduc vibrațiile mai bine decât metalul în multe cazuri. De asemenea, rezistă la substanțe chimice și nu necesită ulei. PEEK funcționează bine la temperaturi ridicate. Delrin își păstrează bine forma și are o suprafață netedă. Ambele materiale sunt bune pentru carcasele de senzori pentru roboți care necesită izolație electrică. Cântăresc mai puțin decât aluminiul și oțelul inoxidabil. Acest lucru ajută atunci când greutatea contează.
Opțiuni ranforsate cu fibră de carbon
Materialele plastice armate cu fibră de carbon sunt foarte rigide și ușoare. Nu se uzează ușor și își păstrează forma sub presiune. Aceste compozite sunt bune pentru lucrări precise, unde piesele nu trebuie să se dilate prea mult sub influența căldurii. Dezavantajul este costul ridicat și dificultatea de prelucrare. Fibra de carbon poate fi greu de tăiat fără separarea straturilor. De asemenea, poate conduce electricitatea, așa că este posibil să aveți nevoie de izolație suplimentară pentru electronicele sensibile.
Procese de prelucrare pentru un suport de senzor pentru robot
Prelucrarea CNC pentru robotică produce piese precise pentru robot, cum ar fi brațe, articulații, angrenaje și cleme, cu toleranțe strânse pentru o mișcare lină. Aceleași procese creează suportul senzorului robotului care susține camera, LiDAR-ul sau encoderul. Dacă prelucrarea este făcută corect, senzorul rămâne aliniat ani de zile. Dacă este făcută greșit, veți avea de suferit din cauza abaterilor de calibrare pentru totdeauna.
Frezare și strunjire CNC
Frezarea și strunjirea CNC sunt principalele metode de fabricație de precizie a suporturilor de senzori pentru roboți. O freză pe 5 axe prelucrează găuri în unghi și alezaje de poziționare într-o singură configurație. Acest lucru este important deoarece fiecare configurație suplimentară adaugă o eroare de acumulare. Tabelul de mai jos arată ce realizează configurațiile pe 5 axe și 3 axe pe suporturile de senzori din aluminiu.
| Configurarea prelucrării | Material / Componentă | Toleranță poziție găuri înclinate | notițe |
| 5 axe (configurare unică) | Aluminiu 7075 (carcasă articulație robot umanoid) | ± 0.008 mm | Suporturi pentru senzori listate ca aplicație |
| 5 axe (configurare unică) | Aluminiu 7075-T6 (cadru curbat pentru dronă) | ± 0.010 mm | - |
| 5 axe (configurare unică) | Găuri unghiulare generale/alezaje de poziționare | ±0.008 – ±0.012 mm | Fără risc de acumulare |
| 3 axe (configurare multiplă) | General | ±0.03 mm minim | Erorile de acumulare dublează sau triplează valorile de toleranță |
Prelucrarea pe cinci axe reduce erorile de aliniere cu până la 80% în comparație cu prelucrarea pe 3 axe cu mai multe setări. Acesta este un câștig uriaș pentru piesele de înaltă precizie. În practică, o singură configurare economisește, de asemenea, timp și manoperă.
Stabilitatea materialului este la fel de importantă. În procesarea T6, tratamentul termic în soluție la 530°C, urmat de răcire în apă rece, creează un gradient abrupt de tensiune internă. Suprafața exterioară este compresivă la -80 până la -120 MPa, în timp ce miezul este tensionat la +80 până la +120 MPa. Tăierea materialului pentru suporturile monolitice ale senzorilor distruge acest echilibru. Piesa se curbează spre exterior și încalcă toleranțele de planeitate. Revenirea pre-întinsă a T651 reduce tensiunile interne de vârf la sub ±15 MPa. Acest lucru îmbunătățește stabilitatea dimensională și menține suportul senzorului robotului plat.
Două reguli mențin pereții și filetele subțiri în siguranță. Evitați grosimile pereților sub 0.8 mm pe aripioare verticale înalte nesprijinite, cu un raport H/t mai mare de 10. Dacă nu faceți acest lucru, veți avea deformare elastică, erori de conicitate și urme de vibrații. Adâncimea de angrenare a filetului nu trebuie să depășească de 2.0 ori diametrul nominal al filetului. Filetele mai adânci nu oferă un câștig de rezistență și cresc riscul de rupere a tarodului.
Forare și filetare
Găurirea și filetarea necesită aceeași grijă ca și frezarea. Alegerea stratului de acoperire a sculei schimbă totul la aluminiu. Carbura metalică microgranulară, lustruită și neacoperită, oferă o bună compatibilitate chimică, un coeficient de frecare de 0.30-0.40 și o temperatură maximă de 600°C. PVD-ul cu diborură de titan este inert chimic, cu o frecare de 0.15-0.22 și o temperatură maximă de 850°C. Carbonul de tip diamant oferă o frecare ultra-scăzută de 0.05-0.10 și este potrivit pentru finisarea uscată, deși atinge un maxim de 450°C. Plăcuțele cu diamant policristalin au o durată de viață cea mai lungă, cu o frecare de 0.05-0.08 pentru aluminiul cu conținut ridicat de siliciu. Evitați acoperirile de TiAlN și AlCrN. Acestea se strică grav din cauza uzurii chimice prin frecare pe aluminiu.
Slăbirea prin vibrații reprezintă o amenințare reală pentru un robot. Șaibele cu pană Nord-Lock trec testul Junker la 14g timp de peste 2,000 de cicluri și își mențin tensiunea de aproximativ 100% după 1,000 de cicluri. Piulițele cu flanșă zimțată rețin aproximativ 85-90%. Piulițele Nyloc reușesc să reziste la 70-80%, dar se degradează peste 250°C. Șaibele de blocare divizate pierd toată tensiunea în 100 de cicluri, iar NASA le respinge. Pentru găurile filetate din aluminiu, se angajează cu diametrul de 2x pentru a preveni dezizolarea filetului. O gaură M10 dezizolată, reparată cu un kit Heli-Coil, a restabilit cuplul din fabrică la aproximativ 18 kg și s-a menținut timp de 4,000 km.
Finisarea suprafeței
Cel mai bun finisaj al suprafeței pentru suporturile senzorilor tactili robotici depinde de cerințele specifice ale senzorului și de aplicație. Cele mai bune practici sunt adaptate pentru prelucrarea CNC. Un senzor tactil are nevoie de o suprafață netedă și consistentă pentru a citi uniform forța. Un suport pentru senzor optic poate necesita un finisaj mat, nereflectorizant, pentru a elimina lumina difuză. În practică, ar trebui să potriviți finisajul cu cel al senzorului, nu cu o fișă tehnică generică.
NOBLE, o companie producătoare de top din China, aduce în această lucrare capacități excepționale de service și expertiză profesională în prelucrare. Echipa lor îi ajută pe clienți să finalizeze eficient prototiparea și producția de masă. Indiferent dacă aveți nevoie de un singur suport pentru senzorul robotului sau de o producție completă, partenerul potrivit vă menține toleranțele strânse și programul pe drumul cel bun.
Toleranțe de fabricație de precizie pentru un suport de senzor pentru robot
Intervale de toleranță tipice
Realizarea unui suport de senzor pentru robot cu precizie începe cu alegeri inteligente de toleranță. Principalul criteriu de referință este planeitatea. Fețele de montare trebuie să fie plate în limita a 0.02 mm. O față care nu îndeplinește această specificație va răsuci corpul senzorului atunci când șuruburile se strâng. Această răsucire provoacă citiri slabe și abateri de calibrare. Numărul de 0.02 mm provine din ani de experiență reală în robotică. Este suficient de strâns pentru a opri stresul asupra corpului senzorului. Este suficient de liber pentru a fi prelucrat constant fără a crește costurile.
Intervalele tipice pentru bazele de montare a senzorilor se împart în câteva grupe clare. Suprafețele critice de montare necesită o planeitate de 0.02 mm sau mai mare. Găurile pentru știfturile de localizare necesită ±0.013 mm. Suprafețele de referință pentru aliniere necesită un profil al suprafeței de 0.01 mm. Suprafețele necritice pot ajunge până la 0.1 mm. Aplicarea toleranțelor prea strânse peste tot adaugă costuri fără a îmbunătăți performanța. Aplicați toleranțe strânse numai acolo unde senzorul atinge suportul. Acest lucru menține costurile de producție corecte și calitatea ridicată.
Prelucrarea CNC asigură că bazele de montare a senzorilor pentru roboți sunt construite cu precizie. Aceasta vă oferă o instalare precisă a senzorilor și performanțe stabile pe parcursul mai multor cicluri. Controlul strict al toleranței este important acolo unde corpul senzorului atinge suportul. Un suport cu un control bun va funcționa fiabil ani de zile. Diferența de cost inițială dintre un suport prelucrat liber și unul prelucrat cu precizie este mică în comparație cu costurile de defecțiune pe teren. Defecțiunile pe teren înseamnă pierderi de timp de producție, manoperă de înlocuire și recalibrare a senzorilor.
Gândiți-vă la o montură LiDAR cu o eroare de planitate de 0.05 mm în loc de 0.02 mm. Unghiul fasciculului laser se modifică puțin. La 10 metri, această modificare creează centimetri de eroare de poziție. Robotul ratează complet ținta. De aceea, toleranțele strânse în fabricația de precizie sunt importante pentru piesele montate pe senzori robotici. Fiecare micron de eroare la montură se transformă în erori mai mari la vârful senzorului.
Măsurare în timpul procesului
Măsurarea în timpul producției economisește timp și reduce rebuturile. Verificați caracteristicile critice în timp ce piesa rămâne în dispozitivul de fixare. O MMC este instrumentul standard pentru verificarea planeității de 0.02 mm. Regulile NIST spun că echipamentul de măsurare trebuie să fie de patru ori mai precis decât toleranța pe care o verificați. Pentru o planeitate de 0.02 mm, aveți nevoie de un echipament cu o eroare maximă admisă de 0.005 mm sau mai mare. Doar o MMC sau un comparator de precizie poate atinge acest nivel în mod fiabil.
Palpatoarele montate pe ax verifică pozițiile găurilor și înălțimile suprafețelor în timpul așchierii. Dacă un alezaj este abatere de 0.01 mm, ajustați offset-ul sculei și tăiați din nou imediat. Acest proces se numește corecție în timpul procesului. Oprește resturile și menține producția în funcțiune fără probleme. O placă subțire se poate flexa în timpul așchierii și se poate întoarce la loc atunci când este eliberată din dispozitivul de fixare. Măsurarea sub strângere nu oferă rezultatul final în stare liberă. Aveți nevoie de o etapă separată de măsurare după desprindere pentru a obține o planeitate reală.
Pentru volume mari de prelucrare, utilizați controlul statistic al procesului. Măsurați fiecare a n-a piesă și urmăriți liniile de tendință. Dacă planeitatea se apropie de 0.025 mm pe mai multe piese, scula se uzează sau chimia agentului de răcire necesită ajustări. Această abordare proactivă menține toleranțele sub control fără a măsura fiecare piesă în parte. Prelucrarea de precizie face ca măsurarea să fie o parte naturală a procesului, mai degrabă decât o etapă separată de inspecție la final. Combinați controlul strict cu verificări în timpul procesului pentru rezultate consistente în fiecare lot.
Fixare și menținere a muncii
Fixarea decide unde se câștigă sau se pierd lucrurile în prelucrarea de precizie. O piesă care se deplasă în timpul tăierii nu poate menține o planeitate de 0.02 mm. Pentru un suport de senzor de robot care necesită această specificație, dispozitivul de fixare trebuie să fie rigid. Orice flexiune din dispozitivul de fixare se transferă direct în piesă. Axul mașinii are nevoie, de asemenea, de rigiditate. Două metode funcționează bine pentru prelucrarea în loturi a plăcilor subțiri: menghinele cu fălci moi și dispozitivele de fixare cu vid.
- Dispozitive de fixare cu vid, cu distorsiune minimă a opritorului mecanic de susținere pe plăci subțiri. Acestea oferă acces la întreaga suprafață, fără deformare. Caracteristicile de localizare consecvente din designul dispozitivelor de fixare mențin poziționarea identică a piesei. Acest lucru sporește repetabilitatea în producția pe loturi, fără relucrare.
- Baclele moi prelucrate la comandă se potrivesc cu precizie profilului piesei. Acestea reduc distorsiunile în timpul tăierii. Prinderea uniformă reduce riscul de deformare. Baclele moi pot fi reprocesate pentru a se potrivi aceleiași piese de mai multe ori. Acest lucru menține poziționarea consistentă în loturile de producție. Fiecare piesă se îmbină perfect de fiecare dată. Acest lucru îmbunătățește precizia și repetabilitatea pentru piesele delicate, cum ar fi plăcile subțiri de montare a senzorilor.
Alegerea între fălcile cu vid și cele moi depinde de dimensiunea piesei și de volumul producției. Vidul funcționează cel mai bine pentru plăci mari și subțiri, cu o suprafață de etanșare plană. Fălcile moi funcționează mai bine pentru piese mai mici, cu contururi complexe. Ambele metode sunt mai bune decât fălcile dure standard sau clemele la menținerea unor toleranțe strânse.
O fixare bună reduce și timpul de configurare în timpul schimbărilor. Dispozitivul de fixare poziționează fiecare piesă în același mod, tură după tură. Acest lucru reduce timpul ciclului și menține calitatea constantă pe tot parcursul producției. Pentru producția de volum mare de piese montate pe senzori, această consecvență este esențială pentru fabricarea pieselor robotizate montate pe senzori. Fiecare secundă economisită la schimbare se adună pentru sute sau mii de piese.
Prelucrarea de înaltă precizie necesită atenție la fiecare detaliu. Fixarea este unul dintre acele detalii care diferențiază piesele bune de cele excelente. Combinați fixarea corectă cu un control strict și măsurători în timpul procesului. Precizia la nivel de microni devine realizabilă și repetabilă piesă cu piesă. Rezultatul este un suport de senzor pentru robot care funcționează exact așa cum a fost proiectat pe întreaga sa durată de viață.
Provocări de precizie și integrare pentru un suport de senzor pentru robot
Expansiune termică și stabilitate
Căldura schimbă totul. Un braț robotic care funcționează toată ziua se încălzește. Această căldură face ca metalul să crească. Dacă suportul senzorului robotului crește neuniform, senzorul se deplasează. O cameră care a fost aliniată la 20°C poate fi ușor îndreptată în direcția opusă la 50°C. Eroarea pare mică. La capătul unui braț lung, devine mare.
Alegerea materialului cauzează această problemă. Aluminiul se dilată mai mult decât oțelul inoxidabil. De aceea, este importantă revenirea pre-întinsă a oțelului T651. Aceasta reduce tensiunile interne de vârf la sub ±15 MPa. O montură stabilă își menține forma în timpul fluctuațiilor de temperatură. Dintr-o perspectivă practică, ar trebui să testați montura la limitele superioare și inferioare ale intervalului său de funcționare. Dacă senzorul se deplasează, adăugați o etapă de compensare termică sau treceți la un aliaj cu dilatare mai mică.
Integrare electronică și cablare
Firele sunt veriga slabă în multe componente montate pe senzori robotici. Un suport perfect tot se defectează dacă un cablu se desprinde sau preia zgomot. Împământarea deficitară este un punct de defecțiune frecvent. Aceasta trimite interferențe direct în semnalul dumneavoastră. Senzorul citește erori, iar dumneavoastră dați vina pe suport.
O bună integrare începe cu planificarea. Separați cablurile de alimentare și de semnal. Păstrați-le la o distanță de cel puțin 50 mm pentru a reduce cuplarea de la zgomotul servo. Încrucișați-le la unghiuri de 90° atunci când trebuie să se întâlnească. Folosiți perechi ecranate individual pentru semnalele encoderului. Alegeți ecrane împletite cu o acoperire de 85% sau mai mult pentru zonele flexibile. Terminați ecranele la ambele capete, astfel încât să nu se comporte ca niște antene. Acești pași protejează acuratețea semnalului și mențin datele curate.
Reducerea vibrațiilor și a EMI
Roboții se mișcă. Motoarele zumzăie. Îmbinările pocnesc înainte și înapoi. Un suport de senzor pentru robot trebuie să absoarbă această energie fără a lăsa senzorul să se miște. Elementele de fixare slăbite înrăutățesc situația. Șaibele cu pană Nord-Lock trec testul Junker la 14 g timp de peste 2,000 de cicluri. Acestea își mențin aproximativ 100% din tensiune după 1,000 de cicluri. Șaibele de blocare divizate pierd toată tensiunea în 100 de cicluri. NASA le respinge pe bună dreptate.
EMI este partenerul silențios al vibrațiilor. Un cablu care vibrează poate freca ecranul său. Odată ce ecranul se defectează, zgomotul inundă linia de semnal. Toleranțe stricte privind rutarea cablurilor și plasarea conectorilor ajută aici. La fel și un suport rigid care oprește mișcarea relativă dintre piese. Optimizarea fabricației pentru componentele montate pe senzori robotici înseamnă rezolvarea acestor probleme împreună. Stresul cauzat de găurile nealiniate și interferențele de semnal cauzate de o împământare deficitară sunt cele mai frecvente două puncte de defecțiune. Remediați ambele în etapa de proiectare, iar efortul dvs. de fabricație de precizie va da roade pe teren.
Scalarea producției pentru un suport de senzor pentru robot
Prototipări cu volum redus
Ai un design. Acum trebuie să dovedești că funcționează înainte de a cheltui mulți bani pe scule de producție. Prototiparea rapidă îți oferă această șansă. Metoda pe care o alegi depinde de ceea ce trebuie să testezi. Dacă toleranțele strânse, sub ±0.05 mm, contează, alege CNC sau adaugă post-procesare și inspecție la piesele aditive. Plasticul prelucrat CNC, cum ar fi Delrin sau PEEK, rezistă la ±0.05 mm sau mai bine. Acest lucru îl face cea mai bună alegere pentru caracteristici de îmbinare, potriviri controlate, suprafețe de etanșare și interfețe filetate înainte de rularea CNC a metalului. SLA îți oferă o rezoluție fină a caracteristicilor și o calitate a suprafeței. Funcționează bine pentru formă și geometrie fină, dar nu și pentru testarea structurală. SLS și MJF ating de obicei ±0.2–0.5 mm pentru caracteristici generale. Turnarea în vid ajunge la ±0.1–0.3 mm, în funcție de matriță și material.
Pentru testarea de înaltă fidelitate înainte de rularea CNC pe metal, se recomandă prelucrarea CNC a plasticului, cum ar fi Delrin, deoarece CNC poate menține toleranțe de ±0.05 mm sau mai mari, ceea ce permite caracteristici de îmbinare strânse și potriviri controlate.
Tranziția de la prototip la producție nu trebuie să vă afecteze controlul toleranței. Prelucrarea CNC a aluminiului permite dezvoltarea mai rapidă a produselor. Această viteză vă ajută să faceți legătura între prototipare și producție fără a pierde precizia pe care ați integrat-o în design. Testați geometria, remediați ce trebuie remediat și mergeți mai departe cu încredere.
Producție în volum mare
Scalarea înseamnă menținerea aceleiași calități pentru mii de piese. Sistemele automate de paleți fac acest lucru posibil. Aceste sisteme rulează o producție constantă non-stop. Reduc variațiile dintre piese. Metrologia în linie verifică caracteristicile critice în timp real. Acest lucru menține procesul stabil și CpK peste 1.33. Controlul statistic al procesului urmărește centrarea și dispersarea procesului. Pentru un suport de senzor robot cu toleranțe de ±0.05 mm, SPC vă ajută să mențineți CpK între 1.33 și 1.67. Chiar și caracteristicile mai precise, la ±0.01 mm, pot rămâne capabile prin optimizarea procesului.
Suportul senzorului robotului pe care îl realizați la prima piesă trebuie să se potrivească cu piesa zece mii. Paleții automatizați și SPC fac acest lucru posibil. Nu doar tăiați metal. Construiți un proces care se repetă.
Optimizarea costurilor
Costurile scad atunci când nu mai tăiați atât de mult material. Fabricația hibridă în straturi combină depunerea sudurii cu arc cu prelucrarea de finisare. Această abordare construiește mai întâi forme aproape nete. Apoi, prelucrarea de finisare le aduce la dimensiunea finală. Se omite complet prelucrarea de degroșare. Acest lucru economisește timp și bani. Procesul menține toleranța pe parcursul etapei de finisare. Funcționează ca o modernizare cu costuri reduse pentru mașinile CNC existente. Construiți mașina de formă aproape netă și de finisare în aceeași stație.
Consolidarea pieselor ajută și ea. O piesă prelucrată este mai bună decât cinci piese prinse cu șuruburi. Reduceți timpul de asamblare, reduceți elementele de fixare și eliminați eroarea de suprapunere. Pentru un suport de senzor de robot, mai puține piese înseamnă mai puține puncte de defecțiune. Controlul strict al toleranțelor rămâne mai ușor atunci când aveți mai puține interfețe de gestionat. Dintr-o perspectivă practică, fiecare alegere de design care simplifică piesa economisește bani la volum.
NOBLE: Partener de producție pentru montarea senzorilor de roboți

Expertiză în prelucrarea metalelor și plasticului
NOBLE lucrează la prelucrarea mecanică atât a metalului, cât și a plasticului. Această concentrare este importantă atunci când aveți nevoie de un suport pentru senzorul robotului care să respecte toleranțe stricte. Echipa se ocupă de aluminiu, oțel inoxidabil și materiale plastice inginerești, cum ar fi PEEK și Delrin. Fiecare material are propriile probleme. Mașiniștii NOBLE știu cum să le rezolve pe toate.
Competențele lor de fabricație acoperă întreaga gamă de procese. Aveți la dispoziție frezare CNC, strunjire, găurire și filetare, toate într-un singur loc. Aceasta înseamnă mai puține predări și mai puține șanse de greșeli. Pentru piesele montate pe senzori robotizați, această abordare integrată menține calitatea constantă de la prima tăiere până la ultima verificare.
Certificari si Standarde de Calitate
Calitatea nu este doar o expresie la NOBLE. Compania deține certificări ISO 9001:2015 și ISO 13485:2016. ISO 9001:2015 acoperă managementul general al calității. ISO 13485:2016 adaugă reguli mai stricte necesare pentru dispozitivele medicale. Această a doua certificare vă spune ceva important. NOBLE poate îndeplini standarde stricte de precizie și trasabilitate.
Deci, ce înseamnă asta pentru proiectul tău de montare a senzorilor robotului? Beneficiezi de procese scrise, pași controlați și o evidență clară de urmărit. Fiecare piesă poate fi urmărită pe parcursul producției. Dacă ceva nu merge bine, echipa poate găsi rapid cauza principală. Acest nivel de control menține fețele de montare plate și pozițiile găurilor corecte.
Servicii complete de proiectare până la asamblare
NOBLE face mai mult decât producție. Compania oferă o gamă completă de servicii, de la proiectare la asamblare. Puteți aduce o idee preliminară și puteți pleca cu o piesă finită. Echipa ajută la proiectarea pentru fabricabilitate, selecția materialelor și validarea prototipului. De asemenea, se ocupă de asamblare și inspecția finală.
Acest suport complet vă economisește timp și reduce riscurile. Nu trebuie să lucrați cu cinci furnizori diferiți. Un singur partener gestionează întregul proces. Pentru piesele montate pe senzori, această continuitate vă protejează toleranțele la fiecare pas. Din punct de vedere practic, mai puține predări înseamnă mai puține șanse de apariție a erorilor.
Echipa de la NOBLE știe că un suport de senzor pentru robot este o componentă de precizie. O tratează în acest fel. Indiferent dacă aveți nevoie de un prototip sau de o serie completă de producție, ei vă oferă know-how-ul de prelucrare și sistemele de calitate necesare pentru a realiza totul corect. Dacă doriți un partener de producție care să se poată ocupa de întregul proces, NOBLE este gata să vă ajute.
Precizia, alegerea materialelor, controlul toleranțelor și optimizarea procesului definesc orice suport bun pentru senzori de robot. Un suport nu este ceva ce adăugați ulterior. Este o piesă de precizie care decide dacă robotul dvs. vede lumea clar sau combate deviația constantă. Utilizați cele mai bune practici despre care am vorbit. Mențineți suprafețele de montare plate la o abatere de 0.02 mm. Alegeți aliajul sau plasticul potrivit pentru mediul dvs. Controlați-vă toleranțele și îmbunătățiți-vă procesul de la prototip la producție.
Dintr-o perspectivă practică, partenerul potrivit facilitează acest lucru. NOBLE aduce know-how-ul în prelucrarea metalelor și plasticului, certificări ISO 9001:2015 și ISO 13485:2016 și asistență completă, de la proiectare până la asamblare. Prelucrarea CNC menține precizia suportului senzorului robotului în fiecare lot. Sunteți gata să construiți un suport care funcționează? NOBLE este gata să vă ajute.
Întrebări frecvente despre suportul pentru senzori de robot
De ce contează atât de mult planeitatea pe suportul unui senzor de robot?
O față de montare care nu este plană cu o abatere de 0.02 mm va răsuci corpul senzorului atunci când șuruburile se strâng. Această solicitare schimbă modul în care senzorul citește lumea. O cameră sau o unitate LiDAR este apoi ușor îndreptată în direcție opusă, iar eroarea crește odată cu distanța. Fețele plate mențin datele curate.
Cât de precis trebuie să fie echipamentul meu de măsurare?
NIST spune că echipamentul dumneavoastră trebuie să fie de patru ori mai precis decât toleranța pe care o verificați. Pentru o planeitate de 0.02 mm, aveți nevoie de o eroare maximă admisă de 0.005 mm sau mai mare. Aceasta înseamnă, practic, un CMM. Caliperele nu pot face asta.
Ce material este cel mai potrivit pentru suportul unui senzor pentru robot?
Depinde de mediul în care vă aflați. Aluminiul 6061 oferă un raport excelent rezistență-greutate pentru roboții mobili. Oțelul inoxidabil 316 este rezistent la apa sărată și la substanțele chimice. PEEK și Delrin amortizează vibrațiile și izolează electric. Fibra de carbon este rigidă și ușoară, dar costisitoare și greu de prelucrat.
Pot folosi șaibe de blocare divizate pe suportul meu?
Nu. Șaibele de blocare divizate pierd toată tensiunea în 100 de cicluri, iar NASA le respinge. Șaibele cu pană Nord-Lock trec testul Junker la 14 g timp de peste 2,000 de cicluri. Acestea își mențin aproximativ 100% din tensiune după 1,000 de cicluri. Vibrațiile nu le vor slăbi.
De ce este prelucrarea CNC pe 5 axe mai bună pentru suporturile de senzori?
O freză pe 5 axe prelucrează găuri înclinate și alezaje de poziționare într-o singură setare. Aceasta evită eroarea de acumulare cauzată de setarea multiplă. Lucrul pe cinci axe menține pozițiile găurilor înclinate la ±0.008 mm pe aluminiu. O abordare cu setare multiplă pe 3 axe atinge o valoare minimă de ±0.03 mm. O singură setare economisește, de asemenea, timp.
Cum pot împiedica cablurile să-mi distrugă semnalul senzorului?
Cablurile de alimentare și de semnal trebuie să fie amplasate la o distanță de cel puțin 50 mm. Încrucișați-le la unghiuri de 90° atunci când trebuie să se întâlnească. Folosiți perechi ecranate individual pentru semnalele encoderului. Alegeți ecrane împletite cu o acoperire de 85% sau mai mult. Terminați ecranele la ambele capete, astfel încât să nu se comporte ca niște antene.
Ce cauzează abaterea calibrării în timp?
Căldura este o cauză importantă. Un braț robotic care funcționează toată ziua se încălzește, iar metalul crește. Aluminiul se dilată mai mult decât oțelul inoxidabil. Revenirea pre-întinsă a oțelului T651 reduce tensiunile interne de vârf la sub ±15 MPa, ceea ce îmbunătățește stabilitatea. Elementele de fixare slăbite și uzura ecranării cablului duc, de asemenea, la deviații.
Când ar trebui să trec de la prototipare la producție?
Mergeți mai departe odată ce prototipul trece validarea. Plasticul prelucrat CNC, precum Delrin, reține o rezistență de ±0.05 mm sau mai mare, astfel încât testează caracteristicile de îmbinare cu mult înainte de trecerea metalului. Apoi, scalați cu ajutorul paleților automatizați și al controlului statistic al procesului. Acest lucru menține CpK peste 1.33 pe mii de piese.







