

Części konstrukcyjne robotów szpitalnych obejmują ramy, obudowy, wsporniki, przeguby, siłowniki, przekładnie i efektory końcowe – wiele z nich ma zastosowanie również do części robotów pielęgniarskich. Precyzyjna obróbka CNC, druk 3D, formowanie wtryskowe i obróbka blachy zajmują się produkcją. Typowe materiały obejmują aluminium i włókno węglowe, stal nierdzewną, tytan, PEEK i ABS. Tolerancje na poziomie mikronów mają największe znaczenie w przypadku krytycznych komponentów, takich jak przeguby i siłowniki. Zapewnienie odpowiedniej precyzji zapewnia równowagę i precyzję robota podczas delikatnych zabiegów chirurgicznych. To samo dotyczy części robotów pielęgniarskich – wymagają one starannego doboru materiałów oraz ścisłej kontroli produkcji. Jakość zależy od każdego etapu, od surowców po montaż końcowy. Każdy element systemu musi ze sobą współpracować, aby zapewnić bezpieczną i niezawodną pracę w wymagających warunkach szpitalnych.
Kluczowe części konstrukcyjne robota szpitalnego
Każdy system części konstrukcyjnych robota szpitalnego składa się z kilku głównych elementów. Ramy, obudowy, wsporniki, przeguby, siłowniki, przekładnie i efektory końcowe – każdy z nich ma swoje specyficzne zadanie. Wiedza o funkcji każdej części pomaga zrozumieć, dlaczego precyzja jest tak ważna.
Siłowniki i złącza
Siłowniki i stawy współpracują ze sobą, aby umożliwić ruch. Siłownik przekazuje siłę. Staw kieruje siłą w kontrolowany ruch. W robotach chirurgicznych ta para kontroluje płynność ruchu ramienia i precyzję, z jaką trafia ono w cel.
Gęstość momentu obrotowego i luz zwrotny
Gęstość momentu obrotowego określa, jaką siłę obrotową silnik może wygenerować w porównaniu do swoich rozmiarów i masy. Wyższa gęstość momentu obrotowego pozwala inżynierom stosować mniejsze siłowniki bez utraty mocy. Ma to ogromne znaczenie, gdy przestrzeń wewnątrz złącza jest ograniczona.
Luz to niewielka szczelina między stykającymi się kołami zębatymi. Zbyt duży luz powoduje drżenie ramienia robota. Zbyt mały powoduje zakleszczenie się kół zębatych. Podczas operacji luz musi być bardzo mały. W przeciwnym razie końcówka narzędzia zbacza z kursu.
Odporność na zużycie i smarowanie
Stawy poruszają się tysiące razy podczas jednej operacji. Ten powtarzalny ruch powoduje zużycie powierzchni. Hartowana stal i powlekane aluminium są bardziej odporne na zużycie niż miękkie metale. Smarowanie zmniejsza tarcie i odprowadza ciepło z miejsc styku.
Roboty medyczne często wykorzystują uszczelnione łożyska wypełnione smarem medycznym. Łożyska te chronią przed brudem i zapewniają stałą wydajność. Zużyty staw traci precyzję. Objawia się to niestabilnymi ruchami lub błędami w ustawieniu.
Ramiona konstrukcyjne i podwozie podstawowe
Ramy konstrukcyjne i podwozie tworzą szkielet robota. Utrzymują one wszystkie pozostałe części na miejscu. Przenoszą również ciężar ramienia, narzędzi i ładunku.
Stosunek wytrzymałości do wagi
Ramię robota musi być wystarczająco mocne, aby podnosić narzędzia i utrzymywać je w miejscu. Musi być również wystarczająco lekkie, aby silniki mogły je szybko przesuwać. Stopy aluminium zapewniają dobrą równowagę. Tytan sprawdza się dobrze, gdy potrzebna jest większa wytrzymałość.
Kompozyty z włókna węglowego jeszcze bardziej zwiększają ten współczynnik. Ważą znacznie mniej niż stal, ale są równie sztywne. Niższa masa oznacza mniejsze silniki i krótszy czas reakcji.
Tłumienie drgań i sztywność
Sztywność zapobiega uginaniu się ramienia pod obciążeniem. Każde ugięcie powoduje błędy w ustawieniu końcówki. Tłumienie drgań zapobiega drganiom, które mogłyby utrudnić chirurgowi widzenie lub utrudnić precyzyjne cięcie.
Odlewy i bloki obrabiane maszynowo zapewniają dużą sztywność. Niektóre konstrukcje zawierają warstwy tłumiące lub wypełniają puste przestrzenie materiałem lepkosprężystym. Takie rozwiązania redukują drgania bez znaczącego zwiększania masy.
Obudowy i efektory końcowe
Obudowy chronią części wewnętrzne przed kurzem, płynami i uderzeniami. Efektory końcowe to narzędzia na końcu ramienia. Mogą to być chwytaki, skalpele lub uchwyty do kamer.
Biokompatybilność i ochrona przed płynami
Każda powierzchnia mająca kontakt z pacjentem musi spełniać wymogi biokompatybilności. Materiały takie jak PEEK i stal nierdzewna klasy medycznej przechodzą te testy. Nie powodują reakcji alergicznych ani nie uwalniają szkodliwych substancji.
Ochrona przed płynami również ma znaczenie. Krew, sól fizjologiczna i płyny czyszczące mogą uszkodzić części wewnętrzne. Uszczelnione obudowy z dobrymi uszczelkami chronią przed przedostawaniem się płynów. Stopień ochrony IP informuje, jak dobrze obudowa chroni przed wodą i pyłem.
Integracja czujników i precyzja
Nowoczesne efektory końcowe są wyposażone w czujniki siły, kamery i czujniki położenia. Czujniki te przesyłają dane do systemu sterowania. Robot natychmiast zmienia chwyt lub położenie.
Precyzja w tym przypadku decyduje o różnicy między dobrym szwem a pękniętym naczyniem krwionośnym. Mocowania czujników muszą być sztywne. Każdy luz między czujnikiem a narzędziem powoduje błędne odczyty. To prowadzi do błędnych decyzji oprogramowania sterującego.
Ramy i obudowy zawierają precyzyjne koła zębate i łożyska. Rozkładają one obciążenia na całą konstrukcję. Słaba rama ugina się pod obciążeniem. To ugięcie zaburza wszelkie późniejsze obliczenia.
Części robotów pielęgniarskich stoją przed podobnymi wymaganiami. Roboty te podnoszą pacjentów, dostarczają zaopatrzenie i pomagają w codziennej opiece. Części konstrukcyjne robotów szpitalnych muszą wytrzymywać powtarzające się obciążenia bez ryzyka uszkodzenia. Części konstrukcyjne robotów szpitalnych dla pielęgniarek często koncentrują się na trwałości, a nie na ekstremalnej precyzji. Mimo to, te same idee mają zastosowanie.
Elementy konstrukcyjne robotów szpitalnych muszą przetrwać lata w ruchliwych obszarach szpitalnych. Oznacza to staranny dobór materiałów i solidne etapy produkcji. Każdy wspornik, złącze i obudowa przyczyniają się do niezawodnego działania całego systemu.
Produkcja części konstrukcyjnych robotów szpitalnych
Produkcja elementów konstrukcyjnych robotów szpitalnych wymaga więcej niż jednego procesu. Każda metoda jest dostosowana do innego kształtu części, materiału i wielkości produkcji. Wybór odpowiedniej metody pozwala obniżyć koszty i zapewnić wysoką jakość.
Obróbka CNC precyzyjnych komponentów
Obróbka CNC precyzyjnych komponentów stanowi podstawę produkcji elementów konstrukcyjnych robotów szpitalnych. Ten proces ubytkowy umożliwia cięcie bloków metalu lub tworzywa sztucznego na precyzyjne kształty. Sprawdza się on doskonale w przypadku połączeń, obudów przekładni i mocowań siłowników.
Frezowanie i toczenie wieloosiowe
Precyzyjne 5-osiowe frezowanie CNC przesuwa narzędzie skrawające wzdłuż pięciu osi jednocześnie. Narzędzie osiąga kąty, których nie jest w stanie obrobić maszyna 3-osiowa. Ma to znaczenie w przypadku złożonych geometrii połączeń i powierzchni zakrzywionych. Maszyny wielozadaniowe łączą frezowanie i toczenie w jednym ustawieniu. To redukuje błędy obsługi i oszczędza czas.
W przypadku elementów konstrukcyjnych robotów szpitalnych z głębokimi kieszeniami lub cienkimi ściankami, obróbka 5-osiowa zmniejsza liczbę ustawień. Mniej ustawień oznacza lepszą kontrolę nad każdym wymiarem.
Osiąganie tolerancji na poziomie mikronów
Precyzyjna obróbka CNC precyzyjnych komponentów zapewnia tolerancje, których standardowe procesy nie są w stanie osiągnąć. Oto, co osiągają najlepsze warsztaty:
- Tolerancje wynoszące ±0.0002 cala (±5 µm) lub mniejsze w przypadku cech krytycznych, przy wykończeniu powierzchni o dokładności Ra 0.8 µm.
- Dokładność pozycjonowania wynosi do 3 µm, a dokładność objętościowa poniżej 13 µm; mikrofrezowanie pozwala uzyskać tolerancje rzędu 2–3 µm.
- Wielozadaniowość 5-osiowa pozwala na osiągnięcie tolerancji ±0.0025 mm (±0.0001 cala) w przypadku złożonych konturów 3D, wirników i stawów medycznych.
Te liczby mają znaczenie dla połączeń i siłowników. Kilka mikronów błędu może uszkodzić całe ramię. Dlatego precyzyjna obróbka elementów konstrukcyjnych robotów szpitalnych wymaga sztywnych maszyn, ostrych narzędzi i stabilnej kontroli temperatury.
Formowanie wtryskowe i blacha
Nie każda część wymaga precyzji rzędu mikronów. Obudowy, pokrywy i wsporniki często dobrze współpracują z innymi procesami. Formowanie wtryskowe i obróbka blachy wypełniają tę lukę.
Produkcja wielkoseryjna obudów
Formowanie wtryskowe polega na wtłoczeniu stopionego plastiku do stalowej formy. Forma formuje element w ciągu kilku sekund. Proces ten nadaje się do obudów z ABS i poliwęglanu. Po wykonaniu oprzyrządowania koszty jednostkowe szybko spadają. Powstają tysiące identycznych pokryw o tym samym kształcie i wykończeniu.
W przypadku części robotów pielęgniarskich, formowane obudowy chronią elektronikę i czujniki. Zapewniają również czystą powierzchnię, którą łatwo wytrzeć.
Ekonomiczne formowanie wsporników
Obróbka blachy polega na gięciu, wykrawaniu i cięciu płaskiego metalu na wsporniki i osłony. Powszechnie stosowane są blachy aluminiowe i ze stali nierdzewnej. Oprzyrządowanie jest tańsze niż w przypadku formowania wtryskowego. To sprawia, że blacha jest dobrym wyborem w przypadku małych i średnich serii.
Modułowe profile aluminiowe doskonale sprawdzają się w przypadku ram i osłon. Wystarczy je przyciąć na odpowiednią długość, skręcić i dodać panele. Takie podejście przyspiesza montaż i zapewnia lekkość konstrukcji.
Druk 3D i wytwarzanie przyrostowe
Produkcja addytywna pozwala tworzyć elementy warstwa po warstwie. Otwiera to możliwości projektowe, których nie da się osiągnąć metodami subtraktywnymi.
Złożone geometrie i odciążanie
Druk 3D tworzy kanały wewnętrzne, struktury kratowe i organiczne kształty. Te cechy pozwalają zmniejszyć wagę bez utraty wytrzymałości. W przypadku elementów konstrukcyjnych robotów szpitalnych, zmniejszenie masy oznacza mniejsze silniki i szybszy ruch. Zarówno tytan, jak i PEEK dobrze drukują się w zastosowaniach medycznych.
Szybkie prototypowanie i niestandardowe efektory końcowe
Inżynierowie drukują prototypy w ciągu kilku godzin, a nie tygodni. Testują dopasowanie i działanie, zanim zdecydują się na drogie oprzyrządowanie. Niestandardowe chwytaki również na tym korzystają. Chirurg może potrzebować jednorazowego chwytaka do rzadkiego zabiegu. Drukowanie go na żądanie oszczędza czas i pieniądze.
Z praktycznego punktu widzenia, produkcja elementów konstrukcyjnych robotów szpitalnych często łączy różne procesy. Połączenie obrabiane CNC może być połączone z formowaną obudową i drukowanym efektorem końcowym. Firmy takie jak NOBLE w Chinach oferują wszystkie te usługi w jednym miejscu. Ich zespół zajmuje się prototypowaniem i masową produkcją robotów medycznych. Taki zakres usług pozwala klientom przejść od projektu do montażu bez konieczności współpracy z wieloma dostawcami.
Warto zauważyć, że produkcja części robotów dla szpitali wymaga ścisłej kontroli procesu. Każdy etap – od surowca po kontrolę końcową – wpływa na gotowy element. Dobrzy dostawcy części robotów produkcyjnych śledzą każdą operację i dokumentują wyniki. Taka dokumentacja wspiera audyty i zapewnia stałą jakość.
Rozważania projektowe dotyczące części konstrukcyjnych robotów szpitalnych
Dobry projekt zaczyna się od precyzji. Każdy projekt części konstrukcyjnych robota szpitalnego wymaga ścisłych tolerancji dla połączeń i siłowników. Niewielki błąd w jednym elemencie może narastać w miarę jego składania. Analiza stosu tolerancji sprawdza, jak odchylenia poszczególnych elementów wpływają na sumę. Jeśli suma przekroczy limit, ramię nie osiągnie celu. Inżynierowie mapują każdy wymiar i przewidują najgorszy scenariusz narastania błędów przed cięciem metalu.
Ścisłe tolerancje dla połączeń i siłowników
Zapewnienie powtarzalności w robotyce chirurgicznej
Powtarzalność oznacza, że robot za każdym razem wraca w to samo miejsce. Robot chirurgiczny może poruszać się do tego samego punktu tysiące razy podczas jednej procedury. Każde przesunięcie psuje efekt końcowy. Ścisłe tolerancje obróbki otworów przegubowych i mocowań siłowników utrzymują to przesunięcie na niskim poziomie. Oprogramowanie sterujące zakłada, że element konstrukcyjny zachowuje swój kształt. W takim przypadku końcówka narzędzia ląduje tam, gdzie spodziewa się tego chirurg.
Zarządzanie rozszerzalnością cieplną
Ciepło powoduje zmianę rozmiaru elementów. Silniki, przekładnie i łożyska nagrzewają się podczas użytkowania. Metalowa część rośnie wraz ze wzrostem temperatury. Ten wzrost przesuwa środek stawu i zaburza kalibrację. Projektanci wybierają materiały o niskiej rozszerzalności cieplnej do newralgicznych punktów. Dodają również kompensację termiczną w oprogramowaniu. Niektóre systemy nagrzewają się przed operacją, aby osiągnąć stabilną temperaturę.
Możliwość czyszczenia i sterylizacji
Stopnie ochrony IP i ochrona przed wnikaniem płynów
Szpitale to miejsca o dużej wilgotności. Krew, sól fizjologiczna i środki czyszczące stanowią zagrożenie dla wewnętrznych części. Stopień ochrony IP informuje, jak dobrze obudowa blokuje kurz i wodę. Stopień ochrony IP67 oznacza, że element wytrzymuje krótkotrwałe zanurzenie. Stopień ochrony IP68 to jeszcze więcej. Uszczelnione łożyska, uszczelki i gładkie powierzchnie to gwarancja bezpieczeństwa. Żadne szczeliny nie powinny gromadzić płynu.
Odporność materiału na chemiczne środki sterylizujące
Środki sterylizujące, takie jak nadtlenek wodoru i kwas nadoctowy, atakują wiele tworzyw sztucznych. Materiały muszą być odporne na te substancje chemiczne i nie pękać ani nie matowieć. PEEK i stal nierdzewna klasy medycznej dobrze się sprawdzają. ABS może z czasem ulegać degradacji. Wybór wpływa na trwałość części. Części robotów pielęgniarskich są narażone na takie same działanie substancji chemicznych. Wymagają one takiej samej staranności przy doborze materiałów.
Analiza bezpieczeństwa i trybów awarii
Integralność strukturalna pod obciążeniem
Każdy projekt elementów konstrukcyjnych robota szpitalnego musi przetrwać największe obciążenia. Może to być nagłe zatrzymanie, upuszczenie narzędzia lub pacjent opierający się o ramię. Inżynierowie przeprowadzają analizę naprężeń, aby znaleźć słabe punkty. Testują prototypy pod obciążeniem, aż coś się ugnie lub pęknie. Celem jest znalezienie punktu awarii, zanim zrobi to pacjent.
Nadmiarowość w połączeniach krytycznych
Niektóre połączenia nie mogą się zepsuć. Przykładem jest ramię chirurgiczne trzymające skalpel nad pacjentem. Nadmiarowe hamulce lub dodatkowe enkodery tworzą warstwę zapasową. Jeśli system główny ulegnie awarii, system zapasowy utrzymuje pozycję. To zwiększa koszty i złożoność, ale również bezpieczeństwo. Jakość produktu końcowego zależy od tych wyborów.
Materiały powszechnie stosowane do części konstrukcyjnych robotów szpitalnych
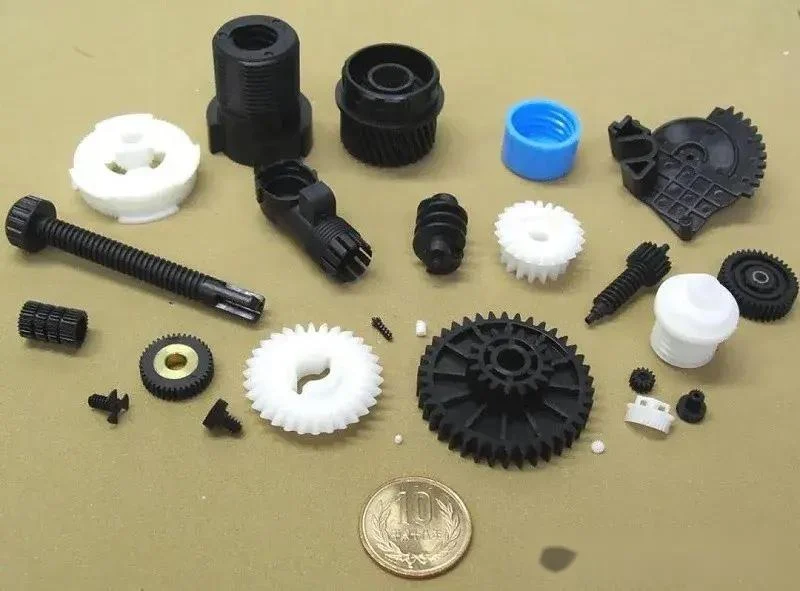
Wybór odpowiednich materiałów na elementy konstrukcyjne robota szpitalnego ma ogromne znaczenie. Wybór ten wpływa na wagę, wytrzymałość i trwałość elementu. Decyduje również o tym, czy robot wytrzyma wielokrotną sterylizację. Przyjrzyjmy się głównym opcjom.
Metale klasy medycznej
Metale zapewniają wytrzymałość i sztywność. Dobrze trzymają się ścisłych tolerancji. To czyni je najlepszym wyborem do nośnych elementów konstrukcyjnych robotów szpitalnych.
Stal nierdzewna i tytan
Stal nierdzewna klasy medycznej jest odporna na rdzę i odporna na agresywne substancje chemiczne. Doskonale sprawdza się w przypadku ram, aparatów ortodontycznych i uchwytów na instrumenty. Tytan jest lżejszy i mocniejszy. Dobrze toleruje również kontakt z tkanką ludzką. Dzięki temu idealnie nadaje się do stawów i efektorów końcowych mających kontakt z pacjentami. Oba metale są droższe niż aluminium. Jednak ich trwałość często rekompensuje cenę.
Stopy aluminium do redukcji wagi
Stopy aluminium pozwalają na redukcję masy bez nadmiernej utraty wytrzymałości. Lżejsze ramię porusza się szybciej i wymaga mniejszych silników. To oszczędza energię i zmniejsza zużycie. Aluminium jest również łatwe w obróbce. To dobry wybór na ramiona konstrukcyjne i podwozie. Kompromis? Aluminium jest bardziej miękkie niż stal. Wymaga powłok lub wkładek w miejscach narażonych na zużycie.
Wysokowydajne polimery
Polimery oferują korzyści, których metale nie mogą dorównać. Są odporne na działanie chemikaliów, blokują elektryczność i ważą bardzo mało. Ma to znaczenie w przypadku komponentów robotów medycznych znajdujących się w pobliżu czujników lub elektroniki.
PEEK i PEI do izolacji konstrukcyjnych
PEEK wyróżnia się w przypadku elementów nośnych. Dobrze radzi sobie z ciepłem i chemikaliami. Zapewnia również izolację. Oto porównanie różnych gatunków PEEK:
| Klasa PEEK | Wytrzymałość na rozciąganie (MPa) | Wytrzymałość na zginanie (MPa) |
| Niewypełniony PEEK | 96-100 | 125-146 |
| 30% włókna szklanego PEEK | 170-179 | 271 |
| 30% włókna węglowego PEEK | 236-265 | Nieokreślony |
Włókno węglowe PEEK zapewnia najwyższą wytrzymałość. Dzięki temu doskonale nadaje się do wsporników konstrukcyjnych. PEI to kolejna opcja. Jest tańszy niż PEEK, a jednocześnie oferuje dobrą sztywność i odporność termiczną.
ABS i poliwęglan do obudów
ABS i poliwęglan dominują w produkcji obudów. Łatwo formują się w skomplikowane kształty. Są również odporne na uderzenia. Poliwęglan przewyższa ABS pod względem przejrzystości i wytrzymałości. ABS wygrywa pod względem kosztów. Oba materiały nadają się do części robotów pielęgniarskich, które wymagają przecierania. Żaden z nich nie jest dobrze odporny na temperaturę w autoklawie. Dlatego nadają się do stref niesterylnych lub jednorazowych osłon.
Kryteria wyboru materiału
Standardy biokompatybilności
Norma ISO 10993 określa zasady biokompatybilności. Każdy materiał mający kontakt z pacjentem musi przejść odpowiednie testy. Testy te sprawdzają toksyczność, podrażnienie i reakcję alergiczną. PEEK, tytan i stal nierdzewna klasy medycznej spełniają te normy. Zawsze upewnij się, że Twój dostawca dostarcza certyfikowane materiały.
Równoważenie kosztów, wagi i trwałości
Żaden pojedynczy materiał nie jest zawsze najlepszy. Inżynierowie analizują koszty, wagę i trwałość. Tytan jest droższy, ale trwalszy. Aluminium pozwala zaoszczędzić na wadze przy niższych kosztach. PEEK jest odporny na chemikalia, ale znacznie droższy niż ABS. Właściwy wybór zależy od przeznaczenia części. Obudowa może być wykonana z ABS. Staw chirurgiczny może wymagać tytanu. Znalezienie odpowiedniej równowagi zapewnia precyzję i jakość w całym systemie. Dobrzy partnerzy produkcyjni pomagają dopasować materiał do funkcji.
Ramy wyboru części konstrukcyjnych robotów szpitalnych
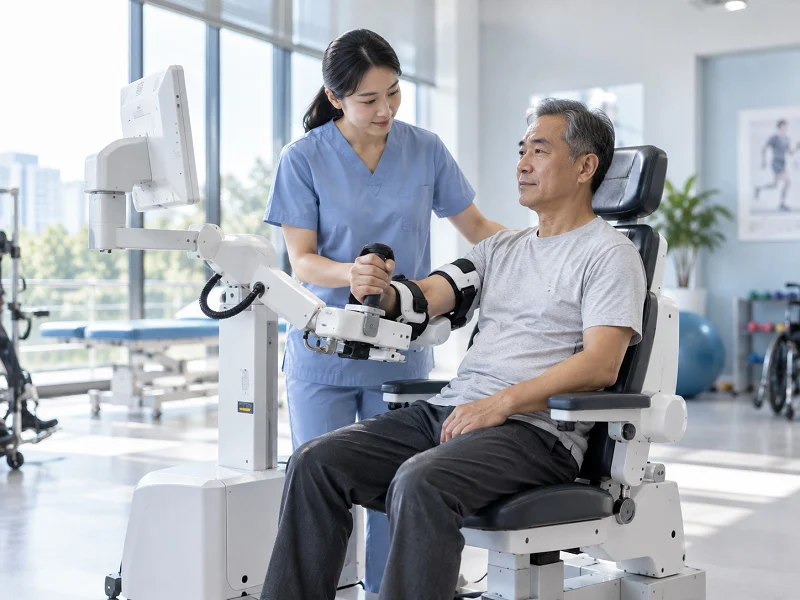
Wybór odpowiednich części do projektu konstrukcyjnego robota szpitalnego jest jak rozwiązywanie łamigłówki. Musisz dopasować funkcję, budżet i harmonogram. Jasny plan działania sprawia, że łamigłówka jest możliwa do rozwiązania.
Przewodnik decyzyjny krok po kroku
Określanie wymagań dotyczących obciążenia i precyzji
Zacznij od pytania, co część musi robić. Połączenie, w którym znajduje się skalpel, wymaga ekstremalnej precyzji. Obudowa, w której znajdują się przewody, wymaga mniejszej precyzji. Zapisz obciążenie, jakie przenosi część. Zwróć uwagę na tolerancję, jaką musi wytrzymać. Te dwie liczby determinują każdy kolejny wybór.
Obróbka CNC jest cenna w przypadku części wymagających wysokiej dokładności wymiarowej, niestandardowych komponentów lub ścisłych tolerancji – takich jak instrumenty chirurgiczne, urządzenia wszczepialne czy precyzyjne komponenty diagnostyczne. Druk 3D umożliwia tworzenie skomplikowanych, niestandardowych prototypów lub produkcję małoseryjną – na przykład modeli anatomicznych dostosowanych do potrzeb pacjenta, szablonów chirurgicznych, protez czy implantów stomatologicznych – oferując swobodę projektowania, szybką realizację i efektywną iterację projektu.
Dopasowanie procesu do wolumenu produkcji
Wielkość decyduje o procesie. Druk 3D sprawdza się przy produkcji poniżej 50–100 sztuk. Obróbka CNC utrzymuje tolerancję do ±0.001 cala bez konieczności ponoszenia kosztów początkowych na oprzyrządowanie. Koszt jednostkowy utrzymuje się na stałym poziomie około 55–65 dolarów za sztukę. Formowanie wtryskowe obniża koszt jednostkowy do 0.50–5.00 dolarów przy dużych wolumenach. Wzór na próg rentowności to koszt formy podzielony przez (koszt jednostkowy CNC minus koszt jednostkowy formowania). Proste obudowy z tworzyw sztucznych zazwyczaj osiągają próg rentowności poniżej 1,000 sztuk. Części o wysokiej precyzji osiągają podobny poziom przy podobnych lub wyższych wolumenach.
| Kryterium decyzyjne | Obróbka CNC | Druk 3D |
| Wielkość produkcji | Najlepiej nadaje się do prototypów i części o małej objętości | Najlepiej sprawdza się przy nakładach poniżej 50–100 jednostek |
| Zdolność tolerancji | Utrzymuje ±0.001 cala; frezowanie pięcioosiowe osiąga ±0.005–0.025 mm na otworach łożysk | Nie można osiągnąć powtarzalności CNC w przypadku części metalowych o wąskiej tolerancji |
| Koszty oprzyrządowania | Nie jest wymagana żadna początkowa inwestycja w narzędzia | Brak kosztów narzędzi, co umożliwia wykonywanie złożonych geometrii |
| Potrzeby materiałowe/wytrzymałościowe | Preferowane, gdy wymagana jest wytrzymałość metalu | Nadaje się do wczesnych prototypów i złożonych kształtów |
| Zachowanie kosztów | Koszt jednostkowy na część jest mniej więcej stały (~55–65 USD/część) | Ekonomiczne przy małych ilościach; przejdź na CNC, aby uzyskać dokładniejsze tolerancje lub większą wytrzymałość metalu |
Równoważenie kosztów, jakości i czasu realizacji
Inwestycja w narzędzia a koszt jednostkowy
Oprzyrządowanie zmienia matematykę. Formy wtryskowe są droższe na początku. Ta inwestycja zwraca się wraz ze wzrostem wolumenów. W przypadku części robotów pielęgniarskich produkowanych w dużych partiach, formowane obudowy szybko obniżają koszt jednostkowy. Projekty niskoseryjne pomijają oprzyrządowanie i wykorzystują CNC lub druk 3D. Kompromis jest jasny: zapłacić teraz za oprzyrządowanie lub zapłacić więcej za część później.
Niezawodność łańcucha dostaw
Świetny projekt nic nie znaczy bez części dostarczonych na czas. Dostawcy, którzy kontrolują obróbkę mechaniczną, formowanie i montaż pod jednym dachem, zmniejszają ryzyko. Wykrywają problemy na wczesnym etapie. Utrzymują również stałą jakość we wszystkich partiach. W przypadku części do robotów pielęgniarskich, niezawodny łańcuch dostaw zapewnia terminowe wdrożenie w szpitalach. Zapytaj o terminy realizacji, zapasowe moce produkcyjne i sposób radzenia sobie z brakami materiałowymi, zanim podejmiesz decyzję.
Przykład przypadku: Produkcja stawu ramienia robota szpitalnego
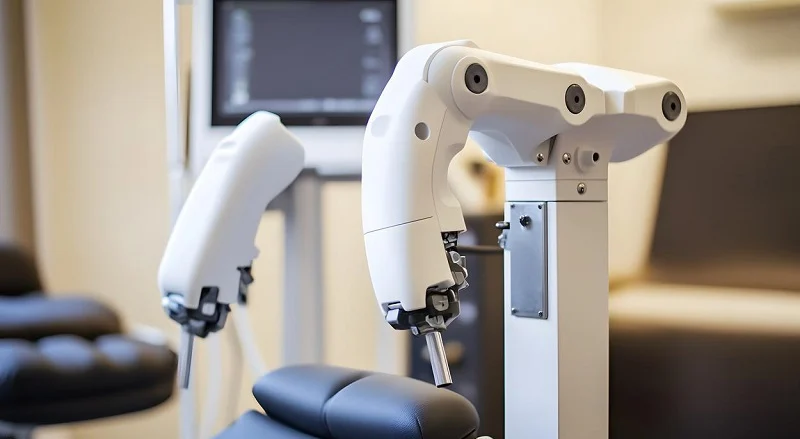
Wyobraź sobie staw ramienia robota chirurgicznego, który trzyma skalpel. Musi się poruszać bardzo precyzyjnie. Musi też zachować stabilność podczas przenoszenia ciężaru. Ten przykład pokazuje, jak zbudowany jest taki staw.
Wymagania projektowe i wybór materiałów
Połączenie musi być wytrzymałe, ale nie ciężkie. Musi również przetrwać wielokrotną sterylizację. Konstrukcja wymaga odpowiedniej nośności, aby utrzymać narzędzie bez jego zginania. Tolerancje otworu łożyska są bardzo wąskie.
Wybór tytanu ze względu na wytrzymałość i wagę
Tytan doskonale sprawdza się w tym zastosowaniu. Jest lżejszy od stali i mocniejszy od aluminium. Spełnia również wymogi biokompatybilności ISO 10993. Jest to istotne w przypadku wszystkich części konstrukcyjnych robotów szpitalnych mających kontakt z pacjentami. Materiał ten jest również odporny na chemiczne środki sterylizujące. Dzięki temu staw zachowuje swój kształt po wielu cyklach czyszczenia.
Wybór procesu i walidacja precyzji
Zespół wybrał precyzyjne, 5-osiowe frezowanie CNC do korpusu stawu. Ten proces umożliwia cięcie skomplikowanych kątów w jednym ustawieniu. Zmniejsza to błędy obsługi. Utrzymuje również ścisłe tolerancje wymagane przez projekt.
Obróbka CNC 5-osiowa i kontrola CMM
Precyzyjna obróbka CNC pozwala na uzyskanie tolerancji ±0.0025 mm na krytycznych konturach. Taki poziom precyzji zapewnia stabilność środka połączenia. Po obróbce współrzędnościowa maszyna pomiarowa (CMM) sprawdza każdy kluczowy wymiar. CMM potwierdza położenie otworu i wykończenie powierzchni. Każda uszkodzona część jest ponownie obrabiana lub złomowana. Ten etap chroni cały zespół.
Montaż i testowanie
Zespół montażowy łączy obrobiony korpus z łożyskami i siłownikami. Warunki panujące w pomieszczeniu czystym zapobiegają przedostawaniu się kurzu. Każde łożysko jest wciskane w otwór z kontrolowaną siłą.
Integracja łożysk i siłowników
Najpierw montowane są łożyska uszczelnione. Następnie siłownik montowany jest do korpusu stawu. Technicy sprawdzają luz i płynność obrotu. Staw ramienia robota chirurgicznego nie może mieć praktycznie żadnego luzu. To samo dotyczy stawu ramienia robota pielęgniarskiego, który podnosi pacjentów. Oba wymagają stabilnego ruchu pod obciążeniem.
Testowanie odbywa się po montażu. Staw przechodzi tysiące cykli. Czujniki śledzą dryft położenia i wzrost temperatury. Staw ramienia robota pielęgniarskiego może być poddawany innym obciążeniom niż staw chirurgiczny. Mimo to test dowodzi, że projekt się sprawdza. Wysoka precyzja wykonania na każdym etapie to umożliwia. W ten sposób jakość jest wbudowana, a nie kontrolowana później.
Przyszłe trendy w częściach konstrukcyjnych robotów szpitalnych
Ta dziedzina stale się rozwija. Nowe powłoki, inteligentniejsze metody produkcji i mniejsze konstrukcje zmieniają możliwości robotów. Przyjrzyjmy się, co przyniesie przyszłość.
Nowe materiały i powłoki
Powierzchnie antybakteryjne i kompozyty samosmarujące
Szpitale potrzebują powierzchni, które zwalczają zarazki. Nowe powłoki antybakteryjne zapobiegają rozwojowi bakterii na ramionach i pokrywach robotów. Powłoki te uwalniają drobne cząsteczki, które zabijają zarazki w kontakcie z powierzchnią. Niektóre powłoki wykorzystują srebro lub miedź domieszkowane w warstwie wierzchniej. Powłoka wytrzymuje setki cykli czyszczenia.
Kompozyty samosmarujące to kolejny ważny krok naprzód. Materiały te mają stałe środki smarne wbudowane w podstawę. Cząsteczki PTFE lub grafitu osadzają się wewnątrz tworzywa sztucznego lub metalu. Wraz ze zużyciem powierzchni, świeży środek smarny wyłania się na wierzch. To zmniejsza tarcie bez konieczności smarowania lub oleju. W przypadku uszczelnionych połączeń oznacza to mniej konserwacji i dłuższą żywotność.
W praktyce te udoskonalenia pomagają zarówno robotom chirurgicznym, jak i pielęgniarskim. Ramię podnoszące do transportu pacjentów korzysta z łożysk samosmarujących. Zapewniają one płynny ruch nawet po latach użytkowania.
Automatyzacja i produkcja na żądanie
Cyfrowe bliźniaki i produkcja w chmurze
Cyfrowe bliźniaki to wirtualne kopie prawdziwych części robota. Inżynierowie przeprowadzają symulacje na bliźniaku przed cięciem metalu. Testują ruch, nagrzewanie i punkty naprężeń. Problemy są rozwiązywane programowo, a nie sprzętowo. To oszczędza czas i pieniądze.
Produkcja w chmurze łączy fabryki na całym świecie. Plik projektowy jest przesyłany do chmury. Maszyny w różnych lokalizacjach odczytują plik i natychmiast rozpoczynają produkcję. Ten model „na żądanie” redukuje zapasy i przyspiesza dostawy. W przypadku części konstrukcyjnych robotów szpitalnych oznacza to szybszą realizację zamówień na części niestandardowe.
Warto zauważyć, że automatyzacja poprawia również jakość. Robotyczne stanowiska załadunku i rozładunku obrabiarek CNC bez pomocy człowieka. Pracują nocami przy zgaszonym świetle. Części schodzą z linii produkcyjnej z tą samą precyzją za każdym razem.
Miniaturyzacja i projektowanie modułowe
Mikrorobotyka do chirurgii celowanej
Roboty stają się coraz mniejsze. Mikroroboty mogą przemieszczać się wewnątrz naczyń krwionośnych, podając leki. Usuwają skrzepy lub pobierają próbki tkanek. Te maleńkie maszyny potrzebują bardzo małych części konstrukcyjnych robotów szpitalnych. Wytwarzanie tak małych części wymaga specjalistycznych technik. Cięcie laserowe i mikrofrezowanie pozwalają uzyskać detale mierzone w mikronach.
Modułowa konstrukcja również pomaga. Standardowe przeguby i siłowniki łączą się ze sobą, umożliwiając budowę różnych robotów. Ramię chirurgiczne dzieli części z ramieniem robota pielęgniarskiego. To skraca czas projektowania i koszty magazynowania. Ten sam moduł przegubów działa w obu systemach. Tylko efektor końcowy zmienia się w zależności od zadania.
Części robotów pielęgniarskich korzystają z tego modułowego podejścia. Robot do podnoszenia pacjentów wykorzystuje ten sam przegub bazowy, co robot dostarczający zaopatrzenie. Inżynierowie wymieniają mocowanie narzędzi, aby zmienić zadanie robota. Ta elastyczność sprawia, że roboty szpitalne są bardziej przystępne cenowo i łatwiejsze w utrzymaniu.
Miniaturyzacja jeszcze bardziej poszerza tolerancje. Mniejsze części wymagają ściślejszych limitów. Metody produkcji muszą być udoskonalane, aby dotrzymać kroku. Przyszłość elementów konstrukcyjnych robotów szpitalnych jest mniejsza, inteligentniejsza i bardziej elastyczna.
Wybór NOBLE do produkcji części konstrukcyjnych robotów szpitalnych

Znalezienie odpowiedniego partnera produkcyjnego ma wpływ na każdy etap projektu elementów konstrukcyjnych robota szpitalnego. NOBLE to kompleksowy dostawca, który koncentruje się na obróbce metali i tworzyw sztucznych. Firma zajmuje się wszystkim, od surowców po gotowy montaż.
Wszechstronne możliwości produkcyjne
Ekspertyza w zakresie obróbki metali i tworzyw sztucznych
NOBLE łączy główne procesy niezbędne do produkcji elementów konstrukcyjnych robotów szpitalnych. Obróbka metali obejmuje tłoczenie i formowanie blach, obróbkę CNC, odlewanie metali oraz produkcję radiatorów. Możliwości obróbki tworzyw sztucznych obejmują formowanie wtryskowe, obróbkę CNC, formowanie rozdmuchowe oraz produkcję wspomaganą oprzyrządowaniem w przypadku powtarzalnych produkcji.
| Kategoria materiału | Typowe możliwości przetwarzania |
| Metal | Tłoczenie i formowanie blach; obróbka CNC; odlewanie metali; produkcja radiatorów |
| Plastik | Formowanie wtryskowe tworzyw sztucznych; Obróbka CNC; Formowanie rozdmuchowe; Produkcja wspomagana narzędziami |
Dzięki tej serii nie musisz współpracować z wieloma dostawcami. Jeden zespół zajmuje się zarówno precyzyjną obróbką mechaniczną, jak i formowaniem obudów.
Od projektu do montażu
NOBLE oferuje więcej niż tylko podstawową produkcję. Zespół pomaga w projektowaniu, prototypowaniu, wytwarzaniu i montażu końcowym. Ten pełny łańcuch dostaw ma znaczenie w przypadku części robotów pielęgniarskich, które muszą pasować identycznie w różnych partiach. Inżynierowie wcześnie wykrywają problemy z tolerancją. Naprawiają projekty przed wycięciem narzędzi. Montaż odbywa się w kontrolowanych warunkach. Każdy krok jest zapisywany.
Certyfikowana jakość i zgodność
Certyfikaty ISO 9001:2015 i ISO 13485:2016
Firma NOBLE posiada certyfikaty ISO 9001:2015 i ISO 13485:2016. Druga norma ma zastosowanie do każdej organizacji zaangażowanej w cykl życia wyrobów medycznych, w tym do producentów i dostawców komponentów. Wymaga ona pisemnego systemu zarządzania jakością, który kładzie nacisk na zarządzanie ryzykiem, identyfikowalność, walidację procesów i kontrolę dostawców.
Norma ISO 13485:2016 wymaga od producentów komponentów pisemnych procedur walidacji procesów, identyfikowalności materiałów i partii, kontroli zmian i zarządzania niezgodnościami. Norma wyraźnie wymaga kontroli procesów zleconych na zewnątrz, które wpływają na zgodność produktu. Sam certyfikat nie wystarczy. Liczy się faktyczne wdrażanie zwalidowanych procesów, identyfikowalność i kontrola zmian. Rozporządzenie FDA QMSR, obowiązujące od 2 lutego 2026 r., obejmuje normę ISO 13485:2016, ale nie wymaga certyfikatów. Producenci gotowych urządzeń pozostają odpowiedzialni za jakość dostarczaną przez dostawców. To sprawia, że zgodność z normą ISO 13485:2016 jest realną koniecznością w przypadku produkcji części robotów przeznaczonych na rynki regulowane.
Współpraca w zakresie wsparcia inżynieryjnego
Optymalizacja projektów pod kątem możliwości produkcji
Dobrzy partnerzy udoskonalają Twój projekt przed rozpoczęciem produkcji. Inżynierowie NOBLE analizują rysunki pod kątem wykonalności. Sugerują zamiany materiałów, które obniżają wagę lub koszty. Wskazują elementy trudne do obróbki lub formowania. Taka wymiana informacji pozwala oszczędzać pieniądze i zapobiegać opóźnieniom. W przypadku masowej produkcji części robotów, wczesne wprowadzenie danych pozwala zachować realistyczne tolerancje i płynność produkcji. Rezultatem są wysokiej jakości części konstrukcyjne robotów szpitalnych, którym można zaufać, partia po partii.
Sposób działania części, sposób jej wykonania, precyzja wykonania i materiał, z którego jest wykonana, wszystko to jest ze sobą powiązane. Zmiana jednej rzeczy powoduje zmiany w pozostałych. Tytanowy element łączony z tolerancją mikronów nie działa tak dobrze jak formowany wspornik z tworzywa sztucznego. Dlatego elementy konstrukcyjne robotów szpitalnych wymagają szerszej perspektywy. Naprawa tylko jednej części rzadko się sprawdza. Cały zespół musi zachować wytrzymałość pod obciążeniem, wysoką temperaturą i wielokrotną sterylizacją.
Współpraca z certyfikowanym producentem, takim jak NOBLE, pozwala zachować zgodność z normami medycznymi. Certyfikaty ISO 9001:2015 i ISO 13485:2016 gwarantują stabilną wydajność. Wykorzystaj zatem ramy selekcji w swoim projekcie. Ustaw obciążenia, dopasuj proces do objętości i starannie dobierz materiały. Otrzymasz precyzję i niezawodność, jakich potrzebuje Twój robot.
Często zadawane pytania dotyczące części konstrukcyjnych robotów szpitalnych
Z czego wykonane są części konstrukcyjne robotów szpitalnych?
Większość elementów konstrukcyjnych robotów szpitalnych jest wykonana z aluminium, stali nierdzewnej, tytanu, włókna węglowego, PEEK-u lub ABS-u. Wybór materiału zależy od specyfiki pracy. Staw chirurgiczny często wymaga tytanu. Pokrywa obudowy może być wykonana z formowanego ABS-u. Każdy materiał charakteryzuje się inną wytrzymałością, wagą i odpornością chemiczną.
Dlaczego złącza i siłowniki wymagają tak małych tolerancji?
Niewielki błąd w stawie zwiększa się w miarę przesuwania się wzdłuż ramienia. Ten dryf powoduje błąd końcówki narzędzia. Roboty chirurgiczne potrzebują powtarzalności rzędu mikronów. Precyzyjna obróbka CNC spełnia te wymagania. Bez niej robot dwukrotnie ominie to samo miejsce.
Który proces produkcyjny jest dla mnie najlepszy?
Zależy to od wielkości produkcji i precyzji. Obróbka CNC sprawdza się w przypadku prototypów i części metalowych o wąskich tolerancjach. Formowanie wtryskowe sprawdza się przy dużych wolumenach w przypadku obudów. Druk 3D obsługuje złożone kształty i unikatowe efektory końcowe. Wiele projektów elementów konstrukcyjnych robotów szpitalnych łączy wszystkie trzy.
Czy części plastikowe sprawdzą się w warunkach szpitalnych?
Tak, jeśli wybierzesz odpowiedni polimer. PEEK i PEI są odporne na chemikalia i wysoką temperaturę. ABS i poliwęglan nadają się do obudów w strefach niesterylnych. Łatwo się formują i szybko ścierają. Wystarczy sprawdzić, jak każdy materiał radzi sobie ze środkiem sterylizującym, zanim się na to zdecydujesz.
Co właściwie mówi mi stopień ochrony IP?
Stopień ochrony IP określa, jak skutecznie obudowa chroni przed pyłem i wodą. IP67 oznacza, że element wytrzymuje krótkotrwałe zanurzenie. Stopień ochrony IP68 to jeszcze więcej. W przypadku części konstrukcyjnych robotów szpitalnych, wysoki stopień ochrony chroni przekładnie, łożyska i elektronikę przed kontaktem z krwią i płynami czyszczącymi.
Jak wybrać partnera produkcyjnego?
Poszukaj dostawcy, który zajmuje się metalem i plastikiem pod jednym dachem. Sprawdź certyfikaty ISO 9001:2015 i ISO 13485:2016. Zapytaj o identyfikowalność, walidację procesów i terminy realizacji. Partner, który wcześnie dołączy do przeglądu projektu, wychwyci problemy, zanim narzędzia zostaną wycięte.
Czym jest analiza stosu tolerancji?
Każda część ma niewielką zmienność. Analiza stosu sumuje te zmienność. Jeśli suma przekroczy limit, ramię nie osiągnie celu. Inżynierowie mapują każdy wymiar i przewidują najgorszy scenariusz. Dzięki temu elementy konstrukcyjne robota szpitalnego działają jak jeden system.
Czy części robota pielęgniarskiego różnią się od części robota chirurgicznego?
Łączy je wiele wspólnych idei. Części robotów pielęgniarskich często koncentrują się na trwałości, a nie na ekstremalnej precyzji. Ramię podnośnika pacjenta jest narażone na powtarzające się obciążenia, a nie na mikronowe cięcia. Mimo to oba te elementy wymagają solidnych ram, uszczelnionych połączeń i materiałów odpornych na czyszczenie chemiczne.






