
Roboty medyczne pracują w szpitalach, ośrodkach rehabilitacyjnych i domach opieki dla osób starszych. Ramiona robotów są jednym z najważniejszych elementów robotów medycznych. Kontrolują one ruchy, wykonują precyzyjne prace i pomagają robotom bezpiecznie wchodzić w interakcje z pacjentami i urządzeniami medycznymi.
Ramię robota medycznego składa się z wielu małych i precyzyjnych części. Należą do nich przeguby, wały obrotowe, podpory, obudowy, przekładnie i efektory. Różne części wymagają różnych osiągów. Wybór materiału bezpośrednio wpływa na wytrzymałość, wagę, żywotność i stabilność ramienia.
Do popularnych materiałów należą stopy aluminium, stal nierdzewna, stopy tytanu oraz wysokowydajne tworzywo sztuczne PEEK. Fabryki powszechnie wykorzystują precyzyjną obróbkę CNC , toczenie, szlifowanie i formowanie wtryskowe do produkcji tych części.
W tym artykule omówiono główne typy części, popularne materiały, zastosowania w praktyce oraz metody produkcji części do ramion robotów medycznych. Wyjaśniono również, jak uzyskać wysokiej jakości i niezawodne części robotów dzięki precyzyjnej produkcji.
1. Czym są roboty medyczne?
Roboty medyczne łączą w sobie technologię robotyczną, sztuczną inteligencję, czujniki i sterowanie automatyczne. Znajdują zastosowanie w leczeniu, rehabilitacji i opiece nad osobami starszymi. Mogą pomagać w wykonywaniu zadań takich jak opieka, trening rehabilitacyjny, pomoc w poruszaniu się, monitorowanie stanu zdrowia i podtrzymywanie codziennych czynności, w zależności od różnych scenariuszy użytkowania.
W przeciwieństwie do tradycyjnych robotów przemysłowych, roboty medyczne muszą uwzględniać bezpieczeństwo człowieka, komfort użytkowania i koordynację ruchową. Roboty zazwyczaj muszą wykrywać ruchy człowieka i zmiany w otoczeniu za pomocą czujników i dostosowywać swoje ruchy na podstawie zebranych danych.
Typowe roboty medyczne to roboty rehabilitacyjne, roboty opiekuńcze, roboty egzoszkieletowe, roboty do transportu pacjentów i roboty pomocnicze. Zmniejszają one presję pracy personelu medycznego. Zapewniają również lepsze wsparcie osobom starszym, chorym i osobom o ograniczonej sprawności ruchowej.
Pod względem konstrukcji roboty medyczne zazwyczaj składają się z ramion, układów przegubowych, układów napędowych, wsporników czujników, elementów łączących i efektorów końcowych. Materiały, z których wykonane są części, dokładność obróbki i jakość montażu decydują o ogólnej wydajności robota.
2. Główne rodzaje ramion robotów medycznych
Roboty medyczne wykonują różne zadania opiekuńcze i wspomagające. Ramiona robotów mają zatem różną konstrukcję i funkcje. Możemy je podzielić ze względu na zastosowanie, stopień swobody i styl ruchu.
2.1 Ramię robota ogólnego przeznaczenia
To typowa konstrukcja robotów medycznych. Jest ona zamocowana na głównym korpusie robota lub ruchomej podstawie. Wiele przegubów pozwala mu obracać się, rozciągać i chwytać przedmioty.
Najważniejsze cechy: Ruch wielu stawów; duży zakres pracy; możliwość chwytania i przenoszenia przedmiotów; nadaje się do skomplikowanych prac
Ramiona te dostarczają towary, podają leki, pomagają użytkownikom jeść i wykonują proste czynności pielęgnacyjne.
2.2 Ramię robota współpracującego
Ramiona robotyczne współpracujące są wykorzystywane głównie w sytuacjach wymagających bliskiego kontaktu z ludźmi. Kładzie to większy nacisk na bezpieczeństwo i elastyczną kontrolę.
Roboty mogą wykrywać siły zewnętrzne za pomocą czujników siły i położenia. Gdy ramię robota zetknie się z ciałem człowieka lub napotka nienormalny opór, może zwolnić lub zatrzymać się.
Typowe zastosowania obejmują:
- Pomaganie pacjentom w poruszaniu się
- Dostarczaj codzienne potrzeby
Szkolenie rehabilitacyjne
- Współpraca człowieka i maszyny w opiece
2.3 Ramię robota wspomagającego rehabilitację
Ramiona robota rehabilitacyjnego służą głównie do pomocy pacjentom w wykonywaniu ćwiczeń ruchowych kończyn górnych lub dolnych.
Zazwyczaj tego typu ramię robota wymaga stabilnego połączenia z ciałem człowieka, a siła wspomagająca powinna być dostosowywana do możliwości ruchowych pacjenta.
Główne wymagania
- Precyzyjny ruch
- Stabilna kontrola mocy
- Wygodne w noszeniu
Działa niezawodnie przez długi czas
Może być stosowana u pacjentów po udarze, osób o ograniczonej sprawności ruchowej oraz w ramach rehabilitacji pooperacyjnej.
2.4 Egzoszkielet Ramię robota
Egzoszkieletowe ramię mechaniczne jest montowane bezpośrednio na ramieniu lub nodze człowieka. Dostarcza ono moc pomocniczą poprzez silnik, reduktor i zespół przegubów.
W porównaniu ze zwykłymi ramionami robotów, mechaniczne ramiona egzoszkieletu zwracają większą uwagę na dopasowanie stawów człowieka i robota.
Do typowych struktur zalicza się:
- Moduł stawu barkowego
Moduł stawu łokciowego
- Moduł stawu nadgarstkowego
Rama nośna
- Element łączący pasek
2.4 Egzoszkieletowe ramię robota
Egzoszkieletowe ramiona robota są noszone bezpośrednio na ludzkich rękach lub nogach. Silniki, reduktory i części stawowe zapewniają dodatkową moc.
W porównaniu ze zwykłymi ramionami robotów, egzoszkielety wymagają dobrego dopasowania stawów robota do stawów ciała człowieka.
Typowe struktury: Moduł stawu barkowego, Moduł stawu łokciowego, Moduł stawu nadgarstkowego, Ramy wsporcze, Części łączące paski
2.5 Jak wybierać różne ramiona robota
Różne scenariusze zastosowań wymagają wyboru różnych struktur ramion robotycznych.
Dlatego ramię robota medycznego nie jest pojedynczą konstrukcją mechaniczną. Różne typy ramion robotycznych muszą być projektowane w oparciu o zadania związane z opieką, metody kontaktu z człowiekiem, wymagania dotyczące obciążenia, zakres ruchu i standardy bezpieczeństwa.
Z punktu widzenia produkcji, obudowa przegubu, części łączące, wały obrotowe, ramy nośne i efektory końcowe ramienia robota to kluczowe elementy. Części te zazwyczaj wymagają produkcji w procesach takich jak precyzyjna obróbka CNC, formowanie wtryskowe i druk 3D z metalu, a także muszą przejść rygorystyczną kontrolę wymiarową i weryfikację montażu, aby zapewnić stabilną pracę ramienia robota.
3. Materiały na ramiona robotów medycznych
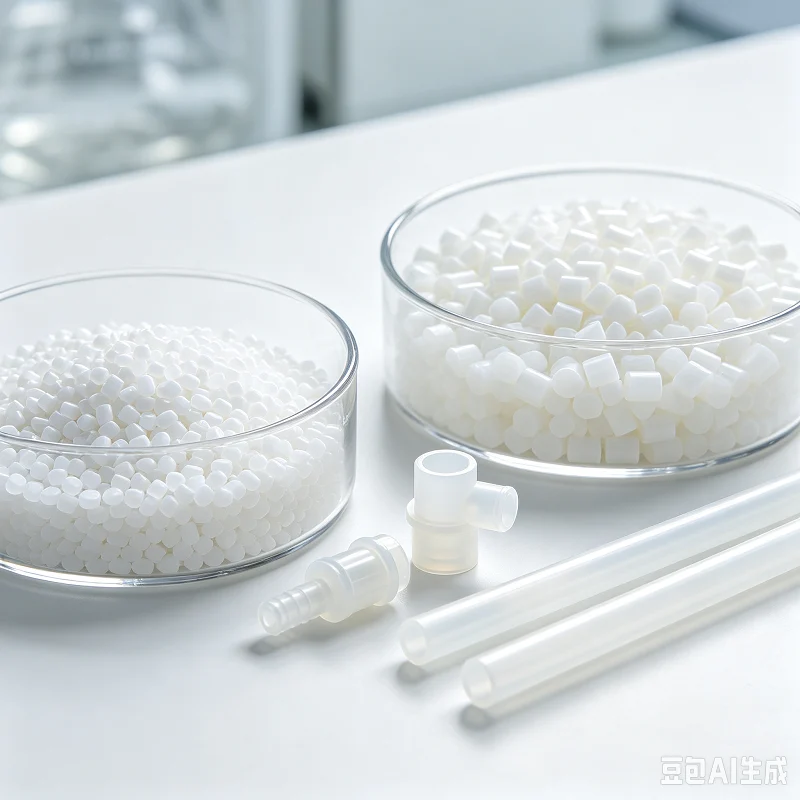
Ramiona robotów medycznych wymagają lekkości, wysokiej wytrzymałości, długiej żywotności, bezpieczeństwa i wysokiej dokładności obróbki. Zazwyczaj stosuje się więcej niż jeden materiał. Wybieramy materiały na podstawie funkcji każdej części.
3.1 aluminiowy stop
Stop aluminium to jeden z materiałów powszechnie stosowanych w ramionach robotów medycznych.
Charakteryzuje się lekkością, wysoką wytrzymałością, łatwością obróbki i odpornością na korozję, co pozwala skutecznie zmniejszyć całkowitą wagę ramienia robota.
Typowe zastosowania obejmują:
- Główna część ramienia robota
- Wspólna muszla
Rama nośna
- Podstawa montażowa silnika
- Łącznik
Zarówno stopy aluminium 6061, jak i 7075 nadają się do produkcji precyzyjnych części metodą obróbki CNC.
3.2 Stainless Steel
Stal nierdzewna jest materiałem wytrzymałym, odpornym na zużycie i korozję.
Nadaje się do podzespołów przenoszących duże obciążenia lub wymagających długotrwałej, stabilnej pracy.
Typowe zastosowania obejmują:
- Precyzyjny wał obrotowy
- Części połączenia gwintowanego
- Obudowa łożyska
- Części wewnętrzne stawu
Stal nierdzewna doskonale nadaje się również do czyszczenia i konserwacji sprzętu medycznego i pielęgniarskiego.
3.3 stop tytanu
Stopy tytanu charakteryzują się dużą wytrzymałością, niską gęstością i doskonałą odpornością na korozję.
Mogą zmniejszyć wagę ramienia robota, zachowując jednocześnie wytrzymałość konstrukcji.
Dlatego stopy tytanu nadają się do stosowania w elementach wymagających dużej masy i wytrzymałości, takich jak:
- Złącza o wysokiej wytrzymałości
- Wspólna struktura
Precyzyjne części pomocnicze
Jednakże trudności w obróbce i koszty materiałów w przypadku stopów tytanu są zwykle wyższe niż w przypadku stopów aluminium, dlatego wybór powinien zostać dokonany w oparciu o konkretne zastosowania.
3.4 PEEK Tworzywo inżynieryjne
PEEK to wysokowydajne tworzywo konstrukcyjne o wysokiej wartości użytkowej w sprzęcie medycznym.
To ma:
- Wysoka wytrzymałość
- Odporny na wysoką temperaturę
- Odporny na korozję chemiczną
- Dobra stabilność wymiarowa
PEEK można wykorzystać do produkcji:
Części izolacyjne
- Tuleja
Wspornik czujnika
Lekkie elementy konstrukcyjne
PEEK ma oczywiste zalety w przypadku komponentów robotów wymagających redukcji wagi lub izolacji elektrycznej.
3.5 Inne tworzywa konstrukcyjne
Oprócz PEEK, w robotach medycznych wykorzystuje się także ABS, PC, POM i PPS.
Stosowane są do: Obudów zewnętrznych robotów Osłon ochronnych Obudów czujników Małych elementów łączących Wewnętrznych elementów konstrukcyjnych
Części z tworzyw sztucznych można wytwarzać metodą formowania wtryskowego lub obróbki CNC w przypadku produkcji masowej.
3.6 Materiał kompozytowy z włókna węglowego
Włókno węglowe jest lekkie, wytrzymałe i sztywne. Pasuje do lekkich egzoszkieletów i konstrukcji ramion robotów.
Typowe zastosowania: ramy podtrzymujące egzoszkielety, pręty ramion robotów, lekkie ramy główne
Włókno węglowe redukuje wagę ruchomych części robota i zmniejsza nacisk na układy napędowe.
3.7 Jak wybrać odpowiednie materiały
| Materiał | główne zalety | Typowe zastosowania |
| stop aluminium | Lekki, łatwy w obróbce | Obudowy, wsporniki, elementy łączące |
| Ze stali nierdzewnej | Wysoka wytrzymałość, odporność na rdzę | Wały obrotowe, gniazda łożyskowe |
| Stopu tytanu | Mocny i lekki | Stawy, części łączące |
| PEEK | Odporny na ciepło i chemikalia | Tuleje wału, części izolacyjne |
| Inne tworzywa konstrukcyjne | Lekki, dobry do produkcji masowej | Obudowy zewnętrzne, osłony ochronne |
| Kompozyt z włókna węglowego | Mocny i bardzo lekki | Egzoszkielety, struktury ramion robotów |
Dobieraj materiały pod kątem funkcji, wagi, wytrzymałości, odporności na zużycie, trudności obróbki i kosztów produkcji. Możesz mieszać różne materiały, aby zrównoważyć wytrzymałość, wagę i koszt.
4. Metody produkcji ramion robotów medycznych
Produkty ramienia robota obejmują przeguby, elementy łączące, podpory, części wałów, obudowy i efektory końcowe. Różne części podlegają różnym wymaganiom dotyczącym dokładności, wytrzymałości i wykończenia powierzchni. Często stosujemy kilka metod produkcji jednocześnie. Odpowiednie metody przetwarzania poprawiają dokładność części i obniżają koszty produkcji.
4.1 Precyzyjna obróbka CNC
Precyzyjna obróbka CNC jest powszechnie stosowana do produkcji części ramion robotów medycznych.
Produkuje następujące elementy: obudowy przegubów, elementy łączące ramiona robotów, podstawy montażowe silników, ramy wsporcze, precyzyjne gniazda łożyskowe
CNC zapewnia wysoką dokładność wymiarową w przypadku złożonych kształtów. Fabryki wybierają maszyny CNC 3-osiowe, 4-osiowe lub 5-osiowe na podstawie projektu części.
4.2 Toczenie CNC
Toczenie odbywa się na elementach okrągłych i obrotowych.
Części wspólne: Wały obrotowe Wały napędowe Wały sworzniowe Tuleje wałów Części łączące gwintowane
Części wałów do przegubów robotów wymagają dobrej współosiowości i gładkiej powierzchni. Toczenie precyzyjne spełnia te wymagania.
4.3 Szlifowanie CNC
Samo toczenie lub frezowanie czasami nie spełnia rygorystycznych wymagań dotyczących dokładności. Szlifowanie dodatkowo poprawia dokładność wymiarową, gładkość powierzchni, okrągłość i koncentryczność.
Ludzie stosują szlifowanie w przypadku kluczowych części, takich jak precyzyjne wały i powierzchnie pasujące do łożysk.
4.4 Metal Druk 3D
Druk 3D z metalu pozwala na tworzenie złożonych i lekkich części. Zmniejsza ilość odpadów materiałowych powstających w wyniku tradycyjnej obróbki. Może utrudniać produkcję kształtów tradycyjnymi metodami.
Typowe zastosowania: lekkie konstrukcje ramion robotów; złożone części łączące; ramy wsporcze wykonywane na zamówienie
Nadaje się do prac badawczo-rozwojowych i małych zamówień.
4.5 Formowanie wtryskowe
Ramiona robotów medycznych składają się z wielu elementów plastikowych. Formowanie wtryskowe pozwala na produkcję: obudów zewnętrznych, osłon ochronnych, obudów czujników, osłon przewodów i drobnych elementów konstrukcyjnych.
Gdy produkty trafiają do masowej produkcji, formowanie wtryskowe zwiększa szybkość i obniża koszt produkcji każdej pojedynczej sztuki.
4.6 Obróbka blachy
Niektóre duże konstrukcje robotów wykorzystują obróbkę blachy. Główne etapy: cięcie laserowe, gięcie, spawanie, obróbka powierzchni.
Obróbka blachy umożliwia produkcję ram zewnętrznych, konstrukcji ochronnych i obudów urządzeń.
4.7 Obróbka powierzchniowa
Wiele części wymaga obróbki powierzchniowej po obróbce mechanicznej. Typowe metody: anodowanie, pasywacja, piaskowanie, polerowanie, galwanizacja
Obróbka powierzchni poprawia odporność na rdzę, odporność na zużycie i wygląd powierzchni.
4.8 Kontrola precyzyjna
Gotowe kluczowe elementy muszą przejść kontrolę jakości. Typowe maszyny testujące: współrzędnościowa maszyna pomiarowa (CMM), optyczne przyrządy pomiarowe, testery chropowatości, laserowe urządzenia pomiarowe.
Kontrola ma na celu potwierdzenie, że rozmiar, tolerancja, położenie otworów i wykończenie powierzchni są zgodne z wymaganiami podanymi na rysunku.
4.9 Jak wybrać właściwe metody produkcji
| Część | Typowe sposoby produkcji | Kluczowe wymagania |
| Wspólne mieszkanie | Obróbka CNC | Dokładność, sztywność |
| Wał precyzyjny | Toczenie + szlifowanie | Koncentryczność, wykończenie powierzchni |
| Rama nośna | Obróbka CNC/Druk 3D | Siła, lekkość |
| Obudowa zewnętrzna robota | Formowanie wtryskowe/obróbka blach | Wygląd, kontrola kosztów |
| Wsparcie czujnika | Obróbka CNC/formowanie wtryskowe | Stabilne wymiary |
| Część łącząca | Obróbka CNC | Wytrzymałość, dokładność dopasowania |
Krótko mówiąc, produkcja części do ramion robotów medycznych rzadko opiera się tylko na jednym procesie. Wybierz procesy według kształtu części, materiału, wymagań dotyczących dokładności, ilości zamówienia i kosztów. Na etapach badań i rozwoju stosuj obróbkę CNC i druk 3D w celu szybkiego wytwarzania próbek. W przypadku produkcji masowej połącz formowanie wtryskowe, obróbkę precyzyjną i automatyczną kontrolę. Zwiększa to szybkość produkcji i zapewnia stałą jakość produktu.
5. Realne zastosowania robotów w opiece zdrowotnej
Roboty medyczne przenoszą się ze szpitali do społeczności i domów, a ich scenariusze zastosowań stają się coraz bardziej zróżnicowane. Można je podzielić głównie na następujące kategorie:
5.1 Kategoria szkolenia rehabilitacyjnego
- Robot z egzoszkieletem kończyn dolnych: pomaga pacjentom z urazami rdzenia kręgowego i udarem mózgu w nauce chodu
Robot do rehabilitacji kończyn górnych: pomaga pacjentom po udarze przywrócić funkcje rąk i dłoni
- Robot do rehabilitacji dłoni: wspomaga trening zginania i prostowania palców za pomocą elastycznego napędu lub metod pneumatycznych
5.2 Kategoria pomocy życiowej
- Inteligentne łóżko do opieki pielęgniarskiej: automatyczne obracanie, regulacja pozycji i zapobieganie powstawaniu odleżyn
- Robot wspomagający przenoszenie: pomaga pacjentom bezpiecznie przenosić się między łóżkiem a wózkiem inwalidzkim
- Robot wspomagający karmienie: zapewnia autonomiczne wsparcie w jedzeniu osobom z dysfunkcją kończyn górnych
5.3 Kategoria monitorowania i towarzystwa
- Robot monitorujący stan zdrowia: zbieranie danych o parametrach życiowych w czasie rzeczywistym, takich jak tętno, natlenienie krwi i temperatura ciała
- Robot wykrywający upadki: identyfikuje upadki za pomocą wizji lub czujników i automatycznie uruchamia alarm
- Robot do towarzyszenia emocjonalnego: oferuje interakcję głosową i trening poznawczy, aby złagodzić samotność osób starszych
5.4 Klasa wsparcia pracy
- Roboty logistyczne: Transport leków, próbek i posiłków w szpitalach
- Robot dezynfekujący: Wykorzystuje światło ultrafioletowe lub nadtlenek wodoru do dezynfekcji środowiska
6. Jakie są wymagania dotyczące obróbki skrawaniem dla robotów medycznych?
Wymagania dotyczące obróbki części w przypadku robotów wykorzystywanych w opiece zdrowotnej są znacznie wyższe niż w przypadku ogólnych produktów przemysłowych, co znajduje odzwierciedlenie głównie w następujących aspektach:
6.1 Wysoka precyzja i stabilność wymiarowa
Tolerancje elementów przekładni stawowej i miejsc mocowania czujnika powinny mieścić się w zakresie od ±0.005 mm do ±0.025 mm, aby zapewnić dokładność ruchu i dokładność danych czujnika.
Współosiowość położenia otworów na klucz powinna wynosić < 0.01 mm; w przeciwnym razie może to prowadzić do nierównomiernego oporu w ruchu stawu lub odchylenia położenia
Części muszą być przetwarzane w stałych warunkach temperaturowych, aby uniknąć wpływu zmian temperatury na spójność wymiarową
6.2 Różnorodność materiałów i przetwarzalność
W przypadku stopów aluminium (6061/7075) należy rozwiązać problem odkształceń podczas obróbki cienkościennej. Naprężenia można uwolnić poprzez oddzielne przetwarzanie zgrubne i dokładne oraz naturalne starzenie.
Tworzywa sztuczne konstrukcyjne, takie jak PEEK, charakteryzują się słabą przewodnością cieplną, dlatego należy używać narzędzi pokrytych powłoką diamentową, a prędkość cięcia należy kontrolować, aby zapobiec lokalnemu stopieniu
Obróbka stopów tytanu wymaga chłodzenia wysokociśnieniowego i sztywnych uchwytów, aby sprostać szybkim właściwościom utwardzania roboczego
6.3 Jakość powierzchni i obróbka końcowa
Chropowatość powierzchni części mających kontakt ze skórą powinna wynosić Ra ≤ 0.8 μm, aby uniknąć dyskomfortu związanego z tarciem
Części używane przez długi czas muszą zostać poddane procesowi anodowania lub pasywacji w celu zwiększenia ich odporności na korozję i zużycie
Wszystkie ostre krawędzie muszą być zaokrąglone, aby zapewnić bezpieczne użytkowanie
6.4 Czystość i biokompatybilność
Części muszą być produkowane i pakowane w czystym środowisku, wolnym od smaru i pozostałości cząstek stałych
Materiał musi przejść test biokompatybilności ISO 10993 i nie powodować podrażnień skóry ani reakcji alergicznych
6.5 System śledzenia i jakości
Każda część musi być w pełni identyfikowalna od surowców do gotowych produktów, spełniając wymagania systemu zarządzania jakością ISO 13485
Konieczne jest prowadzenie kompletnych rejestrów kontroli jakości, obejmujących raporty dotyczące rozmiarów, certyfikaty materiałów i wyniki badań obróbki powierzchni.
7. Dlaczego warto wybrać Noble jako producent Części ramienia robota medycznego
NOBLE to certyfikowana firma zajmująca się obróbką metali, mająca ponad 12 lat doświadczenia w produkcji wysokiej jakości komponentów metalowych.
Z naszych oddziałów w Shenzhen w Chinach oferujemy obróbkę blach i precyzyjne komponenty mechaniczne dla sektora motoryzacyjnego, przemysłowego i medycznego. Od 2012 roku jesteśmy zaufanym partnerem producentów komponentów do pojazdów przemysłowych i maszyn rolniczych, oferując pełen proces produkcyjny, od wstępnej obróbki, aż po gotowe elementy.
To, co nas wyróżnia, to skupienie się na innowacjach technologicznych i ciągłym doskonaleniu. Łącząc zaawansowaną automatyzację z fachowym wykonaniem, gwarantujemy, że każdy komponent spełnia rygorystyczne standardy jakości. Nasze zakłady posiadają certyfikaty ISO 9001 i ISO 13485, co potwierdza nasze zaangażowanie w zarządzanie jakością, odpowiedzialność za środowisko i bezpieczeństwo w miejscu pracy.
Dzięki temu firmy takie jak Państwa zyskują niezawodnego partnera, który zapewnia spójne, precyzyjne komponenty, pełną identyfikowalność i pełną zgodność z międzynarodowymi normami. Od skomplikowanych wyrobów z blachy po komponenty mechaniczne do wymagających zastosowań, nasz zespół jest w stanie sprostać Państwa celom produkcyjnym.
Często zadawane pytania dotyczące Robot medyczny Aczęści rm
1. Jak obróbka CNC wypada w porównaniu z Formowanie wtryskowe metali (MIM) dla małych części robota?
Obróbka CNC zapewnia doskonałą jakość powierzchni, węższe tolerancje geometryczne i szybszą iterację projektu w przypadku małych i średnich serii. MIM pozwala uzyskać złożoność kształtu netto przy bardzo dużych seriach, ale często wymaga dodatkowej obróbki w celu uzyskania krytycznych elementów i może wiązać się z ryzykiem porowatości, która może negatywnie wpłynąć na sterylizację lub trwałość zmęczeniową.
2. Jakie tolerancje może zapewnić obróbka CNC w przypadku robota medycznego? aczęści zamienne?
Większość krytycznych komponentów robota chirurgicznego wymaga tolerancji od ±0.005 mm do ±0.025 mm, w zależności od tego, czy dany element dotyczy otworu łożyska, gniazda przekładni, czy interfejsu instrumentu. Węższe tolerancje wymagają środowisk obróbki o kontrolowanej temperaturze i weryfikacji współrzędnościowej maszyny pomiarowej (CMM) w trakcie procesu.
3. Dlaczego Obróbka osi 5 preferowane dla broni medycznej?
Obsługuje złożone, ergonomiczne kształty w jednym ustawieniu. To redukuje błędy i zapewnia wysoką precyzję niezbędną podczas zabiegów chirurgicznych.
4. Jakie tolerancje można osiągnąć w obróbce medycznej?
Profesjonalne warsztaty zazwyczaj osiągają dokładność ±0.005 mm lub lepszą. Zależy to od materiału i geometrii konkretnej części.
5. Jakie materiały są najlepsze dla placówek opieki zdrowotnej ramiona robota?
Standardem jest stal nierdzewna 316L i tytan Ti6Al4V. Oferują one najlepszą równowagę między wytrzymałością a biokompatybilnością.






