
Onlangs is er een artikel gepubliceerd in het tijdschrift Nature. Het onderzoeksteam van de Universiteit van Californië, San Diego, gebruikte een humanoïde robot, ontwikkeld door Unitree Robotics, om twee galblaasverwijderingen uit te voeren op levende varkens. Dit is de eerste keer dat een humanoïde robot daadwerkelijk chirurgische ingrepen heeft uitgevoerd op levende organismen.
Elon Musk beweerde eerder al dat robots binnen enkele jaren beter zouden presteren dan ervaren menselijke chirurgen, en binnen ongeveer vijf jaar zelfs beter dan de allerbeste chirurgen. De publicatie van dit nieuwste onderzoek heeft de sector dan ook flink opgeschud.
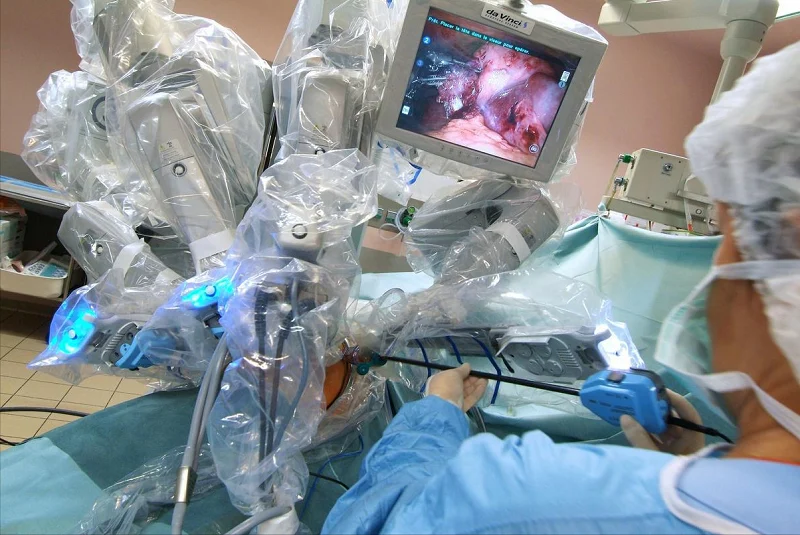
Waarom ontwikkelen chirurgische robots zich zo snel? Waarin verschillen ze van gewone robots? En hoe kunnen fabrikanten maatafwijkingen tijdens de verwerking en productie beheersen? Vandaag duiken we diep in deze onderwerpen voor een uitgebreide bespreking.
Chirurgische robots zijn een nieuw type medisch hulpmiddel dat machine learning en precieze mechanische systemen combineert om chirurgische ingrepen uit te voeren. Artsen kunnen robotarmen en robothanden nauwkeurig bedienen via een bedieningspaneel. Deze technologie verbetert niet alleen de nauwkeurigheid en efficiëntie van operaties, maar vermindert ook de noodzaak van direct contact tussen patiënten en medisch personeel, waardoor veiligere en geavanceerdere behandelmethoden in de medische wereld mogelijk worden.
Welke soorten chirurgische robots bestaan er?
Er bestaan veel verschillende soorten chirurgische robots. Bekende typen zijn onder andere Da Vinci-robots, orthopedische chirurgische robots, laparoscopische chirurgische robots, hartchirurgische robots, urologische chirurgische robots en single-port chirurgische robots.
Onder de verschillende typen chirurgische robots vallen orthopedische chirurgische robots en endoscopische chirurgische robots. Orthopedische chirurgische robots worden voornamelijk gebruikt voor orthopedische ingrepen, zoals gewrichts- en wervelkolomvervangende operaties. Laparoscopische chirurgische robots, ook wel endoscopische chirurgische robots genoemd, worden vooral gebruikt voor minimaal invasieve chirurgie.
Wat zijn de belangrijkste onderdelen van medische chirurgische robots en hoe worden ze verwerkt?
Kerncomponenten van medische chirurgische robots
Chirurgische robots zijn afhankelijk van veel belangrijke onderdelen. Deze omvatten robotarmen, chirurgische manipulatoren, chirurgische instrumenten, systemen voor afstandsbediening, componenten van het beeldverwerkingssysteem en componenten van het navigatiesysteem.
De robotarm is verantwoordelijk voor het dragen en bedienen van chirurgische instrumenten. Met systemen voor afstandsbediening kunnen artsen de robots op afstand bedienen. Beeldvormingssystemen tonen heldere, realtime beelden van de operatie. Navigatiesystemen garanderen een nauwkeurige bediening. Chirurgische instrumenten helpen de robots bij het uitvoeren van complexe chirurgische handelingen en geven duidelijke tactiele feedback. Al deze onderdelen werken samen. Ze maken chirurgische robots nauwkeurig en betrouwbaar voor klinisch gebruik.
Bewerkingsmethoden voor onderdelen van chirurgische robots
Computergestuurde bewerking (CNC)
Het maakt gebruik van computergestuurde werktuigmachines. Voorgeprogrammeerde software stuurt de beweging van de snijgereedschappen aan. CNC-bewerking kan onderdelen met een hoge precisie en complexe geometrieën produceren. Het is geschikt voor zowel metalen als kunststoffen.
3D afdrukken (Additieve productie)
Het bouwt onderdelen op door materiaal laagje voor laagje op elkaar te stapelen. Het zet digitale modellen direct om in afgewerkte componenten. 3D-printen kan snel op maat gemaakte onderdelen produceren. Het is geschikt voor kleine series en onderdelen met complexe geometrische vormen.
Lasersnijden & Laser lassen
Het maakt gebruik van krachtige laserstralen om metalen en niet-metalen materialen nauwkeurig te snijden en te lassen. Lasersnijden levert zeer precieze, strakke snijranden op. Laserlassen wordt gebruikt om afzonderlijke onderdelen met elkaar te verbinden.
Injection Molding
Gesmolten plastic wordt in mallen geïnjecteerd en afgekoeld om de uiteindelijke onderdelen te vormen. Spuitgieten is geschikt voor massaproductie van kunststofcomponenten. Het garandeert een hoge precisie en een constante productkwaliteit.
Elektrische ontladingsbewerking (EDM)
Het erodeert metalen materialen door middel van elektrische vonken. Het is geschikt voor harde materialen die moeilijk te bewerken zijn met reguliere verspaningstechnieken. Met EDM (Electrical Discharge Machining) worden zeer nauwkeurige en complexe profielen bereikt. Het wordt veel gebruikt voor mallen en ingewikkelde onderdelen.
Sheet Metal Fabrication
Het omvat snij-, buig- en vormprocessen voor het maken van plaatmetalen onderdelen. Plaatbewerking wordt veel gebruikt voor de productie van behuizingen, beugels en andere constructieonderdelen.
Hoe worden onderdelen van medische chirurgische robots gemaakt? gemonteerd?
De onderdelen van medische robots doorlopen verschillende cruciale stappen. Eerst ronden teams een gedetailleerde assemblageplanning af. Vervolgens voeren ze grondige kwaliteitscontroles uit op elk afzonderlijk onderdeel. Daarna monteren de medewerkers alle mechanische structuren. Vervolgens installeren ze alle elektronische modules. Ten vijfde voeren medewerkers volledige machinecontroles en prestatietests uit. Ten zesde stellen ze de gebruikersinterface in. Tot slot ondergaat de complete robot een eindcontrole.
Deze stappen garanderen de nauwkeurigheid van robotarmen, gewrichten, sensoren en andere componenten. Na de assemblage moet de robot een eindacceptatietest doorstaan. De robot moet ook chirurgische simulatietests ondergaan. Deze tests verifiëren de prestaties en betrouwbaarheid. Ze garanderen dat de robot chirurgische taken veilig en nauwkeurig kan uitvoeren.
Waarom zijn chirurgische robots moeilijker te produceren?
Wanneer chirurgische robots de klinische validatiefase en de kleinschalige productie ingaan, moet elk onderdeel nauwlettend worden gecontroleerd. De bewerkingskwaliteit van elk onderdeel wordt dan van cruciaal belang.
Losse onderdelen zoals gewrichtsbehuizingen, manipulatorconnectoren en sensorbeugels kunnen afzonderlijk de maattest doorstaan. Problemen kunnen echter optreden nadat de onderdelen tot een complete robot zijn gemonteerd. Voorbeelden hiervan zijn instabiele krachtterugkoppeling en trillende chirurgische instrumenten. Ook kunnen afdichtingsoppervlakken niet goed op elkaar aansluiten.
De markt voor humanoïde robots en chirurgische robots groeit snel. De uiterst nauwkeurige bewerking van onderdelen vormt een groot probleem voor onderzoeksteams.
Gewone industriële robots richten zich alleen op structurele sterkte en herhaalde positioneringsnauwkeurigheid. Medische robots stellen daar drie extra strenge eisen aan. Ze vereisen stabiele prestaties op lange termijn, schone oppervlakken en volledige traceerbaarheid van de productie. Een bevestigingspunt voor een minimaal invasief instrument kan een afwijking in de positie van het gat van slechts 0.01 mm hebben, maar wanneer het het uiteinde van het instrument bereikt, zal dit leiden tot veranderingen in de klemhouding en de krachtterugkoppelingscurve.
De materialen zijn ook gevoeliger. Al7075 is geschikt voor het maken van zeer sterke, lichtgewicht constructieonderdelen, maar de dunwandige behuizing zal na ruwe bewerking spanningen loslaten. PEEK wordt vaak gebruikt in isolatiepads, warmte-isolatieblokken en slijtvaste begrenzingsonderdelen. Bij hoge temperaturen tijdens het snijden kunnen bramen en dimensionale terugvering optreden. Ook bij kleine assen van roestvrij staal en adapteronderdelen van titaniumlegering spelen oppervlakteruwheid en reinheid een rol. Uiteindelijk gaat het bij onderdelen voor medische robots niet alleen om het hanteren van kleine toleranties; de sleutel is om dezelfde taal te gebruiken voor verwerkings-, inspectie- en assemblagenormen.
Procesplannen om micronrisico's van chirurgische robots te beheersen: vergrendel de volledige referentieketen
5.1 Gebruik 5-assige CNC-machines
Verbindingsbehuizingen hebben vaak schuine gaten, ronde holtes en groeven om zijdelingse beschadiging te voorkomen. Herhaaldelijk opnieuw klemmen leidt tot een opeenstapeling van positioneringsfouten. 5-assige machines verwerken alle sleutelgaten en montageoppervlakken onder één uniforme referentie. Dit elimineert de meeste onduidelijke montageafwijkingen.
5.2 Vacuümspankoppen en flexibele klemmen op elkaar afstemmen
Gebruik vacuümklemmen en flexibele klemmen samen. Dunwandige aluminium onderdelen mogen niet te strak worden vastgeklemd. Overmatige klemkracht kan vervorming veroorzaken na het verwijderen van de klem.
Voor grote, dunwandige oppervlakken: vacuümklemmen kunnen de klemkracht gelijkmatig verdelen. Voor onregelmatige verbindingsstukken: zachte klembekken en centreerpennen zorgen voor een stabielere positionering. Dit proces lijkt misschien eenvoudig, maar het kan de hoeveelheid nabewerking tijdens de productie aanzienlijk verminderen.
5.3 Splits de bewerkingsstappen om spanning te verlichten
Onderdelen van 7075 aluminium volgen een vast proces: voorbewerking → korte spanningsontlastingspauze → semi-afwerking → maatcontrole → uiteindelijke precisiebewerking. Medewerkers controleren de belangrijkste referentiepunten nogmaals vóór de laatste bewerking.
Bij PEEK-kunststofonderdelen controleren fabrieken de spindelsnelheid en de scherpte van het gereedschap. De lage snijwarmte voorkomt verschuivingen in de gatgrootte.
5.4 Stel gelaagde procestolerantienormen vast
Werknemers maken onderscheid tussen twee soorten kwaliteitsnormen. Belangrijke onderdelen zijn onder andere lagergaten, encoderbases en gaten voor gereedschapsaansluitingen. De beoogde tolerantie hiervoor ligt binnen ±0.005 mm. Voor gewone gewichtsbesparende groeven en vermijdingszones gelden ruimere tolerantieregels.
CMM-coördinatenmeetmachines testen de afstand tussen gaten, de coaxialiteit, de verticaliteit en de vlakheid. Teams registreren de gegevens van de eerste proefmontage voor alle montagegevoelige posities. Volledige registratie verlaagt de kosten voor herstelwerkzaamheden op de lange termijn.
6. Volledig assemblageproces van onderdelen van de chirurgische robot
Alle onderdelen van medische robots worden volgens standaard montageprocedures geassembleerd. Teams stellen eerst gedetailleerde montageplannen op. Vervolgens voeren ze een volledige kwaliteitscontrole uit op elk onderdeel. Daarna voltooien de medewerkers de mechanische montage en de installatie van de elektronische onderdelen.
Ten slotte voeren de medewerkers de machinefoutopsporing en meerfasige prestatietests uit. De bedieningspanelen voor de mens-machine-interactie worden als laatste ingesteld. De gehele machine ondergaat een strenge eindacceptatie.
Alle stappen garanderen een nauwe coördinatie van armen, gewrichten en sensoren. Na de assemblage ondergaat de robot tests met een realistische operatiesimulatie. Deze tests bevestigen de veiligheid en operationele precisie.
Het assembleren van de componenten van medische chirurgische robots vereist een complete reeks gestandaardiseerde procedures. De eerste stap is het opstellen van een gedetailleerd assemblageplan. Medewerkers sorteren alle onderdelen en bepalen de assemblagevolgorde om installatiefouten te voorkomen. Vervolgens wordt een volledige kwaliteitscontrole uitgevoerd. Elk onderdeel, zoals de robotarm, sensor en behuizing, moet worden gecontroleerd op eventuele defecten in grootte en uiterlijk.
Na de inspectie voltooien de medewerkers eerst de montage van mechanische onderdelen zoals de robotarm en gewrichten, en installeren vervolgens interne printplaten, aandrijfmodules en andere elektronische componenten. Technici hebben de apparatuur herhaaldelijk getest, problemen zoals trillingen en positioneringsafwijkingen verholpen en vervolgens het touchscreen en andere interfaces voor mens-machine-interactie getest.
Nadat de complete machine was geassembleerd, volgde de laatste acceptatiefase. Ingenieurs voerden diverse gesimuleerde chirurgische tests uit om de nauwkeurigheid, stabiliteit en veiligheid van de apparatuur grondig te controleren. Pas wanneer alle tests met succes zijn afgerond, mag de apparatuur de fabriek verlaten. Dit garandeert een veilige en nauwkeurige uitvoering van diverse minimaal invasieve ingrepen tijdens klinische operaties.
7. Kernvragen voor R&D- en inkoopteams voor onderdelen van chirurgische robots
De belangrijkste eisen moeten duidelijk worden besproken tijdens de offertefase.
Markeer eerst alle belangrijke kenmerkafmetingen.
Informeer de leverancier welke componenten als montagereferentie kunnen dienen, welke overeenkomen met de motor of sensor, en welke slechts lege zones zijn die vermeden moeten worden. Te veel kleine algemene toleranties leiden tot onnodige verwerkingskosten.
Ten tweede, bevestig de volledige testnormen.
Onderdelen voor medische robots vereisen formele inspectierapporten van het eerste monster, volledige testverslagen van de sleutelgatinspectie, complete materiaalbatchbestanden en bestanden met oppervlaktebehandelingsgegevens. Ook kleine batches van 5 of 10 stuks moeten streng worden geïnspecteerd. Het team moet de juiste componenten in één keer produceren.
8. Advies voor teams die onderdelen voor chirurgische robots aanschaffen
Als u op zoek bent naar een leverancier voor precisiebewerking van onderdelen voor chirurgische robots, moet u zich niet alleen richten op prijs en levertijd. U moet ook de productiecapaciteit van de leverancier beoordelen. Belangrijke vragen zijn onder andere:
- Beschikt de fabriek over 5-assige bewerkingsapparatuur?
- Welke klemmethoden gebruiken ze voor dunwandige onderdelen?
- Beschikken ze over stabiele, beproefde verwerkingsparameters voor 7075 aluminium en PEEK?
- Kunnen ze tijdens massaproductie de tolerantie van belangrijke kenmerken binnen ±0.005 mm houden?
- Kunnen ze bij de eerste monsters volledige CMM-coördinatenmeetrapporten leveren?
9. Waarom kiezen voor NOBLE?
Noble zet productideeën om in afgewerkte prototypes en onderdelen voor massaproductie. De meeste leveranciers bieden alleen prototypeservices aan. Noble biedt een totaaloplossing voor de gehele productie. Onze service omvat ontwerpoptimalisatie, verwerking, oppervlaktebehandeling en eindmontage.
NOBLE's Siliconen Rapid Prototyping Bekwaamheid
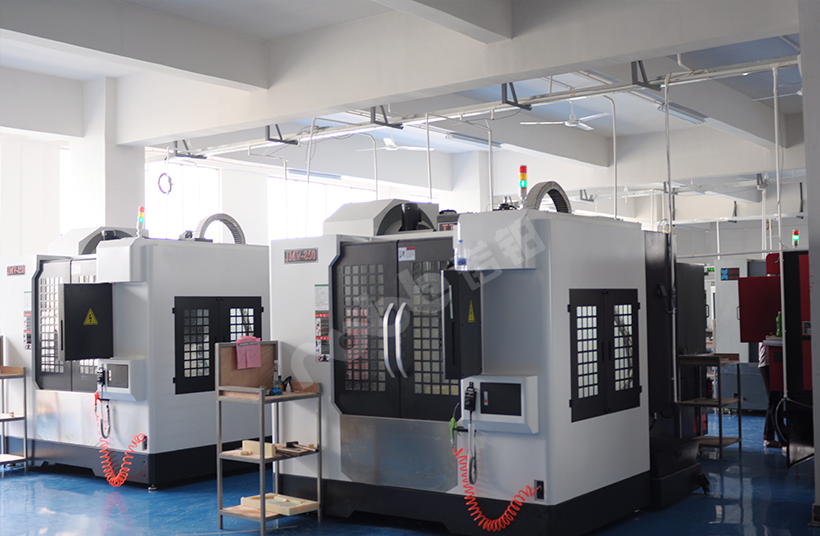
De productie van siliconenprototypes sluit aan op onze andere productielijnen. Ingenieurs bieden ontwerpbegeleiding gedurende het gehele productieproces. CNC-machines vervaardigen nauwkeurige mastermallen. Spuitgieten maakt massaproductie in grote volumes mogelijk. Ons team verzorgt de oppervlaktebehandeling en de eindmontage in eigen huis. Klanten werken voor alle onderdelen van het proces met slechts één leverancier.
Formele kwaliteitscertificeringen
Ons kwaliteitsmanagementsysteem is officieel gecertificeerd en beschikt over volledige documentatie.
- ISO 9001:2015: Deze norm waarborgt de algemene productiekwaliteit. Standaardwerkwijze garandeert stabiele productieresultaten. Uitgebreide inspectiestappen controleren de afmetingen en oppervlaktekwaliteit van de onderdelen.
- ISO 13485:2016: Deze norm voegt strenge productieregels toe voor medische hulpmiddelen. Het vereist volledige traceerbaarheid van onderdelen en volledige procesvalidatie.
Veelgestelde vragen over onderdelen van chirurgische robots
1: Wat is het verschil tussen roestvrij staal 304 en roestvrij staal 316L voor medisch gebruik?
304 roestvrij staal heeft een zwakke corrosiebestendigheid. Fabrieken gebruiken het zelden voor medische onderdelen. 316L roestvrij staal met een laag koolstofgehalte bevat molybdeen. Het is bestand tegen chloride in lichaamsvloeistoffen. Fabrieken maken chirurgische instrumenten en tijdelijke implantaten van 316L roestvrij staal.
2: Kunt u volledige materiaaltraceerbaarheidsbestanden voor mijn onderdelen leveren?
Ja. Wij leveren complete officiële documenten. Deze omvatten testrapporten van de grondstoffen (MTR) en conformiteitscertificaten van de eindproducten (CoC). De volledige productieketen blijft daardoor traceerbaar.
3. Wat is passivering? Waarom is passivering cruciaal voor roestvrij staal in de medische sector?
Passivering is een chemische behandeling. Hierbij worden kleine ijzerdeeltjes verwijderd die door snijgereedschap op stalen oppervlakken zijn achtergelaten. Zonder passivering veroorzaken deze deeltjes roestvorming. Passivering verbetert de natuurlijke corrosiebestendigheid van staal. Deze eigenschap is van groot belang voor onderdelen die stoomsterilisatie ondergaan. Passivering is een vaste stap in ons productieproces.
4. Wat is de standaard doorlooptijd voor prototypes van medische apparaten?
De doorlooptijd voor een medisch prototype bedraagt 2 tot 4 weken. De exacte tijd is afhankelijk van de complexiteit van het onderdeel en de beschikbaarheid van grondstoffen. Wij zorgen te allen tijde voor heldere communicatie. We stemmen al onze werkzaamheden af op de onderzoeks- en productieplanning van onze klanten.
5. Hoe kan ik bevestigen dat NOBLE geschikt is voor mijn project?
Neem contact op met ons engineeringteam. We voeren vertrouwelijke gesprekken over al uw projectwensen. We delen ons volledige kwaliteitssysteem, voorbeelden uit de medische sector en volledig op maat gemaakte productieplannen. Al onze productiestappen voldoen aan de strenge normen van de medische industrie.







