
Zorgrobots worden ingezet in ziekenhuizen, revalidatiecentra en verpleeghuizen. Robotarmen zijn een van de belangrijkste onderdelen van zorgrobots. Ze besturen bewegingen, verrichten nauwkeurig werk en zorgen ervoor dat robots veilig kunnen communiceren met patiënten en medische apparatuur.
Een robotarm voor de gezondheidszorg bestaat uit vele kleine en nauwkeurige onderdelen. Deze onderdelen omvatten gewrichten, roterende assen, steunen, behuizingen, tandwielen en eindeffectoren. Verschillende onderdelen vereisen verschillende prestaties. De materiaalkeuze heeft direct invloed op de sterkte, het gewicht, de levensduur en de werkstabiliteit van de arm.
Veelgebruikte materialen zijn aluminiumlegeringen, roestvrij staal, titaniumlegeringen en het hoogwaardige kunststof PEEK. Fabrieken maken veelvuldig gebruik van CNC-precisiebewerking , draaien, slijpen en spuitgieten om deze onderdelen te produceren.
Dit artikel bespreekt de belangrijkste soorten onderdelen, veelgebruikte materialen, praktijktoepassingen en productiemethoden voor onderdelen van robotarmen in de gezondheidszorg. Het legt ook uit hoe hoogwaardige en betrouwbare robotonderdelen kunnen worden verkregen door middel van precisieproductie.
1. Wat zijn robots voor de gezondheidszorg?
Zorgrobots combineren robottechnologie, kunstmatige intelligentie, sensoren en automatische besturing. Ze worden ingezet bij medische behandelingen, revalidatie en ouderenzorg. Afhankelijk van het gebruiksscenario kunnen ze helpen bij taken zoals verzorging, revalidatietraining, mobiliteitsondersteuning, gezondheidsmonitoring en ondersteuning bij dagelijkse activiteiten.
In tegenstelling tot traditionele industriële robots, moeten robots in de gezondheidszorg rekening houden met de veiligheid van de mens, het gebruiksgemak en de coördinatie van bewegingen. Robots moeten doorgaans menselijke bewegingen en veranderingen in de omgeving detecteren via sensoren en hun bewegingen aanpassen op basis van de verzamelde gegevens.
Typische robots in de gezondheidszorg zijn revalidatierobots, verzorgingsrobots, exoskeletrobots, robots voor patiëntentransport en hulprobots. Ze verminderen de werkdruk voor medisch personeel. Ze bieden ook betere ondersteuning aan ouderen, zieken en mensen met beperkte mobiliteit.
Qua structuur bestaan zorgrobots doorgaans uit robotarmen, gewrichten, aandrijfsystemen, sensorsteunen, verbindingsstukken en eindeffectoren. De materiaalkeuze, de bewerkingsnauwkeurigheid en de kwaliteit van de assemblage bepalen de algehele prestaties van de robot.
2. Belangrijkste soorten robotarmen voor de gezondheidszorg
Zorgrobots voeren verschillende zorg- en ondersteuningstaken uit. Daarom hebben robotarmen verschillende structuren en functies. We kunnen ze indelen op basis van gebruikssituatie, bewegingsvrijheid en bewegingsstijl.
2.1 Robotarm voor algemeen gebruik
Dit is een veelvoorkomende structuur voor robots in de gezondheidszorg. Het is bevestigd aan de romp of het beweegbare onderstel van de robot. Dankzij de meerdere gewrichten kan de robot draaien, strekken en objecten vastgrijpen.
Belangrijkste kenmerken: Meerdere gewrichten beweegbaar; groot werkbereik; kan voorwerpen vastgrijpen en dragen; geschikt voor complexe werkzaamheden
Deze armen bezorgen goederen, halen medicijnen op, helpen gebruikers met eten en verrichten eenvoudige verzorgingstaken.
2.2 Samenwerkende robotarm
Samenwerkende robotarmen worden vooral gebruikt in situaties waar nauw contact met mensen vereist is. Dit legt een grotere nadruk op veiligheid en flexibele besturing.
Robots kunnen externe krachten detecteren via krachtsensoren en positiesensoren. Wanneer de robotarm in contact komt met het menselijk lichaam of abnormale weerstand ondervindt, kan hij zijn snelheid verlagen of stoppen met bewegen.
Veel voorkomende toepassingen zijn:
- Help patiënten bij het bewegen.
- Bezorg dagelijkse benodigdheden
Revalidatietraining
- Samenwerking tussen mens en machine in de zorg
2.3 Robotarm voor revalidatieondersteuning
Robotarmen voor revalidatieondersteuning worden voornamelijk gebruikt om patiënten te helpen bij het uitvoeren van bewegingsoefeningen voor de boven- of onderarmen en -benen.
Dit type robotarm moet doorgaans stabiel aan het menselijk lichaam bevestigd worden, en de ondersteunende kracht moet worden aangepast aan de bewegingsmogelijkheden van de patiënt.
Belangrijkste vereisten
- Precieze beweging
- Stabiele vermogensregeling
- Comfortabel om te dragen
Het functioneert lange tijd betrouwbaar.
Het kan worden toegepast bij patiënten met een beroerte, mensen met beperkte mobiliteit en bij revalidatie na een operatie.
2.4 Exoskelet Robotarm
De mechanische exoskeletarm wordt direct op de arm of het been van de mens bevestigd. Hij levert hulpkracht via de motor, de reductiekast en het gewrichtsmechanisme.
In vergelijking met gewone robotarmen besteden mechanische exoskeletarmen meer aandacht aan de afstemming tussen menselijke gewrichten en robotgewrichten.
Veel voorkomende structuren zijn:
- Schoudergewrichtmodule
Ellebooggewrichtmodule
- Polsgewrichtmodule
Ondersteuning frame
- Bevestigingsstuk voor de riem
2.4 Exoskelet robotarm
Exoskeletrobotarmen worden direct op de armen of benen van een mens gedragen. Motoren, reductiekasten en gewrichtsonderdelen zorgen voor extra kracht.
In vergelijking met gewone robotarmen vereisen exoskeletten een goede afstemming tussen de gewrichten van de robot en de gewrichten van het menselijk lichaam.
Gemeenschappelijke structuren: Schoudergewrichtmodule, ellebooggewrichtmodule, polsgewrichtmodule, steunframes, verbindingsstukken voor banden
2.5 Hoe kies je verschillende robotarmen?
Verschillende toepassingsscenario's vereisen de keuze voor verschillende robotarmconstructies.
Daarom is een robotarm voor de gezondheidszorg geen enkelvoudige mechanische constructie. Verschillende typen robotarmen moeten worden ontworpen op basis van de zorgtaken, de contactmethoden met de patiënt, de belastingseisen, het bewegingsbereik en de veiligheidsnormen.
Vanuit productieperspectief zijn de behuizing van het gewricht, de verbindingsstukken, de roterende assen, de steunframes en de eindeffectoren van de robotarm allemaal cruciale componenten. Deze onderdelen moeten doorgaans worden vervaardigd met processen zoals CNC-precisiebewerking, spuitgieten en 3D-metaalprinten, en ze moeten strenge dimensionale inspecties en montagecontroles doorstaan om de stabiele werking van de robotarm te garanderen.
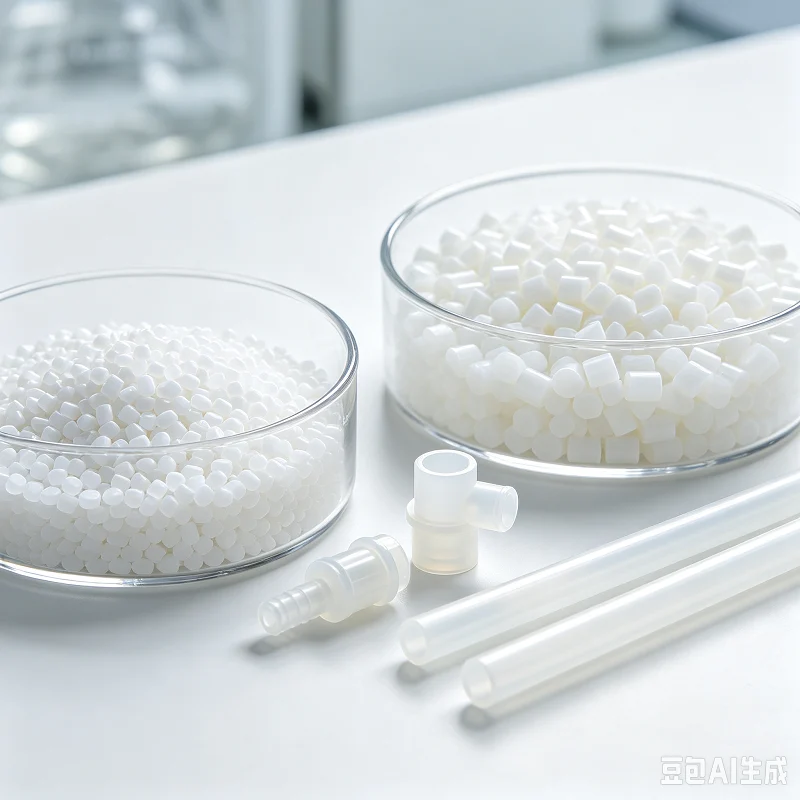
3. Materialen voor robotarmen in de gezondheidszorg
Robotarmen voor de gezondheidszorg moeten lichtgewicht, zeer sterk, duurzaam, veilig en nauwkeurig bewerkt zijn. Meestal worden meerdere materialen gebruikt. We kiezen de materialen op basis van de functie van elk onderdeel.
3.1 aluminiumlegering
Aluminiumlegeringen behoren tot de meest gebruikte materialen in robotarmen voor de gezondheidszorg.
Het materiaal is licht van gewicht, zeer sterk, gemakkelijk te verwerken en corrosiebestendig, waardoor het totale gewicht van de robotarm effectief kan worden verminderd.
Veel voorkomende toepassingen zijn:
- Het hoofdgedeelte van de robotarm
- Gezamenlijke schaal
Ondersteuning frame
- Motorbevestigingsbasis
- Verbindingsstuk
Zowel de aluminiumlegeringen 6061 als 7075 zijn geschikt voor de productie van precisieonderdelen door middel van CNC-bewerking.
3.2 roestvrij staal
Roestvrij staal heeft een goede sterkte, slijtvastheid en corrosiebestendigheid.
Het is geschikt voor onderdelen die zware belastingen moeten dragen of die langdurig stabiel moeten functioneren.
Veel voorkomende toepassingen zijn:
- Nauwkeurige roterende as
- Schroefdraadverbindingen
- Lagerhuis
- Binnenste onderdelen van het gewricht
Roestvrij staal heeft bovendien uitstekende eigenschappen op het gebied van reiniging en onderhoud, wat van belang is voor medische en verpleegkundige apparatuur.
3.3 Titaniumlegering
Titaniumlegeringen kenmerken zich door een hoge sterkte, een lage dichtheid en een uitstekende corrosiebestendigheid.
Ze kunnen het gewicht van de robotarm verminderen met behoud van de structurele sterkte.
Daarom zijn titaniumlegeringen geschikt voor toepassing in componenten met hoge eisen aan gewicht en sterkte, zoals:
- Hoogwaardige connectoren
- Gezamenlijke structuur
Precisie-steunonderdelen
De verwerkingsmoeilijkheid en materiaalkosten van titaniumlegeringen zijn echter doorgaans hoger dan die van aluminiumlegeringen, waardoor de keuze moet worden gebaseerd op de specifieke toepassing.
3.4 PEEK-technische kunststof
PEEK is een hoogwaardige technische kunststof met een hoge toepassingswaarde in de medische apparatuursector.
Het heeft:
- Grote sterkte
- Bestand tegen hoge temperaturen
- Bestand tegen chemische corrosie
- Goede maatvastheid
PEEK kan worden gebruikt voor de productie van:
Isolerende delen
- bus
Sensor beugel
Lichtgewicht structurele componenten
PEEK heeft duidelijke voordelen voor robotonderdelen die gewichtsvermindering of elektrische isolatie vereisen.
3.5 Overige technische kunststoffen
Naast PEEK worden ook ABS, PC, POM en PPS gebruikt voor robots in de gezondheidszorg.
Ze worden gebruikt voor: buitenbehuizingen van robots, beschermkappen, sensorbehuizingen, kleine verbindingsstukken en interne structurele onderdelen.
Kunststof onderdelen kunnen voor massaproductie worden vervaardigd door middel van spuitgieten of CNC-bewerking.
3.6 Koolstofvezelcomposietmateriaal
Koolstofvezel is een licht, sterk en stijf materiaal. Het is geschikt voor lichtgewicht exoskeletten en robotarmconstructies.
Veelvoorkomende toepassingen: ondersteuningsframes voor exoskeletten, robotarmstangen, lichtgewicht hoofdframes
Koolstofvezel vermindert het gewicht van bewegende robotonderdelen en verlicht de druk op aandrijfsystemen.
3.7 Hoe kies je geschikte materialen?
| Materiaal | belangrijkste voordelen | Typische toepassingen |
| aluminiumlegering | Lichtgewicht, gemakkelijk te bewerken | Behuizingen, steunen, verbindingsstukken |
| RVS | Zeer sterk en roestvrij. | Draaiende assen, lagerzittingen |
| Titanium legering | Sterk en licht | Verbindingsstukken, verbindingsdelen |
| PEEK | Hittebestendig, chemicaliënbestendig | Asbussen, isolatieonderdelen |
| Andere technische kunststoffen | Lichtgewicht, geschikt voor massaproductie | Buitenbehuizingen, beschermkappen |
| Koolstofvezelcomposiet | Sterk en zeer licht | Exoskeletten, robotarmconstructies |
Kies materialen op basis van de functie van het onderdeel, gewicht, sterkte, slijtvastheid, bewerkingsmoeilijkheid en productiekosten. Je kunt verschillende materialen combineren om een balans te vinden tussen sterkte, gewicht en kosten.
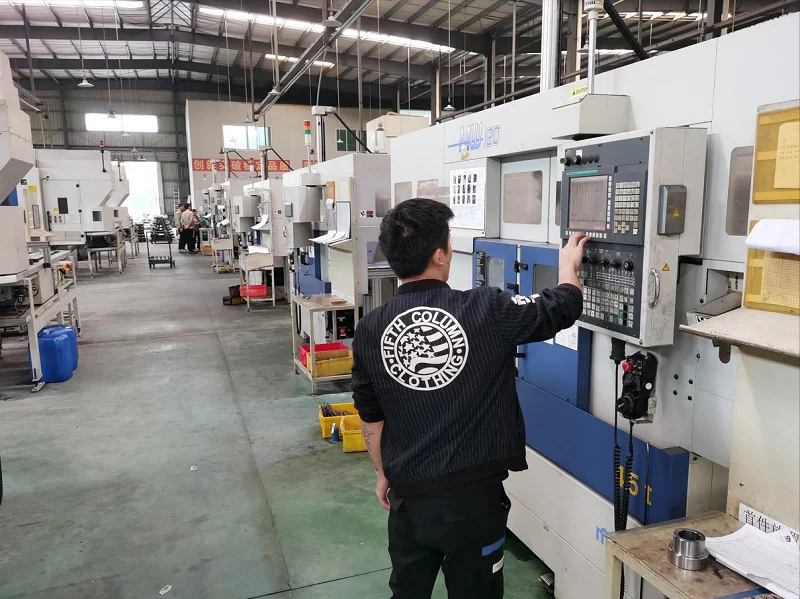
4. Productiemethoden voor robotarmen in de gezondheidszorg
Robotarmproducten omvatten gewrichten, verbindingsstukken, steunen, asdelen, behuizingen en eindeffectoren. Verschillende onderdelen hebben verschillende eisen ten aanzien van nauwkeurigheid, sterkte en oppervlakteafwerking. We gebruiken vaak meerdere productiemethoden tegelijk. Goede proceskeuzes verbeteren de nauwkeurigheid van de onderdelen en verlagen de productiekosten.
4.1 CNC-precisiebewerking
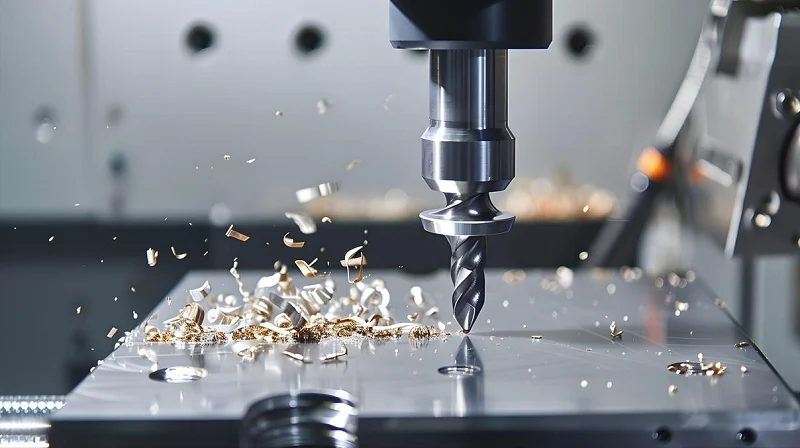
CNC-precisiebewerking wordt veel gebruikt voor onderdelen van robotarmen in de gezondheidszorg.
Het bedrijf produceert de volgende onderdelen: gewrichtsbehuizingen, verbindingsstukken voor robotarmen, motorsteunen, steunframes en precisielagerzittingen.
CNC-bewerking biedt een hoge dimensionale nauwkeurigheid voor complexe vormen. Fabrieken kiezen 3-assige, 4-assige of 5-assige CNC-machines op basis van het ontwerp van het onderdeel.
4.2 CNC Draaien
Draaibewerkingen zijn geschikt voor ronde en roterende onderdelen.
Veelvoorkomende onderdelen: Draaiassen, aandrijfassen, penassen, asbussen, schroefdraadverbindingen.
Onderdelen van robotgewrichten die als as dienen, vereisen een goede concentriciteit en een glad oppervlak. Precisiedraaien voldoet aan deze eisen.
4.3 CNC slijpen
Draaien of frezen alleen voldoet soms niet aan de strenge nauwkeurigheidseisen. Slijpen verbetert de maatnauwkeurigheid, de oppervlaktegladheid, de rondheid en de concentriciteit verder.
Slijpen wordt gebruikt voor belangrijke onderdelen zoals precisieassen en lageroppervlakken.
4.4 Metaal 3D afdrukken
Met 3D-metaalprinten kunnen complexe en lichtgewicht onderdelen worden gemaakt. Het vermindert materiaalverspilling ten opzichte van traditionele bewerkingstechnieken. Het maakt het mogelijk om vormen te produceren die met oude methoden moeilijk te vervaardigen zijn.
Veelvoorkomende toepassingen: Lichtgewicht robotarmconstructies; Complexe verbindingsonderdelen; Op maat gemaakte steunframes
Het is geschikt voor onderzoeks- en ontwikkelingswerk en kleine series.
4.5 Injection Molding
Robotarmen voor de gezondheidszorg bevatten veel kunststof onderdelen. Spuitgieten produceert: buitenbehuizingen, beschermkappen, sensorbehuizingen, kabelbeschermers en kleine structurele onderdelen.
Bij massaproductie verhoogt spuitgieten de snelheid en verlaagt het de kosten per stuk.
4.6 Plaatbewerking
Sommige grote robotconstructies worden vervaardigd met behulp van plaatbewerking. Belangrijkste stappen: lasersnijden, buigen, lassen, oppervlaktebehandeling.
Plaatbewerking wordt gebruikt voor het vervaardigen van buitenframes, beschermende structuren en behuizingen voor apparaten.
4.7 Oppervlaktebehandeling
Veel onderdelen vereisen na de bewerking een oppervlaktebehandeling. Gangbare opties zijn: anodiseren, passiveren, zandstralen, polijsten en galvaniseren.
Oppervlaktebehandeling verbetert de roestbestendigheid, slijtvastheid en het uiterlijk van het oppervlak.
4.8 Precisie-inspectie
Afgewerkte sleutelonderdelen moeten kwaliteitscontroles doorstaan. Veelgebruikte testapparatuur: coördinatenmeetmachine (CMM), optische meetinstrumenten, ruwheidsmeters, lasermeetapparaten.
De inspectie bevestigt dat de afmetingen, toleranties, gatpositie en oppervlakteafwerking overeenkomen met de eisen op de tekening.
4.9 Hoe de juiste productiemethoden te selecteren
| Deel | Gangbare productiemethoden | Belangrijkste vereisten |
| Gezamenlijke huisvesting | CNC-bewerking | Nauwkeurigheid, stijfheid |
| Precisie schacht | Draaien + slijpen | Concentriciteit, oppervlakteafwerking |
| Ondersteuning frame | CNC-bewerking/3D-printen | Sterkte, lichtgewicht |
| Robot buitenbehuizing | Spuitgieten/plaatbewerking | Uiterlijk, kostenbeheersing |
| Sensorondersteuning | CNC-bewerking/spuitgieten | Stabiele afmetingen |
| Verbindingsdeel | CNC-bewerking | Sterkte, pasnauwkeurigheid |
Kortom, de productie van onderdelen voor robotarmen in de gezondheidszorg is zelden afhankelijk van slechts één proces. Kies processen op basis van de vorm van het onderdeel, het materiaal, de vereiste nauwkeurigheid, de orderhoeveelheid en de kosten. Gebruik voor onderzoeks- en ontwikkelingsfasen CNC-bewerking en 3D-printing voor snelle prototypes. Combineer voor massaproductie spuitgieten, precisiebewerking en automatische inspectie. Dit verhoogt de productiesnelheid en garandeert een constante productkwaliteit.
5. Praktische toepassingen van robots in de gezondheidszorg
Robots in de gezondheidszorg verplaatsen zich van ziekenhuizen naar gemeenschappen en huizen, en hun toepassingsmogelijkheden worden steeds diverser. Ze kunnen grofweg in de volgende categorieën worden ingedeeld.
5.1 Categorie revalidatietraining
- Robot-exoskelet voor de onderste ledematen: ondersteunt patiënten met een dwarslaesie en beroerte bij het trainen van hun loopvermogen.
Robot voor revalidatie van de bovenste ledematen: helpt patiënten na een beroerte de functies van hun armen en handen te herstellen.
- Handrevalidatierobot: Deze robot ondersteunt de training van het buigen en strekken van de vingers door middel van een flexibele aandrijving of pneumatische methoden.
5.2 Categorie Levensondersteuning
- Slim verpleegbed: Automatisch draaien, positieaanpassing en voorkoming van doorligwonden.
- Transferrobot: Helpt patiënten veilig over te stappen tussen bed en rolstoel.
- Voedingsrobot: Biedt autonome ondersteuning bij het eten voor mensen met een beperking van de bovenste ledematen
5.3 Categorie Monitoring en Gezelschap
- Gezondheidsmonitoringsrobot: realtime verzameling van vitale gegevens zoals hartslag, zuurstofverzadiging in het bloed en lichaamstemperatuur.
- Valdetectierobot: Identificeert vallen door middel van beeldherkenning of sensoren en geeft automatisch een alarm af.
- Robot voor emotioneel gezelschap: Biedt spraakinteractie en cognitieve training om de eenzaamheid van ouderen te verlichten.
5.4 Job Support Class
- Logistieke bezorgrobots: het vervoeren van medicijnen, monsters en maaltijden binnen ziekenhuizen.
- Desinfectierobot: gebruikt ultraviolet licht of waterstofperoxide voor omgevingsdesinfectie.
6. Wat zijn de bewerkingsvereisten voor robots in de gezondheidszorg?
De eisen aan de onderdelenbewerking voor robots in de gezondheidszorg liggen veel hoger dan die voor algemene industriële producten, wat vooral tot uiting komt in de volgende aspecten:
6.1 Hoge precisie en dimensionale stabiliteit
De toleranties van de verbindingsstukken en de sensorbevestigingspunten moeten binnen ±0.005 mm tot ±0.025 mm worden gehouden om de bewegingsnauwkeurigheid en de nauwkeurigheid van de sensorgegevens te garanderen.
De coaxialiteit van de sleutelgatposities moet < 0.01 mm zijn; anders leidt dit tot ongelijke weerstand bij gewrichtsbeweging of positioneringsafwijking.
De onderdelen moeten onder constante temperatuuromstandigheden worden verwerkt om te voorkomen dat temperatuurschommelingen de maatnauwkeurigheid beïnvloeden.
6.2 Materiaaldiversiteit en verwerkbaarheid
Bij aluminiumlegeringen (6061/7075) moet het probleem van vervorming tijdens de verwerking tot dunwandige producten worden aangepakt. Spanningen kunnen worden verminderd door aparte voor- en nabewerking en natuurlijke veroudering.
Technische kunststoffen zoals PEEK hebben een slechte warmtegeleiding, daarom moeten gereedschappen met een diamantcoating worden gebruikt en moet de snijsnelheid worden gecontroleerd om plaatselijk smelten te voorkomen.
Bij de verwerking van titaniumlegeringen zijn hogedrukkoeling en stevige opspaninrichtingen nodig om de snelle werkverharding te kunnen beheersen.
6.3 Oppervlaktekwaliteit en nabewerking
De oppervlakteruwheid van de onderdelen die in contact komen met de huid moet Ra≤0.8 μm bedragen om wrijvingsongemak te voorkomen.
Onderdelen die langdurig worden gebruikt, moeten een anodiseer- of passiveringsbehandeling ondergaan om hun corrosie- en slijtvastheid te verbeteren.
Alle scherpe randen moeten afgerond zijn om veilig gebruik te garanderen.
6.4 Reinheid en biocompatibiliteit
De onderdelen moeten worden geproduceerd en verpakt in een schone omgeving, vrij van vet- en deeltjesresten.
Het materiaal moet de ISO 10993-biocompatibiliteitstest doorstaan en mag geen huidirritatie of allergische reacties veroorzaken.
6.5 Traceerbaarheid en kwaliteitssysteem
Elk onderdeel moet volledig traceerbaar zijn, van grondstoffen tot eindproducten, en voldoen aan de eisen van het ISO 13485-kwaliteitsmanagementsysteem.
Het is noodzakelijk om volledige kwaliteitsinspectiegegevens vast te leggen, inclusief maatrapporten, materiaalcertificaten en resultaten van oppervlaktebehandelingstesten.
7. Waarom kiezen voor Noble? als fabrikant van Onderdelen voor de robotarm van een zorgrobot
NOBLE is een gecertificeerd metaalbewerkingsbedrijf met meer dan 12 jaar ervaring in de productie van hoogwaardige metalen onderdelen.
Vanuit onze vestigingen in Shenzhen, China, leveren wij plaatbewerking en precisie-mechanische componenten voor de automobiel-, industriële en medische sector. Sinds 2012 zijn wij een betrouwbare partner voor fabrikanten van componenten voor industriële voertuigen en landbouwmachines, en bieden wij een compleet productieproces, van de eerste bewerking tot de uiteindelijke onderdelen.
Wat ons onderscheidt, is onze focus op technologische innovatie en continue verbetering. Door geavanceerde automatisering te combineren met vakkundig vakmanschap, zorgen we ervoor dat elk onderdeel voldoet aan strenge kwaliteitsnormen. Onze faciliteiten zijn gecertificeerd volgens ISO 9001 en ISO 13485, wat onze toewijding aan kwaliteitsmanagement, milieuvriendelijkheid en veiligheid op de werkplek onderstreept.
Dit biedt bedrijven zoals het uwe een betrouwbare partner voor consistente, uiterst nauwkeurige componenten, volledige traceerbaarheid en naleving van internationale normen. Van complexe plaatbewerkingen tot mechanische componenten voor veeleisende toepassingen, ons team is uitgerust om uw productiedoelen te bereiken.
Veelgestelde vragen van Medische robot Arm Onderdelen
1. Hoe verhoudt CNC-bewerking zich tot...? Metaal spuitgieten (MIM) voor kleine robotonderdelen?
CNC-bewerking biedt een superieure oppervlakteafwerking, nauwere geometrische toleranties en snellere ontwerpiteraties voor kleine tot middelgrote volumes. MIM kan complexe vormen bereiken bij zeer grote volumes, maar vereist vaak nabewerking voor kritische onderdelen en kan porositeitsrisico's met zich meebrengen die de sterilisatie of de levensduur beïnvloeden.
2. Welke toleranties kunnen CNC-bewerkingen hanteren voor medische robots? arm onderdelen?
De meeste kritische onderdelen van chirurgische robots vereisen toleranties tussen ±0.005 mm en ±0.025 mm, afhankelijk van of het onderdeel een lagerboring, tandwielzitting of instrumentinterface betreft. Nauwere toleranties vereisen een temperatuurgecontroleerde bewerkingsomgeving en tussentijdse CMM-verificatie.
3. Waarom is 5-asbewerking heeft de voorkeur voor medische toepassingen?
Het apparaat kan complexe, ergonomische vormen in één keer verwerken. Dit vermindert fouten en garandeert de hoge precisie die nodig is voor chirurgische ingrepen.
4. Welke toleranties zijn haalbaar bij de bewerking van medische apparatuur?
Professionele werkplaatsen bereiken doorgaans een tolerantie van ±0.005 mm of beter. Dit is afhankelijk van het materiaal en de specifieke geometrie van het onderdeel.
5. Welke materialen zijn het meest geschikt voor de gezondheidszorg? robotarmen?
Roestvrij staal 316L en titanium Ti6Al4V zijn de standaardmaterialen. Ze bieden de beste balans tussen sterkte en biocompatibiliteit.






