

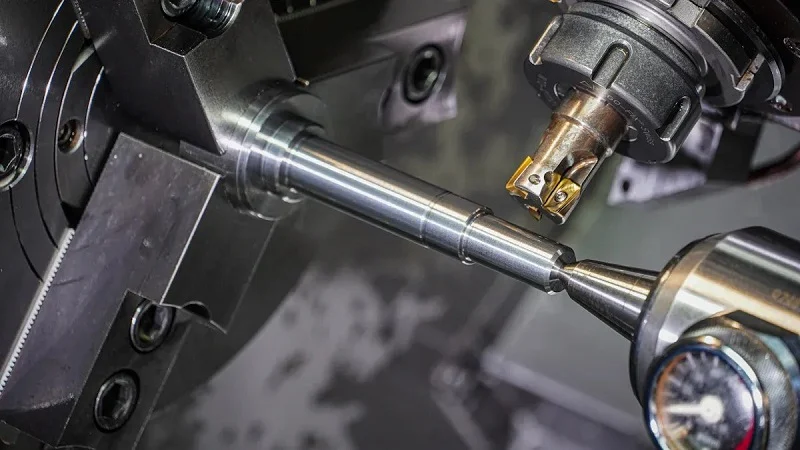
सर्जिकल रोबोट की सीएनसी मशीनिंग छह चरणों में काम करती है: डिजाइन, प्रोग्रामिंग, सेटअप, मशीनिंग, निरीक्षण और फिनिशिंग। प्रत्येक चरण जटिल सर्जिकल कार्यों के लिए आवश्यक सटीक मापन और परिशुद्धता प्राप्त करने में सहायक होता है।
0.01 मिमी की त्रुटि मात्र एक दोष नहीं बल्कि एक सुरक्षा जोखिम है जो जीवन को प्रभावित कर सकती है। 5-एक्सिस टाइटेनियम जॉइंट पर ±0.005 मिमी की टॉलरेंस प्राप्त करने के लिए सख्त थर्मल ड्रिफ्ट प्रबंधन की आवश्यकता होती है; स्पिंडल तापमान में 2°C का परिवर्तन भी पार्ट रिजेक्ट होने का कारण बन सकता है। रीयल-टाइम थर्मल कंपनसेशन और पर्यावरणीय जलवायु नियंत्रण रोबोटिक जॉइंट्स, लिंकेज और सेंसर हाउसिंग की फिटिंग को लगातार बनाए रखते हैं।
सर्जिकल रोबोट के निर्माण में इस स्तर की सटीक मशीनिंग बहुत महत्वपूर्ण है। सीएनसी मशीनिंग प्रक्रिया यह सुनिश्चित करती है कि प्रत्येक घटक सर्जिकल अनुप्रयोगों के लिए निर्धारित सख्त गुणवत्ता मानकों को पूरा करे। सुरक्षित संचालन के लिए इन सर्जिकल रोबोटों का सटीक फिट होना आवश्यक है।
सर्जिकल रोबोट सीएनसी मशीनिंग का अवलोकन
सर्जिकल रोबोट सीएनसी मशीनिंग क्या है?
सर्जिकल रोबोट के लिए सीएनसी मशीनिंग तकनीक में कंप्यूटर-नियंत्रित उपकरणों का उपयोग करके सामग्रियों को काटा, आकार दिया और फिनिशिंग की जाती है। सीएनसी मशीन डिजिटल ब्लूप्रिंट का अनुसरण करते हुए अत्यंत सटीकता के साथ पुर्जे बनाती है। यह प्रणाली टाइटेनियम और स्टेनलेस स्टील जैसी धातुओं के साथ काम करती है। यह पीईईके और पीटीएफई जैसे पॉलिमर को भी संसाधित करती है। यह कार्बन फाइबर जैसे कंपोजिट को भी संभालती है। सामग्री की यह लचीलता सर्जिकल रोबोट निर्माण के लिए सीएनसी मशीनिंग तकनीक के प्रमुख लाभों में से एक है। डिज़ाइनर निर्माण सीमाओं की चिंता किए बिना प्रत्येक कार्य के लिए सर्वोत्तम सामग्री का चयन करते हैं।
इस विधि की सबसे बड़ी खासियत इसकी दोहराव क्षमता है। सर्जिकल रोबोट सीएनसी मशीनिंग से हर उत्पादन चरण में एक समान पुर्जे सुनिश्चित होते हैं। प्रत्येक घटक कुछ माइक्रोन की सटीकता के साथ दूसरे घटक से मेल खाता है। मानव शरीर के लिए पुर्जे बनाते समय इस स्तर की सटीकता और एकरूपता बहुत मायने रखती है। यह मशीनिंग विधि लगातार एक जैसे परिणाम देती है। सर्जिकल रोबोट सीएनसी मशीनिंग चिकित्सा टीमों को वह विश्वसनीयता प्रदान करती है जिस पर वे निर्भर रहते हैं। यह प्रक्रिया सुनिश्चित करती है कि प्रत्येक पुर्जा सही ढंग से फिट हो और इच्छानुसार कार्य करे।
सर्जिकल रोबोटिक्स में परिशुद्धता क्यों महत्वपूर्ण है?
विभिन्न शल्य चिकित्सा अनुप्रयोगों के लिए सटीकता के विभिन्न स्तरों की आवश्यकता होती है। कुछ भागों में अत्यंत सटीक मापन की आवश्यकता होती है, जबकि अन्य में थोड़ी अधिक छूट दी जा सकती है। विभिन्न घटकों के लिए विशिष्ट मापन सीमाओं का विवरण नीचे दिया गया है:
| घटक / प्रक्रिया | विशिष्ट आयामी सहनशीलता | आवेदन प्रसंग |
| सर्जिकल नेविगेशन हाउसिंग के लिए मल्टी-एक्सिस सीएनसी मिलिंग | ± 0.002 मिमी | ऑर्थोपेडिक नेविगेशन सिस्टम |
| नेविगेशन-ग्रेड घटक (महत्वपूर्ण इंटरफेस, संरेखण सुविधाएँ) | ±0.02–0.05 मिमी | ऑर्थोपेडिक नेविगेशन सिस्टम |
| रोबोटिक सर्जिकल उपकरणों (3डी विज़ुअलाइज़ेशन सिस्टम) के लिए सटीक घटक | 0.2 मिमी | रोबोटिक सर्जिकल उपकरण |
विज़ुअलाइज़ेशन हाउसिंग के लिए 0.2 मिमी की टॉलरेंस ठीक रहती है। लेकिन नेविगेशन पार्ट्स के लिए इससे कहीं अधिक सटीक नियंत्रण की आवश्यकता होती है। मल्टी-एक्सिस मिल्ड हाउसिंग पर ±0.002 मिमी की टॉलरेंस दर्शाती है कि सर्जरी के लिए रोबोट निर्माण कितना चुनौतीपूर्ण हो सकता है। एक छोटी सी त्रुटि भी प्रक्रिया के दौरान उपकरण के गलत संरेखण का कारण बन सकती है।
व्यवहारिक दृष्टि से, सर्जिकल रोबोट सीएनसी मशीनिंग इन सटीक मानकों को लगातार हासिल करती है। मशीनिंग प्रक्रिया में टूल की गति से लेकर शीतलक के तापमान तक हर कारक पर नज़र रखी जाती है। यह सटीक विनिर्माण तकनीक निर्माताओं को सख्त चिकित्सा मानकों को पूरा करने में मदद करती है। यह जटिल प्रक्रियाओं के दौरान रोगियों की सुरक्षा करती है। सर्जिकल रोबोट सीएनसी मशीनिंग को हर बार इन कड़े मानकों को पूरा करना होता है।
उत्पादित प्रमुख घटक
सीएनसी मशीनिंग द्वारा सर्जिकल रोबोट के कई महत्वपूर्ण पुर्जे बनाए जाते हैं। सर्जिकल उपकरण इनमें से एक प्रमुख श्रेणी हैं। इनमें वे उपकरण शामिल हैं जो प्रक्रियाओं के दौरान पकड़ते, काटते और टांके लगाते हैं। इनमें नुकीले किनारे और चिकनी सतहें होनी चाहिए। फिक्स्चर और संरचनात्मक तत्व रोबोट का ढांचा बनाते हैं। ये मजबूत होने के साथ-साथ हल्के भी होने चाहिए।
द्रव-संचालन पुर्जे शल्यक्रिया के दौरान हवा और दवा के प्रवाह को नियंत्रित करते हैं। आवरण रोबोट के अंदर संवेदनशील इलेक्ट्रॉनिक्स की सुरक्षा करते हैं। कनेक्टर सिस्टम के विभिन्न भागों को आपस में जोड़ते हैं। सर्जिकल रोबोट के इन सभी घटकों को सावधानीपूर्वक मशीनिंग की आवश्यकता होती है।
चिकित्सा उपकरण निर्माण में इस प्रक्रिया से बहुत लाभ होता है। यह जटिल ज्यामितियों को संभाल सकती है, जो मैन्युअल तरीकों से असंभव है। चिकित्सा उपकरणों को ऐसे घटकों की आवश्यकता होती है जो सटीक रूप से फिट हों। रोबोटिक सर्जिकल घटकों में अक्सर जटिल आकार, घुमावदार रेखाएँ और बारीक विवरण होते हैं। यह प्रक्रिया सटीक घटक प्रदान करती है जो पूरी तरह से एक साथ फिट होते हैं। सर्जिकल रोबोट के पुर्जों के निर्माण के लिए सर्जिकल रोबोट सीएनसी मशीनिंग सर्वोपरि विकल्प है। यह सर्जिकल रोबोट के पुर्जों के निर्माण के लिए आवश्यक सटीकता प्रदान करती है। प्रत्येक भाग को विश्वसनीय रूप से कार्य करना चाहिए।
चरण-दर-चरण सर्जिकल रोबोट सीएनसी मशीनिंग प्रक्रिया
इस प्रक्रिया के हर चरण में सावधानीपूर्वक योजना बनाने की आवश्यकता होती है। लक्ष्य हमेशा सटीक मशीनिंग होता है। सर्जिकल रोबोट सीएनसी मशीनिंग डिजिटल डिज़ाइनों को अत्यंत जटिल और सटीक पुर्जों में परिवर्तित करती है।
चरण 1: डिज़ाइन और CAD मॉडलिंग
विस्तृत सीएडी मॉडल बनाना
हर पुर्जा CAD सॉफ्टवेयर में 3D मॉडल के रूप में शुरू होता है। इंजीनियर हर विशेषता को परिभाषित करते हैं। इसमें छेद, वक्र और थ्रेड शामिल हैं। मॉडल एकदम सटीक होना चाहिए। कोई भी गलती गलत पुर्जा बनने का कारण बन सकती है। सर्जिकल रोबोट के लिए, मॉडल अक्सर जटिल आकृतियों वाले होते हैं। ये संकरे चैनल या नुकीले किनारे हो सकते हैं। CAD फ़ाइल मुख्य ब्लूप्रिंट बन जाती है। इसमें हर कोण और आयाम दर्ज होता है।
विनिर्माण के लिए डिजाइन
एक उत्तम सीएडी मॉडल का मतलब यह नहीं है कि पुर्जे की मशीनिंग की जा सकती है। डीएफएम समस्याओं की जाँच करता है। नुकीले आंतरिक कोनों के लिए बड़े टूल रेडियस की आवश्यकता हो सकती है। गहरे खांचों के लिए विशेष टूलिंग की आवश्यकता हो सकती है। डीएफएम समय बचाता है और रीडिजाइन को रोकता है। यह सर्जिकल रोबोट सीएनसी मशीनिंग के प्रमुख लाभों में से एक है।
सहनशीलता और सामग्री चयन
सहनशीलता (टॉलरेंस) अनुमत भिन्नता को परिभाषित करती है। कुछ विशेषताओं के लिए सख्त सहनशीलता की आवश्यकता होती है, जबकि अन्य कम महत्वपूर्ण होती हैं। सामग्री का चुनाव भी मायने रखता है। टाइटेनियम मजबूत होता है, लेकिन औजारों पर कठोर प्रभाव डालता है। पीईईके नरम होता है, लेकिन गर्मी से मुड़ सकता है। सतह की फिनिशिंग भी उतनी ही महत्वपूर्ण है। सामान्य सतहों के लिए Ra 0.4–0.8 µm होना चाहिए। काटने वाले किनारों जैसी कार्यात्मक सतहों के लिए Ra < 0.2 µm होना आवश्यक है।
अधिकांश निर्माता केवल यांत्रिक पॉलिशिंग की तुलना में इलेक्ट्रोपॉलिशिंग को चुनते हैं - यह सतह की खुरदरापन को लगभग 50% तक कम कर देता है, साथ ही एक निष्क्रिय ऑक्साइड परत का निर्माण करता है जो बार-बार ऑटोक्लेव चक्रों के माध्यम से जंग का प्रतिरोध करता है।
यह संयोजन सर्जिकल रोबोट के घटकों को परिभाषित करता है।
चरण 2: CAM प्रोग्रामिंग और टूलपाथ
CAD को CAM में परिवर्तित करना
डिजाइन तैयार हो जाने के बाद, इसे सीएएम सॉफ्टवेयर में भेजा जाता है। सीएएम का मतलब कंप्यूटर-एडेड मैन्युफैक्चरिंग है। यह 3डी मॉडल को पढ़ता है और टूलपाथ बनाता है। सर्जिकल रोबोट सीएनसी मशीनिंग के लिए, यह चरण जटिल होता है। ज्यामिति अक्सर पेचीदा होती है। सॉफ्टवेयर सबसे उपयुक्त कटिंग क्रम तय करता है। यह प्रत्येक ऑपरेशन के लिए सही टूल भी चुनता है।
टूलपाथ का अनुकरण करना
किसी भी प्रकार की कटाई शुरू होने से पहले, CAM सिस्टम टूलपाथ का सिमुलेशन करता है। यह टूल की सटीक गति दिखाता है। यह पार्ट या फिक्स्चर के साथ किसी भी तरह की टक्कर की जाँच करता है। सिमुलेशन से समस्याएँ समय रहते ही पकड़ में आ जाती हैं। एक भी टक्कर से पार्ट खराब हो सकता है या मशीन को नुकसान पहुँच सकता है। सर्जिकल रोबोट पार्ट्स के निर्माण के लिए यह अत्यंत महत्वपूर्ण है। सिमुलेशन चक्र समय का भी अनुमान लगाता है। इससे अवरोधों का पता लगाने में मदद मिलती है।
कटिंग पैरामीटर्स का अनुकूलन
ऑप्टिमाइजेशन का मतलब है फीड रेट, स्पिंडल स्पीड और स्टेपओवर को एडजस्ट करना। सर्जिकल रोबोट सीएनसी मशीनिंग में, साइकिल टाइम और सरफेस फिनिश दोनों ही मायने रखते हैं। एडैप्टिव फीड रेट कंट्रोल इसमें मददगार होता है। यह टूल वियर या कटिंग फोर्स के आधार पर स्पीड को एडजस्ट करता है। मल्टी-एक्सिस साइमल्टेनियस मशीनिंग से सेटअप की संख्या कम हो जाती है। इससे एक्यूरेसी में काफी सुधार हो सकता है।
- नियामक और गुणवत्ता मानकआईएसओ 13485 के अनुसार प्रक्रिया सत्यापन अनिवार्य है।
- अनुकूली फ़ीड दर नियंत्रण: रीयल-टाइम समायोजन से आक्रामक कटाई संभव हो पाती है।
- बहु-अक्ष एक साथ मशीनिंग: पुनःस्थापन संबंधी त्रुटियों को कम करता है।
- टक्कर से बचना: स्थानांतरण के लिए सबसे छोटा सुरक्षित मार्ग।
- सामग्री अपशिष्ट को कम करनानेस्टिंग के माध्यम से 5-12% की बचत।
- एकीकृत सीएएम अनुकूलनसिमुलेशन से संभावित बाधाओं का अनुमान लगाया जा सकता है।
- मशीन लर्निंग और ए.आई.: मापदंडों को अनुकूलित करने के लिए डेटा का विश्लेषण करता है।
यह संयोजन सटीकता और निरंतरता दोनों सुनिश्चित करता है।
चरण 3: सेटअप और वर्कहोल्डिंग
सही सीएनसी मशीन का चयन करना
सर्जिकल रोबोटों के लिए मल्टी-एक्सिस सीएनसी मशीनिंग आम है। एक 5-एक्सिस मशीन किसी भी कोण से पार्ट तक पहुंच सकती है। इससे मैन्युअल रूप से पोजीशन बदलने की आवश्यकता कम हो जाती है। साथ ही, सटीकता में भी सुधार होता है। नाजुक पार्ट्स के लिए, मशीन की मजबूती और थर्मल कंट्रोल महत्वपूर्ण हैं। स्पिंडल के तापमान में 2°C का बदलाव भी रिजेक्शन का कारण बन सकता है। रियल-टाइम कंपनसेशन टॉलरेंस को स्थिर रखता है।
जटिल ज्यामिति के लिए फिक्सचर डिज़ाइन
छोटे और नाजुक पुर्जों के लिए वर्कहोल्डिंग बेहद महत्वपूर्ण है। यदि पुर्जा हिलता है, तो सटीक टॉलरेंस बनाए रखना संभव नहीं होता। अलग-अलग आकृतियों के लिए अलग-अलग तरीके कारगर होते हैं।
| कार्य धारण विधि | मुख्य विशेषता | भागों से प्रासंगिकता |
| परिशुद्धता युक्त विज़ | आयताकार भागों के लिए उपयुक्त | पतली दीवारों वाले घटकों को विकृत कर सकता है |
| कस्टम फिक्स्चर | उत्कृष्ट पुनरावृत्ति | शुरुआती लागत अधिक है लेकिन विश्वसनीय है। |
| वैक्यूम टेबल | एकसमान क्लैम्पिंग बल | पतली दीवारों वाले भागों के लिए आदर्श |
| कॉलेट-आधारित प्रणालियाँ | गोल भागों के लिए उच्च पुनरावृत्ति क्षमता | विशिष्ट ज्यामिति तक सीमित |
जीरो-पॉइंट क्लैम्पिंग सिस्टम 0.003 मिमी जितनी कम दोहराव क्षमता प्राप्त करते हैं। सिंगल-सेटअप 5-एक्सिस मशीनिंग ज्यामितीय सटीकता में 33.98% तक सुधार करती है।
उपकरण चयन और अंशांकन
औजार का चुनाव सामग्री और सतह के आकार पर निर्भर करता है। बारीक काम के लिए सूक्ष्म औजारों की आवश्यकता हो सकती है। अंशांकन से यह सुनिश्चित होता है कि औजार सही स्थिति में है। औजारों की घिसावट पर कड़ी नज़र रखनी चाहिए। घिसे हुए औजार सतह की गुणवत्ता और सहनशीलता को प्रभावित करते हैं। यह विशेष रूप से शल्य चिकित्सा उपकरणों के लिए महत्वपूर्ण है। स्वचालित औजार परिवर्तक और जांच उपकरण एकसमानता बनाए रखने में सहायक होते हैं।
यह प्रक्रिया सर्जिकल रोबोट सीएनसी मशीनिंग की चुनौतियों को दर्शाती है। प्रत्येक चरण में माइक्रोन स्तर की मशीनिंग सटीकता और प्रक्रिया की कड़ी निगरानी की आवश्यकता होती है। टूलपाथ ऑप्टिमाइज़ेशन माइक्रोन स्तर के सटीक नियंत्रण में सहायक होता है।
सर्जिकल रोबोट सीएनसी मशीनिंग में सामग्री और सतह परिष्करण
सर्जिकल रोबोट के लिए सामान्य सामग्रियां
सर्जिकल रोबोट धातुओं, प्लास्टिक और कंपोजिट सामग्रियों का उपयोग करते हैं। प्रत्येक सामग्री के अपने फायदे हैं। सामग्री का चुनाव इस बात को प्रभावित करता है कि प्रक्रिया के दौरान वह अंग कैसे काम करता है। यह इस बात को भी निर्धारित करता है कि वह अंग नसबंदी को कितनी अच्छी तरह सहन करता है।
सर्जिकल रोबोट के पुर्जों में अक्सर टाइटेनियम मिश्रधातुओं का उपयोग होता है। ये हल्के और शरीर के लिए सुरक्षित होते हैं। स्टेनलेस स्टील भी कई उपकरणों में पाया जाता है। ये धातुएं बार-बार कीटाणुशोधन चक्रों के दौरान मजबूती और विश्वसनीयता प्रदान करती हैं।
प्लास्टिक की भी अहम भूमिका होती है। पीईईके और कार्बन फाइबर कंपोजिट से एक्स-रे गुजर सकते हैं। ये उच्च तापमान और रसायनों का भी प्रतिरोध करते हैं। अन्य मेडिकल-ग्रेड पॉलिमर बार-बार स्टेरिलाइज़ेशन के बाद भी अपना आकार बनाए रखते हैं। कुछ बायोकम्पैटिबल प्लास्टिक सटीक माप सहन कर सकते हैं। अन्य प्लास्टिक में थोड़े कम माप की आवश्यकता हो सकती है, लेकिन वे कई उपयोगों के लिए उपयुक्त होते हैं।
| सामग्री | मुख्य गुण | मशीनिंग नोट्स |
| तिरछी | रेडियोल्यूसेंट, स्टेरिलाइज़ेबल | सख्त सहनशीलता; उच्च तापीय विस्तार के लिए रफ मशीनिंग और रिलैक्सेशन की आवश्यकता होती है। |
| अन्य चिकित्सा-ग्रेड पॉलिमर | रेडियोल्यूसेंट, नसबंदी का सामना कर सकता है | सेंसर हाउसिंग और नेविगेशन टूल्स के लिए उपयुक्त |
| स्टेनलेस स्टील | संक्षारण प्रतिरोधी, मजबूत | शल्य चिकित्सा उपकरणों और अस्थायी प्रत्यारोपणों में व्यापक रूप से उपयोग किया जाता है |
| टाइटेनियम मिश्र | हल्का, जैव अनुकूल | इंप्लांट और सटीक उपकरणों के लिए आदर्श |
| अन्य जैव-अनुकूल प्लास्टिक | जैव अनुकूल प्लास्टिक | सख्त सहनशीलता बनाए रखता है |
| अन्य चिकित्सा-ग्रेड प्लास्टिक | मेडिकल ग्रेड प्लास्टिक | चुस्त सहनशीलता |
यह विविधता दर्शाती है कि सर्जिकल रोबोट के पुर्जों के निर्माण के लिए व्यापक सामग्री विशेषज्ञता की आवश्यकता क्यों होती है।
मशीनिंग मापदंडों पर सामग्री का प्रभाव
किसी पार्ट को काटने के तरीके पर सामग्री के गुण सीधे तौर पर असर डालते हैं। कठोरता एक प्रमुख कारक है। टाइटेनियम मिश्र धातु अपेक्षाकृत कठोर होती हैं। इस कठोरता के कारण औजार जल्दी घिस जाते हैं। इन्हें प्रभावी ढंग से काटने के लिए आपको कार्बाइड या सिरेमिक लेपित औजारों की आवश्यकता होती है।
तापीय चालकता भी उतनी ही महत्वपूर्ण है। टाइटेनियम की तापीय चालकता बहुत कम होती है। ऊष्मा काटने वाले क्षेत्र से बाहर नहीं निकल पाती। यह वहीं जमा हो जाती है और उपकरण को नुकसान पहुंचाती है। इसलिए, उचित काटने की गति और शीतलक रणनीतियों का उपयोग किया जाता है। उच्च दाब वाला शीतलक तापमान को नियंत्रित करने में सहायक होता है।
पीईके एक अलग तरह की चुनौती पेश करता है। इसके उच्च तापीय विस्तार के कारण पहले पार्ट की रफ मशीनिंग करनी पड़ती है। फिर उसे कुछ देर आराम करने देना पड़ता है। उसके बाद फिनिशिंग करनी पड़ती है। इस दो-चरणीय प्रक्रिया से टॉलरेंस में सटीकता बनी रहती है। तन्य होने पर यह सामग्री लगातार चिप्स उत्पन्न करती है। चिप ब्रेकर्स इसे नियंत्रित करने में सहायक होते हैं।
स्टेनलेस स्टील के लिए, काटने में बहुत अधिक बल लगता है। मशीन की संरचना में मजबूती होनी चाहिए। कंपन के कारण सतह पर खरोंच के निशान पड़ जाते हैं। ये निशान सतह की चमक को खराब कर देते हैं। आपको फीड दर को सावधानीपूर्वक नियंत्रित करना होगा।
प्रत्येक सामग्री के लिए अलग-अलग कटिंग स्पीड, टूल का चुनाव और कूलेंट की रणनीतियाँ आवश्यक होती हैं। यही कारण है कि सर्जिकल रोबोट सीएनसी मशीनिंग के लिए सामग्री का गहन ज्ञान होना अनिवार्य है। गलती होने पर पुर्जे बेकार हो जाते हैं।
सतही परिष्करण संक्रमण नियंत्रण के लिए
सतह की फिनिशिंग सीधे तौर पर रोगी की सुरक्षा को प्रभावित करती है। जीवाणु कोशिकाओं का आकार 0.5 से 2 माइक्रोमीटर तक होता है। यदि सतह पर इसी आकार की कोई विशेषता हो, तो जीवाणु वहां आश्रय पाते हैं। ये छोटी दरारें सफाई के दौरान जीवाणुओं को घर्षण बलों से बचाती हैं। साथ ही, ये रोगाणुरोधी धुलाई की प्रक्रिया को भी धीमा कर देती हैं।
शोध से पता चलता है कि 0.2 µm का Ra एक सार्थक सीमा है। इस मान से नीचे, खुरदरापन को और कम करने से जीवाणु संचय में कोई खास कमी नहीं आती। 0.2 µm से कम Ra को लक्षित करने से जीवाणु आसंजन कम से कम होता है। ऊतक के संपर्क में आने वाले सर्जिकल रोबोट के पुर्जों के लिए यही मानक है।
खुरदरी सतहों पर बैक्टीरिया के छिपने के लिए अधिक दरारें होती हैं। Ra के कम मान इन छिपने की जगहों को कम करते हैं। ये बार-बार किए जाने वाले चक्रों में अधिक विश्वसनीय नसबंदी सुनिश्चित करते हैं।
इसीलिए चिकित्सा उपकरण निर्माण में सतह परिष्करण महत्वपूर्ण है। इलेक्ट्रोपॉलिशिंग से यांत्रिक पॉलिशिंग की तुलना में सतह की खुरदरापन लगभग 50% तक कम हो जाती है। यह धातु पर एक निष्क्रिय ऑक्साइड परत भी बनाती है। यह परत बार-बार ऑटोक्लेव प्रक्रियाओं के दौरान जंग लगने से बचाती है।
सर्जिकल रोबोट के लिए, रोगाणु-मुक्त क्षेत्र में प्रवेश करने वाले प्रत्येक घटक को इस स्तर की फिनिशिंग की आवश्यकता होती है। उत्पादन प्रक्रिया में शुरुआत से ही अंतिम सतह की आवश्यकताओं का ध्यान रखना आवश्यक है। उपकरण का चयन, कटिंग पैरामीटर और फिनिशिंग, ये सभी परिणाम को प्रभावित करते हैं।
बारीकियों पर दिया गया यह ध्यान उच्च गुणवत्ता वाले सर्जिकल घटकों को साधारण मशीनीकृत पुर्जों से अलग करता है। हर चरण में परिशुद्धता यह सुनिश्चित करती है कि ऑपरेशन कक्ष में पुर्जा सुरक्षित रूप से कार्य करे।
गुणवत्ता नियंत्रण सर्जिकल रोबोट सीएनसी मशीनिंग में
प्रक्रिया-निरीक्षण तकनीकें
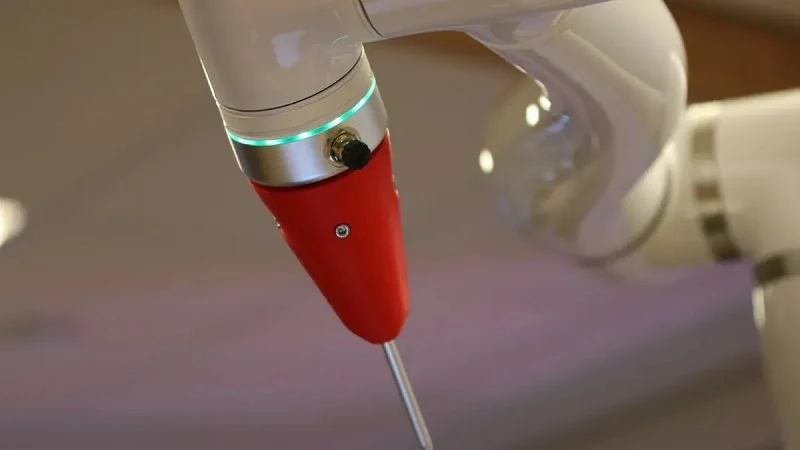
पार्ट तैयार होने के बाद समस्याओं का पता लगाने में समय और पैसा दोनों बर्बाद होता है। स्मार्ट वर्कशॉप कटिंग प्रक्रिया की निगरानी करते हैं। रियल-टाइम टूल कंडीशन मॉनिटरिंग में ध्वनि उत्सर्जन, कटिंग फोर्स, कंपन और तापमान का उपयोग करके प्रक्रिया को ट्रैक किया जाता है। ये संकेत सतह को खराब होने से पहले ही टूल के घिसाव का पता लगा लेते हैं। ऑपरेटर तुरंत पैरामीटर एडजस्ट कर सकता है। इससे स्क्रैप रेट कम होता है और सतह की खुरदरापन सीमा के भीतर रहती है।
अलग-अलग संवेदन विधियाँ अलग-अलग समस्याओं का पता लगाती हैं। कंपन विश्लेषण कंपन और असंतुलन का पता लगाता है, जिससे सतह की गुणवत्ता बनी रहती है और सूक्ष्म दरारें नहीं पड़तीं। तापीय निगरानी वर्कपीस और स्पिंडल के तापमान पर नज़र रखती है, जिससे विकृति रुकती है और आयामी स्थिरता बनी रहती है। ध्वनि संवेदन उपकरण के घिसाव या टूटने का पता लगाता है, जिससे घिसे हुए उपकरण को पुर्जे को नुकसान पहुँचाने से पहले ही बदल दिया जाता है। प्रत्येक कटाई से स्पिंडल की गति, उपकरण के घिसाव और अक्ष की स्थिति के बारे में डेटा प्राप्त होता है। कृत्रिम बुद्धिमत्ता (AI) के एल्गोरिदम सूक्ष्म पैटर्न, जैसे कंपन में थोड़ी सी वृद्धि, को पुर्जे में दोष दिखने से बहुत पहले ही पहचान लेते हैं।
अंतिम आयामी और सतह निरीक्षण
मशीनिंग प्रक्रिया पूरी होने के बाद, पुर्जे का पूरी तरह से निरीक्षण किया जाता है। कोऑर्डिनेट मेजरिंग मशीनें सीएडी मॉडल के आधार पर हर महत्वपूर्ण आयाम की जांच करती हैं। सतह की फिनिशिंग की भी जांच की जाती है। सर्जिकल रोबोट के लिए, अक्सर Ra का लक्ष्य 0.2 µm से कम होता है। यह सीमा महत्वपूर्ण है क्योंकि बैक्टीरिया का आकार 0.5 से 2 माइक्रोमीटर तक होता है। चिकनी सतह पर बैक्टीरिया के छिपने की जगह कम होती है और विश्वसनीय नसबंदी सुनिश्चित होती है।
निरीक्षक खुरदरेपन, दरारों और औजारों के निशानों की भी जाँच करते हैं। इन दोषों में मलबा फंस सकता है या तनाव बिंदु उत्पन्न हो सकते हैं। एक भी खामी पूरे पुर्जे को अस्वीकृत कर सकती है। सर्जिकल रोबोट सीएनसी मशीनिंग की यही एक चुनौती है। निरीक्षण चरण यह सुनिश्चित करता है कि असेंबली के लिए भेजे जाने से पहले प्रत्येक घटक डिज़ाइन के अनुरूप हो।
मानक और प्रमाणपत्र
ISO 13485:2016 यहाँ गुणवत्ता नियंत्रण का आधार है। ISO 13485 चिकित्सा उपकरणों के लिए बनाया गया है। यह उत्पाद जीवनचक्र में जोखिम प्रबंधन, डिवाइस मास्टर रिकॉर्ड जैसे निर्देशात्मक दस्तावेज़ीकरण और संदूषण नियंत्रण को शामिल करता है, जिनकी सामान्य विनिर्माण में आवश्यकता नहीं होती है। खंड 7.5.9 कच्चे माल से लेकर अंतिम ग्राहक तक ट्रेसबिलिटी की मांग करता है। खंड 7.1 जोखिम प्रबंधन को ISO 14971 से जोड़ता है। खंड 7.5.6 प्रक्रिया सत्यापन की आवश्यकता है जहाँ निरीक्षण अनुरूपता की पुष्टि नहीं कर सकता है, जैसे कि सतह की फिनिश।
प्रमाणन इस बात का प्रमाण है कि किसी कारखाने की गुणवत्ता प्रबंधन प्रणाली प्रभावी ढंग से लागू और सुव्यवस्थित है। मान्यता प्राप्त तृतीय-पक्ष निकाय प्रमाणन प्रदान करने से पहले प्रणाली का ऑडिट करते हैं। सर्जिकल रोबोट सीएनसी मशीनिंग के लिए, इसका अर्थ है दस्तावेजीकृत परिवर्तन नियंत्रण, सांख्यिकीय प्रक्रिया नियंत्रण और पूर्ण सामग्री अनुरेखण क्षमता। यह ग्राहकों को विश्वास दिलाता है कि प्रत्येक बैच में सटीकता और एकरूपता बनी रहती है।
सर्जिकल रोबोट सीएनसी मशीनिंग में अनुप्रयोग और घटक
न्यूनतम इनवेसिव सर्जिकल उपकरण
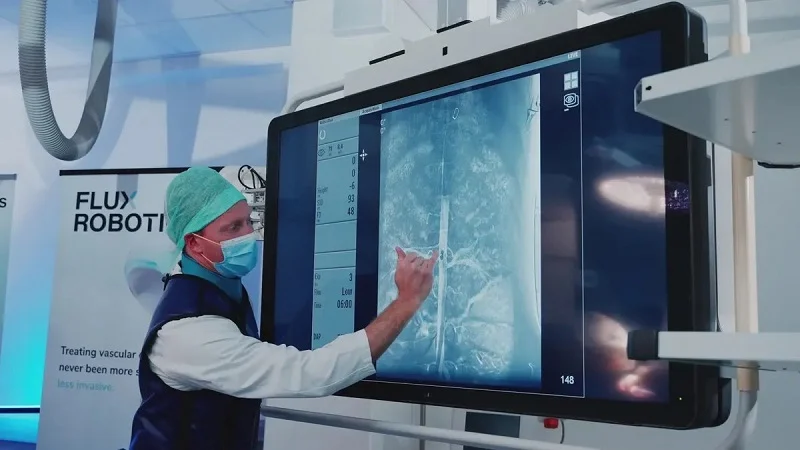
लैप्रोस्कोपी, एंडोस्कोपी और रोबोटिक-सहायता प्राप्त सर्जरी में सावधानीपूर्वक निर्मित शल्य चिकित्सा उपकरणों की आवश्यकता होती है। इन उपकरणों को छोटे छेदों को पकड़ना, काटना और उनमें टांके लगाना होता है। सीएनसी मशीनिंग इसे संभव बनाती है। यह प्रक्रिया तीक्ष्ण किनारे और चिकनी सतहें बनाती है। यह उन मानकों को पूरा करती है जो मैन्युअल तरीकों से संभव नहीं हैं।
एक सामान्य लैप्रोस्कोपिक उपकरण का उपयोग सैकड़ों बार किया जाता है, और प्रत्येक उपयोग में इसे स्टेरलाइज़ किया जाता है। उपकरण को अपना आकार और धार बनाए रखना आवश्यक है। ठोस ब्लॉक से मशीनिंग करने से एकरूपता प्राप्त होती है और वेल्डेड भागों में पाए जाने वाले कमजोर बिंदु दूर हो जाते हैं। रोबोटिक सर्जरी के लिए, उपकरण सीधे रोबोट आर्म से जुड़ते हैं। प्रत्येक जोड़ का सटीक होना आवश्यक है, क्योंकि ढीला जुड़ाव सर्जरी के दौरान नियंत्रण को प्रभावित करता है। सटीक मशीनिंग से प्रदर्शन में निरंतरता बनी रहती है।
सही सामग्री का चुनाव महत्वपूर्ण है। स्टेनलेस स्टील को ऑटोक्लेव में कई बार स्टेरलाइज़ किया जा सकता है। टाइटेनियम हल्का होता है, इसलिए यह गतिशील भागों के लिए उपयुक्त है। प्रत्येक सामग्री के लिए अलग-अलग कटिंग सेटिंग्स की आवश्यकता होती है। सर्जिकल रोबोट सीएनसी मशीनिंग इन आवश्यकताओं के अनुसार समायोजित हो जाती है। इसका परिणाम ऐसे विश्वसनीय उपकरण होते हैं जिन पर सर्जन भरोसा कर सकते हैं।
आवास और कनेक्टर
सर्जिकल रोबोट के अंदर मौजूद संवेदनशील इलेक्ट्रॉनिक्स को बाहरी आवरण (कवर) सुरक्षित रखते हैं। कनेक्टर विभिन्न भागों को आपस में जोड़ते हैं। इन दोनों का निर्माण सावधानीपूर्वक किया जाना चाहिए। खराब सील वाले बाहरी आवरण से नमी आंतरिक सर्किट तक पहुंच सकती है। इससे सर्जरी के दौरान रोबोट विफल हो सकता है।
सटीक माप से सील और कनेक्टरों की सही फिटिंग सुनिश्चित होती है। यह परिशुद्धता वॉटरप्रूफिंग और ईएमआई शील्डिंग के लिए अत्यंत महत्वपूर्ण है। इसके बिना, रोबोट में सिग्नल में रुकावट या तरल पदार्थ के प्रवेश का खतरा रहता है। सील का डिज़ाइन चुनी गई नसबंदी विधि को ध्यान में रखकर किया जाना चाहिए। विभिन्न विधियों के लिए सामग्रियों की आवश्यकताएँ भी भिन्न-भिन्न होती हैं।
| बंध्याकरण विधि | तापमान सीमा | मुख्य लाभ | संगत सामग्री |
| ऑटोक्लेव (भाप) | उच्च तापमान | प्रभावी और किफायती | स्टेनलेस स्टील, टाइटेनियम, कुछ पॉलिमर |
| एथिलीन ऑक्साइड (EtO) | कम तापमान | निम्न-तापमान प्रक्रिया | अधिकांश धातुएँ, ऊष्मा-संवेदनशील पॉलिमर |
| गामा विकिरण | व्यापक | गर्मी की आवश्यकता नहीं, अत्यधिक प्रभावी | धातुएँ, अधिकांश पॉलिमर |
| इलेक्ट्रॉन बीम | व्यापक | तीव्र प्रसंस्करण | गामा-संगत सेट के समान सामग्री |
नसबंदी विधि से यह निर्धारित होता है कि किन सामग्रियों का उपयोग किया जा सकता है। इससे सील के डिज़ाइन पर भी असर पड़ता है। सतह चिकनी और गोल होनी चाहिए। इससे रोगाणुओं का जमाव रुकता है। सर्जिकल रोबोट के पुर्जों को इन आवश्यकताओं को पूरा करना आवश्यक है।
सर्जिकल रोबोट के पुर्जों के निर्माण में क्लीनरूम असेंबली भी शामिल होती है। इससे आंतरिक पुर्जों को लगाने से पहले गंदगी दूर रहती है। नियमों का पालन करने के लिए कंपनियों को ISO 13485:2016 प्रमाणन की आवश्यकता होती है। विस्तृत रिकॉर्ड और प्रक्रिया जांच अत्यंत महत्वपूर्ण हैं। जैव अनुकूलता दस्तावेज़ यह प्रमाणित करता है कि सामग्री शरीर के लिए सुरक्षित है। इन चरणों से हाउसिंग और कनेक्टर विश्वसनीय चिकित्सा उपकरण बनते हैं।
अनुकूलित प्रत्यारोपण और उपकरण
सर्जिकल रोबोट सीएनसी मशीनिंग की मदद से प्रत्येक रोगी के लिए अनुकूलित प्रत्यारोपण और उपकरण बनाना संभव हो जाता है। ये सर्जिकल रोबोट के साथ काम कर सकते हैं। रोगी-विशिष्ट प्रत्यारोपण की शुरुआत सीटी स्कैन से होती है। इंजीनियर स्कैन को सीएडी मॉडल में परिवर्तित करते हैं। मशीन ठोस टाइटेनियम या पीईईके से प्रत्यारोपण को काटती है।
यह विधि सर्जनों को कठिन मामलों के लिए अत्यंत सटीक उपकरण प्रदान करती है। एक अनुकूलित खोपड़ी प्लेट में रोबोटिक मार्करों के लिए स्थान शामिल हो सकते हैं। सर्जरी के दौरान रोबोट इन मार्करों का उपयोग करके खुद को संरेखित करता है। प्लेट रोगी की खोपड़ी में पूरी तरह से फिट होनी चाहिए। मशीनिंग प्रक्रिया से यह फिट सुनिश्चित होता है।
कस्टम गाइड के लिए भी यही विधि अपनाई जाती है। ये गाइड हड्डी से जुड़कर रोबोट के उपकरणों को दिशा देते हैं। इनसे यह सुनिश्चित होता है कि सही मात्रा में ही ऊतक हटाया जाए। इस सटीकता से रिकवरी का समय कम हो जाता है। आधुनिक तकनीक से अस्पतालों द्वारा कठिन प्रक्रियाओं को संभालने का तरीका बदल गया है। वे रोगी के शरीर के अनुरूप कस्टम उपकरण ऑर्डर कर सकते हैं। सर्जिकल रोबोट योजना का पालन करते हुए सटीक रूप से कार्य करते हैं।
NOBLE को क्यों चुनें? सर्जिकल रोबोट सीएनसी मशीनिंग
सर्जिकल रोबोट के पुर्जों के लिए विनिर्माण भागीदार का चयन करना एक महत्वपूर्ण निर्णय है। आपको एक ऐसी कंपनी की आवश्यकता है जो इस बात को समझती हो कि इसमें कितना कुछ दांव पर लगा है। नोबल सर्जिकल रोबोट निर्माण के लिए धातु और प्लास्टिक की मशीनिंग में विशेषज्ञता रखती है। टीम प्रतिदिन टाइटेनियम, स्टेनलेस स्टील, पीईईके और अन्य चिकित्सा-ग्रेड सामग्रियों के साथ काम करती है। इस दैनिक अभ्यास से वास्तविक कौशल का विकास होता है।
धातु और प्लास्टिक मशीनिंग विशेषज्ञता
नोबल कंपनी सर्जिकल रोबोटों के लिए धातु और प्लास्टिक दोनों की मशीनिंग करती है। टाइटेनियम और स्टेनलेस स्टील के लिए कोटेड टूल्स और हाई-प्रेशर कूलेंट की आवश्यकता होती है। पीक और अल्टेम में विकृति रोकने के लिए सावधानीपूर्वक ताप नियंत्रण की आवश्यकता होती है। नोबल के मशीनिस्ट इन अंतरों को अच्छी तरह जानते हैं। वे प्रत्येक सामग्री के लिए गति, फीड और टूलपाथ में बदलाव करते हैं।
सर्जिकल रोबोट के पुर्जों के लिए यह दोहरा कौशल महत्वपूर्ण है। एक रोबोट में धातु के जोड़ और प्लास्टिक के आवरण दोनों हो सकते हैं। एक ही कारखाने में दोनों तरह के काम करने से पूरी असेंबली में टॉलरेंस स्थिर रहता है। इससे दो विक्रेताओं के बीच फिटिंग की समस्या को लेकर होने वाली आपसी दोषारोपण की समस्या से बचा जा सकता है।
आईएसओ 13485: 2016 प्रमाणित
प्रमाणन केवल दीवार पर लगी एक पट्टिका नहीं है। यह साबित करता है कि गुणवत्ता प्रणाली वास्तव में कारगर है। NOBLE के पास ISO 13485:2016 प्रमाणन है। यह मानक चिकित्सा उपकरणों के लिए बनाया गया है। इसके अंतर्गत जोखिम प्रबंधन, पूर्ण अनुरेखण क्षमता और संदूषण पर सख्त नियंत्रण अनिवार्य है।
| साक्ष्य श्रेणी | विवरण |
| गुणवत्ता प्रणाली पंजीकरण | NOBLE की गुणवत्ता प्रणाली ISO 13485:2016 के तहत पंजीकृत है। |
| प्रक्रिया सत्यापन समर्थन | प्रक्रिया सत्यापन विभाग आईक्यू/ओक्यू, एमएसवी, पीक्यू/पीपीक्यू, टीएमवी, डीओई और जोखिम विश्लेषण प्रदान करता है। |
| सत्यापन अनुभव | श्रेणी II और III के चिकित्सा प्रत्यारोपणों और उपकरणों के लिए 1,700 से अधिक प्रक्रिया सत्यापन किए गए। |
| OEM अनुभव | शीर्ष 18 मेडिकल डिवाइस ओईएम के साथ काम करने का अनुभव। |
यह पिछला रिकॉर्ड आपको भरोसा दिलाता है। यह उल्लेखनीय है कि 1,700 सत्यापन कोई छोटी संख्या नहीं है। इससे पता चलता है कि टीम ने पहले भी कई प्रक्रिया संबंधी चुनौतियों का सामना किया है।
डिजाइन से लेकर असेंबली तक पूर्ण सेवा
NOBLE सिर्फ धातु काटने का काम नहीं करता। कंपनी डिज़ाइन से लेकर असेंबली तक हर चरण में आपकी मदद करती है। शुरुआती सहयोग का बहुत लाभ मिलता है। लाइटहाउस इमेजिंग के रॉबर्ट ऑस्ट्रिंग बताते हैं कि उत्पाद के "तैयार" होने के बाद ही नहीं, बल्कि शुरुआत से ही एक अनुभवी भागीदार को शामिल करने से व्यावसायिक व्यवहार्यता की समय सीमा में काफी कमी आ सकती है।
हमारी टीमें निर्माण शुरू होने से पहले स्टैकअप, सामग्री, वाया संरचनाएं, सूक्ष्म विशेषताओं की आवश्यकताएं, नियंत्रित प्रतिबाधा, निर्माण रेखाचित्र और विनिर्माण डेटा की समीक्षा कर सकती हैं। यह प्रारंभिक सहयोग इंजीनियरिंग टीमों को संभावित विनिर्माण समस्याओं को समय रहते पहचानने में मदद करता है, ताकि उन्हें कुशलतापूर्वक हल किया जा सके।
व्यवहार में, इसका अर्थ है कम रीडिज़ाइन प्रक्रियाएँ। वदलामुडी बताते हैं कि प्रोटोटाइपिंग और 3डी प्रिंटिंग से उत्पाद का निर्माण पारंपरिक तरीकों की तुलना में कहीं अधिक तेज़ी से किया जा सकता है। मेसन कहते हैं कि विभिन्न उद्योगों की प्रौद्योगिकी तक पहुँच ने नसबंदी सत्यापन के समय को काफी कम कर दिया है। नोबल इसी पूर्ण-सेवा दृष्टिकोण को हर सर्जिकल रोबोट सीएनसी मशीनिंग परियोजना में अपनाता है। आपको डिज़ाइन, मशीनिंग, फ़िनिशिंग और असेंबली के लिए एक ही टीम मिलती है। इससे समय की बचत होती है और पहले स्केच से लेकर अंतिम घटक तक सटीकता स्थिर बनी रहती है।
सर्जिकल रोबोट की सीएनसी मशीनिंग छह चरणों से गुजरती है: डिजाइन, प्रोग्रामिंग, सेटअप, मशीनिंग, निरीक्षण और फिनिशिंग। प्रत्येक चरण अंतिम पुर्जे में सटीकता लाने में मदद करता है। टाइटेनियम और पीईईके जैसी सामग्रियां कटिंग के तरीके को बदल देती हैं। 0.2 µm से कम Ra वाली सतह फिनिशिंग बैक्टीरिया को छिपने से रोकती है। ISO 13485:2016 के तहत गुणवत्ता नियंत्रण यह सुनिश्चित करता है कि प्रत्येक घटक अपने डिजाइन के उद्देश्य को पूरा करे। इसलिए जब आप सर्जिकल रोबोट के लिए किसी पार्टनर का चयन करें, तो केवल कटिंग ही नहीं, बल्कि पूरी प्रक्रिया पर ध्यान दें। डिजाइन से लेकर असेंबली तक का काम संभालने वाली वर्कशॉप सर्जिकल उपकरणों को सुरक्षित और विश्वसनीय बनाए रखती है। यही संपूर्ण अवलोकन अच्छी मशीनिंग को बेहतरीन परिणामों से अलग करता है।
FAQ के अक्सर पूछे जाने वाले प्रश्न सर्जिकल रोबोट सीएनसी मशीनिंग
सर्जिकल रोबोट सीएनसी मशीनिंग वास्तव में कितनी सहनशीलता (टॉलरेंस) को सहन कर सकती है?
यह पार्ट पर निर्भर करता है। नेविगेशन हाउसिंग के लिए मल्टी-एक्सिस मिलिंग में ±0.002 मिमी की सटीकता प्राप्त की जा सकती है। नेविगेशन-ग्रेड इंटरफेस में आमतौर पर ±0.02–0.05 मिमी की सटीकता होती है। विज़ुअलाइज़ेशन हाउसिंग में लगभग 0.2 मिमी की सटीकता स्वीकार्य है। सही सटीकता कार्य के अनुरूप होनी चाहिए। हर फीचर को बहुत सटीक बनाने से लागत तो बढ़ती है लेकिन सुरक्षा नहीं बढ़ती।
सर्जिकल रोबोट के लिए टाइटेनियम की मशीनिंग करना इतना कठिन क्यों है?
टाइटेनियम मिश्रधातु अपेक्षाकृत कठोर होती हैं, इसलिए ये औजारों को जल्दी खराब कर देती हैं। इनकी तापीय चालकता बहुत कम होती है, जिससे कटाई के दौरान ऊष्मा अवरुद्ध हो जाती है। कार्बाइड लेपित औजार और उच्च दाब वाले शीतलक तापमान को नियंत्रण में रखते हैं। ऊष्मा को नियंत्रित करने के लिए कटाई की गति को आमतौर पर कम कर दिया जाता है।
शल्य चिकित्सा उपकरण की सतह कितनी चिकनी होनी चाहिए?
ऊतकों के संपर्क में आने वाले हिस्सों पर Ra का मान 0.2 µm से कम रखने का लक्ष्य रखें। बैक्टीरिया का आकार 0.5 से 2 माइक्रोमीटर तक होता है, इसलिए इस आकार सीमा में मौजूद सतहें उन्हें आश्रय प्रदान करती हैं। Ra का मान 0.2 µm से कम होने पर, अतिरिक्त पॉलिशिंग से बैक्टीरिया का जमाव वास्तव में कम नहीं होता। इलेक्ट्रोपॉलिशिंग से यह लक्ष्य प्राप्त होता है और एक निष्क्रिय ऑक्साइड परत बन जाती है।
मशीनीकृत सर्जिकल रोबोट के पुर्जों के लिए कौन सी नसबंदी विधियां कारगर हैं?
ऑटोक्लेव की भाप स्टेनलेस स्टील, टाइटेनियम और कुछ पॉलिमर के लिए कारगर है। एथिलीन ऑक्साइड ऊष्मा-संवेदनशील प्लास्टिक के लिए उपयुक्त है। गामा और इलेक्ट्रॉन बीम नसबंदी कमरे के तापमान पर होती है। सामग्री का चयन नसबंदी योजना के अनुरूप होना चाहिए।
एक मशीन शॉप को किन गुणवत्ता मानकों का पालन करना चाहिए?
ISO 13485:2016 देखें। यह मानक चिकित्सा उपकरणों के लिए बनाया गया है। इसमें जोखिम प्रबंधन, सामग्री की पूरी ट्रेसबिलिटी और संदूषण नियंत्रण अनिवार्य है। धारा 7.5.9 के अनुसार कच्चे माल से लेकर अंतिम ग्राहक तक ट्रेसबिलिटी आवश्यक है। प्रमाणन यह साबित करता है कि सिस्टम वास्तव में काम कर रहा है, न कि केवल कागजों पर मौजूद है।
क्या सीएनसी मशीनिंग धातु और प्लास्टिक दोनों प्रकार के रोबोट घटकों को संभाल सकती है?
जी हां, और यह लचीलापन महत्वपूर्ण है। एक रोबोट टाइटेनियम जोड़ों को पीईईके हाउसिंग के साथ जोड़ सकता है। दोनों धातुओं की मशीनिंग करने वाली वर्कशॉप पूरी असेंबली में टॉलरेंस को एक समान बनाए रखती है। पीईईके को उच्च तापीय विस्तार के कारण पहले रफ मशीनिंग, फिर रिलैक्सेशन और फिर फिनिशिंग की आवश्यकता होती है। धातुओं के लिए अलग-अलग गति, फीड और कूलेंट रणनीतियों की आवश्यकता होती है।
प्रक्रिया के दौरान निरीक्षण से समस्याओं का शीघ्र पता कैसे चलता है?
रीयल-टाइम मॉनिटरिंग ध्वनि उत्सर्जन, कटिंग बल, कंपन और तापमान पर नज़र रखती है। ये संकेत सतह को नुकसान पहुँचाने से पहले ही उपकरण के घिसाव का पता लगा लेते हैं। कंपन विश्लेषण से कंपन की अनियमितता का पता चलता है। थर्मल मॉनिटरिंग से विकृति को रोका जा सकता है। कृत्रिम बुद्धिमत्ता (AI) कंपन में मामूली वृद्धि जैसे सूक्ष्म पैटर्न को, पुर्जे में दोष दिखने से बहुत पहले ही पहचान लेती है।
कस्टमाइज्ड इंप्लांट्स स्टैंडर्ड मशीनी पार्ट्स से किस प्रकार भिन्न होते हैं?
कस्टमाइज्ड इम्प्लांट की शुरुआत सीटी स्कैन से होती है, न कि किसी सामान्य ड्राइंग से। इंजीनियर उस स्कैन को सीएडी मॉडल में बदलते हैं, फिर ठोस टाइटेनियम या पीईईके से उस हिस्से को काटते हैं। परिणाम स्वरूप इम्प्लांट रोगी की शारीरिक संरचना के अनुरूप बनता है। रोबोटिक मार्कर को डिजाइन में ही बनाया जा सकता है, जिससे सर्जरी के दौरान रोबोट खुद को सही स्थिति में ला पाता है।






