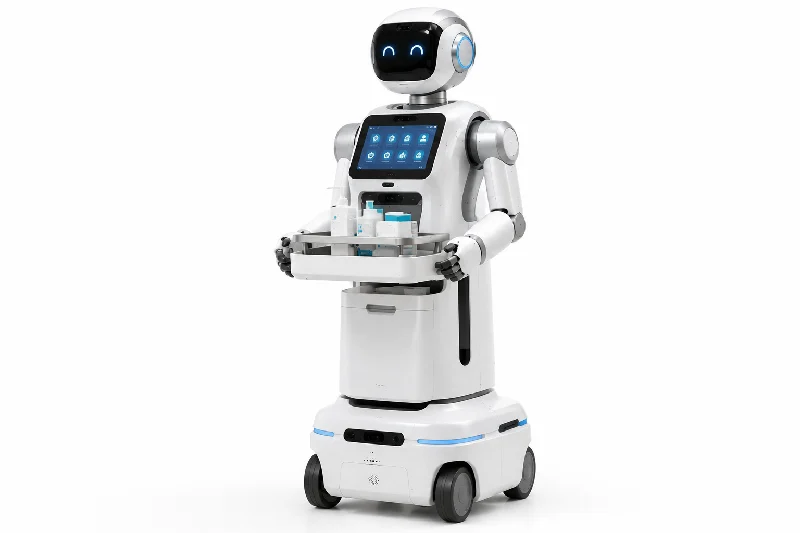
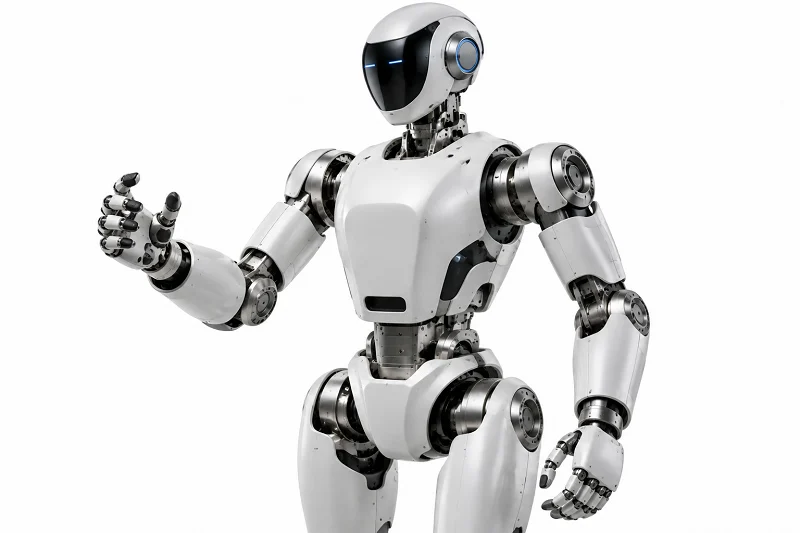
कल्पना कीजिए कि एक डिलीवरी रोबोट रात के 2 बजे अस्पताल के गलियारे से गुजर रहा है और रक्त के नमूने ले जा रहा है। इसकी विश्वसनीयता इसके पुर्जों की सटीकता, सामग्री और निर्माण प्रक्रियाओं पर निर्भर करती है। ये पुर्जे—एक्चुएटर्स, जॉइंट्स, चेसिस, हाउसिंग, गियरबॉक्स और एंड-इफेक्टर्स—सुरक्षा और स्वच्छता के कड़े मानकों को पूरा करने चाहिए। स्वायत्त मोबाइल रोबोट (एएमआर) के नेतृत्व में, इन रोबोटों का वैश्विक बाजार 2025 में 2.8 बिलियन अमेरिकी डॉलर तक पहुंच गया। अस्पताल में इस्तेमाल होने वाले डिलीवरी रोबोट के पुर्जे गोदाम में इस्तेमाल होने वाले रोबोट के पुर्जों से किस प्रकार भिन्न हैं? इसका उत्तर सटीक इंजीनियरिंग, सामग्री विज्ञान और निर्माण प्रक्रिया के चयन में निहित है। इनके बिना, एक रोबोट सुरक्षित रूप से वस्तुओं को जोड़ या स्थानांतरित नहीं कर सकता।
अस्पताल में प्रसव कराने वाले रोबोट के सामान्य पुर्जे
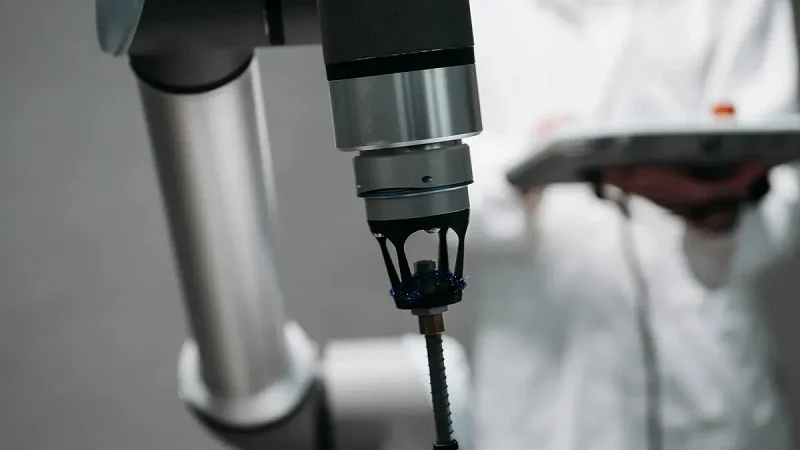
अस्पताल में इस्तेमाल होने वाले प्रसव रोबोटों में गोदाम और सेवा रोबोटों के समान ही कई पुर्जे होते हैं। लेकिन स्वच्छता और सुरक्षा के नियम कहीं अधिक सख्त होते हैं। गोदाम का रोबोट धूल भरे गियरबॉक्स को संभाल सकता है, लेकिन अस्पताल का रोबोट नहीं। अस्पताल के रोबोट में इस्तेमाल होने वाला हर पुर्जा कई बार सफाई के बाद भी टिकाऊ होना चाहिए, मरीजों की सुरक्षा सुनिश्चित करना चाहिए और हजारों बार इस्तेमाल होने के बाद भी काम करना चाहिए।
इन भागों को दो प्रकारों में बाँटना सहायक होता है। संरचनात्मक भाग भार वहन करते हैं और सब कुछ अपनी जगह पर स्थिर रखते हैं। कार्यात्मक भाग रोबोट को गतिमान, संवेदन करने और वस्तुओं को पकड़ने में सक्षम बनाते हैं। दोनों प्रकार महत्वपूर्ण हैं और दोनों के लिए सावधानीपूर्वक डिज़ाइन की आवश्यकता होती है।
अस्पताल रोबोट के संरचनात्मक भागों और घटकों का अवलोकन
अस्पताल रोबोट के संरचनात्मक भाग उसका ढांचा बनाते हैं। इनमें फ्रेम, आवरण, ब्रैकेट और सुरक्षा उपकरण शामिल हैं। ये भाग मजबूत, हल्के और आसानी से साफ होने वाले होने चाहिए। मुड़ने वाला फ्रेम डॉकिंग में बाधा उत्पन्न करेगा। भारी फ्रेम अधिक बैटरी खर्च करता है और रोबोट को धीमा कर देता है।
फ्रेम, आवरण और ब्रैकेट
संरचनात्मक फ्रेम और बेस चेसिस में आमतौर पर एल्युमीनियम मिश्र धातु, अतिरिक्त मजबूती के लिए टाइटेनियम या कार्बन फाइबर कंपोजिट का उपयोग किया जाता है। एल्युमीनियम का वजन-सामग्री अनुपात अच्छा होता है। टाइटेनियम उन क्षेत्रों में मजबूती प्रदान करता है जहां वजन सबसे ज्यादा मायने रखता है। कार्बन फाइबर स्टील से अधिक कठोर लेकिन हल्का होता है। इस कठोरता के कारण इंजीनियर छोटे मोटर का उपयोग कर पाते हैं और बेहतर प्रतिक्रिया प्राप्त कर सकते हैं।
बाहरी आवरण और एंड-इफ़ेक्टर अक्सर ABS या पॉलीकार्बोनेट से बने होते हैं, जो इंजेक्शन मोल्डिंग द्वारा तैयार किए जाते हैं। PEEK और मेडिकल-ग्रेड स्टेनलेस स्टील उन सतहों पर इस्तेमाल किए जाते हैं जो मरीज़ों के संपर्क में आती हैं। इन सामग्रियों को जैव-अनुकूलता नियमों का पालन करना आवश्यक है। गैस्केट अंदरूनी हिस्सों को सील करते हैं, और IP रेटिंग बताती है कि वे तरल पदार्थों और धूल का कितना प्रतिरोध करते हैं। ABS सस्ता है। पॉलीकार्बोनेट अधिक मजबूत और पारदर्शी होता है। दोनों ही ऑटोक्लेव की गर्मी को अच्छी तरह सहन नहीं कर सकते, इसलिए डिज़ाइनर इस सीमा को ध्यान में रखते हुए योजना बनाते हैं।
ब्रैकेट और गार्ड में उच्चतम मजबूती के लिए एल्युमीनियम और स्टेनलेस स्टील शीट मेटल, मॉड्यूलर एल्युमीनियम एक्सट्रूज़न या कार्बन-फाइबर पीईईके का उपयोग किया जाता है। शीट मेटल फैब्रिकेशन - मोड़ना, पंच करना, काटना - कम से मध्यम मात्रा के उत्पादन के लिए किफायती रहता है। मॉड्यूलर एक्सट्रूज़न असेंबली को गति देते हैं और संरचना को हल्का रखते हैं। ये अस्पताल रोबोट के भार वहन करने वाले संरचनात्मक भाग हैं जो पूरे सिस्टम को सुचारू रूप से एक साथ जोड़े रखते हैं।
जोड़, एक्चुएटर और गियरबॉक्स
जोड़, एक्चुएटर और गियरबॉक्स संरचना को गति प्रदान करते हैं। अस्पताल में उपयोग होने वाले रोबोटिक हाथ के जोड़ को सुचारू घूर्णन, कम बैकलैश और सटीक सीलिंग की आवश्यकता होती है। एक्चुएटर और जोड़ एक साथ काम करते हैं। एक्चुएटर बल प्रदान करता है। जोड़ इसे आगे बढ़ाता है। गियरबॉक्स गति को कम करते हुए टॉर्क को बढ़ाता है।
कस्टम एक्चुएटर्स, जॉइंट्स और आर्म पार्ट्स को सही फिटिंग के लिए अक्सर सीएनसी मशीनिंग की आवश्यकता होती है। उच्च परिशुद्धता वाले गियर और बेयरिंग ढीलेपन को कम करते हैं और गति को दोहराव योग्य बनाए रखते हैं। यह दोहराव योग्यता तब महत्वपूर्ण होती है जब एक रोबोटिक आर्म को हर बार दवा की ट्रे को एक ही स्थान पर रखना होता है।
ड्राइव सिस्टम और ट्रांसमिशन तत्व
ड्राइव सिस्टम विद्युत ऊर्जा को नियंत्रित गति में परिवर्तित करते हैं। इनमें मोटर, ड्राइव, गियरबॉक्स, बेल्ट, पुली और लचीले शाफ्ट शामिल हैं। प्रत्येक भाग अपनी त्रुटि उत्पन्न करता है, इसलिए इंजीनियर पूरी श्रृंखला की जांच करते हैं।
मोटर, ड्राइव और गियरबॉक्स
मोटर और ड्राइव रोबोट की गति और टॉर्क को नियंत्रित करते हैं। गियरबॉक्स मोटर और पहिए या जोड़ के बीच स्थित होते हैं। एक सही ढंग से समायोजित गियरबॉक्स टॉर्क को बढ़ाता है और स्थिति निर्धारण में सुधार करता है। गलत मिलान से ऊर्जा की बर्बादी होती है और गर्मी बढ़ती है। अस्पताल रोबोट के संरचनात्मक भागों के लिए, गियरबॉक्स का आवरण सफाई तरल पदार्थों से भी पूरी तरह सुरक्षित होना चाहिए।
बेल्ट, पुली और लचीली शाफ्ट
बेल्ट और पुली बिजली को चुपचाप स्थानांतरित करते हैं और झटकों को अवशोषित करते हैं। लचीली शाफ्ट तंग कोनों से बिजली को घुमाती हैं। ये पुर्जे सरल हैं, लेकिन फिर भी इन्हें सटीक संरेखण की आवश्यकता होती है। ढीली बेल्ट फिसल जाती है। गलत तरीके से संरेखित पुली जल्दी घिस जाती है। इन दोनों खराबी के कारण डिलीवरी गलियारे में बीच रास्ते में ही रुक जाती है।
एंड-इफ़ेक्टर, सेंसर और कंट्रोलर
एंड-इफेक्टर्स पेलोड को संभालते हैं। सेंसर और कंट्रोलर तय करते हैं कि आगे क्या होगा। यह समूह एक गतिशील प्लेटफॉर्म को एक उपयोगी उपकरण में बदल देता है।
ग्रिपर और पेलोड डिब्बे
ग्रिपर और पेलोड कम्पार्टमेंट में दवाइयाँ, नमूने या सामग्री रखी जाती हैं। ग्रिपर को कोमल बल नियंत्रण की आवश्यकता होती है। पेलोड कम्पार्टमेंट के भीतरी भाग चिकने और दरार रहित होने चाहिए। विकास के दौरान रैपिड प्रोटोटाइपिंग से दोनों को लाभ होता है। 3डी-प्रिंटेड ग्रिपर इंजीनियरों को मोल्ड बनाने से पहले फिटिंग की जांच करने की सुविधा देता है।
सेंसर, नियंत्रक और सॉफ्टवेयर
सेंसर स्थिति, बाधाओं और पेलोड की स्थिति पर नज़र रखते हैं। नियंत्रक गति संबंधी तर्क को संचालित करते हैं। सॉफ्टवेयर इन सभी को आपस में जोड़ता है। ये तत्व महत्वपूर्ण हैं, लेकिन इस विनिर्माण-केंद्रित पोस्ट में इनका उल्लेख नहीं है। यहाँ, ध्यान भौतिक भागों पर केंद्रित है - अस्पताल रोबोट के संरचनात्मक भाग, वे घटक जो विश्वसनीय गति को संभव बनाते हैं।
व्यावहारिक दृष्टिकोण से, अस्पताल में प्रसव कराने वाले रोबोट के पुर्जों के निर्माण में सटीकता, सामग्री और प्रक्रिया के बीच संतुलन बनाए रखना आवश्यक है। पीसीआर मशीन के बाहरी आवरण की भी ऐसी ही आवश्यकताएँ होती हैं: सटीक मापन, सफाई योग्य सतहें और दोहराव योग्य उत्पादन। गति और गुणवत्ता के इस संयोजन के लिए कई टीमें चीन में स्थित सीएनसी आपूर्तिकर्ताओं या स्थानीय कस्टम विनिर्माण भागीदारों की मदद लेती हैं। यही नियम अस्पताल के रोबोट के हर संरचनात्मक भाग पर लागू होता है, फ्रेम से लेकर ग्रिपर तक।
अस्पताल में प्रसव कराने वाले रोबोट के पुर्जों में सटीकता
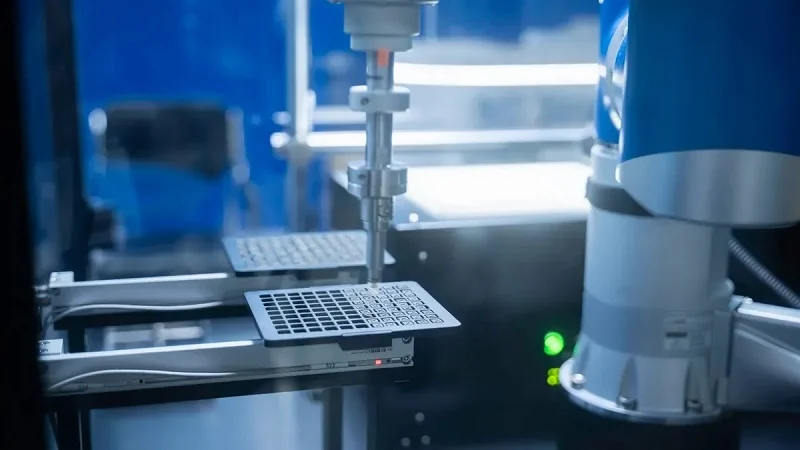
अस्पताल के डिलीवरी रोबोट को गोदाम की गाड़ी से अलग करने वाली चीज़ उसकी सटीकता है। एक रोबोट जो एक मिलीमीटर की सटीकता से सामान को सही जगह पर रखता है, वह उसे सुरक्षित रूप से ले जा सकता है। वहीं, अगर वह पाँच मिलीमीटर से भी चूक जाए, तो सामान गिर जाता है। यही छोटा सा अंतर तय करता है कि नर्सें मशीन पर भरोसा करती हैं या नहीं। सटीक मशीनों से निर्मित अस्पताल के रोबोट के संरचनात्मक पुर्जे इस भरोसे को बढ़ाते हैं। साथ ही, ये पुर्जे रोबोट को वर्षों तक काम करने लायक बनाए रखते हैं।
दोहराव योग्यता और स्थिति निर्धारण सटीकता
पुनरावृत्ति क्षमता का अर्थ है कि रोबोट हर बार उसी स्थान पर वापस आता है। स्थिति सटीकता का अर्थ है कि वह पहली बार में ही सही स्थान पर पहुँचता है। ये दोनों ही अस्पताल रोबोट के संरचनात्मक भागों पर निर्भर करते हैं जो भार पड़ने पर भी अपना आकार बनाए रखते हैं।
डॉकिंग और आइटम स्थानांतरण के लिए सहनशीलता
डॉकिंग स्टेशनों में बेहद सटीक माप की आवश्यकता होती है। चार्जिंग संपर्क मिलीमीटर के एक अंश के भीतर सटीक रूप से संरेखित होना चाहिए। आइटम ट्रांसफर ट्रे में भी इसी तरह का नियंत्रण आवश्यक है। रोबोट के संरचनात्मक भागों में ढीलापन होने से विचलन होता है। विचलन के कारण डॉक विफल हो जाते हैं और नमूने गिर जाते हैं। अच्छे अस्पताल रोबोट संरचनात्मक भाग इस विचलन को रोकते हैं।
बहु-अक्षीय प्रणालियों में संचयी त्रुटि
प्रत्येक जोड़ एक छोटी सी त्रुटि उत्पन्न करता है। छह जोड़ उस त्रुटि को कई गुना बढ़ा देते हैं। परिणामस्वरूप संचयी त्रुटि उत्पन्न होती है। इंजीनियर कठोर रोबोट संरचनात्मक भागों और सटीक फिटिंग के साथ इस त्रुटि से निपटने का प्रयास करते हैं। एक लचीला ब्रैकेट गणितीय गणना को बिगाड़ देता है। एक कठोर ब्रैकेट इसे सही रखता है। यही कारण है कि अस्पताल के रोबोटों के संरचनात्मक भागों के डिज़ाइन पर इतना ध्यान दिया जाता है।
अस्पताल लॉजिस्टिक्स रोबोट में दोहराव और स्थिति सटीकता के बारे में उद्योग भर में सामान्य शब्दों में बात की जाती है, लेकिन व्यक्तिगत भागों के लिए प्रकाशित संख्या-आधारित मानक अभी भी मिलना मुश्किल है।
नैदानिक वातावरण में सुरक्षा और विश्वसनीयता
अस्पताल का रोबोट मरीजों, नर्सों और नाजुक उपकरणों के साथ जगह साझा करता है। सुरक्षा की शुरुआत यांत्रिक सटीकता से होती है, न कि केवल सॉफ्टवेयर से।
टकराव और फंसने की स्थितियों से बचाव
सटीक फिटिंग से ढीलापन कम होता है। कम ढीलापन मतलब गति का अनुमान लगाया जा सकता है। अनुमानित गति मतलब कम टकराव। अस्पताल रोबोट के संरचनात्मक पुर्जे जब साफ-सुथरे तरीके से आपस में फिट होते हैं, तो चुभन बिंदु छोटे हो जाते हैं। खाली जगहें उंगलियों को अंदर जाने का रास्ता खोलती हैं। सटीक फिटिंग से उन्हें बंद किया जाता है।
रोगाणुहीन अवरोध की अखंडता सुनिश्चित करना
रोगाणु-रहित अवरोधक जोड़ और किनारों पर विफल हो जाते हैं। खुरदरी सतहें बैक्टीरिया को फंसा लेती हैं। रोबोट के सटीक संरचनात्मक पुर्जे चिकनी, दरार-रहित सतहें बनाते हैं। इससे सफाई करने वाले एजेंट अपना काम करते रहते हैं और मरीज़ सुरक्षित रहते हैं।
परिशुद्धता का मापन और निर्धारण
आप जिस चीज को माप नहीं सकते, उसे नियंत्रित भी नहीं कर सकते। सटीक मशीनिंग ड्राइंग, टॉलरेंस और निरीक्षण रिपोर्ट पर निर्भर करती है।
ज्यामितीय आयाम और सहनशीलता (जीडी एंड टी)
जीडी एंड टी मशीन ऑपरेटर को बताता है कि क्या महत्वपूर्ण है। यह समतलता, संकेंद्रण और लंबवतता को नियंत्रित करता है। ये निर्देश अस्पताल के रोबोट के संरचनात्मक भागों के लिए सटीक सीएनसी मशीनिंग में मार्गदर्शन करते हैं। इनके बिना, आपूर्तिकर्ता को अनुमान लगाना पड़ता है। इनके साथ, रोबोट का प्रत्येक संरचनात्मक भाग अगले भाग से मेल खाता है।
सतह की फिनिश और फिटिंग संबंधी आवश्यकताएँ
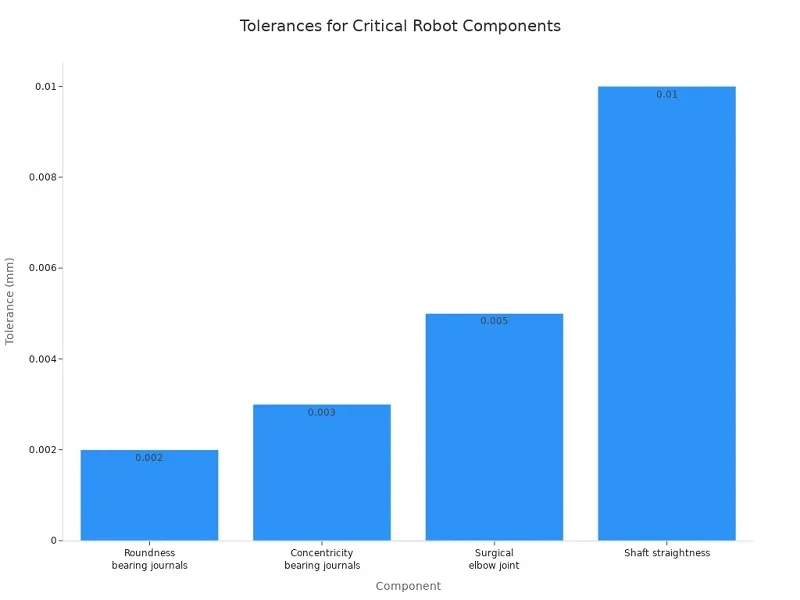
सतह की फिनिश यह निर्धारित करती है कि पुर्जे कितने घिसेंगे और कितने साफ रहेंगे। बेयरिंग जर्नल के लिए विशिष्ट फिटिंग की आवश्यकता होती है। नीचे दी गई तालिका महत्वपूर्ण अस्पताल रोबोट संरचनात्मक पुर्जों के लिए विशिष्ट आवश्यकताओं को दर्शाती है।
| सहनशीलता प्रकार | विशिष्टता | उद्देश्य |
| बेयरिंग जर्नल व्यास | h5 या h6 फिट, ±0.004–0.008 मिमी | यह बेयरिंग प्रीलोड और जॉइंट स्टिफ़नेस को नियंत्रित करता है। |
| बेयरिंग जर्नल के बीच संकेंद्रण | ± 0.003 मिमी | स्थितिगत दोहराव को बनाए रखता है |
| बेयरिंग जर्नल की गोलाई | ± 0.002 मिमी | बेयरिंग फिट की अखंडता बनाए रखता है |
| शाफ्ट की सीधापन | 0.01 मिमी प्रति 100 मिमी | गलत संरेखण को रोकता है |
| बेयरिंग जर्नल पर सतह की फिनिश | रा 0.4μm | यह तेल की परत के निर्माण और बेयरिंग की थकान जीवन को नियंत्रित करता है। |
सामान्य चिकित्सा रोबोटिक घटकों में अक्सर ±0.002 मिमी से ±0.005 मिमी तक की सटीकता होती है। शल्य चिकित्सा जोड़ों में बैकलैश को रोकने के लिए ±0.005 मिमी की सटीकता होती है। माइक्रोन स्तर की इन सटीकताओं के लिए सटीक मशीनिंग और सावधानीपूर्वक निरीक्षण की आवश्यकता होती है।
पीसीआर मशीन का बाहरी आवरण भी इसी सिद्धांत पर आधारित होता है। इसमें सटीक माप, साफ करने योग्य सतहें और बार-बार उत्पादन की सुविधा होनी चाहिए। टीमें अक्सर पहले रैपिड प्रोटोटाइपिंग का उपयोग करती हैं, फिर सटीक घटकों के लिए सीएनसी मशीनिंग की ओर बढ़ती हैं। कई टीमें चीन में सीएनसी आपूर्तिकर्ताओं या स्थानीय कस्टम विनिर्माण भागीदारों के साथ काम करती हैं। यही तरीका हर अस्पताल के प्रसव रोबोट पुर्जों के कार्यक्रम पर लागू होता है। सटीक घटक विश्वसनीय स्वचालन को संभव बनाते हैं।
अस्पताल में प्रसव कराने वाले रोबोट के पुर्जों के लिए सामग्री
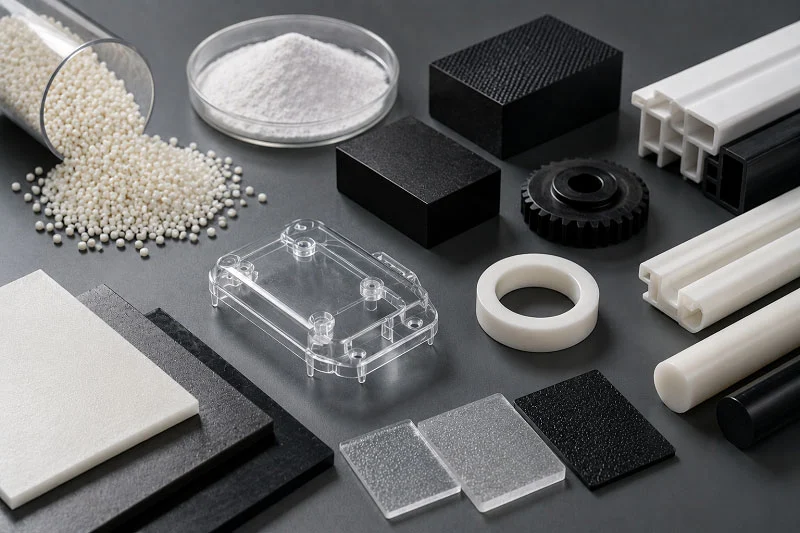
चिकित्सा रोबोटों को सुरक्षित रूप से काम करने और लंबे समय तक चलने के लिए अच्छी सामग्री की आवश्यकता होती है। गलत सामग्री चुनने से जोड़ टूट सकता है या आवरण में रोगाणु फंस सकते हैं। सामग्री का चुनाव यह भी तय करता है कि कौन सी प्रक्रिया अपनाई जाए। आसानी से कटने वाली धातु सीएनसी मशीनिंग के लिए उपयुक्त होती है। आसानी से आकार लेने वाला पॉलिमर मोल्डिंग के लिए उपयुक्त होता है। इसलिए सामग्री और प्रक्रियाएं एक दूसरे के पूरक हैं।
धातुएँ: स्टेनलेस स्टील, टाइटेनियम और एल्युमिनियम
धातुएँ भार वहन करती हैं, अपना आकार बनाए रखती हैं और ऊष्मा का प्रतिरोध करती हैं। प्रत्येक धातु में शक्ति, वजन और लागत का अलग-अलग संयोजन होता है।
| सामग्री | मुख्य लाभ | विशिष्ट आवेदन पत्र |
| स्टेनलेस स्टील | मजबूत, कम लागत वाला, टिकाऊ, भारी उपयोग के लिए उपयुक्त | मजबूत फ्रेम, जोड़ों को मजबूती की आवश्यकता होती है |
| टाइटेनियम | उच्च शक्ति-से-भार अनुपात, संक्षारण प्रतिरोधक क्षमता, जैव अनुकूल | चिकित्सा रोबोट, बार-बार तनाव के अधीन गतिशील भाग |
| एल्युमीनियम | हल्का, अच्छी तापीय चालकता, मशीनिंग में आसान | फ्रेम, भुजाएँ, आवरण, मोबाइल रोबोट |
संरचनात्मक और रोगाणुरहित घटकों के लिए स्टेनलेस स्टील
स्टेनलेस स्टील मजबूत, आम और आसानी से मशीनिंग, आकार देने, वेल्डिंग और पॉलिश करने योग्य होता है। 304, 304L और 316L जैसे मेडिकल ग्रेड स्टेनलेस स्टील में जंग नहीं लगता और ये आसानी से साफ हो जाते हैं। इसकी ऊपरी परत कीटाणुशोधन को आसान बनाती है। मेडिकल ग्रेड स्टेनलेस स्टील ट्रे, क्लैंप और कटिंग एज में पाया जाता है। यह अस्पताल के डिलीवरी रोबोट के उन हिस्सों के लिए भी उपयुक्त है जिन्हें अक्सर साफ किया जाता है।
उच्च शक्ति और हल्के जोड़ों के लिए टाइटेनियम
वज़न के मामले में टाइटेनियम स्टील से बेहतर है। Ti-6Al-4V का घनत्व लगभग 4.43 ग्राम/सेमी³ है, जो स्टील से लगभग 45% हल्का है, और इसकी यील्ड स्ट्रेंथ लगभग 880 एमपीए है। इस पर बनी स्थिर ऑक्साइड परत जंग से बचाती है, और यह धातु शरीर के तरल पदार्थों में सुरक्षित रहती है। ये गुण जोड़ों और बार-बार तनाव झेलने वाले गतिशील भागों के लिए उपयुक्त हैं। हालांकि, टाइटेनियम महंगा है और स्टेनलेस स्टील की तुलना में इसे काटना अधिक कठिन है।
चेसिस और ऊष्मा अपव्यय के लिए एल्यूमीनियम
एल्युमिनियम हल्का होता है, आसानी से कट जाता है और मोटरों से गर्मी को दूर करता है। 6061, 6063 और 3003 जैसी मिश्र धातुएँ फ्रेम, भुजाओं और आवरणों में पाई जाती हैं। यह टाइटेनियम से सस्ता होता है और जंग प्रतिरोधी होता है। अस्पताल में उपयोग होने वाले प्रसव रोबोट के उन पुर्जों के लिए जिन्हें हल्का रखना आवश्यक है, एल्युमिनियम अक्सर पहली पसंद होता है।
पॉलिमर: पीईईके, एबीएस, पॉलीकार्बोनेट और डेल्रिन
पॉलिमर वजन कम करते हैं, शोर को कम करते हैं और इलेक्ट्रॉनिक्स को ढकने में सक्षम होते हैं। साथ ही, ये डिजाइनरों को ऐसी आकृतियाँ बनाने की सुविधा देते हैं जो धातु समान कीमत पर नहीं बना सकती।
घिसाव-प्रतिरोधी, रोगाणुरहित पुर्जों के लिए पीक
पीईके उच्च ताप और तीव्र रसायनों को सहन कर सकता है। यह शरीर के ऊतकों के लिए सुरक्षित है, इसलिए यह शल्य चिकित्सा उपकरणों और उपकरणों के आवरणों के लिए उपयुक्त है। इम्प्लांट-ग्रेड पीईके ISO 10993 प्रमाणपत्र और USP क्लास VI प्रमाणन के साथ आता है। इसका घनत्व लगभग 1.32 ग्राम/सेमी³ है और तन्यता शक्ति 90-110 एमपीए है। यही कारण है कि पीईके स्टेरिलाइज़र के पास अस्पताल में उपयोग होने वाले प्रसव रोबोट के पुर्जों के लिए एक बेहतरीन विकल्प है।
हाउसिंग और कवर के लिए एबीएस और पॉलीकार्बोनेट का उपयोग किया गया है।
ABS दिखने में आकर्षक और प्रभाव-प्रतिरोधी होता है। पॉलीकार्बोनेट उच्च प्रभाव प्रतिरोध और स्पष्ट दृश्यता प्रदान करता है, और इसे गर्मी से ढाल या आवरण में मोड़ा जा सकता है। दोनों ही हाउसिंग के लिए उपयुक्त हैं, और मोल्डिंग से पहले त्वरित परीक्षण के लिए भी उपयुक्त हैं। पीसीआर मशीन हाउसिंग अक्सर इसी सिद्धांत पर आधारित होती है: साफ करने योग्य, मजबूत और दोहराने योग्य।
कम घर्षण वाले गियर और बुशिंग के लिए डेल्रिन
डेल्रिन, जिसे पीओएम भी कहते हैं, कम घर्षण और उच्च सटीकता प्रदान करता है। यह अपना आकार अच्छी तरह बनाए रखता है और रसायनों से अप्रभावित रहता है। गियर, बुशिंग और स्लाइडिंग पार्ट्स को इससे सबसे अधिक लाभ होता है। ये अस्पताल में इस्तेमाल होने वाले डिलीवरी रोबोट के छोटे-छोटे पुर्जे हैं जो चुपचाप घिसावट को कम करते हैं।
सामग्री चयन मानदंड
सामग्री का चयन मजबूती, सुरक्षा और लागत के बीच संतुलन बनाकर किया जाता है। यदि सही सामग्री का चयन हो जाए, तो रोबोट वर्षों तक चलता रहेगा।
शक्ति-से-भार अनुपात
टाइटेनियम इस मामले में सबसे आगे है, एल्युमीनियम इसके ठीक पीछे है। स्टेनलेस स्टील मजबूत तो है लेकिन भारी है। पीईईके हल्का तो है लेकिन धातुओं से कमजोर है। अस्पताल के हर रोबोट के पुर्जे को अपने काम के हिसाब से इन विशेषताओं का त्याग करना पड़ता है।
जैव अनुकूलता और नसबंदी प्रतिरोध
मरीजों के पास स्थित हिस्सों से आयन नहीं निकलने चाहिए और न ही उनमें रोगाणु पनपने चाहिए। टाइटेनियम, मेडिकल-ग्रेड स्टेनलेस स्टील और पीईईके, ये सभी इस कसौटी पर खरे उतरते हैं। हाइड्रोजन पेरोक्साइड और यूवी किरणों का प्रभाव भी मायने रखता है। जो सामग्री यूवी किरणों के प्रभाव में पीली पड़ जाती है या उसमें दरारें पड़ जाती हैं, वह इस कसौटी पर खरी नहीं उतरेगी।
लागत और निर्माण क्षमता
टाइटेनियम की कीमत 316L स्टेनलेस स्टील से 3-5 गुना अधिक होती है और इसे काटना भी कठिन होता है। पीईईके का निर्माण टाइटेनियम से सस्ता होता है। स्टेनलेस स्टील किफायती होने के साथ-साथ मशीनिंग के लिए भी उपयुक्त है। कई टीमें पहले रैपिड प्रोटोटाइपिंग का उपयोग करती हैं, फिर सीएनसी मशीनिंग की ओर बढ़ती हैं। कुछ टीमें गति और लागत के बीच संतुलन बनाने के लिए चीन में सीएनसी आपूर्तिकर्ताओं या स्थानीय कस्टम विनिर्माण भागीदारों के साथ काम करती हैं। यही सोच अस्पताल के डिलीवरी रोबोट के हर पुर्जे के कार्यक्रम पर लागू होती है, फ्रेम से लेकर ग्रिपर तक।
अस्पताल में प्रसव कराने वाले रोबोट के पुर्जों के लिए सीएनसी मशीनिंग
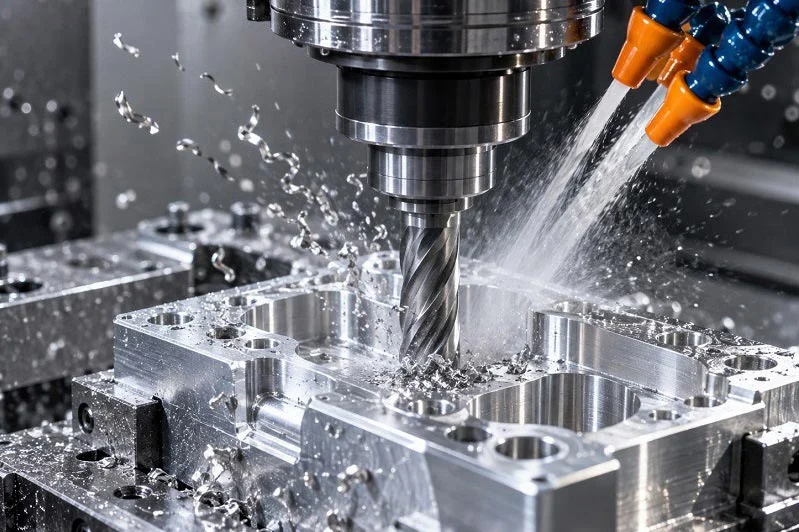
अस्पताल में प्रसव कराने वाले रोबोट के पुर्जे बनाने की शुरुआत सही प्रक्रिया चुनने से होती है। मशीनिंग, मोल्डिंग और असेंबली, ये तीनों प्रक्रियाएँ अलग-अलग पुर्जों के लिए सबसे उपयुक्त होती हैं। चुनाव आकार, आयतन और सामग्री पर निर्भर करता है। कुछ जगहों पर रेडीमेड बियरिंग जैसे मानक पुर्जे ठीक काम करते हैं। लेकिन जब फिटिंग, स्वच्छता या मजबूती जैसी चीजें मायने रखती हैं, तो रोबोट के लिए विशेष रूप से बनाए गए संरचनात्मक पुर्जे बेहतर होते हैं। सटीक इंजीनियरिंग ही विश्वसनीय स्वचालन को संभव बनाती है। इसके बिना, बेहतरीन डिज़ाइन भी व्यावहारिक रूप से विफल हो जाता है।
सीएनसी मिलिंग और टर्निंग
सीएनसी मिलिंग और टर्निंग द्वारा धातु और प्लास्टिक को आकार देकर अस्पताल के रोबोटों के संरचनात्मक भागों को सटीक रूप से ढाला जाता है। इन प्रक्रियाओं में सामग्री को काटकर सटीक आकार प्राप्त किया जाता है। अस्पताल में प्रसव कराने वाले रोबोटों के पुर्जों के निर्माण के लिए, इसका अर्थ है हजारों चक्रों में सटीक फिटिंग और सुचारू, दोहराव योग्य गति।
एक्चुएटर्स, जॉइंट्स और गियरबॉक्स हाउसिंग
एक्चुएटर्स और जॉइंट्स के लिए सटीक बोर और समतल मिलान सतहों की आवश्यकता होती है। गियरबॉक्स हाउसिंग के लिए संकेंद्रित बेयरिंग सीट ज़रूरी होती हैं। सीएनसी टर्निंग शाफ्ट और बेयरिंग हाउसिंग जैसे गोल भागों को आकार देती है। सीएनसी मिलिंग से फ्लैट, पॉकेट और माउंटिंग होल बनाए जाते हैं। रोबोट के संरचनात्मक भागों के कस्टम निर्माण के लिए, 5-एक्सिस सीएनसी मिलिंग एक ही सेटअप में जटिल आकृतियों को काटती है। इससे बार-बार क्लैंप करने से होने वाली त्रुटि कम हो जाती है। उच्च परिशुद्धता वाली 5-एक्सिस सीएनसी मिलिंग घुमावदार सतहों या कोणीय विशेषताओं वाले भागों के लिए आम है। एक ही सेटअप में कई सतहों पर सटीक टॉलरेंस बनाए रखा जा सकता है। यह एक्चुएटर्स और जॉइंट्स के लिए महत्वपूर्ण है जहां प्रत्येक सतह एक सीध में होती है।
±0.01 मिमी तक की सहनशीलता प्राप्त करना
सटीक घटकों के लिए सीएनसी मशीनिंग में महत्वपूर्ण विशेषताओं पर ±0.005 मिमी से ±0.025 मिमी तक की सहनशीलता प्राप्त की जाती है। बियरिंग बोर, गियर सेंटर और डॉकिंग इंटरफेस सभी को इस सीमा की आवश्यकता होती है। वास्तविक स्थिति और संकेंद्रण जैसी ज्यामितीय सहनशीलताएं ड्राइंग पर मानक रूप से दर्शाई जाती हैं। सामान्य मिलान सतहों पर सतह की फिनिश Ra 0.4–0.8 μm होती है। स्लाइडिंग, सीलिंग या दवा-संपर्क सतहों के लिए, यह Ra ≤ 0.2 μm तक कम हो जाती है।
| विशिष्टता श्रेणी | विशिष्ट मूल्य | आवेदन टिप्पणी |
| आयामी सहिष्णुता | ±0.005 मिमी से ±0.025 मिमी | बेयरिंग बोर, गियर सेंटर, डॉकिंग इंटरफेस |
| ज्यामितीय सहनशीलता | वास्तविक स्थिति, संकेंद्रण, लंबवतता | बहु-अक्षीय असेंबली |
| सतह की फिनिश (सामान्य) | रा 0.4–0.8 μm | संभोग सतहें |
| सतह की फिनिश (महत्वपूर्ण) | रा ≤ 0.2 μm | फिसलने वाली, सील करने वाली, दवा के संपर्क में आने वाली सतहें |
| बर्र नियंत्रण | कठोर डिबरिंग आवश्यक है | नसबंदी संबंधी समस्याओं और रोगी संबंधी खतरों को रोकता है। |
| सत्यापन | सीएमएम, एफएआई, एसपीसी | हीट लॉट और मशीनिंग लॉग से पता लगाया जा सकता है |
हर हिस्से पर बर्र नियंत्रण बेहद ज़रूरी है। कोई भी नुकीला किनारा बैक्टीरिया को फंसा सकता है या पैकेजिंग को नुकसान पहुंचा सकता है। सटीक घटकों के लिए परिशुद्ध सीएनसी मशीनिंग में, बर्र हटाने की प्रक्रिया को प्रोसेस प्लान में ही शामिल किया जाता है। सत्यापन के लिए सीएमएम, फर्स्ट आर्टिकल इंस्पेक्शन और स्टैटिस्टिकल प्रोसेस कंट्रोल का उपयोग किया जाता है। प्रत्येक माप को सामग्री के हीट लॉट और मशीनिंग लॉग से जोड़ा जाता है। माइक्रोन स्तर की ये सहनशीलताएं विश्वसनीय हॉस्पिटल रोबोट संरचनात्मक भागों को उन भागों से अलग करती हैं जो समय के साथ खराब हो जाते हैं।
रोबोट के संरचनात्मक पुर्जों की सटीक सीएनसी मशीनिंग के लिए सावधानीपूर्वक प्रक्रिया नियोजन आवश्यक है। उपकरण का चयन, गति और शीतलक, ये सभी अंतिम सहनशीलता को प्रभावित करते हैं। अधिक मात्रा में उत्पादन के लिए, सीएनसी टर्निंग सेंटर स्वचालित टूल चेंजर के साथ निरंतर चलते हैं। प्रोटोटाइप के लिए, एक कुशल मशीनिस्ट फीड और गति को हाथ से समायोजित करता है। अस्पताल के रोबोट के संरचनात्मक पुर्जों के निर्माण के लिए दोनों ही तरीके कारगर हैं। टीमें अक्सर फिट की पुष्टि करने के लिए रैपिड प्रोटोटाइपिंग से शुरुआत करती हैं, फिर उत्पादन सीएनसी मशीनों का उपयोग शुरू करती हैं।
पॉलिमर भागों के लिए इंजेक्शन मोल्डिंग
इंजेक्शन मोल्डिंग में पिघले हुए पॉलीमर को दबाव डालकर स्टील के सांचे में डाला जाता है। यह प्रक्रिया तेज है और सांचा बन जाने के बाद इसे दोहराया जा सकता है। यह जटिल आकृतियों की बड़ी मात्रा में ढलाई के लिए सबसे उपयुक्त है।
जटिल ज्यामितियों का उच्च मात्रा में उत्पादन
इंजेक्शन मोल्डिंग से जटिल आकृतियाँ कुछ ही सेकंड में बन जाती हैं। रिब्स, बॉसेस और स्नैप फिट्स बनाना बिल्कुल आसान है। रोबोटिक संरचनात्मक भागों जैसे हाउसिंग और कवर के लिए, मोल्डिंग बड़े पैमाने पर उत्पादन में मशीनिंग से बेहतर है। मोल्ड की शुरुआती लागत अधिक होती है, लेकिन कुछ हजार यूनिट्स के बाद प्रति पार्ट कीमत तेजी से घट जाती है। पीसीआर मशीन हाउसिंग भी इसी सिद्धांत पर काम करती है: जटिल ज्यामिति को बड़े पैमाने पर बनाना और गुणवत्ता को दोहराना संभव है।
सामग्री का चयन महत्वपूर्ण है। मोल्डिंग में ABS, पॉलीकार्बोनेट, PEEK और डेल्रिन का उपयोग किया जाता है। प्रत्येक सामग्री मोल्ड में अलग-अलग तरह से प्रवाहित होती है। ABS आसानी से भर जाता है और अच्छी सतह प्रदान करता है। PEEK को उच्च तापमान और धीमी इंजेक्शन गति की आवश्यकता होती है। डिज़ाइनरों को प्रक्रिया के शुरुआती चरण में ही सामग्री चयन की योजना बनानी चाहिए।
नसबंदी अनुकूलता के लिए सामग्री का चयन
हर प्लास्टिक अस्पताल की सफाई में खरा नहीं उतरता। हाइड्रोजन पेरोक्साइड वाष्प और यूवी प्रकाश कुछ पॉलिमर को नष्ट कर देते हैं। एबीएस यूवी प्रकाश में पीला पड़ जाता है। पॉलीकार्बोनेट अपनी मजबूती लंबे समय तक बनाए रखता है। पीईईके 250 डिग्री सेल्सियस से अधिक के स्टीम ऑटोक्लेव तापमान को सहन कर सकता है। रोबोट के संरचनात्मक भागों के लिए, जिनकी रोज़ाना सफाई होती है, पीईईके या मेडिकल-ग्रेड पॉलीकार्बोनेट बेहतर विकल्प हैं। मेडिकल-ग्रेड स्टेनलेस स्टील उन क्षेत्रों में भी उपयोग किया जाता है जहां भारी टूट-फूट होती है या सीधा संपर्क होता है।
चिकित्सा उपकरणों के लिए सांचों में चिकनी सतह की आवश्यकता होती है। खुरदरे सांचे में निशान रह जाते हैं जिनमें गंदगी और बैक्टीरिया फंस जाते हैं। सटीक घटकों के लिए, सांचा निर्माता सीएनसी मशीन से स्टील की सतह काटते हैं और फिर उन्हें दर्पण जैसी चमक देते हैं। यह चमक हर ढाले गए हिस्से पर बनी रहती है। व्यावहारिक दृष्टिकोण से, ढाले गए हिस्सों का त्वरित प्रोटोटाइपिंग 3डी-प्रिंटेड नमूनों से शुरू होता है। इंजीनियर स्टील काटने से पहले फिटिंग और कार्यक्षमता की जांच करते हैं। कई टीमें प्रोटोटाइप मशीनिंग के लिए चीन में सीएनसी आपूर्तिकर्ताओं का उपयोग करती हैं, और फिर उत्पादन के लिए सांचे में ढलाई करती हैं।
3डी प्रिंटिंग, कास्टिंग और फोर्जिंग
रोबोट के सभी संरचनात्मक पुर्जे केवल सीएनसी या मोल्डिंग से ही नहीं बनते। विनिर्माण प्रक्रिया में तीन अन्य प्रक्रियाएं विशिष्ट आवश्यकताओं को पूरा करती हैं।
प्रोटोटाइप और कस्टम एंड-इफेक्टर्स के लिए 3डी प्रिंटिंग
3D प्रिंटिंग से पुर्जे परत दर परत बनते हैं। इसके लिए किसी सांचे या फिटिंग की आवश्यकता नहीं होती। यही कारण है कि प्रोटोटाइप और एक-एक करके बनाए जाने वाले पुर्जों का निर्माण तेजी से हो जाता है। ग्रिपर या पेलोड कंपार्टमेंट के कस्टम निर्माण के लिए, 3D प्रिंटिंग जटिल आंतरिक चैनल बनाती है, जहां मशीनिंग संभव नहीं है। सामग्री विकल्पों में मेडिकल-ग्रेड रेजिन और PEEK फिलामेंट शामिल हैं। सतह की फिनिश मोल्डिंग की तुलना में थोड़ी खुरदरी होती है, लेकिन प्रारंभिक परीक्षण के लिए यह ठीक है। 3D प्रिंटिंग के साथ रैपिड प्रोटोटाइपिंग से इंजीनियर तेजी से बदलाव कर सकते हैं। PCR मशीन का बाहरी आवरण फिटिंग, वायु प्रवाह और असेंबली क्रम की जांच के लिए 3D प्रिंटेड प्रोटोटाइप से शुरू हो सकता है।
चेसिस और बड़े संरचनात्मक भागों के लिए ढलाई
ढलाई विधि में पिघली हुई धातु को रेत या सांचे में डाला जाता है। इससे रोबोट के बड़े संरचनात्मक पुर्जे एक ही टुकड़े में बनते हैं। ढले हुए एल्यूमीनियम से बना चेसिस बिना वेल्डिंग या फास्टनर के रोबोट का भार वहन करता है। इससे असेंबली का समय बचता है और मजबूती बढ़ती है। कोर में वायरिंग या कूलिंग चैनल के लिए आंतरिक गुहाएं बनाई जाती हैं। मध्यम मात्रा के उत्पादन के लिए, ढलाई विधि लागत के मामले में मशीनिंग से बेहतर है। हालांकि, इसके बदले में पैटर्न बनाने और टूलिंग में अधिक समय लगता है।
उच्च शक्ति वाले जोड़ों और भार वहन करने वाले घटकों के लिए फोर्जिंग
फोर्जिंग में गर्म धातु को हथौड़े या प्रेस से आकार दिया जाता है। धातु की संरचना धातु के बाहरी आकार के अनुरूप होती है, जिससे सबसे अधिक आवश्यकता वाले स्थानों पर मजबूती मिलती है। उच्च-शक्ति वाले जोड़ों और भार वहन करने वाले घटकों के लिए, फोर्जिंग मशीनिंग की तुलना में थकान प्रतिरोध के मामले में बेहतर है। फोर्ज किया हुआ टाइटेनियम जोड़, बार स्टॉक से बने मशीनीकृत जोड़ से अधिक मजबूत होता है। इस प्रक्रिया में औजारों की लागत अधिक होती है, लेकिन इससे वजन कम होता है और दीर्घकालिक विश्वसनीयता बढ़ती है। रोबोट द्वारा निर्मित ये संरचनात्मक भाग संचालन के दौरान सबसे अधिक तनाव झेलते हैं।
अस्पताल में प्रसव कराने वाले रोबोट के पुर्जों के निर्माण के लिए प्रत्येक पुर्जे को उसकी सर्वोत्तम प्रक्रिया के अनुरूप बनाना आवश्यक है। सीएनसी मशीनिंग से सटीक पुर्जे बनते हैं। मोल्डिंग से जटिल पॉलिमर पुर्जों का बड़े पैमाने पर निर्माण होता है। 3डी प्रिंटिंग, कास्टिंग और फोर्जिंग प्रत्येक विशिष्ट आवश्यकता को पूरा करते हैं। नोबल चीन की एक अग्रणी विनिर्माण कंपनी है, जो अस्पताल में प्रसव कराने वाले रोबोट के पुर्जों के लिए सीएनसी मशीनिंग, इंजेक्शन मोल्डिंग और 3डी प्रिंटिंग की सुविधा प्रदान करती है। उनकी आईएसओ 13485 प्रमाणन और सटीक विनिर्माण क्षमताएं ग्राहकों को प्रोटोटाइप से उत्पादन तक कुशलतापूर्वक पहुंचने में मदद करती हैं।
अस्पताल में प्रसव कराने वाले रोबोट के पुर्जों का डिजाइन तैयार करना
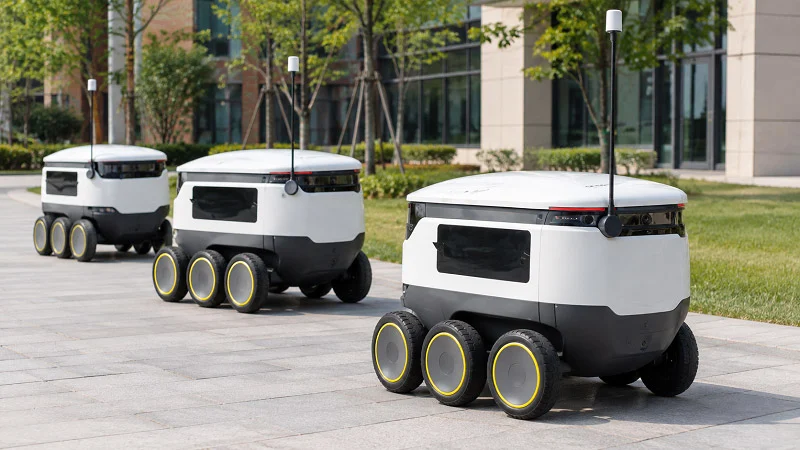
अच्छा डिज़ाइन सटीकता, सफाई क्षमता और सुरक्षा के बीच संतुलन बनाए रखता है। इनमें से एक भी चूक हो जाए तो रोबोट विफल हो जाता है। एक ऐसा पुर्जा जो पूरी तरह फिट बैठता है लेकिन बैक्टीरिया को फंसा लेता है, अस्पताल में बेकार है। एक ऐसा पुर्जा जो अच्छी तरह सफाई करता है लेकिन अपनी जगह से हट जाता है, नमूनों को गिरा देता है। डिज़ाइनरों को पहले दिन से ही इन तीनों बातों का ध्यान रखना चाहिए।
टॉलरेंस स्टैक-अप और असेंबली फिट
हर हिस्से में कुछ सीमाएँ होती हैं। जब इन्हें एक साथ जोड़ा जाता है, तो त्रुटियाँ बढ़ती जाती हैं। एक ब्रैकेट में 0.1 मिमी की त्रुटि, एक जोड़ में 0.05 मिमी की त्रुटि और एक हाउसिंग में 0.08 मिमी की त्रुटि से कुल त्रुटि 0.23 मिमी हो जाती है। यह त्रुटि डॉकिंग प्रक्रिया को बाधित करने के लिए पर्याप्त है।
बहु-भाग असेंबली में संचयी त्रुटि को कम करना
कुशल डिज़ाइनर केवल महत्वपूर्ण विशेषताओं पर ही सटीक माप का उपयोग करते हैं। वे गैर-महत्वपूर्ण आयामों को लचीला रखते हैं। इससे लागत कम रहती है और गुणवत्ता बेहतर होती है। पीसीआर मशीन का बाहरी आवरण भी इसी नियम का पालन करता है। सील ग्रूव में सटीक माप लिया जाता है, जबकि माउंटिंग होल में नहीं। अस्पताल के रोबोट के संरचनात्मक भागों की गुणवत्ता के लिए, यह चयनात्मक दृष्टिकोण सर्वोत्तम सिद्ध होता है। रैपिड प्रोटोटाइपिंग इसमें सहायक होती है। इंजीनियर एक परीक्षण असेंबली बनाते हैं, स्टैक-अप को मापते हैं और स्टील काटने से पहले उसमें समायोजन करते हैं।
आसान रखरखाव और प्रतिस्थापन के लिए डिज़ाइन किया गया
पुर्जे घिस जाते हैं। बेयरिंग खराब हो जाते हैं। मोटर जल जाते हैं। डिज़ाइनरों को पुर्जों को आसानी से बदलने की सुविधा देनी चाहिए। फिक्स्ड फास्टनर का इस्तेमाल करें। कनेक्टर्स पर लेबल लगाएं। फ्रेम में अलाइनमेंट की सुविधा बनाएं। एक जोड़ जिसे बदलने में दो घंटे लगते हैं, अस्पताल के लिए महंगा पड़ता है। जबकि एक जोड़ जिसे बदलने में दस मिनट लगते हैं, रोबोट को चालू रखता है।
सफाई और स्टरलाइज़ेशन अनुकूलता
अस्पताल हर चीज़ की सफाई करते हैं। रोबोटों को हाइड्रोजन पेरोक्साइड वाष्प, यूवी प्रकाश और कठोर वाइप्स का सामना करना पड़ता है। डिज़ाइन को इस नियमित प्रक्रिया को वर्षों तक झेलने में सक्षम होना चाहिए।
दरारों और खुरदरी सतहों से बचें
रोगाणु दरारों में छिपे रहते हैं। 0.5 मिमी की दरार बैक्टीरिया के लिए सुरक्षित आश्रय स्थल होती है। डिज़ाइनरों को चिकनी त्रिज्या और समतल जोड़ निर्दिष्ट करने चाहिए। सतह की फिनिश भी मायने रखती है। खुरदरी सतह गंदगी को फंसा लेती है, जबकि पॉलिश की हुई सतह उसे हटा देती है। कस्टम विनिर्माण के लिए, इसका मतलब है ड्राइंग पर स्पष्ट निर्देश देना। सीएनसी मशीनिंग से ऐसी फिनिश प्राप्त की जा सकती है। उत्पादन से पहले रैपिड प्रोटोटाइपिंग से पता चलता है कि दरारें कहाँ बन सकती हैं।
हाइड्रोजन पेरोक्साइड और यूवी के साथ सामग्री की अनुकूलता
हर प्लास्टिक अस्पताल की सफाई में खरा नहीं उतरता। एबीएस यूवी किरणों में पीला पड़ जाता है। पॉलीकार्बोनेट ज़्यादा समय तक टिका रहता है। पीक दोनों तरह की स्थितियों को झेल सकता है। स्टेनलेस स्टील हर तरह की सफाई का सामना कर सकता है। डिज़ाइनरों को सफाई चक्र के अनुसार सामग्री का चयन करना चाहिए। इसी कारण से पीसीआर मशीन के बाहरी आवरण में अक्सर पॉलीकार्बोनेट का उपयोग किया जाता है। यही तर्क रोबोट के कवर और ट्रे पर भी लागू होता है।
सुरक्षा और नियामक अनुपालन
मेडिकल रोबोटों के लिए नियम निर्धारित हैं। धातु काटने से पहले डिजाइनरों को इन नियमों की जानकारी होनी चाहिए।
आईएसओ 13485:2016 और चिकित्सा उपकरण मानक
ISO 13485:2016 चिकित्सा उपकरण निर्माण के लिए गुणवत्ता नियम निर्धारित करता है। इसमें डिज़ाइन नियंत्रण, ट्रेसबिलिटी और जोखिम प्रबंधन शामिल हैं। दवा ले जाने वाला रोबोट इस मानक के अंतर्गत आ सकता है। चीन में इस प्रमाणन वाले सीएनसी आपूर्तिकर्ता आपकी मदद कर सकते हैं। वे दस्तावेज़ीकरण और निरीक्षण संबंधी आवश्यकताओं को समझते हैं।
रोगी-उन्मुख घटकों के लिए जोखिम प्रबंधन
मरीज के पास मौजूद किसी भी हिस्से के लिए जोखिम समीक्षा आवश्यक है। अगर वह टूट जाए तो क्या होगा? क्या उससे चुभन हो सकती है? क्या उससे कण निकलते हैं? डिज़ाइनरों को विफलता मोड विश्लेषण का उपयोग करना चाहिए। उन्हें सबसे खराब स्थितियों का परीक्षण करना चाहिए। सटीक असेंबली क्षमताओं वाले रोबोटिक सिस्टम का उपयोग चिकित्सा उपकरण निर्माण में जटिल असेंबली प्रक्रियाओं के लिए किया जाता है। अस्पताल में डिलीवरी रोबोट के पुर्जों में भी वही सटीकता होनी चाहिए।
अस्पताल में प्रसव कराने वाले रोबोट के पुर्जों के निर्माण के लिए प्रक्रियाओं का चयन
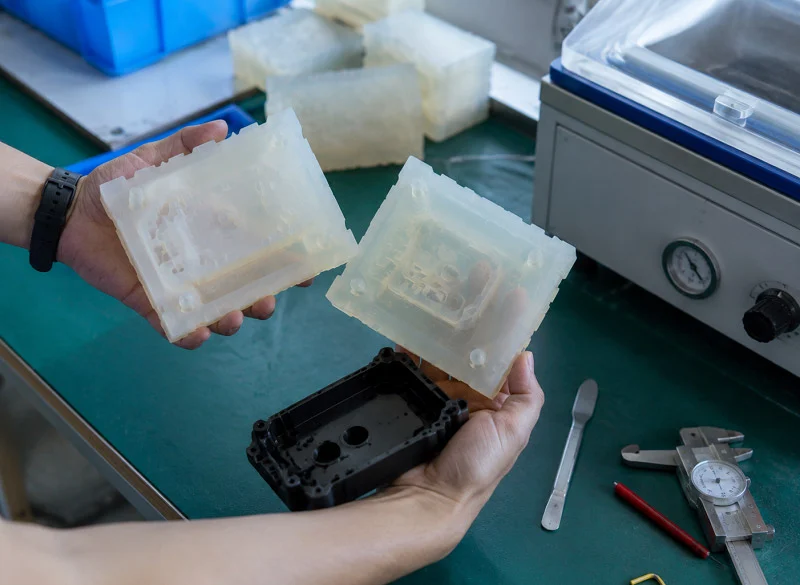
किसी प्रक्रिया का चुनाव करना कोई संयोग नहीं है। यह आकार, पुर्जों की संख्या और सटीकता के स्तर पर निर्भर करता है। जब इन सभी बातों का सही तालमेल बिठा लिया जाता है, तो अस्पताल में डिलीवरी रोबोट के पुर्जे बनाना तेज़ और सस्ता रहता है। गलती होने पर आपको उन उपकरणों के लिए पैसे खर्च करने पड़ते हैं जिनकी ज़रूरत नहीं थी।
भाग की ज्यामिति और आयतन के साथ मिलान प्रक्रिया
अंडरकट वाली आकृतियों के लिए अक्सर मोल्डिंग ही एकमात्र समाधान होता है। उच्च परिशुद्धता की आवश्यकता वाले सरल भागों के लिए आमतौर पर कटिंग ही उपयुक्त होती है। आपको कितने भागों की आवश्यकता है, यह बाकी सब कुछ तय करता है।
इंजेक्शन मोल्डिंग के बजाय सीएनसी मशीनिंग कब चुनें?
जब आपको सटीक माप, कम मात्रा में उत्पादन या त्वरित परिणाम की आवश्यकता हो, तो सीएनसी चुनें। ±0.01 मिमी की सटीकता वाले बेयरिंग बोर वाले गियरबॉक्स हाउसिंग के लिए सटीक सीएनसी मशीनिंग उपयुक्त है। मोल्डिंग में स्टील के औजार की आवश्यकता होती है, इसलिए यह केवल अधिक मात्रा में उत्पादन करने पर ही लागत बचाता है। कुछ सौ इकाइयों के लिए, सीएनसी लागत और गति दोनों के मामले में बेहतर है।
जटिल संयोजनों के लिए संकर दृष्टिकोण
कुछ असेंबली में दोनों विधियों का उपयोग किया जाता है। मोल्डेड कवर को मशीनीकृत फ्रेम पर आसानी से लगाया जा सकता है। यह मिश्रित प्रक्रिया लागत को कम और सटीकता को उच्च बनाए रखती है। यह ध्यान देने योग्य है कि उच्च परिशुद्धता वाली 5-एक्सिस सीएनसी मिलिंग महत्वपूर्ण धातु संरचनाओं को संभालती है, जबकि मोल्डिंग बाहरी आवरण का निर्माण करती है।
लागत, लीड टाइम और प्रदर्शन के बीच संतुलन बनाना
हर परियोजना इन तीन चीजों के बीच संतुलन बनाती है। महत्वपूर्ण बात यह जानना है कि इस समय इनमें से कौन सी चीज सबसे ज्यादा मायने रखती है।
टूलिंग निवेश बनाम प्रति-भाग लागत
मोल्डिंग की शुरुआती लागत अधिक होती है। इसके बाद प्रत्येक भाग की कीमत तेजी से घटती है। मशीनिंग इसके विपरीत है: सेटअप लागत कम होती है, लेकिन प्रत्येक भाग की कीमत अधिक होती है। पीसीआर मशीन हाउसिंग के लिए, बड़े पैमाने पर मोल्डिंग करना अधिक उपयुक्त है। दस प्रोटोटाइप के लिए, सीएनसी बेहतर विकल्प है।
प्रोटोटाइपिंग से उत्पादन की ओर संक्रमण
सबसे पहले, फिटिंग सही है या नहीं, यह साबित करने के लिए रैपिड प्रोटोटाइपिंग से शुरुआत करें। डिज़ाइन फाइनल हो जाने के बाद प्रोडक्शन टूलिंग पर आगे बढ़ें। यह चरणबद्ध प्रक्रिया जोखिम को कम करती है। कई टीमें इन दोनों प्रक्रियाओं के बीच की दूरी को कम करने के लिए चीन में स्थित सीएनसी आपूर्तिकर्ताओं का उपयोग करती हैं।
उदाहरण: एक डिलीवरी रोबोट का ग्रिपर असेंबली
एक ऐसे ग्रिपर की कल्पना कीजिए जो दवा की शीशियों को उठाता है। उसे पकड़, स्वच्छता और हर बार एक ही स्थान पर रखने की आवश्यकता होती है।
सामग्री विकल्प: पीक और स्टेनलेस स्टील
जबड़े घिसाव प्रतिरोध और नसबंदी के लिए पीईईके धातु से बने हैं। धुरी पिन मजबूती के लिए मेडिकल ग्रेड स्टेनलेस स्टील से बने हैं। सामग्री का यह चयन वजन, लागत और सफाई में आसानी के बीच संतुलन बनाए रखता है।
प्रक्रिया विकल्प: सीएनसी मशीनिंग और 3डी प्रिंटिंग
पिन और जॉ माउंट सटीक घटकों के लिए सीएनसी मशीनिंग से तैयार किए जाते हैं। कस्टम जॉ शेप की शुरुआत 3डी प्रिंट से होती है। इस संयोजन से इंजीनियर हार्ड टूलिंग करने से पहले ग्रिप फोर्स का परीक्षण कर सकते हैं।
परिशुद्धता आवश्यकताएँ और सत्यापन
पिवट बोर में ±0.01 मिमी की सटीक फिटिंग होती है। सत्यापन के लिए सीएमएम निरीक्षण और प्रथम उत्पाद रिपोर्ट का उपयोग किया जाता है। व्यावहारिक दृष्टि से, यहीं पर 5-एक्सिस सीएनसी मिलिंग और कस्टम विनिर्माण वास्तविक नैदानिक आवश्यकताओं को पूरा करते हैं। चीन की अग्रणी विनिर्माण कंपनी नोबल, इसी प्रकार की मशीनिंग विशेषज्ञता के साथ ग्राहकों को प्रोटोटाइप से बड़े पैमाने पर उत्पादन तक पहुंचने में मदद करती है।
अस्पताल में प्रसव कराने वाले रोबोट के पुर्जों में भविष्य के रुझान
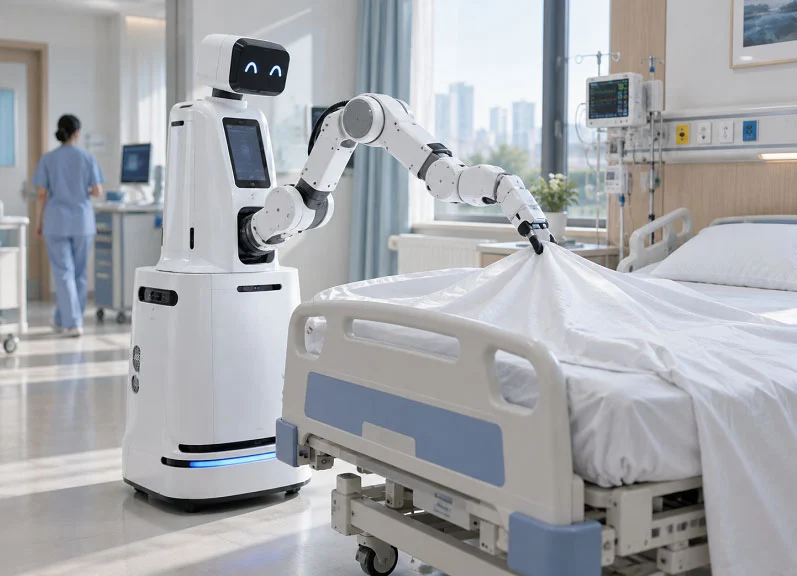
अस्पताल में प्रसव कराने वाले रोबोट के अगले सेट के पुर्जे बेहतर सामग्रियों, अधिक सटीक डिजिटल नियंत्रण और आसानी से बदले जा सकने वाले डिज़ाइनों पर निर्भर करेंगे। हर नया चलन इन्हीं तीन मुख्य स्तंभों से जुड़ा है: सटीकता, सामग्री और प्रक्रियाएं। जब ये सही होते हैं, तो रोबोट कई वर्षों तक काम करता है। जब ये गलत होते हैं, तो यह रात के 2 बजे किसी गलियारे में खराब हो जाता है।
उन्नत सामग्री और कोटिंग्स
नई सामग्रियां लंबी उम्र और कम रखरखाव का वादा करती हैं। साथ ही, इनसे रोबोट पर रोगाणुओं के फैलने की संभावना भी कम हो जाती है।
स्व-स्नेहन कंपोजिट
स्व-चिकनाई वाले कंपोजिट में ठोस स्नेहक को आधार सामग्री में मिलाया जाता है। इन कंपोजिट से बने बियरिंग और बुशिंग बिना ग्रीस के चलते हैं। एक स्वच्छ अस्पताल के लिए यह महत्वपूर्ण है। ग्रीस न होने का मतलब है कोई रिसाव नहीं और कोई फंसी हुई गंदगी नहीं। ये कंपोजिट मानक प्लास्टिक की तुलना में बार-बार सफाई चक्रों को बेहतर ढंग से संभालते हैं। पीसीआर मशीन के बाहरी आवरण को भी इसी तरह की आवश्यकताओं का सामना करना पड़ता है, इसलिए अक्सर यही सामग्री का तर्क लागू होता है।
रोगाणुरोधी सतह उपचार
रोगाणुरोधी कोटिंग संपर्क में आते ही जीवाणुओं को मार देती है या उनकी वृद्धि को धीमा कर देती है। सिल्वर-आयन और कॉपर-आधारित उपचार आम हैं। ये उन सतहों पर सबसे अच्छा काम करते हैं जिन्हें लोग अक्सर छूते हैं, जैसे हैंडल, ट्रे और ग्रिपर जॉ। कोटिंग को हाइड्रोजन पेरोक्साइड और यूवी किरणों के प्रभाव में भी बिना छिले टिके रहना चाहिए। यह मुख्य रूप से सामग्री की समस्या है और प्रक्रिया की समस्या बाद में आती है।
डिजिटल विनिर्माण और स्मार्ट कारखाने
कारखाने अधिक स्मार्ट होते जा रहे हैं। इस बदलाव से अस्पताल में प्रसव कराने वाले रोबोट के पुर्जों के निर्माण और ट्रैकिंग के तरीके में भी परिवर्तन आ रहा है।
पता लगाने की क्षमता के लिए उद्योग 4.0
उद्योग 4.0 मशीनों, सेंसरों और डेटा प्रणालियों को आपस में जोड़ता है। हर कटाई, माप और निरीक्षण का रिकॉर्ड रखा जाता है। यदि उत्पादन के दौरान कोई जोड़ खराब हो जाता है, तो निर्माता उसे सटीक बैच और मशीन तक ट्रैक कर सकता है। इस स्तर की ट्रेसबिलिटी चिकित्सा उपकरण नियमों के लिए महत्वपूर्ण है। इससे अस्पताल के खरीदारों के साथ विश्वास भी बढ़ता है।
एआई-संचालित प्रक्रिया अनुकूलन
कृत्रिम बुद्धिमत्ता (AI) उपकरण वास्तविक समय में मशीनिंग डेटा की निगरानी करते हैं। वे सटीक टॉलरेंस बनाए रखने के लिए फीड, गति और टूल पाथ को समायोजित करते हैं। महत्वपूर्ण विशेषताओं पर CNC कार्य के लिए, इसका अर्थ है कम स्क्रैप पार्ट्स और अधिक सुसंगत आउटपुट। रैपिड प्रोटोटाइपिंग को भी लाभ होता है। AI पहले कट से पहले ही डिज़ाइन में सुधार के सुझाव दे सकता है।
मॉड्यूलर और स्केलेबल डिज़ाइन
मॉड्यूलर डिज़ाइन अस्पतालों को पुर्जों को तेजी से बदलने की सुविधा देता है। साथ ही, यह निर्माताओं को सब कुछ फिर से डिज़ाइन किए बिना उत्पादन बढ़ाने की अनुमति देता है।
त्वरित अदला-बदली के लिए मानकीकृत इंटरफेस
मानक माउंटिंग पैटर्न और कनेक्टर की मदद से कोई भी तकनीशियन कुछ ही मिनटों में ग्रिपर या व्हील बदल सकता है। किसी विशेष उपकरण की आवश्यकता नहीं। लंबे समय तक काम बंद रहने की ज़रूरत नहीं। यह तरीका कस्टम मैन्युफैक्चरिंग में भी कारगर है, जहां प्रत्येक मॉड्यूल को समान इंटरफ़ेस स्पेसिफिकेशन के अनुसार बनाया जा सकता है।
एडिटिव मैन्युफैक्चरिंग के लिए डिज़ाइन
एडिटिव प्रक्रियाओं की मदद से डिज़ाइनर ऐसे आंतरिक चैनल और जालीदार संरचनाएं बना सकते हैं जहाँ मशीनिंग संभव नहीं है। कन्फॉर्मल कूलिंग या हल्के रिब्स वाला कस्टम ग्रिपर इसका एक अच्छा उदाहरण है। रैपिड प्रोटोटाइपिंग पहले से ही इस तकनीक का उपयोग कर रही है। जैसे-जैसे प्रिंटर तेज़ होते जाएंगे, वैसे-वैसे उत्पादन के लिए अधिक पुर्जे बनाए जाएंगे। कई टीमें अभी भी सटीक फिटिंग वाले धातु घटकों के लिए चीन स्थित सीएनसी आपूर्तिकर्ताओं पर निर्भर हैं।
नोबल: अस्पताल में प्रसव कराने वाले रोबोट के पुर्जों का निर्माण

धातु और प्लास्टिक मशीनिंग विशेषज्ञता
नोबल कंपनी अस्पताल में इस्तेमाल होने वाले प्रसव रोबोट के पुर्जों के लिए धातु और प्लास्टिक की मशीनिंग का काम करती है। कंपनी दोनों प्रकार की सामग्रियों के साथ काम करती है। यह महत्वपूर्ण है क्योंकि एक रोबोट में एल्युमीनियम फ्रेम, स्टेनलेस स्टील के जोड़ और पीक ग्रिपर का उपयोग होता है। इन सभी के लिए एक ही आपूर्तिकर्ता होने से समय की बचत होती है और गुणवत्ता में एकरूपता बनी रहती है।
सीएनसी मशीनिंग, इंजेक्शन मोल्डिंग और 3डी प्रिंटिंग
यह वर्कशॉप एक ही स्थान पर सीएनसी मशीनिंग, इंजेक्शन मोल्डिंग और 3डी प्रिंटिंग की सुविधा प्रदान करती है। सीएनसी टर्निंग और 5-एक्सिस मिलिंग से बेयरिंग बोर, गियरबॉक्स हाउसिंग और डॉकिंग इंटरफेस बनाए जाते हैं। कई पुर्जे बनाते समय मोल्डिंग से हाउसिंग और कवर तैयार किए जाते हैं। 3डी प्रिंटिंग प्रोटोटाइप और कस्टम एंड-इफेक्टर्स की जरूरतों को पूरा करती है। पीसीआर मशीन हाउसिंग भी इसी प्रक्रिया का पालन करती है: पहले रैपिड प्रोटोटाइपिंग, फिर सही उत्पादन प्रक्रिया। जिन टीमों को धातु के पुर्जों की तेजी से आवश्यकता होती है, वे अक्सर चीन में स्थित सीएनसी आपूर्तिकर्ताओं के पास जाती हैं, और नोबल उसी गति और गुणवत्ता के साथ प्रतिस्पर्धा करती है।
प्रोटोटाइप से उत्पादन तक
हर प्रोग्राम छोटे स्तर से शुरू होता है। टूलिंग पर पैसा खर्च करने से पहले, रैपिड प्रोटोटाइपिंग रन से यह साबित हो जाता है कि सब कुछ ठीक से काम कर रहा है। फिर टीम उसी ड्राइंग और निरीक्षण योजना का उपयोग करके उत्पादन शुरू करती है। यह निरंतरता जोखिम को कम करती है। कस्टम मैन्युफैक्चरिंग तब सबसे अच्छा काम करती है जब प्रोटोटाइप शॉप और प्रोडक्शन लाइन एक ही गुणवत्ता प्रणाली साझा करते हैं।
प्रमाणपत्र और गुणवत्ता आश्वासन
प्रमाणन से खरीदार को यह पता चलता है कि किसी दुकान पर कितना भरोसा किया जा सकता है। NOBLE के पास ISO 9001:2015 और ISO 13485:2016 प्रमाणन हैं। पहला प्रमाणन सामान्य गुणवत्ता प्रबंधन से संबंधित है, जबकि दूसरा चिकित्सा उपकरणों पर लागू होता है। ये दोनों प्रमाणन मिलकर नैदानिक उपयोग के लिए अस्पताल में डिलीवरी रोबोट के पुर्जों के निर्माण को कवर करते हैं।
आईएसओ 9001:2015 और आईएसओ 13485:2016
ISO 13485:2016 के अनुसार डिज़ाइन नियंत्रण, जोखिम फ़ाइलें और दस्तावेजी ट्रेसिबिलिटी अनिवार्य हैं। यह चिकित्सा रोबोट निर्माण के लिए उपयुक्त है, जहाँ एक खराब जोड़ रोगी की सुरक्षा को प्रभावित कर सकता है। यह मानक आपूर्तिकर्ताओं को अपने उप-स्तरीय विक्रेताओं को नियंत्रित करने के लिए भी बाध्य करता है। इस प्रकार, स्टील मिल और पॉलिमर रेज़िन दोनों गुणवत्ता मानकों के दायरे में रहते हैं।
पूर्ण पता लगाने की क्षमता और निरीक्षण
प्रत्येक बैच में हीट लॉट नंबर और मशीनिंग लॉग होता है। सीएमएम रिपोर्ट और प्रथम उत्पाद निरीक्षण आयामी विवरणों की पुष्टि करते हैं। यदि किसी पुर्जे में कोई विचलन होता है, तो कार्यशाला उसे सटीक मशीन और उपकरण से जोड़ सकती है। अस्पतालों द्वारा अपने आपूर्तिकर्ताओं का ऑडिट करते समय इस स्तर का रिकॉर्ड रखना महत्वपूर्ण होता है।
डिजाइन से लेकर असेंबली तक संपूर्ण सेवाएं
NOBLE सिर्फ धातु काटने का काम नहीं करता। टीम अवधारणा से लेकर उत्पाद की डिलीवरी तक की पूरी प्रक्रिया में सहयोग करती है। यह व्यापक सुविधा उन ग्राहकों के लिए मददगार है जिनके पास स्वयं की मशीनिंग या असेंबली क्षमता नहीं है।
विनिर्माण क्षमता के लिए डिज़ाइन समर्थन
पहला चिप लॉन्च होने से पहले इंजीनियर ड्राइंग की समीक्षा करते हैं। वे उन सख्त टॉलरेंस को चिह्नित करते हैं जो कार्यक्षमता बढ़ाए बिना लागत बढ़ाती हैं। वे मोल्डेड कवर के लिए ड्राफ्ट कोण और सीएनसी टूल द्वारा प्राप्त की जा सकने वाली त्रिज्याओं का सुझाव देते हैं। यह प्रारंभिक प्रतिक्रिया विचार से उत्पादन तक के मार्ग को छोटा कर देती है।
संयोजन, परीक्षण और पूर्ति
यह वर्कशॉप सब-सिस्टम को असेंबल करती है, उनकी टेस्टिंग करती है और शिपमेंट के लिए पैक करती है। ग्रिपर मॉड्यूल पूरी तरह से प्रमाणित होकर ही भेजा जाता है। व्यावहारिक दृष्टि से, इससे ग्राहक को दूसरे सप्लायर और दूसरी बार क्वालिटी चेक करवाने की ज़रूरत नहीं पड़ती। एक ही पार्टनर, एक ही दस्तावेज़, एक ही संपर्क सूत्र।
सटीकता, सामग्री और प्रक्रियाएं आपस में जुड़ी हुई हैं। ग्रिपर का कार्य ही उसके मिश्रधातु या पॉलिमर का निर्धारण करता है। सुरक्षा और दोहराव की आवश्यकताएं सहनशीलता निर्धारित करती हैं। इस प्रकार, कार्यक्षमता प्रत्येक ड्राइंग कॉलआउट तक पहुंचती है। अपने स्वयं के डिज़ाइन की जांच इसी ढांचे के अनुसार करें। प्रत्येक चरण में एक प्रश्न पूछें: क्या यह चयन पुर्जे के कार्य को पूरा करता है? फिर एक ऐसे भागीदार की तलाश करें जो चिकित्सा उपकरण मानकों और उन्नत मशीनिंग का जानकार हो। ISO 13485:2016 और वास्तविक निरीक्षण डेटा देखें। सामग्रियों में निरंतर सुधार होता रहेगा। डिजिटल विनिर्माण प्रक्रिया को और अधिक सुव्यवस्थित बनाता रहेगा। अगली पीढ़ी के अस्पताल डिलीवरी रोबोट के पुर्जे अधिक स्वच्छ, हल्के और अधिक विश्वसनीय होंगे।
अस्पताल में होने वाली डिलीवरी के लिए रोबोट के पुर्जों से संबंधित अक्सर पूछे जाने वाले प्रश्न
अस्पताल में इस्तेमाल होने वाले प्रसव रोबोट के पुर्जों के लिए सीएनसी मशीनिंग से कितनी सहनशीलता प्राप्त की जा सकती है?
सटीक सीएनसी मशीनिंग महत्वपूर्ण विशेषताओं पर ±0.005 मिमी से ±0.025 मिमी तक की सटीकता प्राप्त कर सकती है। बियरिंग बोर और डॉकिंग इंटरफेस अक्सर गति को दोहराव योग्य बनाए रखने के लिए इस सीमा का उपयोग करते हैं।
कौन सी सामग्रियां दैनिक नसबंदी का सबसे अच्छी तरह प्रतिरोध करती हैं?
PEEK 250°C से अधिक तापमान वाले स्टीम ऑटोक्लेव चक्रों को सहन कर सकता है। मेडिकल-ग्रेड स्टेनलेस स्टील हाइड्रोजन पेरोक्साइड और यूवी क्लीनिंग के बावजूद खराब नहीं होता।
एक निर्माता के पास कौन-कौन से प्रमाणपत्र होने चाहिए?
ISO 13485:2016 चिकित्सा उपकरणों की गुणवत्ता सुनिश्चित करता है। ISO 9001:2015 सामान्य गुणवत्ता प्रबंधन को कवर करता है। चीन में कई सीएनसी आपूर्तिकर्ताओं के पास ये दोनों प्रमाणपत्र हैं।
रैपिड प्रोटोटाइपिंग विकास प्रक्रिया को कैसे गति प्रदान करता है?
3D प्रिंटिंग से कुछ ही घंटों में परीक्षण के लिए पुर्जे तैयार हो जाते हैं। इंजीनियर उत्पादन उपकरणों पर पैसा खर्च करने से पहले उनकी फिटिंग और कार्यक्षमता की जांच कर लेते हैं। इससे जोखिम कम होता है और समय सीमा भी कम हो जाती है।
मानक पुर्जों की तुलना में कस्टम निर्मित पुर्जे कब अधिक उपयुक्त होते हैं?
जब बाज़ार में उपलब्ध पुर्जे स्वच्छता, मजबूती या सटीकता की आवश्यकताओं को पूरा नहीं कर पाते, तो अनुकूलित विनिर्माण उपयुक्त विकल्प होता है। ग्रिपर की सामग्री और सहनशीलता संबंधी आवश्यकताएं अक्सर विशिष्ट होती हैं।
पीसीआर मशीन के बाहरी आवरण के लिए सामग्री का चयन रोबोट के बाहरी आवरण के चयन से किस प्रकार भिन्न होता है?
पीसीआर मशीन के बाहरी आवरण के लिए भी सटीक माप और आसानी से साफ होने वाली सतहों की आवश्यकता होती है। रोबोट ट्रे और बाहरी आवरणों की तरह, इसमें भी अक्सर इसी कारण से पीईईके या पॉलीकार्बोनेट का उपयोग किया जाता है।
संचयी त्रुटि क्या है और इसे कैसे नियंत्रित किया जा सकता है?
कई जोड़ों में सहनशीलता का स्तर बढ़ जाता है। इंजीनियर महत्वपूर्ण विशेषताओं पर सटीक नियंत्रण और असेंबली में मजबूत संरचनात्मक भागों का उपयोग करके कुल त्रुटि को कम करते हैं।