
हाल ही में, नेचर पत्रिका में एक शोध पत्र प्रकाशित हुआ। कैलिफोर्निया विश्वविद्यालय, सैन डिएगो की शोध टीम ने यूनिट्री रोबोटिक्स द्वारा विकसित एक मानवाकार रोबोट का उपयोग करके जीवित सूअरों पर दो पित्ताशय-उच्छेदन ऑपरेशन किए। यह पहली बार है जब किसी मानवाकार रोबोट ने जीवित जीवों पर वास्तविक शल्यक्रियाएं की हैं।
एलन मस्क ने पहले एक साहसिक दावा किया था कि रोबोट कुछ ही वर्षों में कुशल मानव सर्जनों से बेहतर प्रदर्शन करेंगे और लगभग पांच वर्षों में सर्वश्रेष्ठ शीर्ष सर्जनों को भी पीछे छोड़ देंगे। इस नवीनतम अध्ययन के प्रकाशन ने उद्योग जगत में हलचल मचा दी है।
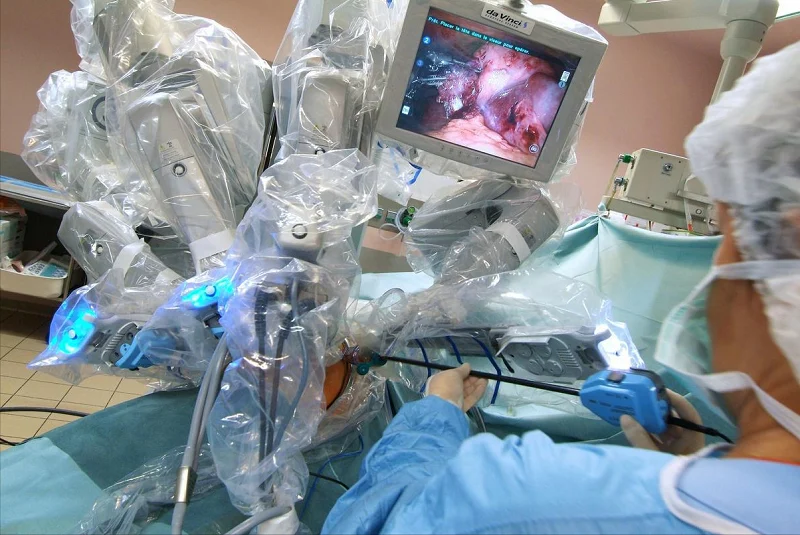
सर्जिकल रोबोट इतनी तेज़ी से क्यों विकसित हो रहे हैं? ये सामान्य रोबोटों से किस प्रकार भिन्न हैं? और निर्माता उत्पादन और प्रसंस्करण के दौरान आयामी त्रुटियों को कैसे नियंत्रित कर सकते हैं? आज हम इन विषयों पर गहन चर्चा करेंगे।
सर्जिकल रोबोट एक नए प्रकार का चिकित्सा उपकरण है जो शल्यक्रिया करने के लिए मशीन लर्निंग और सटीक यांत्रिक प्रणालियों को जोड़ता है। डॉक्टर नियंत्रण कंसोल पर रोबोटिक भुजाओं और हाथों को सटीक रूप से संचालित करके सर्जरी कर सकते हैं। यह तकनीक न केवल सर्जरी की सटीकता और दक्षता को बढ़ाती है, बल्कि रोगियों और चिकित्सा कर्मचारियों के बीच सीधे संपर्क की आवश्यकता को भी कम करती है, जिससे चिकित्सा क्षेत्र में सुरक्षित और अधिक उन्नत उपचार पद्धतियों का परिचय होता है।
सर्जिकल रोबोट कितने प्रकार के होते हैं?
सर्जिकल रोबोट कई प्रकार के होते हैं। सामान्य प्रकारों में दा विंची रोबोट, ऑर्थोपेडिक सर्जिकल रोबोट, लैप्रोस्कोपिक सर्जिकल रोबोट, कार्डियक सर्जिकल रोबोट, यूरोलॉजिकल सर्जिकल रोबोट और सिंगल-पोर्ट सर्जिकल रोबोट शामिल हैं।
इनमें से, ऑर्थोपेडिक सर्जिकल रोबोट और एंडोस्कोपिक सर्जिकल रोबोट दो सामान्य प्रकार के सर्जिकल रोबोट हैं। ऑर्थोपेडिक सर्जिकल रोबोट मुख्य रूप से हड्डी संबंधी प्रक्रियाओं के लिए उपयोग किए जाते हैं। इनका उपयोग जोड़ों और रीढ़ की हड्डी के प्रतिस्थापन सर्जरी में किया जाता है। लैप्रोस्कोपिक सर्जिकल रोबोट को एंडोस्कोपिक सर्जिकल रोबोट भी कहा जाता है। इनका उपयोग मुख्य रूप से न्यूनतम चीर-फाड़ वाली सर्जरी के लिए किया जाता है।
मेडिकल सर्जिकल रोबोट के महत्वपूर्ण भाग कौन से हैं, और उनकी प्रसंस्करण विधियाँ क्या हैं?
मेडिकल सर्जिकल रोबोट के मुख्य घटक
सर्जिकल रोबोट कई महत्वपूर्ण भागों पर निर्भर करते हैं। इनमें रोबोटिक भुजाएं, सर्जिकल मैनिपुलेटर, सर्जिकल उपकरण, रिमोट-कंट्रोल सिस्टम, विजन सिस्टम के घटक और नेविगेशन सिस्टम के घटक शामिल हैं।
रोबोटिक भुजा शल्य चिकित्सा उपकरणों को ले जाने और संचालित करने के लिए जिम्मेदार है। रिमोट कंट्रोल सिस्टम डॉक्टरों को दूर से रोबोट संचालित करने की सुविधा देते हैं। विज़न सिस्टम स्पष्ट वास्तविक समय की शल्य चिकित्सा छवियां दिखाते हैं। नेविगेशन सिस्टम सटीक संचालन सुनिश्चित करते हैं। शल्य चिकित्सा उपकरण रोबोट को जटिल शल्य चिकित्सा चरणों को पूरा करने में मदद करते हैं और स्पष्ट स्पर्शनीय प्रतिक्रिया प्रदान करते हैं। ये सभी भाग एक साथ मिलकर काम करते हैं। ये शल्य चिकित्सा रोबोटों को नैदानिक उपयोग के लिए सटीक और विश्वसनीय बनाते हैं।
सर्जिकल रोबोट के पुर्जों के लिए मशीनिंग विधियाँ
कंप्यूटर न्यूमेरिकल कंट्रोल मशीनिंग (सीएनसी)
इसमें कंप्यूटर-नियंत्रित मशीन टूल्स का उपयोग होता है। पहले से प्रोग्राम किया गया सॉफ्टवेयर कटिंग टूल्स की गति को नियंत्रित करता है। सीएनसी मशीनिंग से उच्च परिशुद्धता और जटिल ज्यामिति वाले पुर्जे बनाए जा सकते हैं। यह धातु और प्लास्टिक दोनों प्रकार की सामग्रियों के लिए उपयुक्त है।
3D मुद्रण (एडिटिव मैन्युफैक्चरिंग)
यह सामग्री को परत दर परत रखकर पुर्जे बनाता है। यह डिजिटल मॉडल को सीधे तैयार घटकों में बदल देता है। 3D प्रिंटिंग से मनचाहे पुर्जे तेजी से बनाए जा सकते हैं। यह छोटे पैमाने पर उत्पादन और जटिल ज्यामितीय आकृतियों वाले पुर्जों के लिए उपयुक्त है।
लेजर काटना & लेजर वेल्डिंग
यह धातु और अधात्विक पदार्थों को सटीक रूप से काटने और वेल्ड करने के लिए उच्च-ऊर्जा लेजर बीम का उपयोग करता है। लेजर कटिंग से उच्च परिशुद्धता और साफ-सुथरे किनारे प्राप्त होते हैं। लेजर वेल्डिंग का उपयोग अलग-अलग घटकों को आपस में जोड़ने के लिए किया जाता है।
इंजेक्शन मोल्डिंग
पिघले हुए प्लास्टिक को सांचों में डाला जाता है और ठंडा होने पर तैयार पुर्जे बन जाते हैं। इंजेक्शन मोल्डिंग प्लास्टिक घटकों के बड़े पैमाने पर उत्पादन के लिए उपयुक्त है। यह उच्च परिशुद्धता और पुर्जों की एकसमान गुणवत्ता सुनिश्चित करता है।
विद्युत निर्वहन मशीनिंग (ईडीएम)
यह विद्युत चिंगारियों के माध्यम से धातु सामग्री को विघटित करता है। यह उन कठोर सामग्रियों पर लागू होता है जिन्हें सामान्य मशीनिंग द्वारा संसाधित करना कठिन होता है। ईडीएम उच्च परिशुद्धता और जटिल प्रोफाइल प्राप्त करता है। इसका व्यापक रूप से मोल्ड और जटिल घटकों के निर्माण में उपयोग किया जाता है।
शीट धातु निर्माण
इसमें शीट मेटल के पुर्जे बनाने के लिए कटिंग, बेंडिंग और फॉर्मिंग प्रक्रियाओं को शामिल किया गया है। शीट मेटल प्रोसेसिंग का उपयोग आमतौर पर एनक्लोजर, ब्रैकेट और अन्य संरचनात्मक घटकों के निर्माण में किया जाता है।
मेडिकल सर्जिकल रोबोट के पुर्जे कैसे बनते हैं? इकट्ठे?
मेडिकल रोबोट के घटकों को कई महत्वपूर्ण चरणों से गुजरना पड़ता है। सबसे पहले, टीमें विस्तृत असेंबली योजना तैयार करती हैं। दूसरे, वे प्रत्येक भाग की पूरी गुणवत्ता जांच करती हैं। तीसरे, कर्मचारी सभी यांत्रिक संरचनाओं को एक साथ जोड़ते हैं। चौथे, वे सभी इलेक्ट्रॉनिक मॉड्यूल स्थापित करते हैं। पांचवें, कर्मचारी मशीन की पूरी डीबगिंग और प्रदर्शन परीक्षण करते हैं। छठे, वे मानव-मशीन संचालन इंटरफेस स्थापित करते हैं। अंत में, पूरे रोबोट की अंतिम स्वीकृति जांच की जाती है।
इन चरणों से रोबोटिक भुजाओं, जोड़ों, सेंसरों और अन्य घटकों की सटीकता सुनिश्चित होती है। असेंबली के बाद, रोबोट को अंतिम स्वीकृति परीक्षण पास करने होते हैं। रोबोट को सर्जिकल सिमुलेशन परीक्षणों की भी आवश्यकता होती है। ये परीक्षण प्रदर्शन और विश्वसनीयता को सत्यापित करते हैं। ये सुनिश्चित करते हैं कि रोबोट सर्जिकल कार्यों को सुरक्षित और सटीक रूप से कर सकता है।
सर्जिकल रोबोट का निर्माण करना अधिक कठिन क्यों है?
जब सर्जिकल रोबोट नैदानिक परीक्षण और छोटे पैमाने पर उत्पादन में प्रवेश करते हैं, तो प्रत्येक घटक को सावधानीपूर्वक नियंत्रित किया जाना चाहिए। प्रत्येक भाग की मशीनिंग गुणवत्ता अत्यंत महत्वपूर्ण हो जाती है।
जोड़ के आवरण, मैनिपुलेटर कनेक्टर और सेंसर ब्रैकेट जैसे अलग-अलग हिस्से आकार परीक्षण में सफल हो सकते हैं। हालांकि, इन हिस्सों को पूरे रोबोट में असेंबल करने के बाद समस्याएं सामने आ सकती हैं। उदाहरण के लिए, अस्थिर बल प्रतिक्रिया और कांपते सर्जिकल उपकरण। सीलिंग सतहें भी ठीक से लॉक नहीं हो पाती हैं।
ह्यूमनॉइड रोबोट और सर्जिकल रोबोट का बाजार तेजी से बढ़ रहा है। उच्च परिशुद्धता वाले पुर्जों की प्रोसेसिंग अनुसंधान टीमों के लिए एक बड़ी चुनौती बन गई है।
सामान्य औद्योगिक रोबोट केवल संरचनात्मक मजबूती और सटीक स्थिति निर्धारण पर ध्यान केंद्रित करते हैं। चिकित्सा रोबोटों के लिए तीन अतिरिक्त सख्त नियम हैं: उन्हें स्थिर दीर्घकालिक प्रदर्शन, स्वच्छ सतहें और पूर्ण उत्पादन ट्रेसबिलिटी की आवश्यकता होती है। एक न्यूनतम इनवेसिव उपकरण कनेक्शन सीट में छेद की स्थिति में केवल 0.01 मिमी का विचलन हो सकता है, लेकिन जब यह उपकरण के अंत तक पहुंचता है, तो इससे क्लैम्पिंग स्थिति और बल प्रतिक्रिया वक्र में परिवर्तन हो सकता है।
ये सामग्रियां अधिक संवेदनशील भी होती हैं। Al7075 उच्च शक्ति वाले हल्के संरचनात्मक घटकों के निर्माण के लिए उपयुक्त है, लेकिन इसकी पतली परत खुरदरी मशीनिंग के बाद तनाव उत्पन्न करती है। PEEK का उपयोग अक्सर इन्सुलेटिंग पैड, ऊष्मा इन्सुलेशन ब्लॉक और घिसाव-प्रतिरोधी सीमा भागों में किया जाता है। जब कटिंग के दौरान तापमान बहुत अधिक हो जाता है, तो खुरदरापन और आकार में बदलाव होने की संभावना रहती है। स्टेनलेस स्टील के छोटे शाफ्ट और टाइटेनियम मिश्र धातु के एडेप्टर भागों में भी सतह की खुरदरापन और सफाई की आवश्यकता होती है। अंततः, मेडिकल रोबोट के पुर्जों के लिए, केवल छोटे टॉलरेंस लिखना ही महत्वपूर्ण नहीं है; मुख्य बात यह है कि प्रोसेसिंग, निरीक्षण और असेंबली मानकों के लिए एक ही भाषा का उपयोग किया जाए।
सर्जिकल रोबोटों के माइक्रोन जोखिमों को नियंत्रित करने के लिए प्रक्रिया योजनाएँ: संपूर्ण संदर्भ श्रृंखला को लॉक करें
5.1 5-एक्सिस लिंकेज सीएनसी मशीनों का उपयोग करें
जोड़ के आवरणों में अक्सर झुके हुए छेद, गोलाकार गुहाएँ और किनारों से बचने वाले खांचे होते हैं। बार-बार क्लैंप करने से स्थिति संबंधी त्रुटियाँ बढ़ जाती हैं। 5-अक्षीय मशीनें सभी प्रमुख छेदों और माउंटिंग सतहों को एक एकीकृत संदर्भ के तहत संसाधित करती हैं। इससे असेंबली में होने वाली अधिकांश अस्पष्ट त्रुटियाँ दूर हो जाती हैं।
5.2 वैक्यूम चक और सॉफ्ट जॉ का मिलान करें
वैक्यूम फिक्स्चर और सॉफ्ट जॉ का एक साथ उपयोग किया जाना चाहिए। पतली दीवार वाले एल्यूमीनियम भागों को बहुत कसकर नहीं दबाना चाहिए। अत्यधिक दबाव डालने से फिक्स्चर हटाने के बाद उनमें विकृति आ सकती है।
बड़ी पतली दीवारों वाली सतहों के लिए: वैक्यूम फिक्स्चर क्लैम्पिंग बल को समान रूप से वितरित कर सकते हैं। अनियमित जोड़ वाले हिस्सों के लिए: सॉफ्ट जॉ और लोकेटिंग पिन अधिक स्थिर स्थिति प्रदान कर सकते हैं। यह प्रक्रिया देखने में सरल लग सकती है, लेकिन उत्पादन के दौरान इससे दोबारा काम करने की आवश्यकता काफी कम हो जाती है।
5.3 तनाव कम करने के लिए मशीनिंग चरणों को विभाजित करें
7075 एल्युमीनियम के पुर्जे एक निश्चित प्रक्रिया का पालन करते हैं: रफ मशीनिंग → थोड़े समय के लिए तनाव कम करने का विराम → सेमी-फिनिशिंग → आकार की पुनः जाँच → अंतिम सटीक कटिंग। श्रमिक अंतिम कटिंग पास से पहले मुख्य संदर्भ स्थितियों की पुनः जाँच करते हैं।
पीईईके प्लास्टिक के पुर्जों के लिए, कारखाने स्पिंडल की गति और औजार की तीक्ष्णता को नियंत्रित करते हैं। कम कटाई ऊष्मा से छेद के आकार में बदलाव नहीं होता है।
5.4 स्तरित प्रक्रिया सहनशीलता मानक निर्धारित करें
श्रमिक दो प्रकार के फीचर नियंत्रण मानकों को अलग करते हैं। प्रमुख भागों में बेयरिंग होल, एनकोडर बेस और टूल कनेक्टिंग होल शामिल हैं। इनकी लक्षित सहनशीलता ±0.005 मिमी के भीतर रहती है। सामान्य वजन घटाने वाले खांचे और परिहार क्षेत्रों के लिए शिथिल सहनशीलता नियमों का उपयोग किया जाता है।
सीएमएम कोऑर्डिनेट मेजरिंग मशीनें छेद की दूरी, समाक्षता, ऊर्ध्वाधरता और समतलता का परीक्षण करती हैं। टीमें असेंबली से संबंधित सभी संवेदनशील स्थानों के लिए पहले नमूने के असेंबली डेटा को रिकॉर्ड करती हैं। संपूर्ण रिकॉर्ड से दीर्घकालिक पुनर्कार्य लागत कम होती है।
6. सर्जिकल रोबोट के पुर्जों की संपूर्ण असेंबली प्रक्रिया
सभी मेडिकल रोबोट के पुर्जे मानक असेंबली चरणों का पालन करते हैं। टीमें पहले विस्तृत असेंबली योजनाएँ बनाती हैं। फिर वे प्रत्येक घटक का पूर्ण गुणवत्ता निरीक्षण करती हैं। इसके बाद, कर्मचारी यांत्रिक असेंबली और इलेक्ट्रॉनिक पुर्जों की स्थापना पूरी करते हैं।
अंत में, कर्मचारी मशीन की डिबगिंग और कई चरणों वाले प्रदर्शन परीक्षण पूरे करते हैं। वे मानव-मशीन नियंत्रण पैनल को सबसे आखिर में सेट करते हैं। पूरी मशीन अंतिम स्वीकृति के कड़े मानकों को पूरा करती है।
सभी चरणों में भुजाओं, जोड़ों और सेंसरों के बीच सटीक समन्वय सुनिश्चित किया जाता है। संयोजन के बाद, रोबोट वास्तविक शल्य चिकित्सा अनुकरण परीक्षण करता है। यह परीक्षण इसकी सुरक्षा और परिचालन सटीकता की पुष्टि करता है।
चिकित्सा शल्य चिकित्सा रोबोट के घटकों को असेंबल करने के लिए मानकीकृत प्रक्रियाओं के एक पूर्ण सेट का पालन करना आवश्यक है। पहला चरण एक विस्तृत असेंबली योजना बनाना है। कर्मचारी सभी भागों को छांटते हैं और इंस्टॉलेशन त्रुटियों को रोकने के लिए असेंबली क्रम निर्धारित करते हैं। इसके बाद, पूरी प्रक्रिया का गुणवत्ता निरीक्षण किया जाता है। रोबोटिक आर्म, सेंसर और केसिंग जैसे प्रत्येक घटक की आकार और दिखावट में किसी भी प्रकार की खराबी के लिए जांच की जानी चाहिए।
निरीक्षण पास करने के बाद, कर्मचारी सबसे पहले रोबोटिक आर्म और जोड़ों जैसी यांत्रिक संरचनाओं को असेंबल करते हैं, और फिर आंतरिक सर्किट बोर्ड, ड्राइव मॉड्यूल और अन्य इलेक्ट्रॉनिक घटकों को स्थापित करते हैं। तकनीशियन बार-बार उपकरण की त्रुटियाँ जाँचते हैं, कंपन और स्थिति विचलन जैसी समस्याओं को ठीक करते हैं, और फिर टच ऑपरेशन स्क्रीन और अन्य मानव-मशीन अंतःक्रिया इंटरफेस की त्रुटियाँ ठीक करते हैं।
पूरी मशीन के असेंबल होने के बाद, यह अंतिम स्वीकृति चरण में प्रवेश कर गई। इंजीनियरों ने उपकरण की सटीकता, स्थिरता और सुरक्षा को पूरी तरह से सत्यापित करने के लिए कई नकली सर्जिकल परीक्षण किए। सभी परीक्षण पास होने पर ही उपकरण को कारखाने से भेजा जा सकता है, जिससे नैदानिक सर्जरी के दौरान विभिन्न न्यूनतम चीर-फाड़ वाली प्रक्रियाओं को सुरक्षित और सटीक रूप से पूरा किया जा सके।
7. सर्जिकल रोबोट के पुर्जों के लिए अनुसंधान एवं विकास और खरीद टीमों के लिए प्रमुख प्रश्न
कोटेशन चरण के दौरान प्रमुख आवश्यकताओं पर स्पष्ट रूप से चर्चा की जानी चाहिए।
सबसे पहले, सभी प्रमुख विशेषताओं के आयामों को क्रमानुसार चिह्नित करें।
आपूर्तिकर्ता को यह जानकारी दें कि किन घटकों का उपयोग असेंबली संदर्भ के रूप में किया जा सकता है, कौन से मोटर या सेंसर से मेल खाते हैं, और कौन से केवल अनावश्यक क्षेत्र हैं। बहुत अधिक सामान्य सहनशीलताएँ प्रसंस्करण लागत को बर्बाद करती हैं।
दूसरा, संपूर्ण परीक्षण मानकों की पुष्टि करें।
मेडिकल रोबोट के पुर्जों के लिए औपचारिक प्रथम नमूना निरीक्षण रिपोर्ट, संपूर्ण कीहोल परीक्षण रिकॉर्ड, संपूर्ण सामग्री बैच फाइल और सतह उपचार फाइल आवश्यक हैं। 5 या 10 पुर्जों के छोटे बैचों का भी कड़ाई से निरीक्षण किया जाना चाहिए। टीम को पहले प्रयास में ही सही पुर्जे बनाने होंगे।
8. सर्जिकल रोबोट के पुर्जे खरीदने वाली टीमों के लिए सलाह
यदि आप सर्जिकल रोबोट के पुर्जों के लिए उच्च परिशुद्धता वाली मशीनिंग के आपूर्तिकर्ता की तलाश कर रहे हैं, तो केवल कीमत और डिलीवरी समय पर ही ध्यान न दें। आपको आपूर्तिकर्ता की विनिर्माण क्षमता का भी मूल्यांकन करना चाहिए। महत्वपूर्ण प्रश्नों में शामिल हैं:
- क्या कारखाने में 5-एक्सिस लिंकेज प्रोसेसिंग उपकरण उपलब्ध है?
- पतली दीवारों वाले पुर्जों के लिए वे कौन सी क्लैम्पिंग विधियाँ इस्तेमाल करते हैं?
- क्या उनके पास 7075 एल्युमीनियम और पीईईके के लिए स्थिर, परिपक्व प्रसंस्करण मापदंड हैं?
- क्या वे बड़े पैमाने पर उत्पादन के दौरान प्रमुख विशेषताओं की सहनशीलता को ±0.005 मिमी के भीतर नियंत्रित कर सकते हैं?
- क्या वे पहले नमूनों के साथ पूर्ण सीएमएम कोऑर्डिनेट माप रिपोर्ट प्रदान कर सकते हैं?
9. नोबल को क्यों चुनें?
नोबल उत्पाद विचारों को तैयार प्रोटोटाइप और बड़े पैमाने पर उत्पादन के लिए पुर्जों में परिवर्तित करता है। अधिकांश आपूर्तिकर्ता केवल प्रोटोटाइप सेवाएं प्रदान करते हैं। नोबल संपूर्ण विनिर्माण सहायता प्रदान करता है। हमारी सेवा में डिज़ाइन अनुकूलन, प्रसंस्करण, सतह परिष्करण और अंतिम संयोजन शामिल हैं।
नोबल्स सिलिकॉन रैपिड प्रोटोटाइपिंग योग्यता
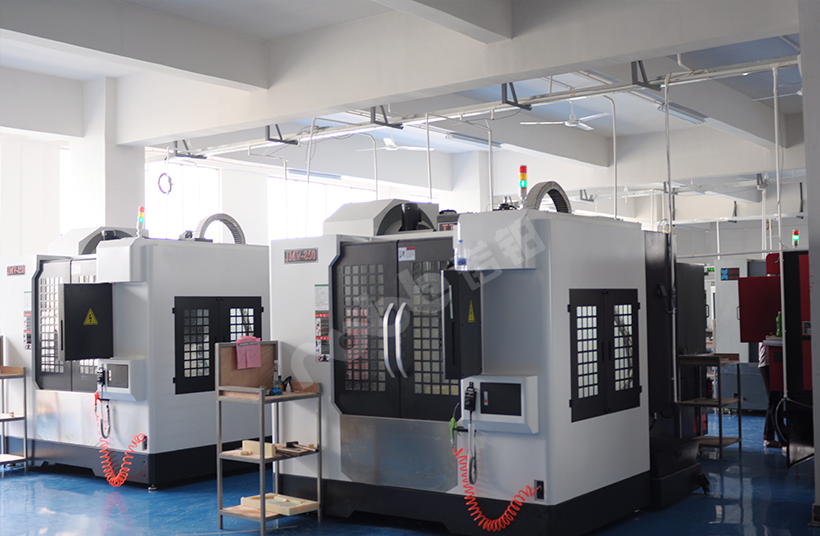
सिलिकॉन प्रोटोटाइप उत्पादन हमारी अन्य विनिर्माण लाइनों से जुड़ा हुआ है। इंजीनियर पूरी उत्पादन प्रक्रिया के दौरान डिज़ाइन संबंधी सहायता प्रदान करते हैं। सीएनसी मशीनें सटीक मास्टर मोल्ड बनाती हैं। इंजेक्शन मोल्डिंग बड़े पैमाने पर उत्पादन में सहायक है। हमारी टीम सतह उपचार और अंतिम असेंबली का कार्य स्वयं करती है। ग्राहक सभी चरणों के लिए केवल एक ही आपूर्तिकर्ता से संपर्क करते हैं।
औपचारिक गुणवत्ता प्रमाणपत्र
हमारी गुणवत्ता प्रबंधन प्रणाली को पूर्ण दस्तावेजीकरण के साथ आधिकारिक प्रमाणन प्राप्त है।
- ISO 9001:2015: यह सामान्य विनिर्माण गुणवत्ता को नियंत्रित करता है। मानक प्रसंस्करण नियम स्थिर उत्पादन परिणामों की गारंटी देते हैं। संपूर्ण निरीक्षण चरणों के माध्यम से पुर्जे के आकार और सतह की गुणवत्ता की जाँच की जाती है।
- ISO 13485:2016: इसमें चिकित्सा उपकरण उत्पादन के लिए सख्त नियम जोड़े गए हैं। इसके तहत पुर्जों की पूरी ट्रेसबिलिटी और पूरी प्रक्रिया का सत्यापन अनिवार्य है।
सर्जिकल रोबोट के पुर्जों से संबंधित अक्सर पूछे जाने वाले प्रश्न
1: चिकित्सा उपयोग के लिए 304 स्टेनलेस स्टील और 316L स्टेनलेस स्टील में क्या अंतर है?
304 स्टेनलेस स्टील की संक्षारण प्रतिरोधक क्षमता कमजोर होती है। कारखाने चिकित्सा उपकरणों में इसका उपयोग कम ही करते हैं। 316L कम कार्बन वाला स्टेनलेस स्टील है जिसमें मोलिब्डेनम होता है। यह मानव शरीर के तरल पदार्थों में मौजूद क्लोराइड द्रव का प्रतिरोध करता है। कारखाने शल्य चिकित्सा उपकरण और अस्थायी प्रत्यारोपण के पुर्जे बनाने के लिए 316L स्टेनलेस स्टील का उपयोग करते हैं।
2: क्या आप मेरे पुर्जों के लिए संपूर्ण सामग्री ट्रेसिबिलिटी फाइलें प्रदान कर सकते हैं?
जी हाँ। हम सभी आधिकारिक दस्तावेज़ उपलब्ध कराते हैं। इनमें कच्चे माल की परीक्षण रिपोर्ट (एमटीआर) और तैयार उत्पादों के अनुरूपता प्रमाण पत्र (सीओसी) शामिल हैं। उत्पादन प्रक्रिया की पूरी जानकारी ट्रैक करने योग्य रहती है।
3. पैसिवेशन क्या है? मेडिकल स्टेनलेस स्टील के लिए पैसिवेशन इतना महत्वपूर्ण क्यों है?
पैसिवेशन एक रासायनिक उपचार है। यह स्टील की सतहों पर काटने वाले औजारों द्वारा छोड़े गए लोहे के छोटे-छोटे कणों को हटाता है। पैसिवेशन के बिना ये छोटे कण जंग का कारण बनते हैं। पैसिवेशन स्टील की प्राकृतिक जंग-रोधी क्षमता को बढ़ाता है। भाप से कीटाणुरहित किए जाने वाले पुर्जों के लिए यह विशेषता बहुत महत्वपूर्ण है। पैसिवेशन हमारी उत्पादन प्रक्रिया का एक अनिवार्य चरण है।
4. चिकित्सा उपकरण प्रोटोटाइप के लिए मानक लीड टाइम क्या है?
चिकित्सा प्रोटोटाइप तैयार करने में 2 से 4 सप्ताह का समय लगता है। सटीक समय पुर्जे की जटिलता और कच्चे माल की उपलब्धता पर निर्भर करता है। हम हर समय स्पष्ट संचार बनाए रखते हैं। हम अपने ग्राहकों के अनुसंधान और उत्पादन कार्यक्रमों के अनुसार ही काम करते हैं।
5. मैं यह कैसे सुनिश्चित करूँ कि NOBLE मेरे प्रोजेक्ट के लिए उपयुक्त है?
कृपया हमारी इंजीनियरिंग टीम से संपर्क करें। हम आपकी परियोजना संबंधी सभी आवश्यकताओं पर गोपनीय चर्चा करते हैं। हम अपनी संपूर्ण गुणवत्ता प्रणाली, चिकित्सा उद्योग में किए गए पिछले शोध कार्यों और पूर्ण अनुकूलित प्रसंस्करण योजनाओं को आपके साथ साझा करते हैं। हमारी सभी उत्पादन प्रक्रियाएँ चिकित्सा उद्योग के सख्त मानकों का पालन करती हैं।







