
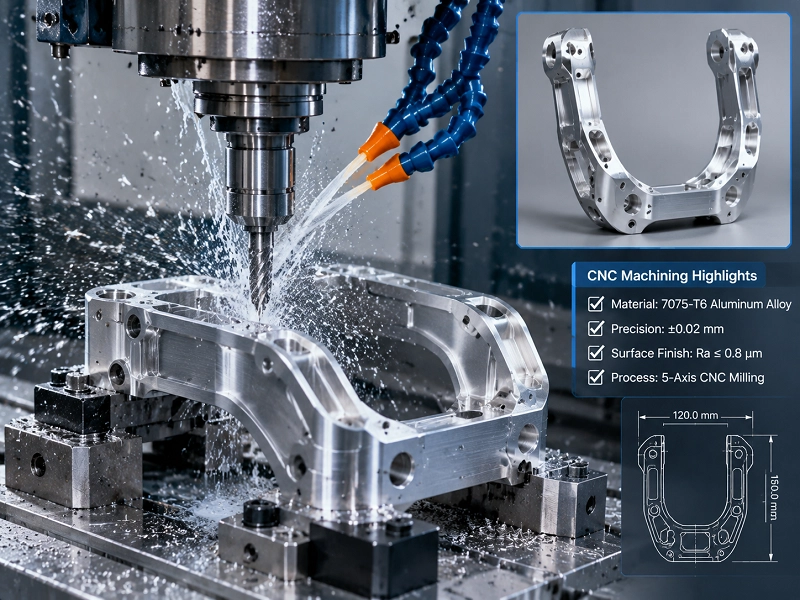
1. Détails du produit de cadre en forme de U pour jambe de robot humanoïde
SU-type frames for humanoid robot legs are commonly used at the hip, knee, and other load-bearing lower-limb connection points. The components typically must simultaneously balance lightweight design, rigidity, hole location accuracy, and assembly clearance. Before machining, it is recommended to verify the joint axes, mating part dimensions, primary datum surfaces, and critical dimension protection requirements after surface treatment.
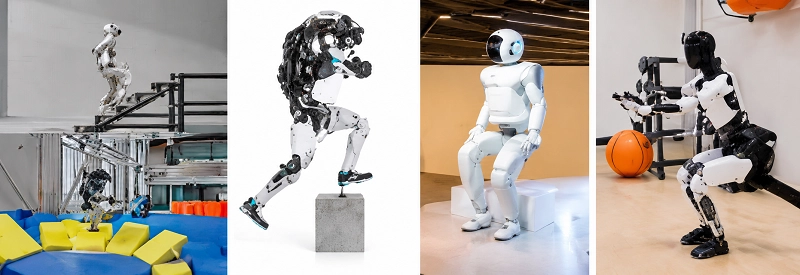
2. Usinage CNC in common applications for humanoid robots
2.1 Support en forme de U pour l'articulation de la hanche d'un robot humanoïde
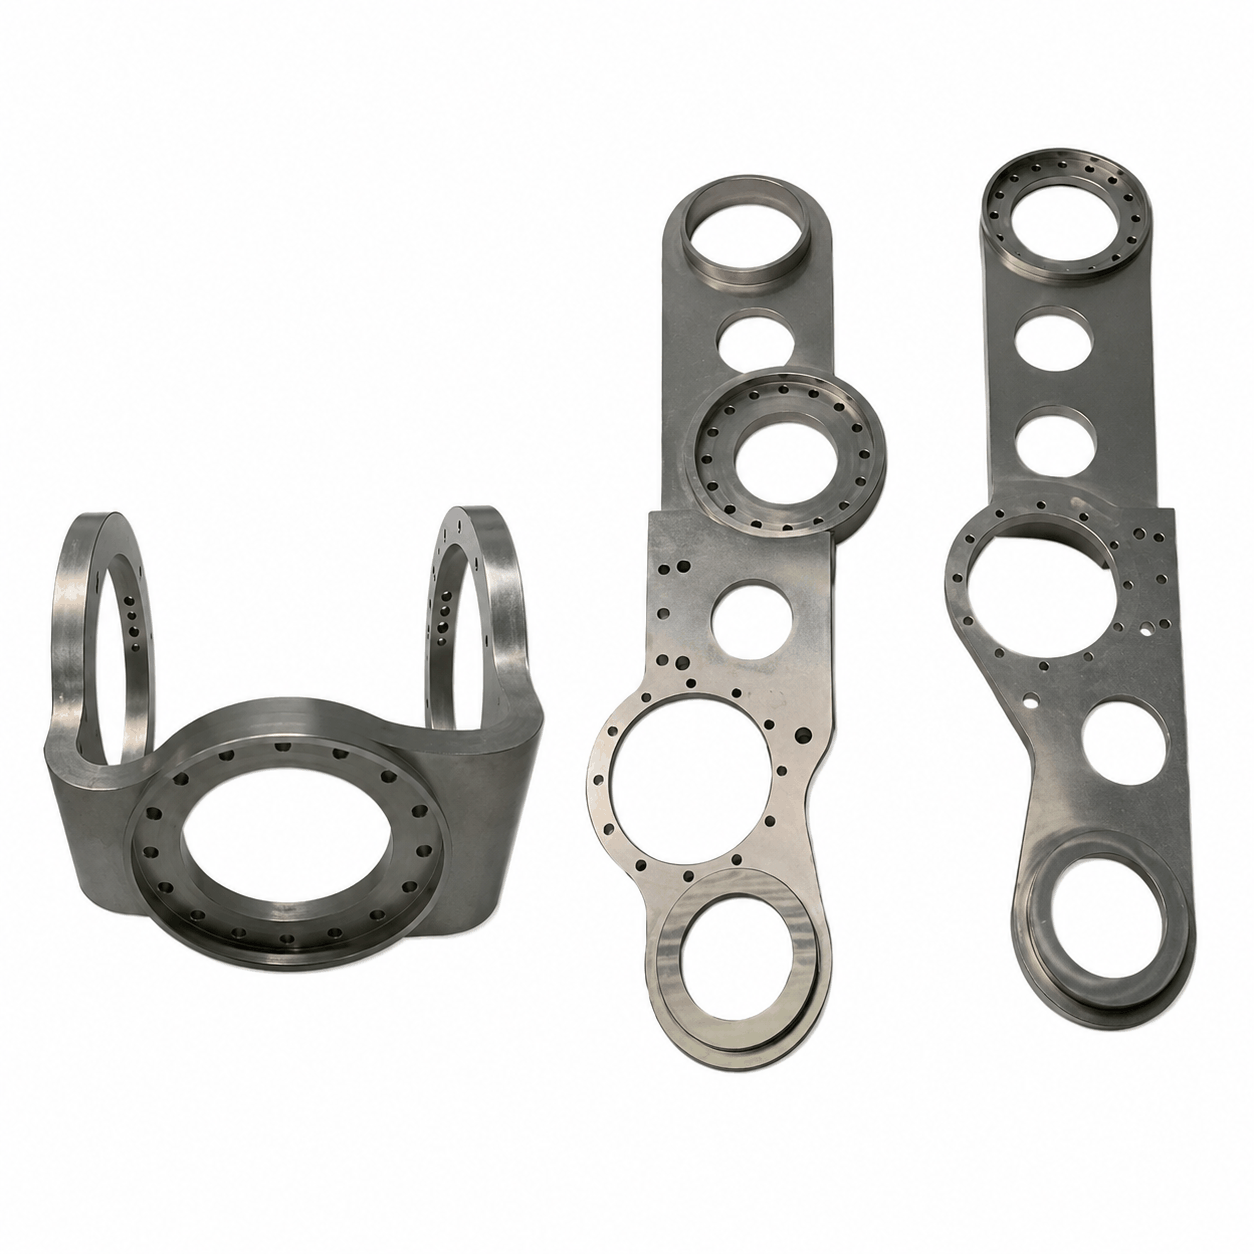
Le cadre en U de l'articulation de la hanche est un élément porteur essentiel reliant le torse à la cuisse, supportant simultanément le poids du haut du corps et les impacts lors de la marche. Son ouverture en forme de U abrite le moteur et le réducteur de la hanche, et les alésages des paliers sur les pattes latérales doivent être coaxiaux ; dans le cas contraire, le robot risque de se bloquer ou de subir une usure irrégulière lors de la marche. L'usinage CNC repose sur la réalisation simultanée des deux logements de paliers latéraux et de la surface de montage du moteur afin de garantir la coaxialité. Les matériaux utilisés sont généralement l'alliage d'aluminium 7075 ou l'alliage de titane TC4, offrant un bon compromis entre légèreté et robustesse.
2.2 Cadre de soutien de l'articulation du genou
The knee joint support frame bears bending and impact loads, making it a structural component close to the ground where inertial effects are significant. It must provide a rigid mounting reference for the knee motor, gearbox, and limit switches, while reducing weight through topology-optimized thin walls and weight-reduction slots. The CNC machining challenge is that thin-walled parts tend to deform during clamping, so segmented machining combined with vacuum suction-cup support is often used. For example, an aluminum alloy knee joint bracket is first roughly milled on the exterior… Shape, then finely machine the bearing housing and mounting surface to ensure interchangeability of the left and right leg components and smooth motion.
2.3 Connecteurs porteurs pour les membres inférieurs
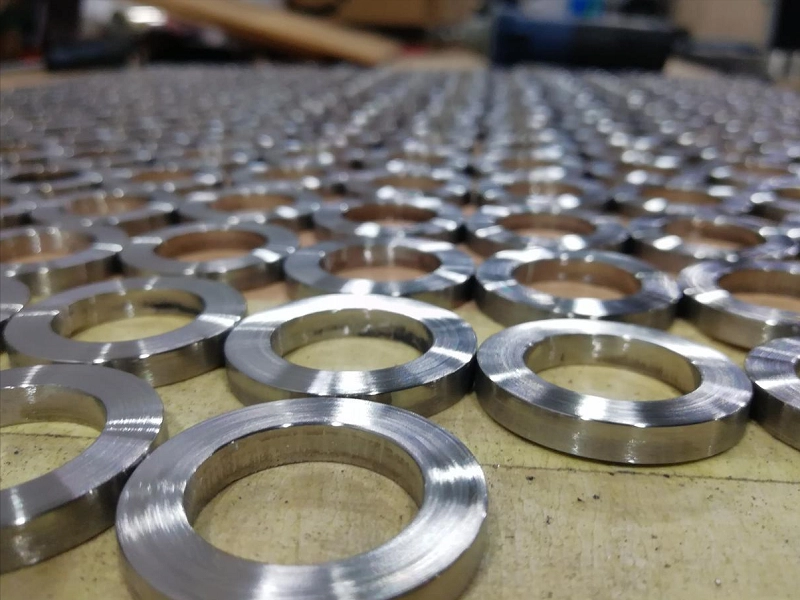
Le connecteur porteur du membre inférieur relie les segments de la cuisse et de la jambe à l'actionneur articulaire, formant ainsi une chaîne de transmission de force unique. Il est impératif qu'aucune force latérale supplémentaire ne soit générée lors de la transmission du couple. En cas de désalignement entre l'alésage et le logement du palier, le frottement absorbera le couple d'assistance ou de locomotion, rendant le mouvement du robot saccadé. L'usinage CNC permet généralement de contrôler les alésages et les logements de palier avec une précision de ±0.01 mm et vise à réaliser plusieurs configurations de perçage en une seule opération. Les matériaux utilisés peuvent inclure un alliage d'aluminium 7075 ou un alliage de titane, avec des bagues en acier inoxydable emmanchées à force dans les zones localement soumises à l'usure.
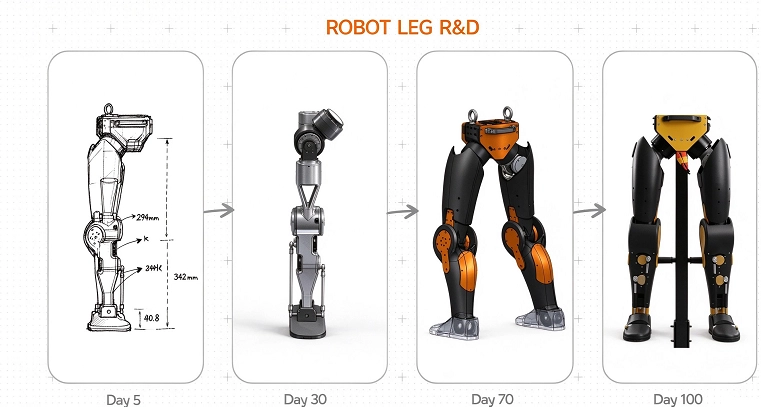
2.4 Composant structurel de l'articulation de la jambe
Leg joint structural components include the joint housing, end caps, limit blocks, and cable routing brackets, which must both protect the internal motor and gearbox and provide channels for sensors and cables. These parts feature multiple surfaces, numerous holes, narrow slots, and countersinks; the more times they are flipped and clamped, the greater the accumulated error. A 5-axis CNC machine can complete machining of the joint mounting surfaces, bearing bores, countersinks, and cable channels in a single setup. For example, M4 tapped holes and countersinks on the joint housing can be machined in the same operation, ensuring bolts fit smoothly during assembly and enabling smoother joint operation.
Support de palier de 2.5 pouces
Le support de palier sert de base au palier. Sa planéité, sa perpendicularité et l'espacement de ses trous déterminent directement la durée de vie du palier et le bruit de l'articulation. Si le support manque de rigidité ou si sa surface de montage est irrégulière, le palier subira une charge inégale, entraînant des bruits anormaux et une usure prématurée. Usinage CNC. Il faut d'abord s'assurer de la planéité de la surface de contact, puis aléser avec précision les trous du palier ; si nécessaire, utiliser la rectification pour réduire la rugosité de surface à Ra 0.8 µm. Les matériaux couramment utilisés sont les alliages d'aluminium 6061 ou 7075, et la structure doit comporter des nervures de renfort pour éviter l'affaissement des parois fines sous la précharge des boulons.
2.6 Cadre léger pour robots
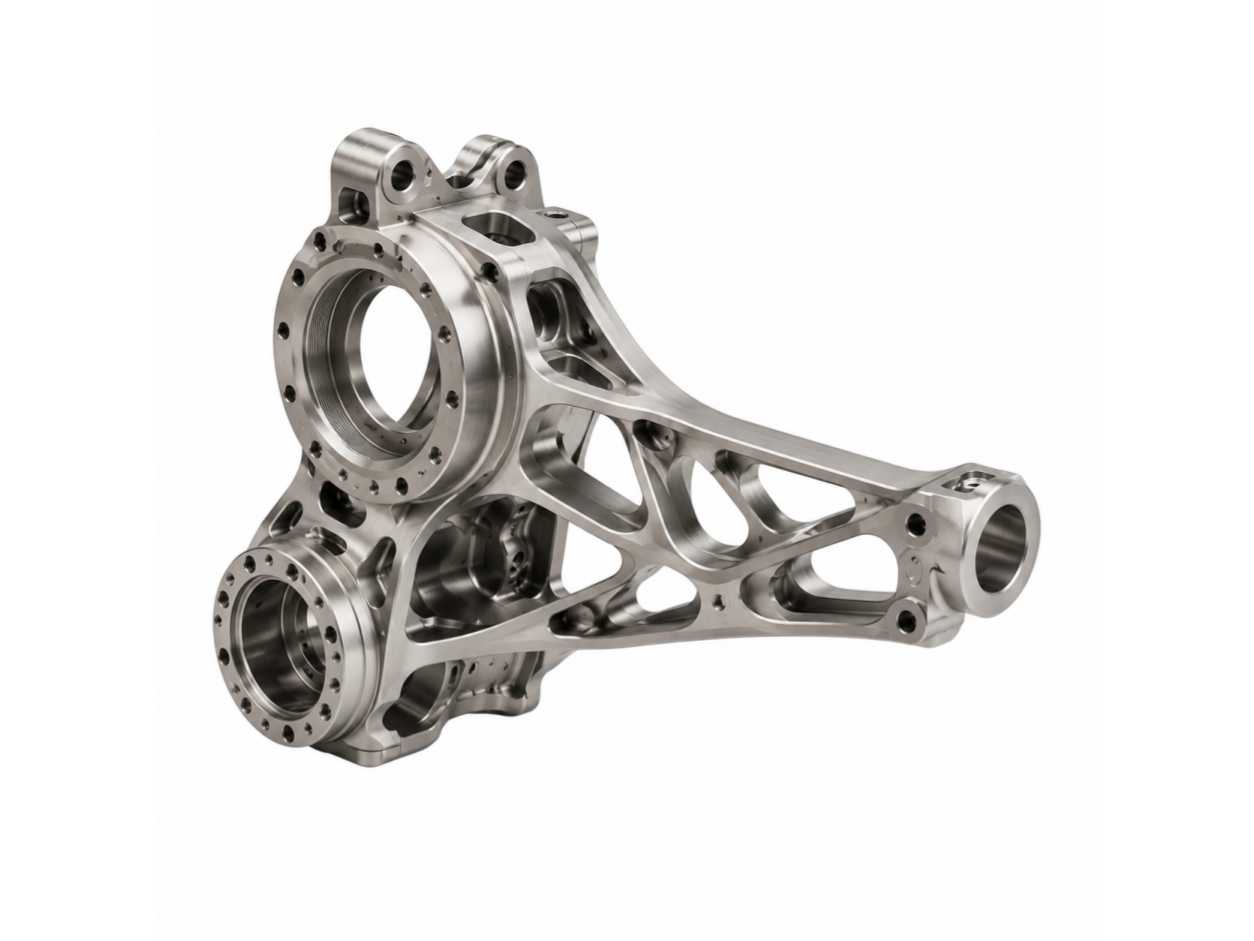
The lightweight frame serves as the “skeleton” of the robot’s torso and limbs, comprising 66 components. It must minimize weight while ensuring sufficient stiffness to reduce joint loads and energy consumption. Typically constructed from aluminum alloy profiles or solid CNC-machined parts, it features numerous weight-saving cavities, cable management channels, and mounting holes. Conventional 3-axis machining is inefficient, whereas Usinage CNC 5 axes can complete complex curved surfaces and angled hole systems in a single setup. For example, the pelvic frame is milled as a single piece from 7075 aluminum alloy, replacing multiple separate parts joined by bolts; this eliminates assembly tolerances and achieves overall weight reduction.
3. Quels matériaux sont couramment utilisés dans l'usinage CNC pour les robots humanoïdes ?
Pour garantir un rapport résistance/poids élevé et une réactivité dynamique sans compromettre la rigidité en torsion, le choix des matériaux et la conception géométrique doivent être étroitement intégrés :
3.1 Segments effecteurs distaux/terminaux (par exemple, avant-bras, cheville)
Privilégier l’allègement extrême (en utilisant de l’aluminium 7075, des composites en fibre de carbone et des plastiques techniques) afin de réduire le moment d’inertie de l’ensemble de la chaîne cinématique.
3.2 Régions de base proximales/à forte contrainte (par exemple, ganglions de la hanche et de l'épaule)
Privilégier une rigidité et une résistance à la fatigue maximales (alliage de titane Ti-6Al-4V et acier inoxydable 17-4PH) pour éviter toute déformation élastique ou plastique sous des charges mécaniques élevées.
3.3 Contrôle du gauchissement dans l'usinage de cavités robustes
Un enlèvement de matière excessif dans les structures à parois minces peut libérer des contraintes résiduelles internes, provoquant la déformation des pièces. Les ateliers d'usinage CNC expérimentés utilisent des stratégies d'enlèvement de matière équilibrées, réalisant l'ébauche et la finition sur les faces opposées de la pièce afin de contrôler précisément l'emplacement des trous et la planéité des surfaces de montage.
3.4 Pourquoi l'alliage d'aluminium 6061 domine-t-il le domaine des pièces CNC pour robots humanoïdes ?
If there is one material that defines the humanoid robot supply chain, it is 6061 aluminum alloy. Lightweight: with a density of only 2.7 g/cm³ — this is crucial when each joint houses a stack of motors, gearboxes, and sensors. High strength and easy to machine: It offers an excellent strength-to-weight ratio, machines cleanly on fraisage CNC machines, and achieves a high surface finish. Excellent anodizing results: Black hard-anodized treatment offers wear resistance and electromagnetic interference shielding, while delivering the uniform matte finish commonly seen on industrial robots. Cost-effective: Widely used worldwide and much cheaper than titanium or carbon fiber used for structural supports. Compliant with RoHS standards: critical for electronics-intensive equipment and global market access.
4. Technologie de traitement du cadre en forme de U pour jambes de robots humanoïdes
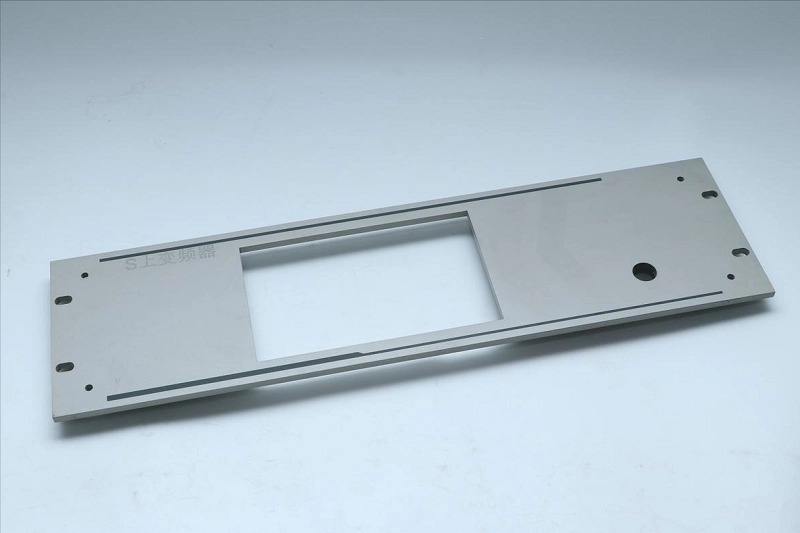
4.1. Impression 3D métal (Fabrication additive)
Un alliage de titane sert de substrat. Des structures internes complexes et des structures creuses ont été réalisées en une seule étape. Une réduction de poids significative a été obtenue tout en préservant l'intégrité structurelle.
4.2. Usinage CNC de précision (Subtractive Finishing)
Après impression, un usinage de précision a été réalisé sur les surfaces des éléments critiques. Le logement du palier, les interfaces de montage et les zones de connexion sont usinés avec une grande précision. Les tolérances pour les éléments d'assemblage critiques atteignent ±0.01 mm.
4.3. Post-traitement et traitement de surface
La finition de surface améliore la qualité globale de la surface ; la relaxation des contraintes améliore la stabilité dimensionnelle à long terme ; et le traitement de surface final assure la durabilité et la constance pour les applications robotiques. Section finale terminée :
Le poids est considérablement réduit par rapport aux pièces entièrement usinées CNC. Haute résistance structurelle, adaptée aux systèmes de locomotion des robots humanoïdes. Assemblage de précision avec des tolérances de ±0.01 mm. Topologie interne optimisée pour une meilleure répartition des charges.
5. Domaines d'intervention en usinage
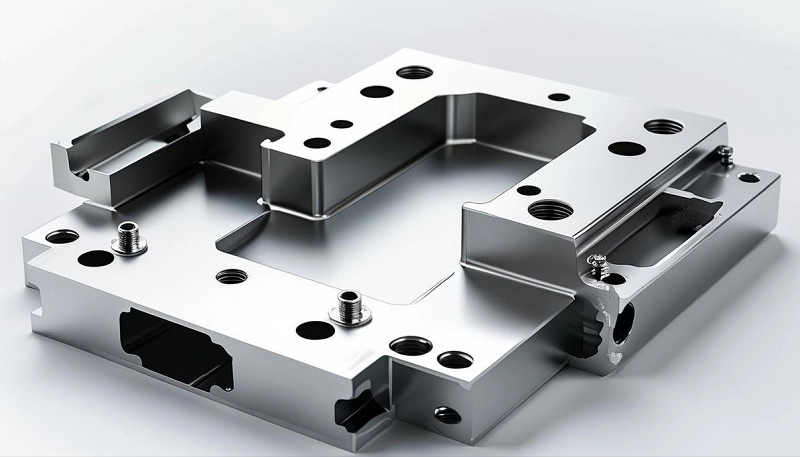
L'épaisseur des parois de part et d'autre du support en U du pied, la largeur de l'ouverture, ainsi que les trous de roulement et de positionnement influent sur la coaxialité de l'assemblage. Lors de l'établissement du devis, il est recommandé de préciser clairement la référence principale, l'axe de l'assemblage, les dimensions des composants d'assemblage et les emplacements des trous nécessitant une inspection particulière. Les structures en U sont sensibles à la séquence de serrage et aux contraintes mécaniques ; les zones à parois minces, les cavités profondes et l'épaisseur du film d'anodisation peuvent affecter l'assemblage à blanc. Si l'épaisseur du film ne doit pas affecter les alésages de roulement ou les surfaces d'assemblage, des mesures de protection ou une finition secondaire doivent être prévues au préalable.
6. Suggestions concernant les matériaux et les procédés de fabrication du cadre en forme de U pour les jambes de robots humanoïdes
7075 aluminum alloy is suitable for lightweight load-bearing U brackets, 6061 aluminum alloy is suitable for standard validation prototypes, TC4 titanium alloy is suitable for high-strength, lightweight applications, and stainless steel and 40Cr are suitable for high-rigidity or wear-resistant connection areas. Multifaceted features and complex cutout structures should preferably be evaluated using Usinage CNC 5 axes.

7. Quels sont les traitements de surface pour le cadre en forme de U des jambes de robots humanoïdes ?
7.1 Prétraitement par sablage/meulage, texture de surface normalisée
Après usinage CNC, la surface de l'étrier en U conserve des marques d'outils, des traces de marches et de fines bavures, nécessitant un prétraitement par sablage, meulage, ébavurage ou polissage. Le sablage permet d'obtenir une finition mate uniforme sur les surfaces exposées tout en améliorant l'adhérence des revêtements ultérieurs. Pour les surfaces visibles, un grain d'environ 120 à 180 mesh est recommandé, avec des spécifications claires concernant le degré de rayure et l'homogénéité de la couleur. Il convient d'accorder une attention particulière à l'élimination du sable des trous borgnes, des trous taraudés et des zones proches des logements de roulement afin d'éviter les résidus de sable susceptibles d'entraîner des problèmes d'assemblage ou un blanchiment de la surface.
7.2 Anodisation dure ou nickelage chimique pour améliorer la résistance à l'usure et à la corrosion
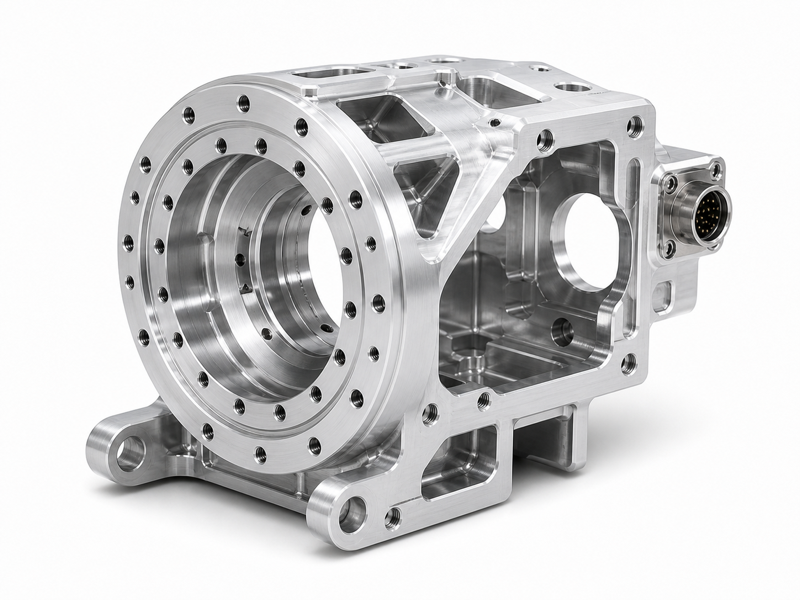
Les supports en U en alliage d'aluminium sont généralement anodisés. L'anodisation dure, en particulier, améliore considérablement la dureté de surface, la résistance à l'usure et à la corrosion, les rendant ainsi adaptés aux composants porteurs de jambes soumis à un mouvement alternatif prolongé. Si la pièce requiert une meilleure conductivité électrique, un blindage ou une couverture uniforme des cavités internes complexes, un nickelage chimique peut être envisagé. Les exigences en matière de traitement de surface – notamment l'épaisseur du revêtement, les zones masquées et les critères de réinspection – doivent être définies au préalable afin d'éviter les problèmes d'étanchéité au niveau des alésages de roulement, des trous de goupille et des surfaces de référence, problèmes qui pourraient être causés par une épaisseur de revêtement excessive.
7.3 Compensation dimensionnelle et traitement des zones d'ajustement critiques, suivis d'une nouvelle inspection
Le traitement de surface ne doit pas constituer une étape finale, réalisée a posteriori ; il doit être intégré à la conception pour la fabrication (DFM) et à la validation du processus. Pour les alésages de roulements, les trous de positionnement, les trous taraudés, les surfaces d'étanchéité et les surfaces de mise à la terre conductrices, il convient de préciser clairement s'ils doivent être masqués ou laissés non revêtus, et si des tolérances sont prévues. Les dimensions d'acceptation doivent être indiquées séparément pour les conditions avant et après traitement. Avant expédition, il est recommandé de procéder à une nouvelle inspection par machine à mesurer tridimensionnelle (MMT) des éléments critiques, en vérifiant également l'absence de différences de couleur, de traces de corrosion, de perte de matière due au sable, de bosses et l'uniformité du revêtement, afin de garantir la constance d'un lot à l'autre et de répondre aux exigences d'assemblage de la machine complète.

8. Quelles sont les dimensions clés du cadre en forme de U pour les jambes de robots humanoïdes ??
Tolérances, état de surface et contrôle qualité dans la fabrication de composants robotiques. En robotique humanoïde, le concept de « suffisamment bon » n'a pas cours. De minuscules erreurs sur des dizaines d'articulations peuvent s'accumuler et entraîner des mouvements robotiques maladroits ou instables.
8.1 Tolérances géométriques
Les tolérances dimensionnelles des éléments critiques tels que les alésages de paliers, les arbres d'engrenages et les surfaces de contact se situent généralement entre ±0.0125 mm et ±0.025 mm (soit entre ±0.0005 pouce et ±0.001 pouce). Pour les interfaces d'engrenages ultra-précises ou les supports de capteurs, les tolérances peuvent atteindre le niveau submicronique. Les tolérances géométriques — telles que la planéité, la perpendicularité, la concentricité et la position réelle — sont tout aussi importantes, voire plus. Les paliers doivent non seulement satisfaire aux exigences dimensionnelles, mais aussi être parfaitement ajustés et leur axe doit être parfaitement perpendiculaire à la surface de montage afin d'éviter tout grippage et toute usure prématurée.

8.2 Exigences relatives à la finition de surface
L'état de surface, exprimé en micro-pouces (µin) ou micro-Ra, influe directement sur les performances des roulements. Des surfaces de roulement rugueuses entraînent une augmentation du frottement, de la génération de chaleur et une usure rapide. Les surfaces d'étanchéité doivent être lisses pour éviter les fuites. Les engrenages requièrent des états de surface spécifiques pour une lubrification optimale et un fonctionnement silencieux. Les exigences typiques en matière d'état de surface varient considérablement : 32 µin Ra pour les surfaces non critiques (bonne finition d'usinage), contre 8 à 16 µin Ra, voire mieux (finition quasi miroir), pour les tourillons et les faces d'étanchéité des roulements. L'obtention de ces états de surface exige des paramètres d'usinage précis, une sélection rigoureuse des outils et souvent des opérations secondaires telles que le rodage ou le polissage.
8.3 Contrôle total de la qualité
Le contrôle qualité est assuré tout au long du processus de fabrication. L'inspection du premier article à l'aide d'une machine à mesurer tridimensionnelle (MMT) est obligatoire. La MMT utilise un palpeur pour cartographier numériquement la géométrie de la pièce et la comparer directement au modèle CAO d'origine, vérifiant ainsi chaque dimension et tolérance. Pour les caractéristiques critiques en production de masse, des mesures sur machine peuvent être effectuées sur des machines CNC afin de permettre des ajustements en temps réel. L'état de surface est vérifié à l'aide d'un profilomètre. De plus, des tests fonctionnels — tels que la vérification du couple de roulement des joints d'assemblage ou du jeu dans les engrenages — apportent la validation finale des performances des pièces usinées en tant que système intégré.
9. Quelles sont les capacités d'inspection et de livraison qu'un processeur de cadre en U pour jambe de robot humanoïde qualifié devrait posséder ??
Les principaux points d'inspection comprennent le diamètre d'alésage du palier, la coaxialité, la largeur de séparation, les trous de positionnement, l'entraxe des trous de fixation, la planéité des surfaces de contact, les calibres de filetage (passe/ne passe pas) et les bavures. Les projets standard en petites séries sont livrés sous 5 à 10 jours environ ; pour l'anodisation dure, les rapports d'essais ou les assemblages d'essai, la confirmation se base sur les plans.
10. What are the relevant machining capabilities that a qualified humanoid robot leg U-frame processor should possess?
Le support en U pour les jambes de robots humanoïdes ne doit pas être évalué isolément ; il convient de l'envisager globalement, au sein du même processus de fabrication que le châssis de support de la jambe, les composants du membre inférieur, les pièces de l'articulation de la hanche, les éléments structurels du pied et les composants de fixation du réducteur. L'objectif principal de cette approche est de standardiser les axes articulaires, les références d'assemblage et les exigences d'inspection. Premièrement, les trous de roulement et les trous de goupille du support en U présentent un alignement axial précis avec les composants des articulations de la hanche et du genou. Si chaque pièce est usinée indépendamment selon son propre dessin, des tolérances cumulées peuvent apparaître lors de l'assemblage, entraînant un blocage des articulations, une usure irrégulière ou des bruits anormaux. En évaluant les pièces concernées ensemble, une référence unifiée peut être établie lors de la FAO, permettant ainsi de réaliser les systèmes de perçage critiques avec le même système de serrage ou de référence autant que possible, réduisant de ce fait les défauts d'alignement d'axes causés par des configurations multiples. Deuxièmement, il existe des surfaces de contact, des trous de goupille de positionnement et des liaisons boulonnées entre le châssis de support de la jambe, les composants structurels du pied, les composants de support du réducteur et le châssis en U. Après avoir établi une référence d'assemblage unifiée, il est possible d'identifier à l'avance les surfaces porteuses et les trous servant de repères de positionnement. Il convient également de déterminer l'emplacement des trous et les zones nécessitant une compensation d'épaisseur du film de traitement de surface afin d'éviter qu'une pièce, bien que conforme, ne puisse être assemblée au produit final.
Enfin, les exigences d'inspection doivent être standardisées et cohérentes : la coaxialité des axes d'articulation, l'espacement des trous, la planéité des surfaces de contact, les tolérances des logements de palier et les chanfreins des bords en contact avec le corps humain doivent être spécifiés de manière uniforme et faire l'objet d'un nouveau contrôle sur l'ensemble de la chaîne articulaire de la jambe. Cette approche raccourcit non seulement le cycle de prototypage, mais réduit également le risque de retouches lors de l'assemblage, permettant ainsi à l'étrier en U de passer du statut de composant de précision à celui de pièce fiable s'intégrant parfaitement au système d'articulation de la jambe.
11. Informations requises pour le devis
Modèles STEP/STP, dessins PDF, dimensions des roulements ou moteurs d'accouplement, nuances de matériaux, quantités, tolérances, traitements de surface, exigences d'inspection et de livraison
12. Le rôle de la CAO/FAO et de la simulation dans le flux de travail d'usinage
La CAO/FAO et la simulation constituent l'infrastructure numérique reliant la conception des pièces de robots humanoïdes à leur fabrication. Le modèle CAO fait office de référence unique, intégrant les informations de performance telles que les dimensions, les tolérances, l'état de surface et les matériaux. La FAO traduit ces données en code G, générant des trajectoires d'outils complexes à 5 axes tout en effectuant une détection virtuelle des collisions et une validation géométrique. L'analyse par éléments finis (FEA) analyse les contraintes et optimise la structure avant usinage. Ce flux de travail en boucle fermée et fluide raccourcit les cycles de prototypage, réduit le gaspillage de matériaux et garantit que les pièces fabriquées répondent aux spécifications de performance simulées.
13. Pourquoi choisir Noble comme fournisseur ?
Noble ne se contente pas d'usiner un seul cadre en U. L'entreprise évalue simultanément le cadre de support de jambe, les pièces de l'articulation de la hanche et les pièces d'adaptation du réducteur. Ceci permet d'unifier l'axe de l'articulation et la référence d'inspection. L'usinage en une seule opération sur cinq axes empêche tout décalage de l'axe. L'usinage segmenté à parois minces contrôle la déformation. Les logements de paliers sont finis à ±0.01 mm. Un traitement de surface assure la protection là où c'est nécessaire et renforce la résistance à l'usure là où c'est requis. Choisir Noble, c'est choisir un partenaire qui maîtrise l'assemblage complet de la jambe.






