
Un article a récemment été publié dans la revue Nature. L'équipe de recherche de l'Université de Californie à San Diego a utilisé un robot humanoïde développé par Unitree Robotics pour réaliser deux cholécystectomies sur des porcs vivants. C'est la première fois qu'un robot humanoïde effectue une véritable opération chirurgicale sur un organisme vivant.
Elon Musk avait précédemment affirmé avec audace que les robots surpasseraient les chirurgiens humains les plus compétents d'ici quelques années, et les meilleurs chirurgiens de tous niveaux en cinq ans environ. La publication de cette dernière étude a provoqué une onde de choc dans le secteur.
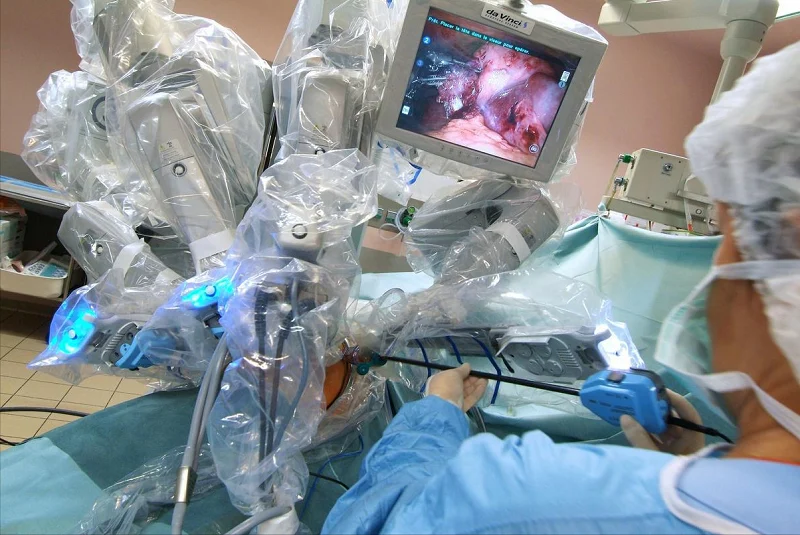
Pourquoi les robots chirurgicaux se développent-ils si rapidement ? En quoi diffèrent-ils des robots classiques ? Et comment les fabricants peuvent-ils maîtriser les erreurs dimensionnelles lors de la fabrication et de la production ? Aujourd’hui, nous allons explorer ces questions en profondeur.
Les robots chirurgicaux constituent un nouveau type d'outil médical qui combine apprentissage automatique et systèmes mécaniques de précision pour réaliser des interventions chirurgicales. Les médecins peuvent actionner avec précision des bras et des mains robotisés depuis une console de commande. Cette technologie améliore non seulement la précision et l'efficacité des interventions, mais réduit également le besoin de contact direct entre les patients et le personnel médical, introduisant ainsi des méthodes de traitement plus sûres et plus avancées.
Quels sont les types de robots chirurgicaux ?
Il existe de nombreux types de robots chirurgicaux. Parmi les plus courants, on trouve les robots Da Vinci, les robots chirurgicaux orthopédiques, les robots chirurgicaux laparoscopiques, les robots chirurgicaux cardiaques, les robots chirurgicaux urologiques et les robots chirurgicaux à port unique.
Parmi eux, les robots chirurgicaux orthopédiques et les robots chirurgicaux endoscopiques sont deux types courants. Les robots orthopédiques sont principalement utilisés pour les interventions orthopédiques, notamment la chirurgie de remplacement articulaire et rachidien. Les robots laparoscopiques, également appelés robots endoscopiques, sont principalement utilisés pour la chirurgie mini-invasive.
Quelles sont les composantes importantes des robots chirurgicaux médicaux et quelles sont leurs méthodes de traitement ?
Composants clés des robots médico-chirurgicaux
Les robots chirurgicaux dépendent de nombreux éléments essentiels, notamment les bras robotisés, les manipulateurs chirurgicaux, les instruments chirurgicaux, les systèmes de télécommande, les composants du système de vision et les composants du système de navigation.
Le bras robotisé est chargé de porter et de manipuler les instruments chirurgicaux. Des systèmes de télécommande permettent aux médecins de piloter les robots à distance. Des systèmes de vision affichent des images chirurgicales nettes en temps réel. Des systèmes de navigation garantissent une précision opératoire optimale. Les instruments chirurgicaux aident les robots à réaliser des interventions complexes et fournissent un retour tactile précis. L'ensemble de ces éléments fonctionne de concert, conférant aux robots chirurgicaux précision et fiabilité pour une utilisation clinique.
Méthodes d'usinage des pièces de robots chirurgicaux
Usinage à commande numérique par ordinateur (CNC)
Elle utilise des machines-outils à commande numérique. Un logiciel préprogrammé pilote le mouvement des outils de coupe. L'usinage CNC permet de produire des pièces de haute précision et aux géométries complexes. Il est compatible avec les métaux et les matières plastiques.
Impression 3D (Fabrication additive)
Elle fabrique des pièces en superposant des couches de matériau. Elle transforme directement les modèles numériques en composants finis. L'impression 3D permet de produire rapidement des pièces sur mesure. Elle est adaptée à la production en petites séries et aux pièces aux formes géométriques complexes.
Découpe laser & La soudure au laser
Elle utilise des faisceaux laser à haute énergie pour découper et souder avec précision des matériaux métalliques et non métalliques. La découpe laser permet d'obtenir des bords nets et précis. Le soudage laser sert à assembler des composants distincts.
Moulage par Injection
Le plastique en fusion est injecté dans des moules puis refroidi pour former les pièces finies. Le moulage par injection est adapté à la production en série de composants en plastique. Il garantit une grande précision et une qualité constante des pièces.
Usinage par électroérosion (EDM)
L'électroérosion (EDM) érode les matériaux métalliques par projection d'étincelles électriques. Elle s'applique aux matériaux durs difficiles à usiner par les méthodes conventionnelles. L'EDM permet d'obtenir une grande précision et des profils complexes. Elle est largement utilisée pour la fabrication de moules et de composants de précision.
Fabrication de tôle
Ce document décrit les procédés de découpe, de pliage et de formage utilisés pour la fabrication de pièces en tôle. Le travail de la tôle est couramment employé pour la fabrication de boîtiers, de supports et d'autres éléments de structure.
Comment sont fabriquées les pièces des robots chirurgicaux médicaux ? Assemblé?
La fabrication des robots médicaux nécessite plusieurs étapes clés. Premièrement, les équipes finalisent la planification détaillée de l'assemblage. Deuxièmement, chaque pièce fait l'objet d'un contrôle qualité complet. Troisièmement, les techniciens assemblent toutes les structures mécaniques. Quatrièmement, ils installent tous les modules électroniques. Cinquièmement, le personnel effectue le débogage complet et les tests de performance de la machine. Sixièmement, ils configurent les interfaces homme-machine. Enfin, le robot complet subit les contrôles d'acceptation finaux.
Ces étapes garantissent la précision des bras robotisés, des articulations, des capteurs et des autres composants. Après assemblage, le robot doit réussir les tests de réception finaux. Il doit également subir des tests de simulation chirurgicale. Ces tests vérifient ses performances et sa fiabilité. Ils garantissent que le robot peut effectuer des tâches chirurgicales en toute sécurité et avec précision.
Pourquoi les robots chirurgicaux sont-ils plus difficiles à fabriquer ?
Lorsque les robots chirurgicaux entrent en phase de validation clinique et de production en petites séries, chaque composant doit être rigoureusement contrôlé. La qualité d'usinage de chaque pièce devient alors primordiale.
Des pièces détachées comme les boîtiers d'articulations, les connecteurs du manipulateur et les supports de capteurs peuvent réussir les tests de dimensions individuellement. Cependant, des problèmes peuvent apparaître une fois ces pièces assemblées pour former le robot complet. On peut citer, par exemple, un retour de force instable et des vibrations des instruments chirurgicaux. Les surfaces d'étanchéité peuvent également présenter des défauts d'adhérence.
Le marché des robots humanoïdes et des robots chirurgicaux est en pleine expansion. L'usinage de pièces de haute précision représente un défi majeur pour les équipes de recherche.
Les robots industriels classiques privilégient la robustesse structurelle et la précision de positionnement répétitive. Les robots médicaux, quant à eux, appliquent trois exigences supplémentaires strictes : une performance stable sur le long terme, des surfaces propres et une traçabilité complète de la production. Un siège de connexion pour instrument mini-invasif peut présenter un écart de positionnement de seulement 0.01 mm, mais à l’extrémité de l’instrument, cela entraînera des modifications de la posture de serrage et de la courbe de retour de force.
Les matériaux sont également plus sensibles. L'Al7075 convient à la fabrication de composants structurels légers et à haute résistance, mais sa faible épaisseur peut entraîner une relaxation des contraintes après un usinage grossier. Le PEEK est fréquemment utilisé pour les coussinets isolants, les blocs d'isolation thermique et les pièces de butée résistantes à l'usure. Lorsque la température de coupe atteint des niveaux élevés, des bavures et des variations dimensionnelles peuvent apparaître. Les petits arbres en acier inoxydable et les pièces d'adaptation en alliage de titane sont également soumis à des contraintes de rugosité et de propreté de surface. En définitive, pour les pièces de robots médicaux, il ne s'agit pas seulement de définir des tolérances serrées ; l'essentiel est d'utiliser une terminologie cohérente pour les normes d'usinage, de contrôle et d'assemblage.
Plans de processus pour maîtriser les risques liés aux robots chirurgicaux (risques infimes) : verrouiller l’ensemble de la chaîne de référence
5.1 Utiliser des machines CNC à liaison 5 axes
Les logements de joints présentent souvent des trous inclinés, des cavités circulaires et des rainures latérales. Les resserrages répétés accumulent les erreurs de positionnement. Les machines 5 axes usinent tous les trous de clavette et les surfaces de montage selon une référence unique. Cela élimine la plupart des écarts d'assemblage difficiles à déceler.
5.2 Associer les mandrins à vide et les mors doux
Il convient d'utiliser conjointement des dispositifs de fixation par le vide et des mors souples. Les pièces en aluminium à paroi mince ne doivent pas être serrées trop fort. Une force de serrage excessive peut entraîner une déformation après le retrait du dispositif.
Pour les grandes surfaces à parois minces : les dispositifs de serrage par le vide permettent une répartition uniforme de la force de serrage. Pour les pièces à assembler de forme irrégulière : les mors souples et les goupilles de positionnement assurent une meilleure stabilité. Ce procédé peut paraître simple, mais il permet de réduire considérablement les retouches en production.
5.3 Fractionner les étapes d'usinage pour réduire les contraintes
La fabrication des pièces en aluminium 7075 suit un processus précis : ébauche → courte pause pour la détente des contraintes → semi-finition → contrôle dimensionnel → usinage de précision final. Les opérateurs revérifient les positions de référence principales avant la dernière passe d’usinage.
Pour les pièces en plastique PEEK, les usines contrôlent la vitesse de broche et l'affûtage de l'outil. La faible chaleur de coupe évite les variations dimensionnelles des trous.
5.4 Définir des normes de tolérance de processus par couches
Les opérateurs distinguent deux types de normes de contrôle des caractéristiques. Les pièces essentielles comprennent les alésages de roulement, les supports d'encodeur et les trous de fixation des outils. Leur tolérance cible est de ±0.005 mm. Les rainures d'allègement et les zones d'évitement ordinaires sont soumises à des règles de tolérance moins strictes.
Les machines de mesure tridimensionnelle (MMT) contrôlent l'entraxe, la coaxialité, la verticalité et la planéité des perçages. Les équipes enregistrent les données d'assemblage du premier échantillon pour toutes les positions critiques. Des enregistrements complets permettent de réduire les coûts de retouche à long terme.
6. Processus d'assemblage complet des pièces du robot chirurgical
Toutes les pièces des robots médicaux sont assemblées selon des étapes standardisées. Les équipes élaborent d'abord des plans d'assemblage détaillés, puis effectuent un contrôle qualité complet de chaque composant. Enfin, les techniciens procèdent à l'assemblage mécanique et à l'installation des composants électroniques.
Enfin, le personnel effectue le débogage de la machine et plusieurs cycles de tests de performance. Les panneaux de commande homme-machine sont installés en dernier. La machine complète est ensuite soumise à une réception finale rigoureuse.
Chaque étape garantit une coordination précise des bras, des articulations et des capteurs. Après assemblage, le robot effectue des simulations chirurgicales réelles. Ces tests confirment sa sécurité et sa précision opérationnelle.
L'assemblage des composants des robots chirurgicaux médicaux nécessite le respect d'une procédure standardisée complète. La première étape consiste à élaborer un plan d'assemblage détaillé. Le personnel trie toutes les pièces et détermine l'ordre d'assemblage afin d'éviter les erreurs d'installation. Ensuite, un contrôle qualité complet est effectué. Chaque composant, comme le bras robotique, le capteur et le boîtier, doit être vérifié afin de déceler tout défaut de taille ou d'aspect.
Après avoir passé l'inspection, les ouvriers procèdent d'abord à l'assemblage des structures mécaniques, comme le bras robotisé et ses articulations, puis installent les cartes de circuits imprimés internes, les modules de commande et autres composants électroniques. Les techniciens effectuent ensuite plusieurs tests de mise au point de l'équipement, corrigent les problèmes tels que les vibrations et les écarts de positionnement, puis mettent au point l'écran tactile et les autres interfaces homme-machine.
Une fois la machine entièrement assemblée, elle a entamé la phase finale de réception. Les ingénieurs ont réalisé de multiples simulations chirurgicales afin de vérifier rigoureusement la précision, la stabilité et la sécurité de l'équipement. Ce n'est qu'après la réussite de tous les tests que l'équipement a pu quitter l'usine, garantissant ainsi la réalisation sûre et précise de diverses interventions mini-invasives en milieu clinique.
7. Questions clés pour les équipes de R&D et d'approvisionnement concernant les pièces de robots chirurgicaux
Les exigences essentielles doivent être clairement abordées lors de la phase de devis.
Tout d'abord, marquez respectivement toutes les dimensions des caractéristiques clés.
Indiquez au fournisseur quels composants peuvent servir de référence pour l'assemblage, lesquels correspondent au moteur ou au capteur, et lesquels constituent simplement des zones à éviter. Trop de tolérances générales, même minimes, engendrent des coûts de traitement inutiles.
Deuxièmement, confirmez l'intégralité des normes de test.
Les pièces de robots médicaux nécessitent des rapports d'inspection officiels pour les premiers échantillons, des comptes rendus complets des tests d'usinage, des dossiers de lots de matériaux complets et des dossiers de traitement de surface. Les petits lots de 5 ou 10 pièces doivent également faire l'objet d'un contrôle rigoureux. L'équipe doit fabriquer les composants conformes dès la première tentative.
8. Conseils aux équipes qui achètent des pièces de robots chirurgicaux
Si vous recherchez un fournisseur d'usinage de haute précision pour des pièces de robots chirurgicaux, ne vous concentrez pas uniquement sur le prix et les délais de livraison. Vous devez également évaluer les capacités de production du fournisseur. Voici quelques questions importantes à se poser :
- L'usine dispose-t-elle d'équipements de traitement à 5 axes ?
- Quelles méthodes de serrage utilisent-ils pour les pièces à parois minces ?
- Disposent-ils de paramètres de traitement stables et éprouvés pour l'aluminium 7075 et le PEEK ?
- Peuvent-ils contrôler la tolérance des caractéristiques clés à ±0.005 mm près lors de la production en série ?
- Peuvent-ils fournir des rapports complets de mesure des coordonnées CMM avec les premiers échantillons ?
9. Pourquoi choisir NOBLE
Noble transforme les idées de produits en prototypes finis et en pièces produites en série. La plupart des fournisseurs se contentent de proposer des services de prototypage. Noble offre une prise en charge complète de la fabrication. Notre service inclut l'optimisation de la conception, la transformation, la finition de surface et l'assemblage final.
NOBLE'S Prototypage rapide en silicone Capacité
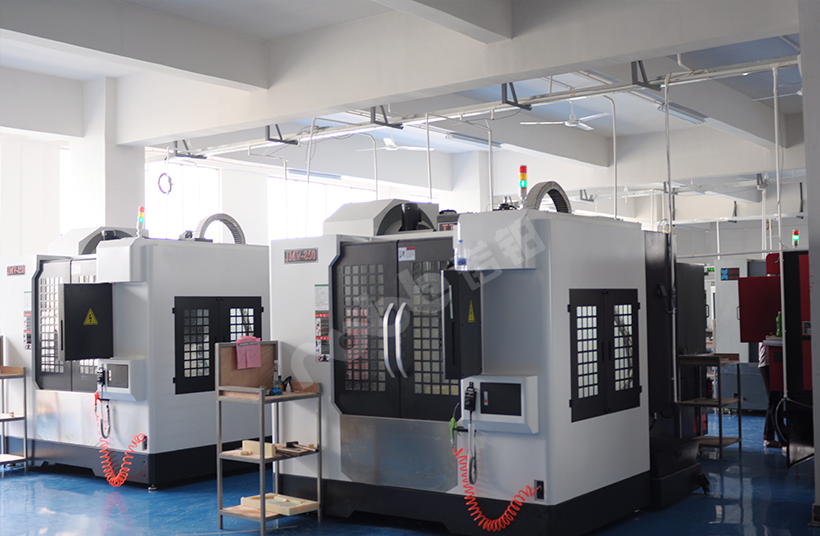
La production de prototypes en silicone est intégrée à nos autres lignes de fabrication. Nos ingénieurs assurent le support à la conception tout au long du processus de production. Des machines CNC fabriquent des moules maîtres de précision. Le moulage par injection permet une production en grande série. Notre équipe réalise en interne le traitement de surface et l'assemblage final. Nos clients n'ont qu'un seul interlocuteur pour l'ensemble de la chaîne de production.
Certifications de qualité formelles
Notre système de gestion de la qualité possède une certification officielle et une documentation complète.
- ISO 9001:2015 : Ce référentiel garantit la qualité de la fabrication. Des règles de traitement standardisées assurent des résultats de production stables. Des contrôles complets vérifient les dimensions et la qualité de surface des pièces.
- La norme ISO 13485:2016 impose des règles strictes en matière de production de dispositifs médicaux. Elle exige une traçabilité complète des composants et une validation intégrale du processus.
FAQ sur les pièces détachées pour robots chirurgicaux
1 : Quelle est la différence entre l'acier inoxydable 304 et l'acier inoxydable 316L pour un usage médical ?
L'acier inoxydable 304 présente une faible résistance à la corrosion. Il est rarement utilisé en usine pour les pièces médicales. L'acier inoxydable 316L, à faible teneur en carbone et contenant du molybdène, résiste aux chlorures présents dans les fluides corporels. Il est utilisé pour la fabrication d'instruments chirurgicaux et de pièces d'implants temporaires.
2 : Pouvez-vous me fournir des fichiers de traçabilité complets pour les matériaux de mes pièces ?
Oui. Nous fournissons l'ensemble des documents officiels, notamment les rapports d'essais des matières premières (MTR) et les certificats de conformité des produits finis (CoC). La traçabilité complète de la chaîne de production est ainsi assurée.
3. Qu’est-ce que la passivation ? Pourquoi la passivation est-elle essentielle pour l’acier inoxydable médical ?
La passivation est un traitement chimique qui élimine les fines particules de fer laissées par les outils de coupe sur les surfaces d'acier. Sans passivation, ces particules sont responsables de la rouille. La passivation améliore la résistance naturelle à la corrosion de l'acier, une propriété essentielle pour les pièces stérilisées à la vapeur. La passivation est une étape incontournable de notre processus de production.
4. Quel est le délai de livraison standard pour les prototypes de dispositifs médicaux ?
Le délai de réalisation d'un prototype médical est de 2 à 4 semaines. Ce délai peut varier en fonction de la complexité de la pièce et de la disponibilité des matières premières. Nous assurons une communication transparente à chaque étape. Nous adaptons nos prestations aux calendriers de recherche et de production de nos clients.
5. Comment puis-je vérifier que NOBLE convient à mon projet ?
Veuillez contacter notre équipe d'ingénieurs. Nous discuterons en toute confidentialité de vos exigences de projet. Nous vous présenterons notre système qualité complet, des exemples de réalisations dans le secteur médical et des plans de traitement personnalisés. Toutes nos étapes de production respectent les normes strictes de l'industrie médicale.







