
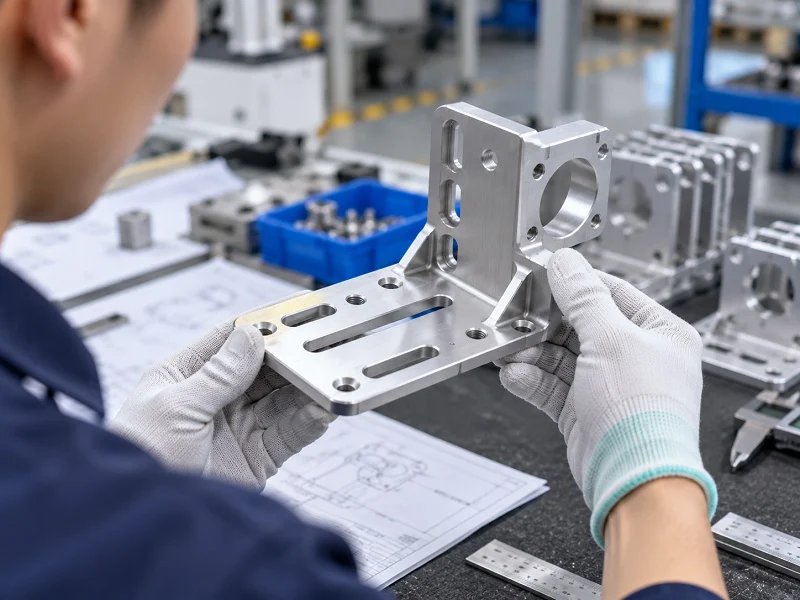
Robot sentsore-euskarri batek sentsoreak ondo finkatuta mantentzen ditu. Hori egiteak zehaztasun handia eskatzen du. Zehatza ez den euskarriak sentsoreen deslerrokatzea eragiten du. Horrek datu eskasak, kalibrazio-desbideratzea eta, azkenean, sistemaren akatsa dakar zuzenean. Arazo larri hauek saihestea ikuspegi praktiko egokiarekin hasten da. Materialen aukeraketak, mekanizazio-metodoek eta tolerantzia-kontrol zorrotzak definitzen dute diseinu arrakastatsua. Oinarri hauek robot bat fidagarritasunez funtzionatzen mantentzen dute baldintza gogorretan.
Robot sentsoreentzako euskarrietarako jardunbide egokiak
Fabrikaziorako Diseinua
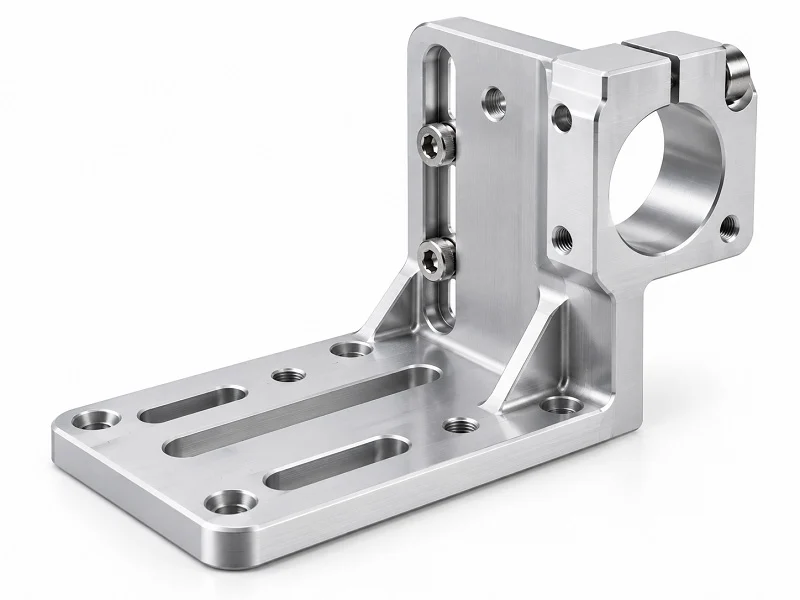
Fabrikazio-gaitasunerako diseinu ona ebaketa hasi aurretik hasten da. Poltsiko sakonek eta barne-izkin zorrotzek ebaketa-erremintaren abiadura moteltzen dute eta kostuak igotzen dituzte. Formak sinple mantentzeak erremintaren higadura murrizten du eta piezak makinatik azkarrago ateratzen ditu. Poltsikoen erradioak estandarizatu beharko zenituzke. Egin izkina-erradioak poltsikoaren sakoneraren heren bat gutxienez. Adibidez, erabili R5 mm-ko filete bat 15 mm-ko sakonerako poltsiko baterako, fresa zurrunek abiadura osoan ebaki ahal izateko. Mantendu ikusmen-lerroaren distantzia ardatzarentzat gutxienez 15 graduko zirriborroa gehituz errodamendu-zulo sakonen inguruan talkak saihesteko. Saihestu mikrohariztatutako zulo itsuak hariztatzeko zuloak diseinatuz, hariztatzeko zulagailuaren erliebe nahikoa dutenak, erabilgarri den haria baino gutxienez bi aldiz sakonagoak. Erabili R0.2 mm-tik R0.4 mm-ra bitarteko errodamendu-aldizkarien fileteak azpiko mozketa-erliebearen ildaskekin, errodamenduak sorbalden aurpegien kontra berdinduta egon daitezen, izkina-erradioaren interferentziarik gabe.
Funtzio-tolerantziak ere garrantzi handia du. Saihestu beharrezkoak ez diren zehaztapen estuak gehitzea. Tolerantzia funtzional normalak, gehi edo ken 0.02 eta 0.05 mm artean adibidez, askotan kostua igotzen du sistemak hobeto funtzionatzea eragin gabe. Robot sentsore-euskarri batek ez du gainazal guztiak ahalik eta estuenak izan behar. Mekanizazio zehatzak pieza bakarreko euskarriak ahalbidetzen ditu, lautasun, lerrokadura eta moteltze hobeagoekin, robot sentsorearen egonkortasunerako. Robotika-proiektuek mekanizatutako oinarriak, plakak, euskarriak eta muntaketa-ezaugarriak erabiltzen dituzte sentsoreak, motorrak eta junturak eusteko. Arrazoi justifikaturik gabe gehitzen duzun tolerantzia estu gehigarri bakoitzak kostua eta epea gehitzen ditu.
Sentsorearen eta euskarriaren diseinu bateratua hasierakoa
Diseinu fasearen hasieran sentsorea eta muntaketa elkarrekin diseinatu beharko zenituzke. Kameraren euskarria tolestu edo mugitzen bada, deslerrokatzea eragiten du. Gauza bera gertatzen da LiDAR unitateekin eta kodetzaileekin. Diseinatzen duzunean, muntaketa-forma eta lerrokatze-ezaugarriak sistema bakar gisa defini ditzakezu. Horrek zulo deslerrokatuen tentsioa eta lurreratze txarraren ondoriozko seinale-interferentziak saihesten ditu. Muntaketa-aurpegiak 0.02 mm-ko tartean lauak izan behar dira, eta zuloen posizioak zehatzak izan behar dira sentsorearen gorputzean tentsioa saihesteko. Sentsorea aukeratu arte itxaroten baduzu muntaketa diseinatzeko, askotan errendimendua kaltetzen duten akatsak izaten dira.
Diseinu bateratuak kableen bideratzea eta konektoreen sarbidea ere laguntzen du. Kableak nola joango diren eta konektoreak non kokatuko diren planifikatu beharko zenuke. Konektore bat blokeatzen duen edo kablea zorrotz tolestu behar duen euskarri batek arazoak sortuko ditu geroago. Sentsore-taldearen eta talde mekanikoaren arteko hasierako talde-lanak denbora eta dirua aurrezten ditu. Gainera, sentsoreetan muntatutako osagai robotikoen fabrikazioa sinplea eta errepikagarria izaten jarraitzea bermatzen du.
Prototipoaren baliozkotzea
Prototipoaren balidazioak diseinua funtzionatzen duela frogatzen du ekoizpena hasi aurretik. Lautasunari dagokionez, ebaluazioak plano itxiei orientazioa aurkitzen utzi behar die, kontrako aurpegiaren menpe egon gabe. Konfigurazio inklinatu batetik lortutako adierazle-tarte gordina ez da lautasunaren emaitza baliozkoa. Hiru puntu bakarrik berdintzeak ez du gainazal osoarentzako eremu itxi txikiena ematen. Orientazioa eta gainazalaren forma mantendu behar dituzu CMM ebaluazioan. Bi plano egokituen arteko angelua bakarrik alderatzea ez da nahikoa. Orientazio erlatiboa erakusten du, baina gainazaleko gailurrak eta haranak galdu ditzake.
Aukeratu neurtzeko nahikoa puntu. Puntu gutxik huts egin dezakete haien arteko kurbadura edo uhindura. Programa batek plano bat egiteko gutxieneko puntu kopuruak ez du esan nahi aurpegi osoa ondo egiaztatu denik. Estaldurak gainazalarekin eta tolerantziarekin bat etorri behar du. Definitu eta kontrolatu nola euskarritzen den pieza. Plaka mehe bat finkatzeak ikuskatzen ari den forma alda dezake. Pieza finkatuta onartzen baduzu, definitu euskarriak eta finkagailuak. Egoera librean onartzen baduzu, erabili horrekin bat datorren konfigurazio bat. Ez handitu finkatze-indarra irakurketa ona lortzeko bakarrik. Zehaztu altuera eta euskarri-baldintza bereizita. Paralelismoak ez du kontrolatutako aurpegiaren eta A datu-datuen arteko distantzia ezartzen. Definitu beharrezko lodiera edo kokapena bereizita, eta irakurri kontrol geometrikoekin batera.
Txostena berrikustean, egiaztatu erreferentzia-eraikuntza, gainazalaren hedadura, laginketa-estrategia, ebaluazio-metodoa eta euskarri-baldintza identifikatuta daudela eta marrazki-eskakizunekin bat datozela. Beheko taulan ikuskapen-metodo ohikoenak eta 0.02 mm-ko lautasun-eskakizun baterako nola funtzionatzen duten erakusten dira.
| Ikuskapen-metodoa | Lor daitekeen zehaztasuna | 0.02 mm-ko lautasunerako egokitasuna |
| Kalibre digitalak | ± 0.02 mm | Ez da fidagarria — zehaztasuna tolerantziaren berdina da, ez dago GD&T gaitasunik |
| micrometer | ± 0.002 mm | Ardatz bakarrekoa bakarrik; ezin da gainazalaren forma neurtu |
| Altuera-neurgailua + gainazal-plaka | ± 0.01 mm | 2D lautasunerako/paralelismorako egokia; datu-eskuragarri diren ezaugarrietara mugatuta |
| CMM (Koordenatuak Neurtzeko Makina) | ±0.001–0.005 mm | GD&T osoarentzat, benetako posizioarentzat, profil konplexuentzat eta FAI txostenentzat egokiena |
| Konparadore optikoa / Ikusmen sistema | ± 0.005 mm | Gainazaleko ezaugarrietara mugatuta; Z ardatzaren sakonerarik ez |
| 3D eskaneatzea (argi egituratua) | ±0.02–0.05 mm | Ez da egokia tolerantzia estua duten zulo edo posizio ikuskapenetarako |
NISTen arau nagusiak dio neurketa-ekipoak egiaztatu beharreko tolerantzia baino gutxienez lau aldiz zehatzagoak izan behar direla. 0.02 mm-ko lautasunerako, horrek esan nahi du MPE ≤ 0.005 mm-ko ekipamendua dela, eta horrek CMM egiaztapena behar du. CNC mekanizazioak sentsoreen muntaketa-oinarriak egiten ditu forma eta tamaina zehatzekin, sentsoreen instalazio zehatza eta errendimendu egonkorra bermatuz. Erabili 0.02 mm-ko lautasun-erreferentzia fabrikazio-beharren benetako adibide gisa. Metodo hauekin prototipoaren balidazioa gainditzen duen robot-sentsoreen muntaketa fidagarria izango da ekoizpenean.
Sentsoreetan Muntatutako Osagai Robotikoen Diseinu Kontuan Hartzekoak
Muntaketa Geometria eta Lerrokatzea
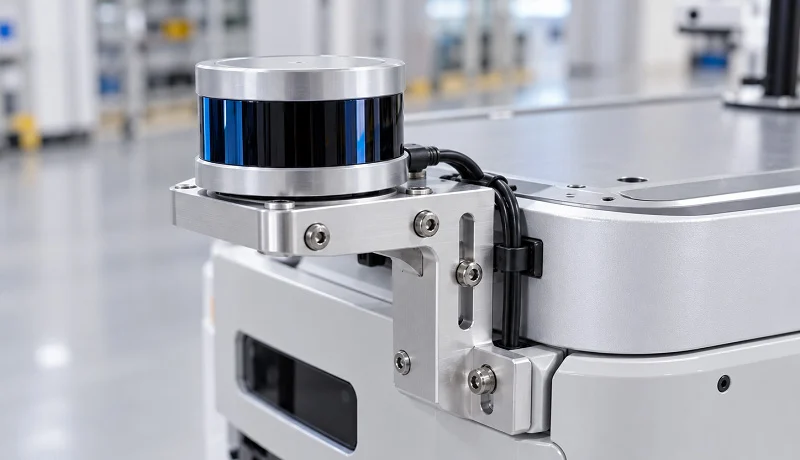
Sentsore-euskarriek kamerak, LiDAR unitateak eta kodetzaileak eusten dituzte. Tolestu edo mugitzen den euskarri batek deslerrokatzea eragiten du. Deslerrokatzeak zure datuak hondatzen ditu. Beraz, muntaketa-geometriak dena bere lekuan eutsi behar du. Muntatutako aurpegiak lauak izan behar dira 0.02 mm-ko tartean. Zuloen posizioak zehatzak izan behar dira sentsorearen gorputzean tentsioa saihesteko. Zulo bat apur bat desbideratuta badago ere, sentsorearen gorputza tolestu egiten da torlojuak estutzen dituzunean. Tentsio horrek sentsoreak mundua irakurtzeko modua aldatzen du.
Benetako munduaren ikuspegitik, pentsatu nola kokatzen den sentsorea robotaren gainean. Muntatzeko aurpegia oinarria da. Aurpegi lauak sentsorea egonkor mantentzen du. Zulo zehatzek sentsorea bihurritzea eragozten dute. Sentsoreak muntatzeko oinarriak diseinatzerakoan, gogoratu ezaugarri bakoitzak hurrengoan eragina duela. Zuloaren kokapenean errore txiki batek errore handia sortzen du sentsorearen puntan. Horregatik, tolerantzia estuak hain garrantzitsuak dira hemen. Ez dira marrazki bateko zenbakiak soilik. Datu garbien eta beti berriro kalibratu behar izatearen arteko aldea dira.
Bibrazioen moteltzea eta zurruntasuna
Robotak mugitzen dira. Motorrak biratzen dira. Artikulazioak biratzen dira. Mugimendu horrek guztiak bibrazioa sortzen du. Robot sentsorearen euskarriak bibrazio hori kudeatu behar du sentsorea dardarka utzi gabe. Zurruntasunak sentsorea geldirik mantentzen du. Amortiguazioak energia xurgatzen du sentsorera iritsi aurretik. Biak behar dituzu. Malguregi den euskarri batek sentsorea dardarka utziko du. Zurrunegi den baina amortiguaziorik ez duen euskarri batek kolpe guztiak zuzenean igaroko ditu.
Kontuan izan behar da aukeratzen duzun materialak garrantzi handia duela hemen. Aluminioak zurruntasun eta pisu nahasketa ona ematen dizu. Altzairu herdoilgaitzak masa eta zurruntasun gehiago gehitzen ditu. PEEK edo Delrin bezalako ingeniaritza-plastikoek metalak baino hobeto moteldu ditzakete bibrazioak kasu batzuetan. Karbono-zuntzez indartutako aukerekin zurruntasun handia eskaintzen da pisu txikiarekin. Aukera egokia zure robotaren eta zure sentsorearen araberakoa da. Beso txiki batean euskarri astun batek dena moteltzen du. Robot handi batean euskarri arin batek agian ez du egonkor eutsiko. Egokitu materiala lanera.
Kableen bideratzea eta konektoreen sarbidea
Kableek energia eta datuak eramaten dituzte sentsoreetara. Bideratze txarrak seinalearen kalitatea hondatzen du. Gehiegi estututako kable-bridak babes-zorroak eta eroaleak kaltetu ditzakete. Kalte horrek EMI babesa ahultzen du sentsore-euskarri estuetan. Belkro-bridak aukera hobea dira, kablearentzat gutxiago gogortzen ez dutelako. Kable-klipak ere ondo funtzionatzen dute. Plastikozko kable-bridak erabili behar badituzu, bi elkarrekin ehuntzea aukera seguruagoa da kablearentzat —bat besoaren inguruan eta bestea kablearen inguruan—.
Bideratze on batek arau sinple batzuk jarraitzen ditu. Tolestu lehenik norabide onenean. Mantendu eroale guztiak luzera berean denboraren lerrokatzea mantentzeko. Aplikatu 90°-ko biraketa kontrolatua konektorearen luzeran zehar, kablearen ibilbide naturala jarraituz. Saihestu gehiegi estutzen diren multzoak, multzo estuek bihurritura egokia saihesten baitute eta dielektrikoa deformatu dezaketelako. Eman tentsioaren arintzea kableen irteeretan. Mantendu elikadura- eta datu-kableak bereizita interferentzia elektromagnetikoak murrizteko. Kudeatu lasaitasuna kontu handiz belkro uhalekin eta kable-kudeatzaileekin.
Beheko taulan espazio estuetan EMI saihesteko jardunbide nagusiak agertzen dira.
| Praktika Onenen | Zergatik saihesten duen EMI |
| Erabili banaka blindatutako bikoteak kodetzaile seinaleetarako | Zarata-akoplamendua tentsio baxuko seinale-lineetan saihesten du |
| Aukeratu txirikordatutako babesak (% 85eko estaldura baino gehiago) malgutasun-eremuetarako | Milioika flexio-ziklotan zehar babes-osotasuna mantentzen du |
| Amaitu babesak bi muturretan | Babesak antena gisa jokatzea eragozten du |
| Gutxienez 50 mm-ko bereizketa egin elikatze- eta seinale-kableekin. | PWM servo-zaratatik datorren akoplamendua murrizten du |
| Gurutzatu elikatze eta seinale kableak 90°-ko angeluetan | Gurutzaketa puntuetan akoplamendua minimizatzen du |
Saihestu ohiko akats hauek: 1V-tik beherako seinaleetarako kableak babestu gabe erabiltzea, malgutasunaren ondorioz pitzatzen den paper aluminiozko babesa, potentzia eta seinalea multzo berean erabiltzea, babes-amaiera desegokia eta babesaren degradazioa tortsioagatik. Kableen bideratze onak sentsorearen muntaketa-hardwarea babesten du eta datuak garbi mantentzen ditu.
Robot sentsore baten euskarrirako materialak
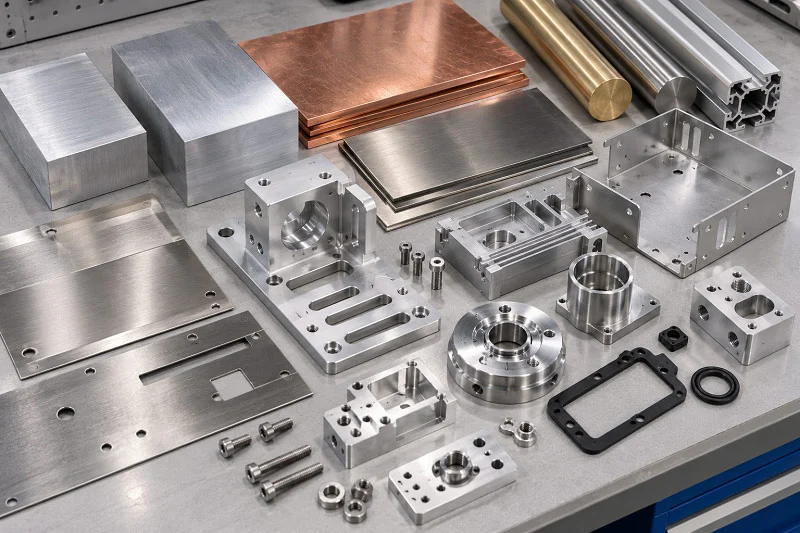
Robot sentsore baten euskarrirako material egokia aukeratzeak beste guztian eragiten du. Pisua, zurruntasuna, herdoilarekiko erresistentzia eta kostua aldatzen ditu. CNC bidez mekanizatutako sentsore eta kodetzaile euskarriak aluminiozkoak edo altzairu herdoilgaitzezkoak izan daitezke. Pieza ohikoenen artean daude kodetzaile euskarriak, LiDAR euskarriak, kamera euskarriak eta indar sentsore bridak. Material bakoitzak bere abantailak ditu.
Aluminio-aleazioak
Aluminioa da robot sentsoreen euskarri proiektuetarako aukerarik ohikoena. Pisu-erresistentzia erlazio bikaina du. Hori oso garrantzitsua da robot eta drone mugikorrentzat. 6061 aleazioa aukera ona da robotikarako eta automatizaziorako, sentsore euskarrietarako barne. Ondo mantentzen du bere forma eta erraz mekanizatzen da. Bere ohiko etekin-erresistentzia 240 eta 276 MPa artekoa da T651 tenperaturan. Hori 40 ksi inguru da. Erresistentzia honek sentsore euskarri gehienetarako balio du pisu gehigarririk gehitu gabe.
Robotikarako aluminiozko CNC mekanizazioak prototipo sendoagoak, mugitzen diren piezak zehatzagoak eta produktuen garapen azkarragoa ahalbidetzen ditu. Diseinu bat probatu, aldatu eta berriro probatu dezakezu azkar. Abiadura horrek taldeei ideiatik ekoizpenera igarotzen laguntzen die itxaronaldi luzerik gabe. Materialak herdoilaren aurka ere ondo eusten dio baldintza normaletan. Baldintza gogorretarako estaldura edo anodizazioa behar du.
Altzairu herdoilgaitza
Altzairu herdoilgaitza ingurune gogorretan erabiltzen da. Ur gaziak, produktu kimiko gogorrek eta elikagai-mailako ezarpenek aluminioak eskain dezakeena baino gehiago behar dute. Aluminioak zulatu eta herdoildu egingo da estaldura garestirik gabe baldintza hauetan. 316 altzairu herdoilgaitza ondo funtzionatzen du itsas, produktu kimiko eta medikuntzako ezarpenetan. Molibdeno edukiak kloruroaren kaltea geldiarazten du. Horrek aukera ona bihurtzen du itsas kubiertako hardwarearentzat eta antzeko erabileretarako.
Elikagaietarako edo esterilizazio medikorako, 304 edo 316 altzairu herdoilgaitza da estandarra. Gainazal ez-porotsuak bakterioen hazkundeari aurre egiten dio eta garbiketa errepikatuak jasaten ditu. Kostu gehigarriak porrotaren aurkako aseguru gisa balio du. Pisua da trukea. Altzairu herdoilgaitza aluminioa baino astunagoa da. Beraz, espazio-industrian edo pisua kritikoa den robot mugikorretan, aluminioak irabazten du oraindik ere. Aukera zure ingurunearen eta pisu-mugen araberakoa da.
Ingeniaritza Plastikoak
PEEK eta Delrin
PEEK eta Delrinek abantaila bereziak dituzte robot sentsoreen euskarrietarako. Plastiko hauek metalak baino hobeto murrizten dituzte bibrazioak kasu askotan. Gainera, produktu kimikoei eusten diete eta ez dute oliorik behar. PEEKek ondo funtzionatzen du bero handian. Delrinek ondo mantentzen du bere forma eta gainazal leuna du. Bi materialak onak dira isolamendu elektrikoa behar duten robot sentsoreen karkasetarako. Aluminioak eta altzairu herdoilgaitzak baino gutxiago pisatzen dute. Horrek laguntzen du pisuak garrantzia duenean.
Karbono-zuntzez indartutako aukerak
Karbono-zuntzez indartutako plastikoak oso zurrunak eta arinak dira. Ez dira erraz higatzen eta presiopean mantentzen dute forma. Konposite hauek onak dira lan zehatzetarako, non piezak ez diren beroarekin asko zabaldu behar. Alde txarra kostu handia eta mekanizatzeko zaila da. Karbono-zuntza zaila izan daiteke moztea geruzak bereizi gabe. Elektrizitatea ere eroalea izan daiteke, beraz, baliteke isolamendu gehigarria behar izatea elektronika sentikorrerako.
Robot sentsore euskarri baten mekanizazio prozesuak
Robotikako CNC mekanizazioak robot pieza zehatzak sortzen ditu, hala nola besoak, junturak, engranajeak eta heldulekuak, mugimendu leun bat lortzeko tolerantzia estuekin. Prozesu berberek sortzen dute kamera, LiDAR edo kodetzailea eusten duen robot sentsorearen euskarria. Mekanizazioa ondo egiten bada, sentsorea urteetan lerrokatuta mantentzen da. Gaizki egiten bada, kalibrazio-desbideratzea betiko izango duzu.
CNC fresaketa eta torneaketa
CNC fresaketa eta torneaketa dira robot sentsore euskarri baten fabrikazio zehatzerako metodo nagusiak. 5 ardatzeko fresaketa-makinak zulo angeluarrak eta kokapen-zuloak egiten ditu konfigurazio bakarrean. Hori garrantzitsua da, konfigurazio gehigarri bakoitzak pilaketa-errorea gehitzen duelako. Beheko taulan 5 ardatzeko eta 3 ardatzeko konfigurazioek aluminiozko sentsore euskarrietan zer lortzen duten erakusten da.
| Mekanizazio konfigurazioa | Materiala / Osagaia | Zulo angeludunaren posizioaren tolerantzia | Oharrak |
| 5 ardatzekoa (konfigurazio bakarra) | 7075 Aluminioa (robot humanoideen artikulazio-etxebizitza) | ± 0.008 mm | Aplikazio gisa zerrendatutako sentsore-euskarriak |
| 5 ardatzekoa (konfigurazio bakarra) | 7075-T6 aluminioa (UAV marko kurbatua) | ± 0.010 mm | - |
| 5 ardatzekoa (konfigurazio bakarra) | Zulo angeludun orokorrak/kokapen-zuloak | ±0.008 – ±0.012 mm | Ez dago pilatzeko arriskurik |
| 3 ardatzekoa (konfigurazio anitzekoa) | General | ±0.03 mm gutxienez | Pilatze-erroreak tolerantzia-balioak bikoiztu edo hirukoiztu egiten dituzte |
Bost ardatzek lerrokatze-erroreak % 80raino murrizten dituzte 3 ardatzeko mekanizazio anitzeko konfigurazioarekin alderatuta. Hori abantaila handia da zehaztasun handiko piezentzat. Zentzu praktikoan, konfigurazio bakar batek denbora eta lana aurrezten ditu.
Materialaren egonkortasuna bezain garrantzitsua da. T6 prozesamenduan, 530 °C-tan disoluzio-tratamendu termikoak eta ondoren ur hotzean hozteak barne-tentsio gradiente handia sortzen dute. Kanpoko gainazala -80 eta -120 MPa artean konpresioan dago, eta nukleoak, berriz, +80 eta +120 MPa artean tentsioa jasaten du. Sentsore monolitikoen euskarrietarako materiala mozteak oreka hori suntsitzen du. Piezak kanpora okertu egiten da eta lautasun-tolerantziak hausten ditu. Aurrez luzatutako T651 tenplaketak barne-tentsio maximoak ±15 MPa azpitik jaisten ditu. Horrek dimentsio-egonkortasuna hobetzen du eta zure robotaren sentsore-euskarria laua mantentzen du.
Bi arau daude horma meheak eta hariak seguru mantentzeko. Saihestu 0.8 mm-tik beherako lodiera duten hormak, euskarririk gabeko hegats bertikal altuetan eta 10etik gorako H/t erlazioan. Bestela, deformazio elastikoa, koniko akatsak eta hizketa markak izango dituzu. Hari-lotura sakonera ez da hari-diametro nominalaren 2.0 aldiz handiagoa izan behar. Hari sakonagoek ez dute erresistentzia irabazten eta hariztaien haustura arriskua handitzen dute.
Zulaketa eta urraketa
Zulatzeak eta hariztatzeak fresatzeak bezain kontu bera behar dute. Erremintaren estalduraren aukeraketak dena aldatzen du aluminioan. Leundutako mikro-ale karburoak, estali gabekoak, bateragarritasun kimiko ona eskaintzen du, 0.30-0.40ko marruskadura-koefizientea eta 600 °C-ko gehienezko tenperatura du. Titanio diboruro PVD kimikoki inertea da, 0.15-0.22ko marruskadurarekin eta 850 °C-ko gehienezko tenperaturarekin. Diamante itxurako karbonoak marruskadura ultra-baxua ematen du 0.05-0.10ean eta akabera lehorrerako egokia da, nahiz eta gehienez 450 °C-tan iristen den. Diamante polikristalinozko txertaketek iraupen luzeagoa dute, 0.05-0.08ko marruskadurarekin silizio handiko aluminioarentzat. Saihestu TiAlN eta AlCrN estaldurak. Aluminioan marruskadura kimikoagatik asko huts egiten dute.
Bibrazio bidezko askatzeak benetako mehatxua dira robotentzat. Nord-Lock ziri-arandelek Junker proba gainditzen dute 14g-tan 2,000 ziklo baino gehiagoz eta tentsioaren % 100 inguru mantentzen dute 1,000 zikloren ondoren. Zerratudun brida-azkoinek % 85-90 inguru eusten dute. Nyloc azkoinek % 70-80 lortzen dute, baina 250 °F-tik gora degradatzen dira. Blokeo-arandeli zatituek tentsio guztia galtzen dute 100 ziklotan, eta NASAk baztertzen ditu. Aluminiozko zulo hariztatuetarako, erabili 2x diametroa hariztaia ez galtzeko. Heli-Coil kit batekin konpondutako M10 zulo biluzi batek fabrikako momentua 18 ft-lb ingurura leheneratu zuen eta 4,000 miliako gidatzean eutsi zion.
Azalera amaitzea
Ukimen-sentsore robotikoen euskarrietarako gainazaleko akabera onena sentsorearen eskakizun eta aplikazio espezifikoen araberakoa da. Praktika onenak CNC mekanizaziorako egokituta daude. Ukimen-sentsore batek gainazal leun eta koherentea behar du indarra modu uniformean irakurtzeko. Sentsore optikoen euskarri batek akabera matea eta islatzen ez duena behar izan dezake argi galdua mozteko. Zentzu praktikoan, akabera sentsorearekin bat etorri behar duzu, ez zehaztapen-orri generiko batekin.
NOBLEk, Txinako fabrikazio-enpresa liderrak, zerbitzu-gaitasun bikainak eta mekanizazio-espezializazio profesionala eskaintzen ditu lan honetara. Beren taldeak bezeroei prototipoak eta ekoizpen masiboa modu eraginkorrean burutzen laguntzen die. Robot-sentsore baten euskarria edo ekoizpen-saio osoa behar duzun ala ez, bazkide egokiak zure tolerantziak estu mantentzen ditu eta zure egutegia bide onetik doa.
Robot sentsore euskarri baten fabrikazio-tolerantziak zehaztasunez
Tolerantzia-tarte tipikoak
Robot sentsore baten euskarri zehatza egitea tolerantzia aukera adimendunekin hasten da. Erreferentzia nagusia lautasuna da. Muntatzeko aurpegiak 0.02 mm-ko tartean lauak izan behar dira. Zehaztapen hau gainditzen ez duen aurpegi batek sentsorearen gorputza bihurritu egingo du torlojuak estutzean. Biraketa horrek irakurketa txarrak eta kalibrazio desbideratzea eragiten ditu. 0.02 mm-ko zenbakia robotikan urteetako benetako esperientziatik dator. Nahikoa estua da sentsorearen gorputzean tentsioa geldiarazteko. Nahikoa soltea da kostua handitu gabe etengabe mekanizatzeko.
Sentsoreak muntatzeko oinarrien ohiko tarteak talde argi batzuetan banatzen dira. Muntatzeko aurpegi kritikoek 0.02 mm-ko lautasuna edo handiagoa behar dute. Kokapenerako pin-zuloek ±0.013 mm behar dute. Lerrokatzeko erreferentzia-gainazalek 0.01 mm-ko gainazal-profila behar dute. Gainazal ez-kritikoek 0.1 mm-ra irits daitezke. Tolerantzia estuak leku guztietan egiteak kostua handitzen du errendimenduari lagundu gabe. Aplikatu tolerantzia estuak sentsoreak muntaketa ukitzen duen lekuan bakarrik. Horrela, ekoizpen-kostuak bidezkoak eta kalitatea altua mantentzen dira.
CNC mekanizazioak robotentzako sentsoreen muntaketa-oinarriak zehaztasunez eraikitzen direla ziurtatzen du. Horri esker, sentsoreen instalazio zehatza eta errendimendu egonkorra lortuko dituzu ziklo askotan zehar. Tolerantzia-kontrol zorrotzak garrantzia du sentsorearen gorputzak muntaketa ukitzen duen tokian. Kontrol ona duen muntaketa batek urteetan zehar funtzionatuko du modu fidagarrian. Mekanizazio solteko muntaketa baten eta zehaztasunez mekanizatutako baten arteko hasierako kostu-aldea txikia da lantokiko akatsen kostuekin alderatuta. Lantokiko akatsek ekoizpen-denbora galtzea, ordezkapen-lana eta sentsoreen birkalibrazioa esan nahi dute.
Pentsa ezazu LiDAR euskarri batean 0.02 mm-ko lautasun-errorea izan beharrean 0.05 mm-koa. Laser izpiaren angelua kopuru txiki batean aldatzen da. 10 metrotan, aldaketa horrek zentimetroko posizio-errorea sortzen du. Robotak bere helburua erabat galtzen du. Horregatik, doitasunezko fabrikazioan tolerantzia estuak garrantzitsuak dira sentsoreetan muntatutako robot-piezentzat. Euskarrian dagoen mikra-errore bakoitza sentsorearen puntan errore handiagoak bihurtzen da.
Prozesuko Neurketa
Ekoizpenean zehar neurtzeak denbora aurrezten du eta hondakinak murrizten ditu. Egiaztatu ezaugarri kritikoak pieza finkagailuan dagoen bitartean. CMM bat da 0.02 mm-ko lautasuna egiaztatzeko tresna estandarra. NIST arauek diote zure neurketa-ekipoak egiaztatzen duzun tolerantzia baino lau aldiz zehatzagoa izan behar duela. 0.02 mm-ko lautasunerako, 0.005 mm-ko edo handiagoa den errore onargarri maximoa duen ekipamendua behar duzu. CMM edo zehaztasun-konparagailu batek bakarrik lor dezake horretara modu fidagarrian iristea.
Ardatzean muntatutako zundek zuloen posizioak eta gainazalen altuerak egiaztatzen dituzte ebaketa bitartean. Zulo bat 0.01 mm-ko desbideratzea badago, erremintaren desplazamendua doitzen da eta berehala berriro ebakitzen da. Prozesu horri prozesuan zeharreko zuzenketa deritzo. Hondarra geldiarazten du eta ekoizpena ondo funtzionatzen mantentzen du. Plaka mehe bat tolestu egin daiteke ebaketa bitartean eta berriro malgutu egin daiteke finkagailutik askatzean. Betetze azpian neurtzeak ez du azken emaitza librea ematen. Benetako lautasuna lortzeko, neurketa-urrats bereizi bat behar duzu askatu ondoren.
Bolumen handiko exekuzioetarako, erabili prozesu-kontrol estatistikoa. Neurtu n. pieza bakoitza eta begiratu joera-lerroei. Lautasuna 0.025 mm-ra iristen bada hainbat piezetan, erremintak higadura du edo hozgarri-kimika doikuntza behar du. Ikuspegi proaktibo honek tolerantziak kontrolpean mantentzen ditu pieza bakoitza neurtu gabe. Mekanizazio zehatzak neurketa prozesuaren parte natural bihurtzen du, amaierako ikuskapen-urrats bereizi bat izan beharrean. Konbinatu kontrol zorrotza prozesuan zeharreko egiaztapenekin emaitza koherenteak lortzeko lote guztietan.
Konponketa eta lana eustea
Zehaztasun-lanean gauzak non irabazten edo galtzen diren erabakitzen du finkatze-mekanismoak. Mozketan zehar mugitzen den pieza batek ezin du 0.02 mm-ko lautasuna mantendu. Zehaztapen hau behar duen robot-sentsore baten euskarrirako, finkatze-mekanismoa zurruna izan behar da. Finkatze-mekanismoaren edozein flexio zuzenean piezara transferitzen da. Makina-ardatzak ere zurruntasuna behar du. Bi metodok funtzionatzen dute ondo xafla meheak multzoka mekanizatzeko: masailezur biguneko tornuak eta hutsean eusteko finkatze-mekanismoak.
- Plaka meheetan distortsio mekaniko minimoa duten hutseko euskarriak. Gainazal osoko akaberarako sarbidea ematen dute deformaziorik gabe. Euskarriko diseinuan kokapen-ezaugarri koherenteek piezen posizioa berdin mantentzen dute. Horrek errepikagarritasuna areagotzen du lote-ekoizpenean, berriro lanik egin gabe.
- Masailezur bigunak piezaren profilera zehatz-mehatz egokitzen dira. Mozketan zehar distortsioa murrizten dute. Helduleku uniformeak deformazio arriskua murrizten du. Masailezur bigunak berriro mekanizatu ditzakezu pieza bera hainbat aldiz egokitzeko. Horrela, kokapena koherentea da ekoizpen-multzoetan. Pieza bakoitza beti perfektuki sartzen da. Horrek zehaztasuna eta errepikagarritasuna hobetzen ditu sentsore-euskarri meheak bezalako pieza delikatuetan.
Hutsean egindako eta masailezur bigunen arteko aukera piezaren tamainaren eta ekoizpen-bolumenaren araberakoa da. Hutsean funtzionatzen du hobekien zigilatzeko gainazal laua duten xafla mehe handietarako. Masailezur bigunek hobeto funtzionatzen dute kontura konplexuak dituzten pieza txikiagoetarako. Bi metodoek masailezur gogor estandarrak edo grapak gainditzen dituzte tolerantzia estuak mantentzeko orduan.
Muntaketa on batek konfigurazio-denbora ere murrizten du aldaketetan. Muntaketak pieza bakoitza txandaz txanda kokatzen du. Horrek ziklo-denbora murrizten du eta kalitatea egonkor mantentzen du ekoizpen osoan. Sentsoreetan muntatutako piezen bolumen handiko ekoizpenerako, koherentzia hori funtsezkoa da sentsoreetan muntatutako piezen fabrikazio robotikoan. Aldaketetan aurrezten den segundo bakoitza ehunka edo milaka piezen balioa du.
Zehaztasun handiko mekanizazioak xehetasun guztiei arreta eskatzen die. Finkapena pieza onak bikainetatik bereizten dituen xehetasunetako bat da. Konbinatu finkapen egokia kontrol zorrotzarekin eta prozesuan zeharreko neurketekin. Mikra mailako zehaztasuna lor daiteke eta errepika daiteke piezaz pieza. Emaitza bere bizitza osoan zehar diseinatutako moduan funtzionatzen duen robot sentsore euskarria da.
Robot sentsore euskarri baten zehaztasun eta integrazio erronkak
Hedapen termikoa eta egonkortasuna
Beroak dena aldatzen du. Egun osoan martxan dagoen robot-beso bat berotzen da. Bero horrek metala haztea eragiten du. Zure robot-sentsorearen euskarria modu irregularrean hazten bada, sentsorea mugitzen da. 20 °C-tan lerrokatuta zegoen kamera batek 50 °C-tan zertxobait okertu daiteke. Erroreak txikia dirudi. Beso luze baten muturrean, handia bihurtzen da.
Materialaren aukeraketak arazo hau eragiten du. Aluminioa altzairu herdoilgaitza baino gehiago dilatatzen da. Horregatik, aurre-luzatutako T651 tenplaketa garrantzitsua da. Barne-tentsio maximoak ±15 MPa azpitik jaisten ditu. Muntaketa egonkor batek bere forma mantentzen du tenperatura-aldaketetan zehar. Ikuspegi praktiko batetik, zure muntaketa bere funtzionamendu-tartearen goi- eta behe-muturretan probatu beharko zenuke. Sentsorea mugitzen bada, gehitu konpentsazio termiko-urrats bat edo aldatu dilatasyon txikiagoko aleazio batera.
Elektronika eta kableatu integrazioa
Kableak dira sentsoreetan muntatutako osagai robotiko askotan katebegi ahula. Muntaketa perfektu batek huts egiten du kable bat askatzen bada edo zarata jasotzen badu ere. Lurrerako konexio txarra ohiko akats puntua da. Interferentziak zuzenean bidaltzen ditu zure seinalera. Sentsoreak zaborra irakurtzen du, eta zuk muntaketari leporatzen diozu.
Integrazio ona plangintzarekin hasten da. Energia eta seinale kableak bereizita jarri. Gutxienez 50 mm-ko distantzia mantendu servo zarataren akoplamendua ekiditeko. Gurutzatu 90°-ko angeluetan elkartu behar direnean. Erabili banaka blindatutako bikoteak kodetzaile seinaleetarako. Aukeratu % 85eko edo gehiagoko estaldura duten txirikordatutako blindatuak malgutasun guneetarako. Amaitu blindatuak bi muturretan, antena bezala ez jokatzeko. Urrats hauek seinalearen zehaztasuna babesten dute eta zure datuak garbi mantentzen dituzte.
Bibrazio eta EMI murrizketa
Robotak dardarka dabiltza. Motorrak burrunba egiten dute. Junturak aurrera eta atzera mugitzen dira. Robot sentsore baten euskarriak energia hori xurgatu behar du sentsorea mugitzen utzi gabe. Lotura solteek okerrera egiten dute. Nord-Lock ziri-arandelek Junker proba gainditzen dute 14g-tan 2,000 ziklo baino gehiagoz. Tentsioaren %100 inguru mantentzen dute 1,000 zikloren ondoren. Blokeo-arandelek tentsio guztia galtzen dute 100 ziklotan. NASAk arrazoi onengatik baztertzen ditu.
EMI bibrazioaren isila den bikotekidea da. Kable bibratzaile batek bere babesa igurtzi dezake. Babesa huts egiten duenean, zaratak seinale-linea gainezka egiten du. Kableen bideratzean eta konektoreen kokapenean tolerantzia estuak lagungarriak dira hemen. Piezen arteko mugimendu erlatiboa geldiarazten duen euskarri zurrun batek ere laguntzen du. Sentsoreetan muntatutako osagai robotikoen fabrikazioa optimizatzeak arazo hauek elkarrekin konpontzea esan nahi du. Zulo deslerrokatuek eragindako tentsioa eta lurreratze txarrak eragindako seinale-interferentziak dira ohikoenak diren bi hutsegite-puntuak. Konpondu biak diseinu-fasean, eta zure zehaztasun-fabrikazio ahaleginak fruituak emango ditu lantokian.
Robot sentsore euskarri baten eskalatze fabrikazioa
Bolumen txikiko prototipoak egitea
Diseinu bat duzu. Orain funtzionatzen duela frogatu behar duzu ekoizpen-tresnetan diru asko gastatu aurretik. Prototipazio azkarrak aukera hori ematen dizu. Aukeratzen duzun metodoa probatu behar duzunaren araberakoa da. ±0.05 mm-tik beherako tolerantzia estuak axola badute, aukeratu CNC edo gehitu post-prozesamendua eta ikuskapena gehigarrizko piezetan. Delrin edo PEEK bezalako CNC mekanizatutako plastikoak ±0.05 mm edo gehiago mantentzen du. Horrek aukerarik onena bihurtzen du parekatze-ezaugarrietarako, doikuntza kontrolatuetarako, zigilatzeko gainazaletarako eta haridun interfazeetarako metalezko CNCa exekutatu aurretik. SLAk ezaugarrien bereizmen fina eta gainazalaren kalitatea ematen dizu. Forma eta geometria finerako ondo funtzionatzen du, baina ez egitura-probetarako. SLS eta MJF-k normalean ±0.2-0.5 mm lortzen dituzte ezaugarri orokorretarako. Hutsean egindako galdaketak ±0.1-0.3 mm-tan iristen da moldearen eta materialaren arabera.
CNC metalikoa exekutatu aurretik fideltasun handiko probak egiteko, Delrin bezalako CNC mekanizatutako plastikoa gomendatzen da, CNCak ±0.05 mm-ko edo gehiagoko tolerantziak mantendu ditzakeelako, eta horrek parekatze-ezaugarri estuak eta doikuntza kontrolatuak onartzen ditu.
Prototipotik ekoizpenerako trantsizioak ez du zertan tolerantzia-kontrola hautsi. Aluminiozko CNC mekanizazioak produktuen garapen azkarragoa ahalbidetzen du. Abiadura horrek prototipoak eta ekoizpena lotzen laguntzen dizu, diseinuan txertatu duzun zehaztasuna galdu gabe. Geometria probatzen duzu, konpondu behar dena konpontzen duzu eta konfiantzaz aurrera egiten duzu.
Bolumen Handiko Ekoizpena
Eskala handitzeak milaka piezatan kalitate bera mantentzea esan nahi du. Palet sistema automatizatuek hori posible egiten dute. Sistema hauek etengabeko ekoizpena egiten dute. Piezen arteko aldakuntzak murrizten dituzte. Metrologia linealak ezaugarri kritikoak denbora errealean egiaztatzen ditu. Horrek zure prozesua egonkor mantentzen du eta zure CpK 1.33tik gora. Prozesuaren kontrol estatistikoak prozesuaren erdigunea eta sakabanaketa kontrolatzen ditu. ±0.05 mm-ko tolerantziak dituen robot sentsore baten euskarrirako, SPC-k CpK 1.33 eta 1.67 artean mantentzen laguntzen dizu. ±0.01 mm-ko ezaugarri estuagoak ere gai izaten jarrai dezakete prozesuaren optimizazioaren bidez.
Lehenengo piezan egiten duzun robot sentsorearen euskarria hamar mila piezarekin bat etorri behar da. Palet automatizatuek eta SPC-k hori gertatzea ahalbidetzen dute. Ez duzu metala mozten bakarrik. Errepikatzen den prozesu bat eraikitzen ari zara.
Kostuen optimizazioa
Kostua jaisten da hainbeste material mozteari uzten diozunean. Geruza hibridoko fabrikazioak arku soldaduraren deposizioa akabera-mekanizazioarekin konbinatzen ditu. Ikuspegi honek ia forma garbiak eraikitzen ditu lehenik. Ondoren, akabera-mekanizazioak azken tamainara eramaten ditu. Zurrunbilo-mekanizazioa erabat saltatzen duzu. Horrek denbora eta dirua aurrezten ditu. Prozesuak tolerantzia mantentzen du akabera-urrats osoan. Dauden CNC makinen kostu txikiko berritze gisa funtzionatzen du. Forma garbia eta akabera-makina estazio berean eraikitzen dituzu.
Piezen bateratzeak ere laguntzen du. Mekanizatutako pieza batek bost pieza torlojutu gainditzen ditu. Muntaketa denbora murrizten duzu, lotura-elementuak murrizten dituzu eta pilatze-errorea ezabatzen duzu. Robot sentsore baten euskarriarentzat, pieza gutxiagok hutsegite-puntu gutxiago esan nahi du. Tolerantzia-kontrol zorrotza errazagoa da kudeatu beharreko interfaze gutxiago dituzunean. Ikuspegi praktiko batetik, pieza sinplifikatzen duen diseinu-aukera bakoitzak dirua aurrezten du bolumenean.
NOBLE: Robot sentsore muntaien fabrikazio bazkidea

Metal eta Plastiko Mekanizazio Espezializatua
NOBLEk metalezko eta plastikozko mekanizazioan lan egiten du. Arreta hori garrantzitsua da tolerantzia estuak mantentzen dituen robot sentsore-euskarri bat behar duzunean. Taldeak aluminioa, altzairu herdoilgaitza eta PEEK eta Delrin bezalako ingeniaritza-plastikoak maneiatzen ditu. Material bakoitzak bere arazoak ditu. NOBLEko makinistek badakite nola konpondu arazo horiek guztiak.
Haien fabrikazio trebetasunek prozesu sorta osoa hartzen dute barne. CNC fresaketa, torneaketa, zulaketa eta hariztaketa lanak leku bakarrean dituzu. Horrek esan nahi du eskualdatze gutxiago eta akats gutxiago egiteko aukera. Sentsore robotizatuetan muntatutako piezen kasuan, ikuspegi bateratu honek kalitatea egonkor mantentzen du lehenengo mozketatik azken egiaztapenera arte.
Ziurtagiriak eta Kalitate Arauak
Kalitatea ez da esaera hutsa NOBLEn. Konpainiak ISO 9001:2015 eta ISO 13485:2016 ziurtagiriak ditu. ISO 9001:2015ak kalitate kudeaketa orokorra hartzen du barne. ISO 13485:2016ak gailu medikoetarako beharrezkoak diren arau zorrotzagoak gehitzen ditu. Bigarren ziurtagiri horrek zerbait handia esaten dizu. NOBLEk zehaztasun eta trazabilitate estandar zorrotzak bete ditzake.
Beraz, zer esan nahi du honek zure robot sentsore muntaketa proiekturako? Prozesu idatziak, urrats kontrolatuak eta jarraitu beharreko erregistro argi bat lortuko dituzu. Pieza guztiak ekoizpenean zehar jarrai daitezke. Zerbait gaizki ateratzen bada, taldeak azkar aurki dezake kausa nagusia. Kontrol maila horrek zure muntaketa aurpegiak lauak eta zure zuloen posizioak zuzen mantentzen ditu.
Diseinu zerbitzu osoa, muntaketa arte
NOBLEk ekoizpena baino gehiago egiten du. Enpresak zerbitzu sorta osoa eskaintzen du, diseinutik muntaketaraino. Ideia txiki bat ekar dezakezu eta pieza amaitu batekin alde egin. Taldeak fabrikaziorako diseinuan, materialen aukeraketan eta prototipoen baliozkotzean laguntzen du. Muntaketa eta azken ikuskapena ere zaintzen dituzte.
Laguntza integral honek denbora aurrezten dizu eta arriskua murrizten du. Ez duzu bost saltzaile ezberdinekin lan egin beharrik. Bazkide bakar batek kudeatzen du prozesu osoa. Sentsoreetan muntatutako piezen kasuan, jarraitutasun horrek tolerantziak babesten ditu urrats guztietan. Ikuspegi praktiko batetik, eskualdatze gutxiagok esan nahi du akatsak sartzeko aukera gutxiago.
NOBLEko taldeak badaki robot sentsore euskarria zehaztasun osagai bat dela. Horrela tratatzen dute. Prototipo bat edo ekoizpen oso bat behar duzun ala ez, mekanizazio ezagutza eta kalitate sistemak ekartzen dituzte ondo egiteko. Bidaia osoa kudeatu dezakeen fabrikazio bazkide bat nahi baduzu, NOBLE laguntzeko prest dago.
Zehaztasunak, materialen aukeraketak, tolerantziaren kontrolak eta prozesuen optimizazioak osatzen dute robot sentsore-euskarri on oro. Euskarri bat ez da geroago gehitzen duzun zerbait. Zure robotak mundua argi ikusten duen edo etengabeko desbideratzeari aurre egiten dion erabakitzen duen zehaztasun-pieza bat da. Erabili aipatu ditugun jardunbide egokienak. Mantendu muntaketa-aurpegiak lauak 0.02 mm-ren barruan. Aukeratu zure ingurunerako aleazio edo plastiko egokia. Kontrolatu zure tolerantziak eta hobetu zure prozesua prototipotik ekoizpenera.
Mundu errealeko ikuspuntutik, bazkide egokiak errazten du hau. NOBLEk metal eta plastiko mekanizazio ezagutza, ISO 9001:2015 eta ISO 13485:2016 ziurtagiriak eta diseinutik muntaketaraino zerbitzu osoko laguntza eskaintzen ditu. Haien CNC mekanizazioari esker, zure robot sentsorearen euskarria zehatza da multzo guztietan. Prest al zaude euskarri eraginkorra eraikitzeko? NOBLE laguntzeko prest dago.
Robot sentsore euskarriaren maiz egiten diren galderak
Zergatik da hainbeste garrantzitsua lautasuna robot sentsore baten euskarrian?
0.02 mm-ko tartean laua ez den muntaketa-aurpegi batek sentsorearen gorputza bihurrituko du torlojuak estutzean. Tentsio horrek sentsoreak mundua irakurtzeko modua aldatzen du. Kamera edo LiDAR unitate bat apur bat kanpora begira dago orduan, eta errorea distantziarekin handitzen da. Aurpegi lauek datuak garbi mantentzen dituzte.
Zein zehatza izan behar du nire neurketa-ekipoak?
NISTek dioenez, zure ekipamendua egiaztatzen duzun tolerantzia baino lau aldiz zehatzagoa izan behar da. 0.02 mm-ko lautasunerako, 0.005 mm-ko edo handiagoa den gehienezko errore onargarria behar duzu. Horrek esan nahi du CMM bat behar dela. Kalibreek ezin dute hori egin.
Zein material da egokiena robot sentsore baten euskarrirako?
Ingurunearen araberakoa da. 6061 aluminioak erresistentzia-pisu erlazio bikaina eskaintzen die robot mugikorrei. 316 altzairu herdoilgaitzak ur gazia eta produktu kimikoak jasaten ditu. PEEK eta Delrinek bibrazioak moteltzen dituzte eta elektrikoki isolatzen dute. Karbono-zuntza zurruna eta arina da, baina garestia eta mekanizatzeko zaila.
Erabili al ditzaket blokeatzeko arandela zatituak nire euskarrian?
Ez. Blokeo-arandelak zatituek tentsio guztia galtzen dute 100 ziklotan, eta NASAk baztertzen ditu. Nord-Lock ziri-arandelek Junker proba gainditzen dute 14g-tan 2,000 ziklo baino gehiagoz. Tentsioaren %100 inguru mantentzen dute 1,000 zikloren ondoren. Bibrazioak ez ditu askatuko.
Zergatik da hobea 5 ardatzeko CNC mekanizazioa sentsore-euskarrietarako?
5 ardatzeko fresadore batek zulo angeluarrak eta kokapen-zuloak egiten ditu konfigurazio bakarrean. Horrela, konfigurazio anitzetatik sortutako pilaketa-erroreak saihesten dira. Bost ardatzeko lanak zulo angeluarreko posizioak ±0.008 mm-ra mantentzen ditu aluminioan. 3 ardatzeko konfigurazio anitzeko hurbilketa batek gutxienez ±0.03 mm-ra iristen da. Konfigurazio bakarrak denbora aurrezten du.
Nola eragotzi dezaket kableek nire sentsorearen seinalea hondatzea?
Gutxienez 50 mm-ko distantziara jarri elikatze- eta seinale-kableak. Gurutzatu itzazu 90°-ko angeluan elkartu behar direnean. Erabili banaka blindatutako bikoteak kodetzaile-seinaleetarako. Aukeratu % 85eko edo gehiagoko estaldura duten txirikordadun blindatuak. Amaitu blindatuak bi muturretan, antena gisa ez jokatzeko.
Zerk eragiten du kalibrazio-desbideratzea denboran zehar?
Beroa arrazoi handi bat da. Egun osoan martxan dagoen robot-beso bat berotu egiten da, eta metala hazten da. Aluminioa altzairu herdoilgaitza baino gehiago dilatatzen da. Aurrez luzatutako T651 tenplaketak barne-tentsio maximoak ±15 MPa-tik behera jaisten ditu, eta horrek egonkortasuna hobetzen du. Lotura solteak eta kablearen babes-higadurak ere desbideratzea eragiten dute.
Noiz pasa behar dut prototipoetatik ekoizpenera?
Aurrera egin prototipoak baliozkotasuna gainditzen duenean. Delrin bezalako CNC mekanizatutako plastikoak ±0.05 mm edo gehiagoko euskarria du, beraz, lotura-ezaugarriak ondo probatzen ditu metala igaro aurretik. Ondoren, eskala handitu palet automatizatuekin eta prozesuen kontrol estatistikoarekin. Horrek CpK 1.33tik gora mantentzen du milaka piezatan.







