
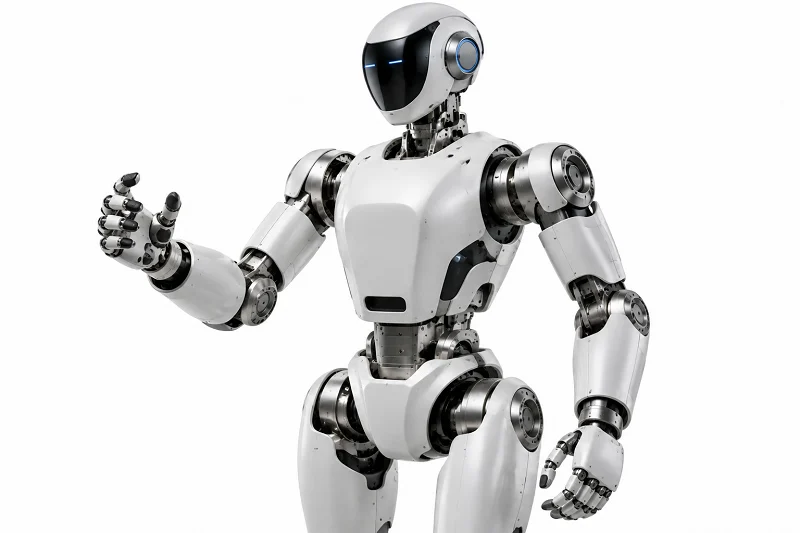
Robot autonomoak pieza komun batzuen menpe daude. Horien artean daude aktuadoreak, junturak, besoak, karkasak, engranaje-kaxak, motorrak, kontrolagailuak, sentsoreak eta amaierako efektoreak. Baina robot autonomoen osagai hauek ondo funtzionatzen dute fabrikazio-prozesu, zehaztasun-maila eta material egokiak elkarrekin aukeratzen direnean bakarrik. Hori da puntu nagusia. Osagaiak fabrikaziora arte, aukera bakoitzak emaitza aldatzen du. Mekanizazioan egindako akats txikiek arazo handiak sor ditzakete mugimenduan edo sentsoreetan. Beraz, prozesuak eta materialak osagaiak berak bezainbesteko garrantzia dute. Mezu honetan, pieza bakoitzaren diseinua nola egiten den eta zerez eginda dagoen zuzenean lotzen den aztertuko dugu. Helburua prozesuaren, zehaztasunaren eta materialaren arteko loturak argi uztea da, robot autonomoen osagai fidagarriak lortzeko.
Core Robot Autonomoen Osagaiak
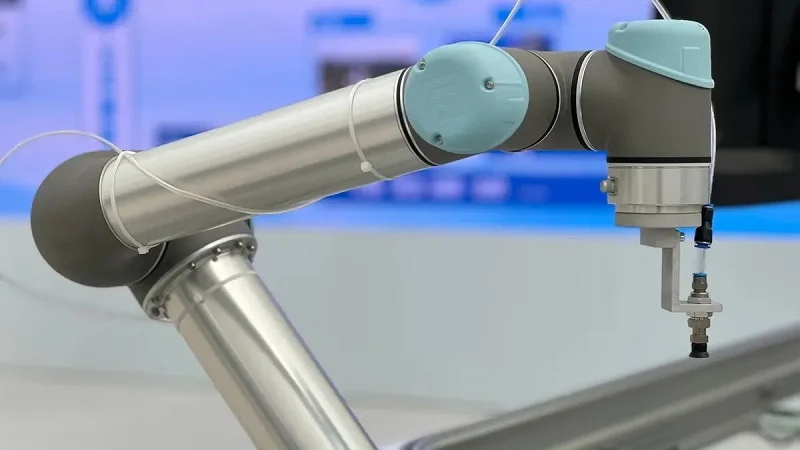
Roboten diseinuak ez dira guztiak berdinak. Robot artikulatu batek biraketa-junturak eta irismen luzea ditu. SCARA robot batek azkar mugitzen da gainazal lauan. Robot kartesiar batek irristatze-bide zuzenak erabiltzen ditu. Delta robot batek beso arin eta armiarma itxurakoa du. Robot zilindriko batek espazio biribil baten barruan lan egiten du. Robot artikulatuek lideratzen dute merkatua. 2025ean, merkatuaren % 67.7 inguru zuten. SCARA robotek % 14.2 zuten. Robot kartesiar edo gantry robotek % 9.1 zuten. Delta eta zilindriko robotek funtzio txikiagoak betetzen dituzte. Mota bakoitzak robot piezen multzo desberdina behar du. Marko mekanikoa aldatu egiten da robotaren zereginarekin batera.
Pieza mekanikoak eta estrukturalak
Talde honek besoa, oinarria eta karkasa ditu. Pieza hauek osatzen dute eskeletoa. Nahikoa zurrunak izan behar dute kargapean tolestu ez daitezen. Nahikoa arinak izan behar dute energia-kontsumoa baxua mantentzeko. Aluminiozko aleazioek ondo funtzionatzen dute hemen. 275 MPa inguruko erresistentzia ematen dute pisu txikiarekin. 17-4 PH bezalako altzairu herdoilgaitzak erresistentzia handiagoa ematen du 1,000 MPa inguruan. Hori garrantzitsua da zama astunentzat. Ingeniaritza-plastikoak, hala nola polikarbonatoa, kanpoko estalkietarako erabiltzen dira. Talkaren aurkakoak dira eta pisua murrizten dute.
Gainazaleko tratamenduek iraunkortasuna gehitzen dute. Anodizazio gogorrak aluminioa higaduratik babesten du. Lurrun-leuntzeak gainazal leuna sortzen du plastikozko karkasetan. Horrek zigilu dinamikoek hobeto funtzionatzen laguntzen du. Karkasak babestea baino gehiago egiten du. Errodamenduak, erreduktoreak eta motorrak eusten ditu. Beraz, tolerantzia estuak behar ditu. Gaizki mekanizatutako karkasak deslerrokatze-prozesua eragiten du. Horrek bibrazioa eta zehaztasun eskasa dakartza.
Gidatzea, Aktuazioa eta Transmisioa
Talde honek robota mugiarazten du. Aktuadoreek energia mugimendu bihurtzen dute. Junturek beso-segmentuak lotzen dituzte. Zehaztasun-erreduzigailuak eta zehaztasun-kaxak motorraren eta kargaren artean kokatzen dira. Momentua areagotzen eta abiadura murrizten dute. Zehaztasun-erreduzigailua funtsezkoa da errepikagarria den mugimendua behar duten robotentzat. Hori gabe, besoak ezin du posizioa mantendu kargapean.
Servomotorrek gidatzen dituzte sistema hauek. Abiadura eta posizio kontrol zehatza ematen dute. Servomotorrek kodetzaileekin funtzionatzen dute feedbacka emateko. Kontrolatzaileak seinalea irakurtzen du eta motorra doitzen du. Begizta honek besoa bidean mantentzen du. Robot askok servomotorrak erabiltzen dituzte artikulazio bakoitzean. Beraz, sei ardatzeko robot batek sei servomotor aldi berean exekutatzen ditu.
Zehaztasun-kutxa egokia robotaren lanaren araberakoa da. Transmisio harmonikoek ez dute atzerakadarik eskaintzen. Hori garrantzitsua da muntaketarako edo ebakuntzarako. Transmisio zikloidalek talka-karga handiagoak jasaten dituzte. Robot batzuek bi motak erabiltzen dituzte juntura desberdinetan.
Efektore elektrikoak, sentsoreak eta amaierako efektoreak
Geruza elektrikoak dena lotzen du. Motorrek elikatze-iturriak behar dituzte. Kontrolatzaileek logika exekutatzen dute. Sentsoreek posizioari, indarrari eta hurbiltasunari buruzko feedbacka ematen dute. Mota ohikoenen artean kodetzaileak, momentu-sentsoreak eta lidarrak daude. Hauek ia diseinu guztietan ohikoak diren robot autonomoen osagaiak dira.
Amaierako efektoreek robotaren eskuen antzera jokatzen dute. Pintzak, soldadura-zuziak edo kamerak izan daitezke. Jaso eta jarri robot batek huts-pintza bat erabil dezake. Soldadura-robot batek alanbre-elikadura duen zuzia erabiltzen du. Robot autonomoaren osagai horiek guztiek elkarrekin lan egin behar dute. Kaxa-kutxaren zehaztasunak amaierako efektorearen posizioan eragiten du. Sentsorearen zehaztasunak kontrolatzaileak akatsak nola zuzentzen dituen mugatzen du. Beraz, pieza guztiek dute garrantzia.
Robot Autonomoen Osagaien Fabrikazio Prozesuak
Robot pieza bakoitza nola egin erabaki behar den erabakitzen da. Ezin duzu pieza baten forma eraikitzeko modutik bereizi. Poltsiko sakonak dituen juntura-etxebizitza batek metodo bat behar du. Engranaje-pieza leun batek beste bat behar du. Aukeratzen dituzun fabrikazio-prozesuek tolerantzia, gainazalaren akabera eta azken kostua ezartzen dituzte. Beraz, azter ditzagun aukera nagusiak eta ikus ditzagun non egokitzen diren bakoitza.
CNC Mekanizazioa eta Doitasuneko Fabrikazioa
CNC mekanizazioa doitasun-fabrikazioaren oinarria da. Biraketa-erreminta batek metala edo plastikoa azken formatik gertu mozten du. Makinak fitxategi digital bat jarraitzen du, beraz, pieza guztiak berdinak dira. Hori garrantzitsua da ehunka euskarri edo juntura-plaka berdin behar dituzunean.
Tolerantzia da CNCak distira egiten duen tokia. Tailer on batek muga zorrotzak ezartzen dizkie ezaugarri kritikoei, hala nola errodamenduen zuloei eta muntaketa-zuloei. Gainazalaren akabera ere nahikoa leuna da zigiluetarako eta irristatze-kontakturarako. Kontrol-maila hori dela eta, doitasun handiko mekanizazioak hain ondo balio die engranaje-kaxen karkasei, aktuadoreen euskarriei eta sentsoreen euskarriei.
Aipatzekoa da tailer guztiek ez dutela emaitza bera ematen. Txinako fabrikazio-enpresa liderra den NOBLE bezalako enpresek CNC mekanizazio zehatza zerbitzu osoko laguntzarekin uztartzen dute. Robot autonomoen osagaien prototipoak eta ekoizpen masiboa kudeatzen dituzte, lehenengo artikulutik hasi eta serie osoraino. Bazkide mota hori garrantzitsua da zure diseinuak geometria konplexua duenean.
Ikuspegi praktiko batetik, zehaztasun-mekanizazioak kargak eramaten dituzten edo lerrokatzea mantentzen duten piezak hartzen ditu barne. Pentsa ezazu zehaztasun-erreduzitzaile baten karkasa batean. Bere zuloa motorraren ardatzarekiko leial egon behar da. Bertan dagoen edozein desbideratze-mugimenduk atzerakada gisa agertzen da amaierako efektorean. Beraz, prozesu honek mugimendu-kate osoa babesten du.
Galdaketa, Forjaketa eta Injekzio moldeatzea
Ez da pieza guztiak bloke solido batetik moztu behar. Moldeak metal urtua isurtzen du molde batean. Roboten oinarri-plakak eta beso-segmentuak bezalako forma konplexuetarako egokia da. Alde txarra CNC baino tolerantzia malguagoak dira. Askotan bigarren mekanizazio-pase bat behar izaten da aurpegi kritikoetan.
Forjaketak metala presiopean lantzen du. Alearen egitura trinkoagoa eta sendoagoa bihurtzen da. Horrek talka-kargak jasaten dituzten piezei laguntzen die, hala nola eskumuturreko estekak edo junturak. Berriz ere, akabera-mekanizazioa egiten da azken dimentsioak lortzeko.
Injekzio bidezko moldeoek ideia bera erabiltzen dute plastikoetan. Pelletak urtu eta altzairuzko molde bat betetzen dute. Estalkiak, karkasak eta klip txikiak azkar eta merkea lortzen dituzu bolumenean. Moldearen kostua altua da hasieran. Beraz, bide hau kopia asko behar dituzunean bakarrik da baliotsua.
Xafla metalikoen fabrikazioak hori guztia onartzen du. Tolestuz eta estanpatuz euskarriak, panelak eta muntaketa-plakak egiten dira. Zure elektronikaren inguruan markoa eraikitzeko modu azkar eta merkea da.
DMLS eta metodo gehigarriak
Zuzeneko metalezko laser sinterizazioak, edo DMLS-k, piezak geruzaz geruza eraikitzen ditu metal hautsetik. Diseinatzaileek saia dezaketena aldatzen du. Jada ez zaude ebaketa-erreminta batek lor ditzakeen formekin lotuta.
Robot piezen fabrikazioaren onurak errealak dira:
- DMLS-k robot autonomoen osagai geometriko konplexuak inprimatzea ahalbidetzen du aplikazio robotikoetarako.
- Pieza hauek barneko hozte-kanalak izan ditzakete.
- Sare-egitura arinak dituzte, pisu orokorra murrizten dutenak.
- Zurruntasun-pisu erlazio handiak lortzen dituzte, eta horrek onuragarria da roboten amaierako efektoreentzat.
Azken puntu horrek garrantzi handia du. Amaierako efektore arinago batek servo motorrei momentu gutxiagorekin azkarrago mugitzeko aukera ematen die. Barne kanalek beroa puntu sentikorretatik urrun mantentzen dute. Sare-nukleoek masa mozten dute zurruntasuna galdu gabe.
Arazoa akabera eta tolerantzia da. Eraikitako DMLS gainazalak mekanizatutakoak baino zakarragoak dira. Aurpegi kritikoek normalean mekanizazio-pase arin bat behar dute ondoren. Beraz, metodo gehigarriek eta kentzaileek askotan taldean funtzionatzen dute.
Ikuspegi praktiko batetik, azpisistema robotikoen fabrikazio-prozesuak gutxitan dira bere kabuz funtzionatzen. Beso bakar batek oinarri galdatu bat, lotura forjatu bat, DMLS amaierako efektore bat eta CNC bidez akaberatutako zuloak konbina ditzake. Metodo bakoitzak bere lekua merezi du. Trebetasuna prozesua behar duzun geometriara, kargara eta bolumenera egokitzean datza.
Robot Autonomoen Osagaien Materialak
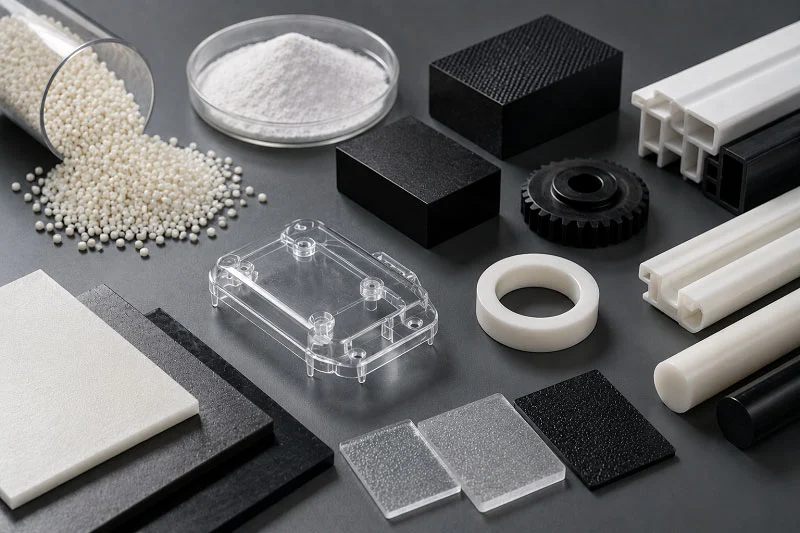
Robot pieza batentzako materiala aukeratzea oreka bat aurkitzea da. Lau gauza alderatzen dituzu: pisua, erresistentzia, herdoilarekiko erresistentzia eta kostua. Bat aldatzen duzunean, besteak ere aldatzen dira. Beso arinago bat azkarrago mugitzen da, baina kargapean tolestu daiteke. Aleazio sendoago batek bere forma mantentzen du, baina garestiagoa da eta denbora gehiago behar da mekanizatzeko. Beraz, aukerarik onena piezak benetan zer egiten duenaren araberakoa da.
Aluminioa eta bere aleazioak
Aluminioa da beso, euskarri eta karkasetarako aukerarik onena. Arina da, mekanizatzeko erraza da eta anodizatu ondoren herdoilaren aurka egiten du. 6061-T6 kalitatea askotan erabiltzen da robot besoetan. Ondo soldatzen du eta prezio ertaina du. 7075-T6 kalitatea sendoagoa da, baina zailagoa soldatzen. Nekearen zenbakiek aldea erakusten dute.
| Alloy | Nekearen indarra | Zikloak |
| 6061-T6 | 14,000 psi (96 MPa) | 5×10^8 |
| 7075-T6 | 23,000 psi (159 MPa) | 5×10^8 |
7075-T6-k nekearen aurkako errendimendua 1.6 aldiz hobea da gutxi gorabehera. Horrek egokitasun ona bihurtzen du karga errepikatuen pean dauden piezetarako, hala nola errendimendu handiko ibilgailuen osagaietarako. Egunean milaka aldiz norabidea aldatzen duen robot beso batentzat, tarte hori garrantzitsua da.
Altzairu herdoilgaitza eta titanioa
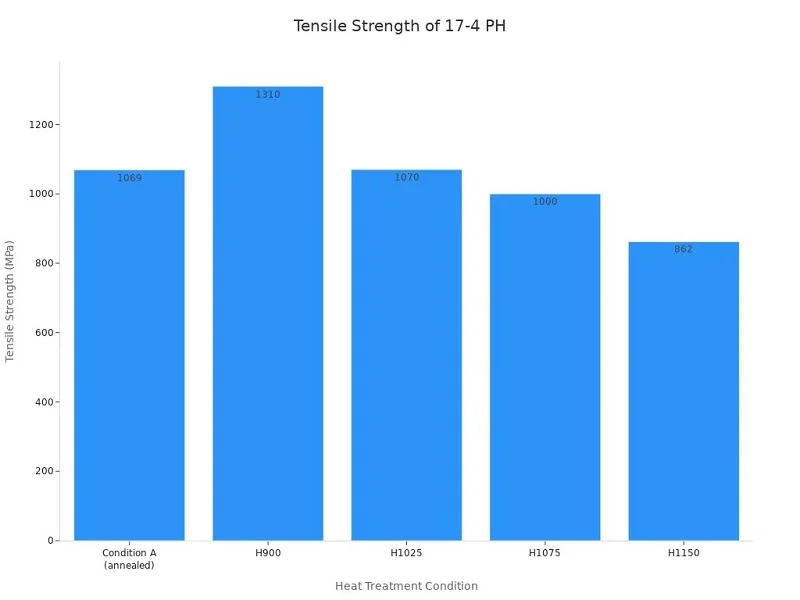
Altzairu herdoilgaitzak herdoilarekiko erresistentzia eta erresistentzia handia eskaintzen ditu. 17-4 PH maila aukera bikaina da estresa eta hezetasuna jasaten dituzten robot autonomoen osagaietarako. Bero-tratamendua jaso dezake 1,300 MPa (190,000 psi) inguruko azken trakzio-erresistentzia lortzeko. Bere elastikotasun-modulua 197 GPa ingurukoa da. Bero-tratamenduaren baldintzak emaitza aldatzen du, beheko grafikoak erakusten duen bezala.
Titanioa, batez ere Ti-6Al-4V, oso ondo funtzionatzen du robotika aplikazio zorrotzetarako. Erresistentzia handia dentsitate baxuarekin eta herdoilarekiko erresistentzia bikainarekin konbinatzen du. Alde txarra kostua eta mekanizatzeko zailtasuna da. Pisua aurreztea prezioaren araberakoa denean erabiltzen da.
Ingeniaritza Plastikoak eta Konpositeak
Plastikoek pisua eta kostua murrizten dituzte. Polikarbonatozko estalkiek inpaktuei eusten diete. Azetala eta nylona engranaje eta biratzen diren buxinetarako erabiltzen dira. Diseinu batzuetan ez dute lubrifikaziorik behar. Karbono-zuntzezko konpositeek are gehiago egiten dute. Zurruntasun handia ematen dute masa txikiarekin, eta horrek beso azkar mugitzen laguntzen du. Arazoa kostua eta lotzeko zailtasuna da. Ezin dituzu metala bezala soldatu. Beraz, lotura-elementuen edo itsasgarrien inguruan diseinatzen duzu.
Zehaztasun-fabrikazioak robot autonomoen osagai guztiak konektatzen ditu
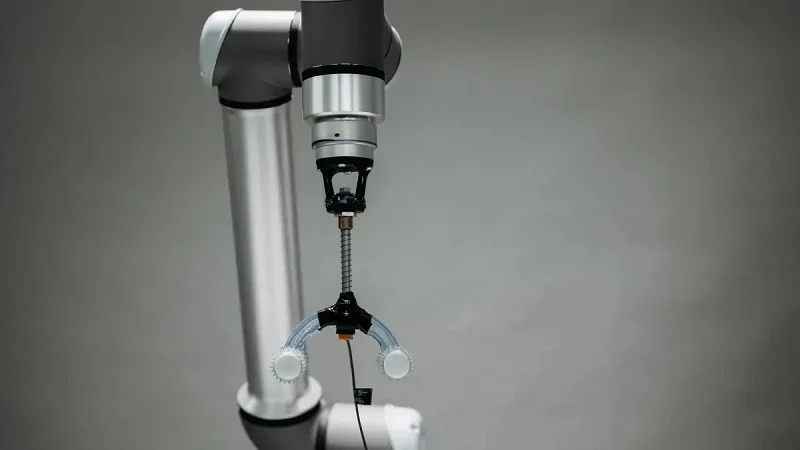
Robot bat sistema bat da, ez piezen pila bat soilik. Besoa, engranaje-kaxa, motorra eta sentsorea unitate bakar gisa lerrokatzen direnean bakarrik funtzionatzen dute ondo. Hor sartzen da doitasun-fabrikazioa. Pieza mekanikoak, transmisio-elementuak eta elektrikoak makina bakar batean lotzen dituen haria da. Ondo egiten duzunean, robota leunki mugitzen da. Gaizki egiten duzunean, akats guztiak tresnaren puntan agertzen dira.
Perdoiak eta dimentsio-zehaztasuna
Tolerantzia metatzea da juntura-muntaketa guztietako arazo isila. Robot batek ez ditu inoiz neurriak banan-banan ikusten. Motorraren pilotua, errodamenduaren zuloa, engranaje-kaxaren muntaketa-aurpegia, ardatzaren erdigunea eta kokapen-zuloak elkarreragiten dute. Ezaugarri bakoitzak bere kabuz gaindi dezake ikuskapena. Baina haien aldakuntza konbinatuek azken muntaketa egon beharko lukeen tokitik urruntzen jarraitzen dute. Aldaketa horrek kokapenaren zehaztasuna murrizten du, robotak ziklo guztietan puntu oker bera errepikatzen duenean ere. Errepikagarritasuna eta zehaztasuna ez dira gauza bera, eta horregatik da hain zuzen ere.
Zenbakiek hori berresten dute. Argitaratutako industria-robot esperimentu batean, NISTeko ikertzaileek kokapen-errorearen mediana % 97 murriztu zuten, 0.3 mm-ra arte, lokalizazio eta kalibrazio hobeagoei esker. Irabazi handia da hori. Baina kalibrazioak ez luke inoiz saihestu zitekeen lerrokatze mekaniko arazo bat justifikatu behar. Ekoizpenaren aurretik, berrikusi datu-egitura, tolerantzia-katea, robot autonomoaren osagaien parekatzea, ikuskapen-metodoa eta mekanizazio-egonkortasuna. Bestela, perfektuki mekanizatutako motorraren euskarria gaizki lerrokatutako robot-juntura bihurtzen da.
Honela lotzen ditu doitasunezko fabrikazioak osagai guztiak. Errodamenduen aldizkarietan, gurutzatutako arrabolen karreretan eta harmoniko erreduktoreen muntaketa-aurpegietan dauden dimentsio-tolerantzia estuak mugimendu-katea zintzo mantentzen dute. Ohiko praktikak ezaugarri horiek ISO H6/h6 tartean uzten ditu, mugimendu-katea zehatza mantentzen duten tarteak bermatuz. Planeta-engranajeen zentro-distantziak ere tolerantzia estuetan mantentzen dira. Motorraren estatoreko pilotuak ISO h6 mugen arabera zehazten dira. Zenbaki horiek ez dira hutsalak. Zure doitasunezko erreduktoreak posizioa mantentzen duen edo kargapean mugitzen den erabakitzen dute.
Gainazaleko akabera eta egokitzapena
Egokitzapenak akaberaren ondoren jarraitzen du. Zulo zakar batean sartutako errodamendu batek ez du inoiz marrazkiak nahi duen moduan esertzen. Engranajeen hortzek istorio bera kontatzen dute. Zehaztasun handiko engranajeek beren kalifikaziorako egokiak diren profil eta urrats-tolerantzia zorrotzak mantentzen dituzte, gainazaleko zimurtasuna baxua mantenduz mugimendu fidagarria ahalbidetzeko. ISO 1328 arauak engranajeen zehaztasuna sailkatzen du urratsa, hortz-lodiera, profila, excentrizitatea eta atzerakada barne hartzen dituzten mailetan. Bakoitzak zuzenean eragiten dio mugimenduaren zehaztasunari eta errepikagarritasunari.
Pentsa ezazu zer egiten dion atzerakada batek doitasun-kutxa bati. Erreduktorean dagoen tarte txiki batek dardara ikusgarri bihurtzen du amaierako efektorean. Sentsoreen lerrokatzeak ere kalteak jasaten ditu. Ardatz bat irakurtzen duen kodetzaile batek besoak inoiz lortu ez duen posizio baten berri ematen du. Beraz, gainazalaren akabera eta doikuntza ez dira xehetasun kosmetikoak. Robot autonomoen osagaiek elkarrekin nola funtzionatzen duten oinarri fisikoa dira.
Ikuskapena, Probak eta Arauak
Ezin duzu zehaztasunik aldarrikatu neurtu ezin baduzu. Koordenatuen neurketa-makinek roboten piezen fabrikazioaren alde hau aldatu dute. Hona hemen zer ekartzen duten:
- CMMek neurketatik gizakiaren akatsak kentzen dituzte ikuskapena mikra mailako zehaztasunarekin estandarizatuz, eta horrek bazterketa faltsuak eta oharkabean ikusi gabeko akatsak murrizten ditu.
- Desbideratzeak garaiz detektatzen dituzte denbora errealeko egiaztapenen bidez, eta horrela, prozesu bat zuzendu ahal izango duzu lote oso bat hondatu baino lehen.
- Geometria konplexua kudeatzen dute gainazal korapilatsuetan milaka datu-puntu jasoz.
- Erreminten higadura-joerak jarraituz eta mekanizazio-parametroak optimizatuz prozesuaren kontrola hobetzen dute.
- Kalitate-betetzea sustatzen duten eta bezeroen ikuskapenean errefusatzeko arriskua murrizten duten txosten zehatzak sortzen dituzte.
CMM plataforma modernoek arkitektura irekia gehitzen dute I++DME espezifikazioaren pean, ikusmenarekin sentsore anitzeko gaitasuna, argi egituratua eta ultrasoinu aukerak, eta 5 ardatzeko kokapena, ikuskapena izugarri bizkortzen duena 3 ardatzeko lan tradizionalarekin alderatuta. Lantegiko unitate gogortuek neurketaren eta mekanizazioaren arteko feedback begizta ixten dute.
Arauek hizkuntza partekatu bat ematen diote horri guztiari. ISO 1328 arauak engranajeen zehaztasuna arautzen du. ISO H6 eta h6 egokitzapen klaseek zuloak eta ardatzak arautzen dituzte. Ikuskapen diziplinatuarekin batera, tolerantzia estuekin fabrikatutako zehaztasun handiko robot autonomo osagaiak fidagarria den sistema bihurtzen dituzte. Konfiantza hori zehaztasunean, errepikagarritasunean, karga-ahalmenean eta zerbitzu-bizitzan agertzen da. Zehaztasun handiko osagaiek eta zehaztasun handiko robot autonomo osagaiek kate osoak eusten duenean bakarrik dute garrantzia. Beraz, mekanizazioaren zehaztasuna, ikuskapena eta muntaketa prozesu jarraitu bakar gisa tratatu. Horrela bihurtzen dira robot autonomo osagaiak robot.
Robot Autonomoen Osagaien Fabrikazioan Diseinu Kontuan Hartzekoak
Diseinu aukera bakoitzak ate batzuk ixten ditu eta beste batzuk irekitzen ditu. Horma mehe bat aukeratu eta hareazko galdaketa ez da aukera bat izango. Poltsiko sakon bat aukeratu eta moldeaketa sinplea desagertuko da. Beraz, diseinu eta fabrikazio prozesuak elkarrekin doaz. Ezin dituzu banandu.
Pisua, indarra eta oreka
Pieza arinak azkarrago mugitzen dira. Hori da robot gehienen diseinuaren atzean dagoen egia sinplea. Baina pieza arinak ere gehiago tolesten dira. Beraz, oreka egokia aurkitu behar duzu. Topologiaren optimizazioak horretan laguntzen du. Ikerketa batek masa nabarmen murriztu dela jakinarazi zuen, indarra eta zehaztasuna mantenduz. Beste ikerketa batek masa nabarmen murriztu zuen zurruntasuna mantenduz. Beraz, pisua kendu dezakezu zurruntasuna galdu gabe. Metodo egokia besterik ez duzu behar.
Oreka ere garrantzitsua da. Amaierako efektore astun batek servo motor handiagoak behartzen ditu. Serbo motor handiagoek pisu gehiago gehitzen dute. Begizta hori ez da inoiz ondo amaitzen. Beraz, ahal duzun guztietan, mantendu masa oinarritik gertu.
Faktore termiko eta ingurumenekoak
Beroak dimentsioak aldatzen ditu. Giro-tenperaturan egokitzen den pieza bat 60 °C-tan itsatsi daiteke. Estaldura gogorrek hori kontrolatzen laguntzen dute. Kromo gogorrak edo anodizatzeak gainazaleko gogortasuna ematen du (gutxienez 30Rc) zigiluak aluminiozko edo polimerozko ardatzak higatzea saihesteko. Kromo estaldura mehe eta dentsoak zehaztasunez jar daitezke, hedapen termikoa kudeatzen lagunduz.
Bibrazioa da beste hiltzaile isila. Eskumuturreko moteltze pertsonalizatu batek bibrazio-maiztasun kritikoak lantzen ditu. Moteltze pasiboak nabarmen murriztu du bibrazioa probetan. Moteltze pasiboek aktiboak gainditzen dituzte hemen. Pisu, bolumen edo energia-kontsumo txikia gehitzen dute. Sistema aktiboek ezegonkortasuna arriskuan jartzen dute eta lekua hartzen dute. Beraz, robot-beso askorentzat, pasiboa da aukera adimentsuagoa.
Fabrikagarritasunerako eta Muntaketarako Diseinua
Fabrikagarritasunerako diseinua prozesua kontuan hartuta hasten da. CNC mekanizaziorako pieza batek erremintetarako sarbidea behar du. Moldeketarako pieza batek zirriborro angeluak eta horma uniformeak behar ditu. Arau hauek saltatu eta gehiago ordainduko duzu. Gainera, denbora gehiago itxarongo duzu.
Fabrikaziorako diseinuak muntaketa ere hartzen du barne. Pieza gutxiagok juntura gutxiago esan nahi du. Juntura gutxiagok tolerantzia-pilaketa txikiagoa esan nahi du. Beraz, multzokatu ezaugarriak mekanizatutako bloke bakarrean ahal duzunean. Erabili auto-kokapeneko ezaugarriak. Estandarizatu lotura-elementuak eraikuntza osoan. Aukera hauek robot piezen fabrikazioa bizkortzen dute eta errore-iturriak murrizten dituzte. Fabrikaziorako eta muntaketarako diseinu ona ez da lan gehigarria. Lana da.
Robot Autonomoen Osagai Pertsonalizatuak vs. Estandarra
Roboten eraikuntza guztiek aukera bera dute. Jadanik egindako pieza bat erosten duzu, edo zuretzat espresuki egindako bat duzu? Zure erantzunak zure kostua, zure entrega-epea eta nola funtzionatzen duen aldatzen ditu. Gainera, sistemaren gainerakoa nola egokitzen den ere aldatzen du.
Pieza estandarrak egokitzen direnean
Pieza estandarrek kostuan eta abiaduran irabazten dute. Katalogoko pintza edo stockeko engranaje-kutxa egunetan bidaltzen da, ez asteetan. Tresneria dagoeneko hor dago. Beraz, unitateko prezioa baxua mantentzen da, eskaera txikietan ere. Sare finko batean kaxak mugitzen dituen robot kartesiar batentzat, pintza estandar batek askotan ondo funtzionatzen du. Zeregina modu berean errepikatzen da. Piezak guztiak berdinak dira. Ezerk ez du diseinua egoera estu batean behartzen.
Pieza estandarrek mantentze-lanak errazten dituzte. Juntura bat hausten denean, stockeko unitate berri bat erabiltzen duzu. Ez marrazkirik, ez tailer mekaniko batean itxaron beharrik. Hori garrantzitsua da biltegi batean zehar sakabanatuta dauden robot autonomoen osagaien flotarentzat. Ordainketa egokitzapena da. Stockeko pieza batek fabrikatzaileak aukeratu dituen neurriak ematen dizkizu, ez zure diseinuak behar dituenak.
Fabrikazio pertsonalizatuak balioa gehitzen duenean
Lan pertsonalizatuak merezi du zeregina katalogoko pieza batek egin dezakeena baino haratago doanean. Erabili pick-and-place teknika kirurgia-tresnen manipulazioan. Erreferentziazko pintza batek ezin izan zuen grapagailu astun bat jaso, % 0ko arrakasta-tasa izanik. Amaierako efektore pertsonalizatu batek % 100eko arrakasta lortu zuen zeregin berean. Tresnak ere primeran jarri zituen bastidoreetan, unitate estandarrak saiakera guztietan huts egin zuen bitartean.
| eszenatokia | Amaierako efektore pertsonalizatua | Pintza estandarra |
| Grapagailu astuna aukeratzea | % 100eko arrakasta | % 0eko arrakasta |
| Tresnak rack-ean jartzea | % 100eko arrakasta | % 0eko arrakasta |
| Ardatz-translazio tolerantzia | eskuzabala | Bat ere ez |
| Zeharkako biraketa-tolerantzia | eskuzabala | Bat ere ez |
Hutsune hori diseinu xehetasunetatik dator. Ardatzean zehar banandutako bi kontaktu puntuk karga banatzen dute eta okertzea geldiarazten dute. Estali gabeko lotura batek tresna bere masa deszentratuan biratzea ahalbidetzen du, eta horrek espazio estuetan lerrokatze bertikala ahalbidetzen du. Hauek neurrira egindako robot osagai autonomoak dira, eta inongo pintzarik ezin duena egiten dute.
Sistema-mailako konpromisoak
Integrazio aukerek makina osoari eragiten diote. Kontrol arkitektura adibide ona da. Kontrol zentralizatuak prozesadore eta programa bakarra mantentzen ditu, eta hori makina sinpleei egokitzen zaie. Sistema handietan, eremuko kableatuak instalazio-kostuaren zati handi bat izan daiteke. Banatutako kontrolek sare-kable bakarreko nodo lokalekin kableatu hori mozten dute, baina etengailuak, konbinazio-panelak eta zuntza gehitzen dituzte.
Hautaketa-atalasea nahiko argia da. Kontrol zentralizatua askotan errazagoa da sistema txikiagoentzat, eta kontrol banatua, berriz, ekonomikoagoa bihurtzen da sistemaren tamaina handitzen den heinean. Sisteme banatuek akatsak hobeto jasotzen dituzte, akats batek ez baitu lerro osoa gelditzen. Nodo bat gehituz eskalatzen dira, ez programa monolitiko bat berridatziz. Arazoa trebetasuna da. Sare baten arazoak konpontzeko, sareak ulertzen dituzten langileak behar dira, ez eskailera-logika soilik.
Beraz, aukera ez da inoiz pieza bakar bati buruzkoa izaten. Pieza horrek, bere prozesuak eta bere kontrol-geruzak sistema bakar gisa nola jokatzen duten da kontua.
NOBLE: Robot Autonomoen Osagaien Bazkidea

Pieza onak ez dira kasualitatez sortzen. Metala nola moztu eta sistema oso bat nola eraiki ere badakien tailer batetik datoz. NOBLEk robotentzako metala eta plastikoa mekanizatzen lan egiten du. Arreta hori garrantzitsua da zure diseinuak aluminiozko karkasak, altzairuzko ardatzak eta plastikozko estalkiak erabiltzen dituenean.
Metal eta Plastiko Mekanizazioa
NOBLEk zehaztasun-mekanizazioa egiten du bai metalarentzat bai plastikoarentzat. Gama horrek robot-pieza mota guztiak hartzen ditu barne. Aluminiozko besoak, altzairuzko junturak eta plastikozko bujeak lor ditzakezu bazkide bakar batetik. Normalean, proiektu baten erdian materialak aldatzeak tailerra aldatzea esan nahi du. Baina hemen, ez da horrela.
Tailerrak doitasun-fabrikazioa eta laguntza osoa konbinatzen ditu. Prototipoak egitea eta ekoizpen masiboa leku berean egiten dira. Beraz, zure lehen piezak eta zure hamar milagarren piezak prozesu bera erabiltzen dute. Koherentzia hori da kalitate handiko robot piezen behar dutena. Gainera, diseinuaren onespenaren eta lehen bidalketaren arteko denbora murrizten du.
Ziurtagiriak eta Kalitatea
Ziurtagiriak hornitzaile batek sistemak dituela esaten dizu, ez makinak bakarrik. ISO 9001:2015 bezalako ziurtagiriak kalitate kudeaketa orokorrerako eta ISO 13485:2016 gailu medikoetarako garrantzitsuak dira robotikako hornitzaileentzat. NOBLEren kalitate sistema estandar hauekin bat dator.
Diseinutik Muntaketara Laguntza
NOBLEk ez ditu piezak bakarrik egiten. Taldeak diseinutik hasi eta muntaketaraino laguntzen du. Horrek esan nahi du edozein mekanizazio hasi aurretik fabrikaziorako diseinu aholkuak ematen dituztela. Prozesua hobetzen laguntzen duten ikuskapen datuak esan nahi du. Piezak muntatzeko prest datozela esan nahi du, lanik behar izan gabe.
Hau garrantzitsua da robot piezak egiteko. Erreferentzia puntu okerra duen engranaje-kaxa batek asteak galdu ditzake. Arrisku hori goiz antzematen duen bazkide batek aste horiek aurrezten ditu. Praktikan, robotentzako piezak egiteak mozketa baino haratago pentsatzen duten dendak saritzen ditu. NOBLEk pentsamendu hori jartzen du aurrekontu guztietan.
Osagaien aukeraketa, fabrikazio-prozesua, zehaztasuna eta materiala oso lotuta daude. Bat aldatu, eta besteak ere aldatuko dira. Beso arinago batek aleazio egokia behar du. Lotura estu batek tolerantzia egokia behar du. Zehaztasun-fabrikazioa da robot autonomoaren osagai guztiak sistema fidagarri bakar gisa lotzen dituen lotura. Beraz, begiratu zure diseinuei horiek guztiak kontuan hartuta. Galdetu nola egingo den pieza bakoitza, zein estu eutsi behar dion eta zerez eginda dagoen. Fabrikazio-erabaki hobeak mugimendu leunagoa, zerbitzu-bizitza luzeagoa eta etorkizunean sistema autonomo gaiagoak dakartzate.
Robot Autonomoen Osagaien Maiz Egiten diren Galderak
Zer dira robot autonomoen osagaiak?
Robot orok behar dituen oinarrizko piezak dira. Aktuadoreak, junturak, besoak, karkasak, engranaje-kaxak, motorrak, kontrolagailuak, sentsoreak eta amaierako efektoreak dira garrantzitsuak. Bakoitzak bere prozesua, zehaztasuna eta materiala lanerako egokiak direnean bakarrik funtzionatzen du ondo.
Zein material da egokiena robot beso baterako?
Kargaren araberakoa da. 6061-T6 aluminioa arina eta erraz mekanizatzen da. 7075-T6 aluminioak nekea gehiago jasaten du. 17-4 PH altzairu herdoilgaitzak erresistentzia handia ematen die zama astunetarako. Ti-6Al-4V titanioak pisua aurrezten du kostua ez denean kezka nagusia.
Zein estuak izan behar dira robotaren piezen tolerantziak?
Ezaugarri kritikoek muga estuak behar dituzte. Errodamenduen aldizkariak eta harmoniko murriztaileen muntaketa-aurpegiak ISO H6/h6 tartean egoten dira askotan, doikuntza zehatza bermatuz. Engranaje planetarioen zentro-distantzien antzera tolerantzia estuak mantentzen dira. Tolerantzia zabalek atzerakada eta desbideratzea eragiten dituzte.
Noiz aukeratu behar dut CNC mekanizazioa galdaketaren gainetik?
Aukeratu CNCa karga-eramaile diren piezetarako eta lerrokadura estuetarako. Tolerantzia eta gainazaleko akabera ondo mantentzen ditu. Moldeatzeak oinarrizko plakak bezalako forma konplexuetarako egokiak dira, baina bigarren mekanizazio-pase bat behar du aurpegi kritikoetan. Forjatzeak talka-kargak jasaten dituzten piezetarako balio du.
Zer gehitzen dio DMLS-k robot piezen fabrikazioari?
DMLS-k metalezko piezak geruzaz geruza eraikitzen ditu. Barne hozte-kanalak eta sare-egitura arinak ahalbidetzen ditu. Hauek masa mozten dute zurruntasuna altua mantenduz. Eraikitako gainazalak zakarrak dira, beraz, aurpegi kritikoek normalean mekanizazio-pase arin bat behar dute ondoren.
Zergatik da garrantzitsua tolerantzia metaketak artikulazio batean?
Robot batek ez ditu inoiz neurriak banan-banan ikusten. Motorraren pilotuak, errodamenduaren zuloak eta engranaje-kutxaren aurpegiak elkarreragiten dute. Ezaugarri bakoitzak bere kabuz gaindi dezake ikuskapena. Haien aldakuntza konbinatuak azken muntaketa aldatzen du oraindik ere. Horrek kokapenaren zehaztasuna eta errepikagarritasuna murrizten ditu.
Noiz da merezi duen amaierako efektore pertsonalizatu bat?
Pieza batek ezin duenean zeregina egin neurrira egindako lanak merezi du. Erreferentzia batean, pintza estandar batek ez zuen grapagailu astun bat hartu. Muturreko efektore pertsonalizatu batek % 100eko arrakasta lortu zuen lan berean. Diseinu xehetasunek aldea eragin zuten.
Zer ziurtagiri izan behar ditu robot osagaien hornitzaile batek?
Bilatu ISO 9001:2015 oinarrizko kalitate-estandar gisa. Gailu medikoekin lan egiteko, ISO 13485:2016 arauak arautzen du kalitate-kudeaketa. Hornitzaile entzutetsuek estandar hauek betetzen dituzte.







