
Osasun-arloko robotak ospitaleetan, errehabilitazio-zentroetan eta adinekoen egoitzetan lan egiten dute. Robot-besoak osasun-arloko roboten atal garrantzitsuenetako bat dira. Mugimenduak kontrolatzen dituzte, lan zehatzak egiten dituzte eta robotei pazienteekin eta gailu medikoekin modu seguruan elkarreragiten laguntzen diete.
Osasun-arloko robot-beso batek pieza txiki eta zehatz asko ditu. Pieza horien artean daude junturak, ardatz birakariak, euskarriak, karkasak, engranajeak eta amaierako efektoreak. Pieza desberdinek errendimendu desberdina behar dute. Materialaren aukeraketak zuzenean aldatzen du besoaren indarra, pisua, zerbitzu-bizitza eta funtzionamendu-egonkortasuna.
Ohiko materialak aluminiozko aleazioa, altzairu herdoilgaitza, titaniozko aleazioa eta errendimendu handiko PEEK plastikoa dira. Fabrikek CNC doitasun-mekanizazioa , torneaketa, artezketa eta injekzio-moldeaketa erabiltzen dituzte pieza hauek egiteko.
Artikulu honek osasun-arloko robot-besoen piezen pieza mota nagusiak, material ohikoenak, benetako erabilerak eta fabrikazio-metodoak jorratzen ditu. Era berean, zehaztasun-fabrikazioaren bidez kalitate handiko eta fidagarriak diren robot-piezen emaitzak nola lortu azaltzen du.
1. Zer dira osasun-robotak?
Osasun-robotek robot-teknologia, adimen artifiziala, sentsoreak eta kontrol automatikoa konbinatzen dituzte. Tratamendu medikoan, errehabilitazioan eta adinekoen zaintzan lan egiten dute. Erabilera-eszenatoki desberdinen arabera, zaintza, errehabilitazio-prestakuntza, mugikortasun-laguntza, osasun-monitorizazioa eta eguneroko bizitzako laguntza bezalako zereginak burutzen lagun dezakete.
Industria-robot tradizionalen aldean, osasun-robotek gizakien segurtasuna, erabilera-erosotasuna eta mugimenduen koordinazioa kontuan hartu behar dituzte. Robotek normalean gizakien mugimenduak eta ingurumen-aldaketak detektatu behar dituzte sentsoreen bidez, eta bildutako datuen arabera egokitu behar dituzte mugimenduak.
Osasun-arloko robot tipikoak errehabilitazio-robotak, zaintza-robotak, exoeskeleto-robotak, pazienteak transferitzeko robotak eta laguntza-robotak dira. Osasun-langileen lan-presioa murrizten dute. Gainera, laguntza hobea ematen diete adinekoei, gaixoei eta mugikortasun mugatua duten pertsonei.
Egiturari dagokionez, osasun-robotek normalean robot-besoak, juntura-multzoak, transmisio-sistemak, sentsore-euskarriak, konexio-piezak eta amaierako efektoreak izaten dituzte. Piezen materialek, mekanizazio-zehaztasunak eta muntaketa-kalitateak erabakitzen dute robotaren errendimendu osoa.
2. Osasun-arloko robot-beso mota nagusiak
Osasun-arloko robotek zaintza eta laguntza-lan desberdinak egiten dituzte. Beraz, robot-besoek egitura eta funtzio desberdinak dituzte. Erabilera-kasuen, askatasun-mailaren eta mugimendu-estiloaren arabera bana ditzakegu.
2.1 Helburu Orokorreko Beso Robotikoa
Osasun-robotentzako egitura arrunta da hau. Robotaren gorputz nagusian edo oinarri mugikorrean finkatuta dago. Hainbat artikulaziori esker, bira, luzatu eta objektuak heldu ditzake.
Puntu nagusiak: artikulazio anitzeko mugimendua; lan-eremu zabala; elementuak heldu eta eraman ditzake; lan konplexuetarako egokia
Beso hauek ondasunak banatzen dituzte, sendagaiak jasotzen dituzte, erabiltzaileei jaten laguntzen diete eta zaintza-lan sinpleak egiten dituzte.
2.2 Beso robotiko kolaboratiboa
Beso robotiko kolaboratiboak batez ere pertsonekin kontaktu estua behar den egoeretan erabiltzen dira. Horrek segurtasunari eta kontrol malguari garrantzi handiagoa ematen dio.
Robotek kanpoko indarrak hauteman ditzakete indar-sentsoreen eta posizio-sentsoreen bidez. Beso robotikoa giza gorputzarekin kontaktuan jartzen denean edo erresistentzia anormala aurkitzen duenean, abiadura murriztu edo mugimendua gelditu dezake.
Aplikazio arruntak honako hauek dira:
- Pazienteei mugitzen laguntzea
- Eguneroko beharrak entregatu
Errehabilitazio prestakuntza
- Giza-makina zaintza kolaboratiboa
2.3 Errehabilitazio laguntzarako beso robotikoa
Errehabilitazio laguntzako beso robotikoak batez ere pazienteei goiko edo beheko gorputz-adarretako mugimendu entrenamendua osatzen laguntzeko erabiltzen dira.
Beso robotiko mota honek normalean giza gorputzari egonkor lotuta egon behar du, eta laguntza-indarra pazientearen mugimendu-gaitasunaren arabera egokitu behar da.
Baldintza nagusiak
- Mugimendu zehatza
- Potentzia-kontrol egonkorra
- Eroso jantziko
Denbora luzez fidagarritasunez funtzionatzen du
Iktusa izan duten pazienteei, mugikortasun murriztua duten pertsonei eta ebakuntza osteko errehabilitazio prestakuntzari aplika dakieke.
2.4 Exoeskeletoa Beso robotikoa
Exoeskeleto mekanikoaren besoa zuzenean gizakiaren besoan edo hankan instalatzen da. Motorra, erreduktorea eta artikulazio multzoaren bidez ematen du energia lagungarria.
Ohiko robot besoekin alderatuta, exoeskeleto beso mekanikoek arreta handiagoa jartzen dute gizakien artikulazioen eta roboten artikulazioen arteko bat etortzeari.
Egitura ohikoenen artean hauek daude:
- Sorbaldako artikulazio modulua
Ukondo-artikulazio modulua
- Eskumuturreko artikulazio modulua
Euskarri-markoa
- Uhalaren konexio pieza
2.4 Exoeskeleto robot besoa
Exoeskeleto robotiko besoak zuzenean gizakien besoetan edo hanketan eramaten dira. Motorrek, erreduktoreek eta artikulazio-piezek potentzia gehigarria ematen dute.
Ohiko robot besoekin alderatuta, exoeskeletoek robotaren artikulazioen eta giza gorputzaren artikulazioen arteko egokitzapen ona behar dute.
Egitura arruntak: Sorbalda-artikuluaren modulua, Ukondo-artikuluaren modulua, Eskumutur-artikuluaren modulua, Euskarri-markoak, Uhalaren lotura-piezak
2.5 Nola aukeratu robot beso desberdinak
Aplikazio-eszenatoki desberdinek beso robotikoen egitura desberdinak hautatzea eskatzen dute.
Beraz, osasun-arloko robot-besoa ez da egitura mekaniko bakarra. Beso robotiko mota desberdinak diseinatu behar dira zaintza-zereginetan, gizakiekin kontaktuan jartzeko metodoetan, karga-eskakizunetan, mugimendu-eremuan eta segurtasun-arauetan oinarrituta.
Fabrikazioaren ikuspuntutik, beso robotikoaren junturaren karkasa, konexio-piezak, biraketa-ardatzak, euskarri-markoak eta muturreko efektoreak osagai nagusiak dira. Pieza hauek normalean CNC zehaztasun-mekanizazioa, injekzio-moldeaketa eta metalezko 3D inprimaketa bezalako prozesuen bidez fabrikatu behar dira, eta dimentsio-ikuskapen zorrotza eta muntaketa-egiaztapena gainditu behar dituzte beso robotikoaren funtzionamendu egonkorra bermatzeko.
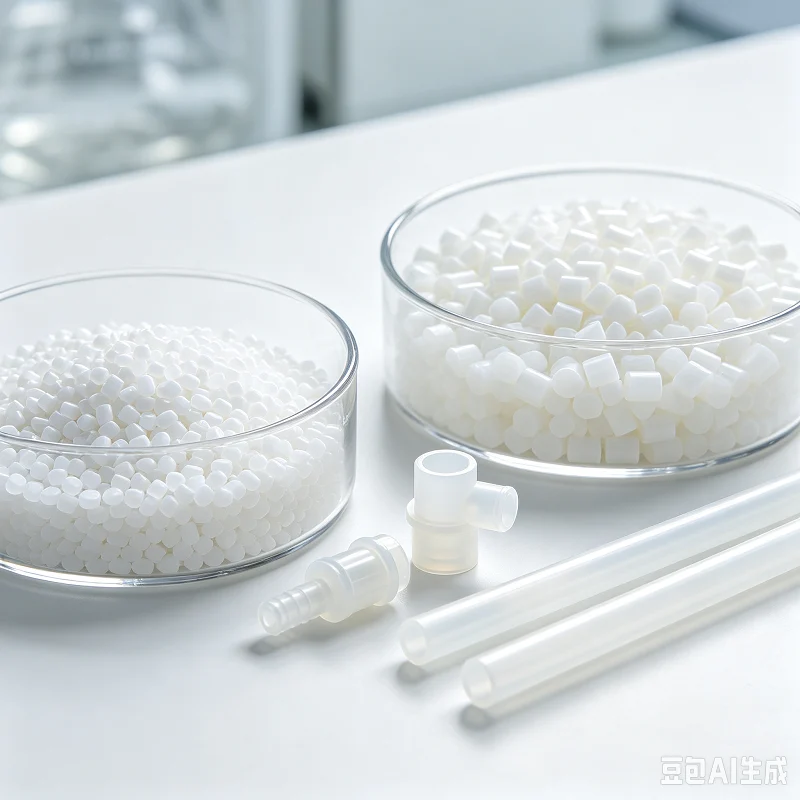
3. Osasun-laguntzako robot-besoetarako materialak
Osasun-arloko robot-besoek arinak, erresistentzia handikoak, bizitza luzekoak, seguruak eta mekanizazio-zehaztasun ona behar dituzte. Normalean, material bat baino gehiago erabiltzen da. Materialak pieza bakoitzaren funtzioaren arabera aukeratzen ditugu.
3.1 aluminiozko aleazioa
Aluminiozko aleazioa osasun-arloko robot-besoetan erabilienetako bat da.
Arina, erresistentzia handikoa, prozesatzeko erraza eta korrosioarekiko erresistentzia ditu, eta horrek beso robotikoaren pisu orokorra eraginkortasunez murrizten du.
Aplikazio arruntak honako hauek dira:
- Beso robotikoaren gorputz nagusia
- Artikulazio-oskola
Euskarri-markoa
- Motorra muntatzeko oinarria
- Lotura-pieza
Horien artean, 6061 eta 7075 aluminiozko aleazioak egokiak dira CNC mekanizazio bidezko doitasun piezak fabrikatzeko.
3.2 Altzairu Steel
Altzairu herdoilgaitzak erresistentzia, higadura eta korrosioarekiko erresistentzia ona ditu.
Karga handiak jasaten dituzten edo epe luzeko funtzionamendu egonkorra behar duten piezetarako egokia da.
Aplikazio arruntak honako hauek dira:
- Zehaztasun handiko ardatz birakariak
- Hari bidezko konexio piezak
- Errodamendu-etxebizitza
- Artikulazioaren barneko atalak
Altzairu herdoilgaitzak garbiketa eta mantentze-lanetarako errendimendu bikaina ere badu medikuntza eta erizaintzako ekipamenduetarako.
3.3 Titaniozko Aleazioa
Titaniozko aleazioek erresistentzia handia, dentsitate txikia eta korrosioarekiko erresistentzia bikaina dituzte.
Beso robotikoaren pisua murriztu dezakete, egitura-indarra mantenduz.
Beraz, titaniozko aleazioak egokiak dira pisu eta erresistentzia handiko osagaietan aplikatzeko, hala nola:
- Indar handiko konektoreak
- Artikulazio-egitura
Zehaztasun-laguntza piezak
Hala ere, titaniozko aleazioen prozesatzeko zailtasuna eta materialaren kostua aluminiozko aleazioenak baino handiagoak izan ohi dira, beraz, aukera aplikazio espezifikoetan oinarrituta egin behar da.
3.4 PEEK Ingeniaritza plastikoa
PEEK errendimendu handiko ingeniaritza-plastikoa da eta aplikazio-balio handia du ekipamendu medikoen arloan.
Dauka:
- Indar handia
- Tenperatura altuko erresistentea
- Korrosio kimikoarekiko erresistentea
- Dimentsio-egonkortasun ona
PEEK honako hauek fabrikatzeko erabil daiteke:
Isolamendu-piezak
- bushing
Sentsorearen euskarria
Egiturazko osagai arinak
PEEK-ek abantaila nabariak ditu pisua murriztea edo isolamendu elektrikoa behar duten robot osagaietarako.
3.5 Bestelako ingeniaritza-plastikoak
PEEKez gain, ABS, PC, POM eta PPS ere erabiltzen dira osasun-robotetarako.
Honakoetarako erabiltzen dira: Roboten kanpoko karkasak Babes-estalkiak Sentsoreen karkasak Konexio-pieza txikiak Barneko egitura-piezak
Plastikozko piezak injekzio bidezko moldeo bidez edo CNC mekanizazio bidez egin daitezke masa-ekoizpenerako.
3.6 Karbono-zuntzezko material konposatua
Karbono-zuntzezko materiala arina, sendoa eta zurruna da. Exoeskeleto arinetarako eta robot besoen egituretarako egokia da.
Erabilera arruntak: Exoeskeletoen euskarri-markoak, robot-besoen barrak, marko nagusi arinak
Karbono-zuntzak robotaren piezen pisua murrizten du eta eragingailu-sistemen gaineko presioa arintzen du.
3.7 Nola aukeratu material egokiak
| Material | Abantaila nagusiak | Erabilera tipikoak |
| aluminio aleazio | Arina, mekanizatzeko erraza | Karkasak, euskarriak, lotura-piezak |
| Altzairu herdoilgaitza | Erresistentzia handikoa, herdoilaren aurkakoa | Ardatz birakariak, errodamendu-eserlekuak |
| Titanium aleazioa | Indartsua eta arina | Junturak, lotura-pieza |
| PEEK | Beroarekiko erresistentea, produktu kimikoekiko erresistentea | Ardatz-zorroak, isolamendu-piezak |
| Beste ingeniaritza plastiko batzuk | Arina, masa-ekoizpenerako ona | Kanpoko estalkiak, babes-estalkiak |
| Karbono-zuntzezko konposatua | Indartsua eta oso arina | Exoeskeletoak, robot besoen egiturak |
Aukeratu materialak piezaren funtzioaren, pisuaren, erresistentziaren, higaduraren erresistentziaren, mekanizazio zailtasunaren eta ekoizpen kostuaren arabera. Material desberdinak nahastu ditzakezu erresistentzia, pisua eta kostua orekatzeko.
4. Osasun-arloko robot-besoen fabrikazio-metodoak
Robot besoen produktuen artean daude junturak, konexio piezak, euskarriak, ardatz piezak, karkasak eta amaierako efektoreak. Pieza ezberdinek zehaztasun, erresistentzia eta gainazal akabera arau desberdinak dituzte. Askotan hainbat fabrikazio metodo erabiltzen ditugu elkarrekin. Prozesatzeko aukera onek piezen zehaztasuna hobetzen dute eta ekoizpen kostuak murrizten dituzte.
4.1 CNC Zehaztasun Mekanizazioa
CNC zehaztasun-mekanizazioa oso erabilia da osasun-robot besoen piezetarako.
Elementu hauek egiten ditu: junturen karkasak, robot besoen konexio piezak, motorren muntaketa oinarriak, euskarri markoak, zehaztasun handiko errodamenduen eserlekuak.
CNCak zehaztasun dimentsio handikoa eskaintzen du forma konplexuetarako. Fabrikek 3 ardatzeko, 4 ardatzeko edo 5 ardatzeko CNC makinak hautatzen dituzte piezaren diseinuaren arabera.
4.2 CNC aktibatuta
Torneaketa-lanak pieza biribil eta birakarietarako.
Pieza komunak: Ardatz birakariak Transmisio-ardatzak Pino-ardatzak Ardatz-zorroak Hari bidezko lotura-pieza
Robot junturetarako ardatz-piezen zentrokidetasun ona eta gainazal leuna behar dira. Torneaketa zehatzak behar horiek betetzen ditu.
4.3 CNC Artezketa
Batzuetan, torneatzeak edo fresatzeak bakarrik ezin ditu zehaztasun-behar zorrotzak bete. Artezketak are gehiago hobetzen ditu dimentsio-zehaztasuna, gainazalaren leuntasuna, biribiltasuna eta zentrokidetasuna.
Jendeak artezketa erabiltzen du zehaztasun-ardatzak eta errodamenduen bat etortzeko gainazalak bezalako piezak lortzeko.
4.4 Metala 3D inprimaketa
Metalezko 3D inprimaketak pieza konplexu eta arinak eraikitzen ditu. Mekanizazio tradizionaletik sortutako material-hondakinak murrizten ditu. Formak metodo zaharrekin ekoiztea zaila egin dezake.
Erabilera ohikoenak: Robot-besoen egitura arinak; Lotura-pieza konplexuak; Neurrira egindako euskarri-markoak
Ikerketa eta garapen lanetarako eta lote txikiko eskaeretarako egokia da.
4.5 Injekzio moldeatzea
Osasun-arloko robot-besoek plastikozko osagai asko dituzte. Injekzio-moldaketan ekoizten dira: kanpoko karkasak, babes-estalkiak, sentsore-zorroak, alanbre-babesleak, egitura-pieza txikiak.
Produktuak masa-ekoizpenera joaten direnean, injekzio-moldeoak abiadura handitzen du eta pieza bakoitzaren kostua murrizten du.
4.6 Xafla metalikoen mekanizazioa
Robot egitura handi batzuek xafla metalikoen mekanizazioa erabiltzen dute. Urrats nagusiak: laser bidezko ebaketa, tolestura, soldadura, gainazal tratamendua
Xafla metalikoaren mekanizazioak kanpoko markoak, babes-egiturak eta gailuen karkasak eraikitzen ditu.
4.7 Gainazalaren tratamendua
Pieza askok gainazaleko tratamendua behar dute mekanizatu ondoren. Aukera ohikoenak: anodizatzea, pasibatzea, hareaz leuntzea, leuntzea, galvanizazioa
Gainazaleko tratamenduak herdoilaren aurkako erresistentzia, higaduraren aurkako erresistentzia eta gainazalaren itxura hobetzen ditu.
4.8 Zehaztasun-ikuskapena
Amaitutako funtsezko piezek kalitate-kontrolak gainditu behar dituzte. Ohiko probak egiteko makinak: Koordenatuen Neurketa Makina (CMM), neurketa-tresna optikoak, zimurtasun-probak, laser bidezko neurketa-gailuak
Ikuskapenak berresten du tamaina, tolerantzia, zuloaren posizioa eta gainazalaren akabera marrazkiaren eskakizunekin bat datozela.
4.9 Nola aukeratu fabrikazio-metodo egokiak
| Taldea | Fabrikazio modu arruntak | Gako-eskakizunak |
| Etxebizitza bateratua | CNC mekanizazioa | Zehaztasuna, zurruntasuna |
| Zehaztasun ardatza | Tornutzea + artezketa | Konzentrikotasuna, gainazalaren akabera |
| Euskarri-markoa | CNC mekanizazioa / 3D inprimaketa | Indarra, arina |
| Robotaren kanpoko karkasa | Injekziozko moldeoa/xafla metalikoen mekanizazioa | Itxura, kostuen kontrola |
| Sentsoreen laguntza | CNC mekanizazioa / injekziozko moldeoa | Dimentsio egonkorrak |
| Lotura-zatia | CNC mekanizazioa | Indarra, egokitze zehaztasuna |
Laburbilduz, osasun-arloko robot-besoen piezak egitea gutxitan da prozesu bakar baten mende. Aukeratu prozesuak piezaren formaren, materialaren, zehaztasun-beharren, eskaera-kopuruaren eta kostuaren arabera. Ikerketa eta garapen-faseetarako, erabili CNC mekanizazioa eta 3D inprimaketa lagin azkarrak lortzeko. Ekoizpen masiborako, konbinatu injekzio-moldeaketa, doitasun-mekanizazioa eta ikuskapen automatikoa. Horrek ekoizpen-abiadura handitzen du eta produktuaren kalitatea koherentea mantentzen du.
5. Osasun-arloko roboten erabilera errealak
Osasun-arloko robotak ospitaleetatik komunitateetara eta etxeetara mugitzen ari dira, eta haien aplikazio-eszenatokiak gero eta anitzagoak dira. Batez ere kategoria hauetan sailka daitezke
5.1 Errehabilitazio prestakuntza kategoria
- Beheko gorputz-adarretako exoeskeleto robota: bizkarrezur-muineko lesioa eta iktusa duten pazienteei laguntzen die ibiltzeko entrenamenduan
Goiko gorputz-adarretako errehabilitazio-robotak: Iktusa izan duten pazienteei besoen eta eskuen funtzioak berreskuratzen laguntzen die
- Eskuen errehabilitazio robota: Hatzen flexio eta luzapen entrenamenduan laguntzen du, mugimendu malguaren edo metodo pneumatikoen bidez.
5.2 Bizitza Laguntza kategoria
- Erizaintzako ohe adimenduna: iraulketa automatikoa, posizioaren doikuntza eta presio-ultzeren prebentzioa
- Transferentzia laguntza robota: Pazienteei ohearen eta gurpil-aulkiaren artean segurtasunez mugitzen laguntzen die
- Elikatzeko laguntza-robotak goiko gorputz-adarretako disfuntzioa duten pertsonei jateko laguntza autonomoa eskaintzen die
5.3 Jarraipen eta Laguntasun Kategoria
- Osasuna monitorizatzeko robota: Bizi-zeinuen datuak denbora errealean biltzen ditu, hala nola bihotz-maiztasuna, odoleko oxigenoa eta gorputzeko tenperatura.
- Erorketak detektatzeko robota: erorketak ikusmenaren edo sentsoreen bidez identifikatzen ditu eta automatikoki alarmak sortzen ditu.
- Laguntasun emozionala eskaintzen duen robota: Ahots bidezko interakzioa eta prestakuntza kognitiboa eskaintzen ditu adinekoen bakardadea arintzeko
5.4 Lanerako Laguntza Klasea
- Logistika banaketa robotak: sendagaiak, laginak eta otorduak ospitaleetan garraiatzea
- Desinfekzio-robotak: Argi ultramoreak edo hidrogeno peroxidoa erabiltzen ditu ingurumena desinfektatzeko
6. Zeintzuk dira osasun-roboten mekanizazio-eskakizunak?
Osasun-roboten piezen prozesatzeko eskakizunak industria-produktu orokorrenak baino askoz handiagoak dira, batez ere alderdi hauetan islatzen dena:
6.1 Zehaztasun handia eta dimentsio-egonkortasuna
Juntura-transmisio piezen eta sentsorearen muntaketa-eserlekuen tolerantziak ±0.005 mm-tik ±0.025 mm-ra kontrolatu behar dira, mugimenduaren zehaztasuna eta sentsore-datuen zehaztasuna bermatzeko.
Giltza-zuloen posizioen koaxialitatea < 0.01 mm izan behar da; bestela, erresistentzia irregularra sortuko da artikulazioen mugimenduan edo kokapenaren desbideratzean.
Piezak tenperatura-baldintza konstanteetan prozesatu behar dira, tenperatura-aldaketek dimentsio-koherentzian izan ez dezaten.
6.2 Materialen aniztasuna eta prozesagarritasuna
Aluminiozko aleazioarentzat (6061/7075), horma meheko prozesamenduan zehar gertatzen den deformazio arazoa konpondu behar da. Tentsioa askatu daiteke prozesamendu zakar eta fin bereizien eta zahartze naturalaren bidez.
PEEK bezalako ingeniaritza-plastikoek eroankortasun termiko eskasa dute, beraz, diamantez estalitako tresnak erabili behar dira, eta ebaketa-abiadura kontrolatu behar da tokiko urtzea saihesteko.
Titaniozko aleazioen prozesamenduak presio handiko hoztea eta euskarri zurrunak behar ditu gogortze-ezaugarri azkarrak kudeatzeko.
6.3 Gainazalaren kalitatea eta ondorengo tratamendua
Azalarekin kontaktuan dauden piezen gainazaleko zimurtasuna Ra≤0.8μm-koa izan behar da marruskadura-deserosotasuna saihesteko.
Epe luzerako erabilitako piezek anodizatze edo pasibazio tratamendua jasan behar dute korrosioarekiko eta higadurarekiko erresistentzia hobetzeko.
Ertz zorrotz guztiak biribildu behar dira erabilera segurua bermatzeko
6.4 Garbitasuna eta biobateragarritasuna
Piezak ingurune garbi batean ekoitzi eta ontziratu behar dira, koiperik eta partikula-hondakinik gabe.
Materialak ISO 10993 biobateragarritasun proba gainditu behar du eta ez du larruazaleko narritadurarik edo erreakzio alergikorik eragin behar.
6.5 Trazabilitate eta Kalitate Sistema
Pieza bakoitza guztiz trazagarria izan behar da lehengaietatik hasi eta produktu amaituetaraino, ISO 13485 kalitate kudeaketa sistemaren baldintzak betez.
Kalitate-ikuskapen erregistro osoak ezartzea beharrezkoa da, tamaina-txostenak, materialen ziurtagiriak eta gainazaleko tratamendu-proben emaitzak barne.
7. Zergatik aukeratu Noble fabrikatzaile gisa. Osasun-robotaren beso-piezak
NOBLE metalgintzako enpresa ziurtatua da, 12 urte baino gehiagoko esperientzia duena kalitate handiko metalezko osagaiak fabrikatzen.
Shenzhenen (Txina) ditugun kokapenetatik, xafla metalikoaren prozesamendua eta doitasun-osagai mekanikoak eskaintzen ditugu automobilgintza, industria eta medikuntza sektoreetarako. 2012az geroztik, ibilgailu industrialetarako eta nekazaritzako makineriarako osagaien fabrikatzaileentzako bazkide fidagarri gisa jardun dugu, hasierako prozesamendutik hasi eta amaitutako piezetaraino ekoizpen-bide osoa eskainiz.
Desberdin egiten gaituena berrikuntza teknologikoan eta etengabeko hobekuntzan dugun arreta da. Automatizazio aurreratua artisautza adituarekin uztartuz, osagai guztiek kalitate-estandar zorrotzak betetzen dituztela ziurtatzen dugu. Gure instalazioak ISO 9001 eta ISO 13485 ziurtagiriak dituzte, kalitate-kudeaketarekiko, ingurumen-erantzukizunarekiko eta lantokiko segurtasunarekiko dugun konpromisoa indartuz.
Horri esker, zure bezalako enpresek bazkide fidagarria dute osagai koherente eta zehaztasun handikoetarako, trazabilitate osoa lortzeko eta nazioarteko estandarren betetze osoa lortzeko. Xafla metalikoen fabrikazio konplexuetatik hasi eta erabilera zorrotzetarako osagai mekanikoetaraino, gure taldea zure ekoizpen helburuak betetzeko prestatuta dago.
Ohiko galderak Robot medikoa Arm piezak
1. Nola alderatzen da CNC mekanizazioa Injekzio metalikoen moldaketa (MIM) robot txikien piezen kasuan?
CNC mekanizazioak gainazaleko akabera hobea, tolerantzia geometriko estuagoak eta diseinu-iterazio azkarragoa eskaintzen ditu bolumen txiki eta ertainetarako. MIMek forma garbiaren konplexutasuna lor dezake bolumen oso handietan, baina askotan bigarren mailako mekanizazioa behar du ezaugarri kritikoetarako eta porositate-arriskuak sor ditzake, esterilizazioa edo nekearen bizitza arriskuan jartzen dutenak.
2. Zer tolerantzia izan ditzake CNC mekanizazioak robot medikoetarako? arm piezak?
Kirurgia-robotaren osagai kritiko gehienek ±0.005 mm eta ±0.025 mm arteko tolerantziak behar dituzte, errodamendu-zuloa, engranaje-eserlekua edo tresna-interfazea den arabera. Tolerantzia estuagoek tenperatura kontrolatuko mekanizazio-inguruneak eta prozesuan bertan CMM egiaztapena eskatzen dituzte.
3. Zergatik dago? 5 ardatzeko mekanizazioa nahiago da beso medikoetarako?
Forma konplexu eta ergonomikoak konfigurazio bakarrean kudeatzen ditu. Horrek akatsak murrizten ditu eta kirurgiarako beharrezkoa den zehaztasun handia bermatzen du.
4. Zer tolerantzia lor daitezke mekanizazio medikoan?
Lantegi profesionalek normalean ±0.005 mm edo gehiago lortzen dituzte. Hori materialaren eta piezaren geometria espezifikoaren araberakoa da.
5. Zein material dira onenak osasungintzarako robot besoak?
316L altzairu herdoilgaitza eta Ti6Al4V titanioa dira estandarrak. Erresistentziaren eta biobateragarritasunaren arteko oreka onena eskaintzen dute.






