
Los robots sanitarios trabajan en hospitales, centros de rehabilitación y residencias de ancianos. Los brazos robóticos son una de las partes más importantes de estos robots. Controlan los movimientos, realizan tareas precisas y permiten que los robots interactúen de forma segura con los pacientes y los dispositivos médicos.
Un brazo robótico para uso médico consta de numerosas piezas pequeñas y precisas. Estas piezas incluyen articulaciones, ejes giratorios, soportes, carcasas, engranajes y efectores finales. Cada pieza requiere un rendimiento diferente. La elección del material influye directamente en la resistencia, el peso, la vida útil y la estabilidad del brazo.
Los materiales más comunes son la aleación de aluminio, el acero inoxidable, la aleación de titanio y el plástico PEEK de alto rendimiento. Las fábricas utilizan ampliamente el mecanizado de precisión CNC , el torneado, el rectificado y el moldeo por inyección para fabricar estas piezas.
Este artículo describe los principales tipos de piezas, los materiales comunes, las aplicaciones prácticas y los métodos de fabricación de componentes para brazos robóticos en el ámbito sanitario. Además, explica cómo obtener piezas robóticas de alta calidad y fiabilidad mediante la fabricación de precisión.
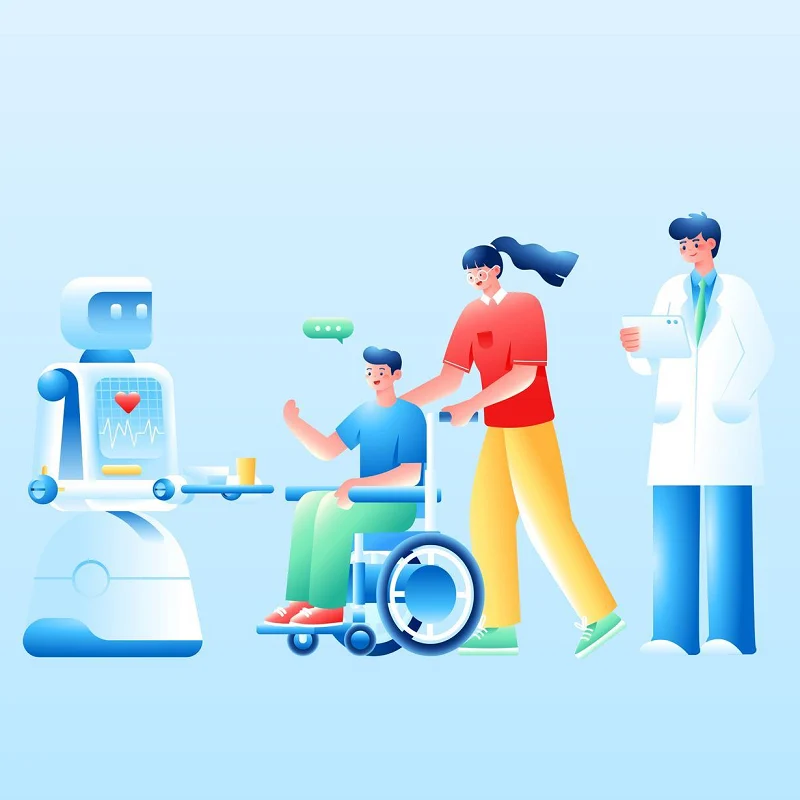
1. ¿Qué son los robots sanitarios?
Los robots sanitarios combinan tecnología robótica, inteligencia artificial, sensores y control automático. Se utilizan en tratamientos médicos, rehabilitación y cuidados de personas mayores. Pueden ayudar a realizar tareas como cuidados, rehabilitación, asistencia para la movilidad, monitorización de la salud y apoyo en las actividades de la vida diaria, según los diferentes escenarios de uso.
A diferencia de los robots industriales tradicionales, los robots sanitarios deben tener en cuenta la seguridad humana, la comodidad de uso y la coordinación de movimientos. Por lo general, los robots necesitan detectar los movimientos humanos y los cambios ambientales mediante sensores y ajustar sus movimientos en función de los datos recopilados.
Los robots sanitarios más comunes son los de rehabilitación, los de asistencia, los exoesqueletos, los de traslado de pacientes y los de apoyo. Reducen la carga de trabajo del personal médico y ofrecen un mejor apoyo a las personas mayores, enfermas y con movilidad reducida.
En cuanto a su estructura, los robots sanitarios suelen tener brazos robóticos, articulaciones, sistemas de accionamiento, soportes para sensores, piezas de conexión y efectores finales. Los materiales de las piezas, la precisión del mecanizado y la calidad del ensamblaje determinan el rendimiento general del robot.
2. Principales tipos de brazos robóticos para el cuidado de la salud
Los robots sanitarios realizan diversas tareas de cuidado y asistencia. Por ello, los brazos robóticos presentan distintas estructuras y funciones. Podemos clasificarlos según su uso, grado de libertad y estilo de movimiento.
2.1 Brazo robótico de uso general
Esta es una estructura común en los robots sanitarios. Está fija al cuerpo principal del robot o a su base móvil. Sus múltiples articulaciones le permiten girar, estirarse y sujetar objetos.
Puntos clave: Múltiples articulaciones móviles; amplio rango de trabajo; puede agarrar y transportar objetos; apto para trabajos complejos.
Estos brazos transportan mercancías, recogen medicamentos, ayudan a los usuarios a comer y realizan tareas sencillas de cuidado.
2.2 Brazo robótico colaborativo
Los brazos robóticos colaborativos se utilizan principalmente en situaciones donde se requiere un contacto cercano con las personas. Esto pone mayor énfasis en la seguridad y el control flexible.
Los robots pueden detectar fuerzas externas mediante sensores de fuerza y de posición. Cuando el brazo robótico entra en contacto con el cuerpo humano o encuentra una resistencia anormal, puede reducir su velocidad o detenerse.
Las aplicaciones comunes incluyen:
- Ayudar a los pacientes a moverse
- Entregar artículos de primera necesidad
Entrenamiento de rehabilitación
- atención colaborativa entre humanos y máquinas
2.3 Brazo robótico de asistencia para rehabilitación
Los brazos robóticos de asistencia para la rehabilitación se utilizan principalmente para ayudar a los pacientes a completar el entrenamiento de movimientos de las extremidades superiores o inferiores.
Este tipo de brazo robótico generalmente necesita estar conectado de forma estable al cuerpo humano, y la fuerza de asistencia debe ajustarse según la capacidad de movimiento del paciente.
Requisitos principales
- Movimiento preciso
- Control de potencia estable
- Cómodo para llevar
Funciona de forma fiable durante mucho tiempo.
Puede aplicarse a pacientes con ictus, personas con movilidad reducida y en la rehabilitación postoperatoria.
2.4 Brazo robótico exoesqueleto
El brazo mecánico del exoesqueleto se instala directamente en el brazo o la pierna humana. Proporciona energía auxiliar a través del motor, el reductor y el conjunto de articulaciones.
En comparación con los brazos robóticos convencionales, los brazos mecánicos de exoesqueleto prestan mayor atención a la correspondencia entre las articulaciones humanas y las articulaciones del robot.
Las estructuras comunes incluyen:
- Módulo de la articulación del hombro
Módulo de articulación del codo
- Módulo de articulación de la muñeca
Cuadro de soporte
- Pieza de conexión de la correa
2.4 Brazo robótico con exoesqueleto
Los brazos robóticos de exoesqueleto se colocan directamente sobre los brazos o las piernas humanas. Los motores, los reductores y las articulaciones proporcionan potencia adicional.
En comparación con los brazos robóticos convencionales, los exoesqueletos requieren una buena correspondencia entre las articulaciones del robot y las del cuerpo humano.
Estructuras comunes: Módulo de articulación del hombro, módulo de articulación del codo, módulo de articulación de la muñeca, marcos de soporte, piezas de conexión de la correa.
2.5 Cómo elegir diferentes brazos robóticos
Los diferentes escenarios de aplicación requieren la selección de diferentes estructuras de brazos robóticos.
Por lo tanto, el brazo robótico para el cuidado de la salud no es una estructura mecánica única. Es necesario diseñar diferentes tipos de brazos robóticos en función de las tareas de atención, los métodos de contacto humano, los requisitos de carga, el rango de movimiento y las normas de seguridad.
Desde el punto de vista de la fabricación, la carcasa de la articulación, las piezas de conexión, los ejes giratorios, los bastidores de soporte y los efectores finales del brazo robótico son componentes clave. Estas piezas suelen fabricarse mediante procesos como el mecanizado de precisión CNC, el moldeo por inyección y la impresión 3D de metal, y deben superar una estricta inspección dimensional y una verificación de ensamblaje para garantizar el funcionamiento estable del brazo robótico.
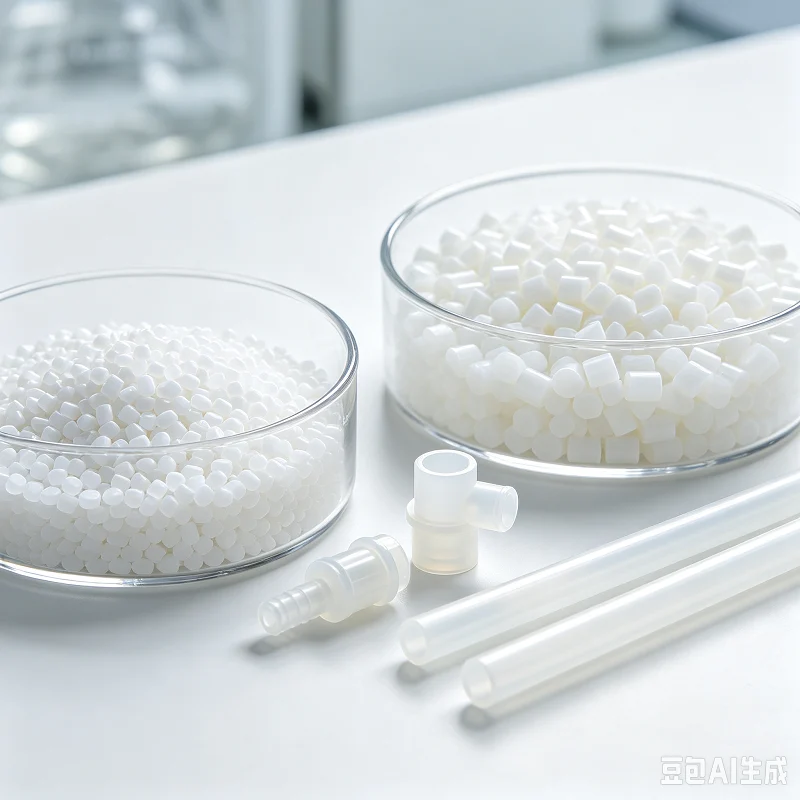
3. Materiales para brazos robóticos en el sector sanitario
Los brazos robóticos para el sector sanitario requieren ligereza, alta resistencia, larga vida útil, seguridad y una buena precisión de mecanizado. Generalmente, se utiliza más de un material. Seleccionamos los materiales en función de la función de cada pieza.
Aleación de aluminio 3.1
La aleación de aluminio es uno de los materiales más utilizados en los brazos robóticos para el sector sanitario.
Se caracteriza por ser ligero, de alta resistencia, fácil de procesar y resistente a la corrosión, lo que permite reducir eficazmente el peso total del brazo robótico.
Las aplicaciones comunes incluyen:
- El cuerpo principal del brazo robótico
- Carcasa de la junta
Cuadro de soporte
- Base de montaje del motor
- Pieza de conexión
Entre ellas, tanto la aleación de aluminio 6061 como la 7075 son adecuadas para la fabricación de piezas de precisión mediante mecanizado CNC.
Acero inoxidable 3.2
El acero inoxidable tiene buena resistencia, resistencia al desgaste y resistencia a la corrosión.
Es adecuado para piezas que soportan grandes cargas o que requieren un funcionamiento estable a largo plazo.
Las aplicaciones comunes incluyen:
- Eje giratorio de precisión
- Piezas de conexión roscadas
- Rodamiento de vivienda
- Partes internas de la articulación
El acero inoxidable también ofrece un excelente rendimiento en cuanto a limpieza y mantenimiento para equipos médicos y de enfermería.
3.3 Aleación de titanio
Las aleaciones de titanio se caracterizan por su alta resistencia, baja densidad y excelente resistencia a la corrosión.
Pueden reducir el peso del brazo robótico manteniendo su resistencia estructural.
Por lo tanto, las aleaciones de titanio son adecuadas para su aplicación en componentes con altos requisitos de peso y resistencia, tales como:
- Conectores de alta resistencia
- Estructura conjunta
Piezas de soporte de precisión
Sin embargo, la dificultad de procesamiento y el coste de los materiales de las aleaciones de titanio suelen ser más elevados que los de las aleaciones de aluminio, por lo que la elección debe basarse en las aplicaciones específicas.
3.4 Plástico de ingeniería PEEK
El PEEK es un plástico de ingeniería de alto rendimiento y tiene un gran valor de aplicación en el campo de los equipos médicos.
Dispone de:
- Alta resistencia
- Resistente a altas temperaturas
- Resistente a la corrosión química.
- Buena estabilidad dimensional
El PEEK se puede utilizar para fabricar:
Piezas aislantes
- Cojinete
Soporte de sensor
Componentes estructurales ligeros
El PEEK presenta ventajas evidentes para los componentes robóticos que requieren reducción de peso o aislamiento eléctrico.
3.5 Otros plásticos de ingeniería
Además del PEEK, también se utilizan ABS, PC, POM y PPS para robots sanitarios.
Se utilizan para: Carcasas exteriores de robots, cubiertas de protección, carcasas de sensores, piezas de conexión pequeñas, piezas estructurales internas.
Las piezas de plástico pueden fabricarse mediante moldeo por inyección o mecanizado CNC para la producción en masa.
3.6 Material compuesto de fibra de carbono
El material de fibra de carbono es ligero, resistente y rígido. Es adecuado para exoesqueletos ligeros y estructuras de brazos robóticos.
Usos comunes: Estructuras de soporte para exoesqueletos, barras para brazos robóticos, estructuras principales ligeras.
La fibra de carbono reduce el peso de las piezas móviles del robot y alivia la presión sobre los sistemas de accionamiento.
3.7 Cómo elegir los materiales adecuados
| Material | Ventajas principales | Usos típicos |
| Aleación de aluminio | Ligero, fácil de mecanizar. | Carcasas, soportes, piezas de conexión |
| Acero inoxidable | Alta resistencia, a prueba de óxido | Ejes giratorios, asientos de cojinetes |
| Aleación de titanio | fuerte y ligero | Juntas, piezas de conexión |
| OJEADA | Resistente al calor y a los productos químicos. | Manguitos de eje, piezas de aislamiento |
| Otros plásticos de ingeniería | Ligero, ideal para la producción en masa. | Carcasas exteriores, cubiertas protectoras |
| Compuesto de fibra de carbono | Fuerte y muy ligero | Exoesqueletos, estructuras de brazos robóticos |
Seleccione los materiales según la función de la pieza, el peso, la resistencia, la resistencia al desgaste, la dificultad de mecanizado y el coste de producción. Puede combinar diferentes materiales para equilibrar la resistencia, el peso y el coste.
4. Métodos de fabricación de brazos robóticos para el sector sanitario
Los componentes del brazo robótico incluyen articulaciones, piezas de conexión, soportes, ejes, carcasas y efectores finales. Cada pieza requiere diferentes especificaciones de precisión, resistencia y acabado superficial. A menudo, combinamos varios métodos de fabricación. Una buena selección de procesos mejora la precisión de las piezas y reduce los costos de producción.
4.1 Mecanizado de precisión CNC
El mecanizado de precisión CNC se utiliza ampliamente para la fabricación de piezas para brazos robóticos en el sector sanitario.
Fabrica los siguientes artículos: carcasas de articulaciones, piezas de conexión para brazos robóticos, bases de montaje de motores, bastidores de soporte, asientos de cojinetes de precisión
El mecanizado CNC proporciona una alta precisión dimensional para formas complejas. Las fábricas seleccionan máquinas CNC de 3, 4 o 5 ejes según el diseño de la pieza.
4.2 Torneado CNC
El torneado funciona para piezas redondas y giratorias.
Piezas comunes: Ejes giratorios, ejes de transmisión, ejes de pasador, manguitos de eje, piezas de conexión roscadas.
Las piezas de eje para las articulaciones de los robots necesitan una buena concentricidad y una superficie lisa. El torneado de precisión satisface estas necesidades.
4.3 Rectificado CNC
En ocasiones, el torneado o el fresado por sí solos no pueden satisfacer las estrictas necesidades de precisión. El rectificado mejora aún más la precisión dimensional, la suavidad de la superficie, la redondez y la concentricidad.
El rectificado se utiliza para piezas clave como ejes de precisión y superficies de acoplamiento de cojinetes.
4.4 metal Impresión 3D
La impresión 3D de metal permite fabricar piezas complejas y ligeras. Reduce el desperdicio de material que supone el mecanizado tradicional. Además, permite crear formas difíciles de producir con los métodos antiguos.
Usos comunes: Estructuras ligeras para brazos robóticos; Piezas de conexión complejas; Bastidores de soporte hechos a medida
Es adecuado para trabajos de investigación y desarrollo y pedidos de lotes pequeños.
4.5 Moldeo por inyección
Los brazos robóticos para el cuidado de la salud tienen muchos componentes de plástico. El moldeo por inyección produce: carcasas exteriores, cubiertas protectoras, carcasas de sensores, protectores de cables y pequeñas piezas estructurales.
Cuando los productos entran en producción en masa, el moldeo por inyección aumenta la velocidad y reduce el coste de cada pieza.
4.6 Mecanizado de chapa
Algunas estructuras robóticas de gran tamaño utilizan el mecanizado de chapa metálica. Pasos principales: corte láser, doblado, soldadura, tratamiento de superficies.
El mecanizado de chapa metálica permite fabricar marcos exteriores, estructuras de protección y carcasas para dispositivos.
4.7 Tratamiento de superficies
Muchas piezas requieren tratamiento superficial después del mecanizado. Las opciones más comunes son: anodizado, pasivado, granallado, pulido y galvanoplastia.
El tratamiento superficial mejora la resistencia a la corrosión, la resistencia al desgaste y el aspecto de la superficie.
4.8 Inspección de precisión
Las piezas clave terminadas deben pasar controles de calidad. Máquinas de prueba comunes: Máquina de medición por coordenadas (CMM), instrumentos de medición ópticos, medidores de rugosidad, dispositivos de medición láser.
La inspección confirma que el tamaño, la tolerancia, la posición de los orificios y el acabado superficial coinciden con los requisitos del plano.
4.9 Cómo seleccionar los métodos de fabricación adecuados
| Parte | Métodos de fabricación comunes | Requisitos clave |
| Vivienda conjunta | Mecanizado CNC | Precisión, rigidez |
| Eje de precisión | Torneado + rectificado | Concentricidad, acabado superficial |
| Cuadro de soporte | Mecanizado CNC / Impresión 3D | Fuerza, ligereza |
| Carcasa exterior del robot | Moldeo por inyección/mecanizado de chapa metálica | Apariencia, control de costos |
| Soporte del sensor | Mecanizado CNC/moldeo por inyección | Dimensiones estables |
| Pieza de conexión | Mecanizado CNC | Resistencia, precisión de ajuste |
En resumen, la fabricación de piezas para brazos robóticos sanitarios rara vez depende de un solo proceso. Seleccione los procesos según la forma de la pieza, el material, los requisitos de precisión, la cantidad del pedido y el coste. Para las etapas de investigación y desarrollo, utilice el mecanizado CNC y la impresión 3D para obtener muestras rápidamente. Para la producción en masa, combine el moldeo por inyección, el mecanizado de precisión y la inspección automática. Esto aumenta la velocidad de producción y mantiene una calidad de producto uniforme.
5. Usos reales de los robots en la atención médica
Los robots sanitarios están pasando de los hospitales a las comunidades y los hogares, y sus escenarios de aplicación son cada vez más diversos. Se pueden clasificar principalmente en las siguientes categorías.
5.1 Categoría de entrenamiento en rehabilitación
- Robot exoesqueleto para miembros inferiores: Ayuda a pacientes con lesiones de la médula espinal y accidentes cerebrovasculares en el entrenamiento de la marcha.
Robot de rehabilitación de extremidades superiores: ayuda a los pacientes que han sufrido un accidente cerebrovascular a recuperar las funciones de sus brazos y manos.
- Robot de rehabilitación de manos: Ayuda en el entrenamiento de flexión y extensión de los dedos mediante accionamiento flexible o métodos neumáticos.
5.2 Categoría de Asistencia Vital
- Cama de enfermería inteligente: Volteo automático, ajuste de posición y prevención de úlceras por presión.
- Robot de asistencia para transferencias: Ayuda a los pacientes a trasladarse de forma segura entre la cama y la silla de ruedas.
- Robot de asistencia para la alimentación: Proporciona apoyo autónomo para comer a personas con disfunción en las extremidades superiores.
5.3 Categoría de Seguimiento y Acompañamiento
- Robot de monitorización de la salud: Recopilación en tiempo real de datos de signos vitales como frecuencia cardíaca, oxígeno en sangre y temperatura corporal.
- Robot detector de caídas: Identifica las caídas mediante visión o sensores y activa automáticamente la alarma.
- Robot de compañía emocional: Ofrece interacción por voz y entrenamiento cognitivo para aliviar la soledad de las personas mayores.
5.4 Clase de apoyo al empleo
- Robots de reparto logístico: Transporte de medicamentos, muestras y comidas dentro de los hospitales.
- Robot desinfectante: Utiliza luz ultravioleta o peróxido de hidrógeno para la desinfección ambiental.
6. ¿Cuáles son los requisitos de mecanizado para los robots sanitarios?
Los requisitos de procesamiento de piezas para robots sanitarios son mucho más elevados que los de los productos industriales en general, lo que se refleja principalmente en los siguientes aspectos:
6.1 Alta precisión y estabilidad dimensional
Las tolerancias de las piezas de transmisión conjuntas y los asientos de montaje del sensor deben controlarse dentro de ±0.005 mm a ±0.025 mm para garantizar la precisión del movimiento y la precisión de los datos del sensor.
La coaxialidad de las posiciones de los orificios debe ser < 0.01 mm; de lo contrario, provocará una resistencia desigual en el movimiento de la articulación o una desviación de posicionamiento.
Las piezas deben procesarse en condiciones de temperatura constante para evitar la influencia de los cambios de temperatura en la consistencia dimensional.
6.2 Diversidad de materiales y procesabilidad
Para la aleación de aluminio (6061/7075), es necesario abordar el problema de la deformación durante el procesamiento de paredes delgadas. Las tensiones pueden liberarse mediante un procesamiento de desbaste y acabado por separado y el envejecimiento natural.
Los plásticos de ingeniería como el PEEK tienen una baja conductividad térmica, por lo que se deben utilizar herramientas recubiertas de diamante y controlar la velocidad de corte para evitar la fusión localizada.
El procesamiento de aleaciones de titanio requiere enfriamiento a alta presión y fijaciones rígidas para hacer frente a sus características de endurecimiento por deformación rápido.
6.3 Calidad de la superficie y postratamiento
La rugosidad superficial de las partes en contacto con la piel debe alcanzar Ra≤0.8 μm para evitar molestias por fricción.
Las piezas usadas durante mucho tiempo necesitan someterse a un tratamiento de anodizado o pasivación para mejorar su resistencia a la corrosión y al desgaste.
Todos los bordes afilados deben estar redondeados para garantizar un uso seguro.
6.4 Limpieza y biocompatibilidad
Las piezas deben producirse y empaquetarse en un entorno limpio, libre de grasa y residuos de partículas.
El material debe superar la prueba de biocompatibilidad ISO 10993 y no provocar irritación cutánea ni reacciones alérgicas.
6.5 Sistema de trazabilidad y calidad
Cada pieza debe ser completamente trazable desde las materias primas hasta los productos terminados, cumpliendo con los requisitos del sistema de gestión de calidad ISO 13485.
Es necesario establecer registros completos de inspección de calidad, incluidos informes de tamaño, certificados de materiales y resultados de pruebas de tratamiento de superficie.
7. ¿Por qué elegir Noble? como fabricante de Partes del brazo del robot sanitario
NOBLE es una empresa metalúrgica certificada con más de 12 años de experiencia en la fabricación de componentes metálicos de alta calidad.
Desde nuestras instalaciones en Shenzhen, China, ofrecemos servicios de procesamiento de chapa metálica y componentes mecánicos de precisión para los sectores automotriz, industrial y médico. Desde 2012, somos un socio de confianza para fabricantes de componentes para vehículos industriales y maquinaria agrícola, ofreciendo un proceso de producción integral, desde el procesamiento inicial hasta las piezas terminadas.
Lo que nos distingue es nuestro enfoque en la innovación tecnológica y la mejora continua. Al combinar la automatización avanzada con la mano de obra experta, garantizamos que cada componente cumpla con rigurosos estándares de calidad. Nuestras instalaciones cuentan con las certificaciones ISO 9001 e ISO 13485, lo que refuerza nuestro compromiso con la gestión de la calidad, la responsabilidad ambiental y la seguridad laboral.
Esto ofrece a empresas como la suya un socio fiable para obtener componentes de alta precisión y consistencia, trazabilidad completa y el cumplimiento total de las normas internacionales. Desde complejas fabricaciones de chapa metálica hasta componentes mecánicos para aplicaciones exigentes, nuestro equipo está preparado para alcanzar sus objetivos de producción.
Preguntas frecuentes de robot medico APiezas rm
1. ¿Cómo se compara el mecanizado CNC con... Moldeo por inyección de metal (MIM) ¿Para piezas pequeñas de robots?
El mecanizado CNC ofrece un acabado superficial superior, tolerancias geométricas más estrictas y una iteración de diseño más rápida para volúmenes bajos a medios. La MIM permite alcanzar una complejidad de forma final en volúmenes muy altos, pero a menudo requiere mecanizado secundario para características críticas y puede introducir riesgos de porosidad que comprometen la esterilización o la vida útil por fatiga.
2. ¿Qué tolerancias puede soportar el mecanizado CNC para robots médicos? a¿Piezas rm?
La mayoría de los componentes críticos de los robots quirúrgicos requieren tolerancias de entre ±0.005 mm y ±0.025 mm, dependiendo de si se trata de un orificio para cojinete, un asiento de engranaje o una interfaz de instrumental. Las tolerancias más estrictas exigen entornos de mecanizado con temperatura controlada y verificación mediante máquina de medición por coordenadas (MMC) durante el proceso.
3. ¿Por qué es Mecanizado de ejes 5 ¿Preferido para brazos médicos?
Maneja formas complejas y ergonómicas en una sola configuración. Esto reduce los errores y garantiza la alta precisión necesaria para la cirugía.
4. ¿Qué tolerancias se pueden lograr en el mecanizado de piezas médicas?
Los talleres profesionales suelen alcanzar una precisión de ±0.005 mm o incluso mejor. Esto depende del material y de la geometría específica de la pieza.
5. ¿Qué materiales son los mejores para la atención médica? ¿Brazos robóticos?
El acero inoxidable 316L y el titanio Ti6Al4V son los materiales estándar. Ofrecen el mejor equilibrio entre resistencia y biocompatibilidad.






