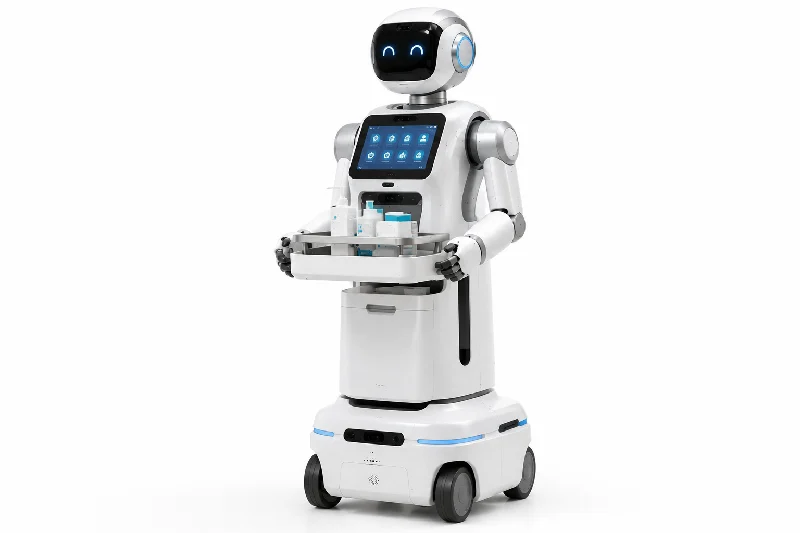
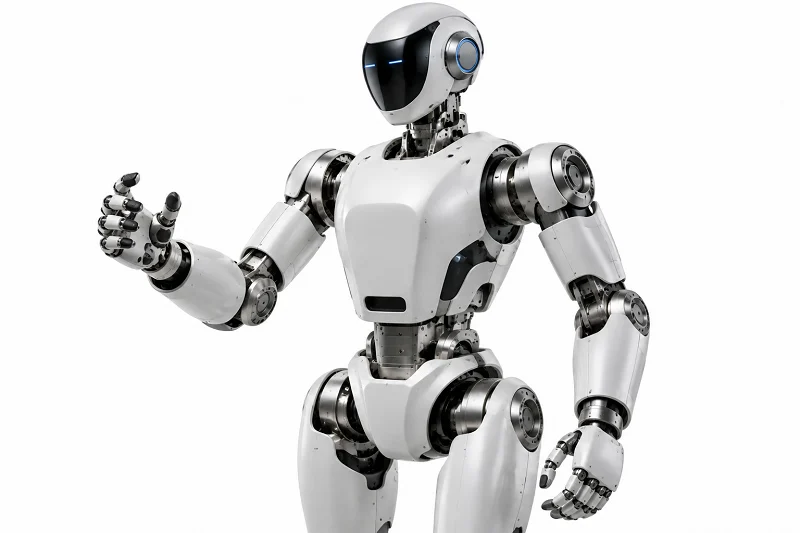
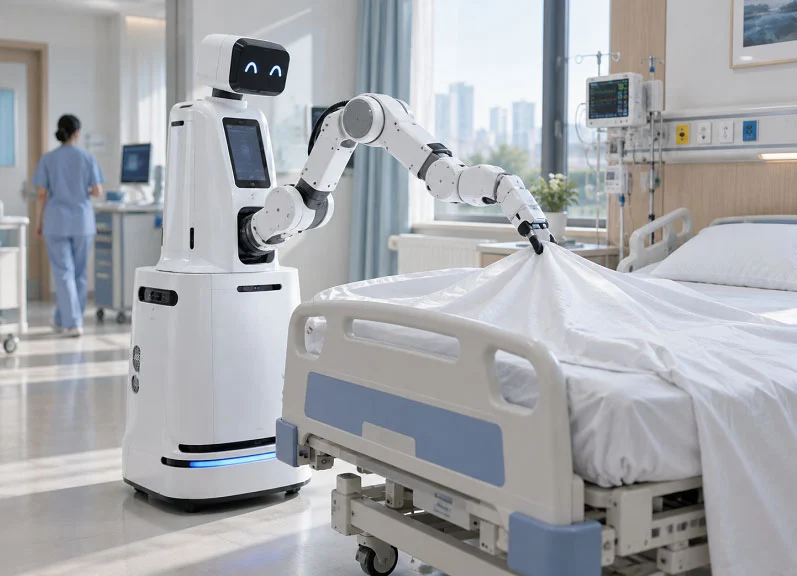
Forestil dig en leveringsrobot, der bevæger sig gennem en hospitalsgang klokken 2 om natten og bærer blodprøver. Dens pålidelighed afhænger af præcisionen, materialerne og processerne bag dens dele. Disse dele - aktuatorer, led, chassis, huse, gearkasser og effektorer - skal opfylde strenge sikkerheds- og hygiejnestandarder. Det globale marked for disse robotter nåede 2.8 milliarder amerikanske dollars i 2025, anført af autonome mobile robotter (AMR'er). Hvad adskiller hospitalsleveringsrobotdele fra dem i lagerrobotter? Svaret ligger i præcisionsteknik, materialevidenskab og valg af fremstillingsprocesser. Uden dem kan en robot ikke sikkert docke eller overføre varer.
Almindelige dele af hospitalsleveringsroboter
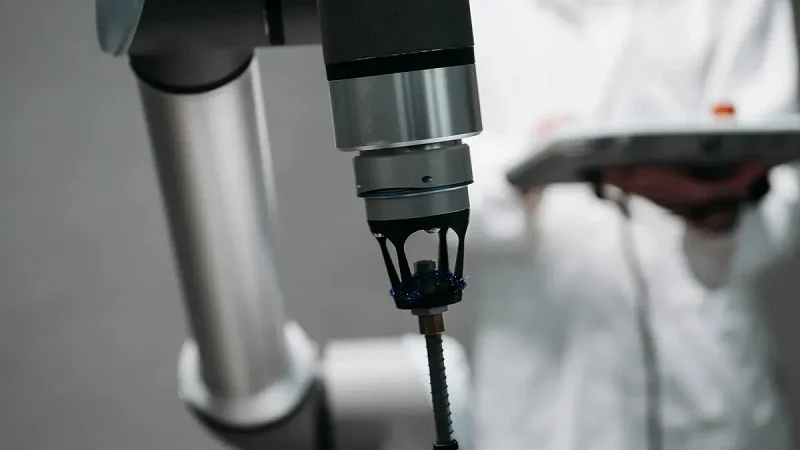
Hospitalsleveringsrobotter bruger mange af de samme dele som lager- og servicerobotter. Men reglerne for renlighed og sikkerhed er meget strengere. En lagerrobot kan håndtere en støvet gearkasse. Det kan en hospitalsrobot ikke. Hver del, der bruges i en hospitalsrobot, skal kunne overleve mange rengøringer, holde patienterne sikre og stadig fungere efter tusindvis af anvendelser.
Det er nyttigt at gruppere disse dele i to typer. Strukturelle dele bærer vægt og holder alt på plads. Funktionelle dele lader robotten bevæge sig, registrere og gribe ting. Begge typer er vigtige, og begge kræver omhyggeligt design.
Oversigt over strukturelle komponenter til hospitalsrobotter
Hospitalsrobottens strukturelle dele udgør skelettet. De omfatter rammer, huse, beslag og afskærmninger. Disse dele skal være stive, lette og nemme at rengøre. En ramme, der bøjer, vil ødelægge docking. En tung ramme bruger mere batteri og gør robotten langsom.
Rammer, huse og beslag
Strukturrammer og basischassis bruger normalt aluminiumslegeringer, titanium for ekstra styrke eller kulfiberkompositter. Aluminium giver et godt styrke-til-vægt-forhold. Titanium tilføjer styrke, hvor vægten betyder mest. Kulfiber er stivere end stål, men lettere. Denne stivhed giver ingeniører mulighed for at bruge mindre motorer og få hurtigere respons.
Huse og effektorer bruger ofte ABS eller polycarbonat, begge fremstillet ved sprøjtestøbning. PEEK og medicinsk rustfrit stål forekommer på overflader, der berører patienter. Disse materialer skal opfylde reglerne for biokompatibilitet. Pakninger forsegler de indvendige dele, og IP-klassificeringer fortæller, hvor godt de modstår væsker og støv. ABS er billigt. Polycarbonat er hårdere og klarere. Ingen af dem kan håndtere autoklavevarme godt, så designere planlægger omkring denne grænse.
Beslag og afskærmninger bruger aluminium- og rustfri stålplader, modulære aluminiumekstruderinger eller kulfiber-PEEK for at opnå den højeste styrke. Pladefremstilling – bøjning, stansning, skæring – forbliver omkostningseffektiv ved lave til mellemstore mængder. Modulære ekstruderinger fremskynder monteringen og holder strukturen let. Disse er de bærende strukturelle dele til hospitalsrobotter, der holder hele systemet sammen stille og roligt.
Led, aktuatorer og gearkasser
Led, aktuatorer og gearkasser omdanner strukturer til bevægelse. En hospitals robotarms led har brug for jævn rotation, lavt slør og tæt forsegling. Aktuatorer og led arbejder sammen. Aktuatoren leverer kraft. Leddet overfører den. Gearkassen øger momentet, samtidig med at den reducerer hastigheden.
Specialfremstillede aktuatorer, led og armdele kræver ofte CNC-bearbejdning for at opnå den rette pasform. Højpræcisionsgear og lejer reducerer slør og sikrer, at bevægelsen kan gentages. Denne gentagelsesnøjagtighed er vigtig, når en robotarm skal placere en medicinbakke på samme sted hver gang.
Drivsystemer og transmissionselementer
Drivsystemer omdanner elektrisk energi til kontrolleret bevægelse. De omfatter motorer, drev, gearkasser, remme, remskiver og fleksible aksler. Hver del tilføjer sin egen fejl, så ingeniører kontrollerer hele kæden.
Motorer, drev og gearkasser
Motorer og drev styrer robottens hastighed og drejningsmoment. Gearkasser sidder mellem motoren og hjulet eller leddet. En veltilpasset gearkasse øger drejningsmomentet og forbedrer positioneringen. Dårlig tilpasning spilder energi og tilfører varme. For hospitalsrobotters strukturelle dele skal gearkassehuset også tætne mod rengøringsvæsker.
Remme, remskiver og fleksible aksler
Remme og remskiver bevæger kraften stille og roligt og absorberer stød. Fleksible aksler leder kraften rundt om snævre hjørner. Disse dele er enkle, men de kræver stadig præcis justering. En løs rem glider. En forkert justeret remskive slides hurtigt. Begge fejl stopper en levering halvvejs nede ad en gang.
Sluteffektorer, sensorer og controllere
Endeffektorer håndterer nyttelasten. Sensorer og controllere bestemmer, hvad der sker derefter. Denne gruppe forvandler en bevægelig platform til et nyttigt værktøj.
Gribere og nyttelastrum
Gribere og nyttelastrum indeholder medicin, prøver eller forsyninger. Gribere kræver skånsom kraftkontrol. Nyttelastrum har brug for glatte, sprækkefri inderside. Begge drager fordel af hurtig prototyping under udviklingen. En 3D-printet griber giver ingeniører mulighed for at teste pasformen, før de forpligter sig til at lave formen.
Sensorer, controllere og software
Sensorer sporer position, forhindringer og nyttelaststatus. Controllere styrer bevægelseslogikken. Software binder alt sammen. Disse elementer er kritiske, men de ligger uden for denne produktionsfokuserede post. Her forbliver fokus på de fysiske dele - hospitalsrobottens strukturelle dele, der muliggør pålidelig bevægelse.
Fra et praktisk perspektiv betyder fremstilling af dele til hospitalsleveringsroboter at balancere præcision, materialer og proces. Et PCR-maskinehus har lignende behov: snævre tolerancer, rengøringsvenlige overflader og gentagelig produktion. Mange teams henvender sig til CNC-leverandører i Kina eller lokale specialfremstillede produktionspartnere for at få den blanding af hastighed og kvalitet. Den samme regel gælder for alle strukturelle dele til hospitalsrobotter, fra ramme til griber.
Præcision i dele af robotter til hospitalslevering
Præcision er det, der adskiller en hospitalsleveringsrobot fra en lagervogn. En robot, der dokker inden for en millimeter, kan flytte genstande sikkert. En robot, der bommer med fem millimeter, lader det, den transporterer, falde. Det lille mellemrum afgør, om sygeplejersker har tillid til maskinen. Præcisionsbearbejdede strukturelle dele fra hospitalsrobotter opbygger den tillid. De holder også robotten i gang i årevis.
Gentagelsesnøjagtighed og positioneringsnøjagtighed
Repeterbarhed betyder, at robotten vender tilbage til det samme sted hver gang. Positioneringsnøjagtighed betyder, at den når det rigtige sted i første omgang. Begge dele er afhængige af hospitalsrobottens strukturelle dele, der holder deres form under belastning.
Tolerancer for docking og vareoverførsel
Dockingstationer kræver meget snævre tolerancer. En opladningskontakt skal flugte inden for en brøkdel af en millimeter. Vareoverførselsbakker kræver den samme form for kontrol. Løse robotstrukturdele forårsager afdrift. Afdrift fører til defekte docks og tabte prøver. Gode hospitalsrobotstrukturdele stopper den afdrift.
Kumulativ fejl i fleraksede systemer
Hver samling tilføjer en lille fejl. Seks samlinger multiplicerer denne fejl. Resultatet er en kumulativ fejl. Ingeniører bekæmper den med stive robotstrukturdele og matchende tilpasninger. En fleksibel beslag ødelægger matematikken. En stiv beslag holder det korrekt. Det er derfor, at hospitalsrobotstrukturdele får så meget designopmærksomhed.
Der tales generelt om repeterbarhed og positioneringsnøjagtighed i hospitalslogistikrobotter i hele branchen, men det er stadig svært at finde offentliggjorte talbaserede standarder for individuelle dele.
Sikkerhed og pålidelighed i kliniske miljøer
En hospitalsrobot deler plads med patienter, sygeplejersker og skrøbeligt udstyr. Sikkerhed starter med mekanisk præcision, ikke kun software.
Forebyggelse af kollisioner og klemmepunkter
Tæt pasform reducerer spil. Mindre spil betyder bevægelse, du kan forudsige. Forudsigelig bevægelse betyder færre kollisioner. Klemmepunkter bliver mindre, når hospitalsrobottens strukturelle dele passer rent sammen. Mellemrum inviterer fingrene. Præcision lukker dem.
Sikring af steril barriereintegritet
Sterile barrierer svigter ved sømme og samlinger. Ru overflader fanger bakterier. Præcise robotstrukturdele skaber glatte, sprækkefri grænseflader. Det holder rengøringsmidlerne i gang og holder patienterne sikre.
Måling og specifikation af præcision
Du kan ikke kontrollere, hvad du ikke kan måle. Præcisionsbearbejdning afhænger af tegninger, tolerancer og inspektionsrapporter.
Geometrisk dimensionering og tolerance (GD&T)
GD&T fortæller maskinarbejderen, hvad der betyder noget. Den styrer fladhed, koncentricitet og vinkelrethed. Disse anvisninger styrer præcisions-CNC-bearbejdning af strukturelle dele til hospitalsrobotter. Uden dem er en leverandør nødt til at gætte. Med dem matcher hver robotstrukturdel den næste.
Krav til overfladebehandling og pasform
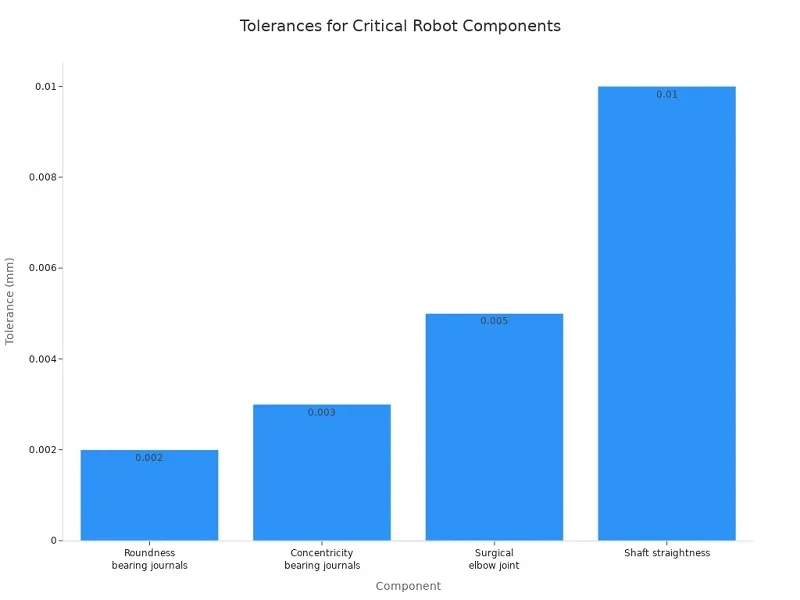
Overfladefinishen bestemmer, hvordan delene slides, og hvor rene de forbliver. Lejetapper kræver specifikke tilpasninger. Tabellen nedenfor viser typiske krav til kritiske strukturelle dele til hospitalsrobotter.
| Tolerance type | Specification | Formål |
| Lejetappens diameter | h5- eller h6-pasform, ±0.004–0.008 mm | Kontrollerer lejeforspænding og samlingsstivhed |
| Koncentricitet mellem lejetapperne | ± 0.003 mm | Bevarer positionsgentagelighed |
| Rundhed af lejetapperne | ± 0.002 mm | Opretholder lejets pasform |
| Akselrethed | 0.01 mm pr. 100 mm | Stopper skævhed |
| Overfladefinish på lejetapperne | Ra 0.4 μm | Kontrollerer oliefilmdannelse og lejets udmattelseslevetid |
Generelle medicinske robotkomponenter holder ofte ±0.002 mm til ±0.005 mm. Kirurgiske samlinger holder ±0.005 mm for at forhindre slør. Disse tolerancer på mikronniveau kræver præcisionsbearbejdning og omhyggelig inspektion.
Et PCR-maskinehus følger den samme logik. Det kræver snævre tolerancer, rengøringsvenlige overflader og gentagelig produktion. Teams bruger ofte først rapid prototyping og går derefter over til CNC-bearbejdning af præcisionskomponenter. Mange arbejder med CNC-leverandører i Kina eller lokale specialfremstillede produktionspartnere. Den samme tilgang gælder for alle deleprogrammer til hospitalsleveringsroboter. Præcisionskomponenter muliggør pålidelig automatisering.
Materialer til dele af hospitalsleveringsroboter
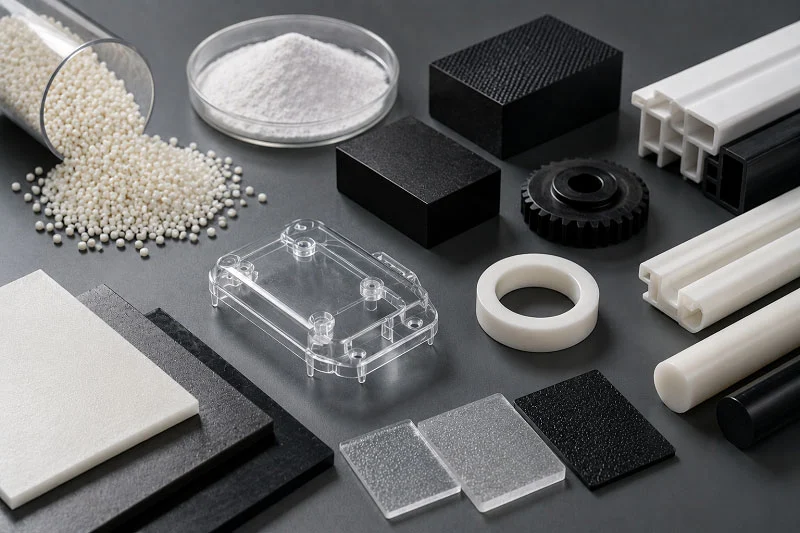
Medicinske robotter har brug for gode materialer for at fungere sikkert og holde længe. Hvis man vælger det forkerte materiale, kan en samling revne, eller et hus kan fange bakterier. Valget afgør også, hvilken proces der skal bruges. Et metal, der skærer godt, fungerer til CNC-bearbejdning. En polymer, der formes let, er egnet til støbning. Så materialer og processer går hånd i hånd.
Metaller: Rustfrit stål, titanium og aluminium
Metaller bærer belastninger, holder formen og modstår varme. Hvert enkelt materiale har en forskellig blanding af styrke, vægt og pris.
| Materiale | De vigtigste fordele | Typiske applikationer |
| Rustfrit stål | Stærk, billig, holdbar, god til krævende brug | Kraftige rammer, samlinger der kræver styrke |
| Titanium | Højt styrke-til-vægt-forhold, korrosionsbestandighed, biokompatibel | Medicinske robotter, bevægelige dele under gentagen belastning |
| Aluminium | Letvægts, god varmeledningsevne, nem at bearbejde | Rammer, arme, dæksler, mobile robotter |
Rustfrit stål til strukturelle og sterile komponenter
Rustfrit stål er stærkt, almindeligt og nemt at bearbejde, forme, svejse og polere. Medicinske kvaliteter som 304, 304L og 316L er rustfrie og rengør godt. Det øverste lag gør desinficering nem. Du finder medicinsk rustfrit stål i bakker, klemmer og skærekanter. Det fungerer også til dele til hospitalsleveringsroboter, der rengøres ofte.
Titanium til højstyrke, lette samlinger
Titanium overgår stål i vægt. Ti-6Al-4V har en densitet på nær 4.43 g/cm³, cirka 45 % lettere end stål, med en flydespænding på omkring 880 MPa. Et stabilt oxidlag bekæmper rust, og metallet forbliver sikkert i kropsvæsker. Disse egenskaber er velegnede til samlinger og bevægelige dele under gentagen belastning. Titanium koster dog mere, og det er sværere at skære end rustfrit stål.
Aluminium til chassis og varmeafledning
Aluminium er let, skæres let og trækker varme væk fra motorer. Legeringer som 6061, 6063 og 3003 bruges i rammer, arme og dæksler. Det koster mindre end titanium og er modstandsdygtigt over for rust. Til hospitalsleveringsrobotdele, der skal forblive lette, er aluminium ofte det bedste valg.
Polymerer: PEEK, ABS, polycarbonat og Delrin
Polymerer reducerer vægten, dæmper støj og dækker elektronik. De giver også designere mulighed for at bygge former, som metal ikke kan matche til samme pris.
PEEK til slidstærke, steriliserbare dele
PEEK håndterer høj varme og stærke kemikalier. Det er sikkert sammen med kropsvæv, så det passer til kirurgiske værktøjer og apparatovertræk. Implantatkvaliteter leveres med ISO 10993-data og USP Klasse VI-status. Dens densitet er omkring 1.32 g/cm³ med en trækstyrke på 90-110 MPa. Det gør PEEK til et stærkt valg til hospitalsleveringsrobotdele i nærheden af sterilisatorer.
ABS og polycarbonat til huse og dæksler
ABS giver et godt udseende og slagfasthed. Polycarbonat tilføjer høj slagfasthed og et klart udsyn, og det bøjer sig med varme til skjolde eller dæksler. Begge fungerer til huse, og begge egner sig til hurtig testning før støbning. Et PCR-maskinehus bruger ofte den samme logik: rengøringsbart, robust og gentageligt.
Delrin til lavfriktionsgear og bøsninger
Delrin, eller POM, giver lav friktion og høj præcision. Det holder formen godt og modstår kemikalier. Gear, bøsninger og glidende dele drager størst fordel. Disse er små dele til hospitalsleveringsrobotter, der stille og roligt reducerer slid.
Materialevalgskriterier
Materialevalg balancerer styrke, sikkerhed og omkostninger. Gør det rigtigt, og robotten kører i årevis.
Styrke-til-vægt-forhold
Titanium fører an her, med aluminium lige efter. Rustfrit stål er stærkt, men tungt. PEEK er let, men svagere end metaller. Enhver hospitalsrobotdel bytter disse egenskaber mod sin funktion.
Biokompatibilitet og steriliseringsresistens
Dele i nærheden af patienter må ikke frigive ioner eller fange bakterier. Titanium, rustfrit stål af medicinsk kvalitet og PEEK består alle denne test. Hydrogenperoxid og UV-cyklusser er også vigtige. Et materiale, der gulner eller revner under UV, vil svigte.
Omkostninger og fremstillingsevne
Titanium koster 3-5 gange mere end 316L rustfrit stål, og det er sværere at skære. PEEK koster mindre at fremstille end titanium. Rustfrit stål forbliver omkostningseffektivt med god bearbejdelighed. Mange teams bruger først hurtig prototyping og går derefter over til CNC-bearbejdning. Nogle arbejder med CNC-leverandører i Kina eller lokale specialfremstillingspartnere for at balancere hastighed og pris. Den samme tankegang gælder for alle deleprogrammer til hospitalsleveringsroboter, fra ramme til griber.
CNC-bearbejdning til hospitalsleveringsrobotdele
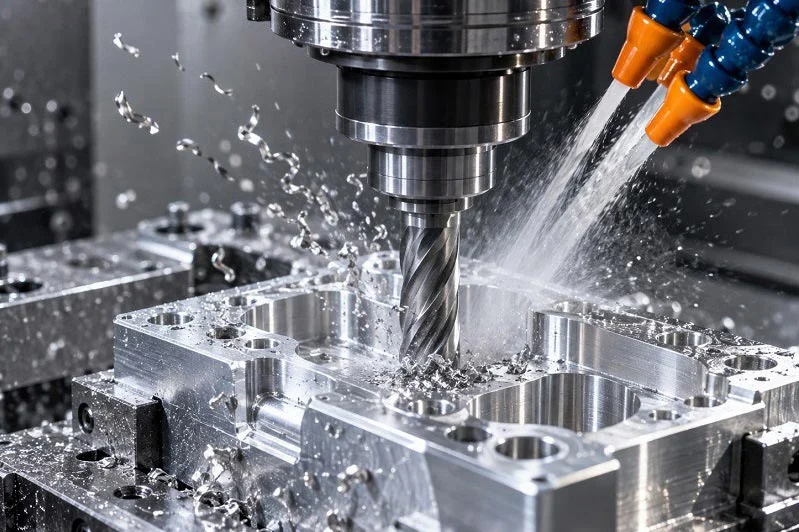
Fremstilling af dele til hospitalsleveringsrobotter starter med at vælge den rigtige proces. Bearbejdning, støbning og samling fungerer bedst til forskellige dele. Valget afhænger af form, volumen og materiale. Standarddele som standardlejer fungerer fint nogle steder. Men specialfremstillede robotstrukturdele er bedre, når pasform, hygiejne eller styrke virkelig betyder noget. Præcisionsteknik er det, der gør pålidelig automatisering mulig. Uden det fejler selv et godt design i felten.
CNC fræsning og drejning
CNC-fræsning og -drejning former metal og plastik til præcise strukturdele til hospitalsrobotter. Disse processer fjerner materiale for at opnå nøjagtige størrelser. For fremstilling af dele til hospitalsleveringsrobotter betyder det tætte pasformer og jævn, gentagelig bevægelse på tværs af tusindvis af cyklusser.
Aktuatorer, led og gearkassehuse
Aktuatorer og samlinger kræver præcise boringer og plane kontaktflader. Gearkassehuse kræver koncentriske lejesæder. CNC-drejning håndterer runde dele som aksler og lejehuse. CNC-fræsning fremstiller flader, lommer og monteringshuller. Til specialfremstilling af robotstrukturdele skærer 5-akset CNC-fræsning komplekse former i én opsætning. Det reducerer fejl fra omfastspænding. Højpræcisions 5-akset CNC-fræsning er almindelig for dele med buede overflader eller vinklede funktioner. En enkelt opsætning holder snævre tolerancer på tværs af flere flader. Det er vigtigt for aktuatorer og samlinger, hvor alle overflader flugter.
Opnår tolerancer ned til ±0.01 mm
CNC-bearbejdning af præcisionskomponenter rammer tolerancer fra ±0.005 mm til ±0.025 mm på kritiske funktioner. Lejeboringer, gearcentre og dockinggrænseflader har alle brug for dette område. Geometriske tolerancer som sand position og koncentricitet er standardangivelser på tegninger. Overfladefinish på generelle kontaktflader ligger på Ra 0.4-0.8 μm. For glidende, tætnende eller lægemiddelkontaktflader falder den til Ra ≤ 0.2 μm.
| Specifikationskategori | Typisk værdi | Application Notes |
| Dimensionstolerancer | ±0.005 mm til ±0.025 mm | Lejeboringer, gearcentre, dockinggrænseflader |
| Geometriske tolerancer | Sand position, koncentricitet, vinkelrethed | Fleraksede samlinger |
| Overfladefinish (generel) | Ra 0.4–0.8 μm | Parringsflader |
| Overfladefinish (kritisk) | Ra ≤ 0.2 μm | Glidende, forseglende overflader i kontakt med lægemidler |
| Gratkontrol | Streng afgratning påkrævet | Forebygger steriliseringsproblemer og patientfarer |
| Verifikation | CMM, FAI, SPC | Sporbar til varmeparti og bearbejdningslogfiler |
Gratkontrol er et must på alle dele. Enhver skarp kant kan fange bakterier eller beskadige emballagen. Til præcisions-CNC-bearbejdning af præcisionskomponenter er afgratning indbygget i procesplanen. Verifikation bruger CMM, førstegangsinspektion og statistisk proceskontrol. Hver måling kan spores tilbage til materialevarmepartier og bearbejdningslogfiler. Disse mikronniveau-tolerancer adskiller pålidelige hospitalsrobotstrukturdele fra dem, der forskyder sig over tid.
Præcisions-CNC-bearbejdning af robotstrukturdele kræver omhyggelig procesplanlægning. Værktøjsvalg, hastigheder og kølemiddel påvirker alle den endelige tolerance. Ved store serier kører CNC-drejecentre på højtryk med automatiserede værktøjsvekslere. Ved prototyper justerer en dygtig maskinarbejder tilspænding og hastigheder manuelt. Begge tilgange fungerer til fremstilling af hospitalsrobotstrukturdele. Teams starter ofte med hurtig prototyping for at validere pasformen og går derefter videre til CNC-produktionskørsler.
Sprøjtestøbning til polymerdele
Sprøjtestøbning presser smeltet polymer ind i en stålform under tryk. Processen er hurtig og gentagelig, når formen er lavet. Den fungerer bedst til store mængder af komplekse former.
Højvolumenproduktion af komplekse geometrier
Sprøjtestøbning skaber komplekse former på få sekunder. Ribber, buer og snap-fits er slet ikke noget problem. For robotstrukturdele som huse og dæksler er støbning bedre end bearbejdning på volumenpris. Formen koster mere i starten. Men prisen pr. del falder hurtigt efter et par tusinde enheder. Et PCR-maskinehus bruger den samme logik: kompleks geometri i stor skala med gentagelig kvalitet.
Materialevalg er nøglen. Støbning fungerer med ABS, polycarbonat, PEEK og Delrin. Hver især flyder forskelligt i formen. ABS fyldes let og giver en god overfladefinish. PEEK kræver højere temperaturer og lavere injektionshastigheder. Designere skal planlægge materialevalg tidligt i processen.
Materialevalg for steriliseringskompatibilitet
Ikke al plastik overlever rengøring på hospitaler. Hydrogenperoxiddamp og UV-lys nedbryder nogle polymerer. ABS gulner under UV. Polycarbonat bevarer sin styrke længere. PEEK kan klare temperaturer over 250 °C i dampautoklaver. Til robotstrukturdele, der skal rengøres dagligt, er PEEK eller medicinsk polycarbonat et godt valg. Medicinsk rustfrit stål bruges også i områder, der udsættes for kraftig slitage eller direkte kontakt.
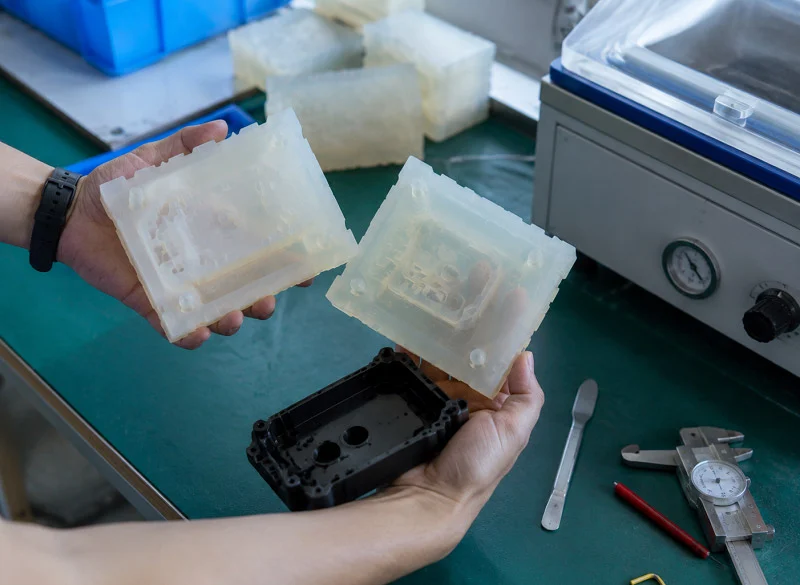
Forme til medicinske dele kræver polerede hulrum. En ru form efterlader mærker, der fanger snavs og bakterier. For præcisionskomponenter skærer formproducenter stålhulrum med CNC og polerer dem derefter til en spejlblank finish. Denne finish overføres til hver støbt del. Fra et praktisk perspektiv starter rapid prototyping af støbte dele med 3D-printede prøver. Ingeniører tester pasform og funktion, før de skærer stål. Mange teams bruger CNC-leverandører i Kina til prototypebearbejdning og går derefter videre til støbning til produktion.
3D-printning, støbning og smedning
Ikke alle robotstrukturdele kommer udelukkende fra CNC eller støbning. Tre andre processer opfylder specifikke behov i produktionsmixet.
3D-printning til prototyper og specialfremstillede sluteffektorer
3D-printning bygger dele lag for lag. Der kræves ingen form eller fikstur. Det gør det hurtigt til prototyper og engangsdele. Til specialfremstilling af gribere eller nyttelastrum skaber 3D-printning komplekse interne kanaler, som bearbejdning ikke kan nå. Materialemulighederne omfatter medicinske harpikser og PEEK-filamenter. Overfladefinishen er mere ru end støbning, men det er fint til tidlig testning. Rapid prototyping med 3D-printning giver ingeniører mulighed for at iterere hurtigt. Et PCR-maskinhus kan starte som en 3D-printet prototype for at kontrollere pasform, luftstrøm og monteringssekvens.
Støbning til chassis og store strukturelle dele
Støbning hælder smeltet metal i en sand- eller investeringsform. Det fremstiller store robotstrukturdele i ét stykke. Et støbt aluminiumschassis bærer robottens vægt uden svejsninger eller fastgørelsesmidler. Det sparer monteringstid og øger stivheden. Kerner skaber indvendige hulrum til ledninger eller kølekanaler. For mellemstore mængder er støbning bedre end bearbejdning på omkostninger. Afvejningen er længere leveringstider for mønsterfremstilling og værktøjsfremstilling.
Smedning til højstyrkesamlinger og bærende komponenter
Smedehamre eller presse varmt metal i form. Kornstrukturen følger delens kontur og tilføjer styrke, hvor der er mest brug for den. For højstyrkesamlinger og lastbærende komponenter er smedning bedre end bearbejdning, når det kommer til udmattelseslevetid. En smedet titansamling er stærkere end en bearbejdet samling fra stangmateriale. Processen koster mere værktøj, men sparer vægt og forbedrer den langsigtede pålidelighed. Disse robotstrukturdele udsættes for de højeste belastninger under drift.
Fremstilling af dele til hospitalsleveringsroboter kræver, at hver del matches med dens bedste proces. CNC fremstiller præcisionskomponenter. Støbning fremstiller komplekse polymerdele i stor skala. 3D-printning, støbning og smedning udfylder hver især et specifikt hul. NOBLE fungerer som en førende produktionsvirksomhed i Kina og tilbyder CNC-bearbejdning, sprøjtestøbning og 3D-printning til dele til hospitalsleveringsroboter. Deres ISO 13485-certificering og præcisionsproduktionskapaciteter hjælper kunder med at gå effektivt fra prototype til produktion.
Design af dele til hospitalsleveringsroboter
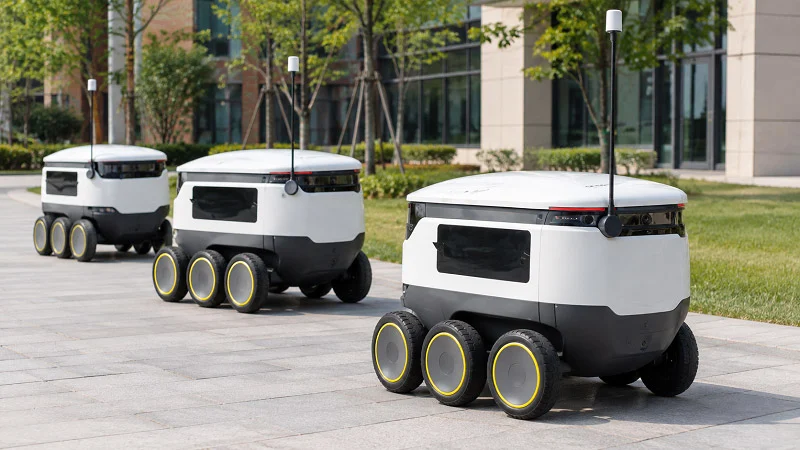
Godt design balancerer præcision, renlighed og sikkerhed. Hvis man glemmer én del, går robotten i stykker. En del, der passer perfekt, men som fanger bakterier, er ubrugelig på et hospital. En del, der rengør godt, men som ikke er i overensstemmelse med justeringen, taber prøver. Designere skal tænke på alle tre fra dag ét.
Tolerance ved stabling og monteringstilpasning
Hver del har en tolerance. Stables de sammen, akkumuleres fejlene. En beslagforskel på 0.1 mm, en samlingforskel på 0.05 mm og et husforskel på 0.08 mm skaber en samlet fejl på 0.23 mm. Det er nok til at afbryde en dockingsekvens.
Minimering af kumulativ fejl i samlinger med flere dele
Smarte designere bruger kun snævre tolerancer på kritiske funktioner. De lader ikke-kritiske dimensioner være overflødige. Dette holder omkostningerne nede og kvaliteten oppe. Et PCR-maskinehus følger den samme regel. Tætningsrillen får snævre tolerancer. Det gør monteringshullerne ikke. For kvaliteten af strukturelle dele til hospitalsrobotter fungerer denne selektive tilgang bedst. Rapid prototyping hjælper her. Ingeniører bygger en testenhed, måler stakken og justerer, før de skærer stål.
Design til nem vedligeholdelse og udskiftning
Dele slides op. Lejer svigter. Motorer brænder ud. Designere bør gøre udskiftninger nemme. Brug fastgørelseselementer. Mærk forbindelser. Byg justeringsfunktioner ind i stellet. En samling, der tager to timer at udskifte, koster hospitalet penge. En, der tager ti minutter, holder robotten kørende.
Rengørings- og steriliseringskompatibilitet
Hospitaler rengør alt. Robotter udsættes for brintoveriltedamp, UV-lys og skrappe vådservietter. Design skal overleve den rutine i årevis.
Undgå sprækker og ru overflader
Bakterier gemmer sig i sprækker. En sprække på 0.5 mm er et sikkert sted for bakterier. Designere bør specificere glatte radier og plane samlinger. Overfladefinish er også vigtig. En ru overflade fanger snavs. En poleret overflade fjerner det. Ved specialfremstilling betyder det tydelige angivelser på tegninger. CNC-bearbejdning kan ramme disse overflader. Rapid prototyping viser, hvor sprækker dannes, før produktion.
Materialekompatibilitet med hydrogenperoxid og UV
Ikke al plastik overlever rengøring på hospitaler. ABS gulner under UV. Polycarbonat holder længere. PEEK klarer begge dele. Rustfrit stål modstår alt. Designere skal matche materialer til rengøringscyklussen. Et PCR-maskinehus bruger ofte polycarbonat af denne grund. Den samme logik gælder for robotdæksler og bakker.
Sikkerhed og lovgivningsmæssig overholdelse
Regler gælder for medicinske robotter. Designere skal kende dem, før de skærer i metal.
ISO 13485:2016 og standarder for medicinsk udstyr
ISO 13485:2016 fastsætter kvalitetsregler for fremstilling af medicinsk udstyr. Den dækker designkontroller, sporbarhed og risikostyring. En robot, der transporterer medicin, kan falde ind under denne standard. CNC-leverandører i Kina med denne certificering kan hjælpe. De forstår dokumentations- og inspektionsbehovene.
Risikostyring for patientvendte komponenter
Enhver del i nærheden af en patient kræver en risikovurdering. Hvad sker der, hvis den går i stykker? Kan den klemme? Afgiver den partikler? Designere bør bruge fejltilstandsanalyse. De bør teste worst-case-scenarier. Robotsystemer med præcisionsmonteringsfunktioner bruges i fremstilling af medicinsk udstyr til komplicerede samleprocesser. Den samme præcision hører hjemme i robotdele til hospitalslevering.
Valg af processer til fremstilling af robotdele til hospitalsleveringer
Valg af proces er ikke et tilfældigt gæt. Det afhænger af formen, antallet af dele og hvor snævre tolerancerne skal være. Når du matcher disse godt, forbliver fremstilling af dele til hospitalsleveringsrobotter hurtig og billig. Når du gør det forkert, betaler du for værktøjer, du ikke har brug for.
Matchningsproces til delgeometri og volumen
Former med underskæringer betyder ofte, at støbning er løsningen. Enkle dele, der kræver høj præcision, kræver normalt skæring. Antallet af dele, du har brug for, afgør resten.
Hvornår skal man vælge CNC-bearbejdning frem for sprøjtestøbning
Vælg CNC, når du har brug for snævre tolerancer, små serier eller hurtige resultater. Et gearkassehus med lejeboringer på ±0.01 mm fungerer godt med præcisions-CNC-bearbejdning. Støbning kræver et stålværktøj, så det sparer kun penge ved store mængder. For et par hundrede enheder vinder CNC både på omkostninger og hastighed.
Hybride tilgange til komplekse samlinger
Nogle samlinger bruger begge metoder. Et støbt dæksel kan klikkes fast på en maskinbearbejdet ramme. Denne blandede metode holder omkostningerne lave og præcisionen høj. Det er værd at bemærke, at højpræcisions 5-akset CNC-fræsning håndterer de vigtige metalfunktioner, mens støbning håndterer den ydre skal.
Balancering af omkostninger, leveringstid og ydeevne
Ethvert projekt afvejer disse tre ting. Nøglen er at vide, hvilken en der er vigtigst lige nu.
Værktøjsinvestering vs. pris pr. del
Forme koster mere i starten. Prisen for hver del falder hurtigt derefter. Maskinbearbejdning er det modsatte: lave opsætningsomkostninger, men en højere pris for hver del. For et PCR-maskinehus giver støbning mening i stor skala. For ti prototyper gør CNC det.
Fra prototype til produktionsovergang
Start med rapid prototyping for at bevise, at tilpasningen fungerer. Skift derefter til produktionsværktøjer, når designet er endeligt. Denne trinvise proces mindsker risikoen. Mange teams bruger CNC-leverandører i Kina til at bygge bro mellem de to.
Caseeksempel: En leveringsrobots griberenhed
Forestil dig en griber, der samler medicinflasker op. Den kræver greb, renlighed og den samme placering hver gang.
Materialevalg: PEEK og rustfrit stål
Kæberne bruger PEEK for slidstyrke og sterilisering. Drejetappene bruger medicinsk rustfrit stål for styrke. Dette materialevalg balancerer vægt, omkostninger og rengøringsvenlighed.
Procesvalg: CNC-bearbejdning og 3D-printning
Stifterne og kæbebeslagene kommer fra CNC-bearbejdning til præcisionskomponenter. Den brugerdefinerede kæbeform starter som et 3D-print. Denne blanding giver ingeniører mulighed for at teste gribekraften, før de går i gang med hårdt værktøj.
Præcisionskrav og validering
Drejehullet har en tilpasning på ±0.01 mm. Validering bruger CMM-inspektion og førsteartikelrapporter. Fra et praktisk perspektiv er det her, 5-akset CNC-fræsning og specialfremstilling opfylder reelle kliniske behov. NOBLE, en førende produktionsvirksomhed i Kina, hjælper kunder med at gå fra prototype til masseproduktion med netop denne form for bearbejdningsekspertise.
Fremtidige tendenser inden for dele til robotter til hospitalslevering
Det næste sæt dele til hospitalsleveringsrobotter vil afhænge af bedre materialer, strammere digital kontrol og design, der nemt kan ændres. Enhver trend er relateret til de samme tre søjler: præcision, materialer og processer. Når du gør disse ting rigtigt, fungerer robotten i mange år. Når du gør dem forkert, går den i stykker på en gang klokken 2 om natten.
Avancerede materialer og belægninger
Nye materialer lover længere levetid og mindre vedligeholdelse. De mindsker også risikoen for, at bakterier bliver hængende på en robot.
Selvsmørende kompositter
Selvsmørende kompositter blander faste smøremidler i basismaterialet. Lejer og bøsninger lavet af disse kompositter kører uden fedt. Det er vigtigt på et rent hospital. Intet fedt betyder ingen dryp og intet fastsiddende snavs. Disse kompositter klarer også gentagne rengøringscyklusser bedre end standardplast. Et PCR-maskinehus står over for lignende krav, så den samme materialelogik fortsætter ofte.
Antimikrobielle overfladebehandlinger
Antimikrobielle belægninger dræber eller bremser bakterievækst ved kontakt. Sølvion- og kobberbaserede behandlinger er almindelige. De virker bedst på overflader, som folk ofte rører ved, såsom håndtag, bakker og gribekæber. Belægningen skal kunne tåle hydrogenperoxid og UV uden at skalle af. Det er først og fremmest et materialeproblem og derefter et procesproblem.
Digital produktion og smarte fabrikker
Fabrikker bliver klogere. Dette skift ændrer, hvordan dele til hospitalsleveringsrobotter fremstilles og spores.
Industri 4.0 for sporbarhed
Industri 4.0 forbinder maskiner, sensorer og datasystemer. Hvert snit, hver måling og hver inspektion logges. Hvis en samling fejler i marken, kan producenten spore den tilbage til det nøjagtige parti og den nøjagtige maskine. Dette niveau af sporbarhed er vigtigt for reglerne for medicinsk udstyr. Det opbygger også tillid hos hospitalernes købere.
AI-drevet procesoptimering
AI-værktøjer overvåger bearbejdningsdata i realtid. De justerer tilspændinger, hastigheder og værktøjsbaner for at holde tolerancer strammere. For CNC-arbejde på kritiske funktioner betyder det færre skrotdele og mere ensartet output. Rapid prototyping er også en fordel. AI kan foreslå designjusteringer før det første snit.
Modulære og skalerbare designs
Modularitet gør det muligt for hospitaler at udskifte dele hurtigt. Det giver også producenter mulighed for at skalere produktionen uden at skulle redesigne alt.
Standardiserede grænseflader til hurtige udskiftninger
Standardmonteringsmønstre og stik gør det muligt for en tekniker at udskifte en griber eller et hjul på få minutter. Ingen specialværktøjer. Ingen lang nedetid. Denne tilgang fungerer godt med specialfremstilling, hvor hvert modul kan bygges efter den samme grænsefladespecifikation.
Design til additiv fremstilling
Additive processer giver designere mulighed for at bygge interne kanaler og gitterstrukturer, som bearbejdningen ikke kan nå. En specialfremstillet griber med konform køling eller letvægtsribber er et godt eksempel. Rapid prototyping bruger allerede denne metode. Efterhånden som printere bliver hurtigere, vil flere produktionsdele følge. Mange teams er stadig afhængige af CNC-leverandører i Kina til de metalkomponenter, der kræver tætte pasformer.
NOBLE: Fremstilling af dele til robotlevering på hospitaler

Ekspertise inden for metal- og plastbearbejdning
NOBLE arbejder med metal- og plastbearbejdning til dele til hospitalsleveringsroboter. Virksomheden håndterer begge typer materialer. Det er vigtigt, fordi én robot bruger aluminiumsrammer, samlinger i rustfrit stål og PEEK-gribere. At have én leverandør til dem alle sparer tid og holder tolerancerne de samme.
CNC-bearbejdning, sprøjtestøbning og 3D-printning
Værkstedet tilbyder CNC-bearbejdning, sprøjtestøbning og 3D-printning, alt samlet ét sted. CNC-drejning og 5-akset fræsning håndterer lejeboringer, gearkassehuse og dockinggrænseflader. Støbning tager sig af huse og dæksler ved fremstilling af mange dele. 3D-printning udfylder hullet for prototyper og brugerdefinerede effektorer. Et PCR-maskinhus følger samme vej: først hurtig prototyping, derefter den rigtige produktionsproces. Teams, der har brug for metaldele hurtigt, går ofte til CNC-leverandører i Kina, og NOBLE konkurrerer på den samme hastighed og kvalitet.
Fra prototype til produktion
Ethvert program starter i det små. En hurtig prototypefremstilling beviser, at tilpasningen fungerer, før der bruges penge på værktøj. Derefter går teamet videre til produktion ved hjælp af de samme tegninger og inspektionsplan. Denne kontinuitet mindsker risikoen. Specialfremstilling fungerer bedst, når prototypeværkstedet og produktionslinjen deler ét kvalitetssystem.
Certificeringer og kvalitetssikring
Certificeringer viser en køber, hvad en butik kan stole på at gøre. NOBLE har ISO 9001:2015 og ISO 13485:2016. Den første dækker generel kvalitetsstyring. Den anden gælder for medicinsk udstyr. Tilsammen dækker de fremstilling af dele til robotlevering på hospitaler til klinisk brug.
ISO 9001:2015 og ISO 13485:2016
ISO 13485:2016 kræver designkontroller, risikofiler og dokumenteret sporbarhed. Det passer til fremstilling af medicinske robotter, hvor en defekt samling kan påvirke patientsikkerheden. Standarden presser også leverandører til at kontrollere deres egne underleverandører. Så både stålværket og polymerharpiksen forbliver inden for kvalitetsnettet.
Fuld sporbarhed og inspektion
Hvert parti har et varmebatchnummer og en bearbejdningslog. CMM-rapporter og førsteartikelinspektioner bakker op om dimensionskravene. Hvis en del afviger, kan værkstedet spore det til den nøjagtige maskine og det nøjagtige værktøj. Dette niveau af registrering er vigtigt, når hospitaler reviderer deres leverandører.
Komplet service fra design til montering
NOBLE gør mere end at skære metal. Teamet understøtter hele buen fra koncept til leveret enhed. Dette sortiment hjælper kunder, der mangler intern bearbejdning eller monteringskapacitet.
Design til understøttelse af fremstillingsevne
Ingeniører gennemgår tegninger, før den første spån flyver. De påpeger snævre tolerancer, der øger omkostningerne uden at tilføje funktion. De foreslår udkastvinkler til støbte dæksler og radier, som CNC-værktøjer rent faktisk kan nå. Denne tidlige feedback forkorter vejen fra idé til produktion.
Samling, testning og opfyldelse
Værkstedet samler delsystemer, tester dem og pakker dem til forsendelse. Et gribemodul efterlader døren allerede valideret. Fra et praktisk perspektiv sparer det kunden en ekstra leverandør og et ekstra sæt kvalitetskontroller. Én partner, ét papirspor, ét kontaktpunkt.
Præcision, materialer og processer hænger sammen. En gribers opgave bestemmer, om den er legeret eller polymer. Sikkerhed og repeterbarhed skal sætte tolerancerne. Så funktionen flyder ned til hver tegning. Tjek dit eget design i forhold til denne ramme. Stil ét spørgsmål i hvert trin: Tjener dette valg delens formål? Find derefter en partner, der kender standarder for medicinsk udstyr og avanceret bearbejdning. Kig efter ISO 13485:2016 og reelle inspektionsdata. Materialerne vil fortsætte med at forbedres. Digital fremstilling vil fortsætte med at stramme kredsløbet. Den næste generation af robotdele til hospitalsleveringer vil være renere, lettere og mere pålidelige.
Ofte stillede spørgsmål om dele til robotlevering på hospitaler
Hvilken tolerance kan CNC-bearbejdning opnå for dele til hospitalsleveringsrobotter?
Præcisions-CNC-bearbejdning kan nå ±0.005 mm til ±0.025 mm på vigtige funktioner. Lejeboringer og dockinggrænseflader bruger ofte dette område for at sikre, at bevægelsen kan gentages.
Hvilke materialer modstår bedst daglig sterilisering?
PEEK kan håndtere dampautoklavecyklusser over 250 °C. Medicinsk rustfrit stål tåler også hydrogenperoxid og UV-rengøring uden at gå i stykker.
Hvilke certificeringer skal en producent have?
ISO 13485:2016 sikrer kvaliteten af medicinsk udstyr. ISO 9001:2015 dækker generel kvalitetsstyring. Mange CNC-leverandører i Kina har begge certificeringer.
Hvordan fremskynder rapid prototyping udviklingen?
3D-printning fremstiller testdele på få timer. Ingeniører kontrollerer pasform og funktion, før de bruger penge på produktionsværktøj. Dette mindsker risikoen og forkorter tidsfristerne.
Hvornår giver specialfremstilling mere mening end standarddele?
Specialfremstilling passer, når standarddele ikke kan opfylde hygiejne-, styrke- eller præcisionskrav. En gribers materiale- og tolerancekrav er ofte unikke.
Hvordan er materialevalget til et PCR-maskinehus sammenlignet med robotdæksler?
Et PCR-maskinehus kræver også snævre tolerancer og overflader, der er nemme at rengøre. Ligesom robotbakker og -indkapslinger bruger den ofte PEEK eller polycarbonat af lignende årsager.
Hvad er en kumulativ fejl, og hvordan kontrollerer man den?
Tolerancer hober sig op på tværs af flere samlinger. Ingeniører reducerer den samlede fejl ved at bruge stramme angivelser på kritiske funktioner og stive strukturelle dele i samlingen.