
Gesondheidsorgrobotte werk in hospitale, rehabilitasiesentrums en ouetehuise. Robotarms is een van die belangrikste dele van gesondheidsorgrobotte. Hulle beheer bewegings, verrig presiese werk en help robotte om veilig met pasiënte en mediese toestelle te kommunikeer.
'n Gesondheidsorgrobotarm het baie klein en akkurate onderdele. Hierdie onderdele sluit in gewrigte, roterende skagte, stutte, behuisings, ratte en eindeffektore. Verskillende onderdele benodig verskillende werkverrigting. Materiaalkeuse verander direk die arm se sterkte, gewig, lewensduur en werkstabiliteit.
Algemene materiale is aluminiumlegering, vlekvrye staal, titaniumlegering en hoëprestasie-plastiek PEEK. Fabrieke gebruik wyd CNC-presisiebewerking , draaiwerk, slypwerk en spuitgietwerk om hierdie onderdele te vervaardig.
Hierdie artikel handel oor die hoofonderdeeltipes, algemene materiale, werklike gebruike en vervaardigingsmetodes vir gesondheidsorg-robotarmonderdele. Dit verduidelik ook hoe om hoëgehalte en betroubare robotonderdele deur presisievervaardiging te bekom.
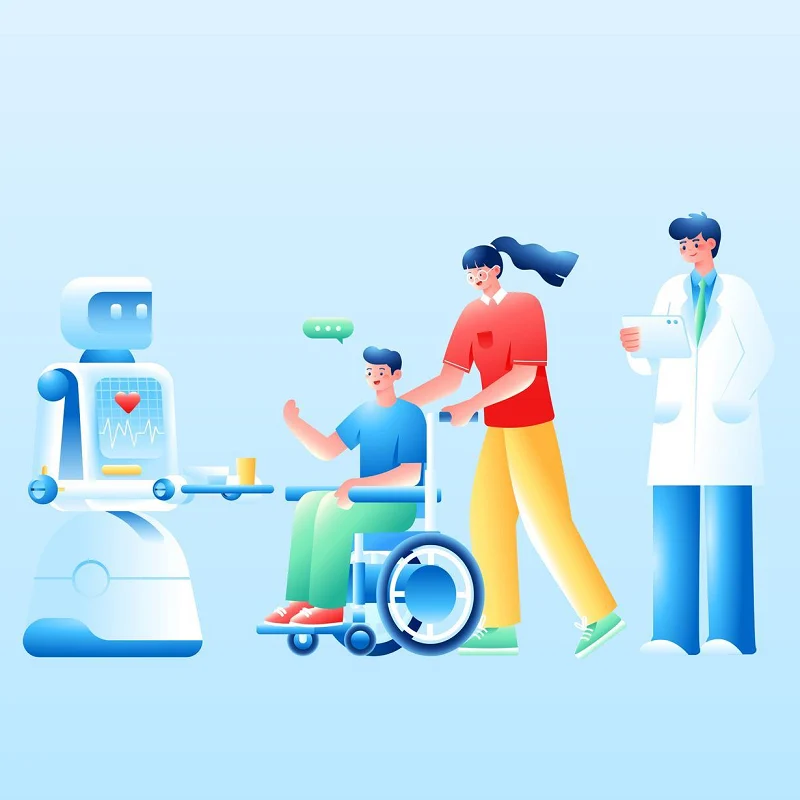
1. Wat is gesondheidsorgrobotte?
Gesondheidsorgrobotte kombineer robottegnologie, kunsmatige intelligensie, sensors en outomatiese beheer. Hulle werk in mediese behandeling, rehabilitasie en bejaardesorg. Hulle kan help om take soos sorg, rehabilitasie-opleiding, mobiliteitshulp, gesondheidsmonitering en daaglikse lewensondersteuning te voltooi volgens verskillende gebruikscenario's.
Anders as tradisionele industriële robotte, moet gesondheidsorgrobotte menslike veiligheid, gebruiksgemak en bewegingskoördinasie in ag neem. Robotte moet gewoonlik menslike bewegings en omgewingsveranderinge deur sensors waarneem en hul bewegings aanpas op grond van die versamelde data.
Tipiese gesondheidsorgrobotte is rehabilitasierobotte, sorgrobotte, eksoskeletrobotte, pasiëntoordragrobotte en hulprobotte. Hulle verminder werkdruk vir mediese werkers. Hulle bied ook beter ondersteuning vir bejaardes, siekes en mense met beperkte mobiliteit.
Gesondheidsorgrobotte het gewoonlik robotarms, gewrigsstelle, aandryfstelsels, sensorondersteunings, verbindingsonderdele en eindeffektore. Onderdeelmateriale, bewerkingsakkuraatheid en monteringskwaliteit bepaal die robot se totale werkverrigting.
2. Hooftipes Gesondheidsorg-robotarms
Gesondheidsorgrobotte verrig verskillende sorg- en ondersteuningstake. Robotarms het dus verskillende strukture en funksies. Ons kan hulle verdeel volgens gebruiksgeval, vryheidsgraad en bewegingstyl.
2.1 Algemene Doel Robotarm
Dit is 'n algemene struktuur vir gesondheidsorgrobotte. Dit is vasgemaak aan die robot se hoofliggaam of bewegende basis. Verskeie gewrigte laat dit draai, strek en voorwerpe vasgryp.
Sleutelpunte: Veelvuldige gewrigsbeweging; groot werkbereik; kan items vasgryp en dra; geskik vir komplekse werk
Hierdie arms lewer goedere af, tel medisyne op, help gebruikers eet en verrig eenvoudige sorgwerk.
2.2 Samewerkende Robotarm
Samewerkende robotarms word hoofsaaklik gebruik in scenario's waar noue kontak met mense vereis word. Dit plaas groter klem op veiligheid en buigsame beheer.
Robotte kan eksterne kragte deur middel van kragsensors en posisiesensors waarneem. Wanneer die robotarm in aanraking kom met die menslike liggaam of abnormale weerstand ondervind, kan dit sy spoed verminder of ophou beweeg.
Algemene toepassings sluit in:
- Help pasiënte om te beweeg
- Lewer daaglikse benodigdhede
Rehabilitasie opleiding
- Mens-masjien samewerkende sorg
2.3 Rehabilitasiehulp robotarm
Rehabilitasie-ondersteunende robotarms word hoofsaaklik gebruik om pasiënte te help om oefening in die beweging van die boonste of onderste ledemate te voltooi.
Hierdie tipe robotarm moet gewoonlik stabiel aan die menslike liggaam gekoppel wees, en die hulpkrag moet aangepas word volgens die pasiënt se bewegingsvermoë.
Hoofvereistes
- Presiese beweging
- Stabiele kragbeheer
- Gemaklik om aan te trek
Dit werk betroubaar vir 'n lang tyd
Dit kan toegepas word op beroertepasiënte, mense met beperkte mobiliteit en postoperatiewe rehabilitasie-opleiding.
2.4 Eksoskelet Robotarm
Die eksoskelet meganiese arm word direk op die menslike arm of been geïnstalleer. Dit verskaf hulpkrag deur die motor, reduksie en gewrigsamestelling.
In vergelyking met gewone robotarms, gee eksoskelet meganiese arms meer aandag aan die ooreenstemming tussen menslike gewrigte en robotgewrigte.
Algemene strukture sluit in:
- Skouergewrigmodule
Elmbooggewrigmodule
- Polsgewrigmodule
Ondersteuning raam
- Bandverbindingsstuk
2.4 Eksoskelet-robotarm
Eksoskelet-robotarms word direk op menslike arms of bene gedra. Motors, reduksies en gewrigsdele gee ekstra krag.
In vergelyking met gewone robotarms, benodig eksoskelette goeie ooreenstemming tussen robotgewrigte en menslike liggaamsgewrigte.
Algemene strukture: Skouergewrigmodule, Elmbooggewrigmodule, Polsgewrigmodule, Ondersteuningsrame, Bandverbindingsonderdele
2.5 Hoe om verskillende robotarms te kies
Verskillende toepassingscenario's vereis die keuse van verskillende robotarmstrukture.
Daarom is die gesondheidsorgrobotarm nie 'n enkele meganiese struktuur nie. Verskillende tipes robotarms moet ontwerp word op grond van sorgtake, menslike kontakmetodes, lasvereistes, bewegingsomvang en veiligheidsstandaarde.
Vanuit 'n vervaardigingsperspektief is die verbindingsbehuising, verbindingsonderdele, roterende skagte, ondersteuningsrame en eindeffektore van die robotarm alles sleutelkomponente. Hierdie onderdele moet gewoonlik vervaardig word deur prosesse soos CNC-presisiebewerking, spuitgietwerk en metaal-3D-drukwerk, en hulle moet streng dimensionele inspeksie en monteringsverifikasie slaag om die stabiele werking van die robotarm te verseker.
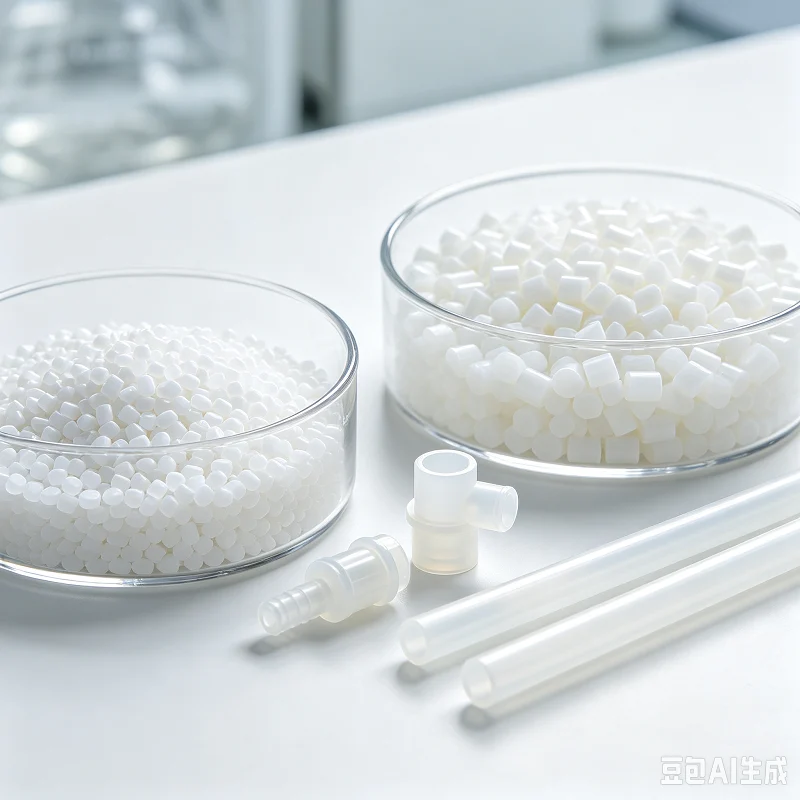
3. Materiaal vir Gesondheidsorg-robotarms
Gesondheidsorg-robotarms benodig liggewig, hoë sterkte, lang lewensduur, veiligheid en goeie bewerkingsakkuraatheid. Gewoonlik word meer as een materiaal gebruik. Ons kies materiale gebaseer op elke onderdeel se funksie.
3.1 aluminiumlegering
Aluminiumlegering is een van die algemeen gebruikte materiale in gesondheidsorgrobotarms.
Dit beskik oor liggewig, hoë sterkte, maklike verwerking en korrosiebestandheid, wat die totale gewig van die robotarm effektief kan verminder.
Algemene toepassings sluit in:
- Die hoofliggaam van die robotarm
- Gesamentlike dop
Ondersteuning raam
- Motormonteringsbasis
- Koppelstuk
Onder hulle is beide 6061 en 7075 aluminiumlegerings geskik vir die vervaardiging van presisie-onderdele deur CNC-bewerking.
3.2 Stainless Steel
Vlekvrye staal het goeie sterkte, slytasieweerstand en korrosiebestandheid.
Dit is geskik vir onderdele wat groot laste dra of langtermyn stabiele werking benodig.
Algemene toepassings sluit in:
- Presisie roterende as
- Geskroefde verbindingsonderdele
- Behuising
- Interne dele van die gewrig
Vlekvrye staal het ook uitstekende skoonmaak- en onderhoudsprestasie vir mediese en verpleegtoerusting.
3.3 Titaniumlegering
Titaniumlegerings het hoë sterkte, lae digtheid en uitstekende korrosiebestandheid.
Hulle kan die gewig van die robotarm verminder terwyl die strukturele sterkte behoue bly.
Daarom is titaniumlegerings geskik vir toepassing in komponente met hoë vereistes vir gewig en sterkte, soos:
- Hoësterkte-verbindings
- Gesamentlike struktuur
Presisie-ondersteuningsonderdele
Die verwerkingsmoeilikheid en materiaalkoste van titaniumlegerings is egter gewoonlik hoër as dié van aluminiumlegerings, dus moet die keuse gemaak word op grond van spesifieke toepassings.
3.4 PEEK Ingenieursplastiek
PEEK is 'n hoëprestasie-ingenieursplastiek en het hoë toepassingswaarde op die gebied van mediese toerusting.
Dit het:
- Hoë sterkte
- Hoë temperatuur bestand
- Bestand teen chemiese korrosie
- Goeie dimensionele stabiliteit
PEEK kan gebruik word om te vervaardig:
Isolerende dele
- bus
Sensorbeugel
Liggewig strukturele komponente
PEEK het duidelike voordele vir robotkomponente wat gewigsvermindering of elektriese isolasie benodig.
3.5 Ander Ingenieursplastiek
Behalwe PEEK, word ABS, PC, POM en PPS ook vir gesondheidsorgrobotte gebruik.
Hulle word gebruik vir: Robot se buitenste behuisings Beskermende deksels Sensorbehuisings Klein verbindingsonderdele Binneste strukturele dele
Plastiekonderdele kan deur spuitgiet of CNC-bewerking vir massaproduksie vervaardig word.
3.6 Koolstofvesel-saamgestelde materiaal
Koolstofveselmateriaal is lig, sterk en rigied. Dit pas by liggewig eksoskelette en robotarmstrukture.
Algemene gebruike: Eksoskeletondersteuningsrame, robotarmstawe, liggewig hooframe
Koolstofvesel verminder die gewig van bewegende robotonderdele en verlig druk op aandryfstelsels.
3.7 Hoe om geskikte materiale te kies
| materiaal | Belangrikste voordele | Tipiese gebruike |
| aluminium | Liggewig, maklik om te bewerk | Behuisings, stutte, verbindingsonderdele |
| Vlekvrye staal | Hoë sterkte, roesbestand | Roterende asse, laersitplekke |
| Titaan legering | Sterk en lig | Gewrigte, verbindende dele |
| LOER | Hittebestand, chemies bestand | Asmoue, isolasieonderdele |
| Ander ingenieursplastiek | Liggewig, goed vir massaproduksie | Buitenste behuisings, beskermende deksels |
| Koolstofvesel saamgestelde | Sterk en baie lig | Eksoskelette, robotarmstrukture |
Kies materiale volgens onderdeelfunksie, gewig, sterkte, slytasieweerstand, bewerkingsmoeilikheidsgraad en produksiekoste. Jy kan verskillende materiale meng om sterkte, gewig en koste te balanseer.
4. Vervaardigingsmetodes vir Gesondheidsorg-robotarms
Robotarmprodukte sluit in verbindingsstukke, stutte, skagdele, behuisings en eindeffektore. Verskillende onderdele het verskillende reëls vir akkuraatheid, sterkte en oppervlakafwerking. Ons gebruik dikwels verskeie vervaardigingsmetodes saam. Goeie verwerkingskeuses verbeter die akkuraatheid van onderdele en verlaag produksiekoste.
4.1 CNC-presisiebewerking
CNC-presisiebewerking word wyd gebruik vir robotarmonderdele vir gesondheidsorg.
Dit vervaardig die volgende items: Gewrigshuise, robotarm-verbindingsonderdele, motormonteringsbasisse, ondersteuningsrame, presisie-laersitplekke
CNC bied hoë dimensionele akkuraatheid vir komplekse vorms. Fabrieke kies 3-as, 4-as, of 5-as CNC-masjiene volgens onderdeelontwerp.
4.2 CNC Draai
Draaiwerk vir ronde en roterende onderdele.
Algemene onderdele: Roterende asse Dryfasse Penasse Asmoue Draadverbindingsonderdele
Asdele vir robotverbindings benodig goeie konsentrisiteit en 'n gladde oppervlak. Presisiedraaiwerk voldoen aan hierdie behoeftes.
4.3 CNC Slyp
Draai of frees alleen kan soms nie aan streng akkuraatheidsvereistes voldoen nie. Slyp verbeter verder dimensionele akkuraatheid, oppervlakgladdheid, rondheid en konsentrisiteit.
Mense gebruik slyp vir sleutelonderdele soos presisie-asse en laer-ooreenstemmende oppervlaktes.
4.4 metaal 3D Printing
Metaal 3D-drukwerk bou komplekse en liggewig onderdele. Dit verminder materiaalafval van tradisionele bewerking. Dit kan vorms moeilik maak om te produseer met outydse metodes.
Algemene gebruike: Liggewig robotarmstrukture; Komplekse verbindingsonderdele; Pasgemaakte ondersteuningsrame
Dit pas by navorsings- en ontwikkelingswerk en klein bondelbestellings.
4.5 Spuitgieten
Gesondheidsorgrobotarms het baie plastiekkomponente. Spuitgietwerk produseer: Buitenste omhulsels, beskermende deksels, sensoromhulsels, draadbeskermers, klein strukturele onderdele
Wanneer produkte in massaproduksie gaan, verhoog spuitgietvorming spoed en verlaag koste vir elke enkele stuk.
4.6 Plaatmetaalbewerking
Sommige groot robotstrukture gebruik plaatmetaalbewerking. Hoofstappe: Lasersny, buig, sweis, oppervlakbehandeling
Plaatmetaalbewerking bou buitenste rame, beskermende strukture en toestelbehuisings.
4.7 Oppervlakbehandeling
Baie onderdele benodig oppervlakbehandeling na bewerking. Algemene keuses: Anodisering, Passivering, Sandstraal, Polering, Elektroplatering
Oppervlakbehandeling verbeter roesweerstand, slytasieweerstand en oppervlakvoorkoms.
4.8 Presisie-inspeksie
Voltooide sleutelonderdele moet kwaliteitskontroles slaag. Algemene toetsmasjiene: Koördinaatmeetmasjien (CMM), optiese meetinstrumente, ruheidstoetsers, lasermeettoestelle
Inspeksie bevestig grootte, toleransie, gatposisie en oppervlakafwerking-ooreenstemmingstekeningvereistes.
4.9 Hoe om die regte vervaardigingsmetodes te kies
| Deel | Algemene Vervaardigingsmetodes | Sleutelvereistes |
| Gesamentlike behuising | CNC bewerking | Akkuraatheid, rigiditeit |
| Presisie-as | Draai + slyp | Konsentrisiteit, oppervlakafwerking |
| Ondersteuning raam | CNC-bewerking/ 3D-drukwerk | Sterkte, liggewig |
| Robot se buitenste behuising | Spuitgiet/plaatmetaalbewerking | Voorkoms, kostebeheer |
| Sensor ondersteuning | CNC-bewerking/ spuitgietwerk | Stabiele afmetings |
| Verbindende deel | CNC bewerking | Sterkte, pasnauwkeurigheid |
Kortliks, die maak van gesondheidsorg-robotarmonderdele hang selde van slegs een proses af. Kies prosesse volgens onderdeelvorm, materiaal, akkuraatheidsbehoeftes, bestelhoeveelheid en koste. Vir navorsings- en ontwikkelingsfases, gebruik CNC-bewerking en 3D-drukwerk vir vinnige monsters. Vir massaproduksie, kombineer spuitgiet, presisiebewerking en outomatiese inspeksie. Dit verhoog produksiespoed en handhaaf konsekwente produkgehalte.
5. Werklike gebruike van gesondheidsorgrobotte
Gesondheidsorgrobotte beweeg van hospitale na gemeenskappe en huise, en hul toepassingsscenario's word toenemend uiteenlopend. Hulle kan hoofsaaklik in die volgende kategorieë geklassifiseer word:
5.1 Rehabilitasie-opleidingskategorie
- Onderste ledemaat eksoskelet robot: Help pasiënte met rugmurgbesering en beroerte met gangopleiding
Rehabilitasierobot vir boonste ledemate: Help beroertepasiënte om die funksies van hul arms en hande te herstel
- Handrehabilitasierobot: Dit help met vingerfleksie- en ekstensie-oefening deur middel van buigsame aandrywing of pneumatiese metodes.
5.2 Lewensbystandkategorie
- Slim verpleegbed: Outomatiese omdraai, posisie-aanpassing en voorkoming van druksere
- Oordragbystandsrobot: Help pasiënte veilig tussen die bed en die rolstoel oor te dra
- Voedingshulprobot: Verskaf outonome eetondersteuning vir mense met boonste ledemaatdisfunksie
5.3 Monitering en Geselskap Kategorie
- Gesondheidsmoniteringsrobot: Intydse versameling van vitale tekendata soos hartklop, bloedsuurstof en liggaamstemperatuur
- Valopsporingsrobot: Identifiseer valle deur middel van visie of sensors en alarm outomaties
- Emosionele geselskapsrobot: Bied steminteraksie en kognitiewe opleiding om die eensaamheid van bejaardes te verlig
5.4 Werksondersteuningsklas
- Logistieke afleweringsrobotte: Vervoer van medisyne, monsters en maaltye binne hospitale
- Ontsmettingsrobot: Gebruik ultravioletlig of waterstofperoksied vir omgewingsontsmetting
6. Wat is die masjineringsvereistes vir gesondheidsorgrobotte?
Die vereistes vir die verwerking van onderdele vir gesondheidsorgrobotte is baie hoër as dié vir algemene industriële produkte, hoofsaaklik weerspieël in die volgende aspekte:
6.1 Hoë presisie en dimensionele stabiliteit
Die toleransies van die gewrigsoordragonderdele en sensormonteringssitplekke moet binne ±0.005 mm tot ±0.025 mm beheer word om die bewegingsakkuraatheid en die akkuraatheid van die sensordata te verseker.
Die koaksialiteit van sleutelgatposisies moet < 0.01 mm wees; andersins sal dit lei tot ongelyke weerstand in gewrigsbeweging of posisioneringsafwyking.
Die onderdele moet onder konstante temperatuurtoestande verwerk word om die invloed van temperatuurveranderinge op dimensionele konsekwentheid te vermy.
6.2 Materiaaldiversiteit en verwerkbaarheid
Vir aluminiumlegering (6061/7075) moet die probleem van vervorming tydens dunwandige verwerking aangespreek word. Spanning kan vrygestel word deur afsonderlike growwe en fyn verwerking en natuurlike veroudering.
Ingenieursplastiek soos PEEK het swak termiese geleidingsvermoë, daarom moet diamantbedekte gereedskap gebruik word, en die snyspoed moet beheer word om plaaslike smelting te voorkom.
Verwerking van titaniumlegering vereis hoëdrukverkoeling en stewige toebehore om die vinnige verhardingseienskappe te hanteer.
6.3 Oppervlakkwaliteit en Nabehandeling
Die oppervlakruheid van dele in kontak met die vel moet Ra≤0.8μm bereik om wrywingsongemak te voorkom
Langtermyn gebruikte onderdele moet anodiserings- of passiveringsbehandeling ondergaan om hul korrosiebestandheid en slytasiebestandheid te verbeter.
Alle skerp kante moet afgerond wees om veilige gebruik te verseker
6.4 Netheid en bioversoenbaarheid
Die onderdele moet in 'n skoon omgewing, vry van vet en deeltjie-reste, vervaardig en verpak word.
Die materiaal moet die ISO 10993-biokompatibiliteitstoets slaag en nie velirritasie of allergiese reaksies veroorsaak nie.
6.5 Naspeurbaarheids- en Gehaltestelsel
Elke onderdeel moet volledig naspeurbaar wees van grondstowwe tot klaarprodukte, en voldoen aan die vereistes van die ISO 13485-gehaltebestuurstelsel.
Dit is nodig om volledige kwaliteitsinspeksie-rekords op te stel, insluitend grootteverslae, materiaalsertifikate en resultate van oppervlakbehandelingstoetse
7. Hoekom Noble Kies as die vervaardiger van Gesondheidsorgrobot Armonderdele
NOBLE is 'n gesertifiseerde metaalbewerkingsmaatskappy met meer as 12 jaar ondervinding in die vervaardiging van hoëgehalte-metaalkomponente.
Vanuit ons liggings in Shenzhen, China, verskaf ons plaatmetaalverwerking en presisie-meganiese komponente vir die motor-, industriële en mediese sektore. Sedert 2012 tree ons op as 'n vertroude vennoot vir vervaardigers van komponente vir industriële voertuie en landboumasjinerie, en bied ons 'n volledige produksiepad van aanvanklike verwerking tot voltooide onderdele.
Wat ons anders maak, is ons fokus op tegnologiese innovasie en voortdurende verbetering. Deur gevorderde outomatisering met kundige vakmanskap te kombineer, verseker ons dat elke komponent aan streng gehaltestandaarde voldoen. Ons fasiliteite is gesertifiseer volgens ISO 9001 en ISO 13485, wat ons verbintenis tot gehaltebestuur, omgewingsverantwoordelikheid en werkplekveiligheid versterk.
Dit gee maatskappye soos joune 'n betroubare vennoot vir konsekwente, hoë-presisie komponente, volledige naspeurbaarheid en volle voldoening aan internasionale standaarde. Van komplekse plaatmetaalvervaardigings tot meganiese komponente vir veeleisende gebruike, ons span is toegerus om jou produksiedoelwitte te bereik.
Gereelde vrae van Mediese Robot Arm Onderdele
1. Hoe vergelyk CNC-bewerking met Metaalinspuitvorming (MIM) vir klein robotonderdele?
CNC-bewerking bied superieure oppervlakafwerking, strenger geometriese toleransies en vinniger ontwerp-iterasie vir lae tot medium volumes. MIM kan netto-vormkompleksiteit by baie hoë volumes bereik, maar vereis dikwels sekondêre bewerking vir kritieke kenmerke en kan porositeitsrisiko's inhou wat sterilisasie of moegheidslewe in gevaar stel.
2. Watter toleransies kan CNC-bewerking vir mediese robotte handhaaf arm onderdele?
Die meeste kritieke chirurgiese robotkomponente vereis toleransies tussen ±0.005 mm en ±0.025 mm, afhangende van of die kenmerk 'n laerboring, ratsitplek of instrumentkoppelvlak is. Strenger toleransies vereis temperatuurbeheerde bewerkingsomgewings en CMM-verifikasie in die proses.
3. Hoekom is 5-as bewerking verkieslik vir mediese wapens?
Dit hanteer komplekse, ergonomiese vorms in een opstelling. Dit verminder foute en verseker die hoë presisie wat vir chirurgie benodig word.
4. Watter toleransies kan in mediese bewerking bereik word?
Professionele werkswinkels bereik tipies ±0.005 mm of beter. Dit hang af van die materiaal en spesifieke onderdeelgeometrie.
5. Watter materiale is die beste vir gesondheidsorg robotarms?
Vlekvrye staal 316L en titanium Ti6Al4V is die standaarde. Hulle bied die beste balans tussen sterkte en bioversoenbaarheid.






