

CNC-bewerking van chirurgiese robotte werk in ses stappe: ontwerp, programmering, opstelling, bewerking, inspeksie en afwerking. Elke stap help om die noue toleransies en presisie te bereik wat chirurgiese robotte vir komplekse chirurgiese take benodig.
'n Fout van 0.01 mm is nie net 'n defek nie, maar 'n veiligheidsrisiko wat lewens kan beïnvloed. Om 'n toleransie van ±0.005 mm op 'n 5-as titaniumverbinding te verkry, vereis streng termiese drywingsbestuur; selfs 'n verandering van 2°C in spiltemperatuur kan onderdele verwerp. Termiese kompensasie in reële tyd en omgewingsklimaatbeheer hou robotverbindings, skakels en sensorbehuisings konsekwent in pas.
Hierdie vlak van masjineringspresisie is belangrik vir die vervaardiging van chirurgiese robotte. Die CNC-masjineringsproses verseker dat elke komponent aan streng kwaliteitsstandaarde vir chirurgiese toepassings voldoen. Hierdie chirurgiese robotte benodig akkurate passings vir veilige werking.
Oorsig van chirurgiese robot CNC-bewerking
Wat is chirurgiese robot CNC-bewerking
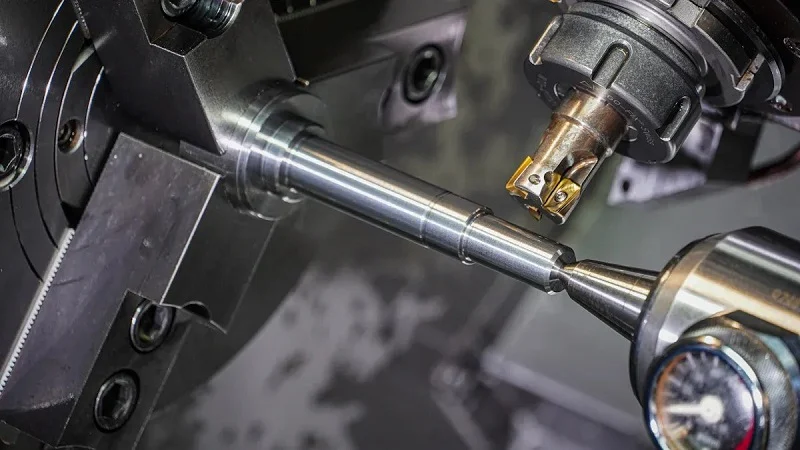
Chirurgiese robot CNC-bewerking gebruik rekenaarbeheerde gereedskap om materiale vir chirurgiese robotte te sny, vorm en af te werk. 'n CNC-masjien volg 'n digitale bloudruk om onderdele met uiterste akkuraatheid te skep. Die stelsel werk met metale soos titanium en vlekvrye staal. Dit verwerk polimere soos PEEK en PTFE. Dit hanteer ook komposiete soos koolstofvesel. Hierdie materiaalbuigsaamheid staan as een van die belangrikste voordele van CNC-bewerkingstegnologie vir chirurgiese robotvervaardiging. Ontwerpers kies die beste materiaal vir elke taak sonder om oor vervaardigingslimiete bekommerd te wees.
Herhaalbaarheid onderskei hierdie metode. Chirurgiese robot-CNC-bewerking waarborg identiese onderdele oor elke produksielopie. Elke komponent stem ooreen met die volgende binne mikron. Daardie vlak van presisie en konsekwentheid is belangrik wanneer jy onderdele vir die menslike liggaam maak. Hierdie bewerkingsmetode lewer konsekwente resultate. Chirurgiese robot-CNC-bewerking bied die betroubaarheid waarop mediese spanne staatmaak. Die proses verseker dat elke stuk pas en werk soos bedoel.
Waarom Presisie Saak Maak in Chirurgiese Robotika
Verskillende chirurgiese toepassings benodig verskillende vlakke van akkuraatheid. Sommige onderdele vereis uiters noue toleransies. Ander laat meer ruimte toe. Hier is 'n uiteensetting van tipiese toleransies vir verskeie komponente:
| Komponent / Proses | Tipiese Dimensionele Toleransie | Toepassingskonteks |
| Multi-as CNC-freeswerk vir chirurgiese navigasiebehuisings | ± 0.002 mm | Ortopediese navigasiestelsels |
| Navigasiegraadkomponente (kritieke koppelvlakke, belyningskenmerke) | ±0.02–0.05 mm | Ortopediese navigasiestelsels |
| Presisiekomponente vir robotiese chirurgiese instrumentasie (3D-visualiseringstelsels) | 0.2 mm | Robotiese chirurgiese instrumentasie |
'n Toleransie van 0.2 mm werk goed vir visualiseringsbehuisings. Maar navigasie-onderdele vereis baie strenger beheer. Die ±0.002 mm toleransie op multi-as gefreesde behuisings wys hoe veeleisend robotvervaardiging vir chirurgie kan wees. 'n Klein foutjie kan 'n verkeerd ingestelde instrument tydens 'n prosedure veroorsaak.
Vanuit 'n praktiese perspektief bereik chirurgiese robot-CNC-bewerking hierdie toleransies konsekwent. Die bewerkingsproses monitor elke veranderlike, van gereedskapspoed tot koelmiddeltemperatuur. Hierdie presisievervaardigingstegnologie help vervaardigers om streng mediese standaarde te bereik. Dit beskerm pasiënte tydens komplekse prosedures. Die chirurgiese robot-CNC-bewerking moet elke keer aan hierdie streng vereistes voldoen.
Sleutelkomponente Vervaardig
CNC-bewerking skep baie kritieke onderdele vir chirurgiese robotte. Chirurgiese instrumente vorm een hoofkategorie. Dit sluit in gereedskap wat tydens prosedures gryp, sny en stik. Hulle benodig skerp kante en gladde oppervlaktes. Bevestigingsmiddels en strukturele elemente verskaf die robot se raam. Hulle moet sterk maar liggewig wees.
Vloeistofhanteringsonderdele bestuur die vloei van lug en medisyne tydens chirurgie. Behuisings beskerm sensitiewe elektronika binne die robot. Verbindings verbind verskillende dele van die stelsel. Elk van hierdie chirurgiese robotkomponente vereis noukeurige bewerking.
Mediese toestelvervaardiging trek groot voordeel uit hierdie proses. Dit hanteer komplekse geometrieë wat met handmatige metodes onmoontlik sou wees. Mediese toestelle benodig komponente wat presies pas. Robotiese chirurgiese komponente het dikwels ingewikkelde vorms met noue kurwes en fyn besonderhede. Die proses lewer presisiekomponente wat perfek bymekaar pas. Chirurgiese robot CNC-bewerking is die beste keuse vir die vervaardiging van chirurgiese robotonderdele. Dit bied die akkuraatheid wat chirurgiese robotonderdelevervaardiging vereis. Elke stuk moet betroubaar werk.
Stap-vir-stap chirurgiese robot CNC-bewerkingsproses
Elke stap in die proses benodig noukeurige beplanning. Die doel is altyd presisiebewerking. Chirurgiese robot-CNC-bewerking verander digitale ontwerpe in baie komplekse en presiese onderdele.
Stap 1: Ontwerp en CAD-modellering
Skepping van Gedetailleerde CAD-modelle
Elke onderdeel begin as 'n 3D-model in CAD-sagteware. Ingenieurs definieer elke kenmerk. Dit sluit gate, kurwes en drade in. Die model moet presies wees. Enige fout lei tot 'n verkeerde onderdeel. Vir chirurgiese robotte het modelle dikwels komplekse vorms. Dit kan nou kanale of skerp kante wees. Die CAD-lêer word die hoofbloudruk. Dit vang elke hoek en dimensie vas.
Ontwerp vir vervaardigbaarheid
'n Perfekte CAD-model beteken nie dat die onderdeel gemasjineer kan word nie. DFM kyk vir probleme. Skerp interne hoeke benodig dalk 'n groter gereedskapradius. Diep sakke benodig dalk spesiale gereedskap. DFM bespaar tyd en verhoed herontwerpe. Dit is een van die belangrikste voordele van chirurgiese robot-CNC-bewerking.
Toleransie en Materiaalkeuse
Toleransies definieer toegelate variasie. Sommige kenmerke benodig streng toleransies. Ander is minder krities. Materiaalkeuse maak ook saak. Titanium is sterk, maar hard op gereedskap. PEEK is sagter, maar kan onder hitte kromtrek. Oppervlakafwerking is net so belangrik. Algemene oppervlaktes benodig Ra 0.4–0.8 µm. Funksionele oppervlaktes soos snykante benodig Ra < 0.2 µm.
Die meeste vervaardigers kies elektropolering bo meganiese polering alleen — dit verminder oppervlakruheid met ongeveer 50% terwyl 'n passiewe oksiedlaag gebou word wat korrosie deur herhaalde outoklaafsiklusse weerstaan.
Hierdie kombinasie definieer chirurgiese robotkomponente.
Stap 2: CAM-programmering en gereedskappaaie
Skakel CAD na CAM om
Sodra die ontwerp gereed is, word dit na CAM-sagteware oorgeskakel. CAM staan vir Rekenaargesteunde Vervaardiging. Dit lees die 3D-model en maak gereedskapsbane. Vir chirurgiese robot-CNC-bewerking is hierdie stap kompleks. Die geometrie is dikwels ingewikkeld. Die sagteware besluit die beste snyvolgorde. Dit kies ook die regte gereedskap vir elke operasie.
Simulasie van Gereedskappaaie
Voordat enige snywerk plaasvind, simuleer die CAM-stelsel die gereedskapsbane. Dit wys die presiese gereedskapbeweging. Dit kontroleer vir botsings met die onderdeel of toebehore. Simulasie identifiseer probleme vroegtydig. 'n Enkele botsing kan 'n onderdeel ruïneer of die masjien beskadig. Dit is van kritieke belang vir die vervaardiging van chirurgiese robotonderdele. Simulasie voorspel ook siklustye. Dit help om knelpunte te vind.
Optimalisering van snyparameters
Optimalisering beteken die aanpassing van voerspoed, spilspoed en oorgange. Vir chirurgiese robot-CNC-bewerking is beide siklustyd en oppervlakafwerking belangrik. Aanpasbare voerspoedbeheer help. Dit pas snelhede aan gebaseer op gereedskapslytasie of snykragte. Multi-as gelyktydige bewerking verminder die aantal opstellings. Dit kan akkuraatheid baie verbeter.
- Regulatoriese en kwaliteitsstandaardeISO 13485 vereis prosesvalidering.
- Aanpasbare voerspoedbeheerAanpassings in reële tyd maak aggressiewe snywerk moontlik.
- Multi-as gelyktydige bewerkingVerminder herposisioneringsfoute.
- Botsing vermyKortste veilige paaie vir herposisionering.
- Minimalisering van materiaalafvalBesparings van 5-12% deur nesmaak.
- Geïntegreerde CAM-optimaliseringSimulasies voorspel knelpunte.
- Masjienleer en KIAnaliseer data om parameters te optimaliseer.
Hierdie kombinasie verseker beide presisie en konsekwentheid.
Stap 3: Opstelling en Werkstukvashouding
Die regte CNC-masjien kies
Multi-as CNC-bewerking is algemeen vir chirurgiese robotte. 'n 5-as masjien kan die onderdeel vanuit enige hoek bereik. Dit verminder handmatige herposisionering. Dit verbeter ook akkuraatheid. Vir delikate onderdele is masjienstyfheid en termiese beheer die sleutel. Selfs 'n verandering van 2°C in spiltemperatuur kan verwerping veroorsaak. Intydse kompensasie hou toleransies stabiel.
Toebehore-ontwerp vir komplekse geometrieë
Werkvashouding is krities vir klein, delikate onderdele. As die onderdeel skuif, kan nou toleransies nie gehandhaaf word nie. Verskillende metodes werk vir verskillende vorms.
| Werkhoumetode | Sleutelkenmerk | Relevansie vir onderdele |
| Presisie-skroewe | Goed vir reghoekige dele | Kan dunwandige komponente vervorm |
| Pasgemaakte toebehore | Uitstekende herhaalbaarheid | Hoë aanvanklike koste, maar betroubaar |
| Vakuumtafels | Eenvormige klemkrag | Ideaal vir dunwandige onderdele |
| Stelsels gebaseer op spanbande | Hoë herhaalbaarheid vir ronde dele | Beperk tot spesifieke geometrieë |
Nulpunt-klemstelsels bereik herhaalbaarheid so laag as 0.003 mm. Enkelopstelling 5-as-bewerking verbeter geometriese akkuraatheid met tot 33.98%.
Gereedskapkeuse en kalibrasie
Gereedskapkeuse hang af van materiaal en kenmerkgrootte. Mikro-gereedskap mag nodig wees vir fyn besonderhede. Kalibrasie verseker dat die gereedskap in die presiese posisie is. Gereedskapslytasie moet noukeurig dopgehou word. Dowwe gereedskap beïnvloed oppervlakafwerking en toleransies. Dit is veral belangrik vir chirurgiese instrumente. Outomatiese gereedskapwisselaars en probes help om dinge konsekwent te hou.
Hierdie proses toon die uitdagings van chirurgiese robot-CNC-bewerking. Elke stadium vereis mikronvlak-bewerkingsakkuraatheid en streng prosestoesig. Gereedskappadoptimalisering ondersteun mikronvlak-presisiebeheer.
Materiaal en oppervlakafwerking in chirurgiese robot CNC-bewerking
Algemene materiale vir chirurgiese robotte
Chirurgiese robotte gebruik metale, plastiek en komposiete. Elke materiaal het sy eie voordele. Die keuse beïnvloed hoe die onderdeel tydens 'n prosedure werk. Dit bepaal ook hoe goed die onderdeel sterilisasie hanteer.
Titaniumlegerings verskyn dikwels in chirurgiese robotonderdele. Hulle is liggewig en veilig vir die liggaam. Vlekvrye staal verskyn ook in baie gereedskap. Hierdie metale gee sterkte en betroubaarheid deur herhaalde sterilisasiesiklusse.
Plastiek speel ook 'n groot rol. PEEK- en koolstofvesel-komposiete laat X-strale deur. Hulle weerstaan ook hoë temperature en chemikalieë. Ander mediese-graad polimere hanteer herhaalde sterilisasie terwyl hulle hul vorm behou. Sommige bioversoenbare plastiek kan streng toleransies handhaaf. Ander plastiek benodig dalk ietwat losser toleransies, maar werk goed vir baie gebruike.
| materiaal | Sleutel Eienskappe | Masjineringsnotas |
| LOER | Radiolusent, steriliseerbaar | Noue toleransies; hoë termiese uitbreiding benodig growwe bewerking plus ontspanning |
| Ander mediese-graad polimere | Radiolusent, weerstaan sterilisasie | Goed vir sensorbehuisings en navigasie-instrumente |
| Vleklose staal | Korrosiebestand, sterk | Wyd gebruik in chirurgiese gereedskap en tydelike inplantings |
| Titaanlegerings | Liggewig, bioversoenbaar | Ideaal vir inplantings en presisie-instrumente |
| Ander bioversoenbare plastiek | Bioversoenbare plastiek | Handhaaf streng toleransies |
| Ander mediese-graad plastiek | Mediese-graad plastiek | Streng toleransies |
Hierdie verskeidenheid toon waarom die vervaardiging van chirurgiese robotonderdele breë materiaalkundigheid benodig.
Impak van materiaal op bewerkingsparameters
Materiaaleienskappe vorm direk hoe jy 'n onderdeel sny. Hardheid is 'n belangrike faktor. Titaniumlegerings is relatief hard. Daardie hardheid versnel gereedskapslytasie. Jy benodig bedekte karbied- of keramiekgereedskap om hulle effektief te sny.
Termiese geleidingsvermoë maak net so saak. Titanium se termiese geleidingsvermoë is baie laag. Hitte kan nie uit die snysone ontsnap nie. Dit bou op en beskadig die gereedskap. Daarom word gepaste snysnelhede en verkoelingsstrategieë toegepas. Hoëdruk-verkoelingsmiddel help om die temperatuur te beheer.
PEEK bied 'n ander uitdaging. Die hoë termiese uitsetting beteken dat jy die onderdeel eers grof bewerk. Laat dit dan ontspan. Maak dit dan af. Hierdie tweestapproses hou toleransies streng. Die materiaal produseer deurlopende skyfies wanneer dit rekbaar is. Spaanbrekers help om dit te bestuur.
Vir vlekvrye staal is snykragte hoog. Die masjienopstelling benodig rigiditeit. Vibrasies veroorsaak klapmerke op die oppervlak. Daardie merke bederf die oppervlakafwerking. Jy moet die toevoerspoed noukeurig beheer.
Elke materiaal vereis verskillende snysnelhede, gereedskapkeuses en verkoelingsstrategieë. Daarom vereis chirurgiese robot-CNC-bewerkingsmateriale diepgaande materiaalkennis. Om dit verkeerd te doen, beteken geskrapte onderdele.
oppervlakafwerking vir Infeksiebeheer
Oppervlakafwerking beïnvloed pasiëntveiligheid direk. Bakteriële selle wissel van 0.5 tot 2 mikrometer in grootte. As die oppervlak kenmerke in dieselfde reeks het, vind bakterieë daar skuiling. Daardie klein krake beskerm organismes teen skuifkragte tydens skoonmaak. Hulle vertraag ook antimikrobiese spoelings.
Navorsing toon dat 'n Ra van 0.2 µm 'n betekenisvolle drempel is. Onder daardie waarde verminder verdere ruheidsvermindering nie bakteriese ophoping noemenswaardig nie. Die teiken van 'n Ra van minder as 0.2 µm verminder bakteriese adhesie. Dit is die standaard vir chirurgiese robotonderdele wat weefsel raak.
Grower oppervlaktes bied meer krake waar bakterieë wegkruip. Laer Ra-waardes verminder hierdie wegkruipplekke. Dit ondersteun meer betroubare sterilisasie oor herhaalde siklusse.
Daarom is oppervlakafwerking belangrik in die vervaardiging van mediese toestelle. Elektropolering verminder oppervlakruheid met ongeveer 50% in vergelyking met meganiese polering alleen. Dit bou ook 'n passiewe oksiedlaag op die metaal. Daardie laag weerstaan korrosie deur herhaalde outoklaafsiklusse.
Vir chirurgiese robotte benodig elke komponent wat die steriele veld binnegaan hierdie vlak van afwerking. Die produksieproses moet van die begin af rekening hou met die finale oppervlakvereistes. Gereedskapkeuse, snyparameters en afwerking beïnvloed alles die resultaat.
Hierdie aandag aan detail onderskei kwaliteit chirurgiese komponente van gewone bewerkte onderdele. Presisie in elke stap verseker dat die onderdeel veilig in die operasiesaal funksioneer.
Kwaliteit Kontrole in Chirurgiese Robot CNC-bewerking
Inspeksietegnieke tydens proses
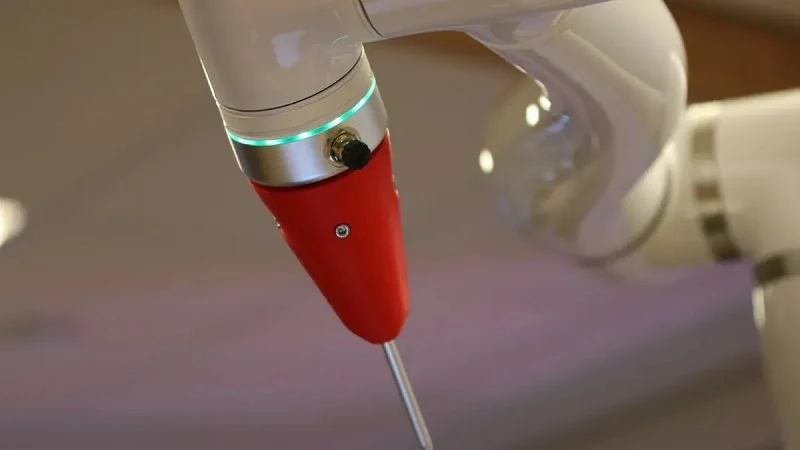
Om probleme op te spoor nadat die onderdeel klaar is, kos tyd en geld. Slim werkswinkels monitor die sny terwyl dit gebeur. Intydse gereedskaptoestandmonitering gebruik akoestiese emissie, snykragte, vibrasies en temperatuur om die proses op te spoor. Hierdie seine onthul gereedskapslytasie voordat dit die oppervlak beskadig. 'n Operateur kan dan parameters onmiddellik aanpas. Dit verminder afvalkoerse en hou oppervlakruheid binne perke.
Verskillende sensormetodes identifiseer verskillende probleme. Vibrasie-analise bespeur gerammel en wanbalans, wat die oppervlakafwerking beskerm en mikro-krake voorkom. Termiese monitering spoor werkstuk- en spiltemperatuur na, wat kromtrekking stop en dimensionele stabiliteit handhaaf. Akoestiese sensoriek luister vir gereedskapslytasie of -breuk, sodat 'n verslete gereedskap omgeruil word voordat dit die onderdeel beskadig. Elke sny genereer data oor spilspoed, gereedskapslytasie en asposisionering. KI-algoritmes merk subtiele patrone, soos 'n klein styging in vibrasie, lank voordat die fout in die onderdeel verskyn.
Finale Dimensionele en Oppervlakinspeksie
Sodra die bewerking voltooi is, word die onderdeel volledig geïnspekteer. Koördinaatmeetmasjiene kontroleer elke kritieke dimensie teen die CAD-model. Oppervlakafwerking word ook geverifieer. Vir chirurgiese robotte is die teiken dikwels Ra minder as 0.2 µm. Daardie drempel is belangrik, want bakterieë wissel van 0.5 tot 2 mikrometer. 'n Gladder oppervlak laat minder wegkruipplekke en ondersteun betroubare sterilisasie.
Inspekteurs kyk ook na brame, krake en gereedskapmerke. Hierdie defekte kan puin vasvang of spanningspunte skep. 'n Enkele fout kan die hele onderdeel verwerp. Dit is een van die uitdagings van chirurgiese robot-CNC-bewerking. Die inspeksiestap bevestig dat elke komponent aan die ontwerpbedoeling voldoen voordat dit na montering beweeg.
Standaarde en sertifisering
ISO 13485:2016 vorm die ruggraat van gehaltebeheer hier. ISO 13485 is gebou vir mediese toestelle. Dit voeg risikobestuur oor die produklewensiklus, voorskriftelike dokumentasie soos Toestelmeesterrekords, en kontaminasiebeheer by wat algemene vervaardiging nie vereis nie. Klousule 7.5.9 vereis naspeurbaarheid van rou materiaal tot finale kliënt. Klousule 7.1 koppel risikobestuur aan ISO 14971. Klousule 7.5.6 vereis prosesvalidering waar inspeksie nie ooreenstemming kan bevestig nie, soos oppervlakafwerking.
Sertifisering bewys dat 'n werkswinkel se gehaltebestuurstelsel effektief geïmplementeer en in stand gehou word. Geakkrediteerde derdeparty-liggame oudit die stelsel voordat sertifisering toegestaan word. Vir chirurgiese robot-CNC-bewerking beteken dit gedokumenteerde veranderingsbeheer, statistiese prosesbeheer en volle materiaalnaspeurbaarheid. Dit gee kliënte die vertroue dat presisie en konsekwentheid oor elke bondel geld.
Toepassings en komponente in chirurgiese robot CNC-bewerking
Minimaal indringende chirurgiese instrumente
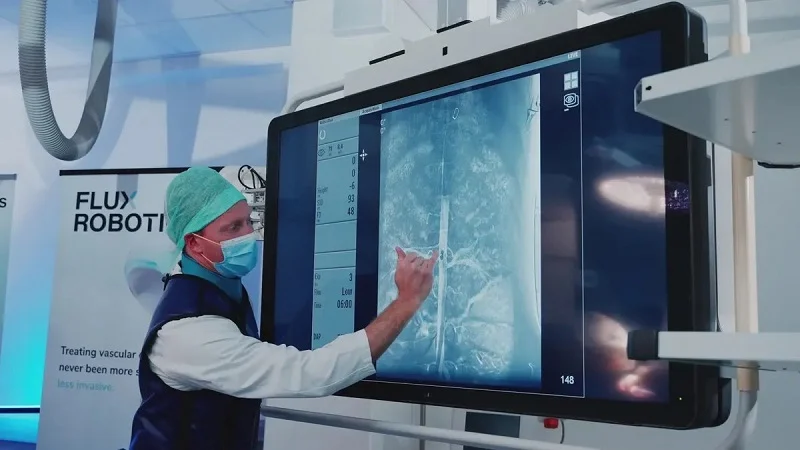
Laparoskopie, endoskopie en robotgeassisteerde operasies maak staat op sorgvuldig vervaardigde chirurgiese instrumente. Hierdie gereedskap moet klein openinge gryp, sny en stik. CNC-bewerking maak dit moontlik. Die proses skep skerp kante en gladde oppervlaktes. Dit handhaaf toleransies wat handmatige metodes nie kan bereik nie.
'n Tipiese laparoskopiese instrument word honderde kere gebruik, en elke gebruik sluit sterilisasie in. Die instrument moet sy vorm en skerpte behou. Bewerking vanuit 'n soliede blok gee eenvormige eienskappe en verwyder swak kolle wat in gesweisde dele voorkom. Vir robotiese operasies verbind die gereedskap direk aan die robotarm. Elke verbinding moet presies pas, want 'n los verbinding beïnvloed beheer tydens chirurgie. Stywe bewerking hou prestasie konsekwent.
Dit is belangrik om die regte materiaal te kies. Vlekvrye staal kan baie keer in outoklawe gesteriliseer word. Titanium is ligter, so dit werk goed vir bewegende dele. Elke materiaal benodig sy eie snyinstellings. Chirurgiese robot CNC-bewerking pas aan by hierdie behoeftes. Die resultaat is betroubare gereedskap waarop chirurge kan vertrou.
Behuisings en verbindings
Behuisings beskerm die sensitiewe elektronika binne chirurgiese robotte. Verbindings verbind verskillende dele aan mekaar. Beide moet versigtig gemaak word. 'n Behuising met 'n swak seël laat vog toe om die interne stroombane te bereik. Dit kan veroorsaak dat die robot tydens die operasie faal.
Nou toleransies verseker behoorlike passing vir seëls en verbindings. Hierdie presisie is van kritieke belang vir waterdigting en EMI-afskerming. Daarsonder loop die robot die risiko van seinsteuring of vloeistofindringing. Die seëlontwerp moet rekening hou met die gekose sterilisasiemetode. Verskillende metodes stel verskillende eise aan materiale.
| Sterilisasiemetode | Temperatuur Range | Sleutel voordeel | Versoenbare materiale |
| Outoklaaf (Stoom) | Hoë temperatuur | Effektief en ekonomies | Vlekvrye staal, titanium, sekere polimere |
| Etileenoksied (EtO) | Lae temperatuur | Laetemperatuurproses | Meeste metale, hitte-sensitiewe polimere |
| Gammastraling | Omringende | Geen hitte benodig nie, hoogs effektief | Metale, meeste polimere |
| Elektronstraal | Omringende | Vinnige verwerking | Materiale soortgelyk aan gamma-versoenbare stel |
Die sterilisasiemetode beïnvloed watter materiale gebruik kan word. Dit beïnvloed ook hoe seëls ontwerp word. Die oppervlakafwerking moet glad wees met afgeronde hoeke. Dit verhoed dat kieme opbou. Chirurgiese robotonderdele moet aan hierdie vereistes voldoen.
Die maak van chirurgiese robotonderdele behels ook skoonmaakkamermontering. Dit hou vuilgoed weg voordat interne onderdele ingesit word. Om reëls te volg, benodig maatskappye ISO 13485:2016-sertifisering. Gedetailleerde rekords en proseskontroles is baie belangrik. Bioversoenbaarheidsdokumentasie bewys dat die materiaal veilig is vir die liggaam. Hierdie stappe maak van omhulsels en verbindings betroubare mediese toestelle.
Pasgemaakte inplantings en toestelle
CNC-bewerking met chirurgiese robotte maak dit moontlik om pasgemaakte inplantings en toestelle vir elke pasiënt te skep. Hierdie kan met chirurgiese robotte werk. 'n Pasiëntspesifieke inplanting begin met 'n CT-skandering. Ingenieurs omskep die skandering in 'n CAD-model. Die masjien sny die inplanting uit soliede titanium of PEEK.
Hierdie metode gee chirurge baie akkurate gereedskap vir moeilike gevalle. 'n Pasgemaakte skedelplaat kan plekke vir robotmerkers insluit. Die robot rig homself op met behulp van hierdie merkers tydens die operasie. Die plaat moet perfek by die pasiënt se skedel pas. Die masjineringsproses skep daardie passing.
Dieselfde metode word gebruik vir persoonlike gidse. Hierdie gidse heg aan die been vas en lei die robot se gereedskap. Hulle maak seker dat die regte hoeveelheid materiaal verwyder word. Hierdie akkuraatheid verkort hersteltyd. Moderne tegnologie verander hoe hospitale moeilike prosedures hanteer. Hulle kan persoonlike gereedskap bestel wat by die pasiënt se liggaam pas. Chirurgiese robotte volg die plan met bestendige akkuraatheid.
Waarom NOBLE kies vir Chirurgiese Robot CNC-bewerking
Om 'n vervaardigingsvennoot vir chirurgiese robotonderdele te kies, is 'n groot saak. Jy benodig 'n werkswinkel wat verstaan hoeveel op die spel is. NOBLE spesialiseer in metaal- en plastiekbewerking vir chirurgiese robotvervaardiging. Die span werk elke dag met titanium, vlekvrye staal, PEEK en ander mediese-graad materiale. Daardie daaglikse oefening bou ware vaardigheid.
Metaal- en plastiekbewerkingskundigheid
NOBLE bewerk beide metale en plastiek vir chirurgiese robotte. Titanium en vlekvrye staal benodig bedekte gereedskap en hoëdruk-koelmiddel. PEEK en ULTEM benodig noukeurige hittebeheer om kromtrekking te voorkom. NOBLE se masjiniste ken hierdie verskille goed. Hulle verander snelhede, toevoere en gereedskapspaaie vir elke materiaal.
Hierdie dubbele vaardigheid is belangrik vir chirurgiese robotonderdele. Een robot mag metaalverbindings met plastiekomhulsels meng. Een werkswinkel wat albei doen, hou toleransies konstant oor die hele samestelling. Jy vermy die blaamspel wat gebeur wanneer twee verskaffers vingers na mekaar wys vir 'n passingsprobleem.
ISO 13485: 2016 gesertifiseer
Sertifisering is nie net 'n plaatjie teen die muur nie. Dit bewys dat 'n kwaliteitstelsel werklik werk. NOBLE hou ISO 13485:2016. Die standaard is gemaak vir mediese toestelle. Dit vereis risikobestuur, volle naspeurbaarheid en streng kontaminasiebeheer.
| Bewyskategorie | besonderhede |
| Registrasie van kwaliteitstelsels | NOBLE se kwaliteitstelsel is geregistreer volgens ISO 13485:2016. |
| Prosesvalideringsondersteuning | Die Prosesvalideringsafdeling verskaf IQ/OQ, MSV, PQ/PPQ, TMV, DOE en risiko-analise. |
| Valideringservaring | Meer as 1 700 prosesvalidasies is uitgevoer vir Klas II- en III-mediese inplantings en toestelle. |
| OEM-ervaring | Ervaring met 18 van die top mediese toerusting-OEM's. |
Daardie prestasiegeskiedenis gee jou vertroue. Dit is opmerklik dat 1 700 validasies nie 'n klein getal is nie. Dit wys dat die span al voorheen baie prosesuitdagings teëgekom het.
Volledige diens van ontwerp tot montering
NOBLE doen meer as net metaal sny. Die maatskappy help jou van ontwerp tot montering. Daardie vroeë betrokkenheid betaal af. Robert Austring van Lighthouse Imaging wys daarop dat die inbring van 'n ervare vennoot van die begin af, nie net wanneer die produk "as gereed geag word nie", die kommersiële lewensvatbaarheidstydlyn aansienlik kan verkort.
Ons spanne kan stapels, materiale, via-strukture, fyn-eienskapvereistes, beheerde impedansie, vervaardigingstekeninge en vervaardigingsdata hersien voordat vervaardiging begin. Daardie vroeë spanwerk help ingenieurspanne om moontlike vervaardigingsprobleme raak te sien terwyl daar nog tyd is om dit doeltreffend op te los.
In die praktyk beteken dit minder herontwerplusse. Vadlamudi merk op dat prototipering en 3D-drukwerk 'n produk baie vinniger as tradisionele metodes maak. Mason voeg by dat toegang tot kruisbedryftegnologie die sterilisasieverifikasietyd aansienlik verminder het. NOBLE bring dieselfde voldiens-ingesteldheid na elke chirurgiese robot-CNC-bewerkingsprojek. Jy kry een span vir ontwerp, bewerking, afwerking en montering. Dit bespaar tyd en hou presisie stabiel van die eerste skets tot die finale komponent.
CNC-bewerking van chirurgiese robotte gaan deur ses stappe: ontwerp, programmering, opstelling, bewerking, inspeksie en afwerking. Elke stap help om presisie in die finale onderdeel in te bou. Materiale soos titanium en PEEK verander hoe die snywerk gedoen word. Oppervlakafwerking onder Ra 0.2 µm verhoed dat bakterieë wegkruip. Gehaltebeheer onder ISO 13485:2016 verseker dat elke komponent aan sy ontwerpbedoeling voldoen. Dus, wanneer jy 'n vennoot vir chirurgiese robotte kies, kyk na die hele proses, nie net die snywerk nie. 'n Werkswinkel wat ontwerp tot montering hanteer, hou chirurgiese gereedskap veilig en betroubaar. Daardie volledige uitsig is wat goeie bewerking van goeie resultate skei.
Gereelde vrae van Chirurgiese Robot CNC-bewerking
Watter toleransies kan chirurgiese robot CNC-bewerking werklik handhaaf?
Dit hang af van die onderdeel. Multi-as freeswerk vir navigasiebehuisings kan ±0.002 mm bereik. Navigasiegraad-koppelvlakke loop gewoonlik ±0.02–0.05 mm. Visualiseringsbehuisings laat ongeveer 0.2 mm toe. Die regte toleransie moet by die werk pas. Om elke kenmerk te styf te maak, verhoog koste sonder om dit veiliger te maak.
Waarom is titanium so moeilik om vir chirurgiese robotte te bewerkstellig?
Titaniumlegerings is relatief hard, so hulle slyt gereedskap vinnig uit. Hul termiese geleidingsvermoë is baie laag, wat hitte in die sny vasvang. Bedekte karbiedgereedskap en hoëdruk-koelmiddel hou temperature onder beheer. Snyspoed word oor die algemeen verminder om hitte te bestuur.
Hoe glad moet die oppervlak van 'n chirurgiese instrument wees?
Mik vir Ra onder 0.2 µm op dele wat weefsel raak. Bakterieë wissel van 0.5 tot 2 mikrometer, so eienskappe in daardie groottebereik gee hulle skuiling. Onder Ra 0.2 µm verminder ekstra polering nie regtig bakteriese opbou nie. Elektropolering kry jou daar en voeg 'n passiewe oksiedlaag by.
Watter sterilisasiemetodes werk met bewerkte chirurgiese robotonderdele?
Outoklaafstoom werk goed vir vlekvrye staal, titanium en sommige polimere. Etileenoksied is geskik vir hitte-sensitiewe plastiek. Gamma- en elektronstraalsterilisasie vind by kamertemperatuur plaas. Materiaalkeuse moet ooreenstem met die sterilisasieplan.
Watter kwaliteitsstandaarde moet 'n masjienwinkel handhaaf?
Soek vir ISO 13485:2016. Die standaard is gebou vir mediese toestelle. Dit vereis risikobestuur, volledige materiaalnaspeurbaarheid en kontaminasiebeheer. Klausule 7.5.9 vereis naspeurbaarheid van rou voorraad tot die finale kliënt. Sertifisering bewys dat die stelsel werklik werk, nie net op papier bestaan nie.
Kan CNC-bewerking beide metaal- en plastiekrobotkomponente hanteer?
Ja, en daardie buigsaamheid maak saak. Een robot kan titaniumverbindings met PEEK-omhulsels koppel. 'n Werkswinkel wat beide masjineer, hou toleransies konsekwent oor die hele samestelling. PEEK benodig growwe bewerking, dan ontspanning, dan afwerking as gevolg van sy hoë termiese uitsetting. Metale benodig verskillende snelhede, toevoere en verkoelingsstrategieë.
Hoe identifiseer inspeksies tydens proses probleme vroegtydig?
Intydse monitering spoor akoestiese emissie, snykragte, vibrasie en temperatuur na. Hierdie seine onthul gereedskapslytasie voordat dit die oppervlak beskadig. Vibrasie-analise vang gerammel op. Termiese monitering stop kromtrekking. KI identifiseer subtiele patrone, soos 'n klein styging in vibrasie, lank voordat die fout in die onderdeel verskyn.
Wat maak pasgemaakte inplantings anders as standaard bewerkte onderdele?
'n Pasgemaakte inplantaat begin met 'n CT-skandering, nie 'n generiese tekening nie. Ingenieurs omskep daardie skandering in 'n CAD-model en sny dan die onderdeel uit soliede titanium of PEEK. Die resultaat pas by een pasiënt se anatomie. Robotiese merkers kan direk in die ontwerp ingebou word, sodat die robot homself tydens die operasie in lyn bring.






