

'n Robotika-ingenieur het 'n CAD-model en moet besluit hoe om dit in 'n regte prototipe te omskep. Dit beteken die keuse van die materiaal en die proses. Die hoofvraag is: watter vervaardigingsprosesse en materiale werk die beste vir KI-robotprototipe-onderdele? En hoe beïnvloed dit ontwerp en produksie? Hierdie artikel dek materiaalopsies, masjineringstegnieke en stelselvlakbesluite. Ons fokus op nuttige wenke vir die keuse en bou van pasgemaakte robotstelsels. Sterkte, gewig en presisie lei materiaalkeuses. Tydsberekening en begroting maak ook saak. Ons slaan agtergrondgeskiedenis oor en gee praktiese advies vir ingenieurs en stokperdjie-entoesiaste. Regte prototipe-voorbeelde van humanoïde arms en mobiele robotte toon hierdie besluite in die praktyk.
Ontwerpoorwegings vir KI-robotprototipe-onderdele
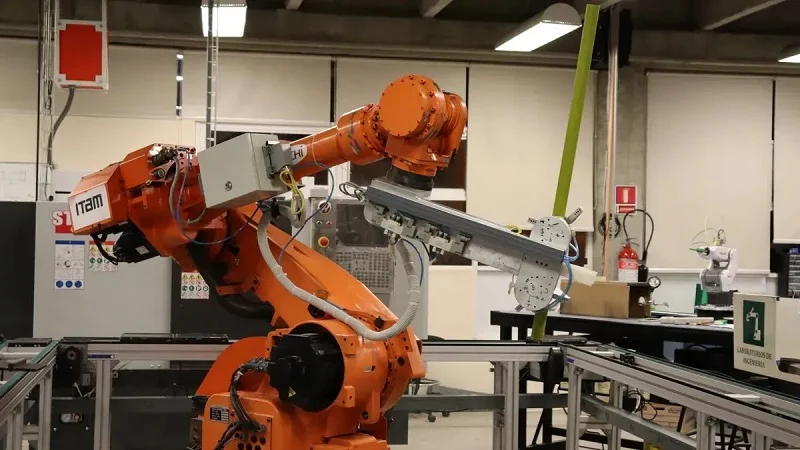
Elke KI-robot begin met vyf hoofstelsels: beheer, sensors, aktuators, kragtoevoer en die strukturele raam. In robotika benodig hierdie stelsels almal verskillende dinge as gevolg van die onderdele wat hulle gebruik. Besluit vroegtydig oor jou keuses. Dit beïnvloed toleransies, montering en koste. Hier is wat saak maak.
Sterkte, Gewig en Presisie
Draende teenoor nie-draende onderdele
Sommige onderdele dra werklike laste. Gewrigte, skakels en ondersteldele benodig hoë sterkte en styfheid. Aluminiumlegerings is hier gewild. Hulle balanseer gewig met styfheid redelik goed. Deksels en bakpanele verduur baie minder spanning. Plastiek hanteer daardie rolle goed. Sorteer hierdie funksies vroeg uit wanneer jy beplan. Daardie keuse beïnvloed alles later.
Toleransie en oppervlakafwerking
Akkuraatheid begin met die regte toleransies. Presisie maak die meeste saak by koppelvlakke. Laersitplekke en spoormonterings benodig toleransies binne ±0.01 tot ±0.05 mm. Komponente soos gereedskapwisselaars en grypers benodig herhaalbaarheid in die 0.015 tot 0.02 mm-reeks vir betroubare hantering. Maar let op toleransie-opstapeling. Wanneer baie onderdele pas, tel klein foute op. 'n ±0.02 mm-spesifikasie kan bindende verbindings veroorsaak. Verhoog toleransies slegs waar funksie dit vereis. Om van 0.5 mm na 0.02 mm te gaan, verdubbel jou vervaardigingskoste. Om na 0.01 mm te stoot, verdriedubbel dit.
Toleransie beïnvloed direk die robot se akkuraatheid. As hakies af is, mis die eindeffektor sy teiken. Goeie ontwerp vir vervaardigbaarheid beteken om vroegtydig aan passing te dink. Slim ontwerpbesluite beïnvloed koste en kwaliteit. Dieselfde logika geld vir alle vervaardigingsprosesse. Vra jouself af: benodig elke oppervlak streng beheer, of net die kritieke oppervlaktes?
Omgewings- en Termiese Faktore
Temperatuur en Chemiese Blootstelling
Waar werk jou robot? Fabrieke raak warm. Buitelugrobotte staar chemikalieë in die gesig. Standaardplastiek soos ABS en HDPE faal bo 100°C. Jy benodig eerder PTFE of PEEK. PEEK hanteer aanhoudende hitte tot 260°C. Vir chemiese blootstelling weerstaan PTFE, PEEK en polipropileen harde oplosmiddels. Titanium en vlekvrye staal 316 is die beste metale vir korrosiewe omgewings. Hierdie materiaalkeuses hou direk verband met werkverrigting onder stres.
Verseëlingstegnologie vir buitelugrobotte gebruik gevorderde elastomere. Fluoropreen XP en EPDM weerstaan UV-straling en skoonmaakmiddels. Dink aan die omgewing wanneer jy jou keuse maak.
Vibrasie- en impakweerstand
Robotte beweeg vinnig en stop hard. Vibrasie maak skroewe mettertyd los. Impak kan bros komponente kraak. POM, glasgevulde nylons en ander taai plastiek hanteer herhaalde spanning goed. Hulle absorbeer energie sonder om te breek. Titanium bied hoë sterkte sonder ekstra gewig, maar kos meer. Pas materiaaldemping by jou robotstelsels. 'n Pasgemaakte mobiele robot wat teen mure stamp, benodig sterker stukke as 'n stilstaande arm op 'n fabrieksvloer.
Koste, Lewtyd en Skaalbaarheid
Prototipe teenoor Produksiebegroting
'n Enkele prototipe-stuk kos meer per eenheid. Dieselfde komponent in volume word goedkoper. Beplan vooruit. CNC-bewerking bied akkuraatheid sonder gereedskapskoste vir vroeë toetsing. Hoë volume lopies gebruik spuitgietwerk om koste per eenheid te verminder. Komponentkeuse hang af van volume en begrotingsdoelwitte. Pasgemaakte robotstelsels begin dikwels met bewerkte stukke en beweeg na gevormde stukke.
Bruggereedskap en Lae-Volume Lopies
Bruggereedskap vul die gaping tussen 'n enkele prototipe en volledige vervaardigingsprosesse vir KI-robotprototipe-onderdele. Dit gebruik tydelike vorms vir lae volumes. Dit laat jou toe om prototipe-agtige stukke te toets en passing te valideer voordat jy in harde gereedskap belê. Uretaangieting werk goed vir 10 tot 100 stukke. Hierdie benadering valideer jou ontwerp en produksie vroegtydig, wat geld en tyd bespaar voordat jy opskaal.
Algemene materiale vir KI-robotprototipe-onderdele
Om die regte materiaal te kies is die helfte van die werk. Jy wil sterkte, lae gewig en 'n prys hê wat jou finansiële span kan aanvaar. Die keuses kom in drie groepe: metale, plastiek en komposiete. Elkeen het sy eie voor- en nadele. Kom ons gaan deur hulle.
Metale
Metale is die beste keuse vir strukturele werk in robotika. Hulle is styf, sterk en voorspelbaar. Maar verskillende metale tree op verskillende maniere op.
Aluminiumlegerings vir liggewigrame
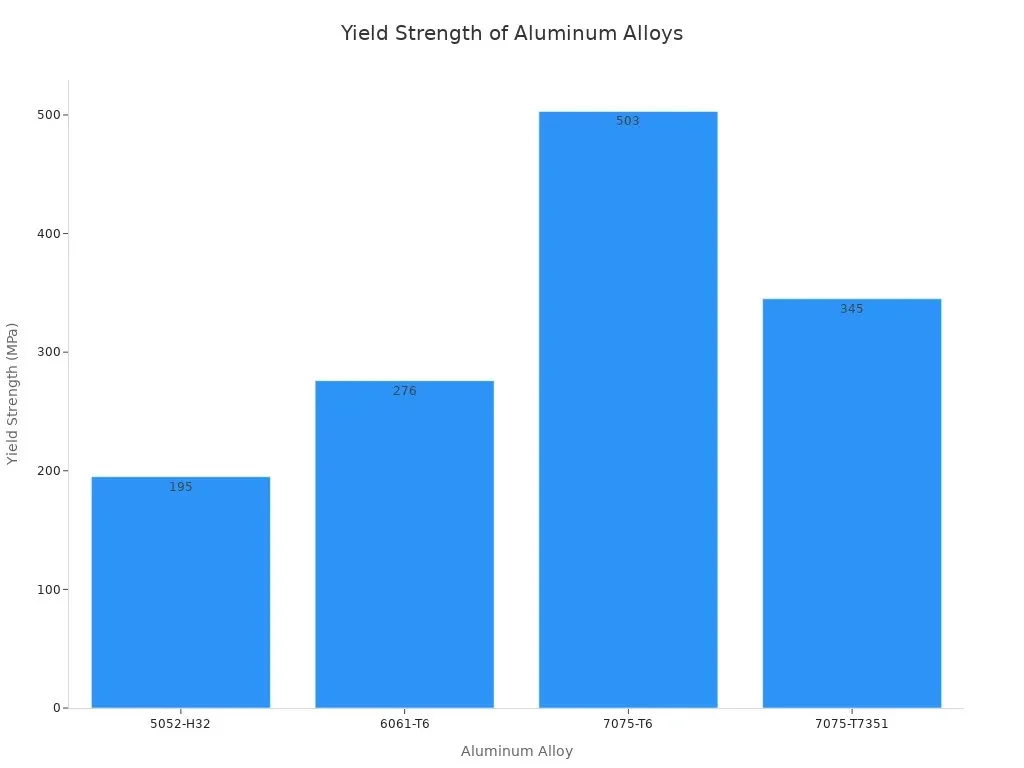
Aluminium is die eerste keuse vir die meeste rame. Van al die grade is 6061-T6 die standaardkeuse vir prototipes en algemene strukturele onderdele. Dit weerstaan korrosie goed, masjineer maklik en sweis beter as baie sterker opsies. Die vloeigrens is 276 MPa. Dit is genoeg vir gemasjineerde hakies, plate en strukturele skakels.
As jy meer sterkte benodig, bereik 7075-T6 503 MPa. Dit maak dit goed vir hoëspanning-vliegtuigrompwerk en premium hommeltuigarms. Hier is 'n vinnige vergelyking van die algemene grade:
| aluminium | Opbrengssterkte (MPa) | Tipiese gebruik in robotika/hommeltuigrame |
| 6061-T6 | 276 | Algemene doelrame, robotarms, FPV-renonderstelle |
| 7075-T6 | 503 | Hoëspanning-vliegtuigromp, militêre hommeltuigstrukture, premium hommeltuigarms |
| 5052-H32 | 195 | Plaatomhulsels en batterybehuisings |
| 7075-T7351 | 345 | Militêre, ren- of hoë-vrag-drone |
Vlekvrye staal 17-4 PH vir slytonderdele
Wanneer jy sterk slytasieweerstand benodig, kry 17-4 PH vlekvrye staal die werk gedoen. In die H900-toestand bereik die uiteindelike treksterkte ongeveer 1 310 tot 1 379 MPa. Die vloeigrens val tussen 1 172 en 1 276 MPa. Die hardheid bereik HRC 40 tot 47. Jy kan dit met CNC masjineer of dit deur DMLS bou. Hierdie syfers maak dit ideaal vir hoë-belaste skagte, penne en strukturele bevestigingsmiddels. Dit buig ook baie minder onder las as aluminium, wat belangrik is vir presisie-monteringsplate.
Titanium Ti-6Al-4V vir hoësterkte-toepassings
Titaniumlegering Ti-6Al-4V gee jou hoë sterkte en lae gewig. Humanoïde robotstrukturele onderdele meng dikwels aluminium, titanium en staal. Titanium kos meer, maar dit werk die beste waar elke gram tel. Gebruik dit vir kritieke skakels en verbindings wat swaar herhaalde belastings verduur.
Plastics
Plastiek verlaag gewig en koste. Dit doen ook werk waar metale te veel sou wees.
ABS en PLA vir vinnige prototipering
ABS en PLA is die werkesels van FDM-drukwerk. Hulle laat jou toe om vinnig te toets of dit pas en vorm. Nie een van die twee hanteer hoë hitte goed nie, so hou hulle weg van motors en warm oppervlaktes. Vir vroeëstadium-modelle is hulle egter moeilik om te klop.
POM en PEEK vir ratte en laers
POM, dikwels as Delrin verkoop, werk uitstekend in ratte en laers. Dit het 'n lae wrywingskoëffisiënt en uitstekende dimensionele stabiliteit. Vogabsorpsie na 24 uur is slegs 0.25%, in vergelyking met 1.5–3.0% vir nylon. Dit beteken minder swelling en beter presisie oor tyd. Delrin AF 100 hanteer hoë vragte teen hoë snelhede met minder slytasie. Dit het byna geen gly-kleefgedrag nie, want die statiese en dinamiese wrywingskoëffisiënte is byna gelyk. PEEK gaan verder en hanteer deurlopende hitte tot 260°C. Beide polimere weerstaan chemikalieë goed, wat hulle soliede pick-ups maak vir veeleisende toepassings.
Komposiete en Spesialiteitsmateriale
Komposiete gee jou die beste sterkte-tot-gewig-verhoudings. Hulle word gebruik in gewigskritiese of ligte toepassings.
Koolstofveselversterkte polimere
CFK verander die spel vir robotarms. 'n T700S-koolstofvesellaminaat weeg 1.55 g/cm³ teenoor 2.70 g/cm³ vir 6061-T6-aluminium. Dit is ongeveer 43% ligter. Die spesifieke styfheid daarvan bereik ongeveer 45 GPa·cm³/g, ongeveer 1.7 keer dié van aluminium. Navorsing in IEEE Access het 'n gevalideerde hibriede arm met 'n massavermindering van 24.32% gerapporteer in vergelyking met 'n volledig aluminium-ontwerp. Elke gram weg van die verbinding verminder traagheid, aktuatorwringkrag en energieverbruik.
Glasgevulde Nylons en UHMW
Glasgevulde nylons voeg styfheid by plastiekonderdele sonder veel koste. UHMW bied uitstekende impakweerstand en 'n lae wrywingsoppervlak. Hierdie materiale is geskik vir buffers, gidse en slytstroke. Hulle absorbeer vibrasie en hanteer herhaalde spanning sonder om te krake.
Materiaalkeuse hou direk verband met vervaardigingsprosesse en komponentkeuse. Kry dit vroegtydig reg, en jou pasgemaakte bouwerk bly binne begroting en op skedule.
Vervaardigingsprosesse vir KI-robotprototipe-onderdele
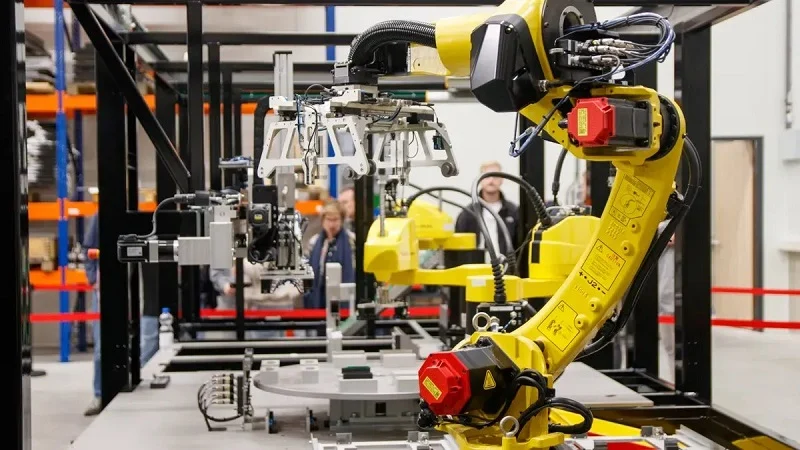
Algemene maniere om robotonderdele te maak, sluit in sny, spuitgiet, CNC-bewerking, gietwerk en 3D-drukwerk. Elke metode pas by verskillende behoeftes. Jou keuse hang af van die onderdeel se vorm, hoeveel jy benodig en jou begroting. Kom ons kyk na die hoofopsies.
CNC-bewerking en snywerk
CNC-bewerking gee jou baie presiese en sterk onderdele. Dit werk op beide metale en plastiek. Vir KI-robotprototipe-onderdele word hierdie metode dikwels eerste gebruik.
3-As teenoor 5-As Bewerking
Drie-as masjiene sny slegs vanuit een rigting. Vyf-as masjiene beweeg die gereedskap en die onderdeel saam. Daardie ekstra beweging is regtig belangrik vir komplekse vorms.
Vyf-as-bewerking is die beste wanneer 'n onderdeel skuins oppervlaktes, diep sakke of gate het wat in verskillende rigtings wys. Robotgewrigbehuisings het sygate, laergate en verwysingsvlakke. Hierdie kenmerke moet saam beplan word. Wanneer jy presisiegate op bo-, sy- en skuinsvlakke maak, voeg elke omdraai van die onderdeel klein foute by. Hierdie foute kan groter wees as die masjien se normale akkuraatheid. Vyf-as-bewerking hou alles in een stabiele opstelling.
Oorweeg hol robotgewrigbehuisings. Hulle het skroefgate aan die buitekant en monteerknoppe op geboë oppervlaktes. Drie-as werk benodig vier tot ses handmatige herklemmings. Dit bring interne laergate verkeerd in lyn met eksterne motoroppervlaktes. Die eerste-deurgang sukseskoers met 3-as is slegs 59%. Met vyf-as enkel-opstelling spring dit tot 96%.
| Deel situasie | Aanbevole evaluering | Rede |
| Sygate op 'n silindriese onderdeel | 4-as | Verminder handmatige omdraai en herdatering |
| Gereelde veelvlakgate | 4-as of 3+2 | Balanseer koste en opstellingstabiliteit |
| Hoekige sensormonteringsvlakke | 5-as | Verminder toebehoreveranderings en gereedskapinterferensie |
| Liggewig robotrame | 5-as | Verbeter toegang tot gereedskap tot sakke en ribbes |
| Dunwandige veelvlakhakies | 5-as met gefaseerde bewerking | Help om klemming en datumverskuiwing te bestuur |
| Lae-volume onderdele met herhalingsakkuraatheid | 5-as evaluering | Die eerste-artikel proses kan vir die bondel herhaal word |
Voer, snelhede en gereedskapkeuse
Voer en snelhede hang af van jou materiaal. Aluminium sny vinnig met hoë spilsnelhede. Titanium benodig stadiger snelhede en meer koelmiddel. Gereedskapkeuse maak ook saak. Karbiedgereedskap hanteer die meeste take. Diamantbedekte gereedskap werk beter vir growwe komposiete. 'n Pasgemaakte vervaardigingsvennoot soos NOBLE kan jou help om hierdie waardes vir jou spesifieke ontwerp in te stel.
Plaatmetaalvervaardiging vir Robotika
Plaatmetaal is 'n vinnige manier om rame en omhulsels te maak. Vervaardiging vir robotika begin dikwels hier vir onderstelwerk.
Lasersny, -buiging en -sweising
Lasersny maak plat patrone met skoon rande. Buiging vorm die 3D-vorm. Sweising verbind die stukke aan mekaar. Hierdie volgorde werk goed vir hakies, monteerstukke en basisplate. Elke stap voeg waarde toe sonder hoë gereedskapskoste.
Rame en onderstelvervaardiging
Mobiele robotonderstelle moet stewig maar nie swaar wees nie. Plaatmetaal bied jou albei. Jy kan ribbes en knoopplate byvoeg waar spanning hoog is. Uitsnydings verwyder materiaal waar dit nie nodig is nie. Hierdie benadering hou robotstelsels lig en styf.
Spuitgiet, gietwerk en 3D-drukwerk
Hierdie drie metodes dek alles van enkele prototipes tot volledige produksielopies.
Spuitgietwerk vir Skulpe en Omhulsels
Spuitgietwerk maak skulpe, oortreksels, handskoene en buitenste liggaamsdele. Dit verminder gewig, beskerm interne dele en gee die robot sy voorkoms. ABS is 'n algemene keuse. Die aanbevole wanddikte vir ABS is tussen 1.14 en 3.56 mm. Wande dunner as 1 mm is moeilik om eweredig te vul. Die vormgereedskap kos aanvanklik meer, maar die koste per onderdeel daal vinnig wanneer jy baie maak.
Uretaangieting en Brugproduksie
Uretaangieting vul die gaping tussen prototipe en produksie. Silikoonvorms hou vir 10 tot 100 onderdele. Jy kry onderdele wat soos gegoten voel sonder om aan harde gereedskap te spandeer. Hierdie brugproduksie laat jou toe om die pasvorm en funksie te toets voordat jy staalvorms koop.
FDM, SLA en SLS vir komplekse geometrieë
3D-drukwerk het verander hoe humanoïde robotte gemaak word. Dit maak komplekse vorms en vinnige prototipering moontlik wat ouer metodes nie kan ewenaar nie. FDM is goed vir vinnige modelle. SLA gee gladde oppervlaktes vir visuele modelle. SLS maak sterk nylononderdele sonder ondersteuningsstrukture.
Vir SLS en MJF, beplan vir ongeveer ±0.3% dimensionele akkuraatheid. Masjineer of ruim enige laergat daarna. SLS nylon PA12-onderdele het 'n growwe oppervlak wat verseëling benodig. Dampgladmaak verbeter die oppervlakafwerking as 'n bondelstap. TPM3D se SLS-oplossings bereik ongeveer ±0.2 mm per 100 mm. Dit gee presiese passing vir eindeffektorprototipes.
Hierdie vervaardigingsprosesse vir KI-robot prototipe-onderdele het elkeen hul plek. Kies gebaseer op jou onderdeel se vorm, hoeveelheid en prestasiebehoeftes.
Toepassings van KI-robotprototipe-onderdele
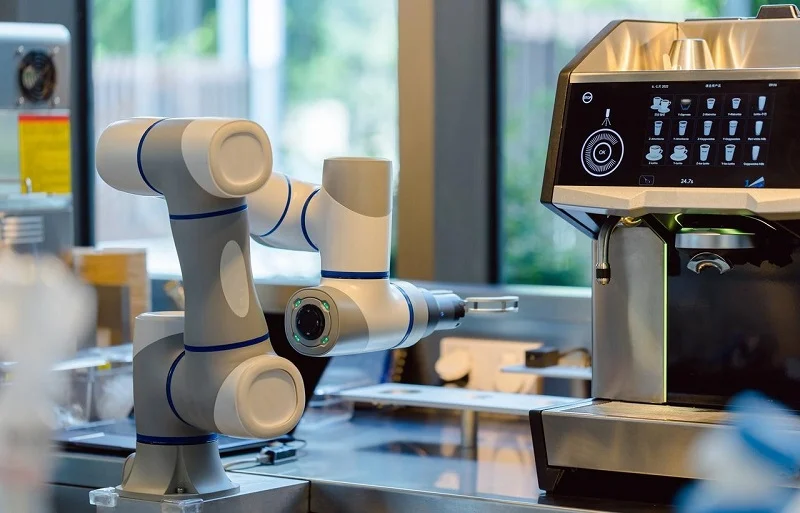
Regte keuses oor materiale en hoe om onderdele in regte bouwerk te laat verskyn. Hier is drie algemene gebruike en die redes daarvoor.
Humanoïde robotarm prototipe
Die skouergewrig hou die hele arm vas. Dit moet sonder om te wiebel beweeg. In 'n werklike prototipe het die kliënt 'n toleransie van ±0.01 mm vereis. Presisie-CNC-bewerking het daaraan voldoen vir elke laersitplek en motormontering.
Vervaardigingsontwerpreëls help hier. Laergate kry H7-toleransie met noue rondheid. Minimum wanddikte is 1.8 mm. Binnehoeke is ten minste 1.5 mm. Ondergesnyde vorms laat 5-as gereedskap bykom. Daar is geen geslote sakke nie. Versterkte base hou skroefdraadgate vas. Klemnokke hou die onderdeel stabiel. Elke rand het 'n klein skuins afwerking. Laerstelsels en verbindingshuise trek albei voordeel uit hierdie reëls. Hierdie ontwerp-vir-vervaardiging-benadering verseker goeie robotstelselprestasie van die begin af. Deur die regte onderdele te kies, beteken die prototipe werk met die eerste probeerslag.
Mobiele robotonderstel en sensormonterings
Aluminium 5052-H32 plaat is 'n algemene keuse. Dit buig maklik en bestry roes. Dikker panele voeg styfheid by waar nodig. Uitsparings neem gewig elders uit. Sensormonterings gebruik 6061-T6 vir beter akkuraatheid. Die totale koste bly laag omdat plaatmetaalgereedskap goedkoop is. Dit werk vir pasgemaakte robotstelsels wat vinnige veranderinge benodig. Ander gebruike sluit in klein afleweringsrobotte en pakhuisplatforms.
Eindeffektor- en Gryperprototipes
SLS-nylon is sterk vir sy gewig. Dit kan miljoene gebruike hanteer. Dit druk sonder ondersteuning. Ongesinterde poeier hou die onderdeel vas tydens druk. Dit laat binnekanale en roostervorms gewig bespaar.
Voldoenbare meganismes is 'n sleutelgebruik. Hierdie gewrigte buig om voorwerpe sonder ekstra motors. Onderaktivering gebruik minder motors vir meer gewrigte. Dit bespaar gewig en geld. Bio-geïnspireerde vorms soos menslike vingers is moontlik. Vir belangrike monteerpunte gee bewerkte metaalinsetsels die nodige akkuraatheid. Hierdie mengsel kombineer die beste van beide wêrelde. Robotika-ingenieurs waardeer hierdie buigsaamheid vir pasgemaakte presisie-onderdele in nuwe ontwerpe.
Hierdie werklike gebruike wys hoe teorie praktyk ontmoet oor verskillende robotstelsels.
Toekomstige tendense in KI-robotprototipe-onderdele
Hibriede en Multi-Materiaal Drukwerk
Hibriede masjiene kombineer nou additiewe en subtraktiewe metodes in een opstelling. Hulle druk 'n rowwe vorm en frees dit dan tot finale groottes. Dit bespaar tyd op komplekse vorms. Multi-materiaal drukwerk neem dit verder. 'n Enkele bou kan harde plastiek met buigsame onderdele meng. Geleidende paaie word direk in die omhulsels ingebou. Slim materiale soos vormgeheue-legerings kom ook in gebruik. Hierdie vooruitgang laat jou toe om sensormonterings en struktuurstukke as een eenheid te skep. Minder monteringsstappe lei tot minder mislukkingspunte. Hierdie verandering in vervaardiging vir robotika verander hoe ingenieurs oor ontwerp dink.
KI-gedrewe DFM en Generatiewe Ontwerp
KI-gereedskap help ingenieurs nou om vervaardigingstappe outomaties te kies. Die werkvloei volg 'n duidelike volgorde. Ingenieurs begin deur doelwitte te stel soos "maak dit ligter" of "maak dit sterker". Die sagteware skep dan honderde moontlike ontwerpe. Dit toets elkeen onder werklike kragte. Swak ontwerpe word weggegooi. Die sterkste, ligste opsies word verbeter vir produksielimiete.
Die akkuraatheid van hierdie toetse word al hoe beter. Generatiewe ontwerp verminder gewig met 20–60% vir CNC-onderdele. Vir 3D-gedrukte onderdele is die gewigsverlies 40–80%. Ligter robotarms loop vinniger siklusse.
Werklike gebruike bevestig hierdie resultate. Motorgrypers weeg 40% minder na optimalisering. Hulle dra steeds dieselfde las met dieselfde akkuraatheid. Vakuumgrypers vir elektroniese vervaardiging kry 50% gewigsvermindering. Voedselhanteringstoerusting trek voordeel uit gladde, geboë oppervlaktes wat maklik skoonmaak.
Verskillende gereedskap lei hierdie gebied. nTopologie het 30% van 'n Ford-remklauw afgesny terwyl dit sterkte behoue gebly het. Siemens NX het 22% van 'n titaniumhakie vir die lugvaartbedryf afgesny. Leo KI voeg robotika-spesifieke kennis direk by die ontwerpproses. 3D-drukwerk maak die organiese, vorm-geoptimaliseerde ontwerpe wat hierdie gereedskap skep. Die stelsels stel nou self materiaal- en prosesmengsels voor. Pasgemaakte werk vir robotstelsels word vinniger en slimmer. Ingenieurs kan nou pasgemaakte ontwerpe toets sonder om handmatige proewe te doen.
Volhoubare Materiale en Herwinning
Volhoubaarheid lei nou materiaalkeuses in die veld. Gerecycleerde aluminiumlegerings werk amper net so goed soos nuwe metaal teen 'n laer koste. Bio-gebaseerde plastiek bied 'n alternatief vir olie-gebaseerde plastiek vir deksels en behuisings. Hierdie keuses verminder skade aan die omgewing sonder om prestasie te benadeel.
Beplanning aan die einde van lewensduur maak ook saak. Modulêre bouwerk laat jou toe om verslete onderdele te vervang in plaas van hele samestellings. Sommige vervaardigers voer terugneemprogramme vir metaalonderdele uit. Hierdie tendense sal groei namate reëls strenger word. Slim keuses vandag maak toekomstige reëls makliker om te volg.
Die toekoms lyk goed. Hibriede gereedskap, KI-gedrewe metodes en volhoubare benaderings werk saam. Ingenieurs wat hierdie tendense aanneem, bou vinniger beter robotte.
NOBLE: Vennoot vir KI-robotprototipe-onderdele

NOBLE is 'n vervaardiger wat met metaal en plastiek werk vir prototipe-onderdele vir KI-robotte. Die maatskappy help ingenieurs wat regte onderdele benodig, nie net tekeninge nie. Jy kry een vennoot vir masjinering, gietwerk en drukwerk. Dit bespaar tyd en hou die kwaliteit dieselfde in elke bondel.
CNC-bewerking, spuitgietwerk en additiewe vervaardiging
NOBLE bestuur verskeie prosesse op een plek. CNC-bewerking hanteer metale en plastiek met noue toleransies. Spuitgietvorming sorg vir skulpe, deksels en behuisings sodra jou ontwerp stabiel is. Additiewe vervaardiging vul die gaping vir komplekse vorms en vinnige draaie. Jy kies die proses wat by jou onderdeel pas, en NOBLE doen die res.
Oppervlakafwerking is net so belangrik soos sny. Skuur en poleer verwyder laaglyne en gereedskapmerke, en dit gee ABS-onderdele 'n gladde, blink oppervlak soos bewerkte onderdele. Dampgladmaak gebruik asetoondamp om die ABS-oppervlaklaag gedeeltelik op te los, wat laaglyne vinnig uitvee en 'n spuitgegoten voorkoms laat. Verf en bedekking voeg kleur by, verberg klein foute en verhoog kras- of chemiese weerstand. Teksturering kopieer 'n spuitgegoten gevoel, masker defekte en verbeter greep. Elke opsie het kompromieë. Dampgladmaak kan afmetings verskuif, dus is toetsing voor produksie slim. Oplosmiddelgebaseerde verf kan ABS korrodeer, dus is verenigbaarheidstoetse wys.
ISO 9001:2015 en ISO 13485:2016
NOBLE beskik oor ISO 9001:2015- en ISO 13485:2016-sertifisering. Die eerste dek algemene kwaliteitsbestuur. Die tweede is van toepassing op mediese toestelle, en dit maak saak wanneer jou robot pasiënte of chirurgiese instrumente raak. Onder ISO 13485:2016 beheer ontwerp- en ontwikkelingskontroles elke prototipe-iterasie. Ontwerpverifikasie bevestig dat elke komponent aan spesifikasies voldoen. Ontwerpvalidering bevestig dat die saamgestelde stelsel veilig in realistiese scenario's presteer. Ongedokumenteerde ontwerpveranderinge word geblokkeer.
Risikobestuur volg ISO 14971. Prototipe-onderdele word nagegaan vir moontlike foute soos kontaminasie of konnektordefekte voordat hulle pasiënte bereik. Toestelidentifikasie en naspeurbaarheid laat NOBLE toe om produkgeskiedenis van grondstowwe tot verspreiding te herbou. As 'n verskaffer 'n defek aanmeld, kan die span die betrokke lotte naspeur. Aankoopkontroles vereis dat gesertifiseerde verskaffers NOBLE inlig oor vervaardigingsveranderinge wat komponenteienskappe beïnvloed. Produksie- en proseskontroles hou prototipe-lotte konsekwent. Interne oudits en korrektiewe aksies sluit die sirkel wanneer iets verkeerd loop.
DFM, Prototipering, Produksie en Finale Montering
NOBLE stop nie by produksie nie. Die span begin met ontwerp vir vervaardigbaarheidsoorsigte. Hulle identifiseer kenmerke wat koste opdryf of toleransie-opstapeling veroorsaak. Dan bou hulle prototipes, voer lae-volume bruggroepe uit en skaal tot volle produksie. Finale montering is deel van die pakket. Jy kry 'n voltooide substelsel, nie 'n boks los onderdele nie.
Hierdie volledige benadering is geskik vir pasgemaakte werk. 'n Pasgemaakte gryper benodig dalk bewerkte metaalinsetsels en SLS-nylonvingers. 'n Pasgemaakte onderstel kan plaatmetaal en gevormde deksels meng. NOBLE koördineer daardie stappe sodat die onderdele bymekaar pas. Vir ingenieurs wat pasgemaakte robotstelsels bou, verwyder daardie enkele kontakpunt baie wrywing. Pasgemaakte vervaardiging werk die beste wanneer een span die hele ketting besit. NOBLE posisioneer homself presies daar.
Begin eers met jou ontwerpbehoeftes. Kies hoe om die onderdeel te maak gebaseer op sy vorm en hoeveel jy benodig. Pas materiale by die kragte en omgewing waarmee hulle te kampe sal hê. Dink mooi na oor kompromieë oor die hele stelsel. KI-robot prototipe-onderdele werk die beste wanneer pasgemaakte bouwerk produksie en ontwerp as een bestendige vloei behandel. Kontroleer sterkte, gewig, presisie en koste vir jou robotika-projek. Pasgemaakte robotstelsels benodig hierdie soort vroeë denke oor prosesse. Hibriede gereedskap en KI-gedrewe metodes verhoog akkuraatheid in elke stelsel. Hierdie tendense maak toekomstige prototipering makliker. Hulle verminder foute vinniger en laat ingenieurs harde idees met minder pogings toets. Vinniger siklusse bring beter robotte en laer koste. Dit laat die hele proses beter werk. Praat met NOBLE vir jou volgende KI-robot prototipe-projek.
Gereelde vrae oor KI-robotprototipe-onderdele
Hoe kies ek die regte materiaal vir my robotprototipe?
Begin met die werk wat die onderdeel moet doen. Lasdraende stukke benodig metale soos aluminium of staal. Deksels en skulpe werk goed in plastiek. Kontroleer ook die omgewing. Warm of chemies-swaar instellings vereis PEEK of titanium. Pas die materiaal by die kragte en toestande waarmee dit te kampe sal hê.
Wanneer moet ek 5-as-bewerking bo 3-as kies?
Kies 5-as wanneer jou onderdeel hoekige vlakke, diep sakke of gate het wat in verskillende rigtings wys. Robotgewrigbehuisings benodig dit dikwels. Een opstelling hou alles in lyn. Die sukseskoers van die eerste deurgang styg van 59% tot 96% in vergelyking met veelvuldige 3-as-opstellings.
Watter toleransie moet ek vir laersitplekke spesifiseer?
Laersitplekke benodig tipies toleransies binne ±0.01 tot ±0.05 mm. Maar moenie elke oppervlak vasdraai nie. Om van 0.5 mm na 0.02 mm te gaan, verdubbel jou koste. Om na 0.01 mm te stoot, verdriedubbel dit. Draai slegs toleransies vas waar funksie dit vereis.
Is 3D-drukwerk goed genoeg vir funksionele robotonderdele?
Ja, vir baie toepassings. SLS-nylon hanteer miljoene siklusse en werk uitstekend vir grypvingers. Dit druk sonder stutte, dus is interne kanale en roostervorms moontlik. Vir kritieke monteerpunte, voeg bewerkte metaalinsetsels by vir akkuraatheid. Hierdie mengsel gee jou die beste van beide metodes.
Hoeveel onderdele kan uretaangietwerk produseer?
Silikoonvorms hou vir 10 tot 100 onderdele. Hierdie brugproduksie laat jou toe om die pasvorm en funksie te toets voordat jy staalvorms koop. Dit vul die gaping tussen 'n enkele prototipe en volledige spuitgietwerk. Jy kry onderdele wat soos gegote vorms voel sonder die gereedskapbelegging.
Wat is die verskil tussen prototipe- en produksiebegroting?
'n Enkele prototipe-stuk kos meer per eenheid. Dieselfde komponent word goedkoper in volume. CNC-bewerking bied akkuraatheid sonder gereedskapskoste vir vroeë toetsing. Hoë volume lopies gebruik spuitgietwerk om koste per eenheid te verminder. Beplan jou begroting rondom jou verwagte hoeveelheid.
Kan ek ABS vir robotonderdele naby motors gebruik?
Nee. ABS en PLA hanteer nie hoë hitte goed nie. Hou hulle weg van motors en warm oppervlaktes. Vir daardie areas, gebruik eerder PEEK. Dit hanteer aanhoudende hitte tot 260°C. POM werk ook vir ratte en laers met lae wrywing en goeie dimensionele stabiliteit.
Wat maak koolstofvesel goed vir robotarms?
CFRP bied uitstekende sterkte-tot-gewig-verhoudings. 'n T700S-koolstofvesellaminaat weeg 1.55 g/cm³ teenoor 2.70 g/cm³ vir aluminium. Dit is ongeveer 43% ligter. Elke gram weg van die verbinding verminder traagheid, aktuator-wringkrag en energieverbruik. Dit is baie belangrik in robotika waar spoed en doeltreffendheid tel.






