
Sağlık robotları hastanelerde, rehabilitasyon merkezlerinde ve yaşlı bakım evlerinde çalışmaktadır. Robot kolları, sağlık robotlarının en önemli parçalarından biridir. Hareketleri kontrol eder, hassas işler yapar ve robotların hastalar ve tıbbi cihazlarla güvenli bir şekilde etkileşim kurmasına yardımcı olur.
Bir sağlık robot kolu, birçok küçük ve hassas parçadan oluşur. Bu parçalar arasında eklemler, dönen miller, destekler, gövdeler, dişliler ve uç efektörler bulunur. Farklı parçalar farklı performans gerektirir. Malzeme seçimi, kolun mukavemetini, ağırlığını, kullanım ömrünü ve çalışma stabilitesini doğrudan etkiler.
Yaygın olarak kullanılan malzemeler arasında alüminyum alaşımı, paslanmaz çelik, titanyum alaşımı ve yüksek performanslı PEEK plastik bulunur. Fabrikalar bu parçaları üretmek için genellikle CNC hassas işleme , tornalama, taşlama ve enjeksiyon kalıplama yöntemlerini kullanır.
Bu makale, sağlık sektöründe kullanılan robot kol parçalarının ana parça tipleri, yaygın kullanılan malzemeler, gerçek dünya uygulamaları ve üretim yöntemleri hakkında bilgi vermektedir. Ayrıca, hassas üretim yoluyla yüksek kaliteli ve güvenilir robot parçalarının nasıl elde edileceğini de açıklamaktadır.
1. Sağlık Robotları Nedir?
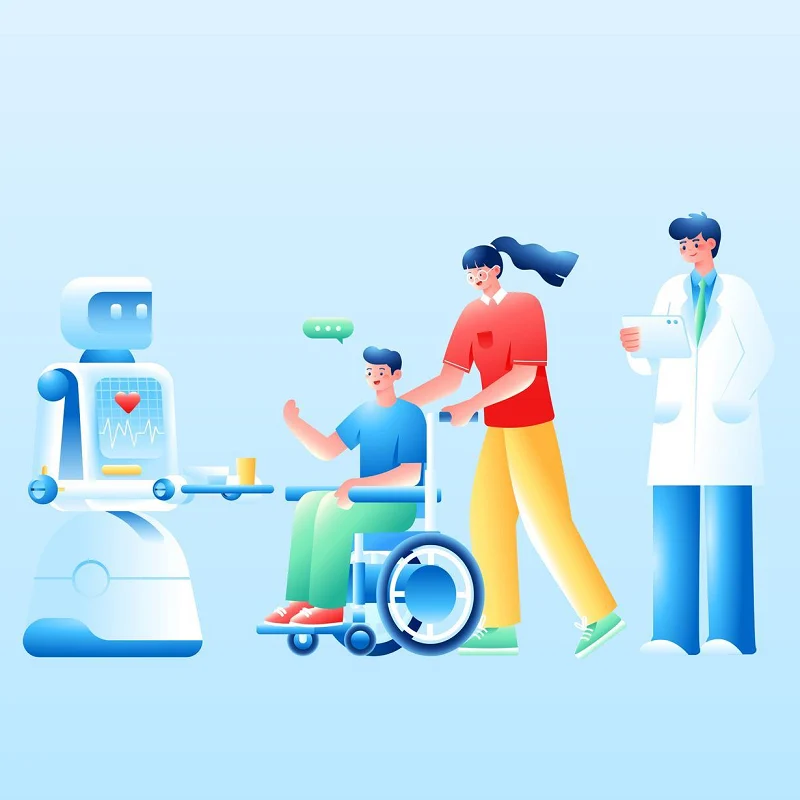
Sağlık robotları, robot teknolojisini, yapay zekayı, sensörleri ve otomatik kontrolü bir araya getiriyor. Tıbbi tedavi, rehabilitasyon ve yaşlı bakımında görev alıyorlar. Farklı kullanım senaryolarına göre bakım, rehabilitasyon eğitimi, hareketlilik desteği, sağlık takibi ve günlük yaşam desteği gibi görevlerin tamamlanmasına yardımcı olabiliyorlar.
Geleneksel endüstriyel robotların aksine, sağlık hizmetlerinde kullanılan robotlar insan güvenliğini, kullanım konforunu ve hareket koordinasyonunu dikkate almak zorundadır. Robotlar genellikle sensörler aracılığıyla insan hareketlerini ve çevresel değişiklikleri algılamalı ve toplanan verilere göre hareketlerini ayarlamalıdır.
Tipik sağlık robotları arasında rehabilitasyon robotları, bakım robotları, dış iskelet robotları, hasta transfer robotları ve yardımcı robotlar yer almaktadır. Bu robotlar sağlık çalışanlarının iş yükünü azaltır. Ayrıca yaşlılara, hastalara ve hareket kabiliyeti kısıtlı kişilere daha iyi destek sağlarlar.
Yapısal olarak, sağlık robotları genellikle robot kolları, eklem setleri, tahrik sistemleri, sensör destekleri, bağlantı parçaları ve uç efektörlerden oluşur. Parça malzemeleri, işleme hassasiyeti ve montaj kalitesi, robotun toplam performansını belirler.
2. Sağlık Alanında Kullanılan Robot Kolların Başlıca Çeşitleri
Sağlık robotları farklı bakım ve destek görevlerini yerine getirir. Bu nedenle robot kollarının farklı yapıları ve işlevleri vardır. Bunları kullanım alanına, serbestlik derecesine ve hareket stiline göre sınıflandırabiliriz.
2.1 Genel Amaçlı Robotik Kol
Bu, sağlık robotları için yaygın bir yapıdır. Robotun ana gövdesine veya hareketli tabanına sabitlenmiştir. Çoklu eklemler, dönmesine, esnemesine ve nesneleri kavramasına olanak tanır.
Önemli noktalar: Çoklu eklem hareketi; geniş çalışma aralığı; nesneleri kavrayıp taşıyabilir; karmaşık işler için uygundur.
Bu kollar mal teslimatı yapar, ilaç alır, kullanıcıların yemek yemesine yardımcı olur ve basit bakım işlerini gerçekleştirir.
2.2 İşbirlikçi Robot Kolu
İşbirlikçi robotik kollar, çoğunlukla insanlarla yakın temasın gerekli olduğu senaryolarda kullanılır. Bu durum, güvenlik ve esnek kontrole daha fazla önem verilmesini gerektirir.
Robotlar, kuvvet sensörleri ve konum sensörleri aracılığıyla dış kuvvetleri algılayabilir. Robot kolu insan vücuduyla temas ettiğinde veya anormal bir dirençle karşılaştığında hızını azaltabilir veya hareket etmeyi durdurabilir.
Ortak uygulamalar şunları içerir:
- Hastaların hareket etmesine yardımcı olun.
- Günlük ihtiyaçları teslim edin
rehabilitasyon eğitimi
- İnsan-makine işbirliğine dayalı bakım
2.3 Rehabilitasyon destek robotik kolu
Rehabilitasyon destek robotik kolları, esas olarak hastaların üst veya alt ekstremite hareket eğitimlerini tamamlamalarına yardımcı olmak için kullanılır.
Bu tip robotik kolların genellikle insan vücuduna sağlam bir şekilde bağlanması gerekir ve destek kuvveti hastanın hareket kabiliyetine göre ayarlanmalıdır.
Ana gereksinimler
- Hassas hareket
- Kararlı güç kontrolü
- Giymek Rahat
Uzun süre güvenilir bir şekilde çalışır.
Felç geçiren hastalarda, hareket kabiliyeti kısıtlı kişilerde ve ameliyat sonrası rehabilitasyon eğitiminde uygulanabilir.
2.4 Dış İskelet Robotik Kol
Ekzoskelet mekanik kol, doğrudan insan koluna veya bacağına monte edilir. Motor, redüktör ve eklem tertibatı aracılığıyla yardımcı güç sağlar.
Sıradan robot kollara kıyasla, dış iskelet mekanik kollar insan eklemleri ile robot eklemleri arasındaki uyuma daha fazla önem verir.
Yaygın yapılar şunlardır:
- Omuz eklem modülü
Dirsek eklem modülü
- Bilek eklemi modülü
Destek çerçevesi
- Kayış bağlantı parçası
2.4 Dış İskelet Robot Kolu
Ekoskelet robot kolları doğrudan insan kollarına veya bacaklarına takılır. Motorlar, redüktörler ve eklem parçaları ek güç sağlar.
Sıradan robot kollarıyla karşılaştırıldığında, dış iskeletlerde robot eklemleri ile insan vücudu eklemleri arasında iyi bir uyum gereklidir.
Ortak yapılar: Omuz eklemi modülü, Dirsek eklemi modülü, Bilek eklemi modülü, Destek çerçeveleri, Kayış bağlantı parçaları
2.5 Farklı Robot Kolları Nasıl Seçilir?
Farklı uygulama senaryoları, farklı robot kol yapılarının seçilmesini gerektirir.
Bu nedenle, sağlık hizmetlerinde kullanılan robot kol tek bir mekanik yapı değildir. Bakım görevlerine, insanla temas yöntemlerine, yük gereksinimlerine, hareket aralığına ve güvenlik standartlarına bağlı olarak farklı tipte robot kollar tasarlanması gerekmektedir.
Üretim açısından bakıldığında, robot kolunun mafsal gövdesi, bağlantı parçaları, dönen miller, destek çerçeveleri ve uç efektörleri önemli bileşenlerdir. Bu parçaların genellikle CNC hassas işleme, enjeksiyon kalıplama ve metal 3D baskı gibi işlemlerle üretilmesi ve robot kolunun istikrarlı çalışmasını sağlamak için sıkı boyut denetimi ve montaj doğrulamasından geçmesi gerekir.
3. Sağlık Hizmetlerinde Kullanılan Robot Kolları İçin Malzemeler
Sağlık sektöründe kullanılan robot kollarının hafif, yüksek mukavemetli, uzun ömürlü, güvenli ve iyi işleme hassasiyetine sahip olması gerekir. Genellikle birden fazla malzeme kullanılır. Her parçanın işlevine göre malzeme seçimi yapılır.
3.1 Alüminyum Alaşımları
Alüminyum alaşımı, sağlık sektöründe kullanılan robot kollarında yaygın olarak kullanılan malzemelerden biridir.
Hafifliği, yüksek mukavemeti, kolay işlenmesi ve korozyon direnci sayesinde robot kolunun toplam ağırlığını etkili bir şekilde azaltabilir.
Ortak uygulamalar şunları içerir:
- Robotik kolun ana gövdesi
- Eklem kabuğu
Destek çerçevesi
- Motor montaj tabanı
- Bağlantı parçası
Bunlar arasında hem 6061 hem de 7075 alüminyum alaşımları, CNC işleme yöntemiyle hassas parçaların üretimi için uygundur.
3.2 Paslanmaz Çelik
Paslanmaz çelik, iyi mukavemete, aşınma direncine ve korozyon direncine sahiptir.
Büyük yük taşıyan veya uzun süreli istikrarlı çalışma gerektiren parçalar için uygundur.
Ortak uygulamalar şunları içerir:
- Hassas döner şaft
- Dişli bağlantı parçaları
- Rulman yatağı
- Eklem iç kısımları
Paslanmaz çelik ayrıca tıbbi ve hemşirelik ekipmanları için mükemmel temizlik ve bakım performansı sunar.
3.3 Titanyum Alaşımı
Titanyum alaşımları yüksek mukavemet, düşük yoğunluk ve mükemmel korozyon direnci özelliklerine sahiptir.
Robot kolunun ağırlığını azaltırken yapısal sağlamlığını koruyabilirler.
Bu nedenle, titanyum alaşımları, ağırlık ve mukavemet açısından yüksek gereksinimlere sahip bileşenlerde kullanım için uygundur, örneğin:
- Yüksek mukavemetli bağlantı elemanları
- Ortak yapı
Hassas destek parçaları
Ancak, titanyum alaşımlarının işlenmesi zorluğu ve malzeme maliyeti genellikle alüminyum alaşımlarına göre daha yüksektir, bu nedenle seçim belirli uygulamalara göre yapılmalıdır.
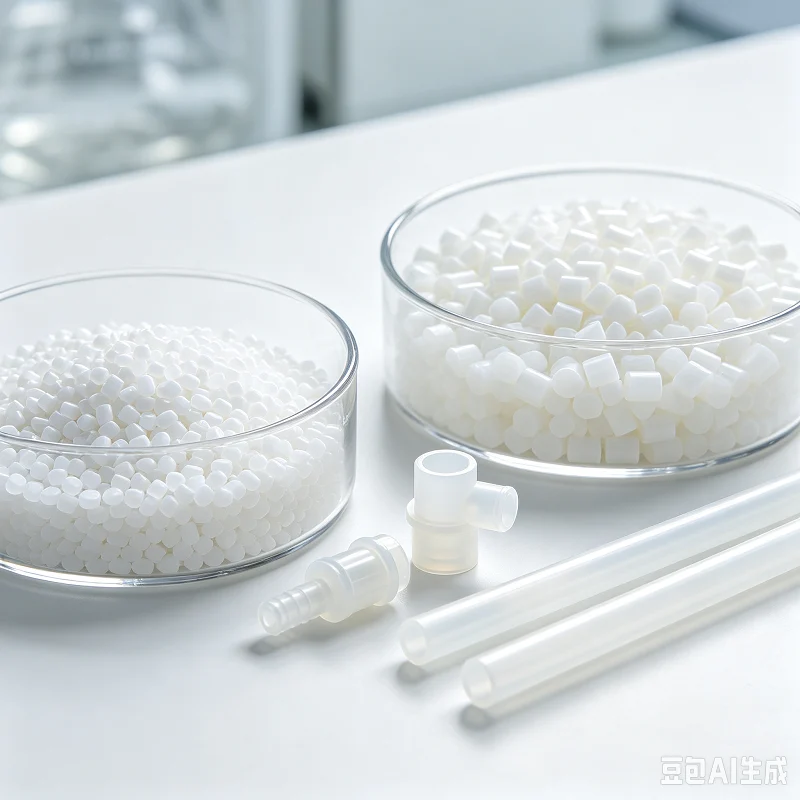
3.4 PEEK Mühendislik plastiği
PEEK, yüksek performanslı bir mühendislik plastiğidir ve tıbbi ekipman alanında yüksek uygulama değerine sahiptir.
Şunlar var:
- Yüksek güç
- Yüksek sıcaklığa dayanıklı
- Kimyasal korozyona dayanıklı
- İyi boyutsal kararlılık
PEEK aşağıdaki ürünlerin üretiminde kullanılabilir:
Yalıtım parçaları
- burç
Sensör braketi
Hafif yapısal bileşenler
PEEK, ağırlık azaltma veya elektriksel yalıtım gerektiren robot bileşenleri için belirgin avantajlara sahiptir.
3.5 Diğer Mühendislik Plastikleri
PEEK'in yanı sıra ABS, PC, POM ve PPS de sağlık robotlarında kullanılmaktadır.
Bunlar şu amaçlarla kullanılır: Robot dış gövdeleri, koruma kapakları, sensör gövdeleri, küçük bağlantı parçaları, iç yapısal parçalar.
Plastik parçalar, seri üretim için enjeksiyon kalıplama veya CNC işleme yöntemleriyle üretilebilir.
3.6 Karbon Fiber Kompozit Malzeme
Karbon fiber malzeme hafif, güçlü ve serttir. Hafif dış iskeletler ve robot kol yapıları için uygundur.
Yaygın kullanım alanları: Dış iskelet destek çerçeveleri, robot kol çubukları, hafif ana gövdeler.
Karbon fiber, hareketli robot parçalarının ağırlığını azaltır ve tahrik sistemleri üzerindeki baskıyı hafifletir.
3.7 Uygun Malzemeleri Seçme Yöntemleri
| Malzeme | Ana avantajlar | Tipik Kullanımlar |
| Alüminyum alaşım | Hafif, işlenmesi kolay | Muhafazalar, destekler, bağlantı parçaları |
| Paslanmaz çelik | Yüksek mukavemetli, paslanmaz | Dönen miller, yatak yuvaları |
| Titanyum alaşımı | Güçlü ve hafif | Bağlantı noktaları, birleştirme parçaları |
| DİKİZLEMEK | Isıya dayanıklı, kimyasallara dayanıklı | Mil kovanları, izolasyon parçaları |
| Diğer mühendislik plastikleri | Hafif, seri üretime uygun. | Dış gövdeler, koruyucu kapaklar |
| Karbon fiber kompozit | Güçlü ve çok hafif | Dış iskeletler, robot kol yapıları |
Malzeme seçimini parçanın işlevine, ağırlığına, mukavemetine, aşınma direncine, işleme zorluğuna ve üretim maliyetine göre yapın. Mukavemet, ağırlık ve maliyet arasında denge kurmak için farklı malzemeleri karıştırabilirsiniz.
4. Sağlık Robot Kollarının Üretim Yöntemleri
Robot kol ürünleri arasında eklemler, bağlantı parçaları, destekler, şaft parçaları, gövdeler ve uç efektörler bulunur. Farklı parçaların doğruluk, mukavemet ve yüzey kalitesi için farklı kuralları vardır. Genellikle birkaç üretim yöntemini birlikte kullanırız. İyi işleme seçimleri parça doğruluğunu artırır ve üretim maliyetlerini düşürür.
4.1 CNC Hassas İşleme
CNC hassas işleme, sağlık sektöründe kullanılan robot kol parçaları için yaygın olarak kullanılmaktadır.
Bu firma şu ürünleri üretmektedir: Bağlantı gövdeleri, robot kolu bağlantı parçaları, motor montaj tabanları, destek çerçeveleri, hassas rulman yuvaları.
CNC, karmaşık şekiller için yüksek boyutsal doğruluk sağlar. Fabrikalar, parça tasarımına göre 3 eksenli, 4 eksenli veya 5 eksenli CNC makineleri seçerler.
4.2 CNC Torna
Tornalama işlemi, yuvarlak ve dönen parçalar için uygundur.
Sık kullanılan parçalar: Döner miller, Tahrik milleri, Pim milleri, Mil kovanları, Dişli bağlantı parçaları
Robot eklemleri için şaft parçalarının iyi bir eşmerkezliliğe ve pürüzsüz bir yüzeye sahip olması gerekir. Hassas tornalama bu ihtiyaçları karşılar.
4.3 CNC Taşlama
Sadece tornalama veya frezeleme bazen katı hassasiyet gereksinimlerini karşılayamaz. Taşlama, boyutsal hassasiyeti, yüzey düzgünlüğünü, yuvarlaklığı ve eş merkezliliği daha da iyileştirir.
İnsanlar taşlama işlemini hassas miller ve yatak eşleştirme yüzeyleri gibi önemli parçalar için kullanırlar.
4.4 Metal 3D Baskı
Metal 3D baskı, karmaşık ve hafif parçalar üretir. Geleneksel işleme yöntemlerindeki malzeme israfını azaltır. Eski yöntemlerle üretilmesi zor olan şekilleri üretebilir.
Yaygın kullanım alanları: Hafif robot kol yapıları; Karmaşık bağlantı parçaları; Özel yapım destek çerçeveleri
Araştırma ve geliştirme çalışmaları ile küçük parti siparişleri için uygundur.
4.5 Enjeksiyon
Sağlık robot kollarında birçok plastik bileşen bulunur. Enjeksiyon kalıplama yöntemiyle üretilenler şunlardır: Dış gövdeler, koruma kapakları, sensör muhafazaları, kablo koruyucuları, küçük yapısal parçalar.
Ürünler seri üretime geçtiğinde, enjeksiyon kalıplama her bir parça için üretim hızını artırır ve maliyeti düşürür.
4.6 Sac İşleme
Bazı büyük robot yapılarında sac metal işleme kullanılır. Ana adımlar: Lazer kesim, Bükme, Kaynak, Yüzey işleme.
Sac metal işleme, dış çerçeveler, koruyucu yapılar ve cihaz gövdeleri üretir.
4.7 Yüzey İşlemi
Birçok parça, işleme sonrasında yüzey işlemine ihtiyaç duyar. Yaygın seçenekler: Eloksal kaplama, pasivasyon, kumlama, parlatma, elektrokaplama.
Yüzey işlemi, paslanmaya karşı direnci, aşınma direncini ve yüzey görünümünü iyileştirir.
4.8 Hassas Muayene
Üretimi tamamlanmış ana parçalar kalite kontrollerinden geçmelidir. Yaygın test cihazları şunlardır: Koordinat Ölçme Makinesi (CMM), optik ölçüm cihazları, pürüzlülük test cihazları, lazer ölçüm cihazları.
Kontrol, boyut, tolerans, delik konumu ve yüzey kalitesinin çizim gereksinimleriyle eşleştiğini doğrular.
4.9 Doğru Üretim Yöntemleri Nasıl Seçilir?
| Bölüm | Yaygın Üretim Yöntemleri | Temel Gereksinimler |
| Ortak konut | CNC'de işleme | Doğruluk, sağlamlık |
| Hassas mil | Tornalama + taşlama | Eşmerkezlilik, yüzey kalitesi |
| Destek çerçevesi | CNC işleme/ 3D baskı | Güç, hafiflik |
| Robot dış gövdesi | Enjeksiyon kalıplama/sac metal işleme | Görünüm, maliyet kontrolü |
| Sensör desteği | CNC işleme/enjeksiyon kalıplama | Kararlı boyutlar |
| Bağlantı parçası | CNC'de işleme | Mukavemet, uyum hassasiyeti |
Özetle, sağlık robotu kol parçalarının üretimi nadiren tek bir sürece bağlıdır. Parça şekli, malzeme, hassasiyet gereksinimleri, sipariş miktarı ve maliyete göre süreçler seçilmelidir. Araştırma ve geliştirme aşamalarında, hızlı numuneler için CNC işleme ve 3D baskı kullanılmalıdır. Seri üretimde ise enjeksiyon kalıplama, hassas işleme ve otomatik denetim birleştirilmelidir. Bu, üretim hızını artırır ve ürün kalitesinin tutarlılığını sağlar.
5. Sağlık Robotlarının Gerçek Dünyadaki Kullanım Alanları
Sağlık robotları hastanelerden topluluklara ve evlere doğru ilerliyor ve uygulama alanları giderek çeşitleniyor. Bunlar temel olarak aşağıdaki kategorilere ayrılabilir.
5.1 Rehabilitasyon eğitimi kategorisi
- Alt ekstremite dış iskelet robotu: Omurilik yaralanması ve inme geçiren hastalara yürüme eğitiminde yardımcı olur.
Üst ekstremite rehabilitasyon robotu: Felç geçiren hastaların kol ve ellerinin fonksiyonlarını geri kazanmalarına yardımcı olur.
- El rehabilitasyon robotu: Esnek tahrik veya pnömatik yöntemlerle parmak bükme ve uzatma eğitimine yardımcı olur.
5.2 Yaşam Desteği kategorisi
- Akıllı emzirme yatağı: Otomatik çevirme, pozisyon ayarlama ve basınç yaralarının önlenmesi.
- Transfer destek robotu: Hastaların yatak ve tekerlekli sandalye arasında güvenli bir şekilde geçiş yapmasına yardımcı olur.
- Beslenme destek robotu: Üst ekstremite fonksiyon bozukluğu olan kişilere otonom beslenme desteği sağlar.
5.3 İzleme ve Arkadaşlık Kategorisi
- Sağlık izleme robotu: Kalp atış hızı, kan oksijen seviyesi ve vücut sıcaklığı gibi hayati belirti verilerinin gerçek zamanlı olarak toplanması.
- Düşme algılama robotu: Görüntü veya sensörler aracılığıyla düşmeleri tespit eder ve otomatik olarak alarm verir.
- Duygusal arkadaşlık robotu: Yaşlıların yalnızlığını hafifletmek için sesli etkileşim ve bilişsel eğitim sunuyor.
5.4 İş Destek Sınıfı
- Lojistik teslimat robotları: Hastaneler içinde ilaç, numune ve yemek taşımacılığı.
- Dezenfeksiyon robotu: Çevre dezenfeksiyonu için ultraviyole ışık veya hidrojen peroksit kullanır.
6. Sağlık robotları için işleme gereksinimleri nelerdir?
Sağlık sektöründe kullanılan robotlar için parça işleme gereksinimleri, genel endüstriyel ürünlere göre çok daha yüksektir ve bu durum başlıca şu hususlarda kendini göstermektedir:
6.1 Yüksek hassasiyet ve boyutsal kararlılık
Hareket doğruluğunu ve sensör verilerinin doğruluğunu sağlamak için, mafsallı iletim parçalarının ve sensör montaj yuvalarının toleransları ±0.005 mm ile ±0.025 mm arasında kontrol edilmelidir.
Anahtar deliği konumlarının eş eksenliliği < 0.01 mm olmalıdır; aksi takdirde, eklem hareketinde düzensiz direnç veya konum sapmasına yol açacaktır.
Parçaların boyutsal tutarlılık üzerindeki sıcaklık değişimlerinin etkisini önlemek için, parçaların sabit sıcaklık koşulları altında işlenmesi gerekir.
6.2 Malzeme çeşitliliği ve işlenebilirliği
Alüminyum alaşımı (6061/7075) için, ince cidarlı işleme sırasında oluşan deformasyon sorununun ele alınması gerekmektedir. Gerilim, ayrı ayrı kaba ve ince işleme ve doğal yaşlandırma yoluyla giderilebilir.
PEEK gibi mühendislik plastiklerinin ısı iletkenliği düşüktür, bu nedenle elmas kaplı takımlar kullanılmalı ve yerel erimeyi önlemek için kesme hızı kontrol edilmelidir.
Titanyum alaşımının işlenmesi, hızlı iş sertleşmesi özellikleriyle başa çıkmak için yüksek basınçlı soğutma ve sağlam fikstürler gerektirir.
6.3 Yüzey kalitesi ve Son işlem
Ciltle temas eden kısımların yüzey pürüzlülüğü, sürtünme kaynaklı rahatsızlığı önlemek için Ra≤0.8μm değerine ulaşmalıdır.
Uzun süre kullanılan parçaların korozyon ve aşınma direncini artırmak için anotlama veya pasivasyon işlemine tabi tutulması gerekir.
Güvenli kullanım için tüm keskin kenarlar yuvarlatılmalıdır.
6.4 Temizlik ve biyouyumluluk
Parçalar, yağ ve partikül kalıntılarından arındırılmış, temiz bir ortamda üretilmeli ve paketlenmelidir.
Malzemenin ISO 10993 biyolojik uyumluluk testini geçmesi ve ciltte tahrişe veya alerjik reaksiyonlara neden olmaması gerekmektedir.
6.5 İzlenebilirlik ve Kalite Sistemi
Her bir parça, hammaddeden nihai ürüne kadar tamamen izlenebilir olmalı ve ISO 13485 kalite yönetim sisteminin gerekliliklerini karşılamalıdır.
Ölçü raporları, malzeme sertifikaları ve yüzey işlem test sonuçları da dahil olmak üzere eksiksiz kalite kontrol kayıtlarının oluşturulması gereklidir.
7. Neden Noble'ı Seçmelisiniz? üretici olarak sağlık robotu kol parçaları
NOBLE, yüksek kaliteli metal parçalar üretme konusunda 12 yılı aşkın deneyime sahip, sertifikalı bir metal işleme şirketidir.
Çin'in Shenzhen şehrindeki tesislerimizden, otomotiv, endüstriyel ve tıbbi sektörler için sac işleme ve hassas mekanik bileşenler sağlıyoruz. 2012 yılından beri, endüstriyel araçlar ve tarım makineleri için bileşen üreticilerinin güvenilir bir ortağı olarak, ilk işlemden nihai parçalara kadar tam bir üretim süreci sunuyoruz.
Bizi farklı kılan şey, teknolojik yeniliğe ve sürekli iyileştirmeye odaklanmamızdır. Gelişmiş otomasyonu uzman işçilikle birleştirerek, her bileşenin titiz kalite standartlarını karşılamasını sağlıyoruz. Tesislerimiz ISO 9001 ve ISO 13485 sertifikalarına sahiptir ve bu da kalite yönetimi, çevresel sorumluluk ve iş yeri güvenliğine olan bağlılığımızı pekiştirmektedir.
Bu, sizin gibi şirketlere tutarlı, yüksek hassasiyetli bileşenler, eksiksiz izlenebilirlik ve uluslararası standartlara tam uyumluluk konusunda güvenilir bir ortak sağlar. Karmaşık sac metal imalatlarından zorlu kullanımlar için mekanik bileşenlere kadar, ekibimiz üretim hedeflerinizi karşılayacak donanıma sahiptir.
SSS Tıbbi Robot Arm Parçaları
1. CNC işleme ile diğer işleme yöntemleri karşılaştırıldığında neler elde edilir? Metal Enjeksiyon Kalıplama (MIM) küçük robot parçaları için mi?
CNC işleme, düşük ila orta hacimli üretimlerde üstün yüzey kalitesi, daha sıkı geometrik toleranslar ve daha hızlı tasarım yinelemesi sunar. MIM, çok yüksek hacimlerde net şekil karmaşıklığına ulaşabilir, ancak genellikle kritik özellikler için ikincil işleme gerektirir ve sterilizasyonu veya yorulma ömrünü tehlikeye atabilecek gözeneklilik riskleri ortaya çıkarabilir.
2. CNC işleme, tıbbi robotlar için hangi toleransları sağlayabilir? arm parçaları?
Cerrahi robotların en kritik bileşenlerinin çoğu, rulman deliği, dişli yuvası veya alet arayüzü gibi özelliklere bağlı olarak ±0.005 mm ile ±0.025 mm arasında tolerans gerektirir. Daha sıkı toleranslar, sıcaklık kontrollü işleme ortamları ve işlem içi CMM doğrulaması gerektirir.
3. Neden 5 eksenli işleme Tıbbi kollar için mi tercih edilir?
Karmaşık, ergonomik şekilleri tek bir kurulumda işler. Bu, hataları azaltır ve ameliyat için gereken yüksek hassasiyeti sağlar.
4. Tıbbi işleme alanında hangi toleranslara ulaşılabilir?
Profesyonel atölyeler genellikle ±0.005 mm veya daha iyi bir hassasiyete ulaşır. Bu, kullanılan malzemeye ve parçanın özel geometrisine bağlıdır.
5. Sağlık sektöründe en iyi malzemeler hangileridir? robot kolları mı?
Paslanmaz çelik 316L ve titanyum Ti6Al4V standart malzemelerdir. Mukavemet ve biyo-uyumluluk arasında en iyi dengeyi sunarlar.






