
Vårdrobotar arbetar på sjukhus, rehabiliteringscenter och äldreboenden. Robotarmar är en av de viktigaste delarna av vårdrobotar. De styr rörelser, utför precisionsarbete och hjälper robotar att interagera säkert med patienter och medicintekniska produkter.
En robotarm för sjukvården har många små och exakta delar. Dessa delar inkluderar leder, roterande axlar, stöd, höljen, kugghjul och ändeffektorer. Olika delar behöver olika prestanda. Materialvalet påverkar direkt armens styrka, vikt, livslängd och arbetsstabilitet.
Vanliga material är aluminiumlegering, rostfritt stål, titanlegering och högpresterande plast PEEK. Fabriker använder i stor utsträckning CNC-precisionsbearbetning , svarvning, slipning och formsprutning för att tillverka dessa delar.
Den här artikeln handlar om huvudsakliga deltyper, vanliga material, verkliga användningsområden och tillverkningsmetoder för delar till robotarmar för sjukvården. Den förklarar också hur man får fram högkvalitativa och tillförlitliga robotdelar genom precisionstillverkning.
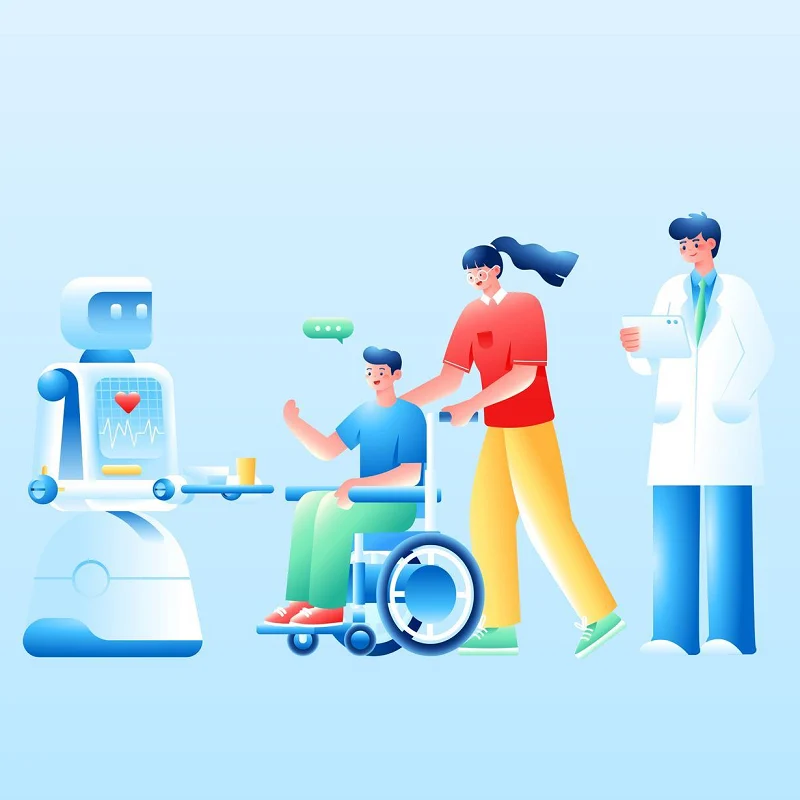
1. Vad är hälsovårdsrobotar?
Vårdrobotar kombinerar robotteknik, artificiell intelligens, sensorer och automatisk styrning. De används inom medicinsk behandling, rehabilitering och äldreomsorg. De kan hjälpa till att utföra uppgifter som vård, rehabiliteringsträning, mobilitetshjälp, hälsoövervakning och dagligt livsstöd beroende på olika användningsscenarier.
Till skillnad från traditionella industrirobotar måste vårdrobotar ta hänsyn till människors säkerhet, användarkomfort och rörelsekoordination. Robotar behöver vanligtvis känna av mänskliga rörelser och miljöförändringar genom sensorer och justera sina rörelser baserat på insamlad data.
Typiska vårdrobotar är rehabiliteringsrobotar, vårdrobotar, exoskelettrobotar, patientförflyttningsrobotar och hjälprobotar. De minskar arbetstrycket för vårdpersonal. De ger också bättre stöd till äldre, sjuka och personer med begränsad rörlighet.
Strukturellt har vårdrobotar vanligtvis robotarmar, ledsatser, drivsystem, sensorstöd, anslutande delar och ändeffektorer. Delmaterial, bearbetningsnoggrannhet och monteringskvalitet avgör robotens totala prestanda.
2. Huvudtyper av robotarmar inom sjukvården
Vårdrobotar utför olika vård- och stöduppgifter. Därför har robotarmar olika strukturer och funktioner. Vi kan dela upp dem efter användningsfall, frihetsgrad och rörelsestil.
2.1 Robotarm för allmänt bruk
Detta är en vanlig struktur för vårdrobotar. Den är fäst på robotens huvuddel eller rörliga bas. Flera leder gör att den kan vrida sig, sträcka sig och gripa tag i föremål.
Viktiga punkter: Flera ledrörelser; stort arbetsområde; kan greppa och bära föremål; lämplig för komplext arbete
Dessa armar levererar varor, hämtar medicin, hjälper användare att äta och utför enklare vårdarbete.
2.2 Samarbetande robotarm
Samarbetande robotarmar används främst i scenarier där nära kontakt med människor krävs. Detta lägger större vikt vid säkerhet och flexibel styrning.
Robotar kan känna av externa krafter genom kraftsensorer och positionssensorer. När robotarmen kommer i kontakt med människokroppen eller möter onormalt motstånd kan den minska sin hastighet eller sluta röra sig.
Vanliga applikationer inkluderar:
- Hjälpa patienter att förflytta sig
- Leverera dagliga förnödenheter
Rehabiliteringsträning
- Samarbetande vård mellan människa och maskin
2.3 Robotarm för rehabiliteringshjälp
Robotarmar för rehabiliteringshjälp används huvudsakligen för att hjälpa patienter att genomföra träning i övre eller nedre extremiteternas rörelser.
Denna typ av robotarm behöver vanligtvis vara stabilt ansluten till människokroppen, och hjälpkraften bör justeras efter patientens rörelseförmåga.
Huvudkrav
- Exakt rörelse
- Stabil effektreglering
- Bekväm att bära
Den fungerar tillförlitligt under lång tid
Det kan tillämpas på strokepatienter, personer med nedsatt rörlighet och postoperativ rehabiliteringsträning.
2.4 Exoskelett Robotarm
Den mekaniska armen i exoskelettet är direkt installerad på den mänskliga armen eller benet. Den tillhandahåller extra kraft via motorn, reducern och ledenheten.
Jämfört med vanliga robotarmar lägger mekaniska exoskelettarmar mer vikt vid matchningen mellan mänskliga leder och robotleder.
Vanliga strukturer inkluderar:
- Axelledsmodul
Armbågsledsmodul
- Handledsmodul
Stödram
- Remförbindningsdel
2.4 Exoskelett robotarm
Exoskelettbaserade robotarmar bärs direkt på mänskliga armar eller ben. Motorer, reducerväxlar och leddelar ger extra kraft.
Jämfört med vanliga robotarmar behöver exoskelett god matchning mellan robotens leder och människokroppens leder.
Vanliga strukturer: Axelledsmodul, Armbågsledsmodul, Handledsmodul, Stödramar, Remförbindande delar
2.5 Hur man väljer olika robotarmar
Olika tillämpningsscenarier kräver val av olika robotarmsstrukturer.
Därför är vårdrobotarmen inte en enda mekanisk struktur. Olika typer av robotarmar behöver utformas baserat på vårduppgifter, mänskliga kontaktmetoder, belastningskrav, rörelseomfång och säkerhetsstandarder.
Ur ett tillverkningsperspektiv är ledhuset, de anslutande delarna, de roterande axlarna, stödramarna och ändeffektorerna i robotarmen alla viktiga komponenter. Dessa delar behöver vanligtvis tillverkas med processer som CNC-precisionsbearbetning, formsprutning och 3D-utskrift av metall, och de måste genomgå strikt dimensionsinspektion och monteringsverifiering för att säkerställa robotarmens stabila drift.
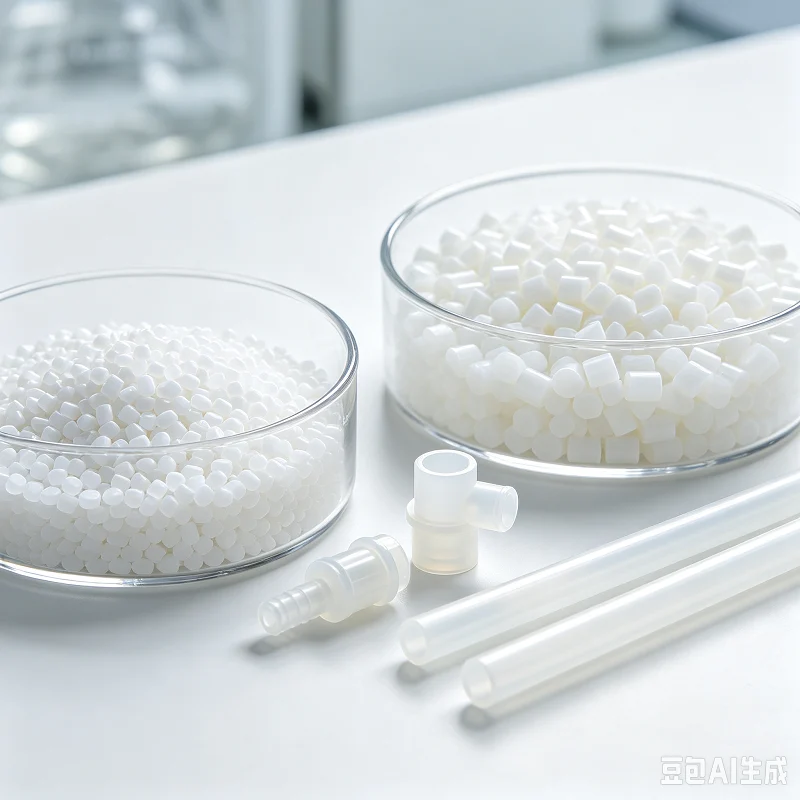
3. Material för robotarmar inom hälso- och sjukvården
Robotarmar för sjukvården behöver låg vikt, hög hållfasthet, lång livslängd, säkerhet och god bearbetningsnoggrannhet. Vanligtvis används mer än ett material. Vi väljer material baserat på varje dels funktion.
3.1 Aluminiumlegering
Aluminiumlegering är ett av de vanligaste materialen i robotarmar inom sjukvården.
Den har låg vikt, hög hållfasthet, enkel bearbetning och korrosionsbeständighet, vilket effektivt kan minska robotarmens totala vikt.
Vanliga applikationer inkluderar:
- Robotarmens huvuddel
- Ledskal
Stödram
- Motorfäste
- Anslutande bit
Bland dem är både 6061 och 7075 aluminiumlegeringar lämpliga för tillverkning av precisionsdelar genom CNC-bearbetning.
3.2 Stainless Steel
Rostfritt stål har god hållfasthet, slitstyrka och korrosionsbeständighet.
Den är lämplig för delar som bär stora belastningar eller kräver långvarig stabil drift.
Vanliga applikationer inkluderar:
- Precisionsroterande axel
- Gängade anslutningsdelar
- Lagerhus
- Fogens inre delar
Rostfritt stål har också utmärkta rengörings- och underhållsprestanda för medicinsk och vårdutrustning.
3.3 Titanlegering
Titanlegeringar har hög hållfasthet, låg densitet och utmärkt korrosionsbeständighet.
De kan minska robotarmens vikt samtidigt som den strukturella styrkan bibehålls.
Därför är titanlegeringar lämpliga för tillämpning i komponenter med höga krav på vikt och hållfasthet, såsom:
- Höghållfasta kontakter
- Ledstruktur
Precisionsstöddelar
Emellertid är bearbetningssvårigheten och materialkostnaden för titanlegeringar vanligtvis högre än för aluminiumlegeringar, så valet bör göras baserat på specifika tillämpningar.
3.4 PEEK teknisk plast
PEEK är en högpresterande teknisk plast och har högt användningsvärde inom medicinsk utrustning.
Det har:
- Hög styrka
- Beständig mot höga temperaturer
- Beständig mot kemisk korrosion
- Bra dimensionell stabilitet
PEEK kan användas för att tillverka:
Isolerande delar
- bussning
Sensorfäste
Lätta strukturella komponenter
PEEK har uppenbara fördelar för robotkomponenter som kräver viktminskning eller elektrisk isolering.
3.5 Andra tekniska plaster
Förutom PEEK används även ABS, PC, POM och PPS för sjukvårdsrobotar.
De används för: Ytterhöljen för robotar Skyddskåpor Sensorhöljen Små anslutningsdelar Inre strukturdelar
Plastdelar kan tillverkas genom formsprutning eller CNC-bearbetning för massproduktion.
3.6 Kolfiberkompositmaterial
Kolfibermaterial är lätt, starkt och styvt. Det passar lätta exoskelett och robotarmsstrukturer.
Vanliga användningsområden: Stödramar för exoskelett, robotarmsstänger, lätta huvudramar
Kolfiber minskar vikten på rörliga robotdelar och avlastar drivsystemen.
3.7 Hur man väljer lämpliga material
| Material | De viktigaste fördelarna | Typiska användningar |
| aluminiumlegering | Lätt, lätt att bearbeta | Hus, stöd, anslutningsdelar |
| Syrafast | Hög hållfasthet, rostfri | Roterande axlar, lagersäten |
| Titanlegering | Stark och lätt | Fogar, förbindande delar |
| TITT | Värmebeständig, kemikaliebeständig | Axelhylsor, isoleringsdelar |
| Andra tekniska plaster | Lätt, bra för massproduktion | Yttre höljen, skyddskåpor |
| Kolfiberkomposit | Stark och mycket lätt | Exoskelett, robotarmstrukturer |
Välj material utifrån delfunktion, vikt, hållfasthet, slitstyrka, bearbetningssvårighetsgrad och produktionskostnad. Du kan blanda olika material för att balansera hållfasthet, vikt och kostnad.
4. Tillverkningsmetoder för robotarmar inom sjukvården
Robotarmsprodukter inkluderar leder, kopplingsdelar, stöd, axeldelar, höljen och ändeffektorer. Olika delar har olika regler för noggrannhet, hållfasthet och ytfinish. Vi använder ofta flera tillverkningsmetoder tillsammans. Bra bearbetningsval förbättrar delarnas noggrannhet och sänker produktionskostnaderna.
4.1 CNC-precisionsbearbetning
CNC-precisionsbearbetning används ofta för robotarmsdelar inom sjukvården.
Det tillverkar följande artiklar: Ledhus, robotarmsanslutningsdelar, motormonteringsbaser, stödramar, precisionslagersäten
CNC ger hög dimensionell noggrannhet för komplexa former. Fabriker väljer 3-axliga, 4-axliga eller 5-axliga CNC-maskiner baserat på detaljdesign.
4.2 CNC Turning
Svarvningsarbeten för runda och roterande delar.
Gemensamma delar: Roterande axlar Drivaxlar Bultaxlar Axelhylsor Gängförbindande delar
Axeldelar för robotfogar behöver god koncentricitet och en slät yta. Precisionssvarvning uppfyller dessa behov.
4.3 CNC-slipning
Svarvning eller fräsning ensamma kan ibland inte uppfylla strikta noggrannhetskrav. Slipning förbättrar ytterligare dimensionsnoggrannhet, ytjämnhet, rundhet och koncentricitet.
Folk använder slipning för viktiga delar som precisionsaxlar och lagermatchningsytor.
4.4 Metal 3D Utskrifter
3D-utskrift av metall bygger komplexa och lätta delar. Det minskar materialspill från traditionell bearbetning. Det kan göra former svåra att producera med gammaldags metoder.
Vanliga användningsområden: Lätta robotarmsstrukturer; Komplexa kopplingsdelar; Specialtillverkade stödramar
Den passar för forsknings- och utvecklingsarbete och små beställningar.
4.5 Formsprutning
Robotarmar för sjukvården har många plastkomponenter. Formsprutning producerar: Ytterhöljen, skyddskåpor, sensorhöljen, trådskydd, små strukturella delar
När produkter går till massproduktion ökar formsprutning hastigheten och sänker kostnaden för varje enskild del.
4.6 Plåtbearbetning
Vissa stora robotstrukturer använder plåtbearbetning. Huvudsteg: Laserskärning, bockning, svetsning, ytbehandling
Plåtbearbetning bygger ytterramar, skyddskonstruktioner och apparathöljen.
4.7 Ytbehandling
Många delar behöver ytbehandling efter bearbetning. Vanliga val: Anodisering, passivering, sandblästring, polering, elektroplätering
Ytbehandling förbättrar rostbeständighet, slitstyrka och ytutseende.
4.8 Precisionsinspektion
Färdiga nyckeldelar måste klara kvalitetskontroller. Vanliga testmaskiner: Koordinatmätmaskin (CMM), optiska mätinstrument, ytjämnhetsprovare, lasermätinstrument
Inspektionen bekräftar storlek, tolerans, hålposition och ytfinish som matchar ritningskraven.
4.9 Hur man väljer rätt tillverkningsmetoder
| Del | Vanliga tillverkningsmetoder | Nyckelkrav |
| Gemensamt hölje | CNC-bearbetning | Noggrannhet, styvhet |
| Precisionsaxel | Svarvning + slipning | Koncentricitet, ytfinish |
| Stödram | CNC-bearbetning/3D-utskrift | Styrka, lättvikt |
| Robotens yttre hölje | Formsprutning/plåtbearbetning | Utseende, kostnadskontroll |
| Sensorstöd | CNC-bearbetning/ formsprutning | Stabila dimensioner |
| Anslutningsdel | CNC-bearbetning | Styrka, passningsnoggrannhet |
Kort sagt, tillverkning av delar till robotarmar för sjukvården beror sällan på bara en process. Välj processer utifrån delform, material, noggrannhetsbehov, orderkvantitet och kostnad. För forsknings- och utvecklingsfaser, använd CNC-bearbetning och 3D-utskrift för snabba prover. För massproduktion, kombinera formsprutning, precisionsbearbetning och automatisk inspektion. Detta ökar produktionshastigheten och bibehåller en jämn produktkvalitet.
5. Verkliga användningsområden för vårdrobotar
Vårdrobotar flyttar från sjukhus till samhällen och hem, och deras användningsområden blir alltmer varierande. De kan huvudsakligen klassificeras i följande kategorier.
5.1 Kategori för rehabiliteringsträning
- Exoskelettrobot för nedre extremiteter: Hjälper patienter med ryggmärgsskada och stroke med gångträning
Rehabiliteringsrobot för övre extremiteter: Hjälper strokepatienter att återställa funktionerna i sina armar och händer
- Handrehabiliteringsrobot: Den hjälper till med fingerflexion och -extension genom flexibel drivning eller pneumatiska metoder
5.2 Livräddningstjänstkategori
- Smart vårdsäng: Automatisk vändning, positionsjustering och förebyggande av trycksår
- Förflyttningshjälpsrobot: Hjälper patienter att säkert förflytta sig mellan sängen och rullstolen
- Matningsrobot: Ger autonomt stöd för personer med funktionsnedsättning i övre extremiteterna
5.3 Kategori för övervakning och sällskap
- Hälsoövervakningsrobot: Insamling av vitala teckendata i realtid, såsom puls, blodsyre och kroppstemperatur
- Falldetekteringsrobot: Identifierar fall genom syn eller sensorer och larmar automatiskt
- Emotionell sällskapsrobot: Erbjuder röstinteraktion och kognitiv träning för att lindra äldres ensamhet
5.4 Jobbstödskurs
- Logistikleveransrobotar: Transport av läkemedel, prover och måltider inom sjukhus
- Desinfektionsrobot: Använder ultraviolett ljus eller väteperoxid för miljödesinfektion
6. Vilka är bearbetningskraven för hälsovårdsrobotar?
Kraven på bearbetning av delar för hälsovårdsrobotar är mycket högre än för allmänna industriprodukter, vilket främst återspeglas i följande aspekter:
6.1 Hög precision och dimensionsstabilitet
Toleranserna för ledtransmissionsdelarna och sensorns monteringssäten bör kontrolleras inom ±0.005 mm till ±0.025 mm för att säkerställa rörelsenoggrannheten och noggrannheten hos sensordata.
Koaxialiteten för nyckelhålspositionerna bör vara < 0.01 mm; annars leder det till ojämnt motstånd i ledrörelsen eller positioneringsavvikelse.
Delarna måste bearbetas under konstanta temperaturförhållanden för att undvika att temperaturförändringar påverkar dimensionskonsistensen
6.2 Materialdiversitet och bearbetbarhet
För aluminiumlegering (6061/7075) måste problemet med deformation vid tunnväggig bearbetning åtgärdas. Spänningar kan frigöras genom separat grov- och finbearbetning samt naturlig åldring.
Tekniska plaster som PEEK har dålig värmeledningsförmåga, så diamantbelagda verktyg bör användas och skärhastigheten bör kontrolleras för att förhindra lokal smältning.
Bearbetning av titanlegering kräver högtryckskylning och styva fixturer för att klara av dess snabba deformationshärdningsegenskaper.
6.3 Ytkvalitet och efterbehandling
Ytjämnheten på delar i kontakt med huden bör vara Ra≤0.8 μm för att undvika friktionsobehag.
Långtidsanvända delar behöver anodiseras eller passiveras för att förbättra deras korrosionsbeständighet och slitstyrka.
Alla vassa kanter måste vara avrundade för att säkerställa säker användning
6.4 Renlighet och biokompatibilitet
Delarna måste tillverkas och förpackas i en ren miljö, fri från fett och partikelrester.
Materialet måste klara biokompatibilitetstestet enligt ISO 10993 och får inte orsaka hudirritation eller allergiska reaktioner.
6.5 Spårbarhets- och kvalitetssystem
Varje del måste vara fullt spårbar från råmaterial till färdig produkt och uppfylla kraven i kvalitetsledningssystemet ISO 13485.
Det är nödvändigt att upprätta fullständiga kvalitetsinspektionsregister, inklusive storleksrapporter, materialcertifikat och resultat av ytbehandlingstester.
7. Varför välja Noble som tillverkare av Armdelar för hälsovårdsrobot
NOBLE är ett certifierat metallbearbetningsföretag med över 12 års erfarenhet av tillverkning av högkvalitativa metallkomponenter.
Från våra anläggningar i Shenzhen, Kina, erbjuder vi plåtbearbetning och precisionsmekaniska komponenter för fordons-, industri- och medicinsektorn. Sedan 2012 har vi agerat som en betrodd partner för tillverkare av komponenter till industrifordon och jordbruksmaskiner och erbjuder en komplett produktionsprocess från initial bearbetning till färdiga delar.
Det som gör oss annorlunda är vårt fokus på teknisk innovation och ständig förbättring. Genom att kombinera avancerad automation med expertkunskap säkerställer vi att varje komponent uppfyller rigorösa kvalitetsstandarder. Våra anläggningar är certifierade enligt ISO 9001 och ISO 13485, vilket förstärker vårt engagemang för kvalitetsledning, miljöansvar och arbetsplatssäkerhet.
Detta ger företag som ditt en pålitlig partner för konsekventa komponenter med hög precision, fullständig spårbarhet och fullständig överensstämmelse med internationella standarder. Från komplexa plåttillverkningar till mekaniska komponenter för krävande användningsområden är vårt team utrustat för att uppfylla dina produktionsmål.
Vanliga frågor om Medicinsk robot Arm-delar
1. Hur står sig CNC-bearbetning i jämförelse med Formsprutning av metall (MIM) för små robotdelar?
CNC-bearbetning erbjuder överlägsen ytfinish, snävare geometriska toleranser och snabbare designiteration för låga till medelhöga volymer. MIM kan uppnå komplexitet i nettoformen vid mycket höga volymer men kräver ofta sekundär bearbetning för kritiska funktioner och kan medföra poritetsrisker som äventyrar sterilisering eller utmattningstid.
2. Vilka toleranser kan CNC-bearbetning hålla för medicinska robotar arm-delar?
De flesta kritiska komponenter i en kirurgisk robot kräver toleranser mellan ±0.005 mm och ±0.025 mm, beroende på om det gäller lagerhål, kugghjulssäte eller instrumentgränssnitt. Snävare toleranser kräver temperaturkontrollerade bearbetningsmiljöer och verifiering av CMM under bearbetning.
3. Varför är 5-axlig bearbetning föredras för medicinska vapen?
Den hanterar komplexa, ergonomiska former i en enda uppställning. Detta minskar fel och säkerställer den höga precision som krävs för kirurgi.
4. Vilka toleranser kan uppnås vid medicinsk bearbetning?
Professionella verkstäder når vanligtvis ±0.005 mm eller bättre. Detta beror på materialet och den specifika delens geometri.
5. Vilka material är bäst för sjukvården robotarmar?
Rostfritt stål 316L och titan Ti6Al4V är standarderna. De erbjuder den bästa balansen mellan styrka och biokompatibilitet.






