
Недавно в журнале Nature была опубликована статья. Исследовательская группа из Калифорнийского университета в Сан-Диего использовала человекоподобного робота, разработанного компанией Unitree Robotics, для проведения двух холецистэктомий живым свиньям. Это первый случай, когда человекоподобный робот выполнил реальные хирургические операции на живых организмах.
Ранее Илон Маск смело заявлял, что роботы превзойдут опытных хирургов-людей в течение нескольких лет, а лучших хирургов — примерно через пять лет. Публикация этого последнего исследования вызвала шок в отрасли.
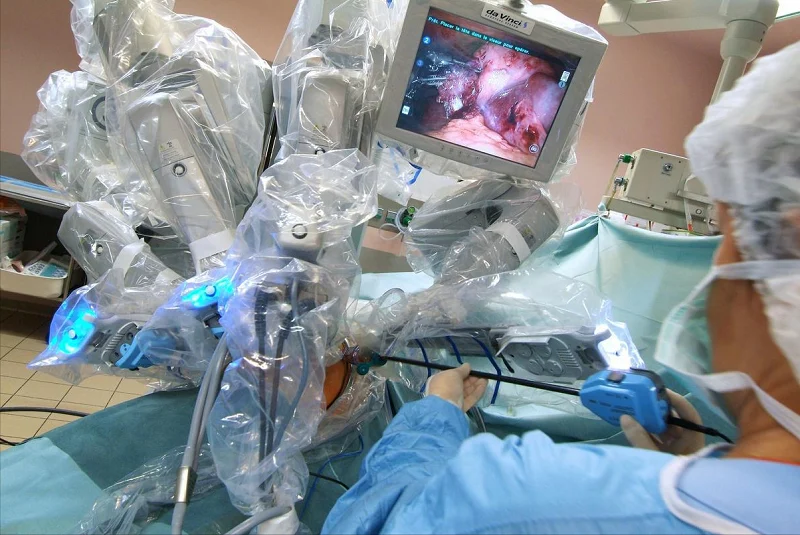
Почему хирургические роботы развиваются такими быстрыми темпами? Чем они отличаются от обычных роботов? И как производители могут контролировать погрешности размеров в процессе обработки и производства? Сегодня мы подробно рассмотрим эти темы.
Хирургические роботы — это новый тип медицинского инструмента, сочетающий машинное обучение и высокоточные механические системы для проведения хирургических операций. Врачи могут точно управлять роботизированными манипуляторами и роботизированными кистями на пульте управления для проведения операций. Эта технология не только повышает точность и эффективность операций, но и снижает необходимость прямого контакта между пациентами и медицинским персоналом, внедряя более безопасные и передовые методы лечения в медицину.
Какие существуют типы хирургических роботов?
Существует множество видов хирургических роботов. К распространенным типам относятся роботы Da Vinci, ортопедические хирургические роботы, лапароскопические хирургические роботы, кардиохирургические роботы, урологические хирургические роботы и однопортовые хирургические роботы.
Среди них наиболее распространены ортопедические и эндоскопические хирургические роботы. Ортопедические хирургические роботы в основном используются для ортопедических операций, в частности, для эндопротезирования суставов и позвоночника. Лапароскопические хирургические роботы также называются эндоскопическими хирургическими роботами и используются преимущественно для малоинвазивных операций.
Какие важные компоненты входят в состав медицинских хирургических роботов и каковы методы их обработки?
Основные компоненты медицинских хирургических роботов
Хирургические роботы состоят из множества важных компонентов. К ним относятся роботизированные манипуляторы, хирургические инструменты, системы дистанционного управления, компоненты систем машинного зрения и компоненты навигационных систем.
Роботизированная рука отвечает за переноску и управление хирургическими инструментами. Системы дистанционного управления позволяют врачам управлять роботами на расстоянии. Системы машинного зрения отображают четкие хирургические изображения в режиме реального времени. Навигационные системы гарантируют точность выполнения операций. Хирургические инструменты помогают роботам выполнять сложные хирургические этапы и обеспечивают четкую тактильную обратную связь. Все эти компоненты работают вместе. Они делают хирургических роботов точными и надежными для клинического применения.
Методы обработки деталей хирургических роботов
Обработка на станках с числовым программным управлением (ЧПУ)
В ней используются станки с компьютерным управлением. Предварительно запрограммированное программное обеспечение управляет движением режущих инструментов. Обработка на станках с ЧПУ позволяет изготавливать детали с высокой точностью и сложной геометрией. Она подходит как для металла, так и для пластика.
3D печать (Аддитивное производство)
Технология 3D-печати позволяет создавать детали путем послойного наложения материала. Она напрямую превращает цифровые модели в готовые компоненты. 3D-печать позволяет быстро изготавливать детали по индивидуальному заказу. Она подходит для мелкосерийного производства и деталей со сложной геометрической формой.
Лазерная резка & Лазерная сварка
В ней используются высокоэнергетические лазерные лучи для точной резки и сварки металлических и неметаллических материалов. Лазерная резка обеспечивает высокоточные и чистые кромки. Лазерная сварка используется для соединения отдельных компонентов.
Литье под давлением
Расплавленный пластик впрыскивается в формы и охлаждается для образования готовых деталей. Литье под давлением подходит для массового производства пластиковых компонентов. Оно обеспечивает высокую точность и стабильное качество деталей.
Электроэрозионная обработка (EDM)
Электроэрозионная обработка (ЭЭО) производит электроэрозионную обработку металлических материалов с помощью электрических искр. Она применяется для обработки твердых материалов, которые трудно обрабатывать обычными методами механической обработки. ЭЭО позволяет достигать высокой точности и получать сложные профили. Широко используется для изготовления пресс-форм и сложных компонентов.
Изготовление изделий из листового металла
Она охватывает процессы резки, гибки и формовки для изготовления деталей из листового металла. Обработка листового металла широко используется для производства корпусов, кронштейнов и других конструктивных элементов.
Как устроены детали медицинских хирургических роботов? Собранный?
Компоненты медицинских роботов проходят несколько ключевых этапов сборки. Во-первых, команды завершают детальное планирование сборки. Во-вторых, они проводят полную проверку качества каждой детали. В-третьих, рабочие собирают все механические конструкции. В-четвертых, они устанавливают все электронные модули. В-пятых, персонал проводит полную отладку машины и тестирование производительности. В-шестых, они настраивают интерфейсы взаимодействия человека и машины. Наконец, весь робот проходит окончательную приемку.
Эти этапы обеспечивают точность роботизированных манипуляторов, суставов, датчиков и других компонентов. После сборки робот должен пройти окончательные приемочные испытания. Роботу также необходимы испытания по имитации хирургических операций. Эти испытания проверяют производительность и надежность. Они гарантируют, что робот сможет безопасно и точно выполнять хирургические задачи.
Почему хирургических роботов сложнее производить?
Когда хирургические роботы переходят к клинической валидации и мелкосерийному производству, каждый компонент должен тщательно контролироваться. Качество обработки каждой детали становится чрезвычайно важным.
Отдельные детали, такие как корпуса шарниров, соединители манипулятора и кронштейны датчиков, могут пройти проверку размеров по отдельности. Однако проблемы могут возникнуть после сборки деталей в готового робота. Примерами могут служить нестабильная обратная связь по усилию и вибрация хирургических инструментов. Также могут возникнуть проблемы с герметичностью стыковочных поверхностей.
Рынок человекоподобных роботов и хирургических роботов быстро растет. Высокоточная обработка деталей становится серьезной проблемой для исследовательских групп.
Обычные промышленные роботы ориентируются только на прочность конструкции и точность позиционирования при многократном повторении операций. Медицинские роботы добавляют три дополнительных строгих требования. Им необходима стабильная долговременная работа, чистые поверхности и полная прослеживаемость производства. Отклонение положения отверстия в посадочном месте для минимально инвазивного инструмента может составлять всего 0.01 мм, но при достижении конца инструмента это приведет к изменению положения зажима и кривой обратной связи по усилию.
Материалы также более чувствительны. Сплав Al7075 подходит для изготовления высокопрочных легких конструкционных компонентов, но тонкостенная оболочка будет размягчаться после черновой обработки. Полиэфирэфиркетон (PEEK) часто используется в изоляционных прокладках, теплоизоляционных блоках и износостойких деталях. При высоких температурах резки склонны к образованию заусенцев и изменению размеров. Небольшие валы из нержавеющей стали и переходные детали из титанового сплава также требуют шероховатости и чистоты поверхности. В конечном итоге, для деталей медицинских роботов дело не только в указании малых допусков; ключевым моментом является использование единого языка для стандартов обработки, контроля и сборки.
Технологические планы по контролю микронных рисков при использовании хирургических роботов: блокировка всей цепочки контрольных образцов.
5.1 Использование 5-осевых станков с ЧПУ
Корпуса соединений часто имеют наклонные отверстия, круглые полости и боковые канавки. Многократная повторная затяжка приводит к накоплению ошибок позиционирования. 5-осевые станки обрабатывают все ключевые отверстия и монтажные поверхности под единым эталоном. Это позволяет исключить большинство неясных отклонений при сборке.
5.2. Подбор вакуумных патронов и мягких зажимных губок.
Вакуумные зажимы и мягкие зажимные губки следует использовать вместе. Тонкостенные алюминиевые детали не следует зажимать слишком туго. Чрезмерное усилие зажима может привести к деформации после снятия зажима.
Для больших тонкостенных поверхностей: вакуумные зажимные приспособления позволяют равномерно распределить усилие зажима. Для деталей неправильной формы: мягкие зажимные губки и установочные штифты обеспечивают более стабильное позиционирование. Этот процесс может показаться простым, но он значительно сокращает объем доработок в процессе производства.
5.3 Разделение этапов обработки для снятия напряжения
Детали из алюминия 7075 изготавливаются по установленной технологической схеме: черновая обработка → короткая пауза для снятия напряжений → получистовая обработка → повторная проверка размеров → окончательная точная резка. Перед последним проходом резки рабочие повторно проверяют основные опорные положения.
При производстве деталей из полиэфирэфиркетона (PEEK) на заводах контролируют скорость вращения шпинделя и остроту инструмента. Низкий нагрев при резке предотвращает смещение размера отверстия.
5.4 Установить стандарты допусков для многослойных технологических процессов
Рабочие разделяют два типа стандартов контроля характеристик. Ключевые детали включают отверстия для подшипников, основания энкодеров и отверстия для соединения инструментов. Их целевой допуск составляет ±0.005 мм. Для обычных канавок для снижения веса и зон обработки используются более свободные правила допуска.
Координатно-измерительные машины (КИМ) проверяют расстояние между отверстиями, соосность, вертикальность и плоскостность. Бригады регистрируют данные первого образца сборки для всех позиций, важных для сборки. Полная документация снижает долгосрочные затраты на доработку.
6. Полный процесс сборки деталей хирургического робота.
Сборка всех компонентов медицинского робота осуществляется в соответствии со стандартными этапами. Сначала бригады составляют подробные планы сборки. Затем они проводят полную проверку качества каждого компонента. После этого рабочие завершают механическую сборку и установку электронных компонентов.
Наконец, сотрудники завершают отладку машины и многоэтапные испытания производительности. В последнюю очередь они настраивают панели управления «человек-машина». Вся машина проходит строгую окончательную приемку.
На всех этапах гарантируется тесная координация манипуляторов, суставов и датчиков. После сборки робот проходит испытания, имитирующие реальную хирургическую операцию. Тестирование подтверждает его безопасность и точность работы.
Сборка компонентов медицинских хирургических роботов требует соблюдения полного набора стандартизированных процедур. Первым шагом является составление подробного плана сборки. Сотрудники сортируют все детали и определяют последовательность сборки, чтобы предотвратить ошибки при установке. Затем проводится полный контроль качества процесса. Каждый компонент, такой как роботизированная рука, датчик и корпус, должен быть проверен на наличие дефектов по размеру и внешнему виду.
После прохождения проверки рабочие сначала завершают сборку механических конструкций, таких как роботизированная рука и шарниры, а затем устанавливают внутренние печатные платы, приводные модули и другие электронные компоненты. Техники неоднократно проводили отладку оборудования, устраняли такие проблемы, как дрожание и отклонение позиционирования, а затем отлаживали сенсорный экран и другие интерфейсы взаимодействия человека с машиной.
После полной сборки машина перешла на заключительный этап приемки. Инженеры провели множество имитационных хирургических испытаний для всесторонней проверки точности, стабильности и безопасности оборудования. Только после успешного прохождения всех испытаний оборудование может быть отпущено с завода, что гарантирует безопасное и точное выполнение различных малоинвазивных операций во время клинических хирургических вмешательств.
7. Ключевые вопросы для групп исследований и разработок и закупок компонентов хирургических роботов
Основные требования следует четко обсудить на этапе составления коммерческого предложения.
Сначала отметьте все ключевые параметры характеристик.
Сообщите поставщику, какие компоненты можно использовать в качестве эталонных для сборки, какие соответствуют двигателю или датчику, а какие являются просто пустыми зонами для обхода. Слишком много мелких общих допусков приводит к неоправданным затратам на обработку.
Во-вторых, необходимо подтвердить соответствие всем стандартам тестирования.
Для изготовления деталей медицинских роботов необходимы официальные отчеты о первичном контролье образцов, полные протоколы испытаний на прочность, полные файлы партий материалов и файлы обработки поверхности. Небольшие партии по 5 или 10 деталей также должны подвергаться строгой проверке. Команда должна изготовить правильные компоненты с первой попытки.
8. Советы командам, приобретающим комплектующие для хирургических роботов.
Если вы ищете поставщика высокоточных деталей для хирургических роботов, не стоит сосредотачиваться только на цене и сроках поставки. Вам также следует оценить производственные возможности поставщика. Важные вопросы включают:
- Есть ли на заводе оборудование для обработки 5-осевых механизмов?
- Какие методы зажима используются для тонкостенных деталей?
- Есть ли у них стабильные, отработанные параметры обработки алюминия 7075 и PEEK?
- Могут ли они обеспечить контроль за ключевыми параметрами в пределах ±0.005 мм в процессе массового производства?
- Могут ли они предоставить полные отчеты об измерениях координат с помощью КИМ (координатно-измерительной машины) с первыми образцами?
9. Почему стоит выбрать NOBLE?
Компания Noble превращает идеи продуктов в готовые прототипы и детали для серийного производства. Большинство поставщиков предлагают только услуги по изготовлению прототипов. Noble же предоставляет комплексную поддержку в производстве. Наши услуги включают оптимизацию конструкции, обработку, финишную обработку поверхности и окончательную сборку.
Нобла Силиконовое быстрое прототипирование способность
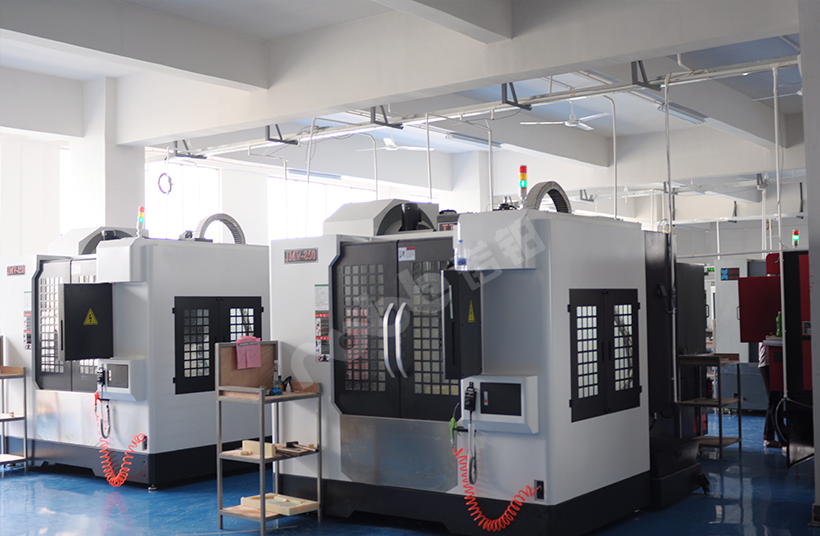
Производство силиконовых прототипов интегрировано с другими нашими производственными линиями. Инженеры оказывают поддержку в проектировании на протяжении всего производственного процесса. Станки с ЧПУ изготавливают прецизионные мастер-формы. Литье под давлением обеспечивает крупномасштабное серийное производство. Наша команда выполняет обработку поверхности и окончательную сборку собственными силами. Клиенты работают только с одним поставщиком на всех этапах.
Официальные сертификаты качества
Наша система управления качеством имеет официальную сертификацию и полный комплект документации.
- ISO 9001:2015: Этот стандарт контролирует общее качество производства. Стандартные правила обработки гарантируют стабильные результаты производства. Полный комплекс мер контроля проверяет размеры деталей и качество поверхности.
- ISO 13485:2016: Этот стандарт добавляет строгие правила производства медицинских изделий. Он требует полной прослеживаемости компонентов и полной валидации производственных процессов.
Часто задаваемые вопросы о компонентах хирургических роботов
1: В чем разница между нержавеющей сталью 304 и нержавеющей сталью 316L, используемыми в медицинских целях?
Нержавеющая сталь 304 обладает слабой коррозионной стойкостью. Заводы редко используют её для изготовления медицинских деталей. Низкоуглеродистая нержавеющая сталь 316L содержит молибден. Она устойчива к воздействию хлоридов, содержащихся в жидкостях человеческого организма. Заводы производят хирургические инструменты и временные имплантаты из нержавеющей стали 316L.
2: Можете ли вы предоставить полные файлы отслеживания материалов для моих деталей?
Да. Мы предоставляем полный комплект официальной документации. В него входят протоколы испытаний сырья (MTR) и сертификаты соответствия готовой продукции (CoC). Таким образом, обеспечивается отслеживаемость всей производственной цепочки.
3. Что такое пассивация? Почему пассивация так важна для медицинской нержавеющей стали?
Пассивация — это химическая обработка. Она удаляет мельчайшие зерна железа, оставшиеся на стальных поверхностях после обработки режущими инструментами. Без пассивации эти мелкие зерна вызывают ржавчину. Пассивация улучшает естественную антикоррозионную стойкость стали. Это свойство очень важно для деталей, подвергающихся паровой стерилизации. Пассивация является обязательным этапом в нашем производственном процессе.
4. Каков стандартный срок изготовления прототипов медицинских изделий?
Срок изготовления медицинского прототипа составляет от 2 до 4 недель. Точный срок зависит от сложности детали и наличия сырья. Мы поддерживаем постоянную связь с заказчиком. Мы согласовываем всю работу с графиками исследований и производства наших клиентов.
5. Как мне убедиться, что NOBLE подходит для моего проекта?
Пожалуйста, свяжитесь с нашей инженерной командой. Мы проводим конфиденциальные обсуждения всех требований вашего проекта. Мы предоставим вам доступ к нашей полной системе контроля качества, примерам успешных проектов в медицинской отрасли и полным индивидуальным планам производственных процессов. Все этапы нашего производства соответствуют строгим стандартам медицинской отрасли.







