

1. Pentru ce sunt scenariile de aplicare Componente ale mâinii robotului umanoid?
Mâinile mecanice umanoide sunt indispensabile în multe domenii. În industrie, se ocupă de asamblare și de lucrări cu piese mici. În ceea ce privește logistica, sortează și ambalează. În timpul serviciului, îndrumă și întâmpină. Acasă, împăturesc haine și spală vasele. În ceea ce privește asistența medicală, asistă la antrenament și la naștere. Fiecare scenariu are cerințe diferite, dar toate necesită precizie ridicată și fiabilitate ridicată.

2. Care sunt materialele comune pentru componentele mâinilor robotului umanoid?
Materialele stau la baza asamblării mâinilor robotului umanoid. Selectarea materialelor este o decizie inginerească fundamentală care necesită găsirea unui echilibru între rezistență, greutate, durabilitate, procesabilitate și cost. Alegerea materialului greșit poate duce la defecțiuni premature, consum excesiv de energie sau mișcări inexacte.
| Material | Densitate (g / cm³) | Rezistența la tracțiune (MPa) | Raport rigiditate-greutate | Prelucrabilitate | Cele mai bune |
| 7075-T6 Aluminiu | 2.81 | 572 | Excelent | Excelent | Articulații scheletice portante, articulații ale încheieturii mâinii |
| 6061-T6 Aluminiu | 2.70 | 310 | Bun | Excelent | Suporturi nestructurale, suporturi pentru senzori |
| Magneziu AZ31B | 1.77 | 290 | De sus | Bun (risc de așchii inflamabile) | Huse cosmetice ultraușoare, membre neportante |
| Titan Ti-6Al-4V | 4.43 | 950 | Moderat | Dificil (uzura sculei) | Știfturi de îmbinare rezistente la solicitări mari, elemente de fixare |
| 316L din oțel inoxidabil | 8.00 | 580 | Scăzut | Moderat | Carcase de actuatoare care necesită rezistență la coroziune |
2.Aliaj de aluminiu 1
Aluminiul, în special aliajele precum 6061-T6 și 7075, este principalul material pentru cadrele și componentele structurale ale roboților umanoizi. Are un raport excelent rezistență-greutate, este ușor de prelucrat, rezistent la coroziune și are un preț relativ scăzut. Aliajul de aluminiu 7075 este renumit pentru aplicațiile sale aerospațiale. Poate oferi o rezistență remarcabilă în articulațiile portante critice sau în articulațiile dinamice ale încheieturii mâinii și degetelor, unde este necesară o rezistență ridicată.
2.2 aliaje de titan
Pentru cele mai solicitante aplicații, cum ar fi articulațiile mâinilor supuse unor solicitări mari sau articulațiile șoldului și genunchiului componentelor supuse unor impacturi repetate, se aleg de obicei aliaje de titan, cum ar fi Ti-6Al-4V. Aliajele de titan au un raport rezistență-greutate mai mare decât majoritatea oțelurilor, o rezistență excelentă la oboseală și biocompatibilitate. Cu toate acestea, costul de prelucrare al aliajelor de titan este mai mare, iar dificultatea este mai mare, necesitând unelte speciale și viteze de tăiere mai mici.
2.3 oțel inoxidabil
Oțelul inoxidabil, cum ar fi oțelul inoxidabil de calitate 304 sau 17-4 PH, este adesea utilizat în componente care necesită rezistență ridicată la uzură, duritate ridicată sau rezistență ridicată la coroziune. Aplicațiile sale includ arbori de precizie, elemente de fixare, componente ale angrenajelor și efectoare finale (manipulatoare) care pot interacționa cu diverse medii. Datorită densității sale mari, este utilizat cu precauție și este de obicei utilizat doar în situații în care performanța sa specifică este impusă unor cerințe extrem de ridicate.
2.4 Materiale plastice și compozite inginerești
Materiale precum PEEK, Delrin și UHMWPE au o valoare incomensurabilă în aplicații specifice. PEEK se caracterizează prin rezistență ridicată, stabilitate termică și autolubrifiere, ceea ce îl face un material ideal pentru fabricarea bucșelor, rulmenților și componentelor izolatoare. Polioximetilena este utilizată pentru fabricarea angrenajelor și a carcasei cu frecare redusă. CFRP este din ce în ce mai mult utilizat pentru fabricarea panourilor și capacelor ultraușoare și de înaltă rigiditate, dar acestea necesită de obicei matrițe și tehnici specializate pentru a preveni delaminarea.

3. Care sunt procesele comune de prelucrare pentru componentele mâinilor robotului umanoid?
Prelucrarea CNC tradițională pe 3 axe și-a atins limita în gestionarea geometriilor complexe ale roboților umanoizi moderni. Astăzi, tehnologia avansată a devenit standardul în acest domeniu.
3.1 Prelucrare CNC cu 5 axe
Aceasta este, probabil, cea mai importantă tehnologie. Un centru de prelucrare cu 5 axe poate mișca scula sau piesa de prelucrat de-a lungul a cinci axe diferite în același timp. Acest lucru permite prelucrarea completă a formelor organice complexe într-o singură configurație. Poate prelucra caneluri adânci și suprafețe conturate ale conectorilor structurali, caracteristici unghiulare ale carcaselor de îmbinare și curbe 3D continue netede fără a repoziționa piesa. Acest lucru evită introducerea erorilor. Scurtează considerabil ciclul de prelucrare și îmbunătățește precizia generală.
3.2 strunguri de micro-prelucrare și strunguri de tip elvețian
Pentru piese mici, de înaltă precizie, comune în mâini, încheieturi și sisteme de senzori, centrele de micro-prelucrare și strungurile de tip elvețian sunt esențiale. Aceste mașini pot prelucra piese cu diametre sub 1 mm. Toleranțele pot ajunge la ±0.005 mm sau mai mult. Strungurile de tip elvețian sunt deosebit de bune la prelucrarea arborilor subțiri și a pieselor filetate pentru micro-actuatoare. Acestea ating o concentricitate și un finisaj al suprafeței foarte ridicate.
3.3 Prelucrarea EDM
EDM, în special EDM cu fir și EDM cu percuție, este utilizată pentru prelucrarea elementelor pe care sculele tradiționale de tăiere nu le pot atinge. Folosește scântei electrice pentru a eroda materialul. Poate crea colțuri interne ascuțite, poate prelucra materiale foarte dure și poate forma contururi 2D complexe fără a aplica forța sculei. Este adesea utilizată pentru a realiza angrenaje personalizate, matrițe de injecție pentru carcase de roboți din plastic și elemente structurale de precizie.
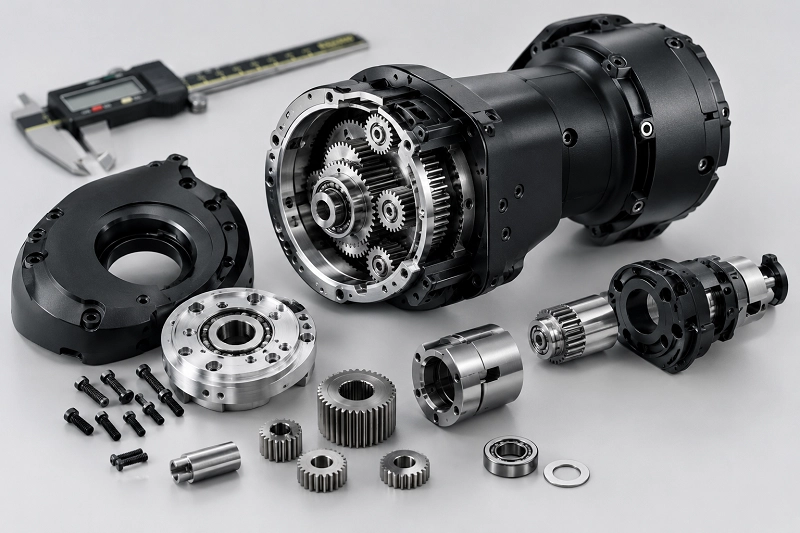
4. Ce Tratamente de suprafață Sunt utilizate pentru componentele mâinii robotului umanoid?
Materialele componentelor mâinilor sunt în principal aliaje de aluminiu, aliaje de titan, oțel inoxidabil și materiale plastice inginerești. Diferite materiale necesită tratamente de suprafață diferite. Tipurile comune includ:
4.1 Anodizare:
Cel mai comun tratament pentru piesele din aluminiu. Anodizarea standard are o peliculă subțire. Oferă în principal rezistență la coroziune și decorare. Poate fi și vopsită. Anodizarea dură poate ajunge la 25-150 microni. Are o duritate ridicată și o bună rezistență la uzură. Este adesea utilizată pentru îmbinări digitale, scaune de îmbinare și alte piese solicitate. Rețineți că pelicula de oxid adaugă dimensiune. Suprafețele de contact necesită adaos sau protecție de mascare.
4.2 Oxidare cu microarc:
Potrivit pentru aliaje de aluminiu, titan și magneziu. Formează o peliculă ceramică la suprafață. Este rezistent la uzură și coroziune. Are un aspect mat, o senzație fină la atingere și este rezistent la amprente. Este bun pentru piesele de aspect. Dezavantajele sunt mai puține opțiuni de culoare și costul mai mare.
4.3 Sablare, Lustruire, Periere:
Acestea sunt tratamente de pretratare sau de aspect. Sablarea poate unifica rugozitatea suprafeței și poate îmbunătăți aderența stratului de acoperire. Lustruirea și perierea îmbunătățesc în principal calitatea aspectului.
4.4 Galvanizare și placare electrolitică:
Piesele din oțel sunt adesea placate cu nichel sau crom pentru a îmbunătăți rezistența la uzură și prevenirea ruginii.
4.5 Acoperire PVD în vid și acoperire DLC:
Acestea au o duritate ridicată a peliculei și un coeficient de frecare scăzut. Sunt bune pentru roți de ghidare a tendonului, scripeți, arbori articulați și alte suprafețe de frecare în mișcare.
4.6 Pasivare:
Un tratament anti-rugină pentru piesele din oțel inoxidabil. Este ieftin și nu modifică dimensiunile.
4.7 Pulverizare și electroforeză:
Folosit pentru piese de aspect al carcasei. Culori bogate și rezistență bună la coroziune.
Atunci când alegeți tratamentul de suprafață, luați în considerare cinci factori simultan: rezistența la uzură, rezistența la coroziune, izolația, aspectul și impactul dimensional.

5. Care sunt dimensiunile critice ale componentelor mâinii robotului umanoid?
Mâna este una dintre cele mai mici și mai precise părți ale unui robot umanoid. Dimensiunile critice includ în principal:
5.1 Dimensiunile găurilor de îmbinare și ale scaunului rulmentului:
Toleranța diametrului găurilor articulațiilor articulate și a găurilor de montare a rulmenților trebuie, de obicei, să atingă gradul H7 sau mai mare. Găurile în afara toleranței cauzează oscilația sau blocarea îmbinării. Acest lucru afectează direct precizia mișcării degetelor.
5.2 Poziția găurii și distanța dintre găuri:
Distanța centrală dintre punctele de articulație ale articulației degetelor determină traiectoria mișcării degetelor. Abaterea poziției găurii provoacă interferențe ale legăturii și o forță neuniformă a tendonului. Acest tip de toleranță de poziție este de obicei controlată la 0.02-0.05 mm.
5.3 Dimensiunile canalului tendonului:
În proiectele cu acționare a tendonului, diametrul interior al găurilor tendonului, lățimea canelurilor sârmei și raza arcului sunt toate critice. O gaură prea mică uzează tendonul. O gaură prea mare face ca tendonul să se clatine. Ieșirea necesită, de asemenea, o muchie netedă și rotunjită.
5.4 Dimensiuni grosime perete:
Pentru a reduce greutatea, grosimea pereților articulațiilor și palmei este adesea de aproximativ 1 mm. Grosimea neuniformă a pereților cauzează probleme de deformare și rezistență.

6. Care sunt punctele cheie de urmărit în timpul prelucrării componentelor mâinii robotului umanoid
Piesele manuale sunt mici, au pereți subțiri și necesită o precizie ridicată. În timpul prelucrării, concentrați-vă asupra următoarelor aspecte:
6.1Controlul deformării pereților subțiri:
Grosimea peretelui piesei este adesea mai mică de 1.5 mm. O forță de strângere prea mare provoacă deformare. Folosiți fălci moi, strângere în trepte sau clapete de proces. Separați prelucrarea de grosime de cea de finisare. Eliberați tensiunea înainte de finisare pentru a preveni revenirea elastică.
6.2 Managementul micro-sculelor:
Prelucrarea găurilor pentru tendon și a cavităților interioare ale degetelor utilizează scule cu diametrul sub 1 mm. Sculele mici au o rigiditate slabă și se rup ușor. Folosiți o viteză și un avans rezonabile. Monitorizați durata de viață a sculei și schimbați-o la timp.
6.3 Controlul bavurilor:
Părțile mâinii intră în contact direct cu tendoanele și senzorii. Muchiile ascuțite și bavurile pot tăia tendoanele. Toate deschiderile și muchiile găurilor trebuie rotunjite și debavurate. Lustruirea manuală poate fi adăugată atunci când este necesar.
6.4 Curăţenie:
Piesele care susțin senzori și piese de transmisie nu trebuie să aibă așchii sau ulei în cavitățile lor interioare. După prelucrare, acestea trebuie curățate și verificate.

7. Ce proiecte sunt potrivite pentru CNC în componente manuale de roboți umanoizi
7.1Baza palmei și cadrul palmei:
Aceasta este partea structurală principală a întregii mâini. Integrează locașurile articulațiilor, pozițiile de montare a motorului și canalele de cablare. Structura este complexă. Este realizată în mare parte prin prelucrare CNC a aluminiului.
7.2 Piese articulare deget:
Părțile falangei proximale, medii și distale sunt mici, cu pereți subțiri și multe găuri. Cerințele de toleranță sunt stricte. Sunt potrivite pentru frezarea de precizie CNC.
7.3 Arbore articulate și scaune balamale:
Arborii articulați necesită o concentricitate ridicată și o rugozitate bună a suprafeței. Adesea se utilizează prelucrarea CNC prin strunjire-frezare. Materialele sunt în mare parte din oțel inoxidabil sau aliaj de titan.
8. Provocări și soluții în prelucrarea componentelor mâinilor robotului umanoid
Prelucrarea pieselor pentru roboți umanoizi se confruntă cu o serie de provocări unice. Aceasta împinge procesele tradiționale de fabricație la limită. Principala provocare este echilibrarea integrității structurale ridicate cu o greutate redusă, gestionând în același timp geometrii interne extrem de complexe și cu densitate mare.
Provocarea 1: Geometrie internă complexă și pereți subțiri
Piesele robotului sunt rareori blocuri solide. De exemplu, un ansamblu de articulație trebuie să se potrivească rulmenților, suporturilor motorului, senzorilor de cuplu și pasajelor electrice și pneumatice într-un spațiu limitat. Acest lucru duce la structuri interne precum caneluri adânci și înguste, grile complexe pentru reducerea greutății și pereți foarte subțiri care separă cavitățile funcționale. Prelucrarea acestor structuri este foarte riscantă. Forțele de așchiere fac ca pereții subțiri să vibreze. Acest lucru duce la un finisaj slab al suprafeței, erori dimensionale sau chiar la defectarea pieselor în timpul prelucrării.
Soluție: Acest lucru necesită secvențe de prelucrare atent proiectate și scule avansate. Mașiniștii folosesc strategii de frezare „trohoidală” sau „adaptivă”. Scula se mișcă de-a lungul unor traiectorii circulare netede și taie materialul la o adâncime radială mică și constantă. Acest lucru reduce considerabil forța de așchiere și generarea de căldură, păstrând structurile cu pereți subțiri. Frezele frontale speciale cu elicoidă variabilă, cu rază lungă de acțiune și acoperiri de amortizare sunt esențiale. Adesea, piesele necesită prelucrare în etape, lăsând material suport care este îndepărtat doar în operațiunile fine finale.
Provocarea 2: Accesibilitate multi-axe și prelucrare cu o singură configurație
Multe piese de robot au suprafețe curbate complexe. Caracteristicile critice de pe mai multe fețe trebuie să mențină o aliniere unghiulară perfectă. De exemplu, un suport de umăr cu o față de montare a actuatorului la un unghi precis, neperpendicular, este un caz tipic. Dacă această piesă este prelucrată pe o freză standard cu 3 axe, necesită mai multe re-strângeri. Fiecare strângere introduce potențiale erori de aliniere și crește ciclul de prelucrare.
Soluție: Soluția standard în industrie este prelucrarea CNC simultană pe 5 axe . O mașină pe 5 axe poate roti piesa de prelucrat în jurul a două axe suplimentare. Acest lucru permite sculei așchietoare să ajungă la aproape orice suprafață a piesei. Aceasta permite prelucrarea întregii geometrii complexe într-o singură configurație. Avantajele sunt semnificative: eliminarea erorilor de fixare, îmbunătățirea preciziei între elemente, utilizarea sculelor mai scurte și mai rigide pentru un finisaj mai bun al suprafeței și creșterea vitezei generale de producție. Cu toate acestea, programarea și verificarea acestor trasee ale sculelor pe 5 axe necesită software CAM de ultimă generație și expertiză vastă.
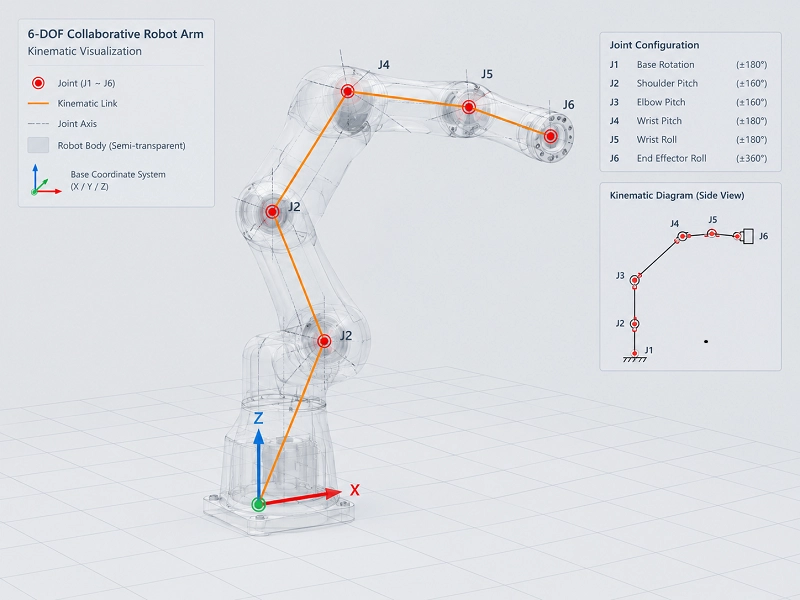
9. Ce cerințe de capacitate se aplică furnizorilor de CNC?
Atunci când alegeți un furnizor de CNC, concentrați-vă pe trei aspecte principale:
9.1 Capacitate de prelucrare:
Trebuie să controleze stabil toleranțele geometrice precum poziția, concentricitatea și planeitatea până la nivelul de 0.02 mm. Finisajul suprafeței trebuie să îndeplinească cerințele de îmbinare și aspect. Trebuie să existe experiență în procesarea pieselor cu pereți subțiri și micropiese. Precizia echipamentelor și gestionarea sculelor trebuie să fie la standarde.
9.2 Capacitate de control al calității:
Trebuie să aibă un sistem complet de calitate, cum ar fi certificarea ISO 9001. Trebuie să dispună de echipamente de inspecție precum CMM și mașini de măsurare vizuală. Dimensiunile critice trebuie inspectate complet. Loturile trebuie să fie trasabile. Piesele defecte trebuie analizate și corectate rapid.
9.3 Capacitate de inspecție și livrare:
Trebuie să furnizeze rapoarte de inspecție și date complete. Trebuie să aibă un plan de producție rezonabil. Timpul de livrare a probelor este de obicei de aproximativ o săptămână. Timpul de livrare a producției în masă trebuie să fie stabil. Trebuie să se ofere feedback în timp util cu privire la anomalii și să se ofere un răspuns rapid post-vânzare.
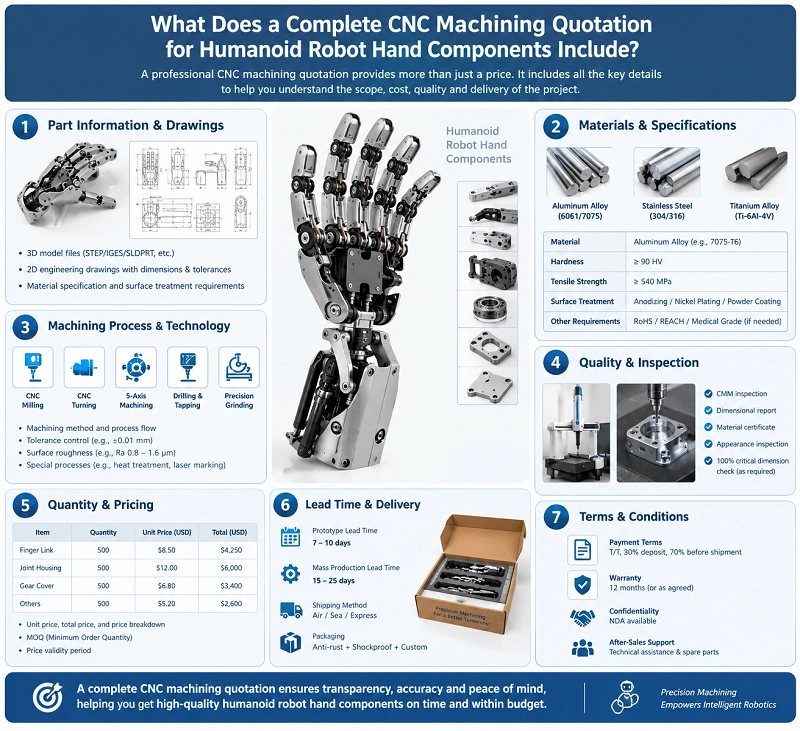
10. Ce include o ofertă completă de prelucrare CNC pentru componente de mână pentru robot umanoid?
10.1 Desene parțiale:
Inclusiv modele 3D și desene inginerești 2D cu dimensiuni, toleranțe și cerințe geometrice.
10.2 Lista de materiale:
Gradul materialului (cum ar fi aluminiu 6061, titan TC4, oțel inoxidabil 304), specificațiile și cantitatea per piesă.
10.3 Informații despre proces:
Etapele de prelucrare, metodele de prindere, cerințele de tratare a suprafeței și dacă este externalizată.
10.4 Defalcare a costurilor:
Costul materialelor, costul de prelucrare (preț calculat pe oră de lucru), costul tratamentului de suprafață și costul de inspecție sunt listate separat.
10.5 Condiții de cotație:
Prețuri pe niveluri de volum, costul matriței sau al sculelor, taxele, transportul, timpul de livrare și perioada de valabilitate a ofertei.

11. De ce să alegeți NOBLE ca partener al dumneavoastră Furnizor de prelucrare CNC pentru componentele mâinii robotului umanoid?
NOBLE oferă soluții de prelucrare CNC pentru piese de roboți umanoizi, susținute de cunoștințele noastre inginerești, abilitățile de fabricație și sistemele de producție de înaltă calitate. Deservim companii de roboți, clienți OEM și echipe de proiect. Oferim servicii de fabricație fiabile atât pentru producție, cât și pentru prototipare.
Suport inginerie
— Inginerii noștri analizează fișierele CAD, modelele 3D și desenele tehnice. Evaluăm fabricabilitatea, recomandăm metode de prelucrare și ajutăm la optimizarea designului pieselor pentru producție.
Fabricare CNC de precizie
— Cu frezare CNC , strunjire CNC , prelucrare pe strung de tip elvețian și capacități multiaxe, NOBLE produce componente robotizate complexe cu caracteristici precise, calitate repetabilă și performanțe de asamblare fiabile.
Controlul calității și Inspecție
— Menținem consecvența calității pieselor prin proceduri de inspecție și sisteme de management al calității, inclusiv ISO 9001 și ISO 13485. Acest lucru este susținut de inspecția dimensională și verificarea CMM.
Suport flexibil pentru producție
— De la cantități de prototipuri și producția în loturi mici până la programe de fabricație repetate, NOBLE oferă soluții scalabile pentru dezvoltarea în continuă evoluție a roboților și nevoile de producție OEM.







