
Roboții autonomi depind de un grup de componente comune. Acestea includ actuatoare, articulații, brațe, carcase, cutii de viteze, motoare, controlere, senzori și efectori finali. Însă aceste componente ale roboților autonomi funcționează bine doar atunci când alegeți împreună procesul de fabricație, nivelul de precizie și materialul potrivite. Acesta este punctul principal. De la componente la fabricație, fiecare alegere schimbă rezultatul. Micile erori de prelucrare pot cauza probleme mari în mișcare sau detectare. Așadar, procesul și materialul contează la fel de mult ca și componenta în sine. În această postare, vom analiza modul în care designul fiecărei componente se conectează direct la modul în care este fabricată și din ce este fabricată. Scopul este de a clarifica legăturile dintre proces, precizie și material pentru componente fiabile ale roboților autonomi.
Nucleu Componente de roboți autonomi
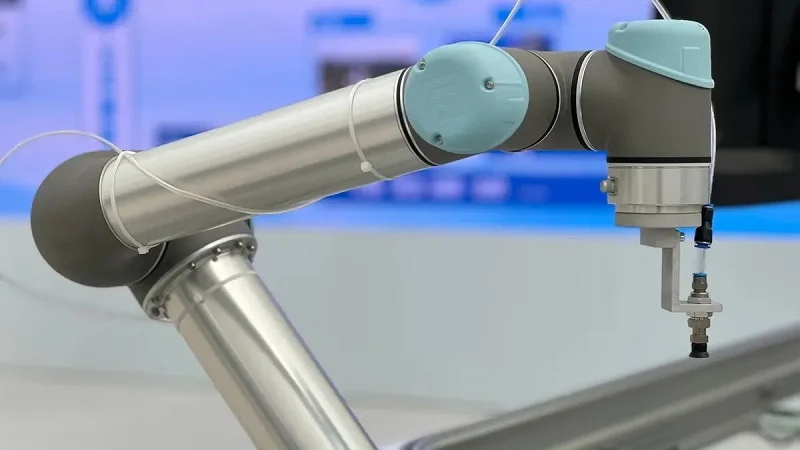
Designul roboților nu este întotdeauna la fel. Un robot articulat are articulații rotative și o rază lungă de acțiune. Un robot SCARA se mișcă rapid pe o suprafață plană. Un robot cartesian folosește șine de alunecare drepte. Un robot delta are un braț ușor, asemănător unui păianjen. Un robot cilindric lucrează în interiorul unui spațiu rotund. Roboții articulați conduc piața. În 2025, aceștia dețineau aproximativ 67.7% din piață. Roboții SCARA dețineau 14.2%. Roboții cartezieni sau gantry dețineau 9.1%. Roboții delta și cilindrici îndeplinesc roluri mai mici. Fiecare tip are nevoie de un set diferit de piese ale robotului. Cadrul mecanic se schimbă odată cu sarcina robotului.
Piese mecanice și structurale
Acest grup este format din braț, baza și carcasa. Aceste părți alcătuiesc scheletul. Trebuie să fie suficient de rigide pentru a rezista la îndoire sub sarcină. Trebuie să fie suficient de ușoare pentru a menține un consum de energie redus. Aliajele de aluminiu funcționează bine în acest caz. Acestea oferă o rezistență de aproape 275 MPa cu un randament redus. Oțelul inoxidabil, precum 17-4 PH, oferă o rezistență mai mare de aproape 1,000 MPa. Acest lucru este important pentru sarcini utile grele. Materialele plastice inginerești, precum policarbonatul, sunt folosite pentru capacele exterioare. Acestea rezistă la impact și reduc greutatea.
Tratamentele de suprafață adaugă durabilitate. Anodizarea dură protejează aluminiul de uzură. Netezirea cu vapori creează o suprafață netedă pe carcasele din plastic. Acest lucru ajută la o mai bună funcționare a etanșărilor dinamice. Carcasa face mai mult decât să protejeze. Susține rulmenți, reductoare și motoare. Prin urmare, are nevoie de toleranțe strânse. O carcasă prelucrată necorespunzător provoacă nealiniere. Acest lucru duce la vibrații și la o precizie scăzută.
Acționare, acționare și transmisie
Acest grup pune robotul în mișcare. Actuatoarele transformă energia în mișcare. Articulațiile leagă segmentele brațului. Reductoarele de precizie și cutiile de viteze de precizie se află între motor și sarcină. Acestea cresc cuplul și reduc viteza. Un reductor de precizie este esențial pentru roboții care au nevoie de o mișcare repetabilă. Fără el, brațul nu își poate menține poziția sub sarcină.
Servomotoarele acționează aceste sisteme. Acestea oferă un control precis al vitezei și poziției. Servomotoarele funcționează cu encodere pentru a oferi feedback. Controlerul citește semnalul și ajustează motorul. Această buclă menține brațul pe traiectorie. Mulți roboți folosesc servomotoare în fiecare articulație. Așadar, un robot cu șase axe acționează șase servomotoare simultan.
Cutia de viteze de precizie potrivită depinde de sarcina robotului. Acționările armonice oferă zero joc. Acest lucru este important pentru asamblare sau intervenții chirurgicale. Acționările cicloidale gestionează sarcini de șoc mai mari. Unii roboți folosesc ambele tipuri în îmbinări diferite.
Efectori electrici, senzoriali și finali
Stratul electric leagă totul împreună. Motoarele au nevoie de surse de alimentare. Controlerele rulează logica. Senzorii oferă feedback despre poziție, forță și proximitate. Tipurile comune includ encodere, senzori de cuplu și lidar. Acestea sunt componente comune ale roboților autonomi în aproape fiecare design.
Efectorii finali acționează ca mâinile robotului. Pot fi clești, torțe de sudură sau camere video. Un robot pick-and-place ar putea folosi un clește cu vid. Un robot de sudură folosește o torță cu alimentare cu sârmă. Toate aceste componente autonome ale robotului trebuie să funcționeze împreună. Precizia cutiei de viteze afectează poziția efectorului final. Acuratețea senzorului limitează cât de bine corectează controlerul erorile. Așadar, fiecare parte contează.
Procese de fabricație pentru componente de roboți autonomi
Fiecare piesă de robot începe cu o alegere privind modul de fabricație. Nu poți separa forma unei piese de modul în care este construită. O carcasă de îmbinare cu buzunare adânci necesită o metodă. O roată dințată brută netedă necesită una diferită. Procesele de fabricație pe care le alegi stabilesc toleranța, finisajul suprafeței și costul final. Așadar, haideți să parcurgem principalele opțiuni și să vedem unde se potrivește fiecare.
Prelucrare CNC și Fabricare de precizie
Prelucrarea CNC este elementul fundamental al producției de precizie. O unealtă de filare taie metalul sau plasticul într-o formă aproape de cea finală. Mașina urmează un fișier digital, astfel încât fiecare piesă iese la fel. Acest lucru este important atunci când aveți nevoie de sute de console sau plăci de îmbinare identice.
Toleranța este punctul forte al CNC. Un atelier bun menține limite stricte pentru caracteristicile critice, cum ar fi alezajele rulmenților și găurile de montare. Finisajul suprafeței este, de asemenea, suficient de neted pentru etanșări și contact glisant. Acest nivel de control este motivul pentru care prelucrarea de înaltă precizie este atât de eficientă pentru carcasele cutiilor de viteze, suporturile actuatoarelor și suporturile senzorilor.
Este demn de remarcat faptul că nu fiecare atelier oferă același rezultat. Companii precum NOBLE, o firmă de producție de top din China, combină prelucrarea CNC de precizie cu asistență completă. Acestea se ocupă de prototiparea și producția de masă pentru componente de roboți autonomi, de la primul articol până la seria completă. Acest tip de partener contează atunci când designul dumneavoastră are o geometrie complicată.
Dintr-o perspectivă practică, prelucrarea de precizie acoperă piesele care transportă sarcini sau mențin alinierea. Gândiți-vă la o carcasă de reductor de precizie. Alezajul său trebuie să fie poziționat corect față de arborele motorului. Orice deviație de acolo apare ca joc la nivelul efectorului final. Deci, acest proces protejează întregul lanț de mișcare.
Turnare, forjare și Turnare prin injecție
Nu fiecare piesă ar trebui tăiată dintr-un bloc solid. Turnarea metalului topit se face într-o matriță. Se potrivește formelor complexe, cum ar fi plăcile de bază ale robotului și segmentele de braț. Compromisul constă în toleranțe mai mici decât la CNC. Adesea este nevoie de o a doua trecere de prelucrare pe fețele critice.
Forjarea prelucrează metalul sub presiune. Structura fibrelor devine mai densă și mai rezistentă. Acest lucru ajută piesele care sunt supuse la sarcini de șoc, cum ar fi articulațiile sau îmbinările de mare putere. Din nou, urmează prelucrarea finisată pentru a obține dimensiunile finale.
Turnarea prin injecție preia aceeași idee și în domeniul materialelor plastice. Peletele se topesc și umplu o matriță de oțel. Obțineți capace, carcase și cleme mici rapid și ieftin, la volum mare. Costul matriței este ridicat inițial. Așadar, această variantă este rentabilă doar atunci când aveți nevoie de mai multe copii.
Fabricarea tablei metalice permite toate acestea. Îndoirea și ștanțarea permit realizarea consolelor, panourilor și plăcilor de montare. Este o modalitate rapidă și ieftină de a construi cadrul în jurul electronicelor.
DMLS și metode aditive
Sinterizarea directă cu laser a metalelor, sau DMLS, construiește piese strat cu strat din pulbere metalică. Schimbă ceea ce pot încerca designerii. Nu mai sunteți blocați cu formele pe care le poate atinge o unealtă de tăiere.
Beneficiile pentru fabricarea pieselor de roboți sunt reale:
- DMLS permite imprimarea unor componente robotice autonome geometrice complexe pentru aplicații robotice.
- Aceste piese pot încorpora canale interne de răcire.
- Acestea prezintă structuri ușoare de tip grilaj care reduc greutatea totală.
- Acestea ating raporturi ridicate rigiditate-greutate, în beneficiul efectorilor finali robotici.
Acest ultim punct contează foarte mult. Un efector final mai ușor permite servomotoarelor să se miște mai repede cu un cuplu mai mic. Canalele interne țin căldura departe de punctele sensibile. Miezurile reticulare reduc masa fără a sacrifica rigiditatea.
Problema constă în finisaj și toleranță. Suprafețele DMLS asamblate sunt mai rugoase decât cele prelucrate mecanic. Fețele critice necesită de obicei o ușoară trecere de prelucrare ulterior. Așadar, metodele aditive și subtractive funcționează adesea în echipă.
Dintr-o perspectivă practică, procesele de fabricație pentru subsistemele robotizate rareori sunt independente. Un singur braț poate combina o bază turnată, o legătură forjată, un efector final DMLS și alezaje finisate CNC. Fiecare metodă își merită locul. Abilitatea constă în adaptarea procesului la geometria, sarcina și volumul de care aveți nevoie.
Materiale pentru componente de roboți autonomi
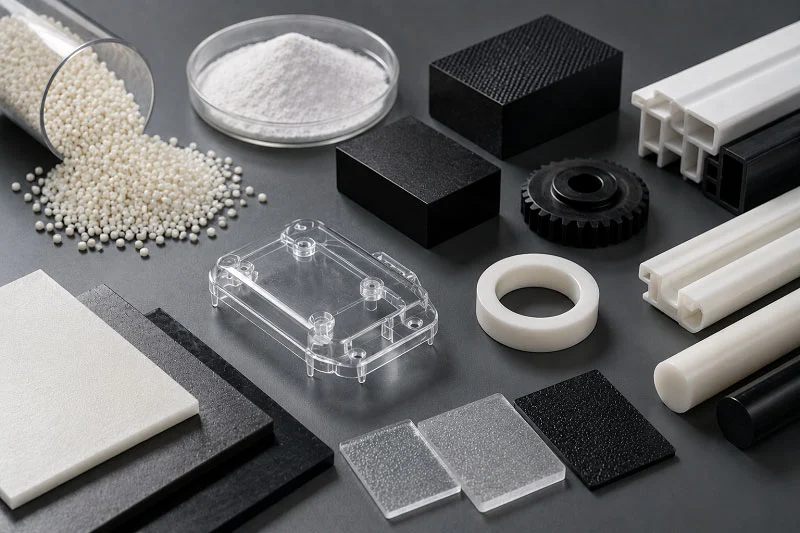
Alegerea unui material pentru o piesă de robot înseamnă găsirea unui echilibru. Compari patru lucruri: greutatea, rezistența, rezistența la rugină și costul. Când schimbi unul, și celelalte se schimbă. Un braț mai ușor se mișcă mai repede, dar s-ar putea îndoi sub sarcină. Un aliaj mai puternic își păstrează forma, dar costă mai mult și durează mai mult să se prelucreze. Așadar, cea mai bună alegere depinde de ceea ce face cu adevărat piesa.
Aluminiu și aliajele sale
Aluminiul este alegerea preferată pentru brațe, suporturi și carcase. Este ușor, ușor de prelucrat și rezistă la rugină odată anodizat. Gradul 6061-T6 este adesea utilizat în brațele roboților. Se sudează bine și costă moderat. Gradul 7075-T6 este mai rezistent, dar mai greu de sudat. Indicii de oboseală arată diferența.
| Aliaj | Oboseala | cicluri |
| 6061-T6 | 14,000 psi (96 MPa) | 5×10^8 |
| 7075-T6 | 23,000 psi (159 MPa) | 5×10^8 |
7075-T6 oferă o performanță la oboseală de aproximativ 1.6 ori mai bună. Acest lucru îl face potrivit pentru piesele supuse unor sarcini repetate, cum ar fi componentele de înaltă performanță ale vehiculelor. Pentru un braț robotic care își schimbă direcția de mii de ori pe zi, acest spațiu este important.
Oțel inoxidabil și titan
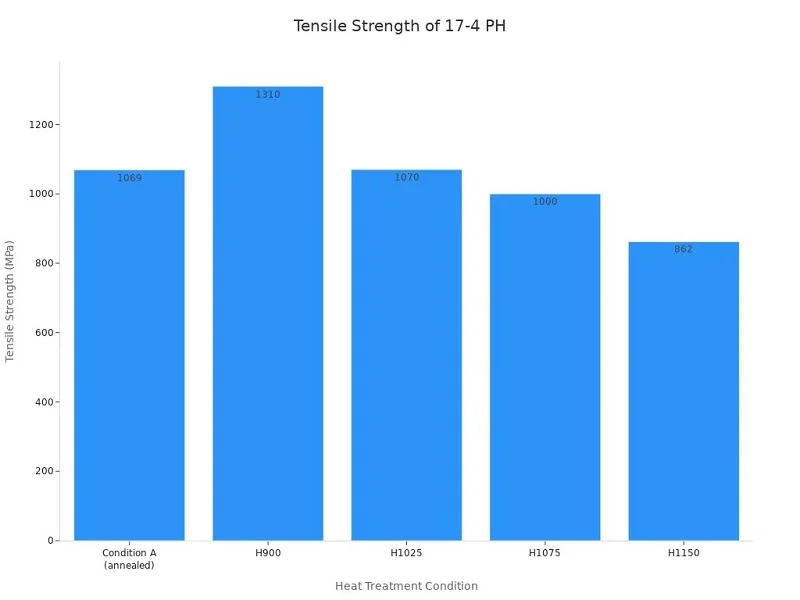
Oțelul inoxidabil oferă rezistență la rugină și rezistență ridicată. Gradul 17-4 PH este o alegere excelentă pentru componentele roboților autonomi care sunt supuși la solicitări și umiditate. Poate fi tratat termic pentru a atinge o rezistență maximă la tracțiune de aproape 1,300 MPa (190,000 psi). Modulul său de elasticitate este de aproximativ 197 GPa. Condițiile de tratament termic modifică rezultatul, așa cum arată graficul de mai jos.
Titanul, în special Ti-6Al-4V, este potrivit pentru aplicații robotice solicitante. Combină rezistența ridicată cu densitatea redusă și o rezistență excelentă la rugină. Dezavantajul este costul și dificultatea de prelucrare. Îl folosești atunci când economisirea greutății merită prețul.
Inginerie de materiale plastice și compozite
Materialele plastice reduc greutatea și costul. Carcasele din policarbonat rezistă la impact. Acetalul și nailonul sunt folosite pentru angrenaje și bucșe care alunecă sau se rotesc. În unele modele, acestea nu necesită lubrifiere. Compozitele din fibră de carbon merg chiar mai departe. Acestea oferă o rigiditate ridicată la o masă redusă, ceea ce ajută la brațele care se mișcă rapid. Problema este costul și dificultatea îmbinării lor. Nu le poți suda ca pe metal. Așadar, proiectezi în jurul elementelor de fixare sau adezivilor.
Fabricația de precizie conectează fiecare componentă a robotului autonom
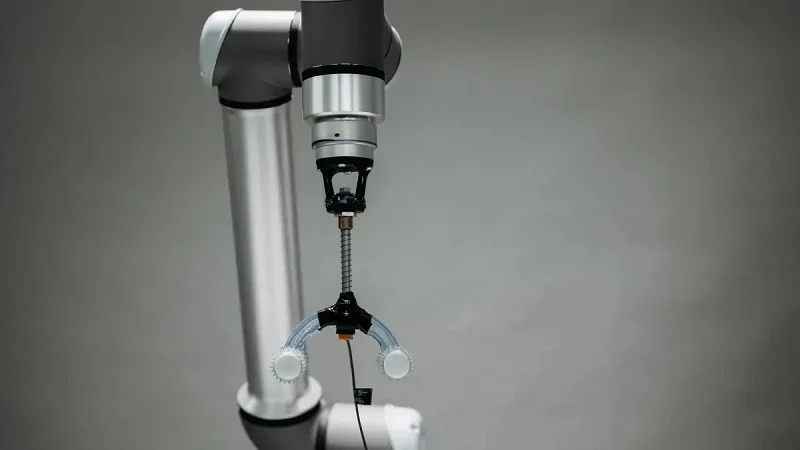
Un robot este un sistem, nu doar o grămadă de piese. Brațul, cutia de viteze, motorul și senzorul funcționează bine doar atunci când sunt aliniate ca o singură unitate. Aici intervine fabricația de precizie. Este firul care leagă piesele mecanice, de acționare și electrice într-o singură mașină funcțională. Când faci lucrurile corect, robotul se mișcă lin. Când greșești, fiecare eroare apare la vârful sculei.
Toleranțe și precizie dimensională
Acumularea de toleranțe este o problemă discretă în fiecare ansamblu de îmbinare. Un robot nu vede niciodată dimensiunile pe rând. Pilotul motorului, alezajul rulmentului, fața de montare a cutiei de viteze, linia centrală a arborelui și găurile de localizare interacționează. Fiecare caracteristică poate trece inspecția de la sine. Dar variațiile lor combinate împing totuși ansamblul final departe de locul în care ar trebui să se așeze. Această deplasare reduce precizia poziționării, chiar și atunci când robotul repetă același loc greșit în fiecare ciclu. Repetabilitatea și precizia nu sunt același lucru și exact de aceea.
Numerele confirmă acest lucru. Într-un experiment publicat privind roboții industriali, cercetătorii NIST au redus eroarea mediană de poziționare cu 97%, până la 0.3 mm, printr-o localizare și calibrare mai bune. Acesta este un câștig uriaș. Însă calibrarea nu ar trebui să scuze niciodată o problemă de aliniere mecanică pe care ați fi putut-o evita. Înainte de producție, verificați structura de referință, lanțul de toleranțe, componentele robotului autonom de îmbinare, metoda de inspecție și stabilitatea prelucrării. În caz contrar, un suport de motor perfect prelucrat devine o îmbinare a robotului prost aliniată.
Așa se conectează fabricația de precizie fiecare componentă. Toleranțele dimensionale stricte ale fusurilor de lagăr, ale căilor de rulare transversale și ale fețelor de montare ale reductorului armonic mențin lanțul de mișcare corect. Practica obișnuită aduce aceste caracteristici în intervalul ISO H6/h6, asigurând jocuri care mențin precizia lanțului de mișcare. Distanțele centrale ale angrenajelor planetare sunt, de asemenea, menținute la toleranțe stricte. Piloții statorului motorului sunt specificați conform limitelor ISO h6. Acestea nu sunt numere standard. Ele decid dacă reductorul de precizie își menține poziția sau se deplasează sub sarcină.
Finisajul suprafeței și potrivirea
Ajustarea urmează finisajului. Un rulment presat într-un alezaj brut nu se așază niciodată așa cum este prevăzut în desen. Dinții angrenajului spun aceeași poveste. Angrenajele de înaltă precizie mențin toleranțe stricte de profil și pas corespunzătoare clasei lor, rugozitatea suprafeței fiind menținută la un nivel scăzut pentru a susține o mișcare fiabilă. ISO 1328 clasifică precizia angrenajelor în clase care acoperă pasul, grosimea dinților, profilul, bătaia longitudinală și jocul. Fiecare dintre acestea influențează direct precizia mișcării și repetabilitatea.
Gândiți-vă ce efect are jocul asupra unei cutii de viteze de precizie. Un joc mic la reductor devine o oscilație vizibilă la efectorul final. Și alinierea senzorilor are de suferit. Un encoder care citește un arbore cu bătaie rapidă raportează o poziție pe care brațul nu a atins-o niciodată. Așadar, finisajul suprafeței și potrivirea nu sunt detalii cosmetice. Ele reprezintă baza fizică a modului în care componentele roboților autonomi funcționează împreună.
Inspecție, testare și standarde
Nu poți pretinde precizie dacă nu poți măsura. Mașinile de măsurat în coordonate au schimbat acest aspect al fabricării pieselor de roboți. Iată ce aduc ele în domeniu:
- Mașinile de măsurare în masă (CMM) elimină eroarea umană din măsurare prin standardizarea inspecției cu o precizie la nivel de micron, ceea ce reduce respingerile false și defectele neobservate.
- Acestea detectează abaterile din timp prin verificări în timp real, astfel încât să puteți corecta un proces înainte ca un lot întreg să se defecteze.
- Acestea gestionează geometrii complexe prin captarea a mii de puncte de date pe suprafețe complicate.
- Acestea îmbunătățesc controlul procesului prin urmărirea tendințelor de uzură a sculelor și optimizarea parametrilor de prelucrare.
- Acestea generează rapoarte detaliate care susțin conformitatea cu standardele de calitate și reduc riscul de respingere în timpul inspecției clienților.
Platformele CMM moderne adaugă o arhitectură deschisă conform specificației I++DME, capacitate multi-senzor cu viziune, lumină structurată și opțiuni cu ultrasunete, precum și poziționare pe 5 axe care accelerează dramatic inspecția față de lucrul tradițional pe 3 axe. Unitățile de producție întărite închid bucla de feedback dintre măsurare și prelucrare.
Standardele oferă tuturor acestora un limbaj comun. ISO 1328 reglementează precizia angrenajelor. Clasele de ajustare ISO H6 și h6 reglementează alezajele și arborii. Împreună cu o inspecție disciplinată, acestea transformă componentele roboților autonomi proiectate cu precizie, fabricate cu toleranțe constant strânse, într-un sistem în care puteți avea încredere. Această încredere se reflectă în precizie, repetabilitate, capacitate utilă și durată de viață. Componentele proiectate cu precizie și componentele roboților autonomi de precizie contează doar atunci când întregul lanț este rezistat. Așadar, tratați precizia prelucrării, inspecția și asamblarea ca un singur proces continuu. Așa devin componentele roboților autonomi un robot.
Considerații de proiectare pentru fabricarea componentelor roboților autonomi
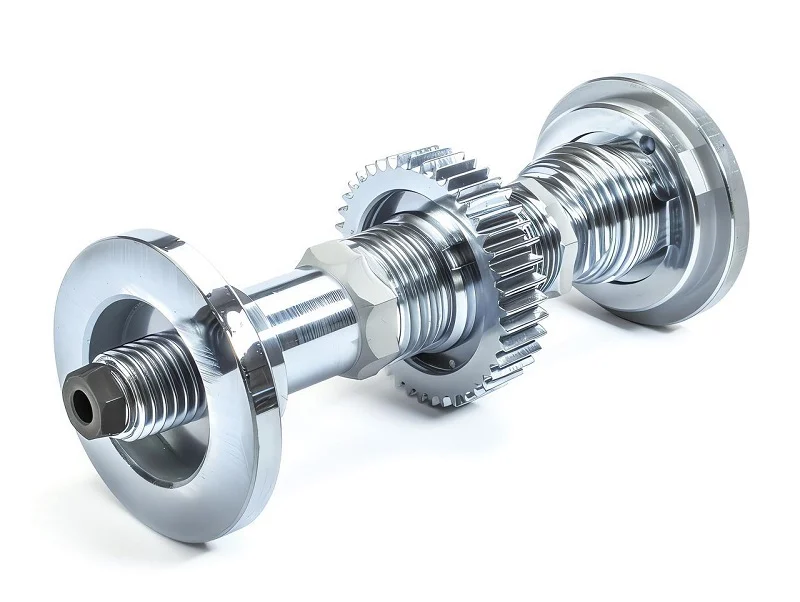
Fiecare alegere de design pe care o faci închide unele uși și deschide altele. Alege un perete subțire și turnarea în nisip nu mai este o opțiune. Alege un spațiu adânc și turnarea simplă este eliminată. Așadar, procesele de proiectare și fabricație merg împreună. Nu le poți separa.
Greutate, forță și echilibru
Părțile ușoare se mișcă mai repede. Acesta este adevărul simplu din spatele majorității designurilor de roboți. Dar și părțile ușoare se îndoaie mai mult. Așadar, trebuie să găsiți echilibrul potrivit. Optimizarea topologiei ajută în acest sens. Un studiu a raportat o reducere semnificativă a masei, menținând în același timp rezistența și precizia. Un alt studiu a redus masa cu o marjă notabilă, păstrând în același timp rigiditatea. Așadar, puteți reduce greutatea fără a pierde în rigiditate. Aveți nevoie doar de metoda potrivită.
Și echilibrul contează. Un efector final greu forțează servomotoare mai mari. Servomotoarele mai mari adaugă mai multă greutate. Bucla aceea nu se termină niciodată bine. Așadar, mențineți masa aproape de bază ori de câte ori puteți.
Factori termici și de mediu
Căldura modifică dimensiunile. O piesă care se potrivește la temperatura camerei se poate bloca la 60°C. Acoperirile dure ajută la controlul acestui lucru. Cromarea dură sau anodizarea dură oferă o duritate a suprafeței (min. 30Rc) pentru a preveni abraziunea etanșărilor pe arborii din aluminiu sau polimer. Acoperirile subțiri și dense de crom pot fi depuse cu precizie, ajutând la gestionarea dilatării termice.
Vibrațiile sunt celălalt factor care ucide liniștea. O încheietură cu amortizare personalizată vizează frecvențele critice de vibrații. Amortizarea pasivă a redus semnificativ vibrațiile în teste. Amortizoarele pasive le înving pe cele active în acest sens. Acestea adaugă puțină greutate, volum sau consum de energie. Sistemele active riscă instabilitatea și ocupă spațiu. Așadar, pentru multe brațe robotizate, pasivul este alegerea mai inteligentă.
Proiectare pentru fabricabilitate și asamblare
Proiectarea pentru fabricabilitate începe având în vedere procesul. O piesă destinată prelucrării CNC necesită acces la scule. O piesă destinată turnării necesită unghiuri de deformare și pereți uniformi. Omiteți aceste reguli și plătiți mai mult. De asemenea, așteptați mai mult.
Proiectarea pentru fabricabilitate acoperă și asamblarea. Mai puține piese înseamnă mai puține îmbinări. Mai puține îmbinări înseamnă o acumulare mai mică de toleranțe. Așadar, grupați elementele într-un singur bloc prelucrat atunci când este posibil. Utilizați elemente autolocalizante. Standardizați elementele de fixare pe parcursul construcției. Aceste opțiuni accelerează fabricarea pieselor robotului și elimină sursele de erori. O proiectare bună pentru fabricabilitate și asamblare nu reprezintă o muncă suplimentară. Este munca.
Componente de roboți autonomi personalizate vs. standard
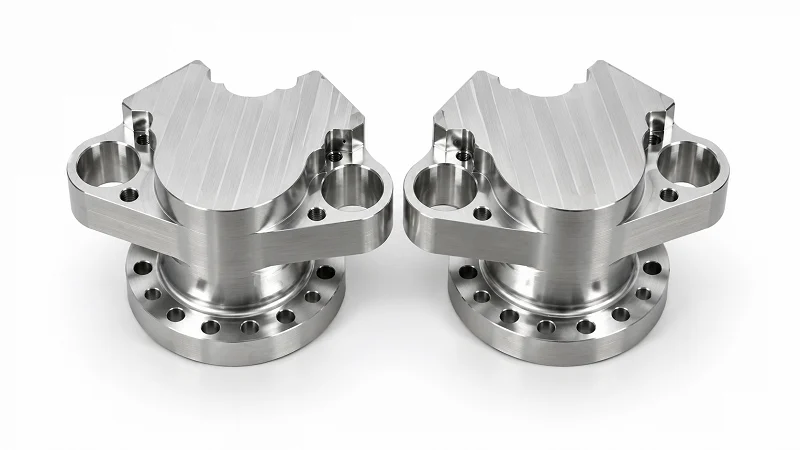
Fiecare construcție de robot vine la aceeași alegere. Cumperi o piesă deja fabricată sau ai una fabricată special pentru tine? Răspunsul tău schimbă costul, timpul de livrare și cât de bine funcționează. De asemenea, schimbă modul în care restul sistemului se îmbină.
Când se potrivesc piesele standard
Piesele standard sunt avantajoase la cost și viteză. Un gripper de catalog sau o cutie de viteze standard este livrată în zile, nu în săptămâni. Sculele sunt deja disponibile. Așadar, prețul per unitate rămâne scăzut, chiar și pentru comenzi mici. Pentru un robot cartezian care mișcă cutii pe o grilă fixă, un gripper standard funcționează adesea bine. Sarcina se repetă în același mod. Piesele sunt toate la fel. Nimic nu forțează designul într-o situație dificilă.
Piesele standard facilitează și întreținerea. Când o îmbinare se rupe, înlocuiți o unitate nouă din stoc. Fără desene, fără așteptarea la un atelier mecanic. Acest lucru este important pentru flotele de componente de roboți autonomi răspândite pe podeaua unui depozit. Compromisul este potrivirea. O piesă din stoc vă oferă dimensiunile alese de producător, nu cele de care are nevoie designul dvs.
Când producția personalizată adaugă valoare
Lucrările personalizate dau roade atunci când sarcina depășește ceea ce poate face o piesă din catalog. Luați în considerare manipularea instrumentelor chirurgicale cu tehnologia pick-and-place. Un dispozitiv de prindere de referință nu a putut ridica deloc un capsator greu, o rată de succes de 0%. Un efector final personalizat a atins 100% în aceeași sarcină. De asemenea, a plasat instrumentele perfect în rack-uri, în timp ce unitatea standard a eșuat la fiecare încercare.
| Scenariu | Efector final personalizat | Gripper standard |
| Alegerea unui capsator greu | 100% succes | 0% succes |
| Plasarea instrumentelor în rack | 100% succes | 0% succes |
| Toleranță axială de translație | Generos | Nici unul |
| Toleranță de rotație transversală | Generos | Nici unul |
Discrepanța provine din detaliile de proiectare. Două puncte de contact distanțate de-a lungul axului distribuie sarcina și opresc înclinarea. O articulație neacoperită permite instrumentului să se rotească pe propria masă descentrată, ceea ce permite alinierea verticală în spații înguste. Acestea sunt componente robotizate autonome fabricate la comandă, care fac ceea ce niciun dispozitiv de prindere nu poate face.
Compromisuri la nivel de sistem
Opțiunile de integrare afectează întreaga mașină. Arhitectura de control este un bun exemplu. Controlul centralizat păstrează un singur procesor și un singur program, ceea ce se potrivește mașinilor simple. Cablarea pe teren în sistemele mari poate reprezenta o parte semnificativă a costului de instalare. Controlul distribuit elimină această cablare cu nodurile locale pe un singur cablu de rețea, dar adaugă switch-uri, panouri de patch-uri și fibră optică.
Pragul de selecție este destul de clar. Controlul centralizat este adesea mai simplu pentru sistemele mai mici, în timp ce controlul distribuit devine mai economic pe măsură ce dimensiunea sistemului crește. Sistemele distribuite gestionează, de asemenea, mai bine defectele, deoarece o singură defecțiune nu oprește întreaga linie. Acestea scalează prin adăugarea unui nod, nu prin rescrierea unui program monolitic. Problema constă în abilități. Depanarea unei rețele necesită personal care să înțeleagă rețelele, nu doar logica ladder.
Așadar, alegerea nu se referă niciodată doar la o singură parte. Este vorba despre modul în care acea parte, procesul său și stratul său de control se comportă ca un singur sistem.
NOBLE: Partener pentru componente de roboți autonomi

Piesele bune nu apar pur și simplu din întâmplare. Ele provin dintr-un atelier care știe cum să taie metalul și, de asemenea, cum să construiască un sistem întreg. NOBLE lucrează la prelucrarea metalului și a plasticului pentru roboți. Această concentrare contează atunci când designul dvs. utilizează carcase din aluminiu, arbori din oțel și capace din plastic, toate la un loc.
Prelucrarea metalelor și plasticului
NOBLE efectuează prelucrări de precizie atât pentru metal, cât și pentru plastic. Această gamă acoperă toate tipurile de piese de roboți. Puteți obține brațe din aluminiu, îmbinări din oțel și bucșe din plastic de la un singur partener. De obicei, schimbarea materialelor în mijlocul unui proiect înseamnă schimbarea atelierelor. Dar aici, nu este cazul.
Atelierul combină fabricația de precizie cu asistență completă. Atât prototiparea, cât și producția de masă au loc într-un singur loc. Așadar, prima piesă și cea de-a zecea miimea piesă utilizează același proces. Această consecvență este ceea ce au nevoie piesele de robot de înaltă calitate. De asemenea, reduce timpul dintre aprobarea designului și prima livrare.
Certificari si Calitate
Certificarea vă spune că un furnizor are sisteme, nu doar mașini. Certificări precum ISO 9001:2015 pentru managementul general al calității și ISO 13485:2016 pentru dispozitive medicale sunt importante pentru furnizorii din domeniul roboticii. Sistemul de calitate NOBLE se aliniază cu aceste standarde.
Suport de la proiectare la asamblare
NOBLE nu se limitează doar la fabricarea pieselor. Echipa ajută de la proiectare până la asamblare. Asta înseamnă că oferă consultanță de la proiectare pentru fabricație înainte de începerea oricărei prelucrări. Aceasta înseamnă date de inspecție care ajută la îmbunătățirea procesului. Înseamnă că piesele vin gata de asamblare, fără a necesita muncă suplimentară.
Acest lucru este important pentru fabricarea pieselor pentru roboți. O carcasă a cutiei de viteze cu un punct de referință greșit poate pierde săptămâni întregi. Un partener care observă acest risc din timp economisește acele săptămâni. În practică, fabricarea de piese pentru roboți recompensează atelierele care gândesc dincolo de simpla tăiere. NOBLE include această gândire în fiecare cotație.
Alegerea componentelor, procesul de fabricație, precizia și materialul sunt toate strâns legate. Schimbați una, și celelalte se schimbă și ele. Un braț mai ușor are nevoie de aliajul potrivit. O îmbinare strânsă are nevoie de toleranța potrivită. Fabricația de precizie este veriga care ține împreună fiecare componentă a robotului autonom, ca un sistem fiabil. Așadar, analizați-vă propriile proiecte având în vedere toate acestea. Întrebați-vă cum va fi fabricată fiecare piesă, cât de strâns trebuie să se fixeze și din ce este fabricată. Decizii de fabricație mai bune duc la o mișcare mai lină, o durată de viață mai lungă și sisteme autonome mai capabile în viitor.
Întrebări frecvente despre componentele roboților autonomi
Ce sunt componentele roboților autonomi?
Acestea sunt piesele de bază de care are nevoie orice robot. Actuatoarele, articulațiile, brațele, carcasele, cutiile de viteze, motoarele, controlerele, senzorii și efectoarele finale, toate contează. Fiecare dintre ele funcționează bine doar atunci când procesul, precizia și materialul său se potrivesc sarcinii.
Ce material funcționează cel mai bine pentru un braț robotic?
Depinde de sarcină. Aluminiul 6061-T6 este ușor și ușor de prelucrat. Aluminiul 7075-T6 rezista mai mult la oboseală. Oțelul inoxidabil 17-4 PH oferă rezistență ridicată pentru sarcini utile grele. Titanul Ti-6Al-4V reduce greutatea atunci când costul nu este principala preocupare.
Cât de stricte ar trebui să fie toleranțele pieselor robotizate?
Caracteristicile critice necesită limite stricte. Butucii lagărelor și fețele de montare ale reductorului de armonice se încadrează adesea în intervalul ISO H6/h6, asigurând o potrivire precisă. Distanțele centrale ale angrenajelor planetare se mențin, în mod similar, în toleranțe stricte. Toleranțele reduse provoacă joc și deviație.
Când ar trebui să aleg prelucrarea CNC în locul turnării?
Alegeți CNC pentru piese portante și aliniere precisă. Menține bine toleranța și finisajul suprafeței. Turnarea se potrivește formelor complexe, cum ar fi plăcile de bază, dar necesită o a doua trecere de prelucrare pe fețele critice. Forjarea funcționează pentru piese care sunt supuse unor sarcini de șoc.
Ce adaugă DMLS la fabricarea pieselor pentru roboți?
DMLS construiește piese metalice strat cu strat. Permite canale interne de răcire și structuri de rețea ușoare. Acestea taie masa menținând în același timp rigiditatea ridicată. Suprafețele construite sunt rugoase, așa că fețele critice necesită de obicei o ușoară trecere de prelucrare ulterioară.
De ce contează acumularea de toleranță într-o articulație?
Un robot nu vede niciodată dimensiunile pe rând. Pilotul motorului, alezajul rulmentului și fața cutiei de viteze interacționează toate. Fiecare caracteristică poate trece inspecția singură. Variația lor combinată modifică în continuare ansamblul final. Acest lucru reduce precizia poziționării și repetabilitatea.
Când merită un efector final personalizat?
Lucrările personalizate dau roade atunci când o piesă standard nu poate îndeplini sarcina. Într-un test de performanță, un dispozitiv de prindere standard nu a reușit să prindă un capsator greu. Un efector final personalizat a obținut un succes de 100% în aceeași lucrare. Detaliile de design au făcut diferența.
Ce certificări ar trebui să dețină un furnizor de componente pentru roboți?
Căutați standardul ISO 9001:2015 ca standard de calitate de bază. Pentru lucrările legate de dispozitivele medicale, ISO 13485:2016 reglementează managementul calității. Furnizorii cu reputație bună se aliniază la aceste standarde.







