
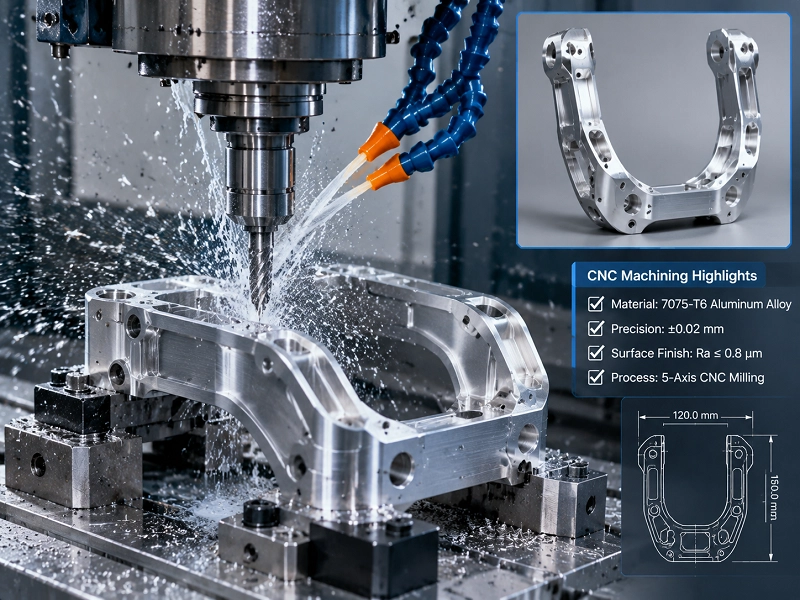
1. Szczegóły produktu ramy w kształcie litery U z nogami robota humanoidalnego
SU-type frames for humanoid robot legs are commonly used at the hip, knee, and other load-bearing lower-limb connection points. The components typically must simultaneously balance lightweight design, rigidity, hole location accuracy, and assembly clearance. Before machining, it is recommended to verify the joint axes, mating part dimensions, primary datum surfaces, and critical dimension protection requirements after surface treatment.
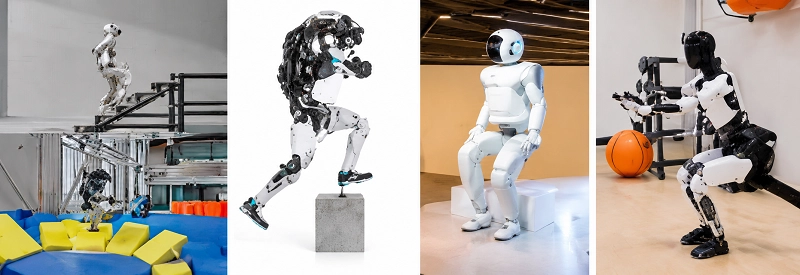
2. Obróbka CNC in common applications for humanoid robots
2.1 Uchwyt w kształcie litery U do stawu biodrowego robota humanoidalnego
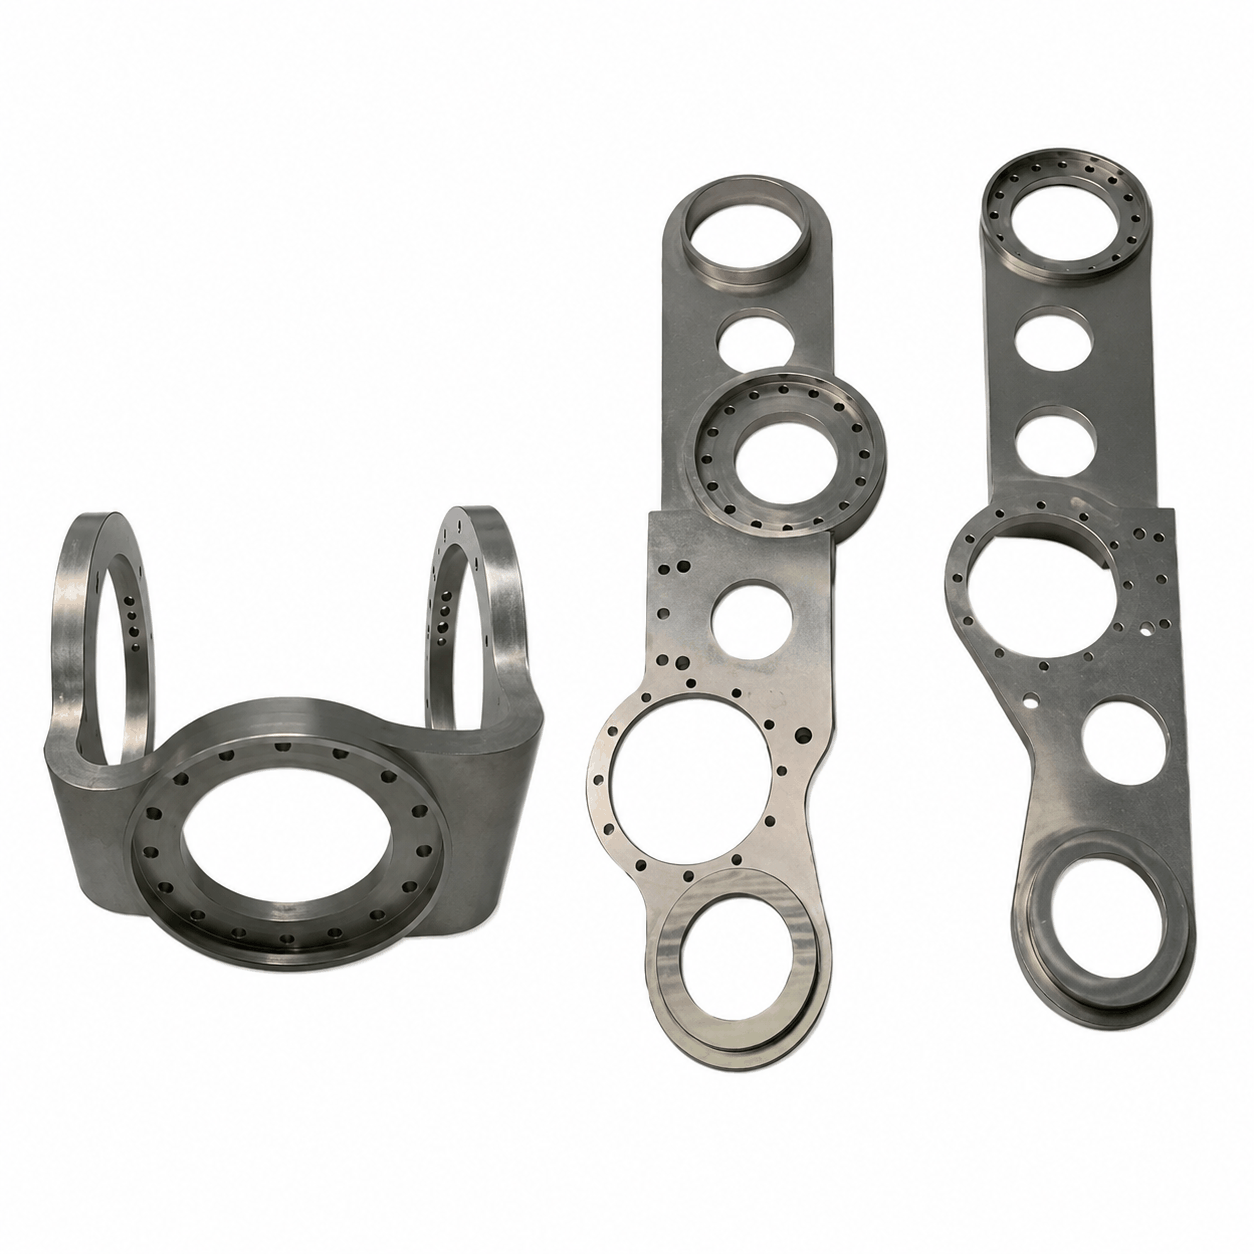
Rama stawu biodrowego w kształcie litery U to główny element nośny łączący tułów z udem, jednocześnie podtrzymując ciężar górnej części ciała i obciążenia udarowe podczas chodzenia. W jej otworze w kształcie litery U znajduje się silnik biodrowy i przekładnia, a otwory łożyskowe w bocznych łapach muszą być współosiowe; w przeciwnym razie robot będzie się zacinał lub nierównomiernie zużywał podczas chodzenia. Kluczem do obróbki CNC jest wykonanie obu gniazd łożysk bocznych i powierzchni montażowej silnika w jednym ustawieniu, aby zapewnić współosiowość. Materiały zazwyczaj obejmują stop aluminium 7075 lub stop tytanu TC4, co pozwala zrównoważyć redukcję masy z wytrzymałością konstrukcyjną.
2.2 Rama podtrzymująca staw kolanowy
The knee joint support frame bears bending and impact loads, making it a structural component close to the ground where inertial effects are significant. It must provide a rigid mounting reference for the knee motor, gearbox, and limit switches, while reducing weight through topology-optimized thin walls and weight-reduction slots. The CNC machining challenge is that thin-walled parts tend to deform during clamping, so segmented machining combined with vacuum suction-cup support is often used. For example, an aluminum alloy knee joint bracket is first roughly milled on the exterior… Shape, then finely machine the bearing housing and mounting surface to ensure interchangeability of the left and right leg components and smooth motion.
2.3 Łączniki nośne kończyn dolnych
Łącznik nośny kończyny dolnej łączy segmenty uda i podudzia z siłownikiem stawu w pojedynczy łańcuch przenoszenia siły, z zastrzeżeniem, że podczas przenoszenia momentu obrotowego nie powstają żadne dodatkowe siły boczne. Jeśli otwór sworzniowy i gniazdo łożyska są niewspółosiowe, tarcie absorbuje moment obrotowy wspomagający lub lokomocyjny, powodując, że ruch robota staje się szarpany. Obróbka CNC zazwyczaj kontroluje otwory sworzniowe i gniazda łożyska z dokładnością do ±0.01 mm i dąży do wykonania wielu wzorów otworów w jednym ustawieniu. Materiały mogą obejmować stop aluminium 7075 lub stop tytanu, z tulejami ze stali nierdzewnej wciskanymi w obszary miejscowo odporne na zużycie.
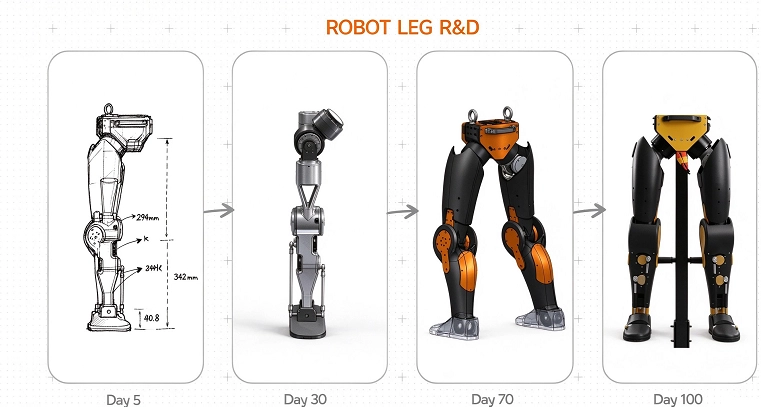
2.4 Element konstrukcyjny stawu nogi
Leg joint structural components include the joint housing, end caps, limit blocks, and cable routing brackets, which must both protect the internal motor and gearbox and provide channels for sensors and cables. These parts feature multiple surfaces, numerous holes, narrow slots, and countersinks; the more times they are flipped and clamped, the greater the accumulated error. A 5-axis CNC machine can complete machining of the joint mounting surfaces, bearing bores, countersinks, and cable channels in a single setup. For example, M4 tapped holes and countersinks on the joint housing can be machined in the same operation, ensuring bolts fit smoothly during assembly and enabling smoother joint operation.
2.5 Wspornik obudowy łożyska
Wspornik obudowy łożyska stanowi „fundament” dla łożyska. Jego płaskość, prostopadłość i rozstaw otworów bezpośrednio wpływają na żywotność łożyska i hałas połączenia. Jeśli wspornik nie ma wystarczającej sztywności lub jego powierzchnia montażowa jest nierówna, łożysko będzie narażone na nierównomierne obciążenie, co doprowadzi do nienormalnych hałasów i przedwczesnego zużycia. Obróbka CNC. Najpierw należy upewnić się, że powierzchnia styku jest płaska, a następnie precyzyjnie wywiercić otwory łożyskowe; w razie potrzeby zastosować szlifowanie, aby zmniejszyć chropowatość powierzchni do Ra 0.8 µm. Typowymi materiałami są stopy aluminium 6061 lub 7075, a konstrukcja powinna zawierać żebra wzmacniające, aby zapobiec zapadaniu się cienkich ścianek pod wpływem napięcia wstępnego śrub.
2.6 Lekka rama dla robotów
The lightweight frame serves as the “skeleton” of the robot’s torso and limbs, comprising 66 components. It must minimize weight while ensuring sufficient stiffness to reduce joint loads and energy consumption. Typically constructed from aluminum alloy profiles or solid CNC-machined parts, it features numerous weight-saving cavities, cable management channels, and mounting holes. Conventional 3-axis machining is inefficient, whereas 5-osiowa obróbka CNC can complete complex curved surfaces and angled hole systems in a single setup. For example, the pelvic frame is milled as a single piece from 7075 aluminum alloy, replacing multiple separate parts joined by bolts; this eliminates assembly tolerances and achieves overall weight reduction.
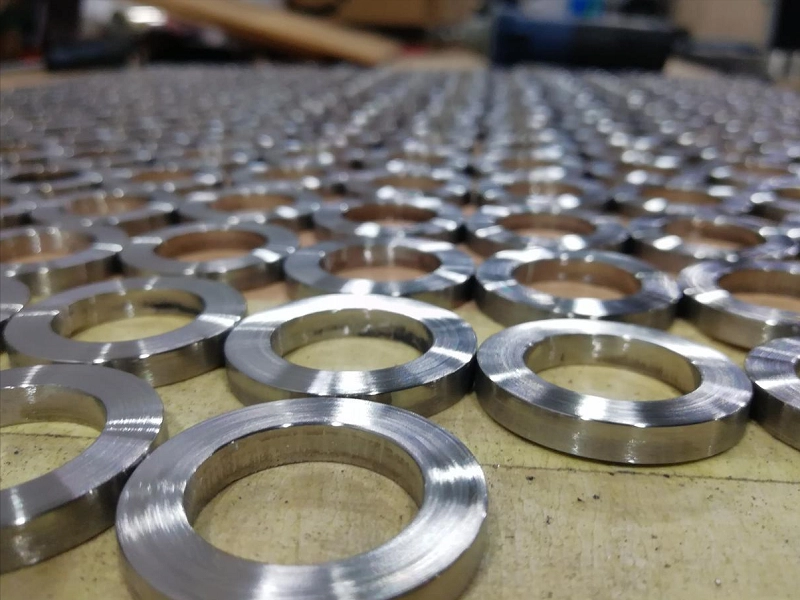
3. Jakie materiały są powszechnie stosowane w obróbce CNC robotów humanoidalnych?
Aby zapewnić wysoki stosunek wytrzymałości do masy i dynamiczną reakcję bez uszczerbku dla sztywności skrętnej, dobór materiałów i projekt geometryczny powinny być ściśle ze sobą powiązane:
3.1 Segmenty efektorów dystalnych/końcowych (np. przedramię, kostka)
Priorytetem jest ekstremalne odchudzenie (zastosowanie aluminium 7075, kompozytów z włókna węglowego i tworzyw sztucznych inżynieryjnych), aby zmniejszyć moment bezwładności całego łańcucha kinematycznego.
3.2 Proksymalne/wysoko naprężone obszary podstawy (np. węzły chłonne biodrowe, barkowe)
Priorytetem jest maksymalna sztywność i odporność na zmęczenie (stop tytanu Ti-6Al-4V i stal nierdzewna 17-4PH), aby zapobiec odkształceniom sprężystym lub plastycznym pod wpływem dużych obciążeń mechanicznych.
3.3 Kontrola odkształceń podczas obróbki wnęk formierskich
Nadmierne usuwanie materiału w cienkościennych konstrukcjach konstrukcyjnych może uwolnić wewnętrzne naprężenia szczątkowe, powodując wypaczanie lub wyginanie elementów. Doświadczone warsztaty obróbki skrawaniem CNC stosują zrównoważone strategie usuwania materiału, wykonując obróbkę zgrubną i wykańczającą po przeciwnych stronach obrabianego przedmiotu, aby ściśle kontrolować położenie otworów i płaskość powierzchni montażowych.
3.4 Dlaczego stop aluminium 6061 jest dominującym materiałem w produkcji części CNC do robotów humanoidalnych?
If there is one material that defines the humanoid robot supply chain, it is 6061 aluminum alloy. Lightweight: with a density of only 2.7 g/cm³ — this is crucial when each joint houses a stack of motors, gearboxes, and sensors. High strength and easy to machine: It offers an excellent strength-to-weight ratio, machines cleanly on frezowanie CNC machines, and achieves a high surface finish. Excellent anodizing results: Black hard-anodized treatment offers wear resistance and electromagnetic interference shielding, while delivering the uniform matte finish commonly seen on industrial robots. Cost-effective: Widely used worldwide and much cheaper than titanium or carbon fiber used for structural supports. Compliant with RoHS standards: critical for electronics-intensive equipment and global market access.
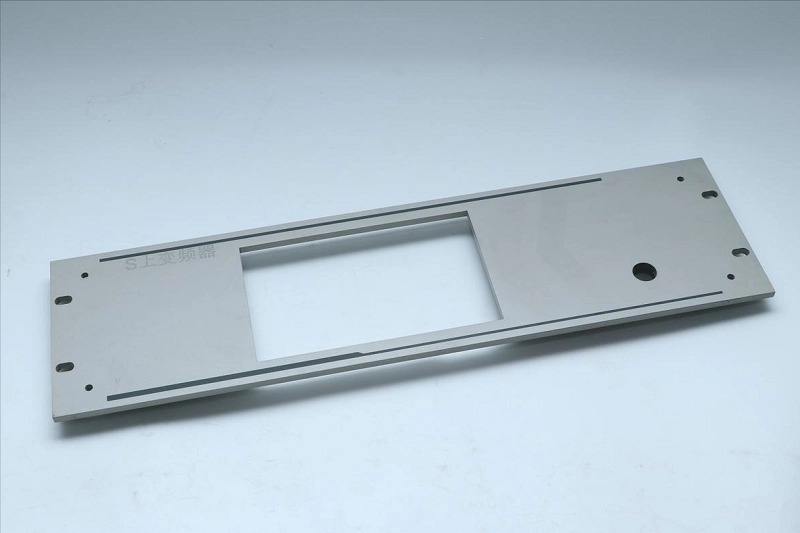
4. Technologia przetwarzania ramy w kształcie litery U dla nóg robotów humanoidalnych
4.1. Drukowanie 3D metali (produkcja addytywna)
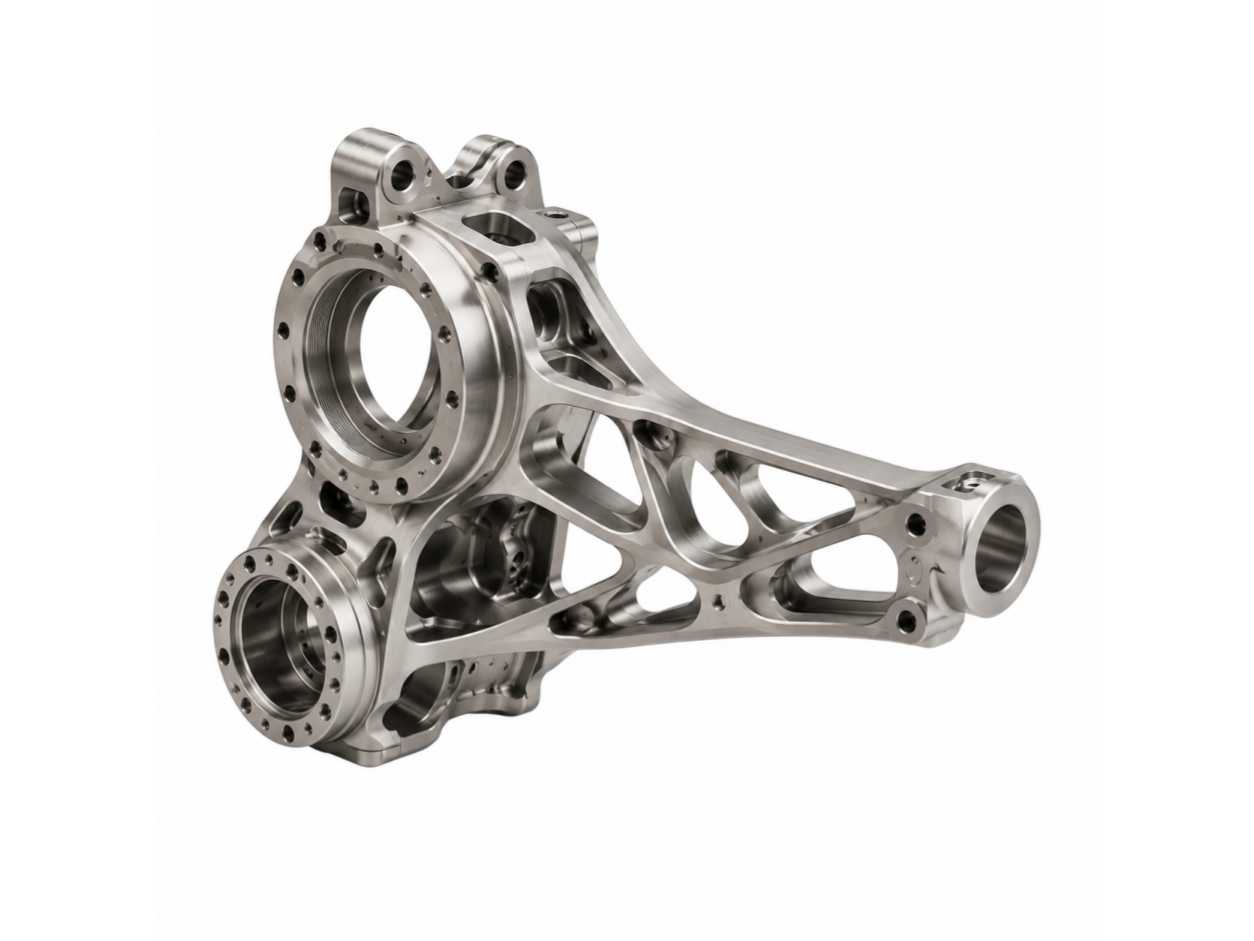
Jako podłoże zastosowano stop tytanu. Złożone kratownice wewnętrzne i struktury puste w środku zostały wykonane w jednym procesie. Osiągnięto znaczną redukcję masy przy jednoczesnym zachowaniu integralności strukturalnej.
4.2. Precyzyjna obróbka CNC (Subtractive Finishing)
Po wydrukowaniu przeprowadzono precyzyjną obróbkę powierzchni elementów krytycznych. Obudowa łożyska, interfejsy montażowe i obszary połączeń zostały obrobione z wysoką precyzją. Tolerancje dla elementów krytycznych sięgają ±0.01 mm.
4.3. Obróbka końcowa i obróbka powierzchni
Wykończenie powierzchni poprawia ogólną jakość powierzchni; odprężanie poprawia długoterminową stabilność wymiarową; a końcowa obróbka powierzchni zapewnia trwałość i spójność w zastosowaniach robotycznych. Ostatnia ukończona sekcja:
Znacznie zmniejszona masa w porównaniu z częściami w pełni obrabianymi CNC. Wysoka wytrzymałość konstrukcyjna, odpowiednia do systemów lokomocji robotów humanoidalnych. Precyzyjny montaż z tolerancjami ±0.01 mm. Zoptymalizowana topologia wewnętrzna w celu lepszego rozkładu obciążenia.
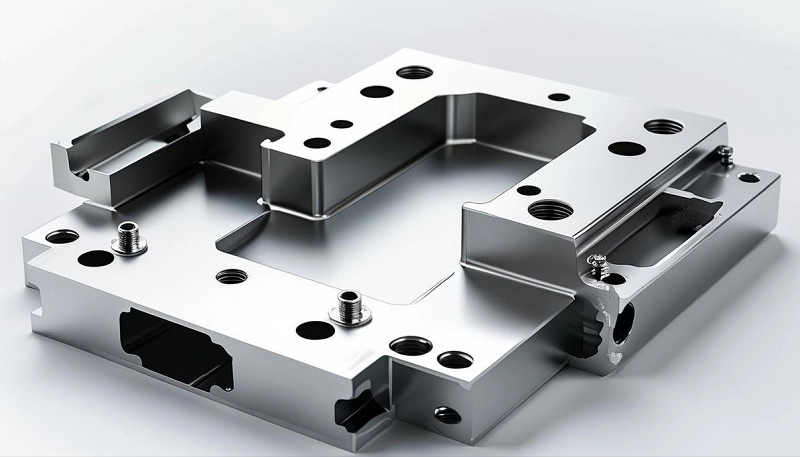
5. Obszary zainteresowania w obróbce skrawaniem
Grubość ścianek po obu stronach wspornika w kształcie litery U nogi, szerokość otworu oraz otwory łożyskowe i ustalające wpływają na współosiowość połączenia. Na etapie wyceny zaleca się dokładne określenie głównego punktu odniesienia, osi połączenia, wymiarów elementów współpracujących oraz lokalizacji otworów wymagających dokładnej kontroli. Konstrukcje w kształcie litery U są wrażliwe na kolejność zaciskania i naprężenia materiału; obszary o cienkich ściankach, głębokie wnęki oraz grubość powłoki anodowej mogą mieć wpływ na montaż próbny. Jeśli otwory łożyskowe lub powierzchnie współpracujące muszą pozostać nienaruszone przez grubość powłoki, należy wcześniej potwierdzić środki ochronne lub wykończenie wtórne.
6. Sugestie dotyczące materiałów i procesów w przypadku ramy w kształcie litery U dla nóg robotów humanoidalnych
7075 aluminum alloy is suitable for lightweight load-bearing U brackets, 6061 aluminum alloy is suitable for standard validation prototypes, TC4 titanium alloy is suitable for high-strength, lightweight applications, and stainless steel and 40Cr are suitable for high-rigidity or wear-resistant connection areas. Multifaceted features and complex cutout structures should preferably be evaluated using 5-osiowa obróbka CNC.

7. Jakie są rodzaje obróbki powierzchni ramy w kształcie litery U nóg humanoidalnych robotów?
7.1 Piaskowanie/szlifowanie Wstępna obróbka, znormalizowana tekstura powierzchni
Po obróbce CNC powierzchnia wspornika U będzie zawierać ślady narzędzi, ślady stopni i drobne zadziory, co wymaga wstępnej obróbki poprzez piaskowanie, szlifowanie, gratowanie lub polerowanie. Piaskowanie pozwala uzyskać równomierne, matowe wykończenie odsłoniętych powierzchni, jednocześnie zwiększając przyczepność kolejnych powłok; w przypadku powierzchni widocznych zaleca się stosowanie granulacji około 120–180 mesh, z wyraźnymi specyfikacjami dotyczącymi stopnia zarysowania i spójności koloru. Należy zwrócić szczególną uwagę na usunięcie piasku z otworów nieprzelotowych, gwintowanych i obszarów w pobliżu gniazd łożysk, aby zapobiec gromadzeniu się resztek piasku, które mogłyby powodować problemy z montażem lub wybielanie powierzchni.
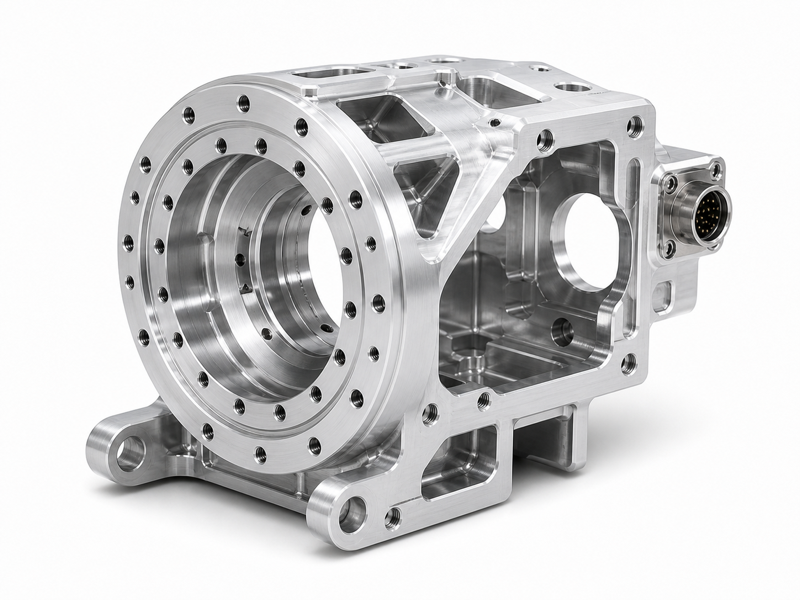
7.2 Anodowanie twarde lub niklowanie chemiczne w celu zwiększenia odporności na zużycie i korozję
Wsporniki U ze stopu aluminium są powszechnie anodowane, przy czym anodowanie twarde znacząco poprawia twardość powierzchni, odporność na zużycie i korozję, dzięki czemu nadają się do elementów nośnych nóg poddawanych długotrwałemu ruchowi posuwisto-zwrotnemu. Jeśli element wymaga lepszej przewodności elektrycznej, ekranowania lub równomiernego pokrycia złożonych wnęk wewnętrznych, można rozważyć niklowanie bezprądowe. Wymagania dotyczące obróbki powierzchni – w tym grubość powłoki, obszary zamaskowane i kryteria ponownej kontroli – muszą zostać potwierdzone z wyprzedzeniem, aby zapobiec problemom ze szczelnością montażu w otworach łożysk, otworach sworzniowych i powierzchniach odniesienia, spowodowanym przez zwiększoną grubość powłoki.
7.3 Kompensacja wymiarowa i obróbka krytycznych miejsc dopasowania, po której następuje ponowna kontrola
Obróbka powierzchni nie powinna być etapem końcowym, wykonywanym po fakcie; powinna być raczej zintegrowana z procesem DFM i walidacją procesu. W przypadku otworów łożyskowych, otworów ustalających, otworów gwintowanych, powierzchni uszczelniających i przewodzących powierzchni uziemiających należy jasno określić, czy mają być one zamaskowane, czy pozostawione bez powłoki, oraz czy przewidziane są dodatki kompensacyjne. Wymiary odbiorcze należy opatrzyć osobną adnotacją dla warunków przed i po obróbce. Przed wysyłką zaleca się przeprowadzenie ponownej kontroli CMM krytycznych cech, a także sprawdzenie różnic w kolorze, białego wytrawiania, ubytków piasku, wgnieceń i jednorodności powłoki, aby zapewnić spójność poszczególnych partii i spełnić wymagania dotyczące montażu kompletnej maszyny.

8. Jakie są kluczowe wymiary ramy w kształcie litery U dla nóg robota humanoidalnego??
Tolerancje, wykończenie powierzchni i kontrola jakości w produkcji komponentów robotów. W dziedzinie robotyki humanoidalnej koncepcja „wystarczająco dobrej” po prostu nie istnieje. Drobne błędy w dziesiątkach połączeń mogą się kumulować, powodując niezręczne lub niestabilne ruchy robota.
8.1 Tolerancje geometryczne
Tolerancje wymiarowe dla krytycznych elementów, takich jak otwory łożysk, wały przekładni i powierzchnie styku, zazwyczaj mieszczą się w zakresie od ±0.0125 mm do ±0.025 mm (±0.0005 cala do ±0.001 cala). W przypadku ultraprecyzyjnych interfejsów przekładni lub gniazd montażowych czujników, tolerancje mogą sięgać poziomu submikronowego. Tolerancje geometryczne – takie jak płaskość, prostopadłość, koncentryczność i rzeczywiste położenie – są równie ważne, jeśli nie ważniejsze. Obudowy łożysk muszą nie tylko spełniać wymagania wymiarowe… Muszą być prawidłowo dopasowane, a ich oś musi być idealnie prostopadła do powierzchni montażowej, aby zapobiec zakleszczaniu i przedwczesnemu zużyciu.

8.2 Wymagania dotyczące wykończenia powierzchni
Wykończenie powierzchni, wyrażone w mikrocalach (µin) lub mikroRa, bezpośrednio wpływa na wydajność łożysk. Chropowate powierzchnie łożysk prowadzą do zwiększonego tarcia, generowania ciepła i szybkiego zużycia. Powierzchnie uszczelniające muszą być gładkie, aby zapobiec wyciekom. Przekładnie wymagają specjalnego wykończenia powierzchni dla optymalnego smarowania i cichej pracy. Typowe wymagania dotyczące wykończenia powierzchni obejmują szeroki zakres: 32 µin Ra dla powierzchni niekrytycznych (dobra obróbka), w porównaniu z 8–16 µin Ra lub lepszym (powierzchnie bliskie lustrzanemu połyskowi) dla czopów łożyskowych i powierzchni uszczelniających. Spełnienie tych wymagań wymaga precyzyjnych parametrów obróbki, doboru narzędzi i często dodatkowych operacji, takich jak honowanie lub polerowanie.
8.3 Całkowita kontrola jakości
Kontrola jakości obejmuje cały proces produkcyjny. Obowiązkowa jest kontrola pierwszego egzemplarza za pomocą współrzędnościowej maszyny pomiarowej (CMM). CMM wykorzystuje sondę dotykową do cyfrowego odwzorowania geometrii części i bezpośredniego porównania jej z oryginalnym modelem CAD, weryfikując w ten sposób każdy wymiar i tolerancję. W przypadku krytycznych cech w produkcji wielkoseryjnej, pomiary na maszynie można przeprowadzić na maszynach CNC, co umożliwia korektę w czasie rzeczywistym. Wykończenie powierzchni weryfikuje się za pomocą profilometru. Ponadto testy funkcjonalne – takie jak sprawdzenie momentu obrotowego w połączeniach montażowych lub luzu w przekładniach – zapewniają ostateczną walidację wydajności obrabianych części jako zintegrowanego systemu.
9. Jakie możliwości kontroli i dostarczania powinien posiadać wykwalifikowany procesor ramy U nogi robota humanoidalnego??
Kluczowe elementy kontroli obejmują średnicę otworu łożyska, współosiowość, szerokość podziału, otwory ustalające, rozstaw otworów montażowych, płaskość powierzchni współpracujących, sprawdziany gwintu przechodniego/nieprzechodniego oraz zadziory na krawędzi. Standardowe projekty małoseryjne realizowane są w ciągu około 5–10 dni; w przypadku anodowania twardego, raportów z testów lub zespołów próbnych, potwierdzenie opiera się na rzeczywistych rysunkach.
10. What are the relevant machining capabilities that a qualified humanoid robot leg U-frame processor should possess?
Wspornik w kształcie litery U do nóg robotów humanoidalnych nie powinien być oceniany w oderwaniu od reszty; zamiast tego należy go rozpatrywać holistycznie w ramach tego samego procesu produkcyjnego, wraz z ramą podporową nóg, elementami kończyn dolnych, elementami stawu biodrowego, elementami konstrukcyjnymi stopy i elementami montażowymi reduktora. Głównym celem tego podejścia jest standaryzacja osi stawów, punktów odniesienia montażu i wymagań kontrolnych. Po pierwsze, otwory łożyskowe i otwory na kołki w wsporniku w kształcie litery U mają wyraźny związek osiowy z elementami stawu biodrowego i kolanowego. Jeśli każda część jest obrabiana niezależnie, zgodnie z własnym rysunkiem, kumulujące się tolerancje mogą ujawnić się podczas montażu, prowadząc do zakleszczania się stawów, nierównomiernego zużycia lub nietypowych hałasów. Dzięki wspólnej ocenie powiązanych części można ustalić ujednolicony punkt odniesienia na etapie CAM, co pozwala na wykonanie krytycznych układów otworów w tym samym systemie mocowania lub punktów odniesienia, w jak największym stopniu redukując w ten sposób rozbieżności osi spowodowane wieloma konfiguracjami. Po drugie, istnieją powierzchnie współpracujące, otwory ustalające i połączenia śrubowe między ramą podporową nogi, elementami konstrukcyjnymi stopy, elementami podtrzymującymi reduktor i ramą w kształcie litery U. Po ustaleniu jednolitego punktu odniesienia montażu możliwe jest wcześniejsze określenie, które powierzchnie są nośnymi powierzchniami współpracującymi, a które otwory są lokalizatorami. Położenie otworów i obszary wymagające kompensacji grubości powłoki ochronnej powierzchni, aby uniknąć sytuacji, w której „pojedynczy element przejdzie kontrolę, ale nie będzie mógł zostać zmontowany w kompletny produkt”.
Wreszcie, wymagania dotyczące kontroli powinny być również znormalizowane i spójne: współosiowość osi przegubów, rozstaw otworów, płaskość powierzchni współpracujących, tolerancje gniazd łożysk oraz fazowanie krawędzi stykających się z ciałem człowieka – wszystkie te elementy powinny być jednolicie określone i ponownie kontrolowane w całym łańcuchu przegubów. Takie podejście nie tylko skraca cykl prototypowania, ale także zmniejsza ryzyko przeróbek podczas montażu, umożliwiając przekształcenie wspornika U z „precyzyjnego komponentu” w niezawodną część, którą można płynnie zintegrować z systemem przegubów.
11. Informacje wymagane do sporządzenia oferty
Modele STEP/STP, rysunki PDF, wymiary współpracujących łożysk lub silników, gatunki materiałów, ilości, tolerancje, obróbka powierzchni, wymagania dotyczące kontroli i dostawy
12. Rola CAD/CAM i symulacji w procesie obróbki
CAD/CAM i symulacja tworzą cyfrowy szkielet łączący projektowanie części robotów humanoidalnych z produkcją. Model CAD stanowi jedyne źródło prawdy, obejmujące dane PMI, takie jak wymiary, tolerancje, wykończenie powierzchni i materiały. CAM przekształca je w kod G, generując złożone 5-osiowe ścieżki narzędzi, a jednocześnie przeprowadzając wirtualną detekcję kolizji i walidację geometryczną. Analiza elementów skończonych (FEA) analizuje naprężenia i optymalizuje konstrukcję przed obróbką. Ten płynny, zamknięty obieg pracy skraca cykle prototypowania, redukuje straty materiałów i gwarantuje, że wytwarzane części spełniają symulowane specyfikacje wydajności.
13. Dlaczego warto wybrać Noble jako swojego dostawcę?
Noble nie tylko obrabia jedną ramę w kształcie litery U. Ocenia ramę podpory nogi, elementy stawu biodrowego i pasujące do nich elementy reduktora. Pomaga to ujednolicić oś stawu i punkt odniesienia kontroli. Pięcioosiowa obróbka w jednym ustawieniu zapobiega przesunięciu osi. Segmentowana obróbka cienkościenna kontroluje odkształcenia. Gniazda łożysk są wykończone z dokładnością ±0.01 mm. Obróbka powierzchni chroni tam, gdzie jest to potrzebne, i zwiększa odporność na zużycie tam, gdzie jest to konieczne. Wybierając Noble, wybierasz partnera, który rozumie, jak montowana jest cała noga.






