

Inżynier robotyki ma model CAD i musi zdecydować, jak przekształcić go w prawdziwy prototyp. Oznacza to wybór materiału i procesu. Główne pytanie brzmi: które procesy produkcyjne i materiały najlepiej sprawdzają się w przypadku prototypów części robotów AI? I jak wpływają one na projektowanie i produkcję? W tym artykule omówiono dostępne materiały, techniki obróbki i decyzje na poziomie systemowym. Skupiamy się na przydatnych wskazówkach dotyczących wyboru i budowy niestandardowych systemów robotycznych. Wytrzymałość, waga i precyzja decydują o wyborze materiałów. Czas i budżet również mają znaczenie. Pomijamy tło historyczne, udzielając praktycznych porad inżynierom i hobbystom. Prawdziwe przykłady prototypów ramion humanoidalnych i robotów mobilnych pokazują te decyzje w praktyce.
Rozważania projektowe dotyczące części prototypów robotów AI
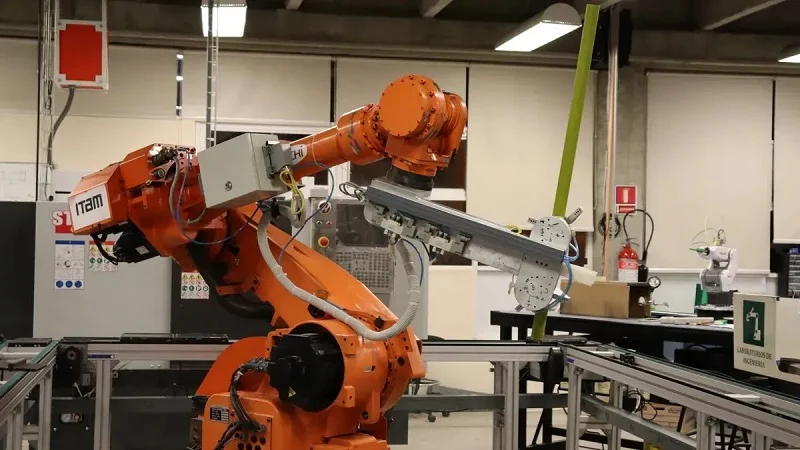
Każdy robot AI zaczyna od pięciu głównych systemów: sterowania, czujników, siłowników, zasilania i ramy konstrukcyjnej. W robotyce każdy z tych systemów wymaga różnych elementów w zależności od używanych części. Podejmij decyzję już na wczesnym etapie. Mają one wpływ na tolerancje, montaż i koszty. Oto, co jest ważne.
Siła, waga i precyzja
Części nośne i nienośne
Niektóre części przenoszą realne obciążenia. Połączenia, łączniki i elementy podwozia wymagają wysokiej wytrzymałości i sztywności. Popularne są tu stopy aluminium. Dobrze równoważą masę i sztywność. Osłony i panele nadwozia są narażone na znacznie mniejsze obciążenia. Tworzywa sztuczne doskonale sobie z nimi radzą. Rozważ te funkcje już na etapie planowania. Ten wybór wpłynie na wszystko później.
Tolerancja i wykończenie powierzchni
Dokładność zaczyna się od właściwych tolerancji. Precyzja ma największe znaczenie w przypadku interfejsów. Gniazda łożysk i mocowania szyn wymagają tolerancji w zakresie od ±0.01 do ±0.05 mm. Komponenty takie jak zmieniacze narzędzi i chwytaki wymagają powtarzalności w zakresie od 0.015 do 0.02 mm dla niezawodnej obsługi. Należy jednak uważać na kumulację tolerancji. W przypadku wielu części, drobne błędy się kumulują. Specyfikacja ±0.02 mm może powodować zacinanie się połączeń. Zawężaj tolerancje tylko tam, gdzie wymaga tego funkcja. Przejście z 0.5 mm do 0.02 mm podwaja koszty produkcji. Zwiększenie do 0.01 mm potraja je.
Tolerancja bezpośrednio wpływa na dokładność robota. Jeśli wsporniki są nieprawidłowo zamocowane, efektor końcowy nie osiąga celu. Dobry projekt pod kątem możliwości produkcyjnych oznacza wcześniejsze przemyślenie kwestii dopasowania. Mądre decyzje projektowe wpływają na koszty i jakość. Ta sama logika dotyczy wszystkich procesów produkcyjnych. Zadaj sobie pytanie: czy każda powierzchnia wymaga ścisłej kontroli, czy tylko te krytyczne?
Czynniki środowiskowe i termiczne
Temperatura i narażenie na działanie chemikaliów
Gdzie pracuje Twój robot? W fabrykach jest gorąco. Roboty pracujące na zewnątrz są narażone na działanie chemikaliów. Standardowe tworzywa sztuczne, takie jak ABS i HDPE, nie wytrzymują temperatur powyżej 100°C. Zamiast tego potrzebujesz PTFE lub PEEK. PEEK wytrzymuje ciągłe ciepło do 260°C. W przypadku narażenia na działanie chemikaliów, PTFE, PEEK i polipropylen są odporne na agresywne rozpuszczalniki. Tytan i stal nierdzewna 316 to najlepsze metale do środowisk korozyjnych. Wybór tych materiałów ma bezpośredni związek z wydajnością w warunkach naprężeń.
Technologia uszczelnień robotów zewnętrznych wykorzystuje zaawansowane elastomery. Fluoropren XP i EPDM są odporne na promieniowanie UV i środki czyszczące. Dokonując wyboru, weź pod uwagę środowisko.
Odporność na wibracje i uderzenia
Roboty poruszają się szybko i gwałtownie zatrzymują. Wibracje z czasem powodują poluzowanie śrub. Uderzenia mogą powodować pękanie kruchych elementów. Polimer polimetakrylan metylu (POM), nylony wypełnione włóknem szklanym i inne wytrzymałe tworzywa sztuczne dobrze znoszą powtarzające się naprężenia. Absorbują energię bez pękania. Tytan oferuje wysoką wytrzymałość bez dodatkowego ciężaru, ale jest droższy. Dopasuj tłumienie drgań do swoich systemów robotycznych. Niestandardowy robot mobilny uderzający w ściany wymaga bardziej wytrzymałych elementów niż ramię stacjonarne na hali fabrycznej.
Koszt, czas realizacji i skalowalność
Prototyp kontra budżet produkcyjny
Pojedynczy prototyp kosztuje więcej na jednostkę. Ten sam komponent w dużej ilości staje się tańszy. Planuj z wyprzedzeniem. Obróbka CNC zapewnia dokładność bez kosztów oprzyrządowania do wczesnych testów. W przypadku produkcji wielkoseryjnej stosuje się formowanie wtryskowe, aby obniżyć koszt jednostkowy. Wybór komponentów zależy od wielkości produkcji i założonych budżetów. Niestandardowe systemy robotyczne często zaczynają się od elementów obrabianych mechanicznie, a następnie przechodzą do formowania.
Narzędzia mostowe i serie niskoseryjne
Bridge tooling wypełnia lukę między pojedynczym prototypem a pełnym procesem produkcyjnym prototypowych części robotów AI. Wykorzystuje on formy tymczasowe do produkcji niewielkich serii. Pozwala to na testowanie elementów o wyglądzie prototypu i weryfikację dopasowania przed zainwestowaniem w twarde oprzyrządowanie. Odlewy poliuretanowe sprawdzają się w przypadku produkcji od 10 do 100 sztuk. Takie podejście pozwala na wczesną weryfikację projektu i produkcji, oszczędzając czas i pieniądze przed skalowaniem.
Typowe materiały do części prototypów robotów AI
Wybór odpowiedniego materiału to połowa sukcesu. Zależy Ci na wytrzymałości, niskiej wadze i cenie, którą zaakceptuje Twój dział finansowy. Do wyboru są trzy grupy materiałów: metale, tworzywa sztuczne i kompozyty. Każdy z nich ma swoje wady i zalety. Przyjrzyjmy się im bliżej.
Przemysł metalowy
Metale są najlepszym wyborem do konstrukcji w robotyce. Są sztywne, wytrzymałe i przewidywalne. Jednak różne metale zachowują się inaczej.
Stopy aluminium do lekkich ram
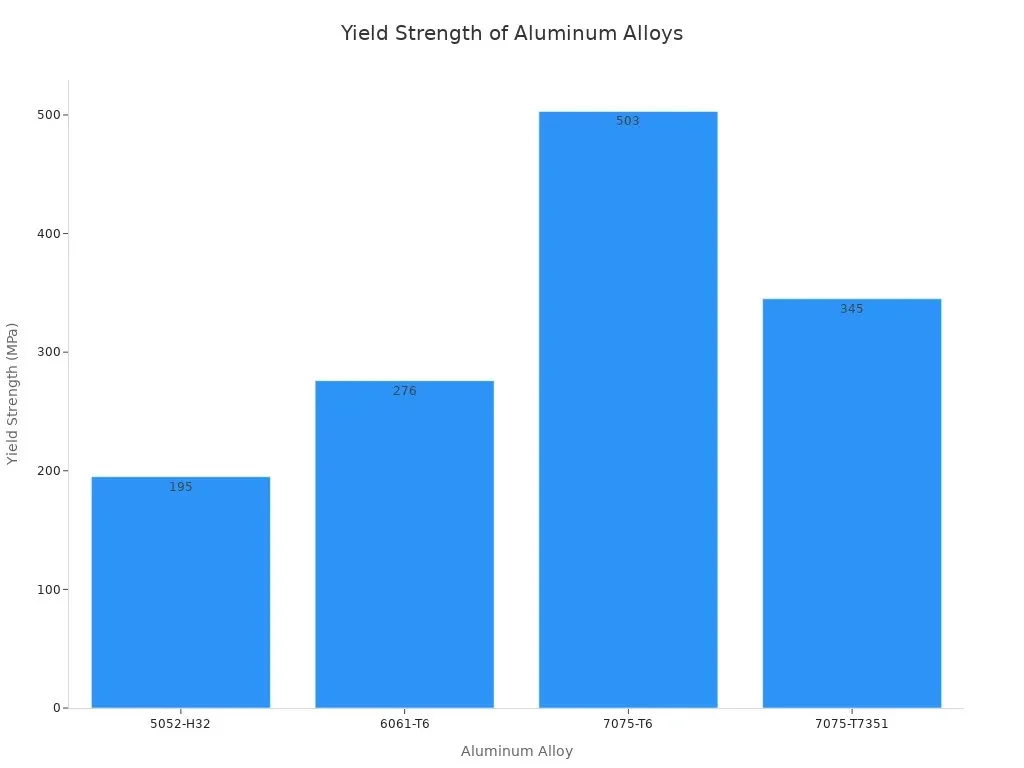
Aluminium jest pierwszym wyborem dla większości ram. Ze wszystkich gatunków, 6061-T6 jest standardowym wyborem dla prototypów i ogólnych elementów konstrukcyjnych. Jest odporny na korozję, łatwy w obróbce i spawalny lepiej niż wiele mocniejszych materiałów. Jego granica plastyczności wynosi 276 MPa. Jest to wartość wystarczająca dla obrabianych mechanicznie wsporników, płyt i łączników konstrukcyjnych.
Jeśli potrzebujesz większej wytrzymałości, stal 7075-T6 osiąga 503 MPa. Dzięki temu nadaje się do konstrukcji płatowców poddawanych dużym naprężeniom oraz do ramion dronów klasy premium. Oto krótkie porównanie popularnych gatunków:
| Stop aluminium | Granica plastyczności (MPa) | Typowe zastosowanie w ramach robotyki/bezzałogowych statków powietrznych |
| 6061-T6 | 276 | Ramy ogólnego przeznaczenia, ramiona robotyczne, podwozia wyścigowe FPV |
| 7075-T6 | 503 | Płatowiec o dużej wytrzymałości, wojskowe konstrukcje bezzałogowych statków powietrznych, najwyższej jakości ramiona dronów |
| 5052-H32 | 195 | Obudowy arkuszowe i obudowy akumulatorów |
| 7075-T7351 | 345 | Bezzałogowe statki powietrzne wojskowe, wyścigowe lub o dużym udźwigu |
Stal nierdzewna 17-4 PH na części eksploatacyjne
Gdy potrzebujesz wysokiej odporności na zużycie, stal nierdzewna 17-4 PH sprawdzi się idealnie. W stanie H900 jej wytrzymałość na rozciąganie wynosi około 1,310–1,379 MPa. Granica plastyczności mieści się w przedziale 1,172–1,276 MPa. Twardość sięga HRC 40–47. Można ją obrabiać CNC lub wytwarzać metodą DMLS. Dzięki tym parametrom doskonale nadaje się do wałków, sworzni i elementów złącznych o dużym obciążeniu. Ponadto, pod wpływem obciążenia wygina się znacznie mniej niż aluminium, co ma znaczenie w przypadku precyzyjnych płyt montażowych.
Tytan Ti-6Al-4V do zastosowań o wysokiej wytrzymałości
Stop tytanu Ti-6Al-4V zapewnia wysoką wytrzymałość i niską wagę. Części konstrukcyjne robotów humanoidalnych często łączą aluminium, tytan i stal. Tytan jest droższy, ale sprawdza się najlepiej tam, gdzie liczy się każdy gram. Używaj go do newralgicznych połączeń i połączeń, narażonych na duże, powtarzające się obciążenia.
Tworzywa sztuczne
Tworzywa sztuczne obniżają wagę i koszt. Sprawdzają się również w zastosowaniach, w których metale byłyby zbyt dużym obciążeniem.
ABS i PLA do szybkiego prototypowania
ABS i PLA to konie pociągowe druku FDM. Pozwalają na szybkie testowanie dopasowania i formowania. Żaden z nich nie radzi sobie dobrze z wysoką temperaturą, dlatego należy trzymać je z dala od silników i gorących powierzchni. Jednak w przypadku makiet na wczesnym etapie trudno je przebić.
POM i PEEK do przekładni i łożysk
POM, często sprzedawany jako Delrin, doskonale sprawdza się w przekładniach i łożyskach. Charakteryzuje się niskim współczynnikiem tarcia i doskonałą stabilnością wymiarową. Absorpcja wilgoci po 24 godzinach wynosi zaledwie 0.25%, w porównaniu z 1.5–3.0% w przypadku nylonu. Oznacza to mniejsze pęcznienie i lepszą precyzję w dłuższej perspektywie. Delrin AF 100 wytrzymuje duże obciążenia przy dużych prędkościach i mniejszym zużyciu. Nie wykazuje prawie żadnych właściwości antypoślizgowych, ponieważ jego współczynniki tarcia statycznego i dynamicznego są niemal takie same. PEEK oferuje jeszcze więcej, wytrzymując ciągłe temperatury do 260°C. Oba polimery charakteryzują się dobrą odpornością na chemikalia, co czyni je solidnym wyborem do wymagających zastosowań.
Materiały kompozytowe i specjalistyczne
Kompozyty zapewniają najlepszy stosunek wytrzymałości do masy. Są stosowane w zastosowaniach, w których waga ma kluczowe znaczenie lub w zastosowaniach o małym obciążeniu.
Polimery wzmocnione włóknem węglowym
CFRP zmienia zasady gry w ramionach robotycznych. Laminat z włókna węglowego T700S waży 1.55 g/cm³ w porównaniu z 2.70 g/cm³ w przypadku aluminium 6061-T6. Jest to około 43% mniej. Jego sztywność właściwa sięga około 45 GPa·cm³/g, czyli około 1.7 raza więcej niż aluminium. Badania opublikowane w IEEE Access wykazały, że sprawdzone ramię hybrydowe charakteryzuje się 24.32% mniejszą masą w porównaniu z konstrukcją całkowicie aluminiową. Każdy gram odsunięty od stawu zmniejsza bezwładność, moment obrotowy siłownika i zużycie energii.
Nylony wypełnione szkłem i UHMW
Nylony wypełnione włóknem szklanym zwiększają sztywność elementów plastikowych bez dużych kosztów. UHMW zapewnia wyjątkową odporność na uderzenia i powierzchnię o niskim współczynniku tarcia. Materiały te nadają się do zderzaków, prowadnic i listew ciernych. Absorbują wibracje i wytrzymują powtarzające się naprężenia bez pękania.
Dobór materiałów jest bezpośrednio powiązany z procesami produkcyjnymi i doborem komponentów. Zadbaj o to od samego początku, a Twój projekt niestandardowy będzie zgodny z budżetem i harmonogramem.
Procesy produkcyjne części prototypów robotów AI
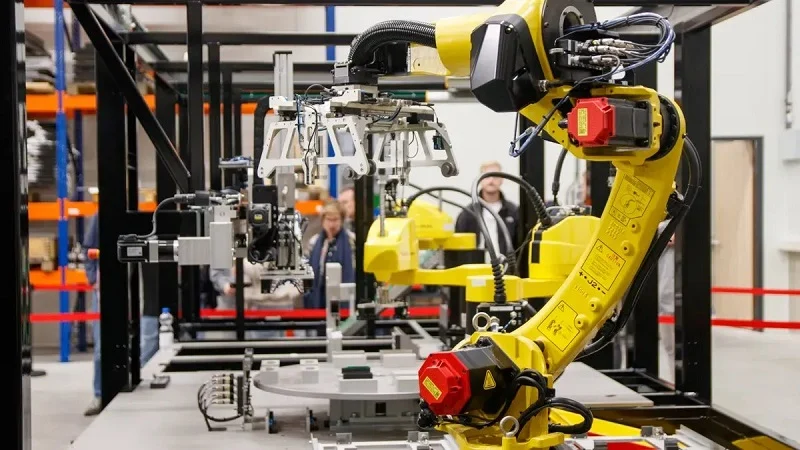
Typowe metody produkcji części robotów obejmują cięcie, formowanie wtryskowe, obróbkę CNC, odlewanie i druk 3D. Każda metoda odpowiada innym potrzebom. Wybór zależy od kształtu części, ich liczby i budżetu. Przyjrzyjmy się głównym opcjom.
Obróbka i cięcie CNC
Obróbka CNC pozwala uzyskać bardzo precyzyjne i wytrzymałe części. Działa zarówno na metalach, jak i tworzywach sztucznych. W przypadku części prototypowych robotów AI, ta metoda jest często stosowana jako pierwsza.
Obróbka 3-osiowa a 5-osiowa
Maszyny trzyosiowe tną tylko w jednym kierunku. Maszyny pięcioosiowe poruszają jednocześnie narzędziem i częścią. Ten dodatkowy ruch ma ogromne znaczenie w przypadku skomplikowanych kształtów.
Obróbka pięcioosiowa sprawdza się najlepiej, gdy część ma skośne powierzchnie, głębokie kieszenie lub otwory skierowane w różnych kierunkach. Obudowy przegubów robotów mają otwory boczne, otwory łożyskowe i powierzchnie odniesienia. Elementy te należy planować wspólnie. Podczas wykonywania precyzyjnych otworów na powierzchniach górnych, bocznych i skośnych, każde przekręcenie części powoduje drobne błędy. Błędy te mogą być większe niż standardowa dokładność maszyny. Obróbka pięcioosiowa utrzymuje wszystko w jednym, stabilnym ustawieniu.
Rozważmy puste obudowy przegubów robotycznych. Mają one gwintowane otwory na zewnątrz i wypustki montażowe na zakrzywionych powierzchniach. Praca w trzech osiach wymaga od czterech do sześciu ręcznych ponownych zacisków. Powoduje to rozbieżność wewnętrznych otworów łożysk z zewnętrznymi powierzchniami silnika. Wskaźnik sukcesu przy pierwszym podejściu w przypadku 3 osi wynosi zaledwie 59%. W przypadku konfiguracji jednoosiowej z pięcioma osiami wzrasta on do 96%.
| Częściowa sytuacja | Zalecana ocena | Powód |
| Otwory boczne na części cylindrycznej | 4-osiowy | Zmniejsza konieczność ręcznego odwracania i ponownego ustalania położenia |
| Regularne otwory wielostronne | 4-osiowy lub 3+2 | Równoważy koszty i stabilność konfiguracji |
| Powierzchnie montażowe czujnika kątowe | 5-osiowy | Zmniejsza konieczność zmian osprzętu i kolizji narzędzi |
| Lekkie ramy robotów | 5-osiowy | Poprawia dostęp narzędzi do kieszeni i żeber |
| Wsporniki wielopłaszczyznowe cienkościenne | 5-osiowa z obróbką etapową | Pomaga zarządzać zaciskaniem i dryftem punktu odniesienia |
| Części o małej objętości i powtarzalnej dokładności | Ocena 5-osiowa | Proces pierwszego artykułu można powtórzyć dla partii |
Posuwy, prędkości i wybór narzędzi
Posuwy i prędkości skrawania zależą od materiału. Aluminium skrawa szybko przy wysokich obrotach wrzeciona. Tytan wymaga niższych prędkości i większej ilości chłodziwa. Wybór narzędzi również ma znaczenie. Narzędzia węglikowe sprawdzają się w większości zastosowań. Narzędzia z powłoką diamentową lepiej sprawdzają się w przypadku szorstkich materiałów kompozytowych. Partner w zakresie produkcji na zamówienie, taki jak NOBLE, może pomóc w ustawieniu tych wartości dla konkretnego projektu.
Produkcja blach dla robotyki
Blacha to szybki sposób na produkcję ram i obudów. Produkcja robotów często zaczyna się właśnie od podwozi.
Cięcie laserowe, gięcie i spawanie
Cięcie laserowe pozwala uzyskać płaskie wzory o czystych krawędziach. Gięcie tworzy trójwymiarowy kształt. Spawanie łączy elementy. Ta sekwencja sprawdza się w przypadku wsporników, mocowań i płyt bazowych. Każdy etap dodaje wartości bez wysokich kosztów narzędzi.
Produkcja ram i podwozi
Podwozia robotów mobilnych muszą być sztywne, ale nie ciężkie. Blacha zapewnia jedno i drugie. Można dodać żebra i wzmocnienia w miejscach, gdzie występują duże naprężenia. Wycięcia usuwają materiał tam, gdzie nie jest potrzebny. Takie podejście sprawia, że systemy robotyczne są lekkie i sztywne.
Formowanie wtryskowe, odlewanie i drukowanie 3D
Te trzy metody obejmują wszystko, od pojedynczych prototypów po pełne serie produkcyjne.
Formowanie wtryskowe obudów i pokryw
Formowanie wtryskowe pozwala na produkcję obudów, osłon, rękawic i zewnętrznych części korpusu. Zmniejsza wagę, chroni części wewnętrzne i nadaje robotowi charakterystyczny wygląd. ABS to powszechny wybór. Zalecana grubość ścianki ABS wynosi od 1.14 do 3.56 mm. Ścianki cieńsze niż 1 mm trudno jest równomiernie wypełnić. Początkowo oprzyrządowanie formy jest droższe, ale koszt jednostkowy szybko spada, gdy produkuje się ich wiele.
Odlewnictwo poliuretanowe i produkcja mostów
Odlewy poliuretanowe wypełniają lukę między prototypem a produkcją. Formy silikonowe wytrzymują od 10 do 100 części. Otrzymujesz części, które w dotyku przypominają odlewane, bez konieczności inwestowania w twarde narzędzia. Ten rodzaj produkcji pomostowej pozwala na przetestowanie dopasowania i funkcjonalności przed zakupem form stalowych.
FDM, SLA i SLS dla złożonych geometrii
Druk 3D zmienił sposób produkcji robotów humanoidalnych. Umożliwia tworzenie złożonych kształtów i szybkie prototypowanie, z czym nie radzą sobie starsze metody. FDM jest idealny do szybkich makiet. SLA zapewnia gładkie powierzchnie dla modeli wizualnych. SLS pozwala na tworzenie wytrzymałych części nylonowych bez struktur podporowych.
W przypadku SLS i MJF należy zaplanować dokładność wymiarową około ±0.3%. Następnie należy obrobić lub rozwiercić otwór na łożysko. Elementy z nylonu PA12 SLS mają chropowatą powierzchnię, która wymaga uszczelnienia. Wygładzanie parą wodną poprawia wykończenie powierzchni w procesie wsadowym. Rozwiązania SLS firmy TPM3D osiągają dokładność około ±0.2 mm na 100 mm. Zapewnia to precyzyjne dopasowanie do prototypów efektorów końcowych.
Każdy z tych procesów produkcyjnych dla prototypów części robotów AI ma swoje miejsce. Wybierz na podstawie kształtu, ilości i wymagań wydajnościowych części.
Zastosowania części prototypów robotów AI
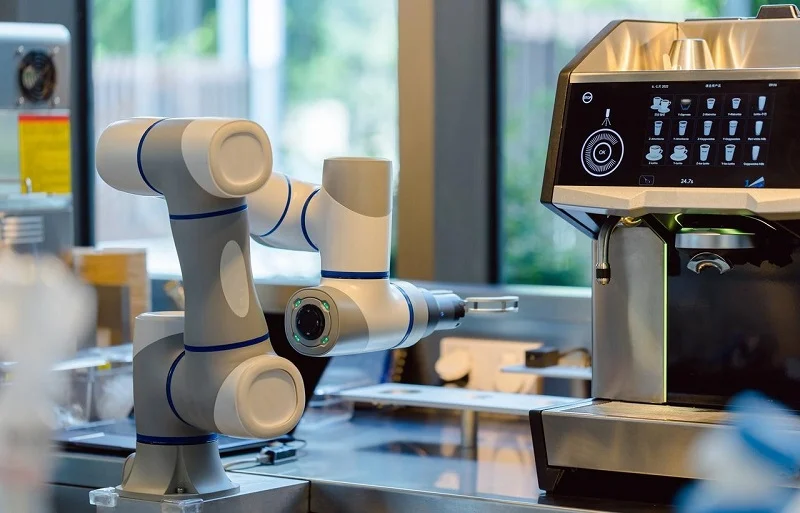
Rzeczywiste wybory dotyczące materiałów i sposobu, w jaki części pojawiają się w rzeczywistych konstrukcjach. Oto trzy typowe zastosowania i ich uzasadnienie.
Prototyp humanoidalnego ramienia robota
Staw barkowy utrzymuje całe ramię. Musi poruszać się bez chybotania. W rzeczywistym prototypie klient wymagał tolerancji ±0.01 mm. Precyzyjna obróbka CNC pozwoliła spełnić to wymaganie dla każdego gniazda łożyska i mocowania silnika.
W tym przypadku pomocne są zasady projektowania produkcji. Otwory łożyskowe mają tolerancję H7 i ciasny okrąg. Minimalna grubość ścianki wynosi 1.8 mm. Narożniki wewnętrzne mają grubość co najmniej 1.5 mm. Podcięcia umożliwiają dostęp narzędziom 5-osiowym. Brak zamkniętych kieszeni. Wzmocnione występy utrzymują otwory gwintowane. Uchwyty mocujące zapewniają stabilność części. Każda krawędź ma niewielką fazę. Te zasady są korzystne zarówno dla systemów łożyskowych, jak i obudów przegubów. Takie podejście do projektowania pod kątem produkcji zapewnia dobrą wydajność systemów robotycznych od samego początku. Wybór odpowiednich części oznacza, że prototyp działa od pierwszej próby.
Podwozie robota mobilnego i mocowania czujników
Blacha aluminiowa 5052-H32 to popularny wybór. Łatwo się wygina i jest odporna na rdzę. Grubsze panele zwiększają sztywność w razie potrzeby. Wycięcia zmniejszają ciężar w innych miejscach. Mocowania czujników wykorzystują blachę 6061-T6 dla lepszej dokładności. Całkowity koszt pozostaje niski, ponieważ narzędzia do obróbki blachy są tanie. Rozwiązanie to sprawdza się w przypadku niestandardowych systemów robotycznych wymagających szybkich zmian. Inne zastosowania obejmują małe roboty dostawcze i platformy magazynowe.
Prototypy efektorów końcowych i chwytaków
Nylon SLS jest wytrzymały jak na swoją wagę. Wytrzymuje miliony zastosowań. Drukuje się bez podpór. Niespiekany proszek utrzymuje element podczas drukowania. Pozwala to na zastosowanie wewnętrznych kanałów i kształtów kratowych, co pozwala zaoszczędzić na wadze.
Mechanizmy elastyczne są kluczowym zastosowaniem. Te przeguby wyginają się wokół obiektów bez dodatkowych silników. Niedostateczna aktywacja zużywa mniej silników, a więcej przegubów. To oszczędza wagę i pieniądze. Możliwe jest tworzenie bioinspirowanych kształtów, takich jak ludzkie palce. W ważnych punktach mocowania, obrobione mechanicznie metalowe wkładki zapewniają wymaganą precyzję. To połączenie łączy w sobie to, co najlepsze z obu światów. Inżynierowie robotyki cenią sobie tę elastyczność w tworzeniu niestandardowych, precyzyjnych części w nowych projektach.
Te praktyczne zastosowania pokazują, jak teoria spotyka się z praktyką w różnych systemach robotycznych.
Przyszłe trendy w prototypach części robotów AI
Druk hybrydowy i wielomateriałowy
Maszyny hybrydowe łączą obecnie metody addytywne i subtraktywne w jednym urządzeniu. Drukują one zgrubny kształt, a następnie frezują go do ostatecznych rozmiarów. Oszczędza to czas przy skomplikowanych kształtach. Druk wielomateriałowy idzie o krok dalej. Pojedynczy model może łączyć twarde tworzywa sztuczne z elastycznymi elementami. Ścieżki przewodzące są wbudowane bezpośrednio w obudowy. Do użytku wchodzą również inteligentne materiały, takie jak stopy z pamięcią kształtu. Te udoskonalenia pozwalają na tworzenie mocowań czujników i elementów konstrukcyjnych jako jednego elementu. Mniej etapów montażu oznacza mniej punktów awarii. Ta zmiana w produkcji robotyki zmienia sposób, w jaki inżynierowie myślą o projektowaniu.
DFM napędzany sztuczną inteligencją i projektowanie generatywne
Narzędzia AI pomagają teraz inżynierom automatycznie wybierać etapy produkcji. Przepływ pracy przebiega według jasnej kolejności. Inżynierowie zaczynają od wyznaczania celów, takich jak „uczynić lżejszym” lub „uczynić silniejszym”. Oprogramowanie następnie tworzy setki możliwych projektów. Każdy z nich testuje pod kątem rzeczywistych sił. Słabe projekty są odrzucane. Najmocniejsze i najlżejsze opcje są ulepszane pod kątem limitów produkcyjnych.
Dokładność tych testów stale rośnie. Projektowanie generatywne pozwala obniżyć wagę części CNC o 20–60%. W przypadku części drukowanych w technologii 3D spadek masy wynosi 40–80%. Lżejsze ramiona robotów zapewniają szybsze cykle pracy.
Praktyczne zastosowania potwierdzają te wyniki. Chwytaki samochodowe ważą o 40% mniej po optymalizacji. Nadal przenoszą ten sam ładunek z taką samą dokładnością. Chwytaki próżniowe do elektroniki pozwalają uzyskać 50% redukcję masy. Urządzenia do transportu żywności korzystają z gładkich, zakrzywionych powierzchni, które łatwo się czyszczą.
W tej dziedzinie przodują różne narzędzia. nTopology pozwoliło na redukcję o 30% zacisku hamulcowego Forda przy zachowaniu wytrzymałości. Siemens NX pozwolił na redukcję o 22% tytanowego wspornika lotniczego. Leo AI wprowadza specjalistyczną wiedzę z zakresu robotyki bezpośrednio do procesu projektowania. Druk 3D pozwala tworzyć organiczne, zoptymalizowane pod względem kształtu projekty, tworzone przez te narzędzia. Systemy te same sugerują teraz mieszanki materiałów i procesów. Praca z systemami robotycznymi staje się szybsza i inteligentniejsza. Inżynierowie mogą teraz testować niestandardowe projekty bez konieczności przeprowadzania ręcznych prób.
Zrównoważone materiały i recykling
Zrównoważony rozwój determinuje obecnie wybór materiałów w tej dziedzinie. Stopy aluminium z recyklingu działają niemal tak samo dobrze, jak nowy metal, a są tańsze. Tworzywa sztuczne pochodzenia biologicznego stanowią alternatywę dla tworzyw sztucznych na bazie ropy naftowej w przypadku obudów i pokryw. Takie rozwiązania zmniejszają szkodliwość dla środowiska bez negatywnego wpływu na wydajność.
Planowanie końca cyklu życia produktu również ma znaczenie. Konstrukcje modułowe pozwalają na wymianę zużytych części zamiast całych zespołów. Niektórzy producenci prowadzą programy odbioru części metalowych. Trendy te będą się nasilać wraz ze wzrostem zaostrzenia przepisów. Mądre decyzje podejmowane dziś ułatwiają przestrzeganie przyszłych przepisów.
Przyszłość rysuje się w jasnych barwach. Hybrydowe narzędzia, metody oparte na sztucznej inteligencji i zrównoważone podejście współdziałają ze sobą. Inżynierowie, którzy podążają za tymi trendami, budują lepsze roboty szybciej.
NOBLE: Partner w produkcji części do prototypów robotów AI

NOBLE to firma produkująca części prototypowe robotów AI z metalu i plastiku. Firma pomaga inżynierom potrzebującym rzeczywistych części, a nie tylko rysunków. Zyskujesz jednego partnera do obróbki, formowania i drukowania. To oszczędza czas i zapewnia tę samą jakość każdej partii.
Obróbka CNC, formowanie wtryskowe i produkcja addytywna
NOBLE realizuje kilka procesów w jednym miejscu. Obróbka CNC obsługuje metale i tworzywa sztuczne o ścisłych tolerancjach. Formowanie wtryskowe zapewnia produkcję korpusów, pokryw i obudów, gdy projekt jest już stabilny. Produkcja addytywna wypełnia lukę w przypadku skomplikowanych kształtów i szybkich zwrotów. Wybierasz proces odpowiedni dla swojej części, a NOBLE zajmuje się resztą.
Wykończenie powierzchni jest równie ważne, jak cięcie. Szlifowanie i polerowanie usuwa linie warstw i ślady narzędzi, nadając elementom ABS gładką, błyszczącą powierzchnię, przypominającą elementy obrabiane maszynowo. Wygładzanie parą wodną wykorzystuje opary acetonu do częściowego rozpuszczenia warstwy powierzchniowej ABS, co szybko usuwa linie warstw i nadaje elementom wygląd formowanych wtryskowo. Malowanie i nakładanie powłok nadaje kolor, ukrywa drobne skazy oraz zwiększa odporność na zarysowania i działanie chemikaliów. Teksturowanie pozwala odtworzyć fakturę elementu formowanego wtryskowo, maskuje defekty i poprawia przyczepność. Każda opcja ma swoje wady i zalety. Wygładzanie parą wodną może zmieniać wymiary, dlatego warto przeprowadzić testy przed produkcją. Farby na bazie rozpuszczalników mogą powodować korozję ABS, dlatego warto sprawdzić ich kompatybilność.
ISO 9001:2015 i ISO 13485:2016
Firma NOBLE posiada certyfikaty ISO 9001:2015 i ISO 13485:2016. Pierwszy z nich obejmuje ogólne zarządzanie jakością. Drugi dotyczy urządzeń medycznych i ma znaczenie, gdy robot dotyka pacjentów lub narzędzi chirurgicznych. Zgodnie z normą ISO 13485:2016, kontrola projektowania i rozwoju dotyczy każdej iteracji prototypu. Weryfikacja projektu potwierdza, że każdy komponent spełnia specyfikację. Walidacja projektu potwierdza, że zmontowany system działa bezpiecznie w realistycznych scenariuszach. Nieudokumentowane zmiany w projekcie są blokowane.
Zarządzanie ryzykiem odbywa się zgodnie z normą ISO 14971. Części prototypowe są sprawdzane pod kątem ewentualnych usterek, takich jak zanieczyszczenia lub wady złączy, zanim trafią do pacjentów. Identyfikacja i identyfikowalność urządzeń pozwalają firmie NOBLE odtworzyć historię produktu, od surowców po dystrybucję. Jeśli dostawca zgłosi wadę, zespół może prześledzić partie, których to dotyczy. Kontrole zakupowe wymagają od certyfikowanych dostawców informowania firmy NOBLE o zmianach w produkcji, które wpływają na charakterystykę komponentów. Kontrole produkcji i procesu zapewniają spójność partii prototypów. Audyty wewnętrzne i działania korygujące zamykają pętlę w przypadku wystąpienia problemów.
DFM, prototypowanie, produkcja i montaż końcowy
NOBLE nie kończy się na produkcji. Zespół rozpoczyna projektowanie od przeglądu wykonalności. Zgłaszane są cechy, które podnoszą koszty lub powodują kumulację tolerancji. Następnie budują prototypy, uruchamiają niskoseryjne partie pomostowe i skalują do pełnej produkcji. Montaż końcowy jest częścią pakietu. Otrzymujesz gotowy podsystem, a nie pudełko luźnych części.
To kompleksowe podejście sprawdza się w przypadku prac niestandardowych. Niestandardowy chwytak może wymagać obrobionych maszynowo wkładek metalowych i palców z nylonu SLS. Niestandardowe podwozie może łączyć blachę z formowanymi osłonami. NOBLE koordynuje te kroki, aby części do siebie pasowały. Dla inżynierów budujących niestandardowe systemy robotyczne, ten pojedynczy punkt styku eliminuje wiele tarć. Produkcja niestandardowa sprawdza się najlepiej, gdy jeden zespół zarządza całym łańcuchem. NOBLE pozycjonuje się właśnie w tym miejscu.
Zacznij od swoich potrzeb projektowych. Wybierz sposób wykonania części na podstawie jej kształtu i liczby potrzebnych elementów. Dopasuj materiały do sił i otoczenia, na które będą oddziaływać. Dokładnie przemyśl kompromisy w całym systemie. Części prototypowe robotów AI działają najlepiej, gdy niestandardowe konstrukcje traktują produkcję i projektowanie jako jeden, stały proces. Sprawdź wytrzymałość, wagę, precyzję i koszty swojego projektu robotycznego. Niestandardowe systemy robotyczne wymagają tego rodzaju wczesnego podejścia do procesów. Narzędzia hybrydowe i metody oparte na sztucznej inteligencji zwiększają dokładność każdego systemu. Te trendy ułatwiają przyszłe prototypowanie. Szybciej redukują błędy i pozwalają inżynierom testować trudne pomysły z mniejszą liczbą prób. Szybsze cykle oznaczają lepsze roboty i niższe koszty. To sprawia, że cały proces działa sprawniej. Skontaktuj się z NOBLE w sprawie swojego kolejnego projektu prototypu robota AI.
Najczęściej zadawane pytania dotyczące części prototypów robotów AI
Jak wybrać odpowiedni materiał do prototypu robota?
Zacznij od zadania, jakie ma spełniać dana część. Elementy nośne wymagają metali, takich jak aluminium lub stal. Pokrywy i skorupy dobrze sprawdzają się w tworzywach sztucznych. Sprawdź również środowisko pracy. W środowiskach o wysokiej temperaturze lub z dużą zawartością chemikaliów zaleca się użycie PEEK lub tytanu. Dopasuj materiał do sił i warunków, którym będzie poddawany.
Kiedy powinienem wybrać obróbkę 5-osiową zamiast 3-osiowej?
Wybierz 5-osiową obróbkę, gdy część ma skośne powierzchnie, głębokie kieszenie lub otwory skierowane w różnych kierunkach. Obudowy przegubów robotów często tego wymagają. Jedna konfiguracja zapewnia wyrównanie wszystkich elementów. Wskaźnik sukcesu przy pierwszym podejściu wzrasta z 59% do 96% w porównaniu z wieloma konfiguracjami 3-osiowymi.
Jaką tolerancję należy określić dla gniazd łożysk?
Gniazda łożysk zazwyczaj wymagają tolerancji w zakresie ±0.01 do ±0.05 mm. Nie dokręcaj jednak każdej powierzchni. Przejście z 0.5 mm do 0.02 mm podwaja koszty. Zwiększenie do 0.01 mm potraja je. Dokręcaj tolerancje tylko tam, gdzie wymaga tego funkcjonalność.
Czy druk 3D jest wystarczająco dobry do produkcji funkcjonalnych części robotów?
Tak, do wielu zastosowań. Nylon SLS wytrzymuje miliony cykli i doskonale sprawdza się w produkcji palców chwytaków. Drukuje bez podpór, co umożliwia tworzenie wewnętrznych kanałów i kształtów kratowych. W newralgicznych punktach mocowania, dla większej precyzji, należy dodać obrobione wkładki metalowe. To połączenie daje najlepsze efekty z obu metod.
Ile części można wyprodukować metodą odlewania poliuretanowego?
Formy silikonowe wytrzymują od 10 do 100 części. Ta produkcja pomostowa pozwala na przetestowanie dopasowania i funkcjonalności przed zakupem form stalowych. Wypełnia lukę między pojedynczym prototypem a pełnym formowaniem wtryskowym. Otrzymujesz części, które wyglądają jak formowane wtryskowo, bez konieczności inwestowania w oprzyrządowanie.
Jaka jest różnica pomiędzy budżetowaniem prototypu a budżetowaniem produkcji?
Pojedynczy prototyp kosztuje więcej na jednostkę. Ten sam element jest tańszy w produkcji seryjnej. Obróbka CNC zapewnia precyzję bez kosztów oprzyrządowania do wczesnych testów. W przypadku produkcji wielkoseryjnej stosuje się formowanie wtryskowe, aby obniżyć koszt jednostkowy. Zaplanuj budżet w oparciu o oczekiwaną ilość.
Czy mogę stosować ABS w częściach robotów umieszczonych w pobliżu silników?
Nie. ABS i PLA nie radzą sobie dobrze z wysoką temperaturą. Trzymaj je z dala od silników i gorących powierzchni. W takich miejscach używaj PEEK. Tworzywo to wytrzymuje ciągłe temperatury do 260°C. POM nadaje się również do przekładni i łożysk, zapewniając niskie tarcie i dobrą stabilność wymiarową.
Dlaczego włókno węglowe jest dobre do produkcji ramion robotycznych?
CFRP oferuje doskonały stosunek wytrzymałości do masy. Laminat z włókna węglowego T700S waży 1.55 g/cm³ w porównaniu z 2.70 g/cm³ w przypadku aluminium. To około 43% mniej. Każdy gram oddalający element od złącza zmniejsza bezwładność, moment obrotowy siłownika i zużycie energii. Ma to ogromne znaczenie w robotyce, gdzie liczy się szybkość i wydajność.






