

Een robotica-ingenieur heeft een CAD-model en moet beslissen hoe hij daar een echt prototype van kan maken. Dit betekent dat hij het materiaal en het productieproces moet kiezen. De belangrijkste vraag is: welke productieprocessen en materialen werken het beste voor onderdelen van AI-robotprototypes? En welke invloed hebben ze op het ontwerp en de productie? Dit artikel behandelt materiaalmogelijkheden, bewerkingstechnieken en beslissingen op systeemniveau. We richten ons op nuttige tips voor het kiezen en bouwen van aangepaste robotsystemen. Sterkte, gewicht en precisie zijn bepalend voor de materiaalkeuze. Ook timing en budget spelen een rol. We slaan de achtergrondgeschiedenis over en geven praktisch advies voor ingenieurs en hobbyisten. Echte prototypevoorbeelden van humanoïde armen en mobiele robots illustreren deze beslissingen in de praktijk.
Ontwerpoverwegingen voor prototypeonderdelen van AI-robots
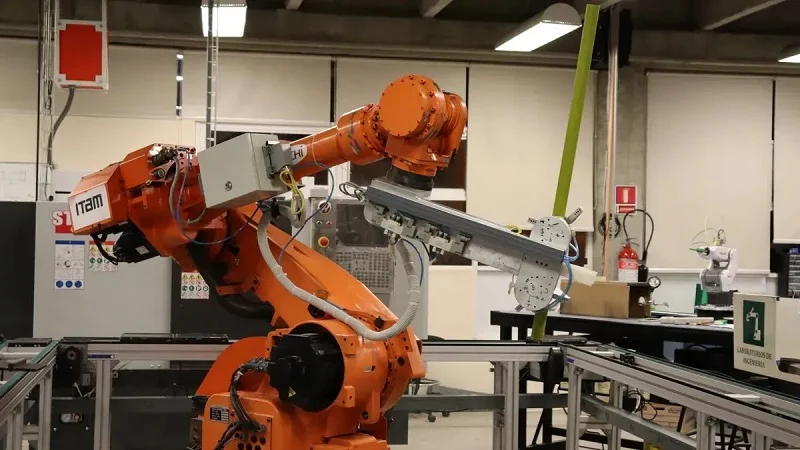
Elke AI-robot begint met vijf hoofdsystemen: besturing, sensoren, actuatoren, voeding en het structurele frame. In de robotica hebben deze systemen allemaal verschillende eisen van de onderdelen die ze gebruiken. Maak je keuzes vroegtijdig. Ze beïnvloeden toleranties, assemblage en kosten. Dit is wat belangrijk is.
Sterkte, gewicht en precisie
Dragende versus niet-dragende onderdelen
Sommige onderdelen dragen echte belastingen. Verbindingsstukken, schakels en chassisdelen vereisen een hoge sterkte en stijfheid. Aluminiumlegeringen zijn hier populair. Ze bieden een goede balans tussen gewicht en stijfheid. Bekleding en carrosseriepanelen worden veel minder belast. Kunststoffen zijn hiervoor prima geschikt. Bepaal deze functies vroegtijdig tijdens de planning. Die keuze heeft later invloed op alles.
Tolerantie en oppervlakteafwerking
Nauwkeurigheid begint met de juiste toleranties. Precisie is vooral belangrijk bij raakvlakken. Lagerzittingen en railbevestigingen vereisen toleranties binnen ±0.01 tot ±0.05 mm. Componenten zoals gereedschapswisselaars en grijpers vereisen herhaalbaarheid in het bereik van 0.015 tot 0.02 mm voor betrouwbare bediening. Maar let op tolerantie-stapeling. Wanneer veel onderdelen op elkaar aansluiten, tellen kleine fouten op. Een specificatie van ±0.02 mm kan leiden tot vastlopende verbindingen. Verscherp toleranties alleen waar de functie dit vereist. Van 0.5 mm naar 0.02 mm gaan verdubbelt de productiekosten. Naar 0.01 mm gaan verdrievoudigt ze.
Tolerantie heeft direct invloed op de nauwkeurigheid van de robot. Als de beugels niet goed zitten, mist de eindeffector zijn doel. Goed ontwerpen met het oog op maakbaarheid betekent dat er al vroeg over de pasvorm wordt nagedacht. Slimme ontwerpbeslissingen beïnvloeden de kosten en de kwaliteit. Dezelfde logica geldt voor alle productieprocessen. Stel jezelf de vraag: moet elk oppervlak nauwkeurig gecontroleerd worden, of alleen de kritische?
Omgevings- en thermische factoren
Temperatuur en chemische blootstelling
Waar werkt uw robot? Fabrieken worden heet. Robots die buiten werken, worden blootgesteld aan chemicaliën. Standaard kunststoffen zoals ABS en HDPE begeven het boven de 100 °C. U hebt in plaats daarvan PTFE of PEEK nodig. PEEK is bestand tegen continue hitte tot 260 °C. PTFE, PEEK en polypropyleen zijn bestand tegen agressieve oplosmiddelen en kunnen daardoor beter tegen chemicaliën. Titanium en roestvrij staal 316 zijn de beste metalen voor corrosieve omgevingen. Deze materiaalkeuze is direct van invloed op de prestaties onder belasting.
Afdichtingstechnologie voor buitenrobots maakt gebruik van geavanceerde elastomeren. Fluoropreen XP en EPDM zijn bestand tegen UV-straling en reinigingsmiddelen. Denk aan het milieu bij uw keuze.
Trillingen en slagvastheid
Robots bewegen snel en remmen abrupt. Trillingen kunnen schroeven na verloop van tijd losmaken. Impact kan broze onderdelen doen barsten. POM, met glasvezel versterkt nylon en andere sterke kunststoffen zijn goed bestand tegen herhaalde belasting. Ze absorberen energie zonder te breken. Titanium biedt een hoge sterkte zonder extra gewicht, maar is duurder. Stem de demping van het materiaal af op uw robotsysteem. Een op maat gemaakte mobiele robot die tegen muren botst, heeft sterkere onderdelen nodig dan een stationaire arm in een fabriekshal.
Kosten, doorlooptijd en schaalbaarheid
Prototype versus productiebudget
Een enkel prototype kost meer per stuk. Dezelfde component wordt in grotere aantallen goedkoper. Plan vooruit. CNC-bewerking biedt nauwkeurigheid zonder gereedschapskosten voor vroege tests. Bij grote series wordt spuitgieten gebruikt om de kosten per stuk te drukken. De componentkeuze hangt af van het volume en de budgetdoelstellingen. Robotische systemen op maat beginnen vaak met machinaal bewerkte onderdelen en gaan vervolgens over op gegoten onderdelen.
Bruggereedschap en kleine series
Bridge tooling overbrugt de kloof tussen een enkel prototype en volledige productieprocessen voor prototypeonderdelen van AI-robots. Het maakt gebruik van tijdelijke mallen voor kleine volumes. Hierdoor kunt u prototype-achtige onderdelen testen en de pasvorm controleren voordat u investeert in permanente mallen. Urethaangieten werkt goed voor producties van 10 tot 100 stuks. Deze aanpak valideert uw ontwerp en productie in een vroeg stadium, waardoor u geld en tijd bespaart voordat u opschaalt.
Veelgebruikte materialen voor prototypeonderdelen van AI-robots
Het juiste materiaal kiezen is al de helft van het werk. Je wilt sterkte, een laag gewicht en een prijs die je financiële afdeling kan accepteren. De keuzes vallen in drie groepen: metalen, kunststoffen en composieten. Elk heeft zijn eigen voor- en nadelen. Laten we die eens bekijken.
Metalen
Metalen zijn de eerste keuze voor constructiewerk in de robotica. Ze zijn stijf, sterk en voorspelbaar. Maar verschillende metalen gedragen zich op verschillende manieren.
Aluminiumlegeringen voor lichtgewicht frames
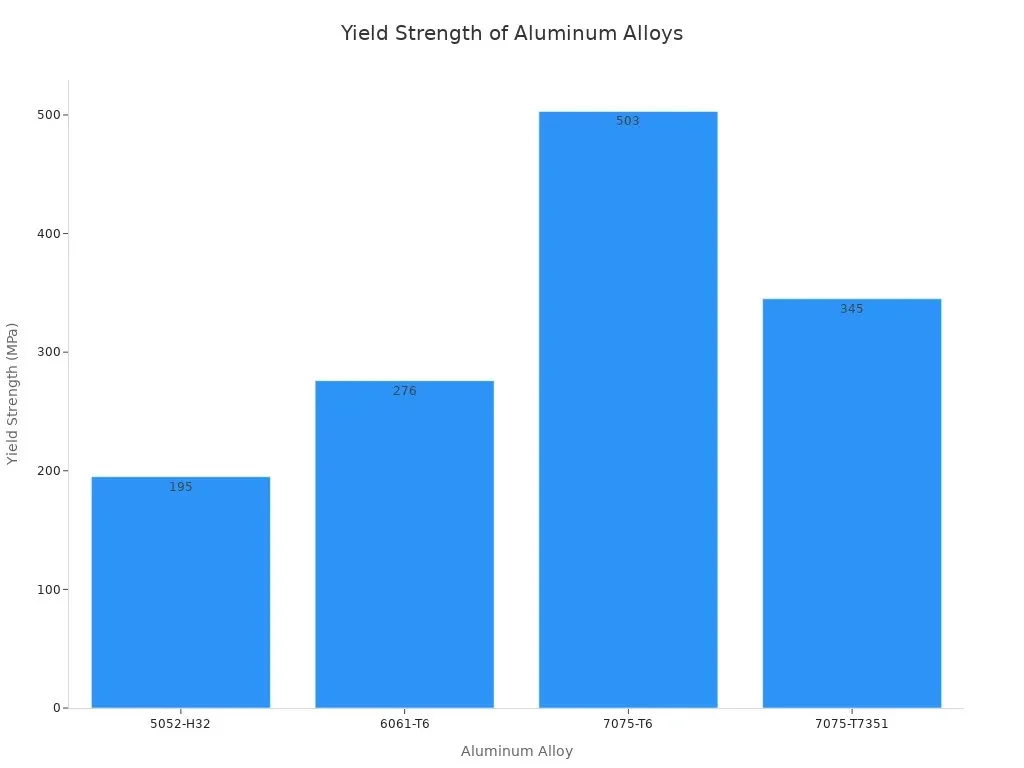
Aluminium is voor de meeste frames de eerste keuze. Van alle kwaliteiten is 6061-T6 de standaardkeuze voor prototypes en algemene constructieonderdelen. Het is goed bestand tegen corrosie, laat zich gemakkelijk bewerken en is beter te lassen dan veel sterkere alternatieven. De vloeigrens bedraagt 276 MPa. Dat is voldoende voor gefreesde beugels, platen en constructieonderdelen.
Als je meer sterkte nodig hebt, bereikt 7075-T6 een treksterkte van 503 MPa. Dat maakt het geschikt voor zwaarbelaste vliegtuigconstructies en hoogwaardige drone-armen. Hier volgt een korte vergelijking van de meest voorkomende kwaliteiten:
| aluminium | Opbrengststerkte (MPa) | Typisch gebruik in robotica/UAV-frames |
| 6061-T6 | 276 | Universele frames, robotarmen, FPV-racechassis |
| 7075-T6 | 503 | Luchtframes die zwaar belast worden, militaire UAV-structuren, hoogwaardige drone-armen |
| 5052-H32 | 195 | Plaatbehuizingen en batterijbehuizingen |
| 7075-T7351 | 345 | Militaire, race- of hooglaaddrones |
Roestvrij staal 17-4 PH voor slijtageonderdelen
Wanneer u een hoge slijtvastheid nodig hebt, is 17-4 PH roestvrij staal de juiste keuze. In de H900-conditie bereikt de ultieme treksterkte ongeveer 1,310 tot 1,379 MPa. De vloeigrens ligt tussen 1,172 en 1,276 MPa. De hardheid bedraagt HRC 40 tot 47. U kunt het bewerken met CNC of produceren met DMLS. Deze eigenschappen maken het uitermate geschikt voor zwaarbelaste assen, pinnen en constructiebevestigingsmiddelen. Het buigt bovendien veel minder onder belasting dan aluminium, wat belangrijk is voor precisiemontageplaten.
Titanium Ti-6Al-4V voor toepassingen met hoge sterkte-eisen
De titaniumlegering Ti-6Al-4V biedt een hoge sterkte en een laag gewicht. Structurele onderdelen van humanoïde robots worden vaak gemaakt van een combinatie van aluminium, titanium en staal. Titanium is duurder, maar presteert het best waar elke gram telt. Gebruik het voor kritieke schakels en gewrichten die herhaaldelijk zware belastingen te verduren krijgen.
Kunststoffen
Kunststoffen verlagen het gewicht en de kosten. Ze kunnen ook worden gebruikt voor taken waar metaal te zwaar voor zou zijn.
ABS en PLA voor snelle prototyping
ABS en PLA zijn de werkpaarden van FDM-printing. Ze stellen je in staat om snel pasvormen en vormen te testen. Geen van beide materialen is bestand tegen hoge temperaturen, dus houd ze uit de buurt van motoren en hete oppervlakken. Voor prototypes in een vroeg stadium zijn ze echter moeilijk te overtreffen.
POM en PEEK voor tandwielen en lagers
POM, vaak verkocht onder de naam Delrin, is zeer geschikt voor tandwielen en lagers. Het heeft een lage wrijvingscoëfficiënt en een uitstekende vormvastheid. De vochtabsorptie na 24 uur bedraagt slechts 0.25%, vergeleken met 1.5-3.0% voor nylon. Dit betekent minder zwelling en een betere precisie op de lange termijn. Delrin AF 100 kan hoge belastingen bij hoge snelheden aan met minder slijtage. Het vertoont vrijwel geen slip-stick-gedrag omdat de statische en dynamische wrijvingscoëfficiënten bijna gelijk zijn. PEEK gaat nog een stap verder en kan continue hitte tot 260 °C verdragen. Beide polymeren zijn goed bestand tegen chemicaliën, waardoor ze uitstekende keuzes zijn voor veeleisende toepassingen.
Composieten en speciale materialen
Composietmaterialen bieden de beste sterkte-gewichtsverhouding. Ze worden gebruikt in toepassingen waar gewicht een cruciale factor is of bij lichte belasting.
Koolstofvezelversterkte polymeren
CFRP verandert de spelregels voor robotarmen. Een T700S koolstofvezellaminaat weegt 1.55 g/cm³ vergeleken met 2.70 g/cm³ voor 6061-T6 aluminium. Dat is ongeveer 43% lichter. De soortelijke stijfheid bereikt circa 45 GPa·cm³/g, ongeveer 1.7 keer die van aluminium. Onderzoek gepubliceerd in IEEE Access rapporteerde een gevalideerde hybride arm met een gewichtsvermindering van 24.32% ten opzichte van een volledig aluminium ontwerp. Elke gram minder gewicht in het gewricht vermindert de inertie, het aandrijfkoppel en het energieverbruik.
Glasvezelversterkte nylons en UHMW
Met glasvezel versterkt nylon geeft kunststof onderdelen extra stijfheid zonder hoge kosten. UHMW biedt een uitstekende slagvastheid en een wrijvingsarm oppervlak. Deze materialen zijn geschikt voor bumpers, geleiders en slijtstrips. Ze absorberen trillingen en zijn bestand tegen herhaalde belasting zonder te scheuren.
De materiaalkeuze is direct gekoppeld aan de productieprocessen en de componentselectie. Zorg voor een goede materiaalkeuze vanaf het begin, zodat uw maatwerkproject binnen budget en planning blijft.
Productieprocessen voor prototypeonderdelen van AI-robots
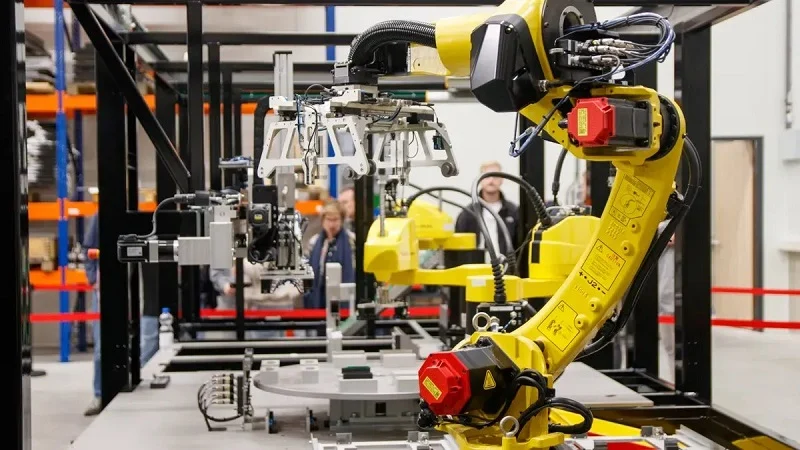
Veelgebruikte methoden voor het maken van robotonderdelen zijn snijden, spuitgieten, CNC-bewerking, gieten en 3D-printen. Elke methode is geschikt voor andere doeleinden. Je keuze hangt af van de vorm van het onderdeel, het aantal dat je nodig hebt en je budget. Laten we de belangrijkste opties eens bekijken.
CNC-bewerking en -snijden
CNC-bewerking levert zeer precieze en sterke onderdelen op. Het werkt zowel op metalen als op kunststoffen. Voor prototypeonderdelen van AI-robots wordt deze methode vaak als eerste toegepast.
3-assige versus 5-assige bewerking
Drie-assige machines snijden slechts vanuit één richting. Vijf-assige machines bewegen het gereedschap en het werkstuk gelijktijdig. Die extra beweging is vooral belangrijk bij complexe vormen.
Vijf-assige bewerking is het meest geschikt wanneer een onderdeel schuine oppervlakken, diepe uitsparingen of gaten in verschillende richtingen heeft. Robotgewrichtbehuizingen hebben gaten aan de zijkant, lagergaten en referentievlakken. Deze kenmerken moeten samen worden ontworpen. Bij het maken van precisiegaten op boven-, zij- en schuine vlakken introduceert elke omkering van het onderdeel kleine fouten. Deze fouten kunnen groter zijn dan de normale nauwkeurigheid van de machine. Vijf-assige bewerking zorgt ervoor dat alles in één stabiele opstelling blijft.
Neem bijvoorbeeld de holle behuizingen van robotgewrichten. Deze hebben schroefgaten aan de buitenkant en bevestigingsnokken op gebogen oppervlakken. Bij bewerkingen met drie assen zijn vier tot zes handmatige herpositioneringen nodig. Hierdoor raken de interne lagergaten uitgelijnd met de externe motoroppervlakken. Het slagingspercentage bij de eerste poging met drie assen is slechts 59%. Bij vijf assen met één enkele instelling stijgt dit naar 96%.
| Deelsituatie | Aanbevolen evaluatie | Reden |
| Zijgaten op een cilindrisch onderdeel | 4-assig | Vermindert handmatig omdraaien en opnieuw positioneren. |
| Reguliere gaten met meerdere vlakken | 4-assig of 3+2 | Balanceert kosten en stabiliteit van de installatie |
| Schuine sensorbevestigingsvlakken | 5-assig | Vermindert het wisselen van opspaninrichtingen en interferentie met gereedschap. |
| Lichtgewicht robotframes | 5-assig | Verbetert de toegang van gereedschap tot zakken en ribben. |
| Dunwandige meerzijdige beugels | 5-assige bewerking met gefaseerde bewerking | Helpt bij het beheersen van klemming en referentiepuntafwijking |
| Onderdelen in kleine series met herhaalnauwkeurigheid | 5-assige evaluatie | Het proces voor het eerste artikel kan voor de hele batch worden herhaald. |
Voeding, snelheid en gereedschapskeuze
Voeding en snelheid zijn afhankelijk van het materiaal. Aluminium kan snel worden bewerkt met hoge spindelsnelheden. Titanium vereist lagere snelheden en meer koelvloeistof. Ook de gereedschapskeuze is belangrijk. Hardmetalen gereedschappen zijn geschikt voor de meeste bewerkingen. Diamantgecoate gereedschappen werken beter voor ruwe composieten. Een partner voor maatwerkproductie zoals NOBLE kan u helpen deze waarden voor uw specifieke ontwerp in te stellen.
Plaatmetaalbewerking voor robotica
Plaatmetaal is een snelle manier om frames en behuizingen te maken. De productie van robotica begint hier vaak met de chassisconstructie.
Lasersnijden, buigen en lassen
Lasersnijden creëert vlakke patronen met strakke randen. Buigen vormt de 3D-vorm. Lassen verbindt de onderdelen met elkaar. Deze volgorde werkt goed voor beugels, bevestigingsmaterialen en grondplaten. Elke stap voegt waarde toe zonder hoge gereedschapskosten.
Frame- en chassisfabricage
De chassis van mobiele robots moeten stijf maar niet zwaar zijn. Plaatmetaal biedt beide. Je kunt verstevigingsribben en -platen aanbrengen op plekken waar de spanning hoog is. Uitsparingen verwijderen materiaal waar het niet nodig is. Deze aanpak zorgt ervoor dat robotsystemen licht en stijf blijven.
Spuitgieten, gieten en 3D-printen
Deze drie methoden bestrijken alles, van individuele prototypes tot volledige productieruns.
Spuitgieten voor behuizingen en deksels
Spuitgieten maakt behuizingen, afdekkingen, handschoenen en externe onderdelen van de robot mogelijk. Het vermindert het gewicht, beschermt interne onderdelen en geeft de robot zijn uiterlijk. ABS is een veelgebruikt materiaal. De aanbevolen wanddikte voor ABS ligt tussen 1.14 en 3.56 mm. Wanddiktes dunner dan 1 mm zijn moeilijk gelijkmatig te vullen. De matrijskosten zijn in eerste instantie hoger, maar de kosten per onderdeel dalen snel bij een hogere productieomvang.
Urethaangieten en brugproductie
Urethaangieten overbrugt de kloof tussen prototype en productie. Siliconen mallen gaan 10 tot 100 onderdelen mee. Je krijgt onderdelen die aanvoelen als gegoten onderdelen, zonder te hoeven investeren in zware mallen. Deze tussenproductiemethode stelt je in staat om de pasvorm en functionaliteit te testen voordat je stalen mallen aanschaft.
FDM, SLA en SLS voor complexe geometrieën
3D-printen heeft de manier waarop humanoïde robots worden gemaakt, veranderd. Het maakt complexe vormen en snelle prototyping mogelijk die met oudere methoden niet te evenaren zijn. FDM is goed voor snelle mockups. SLA levert gladde oppervlakken voor visuele modellen. SLS maakt sterke nylon onderdelen zonder ondersteunende structuren.
Voor SLS en MJF moet rekening worden gehouden met een maatnauwkeurigheid van ongeveer ±0.3%. Lagergaten moeten achteraf worden gefreesd of geruimd. SLS nylon PA12-onderdelen hebben een ruw oppervlak dat moet worden afgedicht. Door middel van dampgladmaking wordt de oppervlakteafwerking verbeterd als batchbewerking. De SLS-oplossingen van TPM3D bereiken een nauwkeurigheid van ongeveer ±0.2 mm per 100 mm. Dit zorgt voor een precieze passing voor prototypes van eindeffectoren.
Deze productieprocessen voor prototypeonderdelen van AI-robots hebben elk hun eigen toepassing. Maak een keuze op basis van de vorm, de hoeveelheid en de prestatie-eisen van uw onderdeel.
Toepassingen van AI-gestuurde robotprototypeonderdelen
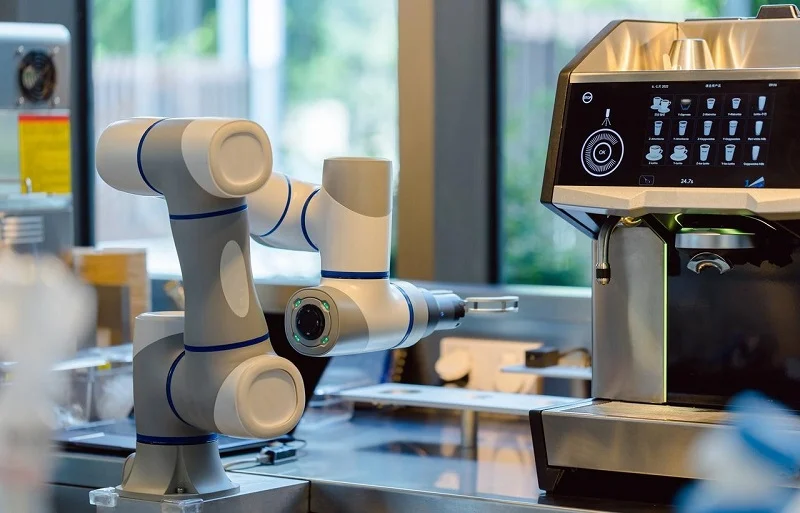
Echte keuzes wat betreft materialen en hoe onderdelen er in echte bouwwerken uitzien. Hier zijn drie veelvoorkomende toepassingen en de redenen daarachter.
Prototype van een humanoïde robotarm
Het schoudergewricht houdt de hele arm vast. Het moet zonder speling kunnen bewegen. Bij een echt prototype eiste de klant een tolerantie van ±0.01 mm. Dankzij precisie-CNC-bewerking werd aan die eis voldaan voor elke lagerzitting en motorsteun.
De ontwerpvoorschriften voor de productie zijn hierbij van groot belang. Lagergaten krijgen een H7-tolerantie met een strakke rondheid. De minimale wanddikte is 1.8 mm. Binnenhoeken hebben een minimale rondheid van 1.5 mm. Ondersneden vormen maken het mogelijk dat 5-assige gereedschappen erbij kunnen. Er zijn geen gesloten uitsparingen. Versterkte nokken houden de schroefgaten vast. Klemnokken zorgen voor stabiliteit van het onderdeel. Elke rand heeft een kleine afschuining. Zowel lagersystemen als scharnierbehuizingen profiteren van deze regels. Deze ontwerpbenadering voor de productie garandeert vanaf het begin goede prestaties van robotsystemen. Door de juiste onderdelen te kiezen, werkt het prototype in één keer.
Chassis en sensorbevestigingen voor mobiele robots
Aluminium 5052-H32 plaat is een veelgebruikte keuze. Het buigt gemakkelijk en is roestbestendig. Dikkere panelen zorgen voor extra stijfheid waar nodig. Uitsparingen besparen gewicht op andere plaatsen. Sensorbevestigingen worden gemaakt van 6061-T6 voor een betere nauwkeurigheid. De totale kosten blijven laag omdat plaatbewerkingsgereedschap goedkoop is. Dit is ideaal voor op maat gemaakte robotsystemen die snel moeten kunnen worden aangepast. Andere toepassingen zijn kleine bezorgrobots en magazijnplatforms.
Prototypes van eindeffectoren en grijpers
SLS-nylon is sterk in verhouding tot zijn gewicht. Het kan miljoenen keren worden gebruikt. Het print zonder ondersteuningsstructuren. Niet-gesinterd poeder houdt het onderdeel tijdens het printen op zijn plaats. Dit maakt interne kanalen en rastervormen mogelijk, wat gewicht bespaart.
Flexibele mechanismen zijn een belangrijk toepassingsgebied. Deze gewrichten buigen zich om objecten heen zonder extra motoren. Onderactuatie maakt gebruik van minder motoren voor meer gewrichten. Dat bespaart gewicht en kosten. Biologisch geïnspireerde vormen, zoals menselijke vingers, zijn mogelijk. Voor belangrijke bevestigingspunten zorgen gefreesde metalen inzetstukken voor de benodigde nauwkeurigheid. Deze combinatie biedt het beste van twee werelden. Robotica-ingenieurs waarderen deze flexibiliteit voor op maat gemaakte precisieonderdelen in nieuwe ontwerpen.
Deze praktijkvoorbeelden laten zien hoe theorie en praktijk samenkomen in verschillende robotsystemen.
Toekomstige trends in AI-robotprototypeonderdelen
Hybride en multi-materiaal printen
Hybride machines combineren nu additieve en subtractieve methoden in één opstelling. Ze printen een ruwe vorm en frezen deze vervolgens tot de uiteindelijke afmetingen. Dit bespaart tijd bij complexe vormen. Printen met meerdere materialen gaat nog een stap verder. In één printopdracht kunnen harde kunststoffen worden gecombineerd met flexibele onderdelen. Geleidende paden worden direct in de behuizingen ingebouwd. Slimme materialen zoals vormgeheugenlegeringen worden ook steeds vaker gebruikt. Deze ontwikkelingen maken het mogelijk om sensorhouders en structuuronderdelen als één geheel te produceren. Minder montagestappen leiden tot minder potentiële storingen. Deze verandering in de productie voor robotica verandert de manier waarop ingenieurs over ontwerp denken.
AI-gestuurd DFM en generatief ontwerp
AI-tools helpen ingenieurs nu automatisch productiestappen te kiezen. De workflow volgt een duidelijke volgorde. Ingenieurs beginnen met het stellen van doelen zoals "maak het lichter" of "maak het sterker". De software genereert vervolgens honderden mogelijke ontwerpen. Elk ontwerp wordt getest onder realistische omstandigheden. Zwakke ontwerpen worden afgewezen. De sterkste en lichtste opties worden verbeterd om aan de productielimieten te voldoen.
De nauwkeurigheid van deze tests wordt steeds beter. Generatief ontwerpen reduceert het gewicht van CNC-onderdelen met 20-60%. Voor 3D-geprinte onderdelen is de gewichtsvermindering 40-80%. Lichtere robotarmen voeren cycli sneller uit.
Praktische toepassingen bevestigen deze resultaten. Autogrijpers wegen na optimalisatie 40% minder, terwijl ze dezelfde last met dezelfde nauwkeurigheid kunnen dragen. Vacuümgrijpers voor de elektronica-industrie bereiken een gewichtsbesparing van 50%. Apparatuur voor voedselverwerking profiteert van gladde, gebogen oppervlakken die gemakkelijk schoon te maken zijn.
Verschillende tools lopen voorop in dit gebied. nTopology verkleinde een remklauw van Ford met 30% zonder de sterkte te verliezen. Siemens NX verkleinde een titanium beugel uit de lucht- en ruimtevaart met 22%. Leo AI integreert robotica-specifieke kennis direct in het ontwerpproces. 3D-printing maakt de organische, vormgeoptimaliseerde ontwerpen mogelijk die deze tools creëren. De systemen suggereren nu zelf materiaal- en procescombinaties. Maatwerk voor robotsystemen wordt sneller en slimmer. Ingenieurs kunnen nu maatwerkontwerpen testen zonder handmatige tests uit te voeren.
Duurzame materialen en recycling
Duurzaamheid is tegenwoordig bepalend voor materiaalkeuzes in de sector. Gerecyclede aluminiumlegeringen presteren bijna net zo goed als nieuw metaal, maar tegen lagere kosten. Biobased kunststoffen bieden een alternatief voor op aardolie gebaseerde kunststoffen voor afdekkingen en behuizingen. Deze keuzes verminderen de impact op het milieu zonder de prestaties te beïnvloeden.
Planning voor het einde van de levensduur is ook belangrijk. Modulaire constructies maken het mogelijk om versleten onderdelen te vervangen in plaats van complete assemblages. Sommige fabrikanten hebben terugnameprogramma's voor metalen onderdelen. Deze trends zullen toenemen naarmate de regelgeving strenger wordt. Slimme keuzes vandaag maken het naleven van toekomstige regels gemakkelijker.
De toekomst ziet er rooskleurig uit. Hybride tools, AI-gestuurde methoden en duurzame benaderingen gaan hand in hand. Ingenieurs die deze trends omarmen, bouwen sneller betere robots.
NOBLE: Partner voor onderdelen van AI-robotprototypes

NOBLE is een fabrikant die met metaal en kunststof werkt aan prototypeonderdelen voor AI-robots. Het bedrijf helpt ingenieurs die echte onderdelen nodig hebben, niet alleen tekeningen. Je krijgt één partner voor bewerking, gieten en printen. Dat bespaart tijd en garandeert een constante kwaliteit bij elke batch.
CNC-bewerking, spuitgieten en additieve productie
NOBLE voert meerdere processen op één locatie uit. CNC-bewerking is geschikt voor metalen en kunststoffen met nauwe toleranties. Spuitgieten verzorgt de behuizingen, deksels en omhulsels zodra uw ontwerp stabiel is. Additieve productie vult de leemte op voor complexe vormen en snelle levertijden. U kiest het proces dat bij uw onderdeel past, en NOBLE doet de rest.
Oppervlakteafwerking is net zo belangrijk als snijden. Schuren en polijsten verwijderen laaglijnen en gereedschapssporen en geven ABS-onderdelen een glad, glanzend oppervlak, vergelijkbaar met machinaal bewerkte onderdelen. Bij dampgladmaken wordt acetondamp gebruikt om de ABS-oppervlaktelaag gedeeltelijk op te lossen, waardoor laaglijnen snel verdwijnen en een spuitgiet-look ontstaat. Schilderen en coaten voegen kleur toe, verbergen kleine imperfecties en verhogen de kras- of chemische bestendigheid. Textureren bootst een spuitgiet-gevoel na, maskeert defecten en verbetert de grip. Elke optie heeft voor- en nadelen. Dampgladmaken kan de afmetingen veranderen, dus testen vóór productie is verstandig. Verf op basis van oplosmiddelen kan ABS aantasten, dus compatibiliteitscontroles zijn aan te raden.
ISO 9001:2015 en ISO 13485:2016
NOBLE is gecertificeerd volgens ISO 9001:2015 en ISO 13485:2016. De eerste norm heeft betrekking op algemeen kwaliteitsmanagement. De tweede is van toepassing op medische hulpmiddelen en is relevant wanneer uw robot in contact komt met patiënten of chirurgische instrumenten. Volgens ISO 13485:2016 worden ontwerp- en ontwikkelingscontroles toegepast op elke prototype-iteratie. Ontwerpverificatie bevestigt dat elk onderdeel aan de specificaties voldoet. Ontwerpvalidatie bevestigt dat het geassembleerde systeem veilig functioneert in realistische scenario's. Niet-gedocumenteerde ontwerpwijzigingen worden geblokkeerd.
Risicomanagement volgt ISO 14971. Prototypeonderdelen worden gecontroleerd op mogelijke defecten, zoals verontreiniging of defecten aan connectoren, voordat ze bij patiënten terechtkomen. Apparaatidentificatie en traceerbaarheid stellen NOBLE in staat de productgeschiedenis te reconstrueren, van grondstoffen tot distributie. Als een leverancier een defect meldt, kan het team de betreffende batches traceren. Inkoopcontroles vereisen dat gecertificeerde leveranciers NOBLE op de hoogte stellen van productiewijzigingen die de componenteigenschappen beïnvloeden. Productie- en procescontroles zorgen voor consistentie van de prototypebatches. Interne audits en corrigerende maatregelen sluiten de cirkel wanneer er iets misgaat.
DFM, prototyping, productie en eindassemblage
NOBLE stopt niet bij de productie. Het team begint met een ontwerpbeoordeling gericht op maakbaarheid. Ze signaleren kenmerken die de kosten verhogen of leiden tot een opeenstapeling van toleranties. Vervolgens bouwen ze prototypes, produceren ze kleine proefseries en schalen ze op naar volledige productie. De eindmontage maakt deel uit van het pakket. Je krijgt een afgewerkt subsysteem, geen doos met losse onderdelen.
Deze integrale aanpak is uitermate geschikt voor maatwerk. Een grijper op maat kan bijvoorbeeld gefreesde metalen inzetstukken en SLS-nylon vingers vereisen. Een chassis op maat kan een combinatie zijn van plaatmetaal en gegoten afdekkingen. NOBLE coördineert deze stappen zodat de onderdelen perfect op elkaar aansluiten. Voor ingenieurs die robotische systemen op maat bouwen, zorgt dit ene aanspreekpunt voor veel minder frictie. Maatwerkproductie werkt het beste wanneer één team de hele keten beheert. NOBLE bevindt zich precies in die positie.
Begin met het bepalen van uw ontwerpbehoeften. Kies de productiemethode op basis van de vorm en het aantal benodigde exemplaren. Stem de materialen af op de krachten en de omgeving waaraan ze worden blootgesteld. Denk goed na over de afwegingen binnen het gehele systeem. Prototypeonderdelen voor AI-robots werken het best wanneer maatwerkproductie en -ontwerp als één doorlopend proces worden behandeld. Controleer de sterkte, het gewicht, de precisie en de kosten voor uw robotproject. Maatwerkrobotsystemen vereisen dit soort vroegtijdige procesanalyse. Hybride tools en AI-gestuurde methoden verhogen de nauwkeurigheid in elk systeem. Deze trends maken toekomstig prototypen eenvoudiger. Ze verminderen fouten sneller en stellen engineers in staat om complexe ideeën met minder pogingen te testen. Snellere cycli leiden tot betere robots en lagere kosten. Dat zorgt ervoor dat het hele proces beter verloopt. Neem contact op met NOBLE voor uw volgende AI-robotprototypeproject.
Veelgestelde vragen over onderdelen van AI-robotprototypes
Hoe kies ik het juiste materiaal voor mijn robotprototype?
Begin met de functie die het onderdeel moet vervullen. Dragende onderdelen vereisen metalen zoals aluminium of staal. Behuizingen en omhulsels zijn prima te gebruiken in kunststof. Houd ook rekening met de omgevingsomstandigheden. In hete of chemisch belaste omgevingen zijn PEEK of titanium geschikt. Stem het materiaal af op de krachten en omstandigheden waaraan het onderdeel zal worden blootgesteld.
Wanneer moet ik kiezen voor 5-assige bewerking in plaats van 3-assige bewerking?
Kies voor 5-assige bewerking wanneer uw onderdeel schuine vlakken, diepe uitsparingen of gaten in verschillende richtingen heeft. Dit is vaak nodig bij robotgewrichtbehuizingen. Eén enkele instelling zorgt ervoor dat alles perfect uitgelijnd blijft. Het slagingspercentage bij de eerste bewerking stijgt van 59% naar 96% in vergelijking met meerdere 3-assige instellingen.
Welke tolerantie moet ik specificeren voor lagerzittingen?
Lagerzittingen vereisen doorgaans toleranties van ±0.01 tot ±0.05 mm. Maar draai niet elk oppervlak strakker aan. Van 0.5 mm naar 0.02 mm verdubbelt de prijs. Naar 0.01 mm verdrievoudigt de prijs. Draai de toleranties alleen aan waar de functie dit vereist.
Is 3D-printen goed genoeg voor functionele robotonderdelen?
Ja, voor veel toepassingen. SLS-nylon is bestand tegen miljoenen printcycli en werkt uitstekend voor grijpvingers. Het print zonder ondersteuning, waardoor interne kanalen en rastervormen mogelijk zijn. Voor kritische bevestigingspunten kunt u machinaal bewerkte metalen inzetstukken toevoegen voor extra nauwkeurigheid. Deze combinatie biedt het beste van beide methoden.
Hoeveel onderdelen kan er geproduceerd worden met urethaangieten?
Siliconen mallen gaan 10 tot 100 onderdelen mee. Deze tussenproductiemethode stelt je in staat om de pasvorm en functionaliteit te testen voordat je stalen mallen aanschaft. Het overbrugt de kloof tussen een enkel prototype en volledig spuitgieten. Je krijgt onderdelen die aanvoelen als gegoten onderdelen, zonder de investering in gereedschap.
Wat is het verschil tussen een budget voor een prototype en een budget voor de productie?
Een enkel prototype kost meer per stuk. Hetzelfde onderdeel wordt goedkoper bij grotere aantallen. CNC-bewerking biedt nauwkeurigheid zonder gereedschapskosten voor vroege tests. Bij grote series wordt spuitgieten gebruikt om de kosten per stuk te drukken. Stem uw budget af op de verwachte productiehoeveelheid.
Kan ik ABS gebruiken voor robotonderdelen in de buurt van motoren?
Nee. ABS en PLA zijn niet goed bestand tegen hoge temperaturen. Houd ze uit de buurt van motoren en hete oppervlakken. Gebruik daarvoor PEEK. Dat materiaal is bestand tegen continue temperaturen tot 260 °C. POM is ook geschikt voor tandwielen en lagers vanwege de lage wrijving en goede vormvastheid.
Waarom is koolstofvezel zo geschikt voor robotarmen?
CFRP biedt een uitstekende sterkte-gewichtsverhouding. Een T700S koolstofvezellaminaat weegt 1.55 g/cm³ tegenover 2.70 g/cm³ voor aluminium. Dat is ongeveer 43% lichter. Elke gram minder gewicht vermindert de inertie, het aandrijfkoppel en het energieverbruik. Dit is van groot belang in de robotica, waar snelheid en efficiëntie cruciaal zijn.






